使っている技術 | Technology
-
{tech.map((t) => (
- {t.name}{t.sub}
-
{t.fig && (
{t.p}
-
{t.links.map((l) =>
- {l.log}{l.t}arrow_forward )}
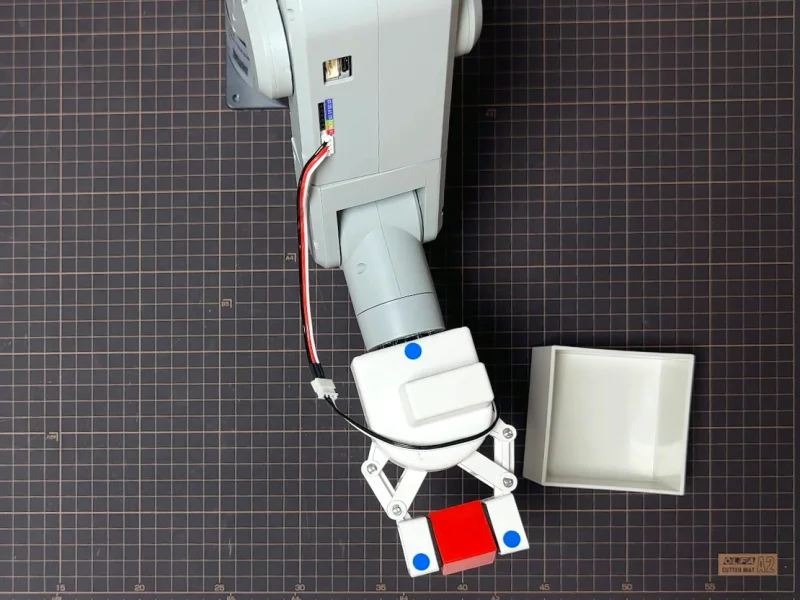
上のカメラの画像。傾きを直して切り出しています。π0.5 には、この画像を 384×216 に縮めて渡します
机の上のアームとカメラと Mac に、時間で借りる GPU を足しただけの構成です。Mac が上のカメラの画像と関節の角度を借りた GPU へ送り、π0.5 が次の1秒ぶんの関節の角度を返して、Mac がそれをアームへ渡します。
赤いブロックをつかんで、白い箱に入れる。この1つの作業を π0.5 に覚えさせ、失敗しかけた所を人が直し、直した動きをまた学習に回しています。人の直しが要らなくなるまで、このループを回します。
{s.num}{s.unit}
{s.p}
replay05 のあとは 03 に戻り、学び直したモデルで実機をもう一度動かします
数字は 2026年11月6日(LOG450)までの記録の値です。
お手本の記録に、爪のモーターの電流を足せるかを調べています。11月7日、実機で爪を空で閉じる・ブロックをつかむ・放すを行い、その間の値を1秒に約10回読みました。
{t.p}