# フィジカルAIの社会実装シミュレーション Log#2 | 自動運転バスが故障したら、問題は誰へ移るか

- 記録: LOG539（フィジカルAIの社会実装シミュレーション）
- 公開: 2026/11/20
- 記事のページ: https://pixelstomotors.com/record/autonomous-bus-fault-responsibility-simulation
- サイト: Pixels to Motors（ADAPT DESIGN / 島津 栄一） https://pixelstomotors.com/
- 要約: ブラウザで動かす自動運転バスのシミュレーションに故障4つを足すと、ハンドルが遅れる故障はレベル2では運転士が戻して事故にならず、遠隔監視のレベル4では歩道の人と接触した。点検をこまめにすると、問題は事故から運休へ移った。

> AI が読むための記事の全文です（コード・実行ログを含む）。引用するときは上の「記事のページ」の住所を使ってください。

---

**試作のシミュレーションは、こちらで動かせます：[事故が起きたら誰の責任？（ブラウザで動く試作）](https://pixelstomotors.com/sim/av-accident-responsibility)**

ブラウザで動かす自動運転バスのシミュレーションに、バスの故障の場面を4つ足すと、同じ「曲がるときにハンドルの動きが遅れる」故障でも、運転士が乗るレベル2では運転士がハンドルで道へ戻して事故にならず、遠隔監視者1人が3台を見るレベル4では、バスが歩道に入って立っていた人と時速9kmで接触した。**運行会社が点検をこまめにする設定にすると、どの運行の形でも故障は走る前に見つかり、問題は「事故」から「朝の便の運休で住民が困る」へ移った。** 実物のバスではなく、three.js（ブラウザで3Dを描く道具）で描いたT字路を、自動運転バス1台と人が動くシミュレーションの話です。

この回で、次のことができるようになりました。

- 人の見落としだけでなく、バスの側の故障（ブレーキの指示が届かない・ハンドルが遅れる・ソフト更新のあと止まる位置がずれる・遠隔との通信が切れる）で、問題がメーカー・運行会社・決まりのどこへ出るかを確かめられる
- 運行会社が決めること（点検をこまめにするか、ソフト更新を試走してから入れるか）と、メーカーの作り（通信が切れたら止まるか、走り続けるか）を選べる
- 見た結果を、レポートとして画面で読み、PDF で保存して人に渡せる。結果の画面から、課題地図の関連する課題へ進める
- 時間：前の回（[LOG538](https://pixelstomotors.com/record/autonomous-bus-accident-responsibility-shift-simulation)）の試作から、故障の4場面・計算の組み直し・レポート・サイトのトップの入口まで、1回のチャットの中で進めた。前と比べられる時間は測っていない

前の回の試作は、歩行者がスマホを見ている・誘導員の合図があいまい、といった人の側の見落としだけを場面にしていました。実際の自動運転バスのトラブルを調べると、ブレーキの指示が車体に届かなかった、ソフトを更新したら止まり方が変わった、通信が切れて交差点の中で止まった、のように、人ではなく機械と、それを整備する会社の側から起きるものが少なくありません。そうした事故では、運転士だけでなく、メーカーの作り方や、運行会社の点検の決め方が問われます。そこを、見る人が設定を選んで確かめられるようにしました。

| やったこと | 何を・なぜ | 結果 |
|---|---|---|
| 故障の場面 | 人の見落とし以外の事故の出どころとして、バスの故障を4つ足した | ブレーキ・ハンドル・ソフト更新・通信。通信が切れたときの動きは選べる |
| 計算の組み直し | 故障を場面ごとの特別な書き方で足すと、場面が増えるほど崩れる | 止める手段と、その指示が通る道を持たせ、故障はその道を切る形で差し込む。前の場面の結果（266通りと1年分）は全部同じ |
| 運行会社とメーカーの設定 | 故障に効く決め方を、見る人が選べるようにした | 点検・保守、ソフト更新の確かめ方、通信が切れたときの作り |
| 持ち帰れる形 | 見る人が結果を人に渡せるようにした | レポートを画面で見て PDF で保存。データ（JSON・CSV）は作る側だけ |
| 課題地図へのリンク | 結果から、社会に出る前に解くべき課題へ進めるようにした | 結果ごとに関連する課題の番号と名前を出す |
| 相談の案内 | 結果を見た人が、自分の現場で確かめたいときの入口 | 比べた結果のパネル・事故のあとの吹き出し・レポートの末尾 |
| 画面の直し | 事故のページの3Dのずれ、黒い札、読みにくい数字の並び | 3Dを枠に合わせ、事故の30秒の3つの数字の書き方をそろえた |
| サイトのトップ | 試作への入口を置いた | 配膳ロボットのテスト版と同じ形のバナー |
| 課題地図からの入口 | 結果に出す課題のページから、試作へ来られるようにした | 関連する7つの課題ページにバナー |
| 交差点の手前の角 | 高さ1.2mの塊が、建物にも台にも見えなかった | 左は平屋の店、右は駐車場 |

[図解: LOG539_fault_problem_shift.html](https://pixelstomotors.com/embeds/LOG539_fault_problem_shift.html)
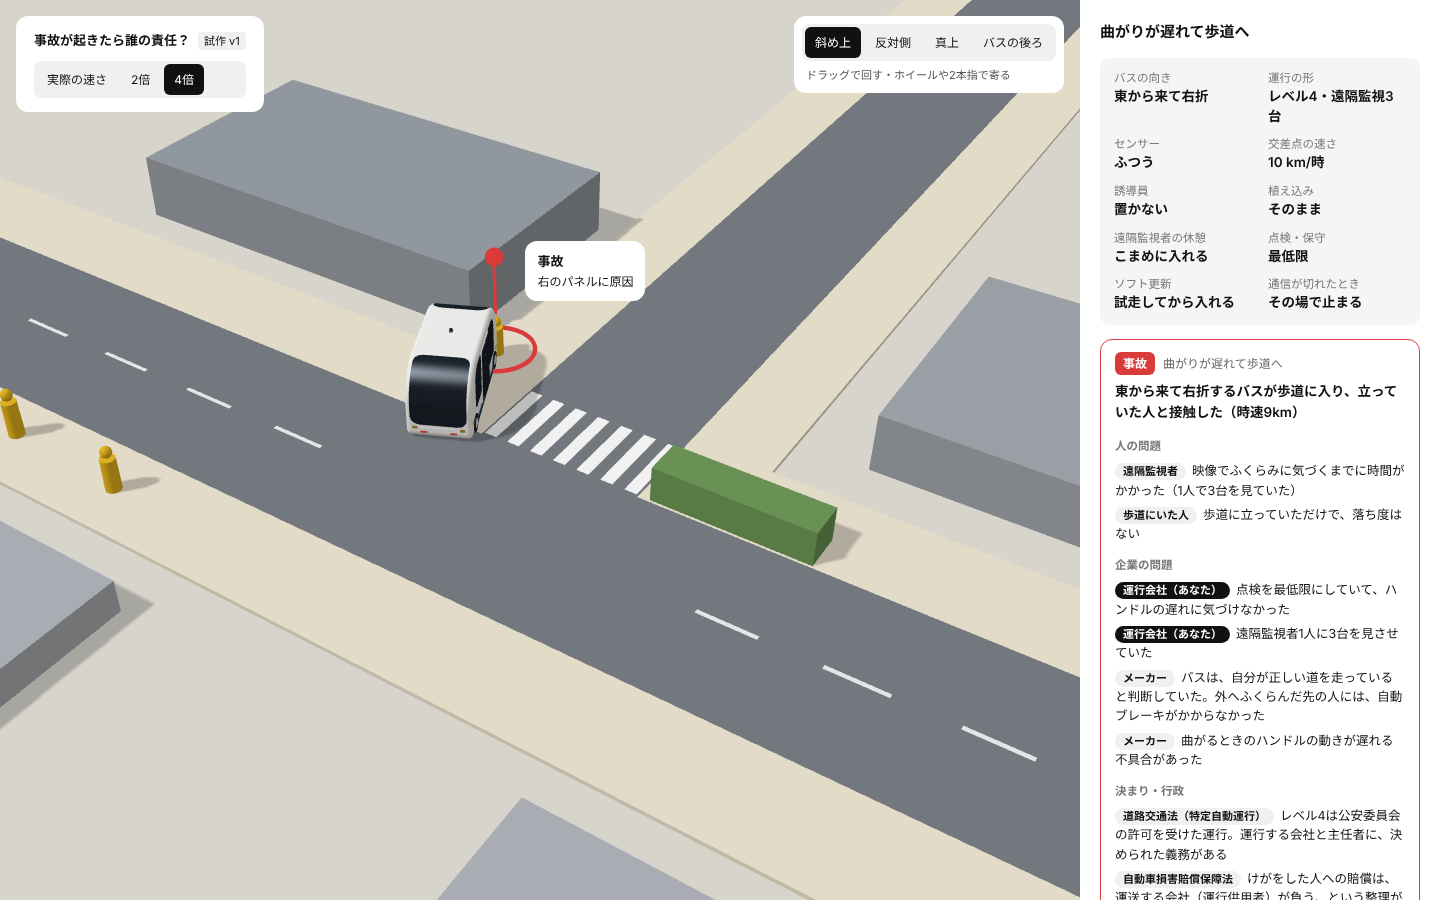
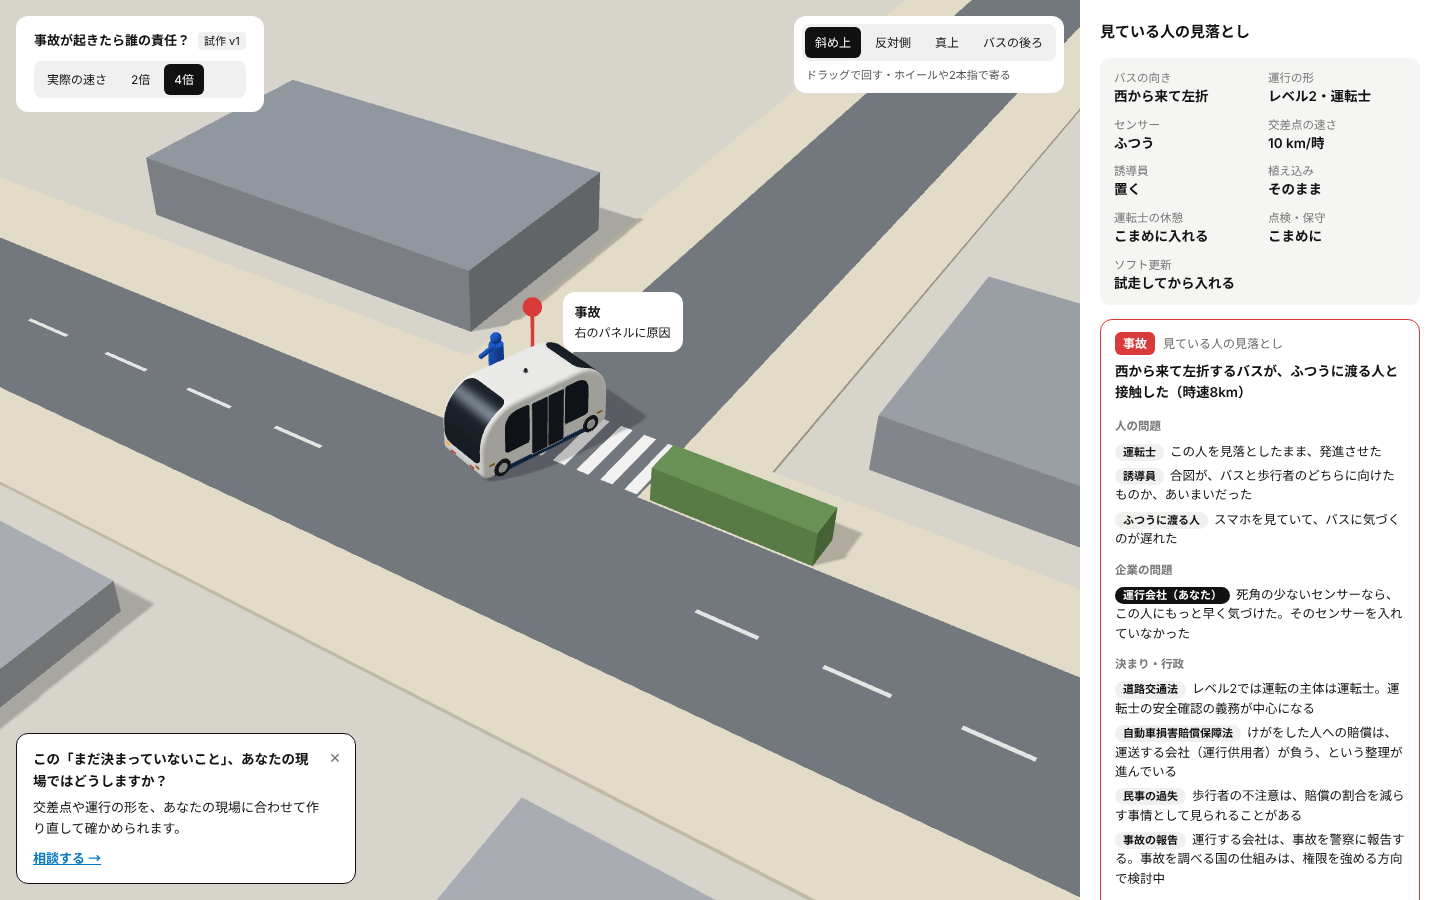
![場面「曲がりが遅れて歩道へ」をレベル4・遠隔監視3台で再生した画面。バスが角の歩道に入り、立っていた人と接触した。右のパネルに、遠隔監視者・運行会社・メーカーの問題が並ぶ](https://pixelstomotors.com/media/LOG539_02_steer_remote_hit.png)

試作は、この回の終わりの版をサイトに置き、土台の版 v2 として保管しました。次は、手動と自動の切り替えの場面、自転車・車・信号を足していきます。


## 作業ログ ― バスの故障の場面を4つに決めた

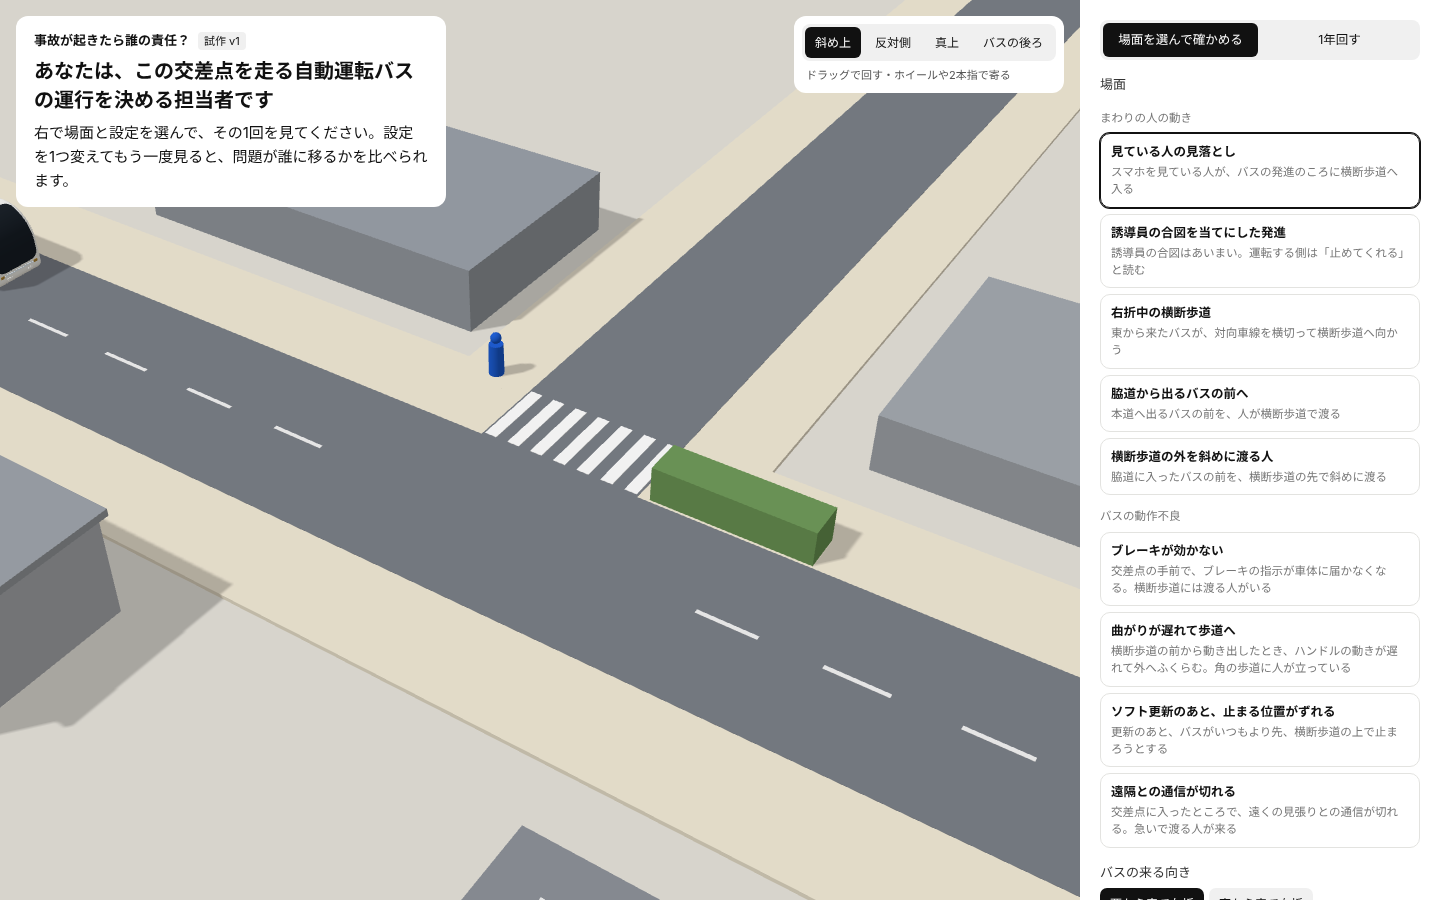
チャットは、前の回の試作の続きから始めました。前の回の終わりに「直す所が多い」と書いた試作で、まず足すことにしたのは、計画の作る順で次の段にあった「バスの動作不良（C）」の場面です。Claude が場面の候補を出し、エイイチが「この4つで進める」を選びました。

| 場面 | 何が起きるか | バスの向き | 人 |
|---|---|---|---|
| ブレーキが効かない | 交差点の手前で、ブレーキの指示が車体に届かなくなる | 西から来て左折 | スマホを見て渡る人 |
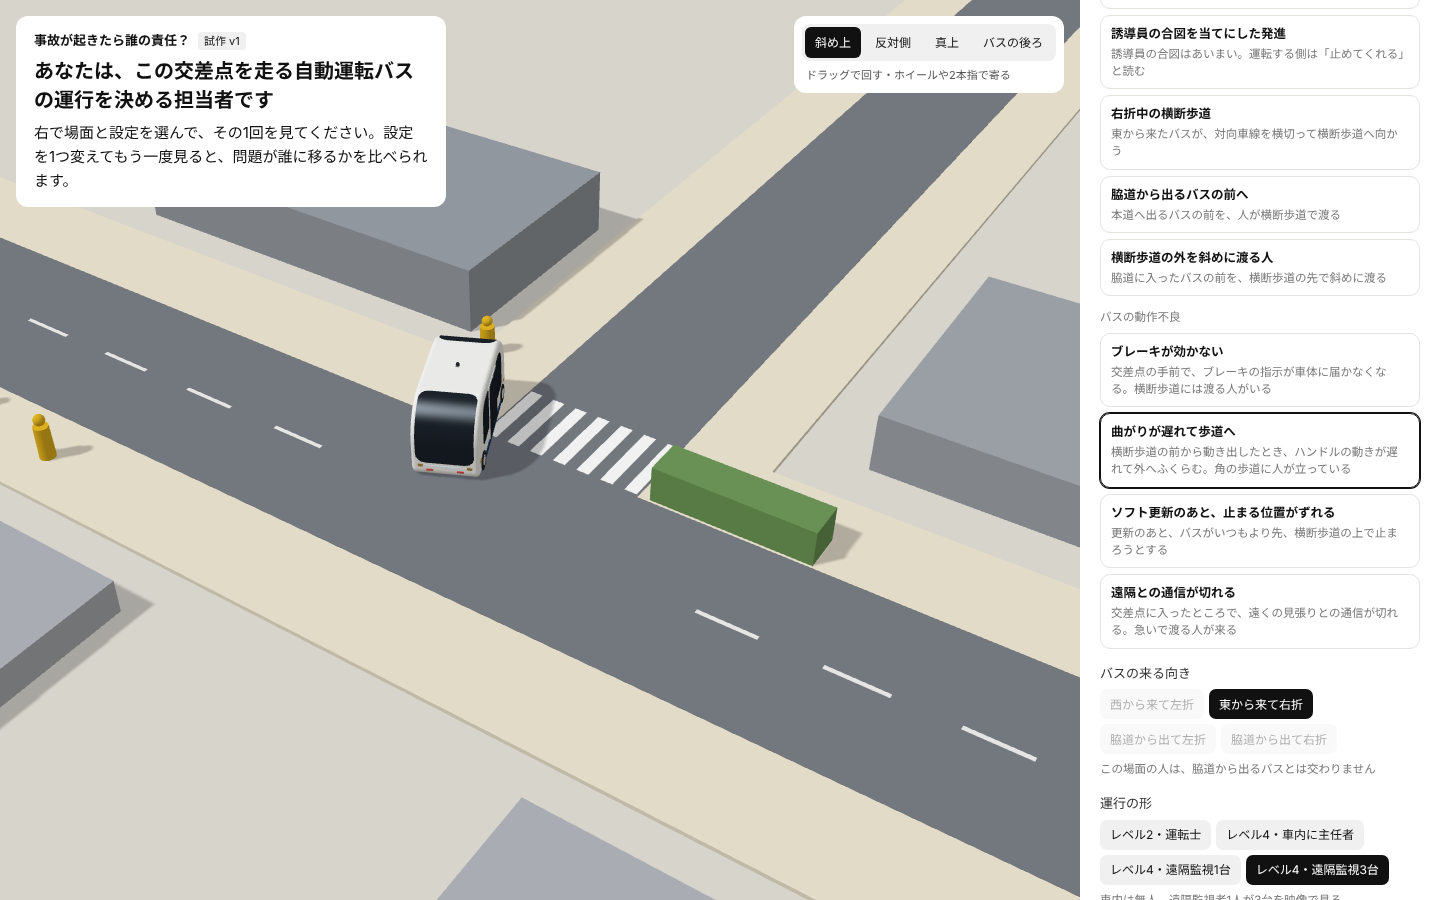
| 曲がりが遅れて歩道へ | 横断歩道の前から動き出したとき、ハンドルの動きが遅れて外へふくらむ | 東から来て右折 | 角の歩道に立っている人 |
| ソフト更新のあと、止まる位置がずれる | 更新のあと、バスがいつもより先、横断歩道の上で止まろうとする | 西から来て左折 | 東から渡る人 |
| 遠隔との通信が切れる | 交差点に入ったところで、遠くの見張りとの通信が切れる | 東から来て右折 | 急いで渡る人 |

通信が切れたときにバスがどう動くかは、実際のバスでも作りによって違います。その場で止まる作りなら、遠くから止められない時間はできないが、交差点の中で止まれば道をふさぎます。走り続ける作りなら、道はふさがないが、遠くから止められない時間ができます。どちらか1つに決めると、もう一方の問題が見えなくなるので、メーカーの作りとして見る人が選べる形にしました（エイイチが「選べるようにする」を選んだ）。

![設定の画面。右の場面の一覧に「バスの動作不良」の4つが加わり、「曲がりが遅れて歩道へ」を選んだ所。下にバスの来る向きと運行の形のボタン](https://pixelstomotors.com/media/LOG539_01_fault_scenes.png)


## 作業ログ ― 計算を組み直した：止める手段と、その指示が通る道

場面を足す前に、エイイチから次の依頼がありました。

> 問題点や修正点を見直して、シミュレーションをうまく再現するための構成そのものにも手をつけたい。それとデータも出力できるようにしたい

前の回の計算（engine.js）は、人の見落としの場面に合わせて書いていました。そこへ故障を足すと、「この場面ではブレーキを効かなくする」「この場面では止まる位置を変える」のような特別な書き方が、場面ごとに増えていきます。それでは、故障が起きたときに、誰がどの手段で止めようとして、なぜ止まらなかったのかが、計算の中に残りません。説明の3段（人・企業・決まり）は、その記録から作りたいものです。

そこで、エイイチが「組み直してから4場面を足す」を選び、計算を次の形に組み直しました（版の名前は v1-2026-11-20）。

- **止める手段と、その指示が通る道を持たせた。** バスを止める手段は4つあり、それぞれの指示が通る道が違う
- **故障は、その道の1本を切る形で差し込む。** ブレーキの故障は「自動運転の装置 → 車体」の道を切る。通信の故障は「遠隔 → 通信」の道を切る。切れた道を通る指示は届かず、届かなかったことが記録に残る
- **出来事を記録する。** 誰が・いつ・どの手段で止めようとして、届いたか届かなかったか。説明の文は、この記録から作る

| 止める手段 | 指示が通る道 | 使える運行の形 |
|---|---|---|
| 自動ブレーキ・ふだんの減速 | 自動運転の装置 → 車体 | すべて |
| 運転士の足のブレーキ | 機械でつながる（装置を通らない） | レベル2 |
| 車内の非常停止ボタン | 装置を通らない | レベル4・車内に主任者 |
| 遠隔監視者の停止の指示 | 通信 → 自動運転の装置 → 車体 | レベル4・遠隔 |

[図解: LOG539_engine_structure.html](https://pixelstomotors.com/embeds/LOG539_engine_structure.html)

この組み立ての図は、組み直す前にチャットで方針として出したものです。同じときに、故障4つを運行の形3つで回したら、だれが止められるかの見込みも表にしました。下の図は、その見込みと、実際に回した結果を切り替えて見られるようにしたものです。

[図解: LOG539_fault_plan_vs_result.html](https://pixelstomotors.com/embeds/LOG539_fault_plan_vs_result.html)

見込みと結果が違ったのは3か所でした。曲がりが遅れる故障のレベル2は、見込みでは運転士が直しても乗り上げることがあるとしていましたが、時速10kmでは運転士がハンドルで道へ戻せました。ソフト更新のレベル2は、見込みでは運転士が気づいて防げるとしていましたが、気づいてブレーキを踏んでも、渡る人に0.8mまで近づきました。通信が切れたときのレベル4・遠隔は、見込みでは止める指示が届かないことを問題にしていましたが、その場で止まる作りでは、バスが交差点の中で止まって道をふさぐ、という別の問題になりました。

この表のとおりに作ると、ブレーキの故障（自動運転の装置 → 車体の道が切れる）では、遠隔監視者が停止を指示しても、その指示は同じ切れた道を通るので届きません。レベル2の運転士の足のブレーキと、車内の主任者の非常停止は、装置を通らないので届きます。これが、次の節の結果の違いになります。

- ねらい：故障が起きたとき、誰がどの手段で止めようとして、なぜ止まらなかったかを、計算の記録から説明に出す
- 変わったこと：故障を場面ごとの特別な書き方ではなく、「指示が通る道を切る」1つの形で足せるようにした
- 見込める効果：次に足す場面（手動と自動の切り替え、自転車・車・信号）も同じ形で足せる。これは見込みで、次の場面を足すときに確かめる

故障に関わる数（転がるだけの減速 0.3m/秒²、運転士がブレーキの異常に気づいて踏むまで1.5秒、車内の主任者が非常停止を押すまで2.5秒、ソフト更新のあと止まる位置が先へずれる長さ1.8m など）は、試作の仮の決まりです。実際のバスで測った値ではありません。

組み直しで、前の場面の結果が変わっていないかを確かめました。まわりの人の5場面を、バスの向きと設定の組み合わせ266通りで1回ずつ回した結果と、1年回した結果（事故3件・ひやり24回・1便の遅れ平均0.058分）が、組み直す前と全部同じでした（下の「コードとデータ」の base.mjs と出力）。


## 作業ログ ― 故障の4場面を、運行の形ごとに回した結果

場面を選ぶと、運行会社の設定は、その故障が起きやすい側（点検は最低限、ソフト更新の場面ではそのまま入れる）に切り替わるようにしました。その設定で、4場面を運行の形3つ（レベル2・運転士／レベル4・車内に主任者／レベル4・遠隔監視3台）で再生した結果です。

| 場面 | レベル2・運転士 | レベル4・車内に主任者 | レベル4・遠隔監視3台 |
|---|---|---|---|
| ブレーキが効かない | 事故なし（運転士が足のブレーキで止めた） | 事故なし（主任者が非常停止で止めた） | ひやり（渡る人に0.1m・時速22km） |
| 曲がりが遅れて歩道へ | 事故なし（運転士がハンドルで戻した） | ひやり（縁石に乗り上げて歩道に入った・時速5km） | 事故（歩道に立っていた人と接触・時速9km） |
| ソフト更新のあと、止まる位置がずれる | ひやり（渡る人に0.8m） | ひやり（渡る人に0.8m） | ひやり（渡る人に0.8m） |
| 遠隔との通信が切れる | 事故なし（運転士が車内にいて、運行は続いた） | 事故なし（主任者が車内にいて、運行は続いた） | 事故なし・問題あり（交差点の中で止まり、道をふさいだ。動かすまで10分） |

ブレーキの場面は、交差点での速さを時速15kmにすると、レベル4・車内に主任者でも止めきれずに接触しました。主任者が異常に気づいて非常停止を押すまでの2.5秒に、バスが進む距離が延びるためです。

ソフト更新の場面は、どの運行の形でも同じ結果になりました。止まる位置のずれは、見張っている人が見ている「周りの人」ではなく、バスの止まり方の変化なので、運転士も主任者も遠隔監視者も、ずれそのものには気づけません。レベル2の運転士だけは「いつもの所で止まらない」と気づいてブレーキを踏みましたが、近づく距離は同じ0.8mでした。

故障の場面で問題の相手がどう入れ替わるかを、右のパネルに出た文で並べます（場面「曲がりが遅れて歩道へ」）。

| | レベル2・運転士 | レベル4・遠隔監視3台 |
|---|---|---|
| 人の問題 | 運転士：ふくらみに気づいて、ハンドルで道へ戻した | 遠隔監視者：映像でふくらみに気づくまでに時間がかかった（1人で3台を見ていた）／歩道にいた人：歩道に立っていただけで、落ち度はない |
| 企業の問題 | 運行会社：点検を最低限にしていて、ハンドルの遅れに気づけなかった／メーカー：曲がるときのハンドルの動きが遅れる不具合があった | 運行会社：点検を最低限にしていた・遠隔監視者1人に3台を見させていた／メーカー：外へふくらんだ先の人には、自動ブレーキがかからなかった |
| 決まり・行政 | 道路交通法：レベル2では運転士がハンドルを持つ。直すのは運転士の義務になる | 道路交通法（特定自動運行）・自動車損害賠償保障法・製造物責任法・事故の報告 |
| まだ決まっていないこと | 「自動運転」と呼ばれるバスで、運転士がどこまで直せればよいか | ハンドルのない車内で、止める手段が非常停止だけでよいか |
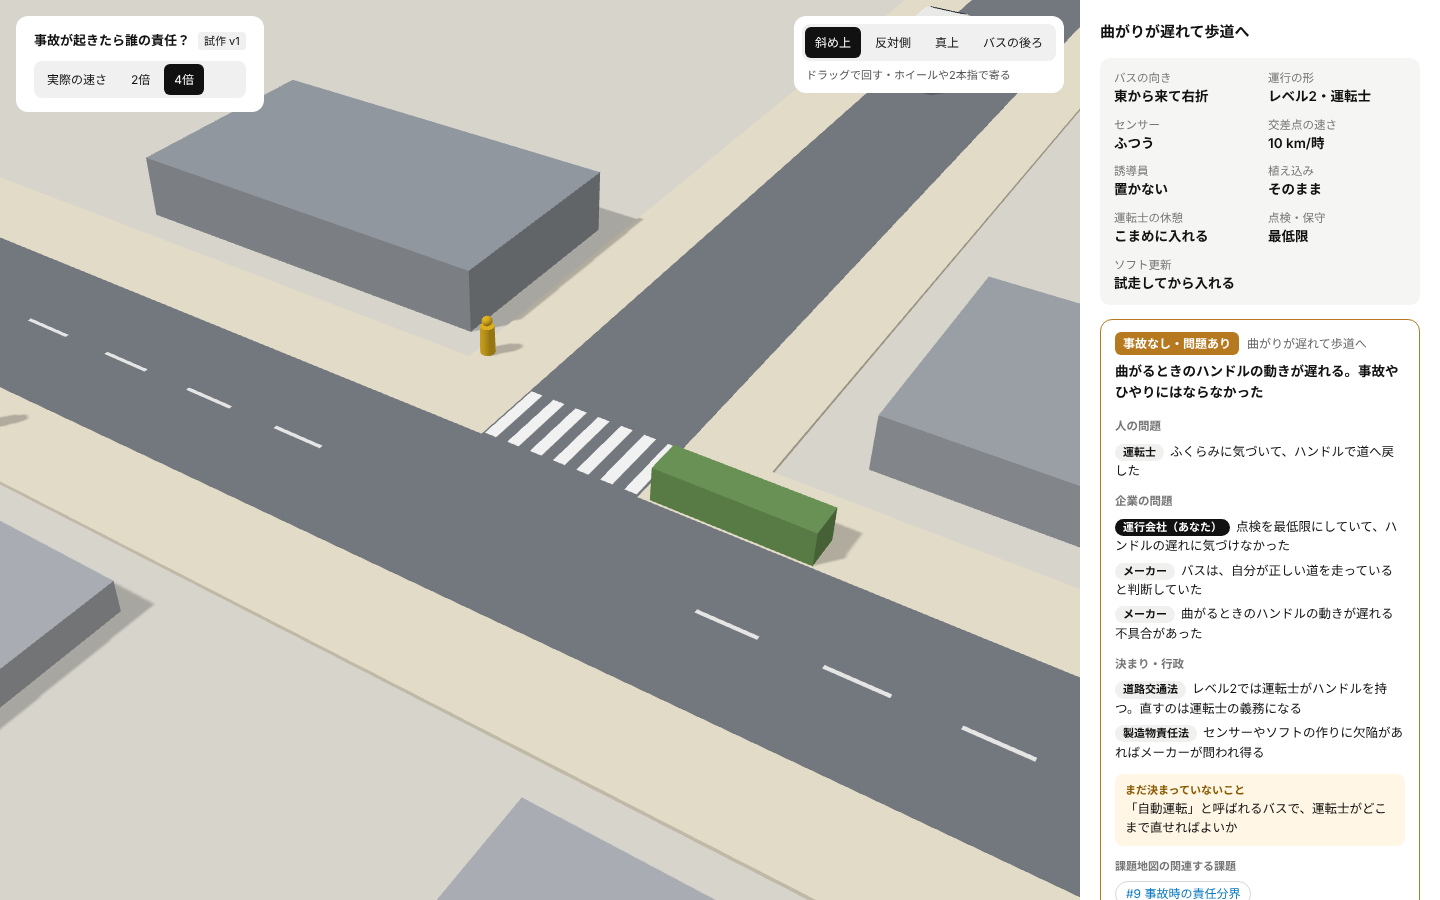
![同じ場面をレベル2・運転士で再生した画面。運転士がハンドルで道へ戻し、事故にはならなかった。右のパネルは「事故なし・問題あり」](https://pixelstomotors.com/media/LOG539_03_steer_l2.png)

レベル2では、故障を直すのは運転士の仕事として、運転士が「問題を防いだ人」に出ます。レベル4・遠隔では、運転士がいないぶん、遠隔監視者が何台を見ていたかという運行会社の決め方と、ふくらんだ先の人にブレーキがかからなかったメーカーの作りが、問題として前に出ます。歩道に立っていた人には落ち度がないので、前の回の場面のように「歩行者の不注意」が出てきません。
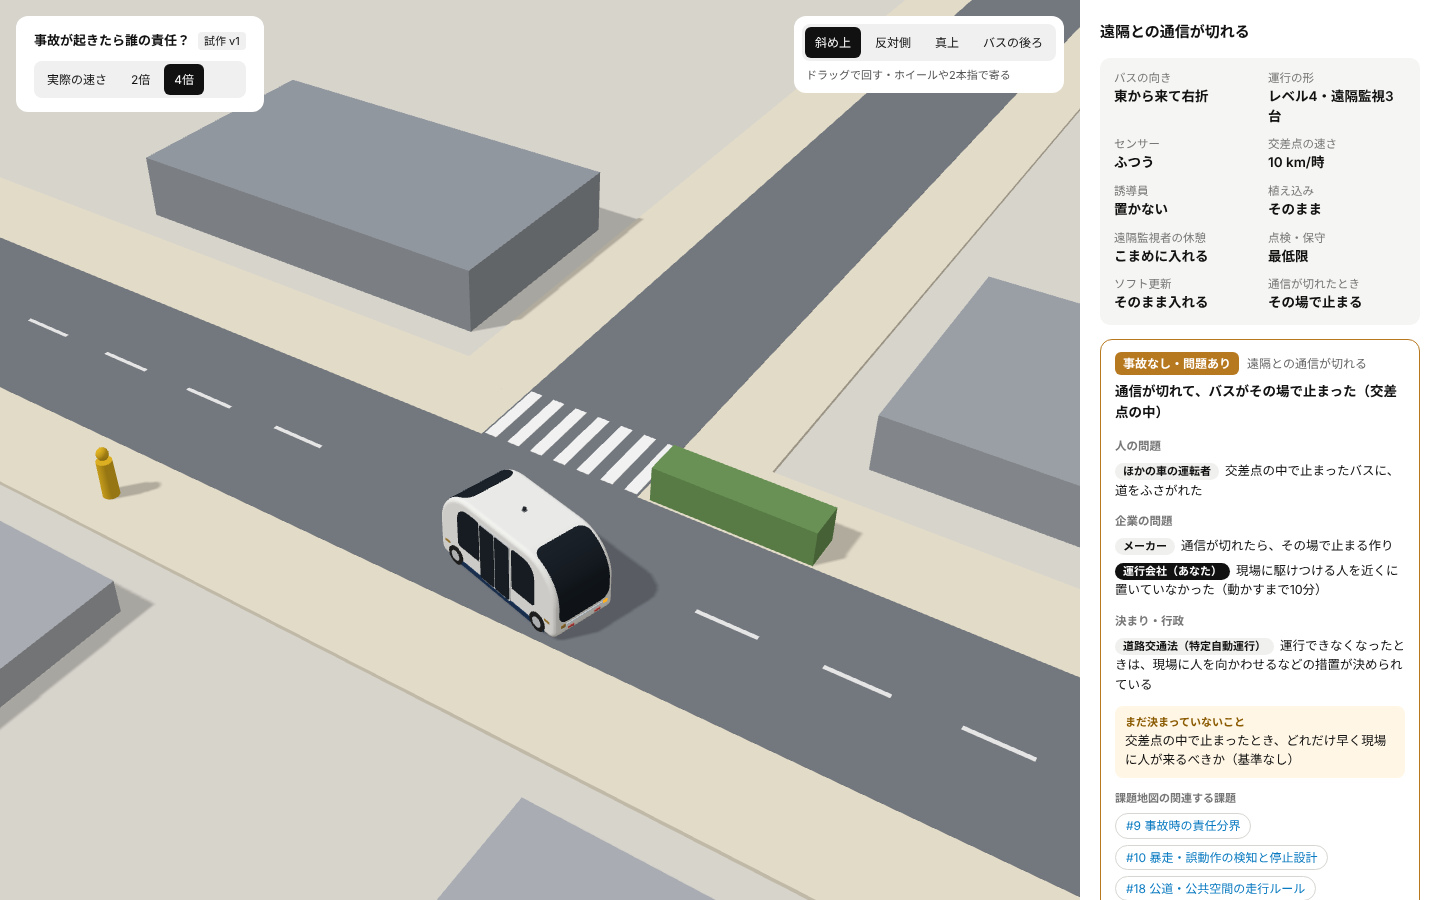
![場面「遠隔との通信が切れる」をレベル4・遠隔監視3台で再生した画面。バスが交差点の中で止まり、右のパネルに、ほかの車の運転者・メーカー・運行会社の問題と、交差点の中で止まったときにどれだけ早く現場に人が来るべきかという、まだ決まっていないことが出る](https://pixelstomotors.com/media/LOG539_04_comm_remote_stop.png)

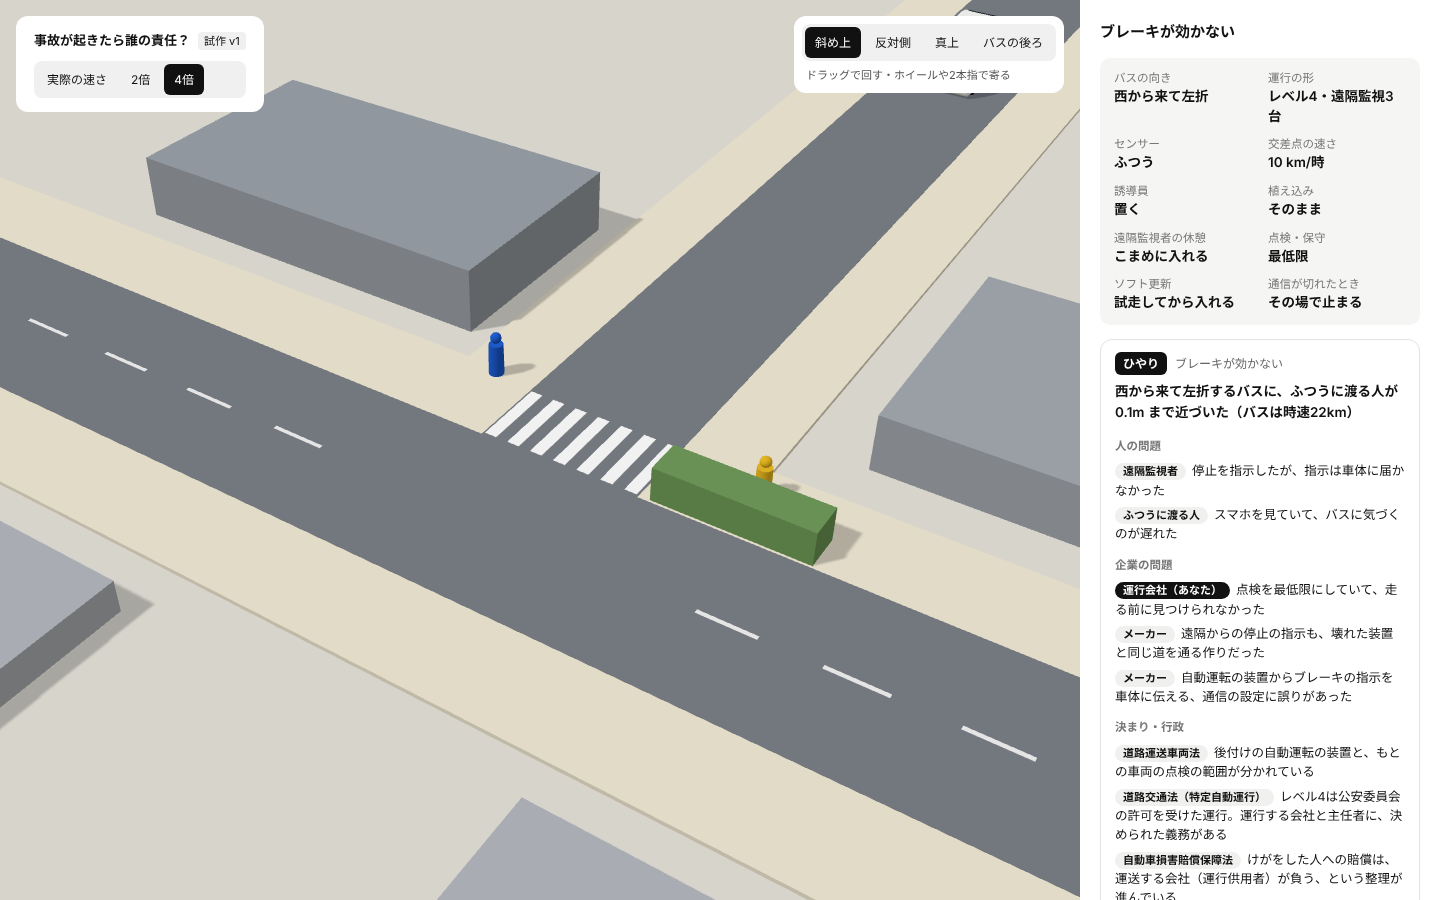
![場面「ブレーキが効かない」をレベル4・遠隔監視3台で再生した画面。遠隔監視者が停止を指示したが、指示は壊れた装置と同じ道を通るので車体に届かなかった](https://pixelstomotors.com/media/LOG539_05_brake_remote_near.png)

ブレーキの場面のレベル4・遠隔では、メーカーの問題として「遠隔からの停止の指示も、壊れた装置と同じ道を通る作りだった」が出ます。前の節の表の「指示が通る道」が、そのまま説明の文になった所です。まだ決まっていないこととして「遠隔から止める指示に、ふだんと別の道を用意しなくてよいか（基準なし）」が出ます。

### 運行会社が前もって防いだ場合

点検をこまめにする（ブレーキ・ハンドルの場面）、ソフト更新を試走してから入れる（更新の場面）に切り替えると、どの運行の形でも、故障は走る前に見つかります。そのとき右のパネルは「事故なし・問題あり」になり、問題の中身が入れ替わります。

| 場面（レベル4・遠隔監視3台） | 防いだときに出る問題 |
|---|---|
| 曲がりが遅れて歩道へ（点検をこまめに） | 住民：朝の便がなくなり、ほかの足を探すことになった／運行会社：ハンドルの遅れを走る前に見つけて直せた。その日の朝の2便は運休にした／メーカー：不具合があった |
| ソフト更新のあと（試走してから入れる） | 運行会社：試走で止まる位置のずれを見つけて戻せた／メーカー：更新で止まる位置が変わることを、運行会社に伝えていなかった。決まり：更新の中身は国に届け出るが、現場の運行会社まで伝わる仕組みはない |
| 通信が切れる（走り続ける作り） | メーカー：通信が切れても走り続ける作り。遠くから止められない時間ができた／運行会社：この作りのバスで運行していた。決まり：国の検討会で、通信が切れると止められない作りは欠陥と見られ得るとされた |

点検をこまめにしても、故障そのものはなくなりません。事故の代わりに運休が起き、困る人が「歩道に立っていた人」から「朝の便を使う住民」に移ります。通信の場面は、止まる作りにしても走り続ける作りにしても、別の問題が残ります。どれも、設定を変えれば問題がなくなるのではなく、問題の相手と中身が移ることを見せる形にしました。点検をこまめにすると、運行の費用の数字が上がることも、1年回す形で見えるようにしています（費用の数字は試作の仮の決まり）。


## 作業ログ ― 結果を持ち帰る形：レポートと、作る側のデータ

データの書き出しは、最初に「ダウンロードだけ」を選び、1回の結果を JSON（プログラムが読む形のデータ）で書き出す形で入れました。それを見たエイイチから、次の指摘がありました。

> テキスト見づらいね。この回を書き出す（JSON）データはJSONデータがいいの？ ユーザーにはレポートを出力したいんだけど（おれが使うんじゃないよ？）

JSON と CSV は、作る側が結果を見返したり、表計算で並べたりするためのものです。見る人に渡すものではありません。そこで、見る人には読み物のレポートを出し、JSON・CSV はアドレスの最後に `#dev` を付けたときだけボタンが出るようにしました。

レポートには、選んだ設定（バスの向き・運行の形・センサー・交差点の速さ・誘導員・植え込み・休憩・点検・ソフト更新・通信が切れたとき）を、ラベルと値の格子で並べます。最初は設定を1行の文で書いていましたが、エイイチから「いまの設定じゃわからない」と言われ、画面の右のパネルと同じ格子にしました。自動再生でまとめて回したときは、一覧の上に「もとの設定」を置き、各行には「運転士の休憩：こまめに入れる → なしで回す」のように、何から何へ変えたかを書きます。

最初のレポートは、押すとすぐ HTML のファイルとして保存される形でした。サイトで試したエイイチから、次の指摘がありました。

> いきなりダウンロードはNG。あと出力形式はhtmlが適切なの？

HTML のファイルは、受け取った人がどう開けばよいか迷いやすく、人に渡す・印刷する形にもなっていません。そこで、ボタンの名前を「〜のレポートを見る」にし、押すとまず画面の上にレポートを出すようにしました。保存したいときは「PDFで保存」を押し、ブラウザの保存の画面で、保存先を選んで PDF にします。
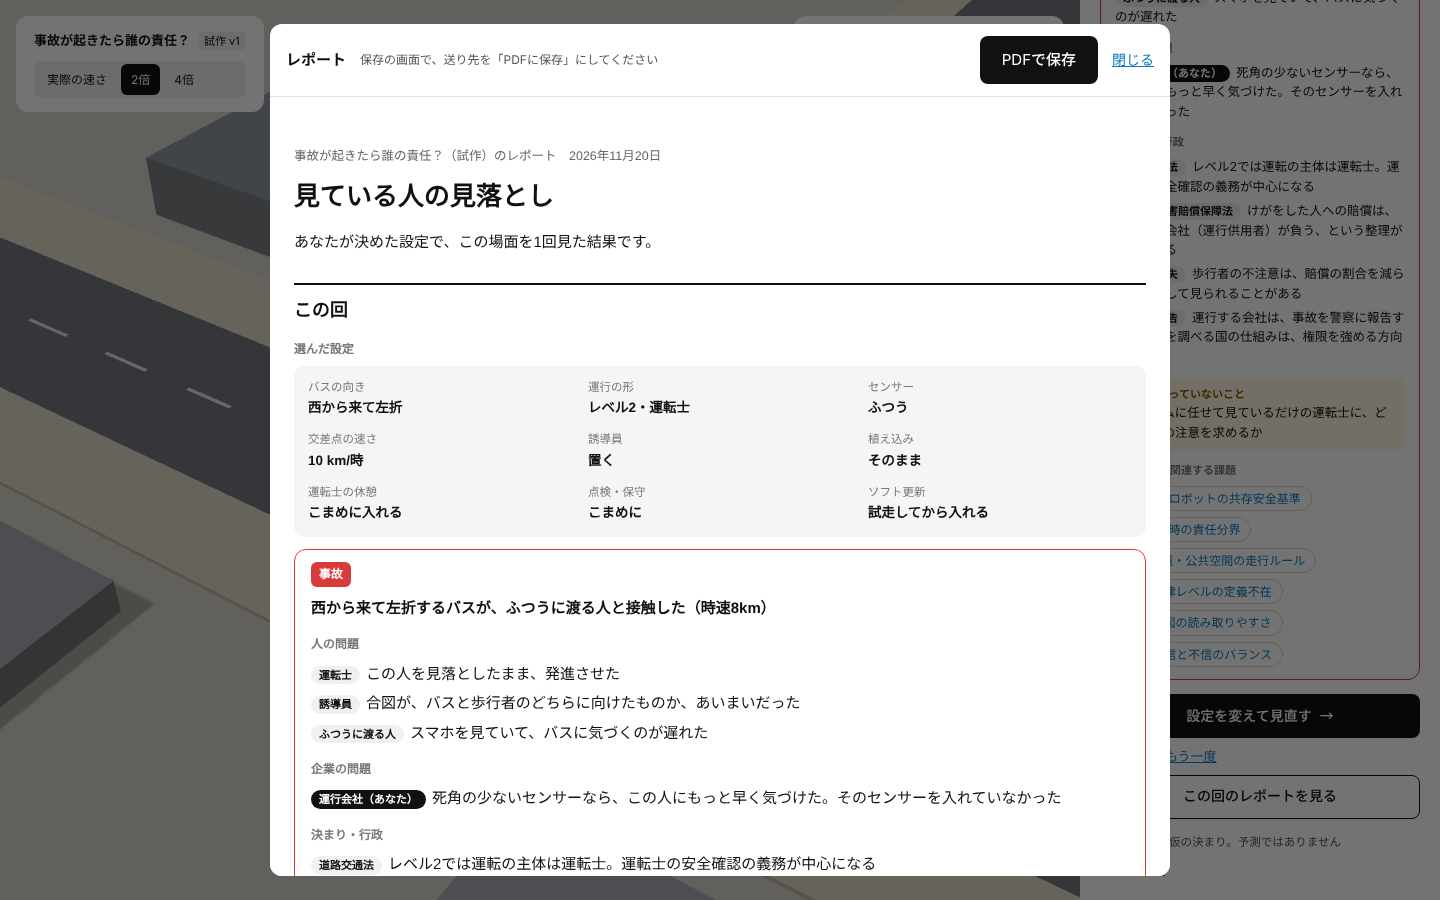
![「この回のレポートを見る」を押した画面。シミュレーションの上にレポートが重なり、上のバーに「PDFで保存」と「閉じる」がある](https://pixelstomotors.com/media/LOG539_08_report_view.png)

最初の形では、画面の上の枠（iframe）の中から保存の画面を開いていました。エイイチがサイトで試すと PDF で保存できましたが、ブラウザによっては、枠の中からは保存の画面が開かないことがあります。そこで「PDFで保存」を押すと、レポートを新しいタブで単独のページとして開き、そこで保存の画面を出すように変えました。新しいタブの上には、保存の画面が開かないときはブラウザのメニューの「印刷」から保存できることを書いています。
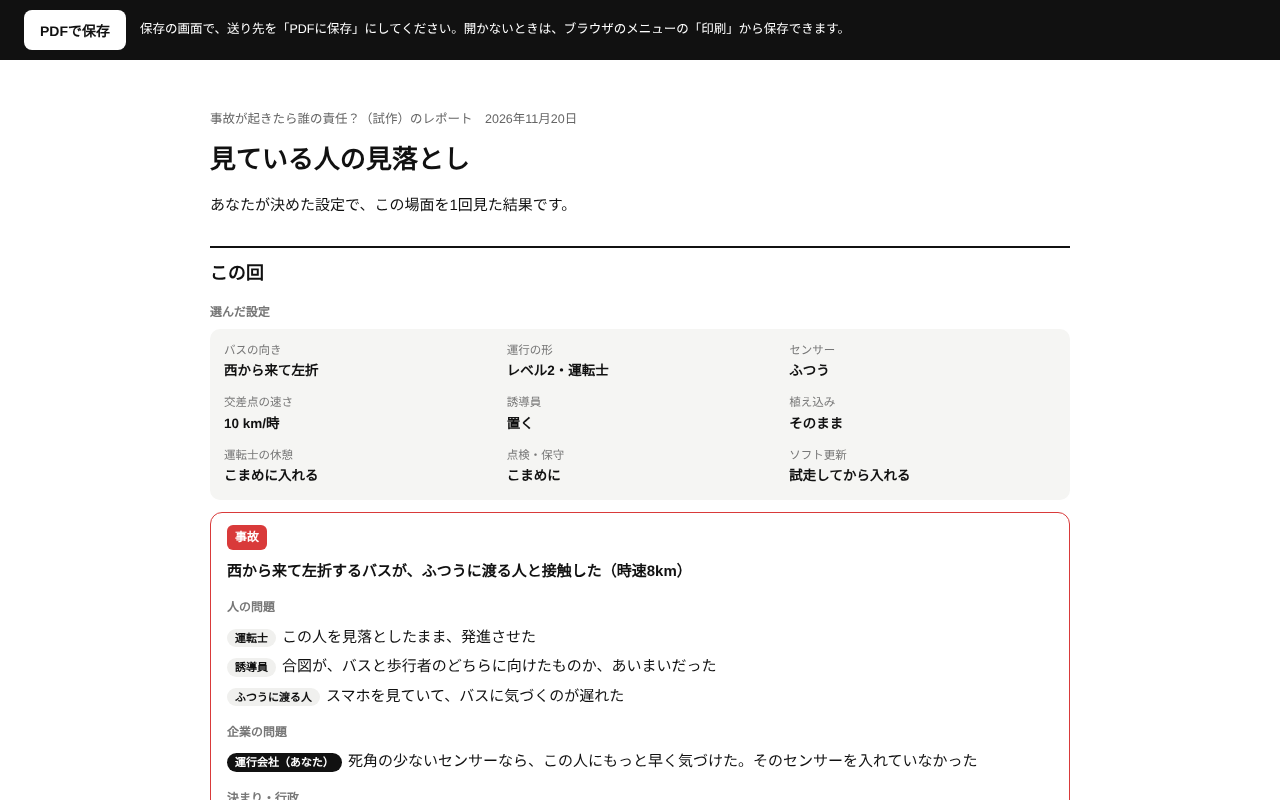
![「PDFで保存」を押すと開く新しいタブ。上の黒いバーに「PDFで保存」のボタンと、保存の画面の使い方が書いてある。印刷するときは、このバーは出ない](https://pixelstomotors.com/media/LOG539_09_report_pdf_tab.png)

- ねらい：見る人が、見た結果を自分で確かめてから、人に渡せる形で持ち帰る
- 変わったこと：押すとすぐ HTML が保存される形から、画面で見てから PDF で保存する形にした。JSON・CSV は作る側だけにした
- 見込める効果：レポートを PDF で人に渡すと、末尾の相談の案内まで届く。どれだけ使われたかは、サイトの計測（このページで押されたもの）で確かめる。いまはまだ測っていない

### 課題地図の関連する課題へのリンク

エイイチから、次の依頼がありました。

> フィジカルAIが社会実装される前に解くべき課題ページへ関連しているものがあればリンクを設置

[課題地図](https://pixelstomotors.com/issues)は、フィジカルAIが社会に出る前に解くべき課題を42件まとめたページです。結果ごとに、出来事の記録（どの運行の形か、どの故障か、誰が止めようとしたか、センサーの見えない所だったか、歩道の上だったか など）から、関連する課題の番号を選び、右のパネルとレポートに「#9 事故時の責任分界」「#27 テレオペレーターという新職種」のようなリンクで並べます。故障の場面では、「#10 暴走・誤動作の検知と停止設計」「#32 経年劣化・メンテ不足による事故」「#13 学習で動きが変わるロボットの安全の確かめ直し」「#39 通信インフラの遅延・帯域」などが出ます。


## 作業ログ ― 結果の画面に、相談の案内を置いた

エイイチから、次の相談がありました。

> 何かのタイミングで仕事の依頼に結びつけるCTAパネル、吹き出しを表示させたい。どんなタイプのものが適切ですか？

Claude が、出す場所の案を3つ（事故のあとの吹き出し・比べた結果のパネル・レポートの末尾）、画面写真で出しました。エイイチは比べた結果のパネルを選び、ボタンをサイトのオレンジに、文字のリンクをサイトの青に合わせるよう指示しました。ボタンの言葉は、最初の「メッセージ」から、エイイチの案で「相談する」にしました。吹き出しとレポートの末尾も、同じ言葉で入れました。

[図解: LOG539_decisions.html](https://pixelstomotors.com/embeds/LOG539_decisions.html)

| 出す場所 | いつ出るか | 中身 |
|---|---|---|
| 比べた結果のパネル | 設定を変えて比べたあと、1年回したあと | 「あなたの現場で、同じことを確かめませんか」と、オレンジの「相談する」ボタン |
| 事故のあとの吹き出し | 事故かひやりで「まだ決まっていないこと」が出たとき。1回の訪問で1度だけ | 「この『まだ決まっていないこと』、あなたの現場ではどうしますか？」と「相談する」のリンク |
| レポートの末尾 | レポートを見たとき・PDF にしたとき | 同じ問いかけと「相談する」のリンク |
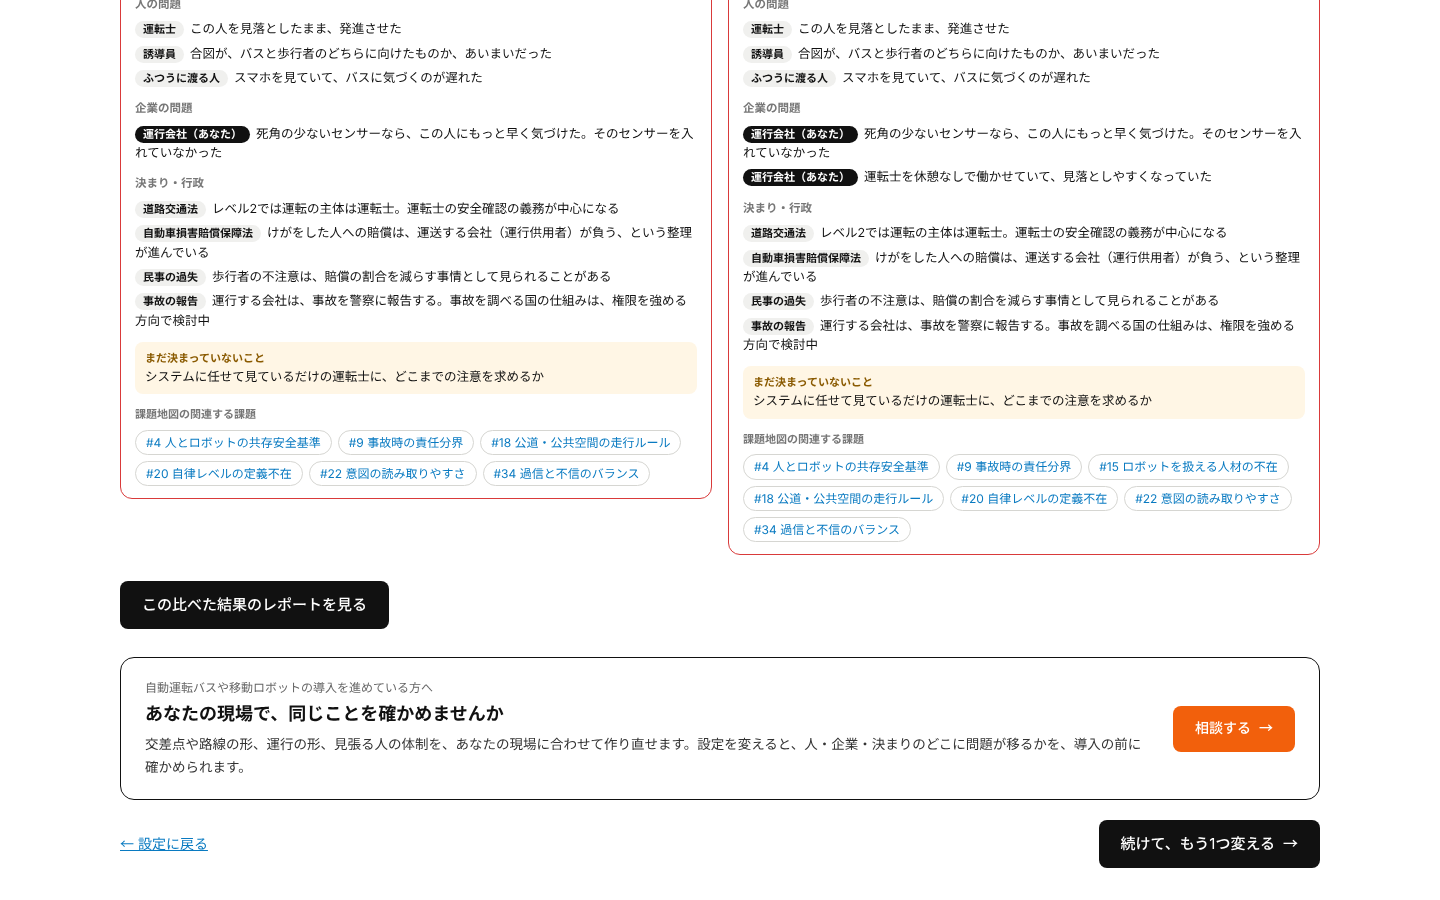
![比べた結果の画面の下。「この比べた結果のレポートを見る」のボタンの下に、自動運転バスや移動ロボットの導入を進めている方への案内と、オレンジの「相談する」ボタンがある](https://pixelstomotors.com/media/LOG539_06_compare_cta.png)

![場面「見ている人の見落とし」で事故が起きたあとに出る吹き出し。まだ決まっていないことを、あなたの現場ではどうするかと問いかける](https://pixelstomotors.com/media/LOG539_07_bubble.png)

相談の窓口は、結果を見た画面だけに置きます。サイトのトップと SNS には、相談の看板を出さない決まりにしているためです。


## 作業ログ ― 事故のページと、1年回した結果の画面を直した

1年回す形で事故を開いたとき、3Dの交差点が枠からずれて表示されていました。3Dの絵（canvas）に大きさの指定がなく、ページの幅で描かれていたためで、枠いっぱいに合わせる指定を足しました。

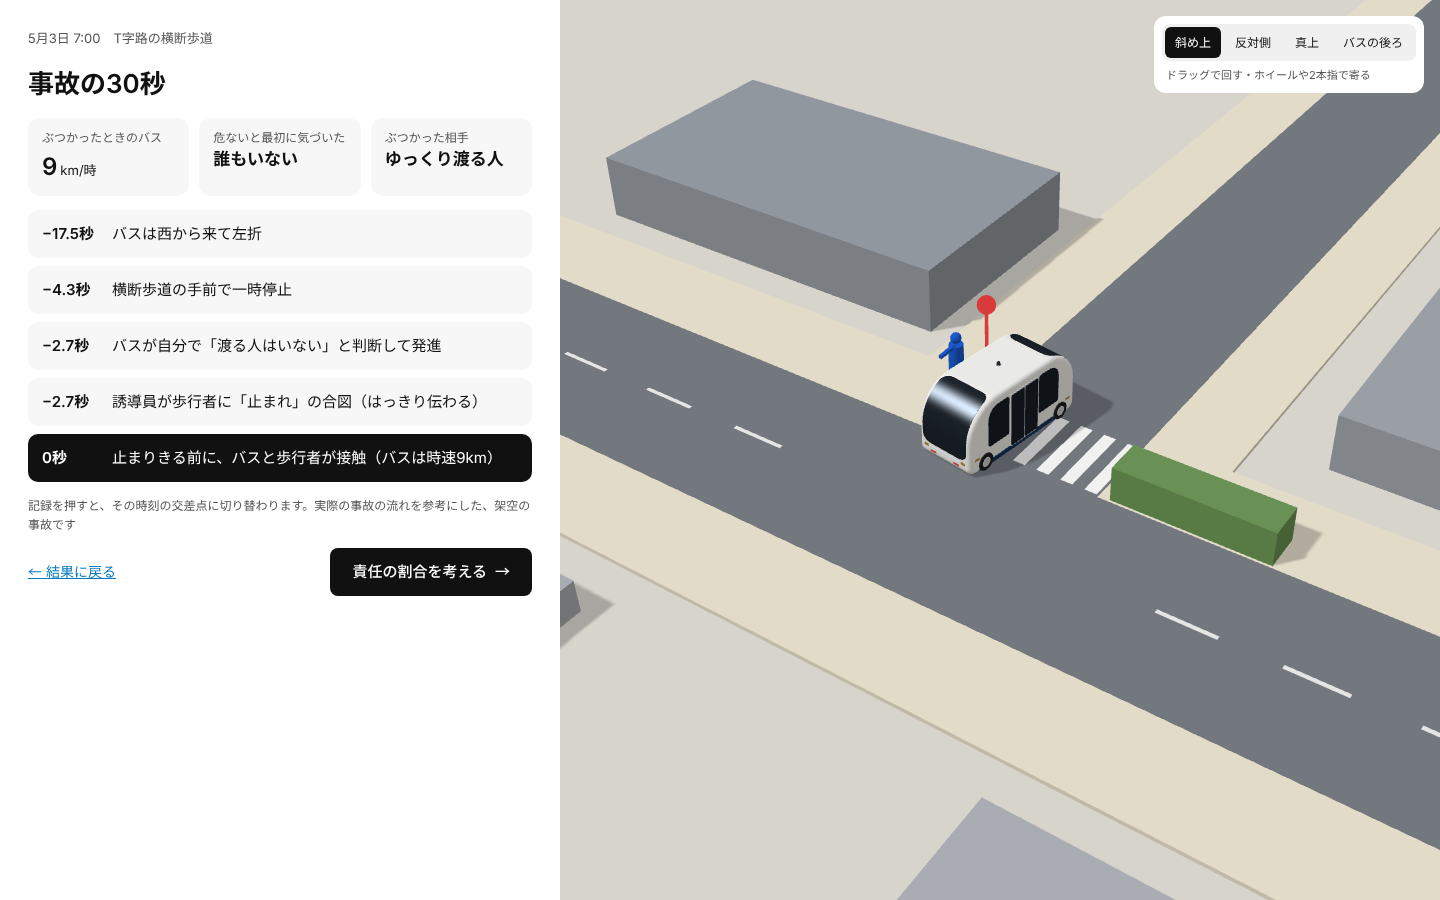
事故の30秒のページの上の3つの数字は、「ぶつかったときの速さ」「危ないと気づいたのは」のように、何の速さか・誰が気づいたのかが分からない書き方でした。エイイチから、何の速さで、誰が気づいたのかが分かるように、3つの書き方をそろえるよう指示があり、「ぶつかったときのバス（km/時）」「危ないと最初に気づいた（バスのセンサー・運転士・遠隔監視者 などと何秒前か。誰も気づいていなければ『誰もいない』）」「ぶつかった相手」に直しました。

![事故の30秒のページ。上に、ぶつかったときのバス9km/時・危ないと最初に気づいた 誰もいない・ぶつかった相手 ゆっくり渡る人。下に時刻ごとの出来事、右に交差点の3D](https://pixelstomotors.com/media/LOG539_11_accident.png)

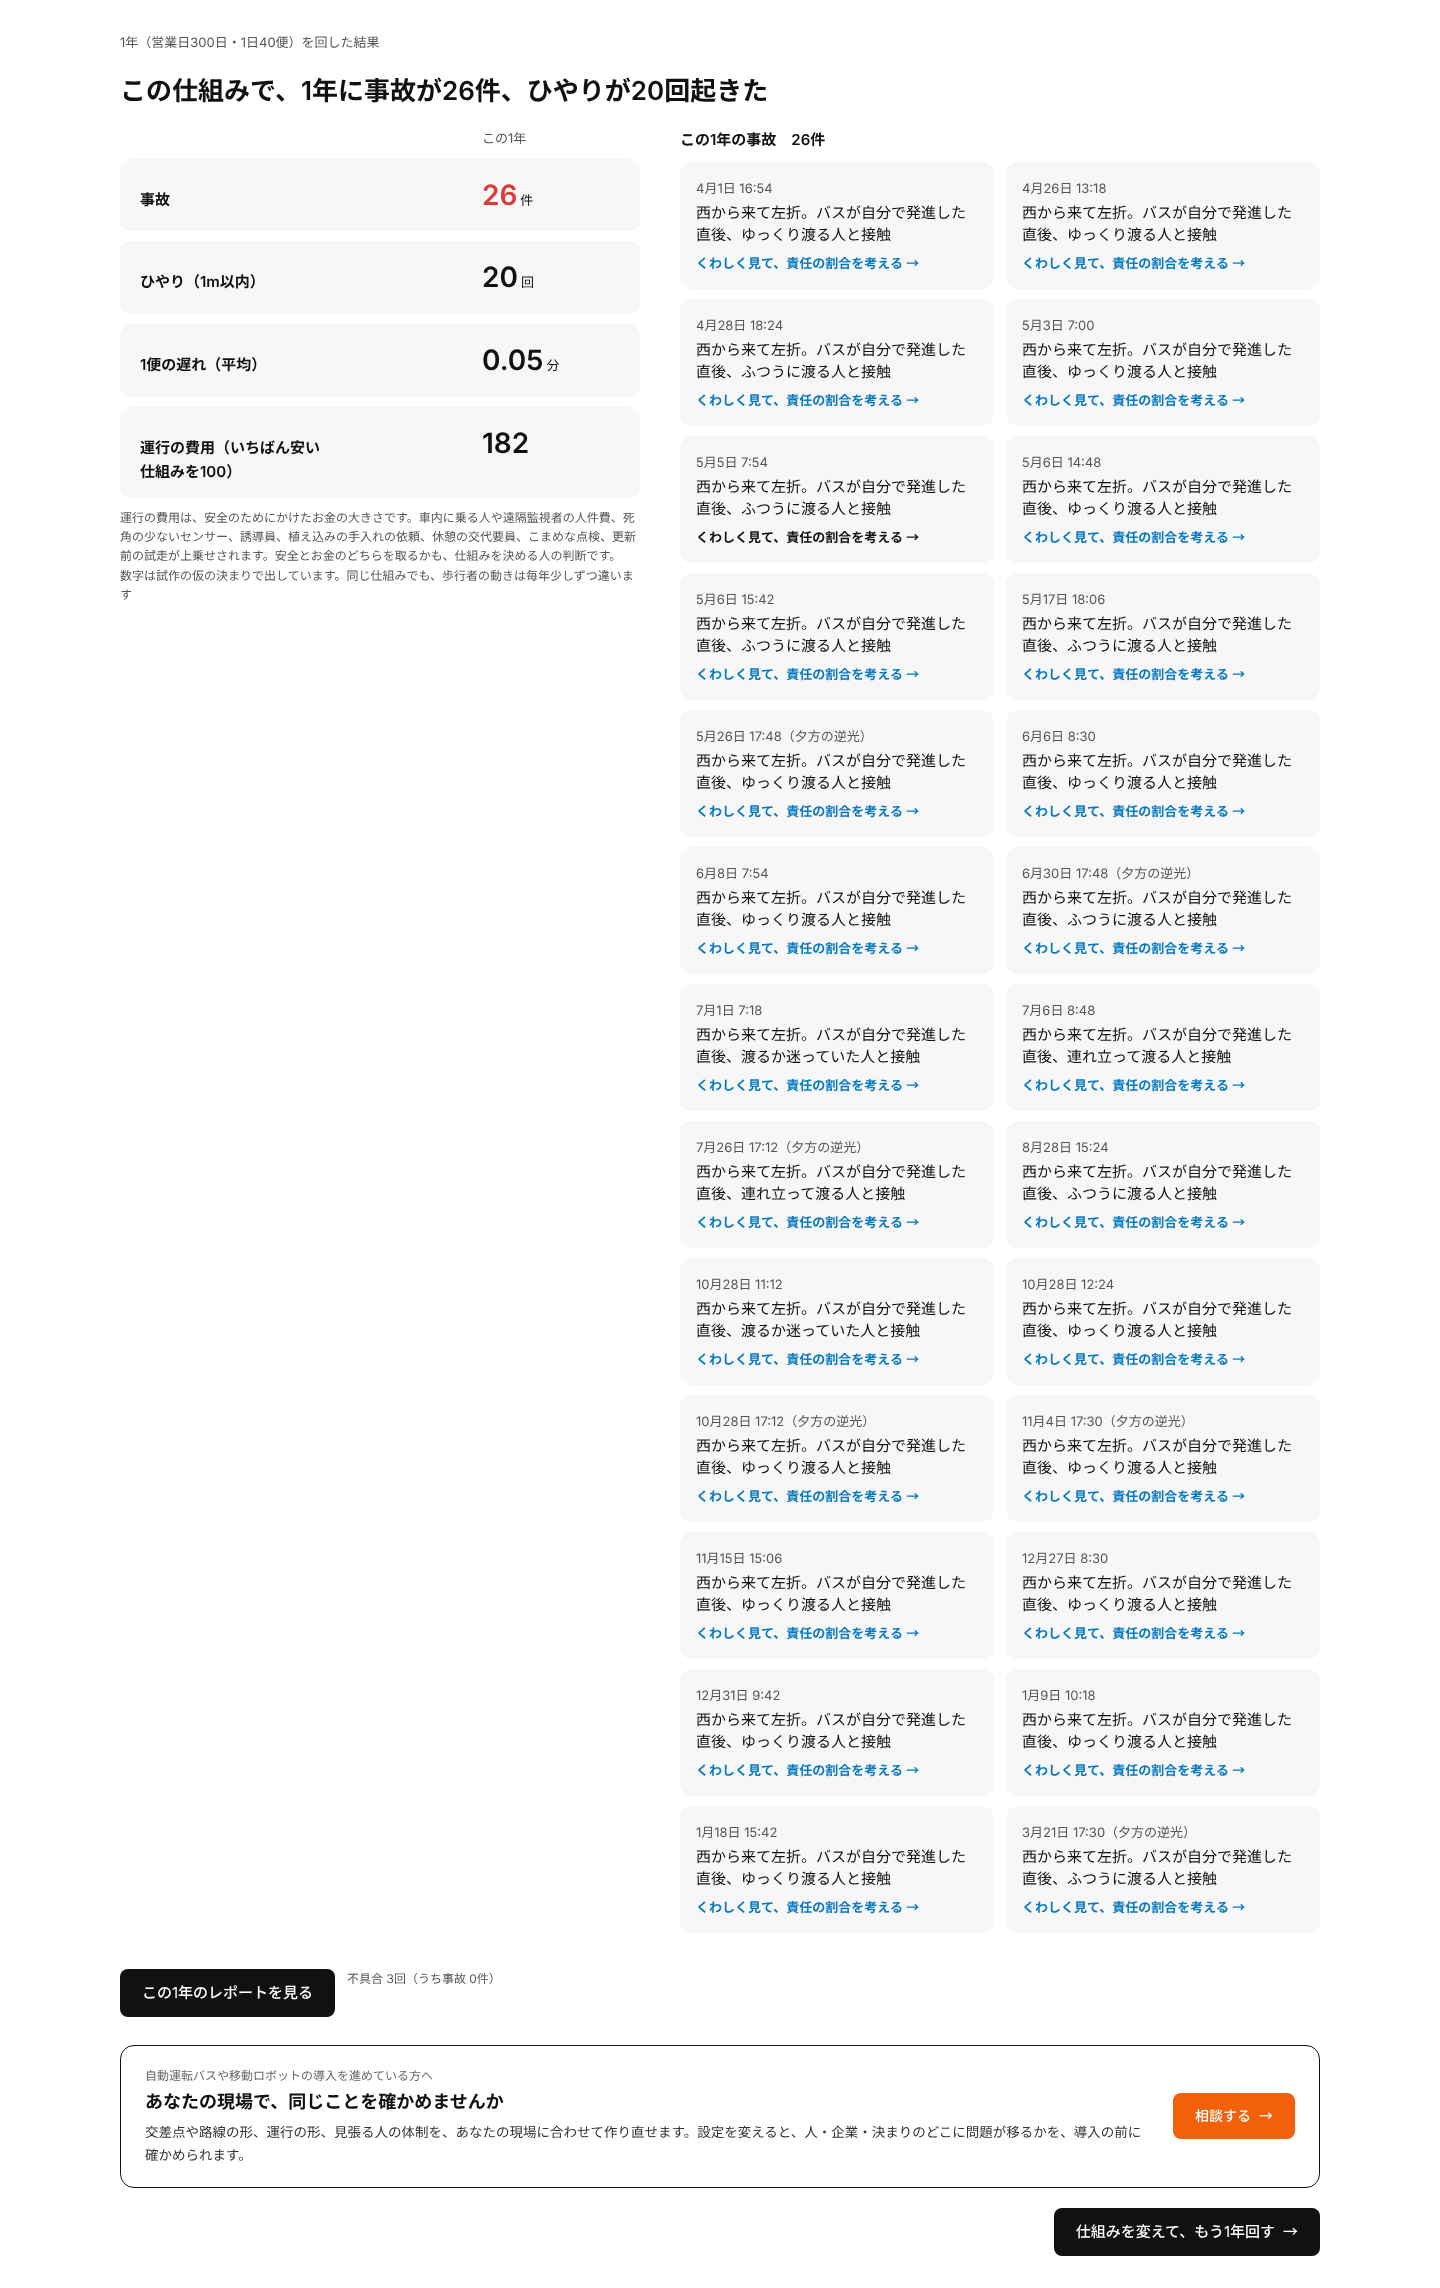
1年回した結果の画面は、左の列（数字）が広すぎて、事故の一覧が細くなっていました。左の列を狭め、事故を2列のカードで並べ、最初に見えない分は「残りの N 件も見る」で全部開けるようにしました。右のパネルで、運行会社（あなた）以外の札まで黒く塗られていたのも直しました（あとから書いた決まりが、札の色の決まりより強く効いていた）。文字のリンクはサイトの青にし、マウスを乗せると黒になるようにしました。

![1年回した結果（レベル4・遠隔監視1台）。左に事故26件・ひやり20回・1便の遅れ0.05分・運行の費用182、右に事故を2列のカードで全部並べ、下にレポートを見るボタンと相談の案内](https://pixelstomotors.com/media/LOG539_10_year.png)

この1年の結果は、レベル4・遠隔監視1台で回したときのものです。不具合は1年に3回起き、どれも事故にはなっていません。人の見落としの事故は、前の回と同じ形で、バスが自分で「渡る人はいない」と判断して発進した直後に起きています。


## 作業ログ ― サイトのトップに、試作の入口を置いた

サイトのトップの、配膳ロボットのブラウザ版（テスト版）のすぐ下に、この試作の入口を置きました。最初は画像と文の簡単な枠でしたが、エイイチから、配膳ロボットのテスト版の枠と同じ作りにそろえるよう指示があり、見出し・問い・説明・「試作 まだのこと」・「試作を開く」のボタン・作り方の記録へのリンク・右の画像、の並びにしました。

並べると、配膳ロボットの枠の見出し「ブラウザで動かす（テスト版）」と、どちらがどのシミュレーションか分かりにくくなります。トップでは配膳ロボットの枠の見出しを「配膳ロボットのシミュレーション（テスト版）」にしました。導入シミュレーションのシリーズのページ（/series8）では、これまでどおりです。

![サイトのトップに置いた「事故と責任のシミュレーション（試作）」の枠。左に、事故が起きたら誰の責任？という問いと説明、まだのこと3つ、試作を開くボタン、右にシミュレーションの画面](https://pixelstomotors.com/media/LOG539_12_top_banner.png)

トップの入口の「まだのこと」には、数字は試作の仮の決まりで予測ではないこと、法律上の答えは出さないこと、手動と自動の切り替えの場面と自転車・車・信号はまだ入っていないこと、の3つを書いています。


## 作業ログ ― 公開した試作を触って見つかった所を直した

公開した試作をエイイチが触り、気になった所を続けて直しました。

### 自動再生の「11 / 13」の行が、ついたり消えたりしていた

自動再生では、右のパネルに「11 / 13　点検・保守：最低限 → こまめに」のような何回目かの行と、これまでの回の一覧を出しています。ひやりや事故が起きると、その説明がパネルの中身を丸ごと書き換えていたため、行と一覧がいったん消え、回が終わると戻っていました。説明は、行の下の枠にだけ出すように直しました。ブレーキの場面を最後まで自動再生し、13回とも行が消えないことを確かめました（下の check_auto_line.py）。

### 速さのボタンの端に空きがあった

場面の「実際の速さ・2倍・4倍」と、1年の「実際の速さ・早送り・結果まで飛ばす」のボタンが左に寄り、枠の右に空きが出ていました。ボタンを枠の幅いっぱいに並べました。最初は均等に割ったところ「実際の速さ」が2行に折れたので、文字の長さに合わせて広げる形にしています。
![左上の枠。実際の速さ・2倍・4倍のボタンが、枠の幅いっぱいに並ぶ](https://pixelstomotors.com/media/LOG539_15_speed_buttons.png)

### 相談のパネルが出る所と、1年の結果が出ないという報告

エイイチから、相談のパネルがどの画面で出るのかを聞かれました。出るのは、自動再生が終わったあとの一覧、設定を変えて比べた画面、1年回した結果の画面の3つで、自動再生の途中や、場面を1回だけ見た画面には出ません（1回だけの画面では、事故かひやりのときに吹き出しが1度だけ出ます）。

あわせて、1年を300日目まで回しても結果の画面に切り替わらなかった、という画面写真が届きました。同じ設定（レベル4・遠隔監視3台、交差点の速さ 時速15km、点検は最低限、通信が切れても走り続ける）で12回続けて回すと、事故19件・ひやり32回の回も含めて、毎回結果の画面に切り替わり、相談のパネルも出ました（下の check_year_result.py）。こちらでは止まる手順を見つけられていません。もう一度止まったら、その前に押した物を手がかりに調べます。エイイチは、相談のパネルは結果の画面のままでよい、と決めました。

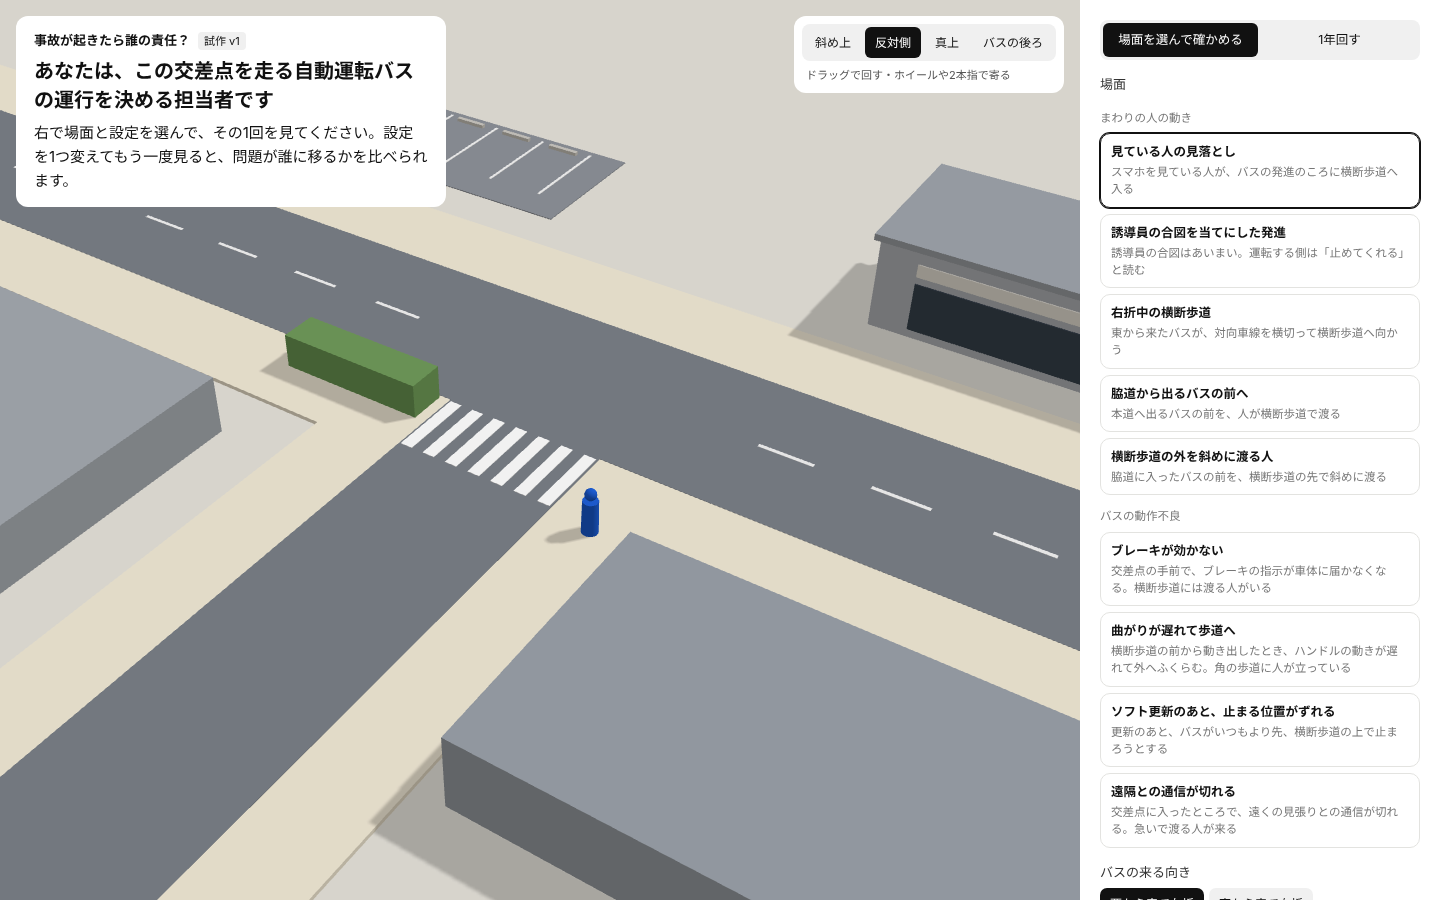
### 交差点の手前の低い塊を、平屋の店と駐車場にした

交差点の手前（南側）の両方の角には、高さ1.2mの灰色の塊を置いていました。斜め上から見たときに交差点を隠さないよう低くしたものですが、エイイチから、こんなに低い建物はあるのかと指摘がありました。建物にも台にも見えない形になっていたので、エイイチの選んだ組み合わせで、左の角を平屋の店（高さ3.6m、屋根のふち、道に向いたガラスと看板の帯）、右の角を駐車場（舗装・6台分の白線・車止め）にしました。右の角は、斜め上から見るときのカメラと交差点の間にあるので、高い物を置かない側にしています。

駐車場は建物ではないので、バスがぶつかる建物の当たりから右の角を外しました。外したあとも、まわりの人の場面（266通りと1年分）と故障の4場面の結果は、前と全部同じでした。

![斜め上から見た交差点。手前左に、道に向いたガラスと看板の帯がある平屋の店](https://pixelstomotors.com/media/LOG539_13_store_iso.png)

![反対側から見た交差点。奥の左に白線の区画と車止めのある駐車場、右奥に平屋の店](https://pixelstomotors.com/media/LOG539_14_parking_opp.png)

### 課題地図の7つの課題ページに、試作へのバナーを置いた

この試作の入口は、サイトのトップと、このシリーズの記事の冒頭だけでした。エイイチから、バナーを置けそうな記事があるかを聞かれました。自動運転を正面から扱った記事はこのシリーズの2本だけでした。それよりも、試作の結果画面に「関連する課題」として出している課題地図のページのほうが、ページの中身と試作で確かめられることが重なっていました。エイイチが選んだのは、次の7ページです。

| 課題ページ | バナーに書いた、試作で確かめられること |
|---|---|
| #9 事故時の責任分界 | 運行の形をレベル2の運転士から遠隔監視に変えると、問題として挙がる相手が運転士からメーカー・運行会社へ移る |
| #10 暴走・誤動作の検知と停止設計 | ブレーキの指示が車体に届かない故障で、遠隔からの停止の指示も届かなくなる |
| #27 テレオペレーターという新職種 | 遠隔監視者1人が1台を見るか3台を見るかで、気づくまでの時間と問われる相手が変わる |
| #20 自律レベルの定義不在 | レベル2・レベル4（車内に主任者）・レベル4（遠隔）で、止められる手段と問題になる相手が変わる |
| #32 経年劣化・メンテ不足による事故 | 点検を最低限にすると故障が残って事故に、こまめにすると運休に |
| #39 通信インフラの遅延・帯域 | 通信が切れたとき、その場で止まる作りか走り続ける作りかで、出てくる問題が変わる |
| #13 学習で動きが変わるロボットの安全の確かめ直し | ソフト更新のあと止まる位置がずれる場面を、試走してから入れるか、そのまま入れるかで比べる |

課題の本文は週1回 AI が更新するので、バナーは本文に書かず、課題ページの作りの側で、この7つのページにだけ出します。置き場所は、緊急度や分類を並べた枠のすぐ下です。見た目は、記事の中の配膳ロボットのバナーと同じ明るい面にそろえました。押した数は、サイトの計測に課題ごとに分けて残ります。
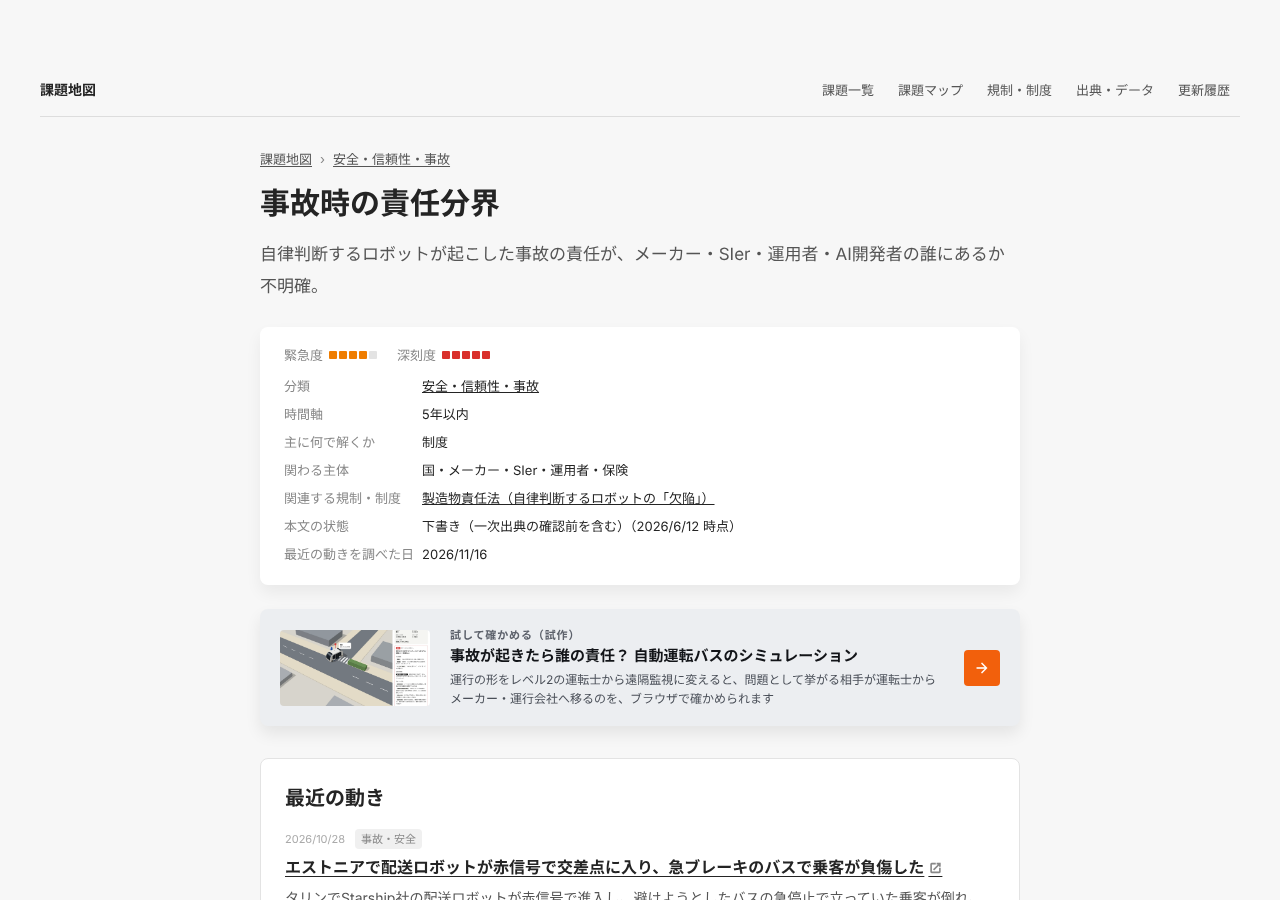
![課題地図「事故時の責任分界」のページ。緊急度・分類の枠の下に、シミュレーションの画面の絵と説明、オレンジの矢印のバナー](https://pixelstomotors.com/media/LOG539_16_issue_banner_pc.png)

![同じページをスマホで見た所。バナーの絵が上に大きく出て、その下に説明と矢印](https://pixelstomotors.com/media/LOG539_17_issue_banner_sp.png)

- ねらい：課題を読みに来た人が、その課題をシミュレーションで動かして確かめられるようにする
- 変わったこと：試作への入口が、サイトのトップと記事2本から、課題ページ7つにも増えた
- 見込める効果：課題地図を読んだ人が試作を開く。どれだけ押されたかは、サイトの計測（課題地図:課題の名前:事故責任シミュレーションを開く）で確かめる。いまはまだ測っていない

公開したページを見たエイイチから、押せないカード（緊急度や分類を並べた枠）に影が付いていること、バナーにマウスを乗せても影が変わらないことの指摘がありました。押せない枠の影を外し、バナーには課題の一覧のカードと同じく、マウスを乗せると影が濃くなる動きを付けました。


## 作業ログ ― この版を、土台の版 v2 として保管した

エイイチの指示で、この回の終わりの版を、これから足していくときの土台として保管しました。前の節の直しを入れたあと、同じフォルダに上書きしています。計算の決まりは v1 のままで、変えたのは画面と、手前右の角の建物の当たりを外したことだけです（外しても結果は同じ）。

| 置き場所 | 中身 |
|---|---|
| iCloud の `フィジカルAIの社会実装シミュレーション/base_v2_20261120/` | README.md・試作の画面一式（accident_sim_base_v2.html）・サイトに置いている画面（accident_sim_site_v2.html）・計算（engine_v1.mjs）・確かめのスクリプトと結果（tests/） |
| サイト | https://pixelstomotors.com/sim/av-accident-responsibility |

次に足すのは、手動と自動の切り替えの場面、自転車・車・信号、運行が続かない場面、1年回す形を場面の形に合わせること、の順です。レポートには、まだ交差点の絵が入っていません。


## 作業ログ ― コードとデータ

画面の HTML は、three.js の本体（約69万字）と計算（engine-src）と画面の動き（module）を1つにまとめたものです。three.js の本体は配られているものをそのまま入れているので、ここでは置き場所だけを示し、自分で書いた部分を全文で載せます。

### engine_v1.mjs（交差点の計算 v1。止める手段の通り道・故障の差し込み・出来事の記録）

```javascript
// 事故が起きたら誰の責任？ — 交差点の計算（試作 v1：止める手段の通り道・不具合の差し込み・出来事の記録）
// 単位：m・秒。上から見て x が東、z が南（three.js と同じ向き）。
export const DEFAULTS = { mode: 'l2', sensor: 'normal', speed: 10, guide: true, route: 'short', rest: true, maint: 'often', update: 'test', commLoss: 'stop' };
export const RULES_VERSION = 'v1-2026-11-20';
// 止める手段と、その指示が通る道。不具合は、この道の1本を切る形で差し込む
//  ads：バスの自動運転の装置 → 車体（自動ブレーキ・ふだんの減速）
//  pedal：運転士の足のブレーキ（機械でつながる。レベル2）
//  estop：車内の非常停止ボタン（自動運転の装置を通らない。レベル4・車内）
//  remote：遠隔監視者 → 通信 → 自動運転の装置 → 車体
export const CHANNELS = { ads: ['ads'], pedal: [], estop: [], remote: ['net', 'ads'] };
export const FAULT_LABEL = { brake: 'ブレーキの指示が車体に届かない', steer: '曲がるときのハンドルの動きが遅れる', update: 'ソフト更新のあと、止まる位置がずれる', comm: '遠隔との通信が切れる' };

export const PARAMS = {
  daysPerYear: 300, passesPerDay: 40, dt: 0.1, passTime: 75,
  pedRatePerPass: 0.8, phoneRate: 0.2, fromBehindHedge: 0.4, walk: [1.0, 1.5],
  // 歩く人の型（割合）：ふつう / 連れ立って / ゆっくり / 急いで / 渡るか迷う / 横断歩道の外を斜めに
  pedTypes: [['normal', 0.45], ['group', 0.15], ['slow', 0.12], ['hurry', 0.1], ['hesitate', 0.1], ['diagonal', 0.08]],
  slowWalk: [0.6, 0.9], hurryWalk: [2.0, 2.8], ambient: [1, 3],
  guideClear: 0.7, operatorTrustGuide: 0.4, missRest: 0.05, missNoRest: 0.10,
  reaction: 0.9, decel: 2.5, emergencyDecel: 3.0, operatorReaction: 1.2,
  // バスの動き：ゆるやかな加速・減速。加速度の変わり方（ジャーク）にも上限をつけ、曲がる前は横Gが大きくならない速さに落とす
  cruise: 35 / 3.6, zoneBefore: 14, zoneAfter: 4, // 交差点の外は時速35kmで走り（20人前後のミニバス。最高は時速40km前後）、交差点の手前14mから抜けて4mまでは設定の速さ
  accel: 1.0, comfortDecel: 1.3, trackDecel: 2.0, jerk: 1.8, latAcc: 3.0,
  predictNormal: 1.0, predictWide: 2.0, predictOp: 1.2, // 人の何秒先の位置まで読むか
  sensorNormal: { range: 10, half: 95 }, sensorWide: { range: 14, half: 150 },
  eveningRange: 0.7, detourSec: 0, remoteReaction: 2.0, nearMiss: 1.0, pedR: 0.25,
  cost: { base: 100, sensorWide: 30, guide: 40, detour: 10, rest: 15, onboard: 20, remote1: 12, remote3: 4, maint: 10, update: 5 },
  // 不具合（案）。場面では決め打ちで起こす。1年回すときは、1回の通過ごとにこの割合で起こす
  trigD: 40,            // 場面の合図：バスが止まる位置の40m手前を通った時刻を0とし、人はそこから決めた秒数で動く
  coast: 0.3,           // ブレーキが効かないときの、転がるだけの減速（m/秒²）
  driverNotice: 1.5,    // 運転士がブレーキの異常に気づいて踏むまで（秒）
  estopReaction: 2.5,   // 車内の主任者が異常に気づいて非常停止を押すまで（秒）
  steerLag: 0.9,       // ハンドルの遅れで外へふくらむ速さ（バスの速さに対する割合）
  steerCorrect: 1.0,    // 運転士がハンドルで戻す速さ（m/秒）
  latMax: 4.5,          // これより横向きの力が大きいと、曲がりきれず外へふくらむ（m/秒²）
  updateShift: 1.8,     // ソフト更新のあと、止まる位置が先へずれる長さ（m）
  updateNotice: 0.8,    // 運転士が「いつもの所で止まらない」と気づいて踏むまで（秒）
  recoverSec: 600,      // 通信が切れてその場で止まったとき、現場に人が来て動かすまで（秒）
  faultRate: { brake: [1 / 60000, 1 / 6000], steer: [1 / 60000, 1 / 6000], update: [1 / 30000, 1 / 3000], comm: 1 / 4000 } // [こまめ／最低限] [試走／そのまま]
};
// 建物（上から見た長方形）：[xmin, xmax, zmin, zmax]
export const BUILDINGS = [[-23, -7, -17.5, -8.5], [8.5, 21.5, -19, -9], [-23, -7, 9, 15], [7, 23, 9, 15]];
// 車道かどうか（それ以外は歩道や縁石の外）
const onRoad = (x, z) => Math.abs(z) < 3.5 || (Math.abs(x) < 3 && z < -3.5);
// その向きでバスが「止まる位置の40m手前」を通る時刻（その手前は時速35kmで一定に走るので、計算で決まる）
export function trigT(route) { return (ROUTES[route].stopS - PARAMS.trigD) / PARAMS.cruise; }

// 再現できる乱数
export function rng(seed) {
  let a = seed >>> 0;
  return () => { a |= 0; a = (a + 0x6D2B79F5) | 0; let t = Math.imul(a ^ (a >>> 15), 1 | a); t = (t + Math.imul(t ^ (t >>> 7), 61 | t)) ^ t; return ((t ^ (t >>> 14)) >>> 0) / 4294967296; };
}

// 植え込み（近道のときだけある）：[xmin, xmax, zmin, zmax]
export const HEDGES = [[3.4, 9.0, -5.0, -3.6]];
// 横断歩道（脇道の入口）
export const CROSS = { xmin: -3.2, xmax: 3.2, zmin: -6.5, zmax: -3.5 };
export const PED_Z = -5.8;

// バスの道：4通り。直線 → 90度曲がる → 直線。h は向き（0で東・π/2で北）
// 左側通行：東へ向かう車線は z=-1.75、西へは z=+1.75、北へ向かう脇道の車線は x=-1.5、南へは x=+1.5
const leftOf = (h) => ({ x: -Math.sin(h), z: -Math.cos(h) });
function makeRoute(name, label, x0, z0, h0, len1, turn, R) {
  const L2 = Math.PI / 2 * R, L3 = 45;
  const p1 = { x: x0 + Math.cos(h0) * len1, z: z0 - Math.sin(h0) * len1 };
  const lv = leftOf(h0), C = { x: p1.x + turn * R * lv.x, z: p1.z + turn * R * lv.z };
  const h2 = h0 + turn * Math.PI / 2, lv2 = leftOf(h2), p2 = { x: C.x - turn * R * lv2.x, z: C.z - turn * R * lv2.z };
  const pose = (s) => {
    if (s <= len1) return { x: x0 + Math.cos(h0) * s, z: z0 - Math.sin(h0) * s, h: h0 };
    if (s <= len1 + L2) { const h = h0 + turn * (s - len1) / R, l = leftOf(h); return { x: C.x - turn * R * l.x, z: C.z - turn * R * l.z, h }; }
    const t = s - len1 - L2; return { x: p2.x + Math.cos(h2) * t, z: p2.z - Math.sin(h2) * t, h: h2 };
  };
  const pts = []; for (let q = 0; q <= len1 + L2 + L3 + 12; q += 0.1) pts.push(pose(q));
  const fast = (q) => pts[Math.max(0, Math.min(pts.length - 1, Math.round(q * 10)))]; // 速く引くための、0.1m刻みの表
  const r = { name, label, turn, R, pose, fast, arcStart: len1, arcEnd: len1 + L2, total: len1 + L2 + L3, stopS: 0, enters: name === 'wl' || name === 'er' };
  for (let s = 0; s < r.total; s += 0.02) { const p = pose(s), fx = p.x + Math.cos(p.h) * BUS_L / 2, fz = p.z - Math.sin(p.h) * BUS_L / 2;
    if (fx > CROSS.xmin - 0.3 && fx < CROSS.xmax + 0.3 && fz > CROSS.zmin - (r.enters ? 0.3 : 1.2) && fz < CROSS.zmax + 0.3) { r.stopS = s; break; } }
  return r;
}
const BUS_L = 5.2, BUS_W = 2.2;
export const ROUTES = {
  wl: makeRoute('wl', '西から来て左折', -75, -1.75, 0, 70, 1, 3.5),
  er: makeRoute('er', '東から来て右折', 75, 1.75, Math.PI, 71.5, -1, 5),
  nl: makeRoute('nl', '脇道から出て左折', 1.5, -75, -Math.PI / 2, 69.75, 1, 3.5),
  nr: makeRoute('nr', '脇道から出て右折', 1.5, -75, -Math.PI / 2, 71.75, -1, 5),
};
export const ROUTE_SHARE = [['wl', 0.4], ['er', 0.25], ['nl', 0.2], ['nr', 0.15]];
export const STOP_S = ROUTES.wl.stopS;
export function busPose(s, route = 'wl') { return ROUTES[route].pose(s); }
// バスの車体（中心＝pose、向き h：0で東向き）と点の距離
function distToBus(p, px, pz) {
  const c = Math.cos(p.h), s = Math.sin(p.h);
  const dx = px - p.x, dz = pz - p.z;
  const u = dx * c - dz * s;      // 進む向き
  const w = dx * s + dz * c;      // 横
  const du = Math.max(Math.abs(u) - BUS_L / 2, 0), dw = Math.max(Math.abs(w) - BUS_W / 2, 0);
  return Math.hypot(du, dw);
}
// 車体のすぐ前（前4m・左右1.8m）に人がいるか
function inFront(p, px, pz) {
  const c = Math.cos(p.h), s = Math.sin(p.h), dx = px - p.x, dz = pz - p.z;
  const u = dx * c - dz * s, w = dx * s + dz * c;
  return u > BUS_L / 2 - 0.2 && u < BUS_L / 2 + 4 && Math.abs(w) < 1.8;
}
function frontHalf(p, px, pz) { const c = Math.cos(p.h), s = Math.sin(p.h); return (px - p.x) * c - (pz - p.z) * s > 0; }
function segHitsRect(x1, z1, x2, z2, r) {
  // 線分が長方形を通るか（簡単な刻みで判定）
  for (let i = 1; i < 20; i++) { const t = i / 20, x = x1 + (x2 - x1) * t, z = z1 + (z2 - z1) * t; if (x > r[0] && x < r[1] && z > r[2] && z < r[3]) return true; }
  return false;
}
function blocked(cfg, x1, z1, x2, z2) {
  if (cfg.route !== 'short') return false;
  return HEDGES.some((h) => segHitsRect(x1, z1, x2, z2, h));
}
function inCross(px, pz, pad = 0) { return px > CROSS.xmin - pad && px < CROSS.xmax + pad && pz > CROSS.zmin && pz < CROSS.zmax; }

// 脇道の車道（横断歩道から北）。歩く人が車道に入る直前かを見るのに使う
const inSideRoad = (x, z) => Math.abs(x) < 3.2 && z < -3.5 && z > -40;
const pick = (rand, table) => { let u = rand(), acc = 0; for (const [k, w] of table) { acc += w; if (u < acc) return k; } return table.at(-1)[0]; };
const EMPTY_CACHE = new Map();
// 場面を選んで確かめるための場面（道・歩く人・誘導員の合図を決め打ちにしたもの）。arrive はバスが交差点に来るころに合わせてある
export const SCENES = [
  { id: 'miss', title: '見ている人の見落とし', note: 'スマホを見ている人が、バスの発進のころに横断歩道へ入る', route: 'wl', peds: [{ type: 'normal', fromEast: false, phone: true, sp: 1.2, arrive: 15.5, missRoll: 0.07 }], guideClear: false, trustGuide: false },
  { id: 'guide', requires: { guide: true }, title: '誘導員の合図を当てにした発進', note: '誘導員の合図はあいまい。運転する側は「止めてくれる」と読む', route: 'wl', peds: [{ type: 'normal', fromEast: false, phone: true, sp: 1.3, arrive: 16.75, missRoll: 0.5 }], guideClear: false, trustGuide: true },
  { id: 'right', title: '右折中の横断歩道', note: '東から来たバスが、対向車線を横切って横断歩道へ向かう', route: 'er', peds: [{ type: 'normal', fromEast: false, phone: true, sp: 1.3, arrive: 17.75, missRoll: 0.5 }], guideClear: false, trustGuide: false },
  { id: 'exit', title: '脇道から出るバスの前へ', note: '本道へ出るバスの前を、人が横断歩道で渡る', route: 'nl', peds: [{ type: 'normal', fromEast: true, phone: true, sp: 1.3, arrive: 16.0, missRoll: 0.5 }], guideClear: false, trustGuide: false },
  { id: 'diagonal', title: '横断歩道の外を斜めに渡る人', note: '脇道に入ったバスの前を、横断歩道の先で斜めに渡る', route: 'wl', peds: [{ type: 'diagonal', fromEast: false, phone: false, sp: 1.3, arrive: 17.25, missRoll: 0.5 }], guideClear: true, trustGuide: false },
];
// 場面の人の時刻は「合図（バスが止まる位置の40m手前を通った時刻）から何秒後に車道の端に着くか」（lead）で持つ
for (const sc of SCENES) for (const p of sc.peds) if (p.arrive !== undefined && p.lead === undefined) { p.lead = p.arrive - trigT(sc.route); delete p.arrive; }
// 動作不良の場面（バスの不具合を決め打ちで起こす）。人の動きも合図からの秒数で決める
SCENES.push(
  { id: 'brake', fault: 'brake', group: 'C', title: 'ブレーキが効かない', note: '交差点の手前で、ブレーキの指示が車体に届かなくなる。横断歩道には渡る人がいる', route: 'wl', peds: [{ type: 'normal', fromEast: false, phone: true, sp: 1.3, lead: 4.2, missRoll: 0.5 }], guideClear: false, trustGuide: false },
  { id: 'steer', fault: 'steer', group: 'C', requires: { guide: false }, title: '曲がりが遅れて歩道へ', note: '横断歩道の前から動き出したとき、ハンドルの動きが遅れて外へふくらむ。角の歩道に人が立っている', route: 'er', peds: [{ type: 'stand', x: -5.6, z: -7.6, phone: true, missRoll: 0.5 }], guideClear: true, trustGuide: false },
  { id: 'update', fault: 'update', group: 'C', title: 'ソフト更新のあと、止まる位置がずれる', note: '更新のあと、バスがいつもより先、横断歩道の上で止まろうとする', route: 'wl', peds: [{ type: 'normal', fromEast: true, phone: true, sp: 1.2, lead: 6.5, missRoll: 0.5 }], guideClear: false, trustGuide: false },
  { id: 'comm', fault: 'comm', group: 'C', title: '遠隔との通信が切れる', note: '交差点に入ったところで、遠くの見張りとの通信が切れる。急いで渡る人が来る', route: 'er', peds: [{ type: 'hurry', fromEast: false, phone: false, sp: 2.4, lead: 10, missRoll: 0.5 }], guideClear: false, trustGuide: false },
);
// 場面のバスの向きを変える。歩く人が車道に着く時刻を、その向きでバスが横断歩道に着く時刻に合わせてずらす（場面の「ぶつかりそうな間合い」を保つ）
const ARR = new Map();
function busArrive(cfg, route) {
  const k = route + JSON.stringify(cfg); if (ARR.has(k)) return ARR.get(k);
  const r = simulatePass(cfg, rng(1), { record: true, scene: { route, peds: [], guideClear: true, trustGuide: false } });
  const S = ROUTES[route].stopS; const f = r.frames.find((x) => x.bus.s >= S - 1) || r.frames[r.frames.length - 1];
  ARR.set(k, f.t); return f.t;
}
// 向きを変えたときの、歩く人の時刻のずらし（秒）と、渡ってくる側を逆にするか。各向きで場面の間合いが保たれるよう、設定を総当たりして選んだ値
export const SCENE_DIRS = {
  miss: { er: [0.75, false], nl: [1, true], nr: [1, true] },
  guide: { er: [0, false], nl: [-0.25, true], nr: [0, true] },
  right: { wl: [0, false], nl: [-0.25, true], nr: [0, true] },
  exit: { wl: [0, true], er: [0, true], nr: [0, false] },
  diagonal: { er: [0, false] }, // 斜めに渡る人は脇道の奥を歩くので、脇道から出るバスとは交わらない
};
export function sceneFor(sc, dir, cfg) {
  if (!dir || dir === sc.route) return sc;
  const adj = (SCENE_DIRS[sc.id] || {})[dir]; if (!adj) return sc;
  const dt = busArrive(cfg, dir) - busArrive(cfg, sc.route) + adj[0] - (trigT(dir) - trigT(sc.route));
  return { ...sc, route: dir, peds: sc.peds.map((p) => ({ ...p, lead: Math.max(1 - trigT(dir), p.lead + dt), ...(adj[1] ? { fromEast: !p.fromEast } : {}) })) };
}
export const PED_LABEL = { normal: 'ふつうに渡る人', group: '連れ立って渡る人', slow: 'ゆっくり渡る人', hurry: '急いで渡る人', hesitate: '渡るか迷っていた人', diagonal: '横断歩道の外を斜めに渡る人' };

// 1回の通過を計算する。record=true なら0.5秒ごとの記録を残す
let bus = null; // いま計算している回のバス（pose から外へのふくらみを読むため）
export function simulatePass(cfg, rand, opts = {}) {
  const P = PARAMS; bus = null;
  const evening = (opts.scene && opts.scene.evening) || opts.evening || false;
  const SC = opts.scene || null; // 場面を選んで確かめるとき：道・歩く人・誘導員の合図などを決め打ちにする
  const RT = ROUTES[(SC && SC.route) || opts.route || pick(rand, ROUTE_SHARE)];
  // 外へふくらんだ分（off）を足した、バスの実際の位置。外側＝曲がる向きと反対
  const pose = (s) => { const p = RT.pose(s); if (!bus || !bus.off) return p; const l = leftOf(p.h), k = -RT.turn * bus.off; return { x: p.x + l.x * k, z: p.z + l.z * k, h: p.h + (bus.yaw || 0) }; };
  // 不具合：場面では決め打ち（点検や試走で見つかれば起きない）、1年回すときは外から渡される
  const FAULT = (SC && SC.fault) || opts.fault || null;
  let prevented = null;
  if (SC && FAULT) { if ((FAULT === 'brake' || FAULT === 'steer') && cfg.maint === 'often') prevented = 'maint'; if (FAULT === 'update' && cfg.update === 'test') prevented = 'test'; }
  const fault = prevented ? null : FAULT;
  const STOP = RT.stopS + (fault === 'update' ? P.updateShift : 0); // 止まろうとする位置（更新のずれがあれば先へ）
  const STOP0 = RT.stopS;
  const vmax = cfg.speed / 3.6;
  const sens = cfg.sensor === 'wide' ? P.sensorWide : P.sensorNormal;
  const range = sens.range * (evening ? P.eveningRange : 1);
  // 運行の形：l2＝レベル2・運転士が乗る（発進は運転士）／l4in＝レベル4・車内に主任者／l4r1・l4r3＝レベル4・遠くで1人が1台／3台を見る
  const MODE = cfg.mode || 'l2', humanStart = MODE === 'l2', onboard = MODE === 'l2' || MODE === 'l4in', remote = MODE === 'l4r1' || MODE === 'l4r3';
  const broken = new Set(); // 切れている道（ads／net）
  const chOk = (src) => CHANNELS[src].every((c) => !broken.has(c));
  const failed = new Set(); // 届かなかった指示（同じ指示を何度も記録しない）
  // 見落とし：休憩なしで増える。レベル2は「任せて見ているだけ」の監視疲れで少し増える。遠くで3台を見ると大きく増える
  const missP = (cfg.rest ? P.missRest : P.missNoRest) * (MODE === 'l2' ? 1.5 : MODE === 'l4r3' ? 2.5 : 1);
  // 歩く人（脇道を渡る人）
  const peds = [];
  let n = 0; if (SC) n = SC.peds.length; else { let l = Math.exp(-P.pedRatePerPass), k = 0, p = 1; do { k++; p *= rand(); } while (p > l); n = k - 1; }
  let S = {};
  // 見落としは「くじ」の値と見落としの割合で決まる。場面ではくじの値を固定するので、休憩や運行の形を変えると結果が変わる
  const mk = (o) => { const p = { id: peds.length, phone: false, missed: (S.missRoll ?? rand()) < missP, hes: 0, hit: false, minD: 99, ...o }; peds.push(p); return p; };
  for (let i = 0; i < n; i++) {
    S = SC ? SC.peds[i] : {};
    const type = S.type ?? pick(rand, P.pedTypes);
    const fromEast = S.fromEast ?? rand() < P.fromBehindHedge;
    const dir = fromEast ? -1 : 1;
    let sp = P.walk[0] + rand() * (P.walk[1] - P.walk[0]);
    if (type === 'slow') sp = P.slowWalk[0] + rand() * (P.slowWalk[1] - P.slowWalk[0]);
    if (type === 'hurry') sp = P.hurryWalk[0] + rand() * (P.hurryWalk[1] - P.hurryWalk[0]);
    if (S.sp) sp = S.sp;
    const arrive = S.lead !== undefined ? trigT(RT.name) + S.lead : S.arrive ?? 4 + rand() * 18; // 車道の端に着く時刻（通過の始まりから）。場面では合図からの秒数
    const phone = S.phone ?? ((type === 'normal' || type === 'group') && rand() < P.phoneRate);
    if (type === 'stand') { mk({ type, stand: true, fromEast: false, hedge: false, sp: 0, x: S.x, z: S.z, ux: 0, uz: 1, phone: !!S.phone }); continue; } // 歩道で立ち止まっている人（渡らない）
    if (type === 'diagonal') {
      // 脇道の歩道を北から歩いてきて、角の手前から横断歩道の外を斜めに渡り、反対側の角へ向かう
      const sx = fromEast ? 1 : -1, zA = -9.2 - rand() * 1.6, zB = -6.9 - rand() * 0.4;
      const A = { x: sx * 4.6, z: zA }, B = { x: -sx * 4.6, z: zB }, C = { x: -sx * 30, z: -6.8 };
      const L = Math.hypot(B.x - A.x, B.z - A.z), ux = (B.x - A.x) / L, uz = (B.z - A.z) / L;
      const k = (4.6 - 3.2) / Math.abs(ux); // 角から車道の端までの距離
      const D = sp * arrive;
      let x, z, path;
      if (D <= k) { x = A.x + ux * (k - D); z = A.z + uz * (k - D); path = [B, C]; }
      else { x = A.x; z = A.z - (D - k); path = [A, B, C]; }
      const p = mk({ type, fromEast, hedge: false, sp, x, z, ux: 0, uz: 1, path, phone: rand() < P.phoneRate });
      const t0 = path[0], d0 = Math.hypot(t0.x - x, t0.z - z) || 1; p.ux = (t0.x - x) / d0; p.uz = (t0.z - z) / d0;
      continue;
    }
    const edgeX = fromEast ? CROSS.xmax : CROSS.xmin;
    const base = { type, fromEast, hedge: fromEast, sp, ux: dir, uz: 0, phone };
    if (type === 'group') {
      const m = 2 + (rand() < 0.4 ? 1 : 0), offs = [[0, 0], [0.7, 0.45], [1.3, -0.45]];
      for (let j = 0; j < m; j++) mk({ ...base, phone: j === 0 ? phone : false, x: edgeX - dir * sp * (arrive + offs[j][0]), z: PED_Z + offs[j][1] });
    } else {
      mk({ ...base, hes: type === 'hesitate' ? (S.hes ?? 1 + rand() * 3) : 0, x: edgeX - dir * sp * arrive, z: PED_Z });
    }
  }
  // 歩道を通り過ぎるだけの人（交差点は渡らない。見た目の人通り）
  const amb = [];
  { const na = P.ambient[0] + Math.floor(rand() * (P.ambient[1] - P.ambient[0] + 1));
    for (let i = 0; i < na; i++) {
      const sp = P.walk[0] + rand() * (P.walk[1] - P.walk[0]), kind = rand();
      if (kind < 0.6) { const d = rand() < 0.5 ? 1 : -1; amb.push({ id: 100 + i, x: -28 + rand() * 56, z: 5.0 + rand() * 0.8, ux: d, uz: 0, sp }); }
      else { const side = rand() < 0.5 ? -1 : 1; amb.push({ id: 100 + i, x: side * (4.3 + rand() * 0.6), z: -9 - rand() * 18, ux: 0, uz: -1, sp }); }
    } }
  const guideClear = SC && SC.guideClear !== undefined ? SC.guideClear : rand() < P.guideClear;
  const trustGuide = SC && SC.trustGuide !== undefined ? SC.trustGuide : rand() < P.operatorTrustGuide;
  // 渡る人がいない通過は、結果がいつも同じ。仕組み・道・夕方ごとに一度だけ計算して使い回す（1年を速く回すため）
  const ck = !peds.length && !opts.record && !FAULT ? JSON.stringify(cfg) + RT.name + evening : null;
  if (ck && EMPTY_CACHE.has(ck)) return EMPTY_CACHE.get(ck);
  bus = { s: 0, v: Math.max(vmax, P.cruise), a: 0, state: 'approach', stopT: 0, brakeAt: null, brakeSrc: null, off: 0, yaw: 0 };
  const ev = []; const frames = [];
  let startedBy = null, guideRaised = false, hitCtx = null, faultOn = false, faultT = null, curbT = null, crash = null, mrm = false, mrmBlock = false, recover = 0, steerFixed = false;
  const tried = {}; // 止める手段ごとに、指示を出した時刻と届いたか
  const log = (t, k, text, extra) => ev.push({ t: +t.toFixed(2), k, text, ...(extra || {}) });
  // 止める指示を出す。通り道が切れていれば届かない（記録だけ残る）
  const command = (src, t, delay, k, text, early = false) => {
    if (!tried[src]) tried[src] = { t, ok: chOk(src) };
    if (!chOk(src)) { if (!failed.has(src)) { failed.add(src); log(t, 'nodeliver', `${text}。しかし指示は${src === 'remote' && broken.has('net') ? '、通信が切れていて届かない' : '車体に届かない'}`, { src }); } return false; }
    if (bus.brakeAt === null || (early && bus.brakeAt > t + delay)) { bus.brakeAt = t + delay; bus.brakeSrc = src; log(t, k, text, { src }); return true; }
    return false;
  };
  if (prevented) log(0, 'prevented', prevented === 'maint' ? `点検で「${FAULT_LABEL[FAULT]}」を見つけ、運行の前に直した（その日の朝の2便は運休）` : `試走で「${FAULT_LABEL[FAULT]}」を見つけ、更新を戻した`);
  log(0, 'route', `バスは${RT.label}${RT.name === 'er' ? '（対向車線を横切る）' : ''}`);
  if (fault === 'update') log(0, 'fault', '先週ソフトを更新した。止まる位置が、いつもより先になっている（誰も知らない）', { fault });
  let detectedLogged = false;
  const T = P.passTime;
  const blinkAt = (s) => (s > RT.arcStart - 15 && s < RT.arcEnd ? (RT.turn > 0 ? 'L' : 'R') : '');
  for (let step = 0; step * P.dt < T; step++) {
    const t = step * P.dt;
    // 不具合を差し込む
    if (fault && !faultOn) {
      const at = fault === 'brake' ? bus.s >= STOP0 - 30 : fault === 'steer' ? bus.state === 'go' && bus.s >= STOP0 - 0.1 : fault === 'comm' ? bus.s >= RT.arcStart - 2 : fault === 'update' ? bus.s >= STOP0 - 0.3 && bus.v > 0.3 : false;
      if (at) {
        faultOn = true; faultT = t;
        const cut = fault === 'brake' ? 'ads' : fault === 'comm' ? 'net' : null; if (cut && bus.brakeSrc && CHANNELS[bus.brakeSrc].includes(cut)) { bus.brakeAt = null; bus.brakeSrc = null; } // 出ていた指示も届かなくなる
        if (fault === 'brake') { broken.add('ads'); log(t, 'fault', 'ブレーキの指示が車体に届かなくなった（自動運転の装置と車体のあいだの通信の設定ミス）。エラーが表示される', { fault }); }
        if (fault === 'steer') log(t, 'fault', '動き出したが、ハンドルの動きが遅れて曲がりきれず、外へふくらむ', { fault });
        if (fault === 'update') log(t, 'fault', 'いつもの位置を過ぎても止まらない（更新で止まる位置が先へずれていた）', { fault });
        if (fault === 'comm') {
          broken.add('net');
          if (!remote) log(t, 'fault', '遠くのセンターとの通信が切れた。車内に人がいるので、運行には影響しない', { fault });
          else if (cfg.commLoss === 'stop') { mrm = true; log(t, 'fault', '遠隔監視者との通信が切れた。バスはその場で止まる作り', { fault }); }
          else log(t, 'fault', '遠隔監視者との通信が切れた。バスは走り続ける作り。見張る人がいなくなる', { fault });
        }
      }
    }
    // 不具合への人の対応（気づくまでの時間のあとで、自分の手段で止める・直す）
    if (faultOn && fault === 'brake') {
      if (MODE === 'l2' && t >= faultT + P.driverNotice) command('pedal', t, 0, 'opbrake', '運転士がエラーに気づき、足でブレーキを踏んだ');
      if (MODE === 'l4in' && t >= faultT + P.estopReaction) command('estop', t, 0, 'opbrake', '車内の主任者がエラーに気づき、非常停止を押した');
      if (remote && t >= faultT + P.remoteReaction * (MODE === 'l4r3' ? 1.5 : 1)) command('remote', t, 0, 'remote', '遠隔監視者がエラーに気づき、停止を指示');
    }
    if (faultOn && fault === 'steer' && !steerFixed) {
      if (MODE === 'l2' && t >= faultT + P.operatorReaction) { steerFixed = true; log(t, 'steerfix', '運転士がハンドルを切って、道へ戻しはじめた'); }
      if (MODE === 'l4in' && t >= faultT + 2.0) command('estop', t, 0, 'opbrake', '車内の主任者がふくらみに気づき、非常停止を押した');
      if (remote && t >= faultT + (P.remoteReaction + 1) * (MODE === 'l4r3' ? 1.5 : 1)) command('remote', t, 0, 'remote', '遠隔監視者が映像でふくらみに気づき、停止を指示した');
    }
    if (faultOn && fault === 'update' && MODE === 'l2' && !tried.pedal && t >= faultT + P.updateNotice && (SC ? (SC.peds[0] || {}).missRoll ?? 0.5 : 0.5) >= missP) command('pedal', t, 0, 'opbrake', '運転士が「いつもの所で止まらない」と気づき、ブレーキを踏んだ');
    const ps = pose(bus.s);
    const fx = ps.x + Math.cos(ps.h) * BUS_L / 2, fz = ps.z - Math.sin(ps.h) * BUS_L / 2;
    // センサー：前の範囲で、植え込みの陰でない人
    const sees = (p) => {
      const dx = p.x - fx, dz = p.z - fz, d = Math.hypot(dx, dz);
      if (d > range) return false;
      const ang = Math.atan2(-dz, dx) - ps.h; const a = Math.abs(Math.atan2(Math.sin(ang), Math.cos(ang))) * 180 / Math.PI;
      if (a > sens.half) return false;
      if (cfg.sensor !== 'wide' && blocked(cfg, fx, fz, p.x, p.z)) return false;
      return true;
    };
    // オペレーターの目（車内の前）
    const opSees = (p) => Math.hypot(p.x - fx, p.z - fz) < 25 && !blocked(cfg, fx, fz, p.x, p.z);
    // 発進の前に気にする場所：横断歩道と、その先の脇道（斜めに渡る人）
    const conflict = (p, pad) => !p.waitBus && !p.stand && (inCross(p.x, p.z, pad) || (Math.abs(p.x) < 3.2 + pad && p.z < -3.5 && p.z > -11)); // 下がってバスを待っている人は、バスに道をゆずっている
    const live = peds.filter((p) => !p.gone);
    const sensed = live.filter(sees);
    if (cfg.sensor !== 'wide' && bus.v > 0.3) for (const p of live) if (!p.sensedOnce) { if (sees(p)) p.sensedOnce = true; else { const W = P.sensorWide, dx = p.x - fx, dz = p.z - fz, d = Math.hypot(dx, dz), ang = Math.atan2(-dz, dx) - ps.h, a = Math.abs(Math.atan2(Math.sin(ang), Math.cos(ang))) * 180 / Math.PI; if (d < W.range * (evening ? P.eveningRange : 1) && a < W.half) p.wideWouldSee = true; } }
    // これから通る道の上（車体の幅＋余裕）に人がいるか。いれば、前の端からその場所までの道のりを返す
    const look = 2 + bus.v * 3;
    // horizon 秒先の、歩いている人の位置も見る（先読み）
    const onPath = (p, horizon = 0) => {
      const far = look + 3 + horizon * 1.5; if (Math.abs(p.x - fx) > far || Math.abs(p.z - fz) > far) return null;
      if (!pathPts) { pathPts = []; for (let q = -0.3; q <= look; q += 0.8) { const pp = RT.fast(bus.s + BUS_L / 2 + q); pathPts.push(pp.x, pp.z, q); } }
      const key = p.id * 10 + horizon; if (memo.has(key)) return memo.get(key);
      const r2 = (BUS_W / 2 + (p.waitBus ? 0.2 : 0.5)) ** 2, n = horizon > 0 && p.moving !== false ? 2 : 1;
      for (let i = 0; i < pathPts.length; i += 3) for (let k = 0; k < n; k++) {
        const x = p.x + p.ux * p.sp * horizon * k, z = p.z + p.uz * p.sp * horizon * k, dx = x - pathPts[i], dz = z - pathPts[i + 1];
        if (dx * dx + dz * dz < r2) { const v = Math.max(0, pathPts[i + 2]); memo.set(key, v); return v; }
      }
      memo.set(key, null); return null;
    };
    let pathPts = null; const memo = new Map();
    const senseH = cfg.sensor === 'wide' ? P.predictWide : P.predictNormal;
    if (bus.state === 'approach' || bus.state === 'go') {
      const reach = bus.v * P.reaction + bus.v * bus.v / (2 * P.emergencyDecel) + 1.0;
      const danger = bus.v > 0.2 && sensed.find((p) => { const q = onPath(p, senseH); return q !== null && q < reach; });
      const opDanger = onboard && bus.v > 0.2 && live.find((p) => { if (!opSees(p) || p.missed) return false; const q = onPath(p, P.predictOp); return q !== null && q < reach + 0.5; });
      if (danger) danger.reacted = true; if (opDanger) opDanger.reacted = true;
      if (danger) command('ads', t, P.reaction, 'sensed', 'センサーが歩行者を感知し、自動ブレーキ', true);
      if (opDanger) command(MODE === 'l2' ? 'pedal' : 'estop', t, P.operatorReaction, 'opbrake', MODE === 'l2' ? '運転士が非常ブレーキ' : '車内の主任者が非常停止');
      // オペレーターが乗らないとき：遠くの担当が、バスのカメラの映像で気づいて止める（通信と気づくまでの分だけ遅れる）
      const remoteDanger = remote && bus.v > 0.2 && sensed.find((p) => { if (p.missed) return false; const q = onPath(p, P.predictOp); return q !== null && q < reach + 1.5; });
      if (remoteDanger) remoteDanger.reacted = true;
      if (remoteDanger) command('remote', t, P.remoteReaction * (MODE === 'l4r3' ? 1.5 : 1), 'remote', '遠隔監視者が映像で気づき、停止を指示'); // 3台を見ていると、気づいて指示を出すまでが遅れる
      // 止まったあと、道の前が空いたらブレーキを解く
      // （近くの人が2秒先までに道に入らないことを確かめ、止まってから1秒は待つ）
      if (bus.v === 0 && bus.brakeAt !== null && t >= bus.brakeAt && !(faultOn && (fault === 'brake' || fault === 'steer'))) { bus.heldT = (bus.heldT || 0) + P.dt; if (bus.heldT > 1.0 && !live.some((p) => { const q = onPath(p, 2.0); return q !== null && q < 4; })) { bus.brakeAt = null; bus.heldT = 0; } }
    }
    const braking = bus.brakeAt !== null && t >= bus.brakeAt;
    if (bus.state === 'approach') {
      if (sensed.some((p) => conflict(p, 3)) && !detectedLogged) { log(t, 'sensor', 'センサーが横断歩道のまわりに人を感知'); detectedLogged = true; }
    } else if (bus.state === 'stopped') {
      let clear;
      if (!humanStart) clear = !sensed.some((p) => conflict(p, cfg.sensor === 'wide' ? 3 : 1)); // ふつうのセンサーは、横断歩道に向かってくる人を先読みしない
      else {
        const seen = live.filter(opSees);
        const pad = cfg.guide && trustGuide ? 0.5 : 3;
        clear = !seen.some((p) => conflict(p, pad) && !p.missed);
      }
      if (clear && t - bus.stopT > 1.5) {
        bus.state = 'go'; startedBy = humanStart ? 'human' : 'bus';
        log(t, 'start', !humanStart ? 'バスが自分で「渡る人はいない」と判断して発進' : '運転士が発進させる');
        if (cfg.guide) { guideRaised = true; log(t, 'guide', guideClear ? '誘導員が歩行者に「止まれ」の合図（はっきり伝わる）' : '誘導員が手を水平に上げる（どちらへの合図か、あいまい）'); }
        if (humanStart && cfg.guide && trustGuide) log(t, 'trust', '運転士は「誘導員が歩行者を止めてくれる」と読んだ');
      }
    }
    // 速さの目標：設定の速さ → 曲がる前の減速 → 横断歩道の手前で止まる
    const zs = STOP - P.zoneBefore, ze = RT.arcEnd + P.zoneAfter, cruise = Math.max(vmax, P.cruise);
    let vT = bus.s < zs ? Math.min(cruise, Math.sqrt(vmax * vmax + 2 * P.comfortDecel * (zs - bus.s))) : bus.s > ze ? cruise : vmax;
    const vC = Math.sqrt(P.latAcc * RT.R);
    if (bus.s < RT.arcEnd) vT = Math.min(vT, Math.sqrt(vC * vC + 2 * P.comfortDecel * Math.max(0, RT.arcStart - bus.s)));
    if (bus.state === 'approach') vT = Math.min(vT, Math.sqrt(2 * P.comfortDecel * Math.max(0, STOP - bus.s - 0.02)));
    if (bus.state === 'stopped' || bus.state === 'after' || mrm) vT = 0;
    let aWant, J = P.jerk;
    const adsDead = broken.has('ads');
    if (braking) { aWant = -P.emergencyDecel; J = 25; }
    else if (adsDead) aWant = -P.coast; // 自動運転の装置からの指示が届かない：アクセルも減速も効かず、転がるだけ
    else if (bus.brakeAt !== null) aWant = Math.min(bus.a, 0); // 気づいてからブレーキが効くまで
    else aWant = Math.max(-P.trackDecel, Math.min(P.accel, (vT - bus.v) / 0.7));
    bus.a = Math.max(bus.a - J * P.dt, Math.min(bus.a + J * P.dt, aWant));
    bus.v = Math.max(0, bus.v + bus.a * P.dt);
    if (bus.v === 0 && bus.a < 0) bus.a = 0;
    if (bus.state === 'approach' && !adsDead && STOP - bus.s < 0.06 && bus.v < 0.25) { bus.v = 0; bus.a = 0; bus.brakeAt = null; bus.state = 'stopped'; bus.stopT = t; log(t, 'stop', fault === 'update' && bus.brakeAt === null ? `横断歩道の上（いつもより${P.updateShift}m先）で止まった` : '横断歩道の手前で一時停止'); }
    bus.s += bus.v * P.dt;
    if (bus.state === 'approach' && !adsDead && bus.s > STOP) bus.s = STOP;
    if (adsDead && bus.state === 'approach' && bus.s > STOP0) bus.state = 'go'; // 止まれずに横断歩道を越えた
    // 外へふくらむ：曲がる途中で速すぎるとき、またはハンドルが遅れるとき
    { const onArc = bus.s > RT.arcStart && bus.s < RT.arcEnd, vSafe = Math.sqrt(P.latMax * RT.R); let d = 0;
      if (onArc && bus.v > vSafe) d += (bus.v - vSafe) * 0.8;
      if (faultOn && fault === 'steer' && !steerFixed && bus.s < RT.arcEnd + 15) d += P.steerLag * bus.v;
      if (steerFixed && bus.off > 0) d -= P.steerCorrect;
      const before = bus.off; bus.off = Math.max(0, bus.off + d * P.dt); bus.yaw = bus.v > 0.3 ? Math.atan2(bus.off - before, bus.v * P.dt) * -RT.turn * 0.6 : bus.yaw; }
    // その場で止まる作り（通信が切れたとき）：止まったら、現場に人が来るまで動けない
    if (mrm && bus.v < 0.05) { bus.v = 0; bus.a = 0; }
    if (mrm && bus.v === 0 && !recover) { recover = P.recoverSec; const p0 = pose(bus.s); mrmBlock = Math.abs(p0.x) < 7 && p0.z > -9 && p0.z < 4; log(t, 'mrm', mrmBlock ? 'バスが交差点の中で止まり、ほかの車の通り道をふさいだ。現場に人が来るまで動かせない' : 'バスがその場で止まった。現場に人が来るまで動かせない'); }
    // 車体の四隅：歩道（縁石）に乗ったか、建物にぶつかったか
    { const p0 = pose(bus.s), c = Math.cos(p0.h), sn = Math.sin(p0.h);
      for (const [u, w] of [[BUS_L / 2, BUS_W / 2], [BUS_L / 2, -BUS_W / 2], [-BUS_L / 2, BUS_W / 2], [-BUS_L / 2, -BUS_W / 2]]) {
        const x = p0.x + u * c + w * sn, z = p0.z - u * sn + w * c;
        if (curbT === null && bus.v > 0.3 && bus.off > 0.3 && !onRoad(x, z)) { curbT = t; log(t, 'curb', `バスが縁石に乗り上げ、歩道に入った（時速${Math.round(bus.v * 3.6)}km）`, { kmh: Math.round(bus.v * 3.6), x, z }); }
        if (!crash && bus.v > 0.3 && BUILDINGS.some((b) => x > b[0] && x < b[1] && z > b[2] && z < b[3])) { crash = { kmh: Math.round(bus.v * 3.6), x, z }; log(t, 'building', `バスが角の建物にぶつかった（時速${crash.kmh}km）`, { x, z, kmh: crash.kmh }); bus.v = 0; bus.a = 0; bus.state = 'after'; }
      } }
    // 歩く人
    const ps2 = pose(bus.s);
    for (const p of peds) {
      if (p.gone || p.hit) continue;
      const nx = p.x + p.ux * 1.2, nz = p.z + p.uz * 1.2; // 車道の縁から少し下がったところで待つ
      const atEdge = !inSideRoad(p.x, p.z) && inSideRoad(nx, nz);
      const dBus = Math.hypot(ps2.x - p.x, ps2.z - p.z);
      const busMovingNear = bus.v > 0.3 && dBus < 7;
      let stop = false;
      if (atEdge) {
        if (p.hes > 0) { stop = true; p.hes -= P.dt; } // 渡るか迷って、端で立ち止まる
        else if (p.type === 'hurry') { if (bus.v > 0.3 && dBus < 3.5) stop = true; } // 急いでいる人は、すぐそばに来るまで止まらない
        else if (!p.phone && busMovingNear) stop = true;
        if (guideRaised && guideClear && bus.state === 'go' && busMovingNear) { stop = true; p.stoppedByGuide = true; }
      }
      // 目の前にバスの車体があれば、スマホを見ていても止まる（自分から車体にぶつかりには行かない）
      const blockedAhead = distToBus(ps2, p.x + p.ux * 1.0, p.z + p.uz * 1.0) < 0.9; // 車体との間を1mより詰めない
      if (!stop && blockedAhead) {
        stop = true;
        // 止まったバスに道をふさがれたままなら、少し下がってバスから離れる（引き返しはしない）
        if (bus.v < 0.1) { p.blockT = (p.blockT || 0) + P.dt; if (p.blockT > 1.5 && !p.backed) { p.back = 3; p.backed = true; } }
      }
      // 動いているバスがすぐ近くに来たら、その場から少し離れる
      if (bus.v > 0.3 && distToBus(ps2, p.x, p.z) < (p.phone ? 0.9 : 2.0) && !(p.back > 0) && !p.waitBus) { p.back = 2.0; p.reacted = distToBus(ps2, p.x, p.z) < 1.2; } // スマホを見ていない人は、2m以内に来たら早めに離れる
      if (p.back > 0) {
        // バスの進む向きに対して横へ、車体の通り道の外まで下がる（最大3m）
        const c = Math.cos(ps2.h), sn = Math.sin(ps2.h), w = (p.x - ps2.x) * sn + (p.z - ps2.z) * c, sg = w >= 0 ? 1 : -1;
        if (Math.abs(w) < BUS_W / 2 + 0.6 && p.back > 0) { const step = 1.0 * P.dt; p.x += sn * sg * step; p.z += c * sg * step; p.back -= step; }
        else p.back = 0;
        stop = true;
        if (p.back <= 0) p.waitBus = true;
      }
      // 下がったあとは、進もうとしていた方向の先がバスで空くまで待ち、空いたら元の向きに渡る
      // お互いに待ってしまったら、人のほうが来た道を少し戻って歩道まで下がり、バスを先に通す（向きは変えない）
      if (p.waitBus && bus.v < 0.1) { p.waitT = (p.waitT || 0) + P.dt; if (p.waitT > 3 && !p.retreated) { p.retreat = 2.5; p.retreated = true; } }
      if (p.retreat > 0) { const step = Math.min(p.retreat, 1.0 * P.dt); p.retreat -= step; p.x -= p.ux * step; p.z -= p.uz * step; stop = true; }
      else if (p.waitBus) { if (distToBus(ps2, p.x + p.ux * 2.0, p.z + p.uz * 2.0) < 1.0 || (bus.v > 0.3 && distToBus(ps2, p.x, p.z) < 3)) stop = true; else { p.waitBus = false; p.blockT = 0; p.backed = false; p.waitT = 0; p.retreated = false; } }
      p.moving = !stop;
      if (!stop) {
        p.x += p.ux * p.sp * P.dt; p.z += p.uz * p.sp * P.dt;
        // 曲がり角（道筋の点）に着いたら、次の点へ向きを変える
        if (p.path && p.path.length) { const w = p.path[0]; if ((w.x - p.x) * p.ux + (w.z - p.z) * p.uz <= 0) { p.path.shift(); const nw = p.path[0]; if (nw) { const d = Math.hypot(nw.x - p.x, nw.z - p.z) || 1; p.ux = (nw.x - p.x) / d; p.uz = (nw.z - p.z) / d; } } }
      }
      if (Math.abs(p.x) > 30 || p.z < -40 || p.z > 30) p.gone = true;
      const d = distToBus(ps2, p.x, p.z) - P.pedR;
      // ひやりは、動いているバスに1mより近づいたときだけ数える。そのときの様子を残す（原因を示すため）
      if (bus.v > 1.0 && d < p.minD) { p.minD = d; p.ctx = { state: bus.state, kmh: Math.round(bus.v * 3.6), blocked: blocked(cfg, fx, fz, p.x, p.z) || !!p.hedgeHidden, braking: bus.brakeAt !== null && t >= bus.brakeAt, onSidewalk: !!p.stand }; }
      if (d <= 0 && !p.hit && bus.v > 0.3) { p.hit = true; hitCtx = { state: bus.state, kmh: Math.round(bus.v * 3.6), blocked: blocked(cfg, fx, fz, p.x, p.z), braking: bus.brakeAt !== null && t >= bus.brakeAt, onSidewalk: !!p.stand }; log(t, 'hit', `止まりきる前に、バスと歩行者が接触（バスは時速${(bus.v * 3.6).toFixed(0)}km）`, { x: p.x, z: p.z, kmh: Math.round(bus.v * 3.6) }); bus.v = 0; bus.state = 'after'; }
    }
    if (opts.record) for (const a of amb) { a.x += a.ux * a.sp * P.dt; a.z += a.uz * a.sp * P.dt; }
    if (opts.record && step % 5 === 0) frames.push({ t: +t.toFixed(1), bus: { ...ps2, s: bus.s, v: bus.v, off: +bus.off.toFixed(2), blink: blinkAt(bus.s) },
      peds: peds.filter((p) => !p.gone).map((p) => ({ id: p.id, x: p.x, z: p.z, phone: p.phone, type: p.type })).concat(amb.filter((a) => Math.abs(a.x) < 32 && a.z > -42).map((a) => ({ id: a.id, x: a.x, z: a.z, type: 'ambient' }))), guide: guideRaised });
    if (bus.state === 'after') { if (!opts.record || t > (ev.find((x) => x.k === 'hit' || x.k === 'building') || { t: 0 }).t + 4) break; }
    if (faultOn && (fault === 'brake' || fault === 'steer') && bus.v === 0 && bus.brakeAt !== null && t > Math.max(faultT, bus.brakeAt) + (opts.record ? 5 : 0.5)) { if (!ev.some((e) => e.k === 'halted')) log(t, 'halted', 'バスは止まったまま。点検のため、この便はここで運休'); break; }
    if (recover && (!opts.record || t > ev.find((x) => x.k === 'mrm').t + 6)) break;
    if (bus.s > STOP0 + 40) break; // 交差点の先まで走り切ったら終わり
  }
  const hitPedAny = peds.some((p) => p.hit), hit = hitPedAny || !!crash;
  // ひやり：動いているバスと1mより近づき、しかも急ブレーキか、人が飛びのくかした
  const nearPeds = peds.filter((p) => p.minD < P.nearMiss && p.reacted);
  const near = !hit && (nearPeds.length > 0 || curbT !== null);
  const np = near && nearPeds.length ? nearPeds.reduce((a, b) => (b.minD < a.minD ? b : a)) : null;
  const hitPed = peds.find((p) => p.hit);
  const wait = (ev.find((e) => e.k === 'start') && ev.find((e) => e.k === 'stop') ? ev.find((e) => e.k === 'start').t - ev.find((e) => e.k === 'stop').t : 0) + recover;
  if (ck) { const res = { hit: false, near: false, wait: Math.max(0, wait), events: [], frames: [], route: RT.name, nearFacts: null, facts: null }; EMPTY_CACHE.set(ck, res); return res; }
  // 記録から決まる共通の事実（説明はこれだけから作る）
  const common = { mode: MODE, route: RT.name, evening, startedBy, guideRaised, guideClear, trustGuide, fault: FAULT, faultOn, prevented, commLoss: cfg.commLoss,
    tried: Object.fromEntries(Object.entries(tried).map(([k, v]) => [k, { t: +v.t.toFixed(1), ok: v.ok }])), curb: curbT !== null, mrm: !!recover, mrmBlock, brakeSrc: bus.brakeSrc };
  const pedFacts = (p) => ({ id: p.id, pedType: p.type, phone: p.phone, missed: p.missed, hedge: p.hedge && RT.enters, sensorLimit: !!p.wideWouldSee });
  let nearFacts = null;
  if (np) nearFacts = { ...common, target: 'ped', dist: Math.max(0, np.minD), ...pedFacts(np), ...np.ctx };
  else if (near) nearFacts = { ...common, target: 'curb', kmh: (ev.find((e) => e.k === 'curb') || {}).kmh, state: bus.state };
  let facts = null;
  if (hitPed) facts = { ...common, target: 'ped', ...hitCtx, ...pedFacts(hitPed), fromBehindHedge: hitPed.hedge && RT.enters };
  else if (crash) facts = { ...common, target: 'building', kmh: crash.kmh, state: 'go' };
  const issueFacts = !hit && !near && FAULT ? { ...common, target: null } : null; // 事故もひやりもないが、不具合で問題が出た（運休・交差点をふさぐ・見張りのない時間など）
  return { hit, near, wait: Math.max(0, wait), events: ev, frames, route: RT.name, nearFacts, facts, issueFacts, prevented, mrm: !!recover, mrmBlock };
}

export function cost(cfg) {
  const c = PARAMS.cost; let v = c.base;
  if (cfg.sensor === 'wide') v += c.sensorWide;
  if (cfg.guide) v += c.guide;
  if (cfg.route === 'long') v += c.detour;
  const m = cfg.mode || 'l2'; v += m === 'l2' || m === 'l4in' ? c.onboard : m === 'l4r1' ? c.remote1 : c.remote3;
  if (cfg.rest) v += c.rest;
  if (cfg.maint === 'often') v += c.maint;
  if (cfg.update === 'test') v += c.update;
  return v;
}

// 1年を回す。事故の通過は seed を残し、あとで記録つきで再計算する
export function simulateYear(cfg, seed = 1) {
  const P = PARAMS, out = { accidents: [], nears: [], faults: [], near: 0, waitSum: 0, passes: 0, daily: [] };
  let k = 0;
  for (let d = 0; d < P.daysPerYear; d++) {
    let acc = 0, nr = 0;
    for (let i = 0; i < P.passesPerDay; i++) {
      const passSeed = (seed * 1000003 + k++) >>> 0;
      const evening = i >= 34 && i < 37;
      const fault = drawFault(cfg, passSeed);
      const r = simulatePass(cfg, rng(passSeed), { evening, fault });
      out.passes++; out.waitSum += r.wait + (cfg.route === 'long' ? P.detourSec : 0);
      if (fault) out.faults.push({ day: d, pass: i, fault, kind: r.hit ? 'hit' : r.near ? 'near' : 'safe' });
      if (r.hit) { acc++; out.accidents.push({ day: d, pass: i, seed: passSeed, evening, fault, facts: r.facts }); }
      if (r.near) { nr++; out.near++; out.nears.push({ day: d, pass: i, seed: passSeed, evening, fault, facts: r.nearFacts }); }
    }
    out.daily.push({ acc, near: nr });
  }
  out.delayAvgMin = out.waitSum / out.passes / 60;
  out.cost = cost(cfg);
  return out;
}

// 外へふくらんだ分を足したバスの位置（再生で、記録の間をつなぐときに使う）
export function poseOff(route, s, off) { const RT = ROUTES[route], p = RT.pose(s); if (!off) return p; const l = leftOf(p.h), k = -RT.turn * off; return { x: p.x + l.x * k, z: p.z + l.z * k, h: p.h }; }
// 1年回すとき、その回に不具合が起きるか（歩く人の乱数とは別の乱数で決める）
export function drawFault(cfg, passSeed) {
  const fr = rng(passSeed ^ 0x5bd1e995)(), R = PARAMS.faultRate; let acc = 0;
  for (const [f, p] of [['brake', R.brake[cfg.maint === 'often' ? 0 : 1]], ['steer', R.steer[cfg.maint === 'often' ? 0 : 1]], ['update', R.update[cfg.update === 'test' ? 0 : 1]], ['comm', R.comm]]) { acc += p; if (fr < acc) return f; }
  return null;
}
```

### app_module.js（画面の動き。説明の3段・課題地図のリンク・レポート・相談の案内・作る側の書き出し）

```javascript
{
const modURL = (id) => URL.createObjectURL(new Blob([document.getElementById(id).textContent], { type: 'text/javascript' }));
const THREE = await import(modURL('three-src'));
const E = await import(modURL('engine-src'));
const $ = (s) => document.querySelector(s);

// ---- 仕組みの項目 ----
const GROUPS = [
  { k: 'dir', scene: true, label: 'バスの来る向き', opts: [['wl', '西から来て左折'], ['er', '東から来て右折（対向車線を横切る）'], ['nl', '脇道から出て左折'], ['nr', '脇道から出て右折（対向車線を横切る）']] },
  { k: 'mode', label: '運行の形', opts: [['l2', 'レベル2・運転士（バスが走り、運転士が見張る。止まったあとの発進は運転士）'], ['l4in', 'レベル4・車内に主任者（バスが判断して走る。車内の主任者が見て、危ないときに止める）'], ['l4r1', 'レベル4・遠隔監視1台（車内は無人。遠隔監視者1人が1台を映像で見る）'], ['l4r3', 'レベル4・遠隔監視3台（車内は無人。遠隔監視者1人が3台を映像で見る）']] },
  { k: 'sensor', label: 'センサー', opts: [['normal', 'ふつう'], ['wide', '死角の少ないもの']] },
  { k: 'speed', label: '交差点での速さ', opts: [[6, '6 km/時'], [10, '10 km/時'], [15, '15 km/時']] },
  { k: 'guide', label: '交差点に誘導員', opts: [[true, '置く'], [false, '置かない']] },
  { k: 'route', label: '交差点の植え込み', opts: [['short', 'そのまま（見通しが悪い）'], ['long', '低く刈ってもらう（道の管理者に頼む）']] },
  { k: 'rest', label: (c) => `${WATCHER(c)}の休憩`, opts: [[true, 'こまめに入れる（見落としが減る・費用が上がる）'], [false, 'なしで回す（費用が下がる・見落としが増える）']] },
  { k: 'maint', label: '点検・保守', opts: [['often', 'こまめに（走る前に不具合を見つけやすい・費用が上がる）'], ['min', '最低限（費用が下がる・不具合が残りやすい）']] },
  { k: 'update', label: 'ソフト更新の確かめ方', opts: [['test', '試走してから入れる（費用が上がる）'], ['direct', 'そのまま入れる（費用が下がる）']] },
  { k: 'commLoss', label: '通信が切れたときのバス（遠隔のとき）', opts: [['stop', 'その場で止まる（メーカーの作り）'], ['go', '走り続ける（メーカーの作り）']] }
];
const NOUN = { dir: 'バスの向きを', mode: '運行の形を', sensor: 'センサーを', speed: '交差点の速さを', guide: '誘導員を', route: '植え込みを', rest: '休憩を', maint: '点検を', update: '更新の確かめ方を', commLoss: '通信が切れたときの作りを' };
// 仕組みを変えたことを、文で言う（「〜したら、事故は減った」）
const changePhrase = (k, v) => ({ dir: `バスの来る向きを「${label('dir', v)}」にした`, mode: `運行の形を「${label('mode', v)}」にした`, sensor: `センサーを${v === 'wide' ? '死角の少ないもの' : 'ふつうのもの'}にした`, speed: `交差点の速さを時速${v}kmにした`,
  guide: v ? '誘導員を置いた' : '誘導員をなくした', route: v === 'long' ? '植え込みを低く刈ってもらった' : '植え込みをそのままにした', rest: v ? '休憩をこまめに入れた' : '休憩なしで回した',
  maint: v === 'often' ? '点検をこまめにした' : '点検を最低限にした', update: v === 'test' ? '更新を試走してから入れた' : '更新をそのまま入れた', commLoss: v === 'stop' ? '通信が切れたら止まる作りにした' : '通信が切れても走り続ける作りにした' })[k];
// 選択肢の言葉は「本文（注釈）」の形。ボタンには本文だけ、注釈はボタンの下に小さく出す
// 設定のまとめ：見出しを上、選んだものを下に。2列に並べる。通信が切れたときの作りは、遠隔のときだけ出す
const SHORT = { route: '植え込み', guide: '誘導員', speed: '交差点の速さ', commLoss: '通信が切れたとき', update: 'ソフト更新', dir: 'バスの向き' };
function cfgSummary(c, other) {
  return G().filter((g) => g.k !== 'commLoss' || c.mode === 'l4r1' || c.mode === 'l4r3').map((g) => `<div><span>${SHORT[g.k] || glabel(g)}</span><b class="${other && (typeof other === 'string' ? other === g.k : other[g.k] !== c[g.k]) ? 'chg' : ''}">${label(g.k, c[g.k])}</b></div>`).join('');
}
const glabel = (g) => (typeof g.label === 'function' ? g.label(cfg) : g.label); // 見出しが、ほかの選択で変わるもの（休憩の対象など）
const splitOpt = (t) => { const m = t.match(/^(.*?)（(.*)）$/); return m ? [m[1], m[2]] : [t, '']; };
const label = (k, v) => splitOpt(GROUPS.find((g) => g.k === k).opts.find((o) => o[0] === v)[1])[0];
let cfg = { ...E.DEFAULTS, dir: E.SCENES[0].route };
const G = () => GROUPS.filter((g) => !g.scene || playKind === 'scene'); // バスの向きは場面のときだけ選ぶ（1年回すときは毎回ばらばら）
let locked = false;
// 場面によっては、前提として決まっている設定がある（例：誘導員の合図の場面は、誘導員がいることが前提）
const sceneReq = () => (playKind === 'scene' ? (E.SCENES.find((x) => x.id === sceneId) || {}).requires || {} : {});
// この場面で選べるバスの向き（場面のもとの向き＋ずらし方を決めてある向き）
const sceneDirs = () => { const sc = E.SCENES.find((x) => x.id === sceneId); return sc ? [sc.route, ...Object.keys(E.SCENE_DIRS[sc.id] || {})] : []; };
function drawPanel() {
  const req = sceneReq(); Object.assign(cfg, req);
  $('#groups').innerHTML = G().map((g) => { const fixed = g.k in req; return `<div class="grp"><span>${glabel(g)}</span><div class="opts">${g.opts.map((o, i) => `<button data-k="${g.k}" data-i="${i}" class="${cfg[g.k] === o[0] ? 'on' : ''}" aria-pressed="${cfg[g.k] === o[0]}" ${(fixed && cfg[g.k] !== o[0]) || (g.k === 'dir' && !sceneDirs().includes(o[0])) ? 'disabled' : ''}>${splitOpt(o[1])[0]}</button>`).join('')}</div>${fixed ? '<p class="optNote">この場面の前提なので、変えられません</p>' : g.k === 'dir' && sceneDirs().length < 4 ? '<p class="optNote">この場面の人は、脇道から出るバスとは交わりません</p>' : (() => { const n = splitOpt(g.opts.find((o) => o[0] === cfg[g.k])[1])[1]; return n ? `<p class="optNote">${n}</p>` : ''; })()}</div>`; }).join('');
  $('#panel').classList.toggle('locked', locked);
  $('#sCost').textContent = E.cost(cfg);
}
$('#groups').addEventListener('click', (e) => {
  const b = e.target.closest('button[data-k]'); if (!b || locked) return;
  const g = GROUPS.find((x) => x.k === b.dataset.k); cfg[g.k] = g.opts[+b.dataset.i][0];
  drawPanel(); scene.setCfg({ ...cfg });
});

// ---- 3D ----
const scene = (() => {
  const host = $('#stage');
  const r = new THREE.WebGLRenderer({ antialias: true });
  r.setPixelRatio(Math.min(devicePixelRatio, 2)); r.shadowMap.enabled = true; r.shadowMap.type = THREE.PCFSoftShadowMap;
  host.prepend(r.domElement);
  const s = new THREE.Scene(); s.background = new THREE.Color('#eceef1');
  const cam = new THREE.PerspectiveCamera(34, 1, 0.8, 400);
  const target = new THREE.Vector3(-1, 0, -4);
  const home = { az: Math.atan2(21, 32), el: Math.atan2(30, Math.hypot(21, 32)), dist: Math.hypot(21, 30, 32) };
  let az = home.az, el = home.el, dist = home.dist, mode = 'orbit';
  function placeCam() {
    if (mode === 'follow') return;
    cam.position.set(target.x + dist * Math.cos(el) * Math.sin(az), target.y + dist * Math.sin(el), target.z + dist * Math.cos(el) * Math.cos(az));
    cam.lookAt(target);
  }
  placeCam();
  s.add(new THREE.HemisphereLight('#ffffff', '#b9b4a8', 1.6));
  const d = new THREE.DirectionalLight('#ffffff', 1.5); d.position.set(-20, 40, 25); d.castShadow = true;
  d.shadow.mapSize.set(2048, 2048); Object.assign(d.shadow.camera, { left: -40, right: 40, top: 40, bottom: -40, near: 1, far: 120 }); s.add(d);
  const M = (c) => new THREE.MeshLambertMaterial({ color: c });
  const box = (w, h, dp, c, x, y, z, cast = false) => { const m = new THREE.Mesh(new THREE.BoxGeometry(w, h, dp), M(c)); m.position.set(x, y + h / 2, z); m.castShadow = cast; m.receiveShadow = true; s.add(m); return m; };
  box(260, 0.1, 260, '#e3e0d8', 0, -0.1, 0);
  box(200, 0.15, 14, '#efe7d4', 0, 0, 0);
  box(12, 0.15, 90, '#efe7d4', 0, 0, -51);
  box(200, 0.16, 7, '#7a7f87', 0, 0, 0);
  box(6, 0.16, 90, '#7a7f87', 0, 0, -48.5);
  for (let x = -96; x < 96; x += 4) if (Math.abs(x) > 5) box(2, 0.17, 0.15, '#f2f2f2', x, 0, 0);
  for (let x = -2.7; x <= 2.8; x += 0.9) box(0.45, 0.18, 2.8, '#ffffff', x, 0, -5.0);
  box(16, 2.6, 9, '#9aa0a8', -15, 0, -13, true); box(13, 2.2, 10, '#a3a8af', 15, 0, -14, true);
  box(16, 1.2, 6, '#b3b7bd', -15, 0, 12, true); box(16, 1.2, 6, '#b3b7bd', 15, 0, 12, true);
  const hedge = new THREE.Group(); for (const h of E.HEDGES) { const m = new THREE.Mesh(new THREE.BoxGeometry(h[1] - h[0], 1.3, h[3] - h[2]), M('#6f9a5a')); m.position.set((h[0] + h[1]) / 2, 0.8, (h[2] + h[3]) / 2); m.castShadow = true; hedge.add(m); } s.add(hedge);
  // バス
  const bus = new THREE.Group();
  const add = (g, w, h, dp, c, x, y, z) => { const m = new THREE.Mesh(new THREE.BoxGeometry(w, h, dp), M(c)); m.position.set(x, y, z); m.castShadow = true; g.add(m); return m; };
  {
    // バスの形（アーチ屋根）。真横から見た輪郭を幅方向に押し出す。前後は同じ形で、端のガラスは屋根の上まで続く
    const Lb = 5.2, Wb = 2.2, yb = 0.06, yt = 2.62, Rt = 1.35, Rb = 0.18, bv = 0.14, white = '#f6f6f4', glass = '#1d242c';
    const prof = (L2, y0, y1, rt, rbm) => { const x = L2 / 2, sh = new THREE.Shape();
      sh.moveTo(-x + rbm, y0); sh.lineTo(x - rbm, y0); sh.quadraticCurveTo(x, y0, x, y0 + rbm); sh.lineTo(x, y1 - rt);
      sh.absarc(x - rt, y1 - rt, rt, 0, Math.PI / 2, false); sh.lineTo(-x + rt, y1); sh.absarc(-x + rt, y1 - rt, rt, Math.PI / 2, Math.PI, false);
      sh.lineTo(-x, y0 + rbm); sh.quadraticCurveTo(-x, y0, -x + rbm, y0); return sh; };
    const ext = (sh, depth, bev, mat, seg = 24) => { const g = new THREE.ExtrudeGeometry(sh, { depth, curveSegments: seg, bevelEnabled: bev > 0, bevelSize: bev, bevelThickness: bev, bevelSegments: 5 }); g.translate(0, 0, -depth / 2); const m = new THREE.Mesh(g, mat); m.castShadow = true; bus.add(m); return m; };
    ext(prof(Lb - 2 * bv, yb + bv, yt - bv, Rt - bv, Rb), Wb - 2 * bv, bv, M(white));
    // 端のガラス：輪郭の端の部分だけを、車体の外へ少し出して作る。幅は車体より狭く、左右の面へは回り込まない
    const glassMat = new THREE.MeshPhongMaterial({ color: glass, specular: '#9aa6b2', shininess: 70 });
    const xe = Lb / 2 + 0.008, cy = yt - Rt, rr2 = Rt + 0.008, xg = 1.45, yw = 0.62, cx = Lb / 2 - Rt;
    for (const sg of [1, -1]) {
      // 縦の面は細かく区切って点を置く（角を丸めるときに、輪郭がなめらかになるように）
      const sh = new THREE.Shape(); sh.moveTo(xg, yw); sh.lineTo(xe, yw); for (let i = 1; i <= 24; i++) sh.lineTo(xe, yw + (cy - yw) * i / 24);
      const aEnd = Math.acos((xg - cx) / rr2); sh.absarc(cx, cy, rr2, 0, aEnd, false); sh.lineTo(xg, yw);
      const gwid = Wb - 2 * bv - 0.02, m = ext(sh, gwid, 0, glassMat, 40); if (sg < 0) m.scale.x = -1;
      // 端から見たガラスの四隅を丸める：ガラスの面に沿った長さ u で、両端に近い点ほど幅を狭める
      const uMax = (cy - yw) + rr2 * aEnd, hw = gwid / 2, rc = 0.32, pos = m.geometry.attributes.position;
      for (let i = 0; i < pos.count; i++) {
        const x = pos.getX(i), y = pos.getY(i), z = pos.getZ(i);
        const u = y <= cy + 1e-6 ? y - yw : (cy - yw) + rr2 * Math.atan2(y - cy, x - cx);
        const dEnd = Math.max(0, Math.min(u, uMax - u)); if (dEnd >= rc) continue;
        const lim = hw - rc + Math.sqrt(Math.max(0, rc * rc - (rc - dEnd) ** 2));
        if (Math.abs(z) > lim) pos.setZ(i, Math.sign(z) * lim);
      }
      pos.needsUpdate = true;
      add(bus, 0.02, 0.05, Wb * 0.62, '#e9f4ff', sg * (xe + 0.002), yw - 0.12, 0);
      for (const z of [0.5, -0.5]) add(bus, 0.02, 0.07, 0.22, sg > 0 ? '#ffffff' : '#d9534f', sg * (xe + 0.002), 0.34, z);
    }
    // 側面：外側の上の角を大きく丸めた窓、真ん中の2枚引き戸、足元のネイビーの帯
    // 側面に貼る部品は、層ごとに外へ少しずつ離す（同じ面に重ねるとチラつくため）。layer 0=窓とドア枠、1=ドアの板
    const flat = (sh, c, x, y, z, mx = 1, layer = 0) => { const g = new THREE.ExtrudeGeometry(sh, { depth: 0.02, bevelEnabled: false, curveSegments: 8 }); g.translate(0, 0, -0.01); const mat = M(c); mat.polygonOffset = true; mat.polygonOffsetFactor = -1 - layer * 2; mat.polygonOffsetUnits = -4 - layer * 4; const m = new THREE.Mesh(g, mat); m.position.set(x, y, z + Math.sign(z) * (0.012 + layer * 0.03)); m.scale.x = mx; bus.add(m); return m; };
    const rect = (w, h, q) => { const sh = new THREE.Shape(); sh.moveTo(-w / 2 + q, -h / 2); sh.lineTo(w / 2 - q, -h / 2); sh.quadraticCurveTo(w / 2, -h / 2, w / 2, -h / 2 + q); sh.lineTo(w / 2, h / 2 - q); sh.quadraticCurveTo(w / 2, h / 2, w / 2 - q, h / 2); sh.lineTo(-w / 2 + q, h / 2); sh.quadraticCurveTo(-w / 2, h / 2, -w / 2, h / 2 - q); sh.lineTo(-w / 2, -h / 2 + q); sh.quadraticCurveTo(-w / 2, -h / 2, -w / 2 + q, -h / 2); return sh; };
    const win = (() => { const w = 0.98, h = 1.5, q = 0.12, qo = 0.55, sh = new THREE.Shape(); sh.moveTo(0, 0); sh.lineTo(w - q, 0); sh.quadraticCurveTo(w, 0, w, q); sh.lineTo(w, h - qo); sh.quadraticCurveTo(w, h, w - qo, h); sh.lineTo(q, h); sh.quadraticCurveTo(0, h, 0, h - q); sh.lineTo(0, q); sh.quadraticCurveTo(0, 0, q, 0); return sh; })();
    for (const z of [1, -1]) {
      const zz = z * (Wb / 2 + 0.004);
      flat(win, glass, 0.74, 0.82, zz); flat(win, glass, -0.74, 0.82, zz, -1);
      flat(rect(1.36, 2.1, 0.08), '#dfe2e6', 0, 1.29, zz);
      for (const x of [-0.335, 0.335]) flat(rect(0.62, 2.0, 0.05), '#1f252d', x, 1.3, zz, 1, 1);
      add(bus, Lb - 0.9, 0.16, 0.03, '#1f3a5f', 0, 0.2, z * (Wb / 2 + 0.02));
    }
    for (const [x, z] of [[1.85, 1.0], [1.85, -1.0], [-1.85, 1.0], [-1.85, -1.0]]) { const w = new THREE.Mesh(new THREE.CylinderGeometry(0.32, 0.32, 0.28, 20), M('#262626')); w.rotation.x = Math.PI / 2; w.position.set(x, 0.32, z); bus.add(w); const hub = new THREE.Mesh(new THREE.CylinderGeometry(0.18, 0.18, 0.3, 16), M('#cfd2d6')); hub.rotation.x = Math.PI / 2; hub.position.set(x, 0.32, z); bus.add(hub); }
    // 屋根の LiDAR は真ん中に1つ、小さく
    add(bus, 0.12, 0.05, 0.12, '#8d939b', 0, yt + 0.02, 0); const ld = new THREE.Mesh(new THREE.CylinderGeometry(0.055, 0.06, 0.08, 16), M('#2b2f36')); ld.position.set(0, yt + 0.08, 0); bus.add(ld);
  }
  const blinkOn = new THREE.MeshBasicMaterial({ color: '#ffb020' }), blinkOff = new THREE.MeshLambertMaterial({ color: '#b08a40' });
  // ウインカー：前後の端の角（低い位置）と、側面の前後。左右どちらにも付け、曲がる側だけ光らせる
  const blinkers = [-1, 1].flatMap((side) => [[2.611, 0.5, side * 0.8, 0.02, 0.1, 0.16], [-2.611, 0.5, side * 0.8, 0.02, 0.1, 0.16], [2.25, 0.62, side * 1.106, 0.22, 0.08, 0.012], [-2.25, 0.62, side * 1.106, 0.22, 0.08, 0.012]].map(([x, y, z, w, h, d]) => { const m = new THREE.Mesh(new THREE.BoxGeometry(w, h, d), blinkOff); m.position.set(x, y, z); m.userData.left = side < 0; bus.add(m); return m; }));
  s.add(bus);
  const person = (c) => { const g = new THREE.Group(); const b = new THREE.Mesh(new THREE.CylinderGeometry(0.26, 0.28, 1.22, 14), M(c)); b.position.y = 0.61; b.castShadow = true; g.add(b); const h = new THREE.Mesh(new THREE.SphereGeometry(0.2, 14, 10), M(c)); h.position.y = 1.46; h.castShadow = true; g.add(h); return g; };
  let vc = cfg; // 描いている回の設定（自動再生では回ごとに変わる）
  const setRoute = (rt) => { hedge.scale.y = rt === 'short' ? 1 : 0.35; hedge.position.y = rt === 'short' ? 0 : -0.25; };
  const guide = person('#1f5fd6'); guide.position.set(-4.6, 0.15, -6.7); s.add(guide);
  const arm = new THREE.Mesh(new THREE.BoxGeometry(0.12, 0.12, 0.9), M('#1f5fd6')); arm.position.set(-4.6, 1.35, -6.2); s.add(arm);
  const pool = [];
  const ring = (c) => { const g = new THREE.Group(); const mat = new THREE.MeshBasicMaterial({ color: c }); const m = new THREE.Mesh(new THREE.TorusGeometry(1.4, 0.08, 8, 48), mat); m.rotation.x = -Math.PI / 2; g.add(m); const pin = new THREE.Mesh(new THREE.CylinderGeometry(0.06, 0.06, 2.2, 8), mat); pin.position.y = 2.6; g.add(pin); const head = new THREE.Mesh(new THREE.SphereGeometry(0.32, 16, 12), mat); head.position.y = 3.8; g.add(head); g.visible = false; s.add(g); return g; };
  const red = ring('#d93a3a'), black = ring('#111111');
  let cur = host;
  function resize() { const w = cur.clientWidth, h = cur.clientHeight; if (!w || !h) return; r.setSize(w, h, false); cam.aspect = w / h; cam.updateProjectionMatrix(); }
  const ro = new ResizeObserver(resize); ro.observe(host); resize();
  function setFrame(f, opts = {}) {
    const jump = Math.hypot(bus.position.x - f.bus.x, bus.position.z - f.bus.z) > 6;
    bus.position.set(f.bus.x, 0.16, f.bus.z); bus.rotation.y = f.bus.h;
    if (jump && mode === 'follow') snapFollow = true;
    // 左折の合図：交差点の手前から曲がり終わるまで点滅
    // 曲がる合図：曲がる側（左折なら左、右折なら右）だけを、交差点の手前から曲がり終わるまで点滅
    const lit = !!f.bus.blink && (performance.now() % 700) < 380;
    blinkers.forEach((m) => { m.material = lit && (f.bus.blink === 'L') === m.userData.left ? blinkOn : blinkOff; });
    // 人は id ごとに色と背の高さを少しずつ変える（誘導員の青は使わない）。通り過ぎるだけの人は淡い色
    while (pool.length < f.peds.length) { const p = person('#e8b923'); s.add(p); pool.push(p); }
    pool.forEach((p, i) => { const q = f.peds[i]; p.visible = !!q; if (!q) return; p.position.set(q.x, 0.15, q.z);
      const c = q.type === 'ambient' ? '#c4c1ba' : '#e8b923'; // 渡る人は黄色、通り過ぎるだけの人は淡い灰色、誘導員は青 if (p.userData.c !== c) { p.userData.c = c; p.children.forEach((m) => m.material.color.set(c)); }
      const sc = 0.9 + ((q.id * 37) % 5) * 0.05; p.scale.set(1, sc, 1); });
    arm.visible = !!f.guide && vc.guide; guide.visible = vc.guide;
    red.visible = !!opts.red; if (opts.red) red.position.set(opts.red.x, 0.3, opts.red.z);
    black.visible = !!opts.black; if (opts.black) black.position.set(opts.black.x, 0.3, opts.black.z);
  }
  function screenOf(x, z) { const v = new THREE.Vector3(x, 1.5, z).project(cam); return { x: (v.x + 1) / 2 * host.clientWidth, y: (1 - v.y) / 2 * host.clientHeight }; }
  let lastT = performance.now(), followH = 0, snapFollow = true; const lookAt = new THREE.Vector3();
  function loop() {
    const now = performance.now(), dtR = Math.min(0.1, (now - lastT) / 1000); lastT = now;
    if (mode === 'follow') {
      // 向きをなめらかに追い、斜め後ろの少し上から見る
      let dh = bus.rotation.y - followH; dh = Math.atan2(Math.sin(dh), Math.cos(dh));
      const k = snapFollow ? 1 : 1 - Math.exp(-dtR * 3);
      followH += dh * k;
      const dx = Math.cos(followH), dz = -Math.sin(followH);
      const want = new THREE.Vector3(bus.position.x - dx * 14, 8.5, bus.position.z - dz * 14);
      if (snapFollow) cam.position.copy(want); else cam.position.lerp(want, k);
      lookAt.lerp(new THREE.Vector3(bus.position.x + dx * 6, 0.5, bus.position.z + dz * 6), snapFollow ? 1 : k);
      cam.lookAt(lookAt); snapFollow = false;
    }
    r.render(s, cam); requestAnimationFrame(loop);
  }
  loop();
  // 動かす：ドラッグで回す、ホイール・2本指で寄る
  const ptrs = new Map(); let pinch0 = 0;
  const cv = r.domElement;
  cv.addEventListener('pointerdown', (e) => { cv.setPointerCapture(e.pointerId); ptrs.set(e.pointerId, { x: e.clientX, y: e.clientY }); if (ptrs.size === 2) { const [a, b] = [...ptrs.values()]; pinch0 = Math.hypot(a.x - b.x, a.y - b.y); } });
  cv.addEventListener('pointermove', (e) => {
    const p = ptrs.get(e.pointerId); if (!p) return;
    if (ptrs.size === 1) {
      if (mode === 'follow') setView('custom');
      az -= (e.clientX - p.x) * 0.006; el = Math.min(1.55, Math.max(0.12, el + (e.clientY - p.y) * 0.005)); placeCam();
    } else if (ptrs.size === 2) {
      p.x = e.clientX; p.y = e.clientY; const [a, b] = [...ptrs.values()]; const d = Math.hypot(a.x - b.x, a.y - b.y);
      if (pinch0) { dist = Math.min(90, Math.max(8, dist * pinch0 / d)); pinch0 = d; placeCam(); } return;
    }
    p.x = e.clientX; p.y = e.clientY;
  });
  const up = (e) => { ptrs.delete(e.pointerId); pinch0 = 0; };
  cv.addEventListener('pointerup', up); cv.addEventListener('pointercancel', up);
  cv.addEventListener('wheel', (e) => { e.preventDefault(); if (mode === 'follow') setView('custom'); dist = Math.min(90, Math.max(8, dist * Math.exp(e.deltaY * 0.0012))); placeCam(); }, { passive: false });
  function setView(v) {
    mode = v === 'follow' ? 'follow' : 'orbit'; if (mode === 'follow') { snapFollow = true; followH = bus.rotation.y; }
    if (v === 'iso') { az = home.az; el = home.el; dist = home.dist; }
    if (v === 'opp') { az = home.az + Math.PI; el = home.el; dist = home.dist; }
    if (v === 'top') { el = 1.55; dist = 52; }
    placeCam();
    document.querySelectorAll('#viewBtns button').forEach((b) => b.classList.toggle('on', b.dataset.v === v));
  }
  return { setView, setFrame, setRoute, setCfg: (c) => { vc = c; setRoute(c.route); }, screenOf, moveTo: (el) => { el.prepend(r.domElement); el.appendChild(document.getElementById('views')); ro.disconnect(); cur = el; ro.observe(el); requestAnimationFrame(resize); }, host };
})();
scene.setFrame({ bus: { ...E.busPose(49), v: 0 }, peds: [], guide: false });
$('#viewBtns').addEventListener('click', (e) => { const b = e.target.closest('button'); if (b) scene.setView(b.dataset.v); });

// ---- 1年を回す ----
const runs = []; let year = null, speed = 'day', timer = null, replay = null;
const dateOf = (d) => { const t = new Date(2027, 3, 1 + Math.floor(d * 365 / E.PARAMS.daysPerYear)); return `${t.getMonth() + 1}月${t.getDate()}日`; };
const timeOf = (i) => { const m = 7 * 60 + i * 18; return `${Math.floor(m / 60)}:${String(m % 60).padStart(2, '0')}`; };
$('#speeds').addEventListener('click', (e) => { const b = e.target.closest('button'); if (!b) return; speed = b.dataset.s; [...$('#speeds').children].forEach((x) => x.classList.toggle('on', x === b)); if (speed === 'skip') finishFast(); });
$('#run').addEventListener('click', () => (playKind === 'scene' ? startScene() : startYear()));
$('#autoRun').addEventListener('click', startAuto);
$('#incLog').addEventListener('click', (e) => { const b = e.target.closest('.li'); if (!b) return; const open = b.getAttribute('aria-expanded') !== 'true'; b.setAttribute('aria-expanded', String(open)); if (incLog[+b.dataset.i]) incLog[+b.dataset.i].open = open; /* 新しいできごとが来ても、ひらいたものはひらいたまま */ });
$('#stopRun').addEventListener('click', () => { auto = null; stopTimers(); setPlayMode('setup'); });
function setPlayMode(m) {
  if (m !== 'scene') { const bb = document.getElementById('bubble'); if (bb) bb.style.display = 'none'; }
  const running = m === 'run' || m === 'scene';
  if (m === 'setup') { stopTimers(); scene.setCfg({ ...cfg }); }
  locked = running; drawPanel();
  $('#groups').style.display = running ? 'none' : ''; $('#runInfo').style.display = running ? '' : 'none';
  $('#modeTabs').style.display = running ? 'none' : ''; $('#scenes').style.display = running ? 'none' : '';
  if (running) { $('#cfgLine').innerHTML = cfgSummary(cfg); $('#incident').innerHTML = '<p class="note">ひやりや事故が起きると、ここに「何が起きたか・原因・かかわる人」が出ます</p>'; $('#incLog').innerHTML = ''; incLog = []; }
  $('#sceneSpeeds').style.display = m === 'scene' ? 'flex' : 'none';
  $('#intro').style.display = m === 'setup' ? '' : 'none'; $('#clock').style.display = m === 'run' ? 'block' : 'none';
  $('#stats').style.display = m === 'run' ? 'grid' : 'none'; $('#callout').style.display = 'none';
  $('#run').style.display = m === 'setup' ? '' : 'none'; $('#autoRun').style.display = m === 'setup' && playKind === 'scene' ? '' : 'none'; $('#stopRun').style.display = running ? '' : 'none';
  $('#stopRun').textContent = m === 'scene' ? '設定に戻る' : '止めて仕組みを変える'; $('#incLog').style.display = m === 'scene' ? 'none' : '';
  $('#panelTitle').textContent = running ? 'シミュレーション設定' : ''; $('#panelTitle').style.display = running ? '' : 'none'; // 決める画面では、左上の説明が同じことを言っているので出さない
  $('#panelNote').textContent = m === 'run' ? '数字は試作の仮の決まり。予測ではありません' : '数字は試作の仮の決まり。予測ではありません';
}
function stopTimers() { clearTimeout(timer); timer = null; replay = null; }
// ---- 場面を選んで確かめる ----
let playKind = 'scene', sceneId = E.SCENES[0].id, sceneRuns = [], runCounter = 0, sceneRate = 1;
$('#sceneSpeeds').addEventListener('click', (e) => { const b = e.target.closest('button'); if (!b) return; sceneRate = +b.dataset.r; [...$('#sceneSpeeds').children].forEach((x) => x.classList.toggle('on', x === b)); if (replay && replay.scene) replay.rate = sceneRate; });
function drawScenes() {
  const btn = (sc) => `<button class="sc ${sc.id === sceneId ? 'on' : ''}" data-id="${sc.id}"><b>${sc.title}</b><span>${sc.note}</span></button>`;
  $('#scenes').innerHTML = playKind === 'scene' ? '<div class="h">場面</div><div class="gh">まわりの人の動き</div>' + E.SCENES.filter((x) => !x.group).map(btn).join('') + '<div class="gh">バスの動作不良</div>' + E.SCENES.filter((x) => x.group === 'C').map(btn).join('') + '<div class="xbtn dev"><button class="link" id="impBtn">書き出した回を読み込んで再生</button></div><input type="file" id="impFile" accept=".json,application/json" hidden>' : '';
}
function setPlayKind(k) {
  playKind = k; [...$('#modeTabs').children].forEach((b) => b.classList.toggle('on', b.dataset.m === k));
  drawScenes(); drawPanel(); $('#autoRun').style.display = k === 'scene' ? '' : 'none';
  $('#run').innerHTML = k === 'scene' ? 'この場面を見る <span aria-hidden="true">→</span>' : 'この仕組みで1年を回す <span aria-hidden="true">→</span>';
  $('#introText').textContent = k === 'scene' ? '右で場面と設定を選んで、その1回を見てください。設定を1つ変えてもう一度見ると、問題が誰に移るかを比べられます。' : '右で仕組みを決めて、1年を回してください。いろいろな場面が混ざって起きます。起きた事故で誰にどれだけ責任があるかを、最後にあなたが考えます。';
}
$('#modeTabs').addEventListener('click', (e) => { const b = e.target.closest('button'); if (b) setPlayKind(b.dataset.m); });
$('#scenes').addEventListener('click', (e) => { const b = e.target.closest('.sc'); if (!b) return; sceneId = b.dataset.id; const sc = E.SCENES.find((x) => x.id === sceneId); cfg.dir = sc.route;
  // 動作不良の場面を選んだら、不具合が残る設定から始める（こまめな点検や試走のままだと、走る前に見つかって起きないため）
  if (sc.fault === 'brake' || sc.fault === 'steer') cfg.maint = 'min'; if (sc.fault === 'update') cfg.update = 'direct'; if (sc.fault === 'comm' && cfg.mode !== 'l4r1' && cfg.mode !== 'l4r3') cfg.mode = 'l4r1';
  drawScenes(); drawPanel(); scene.setCfg({ ...cfg }); });
function startScene(imp) {
  auto = null;
  const sc = E.SCENES.find((x) => x.id === sceneId); show('play'); setPlayMode('scene');
  if (imp) { $('#panelTitle').textContent = sc.title; const p = { seed: imp.seed, scene: imp.sceneDef, cfg: { ...imp.cfg }, kind: 'scene', runId: ++runCounter, rate: sceneRate, expect: imp.expect, ver: imp.ver }; playPass(p, 1, (r) => sceneDone(p, r), -1); return; }
  $('#panelTitle').textContent = sc.title;
  $('#incident').innerHTML = '<p class="note">この場面を再生しています</p>';
  const p = { seed: 42, scene: E.sceneFor(sc, cfg.dir, cfg), cfg: { ...cfg }, kind: 'scene', runId: ++runCounter, rate: sceneRate };
  playPass(p, 1, (r) => sceneDone(p, r), -1);
}
// ---- 自動再生：選んだ場面を、設定を1つずつ変えながら次々に再生し、最後に一覧で並べる ----
let auto = null;
function autoVariants() {
  const req = sceneReq(), list = [{ label: 'もとの設定のまま（下の設定）', cfg: { ...cfg }, k: null }];
  for (const g of G()) { if (g.k in req) continue; for (const o of g.opts) if (o[0] !== cfg[g.k] && (g.k !== 'dir' || sceneDirs().includes(o[0]))) list.push({ label: `${SHORT[g.k] || glabel(g)}：${label(g.k, cfg[g.k])} → ${splitOpt(o[1])[0]}`, cfg: { ...cfg, [g.k]: o[0] }, k: g.k }); }
  return list;
}
function startAuto() {
  const sc = E.SCENES.find((x) => x.id === sceneId);
  auto = { sc, list: autoVariants(), i: 0, res: [] };
  show('play'); setPlayMode('scene'); $('#panelTitle').textContent = `${sc.title}（自動再生）`;
  autoNext();
}
function autoNext() {
  const a = auto; if (!a) return;
  if (a.i >= a.list.length) { const done = a; auto = null; openAutoSummary(done); return; }
  const v = a.list[a.i];
  $('#cfgLine').innerHTML = cfgSummary(v.cfg, v.k || undefined);
  $('#incident').innerHTML = `<p class="note" style="font-size:13px;color:#111"><b>${a.i + 1} / ${a.list.length}</b>　${v.label}</p><div id="autoNow"></div>${autoHistory(a)}`;
  const p = { seed: 42, scene: E.sceneFor(a.sc, v.cfg.dir, v.cfg), cfg: v.cfg, kind: 'scene', runId: ++runCounter, rate: sceneRate };
  playPass(p, 1, (r) => {
    if (auto !== a) return;
    const kind = runKind(r), ex = runEx(r, v.cfg, kind);
    a.res.push({ ...v, kind, ex, events: r.events, reasons: kind === 'safe' ? safeReasons(r, v.cfg) : null, seed: 42, scene: E.sceneFor(a.sc, v.cfg.dir, v.cfg) });
    // いまの回の結果を出し、その下にこれまでの回の履歴を並べる
    const cur = kind === 'safe' ? `<div class="inc safe"><div class="hd"><span class="tag">何も起きなかった</span></div><ul>${safeReasons(r, v.cfg).map((x) => `<li>${x}</li>`).join('')}</ul></div>` : incCard(kind, ex, v.label, '');
    $('#incident').innerHTML = `<p class="note" style="font-size:13px;color:#111"><b>${a.i + 1} / ${a.list.length}</b>　${v.label}</p>${cur}${autoHistory(a, true)}`;
    a.i++; timer = setTimeout(autoNext, 1500 / sceneRate);
  }, -1);
}
// 自動再生の履歴：これまでの回を新しい順に。押すと、その回の説明がひらく
function autoHistory(a, skipLast) {
  const list = (skipLast ? a.res.slice(0, -1) : a.res).map((x, i) => ({ x, n: i + 1 })).reverse();
  if (!list.length) return '';
  const badge = (x) => `<span class="rk ${x.kind}">${KIND_LABEL[x.kind]}</span>`;
  return `<div class="ahist"><h4>これまでの回</h4>${list.map(({ x, n }) => `<details><summary><b>${n}</b>${badge(x)}<span>${x.label}</span></summary>${x.kind === 'safe' ? `<div class="inc safe"><ul>${x.reasons.map((t) => `<li>${t}</li>`).join('')}</ul></div>` : incCard(x.kind, x.ex, x.label, '')}</details>`).join('')}</div>`;
}
function openAutoSummary(a) {
  const res = (x) => `<span class="rk ${x.kind}">${KIND_LABEL[x.kind]}</span>`;
  // 行を押すと、その回の詳しい説明（場面を1回見たときと同じカード）が下にひらく
  const detail = (x) => (x.kind === 'safe' ? `<div class="inc safe"><div class="hd"><span class="tag">何も起きなかった</span>${x.label}</div><h4>止まれた理由</h4><ul>${x.reasons.map((t) => `<li>${t}</li>`).join('')}</ul></div>` : incCard(x.kind, x.ex, x.label, ''));
  const rows = a.res.map((x, i) => `<tr class="arow" data-i="${i}"><td><span class="tg">＋</span>${i === 0 ? '<b>もとの設定のまま</b>' : x.label}</td><td>${res(x)}</td><td>${x.ex ? x.ex.who.map((w) => `<i class="${w.includes('あなた') ? 'me' : ''}">${w}</i>`).join('') : `<span class="sub">${x.reasons[0]}</span>`}</td><td>${x.ex && x.ex.open ? `<span class="sub">${x.ex.open}</span>` : ''}</td></tr><tr class="adet" data-i="${i}" hidden><td colspan="4">${detail(x)}</td></tr>`).join('');
  $('#sceneCmp').innerHTML = `<p class="eyebrow">場面：${a.sc.title}（自動再生）</p><h2>設定を1つずつ変えると、結果と問題はどう変わる？</h2>
    <p class="note">下のもとの設定から1つだけ変えて、同じ場面を${a.res.length}回見た結果です。歩く人の動きは毎回同じです。行を押すと、その回の詳しい説明がひらきます</p>
    <h4 style="margin:14px 0 6px;font-size:12px;color:#777">もとの設定</h4><div class="cfgs">${cfgSummary(a.res[0].cfg)}</div>
    <table class="auto"><thead><tr><th>変えたこと</th><th>結果</th><th>かかわる人（何も起きなければ止まれた理由）</th><th>まだ決まっていないこと</th></tr></thead><tbody>${rows}</tbody></table>
    <div class="xbtn"><button class="cta sub" id="autoRep">この結果のレポートを見る</button><button class="link dev" id="autoCsv">CSV（作る側）</button></div>
    ${ctaPanel()}
    <div class="foot"><button class="link" id="autoBack">← 設定に戻る</button><button class="cta" id="autoAgain">別の場面で自動再生 <span aria-hidden="true">→</span></button></div>`;
  scene.moveTo($('#stage')); show('sceneCmp');
  $('#sceneCmp').querySelector('tbody').addEventListener('click', (e) => { const r = e.target.closest('.arow'); if (!r) return; const d = $('#sceneCmp').querySelector(`.adet[data-i="${r.dataset.i}"]`); d.hidden = !d.hidden; r.querySelector('.tg').textContent = d.hidden ? '＋' : '－'; });
  $('#autoRep').addEventListener('click', () => saveReport(`事故責任レポート_${a.sc.title}_設定を1つずつ変えた結果.html`, `${a.sc.title}：設定を1つずつ変えた結果`, `下のもとの設定から1つだけ変えて、同じ場面を${a.res.length}回見た結果です。歩く人の動きは毎回同じです。`, [`<section><h2>もとの設定</h2><div class="cfgs">${cfgSummary(a.res[0].cfg)}</div></section>`, summaryTable(a.res.map((x, i) => ({ ...x, label: i === 0 ? 'もとの設定のまま' : x.label }))), ...a.res.map((x, i) => runBlock(x, i === 0 ? 'もとの設定のまま' : x.label, i > 0))]));
  $('#autoCsv').addEventListener('click', () => downloadCsv(`事故責任_${a.sc.id}_自動再生.csv`, a.res.map((x, i) => sceneRow(a.sc, x, i === 0 ? 'もとの設定のまま' : x.label))));
  $('#autoBack').addEventListener('click', () => { show('play'); setPlayMode('setup'); });
  $('#autoAgain').addEventListener('click', () => { show('play'); setPlayMode('setup'); });
}
function safeReasons(r, c) {
  const k = new Set(r.events.map((e) => e.k)), out = [];
  if (k.has('sensed')) out.push('バスのセンサーが人に気づき、自動ブレーキで止まった');
  if (k.has('opbrake')) out.push(`${WATCHER(c)}が人に気づいて止めた`);
  if (k.has('remote')) out.push('遠隔監視者が映像で気づき、止める指示を出した');
  if (k.has('steerfix')) out.push(`${WATCHER(c)}がハンドルで道へ戻した`);
  if (!out.length) out.push('人が渡り終えるまでバスが待ったか、人がバスに気づいて待った');
  return out;
}
function sceneDone(p, r) {
  const sc = p.scene, c = p.cfg;
  const kind = runKind(r), ex = runEx(r, c, kind);
  if (kind === 'issue') $('#incident').innerHTML = incCard('issue', ex, sc.title, '');
  maybeBubble(kind, ex);
  if (kind === 'safe') $('#incident').innerHTML = `<div class="inc safe"><div class="hd"><span class="tag">何も起きなかった</span>${sc.title}</div><h4>止まれた理由</h4><ul>${safeReasons(r, c).map((x) => `<li>${x}</li>`).join('')}</ul></div>`;
  const prev = sceneRuns.filter((x) => x.sceneId === sc.id).at(-1);
  sceneRuns.push({ sceneId: sc.id, cfg: c, kind, ex, events: r.events, reasons: kind === 'safe' ? safeReasons(r, c) : null, seed: p.seed, scene: sc });
  const btns = `<div class="sbtns"><button class="cta" id="sAgain">設定を変えて見直す <span aria-hidden="true">→</span></button>${prev ? '<button class="cta sub" id="sCmp">前の回と比べる</button>' : ''}<button class="link" id="sReplay">同じ設定でもう一度</button><button class="cta sub" id="sRep">この回のレポートを見る</button><button class="link dev" id="sJson">JSON（作る側）</button>${p.expect ? `<p class="note">${p.expect === kind ? `読み込んだ回：書き出したときと同じ結果（${KIND_LABEL[kind]}）になった` : `読み込んだ回：書き出したときは「${KIND_LABEL[p.expect]}」、今は「${KIND_LABEL[kind]}」（決まりの版 ${p.ver || '不明'} → ${E.RULES_VERSION}）`}</p>` : ''}</div>`;
  $('#incident').insertAdjacentHTML('beforeend', btns);
  $('#sAgain').addEventListener('click', () => { setPlayMode('setup'); });
  $('#sReplay').addEventListener('click', () => startScene());
  $('#sRep').addEventListener('click', () => saveReport(`事故責任レポート_${sc.title}.html`, sc.title, 'あなたが決めた設定で、この場面を1回見た結果です。', [runBlock(sceneRuns.at(-1), 'この回')]));
  $('#sJson').addEventListener('click', () => downloadText(`事故責任_${sc.id}_${Date.now()}.json`, JSON.stringify(passRecord(p, r, kind, ex), null, 1), 'application/json'));
  if (prev) $('#sCmp').addEventListener('click', () => openSceneCompare(prev, sceneRuns.at(-1)));
}
function openSceneCompare(a, b) {
  const sc = E.SCENES.find((x) => x.id === b.sceneId);
  const res = (x) => KIND_LABEL[x.kind];
  const changed = G().filter((g) => a.cfg[g.k] !== b.cfg[g.k]);
  const col = (x, other, title) => `<div class="col"><h3>${title}</h3>
    <div class="cfgs" style="margin-bottom:10px">${cfgSummary(x.cfg, other.cfg)}</div>
    ${x.kind === 'safe' ? `<div class="inc safe"><div class="hd"><span class="tag">何も起きなかった</span></div><h4>止まれた理由</h4><ul>${x.reasons.map((t) => `<li>${t}</li>`).join('')}</ul></div>` : incCard(x.kind, x.ex, sc.title, '')}</div>`;
  const csvRows = [sceneRow(sc, a, 'まえ'), sceneRow(sc, b, 'あと')];
  const wa = new Set(a.ex ? a.ex.who : []), wb = new Set(b.ex ? b.ex.who : []);
  const gone = [...wa].filter((w) => !wb.has(w)), added = [...wb].filter((w) => !wa.has(w));
  const sum = `変えたこと：${changed.length ? changed.map((g) => `${g.label instanceof Function ? g.label(b.cfg) : g.label}を「${label(g.k, b.cfg[g.k])}」に`).join('、') : 'なし'}。<br>結果：${res(a)} → ${res(b)}。` +
    (gone.length ? `<br>問題から外れた：${gone.join('・')}` : '') + (added.length ? `<br>新しく問題になった：${added.join('・')}` : '') + (!gone.length && !added.length ? '<br>かかわる人は変わらなかった' : '');
  $('#sceneCmp').innerHTML = `<p class="eyebrow">場面：${sc.title}</p><h2>設定を変えると、問題はどこへ移る？</h2><div class="sum">${sum}</div><div class="cols">${col(a, b, 'まえ')}${col(b, a, 'あと')}</div>
    <div class="xbtn"><button class="cta sub" id="cmpRep">この比べた結果のレポートを見る</button><button class="link dev" id="cmpCsv">CSV（作る側）</button></div>
    ${ctaPanel()}
    <div class="foot"><button class="link" id="cmpBack">← 設定に戻る</button><button class="cta" id="cmpAgain">続けて、もう1つ変える <span aria-hidden="true">→</span></button></div>`;
  scene.moveTo($('#stage')); show('sceneCmp');
  $('#cmpRep').addEventListener('click', () => saveReport(`事故責任レポート_${sc.title}_比較.html`, `${sc.title}：設定を変えると、問題はどこへ移る？`, '', [`<div class="sum">${sum}</div>`, runBlock(a, 'まえ'), runBlock(b, 'あと')]));
  $('#cmpCsv').addEventListener('click', () => downloadCsv(`事故責任_${sc.id}_比較.csv`, csvRows));
  $('#cmpBack').addEventListener('click', () => { show('play'); setPlayMode('setup'); });
  $('#cmpAgain').addEventListener('click', () => { show('play'); setPlayMode('setup'); });
}
// ---- 書き出し・読み込み ----
// 公開したページでは、ダウンロードは claude の downloads を通す（見る人が確かめてから保存される）。使えない所では、ふつうのダウンロード
let dlNs; const dlReady = (async () => { try { dlNs = window.claude && window.claude.use ? await window.claude.use('downloads') : null; } catch { dlNs = null; } })();
async function downloadText(name, text, type) {
  await dlReady;
  if (dlNs) { try { await dlNs.save({ filename: name, data: new Blob([text], { type }) }); } catch (e) { if (e && e.code !== 'declined') alertNote(`書き出せませんでした（${e && e.code || 'unavailable'}）`); } return; }
  const url = URL.createObjectURL(new Blob([text], { type: type + ';charset=utf-8' }));
  const a = document.createElement('a'); a.href = url; a.download = name; document.body.appendChild(a); a.click(); a.remove(); setTimeout(() => URL.revokeObjectURL(url), 2000);
}
function downloadCsv(name, rows) {
  if (!rows.length) return;
  const keys = [...new Set(rows.flatMap((r) => Object.keys(r)))];
  const esc = (v) => { const t = v === undefined || v === null ? '' : String(v); return /[",\n]/.test(t) ? '"' + t.replace(/"/g, '""') + '"' : t; };
  downloadText(name, '﻿' + [keys.map(esc).join(','), ...rows.map((r) => keys.map((k) => esc(r[k])).join(','))].join('\r\n'), 'text/csv'); // 先頭の印は、Excel で文字化けしないため
}
const lines = (arr) => (arr || []).map((x) => `${x.who}：${x.text}`).join(' / ');
const cfgCols = (c, groups) => Object.fromEntries(groups.map((g) => [g.k === 'rest' ? '見張る人の休憩' : g.label, label(g.k, c[g.k])]));
function sceneRow(sc, x, changed) {
  return { 場面: sc.title, 変えたこと: changed, ...cfgCols(x.cfg, G()), 結果: KIND_LABEL[x.kind], 何が起きたか: x.ex ? x.ex.what : '', かかわる人: x.ex ? x.ex.who.join('・') : '', 人の問題: x.ex ? lines(x.ex.people) : '', 企業の問題: x.ex ? lines(x.ex.company) : '', '決まり・行政': x.ex ? lines(x.ex.rules) : '', まだ決まっていないこと: x.ex ? x.ex.open : '', 関連する課題: x.ex && x.ex.issues ? x.ex.issues.map((i) => '#' + i.no + ' ' + i.title).join(' / ') : '', 止まれた理由: x.reasons ? x.reasons.join(' / ') : '', 乱数の種: x.seed ?? 42, 決まりの版: E.RULES_VERSION };
}
function yearRows(y) {
  const items = [...y.accidents.map((a) => ({ ...a, kind: 'hit' })), ...y.nears.map((a) => ({ ...a, kind: 'near' })), ...y.faults.filter((f) => f.kind === 'safe' || f.kind === 'issue').map((a) => ({ ...a, kind: 'fault' }))].sort((a, b) => a.day - b.day || a.pass - b.pass);
  const base = cfgCols(y.cfg, GROUPS.filter((g) => !g.scene));
  return items.map((a) => { const ex = a.kind === 'fault' ? null : explain(a.facts, y.cfg, a.kind);
    return { 日付: dateOf(a.day), 時刻: timeOf(a.pass), 種類: a.kind === 'fault' ? '不具合（事故・ひやりなし）' : KIND_LABEL[a.kind], 不具合: a.fault ? E.FAULT_LABEL[a.fault] : '', 夕方の逆光: a.evening ? 'はい' : '', 何が起きたか: ex ? ex.what : '', かかわる人: ex ? ex.who.join('・') : '', 人の問題: ex ? lines(ex.people) : '', 企業の問題: ex ? lines(ex.company) : '', '決まり・行政': ex ? lines(ex.rules) : '', まだ決まっていないこと: ex ? ex.open : '', 乱数の種: a.seed, ...base, 決まりの版: E.RULES_VERSION }; });
}
// 1回分の記録：条件・乱数の種・決まりの版・結果・出来事・0.5秒ごとの位置。読み込めば同じ1回を再生できる
function passRecord(p, r, kind, ex) {
  const sc = E.SCENES.find((x) => x.id === sceneId) || {};
  return { tool: '事故が起きたら誰の責任？（試作）', rulesVersion: E.RULES_VERSION, exportedAt: new Date().toISOString(), scene: { id: sc.id, title: sc.title, def: p.scene }, cfg: p.cfg, seed: p.seed,
    result: { kind, label: KIND_LABEL[kind], facts: r.facts || r.nearFacts || r.issueFacts || null, explanation: ex, waitSec: r.wait }, events: r.events, frames: r.frames, params: E.PARAMS };
}
$('#scenes').addEventListener('click', (e) => { if (e.target.closest('#impBtn')) $('#impFile').click(); });
$('#scenes').addEventListener('change', async (e) => {
  const inp = e.target.closest('#impFile'); if (!inp || !inp.files[0]) return;
  let d; try { d = JSON.parse(await inp.files[0].text()); } catch { alertNote('読み込めませんでした（JSON の形ではありません）'); return; }
  if (!d || !d.scene || !d.scene.def || !d.cfg || d.seed === undefined) { alertNote('この画面で書き出した回の記録ではありません'); return; }
  if (E.SCENES.some((x) => x.id === d.scene.id)) sceneId = d.scene.id;
  cfg = { ...E.DEFAULTS, ...d.cfg }; drawScenes(); drawPanel(); scene.setCfg({ ...cfg });
  startScene({ seed: d.seed, sceneDef: d.scene.def, cfg: cfg, expect: d.result && d.result.kind, ver: d.rulesVersion });
});
if (location.hash === '#dev') document.body.classList.add('devmode'); // 作る側の書き出し（JSON・CSV・読み込み）は #dev のときだけ出す
function alertNote(t) { $('#panelNote').textContent = t; }
// ---- 見る人が持ち帰るレポート（1つのHTMLファイル。ブラウザで開き、印刷すればPDFにもなる） ----
const escH = (t) => String(t ?? '').replace(/[&<>"]/g, (c) => ({ '&': '&amp;', '<': '&lt;', '>': '&gt;', '"': '&quot;' })[c]);
function timeline(events) {
  const ev = (events || []).filter((e) => e.k !== 'route'); if (!ev.length) return '';
  return `<h4>できごとの記録（通過の始まりからの秒数）</h4><table class="tl">${ev.map((e) => `<tr><td>${e.t.toFixed(1)}秒</td><td>${escH(e.text)}</td></tr>`).join('')}</table>`;
}
function runBlock(x, title, showChange) {
  const body = x.kind === 'safe' ? `<div class="inc safe"><div class="hd"><span class="tag">何も起きなかった</span></div><h4>止まれた理由</h4><ul>${x.reasons.map((t) => `<li>${escH(t)}</li>`).join('')}</ul></div>` : incCard(x.kind, x.ex, '', '');
  return `<section><h2>${escH(title)}</h2><h4>選んだ設定</h4><div class="cfgs">${cfgSummary(x.cfg, showChange ? x.k : undefined)}</div>${body}${timeline(x.events)}</section>`;
}
function summaryTable(list) {
  return `<section><h2>結果の一覧</h2><table class="sumt"><tr><th>変えたこと</th><th>結果</th><th>かかわる人</th><th>まだ決まっていないこと</th></tr>${list.map((x) => `<tr><td>${escH(x.label)}</td><td><span class="rk ${x.kind}">${KIND_LABEL[x.kind]}</span></td><td>${x.ex ? escH(x.ex.who.join('・')) : escH((x.reasons || [])[0] || '')}</td><td>${x.ex ? escH(x.ex.open) : ''}</td></tr>`).join('')}</table></section>`;
}
function yearBlocks(y, prev) {
  const num = (r) => `<tr><td>${r.accidents.length}件</td><td>${r.near}回</td><td>${r.delay.toFixed(2)}分</td><td>${r.cost}</td><td>${r.faults ? r.faults.length + '回' : ''}</td></tr>`;
  const out = [`<section><h2>数字</h2><table class="sumt"><tr><th>事故</th><th>ひやり</th><th>1便の遅れ（平均）</th><th>運行の費用（いちばん安い仕組みを100）</th><th>バスの不具合</th></tr>${prev ? num(prev).replace('<tr>', '<tr class="prev">') : ''}${num(y)}</table>${prev ? '<p class="note">上の段が前の1年、下の段がこの1年</p>' : ''}<h4>選んだ設定</h4><div class="cfgs">${cfgSummary(y.cfg, prev ? prev.cfg : undefined)}</div></section>`];
  y.accidents.slice(0, 20).forEach((a, i) => {
    const r = E.simulatePass(y.cfg, E.rng(a.seed), { evening: a.evening, record: false, fault: a.fault });
    out.push(runBlock({ kind: 'hit', ex: explain(a.facts, y.cfg, 'hit'), cfg: y.cfg, events: r.events }, `事故 ${i + 1}　${dateOf(a.day)} ${timeOf(a.pass)}${a.evening ? '（夕方の逆光）' : ''}`));
  });
  if (y.accidents.length > 20) out.push(`<p class="note">ほか ${y.accidents.length - 20}件の事故は省いています</p>`);
  return out;
}
const REPORT_CSS = `body{margin:0;background:#fff;color:#111;font:15px/1.7 'Hiragino Sans','Noto Sans JP',sans-serif}main{max-width:860px;margin:0 auto;padding:36px 24px 60px}
h1{font-size:26px;line-height:1.35;margin:4px 0 8px}h2{font-size:18px;margin:0 0 10px;padding-top:10px;border-top:2px solid #111}section{margin:28px 0;break-inside:avoid-page}
.eyebrow,.note{font-size:12.5px;color:#666}h4{margin:14px 0 6px;font-size:12px;color:#777;font-weight:600}
.cfgs{background:#f5f5f3;border-radius:10px;padding:12px 14px;display:grid;grid-template-columns:repeat(3,minmax(0,1fr));gap:10px 16px}.cfgs div{display:flex;flex-direction:column}.cfgs span{font-size:11.5px;color:#777}.cfgs b{font-size:13.5px}.cfgs b.chg{background:#fff1b8;border-radius:4px;padding:0 4px;align-self:flex-start}
.inc{border:1px solid #e3e3e0;border-radius:12px;padding:12px 16px;margin-top:12px}.inc.hit{border-color:#d93a3a}.inc.issue{border-color:#b7791f}.inc.safe{border-color:#2f7d4f}
.inc .hd{display:flex;gap:8px;align-items:center;font-size:12px;color:#666}.tag,.rk{font-size:12px;font-weight:700;color:#fff;background:#111;border-radius:6px;padding:2px 8px;white-space:nowrap}
.inc.hit .tag,.rk.hit{background:#d93a3a}.inc.issue .tag,.rk.issue{background:#b7791f}.inc.safe .tag,.rk.safe{background:#2f7d4f}.what{font-weight:700;margin:8px 0 0}
ul.who3{list-style:none;padding:0;margin:0}ul.who3 li{margin:4px 0}ul.who3 b{display:inline-block;font-size:11px;background:#f0f0ee;border-radius:999px;padding:0 8px;margin-right:6px}ul.who3 b.me{background:#111;color:#fff}
.open{background:#fff6e5;border-radius:8px;padding:8px 12px;margin-top:10px}.iss{margin-top:10px;display:flex;flex-wrap:wrap;gap:6px}.iss span{width:100%;font-size:11px;font-weight:700;color:#777}.iss a{font-size:12.5px;color:#097ac1;border:1px solid #d6d6d2;border-radius:999px;padding:2px 10px;text-decoration:none}.open span{display:block;font-size:11px;font-weight:700;color:#8a5a00}
table{width:100%;border-collapse:collapse;font-size:13px}td,th{text-align:left;padding:7px 8px;border-bottom:1px solid #eee;vertical-align:top}th{font-size:11.5px;color:#777}.tl td:first-child{width:5.5em;color:#666;white-space:nowrap}tr.prev td{color:#888}
.sum{background:#111;color:#fff;border-radius:12px;padding:14px 16px}.rcta{border:1px solid #111;border-radius:12px;padding:16px 20px}.rcta h2{border:0;padding:0}.rcta a{color:#097ac1;font-weight:700}footer{margin-top:40px;font-size:12px;color:#666;border-top:1px solid #ddd;padding-top:12px}
@media(max-width:600px){.cfgs{grid-template-columns:repeat(2,minmax(0,1fr))}}.pbar{position:sticky;top:0;background:#111;color:#fff;padding:10px 24px;display:flex;gap:14px;align-items:center;font-size:12.5px}.pbar button{font-family:inherit;font-weight:700;font-size:14px;background:#fff;color:#111;border:0;border-radius:8px;padding:10px 16px;cursor:pointer}@media print{main{padding:0}.pbar{display:none}}`;
function saveReport(name, title, lead, blocks) {
  const now = new Date(), d = `${now.getFullYear()}年${now.getMonth() + 1}月${now.getDate()}日`;
  const html = `<!DOCTYPE html><html lang="ja"><head><meta charset="utf-8"><meta name="viewport" content="width=device-width,initial-scale=1"><title>${escH(title)}｜事故が起きたら誰の責任？</title><style>${REPORT_CSS}</style></head><body><main>
<p class="eyebrow">事故が起きたら誰の責任？（試作）のレポート　${d}</p><h1>${escH(title)}</h1>${lead ? `<p>${escH(lead)}</p>` : ''}
${blocks.join('\n')}
<section class="rcta"><h2>あなたの現場で、同じことを確かめませんか</h2><p>このレポートは、架空の交差点で設定を変えたときに、人・企業・決まりのどこに問題が出るかを確かめたものです。自動運転バスや移動ロボットの導入を進めている方は、あなたの現場の交差点や路線、運行の形、見張る人の体制に合わせて作り直し、導入の前に同じことを確かめられます。</p><p><a href="${MSG_URL}">相談する</a>　${MSG_URL}</p></section>
<footer>実際の事故の流れを参考にした、架空の場面です。数字は試作の仮の決まり（版 ${E.RULES_VERSION}）で出したもので、予測ではありません。法律上の答えではなく、関係しそうな決まりと、まだ決まっていないことを示しています。<br>Pixels to Motors　pixelstomotors.com</footer></main></body></html>`;
  openReport(html);
}
// レポートは、まず画面の上で見せる。保存は見た人が「PDFで保存」を押したときだけ（ブラウザの保存の画面で、置き場所を選べる）
function openReport(html) {
  let v = $('#repV');
  if (!v) {
    v = document.createElement('div'); v.id = 'repV';
    v.innerHTML = `<div class="rvBar"><b>レポート</b><span class="note">保存の画面で、送り先を「PDFに保存」にしてください</span><button class="cta" id="rvPdf">PDFで保存</button><button class="link" id="rvClose">閉じる</button></div><iframe title="レポート"></iframe>`;
    document.body.appendChild(v);
    const close = () => { v.style.display = 'none'; document.body.style.overflow = ''; };
    $('#rvClose').addEventListener('click', close);
    v.addEventListener('click', (e) => { if (e.target === v) close(); });
    document.addEventListener('keydown', (e) => { if (e.key === 'Escape' && v.style.display === 'flex') close(); });
    // 枠の中からの印刷はブラウザによって動かないため、レポートを新しいタブで単独のページとして開き、そこで保存の画面を出す
    $('#rvPdf').addEventListener('click', () => {
      const page = v.dataset.html.replace('<main>', `<div class="pbar"><button onclick="print()">PDFで保存</button><span>保存の画面で、送り先を「PDFに保存」にしてください。開かないときは、ブラウザのメニューの「印刷」から保存できます。</span></div><main>`).replace('</body>', '<script>addEventListener("load",()=>setTimeout(()=>print(),300))<\/script></body>');
      const url = URL.createObjectURL(new Blob([page], { type: 'text/html;charset=utf-8' }));
      const w = window.open(url, '_blank');
      if (!w) v.querySelector('.note').textContent = '新しいタブを開けませんでした。ポップアップを許可してから、もう一度押してください';
      setTimeout(() => URL.revokeObjectURL(url), 60000);
    });
  }
  v.dataset.html = html;
  v.querySelector('iframe').srcdoc = html.replace('<head>', '<head><base target="_blank">');
  v.style.display = 'flex'; document.body.style.overflow = 'hidden';
}
// ---- 仕事の依頼につなぐ案内（結果を見終えた画面・レポートの末尾・事故のあとの吹き出し） ----
const MSG_URL = 'https://pixelstomotors.com/message';
const ctaPanel = () => `<div class="ctaP"><div><p class="who">自動運転バスや移動ロボットの導入を進めている方へ</p><h3>あなたの現場で、同じことを確かめませんか</h3><p class="b">交差点や路線の形、運行の形、見張る人の体制を、あなたの現場に合わせて作り直せます。設定を変えると、人・企業・決まりのどこに問題が移るかを、導入の前に確かめられます。</p></div><a href="${MSG_URL}" target="_blank" rel="noopener">相談する <span aria-hidden="true">→</span></a></div>`;
let bubbleShown = false;
function maybeBubble(kind, ex) {
  if (bubbleShown || !ex || !ex.open || (kind !== 'hit' && kind !== 'issue')) return;
  bubbleShown = true; const b = $('#bubble'); b.style.display = 'block'; // 1回の訪問で1度だけ
}
$('#bubble .x').addEventListener('click', () => { $('#bubble').style.display = 'none'; });
function startYear() {
  show('play'); setPlayMode('run');
  year = { cfg: { ...cfg }, seed: (runs.length + 1) * 7919, day: 0, pass: 0, accidents: [], nears: [], faults: [], near: 0, waitSum: 0, passes: 0 };
  updateStats(); tick();
}
function simDay() {
  const P = E.PARAMS, y = year; const shows = []; y.today = { day: y.day, acc: 0, near: 0 };
  for (let i = 0; i < P.passesPerDay; i++) {
    const seed = (y.seed * 1000003 + y.day * P.passesPerDay + i) >>> 0, evening = i >= 34 && i < 37;
    const fault = E.drawFault(y.cfg, seed);
    const r = E.simulatePass(y.cfg, E.rng(seed), { evening, fault });
    if (fault) y.faults.push({ day: y.day, pass: i, seed, evening, fault, kind: runKind(r) });
    y.passes++; y.waitSum += r.wait + (y.cfg.route === 'long' ? P.detourSec : 0);
    if (r.hit) { y.today.acc++; const a = { day: y.day, pass: i, seed, evening, fault, facts: r.facts }; y.accidents.push(a); shows.push({ ...a, kind: 'hit' }); }
    else if (r.near) { y.near++; y.today.near++; y.nears.push({ day: y.day, pass: i, seed, evening, fault, facts: r.nearFacts }); if (shows.length < 1) shows.push({ day: y.day, pass: i, seed, evening, fault, kind: 'near' }); }
  }
  y.day++; return shows;
}
function updateStats() {
  $('#sAcc').textContent = year.accidents.length; $('#sNear').textContent = year.near;
  $('#sDelay').textContent = (year.passes ? year.waitSum / year.passes / 60 : 0).toFixed(2); $('#sCost').textContent = E.cost(year.cfg);
  const d = Math.min(year.day, E.PARAMS.daysPerYear - 1);
  $('#date').innerHTML = `${dateOf(d)}<small>1年のうち ${d + 1}日目</small>`;
}
function playPass(p, rate, done, fromT = 0) {
  scene.setCfg(p.cfg || year.cfg); // 誘導員・植え込みを、この回の設定どおりに描く
  const r = E.simulatePass(p.cfg || year.cfg, E.rng(p.seed), { evening: p.evening, record: true, scene: p.scene, fault: p.fault });
  const hitE = r.events.find((e) => e.k === 'hit' || e.k === 'building'); const fr = r.frames;
  let mark = null;
  const curbE = r.nearFacts && r.nearFacts.target === 'curb' ? r.events.find((e) => e.k === 'curb') : null;
  if (curbE) mark = { x: curbE.x, z: curbE.z, t: curbE.t };
  else if (p.kind === 'near' || (p.scene && r.near)) { let best = null; for (const f of fr) { if (f.bus.v <= 1.0) continue; for (const q of f.peds) { if (q.type === 'ambient' || (r.nearFacts && q.id !== r.nearFacts.id)) continue; const dd = Math.hypot(q.x - f.bus.x, q.z - f.bus.z); if (!best || dd < best.d) best = { d: dd, x: q.x, z: q.z, t: f.t }; } } mark = best; }
  const tEnd = hitE ? hitE.t + 1.5 : Math.min(E.PARAMS.passTime, (fr.at(-1) || { t: 0 }).t);
  // fromT < 0：交差点の手前16mあたりから見せる（長い直線は飛ばす）
  if (fromT < 0) { const f0 = fr.find((f) => Math.hypot(f.bus.x, f.bus.z + 4) < 16); fromT = f0 ? f0.t : 0; }
  // 速さは再生の途中でも変えられる（p.rate）。経過時間を毎回足していく
  p.rate = p.rate || rate; let t = fromT, last = performance.now(); replay = p; let lastF = null;
  $('#callout').style.display = 'none'; // 前の回の印を消してから始める
  const step = () => {
    if (replay !== p) return;
    const now = performance.now(); t += (now - last) / 1000 * p.rate; last = now; const f = frameAt(fr, t, r.route); lastF = f || lastF;
    if (f) {
      const opts = {};
      if (hitE && t >= hitE.t && hitE.k === 'building') { opts.red = { x: hitE.x, z: hitE.z }; callout(opts.red, p.scene ? '事故' : `事故　${dateOf(p.day)} ${timeOf(p.pass)}`, '右のパネルに原因'); showIncident('hit', r.facts, p); }
      else if (hitE && t >= hitE.t) { const q = f.peds.reduce((a, b) => (Math.hypot(b.x - f.bus.x, b.z - f.bus.z) < Math.hypot(a.x - f.bus.x, a.z - f.bus.z) ? b : a), f.peds[0] || f.bus); opts.red = q; callout(q, p.scene ? '事故' : `事故　${dateOf(p.day)} ${timeOf(p.pass)}`, '右のパネルに原因'); showIncident('hit', r.facts, p); }
      // ひやりの印は、近づいた瞬間から少しのあいだだけ出す
      if (mark && t >= mark.t && t < mark.t + 2.5) { opts.black = mark; callout(mark, 'ひやり', '右のパネルに原因'); if (r.nearFacts) showIncident('near', r.nearFacts, p); }
      else if (mark && t >= mark.t + 2.5 && !opts.red) $('#callout').style.display = 'none';
      scene.setFrame(f, opts);
    }
    if (t < tEnd) requestAnimationFrame(step);
    else { if (!hitE) { $('#callout').style.display = 'none'; if (lastF) scene.setFrame(lastF, {}); } if (replay === p) replay = null; done && done(r); }
  };
  requestAnimationFrame(step);
}
// 0.5秒ごとの記録の間をつないで、なめらかに動かす
function frameAt(fr, t, route) {
  if (!fr.length) return null;
  const i = Math.max(0, Math.min(fr.length - 1, Math.floor(t / 0.5))), a = fr[i], b = fr[i + 1] || a;
  const k = b === a ? 0 : Math.min(1, Math.max(0, (t - a.t) / (b.t - a.t)));
  const L = (x, y) => x + (y - x) * k;
  let dh = b.bus.h - a.bus.h; dh = Math.atan2(Math.sin(dh), Math.cos(dh));
  const peds = a.peds.map((p) => { const q = b.peds.find((x) => x.id === p.id) || p; return { ...p, x: L(p.x, q.x), z: L(p.z, q.z) }; });
  // バスは、道のりと速さから3次の補間でなめらかにつなぎ、道の形に沿って置く（直線でつなぐと速さが段になって見える）
  if (route && a.bus.s !== undefined && b !== a) {
    const T = b.t - a.t, u = k, h00 = 2 * u ** 3 - 3 * u ** 2 + 1, h10 = u ** 3 - 2 * u ** 2 + u, h01 = -2 * u ** 3 + 3 * u ** 2, h11 = u ** 3 - u ** 2;
    let sv = h00 * a.bus.s + h10 * T * a.bus.v + h01 * b.bus.s + h11 * T * b.bus.v; sv = Math.min(Math.max(sv, Math.min(a.bus.s, b.bus.s)), Math.max(a.bus.s, b.bus.s));
    const ps = E.poseOff(route, sv, L(a.bus.off || 0, b.bus.off || 0)); if (a.bus.off || b.bus.off) ps.h = a.bus.h + dh * k; // 外へふくらんだ分も足す
    return { t, bus: { x: ps.x, z: ps.z, h: ps.h, v: L(a.bus.v, b.bus.v), blink: a.bus.blink }, peds, guide: a.guide || b.guide };
  }
  return { t, bus: { x: L(a.bus.x, b.bus.x), z: L(a.bus.z, b.bus.z), h: a.bus.h + dh * k, v: L(a.bus.v, b.bus.v), blink: a.bus.blink }, peds, guide: a.guide || b.guide };
}
// 走っている間のパネル：起きたことの説明
let incLog = [], incShown = null;
// ひやり・事故の説明カード（いま起きたものも、一覧でひらいたものも同じ見た目）
// 課題地図（pixelstomotors.com/issues）の課題。説明の中身から、関係するものだけを選んでリンクする
const ISSUES = { 4: ['人とロボットの共存安全基準', 'human-robot-coexistence-safety'], 9: ['事故時の責任分界', 'liability-demarcation'], 10: ['暴走・誤動作の検知と停止設計', 'failsafe-stop-design'],
  13: ['学習で動きが変わるロボットの安全の確かめ直し', 'learned-behavior-safety-revalidation'], 15: ['ロボットを扱える人材の不在', 'robot-literate-workforce'], 18: ['公道・公共空間の走行ルール', 'public-space-operation-rules'],
  20: ['自律レベルの定義不在', 'autonomy-level-definition'], 22: ['意図の読み取りやすさ', 'intent-legibility'], 27: ['テレオペレーターという新職種', 'teleoperator-profession'], 29: ['保守・修理のエコシステム不在', 'maintenance-ecosystem'],
  30: ['ロボット前提でない建築・都市', 'robot-unready-built-environment'], 32: ['経年劣化・メンテ不足による事故', 'aging-fleet-maintenance'], 34: ['過信と不信のバランス', 'trust-calibration'], 39: ['通信インフラの遅延・帯域', 'network-latency-bandwidth'] };
function issuesFor(f, c, ex) {
  const n = new Set([9]); const has = (who) => [...ex.people, ...ex.company].some((x) => x.who === who); const txt = ex.causes.join(' ');
  if (f.fault === 'brake' || f.fault === 'steer') { n.add(10); n.add(c.maint === 'min' ? 32 : 29); }
  if (f.fault === 'update') n.add(13);
  if (f.fault === 'comm') { n.add(39); n.add(10); }
  if (c.mode === 'l4r1' || c.mode === 'l4r3') { if (f.tried && f.tried.remote || f.missed || f.fault) n.add(27); }
  if (c.mode !== 'l2' || /任せて見ている/.test(ex.open)) n.add(20);
  if (f.missed || (f.trustGuide && c.guide)) n.add(34);
  if (!c.rest && f.missed) n.add(15);
  if (has('誘導員') || f.pedType === 'diagonal' || f.pedType === 'hesitate') n.add(22);
  if (f.sensorLimit || /死角/.test(txt)) n.add(4);
  if (has('道の管理者') || f.target === 'building' || f.onSidewalk || f.mrmBlock) n.add(30);
  if (f.target === 'ped' || f.mrmBlock) n.add(18);
  return [...n].sort((a, b) => a - b).map((k) => ({ no: k, title: ISSUES[k][0], url: `https://pixelstomotors.com/issues/${ISSUES[k][1]}` }));
}
const KIND_LABEL = { hit: '事故', near: 'ひやり', issue: '事故なし・問題あり', safe: '何も起きなかった' };
// 1回の結果の種類と説明（事故・ひやり・事故はないが不具合の問題・何もなし）
function runKind(r) { return r.hit ? 'hit' : r.near ? 'near' : r.issueFacts ? 'issue' : 'safe'; }
function runEx(r, c, kind) { return kind === 'hit' ? explain(r.facts, c, 'hit') : kind === 'near' ? explain(r.nearFacts, c, 'near') : kind === 'issue' ? explain(r.issueFacts, c, 'issue') : null; }
function incCard(kind, ex, when, note) {
  const sec = (title, arr) => (arr.length ? `<h4>${title}</h4><ul class="who3">${arr.map((x) => `<li><b class="${x.who.includes('あなた') ? 'me' : ''}">${x.who}</b>${x.text}</li>`).join('')}</ul>` : '');
  return `<div class="inc ${kind}"><div class="hd"><span class="tag">${KIND_LABEL[kind]}</span>${when}</div>
    <p class="what">${ex.what}</p>
    ${sec('人の問題', ex.people)}${sec('企業の問題', ex.company)}${sec('決まり・行政', ex.rules)}
    ${ex.open ? `<div class="open"><span>まだ決まっていないこと</span>${ex.open}</div>` : ''}
    ${ex.issues && ex.issues.length ? `<div class="iss"><span>課題地図の関連する課題</span>${ex.issues.map((x) => `<a href="${x.url}" target="_blank" rel="noopener">#${x.no} ${x.title}</a>`).join('')}</div>` : ''}
    ${note ? `<p class="note" style="margin:0">${note}</p>` : ''}</div>`;
}
function collapseIncident() {
  if (!year || !year.today) return;
  const d = year.today, txt = d.acc || d.near ? `${dateOf(d.day)}：事故${d.acc}件・ひやり${d.near}回` : `${dateOf(d.day)}：ひやりも事故もなし`;
  $('#incident').innerHTML = `<p class="note" style="margin:0">${txt}</p>`;
  if (incOpen) { incOpen = false; drawIncLog(); }
}
function showIncident(kind, f, p) {
  const key = p.seed + ':' + kind + ':' + (p.runId || ''); if (incShown === key) return; incShown = key;
  const ex = explain(f, p.cfg || year.cfg, kind);
  if (p.scene) { $('#incident').innerHTML = incCard(kind, ex, p.scene.title, ''); return; }
  $('#incident').innerHTML = incCard(kind, ex, `${dateOf(p.day)} ${timeOf(p.pass)}`, kind === 'hit' ? '1年が終わったら、この事故で誰にどれだけ責任があるかを考えます' : '');
  incLog.unshift({ kind, t: `${dateOf(p.day)} ${timeOf(p.pass)}`, s: ex.causes[0], ex }); incLog = incLog.slice(0, 8); incOpen = true;
  drawIncLog();
}
// 1日が終わり、そのできごとの再生も終わったら、説明のカードをたたんで「これまで」の一覧に移し、今日のまとめを出す
let incOpen = false;
function drawIncLog() {
  // 一覧の1行を押すと、その場で詳しい説明（何が起きたか・なぜ・かかわる人）をひらく
  $('#incLog').innerHTML = (incOpen ? incLog.slice(1) : incLog).map((x, i) => `<div class="li" role="button" tabindex="0" data-i="${incOpen ? i + 1 : i}" aria-expanded="${!!x.open}"><span class="row1"><b class="${x.kind}">${x.kind === 'hit' ? '事故' : 'ひやり'}</b>${x.t}　${x.s}</span><div class="more">${incCard(x.kind, x.ex, x.t, '')}</div></div>`).join('');
}
function callout(pt, title, text) { const c = $('#callout'); const s = scene.screenOf(pt.x, pt.z); c.style.display = 'block'; c.style.left = Math.min(s.x + 30, scene.host.clientWidth - 270) + 'px'; c.style.top = Math.max(s.y - 80, 90) + 'px'; c.innerHTML = `<b>${title}</b>${text}`; }
function tick() {
  if (!year) return;
  if (year.day >= E.PARAMS.daysPerYear) return endYear();
  const shows = simDay(); updateStats();
  if (!replay || !incOpen) collapseIncident(); // 説明のカードは、そのできごとの再生が終わった次の日にたたむ
  const hit = shows.find((x) => x.kind === 'hit');
  if (!replay) $('#callout').style.display = 'none';
  if (speed === 'skip') { timer = setTimeout(tick, 0); return; }
  if (hit) { playPass(hit, 1, () => { timer = setTimeout(tick, 1200); }); return; }
  if (speed === 'real') { const p = shows[0] || { day: year.day - 1, pass: 0, seed: (year.seed * 1000003 + (year.day - 1) * 40) >>> 0, kind: 'plain' }; playPass(p, 1, () => { timer = setTimeout(tick, 200); }); return; }
  // 1日を1秒：日は進めつづけ、再生はそれとは別に、1回の通過を交差点の先まで最後まで見せる
  if (!replay) {
    const p = shows[0] || { day: year.day - 1, pass: 0, seed: (year.seed * 1000003 + (year.day - 1) * E.PARAMS.passesPerDay) >>> 0, kind: 'plain' };
    playPass(p, 2.5, () => {}, -1);
  }
  timer = setTimeout(tick, 1000);
}
// 結果まで飛ばす：画面が固まらないよう、数日ずつ区切って計算し、そのあいだも日付と数字を進める
function finishFast() {
  if (!year) return; stopTimers(); const y = year;
  const chunk = () => { if (year !== y) return; for (let i = 0; i < 6 && y.day < E.PARAMS.daysPerYear; i++) simDay(); updateStats(); if (y.day < E.PARAMS.daysPerYear) timer = setTimeout(chunk, 0); else endYear(); };
  chunk();
}
function endYear() { stopTimers(); year.delay = year.waitSum / year.passes / 60; year.cost = E.cost(year.cfg); runs.push(year); showResult(); }

// ---- ③ 結果 ----
const views = ['play', 'result', 'accident', 'assign', 'compare', 'sceneCmp'];
function show(v) { views.forEach((x) => $('#' + x).classList.toggle('on', x === v)); window.scrollTo(0, 0); }
function accText(a) {
  const f = a.facts;
  if (f.fault) return `${E.ROUTES[f.route].label}。${E.FAULT_LABEL[f.fault]}。${f.target === 'building' ? '角の建物にぶつかった' : '人と接触'}`; const who = f.startedBy === 'bus' ? 'バスが自分で発進した直後' : '運転士が発進させた直後';
  const ped = f.fromBehindHedge && year.cfg.route === 'short' ? '植え込みの陰から来た歩行者' : (E.PED_LABEL[f.pedType] || '横断歩道に向かってきた歩行者');
  return `${E.ROUTES[f.route].label}。${who}、${ped}と接触`;
}
function showResult() {
  const y = runs.at(-1), prev = runs.at(-2);
  const diffs = prev ? G().filter((g) => prev.cfg[g.k] !== y.cfg[g.k]) : [];
  const head = !prev ? `この仕組みで、1年に事故が${y.accidents.length}件、ひやりが${y.near}回起きた`
    : (diffs.length ? diffs.map((g) => changePhrase(g.k, y.cfg[g.k])).join('、') + 'ら、' : '同じ仕組みのままで、') + `事故は${y.accidents.length < prev.accidents.length ? '減った' : y.accidents.length > prev.accidents.length ? '増えた' : '変わらなかった'}`;
  const rows = [['事故', 'accidents', '件', (r) => r.accidents.length, true], ['ひやり（1m以内）', 'near', '回', (r) => r.near], ['1便の遅れ（平均）', 'delay', '分', (r) => r.delay.toFixed(2)], ['運行の費用（いちばん安い仕組みを100）', 'cost', '', (r) => r.cost]];
  const dif = (a, b) => { const d = +a - +b; return d === 0 ? '同じ' : `${Math.abs(+d.toFixed(2))}${d > 0 ? '増' : '減'}`; };
  $('#result').innerHTML = `
    <p class="eyebrow">1年（営業日300日・1日40便）を回した結果</p>
    <h2>${head}</h2>
    ${prev ? `<div class="chg"><span style="background:none;padding:0;color:var(--sub)">変えたところ</span>${diffs.map((g) => `<span>${glabel(g)}　${label(g.k, prev.cfg[g.k])}</span><span aria-hidden="true" style="background:none;padding:0">→</span><span class="now">${label(g.k, y.cfg[g.k])}</span>`).join('') || '<span>なし（乱数だけが違う）</span>'}</div>` : ''}
    <div class="two">
      <div style="display:flex;flex-direction:column;gap:10px">
        <div class="row" style="background:none;padding:0 20px;font-size:13px;color:var(--sub)"><span></span><span>${prev ? '前の1年' : ''}</span><span>${prev ? '今の1年' : 'この1年'}</span></div>
        ${rows.map(([k, , u, f, red]) => `<div class="row"><span class="k">${k}</span><span class="p">${prev ? f(prev) : ''}<small>${prev ? u : ''}</small></span><span class="n" style="${red ? 'color:var(--red)' : ''}">${f(y)}<small style="color:var(--ink)">${u}</small>${prev ? `<em>${dif(f(y), f(prev))}</em>` : ''}</span></div>`).join('')}
        <p class="note">運行の費用は、安全のためにかけたお金の大きさです。車内に乗る人や遠隔監視者の人件費、死角の少ないセンサー、誘導員、植え込みの手入れの依頼、休憩の交代要員、こまめな点検、更新前の試走が上乗せされます。安全とお金のどちらを取るかも、仕組みを決める人の判断です。<br>数字は試作の仮の決まりで出しています。同じ仕組みでも、歩行者の動きは毎年少しずつ違います</p>
      </div>
      <div>
        <p style="margin:0 0 10px;font-weight:700">この1年の事故　${y.accidents.length}件</p>
        ${y.accidents.map((a, i) => `<button class="acc" data-i="${i}" ${i >= 4 ? 'style="display:none"' : ''}><span class="w">${dateOf(a.day)} ${timeOf(a.pass)}${a.evening ? '（夕方の逆光）' : ''}</span><span class="t">${accText(a)}</span><span class="go">くわしく見て、責任の割合を考える →</span></button>`).join('') || '<p class="note">この1年は事故が起きませんでした。ひやりは起きています</p>'}
        ${y.accidents.length > 4 ? `<button class="link" id="accMore" style="font-size:14px">残りの${y.accidents.length - 4}件も見る</button>` : ''}
      </div>
    </div>
    <div class="xbtn"><button class="cta sub" id="yRep">この1年のレポートを見る</button><button class="link dev" id="yCsv">CSV（作る側）</button><span class="note">不具合 ${y.faults.length}回（うち事故 ${y.faults.filter((x) => x.kind === 'hit').length}件）</span></div>
    ${ctaPanel()}
    <div class="foot"><span></span><button class="cta" id="again">仕組みを変えて、もう1年回す <span aria-hidden="true">→</span></button></div>`;
  show('result');
  $('#yRep').addEventListener('click', () => saveReport(`事故責任レポート_1年_${runs.length}.html`, '1年回した結果', `営業日300日・1日40便を回した結果です。${head}。`, yearBlocks(y, prev)));
  $('#yCsv').addEventListener('click', () => downloadCsv(`事故責任_1年_${runs.length}.csv`, yearRows(y)));
  $('#result').querySelectorAll('.acc').forEach((b) => b.addEventListener('click', () => openAccident(y.accidents[+b.dataset.i])));
  if ($('#accMore')) $('#accMore').addEventListener('click', (e) => { $('#result').querySelectorAll('.acc').forEach((b) => { b.style.display = ''; }); e.target.remove(); });
  $('#again').addEventListener('click', () => { show('play'); setPlayMode('setup'); });
}

// ---- ④ 事故をひらく ----
let current = null;
let acStageReady = false;
function openAccident(a) {
  const y = runs.at(-1);
  const r = E.simulatePass(y.cfg, E.rng(a.seed), { evening: a.evening, record: true, fault: a.fault });
  const hit = r.events.find((e) => e.k === 'hit' || e.k === 'building'); const t0 = hit.t;
  // 危ないと最初に気づいたのは誰か：ぶつかる前10秒のうち、止める指示を出した最初の記録（バスのセンサー・見張る人・遠隔監視者）
  const AWARE = { sensed: 'バスのセンサー', opbrake: WATCHER(y.cfg), remote: '遠隔監視者' };
  const aware = r.events.filter((e) => AWARE[e.k] && e.t <= hit.t && e.t >= hit.t - 10)[0];
  current = { a, r, y };
  const ev = r.events.filter((e) => e.t >= t0 - 30);
  $('#acL').innerHTML = `
    <p class="eyebrow">${dateOf(a.day)} ${timeOf(a.pass)}　T字路の横断歩道</p>
    <h2 style="margin:0;font-size:26px">事故の30秒</h2>
    <div id="facts">
      <div class="fact"><span>ぶつかったときのバス</span><b>${hit.kmh}</b><i>km/時</i></div>
      <div class="fact"><span>危ないと最初に気づいた</span><b class="fs">${aware ? AWARE[aware.k] : '誰もいない'}</b>${aware ? `<i>${(t0 - aware.t).toFixed(1)}秒前</i>` : ''}</div>
      <div class="fact"><span>ぶつかった相手</span><b class="fs">${a.facts.target === 'building' ? '角の建物' : (E.PED_LABEL[a.facts.pedType] || '歩行者')}</b>${a.facts.target !== 'building' && a.facts.phone ? '<i>スマホを見ていた</i>' : ''}</div>
      ${a.fault ? `<div class="fact"><span>バスの不具合</span><b style="font-size:16px">${E.FAULT_LABEL[a.fault]}</b></div>` : ''}
    </div>
    <div style="display:flex;flex-direction:column;gap:8px" id="evs">
      ${ev.map((e, i) => `<button class="ev" data-t="${e.t}"><b>${e.t - t0 === 0 ? '0秒' : `−${(t0 - e.t).toFixed(1)}秒`}</b><span>${e.text}</span></button>`).join('')}
    </div>
    <p class="note">記録を押すと、その時刻の交差点に切り替わります。実際の事故の流れを参考にした、架空の事故です</p>
    <div class="foot"><button class="link" id="backRes">← 結果に戻る</button><button class="cta" id="toAssign">責任の割合を考える <span aria-hidden="true">→</span></button></div>`;
  show('accident');
  if (!acStageReady) { scene.moveTo($('#acR')); acStageReady = true; } else scene.moveTo($('#acR'));
  const seek = (t) => { const f = r.frames[Math.min(r.frames.length - 1, Math.ceil(t / 0.5))]; scene.setFrame(f, t >= t0 ? { red: { x: hit.x, z: hit.z } } : {}); };
  $('#evs').addEventListener('click', (e) => { const b = e.target.closest('.ev'); if (!b) return; $('#evs').querySelectorAll('.ev').forEach((x) => x.classList.toggle('on', x === b)); seek(+b.dataset.t); });
  const last = $('#evs').lastElementChild; last && last.click();
  $('#backRes').addEventListener('click', () => { scene.moveTo($('#stage')); show('result'); });
  $('#toAssign').addEventListener('click', openAssign);
}

// ---- ⑤ 責任の割合を考える ----
let alloc = null;
// ひやり・事故の原因と、かかわる人を、記録から組み立てる（走っている間のパネルと、責任を配る画面で同じものを使う）
// 運行の形ごとの、見ている人の呼び名
const WATCHER = (c) => ({ l2: '運転士', l4in: '車内の主任者', l4r1: '遠隔監視者', l4r3: '遠隔監視者' })[c.mode] || '運転士';
const IS_L4 = (c) => c.mode !== 'l2';
// ひやり・事故の説明を、人／企業／決まり・行政の3段と「まだ決まっていないこと」に組み立てる
// 決まりは「関係しそうな決まり」の名前だけを示し、法律上の答えは出さない
function explain(f, c, kind) {
  const people = [], company = [], rules = [], opens = [];
  const add = (arr, who, text) => { if (!arr.some((x) => x.text === text && x.who === who)) arr.push({ who, text }); };
  const ped = E.PED_LABEL[f.pedType] || '歩行者', W = WATCHER(c), me = '運行会社（あなた）', mk = 'メーカー';
  const tr = f.tried || {}, R = E.ROUTES[f.route];
  const remoteMode = c.mode === 'l4r1' || c.mode === 'l4r3';
  // ---- バスの動作不良（記録に残った不具合と、それぞれの止める手段が届いたか） ----
  if (f.fault === 'brake') {
    if (f.prevented) { add(company, me, '点検をこまめにしていたので、運行の前に見つけて直せた。その日の朝の2便は運休にした'); add(people, '住民', '朝の便がなくなり、ほかの足を探すことになった'); }
    else {
      if (c.maint === 'min') add(company, me, '点検を最低限にしていて、走る前に見つけられなかった');
      if (tr.pedal) add(people, W, tr.pedal.ok && kind !== 'hit' ? 'エラーに気づいて、足でブレーキを踏んで止めた' : '足でブレーキを踏んだが、間に合わなかった');
      if (tr.estop) add(people, W, kind === 'hit' ? '非常停止を押したが、止まりきる前にぶつかった' : '非常停止を押して止めた');
      if (tr.remote && !tr.remote.ok) { add(people, W, '停止を指示したが、指示は車体に届かなかった'); add(company, mk, '遠隔からの停止の指示も、壊れた装置と同じ道を通る作りだった'); opens.push('遠隔から止める指示に、ふだんと別の道を用意しなくてよいか（基準なし）'); }
      if (c.speed >= 15 && kind !== 'issue') add(company, me, '交差点の速さを時速15kmにしていて、止まるまでの距離が長かった');
    }
    add(company, mk, '自動運転の装置からブレーキの指示を車体に伝える、通信の設定に誤りがあった');
    add(rules, '道路運送車両法', '後付けの自動運転の装置と、もとの車両の点検の範囲が分かれている');
    opens.push('自動運転の装置と車体のどちらの不具合かを、誰が切り分けて責任を負うか');
  }
  if (f.fault === 'steer') {
    if (f.prevented) { add(company, me, '点検をこまめにしていたので、ハンドルの遅れを走る前に見つけて直せた。その日の朝の2便は運休にした'); add(people, '住民', '朝の便がなくなり、ほかの足を探すことになった'); }
    else {
      if (c.maint === 'min') add(company, me, '点検を最低限にしていて、ハンドルの遅れに気づけなかった');
      if (c.mode === 'l2') add(people, W, kind === 'issue' || kind === 'safe' ? 'ふくらみに気づいて、ハンドルで道へ戻した' : 'ハンドルで戻そうとしたが、間に合わなかった');
      if (c.mode === 'l4in') add(people, W, 'ふくらみに気づいて非常停止を押した。車内にハンドルはなく、止めることしかできない');
      if (remoteMode) add(people, W, `映像でふくらみに気づくまでに時間がかかった${c.mode === 'l4r3' ? '（1人で3台を見ていた）' : ''}`);
      if (c.mode === 'l4r3') add(company, me, '遠隔監視者1人に3台を見させていた');
      add(company, mk, f.target === 'ped' ? 'バスは、自分が正しい道を走っていると判断していた。外へふくらんだ先の人には、自動ブレーキがかからなかった' : 'バスは、自分が正しい道を走っていると判断していた');
    }
    add(company, mk, '曲がるときのハンドルの動きが遅れる不具合があった');
    if (c.mode === 'l2') { add(rules, '道路交通法', 'レベル2では運転士がハンドルを持つ。直すのは運転士の義務になる'); opens.push('「自動運転」と呼ばれるバスで、運転士がどこまで直せればよいか'); }
    else opens.push('ハンドルのない車内で、止める手段が非常停止だけでよいか');
  }
  if (f.fault === 'update') {
    if (f.prevented) add(company, me, '更新を試走してから入れたので、止まる位置のずれを見つけて戻せた');
    else {
      if (c.update === 'direct') add(company, me, 'ソフト更新を、試走せずにそのまま入れた');
      if (tr.pedal) add(people, W, '「いつもの所で止まらない」と気づいて、ブレーキを踏んだ');
      else if (c.mode !== 'l2') add(people, W, '止まる位置の変化には気づけなかった（見ているのは周りの人）');
    }
    add(company, mk, '更新で止まる位置が変わることを、運行会社に伝えていなかった');
    add(rules, '道路運送車両法（ソフトウェアの更新）', '更新の中身は国に届け出る。現場の運行会社まで伝わる仕組みはない');
    opens.push('ソフトを更新したあと、直ったこと・変わったことを誰が確かめるか');
  }
  if (f.fault === 'comm') {
    if (!remoteMode) { add(people, W, '車内にいたので、通信が切れても運行は続いた'); opens.push('通信が切れたことを、どこへ知らせる決まりにするか'); }
    else if (c.commLoss === 'stop') {
      add(company, mk, '通信が切れたら、その場で止まる作り');
      if (f.mrmBlock) { add(people, 'ほかの車の運転者', '交差点の中で止まったバスに、道をふさがれた'); add(company, me, '現場に駆けつける人を近くに置いていなかった（動かすまで10分）'); }
      add(rules, '道路交通法（特定自動運行）', '運行できなくなったときは、現場に人を向かわせるなどの措置が決められている');
      opens.push('交差点の中で止まったとき、どれだけ早く現場に人が来るべきか（基準なし）');
    } else {
      add(company, mk, '通信が切れても走り続ける作り。遠くから止められない時間ができた');
      add(company, me, 'この作りのバスで運行していた');
      add(rules, '国の検討会', '通信が切れると止められない作りは、欠陥と見られ得るとされた');
      opens.push('通信が切れたとき、バスがどう動くべきかの基準がない');
    }
  }
  // ---- まわりの人の動き（記録に残った事実だけから） ----
  if (f.target === 'ped' && !f.fault) {
    if (f.state === 'approach') add(people, '歩行者', `交差点に近づくバスの前に、${ped}が車道へ入ってきた`);
    else if (f.startedBy === 'human') {
      if (f.missed) add(people, W, 'この人を見落としたまま、発進させた');
      else if (c.guide && f.trustGuide) { add(people, W, '「誘導員が歩行者を止めてくれる」と読んで、早めに発進させた'); opens.push('誘導員の合図に、運転する側がどこまで頼ってよいか（決まりがない）'); }
      else add(people, W, '発進させたあとに、この人が横断歩道へ入ってきた。発進の判断そのものが問われる');
    } else {
      if (f.hedge && c.route === 'short' && c.sensor === 'normal') add(company, mk, '植え込みの陰が、バスのセンサーの死角になっていた');
      else if (c.sensor === 'normal') add(company, mk, 'バスは、横断歩道に向かってくる人を先読みしないまま、自分で発進した');
      else add(people, ped, 'バスが発進したあとに、この人が横断歩道へ入ってきた');
      if (f.missed) add(people, W, c.mode === 'l4in' ? '車内で見ていたが、この人を見落とした' : '映像でこの人を見落とした');
      if (remoteMode && tr.remote) add(people, W, `映像で気づいて止める指示を出すまでに、時間がかかった${c.mode === 'l4r3' ? '（1人で3台を見ていた）' : ''}`);
    }
    if (f.state !== 'approach' && c.guide && f.guideRaised && !f.guideClear) add(people, '誘導員', '合図が、バスと歩行者のどちらに向けたものか、あいまいだった');
    if (c.mode === 'l4r3' && (f.missed || tr.remote)) add(company, me, '遠隔監視者1人に3台を見させていた');
    if (!c.guide && f.state === 'go') add(company, me, '交差点に誘導員を置いていなかった');
    if (c.speed >= 15 && f.braking) add(company, me, '交差点の速さを時速15kmにしていて、止まりきるまでの距離が長かった');
  }
  if (f.target === 'ped') {
    if (f.onSidewalk) add(people, ped === '歩行者' ? '歩道にいた人' : ped, '歩道に立っていただけで、落ち度はない');
    else {
      if (f.phone) add(people, ped, 'スマホを見ていて、バスに気づくのが遅れた');
      if (f.pedType === 'hurry') add(people, ped, '急いでいて、バスのすぐそばに来るまで止まらなかった');
      if (f.pedType === 'diagonal') add(people, ped, '横断歩道の外を斜めに渡っていた');
      if (f.pedType === 'hesitate') add(people, ped, '端で迷ったあと、急に渡りはじめた');
    }
    if (c.sensor === 'normal' && f.sensorLimit && !f.fault) add(company, me, '死角の少ないセンサーなら、この人にもっと早く気づけた。そのセンサーを入れていなかった');
  }
  if (f.evening && f.target === 'ped') add(company, mk, '夕方の逆光で、センサーの見える距離が短くなっていた');
  if (!c.rest && f.missed) add(company, me, `${W}を休憩なしで働かせていて、見落としやすくなっていた`);
  if (f.hedge && c.route === 'short' && f.target === 'ped' && !f.fault) { add(company, '道の管理者', '高い植え込みが、交差点の見通しを悪くしていた'); add(company, me, '植え込みを刈るよう、道の管理者に頼んでいなかった'); }
  // ---- 決まり・行政（関係しそうな決まりの名前だけ。法律上の答えは出さない） ----
  if (kind !== 'issue') {
    if (c.mode === 'l2') { add(rules, '道路交通法', 'レベル2では運転の主体は運転士。運転士の安全確認の義務が中心になる'); opens.push('システムに任せて見ているだけの運転士に、どこまでの注意を求めるか'); }
    else { add(rules, '道路交通法（特定自動運行）', 'レベル4は公安委員会の許可を受けた運行。運行する会社と主任者に、決められた義務がある'); opens.push('レベル4の事故で、誰が刑事責任を負うか'); }
    if (f.target === 'building') add(rules, '民法（物の損害）', '建物の損害は自賠責では扱わない。運行する会社などへの賠償の請求になる');
    else add(rules, '自動車損害賠償保障法', 'けがをした人への賠償は、運送する会社（運行供用者）が負う、という整理が進んでいる');
  }
  if (company.some((x) => x.who === mk) && !(f.fault === 'comm' && c.commLoss === 'stop')) { add(rules, '製造物責任法', 'センサーやソフトの作りに欠陥があればメーカーが問われ得る'); opens.push('ソフトウェアの欠陥を、製造物の欠陥として問えるか（日本では未整理）'); }
  if (company.some((x) => x.who === '道の管理者')) add(rules, '国家賠償法', '道の管理に問題があれば、道を管理する役所が問われ得る');
  if (c.mode === 'l4r3' && (f.missed || tr.remote) && !f.fault) opens.unshift('遠隔監視者1人が何台まで見てよいか（基準なし）');
  if (people.some((x) => x.who === ped && !f.onSidewalk)) add(rules, '民事の過失', '歩行者の不注意は、賠償の割合を減らす事情として見られることがある');
  if (kind === 'hit') add(rules, '事故の報告', '運行する会社は、事故を警察に報告する。事故を調べる国の仕組みは、権限を強める方向で検討中');
  const what = kind === 'hit' ? (f.target === 'building' ? `${R.label}するバスが、外へふくらんで角の建物にぶつかった（時速${f.kmh}km）` : f.onSidewalk ? `${R.label}するバスが歩道に入り、立っていた人と接触した（時速${f.kmh}km）` : `${R.label}するバスが、${ped}と接触した（時速${f.kmh ?? '?'}km）`)
    : kind === 'near' ? (f.target === 'curb' ? `${R.label}するバスが、縁石に乗り上げて歩道に入った（時速${f.kmh}km）` : `${R.label}するバスに、${ped}が${f.dist < 0.1 ? 'ほとんど触れるほど' : f.dist.toFixed(1) + 'm まで'}近づいた（バスは時速${f.kmh}km）`)
    : f.prevented ? `${E.FAULT_LABEL[f.fault]}。${f.prevented === 'maint' ? '点検' : '試走'}で見つかり、事故は起きなかった`
    : f.mrm ? `通信が切れて、バスがその場で止まった${f.mrmBlock ? '（交差点の中）' : ''}`
    : `${E.FAULT_LABEL[f.fault]}。事故やひやりにはならなかった`;
  const who = [...new Set([...people, ...company].map((x) => x.who))];
  const ex = { what, people, company, rules, open: opens[0] || '', who, causes: [...people, ...company].map((x) => x.text) };
  ex.issues = issuesFor(f, c, ex);
  return ex;
}
function clues() {
  // 責任の割合を考える相手と、その手がかり（説明の3段と同じ記録から作る）
  const { a, y } = current, f = a.facts, c = y.cfg, ex = explain(f, c, 'hit'), W = WATCHER(c);
  const of = (nm, fallback) => { const t = [...ex.people, ...ex.company].filter((x) => x.who === nm || (nm === '歩行者' && x.who === (E.PED_LABEL[f.pedType] || '歩行者'))).map((x) => x.text); return t.length ? t.join('。') : fallback; };
  return [
    { k: 'maker', nm: 'メーカー', cl: of('メーカー', c.sensor === 'wide' ? '死角の少ないセンサーを入れていた' : '目立った問題は記録に残っていない') },
    { k: 'op', nm: '運行会社（あなた）', me: true, cl: of('運行会社（あなた）', '') + '（あなたが決めた：' + [label('mode', c.mode), `時速${c.speed}km`, c.guide ? '誘導員あり' : '誘導員なし', c.route === 'short' ? '植え込みはそのまま' : '植え込みを刈ってもらう', c.rest ? 'こまめに休憩' : '休憩なし'].join('・') + '）' },
    { k: 'driver', nm: W, cl: of(W, c.mode === 'l2' ? '発進させ、運転を見ていた' : '見ていたが、記録に残る見落としはない') },
    { k: 'guide', nm: '誘導員', cl: c.guide ? of('誘導員', '「止まれ」の合図ははっきり出ていた') : 'この1年は置いていない', off: !c.guide },
    { k: 'road', nm: '道の管理者', cl: c.route === 'short' ? of('道の管理者', '交差点の植え込みが高く、見通しを悪くしていた') + '（運行会社から刈るよう頼まれてはいない）' : '頼まれて、植え込みを低く刈っていた' },
    { k: 'ped', nm: '歩行者', cl: of('歩行者', '前を見て歩いていた') },
  ];
}
function openAssign() {
  const ps = clues(); const n = ps.filter((p) => !p.off).length;
  alloc = Object.fromEntries(ps.map((p) => [p.k, p.off ? 0 : Math.round(100 / n)])); fix(ps[0].k);
  const draw = () => ps.map((p) => `<div class="party ${p.me ? 'me' : ''}"><span class="nm">${p.nm}</span><span class="cl">${p.cl}</span><input type="range" min="0" max="100" step="1" value="${alloc[p.k]}" data-k="${p.k}" aria-label="${p.nm}の責任" ${p.off ? 'disabled' : ''}><span class="v"><span id="v-${p.k}">${alloc[p.k]}</span><small style="font-size:13px;font-weight:400">%</small></span></div>`).join('');
  $('#assign').innerHTML = `<p class="eyebrow">${dateOf(current.a.day)} ${timeOf(current.a.pass)}　T字路の横断歩道</p><h2>この事故、誰にどれだけ責任がある？</h2><p class="note">合計がいつも100%になるよう、ほかが自動で動きます</p><div style="display:flex;flex-direction:column;gap:10px" id="parties">${draw()}</div>
  <div class="foot"><button class="link" id="backAc">← 事故の30秒に戻る</button><button class="cta" id="toCompare">決めて、比べる <span aria-hidden="true">→</span></button></div>`;
  show('assign');
  $('#parties').addEventListener('input', (e) => { const k = e.target.dataset.k; alloc[k] = +e.target.value; fix(k); ps.forEach((p) => { $('#v-' + p.k).textContent = alloc[p.k]; $('#parties').querySelector(`input[data-k="${p.k}"]`).value = alloc[p.k]; }); });
  $('#backAc').addEventListener('click', () => show('accident'));
  $('#toCompare').addEventListener('click', () => openCompare(ps));
  function fix(k) {
    const others = ps.filter((p) => p.k !== k && !p.off).map((p) => p.k); const rest = 100 - alloc[k]; const sum = others.reduce((s, x) => s + alloc[x], 0);
    others.forEach((x) => { alloc[x] = sum ? Math.round(alloc[x] / sum * rest) : Math.round(rest / others.length); });
    const drift = 100 - Object.values(alloc).reduce((s, v) => s + v, 0); if (others[0]) alloc[others[0]] += drift;
  }
}

// ---- ⑥ 比べる ----
function openCompare(ps) {
  const top = ps.reduce((m, p) => (alloc[p.k] > alloc[m.k] ? p : m), ps[0]);
  $('#compare').innerHTML = `<p class="eyebrow">あなたの考えた割合</p><h2>あなたは「${top.nm}」の責任を一番重く見た</h2>
  <div style="display:flex;flex-direction:column;gap:10px">${ps.map((p) => `<div class="row" style="grid-template-columns:180px minmax(0,1fr) 90px"><span class="k">${p.nm}</span><div class="bars"><div class="bar" style="width:${alloc[p.k]}%"></div></div><span class="n" style="font-size:24px;text-align:right">${alloc[p.k]}<small>%</small></span></div>`).join('')}</div>
  <p class="note">ほかの人の割合と並べる部分は、答えを集める仕組みができてから入ります（試作 v0 では答えを送りません）。法律上の正解を示すものではありません</p>
  <div class="foot"><button class="link" id="otherAc">ほかの事故をひらく</button><button class="cta" id="again2">仕組みを変えて、もう1年回す <span aria-hidden="true">→</span></button></div>`;
  show('compare');
  $('#otherAc').addEventListener('click', () => { scene.moveTo($('#stage')); show('result'); });
  $('#again2').addEventListener('click', () => { scene.moveTo($('#stage')); show('play'); setPlayMode('setup'); });
}
drawPanel(); setPlayMode('setup'); setPlayKind('scene');
window.__ready = true;
}
```

### index_shell.html（画面の HTML と CSS。three.js・計算・画面の動きの中身は省いて置き場所だけ）

```html
<!DOCTYPE html>
<html lang="ja">
<head>
<meta charset="utf-8">
<meta name="viewport" content="width=device-width, initial-scale=1">
<title>事故が起きたら誰の責任？（試作）</title>
<link rel="stylesheet" href="https://fonts.googleapis.com/css2?family=Inter:wght@400;600&family=Noto+Sans+JP:wght@400;500;700&display=swap">
<style>
/* VOICE: サイトと同じ、静かで道具らしい画面
   IDEA: 交差点を上から見る運行の管理画面
   PICTURE: three.js の T字路。バス（白）・歩行者（黄）・誘導員（青）
   COLOUR and TYPE: 白地・黒の面、赤は事故だけ。Noto Sans JP ＋ Inter
   LAYOUT: 左に交差点、右に仕組みのパネル。結果からは1枚ずつの画面 */
:root{color-scheme:light;--ink:#111;--sub:#555;--face:#f7f7f7;--line:#e5e5e5;--red:#d93a3a}
*{box-sizing:border-box;min-width:0}
body{margin:0;background:#fff;color:var(--ink);font:15px/1.6 Inter,'Noto Sans JP',sans-serif;overflow-x:clip}
button{font:inherit;color:inherit}
.view{display:none}.view.on{display:flex}
#play{height:100vh;min-height:620px}
#stage{position:relative;flex:1;background:#eceef1;overflow:hidden}
#stage canvas,#acR canvas{position:absolute;inset:0;width:100%;height:100%}
.card{position:absolute;background:#fff;border-radius:12px;padding:14px 18px}
#top{left:16px;top:16px;max-width:430px}
#top h1{margin:0;font-size:13px;font-weight:700}.tag{font-size:11px;font-weight:400;background:#f0f0f0;border-radius:4px;padding:2px 6px;margin-left:8px}
#intro p{margin:6px 0 0}#intro .lead{font-size:20px;font-weight:700;line-height:1.45}
#clock{display:none}#clock .d{font-size:28px;font-weight:600}#clock .d small{font-size:13px;font-weight:400;margin-left:8px}
.seg{display:flex;gap:4px;background:#f0f0f0;border-radius:8px;padding:3px;margin-top:8px}
.seg button{border:0;border-radius:6px;background:transparent;padding:6px 10px;font-size:12px;cursor:pointer}
.seg button.on{background:#111;color:#fff}
#stats{left:16px;right:16px;bottom:16px;display:none;grid-template-columns:repeat(4,minmax(0,1fr));gap:12px}
.st span{display:block;font-size:12px;color:var(--sub)}.st b{font-size:26px;font-weight:600}.st i{font-style:normal;font-size:13px;margin-left:3px}
#views{right:16px;top:16px;padding:8px;display:flex;flex-direction:column;gap:6px;align-items:flex-end}
#views .seg{margin:0;flex-wrap:wrap;justify-content:flex-end}
#views .hint{font-size:11px;color:var(--sub);padding:0 4px;align-self:flex-start;text-align:left}
#stage canvas,#acR canvas{touch-action:none;cursor:grab}
#callout{display:none;max-width:250px;padding:10px 12px;font-size:12px;line-height:1.6;pointer-events:none}
#callout b{display:block;font-size:13px}
#panel{width:360px;flex:none;background:#fff;padding:20px;display:flex;flex-direction:column;gap:14px;overflow:auto}
#panel h2{margin:0;font-size:15px}
#groups{display:flex;flex-direction:column;gap:14px}
#modeTabs{margin:0}#modeTabs button{flex:1;white-space:nowrap;font-size:12.5px;padding:7px 8px}
#scenes{display:flex;flex-direction:column;gap:6px}#scenes .h{font-size:13px;color:#333;margin-bottom:2px}
#scenes .sc{all:unset;box-sizing:border-box;cursor:pointer;display:block;border:1px solid #e3e3e0;border-radius:10px;padding:8px 10px}
#scenes .sc b{display:block;font-size:12.5px}#scenes .sc span{display:block;font-size:11.5px;color:#777;line-height:1.5;margin-top:2px}
#scenes .sc.on{border-color:#111;box-shadow:0 0 0 1px #111}
.inc.safe{border-color:#2f7d4f}.inc.safe .tag{background:#2f7d4f}.inc.issue{border-color:#b7791f}.inc.issue .tag{background:#b7791f}.rk.issue{background:#b7791f}
#scenes .gh{font-size:11.5px;color:#777;margin:6px 0 0}.xbtn{display:flex;gap:12px;flex-wrap:wrap;margin-top:6px}.xbtn .link{font-size:12.5px}.dev{display:none!important}body.devmode .dev{display:inline-block!important}
.sbtns{display:flex;flex-direction:column;gap:8px;margin-top:14px}.sbtns .link{align-self:flex-start;font-size:13px}
#panel .cta{height:44px;font-size:14px;white-space:nowrap;padding:0 16px}#panel .cta.sub{background:#fff;color:#111;border:1px solid #111}
#panel .note,#panelNote{font-size:11.5px;line-height:1.6;margin:0}#panel .link{font-size:13px}
#sceneCmp .cols{display:grid;grid-template-columns:1fr 1fr;gap:16px;margin-top:16px}
#sceneCmp .col h3{margin:0 0 8px;font-size:14px;color:#666}
#sceneCmp .cfg{display:grid;grid-template-columns:auto 1fr;gap:3px 12px;font-size:12px;color:#666;background:#f5f5f3;border-radius:10px;padding:10px 12px;margin-bottom:10px}#sceneCmp .cfg b{color:#111}#sceneCmp .cfg .chg{background:#fff1b8;border-radius:4px;padding:0 4px}
table.auto{width:100%;border-collapse:collapse;margin-top:14px;font-size:13px}table.auto th{text-align:left;font-size:11.5px;color:#777;font-weight:600;padding:8px 10px;border-bottom:1px solid #e3e3e0}
table.auto td{padding:10px;border-bottom:1px solid #eee;vertical-align:top;line-height:1.6}table.auto i{font-style:normal;display:inline-block;background:#f0f0ee;border-radius:999px;padding:1px 9px;margin:0 4px 4px 0;font-size:12px}table.auto i.me{background:#111;color:#fff}
table.auto tr.arow{cursor:pointer}table.auto tr.arow:hover td{background:#fafaf8}table.auto .tg{color:#999;margin-right:6px}table.auto tr.adet td{padding:14px 10px;background:#fafaf8}table.auto tr.adet .inc{max-width:none;width:100%;box-sizing:border-box;background:#fff}
table.auto .sub{color:#666;font-size:12px}.rk{display:inline-block;font-size:12px;font-weight:700;color:#fff;border-radius:6px;padding:2px 8px;white-space:nowrap}.rk.hit{background:#d93a3a}.rk.near{background:#111}.rk.safe{background:#2f7d4f}
.ahist{margin-top:14px;border-top:1px solid #eee;padding-top:10px}.ahist h4{margin:0 0 6px;font-size:11.5px;color:#777;font-weight:600}
.ahist details{border-bottom:1px solid #f0f0ee;padding:6px 0}.ahist summary{cursor:pointer;display:flex;align-items:center;gap:8px;font-size:12.5px;list-style:none}.ahist summary::-webkit-details-marker{display:none}
.ahist summary b{width:18px;color:#999;font-weight:600}.ahist summary span:last-child{flex:1}.ahist details .inc{margin-top:8px}
#cfgLine b.chg{background:#fff1b8;border-radius:4px;padding:0 4px}
#sceneCmp .sum{background:#111;color:#fff;border-radius:14px;padding:14px 16px;font-size:14px;line-height:1.7;margin-top:12px}
@media(max-width:900px){#sceneCmp .cols{grid-template-columns:1fr}}
.optNote{margin:6px 0 0;font-size:11.5px;line-height:1.6;color:#777}
#runInfo{display:flex;flex-direction:column;gap:14px}
.cfgs{margin:0;background:#f5f5f3;border-radius:10px;padding:12px 14px;display:grid;grid-template-columns:repeat(auto-fill,minmax(130px,1fr));gap:10px 16px}
.cfgs div{display:flex;flex-direction:column;gap:1px}.cfgs span{font-size:11.5px;color:#777;line-height:1.4}.cfgs b{font-size:13.5px;color:#111;font-weight:600;line-height:1.45}.cfgs b.chg{background:#fff1b8;border-radius:4px;padding:0 4px;align-self:flex-start}
.inc{border:1px solid #e3e3e0;border-radius:12px;padding:12px 14px;display:flex;flex-direction:column;gap:6px}
.inc.hit{border-color:#d93a3a}
.inc .hd{display:flex;align-items:center;gap:8px;font-size:12px;color:#666}
.inc .tag{font-size:12px;font-weight:700;color:#fff;background:#111;border-radius:6px;padding:2px 8px;margin-left:0}
.inc.hit .tag{background:#d93a3a}
.inc .what{margin:0 0 2px;font-size:13.5px;font-weight:700;line-height:1.55}
.inc h4{margin:6px 0 0;font-size:11.5px;color:#777;font-weight:600}
.inc ul{margin:0;padding-left:18px;font-size:13px;line-height:1.7}
.inc ul.who3{list-style:none;padding:0;display:flex;flex-direction:column;gap:5px}.inc ul.who3 li{line-height:1.55;font-size:12.5px}
.inc ul.who3 b{display:inline-block;font-size:11px;font-weight:600;background:#f0f0ee;border-radius:999px;padding:0 8px;margin-right:6px}.inc ul.who3 b.me{background:#111;color:#fff}
.inc .iss{margin-top:6px;display:flex;flex-wrap:wrap;gap:6px;align-items:center}.inc .iss span{width:100%;font-size:11px;font-weight:700;color:#777}.inc .iss a{font-size:12px;color:#097ac1;text-decoration:none;border:1px solid #d6d6d2;border-radius:999px;padding:2px 10px}.inc .iss a:hover{border-color:#111;color:#111}
.inc .open{background:#fff6e5;border-radius:8px;padding:8px 10px;font-size:12.5px;line-height:1.55;margin-top:6px}.inc .open span{display:block;font-size:11px;font-weight:700;color:#8a5a00}
.inc .who{display:flex;flex-wrap:wrap;gap:6px}
.inc .who span{font-size:12px;background:#f0f0ee;border-radius:999px;padding:3px 10px}
.inc .who span.me{background:#111;color:#fff}
#incLog{display:flex;flex-direction:column;gap:6px}
#incLog .li{box-sizing:border-box;display:block;width:100%;cursor:pointer;font-size:12px;color:#555;line-height:1.6;border-top:1px solid #eee;padding:6px 0}
#incLog .li:hover .row1{color:#111}#incLog .li .row1::after{content:' ＋';color:#999}#incLog .li[aria-expanded=true] .row1::after{content:' －'}
#incLog .li .more{display:none;margin-top:8px;white-space:normal;cursor:default;color:#111;font-size:13px}#incLog .li[aria-expanded=true] .more{display:block}
#incLog .more .w{display:block;font-weight:700;color:#111;font-size:12.5px}#incLog .more .h{display:block;margin-top:6px;color:#777;font-size:11px}
#incLog .more .ul span{display:block}#incLog .more .who{display:flex;flex-wrap:wrap;gap:4px;margin-top:2px}#incLog .more .who i{font-style:normal;background:#ecece9;border-radius:999px;padding:1px 8px}#incLog .more .who i.me{background:#111;color:#fff}
#incLog .li b{color:#111;margin-right:6px}#incLog .li b.hit{color:#d93a3a}#incLog .li .inc ul.who3 b{color:#111}#incLog .li .inc ul.who3 b.me{color:#fff}
.grp span{display:block;font-size:13px;color:#333;margin-bottom:6px}
.opts{display:flex;gap:5px;flex-wrap:wrap}
.opts button{border:0;border-radius:7px;background:#f0f0f0;padding:5px 10px;font-size:12px;cursor:pointer;min-height:30px}
.opts button.on{background:#111;color:#fff}.opts button:disabled{opacity:.35;cursor:not-allowed}
#panel.locked .opts button{cursor:default;color:#9a9a9a;background:#f5f5f5}#panel.locked .opts button.on{color:#fff;background:#111}
.cta{display:flex;align-items:center;justify-content:center;gap:8px;height:48px;padding:0 22px;border:0;border-radius:8px;background:#111;color:#fff;font-size:15px;font-weight:500;cursor:pointer;text-decoration:none}
.link{background:none;border:0;padding:0;font-size:14px;text-decoration:underline;cursor:pointer;color:#097ac1}.link:hover,.acc:hover .go{color:#111}
.note{font-size:12px;color:var(--sub);margin:0}
.sheet{min-height:100vh;flex-direction:column;gap:20px;padding:32px clamp(16px,4vw,40px);max-width:1280px;margin:0 auto}
.sheet h2{margin:0;font-size:26px;line-height:1.35}
.eyebrow{margin:0;font-size:13px;color:var(--sub)}
.chg{display:flex;gap:8px;flex-wrap:wrap;align-items:center;font-size:14px}.chg span{background:#f0f0f0;border-radius:8px;padding:5px 10px}.chg span.now{background:#111;color:#fff}
.two{display:grid;grid-template-columns:minmax(0,520px) minmax(0,1fr);gap:40px}
#result .two>div:last-child{display:grid;grid-template-columns:repeat(auto-fill,minmax(250px,1fr));gap:0 12px;align-content:start}#result .two>div:last-child>p,#result .two>div:last-child>#accMore{grid-column:1/-1}#result #accMore{justify-self:start;margin-top:4px}
.row{background:var(--face);border-radius:12px;padding:14px 20px;display:grid;grid-template-columns:180px repeat(2,minmax(0,1fr));gap:12px;align-items:baseline}
.row .k{font-weight:700}.row .p{font-size:28px;font-weight:600;color:#8a8a8a}.row .n{font-size:28px;font-weight:600}.row small{font-size:13px;font-weight:400;margin-left:3px}.row em{font-style:normal;font-size:13px;margin-left:8px;color:#333}
.acc{display:block;text-align:left;width:100%;border:0;background:var(--face);border-radius:12px;padding:14px 16px;cursor:pointer;margin-bottom:10px}
.acc .w{font-size:13px;color:var(--sub)}.acc .t{display:block;margin:2px 0 4px;line-height:1.5}.acc .go{font-size:13px;font-weight:600;color:#097ac1}
#accident{height:100vh;min-height:620px}
#acL{width:min(560px,48%);flex:none;padding:28px 28px 20px;display:flex;flex-direction:column;gap:14px;overflow:auto}
#facts{display:grid;grid-template-columns:repeat(3,minmax(0,1fr));gap:10px}@media(max-width:600px){#facts{grid-template-columns:1fr}}.fact{background:var(--face);border-radius:12px;padding:10px 14px}.fact span{display:block;font-size:12px;color:var(--sub)}.fact b{font-size:24px;font-weight:600}.fact b.fs{font-size:17px;line-height:1.4;display:block}.fact i{font-size:12px}.fact i{font-style:normal;font-size:13px;margin-left:3px}
.ev{display:flex;gap:12px;align-items:baseline;width:100%;text-align:left;border:0;border-radius:10px;background:var(--face);padding:12px 14px;cursor:pointer}
.ev b{min-width:58px;font-weight:600}.ev.on{background:#111;color:#fff}
#acR{flex:1;position:relative;background:#eceef1}
.party{background:var(--face);border-radius:12px;padding:14px 20px;display:grid;grid-template-columns:170px minmax(0,1fr) 300px 64px;gap:18px;align-items:center}
.party.me{background:#ececec}.party .nm{font-weight:700}.party .cl{font-size:13px;color:#333;line-height:1.6}.party .v{font-size:24px;font-weight:600;text-align:right}
input[type=range]{width:100%;accent-color:#111;height:28px}
.bars{display:flex;flex-direction:column;gap:6px}.bar{height:12px;border-radius:6px;background:#111}.bar.all{background:#b9b9b9}
.foot{display:flex;justify-content:space-between;align-items:center;gap:16px;flex-wrap:wrap}
@media(max-width:900px){#play,#accident{height:auto;flex-direction:column}#stage,#acR{height:62vh;flex:none}#panel{width:100%}#acL{width:100%}.two{grid-template-columns:1fr}.party{grid-template-columns:1fr 64px}.party .cl{grid-column:1/-1}.party input{grid-column:1/-1}.row{grid-template-columns:1fr 1fr 1fr}#stats{grid-template-columns:repeat(2,minmax(0,1fr))}}

.ctaP{display:grid;grid-template-columns:minmax(0,1fr) auto;gap:16px 28px;align-items:center;border:1px solid #111;border-radius:14px;padding:20px 24px;margin-top:8px}
.ctaP .who{margin:0 0 4px;font-size:12px;color:#666}.ctaP h3{margin:0;font-size:18px;line-height:1.45}.ctaP p.b{margin:6px 0 0;font-size:13.5px;line-height:1.7;color:#333}
.ctaP a{display:inline-flex;align-items:center;gap:8px;height:46px;padding:0 22px;border-radius:8px;background:#f2600c;color:#fff;text-decoration:none;font-size:14px;font-weight:500;white-space:nowrap}
@media(max-width:700px){.ctaP{grid-template-columns:1fr}}
#bubble{display:none;left:16px;bottom:16px;max-width:340px;padding:14px 34px 14px 16px;font-size:13px;line-height:1.65;border:1px solid #111}
#bubble b{display:block;font-size:13.5px;margin-bottom:4px}#bubble a{display:inline-block;margin-top:8px;color:#097ac1;font-weight:700}#bubble a:hover{color:#111}#bubble .x{position:absolute;right:6px;top:4px;border:0;background:none;font-size:18px;cursor:pointer;color:#777;padding:4px 8px}
#repV{position:fixed;inset:0;z-index:60;background:rgba(0,0,0,.55);display:none;flex-direction:column;align-items:center;padding:24px 16px}#repV .rvBar{width:100%;max-width:900px;background:#fff;border-radius:12px 12px 0 0;padding:12px 16px;display:flex;align-items:center;gap:14px;flex-wrap:wrap;border-bottom:1px solid #e3e3e0}#repV .rvBar .note{flex:1}#repV iframe{width:100%;max-width:900px;flex:1;border:0;background:#fff;border-radius:0 0 12px 12px}
</style>
</head>
<body>
<div id="play" class="view on">
  <div id="stage">
    <div id="top" class="card">
      <h1>事故が起きたら誰の責任？<span class="tag">試作 v1</span></h1>
      <div id="intro">
        <p class="lead">あなたは、この交差点を走る自動運転バスの運行を決める担当者です</p>
        <p id="introText">右で場面と設定を選んで、その1回を見てください。設定を1つ変えてもう一度見ると、問題が誰に移るかを比べられます。</p>
      </div>
      <div class="seg" id="sceneSpeeds" style="display:none;margin-top:10px"><button data-r="1" class="on">実際の速さ</button><button data-r="2">2倍</button><button data-r="4">4倍</button></div>
      <div id="clock">
        <div class="d" id="date">4月1日<small>1年のうち 1日目</small></div>
        <div class="seg" id="speeds">
          <button data-s="real">実際の速さ</button><button data-s="day" class="on">早送り</button><button data-s="skip">結果まで飛ばす</button>
        </div>
      </div>
    </div>
    <div id="views" class="card">
      <div class="seg" id="viewBtns">
        <button data-v="iso" class="on">斜め上</button><button data-v="opp">反対側</button><button data-v="top">真上</button><button data-v="follow">バスの後ろ</button>
      </div>
      <span class="hint">ドラッグで回す・ホイールや2本指で寄る</span>
    </div>
    <div id="callout" class="card"></div>
    <div id="bubble" class="card" role="note"><button class="x" aria-label="閉じる">×</button><b>この「まだ決まっていないこと」、あなたの現場ではどうしますか？</b>交差点や運行の形を、あなたの現場に合わせて作り直して確かめられます。<br><a href="https://pixelstomotors.com/message" target="_blank" rel="noopener">相談する →</a></div>
    <div id="stats" class="card">
      <div class="st"><span>事故</span><b id="sAcc" style="color:var(--red)">0</b><i>件</i></div>
      <div class="st"><span>ひやり（1m以内）</span><b id="sNear">0</b><i>回</i></div>
      <div class="st"><span>1便の遅れ（平均）</span><b id="sDelay">0.0</b><i>分</i></div>
      <div class="st"><span>運行の費用（いちばん安い仕組みを100）</span><b id="sCost">100</b></div>
    </div>
  </div>
  <aside id="panel">
    <h2 id="panelTitle" style="display:none"></h2>
    <div id="modeTabs" class="seg"><button data-m="scene" class="on">場面を選んで確かめる</button><button data-m="year">1年回す</button></div>
    <div id="scenes"></div>
    <div id="groups"></div>
    <div id="runInfo" style="display:none">
      <div id="cfgLine" class="cfgs"></div>
      <div id="incident"><p class="note">ひやりや事故が起きると、ここに「何が起きたか・原因・かかわる人」が出ます</p></div>
      <div id="incLog"></div>
    </div>
    <div style="margin-top:auto;display:flex;flex-direction:column;gap:8px">
      <button class="cta" id="run">この仕組みで1年を回す <span aria-hidden="true">→</span></button>
      <button class="cta sub" id="autoRun" style="display:none">自動再生（設定を1つずつ変えて見る）</button>
      <p class="note" id="panelNote">数字は試作の仮の決まりで出しています。予測ではありません</p>
      <button class="link" id="stopRun" style="display:none;align-self:flex-start">止めて仕組みを変える</button>
    </div>
  </aside>
</div>

<div id="result" class="view sheet"></div>

<div id="accident" class="view">
  <div id="acL"></div>
  <div id="acR"></div>
</div>

<div id="assign" class="view sheet"></div>
<div id="compare" class="view sheet"></div>
<div id="sceneCmp" class="view sheet"></div>

<script type="text/plain" id="three-src">（three.js r128 の本体。ここでは省いて置き場所だけ示す）</script>
<script type="text/plain" id="engine-src">（engine_v1.mjs と同じ。下に全文）</script>
<script type="module">（app_module.js と同じ。下に全文）</script>
</body>
</html>
```

### mk_engine.py（v0 の計算から v1 を作った置き換えのスクリプト）

```python
s = open('engine_old.mjs').read()
def rep(old, new, n=1):
    global s
    c = s.count(old)
    assert c == n, (c, old[:80])
    s = s.replace(old, new)

rep("// 事故が起きたら誰の責任？ — 交差点の計算（試作 v0）", "// 事故が起きたら誰の責任？ — 交差点の計算（試作 v1：止める手段の通り道・不具合の差し込み・出来事の記録）")
rep("export const DEFAULTS = { mode: 'l2', sensor: 'normal', speed: 10, guide: true, route: 'short', rest: true };",
"""export const DEFAULTS = { mode: 'l2', sensor: 'normal', speed: 10, guide: true, route: 'short', rest: true, maint: 'often', update: 'test', commLoss: 'stop' };
export const RULES_VERSION = 'v1-2026-11-20';
// 止める手段と、その指示が通る道。不具合は、この道の1本を切る形で差し込む
//  ads：バスの自動運転の装置 → 車体（自動ブレーキ・ふだんの減速）
//  pedal：運転士の足のブレーキ（機械でつながる。レベル2）
//  estop：車内の非常停止ボタン（自動運転の装置を通らない。レベル4・車内）
//  remote：遠隔監視者 → 通信 → 自動運転の装置 → 車体
export const CHANNELS = { ads: ['ads'], pedal: [], estop: [], remote: ['net', 'ads'] };
export const FAULT_LABEL = { brake: 'ブレーキの指示が車体に届かない', steer: '曲がるときのハンドルの動きが遅れる', update: 'ソフト更新のあと、止まる位置がずれる', comm: '遠隔との通信が切れる' };""")

rep("  cost: { base: 100, sensorWide: 30, guide: 40, detour: 10, rest: 15, onboard: 20, remote1: 12, remote3: 4 }\n};",
"""  cost: { base: 100, sensorWide: 30, guide: 40, detour: 10, rest: 15, onboard: 20, remote1: 12, remote3: 4, maint: 10, update: 5 },
  // 不具合（案）。場面では決め打ちで起こす。1年回すときは、1回の通過ごとにこの割合で起こす
  trigD: 40,            // 場面の合図：バスが止まる位置の40m手前を通った時刻を0とし、人はそこから決めた秒数で動く
  coast: 0.3,           // ブレーキが効かないときの、転がるだけの減速（m/秒²）
  driverNotice: 1.5,    // 運転士がブレーキの異常に気づいて踏むまで（秒）
  estopReaction: 2.5,   // 車内の主任者が異常に気づいて非常停止を押すまで（秒）
  steerLag: 0.45,       // ハンドルの遅れで外へふくらむ速さ（バスの速さに対する割合）
  steerCorrect: 1.0,    // 運転士がハンドルで戻す速さ（m/秒）
  latMax: 4.5,          // これより横向きの力が大きいと、曲がりきれず外へふくらむ（m/秒²）
  updateShift: 1.8,     // ソフト更新のあと、止まる位置が先へずれる長さ（m）
  updateNotice: 0.8,    // 運転士が「いつもの所で止まらない」と気づいて踏むまで（秒）
  recoverSec: 600,      // 通信が切れてその場で止まったとき、現場に人が来て動かすまで（秒）
  faultRate: { brake: [1 / 60000, 1 / 6000], steer: [1 / 60000, 1 / 6000], update: [1 / 30000, 1 / 3000], comm: 1 / 4000 } // [こまめ／最低限] [試走／そのまま]
};
// 建物（上から見た長方形）：[xmin, xmax, zmin, zmax]
export const BUILDINGS = [[-23, -7, -17.5, -8.5], [8.5, 21.5, -19, -9], [-23, -7, 9, 15], [7, 23, 9, 15]];
// 車道かどうか（それ以外は歩道や縁石の外）
const onRoad = (x, z) => Math.abs(z) < 3.5 || (Math.abs(x) < 3 && z < -3.5);
// その向きでバスが「止まる位置の40m手前」を通る時刻（その手前は時速35kmで一定に走るので、計算で決まる）
export function trigT(route) { return (ROUTES[route].stopS - PARAMS.trigD) / PARAMS.cruise; }""")

# scenes: arrive -> lead (relative to the trigger)
import re
sc_a = s.index('export const SCENES = [')
sc_b = s.index('];', sc_a)
block = s[sc_a:sc_b]
ROUTE_STOP = {'wl': 71.5600, 'er': 76.92, 'nl': 64.70, 'nr': 64.70}
def fix(m):
    return m.group(0)
# we compute lead at runtime instead: keep arrive numbers but rename to lead by subtracting trigT at module load
s = s.replace(block, block)
rep("""// 場面のバスの向きを変える。""", """// 場面の人の時刻は「合図（バスが止まる位置の40m手前を通った時刻）から何秒後に車道の端に着くか」（lead）で持つ
for (const sc of SCENES) for (const p of sc.peds) if (p.arrive !== undefined && p.lead === undefined) { p.lead = p.arrive - trigT(sc.route); delete p.arrive; }
// 動作不良の場面（バスの不具合を決め打ちで起こす）。人の動きも合図からの秒数で決める
SCENES.push(
  { id: 'brake', fault: 'brake', group: 'C', title: 'ブレーキが効かない', note: '交差点の手前で、ブレーキの指示が車体に届かなくなる。横断歩道には渡る人がいる', route: 'wl', peds: [{ type: 'normal', fromEast: false, phone: true, sp: 1.3, lead: 13.0, missRoll: 0.5 }], guideClear: false, trustGuide: false },
  { id: 'steer', fault: 'steer', group: 'C', requires: { guide: false }, title: '曲がりが遅れて歩道へ', note: '右折のとき、ハンドルの動きが遅れて外へふくらむ。角の歩道に人が立っている', route: 'er', peds: [{ type: 'normal', fromEast: false, phone: false, sp: 1.2, lead: 6.5, missRoll: 0.5 }], guideClear: true, trustGuide: false },
  { id: 'update', fault: 'update', group: 'C', title: 'ソフト更新のあと、止まる位置がずれる', note: '更新のあと、バスがいつもより先、横断歩道の上で止まろうとする', route: 'wl', peds: [{ type: 'normal', fromEast: true, phone: true, sp: 1.2, lead: 12.0, missRoll: 0.5 }], guideClear: false, trustGuide: false },
  { id: 'comm', fault: 'comm', group: 'C', title: '遠隔との通信が切れる', note: '交差点に入ったところで、遠くの見張りとの通信が切れる。急いで渡る人が来る', route: 'er', peds: [{ type: 'hurry', fromEast: false, phone: false, sp: 2.4, lead: 11.0, missRoll: 0.5 }], guideClear: false, trustGuide: false },
);
// 場面のバスの向きを変える。""")
rep("""  const dt = busArrive(cfg, dir) - busArrive(cfg, sc.route) + adj[0];
  return { ...sc, route: dir, peds: sc.peds.map((p) => ({ ...p, arrive: Math.max(1, p.arrive + dt), ...(adj[1] ? { fromEast: !p.fromEast } : {}) })) };""",
"""  const dt = busArrive(cfg, dir) - busArrive(cfg, sc.route) + adj[0] - (trigT(dir) - trigT(sc.route));
  return { ...sc, route: dir, peds: sc.peds.map((p) => ({ ...p, lead: Math.max(1 - trigT(dir), p.lead + dt), ...(adj[1] ? { fromEast: !p.fromEast } : {}) })) };""")

# simulatePass: setup of faults & channels
rep("""  const RT = ROUTES[(SC && SC.route) || opts.route || pick(rand, ROUTE_SHARE)];
  const pose = (s) => RT.pose(s);
  const STOP = RT.stopS;""",
"""  const RT = ROUTES[(SC && SC.route) || opts.route || pick(rand, ROUTE_SHARE)];
  // 外へふくらんだ分（off）を足した、バスの実際の位置。外側＝曲がる向きと反対
  const pose = (s) => { const p = RT.pose(s); if (!bus || !bus.off) return p; const l = leftOf(p.h), k = -RT.turn * bus.off; return { x: p.x + l.x * k, z: p.z + l.z * k, h: p.h + (bus.yaw || 0) }; };
  // 不具合：場面では決め打ち（点検や試走で見つかれば起きない）、1年回すときは外から渡される
  const FAULT = (SC && SC.fault) || opts.fault || null;
  let prevented = null;
  if (SC && FAULT) { if ((FAULT === 'brake' || FAULT === 'steer') && cfg.maint === 'often') prevented = 'maint'; if (FAULT === 'update' && cfg.update === 'test') prevented = 'test'; }
  const fault = prevented ? null : FAULT;
  const STOP = RT.stopS + (fault === 'update' ? P.updateShift : 0); // 止まろうとする位置（更新のずれがあれば先へ）
  const STOP0 = RT.stopS;""")
rep("""  const MODE = cfg.mode || 'l2', humanStart = MODE === 'l2', onboard = MODE === 'l2' || MODE === 'l4in', remote = MODE === 'l4r1' || MODE === 'l4r3';""",
"""  const MODE = cfg.mode || 'l2', humanStart = MODE === 'l2', onboard = MODE === 'l2' || MODE === 'l4in', remote = MODE === 'l4r1' || MODE === 'l4r3';
  const broken = new Set(); // 切れている道（ads／net）
  const chOk = (src) => CHANNELS[src].every((c) => !broken.has(c));
  const failed = new Set(); // 届かなかった指示（同じ指示を何度も記録しない）""")
rep("""    const arrive = S.arrive ?? 4 + rand() * 18; // 車道の端に着く時刻（通過の始まりから）""",
"""    const arrive = S.lead !== undefined ? trigT(RT.name) + S.lead : S.arrive ?? 4 + rand() * 18; // 車道の端に着く時刻（通過の始まりから）。場面では合図からの秒数""")
rep("""  const ck = !peds.length && !opts.record ? JSON.stringify(cfg) + RT.name + evening : null;""",
"""  const ck = !peds.length && !opts.record && !FAULT ? JSON.stringify(cfg) + RT.name + evening : null;""")
rep("""  const bus = { s: 0, v: Math.max(vmax, P.cruise), a: 0, state: 'approach', stopT: 0, brakeAt: null };""",
"""  bus = { s: 0, v: Math.max(vmax, P.cruise), a: 0, state: 'approach', stopT: 0, brakeAt: null, brakeSrc: null, off: 0, yaw: 0 };""")
rep("""  let startedBy = null, guideRaised = false, hitCtx = null;
  const log = (t, k, text, extra) => ev.push({ t, k, text, ...(extra || {}) });""",
"""  let startedBy = null, guideRaised = false, hitCtx = null, faultOn = false, faultT = null, curbT = null, crash = null, mrm = false, mrmBlock = false, recover = 0, steerFixed = false;
  const tried = {}; // 止める手段ごとに、指示を出した時刻と届いたか
  const log = (t, k, text, extra) => ev.push({ t: +t.toFixed(2), k, text, ...(extra || {}) });
  // 止める指示を出す。通り道が切れていれば届かない（記録だけ残る）
  const command = (src, t, delay, k, text, early = false) => {
    if (!tried[src]) tried[src] = { t, ok: chOk(src) };
    if (!chOk(src)) { if (!failed.has(src)) { failed.add(src); log(t, 'nodeliver', `${text}が、${src === 'remote' && broken.has('net') ? '通信が切れていて' : '車体へ'}届かない`, { src }); } return false; }
    if (bus.brakeAt === null || (early && bus.brakeAt > t + delay)) { bus.brakeAt = t + delay; bus.brakeSrc = src; log(t, k, text, { src }); return true; }
    return false;
  };
  if (prevented) log(0, 'prevented', prevented === 'maint' ? `点検で「${FAULT_LABEL[FAULT]}」を見つけ、運行の前に直した（その日の朝の2便は運休）` : `試走で「${FAULT_LABEL[FAULT]}」を見つけ、更新を戻した`);""")
rep("""  log(0, 'route', `バスは${RT.label}${RT.name === 'er' ? '（対向車線を横切る）' : ''}`);""",
"""  log(0, 'route', `バスは${RT.label}${RT.name === 'er' ? '（対向車線を横切る）' : ''}`);
  if (fault === 'update') log(0, 'fault', '先週ソフトを更新した。止まる位置が、いつもより先になっている（誰も知らない）', { fault });""")
rep("""  for (let step = 0; step * P.dt < T; step++) {
    const t = step * P.dt;
    const ps = pose(bus.s);""",
"""  for (let step = 0; step * P.dt < T; step++) {
    const t = step * P.dt;
    // 不具合を差し込む
    if (fault && !faultOn) {
      const at = fault === 'brake' ? bus.s >= STOP0 - 30 : fault === 'steer' ? bus.s >= RT.arcStart : fault === 'comm' ? bus.s >= RT.arcStart - 2 : fault === 'update' ? bus.s >= STOP0 - 0.3 && bus.v > 0.3 : false;
      if (at) {
        faultOn = true; faultT = t;
        if (fault === 'brake') { broken.add('ads'); log(t, 'fault', 'ブレーキの指示が車体に届かなくなった（自動運転の装置と車体のあいだの通信の設定ミス）。エラーが表示される', { fault }); }
        if (fault === 'steer') log(t, 'fault', '曲がりはじめたが、ハンドルの動きが遅れて外へふくらむ', { fault });
        if (fault === 'update') log(t, 'fault', 'いつもの位置を過ぎても止まらない（更新で止まる位置が先へずれていた）', { fault });
        if (fault === 'comm') {
          broken.add('net');
          if (!remote) log(t, 'fault', '遠くのセンターとの通信が切れた。車内に人がいるので、運行には影響しない', { fault });
          else if (cfg.commLoss === 'stop') { mrm = true; log(t, 'fault', '遠隔監視者との通信が切れた。バスはその場で止まる作り', { fault }); }
          else log(t, 'fault', '遠隔監視者との通信が切れた。バスは走り続ける作り。見張る人がいなくなる', { fault });
        }
      }
    }
    // 不具合への人の対応（気づくまでの時間のあとで、自分の手段で止める・直す）
    if (faultOn && fault === 'brake') {
      if (MODE === 'l2' && t >= faultT + P.driverNotice) command('pedal', t, 0, 'opbrake', '運転士がエラーに気づき、足でブレーキを踏んだ');
      if (MODE === 'l4in' && t >= faultT + P.estopReaction) command('estop', t, 0, 'opbrake', '車内の主任者がエラーに気づき、非常停止を押した');
      if (remote && t >= faultT + P.remoteReaction * (MODE === 'l4r3' ? 1.5 : 1)) command('remote', t, 0, 'remote', '遠隔監視者がエラーに気づき、停止を指示した');
    }
    if (faultOn && fault === 'steer' && !steerFixed) {
      if (MODE === 'l2' && t >= faultT + P.operatorReaction) { steerFixed = true; log(t, 'steerfix', '運転士がハンドルを切って、道へ戻しはじめた'); }
      if (MODE === 'l4in' && t >= faultT + P.estopReaction - 0.5) command('estop', t, 0, 'opbrake', '車内の主任者がふくらみに気づき、非常停止を押した');
      if (remote && t >= faultT + P.remoteReaction * (MODE === 'l4r3' ? 1.5 : 1)) command('remote', t, 0, 'remote', '遠隔監視者が映像でふくらみに気づき、停止を指示した');
    }
    if (faultOn && fault === 'update' && MODE === 'l2' && t >= faultT + P.updateNotice && (SC ? (SC.peds[0] || {}).missRoll ?? 0.5 : 0.5) >= missP) command('pedal', t, 0, 'opbrake', '運転士が「いつもの所で止まらない」と気づき、ブレーキを踏んだ');
    const ps = pose(bus.s);""")
# brake commands in approach/go
rep("""      if (danger && (bus.brakeAt === null || bus.brakeAt > t + P.reaction)) { bus.brakeAt = t + P.reaction; log(t, 'sensed', 'センサーが歩行者を感知し、自動ブレーキ'); }
      if (opDanger && bus.brakeAt === null) { bus.brakeAt = t + P.operatorReaction; log(t, 'opbrake', MODE === 'l2' ? '運転士が非常ブレーキ' : '車内の主任者が非常停止'); }""",
"""      if (danger) command('ads', t, P.reaction, 'sensed', 'センサーが歩行者を感知し、自動ブレーキ', true);
      if (opDanger) command(MODE === 'l2' ? 'pedal' : 'estop', t, P.operatorReaction, 'opbrake', MODE === 'l2' ? '運転士が非常ブレーキ' : '車内の主任者が非常停止');""")
rep("""      if (remoteDanger && bus.brakeAt === null) { bus.brakeAt = t + P.remoteReaction * (MODE === 'l4r3' ? 1.5 : 1); /* 3台を見ていると、気づいて指示を出すまでが遅れる */ log(t, 'remote', '遠隔監視者が映像で気づき、停止を指示'); }""",
"""      if (remoteDanger) command('remote', t, P.remoteReaction * (MODE === 'l4r3' ? 1.5 : 1), 'remote', '遠隔監視者が映像で気づき、停止を指示'); // 3台を見ていると、気づいて指示を出すまでが遅れる""")
rep("""      if (bus.v === 0 && bus.brakeAt !== null && t >= bus.brakeAt) { bus.heldT""", """      if (bus.v === 0 && bus.brakeAt !== null && t >= bus.brakeAt && !(faultOn && (fault === 'brake' || fault === 'steer'))) { bus.heldT""")
# speed control
rep("""    if (bus.state === 'stopped' || bus.state === 'after') vT = 0;
    let aWant, J = P.jerk;
    if (braking) { aWant = -P.emergencyDecel; J = 25; }""",
"""    if (bus.state === 'stopped' || bus.state === 'after' || mrm) vT = 0;
    let aWant, J = P.jerk;
    const adsDead = broken.has('ads');
    if (braking) { aWant = -P.emergencyDecel; J = 25; }
    else if (adsDead) aWant = -P.coast; // 自動運転の装置からの指示が届かない：アクセルも減速も効かず、転がるだけ""")
rep("""    if (bus.state === 'approach' && STOP - bus.s < 0.06 && bus.v < 0.25) { bus.v = 0;""",
"""    if (bus.state === 'approach' && !adsDead && STOP - bus.s < 0.06 && bus.v < 0.25) { bus.v = 0;""")
rep("""    bus.s += bus.v * P.dt;
    if (bus.state === 'approach' && bus.s > STOP) bus.s = STOP;""",
"""    bus.s += bus.v * P.dt;
    if (bus.state === 'approach' && !adsDead && bus.s > STOP) bus.s = STOP;
    if (adsDead && bus.state === 'approach' && bus.s > STOP0) bus.state = 'go'; // 止まれずに横断歩道を越えた
    // 外へふくらむ：曲がる途中で速すぎるとき、またはハンドルが遅れるとき
    { const onArc = bus.s > RT.arcStart && bus.s < RT.arcEnd, vSafe = Math.sqrt(P.latMax * RT.R); let d = 0;
      if (onArc && bus.v > vSafe) d += (bus.v - vSafe) * 0.8;
      if (faultOn && fault === 'steer' && !steerFixed && bus.s < RT.arcEnd + 12) d += P.steerLag * bus.v;
      if (steerFixed && bus.off > 0) d -= P.steerCorrect;
      const before = bus.off; bus.off = Math.max(0, bus.off + d * P.dt); bus.yaw = bus.v > 0.3 ? Math.atan2(bus.off - before, bus.v * P.dt) * -RT.turn * 0.6 : bus.yaw; }
    // その場で止まる作り（通信が切れたとき）：止まったら、現場に人が来るまで動けない
    if (mrm && bus.v === 0 && !recover) { recover = P.recoverSec; const p0 = pose(bus.s); mrmBlock = Math.abs(p0.x) < 7 && p0.z > -9 && p0.z < 4; log(t, 'mrm', mrmBlock ? 'バスが交差点の中で止まり、ほかの車の通り道をふさいだ。現場に人が来るまで動かせない' : 'バスがその場で止まった。現場に人が来るまで動かせない'); }
    // 車体の四隅：歩道（縁石）に乗ったか、建物にぶつかったか
    { const p0 = pose(bus.s), c = Math.cos(p0.h), sn = Math.sin(p0.h);
      for (const [u, w] of [[BUS_L / 2, BUS_W / 2], [BUS_L / 2, -BUS_W / 2], [-BUS_L / 2, BUS_W / 2], [-BUS_L / 2, -BUS_W / 2]]) {
        const x = p0.x + u * c + w * sn, z = p0.z - u * sn + w * c;
        if (curbT === null && bus.v > 0.3 && !onRoad(x, z)) { curbT = t; log(t, 'curb', `バスが縁石に乗り上げ、歩道に入った（時速${Math.round(bus.v * 3.6)}km）`, { kmh: Math.round(bus.v * 3.6) }); }
        if (!crash && bus.v > 0.3 && BUILDINGS.some((b) => x > b[0] && x < b[1] && z > b[2] && z < b[3])) { crash = { kmh: Math.round(bus.v * 3.6), x, z }; log(t, 'building', `バスが角の建物にぶつかった（時速${crash.kmh}km）`, { x, z, kmh: crash.kmh }); bus.v = 0; bus.a = 0; bus.state = 'after'; }
      } }""")
# record per-pedestrian sensor limitation (would a wider sensor have seen them earlier?)
rep("""    const live = peds.filter((p) => !p.gone);
    const sensed = live.filter(sees);""",
"""    const live = peds.filter((p) => !p.gone);
    const sensed = live.filter(sees);
    if (cfg.sensor !== 'wide' && bus.v > 0.3) for (const p of live) if (!p.sensedOnce) { if (sees(p)) p.sensedOnce = true; else { const W = P.sensorWide, dx = p.x - fx, dz = p.z - fz, d = Math.hypot(dx, dz), ang = Math.atan2(-dz, dx) - ps.h, a = Math.abs(Math.atan2(Math.sin(ang), Math.cos(ang))) * 180 / Math.PI; if (d < W.range * (evening ? P.eveningRange : 1) && a < W.half) p.wideWouldSee = true; } }""")
rep("""      if (d <= 0 && !p.hit && bus.v > 0.3) { p.hit = true; hitCtx = { state: bus.state, kmh: Math.round(bus.v * 3.6), blocked: blocked(cfg, fx, fz, p.x, p.z) };""",
"""      if (d <= 0 && !p.hit && bus.v > 0.3) { p.hit = true; hitCtx = { state: bus.state, kmh: Math.round(bus.v * 3.6), blocked: blocked(cfg, fx, fz, p.x, p.z), braking: bus.brakeAt !== null && t >= bus.brakeAt, onSidewalk: !onRoad(p.x, p.z) };""")
rep("""      if (bus.v > 1.0 && d < p.minD) { p.minD = d; p.ctx = { state: bus.state, kmh: Math.round(bus.v * 3.6), blocked: blocked(cfg, fx, fz, p.x, p.z) || !!p.hedgeHidden }; }""",
"""      if (bus.v > 1.0 && d < p.minD) { p.minD = d; p.ctx = { state: bus.state, kmh: Math.round(bus.v * 3.6), blocked: blocked(cfg, fx, fz, p.x, p.z) || !!p.hedgeHidden, braking: bus.brakeAt !== null && t >= bus.brakeAt, onSidewalk: !onRoad(p.x, p.z) }; }""")
rep("""    if (opts.record && step % 5 === 0) frames.push({ t: +t.toFixed(1), bus: { ...ps2, s: bus.s, v: bus.v, blink: blinkAt(bus.s) },""",
"""    if (opts.record && step % 5 === 0) frames.push({ t: +t.toFixed(1), bus: { ...ps2, s: bus.s, v: bus.v, off: +bus.off.toFixed(2), blink: blinkAt(bus.s) },""")
rep("""    if (bus.state === 'after') { if (!opts.record || t > (ev.find((x) => x.k === 'hit') || { t: 0 }).t + 4) break; }
    if (bus.s > STOP + 40) break; // 交差点の先まで走り切ったら終わり""",
"""    if (bus.state === 'after') { if (!opts.record || t > (ev.find((x) => x.k === 'hit' || x.k === 'building') || { t: 0 }).t + 4) break; }
    if (recover && (!opts.record || t > ev.find((x) => x.k === 'mrm').t + 6)) break;
    if (bus.s > STOP0 + 40) break; // 交差点の先まで走り切ったら終わり""")
# result
rep("""  const hit = peds.some((p) => p.hit);""", """  const hitPedAny = peds.some((p) => p.hit), hit = hitPedAny || !!crash;""")
rep("""  const near = !hit && nearPeds.length > 0;""", """  const near = !hit && (nearPeds.length > 0 || curbT !== null);""")
rep("""  const wait = ev.find((e) => e.k === 'start') && ev.find((e) => e.k === 'stop') ? ev.find((e) => e.k === 'start').t - ev.find((e) => e.k === 'stop').t : 0;""",
"""  const wait = (ev.find((e) => e.k === 'start') && ev.find((e) => e.k === 'stop') ? ev.find((e) => e.k === 'start').t - ev.find((e) => e.k === 'stop').t : 0) + recover;""")
rep("""  if (ck) { const res = { hit: false, near: false, wait: Math.max(0, wait), events: [], frames: [], route: RT.name, nearFacts: null, facts: null }; EMPTY_CACHE.set(ck, res); return res; }
  return {
    hit, near, wait: Math.max(0, wait), events: ev, frames, route: RT.name,
    nearFacts: np ? { mode: MODE, id: np.id, dist: Math.max(0, np.minD), evening, pedType: np.type, phone: np.phone, missed: np.missed, hedge: np.hedge && RT.enters, ...np.ctx, startedBy, guideRaised, guideClear, trustGuide, route: RT.name } : null,
    facts: hit ? { ...hitCtx, hedge: hitPed.hedge && RT.enters, guideRaised, missed: hitPed.missed, phone: hitPed.phone, pedType: hitPed.type, fromBehindHedge: hitPed.hedge && RT.enters, guideClear, trustGuide, startedBy, evening, route: RT.name, mode: MODE } : null
  };""",
"""  if (ck) { const res = { hit: false, near: false, wait: Math.max(0, wait), events: [], frames: [], route: RT.name, nearFacts: null, facts: null }; EMPTY_CACHE.set(ck, res); return res; }
  // 記録から決まる共通の事実（説明はこれだけから作る）
  const common = { mode: MODE, route: RT.name, evening, startedBy, guideRaised, guideClear, trustGuide, fault: FAULT, faultOn, prevented, commLoss: cfg.commLoss,
    tried: Object.fromEntries(Object.entries(tried).map(([k, v]) => [k, { t: +v.t.toFixed(1), ok: v.ok }])), curb: curbT !== null, mrm: !!recover, mrmBlock, brakeSrc: bus.brakeSrc };
  const pedFacts = (p) => ({ id: p.id, pedType: p.type, phone: p.phone, missed: p.missed, hedge: p.hedge && RT.enters, sensorLimit: !!p.wideWouldSee && !p.sensedOnceEarly });
  let nearFacts = null;
  if (np) nearFacts = { ...common, target: 'ped', dist: Math.max(0, np.minD), ...pedFacts(np), ...np.ctx };
  else if (near) nearFacts = { ...common, target: 'curb', kmh: (ev.find((e) => e.k === 'curb') || {}).kmh, state: bus.state };
  let facts = null;
  if (hitPed) facts = { ...common, target: 'ped', ...hitCtx, ...pedFacts(hitPed), fromBehindHedge: hitPed.hedge && RT.enters };
  else if (crash) facts = { ...common, target: 'building', kmh: crash.kmh, state: 'go' };
  return { hit, near, wait: Math.max(0, wait), events: ev, frames, route: RT.name, nearFacts, facts, prevented, mrm: !!recover, mrmBlock };""")
rep("""export function simulatePass(cfg, rand, opts = {}) {
  const P = PARAMS;""", """let bus = null; // いま計算している回のバス（pose から外へのふくらみを読むため）
export function simulatePass(cfg, rand, opts = {}) {
  const P = PARAMS; bus = null;""")
# cost
rep("""  if (cfg.rest) v += c.rest;
  return v;""", """  if (cfg.rest) v += c.rest;
  if (cfg.maint === 'often') v += c.maint;
  if (cfg.update === 'test') v += c.update;
  return v;""")
# year: faults drawn from a separate random stream (the walkers stay the same as before)
rep("""      const r = simulatePass(cfg, rng(passSeed), { evening });
      out.passes++; out.waitSum += r.wait + (cfg.route === 'long' ? P.detourSec : 0);
      if (r.hit) { acc++; out.accidents.push({ day: d, pass: i, seed: passSeed, evening, facts: r.facts }); }
      if (r.near) { nr++; out.near++; }""",
"""      const fr = rng(passSeed ^ 0x5bd1e995)(), R = P.faultRate; let fault = null, acc0 = 0;
      for (const [f, p] of [['brake', R.brake[cfg.maint === 'often' ? 0 : 1]], ['steer', R.steer[cfg.maint === 'often' ? 0 : 1]], ['update', R.update[cfg.update === 'test' ? 0 : 1]], ['comm', R.comm]]) { acc0 += p; if (!fault && fr < acc0) fault = f; }
      const r = simulatePass(cfg, rng(passSeed), { evening, fault });
      out.passes++; out.waitSum += r.wait + (cfg.route === 'long' ? P.detourSec : 0);
      if (fault) out.faults.push({ day: d, pass: i, fault, kind: r.hit ? 'hit' : r.near ? 'near' : 'safe' });
      if (r.hit) { acc++; out.accidents.push({ day: d, pass: i, seed: passSeed, evening, fault, facts: r.facts }); }
      if (r.near) { nr++; out.near++; out.nears.push({ day: d, pass: i, seed: passSeed, evening, fault, facts: r.nearFacts }); }""")
rep("""const P = PARAMS, out = { accidents: [], near: 0, waitSum: 0, passes: 0, daily: [] };""",
"""const P = PARAMS, out = { accidents: [], nears: [], faults: [], near: 0, waitSum: 0, passes: 0, daily: [] };""")
open('engine_new.mjs','w').write(s)
print('ok')
```

### base.mjs（まわりの人の場面を、向きと設定の組み合わせごとに回して JSON で出す）

```javascript
const E = await import(process.argv[2]);
const GR = { mode:['l2','l4in','l4r1','l4r3'], sensor:['normal','wide'], speed:[6,10,15], guide:[true,false], route:['short','long'], rest:[true,false] };
const out = {};
for (const sc of E.SCENES) {
  const dirs = [sc.route, ...Object.keys(E.SCENE_DIRS[sc.id]||{})];
  for (const dir of dirs) for (const k of Object.keys(GR)) for (const v of GR[k]) {
    const cfg = { ...E.DEFAULTS, ...(sc.requires||{}), [k]: v }; if (sc.requires && k in sc.requires && sc.requires[k]!==v) continue;
    const r = E.simulatePass(cfg, E.rng(42), { record:true, scene: E.sceneFor(sc, dir, cfg) });
    out[`${sc.id}|${dir}|${k}=${v}`] = r.hit ? 'hit' : r.near ? 'near' : 'safe';
  }
}
const y = E.simulateYear(E.DEFAULTS, 1); out.year = `acc=${y.accidents.length} near=${y.near} delay=${y.delayAvgMin.toFixed(3)}`;
console.log(JSON.stringify(out));
```

### cmp_results.py（組み直す前と後の結果を比べる）

```python
import json
a=json.load(open('/home/claude/l539/code/results_v0_before.json'));b=json.load(open('/home/claude/l539/code/results_v1.json'))
print('組み直す前の項目数', len(a)); print('組み直したあとの項目数', len(b), '（故障の4場面の分が増えた）')
d=[k for k in a if a[k]!=b.get(k)]; print('前と結果が違う項目', len(d), d)
print('1年 前 ', a['year']); print('1年 あと', b['year'])
```

### cmp_results.py の出力

```text
組み直す前の項目数 267
組み直したあとの項目数 326 （故障の4場面の分が増えた）
前と結果が違う項目 0 []
1年 前  acc=3 near=24 delay=0.058
1年 あと acc=3 near=24 delay=0.058
```

### results_v0_before.json（組み直す前の結果）

```json
{"miss|wl|mode=l2":"hit","miss|wl|mode=l4in":"safe","miss|wl|mode=l4r1":"hit","miss|wl|mode=l4r3":"hit","miss|wl|sensor=normal":"hit","miss|wl|sensor=wide":"safe","miss|wl|speed=6":"safe","miss|wl|speed=10":"hit","miss|wl|speed=15":"safe","miss|wl|guide=true":"hit","miss|wl|guide=false":"hit","miss|wl|route=short":"hit","miss|wl|route=long":"hit","miss|wl|rest=true":"hit","miss|wl|rest=false":"hit","miss|er|mode=l2":"near","miss|er|mode=l4in":"near","miss|er|mode=l4r1":"near","miss|er|mode=l4r3":"near","miss|er|sensor=normal":"near","miss|er|sensor=wide":"safe","miss|er|speed=6":"safe","miss|er|speed=10":"near","miss|er|speed=15":"safe","miss|er|guide=true":"near","miss|er|guide=false":"near","miss|er|route=short":"near","miss|er|route=long":"near","miss|er|rest=true":"near","miss|er|rest=false":"near","miss|nl|mode=l2":"near","miss|nl|mode=l4in":"near","miss|nl|mode=l4r1":"near","miss|nl|mode=l4r3":"near","miss|nl|sensor=normal":"near","miss|nl|sensor=wide":"safe","miss|nl|speed=6":"safe","miss|nl|speed=10":"near","miss|nl|speed=15":"safe","miss|nl|guide=true":"near","miss|nl|guide=false":"near","miss|nl|route=short":"near","miss|nl|route=long":"near","miss|nl|rest=true":"near","miss|nl|rest=false":"near","miss|nr|mode=l2":"near","miss|nr|mode=l4in":"near","miss|nr|mode=l4r1":"near","miss|nr|mode=l4r3":"near","miss|nr|sensor=normal":"near","miss|nr|sensor=wide":"safe","miss|nr|speed=6":"safe","miss|nr|speed=10":"near","miss|nr|speed=15":"safe","miss|nr|guide=true":"near","miss|nr|guide=false":"near","miss|nr|route=short":"near","miss|nr|route=long":"near","miss|nr|rest=true":"near","miss|nr|rest=false":"near","guide|wl|mode=l2":"near","guide|wl|mode=l4in":"near","guide|wl|mode=l4r1":"near","guide|wl|mode=l4r3":"near","guide|wl|sensor=normal":"near","guide|wl|sensor=wide":"safe","guide|wl|speed=6":"safe","guide|wl|speed=10":"near","guide|wl|speed=15":"safe","guide|wl|guide=true":"near","guide|wl|route=short":"near","guide|wl|route=long":"near","guide|wl|rest=true":"near","guide|wl|rest=false":"near","guide|er|mode=l2":"near","guide|er|mode=l4in":"near","guide|er|mode=l4r1":"near","guide|er|mode=l4r3":"near","guide|er|sensor=normal":"near","guide|er|sensor=wide":"safe","guide|er|speed=6":"safe","guide|er|speed=10":"near","guide|er|speed=15":"safe","guide|er|guide=true":"near","guide|er|route=short":"near","guide|er|route=long":"near","guide|er|rest=true":"near","guide|er|rest=false":"near","guide|nl|mode=l2":"near","guide|nl|mode=l4in":"near","guide|nl|mode=l4r1":"near","guide|nl|mode=l4r3":"near","guide|nl|sensor=normal":"near","guide|nl|sensor=wide":"safe","guide|nl|speed=6":"safe","guide|nl|speed=10":"near","guide|nl|speed=15":"safe","guide|nl|guide=true":"near","guide|nl|route=short":"near","guide|nl|route=long":"near","guide|nl|rest=true":"near","guide|nl|rest=false":"near","guide|nr|mode=l2":"near","guide|nr|mode=l4in":"near","guide|nr|mode=l4r1":"near","guide|nr|mode=l4r3":"near","guide|nr|sensor=normal":"near","guide|nr|sensor=wide":"safe","guide|nr|speed=6":"safe","guide|nr|speed=10":"near","guide|nr|speed=15":"safe","guide|nr|guide=true":"near","guide|nr|route=short":"near","guide|nr|route=long":"near","guide|nr|rest=true":"near","guide|nr|rest=false":"near","right|er|mode=l2":"near","right|er|mode=l4in":"near","right|er|mode=l4r1":"near","right|er|mode=l4r3":"near","right|er|sensor=normal":"near","right|er|sensor=wide":"safe","right|er|speed=6":"safe","right|er|speed=10":"near","right|er|speed=15":"safe","right|er|guide=true":"near","right|er|guide=false":"near","right|er|route=short":"near","right|er|route=long":"near","right|er|rest=true":"near","right|er|rest=false":"near","right|wl|mode=l2":"safe","right|wl|mode=l4in":"near","right|wl|mode=l4r1":"near","right|wl|mode=l4r3":"near","right|wl|sensor=normal":"safe","right|wl|sensor=wide":"safe","right|wl|speed=6":"safe","right|wl|speed=10":"safe","right|wl|speed=15":"safe","right|wl|guide=true":"safe","right|wl|guide=false":"safe","right|wl|route=short":"safe","right|wl|route=long":"safe","right|wl|rest=true":"safe","right|wl|rest=false":"safe","right|nl|mode=l2":"safe","right|nl|mode=l4in":"near","right|nl|mode=l4r1":"near","right|nl|mode=l4r3":"near","right|nl|sensor=normal":"safe","right|nl|sensor=wide":"safe","right|nl|speed=6":"safe","right|nl|speed=10":"safe","right|nl|speed=15":"safe","right|nl|guide=true":"safe","right|nl|guide=false":"safe","right|nl|route=short":"safe","right|nl|route=long":"safe","right|nl|rest=true":"safe","right|nl|rest=false":"safe","right|nr|mode=l2":"safe","right|nr|mode=l4in":"near","right|nr|mode=l4r1":"near","right|nr|mode=l4r3":"near","right|nr|sensor=normal":"safe","right|nr|sensor=wide":"safe","right|nr|speed=6":"safe","right|nr|speed=10":"safe","right|nr|speed=15":"safe","right|nr|guide=true":"safe","right|nr|guide=false":"safe","right|nr|route=short":"safe","right|nr|route=long":"safe","right|nr|rest=true":"safe","right|nr|rest=false":"safe","exit|nl|mode=l2":"safe","exit|nl|mode=l4in":"near","exit|nl|mode=l4r1":"near","exit|nl|mode=l4r3":"near","exit|nl|sensor=normal":"safe","exit|nl|sensor=wide":"safe","exit|nl|speed=6":"safe","exit|nl|speed=10":"safe","exit|nl|speed=15":"safe","exit|nl|guide=true":"safe","exit|nl|guide=false":"safe","exit|nl|route=short":"safe","exit|nl|route=long":"safe","exit|nl|rest=true":"safe","exit|nl|rest=false":"safe","exit|wl|mode=l2":"safe","exit|wl|mode=l4in":"near","exit|wl|mode=l4r1":"near","exit|wl|mode=l4r3":"near","exit|wl|sensor=normal":"safe","exit|wl|sensor=wide":"safe","exit|wl|speed=6":"safe","exit|wl|speed=10":"safe","exit|wl|speed=15":"safe","exit|wl|guide=true":"safe","exit|wl|guide=false":"safe","exit|wl|route=short":"safe","exit|wl|route=long":"safe","exit|wl|rest=true":"safe","exit|wl|rest=false":"safe","exit|er|mode=l2":"safe","exit|er|mode=l4in":"near","exit|er|mode=l4r1":"near","exit|er|mode=l4r3":"near","exit|er|sensor=normal":"safe","exit|er|sensor=wide":"safe","exit|er|speed=6":"safe","exit|er|speed=10":"safe","exit|er|speed=15":"safe","exit|er|guide=true":"safe","exit|er|guide=false":"safe","exit|er|route=short":"safe","exit|er|route=long":"safe","exit|er|rest=true":"safe","exit|er|rest=false":"safe","exit|nr|mode=l2":"safe","exit|nr|mode=l4in":"near","exit|nr|mode=l4r1":"near","exit|nr|mode=l4r3":"near","exit|nr|sensor=normal":"safe","exit|nr|sensor=wide":"safe","exit|nr|speed=6":"safe","exit|nr|speed=10":"safe","exit|nr|speed=15":"safe","exit|nr|guide=true":"safe","exit|nr|guide=false":"safe","exit|nr|route=short":"safe","exit|nr|route=long":"safe","exit|nr|rest=true":"safe","exit|nr|rest=false":"safe","diagonal|wl|mode=l2":"near","diagonal|wl|mode=l4in":"near","diagonal|wl|mode=l4r1":"safe","diagonal|wl|mode=l4r3":"safe","diagonal|wl|sensor=normal":"near","diagonal|wl|sensor=wide":"near","diagonal|wl|speed=6":"safe","diagonal|wl|speed=10":"near","diagonal|wl|speed=15":"safe","diagonal|wl|guide=true":"near","diagonal|wl|guide=false":"near","diagonal|wl|route=short":"near","diagonal|wl|route=long":"near","diagonal|wl|rest=true":"near","diagonal|wl|rest=false":"near","diagonal|er|mode=l2":"near","diagonal|er|mode=l4in":"near","diagonal|er|mode=l4r1":"near","diagonal|er|mode=l4r3":"near","diagonal|er|sensor=normal":"near","diagonal|er|sensor=wide":"safe","diagonal|er|speed=6":"safe","diagonal|er|speed=10":"near","diagonal|er|speed=15":"safe","diagonal|er|guide=true":"near","diagonal|er|guide=false":"near","diagonal|er|route=short":"near","diagonal|er|route=long":"near","diagonal|er|rest=true":"near","diagonal|er|rest=false":"near","year":"acc=3 near=24 delay=0.058"}
```

### results_v1.json（組み直したあとの結果）

```json
{"miss|wl|mode=l2":"hit","miss|wl|mode=l4in":"safe","miss|wl|mode=l4r1":"hit","miss|wl|mode=l4r3":"hit","miss|wl|sensor=normal":"hit","miss|wl|sensor=wide":"safe","miss|wl|speed=6":"safe","miss|wl|speed=10":"hit","miss|wl|speed=15":"safe","miss|wl|guide=true":"hit","miss|wl|guide=false":"hit","miss|wl|route=short":"hit","miss|wl|route=long":"hit","miss|wl|rest=true":"hit","miss|wl|rest=false":"hit","miss|er|mode=l2":"near","miss|er|mode=l4in":"near","miss|er|mode=l4r1":"near","miss|er|mode=l4r3":"near","miss|er|sensor=normal":"near","miss|er|sensor=wide":"safe","miss|er|speed=6":"safe","miss|er|speed=10":"near","miss|er|speed=15":"safe","miss|er|guide=true":"near","miss|er|guide=false":"near","miss|er|route=short":"near","miss|er|route=long":"near","miss|er|rest=true":"near","miss|er|rest=false":"near","miss|nl|mode=l2":"near","miss|nl|mode=l4in":"near","miss|nl|mode=l4r1":"near","miss|nl|mode=l4r3":"near","miss|nl|sensor=normal":"near","miss|nl|sensor=wide":"safe","miss|nl|speed=6":"safe","miss|nl|speed=10":"near","miss|nl|speed=15":"safe","miss|nl|guide=true":"near","miss|nl|guide=false":"near","miss|nl|route=short":"near","miss|nl|route=long":"near","miss|nl|rest=true":"near","miss|nl|rest=false":"near","miss|nr|mode=l2":"near","miss|nr|mode=l4in":"near","miss|nr|mode=l4r1":"near","miss|nr|mode=l4r3":"near","miss|nr|sensor=normal":"near","miss|nr|sensor=wide":"safe","miss|nr|speed=6":"safe","miss|nr|speed=10":"near","miss|nr|speed=15":"safe","miss|nr|guide=true":"near","miss|nr|guide=false":"near","miss|nr|route=short":"near","miss|nr|route=long":"near","miss|nr|rest=true":"near","miss|nr|rest=false":"near","guide|wl|mode=l2":"near","guide|wl|mode=l4in":"near","guide|wl|mode=l4r1":"near","guide|wl|mode=l4r3":"near","guide|wl|sensor=normal":"near","guide|wl|sensor=wide":"safe","guide|wl|speed=6":"safe","guide|wl|speed=10":"near","guide|wl|speed=15":"safe","guide|wl|guide=true":"near","guide|wl|route=short":"near","guide|wl|route=long":"near","guide|wl|rest=true":"near","guide|wl|rest=false":"near","guide|er|mode=l2":"near","guide|er|mode=l4in":"near","guide|er|mode=l4r1":"near","guide|er|mode=l4r3":"near","guide|er|sensor=normal":"near","guide|er|sensor=wide":"safe","guide|er|speed=6":"safe","guide|er|speed=10":"near","guide|er|speed=15":"safe","guide|er|guide=true":"near","guide|er|route=short":"near","guide|er|route=long":"near","guide|er|rest=true":"near","guide|er|rest=false":"near","guide|nl|mode=l2":"near","guide|nl|mode=l4in":"near","guide|nl|mode=l4r1":"near","guide|nl|mode=l4r3":"near","guide|nl|sensor=normal":"near","guide|nl|sensor=wide":"safe","guide|nl|speed=6":"safe","guide|nl|speed=10":"near","guide|nl|speed=15":"safe","guide|nl|guide=true":"near","guide|nl|route=short":"near","guide|nl|route=long":"near","guide|nl|rest=true":"near","guide|nl|rest=false":"near","guide|nr|mode=l2":"near","guide|nr|mode=l4in":"near","guide|nr|mode=l4r1":"near","guide|nr|mode=l4r3":"near","guide|nr|sensor=normal":"near","guide|nr|sensor=wide":"safe","guide|nr|speed=6":"safe","guide|nr|speed=10":"near","guide|nr|speed=15":"safe","guide|nr|guide=true":"near","guide|nr|route=short":"near","guide|nr|route=long":"near","guide|nr|rest=true":"near","guide|nr|rest=false":"near","right|er|mode=l2":"near","right|er|mode=l4in":"near","right|er|mode=l4r1":"near","right|er|mode=l4r3":"near","right|er|sensor=normal":"near","right|er|sensor=wide":"safe","right|er|speed=6":"safe","right|er|speed=10":"near","right|er|speed=15":"safe","right|er|guide=true":"near","right|er|guide=false":"near","right|er|route=short":"near","right|er|route=long":"near","right|er|rest=true":"near","right|er|rest=false":"near","right|wl|mode=l2":"safe","right|wl|mode=l4in":"near","right|wl|mode=l4r1":"near","right|wl|mode=l4r3":"near","right|wl|sensor=normal":"safe","right|wl|sensor=wide":"safe","right|wl|speed=6":"safe","right|wl|speed=10":"safe","right|wl|speed=15":"safe","right|wl|guide=true":"safe","right|wl|guide=false":"safe","right|wl|route=short":"safe","right|wl|route=long":"safe","right|wl|rest=true":"safe","right|wl|rest=false":"safe","right|nl|mode=l2":"safe","right|nl|mode=l4in":"near","right|nl|mode=l4r1":"near","right|nl|mode=l4r3":"near","right|nl|sensor=normal":"safe","right|nl|sensor=wide":"safe","right|nl|speed=6":"safe","right|nl|speed=10":"safe","right|nl|speed=15":"safe","right|nl|guide=true":"safe","right|nl|guide=false":"safe","right|nl|route=short":"safe","right|nl|route=long":"safe","right|nl|rest=true":"safe","right|nl|rest=false":"safe","right|nr|mode=l2":"safe","right|nr|mode=l4in":"near","right|nr|mode=l4r1":"near","right|nr|mode=l4r3":"near","right|nr|sensor=normal":"safe","right|nr|sensor=wide":"safe","right|nr|speed=6":"safe","right|nr|speed=10":"safe","right|nr|speed=15":"safe","right|nr|guide=true":"safe","right|nr|guide=false":"safe","right|nr|route=short":"safe","right|nr|route=long":"safe","right|nr|rest=true":"safe","right|nr|rest=false":"safe","exit|nl|mode=l2":"safe","exit|nl|mode=l4in":"near","exit|nl|mode=l4r1":"near","exit|nl|mode=l4r3":"near","exit|nl|sensor=normal":"safe","exit|nl|sensor=wide":"safe","exit|nl|speed=6":"safe","exit|nl|speed=10":"safe","exit|nl|speed=15":"safe","exit|nl|guide=true":"safe","exit|nl|guide=false":"safe","exit|nl|route=short":"safe","exit|nl|route=long":"safe","exit|nl|rest=true":"safe","exit|nl|rest=false":"safe","exit|wl|mode=l2":"safe","exit|wl|mode=l4in":"near","exit|wl|mode=l4r1":"near","exit|wl|mode=l4r3":"near","exit|wl|sensor=normal":"safe","exit|wl|sensor=wide":"safe","exit|wl|speed=6":"safe","exit|wl|speed=10":"safe","exit|wl|speed=15":"safe","exit|wl|guide=true":"safe","exit|wl|guide=false":"safe","exit|wl|route=short":"safe","exit|wl|route=long":"safe","exit|wl|rest=true":"safe","exit|wl|rest=false":"safe","exit|er|mode=l2":"safe","exit|er|mode=l4in":"near","exit|er|mode=l4r1":"near","exit|er|mode=l4r3":"near","exit|er|sensor=normal":"safe","exit|er|sensor=wide":"safe","exit|er|speed=6":"safe","exit|er|speed=10":"safe","exit|er|speed=15":"safe","exit|er|guide=true":"safe","exit|er|guide=false":"safe","exit|er|route=short":"safe","exit|er|route=long":"safe","exit|er|rest=true":"safe","exit|er|rest=false":"safe","exit|nr|mode=l2":"safe","exit|nr|mode=l4in":"near","exit|nr|mode=l4r1":"near","exit|nr|mode=l4r3":"near","exit|nr|sensor=normal":"safe","exit|nr|sensor=wide":"safe","exit|nr|speed=6":"safe","exit|nr|speed=10":"safe","exit|nr|speed=15":"safe","exit|nr|guide=true":"safe","exit|nr|guide=false":"safe","exit|nr|route=short":"safe","exit|nr|route=long":"safe","exit|nr|rest=true":"safe","exit|nr|rest=false":"safe","diagonal|wl|mode=l2":"near","diagonal|wl|mode=l4in":"near","diagonal|wl|mode=l4r1":"safe","diagonal|wl|mode=l4r3":"safe","diagonal|wl|sensor=normal":"near","diagonal|wl|sensor=wide":"near","diagonal|wl|speed=6":"safe","diagonal|wl|speed=10":"near","diagonal|wl|speed=15":"safe","diagonal|wl|guide=true":"near","diagonal|wl|guide=false":"near","diagonal|wl|route=short":"near","diagonal|wl|route=long":"near","diagonal|wl|rest=true":"near","diagonal|wl|rest=false":"near","diagonal|er|mode=l2":"near","diagonal|er|mode=l4in":"near","diagonal|er|mode=l4r1":"near","diagonal|er|mode=l4r3":"near","diagonal|er|sensor=normal":"near","diagonal|er|sensor=wide":"safe","diagonal|er|speed=6":"safe","diagonal|er|speed=10":"near","diagonal|er|speed=15":"safe","diagonal|er|guide=true":"near","diagonal|er|guide=false":"near","diagonal|er|route=short":"near","diagonal|er|route=long":"near","diagonal|er|rest=true":"near","diagonal|er|rest=false":"near","brake|wl|mode=l2":"safe","brake|wl|mode=l4in":"safe","brake|wl|mode=l4r1":"safe","brake|wl|mode=l4r3":"safe","brake|wl|sensor=normal":"safe","brake|wl|sensor=wide":"safe","brake|wl|speed=6":"safe","brake|wl|speed=10":"safe","brake|wl|speed=15":"safe","brake|wl|guide=true":"safe","brake|wl|guide=false":"safe","brake|wl|route=short":"safe","brake|wl|route=long":"safe","brake|wl|rest=true":"safe","brake|wl|rest=false":"safe","steer|er|mode=l2":"safe","steer|er|mode=l4in":"safe","steer|er|mode=l4r1":"safe","steer|er|mode=l4r3":"safe","steer|er|sensor=normal":"safe","steer|er|sensor=wide":"safe","steer|er|speed=6":"safe","steer|er|speed=10":"safe","steer|er|speed=15":"safe","steer|er|guide=false":"safe","steer|er|route=short":"safe","steer|er|route=long":"safe","steer|er|rest=true":"safe","steer|er|rest=false":"safe","update|wl|mode=l2":"safe","update|wl|mode=l4in":"safe","update|wl|mode=l4r1":"safe","update|wl|mode=l4r3":"safe","update|wl|sensor=normal":"safe","update|wl|sensor=wide":"safe","update|wl|speed=6":"safe","update|wl|speed=10":"safe","update|wl|speed=15":"safe","update|wl|guide=true":"safe","update|wl|guide=false":"safe","update|wl|route=short":"safe","update|wl|route=long":"safe","update|wl|rest=true":"safe","update|wl|rest=false":"safe","comm|er|mode=l2":"safe","comm|er|mode=l4in":"safe","comm|er|mode=l4r1":"safe","comm|er|mode=l4r3":"safe","comm|er|sensor=normal":"safe","comm|er|sensor=wide":"safe","comm|er|speed=6":"safe","comm|er|speed=10":"safe","comm|er|speed=15":"safe","comm|er|guide=true":"safe","comm|er|guide=false":"safe","comm|er|route=short":"safe","comm|er|route=long":"safe","comm|er|rest=true":"safe","comm|er|rest=false":"safe","year":"acc=3 near=24 delay=0.058"}
```

### faults.mjs（故障の4場面を、運行の形と設定ごとに回す）

```javascript
const E = await import('./engine_final.mjs');
const ids = process.argv.slice(2);
for (const sc of E.SCENES.filter(s => s.fault && (!ids.length || ids.includes(s.id)))) {
  for (const extra of [{}, { speed: 15 }, { speed: 6 }, { maint: 'min', update: 'direct' }, { maint: 'min', update: 'direct', speed: 15 }, { maint:'min', update:'direct', commLoss: 'go' }]) {
    const row = [];
    for (const mode of ['l2', 'l4in', 'l4r1', 'l4r3']) {
      const cfg = { ...E.DEFAULTS, ...(sc.requires || {}), mode, ...extra };
      const r = E.simulatePass(cfg, E.rng(42), { record: true, scene: E.sceneFor(sc, sc.route, cfg) });
      const k = r.hit ? (r.facts.target === 'building' ? 'HIT-bld' : 'HIT-ped') : r.near ? 'near-' + r.nearFacts.target : r.prevented ? 'prevented' : r.mrm ? 'mrm' : 'safe';
      row.push(mode + ':' + k + (process.env.V ? ' [' + r.events.filter(e=>!['route'].includes(e.k)).map(e => e.t + ' ' + e.k).join(', ') + ']' : ''));
    }
    console.log(sc.id, JSON.stringify(extra), '\n   ' + row.join('\n   '));
  }
}
```

### faults.mjs の出力（safe＝事故なし・near＝ひやり・HIT＝事故・prevented＝点検や試走で防いだ・mrm＝その場で止まった）

```text
brake {} 
   l2:prevented
   l4in:prevented
   l4r1:prevented
   l4r3:prevented
brake {"speed":15} 
   l2:prevented
   l4in:prevented
   l4r1:prevented
   l4r3:prevented
brake {"speed":6} 
   l2:prevented
   l4in:prevented
   l4r1:prevented
   l4r3:prevented
brake {"maint":"min","update":"direct"} 
   l2:safe
   l4in:safe
   l4r1:near-ped
   l4r3:near-ped
brake {"maint":"min","update":"direct","speed":15} 
   l2:safe
   l4in:HIT-ped
   l4r1:near-ped
   l4r3:near-ped
brake {"maint":"min","update":"direct","commLoss":"go"} 
   l2:safe
   l4in:safe
   l4r1:near-ped
   l4r3:near-ped
steer {} 
   l2:prevented
   l4in:prevented
   l4r1:prevented
   l4r3:prevented
steer {"speed":15} 
   l2:prevented
   l4in:prevented
   l4r1:prevented
   l4r3:prevented
steer {"speed":6} 
   l2:prevented
   l4in:prevented
   l4r1:prevented
   l4r3:prevented
steer {"maint":"min","update":"direct"} 
   l2:safe
   l4in:near-curb
   l4r1:HIT-ped
   l4r3:HIT-ped
steer {"maint":"min","update":"direct","speed":15} 
   l2:safe
   l4in:near-curb
   l4r1:HIT-ped
   l4r3:HIT-ped
steer {"maint":"min","update":"direct","commLoss":"go"} 
   l2:safe
   l4in:near-curb
   l4r1:HIT-ped
   l4r3:HIT-ped
update {} 
   l2:prevented
   l4in:prevented
   l4r1:prevented
   l4r3:prevented
update {"speed":15} 
   l2:prevented
   l4in:prevented
   l4r1:prevented
   l4r3:prevented
update {"speed":6} 
   l2:prevented
   l4in:prevented
   l4r1:prevented
   l4r3:prevented
update {"maint":"min","update":"direct"} 
   l2:near-ped
   l4in:near-ped
   l4r1:near-ped
   l4r3:near-ped
update {"maint":"min","update":"direct","speed":15} 
   l2:safe
   l4in:safe
   l4r1:safe
   l4r3:safe
update {"maint":"min","update":"direct","commLoss":"go"} 
   l2:near-ped
   l4in:near-ped
   l4r1:near-ped
   l4r3:near-ped
comm {} 
   l2:safe
   l4in:safe
   l4r1:mrm
   l4r3:mrm
comm {"speed":15} 
   l2:safe
   l4in:safe
   l4r1:mrm
   l4r3:mrm
comm {"speed":6} 
   l2:safe
   l4in:safe
   l4r1:mrm
   l4r3:mrm
comm {"maint":"min","update":"direct"} 
   l2:safe
   l4in:safe
   l4r1:mrm
   l4r3:mrm
comm {"maint":"min","update":"direct","speed":15} 
   l2:safe
   l4in:safe
   l4r1:mrm
   l4r3:mrm
comm {"maint":"min","update":"direct","commLoss":"go"} 
   l2:safe
   l4in:safe
   l4r1:safe
   l4r3:safe
```

### one.mjs（1つの場面を1回回し、出来事と位置を出す）

```javascript
const E = await import('./engine_new.mjs');
const [id, mode, ...kv] = process.argv.slice(2);
const sc = E.SCENES.find(s => s.id === id);
const cfg = { ...E.DEFAULTS, ...(sc.requires || {}), mode, maint: 'min', update: 'direct' };
for (const x of kv) { const [k, v] = x.split('='); cfg[k] = isNaN(+v) ? v : +v; }
const r = E.simulatePass(cfg, E.rng(42), { record: true, scene: E.sceneFor(sc, sc.route, cfg) });
console.log(r.hit ? 'HIT ' + r.facts.target : r.near ? 'NEAR ' + r.nearFacts.target : 'SAFE', r.mrm ? 'MRM' : '');
for (const e of r.events) console.log(' ', e.t, e.k, e.text);
for (const f of r.frames.filter((f, i) => i % 2 === 0)) console.log('  t', f.t, 'bus', f.bus.x.toFixed(1), f.bus.z.toFixed(1), 'v', (f.bus.v*3.6).toFixed(0), 'off', f.bus.off, 'peds', f.peds.filter(p=>p.type!=='ambient').map(p => p.x.toFixed(1) + ',' + p.z.toFixed(1)).join(' '));
```

### cap.py（故障の4場面を運行の形ごとに再生し、右のパネルの文と画面を残す）

```python
# LOG539 の材料：動作不良の4場面を、運行の形ごとに再生し、右のパネルの文と画面を残す
import json, sys
from playwright.sync_api import sync_playwright
OUT = '/home/claude/l539/'
MODES = ['l2', 'l4in', 'l4r1', 'l4r3']
res = {}
with sync_playwright() as p:
    b = p.chromium.launch(args=['--use-gl=swiftshader', '--enable-webgl', '--ignore-gpu-blocklist'])
    pg = b.new_page(viewport={'width': 1440, 'height': 900})
    errs = []; pg.on('pageerror', lambda e: errs.append(str(e)))
    pg.goto('http://localhost:8765/index.html'); pg.wait_for_timeout(2500)
    for sc in ['brake', 'steer', 'update', 'comm']:
        for mi in [0, 1, 3]:
            pg.click(f'#scenes .sc[data-id="{sc}"]'); pg.wait_for_timeout(200)
            pg.click(f'#groups button[data-k="mode"][data-i="{mi}"]'); pg.wait_for_timeout(100)
            if sc == 'steer' and mi == 3: pg.screenshot(path=OUT + 'img/setup.png')
            pg.click('#run'); pg.click('#sceneSpeeds button[data-r="4"]')
            pg.wait_for_selector('#sRep', timeout=120000)
            pg.evaluate("document.getElementById('bubble').style.display='none'")
            pg.wait_for_timeout(300)
            key = f'{sc}|{MODES[mi]}'
            res[key] = {'cfg': pg.inner_text('#cfgLine') if pg.locator('#cfgLine').count() else '', 'panel': pg.inner_text('#panel')}
            pg.screenshot(path=OUT + f'img/{sc}_{MODES[mi]}.png')
            pg.click('#sAgain'); pg.wait_for_timeout(300)
            print(key, 'ok', flush=True)
    json.dump(res, open(OUT + 'fault_panels.json', 'w'), ensure_ascii=False, indent=1)
    print('errors', errs); b.close()
```

### fault_panels.json（cap.py の出力。右のパネルの文）

```json
{
 "brake|l2": {
  "cfg": "バスの向き\n西から来て左折\n運行の形\nレベル2・運転士\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置く\n植え込み\nそのまま\n運転士の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\n試走してから入れる",
  "panel": "ブレーキが効かない\nバスの向き\n西から来て左折\n運行の形\nレベル2・運転士\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置く\n植え込み\nそのまま\n運転士の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\n試走してから入れる\n事故なし・問題あり\nブレーキが効かない\n\nブレーキの指示が車体に届かない。事故やひやりにはならなかった\n\n人の問題\n運転士エラーに気づいて、足でブレーキを踏んで止めた\n企業の問題\n運行会社（あなた）点検を最低限にしていて、走る前に見つけられなかった\nメーカー自動運転の装置からブレーキの指示を車体に伝える、通信の設定に誤りがあった\n決まり・行政\n道路運送車両法後付けの自動運転の装置と、もとの車両の点検の範囲が分かれている\n製造物責任法センサーやソフトの作りに欠陥があればメーカーが問われ得る\nまだ決まっていないこと\n自動運転の装置と車体のどちらの不具合かを、誰が切り分けて責任を負うか\n課題地図の関連する課題\n#9 事故時の責任分界\n#10 暴走・誤動作の検知と停止設計\n#32 経年劣化・メンテ不足による事故\n設定を変えて見直す\n→\n同じ設定でもう一度\nこの回のレポートを見る\n\n数字は試作の仮の決まり。予測ではありません\n\n設定に戻る"
 },
 "brake|l4in": {
  "cfg": "バスの向き\n西から来て左折\n運行の形\nレベル4・車内に主任者\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置く\n植え込み\nそのまま\n車内の主任者の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\n試走してから入れる",
  "panel": "ブレーキが効かない\nバスの向き\n西から来て左折\n運行の形\nレベル4・車内に主任者\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置く\n植え込み\nそのまま\n車内の主任者の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\n試走してから入れる\n事故なし・問題あり\nブレーキが効かない\n\nブレーキの指示が車体に届かない。事故やひやりにはならなかった\n\n人の問題\n車内の主任者非常停止を押して止めた\n企業の問題\n運行会社（あなた）点検を最低限にしていて、走る前に見つけられなかった\nメーカー自動運転の装置からブレーキの指示を車体に伝える、通信の設定に誤りがあった\n決まり・行政\n道路運送車両法後付けの自動運転の装置と、もとの車両の点検の範囲が分かれている\n製造物責任法センサーやソフトの作りに欠陥があればメーカーが問われ得る\nまだ決まっていないこと\n自動運転の装置と車体のどちらの不具合かを、誰が切り分けて責任を負うか\n課題地図の関連する課題\n#9 事故時の責任分界\n#10 暴走・誤動作の検知と停止設計\n#20 自律レベルの定義不在\n#32 経年劣化・メンテ不足による事故\n設定を変えて見直す\n→\n前の回と比べる\n同じ設定でもう一度\nこの回のレポートを見る\n\n数字は試作の仮の決まり。予測ではありません\n\n設定に戻る"
 },
 "brake|l4r3": {
  "cfg": "バスの向き\n西から来て左折\n運行の形\nレベル4・遠隔監視3台\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置く\n植え込み\nそのまま\n遠隔監視者の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\n試走してから入れる\n通信が切れたとき\nその場で止まる",
  "panel": "ブレーキが効かない\nバスの向き\n西から来て左折\n運行の形\nレベル4・遠隔監視3台\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置く\n植え込み\nそのまま\n遠隔監視者の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\n試走してから入れる\n通信が切れたとき\nその場で止まる\nひやり\nブレーキが効かない\n\n西から来て左折するバスに、ふつうに渡る人が0.1m まで近づいた（バスは時速22km）\n\n人の問題\n遠隔監視者停止を指示したが、指示は車体に届かなかった\nふつうに渡る人スマホを見ていて、バスに気づくのが遅れた\n企業の問題\n運行会社（あなた）点検を最低限にしていて、走る前に見つけられなかった\nメーカー遠隔からの停止の指示も、壊れた装置と同じ道を通る作りだった\nメーカー自動運転の装置からブレーキの指示を車体に伝える、通信の設定に誤りがあった\n決まり・行政\n道路運送車両法後付けの自動運転の装置と、もとの車両の点検の範囲が分かれている\n道路交通法（特定自動運行）レベル4は公安委員会の許可を受けた運行。運行する会社と主任者に、決められた義務がある\n自動車損害賠償保障法けがをした人への賠償は、運送する会社（運行供用者）が負う、という整理が進んでいる\n製造物責任法センサーやソフトの作りに欠陥があればメーカーが問われ得る\n民事の過失歩行者の不注意は、賠償の割合を減らす事情として見られることがある\nまだ決まっていないこと\n遠隔から止める指示に、ふだんと別の道を用意しなくてよいか（基準なし）\n課題地図の関連する課題\n#4 人とロボットの共存安全基準\n#9 事故時の責任分界\n#10 暴走・誤動作の検知と停止設計\n#18 公道・公共空間の走行ルール\n#20 自律レベルの定義不在\n#27 テレオペレーターという新職種\n#32 経年劣化・メンテ不足による事故\n設定を変えて見直す\n→\n前の回と比べる\n同じ設定でもう一度\nこの回のレポートを見る\n\n数字は試作の仮の決まり。予測ではありません\n\n設定に戻る"
 },
 "steer|l2": {
  "cfg": "バスの向き\n東から来て右折\n運行の形\nレベル2・運転士\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n運転士の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\n試走してから入れる",
  "panel": "曲がりが遅れて歩道へ\nバスの向き\n東から来て右折\n運行の形\nレベル2・運転士\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n運転士の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\n試走してから入れる\n事故なし・問題あり\n曲がりが遅れて歩道へ\n\n曲がるときのハンドルの動きが遅れる。事故やひやりにはならなかった\n\n人の問題\n運転士ふくらみに気づいて、ハンドルで道へ戻した\n企業の問題\n運行会社（あなた）点検を最低限にしていて、ハンドルの遅れに気づけなかった\nメーカーバスは、自分が正しい道を走っていると判断していた\nメーカー曲がるときのハンドルの動きが遅れる不具合があった\n決まり・行政\n道路交通法レベル2では運転士がハンドルを持つ。直すのは運転士の義務になる\n製造物責任法センサーやソフトの作りに欠陥があればメーカーが問われ得る\nまだ決まっていないこと\n「自動運転」と呼ばれるバスで、運転士がどこまで直せればよいか\n課題地図の関連する課題\n#9 事故時の責任分界\n#10 暴走・誤動作の検知と停止設計\n#32 経年劣化・メンテ不足による事故\n設定を変えて見直す\n→\n同じ設定でもう一度\nこの回のレポートを見る\n\n数字は試作の仮の決まり。予測ではありません\n\n設定に戻る"
 },
 "steer|l4in": {
  "cfg": "バスの向き\n東から来て右折\n運行の形\nレベル4・車内に主任者\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n車内の主任者の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\n試走してから入れる",
  "panel": "曲がりが遅れて歩道へ\nバスの向き\n東から来て右折\n運行の形\nレベル4・車内に主任者\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n車内の主任者の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\n試走してから入れる\nひやり\n曲がりが遅れて歩道へ\n\n東から来て右折するバスが、縁石に乗り上げて歩道に入った（時速5km）\n\n人の問題\n車内の主任者ふくらみに気づいて非常停止を押した。車内にハンドルはなく、止めることしかできない\n企業の問題\n運行会社（あなた）点検を最低限にしていて、ハンドルの遅れに気づけなかった\nメーカーバスは、自分が正しい道を走っていると判断していた\nメーカー曲がるときのハンドルの動きが遅れる不具合があった\n決まり・行政\n道路交通法（特定自動運行）レベル4は公安委員会の許可を受けた運行。運行する会社と主任者に、決められた義務がある\n自動車損害賠償保障法けがをした人への賠償は、運送する会社（運行供用者）が負う、という整理が進んでいる\n製造物責任法センサーやソフトの作りに欠陥があればメーカーが問われ得る\nまだ決まっていないこと\nハンドルのない車内で、止める手段が非常停止だけでよいか\n課題地図の関連する課題\n#9 事故時の責任分界\n#10 暴走・誤動作の検知と停止設計\n#20 自律レベルの定義不在\n#32 経年劣化・メンテ不足による事故\n設定を変えて見直す\n→\n前の回と比べる\n同じ設定でもう一度\nこの回のレポートを見る\n\n数字は試作の仮の決まり。予測ではありません\n\n設定に戻る"
 },
 "steer|l4r3": {
  "cfg": "バスの向き\n東から来て右折\n運行の形\nレベル4・遠隔監視3台\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n遠隔監視者の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\n試走してから入れる\n通信が切れたとき\nその場で止まる",
  "panel": "曲がりが遅れて歩道へ\nバスの向き\n東から来て右折\n運行の形\nレベル4・遠隔監視3台\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n遠隔監視者の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\n試走してから入れる\n通信が切れたとき\nその場で止まる\n事故\n曲がりが遅れて歩道へ\n\n東から来て右折するバスが歩道に入り、立っていた人と接触した（時速9km）\n\n人の問題\n遠隔監視者映像でふくらみに気づくまでに時間がかかった（1人で3台を見ていた）\n歩道にいた人歩道に立っていただけで、落ち度はない\n企業の問題\n運行会社（あなた）点検を最低限にしていて、ハンドルの遅れに気づけなかった\n運行会社（あなた）遠隔監視者1人に3台を見させていた\nメーカーバスは、自分が正しい道を走っていると判断していた。外へふくらんだ先の人には、自動ブレーキがかからなかった\nメーカー曲がるときのハンドルの動きが遅れる不具合があった\n決まり・行政\n道路交通法（特定自動運行）レベル4は公安委員会の許可を受けた運行。運行する会社と主任者に、決められた義務がある\n自動車損害賠償保障法けがをした人への賠償は、運送する会社（運行供用者）が負う、という整理が進んでいる\n製造物責任法センサーやソフトの作りに欠陥があればメーカーが問われ得る\n事故の報告運行する会社は、事故を警察に報告する。事故を調べる国の仕組みは、権限を強める方向で検討中\nまだ決まっていないこと\nハンドルのない車内で、止める手段が非常停止だけでよいか\n課題地図の関連する課題\n#4 人とロボットの共存安全基準\n#9 事故時の責任分界\n#10 暴走・誤動作の検知と停止設計\n#18 公道・公共空間の走行ルール\n#20 自律レベルの定義不在\n#27 テレオペレーターという新職種\n#30 ロボット前提でない建築・都市\n#32 経年劣化・メンテ不足による事故\n設定を変えて見直す\n→\n前の回と比べる\n同じ設定でもう一度\nこの回のレポートを見る\n\n数字は試作の仮の決まり。予測ではありません\n\n設定に戻る"
 },
 "update|l2": {
  "cfg": "バスの向き\n西から来て左折\n運行の形\nレベル2・運転士\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n運転士の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\nそのまま入れる",
  "panel": "ソフト更新のあと、止まる位置がずれる\nバスの向き\n西から来て左折\n運行の形\nレベル2・運転士\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n運転士の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\nそのまま入れる\nひやり\nソフト更新のあと、止まる位置がずれる\n\n西から来て左折するバスに、ふつうに渡る人が0.8m まで近づいた（バスは時速9km）\n\n人の問題\n運転士「いつもの所で止まらない」と気づいて、ブレーキを踏んだ\nふつうに渡る人スマホを見ていて、バスに気づくのが遅れた\n企業の問題\n運行会社（あなた）ソフト更新を、試走せずにそのまま入れた\nメーカー更新で止まる位置が変わることを、運行会社に伝えていなかった\n決まり・行政\n道路運送車両法（ソフトウェアの更新）更新の中身は国に届け出る。現場の運行会社まで伝わる仕組みはない\n道路交通法レベル2では運転の主体は運転士。運転士の安全確認の義務が中心になる\n自動車損害賠償保障法けがをした人への賠償は、運送する会社（運行供用者）が負う、という整理が進んでいる\n製造物責任法センサーやソフトの作りに欠陥があればメーカーが問われ得る\n民事の過失歩行者の不注意は、賠償の割合を減らす事情として見られることがある\nまだ決まっていないこと\nソフトを更新したあと、直ったこと・変わったことを誰が確かめるか\n課題地図の関連する課題\n#4 人とロボットの共存安全基準\n#9 事故時の責任分界\n#13 学習で動きが変わるロボットの安全の確かめ直し\n#18 公道・公共空間の走行ルール\n設定を変えて見直す\n→\n同じ設定でもう一度\nこの回のレポートを見る\n\n数字は試作の仮の決まり。予測ではありません\n\n設定に戻る"
 },
 "update|l4in": {
  "cfg": "バスの向き\n西から来て左折\n運行の形\nレベル4・車内に主任者\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n車内の主任者の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\nそのまま入れる",
  "panel": "ソフト更新のあと、止まる位置がずれる\nバスの向き\n西から来て左折\n運行の形\nレベル4・車内に主任者\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n車内の主任者の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\nそのまま入れる\nひやり\nソフト更新のあと、止まる位置がずれる\n\n西から来て左折するバスに、ふつうに渡る人が0.8m まで近づいた（バスは時速9km）\n\n人の問題\n車内の主任者止まる位置の変化には気づけなかった（見ているのは周りの人）\nふつうに渡る人スマホを見ていて、バスに気づくのが遅れた\n企業の問題\n運行会社（あなた）ソフト更新を、試走せずにそのまま入れた\nメーカー更新で止まる位置が変わることを、運行会社に伝えていなかった\n決まり・行政\n道路運送車両法（ソフトウェアの更新）更新の中身は国に届け出る。現場の運行会社まで伝わる仕組みはない\n道路交通法（特定自動運行）レベル4は公安委員会の許可を受けた運行。運行する会社と主任者に、決められた義務がある\n自動車損害賠償保障法けがをした人への賠償は、運送する会社（運行供用者）が負う、という整理が進んでいる\n製造物責任法センサーやソフトの作りに欠陥があればメーカーが問われ得る\n民事の過失歩行者の不注意は、賠償の割合を減らす事情として見られることがある\nまだ決まっていないこと\nソフトを更新したあと、直ったこと・変わったことを誰が確かめるか\n課題地図の関連する課題\n#4 人とロボットの共存安全基準\n#9 事故時の責任分界\n#13 学習で動きが変わるロボットの安全の確かめ直し\n#18 公道・公共空間の走行ルール\n#20 自律レベルの定義不在\n設定を変えて見直す\n→\n前の回と比べる\n同じ設定でもう一度\nこの回のレポートを見る\n\n数字は試作の仮の決まり。予測ではありません\n\n設定に戻る"
 },
 "update|l4r3": {
  "cfg": "バスの向き\n西から来て左折\n運行の形\nレベル4・遠隔監視3台\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n遠隔監視者の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\nそのまま入れる\n通信が切れたとき\nその場で止まる",
  "panel": "ソフト更新のあと、止まる位置がずれる\nバスの向き\n西から来て左折\n運行の形\nレベル4・遠隔監視3台\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n遠隔監視者の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\nそのまま入れる\n通信が切れたとき\nその場で止まる\nひやり\nソフト更新のあと、止まる位置がずれる\n\n西から来て左折するバスに、ふつうに渡る人が0.8m まで近づいた（バスは時速9km）\n\n人の問題\n遠隔監視者止まる位置の変化には気づけなかった（見ているのは周りの人）\nふつうに渡る人スマホを見ていて、バスに気づくのが遅れた\n企業の問題\n運行会社（あなた）ソフト更新を、試走せずにそのまま入れた\nメーカー更新で止まる位置が変わることを、運行会社に伝えていなかった\n決まり・行政\n道路運送車両法（ソフトウェアの更新）更新の中身は国に届け出る。現場の運行会社まで伝わる仕組みはない\n道路交通法（特定自動運行）レベル4は公安委員会の許可を受けた運行。運行する会社と主任者に、決められた義務がある\n自動車損害賠償保障法けがをした人への賠償は、運送する会社（運行供用者）が負う、という整理が進んでいる\n製造物責任法センサーやソフトの作りに欠陥があればメーカーが問われ得る\n民事の過失歩行者の不注意は、賠償の割合を減らす事情として見られることがある\nまだ決まっていないこと\nソフトを更新したあと、直ったこと・変わったことを誰が確かめるか\n課題地図の関連する課題\n#4 人とロボットの共存安全基準\n#9 事故時の責任分界\n#13 学習で動きが変わるロボットの安全の確かめ直し\n#18 公道・公共空間の走行ルール\n#20 自律レベルの定義不在\n#27 テレオペレーターという新職種\n設定を変えて見直す\n→\n前の回と比べる\n同じ設定でもう一度\nこの回のレポートを見る\n\n数字は試作の仮の決まり。予測ではありません\n\n設定に戻る"
 },
 "comm|l2": {
  "cfg": "バスの向き\n東から来て右折\n運行の形\nレベル2・運転士\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n運転士の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\nそのまま入れる",
  "panel": "遠隔との通信が切れる\nバスの向き\n東から来て右折\n運行の形\nレベル2・運転士\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n運転士の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\nそのまま入れる\n事故なし・問題あり\n遠隔との通信が切れる\n\n遠隔との通信が切れる。事故やひやりにはならなかった\n\n人の問題\n運転士車内にいたので、通信が切れても運行は続いた\nまだ決まっていないこと\n通信が切れたことを、どこへ知らせる決まりにするか\n課題地図の関連する課題\n#9 事故時の責任分界\n#10 暴走・誤動作の検知と停止設計\n#39 通信インフラの遅延・帯域\n設定を変えて見直す\n→\n同じ設定でもう一度\nこの回のレポートを見る\n\n数字は試作の仮の決まり。予測ではありません\n\n設定に戻る"
 },
 "comm|l4in": {
  "cfg": "バスの向き\n東から来て右折\n運行の形\nレベル4・車内に主任者\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n車内の主任者の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\nそのまま入れる",
  "panel": "遠隔との通信が切れる\nバスの向き\n東から来て右折\n運行の形\nレベル4・車内に主任者\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n車内の主任者の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\nそのまま入れる\n事故なし・問題あり\n遠隔との通信が切れる\n\n遠隔との通信が切れる。事故やひやりにはならなかった\n\n人の問題\n車内の主任者車内にいたので、通信が切れても運行は続いた\nまだ決まっていないこと\n通信が切れたことを、どこへ知らせる決まりにするか\n課題地図の関連する課題\n#9 事故時の責任分界\n#10 暴走・誤動作の検知と停止設計\n#20 自律レベルの定義不在\n#39 通信インフラの遅延・帯域\n設定を変えて見直す\n→\n前の回と比べる\n同じ設定でもう一度\nこの回のレポートを見る\n\n数字は試作の仮の決まり。予測ではありません\n\n設定に戻る"
 },
 "comm|l4r3": {
  "cfg": "バスの向き\n東から来て右折\n運行の形\nレベル4・遠隔監視3台\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n遠隔監視者の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\nそのまま入れる\n通信が切れたとき\nその場で止まる",
  "panel": "遠隔との通信が切れる\nバスの向き\n東から来て右折\n運行の形\nレベル4・遠隔監視3台\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n遠隔監視者の休憩\nこまめに入れる\n点検・保守\n最低限\nソフト更新\nそのまま入れる\n通信が切れたとき\nその場で止まる\n事故なし・問題あり\n遠隔との通信が切れる\n\n通信が切れて、バスがその場で止まった（交差点の中）\n\n人の問題\nほかの車の運転者交差点の中で止まったバスに、道をふさがれた\n企業の問題\nメーカー通信が切れたら、その場で止まる作り\n運行会社（あなた）現場に駆けつける人を近くに置いていなかった（動かすまで10分）\n決まり・行政\n道路交通法（特定自動運行）運行できなくなったときは、現場に人を向かわせるなどの措置が決められている\nまだ決まっていないこと\n交差点の中で止まったとき、どれだけ早く現場に人が来るべきか（基準なし）\n課題地図の関連する課題\n#9 事故時の責任分界\n#10 暴走・誤動作の検知と停止設計\n#18 公道・公共空間の走行ルール\n#20 自律レベルの定義不在\n#27 テレオペレーターという新職種\n#30 ロボット前提でない建築・都市\n#39 通信インフラの遅延・帯域\n設定を変えて見直す\n→\n前の回と比べる\n同じ設定でもう一度\nこの回のレポートを見る\n\n数字は試作の仮の決まり。予測ではありません\n\n設定に戻る"
 }
}
```

### cap3.py（防いだ回と、通信が切れても走り続ける作りの回のパネルの文）

```python
# LOG539 の材料：防げた回（点検をこまめに・試走してから）と、通信が切れても走り続ける作りの回のパネルの文
import json
from playwright.sync_api import sync_playwright
res = {}
with sync_playwright() as p:
    b = p.chromium.launch(args=['--use-gl=swiftshader', '--enable-webgl', '--ignore-gpu-blocklist'])
    pg = b.new_page(viewport={'width': 1440, 'height': 900})
    pg.goto('http://localhost:8765/index.html'); pg.wait_for_timeout(2500)
    for sc, key, i in [('steer', 'maint', 0), ('update', 'update', 0), ('comm', 'commLoss', 1)]:
        pg.click(f'#scenes .sc[data-id="{sc}"]'); pg.click('#groups button[data-k="mode"][data-i="3"]')
        pg.click(f'#groups button[data-k="{key}"][data-i="{i}"]')
        pg.click('#run'); pg.click('#sceneSpeeds button[data-r="4"]'); pg.wait_for_selector('#sRep', timeout=120000); pg.wait_for_timeout(300)
        res[f'{sc}|l4r3|{key}={i}'] = pg.inner_text('#panel')
        pg.click('#sAgain'); pg.wait_for_timeout(300)
    json.dump(res, open('/home/claude/l539/fault_panels_extra.json', 'w'), ensure_ascii=False, indent=1)
    b.close()
```

### fault_panels_extra.json（cap3.py の出力）

```json
{
 "steer|l4r3|maint=0": "曲がりが遅れて歩道へ\nバスの向き\n東から来て右折\n運行の形\nレベル4・遠隔監視3台\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n遠隔監視者の休憩\nこまめに入れる\n点検・保守\nこまめに\nソフト更新\n試走してから入れる\n通信が切れたとき\nその場で止まる\n事故なし・問題あり\n曲がりが遅れて歩道へ\n\n曲がるときのハンドルの動きが遅れる。点検で見つかり、事故は起きなかった\n\n人の問題\n住民朝の便がなくなり、ほかの足を探すことになった\n企業の問題\n運行会社（あなた）点検をこまめにしていたので、ハンドルの遅れを走る前に見つけて直せた。その日の朝の2便は運休にした\nメーカー曲がるときのハンドルの動きが遅れる不具合があった\n決まり・行政\n製造物責任法センサーやソフトの作りに欠陥があればメーカーが問われ得る\nまだ決まっていないこと\nハンドルのない車内で、止める手段が非常停止だけでよいか\n課題地図の関連する課題\n#9 事故時の責任分界\n#10 暴走・誤動作の検知と停止設計\n#20 自律レベルの定義不在\n#27 テレオペレーターという新職種\n#29 保守・修理のエコシステム不在\n設定を変えて見直す\n→\n同じ設定でもう一度\nこの回のレポートを見る\n\n数字は試作の仮の決まり。予測ではありません\n\n設定に戻る",
 "update|l4r3|update=0": "ソフト更新のあと、止まる位置がずれる\nバスの向き\n西から来て左折\n運行の形\nレベル4・遠隔監視3台\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n遠隔監視者の休憩\nこまめに入れる\n点検・保守\nこまめに\nソフト更新\n試走してから入れる\n通信が切れたとき\nその場で止まる\n事故なし・問題あり\nソフト更新のあと、止まる位置がずれる\n\nソフト更新のあと、止まる位置がずれる。試走で見つかり、事故は起きなかった\n\n企業の問題\n運行会社（あなた）更新を試走してから入れたので、止まる位置のずれを見つけて戻せた\nメーカー更新で止まる位置が変わることを、運行会社に伝えていなかった\n決まり・行政\n道路運送車両法（ソフトウェアの更新）更新の中身は国に届け出る。現場の運行会社まで伝わる仕組みはない\n製造物責任法センサーやソフトの作りに欠陥があればメーカーが問われ得る\nまだ決まっていないこと\nソフトを更新したあと、直ったこと・変わったことを誰が確かめるか\n課題地図の関連する課題\n#9 事故時の責任分界\n#13 学習で動きが変わるロボットの安全の確かめ直し\n#20 自律レベルの定義不在\n#27 テレオペレーターという新職種\n設定を変えて見直す\n→\n同じ設定でもう一度\nこの回のレポートを見る\n\n数字は試作の仮の決まり。予測ではありません\n\n設定に戻る",
 "comm|l4r3|commLoss=1": "遠隔との通信が切れる\nバスの向き\n東から来て右折\n運行の形\nレベル4・遠隔監視3台\nセンサー\nふつう\n交差点の速さ\n10 km/時\n誘導員\n置かない\n植え込み\nそのまま\n遠隔監視者の休憩\nこまめに入れる\n点検・保守\nこまめに\nソフト更新\n試走してから入れる\n通信が切れたとき\n走り続ける\n事故なし・問題あり\n遠隔との通信が切れる\n\n遠隔との通信が切れる。事故やひやりにはならなかった\n\n企業の問題\nメーカー通信が切れても走り続ける作り。遠くから止められない時間ができた\n運行会社（あなた）この作りのバスで運行していた\n決まり・行政\n国の検討会通信が切れると止められない作りは、欠陥と見られ得るとされた\n製造物責任法センサーやソフトの作りに欠陥があればメーカーが問われ得る\nまだ決まっていないこと\n通信が切れたとき、バスがどう動くべきかの基準がない\n課題地図の関連する課題\n#9 事故時の責任分界\n#10 暴走・誤動作の検知と停止設計\n#20 自律レベルの定義不在\n#27 テレオペレーターという新職種\n#39 通信インフラの遅延・帯域\n設定を変えて見直す\n→\n同じ設定でもう一度\nこの回のレポートを見る\n\n数字は試作の仮の決まり。予測ではありません\n\n設定に戻る"
}
```

### cap2.py（相談の案内・吹き出し・1年の結果・事故のページ・トップの枠を撮る）

```python
# LOG539 の材料：比べた結果の相談パネル・吹き出し・1年の結果・事故のページ・TOP のバナー
from playwright.sync_api import sync_playwright
OUT = '/home/claude/l539/img/'
with sync_playwright() as p:
    b = p.chromium.launch(args=['--use-gl=swiftshader', '--enable-webgl', '--ignore-gpu-blocklist'])
    pg = b.new_page(viewport={'width': 1440, 'height': 900})
    errs = []; pg.on('pageerror', lambda e: errs.append(str(e)))
    pg.goto('http://localhost:8765/index.html'); pg.wait_for_timeout(2500)
    # 場面「見ている人の見落とし」（最初の場面）で事故 → 吹き出し
    pg.click('#run'); pg.click('#sceneSpeeds button[data-r="4"]'); pg.wait_for_selector('#sRep', timeout=120000); pg.wait_for_timeout(400)
    pg.screenshot(path=OUT + 'bubble.png')
    pg.evaluate("document.getElementById('bubble').style.display='none'")
    pg.click('#sAgain'); pg.click('#groups button[data-k="rest"][data-i="1"]'); pg.click('#run'); pg.wait_for_selector('#sCmp', timeout=120000)
    pg.click('#sCmp'); pg.wait_for_selector('.ctaP'); pg.wait_for_timeout(300)
    pg.screenshot(path=OUT + 'compare_top.png')
    pg.locator('.ctaP').scroll_into_view_if_needed(); pg.wait_for_timeout(300); pg.screenshot(path=OUT + 'compare_cta.png')
    # 1年回す（遠隔監視1台）
    pg.goto('http://localhost:8765/index.html'); pg.wait_for_timeout(2500)
    pg.click('#modeTabs button[data-m="year"]'); pg.click('#groups button[data-k="mode"][data-i="2"]'); pg.click('#run'); pg.wait_for_timeout(800); pg.click('#speeds button[data-s="skip"]')
    pg.wait_for_selector('#yRep', timeout=300000); pg.wait_for_timeout(400)
    if pg.is_visible('#accMore'): pg.click('#accMore')
    pg.wait_for_timeout(300); pg.screenshot(path=OUT + 'year.png', full_page=True)
    pg.locator('#result .acc').nth(3).click(); pg.wait_for_timeout(2500); pg.screenshot(path=OUT + 'accident.png')
    print(pg.inner_text('#facts'))
    # TOP のバナー（公開中のサイト）
    pg.goto('https://pixelstomotors.com/?p2m-notrack=1'); pg.wait_for_timeout(2500)
    pg.evaluate("document.querySelectorAll('[class*=toast],[class*=notice]').forEach(e=>e.remove())")
    el = pg.locator('#accident-sim'); el.scroll_into_view_if_needed(); pg.wait_for_timeout(800); el.screenshot(path=OUT + 'top_banner.png')
    print('errors', errs); b.close()
```

### shot_rep.py（レポートを見るボタンで、ファイルが保存されないことを確かめる）

```python
from playwright.sync_api import sync_playwright
with sync_playwright() as p:
    b=p.chromium.launch(args=['--use-gl=swiftshader','--enable-webgl','--ignore-gpu-blocklist'])
    pg=b.new_page(viewport={'width':1440,'height':900})
    errs=[]; pg.on('pageerror', lambda e: errs.append(str(e)))
    dls=[]; pg.on('download', lambda d: dls.append(d.suggested_filename))
    pg.goto('http://localhost:8765/index.html'); pg.wait_for_timeout(2500)
    pg.click('#run'); pg.click('#sceneSpeeds button[data-r="2"]')
    pg.wait_for_selector('#sRep', timeout=90000)
    pg.evaluate("document.getElementById('bubble').style.display='none'")
    pg.click('#sRep'); pg.wait_for_timeout(1200)
    pg.screenshot(path='rep_view.png')
    print('text', pg.inner_text('#sRep'), 'dl', dls, errs); b.close()
```

### shot_pdf.py（PDFで保存のボタンで、新しいタブが開くことを確かめる）

```python
from playwright.sync_api import sync_playwright
with sync_playwright() as p:
    b=p.chromium.launch(args=['--use-gl=swiftshader','--enable-webgl','--ignore-gpu-blocklist'])
    ctx=b.new_context(viewport={'width':1280,'height':800}); pg=ctx.new_page()
    errs=[]; pg.on('pageerror', lambda e: errs.append(str(e)))
    pg.goto('http://localhost:8765/index.html'); pg.wait_for_timeout(2500)
    pg.click('#run'); pg.click('#sceneSpeeds button[data-r="4"]')
    pg.wait_for_selector('#sRep', timeout=90000)
    pg.evaluate("document.getElementById('bubble').style.display='none'")
    pg.click('#sRep'); pg.wait_for_timeout(800)
    with ctx.expect_page() as np: pg.click('#rvPdf')
    w=np.value; w.wait_for_load_state(); w.wait_for_timeout(800)
    w.screenshot(path='pdf_tab.png'); w.pdf(path='rep.pdf') if False else None
    print(w.title(), errs); b.close()
```

### mk_site.py（試作の HTML から、サイトに置く版を作る。説明の情報と計測を足す）

```python
s=open('/home/claude/acc/index.html').read()
blk=open('/home/claude/acc/measure_block.html').read()
blk=blk.replace("ブラウザ版（/sim/serving-robot-3d）の使われ方の記録（2026-11-19）。","「事故が起きたら誰の責任？」（/sim/av-accident-responsibility）の使われ方の記録（2026-11-20。配膳ロボットのブラウザ版の記録をそのまま写した）。").replace("このページで押したものは、場所の名前を sim3d にする","このページで押したものは、場所の名前を sim にする").replace("'sim3d']","'sim']")
head_old='<title>事故が起きたら誰の責任？（試作）</title>'
desc='自動運転バスがT字路で人と接触したら、誰の責任か。運行の形（レベル2・レベル4・遠隔）、センサー、誘導員、点検、ソフト更新の確かめ方などを決めて同じ場面を見直し、人・企業・決まり（法律や制度）のどこに問題が移るかを確かめるブラウザのシミュレーション（試作）。法律上の答えは出さず、関係しそうな決まりとまだ決まっていないことを示す。'
s=s.replace(head_old, head_old+f'\n<meta name="description" content="{desc}">\n<link rel="canonical" href="https://pixelstomotors.com/sim/av-accident-responsibility">\n<meta property="og:title" content="事故が起きたら誰の責任？（試作）| Pixels to Motors">\n<meta property="og:description" content="{desc}">',1)
i=s.rindex('</body>'); s=s[:i]+blk+'\n'+s[i:]
open('/home/claude/p2m-site/public/sim/av-accident-responsibility.html','w').write(s)
```

### measure_block.html（サイトの計測。配膳ロボットのブラウザ版の記録を写したもの）

```html
<script>
// ブラウザ版（/sim/serving-robot-3d）の使われ方の記録（2026-11-19）。
// このページはサイトの共通の型（Base.astro）を通らないため、サイトの記録（src/components/SiteMeasure.astro）が入っていなかった。
// SiteMeasure と同じ形で /api/ev に送る（数え方・数える道具は同じ）。送るもの・送らないもの・送らない場合も SiteMeasure と同じ:
// - ?p2m-notrack=1 を付けて開いたブラウザ・「トラッキングしないで」の設定のブラウザでは送らない
// - 入力した内容・IP アドレス・ブラウザの種類・Cookie は送らない。番号はこの1回の表示のためだけに作る
// このページで押したものは、場所の名前を sim3d にする（worker/index.js の EV_AREAS にある）。
// 何を触ったかが分かるように、ボタンは「btn:グループ:文字」、店の選択は「sel:store=p1」、時間の棒は「sel:seek」と残す。
// SiteMeasure を直したときは、ここも合わせて直す。
(() => {
  const OPT = 'p2m-notrack';
  let off = false;
  try {
    const q = new URLSearchParams(location.search).get(OPT);
    if (q === '1') { localStorage.setItem(OPT, '1'); off = true; }
    if (q === '0') localStorage.removeItem(OPT);
    if (localStorage.getItem(OPT) === '1') off = true;
  } catch { /* 覚えられない環境では、その表示の判定だけ */ }
  if (navigator.doNotTrack === '1' || navigator.globalPrivacyControl === true) off = true;
  if (off) return;

  const AUTO_UA = /headless|lighthouse|bot\/|bot;|\bbot\b|crawl|spider|slurp|preview|phantom|puppeteer|playwright|selenium/i;
  const newId = () => { try { return crypto.randomUUID().replace(/-/g, '').slice(0, 12); } catch { return Math.random().toString(36).slice(2, 14); } };
  const origin = () => {
    try {
      if (!document.referrer) return { f: '', r: '' };
      const u = new URL(document.referrer);
      if (u.host === location.host) return { f: u.pathname.slice(0, 160), r: '' };
      return { f: '', r: u.hostname.slice(0, 80) };
    } catch { return { f: '', r: '' }; }
  };
  const utm = () => {
    try { const v = (new URLSearchParams(location.search).get('utm_source') || '').toLowerCase(); return /^[a-z0-9._-]{1,40}$/.test(v) ? v : ''; } catch { return ''; }
  };
  const fresh = (from) => {
    const o = origin();
    return {
      v: newId(), n: 0, p: location.pathname.slice(0, 160), f: from ?? o.f, r: from ? '' : o.r, us: from ? '' : utm(),
      w: window.innerWidth < 600 ? 'sp' : 'pc', s: 100, t: 0, c: [],
      d: 0, g: 0, cp: 0, vp: 0, fs: 0, fx: 0, fv: 0,
      u: 0, wd: navigator.webdriver ? 1 : 0, hl: AUTO_UA.test(navigator.userAgent || '') ? 1 : 0,
    };
  };
  let st = fresh();
  let dirty = true;
  let visibleSince = document.hidden ? 0 : Date.now();
  const touched = () => { if (!st.u) { st.u = 1; dirty = true; } };
  for (const ev of ['pointermove', 'pointerdown', 'touchstart', 'wheel', 'keydown']) document.addEventListener(ev, touched, { capture: true, passive: true });

  // 同じものを続けて押しても1件にする（記録は8件まで）
  const add = (target) => {
    target = target.slice(0, 100);
    const last = st.c[st.c.length - 1];
    if (last && last[0] === target) return;
    if (st.c.length < 8) { st.c.push([target, 'sim3d']); dirty = true; }
  };
  const textOf = (el) => (el.getAttribute('aria-label') || el.textContent || '').replace(/\s+/g, ' ').trim().slice(0, 24);

  document.addEventListener('click', (e) => {
    try {
      const el = e.target;
      if (!(el instanceof Element)) return;
      const link = el.closest('a[href]');
      if (link) {
        let target = '';
        try { const u = new URL(link.href, location.href); target = u.host !== location.host ? u.hostname : u.pathname + (u.search.includes('topic=') ? u.search : ''); } catch { target = '(読めないリンク)'; }
        add(target);
        return;
      }
      const btn = el.closest('button,[role=button],summary');
      if (btn) {
        const group = btn.parentElement && btn.parentElement.id ? btn.parentElement.id + ':' : '';
        add('btn:' + group + (btn.dataset.view || btn.id || textOf(btn) || btn.tagName.toLowerCase()));
      }
    } catch { /* 数え損ねても動きには影響させない */ }
  }, { capture: true, passive: true });
  document.addEventListener('change', (e) => {
    try {
      const el = e.target;
      if (!(el instanceof HTMLSelectElement || el instanceof HTMLInputElement)) return;
      add(el.type === 'range' ? 'sel:' + (el.id || 'range') : 'sel:' + (el.id || el.name || 'select') + '=' + String(el.value).slice(0, 20));
    } catch { /* 同上 */ }
  }, { capture: true, passive: true });

  const send = () => {
    if (visibleSince) { st.t += Math.round((Date.now() - visibleSince) / 1000); visibleSince = 0; }
    st.t = Math.min(st.t, 7200);
    if (!dirty) return;
    const body = JSON.stringify(st);
    try {
      if (!navigator.sendBeacon || !navigator.sendBeacon('/api/ev', new Blob([body], { type: 'text/plain' }))) {
        fetch('/api/ev', { method: 'POST', body, keepalive: true }).catch(() => {});
      }
    } catch { /* 送れなくても動きには影響させない */ }
    st.n++; dirty = false;
  };
  document.addEventListener('visibilitychange', () => { if (document.hidden) send(); else visibleSince = Date.now(); });
  window.addEventListener('pagehide', send);
  window.addEventListener('pageshow', (e) => { if (e.persisted) { st = fresh('(戻る)'); visibleSince = Date.now(); dirty = true; } });
})();
</script>
```

### AccidentSimBanner.astro（サイトのトップの、試作の入口の枠）

```astro
---
// 「事故が起きたら誰の責任？」（/sim/av-accident-responsibility・試作）への入口。TOP の配膳ロボットのブラウザ版（テスト版）のすぐ下（2026-11-20 エイイチの指示「TOPにバナーを設置」）
// 形はブラウザ版のテスト版（BrowserSimTest）にそろえた（2026-11-20 エイイチの指示「バナーデザインルールをブラウザで動かす（テスト版）に揃えて」）
const href = '/sim/av-accident-responsibility';
---
<section class="sec s-as" id="accident-sim" data-ev-area="top-browser-test"><div class="panel">
  <h2 class="sec-h">事故と責任のシミュレーション（試作）| Test</h2>
  <div class="as-grid">
    <div class="as-text">
      <p class="as-lead">事故が起きたら、誰の責任？</p>
      <p class="as-note">自動運転バスが交差点で人と接触したら、責任は誰にあるのか。運行の形・センサー・点検・ソフト更新の確かめ方を決めて同じ場面を見直すと、人・企業・決まり（法律や制度）のどこに問題が移るかを確かめられます。</p>
      <p class="as-k"><span class="as-tag">試作</span>まだのこと</p>
      <ul class="as-list">
        <li>数字は試作の仮の決まりで出していて、予測ではありません</li>
        <li>法律上の答えは出しません。関係しそうな決まりと、まだ決まっていないことを示します</li>
        <li>手動と自動の切り替えの場面、自転車・車・信号は、まだ入っていません</li>
      </ul>
      <a class="as-btn" href={href} target="_blank" rel="noopener" data-ev="TOP:事故責任シミュレーションを開く">試作を開く ↗</a>
      <div><a class="as-log" href="/record/autonomous-bus-accident-responsibility-shift-simulation" data-ev="TOP:事故責任シミュレーションの記録を開く">作り方と考え方の記録（LOG538） →</a></div>
    </div>
    <a class="as-img" href={href} target="_blank" rel="noopener" data-ev="TOP:事故責任シミュレーションを開く（画像）">
      <img src="/site/sim/accident-sim.webp" alt="シミュレーションの画面。T字路で左折した自動運転バスが歩行者と接触し、右のパネルに人の問題・企業の問題・決まりと行政の問題が並ぶ" loading="lazy" width="1920" height="973" />
    </a>
  </div>
</div></section>

<style>
  .s-as .as-grid { display: grid; grid-template-columns: minmax(0, 1fr) minmax(0, 1.25fr); gap: 48px; align-items: start; }
  .s-as .as-lead { margin: -12px 0 8px; font: 600 18px/28px var(--sans); color: var(--ink); }
  .s-as .as-note { margin: 0 0 20px; font: 400 14px/24px var(--sans); color: var(--ink-2); }
  .s-as .as-k { margin: 0 0 6px; font: 600 14px/22px var(--sans); color: var(--ink); }
  .s-as .as-tag { display: inline-block; margin-right: 8px; padding: 1px 8px; border-radius: 4px; background: #ecebe7; color: #555; font: 600 12px/20px var(--sans); }
  .s-as .as-list { margin: 0 0 24px; padding-left: 1.2em; font: 400 14px/26px var(--sans); color: var(--ink-2); }
  .s-as .as-btn { display: inline-flex; align-items: center; gap: 6px; padding: 12px 20px; border-radius: 8px; background: var(--ink, #242424); color: #fff; font: 600 14px/20px var(--sans); }
  .s-as .as-btn:hover { opacity: .85; }
  .s-as .as-log { display: inline-block; margin-top: 20px; font: 500 14px/22px var(--sans); color: var(--ink); }
  .s-as .as-log:hover { text-decoration: underline; }
  .s-as .as-img { display: block; border-radius: 8px; overflow: hidden; background: #eceef2; }
  .s-as .as-img img { display: block; width: 100%; height: auto; }
  .s-as .as-img:hover img { opacity: .92; }
  @media (max-width: 1023px) { .s-as .as-grid { grid-template-columns: minmax(0, 1fr); gap: 24px; } .s-as .as-img { order: -1; } }
</style>
```

### index.astro の差分（トップに入口を置いた）

```diff
commit 4c40cb255d47b90538033534defd8e88a11fa41c
Author: Claude <noreply@anthropic.com>
Date:   Fri Nov 20 19:51:00 2026 +0900

    TOP に「事故が起きたら誰の責任？」（試作）のバナーを置き、/sim/av-accident-responsibility を今の版に入れ替え
    
    - 置くのは配膳ロボットのブラウザ版（テスト版）のすぐ下。形は課題地図のバナーにそろえた（文と1つのボタン、右に画面）
    - シミュレーションは止める手段の通り道・動作不良4場面・記録から作る説明・課題地図へのリンク・見る人向けのレポート・相談の案内を入れた版
    - 1年回した結果で、事故の30秒の画面の3Dがずれていたのを直した。事故を全部見られるようにした（残りの件数も見る）
    - これまでのできごとの一覧で「運行会社（あなた）」の印が黒く塗りつぶされていたのを直した
    - サイトの記録（/api/ev）を配膳ロボットのブラウザ版と同じ形で入れた（場所の名前は sim）
    
    Co-Authored-By: Claude Opus 5.5 <noreply@anthropic.com>
    Claude-Session: https://claude.ai/code/session_01LevEXVdk8k7TmnpVhWBx88

diff --git a/src/pages/index.astro b/src/pages/index.astro
index b05662e..474555c 100644
--- a/src/pages/index.astro
+++ b/src/pages/index.astro
@@ -14,6 +14,7 @@ import OneYearBanner from '../components/OneYearBanner.astro';
 import IssuesBanner from '../components/IssuesBanner.astro';
 import TopAiGuide from '../components/TopAiGuide.astro';
 import BrowserSimTest from '../components/BrowserSimTest.astro';
+import AccidentSimBanner from '../components/AccidentSimBanner.astro';
 import SimScenes from '../components/SimScenes.astro';
 import { SERIES_CARDS } from '../lib/seriesCards';
 
@@ -106,6 +107,12 @@ const jsonLd = [
   <!-- 配膳ロボットのブラウザ版（テスト版）への入口。FV のすぐ下・解説動画の前（2026-11-14 エイイチの指示「なるべく上の方」）。中身は /series8 と同じ部品 -->
   <BrowserSimTest place="top" />
 
+  <!-- 「事故が起きたら誰の責任？」（試作）への入口。配膳ロボットのブラウザ版のすぐ下（2026-11-20 エイイチの指示「TOPにバナーを設置」） -->
+  <section class="sec"><div class="panel">
+    <h2 class="sec-h">事故と責任のシミュレーション（試作）| Test</h2>
+    <AccidentSimBanner />
+  </div></section>
+
   <!-- 3Dで見る現場の場面（2026-11-15 エイイチの指示「TOPにもこのセクションを追加」）。中身は /series8 と同じ部品。ブラウザ版のテスト版の次 -->
   <SimScenes place="top" />
 
```

### BrowserSimTest.astro と index.astro の差分（配膳ロボットの枠の見出しと、入口の枠のそろえ）

```diff
commit 73a91b6f688c65c0fdc32e45e2b49054978fb10e
Author: Claude <noreply@anthropic.com>
Date:   Fri Nov 20 20:03:03 2026 +0900

    TOPの事故シミュレーションのバナーをテスト版の形に揃え、配膳の見出しを改め、リンクのマウスオーバーを黒に
    
    Co-Authored-By: Claude Opus 5.5 <noreply@anthropic.com>
    Claude-Session: https://claude.ai/code/session_01LevEXVdk8k7TmnpVhWBx88

diff --git a/src/components/BrowserSimTest.astro b/src/components/BrowserSimTest.astro
index df5a16f..fad6600 100644
--- a/src/components/BrowserSimTest.astro
+++ b/src/components/BrowserSimTest.astro
@@ -2,13 +2,14 @@
 // サービスロボット導入シミュレーション（/series8）の「ブラウザで動かす（テスト版）」（2026-11-14・LOG506）
 // 配膳ロボットのブラウザ版（/sim/serving-robot-3d）への入口。テスト版なので、入口はこの1か所だけ（試算・LP・トップには置かない）。
 // 試算・Unity と答え合わせが済んだら、試算の「平面図／Unity で動かすと」の隣に移す（住所に条件を付けて開ける作りは入れてある）。
+// TOP では、事故と責任のシミュレーションと並ぶので、見出しを「配膳ロボットのシミュレーション（テスト版）」にする（2026-11-20 エイイチの指示）。/series8 ではこれまでどおり
 // TOP にも置く（2026-11-14 エイイチの指示「TOPにも置くようにしてください。なるべく上の方」）。FV のすぐ下・解説動画の前。押された数を分けて数えるため、place で data-ev の頭を変える
 const { place = 'series8' } = Astro.props as { place?: 'series8' | 'top' };
 const href = '/sim/serving-robot-3d';
 const ev = (t: string) => (place === 'top' ? `TOP:${t}` : t);
 ---
 <section class="sec s-bt" id="browser-test" data-ev-area={place === 'top' ? 'top-browser-test' : 'browser-test'}><div class="panel">
-  <h2 class="sec-h">ブラウザで動かす（テスト版）| Test</h2>
+  <h2 class="sec-h">{place === 'top' ? '配膳ロボットのシミュレーション（テスト版）| Test' : 'ブラウザで動かす（テスト版）| Test'}</h2>
   <div class="bt-grid">
     <div class="bt-text">
       <p class="bt-lead">配膳ロボットの店を、ブラウザだけで動かす</p>
diff --git a/src/pages/index.astro b/src/pages/index.astro
index 474555c..e74d52d 100644
--- a/src/pages/index.astro
+++ b/src/pages/index.astro
@@ -108,10 +108,7 @@ const jsonLd = [
   <BrowserSimTest place="top" />
 
   <!-- 「事故が起きたら誰の責任？」（試作）への入口。配膳ロボットのブラウザ版のすぐ下（2026-11-20 エイイチの指示「TOPにバナーを設置」） -->
-  <section class="sec"><div class="panel">
-    <h2 class="sec-h">事故と責任のシミュレーション（試作）| Test</h2>
-    <AccidentSimBanner />
-  </div></section>
+  <AccidentSimBanner />
 
   <!-- 3Dで見る現場の場面（2026-11-15 エイイチの指示「TOPにもこのセクションを追加」）。中身は /series8 と同じ部品。ブラウザ版のテスト版の次 -->
   <SimScenes place="top" />
```

### cap_thumb.py（サムネイルの素材を撮る）

```python
# LOG539 のサムネイルの素材：動作不良の場面の終わりを、3Dだけ 1920×1080 で撮る（パネル・ボタン・吹き出しを隠す）
from playwright.sync_api import sync_playwright
OUT = '/home/claude/l539/thumb_data/'
HIDE = "#panel,.card{display:none!important}"
JOBS = [('steer', 3, ['iso', 'top', 'follow', 'opp']), ('comm', 3, ['iso', 'top']), ('brake', 3, ['iso', 'follow'])]
with sync_playwright() as p:
    b = p.chromium.launch(args=['--use-gl=swiftshader', '--enable-webgl', '--ignore-gpu-blocklist'])
    pg = b.new_page(viewport={'width': 1920, 'height': 1080})
    pg.goto('http://localhost:8765/index.html'); pg.wait_for_timeout(2500)
    for sc, mi, views in JOBS:
        pg.click(f'#scenes .sc[data-id="{sc}"]'); pg.click(f'#groups button[data-k="mode"][data-i="{mi}"]')
        pg.click('#run'); pg.click('#sceneSpeeds button[data-r="4"]'); pg.wait_for_selector('#sRep', timeout=120000); pg.wait_for_timeout(300)
        for v in views:
            pg.evaluate(f"document.querySelector('#viewBtns button[data-v=\"{v}\"]').click()"); pg.wait_for_timeout(300)
            pg.add_style_tag(content=HIDE); pg.wait_for_timeout(700)
            pg.screenshot(path=f'{OUT}{sc}_{v}.png')
            pg.evaluate("document.querySelectorAll('style').forEach(s=>{if(s.textContent.includes('#panel,.card{display:none'))s.remove()})"); pg.wait_for_timeout(300)
        pg.click('#sAgain'); pg.wait_for_timeout(300)
        print(sc, flush=True)
    b.close()
```

### make.py（このシリーズの記事サムネイル。LOG539 の分を足した）

```python
"""フィジカルAIの社会実装シミュレーション（/series9）の記事サムネイルを作る（2026-11-20・LOG538 から）。
ブラウザで動かすシミュレーション（three.js）の3Dだけを撮ったコマを主役にする。文字は入れない。
地は TOP のカードと同じ明るい灰色（#eceef2）。three.js の背景（#eceef1）はほぼ同じ色なので置き換えない。

素材は Playwright で 1920×1080 に撮った3Dのコマ（パネル・ボタン・吹き出しを隠したもの）。
置き場所は iCloud の「フィジカルAIの社会実装シミュレーション/thumb_data/」。Mac 連携で写してから動かす。
  SRC=<素材のフォルダ>/ python3 make.py [LOG番号 ...]   # out/LOG{N}.png（1920×1080）と、public/thumbs/ の webp・HTML
並べ方は回ごとに変え、一覧で同じ形が続かないようにする。
"""
import os, sys
from PIL import Image

D = os.environ.get('SRC', '/mnt/user-data/uploads/PixelstoMotors/デジタルツイン学習R2R2R/フィジカルAIの社会実装シミュレーション/thumb_data/')
W, H, G = 1920, 1080, 14
LIGHT = (236, 238, 242)
HERE = os.path.dirname(os.path.abspath(__file__))
SITE = os.path.dirname(os.path.dirname(HERE))
os.makedirs(f'{HERE}/out', exist_ok=True)
HTML = '''<!DOCTYPE html>
<!-- フィジカルAIの社会実装シミュレーションのサムネイル。画像は tools/social_sim_thumbs/make.py で作る（2026-11-20） -->
<html lang="ja"><head><meta charset="UTF-8"><meta name="viewport" content="width=device-width, initial-scale=1.0">
<style>*{{margin:0;padding:0}}html,body{{background:#eceef2;height:100%;overflow:hidden}}img{{display:block;width:100%;height:100%;object-fit:cover}}</style>
</head><body><img src="img/LOG{n}.webp" alt=""></body></html>
'''


def part(spec, w, h):
    """spec = (素材名, 中心x, 中心y, 切り出す幅の割合)。中心は 0〜1"""
    name, fx, fy, z = spec
    im = Image.open(D + name + '.png').convert('RGB')
    cw = im.width * z; ch = cw * h / w
    x0 = min(max(0, im.width * fx - cw / 2), im.width - cw); y0 = min(max(0, im.height * fy - ch / 2), im.height - ch)
    return im.crop((int(x0), int(y0), int(x0 + cw), int(y0 + ch))).resize((w, h), Image.LANCZOS)


def mosaic(n, big, a, b, r=.6):
    """左に大1・右に小2"""
    out = Image.new('RGB', (W, H), LIGHT)
    bw = int((W - G) * r); sw = W - G - bw; sh = (H - G) // 2
    out.paste(part(big, bw, H), (0, 0))
    out.paste(part(a, sw, sh), (bw + G, 0))
    out.paste(part(b, sw, H - G - sh), (bw + G, sh + G))
    save(n, out)


def band(n, left, mid, right, r=.5):
    """3列。左に大1、中と右に縦長を1つずつ"""
    out = Image.new('RGB', (W, H), LIGHT)
    lw = int((W - 2 * G) * r); cw = (W - 2 * G - lw) // 2; rw = W - 2 * G - lw - cw
    out.paste(part(left, lw, H), (0, 0))
    out.paste(part(mid, cw, H), (lw + G, 0))
    out.paste(part(right, rw, H), (lw + cw + 2 * G, 0))
    save(n, out)


def save(n, out):
    out.save(f'{HERE}/out/LOG{n}.png')
    os.makedirs(f'{SITE}/public/thumbs/img', exist_ok=True)
    out.save(f'{SITE}/public/thumbs/img/LOG{n}.webp', quality=86)
    open(f'{SITE}/public/thumbs/LOG{n}.html', 'w').write(HTML.format(n=n))


JOBS = {
    # 自動運転バス×T字路の試作を作った回。左＝西から来て左折するバスが、スマホを見て渡る人と接触した所（斜め上・遠隔監視3台）、
    # 右上＝東から来て右折するバスの前の人（真上）、右下＝斜めに渡る人をバスの後ろから見た所
    538: lambda n: mosaic(n, ('miss_iso', .49, .43, .48), ('right_top', .5, .37, .5), ('diag_follow', .6, .62, .6), r=.6),
    # バスの動作不良を足した回（3列）。左＝曲がりが遅れて歩道の人と接触したバスを後ろから、
    # 中＝通信が切れて交差点の中で止まったバス、右＝同じ接触を真上から
    539: lambda n: band(n, ('steer_follow', .42, .55, .46), ('comm_iso', .49, .6, .22), ('steer_top', .45, .42, .2), r=.5),
}

if __name__ == '__main__':
    for n in [int(x) for x in sys.argv[1:]] or list(JOBS):
        JOBS[n](n); print(n)
```

### check_auto_line.py（自動再生で、何回目かの行が消えないかを確かめる）

```python
from playwright.sync_api import sync_playwright
with sync_playwright() as p:
    b=p.chromium.launch(args=['--use-gl=swiftshader','--enable-webgl','--ignore-gpu-blocklist'])
    pg=b.new_page(viewport={'width':1440,'height':900}); errs=[]; pg.on('pageerror',lambda e:errs.append(str(e)))
    pg.goto('http://localhost:8765/index.html'); pg.wait_for_timeout(2500)
    pg.click('#scenes .sc[data-id="brake"]'); pg.click('#groups button[data-k="mode"][data-i="3"]')
    pg.click('#autoRun'); pg.click('#sceneSpeeds button[data-r="4"]')
    seen=set(); missing=0
    for i in range(80):
        pg.wait_for_timeout(250)
        t=pg.inner_text('#incident') if pg.locator('#incident').count() else ''
        if '/' in t[:12]: seen.add(t[:8])
        elif t.strip(): missing+=1
    pg.locator('#top .card, #play .card').first.screenshot(path='/tmp/seg.png') if False else None
    pg.screenshot(path='/tmp/auto.png', clip={'x':0,'y':0,'width':560,'height':200})
    print('lines', sorted(seen)[:6], 'without line', missing, errs); b.close()
```

### check_year_result.py（1年を続けて回し、毎回結果の画面に切り替わるかを確かめる）

```python
from playwright.sync_api import sync_playwright
with sync_playwright() as p:
    b=p.chromium.launch(args=['--use-gl=swiftshader','--enable-webgl','--ignore-gpu-blocklist'])
    pg=b.new_page(viewport={'width':1440,'height':900}); errs=[]; pg.on('pageerror',lambda e:errs.append(str(e)+' '+(e.stack or '')[:800]))
    pg.goto('http://localhost:8765/site_copy.html?p2m-notrack=1'); pg.wait_for_timeout(3000)
    pg.click('#modeTabs button[data-m="year"]')
    for k,i in [('mode',3),('speed',2),('maint',1),('commLoss',1)]: pg.click(f'#groups button[data-k="{k}"][data-i="{i}"]')
    for n in range(12):
        pg.click('#run'); pg.wait_for_timeout(300); pg.click('#speeds button[data-s="skip"]')
        try:
            pg.wait_for_selector('#yRep', timeout=60000); print(n, pg.inner_text('#sAcc'), pg.inner_text('#sNear'), flush=True)
            pg.click('#again'); pg.wait_for_timeout(300)
        except Exception: print(n,'NO RESULT', pg.inner_text('#date'), pg.inner_text('#sAcc'), pg.inner_text('#sNear')); break
    print(errs[:3]); b.close()
```

#### check_year_result.py の出力（回・事故の件数・ひやりの回数）

```text
0 21 29
1 32 33
2 19 32
3 26 31
4 29 28
5 31 39
6 30 39
7 24 31
8 45 25
9 32 36
10 22 30
11 27 36
[]
```

### 自動再生の行と速さのボタンを直した差分

```diff
commit 42b1dd39cea22ad91a64b459e7609501682e77d0
Author: Claude <noreply@anthropic.com>
Date:   Fri Nov 20 21:09:53 2026 +0900

    事故シミュレーション：自動再生で何回目かの行が消えたり出たりするのを直し、速さのボタンを枠いっぱいに並べた
    
    Co-Authored-By: Claude Opus 5.5 <noreply@anthropic.com>
    Claude-Session: https://claude.ai/code/session_01LevEXVdk8k7TmnpVhWBx88

diff --git a/public/sim/av-accident-responsibility.html b/public/sim/av-accident-responsibility.html
index ceb4ec1..56ce342 100644
--- a/public/sim/av-accident-responsibility.html
+++ b/public/sim/av-accident-responsibility.html
@@ -31,6 +31,7 @@ button{font:inherit;color:inherit}
 .seg{display:flex;gap:4px;background:#f0f0f0;border-radius:8px;padding:3px;margin-top:8px}
 .seg button{border:0;border-radius:6px;background:transparent;padding:6px 10px;font-size:12px;cursor:pointer}
 .seg button.on{background:#111;color:#fff}
+#sceneSpeeds button,#speeds button{flex:1 1 auto;white-space:nowrap}
 #stats{left:16px;right:16px;bottom:16px;display:none;grid-template-columns:repeat(4,minmax(0,1fr));gap:12px}
 .st span{display:block;font-size:12px;color:var(--sub)}.st b{font-size:26px;font-weight:600}.st i{font-style:normal;font-size:13px;margin-left:3px}
 #views{right:16px;top:16px;padding:8px;display:flex;flex-direction:column;gap:6px;align-items:flex-end}
@@ -1324,7 +1325,8 @@ function collapseIncident() {
 function showIncident(kind, f, p) {
   const key = p.seed + ':' + kind + ':' + (p.runId || ''); if (incShown === key) return; incShown = key;
   const ex = explain(f, p.cfg || year.cfg, kind);
-  if (p.scene) { $('#incident').innerHTML = incCard(kind, ex, p.scene.title, ''); return; }
+  // 自動再生のときは、何回目かの行とこれまでの回を消さず、その下の枠にだけ出す（行がついたり消えたりしないように）
+  if (p.scene) { const box = auto && document.getElementById('autoNow') ? document.getElementById('autoNow') : $('#incident'); box.innerHTML = incCard(kind, ex, p.scene.title, ''); return; }
   $('#incident').innerHTML = incCard(kind, ex, `${dateOf(p.day)} ${timeOf(p.pass)}`, kind === 'hit' ? '1年が終わったら、この事故で誰にどれだけ責任があるかを考えます' : '');
   incLog.unshift({ kind, t: `${dateOf(p.day)} ${timeOf(p.pass)}`, s: ex.causes[0], ex }); incLog = incLog.slice(0, 8); incOpen = true;
   drawIncLog();
```

### 手前の角を平屋の店と駐車場にした差分

```diff
commit 68e359a325cfe8ff26c3cd28d01d165e3bfef7e3
Author: Claude <noreply@anthropic.com>
Date:   Fri Nov 20 21:24:16 2026 +0900

    事故シミュレーション：手前の低い塊を、左は平屋の店（高さ3.6m・道に向いたガラスと看板）、右は駐車場にした（右の角の建物の当たりを外した。結果は前と同じ）
    
    Co-Authored-By: Claude Opus 5.5 <noreply@anthropic.com>
    Claude-Session: https://claude.ai/code/session_01LevEXVdk8k7TmnpVhWBx88

diff --git a/public/sim/av-accident-responsibility.html b/public/sim/av-accident-responsibility.html
index 56ce342..aaa5133 100644
--- a/public/sim/av-accident-responsibility.html
+++ b/public/sim/av-accident-responsibility.html
@@ -242,7 +242,8 @@ export const PARAMS = {
   faultRate: { brake: [1 / 60000, 1 / 6000], steer: [1 / 60000, 1 / 6000], update: [1 / 30000, 1 / 3000], comm: 1 / 4000 } // [こまめ／最低限] [試走／そのまま]
 };
 // 建物（上から見た長方形）：[xmin, xmax, zmin, zmax]
-export const BUILDINGS = [[-23, -7, -17.5, -8.5], [8.5, 21.5, -19, -9], [-23, -7, 9, 15], [7, 23, 9, 15]];
+// 手前（南側）右の角は駐車場にしたので、建物の当たりは3つ（2026-11-20。外しても、まわりの人の場面・故障の場面・1年の結果は前と同じだった）
+export const BUILDINGS = [[-23, -7, -17.5, -8.5], [8.5, 21.5, -19, -9], [-23, -7, 9, 15]];
 // 車道かどうか（それ以外は歩道や縁石の外）
 const onRoad = (x, z) => Math.abs(z) < 3.5 || (Math.abs(x) < 3 && z < -3.5);
 // その向きでバスが「止まる位置の40m手前」を通る時刻（その手前は時速35kmで一定に走るので、計算で決まる）
@@ -800,7 +801,13 @@ const scene = (() => {
   for (let x = -96; x < 96; x += 4) if (Math.abs(x) > 5) box(2, 0.17, 0.15, '#f2f2f2', x, 0, 0);
   for (let x = -2.7; x <= 2.8; x += 0.9) box(0.45, 0.18, 2.8, '#ffffff', x, 0, -5.0);
   box(16, 2.6, 9, '#9aa0a8', -15, 0, -13, true); box(13, 2.2, 10, '#a3a8af', 15, 0, -14, true);
-  box(16, 1.2, 6, '#b3b7bd', -15, 0, 12, true); box(16, 1.2, 6, '#b3b7bd', 15, 0, 12, true);
+  // 手前（南側）の角は、左が平屋の店、右が駐車場（2026-11-20 エイイチの指示。高さ1.2mの塊は建物に見えなかったため）
+  // 右の角はカメラ（斜め上）と交差点の間にあるので、高いものを置かず駐車場にする
+  box(16, 3.6, 6, '#b3b7bd', -15, 0, 12, true); box(16.4, 0.25, 6.4, '#9ea3aa', -15, 3.6, 12, true); // 平屋の店と屋根のふち
+  box(13, 1.9, 0.06, '#3c4652', -15, 0.35, 8.97); box(13, 0.5, 0.06, '#e8e4dc', -15, 2.55, 8.97); // 道に向いたガラスと看板の帯
+  box(16, 0.04, 6, '#8d9199', 15, 0.08, 12); // 駐車場の舗装
+  for (let i = 0; i <= 6; i++) box(0.12, 0.05, 4.2, '#f2f2f2', 8.6 + i * 2.5, 0.09, 12.6); // 区画の白線
+  for (let i = 0; i < 6; i++) box(1.4, 0.18, 0.2, '#c9c6bf', 9.85 + i * 2.5, 0.09, 14.4); // 車止め
   const hedge = new THREE.Group(); for (const h of E.HEDGES) { const m = new THREE.Mesh(new THREE.BoxGeometry(h[1] - h[0], 1.3, h[3] - h[2]), M('#6f9a5a')); m.position.set((h[0] + h[1]) / 2, 0.8, (h[2] + h[3]) / 2); m.castShadow = true; hedge.add(m); } s.add(hedge);
   // バス
   const bus = new THREE.Group();
```

### AccidentSimIssueBanner.astro（課題ページの、試作へのバナー）

```astro
---
// 課題地図の課題ページから、「事故が起きたら誰の責任？」（試作のシミュレーション）へつなぐバナー（2026-11-20 エイイチの指示「上の7ページに置く」）
// シミュレーションの結果画面に「関連する課題」として出している課題のうち、確かめられることが重なる7つにだけ出す。
// 課題の本文（Markdown）は週1回 AI が更新するので、本文には書かず、ページの作り（ここ）で出す。
// 形は、記事の中の配膳ロボットのバナー（art-bn-light）にそろえた明るい面。押すと新しいタブでシミュレーションを開く。
const { slug } = Astro.props as { slug: string };
const TEXT: Record<string, string> = {
  'liability-demarcation': '運行の形をレベル2の運転士から遠隔監視に変えると、問題として挙がる相手が運転士からメーカー・運行会社へ移るのを、ブラウザで確かめられます',
  'failsafe-stop-design': 'ブレーキの指示が車体に届かない故障で、遠隔からの停止の指示も届かなくなる様子を、運行の形ごとに確かめられます',
  'teleoperator-profession': '遠隔監視者1人が1台を見るか3台を見るかで、危ないことに気づくまでの時間と、問われる相手が変わるのを確かめられます',
  'autonomy-level-definition': 'レベル2・レベル4（車内に主任者）・レベル4（遠隔）で、バスを止められる手段と、問題になる相手が変わるのを確かめられます',
  'aging-fleet-maintenance': '点検を最低限にすると故障が残って事故に、こまめにすると走る前に見つかって運休に。問題の中身が移るのを確かめられます',
  'network-latency-bandwidth': '遠隔との通信が切れたとき、その場で止まる作りか走り続ける作りかで、出てくる問題が変わるのを確かめられます',
  'learned-behavior-safety-revalidation': 'ソフト更新のあと、自動運転バスの止まる位置がずれる場面を、試走してから入れるか、そのまま入れるかで比べられます',
};
const text = TEXT[slug];
const href = '/sim/av-accident-responsibility';
---
{text && (
  <a class="asb" href={href} target="_blank" rel="noopener" data-ev={`課題地図:${slug}:事故責任シミュレーションを開く`}>
    <span class="asb-img"><img src="/site/sim/accident-sim.webp" alt="自動運転バスがT字路で人と接触した場面と、右に人・企業・決まりの問題が並ぶシミュレーションの画面" width="1920" height="973" loading="lazy" /></span>
    <span class="asb-text">
      <span class="asb-label">試して確かめる（試作）</span>
      <span class="asb-title">事故が起きたら誰の責任？ 自動運転バスのシミュレーション</span>
      <span class="asb-sub">{text}</span>
    </span>
    <i class="ms asb-go" aria-hidden="true">arrow_forward</i>
  </a>
)}
<style>
  .asb { display: grid; grid-template-columns: auto minmax(0, 1fr) auto; align-items: center; gap: 12px 20px; margin: 24px 0 8px; padding: 18px 20px;
    border-radius: 8px; background: #eceef1; color: #121418; text-decoration: none; box-shadow: 0 8px 16px rgba(0,0,0,.08); transition: box-shadow .15s; }
  .asb:hover { box-shadow: 0 8px 24px rgba(0,0,0,.16); } /* 課題のカード（IssueCard）と同じ、押せる物の影の変わり方 */
  .asb-img { display: block; width: 150px; overflow: hidden; border-radius: 4px; }
  .asb-img img { display: block; width: 100%; height: auto; transition: transform .6s ease; }
  .asb:hover .asb-img img { transform: scale(1.04); }
  .asb-text { display: grid; gap: 2px; min-width: 0; word-break: auto-phrase; }
  .asb-label { font: 700 11px/16px var(--sans, sans-serif); color: #5c616b; letter-spacing: .08em; }
  .asb-title { font: 900 15px/1.5 var(--sans, sans-serif); color: #121418; }
  .asb-sub { font: 400 12px/1.6 var(--sans, sans-serif); color: #4a4f58; }
  .asb-go { display: inline-grid; place-items: center; width: 36px; height: 36px; border-radius: 4px; background: #f2600c; color: #fff; font-size: 18px; transition: background .15s, color .15s; }
  .asb:hover .asb-go { background: #121418; color: #fff; }
  @media (max-width: 479px) {
    .asb { grid-template-columns: minmax(0, 1fr) auto; }
    .asb-img { grid-column: 1 / -1; width: 100%; }
  }
</style>
```

### 課題ページにバナーを置いた差分

```diff
commit 4198c790e5441671cc2b4bf147fc9eddfb039456
Author: Claude <noreply@anthropic.com>
Date:   Fri Nov 20 21:50:05 2026 +0900

    課題地図：関連する7つの課題ページに「事故が起きたら誰の責任？」（試作）へのバナーを置いた
    
    Co-Authored-By: Claude Opus 5.5 <noreply@anthropic.com>
    Claude-Session: https://claude.ai/code/session_01LevEXVdk8k7TmnpVhWBx88

diff --git a/src/pages/issues/[slug].astro b/src/pages/issues/[slug].astro
index a73033a..3f920b3 100644
--- a/src/pages/issues/[slug].astro
+++ b/src/pages/issues/[slug].astro
@@ -6,6 +6,7 @@ import IssuesLayout from '../../layouts/IssuesLayout.astro';
 import IssueCard from '../../components/issues/IssueCard.astro';
 import NewsList from '../../components/issues/NewsList.astro';
 import Score from '../../components/issues/Score.astro';
+import AccidentSimIssueBanner from '../../components/issues/AccidentSimIssueBanner.astro';
 import { allIssues, newsFor, neighbors, REGULATIONS, LAST_CHECKED, STATUS_LABEL, ISSUES_TITLE, jdate } from '../../lib/issues';
 import { SITE, AUTHOR, PUBLISHER } from '../../lib/seo';
 
@@ -60,6 +61,8 @@ const jsonLd = [
       </dl>
     </div>
 
+    <AccidentSimIssueBanner slug={d.slug ?? issue.id} />
+
     <section class="iss-news" id="news">
       <h2>最近の動き</h2>
       {news.length > 0
```

### 押せない枠の影と、バナーの影の差分

```diff
commit 5a3f139f482c7787e09918b07587f63cdd5f3005
Author: Claude <noreply@anthropic.com>
Date:   Fri Nov 20 21:59:20 2026 +0900

    課題地図：課題ページの数字と分類の枠（押せないカード）の影を外した
    
    Co-Authored-By: Claude Opus 5.5 <noreply@anthropic.com>
    Claude-Session: https://claude.ai/code/session_01LevEXVdk8k7TmnpVhWBx88

diff --git a/src/pages/issues/[slug].astro b/src/pages/issues/[slug].astro
index 3f920b3..0632128 100644
--- a/src/pages/issues/[slug].astro
+++ b/src/pages/issues/[slug].astro
@@ -89,7 +89,7 @@ const jsonLd = [
   .iss .crumbs a { color: var(--ink-2); text-decoration: underline; text-underline-offset: 2px; }
   .iss-h { margin: 12px 0 12px; font: 600 30px/1.5 var(--sans); }
   .iss-sum { margin: 0 0 24px; font: 400 17px/1.9 var(--sans); color: var(--ink-2); }
-  .iss-card { padding: 20px 24px; border-radius: 8px; background: #fff; box-shadow: 0 8px 16px rgba(0,0,0,.06); }
+  .iss-card { padding: 20px 24px; border-radius: 8px; background: #fff; } /* 押せないので影を付けない（2026-11-20 エイイチの指示） */
   .iss-scores { display: flex; gap: 20px; flex-wrap: wrap; margin-bottom: 12px; }
   .iss-scores .score { font-size: 13px; }
   .iss-scores .score-bar i { width: 12px; height: 12px; }

commit 6059382823629da286b95adb13a68832564b1fd5
Author: Claude <noreply@anthropic.com>
Date:   Fri Nov 20 22:00:01 2026 +0900

    課題地図：シミュレーションのバナーも、マウスを乗せると影が濃くなるようにした（課題のカードと同じ）
    
    Co-Authored-By: Claude Opus 5.5 <noreply@anthropic.com>
    Claude-Session: https://claude.ai/code/session_01LevEXVdk8k7TmnpVhWBx88

diff --git a/src/components/issues/AccidentSimIssueBanner.astro b/src/components/issues/AccidentSimIssueBanner.astro
index f0fe8db..f4fab5e 100644
--- a/src/components/issues/AccidentSimIssueBanner.astro
+++ b/src/components/issues/AccidentSimIssueBanner.astro
@@ -29,7 +29,8 @@ const href = '/sim/av-accident-responsibility';
 )}
 <style>
   .asb { display: grid; grid-template-columns: auto minmax(0, 1fr) auto; align-items: center; gap: 12px 20px; margin: 24px 0 8px; padding: 18px 20px;
-    border-radius: 8px; background: #eceef1; color: #121418; text-decoration: none; box-shadow: 0 8px 16px rgba(0,0,0,.08); }
+    border-radius: 8px; background: #eceef1; color: #121418; text-decoration: none; box-shadow: 0 8px 16px rgba(0,0,0,.08); transition: box-shadow .15s; }
+  .asb:hover { box-shadow: 0 8px 24px rgba(0,0,0,.16); } /* 課題のカード（IssueCard）と同じ、押せる物の影の変わり方 */
   .asb-img { display: block; width: 150px; overflow: hidden; border-radius: 4px; }
   .asb-img img { display: block; width: 100%; height: auto; transition: transform .6s ease; }
   .asb:hover .asb-img img { transform: scale(1.04); }
```

### README.md（土台の版 v2）

````markdown
# 事故が起きたら誰の責任？ — 土台の版 v2（2026-11-20）

この版を、これから足していくときの土台にする。v1 から変えたのは画面だけで、計算の決まりは v1 のまま（手前右の角の建物の当たりだけ外した。結果は v1 と全部同じ）。

2026-11-20 21:27 に上書き（自動再生の行のちらつき・速さのボタン・手前の平屋の店と駐車場を入れた版）。

- 公開している画面：https://pixelstomotors.com/sim/av-accident-responsibility
- 試作の画面：https://claude.ai/artifact/S2eNo6mMrWwG86gcZME1xg （この版の番号 1795177462-6cc6）
- 計算の決まりの版：v1-2026-11-20（engine_v1.mjs は v1 と同じ）
- 作りの説明：Project の claude/accident_responsibility_sim_engine_v1.md、企画は claude/accident_responsibility_sim_plan.md

## 入っているもの

| ファイル | 中身 |
|---|---|
| accident_sim_base_v2.html | 試作の画面一式（three.js と計算を中に含む。ブラウザで開けば動く） |
| accident_sim_site_v2.html | サイトに置いている画面（試作の画面に、説明の情報と計測を足したもの。p2m-site の public/sim/av-accident-responsibility.html と同じ） |
| engine_v1.mjs | 計算だけを取り出したもの（v1 から、手前右の角の建物の当たりを外しただけ） |
| tests/ | v1 と同じ確かめのスクリプトと結果 |

## v1 から変えたこと

- レポートは押してすぐ保存しない。ボタンは「〜のレポートを見る」で、まず画面の上に出す。「PDFで保存」を押すと新しいタブで開き、そこで保存の画面を出す（保存先は見る人が選ぶ）
- 事故のページ：3D のずれを直した。気づいた人・ぶつかったときのバスの速さ・ぶつかった相手の3つを同じ形で並べた
- 1年回した結果：左の列を狭め、事故は全部見られる（残りの N 件も見る）
- 右のパネルの黒いタグを直した。リンクは青、マウスを乗せると黒
- サイトの TOP にバナーを置いた（配膳ロボットのテスト版と同じ形）
- 自動再生で、何回目かの行とこれまでの回が、ひやりや事故のたびに消えていたのを直した
- 速さのボタンを枠いっぱいに並べた
- 手前（南側）の高さ1.2mの塊を、左は平屋の店（高さ3.6m）、右は駐車場にした。駐車場は建物の当たりから外した（まわりの人の場面・故障の場面・1年の結果は前と同じ）

## 確かめ方

```
cd tests
node base.mjs ../engine_v1.mjs > now.json   # results_v1.json と同じになれば、まわりの人の5場面は変わっていない
node faults.mjs                              # fault_scenes_v1.txt と見比べる
```

## まだのもの（作る順）

受け渡しの場面 → 自転車・車・信号 → 運行が続かない場面 → 1年回す形を合わせる。レポートに交差点の絵は入っていない。
````