
フィジカルAIの社会実装シミュレーション Log#1 | 自動運転バスの事故、責任はどこへ移るか
この記事の素材(コード・ログ・データ 5ファイル・まとめてダウンロードあり)arrow_downwardAIで読む ChatGPT・Claude などで、この記事に質問できます expand_more
試作のシミュレーションは、こちらで動かせます:事故が起きたら誰の責任?(ブラウザで動く試作)
ブラウザで動かす自動運転バスのシミュレーションでは、同じ交差点で同じ歩行者がスマホを見ながら渡ってきても、運行の形を「レベル2・運転士が乗る」から「レベル4・遠隔監視者1人が3台を見る」に変えると、問題として挙がる相手が運転士から、遠隔監視者・メーカー・運行会社へ移った。制度がまだ決めていないことも、「システムに任せて見ているだけの運転士に、どこまでの注意を求めるか」から「遠隔監視者1人が何台まで見てよいか」に入れ替わった。 実物のバスではなく、three.js で描いたT字路を、自動運転バス1台と人が動くシミュレーションの話です。
この回で作った試作で、できるようになったことです。
- 場面(スマホを見ている人の見落とし・誘導員の合図を当てにした発進・右折中の横断歩道・脇道から出るバスの前・横断歩道の外を斜めに渡る人)を選び、運行の形・センサー・交差点での速さ・誘導員・植え込み・見る人の休憩・バスの来る向きを選んで、その1回を3Dで見られる
- ひやりや事故が起きると、右のパネルに「人の問題/企業の問題/決まり・行政」の3段と、「まだ決まっていないこと」が出る。法律の答えは出さず、関係しそうな決まりの名前だけを示す
- 設定を1つ変えてもう一度見ると、まえ・あとを並べて、問題から外れた相手と新しく問題になった相手が出る。自動再生にすると、設定を1つずつ変えた回が続けて流れ、最後に一覧で比べられる
- 時間:題材の調査から、動く試作の公開まで、1回のチャットの中で進めた。前と比べられる時間は測っていない
このシミュレーションは、課題地図(フィジカルAIが社会に出る前に解くべき課題を42件まとめたページ)の「事故時の責任分界」を、一般の人が触って確かめられる形にしたものです。最初は、配膳ロボットの店のブラウザ版(LOG506)を土台に、病院の廊下でロボットの速さを変える題材を出しました。それは「見方が狭い」と言われ、世の中の触れるシミュレーターを調べ直しました。調べると、一般の人に広く使われた例(MIT の Moral Machine や、気候政策の En-ROADS など)は、倫理・感染症・気候が題材で、ロボットやフィジカルAIを題材にした一般向けのものは見当たりませんでした。とくに、事故が起きたときに誰の責任かを体験させるものは空白でした。
困っていたのは、事故の責任は「誰が悪いか」の一言で語られやすいことです。調べると、日本で動いている自動運転バスの多くは人が乗る形で、事故は人の見落としだけでなく、システムが人を認識できなかったり、通信の設定ミスでブレーキがかからなかったり、手動から自動へ切り替えた瞬間に起きたりしていました。同じ事故でも、運行の形や会社の決め方によって、問われる相手が入れ替わります。そこを、決まった事故を見せるのではなく、見る人が仕組みを選んで動かしながら確かめられる形にしました。
| やったこと | 何を・なぜ | 結果 |
|---|---|---|
| 題材の調査 | 一般の人が触るシミュレーターを広く調べ、課題地図の9分類と重ねた | 「事故の責任分界」は一般向けがほぼ空白。題材を「事故が起きたら誰の責任?」に決めた |
| 舞台 | ファミレスでは事故がほぼ起きないので、自動で動く乗り物と人が交わる所にした | 自動運転バスとT字路(横断歩道・植え込み・誘導員) |
| バスの形 | 画像で3案を出して選び、three.js で組んだ | アーチ屋根の案。前後のガラスの角を丸くした |
| バスの動き | 直線でガクガク加減速していたので、加速度の変わり方に上限を付けた | 交差点の外は時速35km、手前14mから設定の速さに落とす |
| 人の動き | ひやりのあと道を引き返していたので、止まるか下がってから進む形にした | 人がバスから離れて待つ |
| 調査 | 自動運転バスの運行の形・事故・法律・行政の動きを36件にまとめ、Codex に事実確認をさせた | 「ちがう」は0件。11件を直し・補った |
| 計画 v3 | 目的を「回数を当てる」から「場面のパターンで、問題の出どころを確かめる」に改めた | 運行の形を3つに。作る順を7段に決めた |
| 試作 | 説明の3段・運行の形・場面を選ぶ画面と比べる画面・自動再生まで作った | 作る順の1〜3段目まで |
| 直し | 全部のバスが同じ向きから来る、設定を変えても絵が変わらない、を直した | 向きを選べるようにし、回ごとの設定で描くようにした |
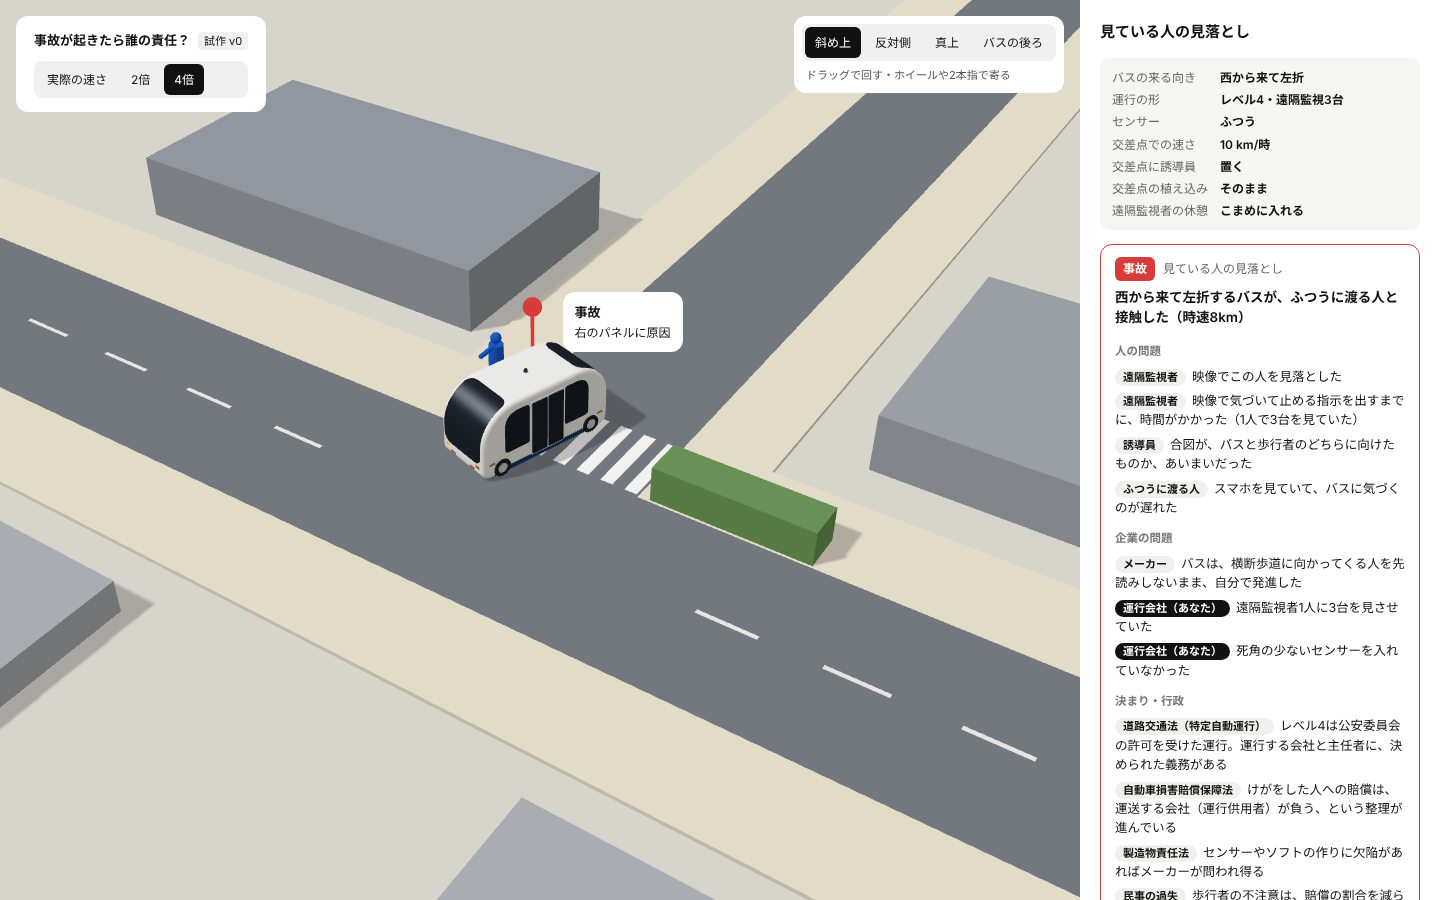
試作は、この回の終わりの時点のものをサイトに置きました(直す所はまだ多くあります)。次の回で問題点と直す所を見直し、シミュレーションの組み立てそのものと、結果をデータで書き出す仕組みに手を入れます。
作業ログ ― 題材は、一般の人が触るシミュレーターの調査から決めた
最初に出した題材は、病院の廊下で搬送ロボットの速さと、動きの伝え方を変える案でした。課題地図の42件のうち、動きや空間の課題だけを拾い、制度の課題(責任の所在など)は動かしても見えないとして外していました。これに対して、エイイチから次の指摘がありました。
見方が狭いですね。まずはこういったシミュレーターが世の中にどんなものがあるのかリサーチしてください。
調べた範囲は、社会課題を一般の人が条件を変えて体験できるもの全般(倫理・気候・感染症・都市交通・財政・雇用など)、ロボットの導入の試算ツールとデジタルツイン、日本の行政や企業の事例です。型で分けると、次の5つになりました。
| 型 | 代表例 | ロボットの分野の状況 |
|---|---|---|
試算型(条件を入れて数字を見る) | En-ROADS(気候政策)、ロボットの費用対効果の計算 | 多い。ただし売る側が作った一次元の計算が中心 |
システム型(人や物が動き、全体の現象が出る) | ワシントン・ポストの感染のシミュレーション、A/B Street | 企業向けのデジタルツインだけ。一般向けは配膳ロボットのブラウザ版くらい |
| 判断型(選ぶことを迫る) | Moral Machine | 自動運転の倫理に偏っている。サービスロボットの責任は空白 |
体験型(自分の身に置き換える) | FT の Uber Game | 遠隔の操作者の視点の体験は空白 |
交渉型(多人数で決まりを作る) | Intelligence Rising、Balancing Act | ロボットの規格・公道の決まり・責任分界を扱うものは空白 |
課題地図の9分類と重ねると、「産業構造・SIer」「規格・標準」「事故の責任分界」「学習データ」は、一般向けのものがほぼありませんでした。そこで、配膳ロボットのブラウザ版と同じシステム型(人と乗り物が動く)の上に、判断型(どこに問題があるかを見る人が考える)を載せる形にし、題材を「事故が起きたら誰の責任?」に決めました。調査は「数字の多くは提供者の発表や二次報道による」「一般向けが無いという判断は、今回の調査範囲での話」という前提つきです。
舞台はファミレスから、自動運転バスのT字路へ
最初の企画は、ファミレスの店を舞台に、配膳ロボットの事故を扱う形でした。これはエイイチが不可としました。ファミレスでは事故はほとんど起きないので、実際に事故が起きうる状況にする必要があります。場面の土台は「自動で動く乗り物と人のあいだで、操作が切り替わるとき」に決まり、見る人は決まった事故を見て責任を配る側ではなく、仕組みを作る側(運行会社の担当)に立つことになりました。
舞台は、自動運転バスが通るT字路です。本道(東西)に脇道(北)がつながり、脇道の入口に横断歩道があります。横断歩道の右手には背の高い植え込みがあり、バスから見えにくい所ができます。誘導員を置くかどうかも選べます。
| 言葉 | 意味 |
|---|---|
| レベル2 | 車が加減速とハンドルを手伝い、運転士が常に見ていて責任を持つ形。日本の自動運転バスの多くはこの形か、次のレベル4で人が乗る形 |
| レベル4 | 決められた場所・条件の中では、車がすべて運転する形。日本では道路交通法の「特定自動運行」として、都道府県の公安委員会の許可が要る(2023年4月から) |
| 特定自動運行主任者 | レベル4の運行で、車内か遠くの監視室から装置の動きを確かめ、事故のときに通報や報告をする人 |
| 遠隔監視者 | このシミュレーションでの呼び名。車内は無人で、遠くの監視室から映像でバスを見て、危ないときに止める指示を出す人。1人が1台を見る形と、3台を見る形を選べる |
| 運行供用者 | 自動車損害賠償保障法(自賠法)で、事故の賠償を負う立場。自動運転では、運送する会社がこれに当たるという整理が進んでいる |
| ひやり | このシミュレーションでは、バスが秒速1mより速く動いている間に、人が1m以内まで近づき、どちらかがよけたり止まったりした回 |
three.js は、ブラウザで3Dを描く道具
three.js は、ブラウザの中で3Dの絵を描くための JavaScript の部品です。配膳ロボットのブラウザ版と同じく、このシミュレーションも three.js で交差点・バス・人を描き、1つの HTML ファイルの中で計算と描画をしています。サーバーは使いません。
| 言葉 | このシミュレーションでの使い方 |
|---|---|
| シーン | 交差点・建物・植え込み・バス・人をまとめた3Dの舞台 |
| カメラ | 斜め上・反対側・真上・バスの後ろの4つから選べる。ドラッグで回し、ホイールで寄る |
| フレーム | 計算は0.1秒ごと、記録は0.5秒ごとに残し、再生では間をなめらかにつないで描く |
計算は engine.js、画面は app.html に分けて書き、build.py で three.js と engine.js を1つの HTML に入れています(全文はこの記事の終わりの方)。
作業ログ ― 自動運転バスの形は、画像の3案から選んだ
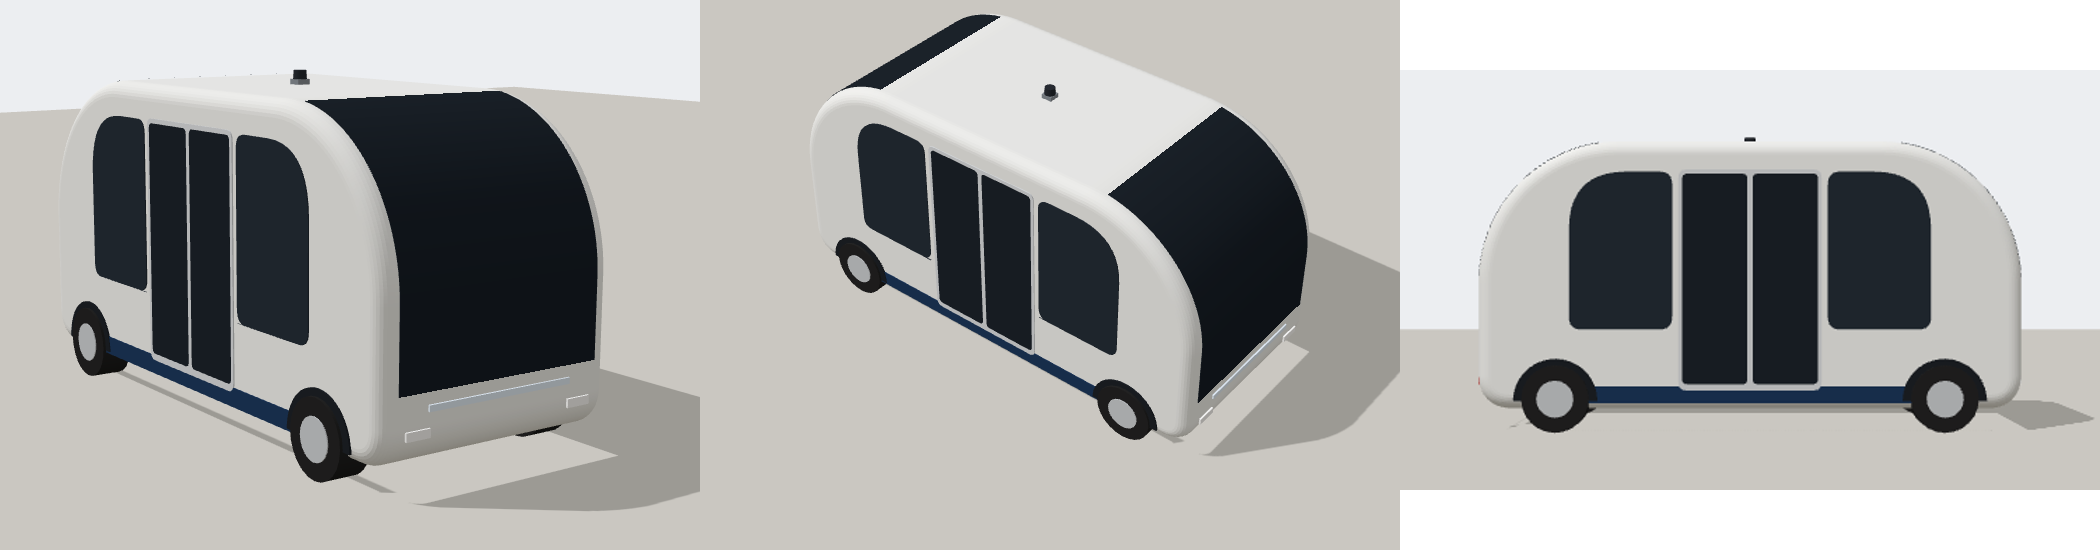
バスの形は、先に画像で見比べてから作ることにしました。エイイチが挙げた条件は次のとおりです。
- 背が高く、床が低い
- 前後が同じ形で、前後のガラスは平ら
- 屋根の上のセンサー(ライダー)は小さく、目立たせない
- ウインカーは左右の両側に付ける(左側だけは不可)
- 実在の車両に寄せたデザインにはしない
ChatGPT で出した3案から、アーチ屋根の案(B)を選び、three.js で形を組みました。前後のガラスの角が四角いままだったので、角を丸くしました。
作業ログ ― バスと人の動きを、実際のバスに近づけた
バスは交差点の外を時速35kmで走り、手前で落とす
最初の版では、バスが直線の途中でも加速と減速を繰り返し、カクカク動いていました。速さの指示がコマごとに切り替わり、それにそのまま合わせていたためです。直したのは次の3つです。
- 加速度の変わり方(ジャーク)にも上限を付けた(秒あたり1.8m/s²)。急に踏み込む・急に離す動きがなくなる
- 曲がる前は、横に受ける力が大きくならない速さ(横方向3.0m/s²)まで先に落とす
- 再生のときは、0.5秒ごとの記録の間を、道の上の位置でなめらかにつなぐ
交差点の外の速さは、最初は時速20kmにしていました。これにはエイイチから指摘がありました。
バスで20キロなんてただの実験車両だよ
調べると、日本のレベル4の運行は、塩尻市のミニバスがレベル4のとき最高時速35km、柏の葉の中型バスが最高時速40kmでした。エイイチの指定(時速35〜40km)に合わせ、交差点の外は時速35km、交差点の手前14mから抜けて4mまでは設定の速さ(6・10・15km)にしました。
- ねらい:バスの動きを見て、実際のバスと思える形にする
- 変わったこと:直線は一定の速さで走り、交差点の手前でなめらかに落とす。カクカクした加減速がなくなった
- 見込める効果:見る人が「動きが変だから起きた事故」と受け取らず、場面そのものの問題に目を向けられる(見込み。見た人の受け取り方は測っていない)
人は引き返さず、止まるか下がってから進む
最初の版では、ひやりのあと、人が来た道を引き返していました。これは不可とされました。
人が交差点でバスとヒヤリとした後に道を折り返して戻ってしまうのは意味がわからないのでNG。その場で止まるか、バスから離れる動作が良いです(その後に進もうとしていた道に向かう)
人の動きを、その場で止まる・バスから横へ離れる・少し下がる、の3つにし、バスが離れたら、もともと行こうとしていた方へ進むようにしました。人がみなバスに突っ込んでいく、という指摘もあったので、人はバスとの間合いを保って待つようにしています。引き返さなくなったぶん、バスと人が譲り合って動けなくなる回が出たので、バスの進路の判断から「譲って待っている人」を外しました。
人の歩き方は6つの型があります(ふつう・連れ立って・ゆっくり・急いで・渡るか迷う・横断歩道の外を斜めに)。人の色は、歩く人の型ではなく役割で分けています(黄=渡る人、青=誘導員、灰=通り過ぎるだけの人)。
作業ログ ― 自動運転バスの運行の形と事故を、調べてから作り直した
画面の説明を作り始めたところで、エイイチから、今の自動運転バスの状況を一度調べた方がよい、行政の動きも調べてほしい、Codex にも事実確認をさせてほしい、という依頼がありました。調べた中身は36件の文(C01〜C36)にして、調査メモにまとめました。
| 分かったこと | 中身 |
|---|---|
| 運行の形 | 日本の自動運転バスの多くは人が乗る形(レベル2の運転士、または車内に主任者が乗るレベル4)。運転者のいないレベル4は、国交省によると2026年6月の時点で11か所・許可は延べ12件 |
| 事故の起き方 | 人の見落としだけでなく、システムの想定外(カメラで認識できないと止まらない作り、通信の設定ミスでブレーキがかからない、操舵の遅れ)と、人とシステムの受け渡し(手動から自動へ切り替えた瞬間、運転士の介入が間に合わない)で起きている |
| 人が問われた例 | 人が発進や運転を担っていた場面(車内のオペレーターが書類送検ののち不起訴、米国では安全運転者が有罪) |
| 企業が問われた例 | 事故そのものより、報告・説明・ソフト更新(報告から被害の一部を省いた、更新のあとに同じ事象が再発した) |
| 決まり・行政 | 民事(自賠法)は運送する会社が責任を負う整理が進んでいる。刑事責任と事故を調べる仕組みは検討中 |
| 事故がなくても止まる | 保守の期間が終わり、運行が当面休みになった町がある |
Codex の事実確認では、「ちがう」と判定された文はありませんでした。一部ちがう・古い・補足が11件あり、調査メモに「事実確認で直したこと」として足しました(例:1人で3台を見る装置の認可を取ったのは町ではなく産総研だった、事故の台数の「最大約500台」は裏付けがなかった)。「確かめられない」の多くは、短い確認では一次資料まで届かなかったもので、誤りの証明ではありません。
計画 v3:回数を当てる道具から、問題の出どころを確かめる道具へ
調査の途中で、エイイチがシミュレーションの目的を言い直しました。
シミュレーションの大事なのはヒヤリや事故の回数をリアルな数字に合わせることではなくて、どんなシチュエーションだと人、企業、法律、問題があるというのをパターンによって検証したいということだよ。
それまでは、1年回したときの事故の件数を現実に近づける調整をしていました。この指示で目的を改め、計画を v3 に書き直しました。決めたことは3つです。
- 運行の形は「乗る/乗らない」から3つ(レベル2・運転士/レベル4・車内に主任者/レベル4・遠隔監視、台数つき)にする
- 運行会社が決める選択肢に「点検・保守」と「ソフト更新の確かめ方」を足す(動作不良の場面と一緒に入れる)
- 作る順は、説明の3段 → 運行の形 → 場面を選ぶ画面と比較 → 動作不良の場面 → 受け渡しの場面 → 自転車・車・信号 → 1年回す形
場面は、問題の出どころで5つに分けました(まわりの人や車/バスの判断の誤り/バスの動作不良/人とシステムの受け渡し/運行が続かない)。各場面は、参考にした実際の流れを持ちますが、画面には実在の会社名・製品名・事故の名前を出しません。歩行者の手がかりは「前を見ていたか」「急いでいたか」などの行動だけにし、障害を事故の原因として扱いません。
作業ログ ― 説明の3段と、運行の形4つ
ひやりや事故が起きるたびに、右のパネルに次の形で出します。
- 何が起きたか(1行)
- 人の問題:運転士・主任者・遠隔監視者・誘導員・歩行者が、何を見落とし、何を守らなかったか
- 企業の問題:メーカー・運行会社(見る人自身)・道の管理者が、何を決め、何を備えなかったか
- 決まり・行政:関係しそうな決まりを名前で示す(道路交通法の特定自動運行、自賠法、製造物責任法、民事の過失、事故の報告)。法律上の答えは出さない
- まだ決まっていないこと:1つ(レベル4の事故で誰が刑事責任を負うか/遠隔監視者1人が何台まで見てよいか など)
運行の形は4つです。見る人の呼び名も形ごとに変えます(運転士・車内の主任者・遠隔監視者)。設定の項目の「見る人の休憩」の見出しも、それに合わせて変わります。
| 運行の形 | 止まったあとの発進 | 見落としの割合(休憩ありのとき) | 気づいてから止める指示まで |
|---|---|---|---|
| レベル2・運転士 | 運転士 | 5% の1.5倍 | 0.9秒 |
| レベル4・車内に主任者 | バス | 5% | 1.2秒 |
| レベル4・遠隔監視1台 | バス | 5% | 2.0秒 |
| レベル4・遠隔監視3台 | バス | 5% の2.5倍 | 2.0秒 |
この割合と秒数は、比べるための仮の値で、測った値ではありません。レベル2の見落としを多めにしているのは、システムに任せて見ているだけになり、注意が落ちることを表すためです。
言葉もいくつか直しました。「見張る人」は「遠隔監視者」に、「1日を1秒」は「早送り」に、パネルの見出し「この1年の仕組み」は「シミュレーション設定」に、「責任を配る」は「責任の割合を考える」にしました。「費用」の数字は、運行会社が安全のために払う分を比べる目安です。
作業ログ ― 場面を選んで確かめる画面と、比べる画面
中心の遊び方を「1年回す」から「場面を選んで確かめる」に変えました。場面は、歩く人の動き・誘導員の合図・バスの向きを決め打ちにし、見落とすかどうかの「くじ」の値も固定しています。くじの値が同じでも、見落としの割合は運行の形や休憩で変わるので、設定を変えると結果が変わります。
| 場面 | 何が起きるか | もとのバスの向き |
|---|---|---|
| 見ている人の見落とし | スマホを見ている人が、バスの発進のころに横断歩道へ入る | 西から来て左折 |
| 誘導員の合図を当てにした発進 | 誘導員の合図はあいまいで、運転する側は「止めてくれる」と読む(誘導員を置く設定のときだけ) | 西から来て左折 |
| 右折中の横断歩道 | 東から来たバスが、対向車線を横切って横断歩道へ向かう | 東から来て右折 |
| 脇道から出るバスの前へ | 本道へ出るバスの前を、人が横断歩道で渡る | 脇道から出て左折 |
| 横断歩道の外を斜めに渡る人 | 脇道に入ったバスの前を、横断歩道の先で斜めに渡る | 西から来て左折 |
植え込みの陰から人が来る場面も作りかけましたが、植え込みが人を隠す時間が短く、ぶつかりそうになる回が作れなかったので外しました。
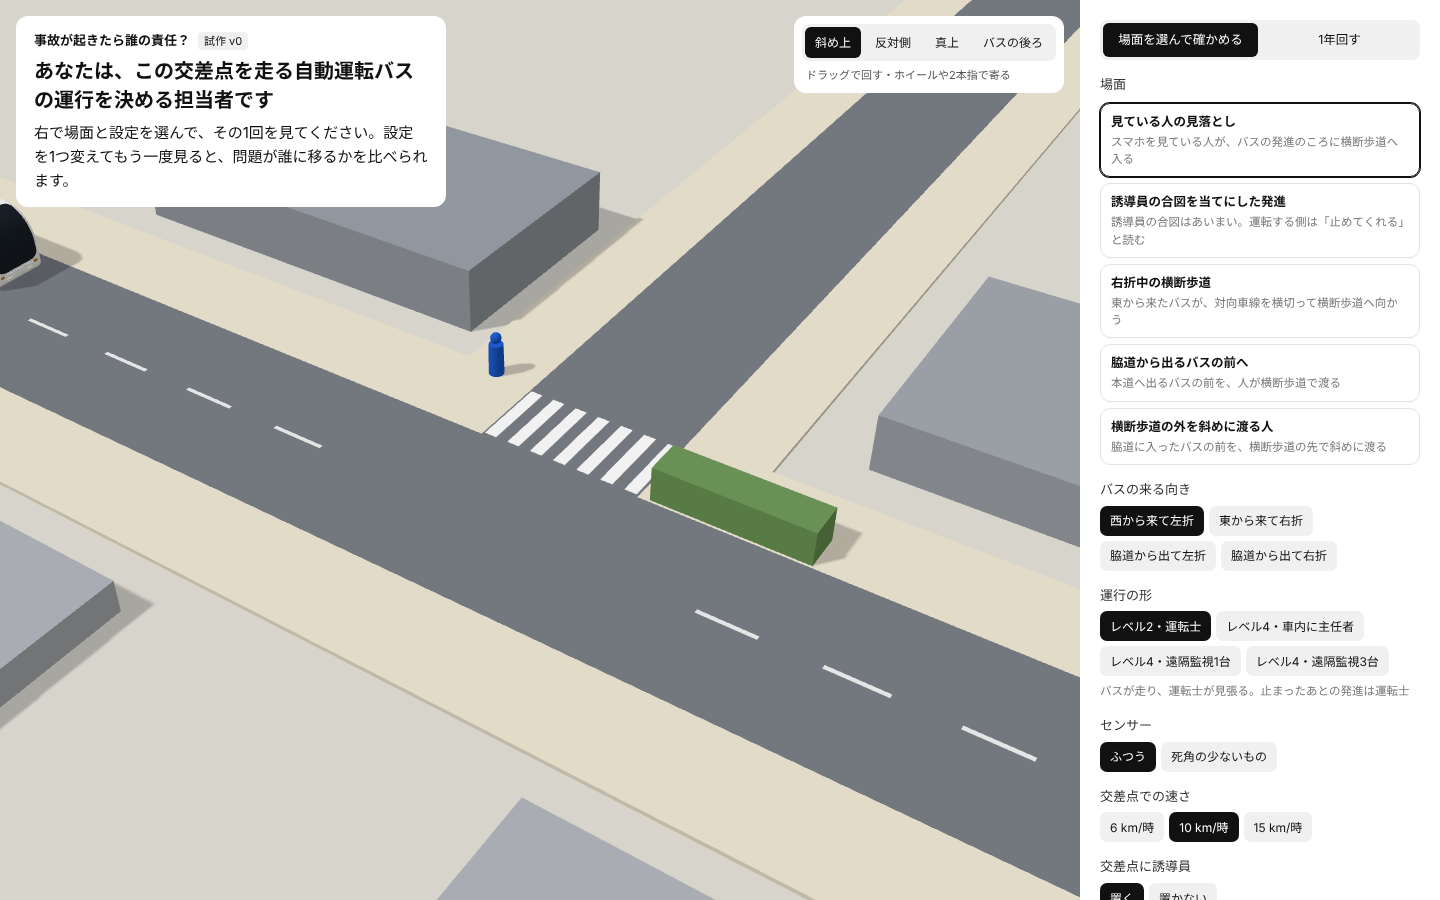
1回見たあとは、「設定を変えて見直す」「前の回と比べる」「同じ設定でもう一度」を選べます。比べる画面は、まえ・あとの設定を並べ、変えた項目に色を付け、問題から外れた相手と新しく問題になった相手を上にまとめます。
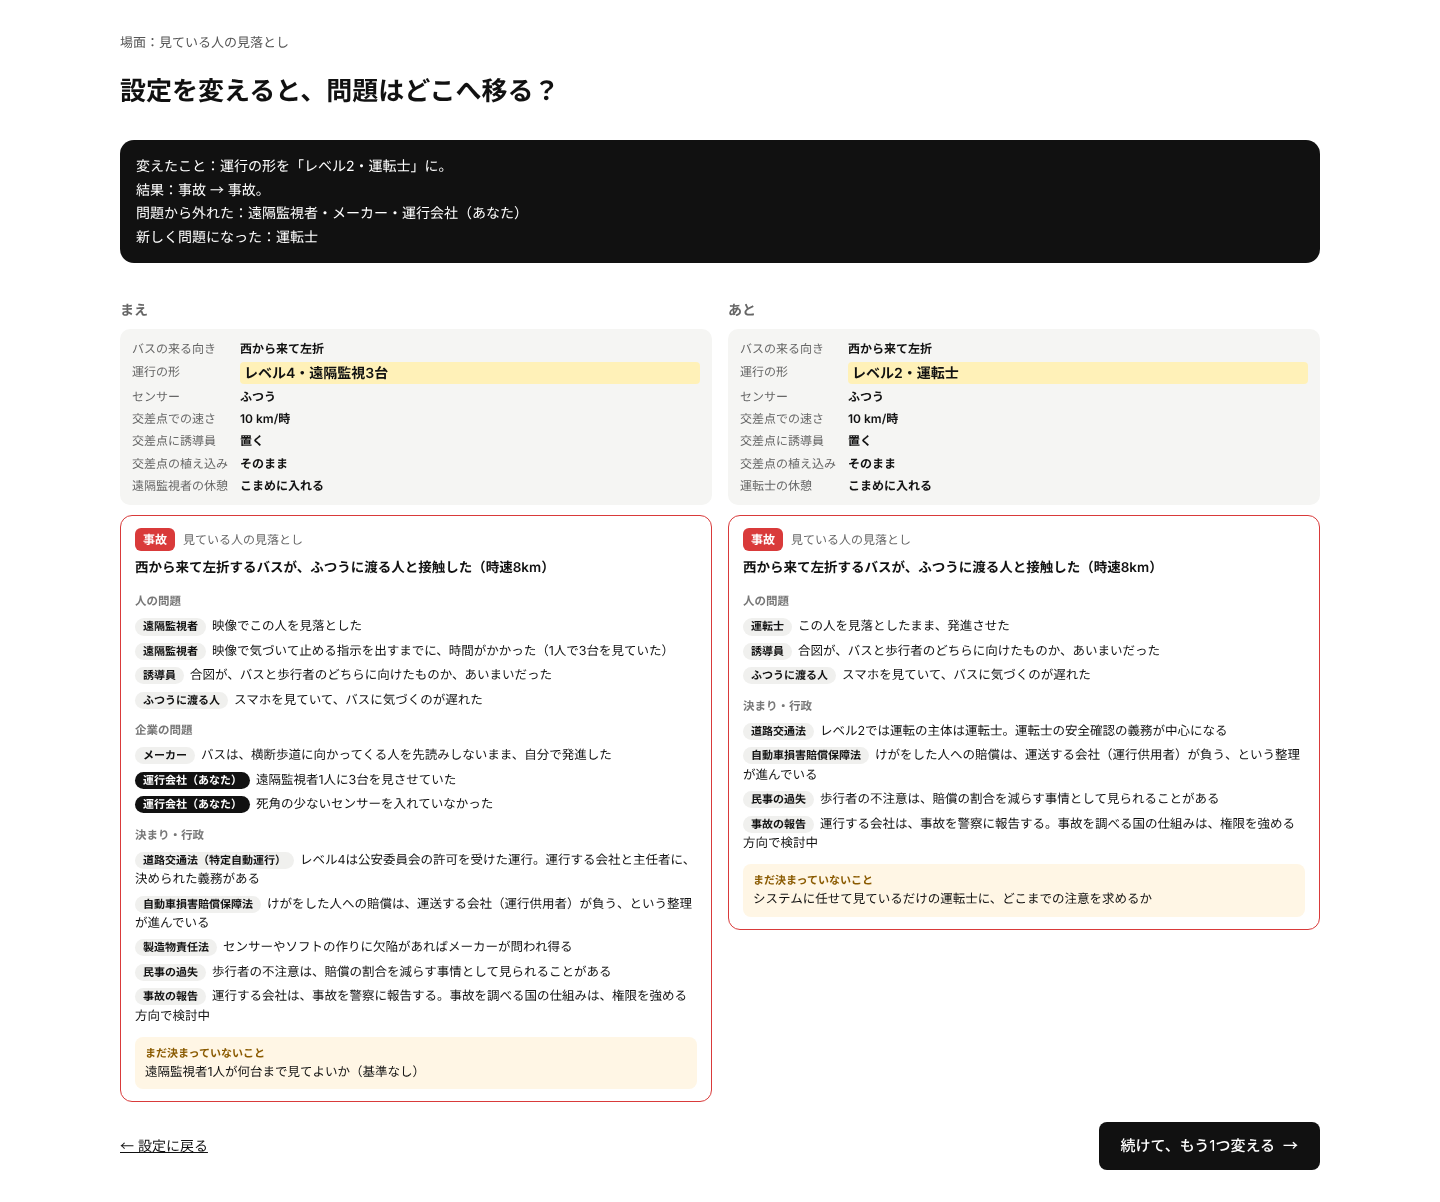
設定を1つずつ変えて流す自動再生
いろいろな設定を自動で流すボタンも足しました。いまの設定で1回、そのあと設定を1つずつ変えた回(場面の前提で変えられない項目は除く)を続けて再生し、最後に一覧で並べます。再生中も、これまでの回の結果を新しい順に開いて読めるようにし、一覧の行を押すと、その回の説明(場面を1回見たときと同じカード)が下に開きます。
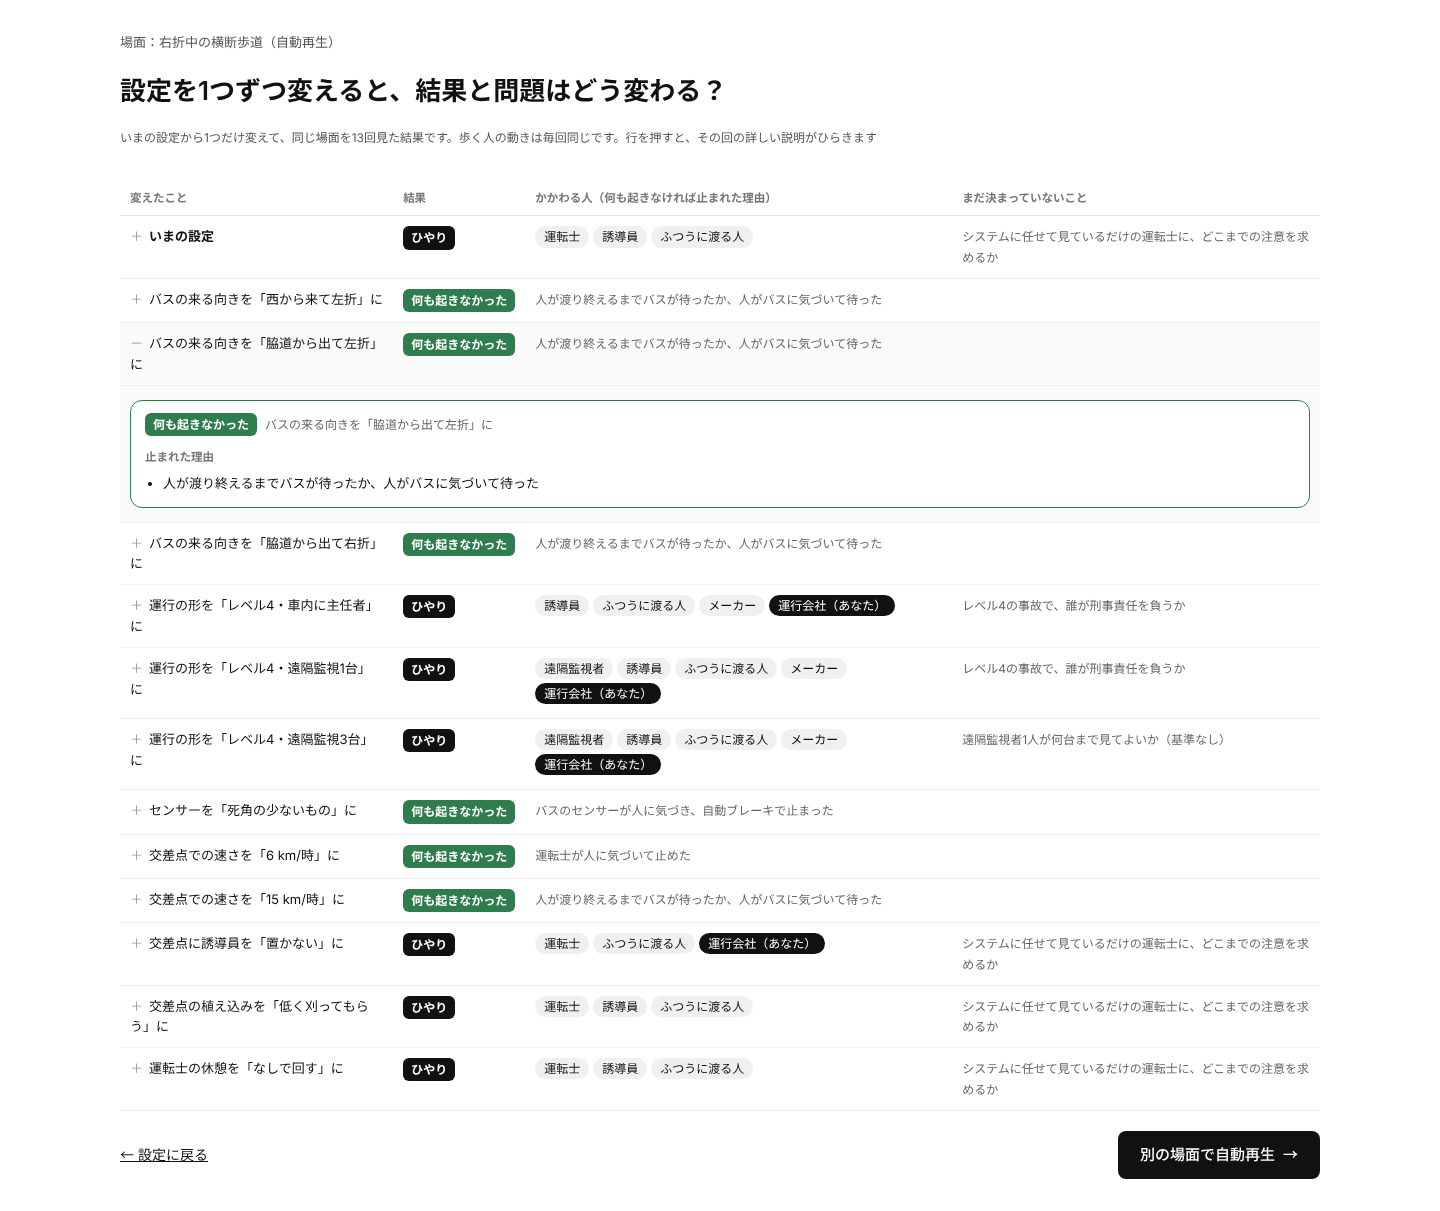
画面の細かい直しとして、エイイチの指示で、説明のカードを横幅いっぱいにし、事故のカードの赤い枠の下に出ていた薄い赤の影を消し、カードの上下の余白をそろえました。選択肢の()の中の文は、ボタンの下に小さく左寄せの注記として出しています。
作業ログ ― 全部のバスが同じ向きから来る、設定を変えても絵が変わらない
この記事のコード・ログ・データは、1ファイルずつ下に置いています。全文はリンク先にあります。
ファイルの一覧(5本)
01_sec07.json ― 運行の形を変えた結果(場面3つ×運行の形4つ)・5,313字
02_engine.js.txt ― engine.js(交差点の計算。バスと人の動き・場面・向きのずらし)・25,971字
03_app.html.txt ― app.html(画面と3D。build.py で three.js と engine.js を入れて1つの HTML にする)・68,607字
04_sec09.md ― 調査メモ:自動運転バス・ロボタクシーの現状と事故の責任・6,407字
05_sec09.md ― Codex の事実確認の結果・9,479字
自動再生を見たエイイチから、2つの指摘がありました。
全部バスが同じ方向から来るようになっているね
全部シミュレーション描画が同じだよ?誘導員とか植え込みとか条件設定変えたらそれに合わせないと。
1つ目の原因は、場面ごとにバスの向きを1つに決めていたことでした。5つの場面のうち3つが「西から来て左折」で、自動再生は同じ場面を設定だけ変えて流すので、毎回同じ向きになっていました。設定に「バスの来る向き」を足し、場面を選ぶときだけ出すようにしました(1年回すときは、もともと回ごとに向きが変わります)。
向きを変えると、バスが横断歩道に着く時刻が変わり、人とのぶつかりそうな間合いが崩れます。そこで、向きごとにバスが横断歩道に着く時刻を計算し、人が車道に着く時刻をその差だけずらしました。それでも間合いが合わない向きがあったので、場面ごとに、ずらす秒数と、人が渡ってくる側を逆にするかを、設定の組み合わせ32通り(運行の形4×休憩2×センサー2×速さ2)を総当たりして選びました。選んだ基準は、もとの向きのときの結果の並びにどれだけ近いかです。
| 場面 | 西から左折 | 東から右折 | 脇道から出て左折 | 脇道から出て右折 |
|---|---|---|---|---|
| 見ている人の見落とし | もとの向き | +0.75秒 | +1.0秒・渡る側を逆に | +1.0秒・渡る側を逆に |
| 誘導員の合図を当てにした発進 | もとの向き | そのまま | −0.25秒・渡る側を逆に | 渡る側を逆に |
| 右折中の横断歩道 | そのまま | もとの向き | −0.25秒・渡る側を逆に | 渡る側を逆に |
| 脇道から出るバスの前へ | 渡る側を逆に | 渡る側を逆に | もとの向き | そのまま |
| 横断歩道の外を斜めに渡る人 | もとの向き | そのまま | 選べない | 選べない |
斜めに渡る人は脇道の奥を歩くので、脇道から出るバスとは道筋が交わりません。この場面では、脇道からの2つの向きを選べないようにし、ボタンの下に理由を出しています。
総当たりの結果、向きを変えた回の多くは「何も起きなかった」か「ひやり」止まりで、事故になるのはもとの向きだけでした。向きごとに事故まで起きるように詰めるかを尋ねたところ、エイイチの答えは、そこまでは必要ない、でした。向きによって危なさが違うことも、場面のパターンの一部として読めます。
2つ目の原因は、3Dの絵が、画面の設定(いま選んでいるボタン)を見て植え込みの高さと誘導員を描いていたことでした。自動再生では回ごとに設定を変えて計算していたのに、絵は最初の設定のままでした。再生を始めるときに、その回の設定を3Dに渡し、植え込みの高さと誘導員の有無をその設定で描くようにしました。
- ねらい:自動再生で、設定を変えた回の違いが3Dでも見えるようにする
- 変わったこと:「低く刈ってもらう」の回は植え込みが低くなり、「置く」の回にだけ誘導員が立つ。バスも向きを変えた回はその方向から来る
- 見込める効果:結果のカードを読まなくても、何を変えた回かが絵で分かる(見込み。縮めた画面では誘導員の出入りを確かめきれていない)
運行の形を変えた結果(場面3つ×運行の形4つ)
図解の元にした12回の結果です。ブラウザの試作で、場面ごとに運行の形だけを変えて再生し、右のパネルの文をそのまま書き出しました(ほかの設定はセンサー・ふつう、時速10km、誘導員を置く、植え込みはそのまま、休憩をこまめに入れる)。
{
 "miss_0": "事故\n見ている人の見落とし\n\n西から来て左折するバスが、ふつうに渡る人と接触した(時速8km)\n\n人の問題\n運転士この人を見落としたまま、発進させた\n誘導員合図が、バスと歩行者のどちらに向けたものか、あいまいだった\nふつうに渡る人スマホを見ていて、バスに気づくのが遅れた\n決まり・行政\n道路交通法レベル2では運転の主体は運転士。運転士の安全確認の義務が中心になる\n自動車損害賠償保障法けがをした人への賠償は、運送する会社(運行供用者)が負う、という整理が進んでいる\n民事の過失歩行者の不注意は、賠償の割合を減らす事情として見られることがある\n事故の報告運行する会社は、事故を警察に報告する。事故を調べる国の仕組みは、権限を強める方向で検討中\nまだ決まっていないこと\nシステムに任せて見ているだけの運転士に、どこまでの注意を求めるか\n設定を変えて見直す\n→\n同じ設定でもう一度",
 "miss_1": "何も起きなかった\n見ている人の見落とし\n止まれた理由\n車内の主任者が人に気づいて止めた\n設定を変えて見直す\n→\n前の回と比べる\n同じ設定でもう一度",
 "miss_2": "事故\n見ている人の見落とし\n\n西から来て左折するバスが、ふつうに渡る人と接触した(時速8km)\n\n人の問題\n遠隔監視者映像で気づいて止める指示を出すまでに、時間がかかった\n誘導員合図が、バスと歩行者のどちらに向けたものか、あいまいだった\nふつうに渡る人スマホを見ていて、バスに気づくのが遅れた\n企業の問題\nメーカーバスは、横断歩道に向かってくる人を先読みしないまま、自分で発進した\n運行会社(あなた)死角の少ないセンサーを入れていなかった\n決まり・行政\n道路交通法(特定自動運行)レベル4は公安委員会の許可を受けた運行。運行する会社と主任者に、決められた義務がある\n自動車損害賠償保障法けがをした人への賠償は、運送する会社(運行供用者)が負う、という整理が進んでいる\n製造物責任法センサーやソフトの作りに欠陥があればメーカーが問われ得る\n民事の過失歩行者の不注意は、賠償の割合を減らす事情として見られることがある\n事故の報告運行する会社は、事故を警察に報告する。事故を調べる国の仕組みは、権限を強める方向で検討中\nまだ決まっていないこと\nレベル4の事故で、誰が刑事責任を負うか\n設定を変えて見直す\n→\n前の回と比べる\n同じ設定でもう一度",
 "miss_3": "事故\n見ている人の見落とし\n\n西から来て左折するバスが、ふつうに渡る人と接触した(時速8km)\n\n人の問題\n遠隔監視者映像でこの人を見落とした\n遠隔監視者映像で気づいて止める指示を出すまでに、時間がかかった(1人で3台を見ていた)\n誘導員合図が、バスと歩行者のどちらに向けたものか、あいまいだった\nふつうに渡る人スマホを見ていて、バスに気づくのが遅れた\n企業の問題\nメーカーバスは、横断歩道に向かってくる人を先読みしないまま、自分で発進した\n運行会社(あなた)遠隔監視者1人に3台を見させていた\n運行会社(あなた)死角の少ないセンサーを入れていなかった\n決まり・行政\n道路交通法(特定自動運行)レベル4は公安委員会の許可を受けた運行。運行する会社と主任者に、決められた義務がある\n自動車損害賠償保障法けがをした人への賠償は、運送する会社(運行供用者)が負う、という整理が進んでいる\n製造物責任法センサーやソフトの作りに欠陥があればメーカーが問われ得る\n民事の過失歩行者の不注意は、賠償の割合を減らす事情として見られることがある\n事故の報告運行する会社は、事故を警察に報告する。事故を調べる国の仕組みは、権限を強める方向で検討中\nまだ決まっていないこと\n遠隔監視者1人が何台まで見てよいか(基準なし)\n設定を変えて見直す\n→\n前の回と比べる\n同じ設定でもう一度",
 "right_0": "ひやり\n右折中の横断歩道\n\n東から来て右折するバスに、ふつうに渡る人が0.8m まで近づいた(バスは時速5km)\n\n人の問題\n運転士発進させたあとに、この人が横断歩道へ入ってきた。発進の判断そのものが問われる\n誘導員合図が、バスと歩行者のどちらに向けたものか、あいまいだった\nふつうに渡る人スマホを見ていて、バスに気づくのが遅れた\n決まり・行政\n道路交通法レベル2では運転の主体は運転士。運転士の安全確認の義務が中心になる\n自動車損害賠償保障法けがをした人への賠償は、運送する会社(運行供用者)が負う、という整理が進んでいる\n民事の過失歩行者の不注意は、賠償の割合を減らす事情として見られることがある\nまだ決まっていないこと\nシステムに任せて見ているだけの運転士に、どこまでの注意を求めるか\n設定を変えて見直す\n→\n同じ設定でもう一度",
 "right_1": "ひやり\n右折中の横断歩道\n\n東から来て右折するバスに、ふつうに渡る人が0.8m まで近づいた(バスは時速5km)\n\n人の問題\n誘導員合図が、バスと歩行者のどちらに向けたものか、あいまいだった\nふつうに渡る人スマホを見ていて、バスに気づくのが遅れた\n企業の問題\nメーカーバスは、横断歩道に向かってくる人を先読みしないまま、自分で発進した\n運行会社(あなた)死角の少ないセンサーを入れていなかった\n決まり・行政\n道路交通法(特定自動運行)レベル4は公安委員会の許可を受けた運行。運行する会社と主任者に、決められた義務がある\n自動車損害賠償保障法けがをした人への賠償は、運送する会社(運行供用者)が負う、という整理が進んでいる\n製造物責任法センサーやソフトの作りに欠陥があればメーカーが問われ得る\n民事の過失歩行者の不注意は、賠償の割合を減らす事情として見られることがある\nまだ決まっていないこと\nレベル4の事故で、誰が刑事責任を負うか\n設定を変えて見直す\n→\n前の回と比べる\n同じ設定でもう一度",
"right_2": "ひやり\n右折中の横断歩道\n\n東から来て右折するバスに、ふつうに渡る人が0.8m まで近づいた(バスは時速5km)\n\n人の問題\n遠隔監視者映像で気づいて止める指示を出すまでに、時間がかかった\n誘導員合図が、バスと歩行者のどちらに向けたものか、あいまいだった\nふつうに渡る人スマホを見ていて、バスに気づくのが遅れた\n企業の問題\nメーカーバスは、横断歩道に向かってくる人を先読みしないまま、自分で発進した\n運行会社(あなた)死角の少ないセンサーを入れていなかった\n決まり・行政\n道路交通法(特定自動運行)レベル4は公安委員会の許可を受けた運行。運行する会社と主任者に、決められた義務がある\n自動車損害賠償保障法けがをした人への賠償は、運送する会社(運行供用者)が負う、という整理が進んでいる\n製造物責任法センサーやソフトの作りに欠陥があればメーカーが問われ得る\n民事の過失歩行者の不注意は、賠償の割合を減らす事情として見られることがある\nまだ決まっていないこと\nレベル4の事故で、誰が刑事責任を負うか\n設定を変えて見直す\n→\n前の回と比べる\n同じ設定でもう一度",作業ログ ― サイトに新しいシリーズを足した
この記事は、新しいシリーズ「フィジカルAIの社会実装シミュレーション」の1本目です。初めは、サービスロボット導入シミュレーションの続きにする予定でしたが、エイイチが、課題地図用のシミュレーションなので新しいシリーズにする、と決めました。名前もエイイチが選びました。サイトには /series9 のページを足し、ヘッダーのシリーズの一覧とシリーズの一覧ページのカードに加えました。
シリーズの一覧のカードの絵は、3Dのバスと交差点をもとに、意外なカメラの位置で撮る、という指示でした。three.js のカメラを、植え込みの外側の地面すれすれ(高さ0.9m)に置き、望遠(画角24度)で交差点を見て、事故の瞬間を撮りました。バスが植え込みに半分隠れ、事故の印だけが植え込みの上に出ます。植え込みがバスと人の間の見通しを悪くしている、という場面の中身がそのまま絵になる位置です。
記事のサムネイルは、3Dだけを撮ったコマ3枚(斜め上から見た事故の瞬間・真上から見た右折のひやり・バスの後ろから見た斜めに渡る人)を、左に大1・右に小2で並べました。このシリーズのサムネイルの決まりは、この回で決めた形(ブラウザ版の3Dのコマを主役に、文字なし、明るい灰色の地)です。
作業ログ ― コードとデータ
ここから下は、この回の終わりの時点のコードと、確かめに使ったスクリプトの全文です。
engine.js(交差点の計算。バスと人の動き・場面・向きのずらし)
// 事故が起きたら誰の責任? — 交差点の計算(試作 v0)
// 単位:m・秒。上から見て x が東、z が南(three.js と同じ向き)。
export const DEFAULTS = { mode: 'l2', sensor: 'normal', speed: 10, guide: true, route: 'short', rest: true };

export const PARAMS = {
  daysPerYear: 300, passesPerDay: 40, dt: 0.1, passTime: 75,
  pedRatePerPass: 0.8, phoneRate: 0.2, fromBehindHedge: 0.4, walk: [1.0, 1.5],
// 歩く人の型(割合):ふつう / 連れ立って / ゆっくり / 急いで / 渡るか迷う / 横断歩道の外を斜めにapp.html(画面と3D。build.py で three.js と engine.js を入れて1つの HTML にする)
<!DOCTYPE html>
<html lang="ja">
<head>
<meta charset="utf-8">
<meta name="viewport" content="width=device-width, initial-scale=1">
<title>事故が起きたら誰の責任?(試作)</title>
<link rel="stylesheet" href="https://fonts.googleapis.com/css2?family=Inter:wght@400;600&family=Noto+Sans+JP:wght@400;500;700&display=swap">
<style>build.py(three.js と engine.js を app.html に入れる)
import pathlib
d=pathlib.Path('/home/claude/sim'); s=(d/'app.html').read_text()
three=pathlib.Path('/home/claude/render/node_modules/three/build/three.module.min.js').read_text()
eng=(d/'engine.js').read_text()
for t in (three,eng): assert '</script' not in t
s=s.replace('%%THREE%%',three).replace('%%ENGINE%%',eng)
(d/'dist.html').write_text(s); print(len(s))
tdir.mjs(場面×バスの向き×運行の形の結果を並べる)
import * as E from '/home/claude/sim/engine.js';
for (const sc of E.SCENES) { const row=[];
  for (const d of ['wl','er','nl','nr']) { const out=[];
    for (const mode of ['l2','l4in','l4r1','l4r3']) { const cfg={...E.DEFAULTS,mode,dir:d,...(sc.requires||{})};
      const r=E.simulatePass(cfg,E.rng(42),{record:true,scene:E.sceneFor(sc,d,cfg)}); out.push(r.hit?'X':r.near?'n':'.'); }
    row.push(d+':'+out.join('')); }
  console.log(sc.id.padEnd(9), row.join('  ')); }
tdir.mjs の出力(ずらす前。もとの向き以外はほとんど何も起きなかった)
miss      wl:X.XX  er:....  nl:.n..  nr:....
guide     wl:nnnn  er:nnnn  nl:....  nr:....
right     wl:.nnn  er:nnnn  nl:....  nr:....
exit      wl:....  er:....  nl:.nnn  nr:.nnn
diagonal  wl:nn..  er:nnnn  nl:....  nr:....
tsweep.mjs(向きごとに、ずらす秒数と渡る側を総当たりで選ぶ)
import * as E from '/home/claude/sim/engine.js';
const combos=[];for(const mode of ['l2','l4in','l4r1','l4r3'])for(const rest of [true,false])for(const sensor of ['normal','wide'])for(const speed of [10,15])combos.push({mode,rest,sensor,speed});
const run=(sc,d,extra,c,fl)=>{const cfg={...E.DEFAULTS,...c,dir:d,...(sc.requires||{})};const s=E.sceneFor(sc,d,cfg);const s2={...s,peds:s.peds.map(p=>({...p,arrive:Math.max(1,p.arrive+extra),...(fl?{fromEast:!p.fromEast}:{})}))};const r=E.simulatePass(cfg,E.rng(42),{record:true,scene:s2});return r.hit?2:r.near?1:0;};
const res={};
for(const sc of E.SCENES){res[sc.id]={};const ref=combos.map(c=>run(sc,sc.route,0,c));
 for(const d of ['wl','er','nl','nr']){ if(d===sc.route){res[sc.id][d]=0;continue;}
  let best=null;for(const fl of [false,true])for(let x=-12;x<=12;x+=0.25){const v=combos.map(c=>run(sc,d,x,c,fl));const score=v.reduce((a,b,i)=>a+(b===ref[i]?1:0)+(b>0?0.3:0),0)+ (new Set(v).size>1?2:0)-Math.abs(x)*0.05;if(!best||score>best.s)best={s:score,x,fl,v:v.join("")};}
  res[sc.id][d]=[best.x,best.fl];console.log(sc.id,d,best.x,best.fl,best.v,'ref',ref.join(''));}}
console.log(JSON.stringify(res));
tsweep.mjs の出力(0=何も起きない・1=ひやり・2=事故。32通りの並び。ref はもとの向き)
miss er 0.75 false 10001000100010001000100010001000 ref 20002000010020002000200020002000
miss nl 1 true 10001000100010001000100010001000 ref 20002000010020002000200020002000
miss nr 1 true 10001000100010001000100010001000 ref 20002000010020002000200020002000
guide er 0 false 10001000100010001000100010001000 ref 10001000100010001000100010001000
guide nl -0.25 true 10001000100010001000100010001000 ref 10001000100010001000100010001000
guide nr 0 true 10001000100010001000100010001000 ref 10001000100010001000100010001000
right wl 0 false 00000000100010001000100010001000 ref 10001000100010001000100010001000
right nl -0.25 true 00000000100010001000100010001000 ref 10001000100010001000100010001000
right nr 0 true 00000000100010001000100010001000 ref 10001000100010001000100010001000
exit wl 0 true 00000000100010001000100010001000 ref 00000000100010001000100010001000
exit er 0 true 00000000100010001000100010001000 ref 00000000100010001000100010001000
exit nr 0 false 00000000100010001000100010001000 ref 00000000100010001000100010001000
diagonal er 0 false 10001000100010001000100010001000 ref 10101010101010100000000000000000
diagonal nl 0 false 00000000000000000000000000000000 ref 10101010101010100000000000000000
diagonal nr 0 false 00000000000000000000000000000000 ref 10101010101010100000000000000000
{"miss":{"wl":0,"er":[0.75,false],"nl":[1,true],"nr":[1,true]},"guide":{"wl":0,"er":[0,false],"nl":[-0.25,true],"nr":[0,true]},"right":{"wl":[0,false],"er":0,"nl":[-0.25,true],"nr":[0,true]},"exit":{"wl":[0,true],"er":[0,true],"nl":0,"nr":[0,false]},"diagonal":{"wl":0,"er":[0,false],"nl":[0,false],"nr":[0,false]}}
check14.py(自動再生を流して、向き・植え込み・誘導員の絵を確かめる)
import subprocess, time, sys
from playwright.sync_api import sync_playwright
srv = subprocess.Popen([sys.executable, '-m', 'http.server', '8766'], cwd='/home/claude/sim', stdout=subprocess.DEVNULL, stderr=subprocess.DEVNULL)
time.sleep(1); errs=[]
try:
    with sync_playwright() as p:
        b = p.chromium.launch(executable_path='/usr/bin/google-chrome', args=['--use-gl=angle', '--use-angle=swiftshader', '--enable-unsafe-swiftshader'])
        pg = b.new_page(viewport={'width': 1280, 'height': 900})
        pg.on('pageerror', lambda e: errs.append(str(e)))
        pg.goto('http://localhost:8766/dist.html'); pg.wait_for_function('window.__ready === true', timeout=60000)
        pg.click('.sc[data-id="diagonal"]'); time.sleep(0.3); pg.screenshot(path='c14_diag.png', clip={'x':900,'y':0,'width':380,'height':900})
        pg.click('.sc[data-id="exit"]'); time.sleep(0.3)
        pg.click('#autoRun'); time.sleep(1); pg.click('#sceneSpeeds button[data-r="4"]')
        k=0
        while not pg.query_selector('#sceneCmp.on') and k<80:
            time.sleep(2.5); pg.screenshot(path=f'c14_{k:02d}.png'); k+=1
        print(pg.inner_text('table.auto'))
        b.close()
finally: srv.terminate()
print(errs)
check14.py の出力(場面「脇道から出るバスの前へ」の自動再生の一覧)
変えたこと	結果	かかわる人(何も起きなければ止まれた理由)	まだ決まっていないこと
+いまの設定	何も起きなかった	人が渡り終えるまでバスが待ったか、人がバスに気づいて待った
+バスの来る向きを「西から来て左折」に	何も起きなかった	人が渡り終えるまでバスが待ったか、人がバスに気づいて待った
+バスの来る向きを「東から来て右折」に	何も起きなかった	人が渡り終えるまでバスが待ったか、人がバスに気づいて待った
+バスの来る向きを「脇道から出て右折」に	何も起きなかった	人が渡り終えるまでバスが待ったか、人がバスに気づいて待った
+運行の形を「レベル4・車内に主任者」に	ひやり	誘導員ふつうに渡る人メーカー運行会社(あなた)	レベル4の事故で、誰が刑事責任を負うか
+運行の形を「レベル4・遠隔監視1台」に	ひやり	遠隔監視者誘導員ふつうに渡る人メーカー運行会社(あなた)	レベル4の事故で、誰が刑事責任を負うか
+運行の形を「レベル4・遠隔監視3台」に	ひやり	遠隔監視者誘導員ふつうに渡る人メーカー運行会社(あなた)	遠隔監視者1人が何台まで見てよいか(基準なし)
+センサーを「死角の少ないもの」に	何も起きなかった	人が渡り終えるまでバスが待ったか、人がバスに気づいて待った
+交差点での速さを「6 km/時」に	何も起きなかった	運転士が人に気づいて止めた
+交差点での速さを「15 km/時」に	何も起きなかった	運転士が人に気づいて止めた
+交差点に誘導員を「置かない」に	何も起きなかった	人が渡り終えるまでバスが待ったか、人がバスに気づいて待った
+交差点の植え込みを「低く刈ってもらう」に	何も起きなかった	人が渡り終えるまでバスが待ったか、人がバスに気づいて待った
+運転士の休憩を「なしで回す」に	何も起きなかった	人が渡り終えるまでバスが待ったか、人がバスに気づいて待った
[]
data538.py(場面3つ×運行の形4つを再生し、右のパネルの文を書き出す)
import subprocess, time, sys, json
from playwright.sync_api import sync_playwright
srv = subprocess.Popen([sys.executable, '-m', 'http.server', '8769'], cwd='/home/claude/sim', stdout=subprocess.DEVNULL, stderr=subprocess.DEVNULL)
time.sleep(1); out={}
try:
    with sync_playwright() as p:
        b = p.chromium.launch(executable_path='/usr/bin/google-chrome', args=['--use-gl=angle', '--use-angle=swiftshader', '--enable-unsafe-swiftshader'])
        pg = b.new_page(viewport={'width': 1200, 'height': 800})
        pg.goto('http://localhost:8769/dist.html'); pg.wait_for_function('window.__ready === true', timeout=60000)
        for sc in ['miss','right','exit']:
            for m in range(4):
                pg.click(f'.sc[data-id="{sc}"]'); pg.click(f'button[data-k="mode"][data-i="{m}"]'); time.sleep(.2)
                pg.click('#run'); time.sleep(.5); pg.click('#sceneSpeeds button[data-r="4"]')
                pg.wait_for_selector('#sReplay', timeout=200000); time.sleep(.3)
                out[f'{sc}_{m}'] = pg.inner_text('#incident')
                pg.click('#sAgain'); time.sleep(.3)
        b.close()
finally: srv.terminate()
json.dump(out, open('/home/claude/art538/scene_mode_cards.json','w'), ensure_ascii=False, indent=1)
print(len(out))
card538.py と card.html の作り方(シリーズの一覧のカードの絵を、自由なカメラで撮る)
card.html は app.html に2か所だけ足して作りました。3Dの戻り値に、カメラを好きな位置・向き・画角に置く __free を足し、window.__scene に3Dを出しています。カメラをこの形にしている間は、画面の大きさが変わってもカメラを戻さないようにしました(placeCam の最初の行)。
import pathlib
d=pathlib.Path('/home/claude/sim'); s=(d/'app.html').read_text()
s=s.replace("return { setView, setFrame, setRoute,","return { __free: (p, t, fov) => { mode = 'free'; cam.fov = fov; cam.position.set(...p); cam.lookAt(...t); cam.updateProjectionMatrix(); }, setView, setFrame, setRoute,",1)
s=s.replace("scene.setFrame({ bus: { ...E.busPose(49), v: 0 }, peds: [], guide: false });","scene.setFrame({ bus: { ...E.busPose(49), v: 0 }, peds: [], guide: false });\nwindow.__scene = scene;",1)
s=s.replace("if (mode === 'follow') return;","if (mode === 'follow' || mode === 'free') return;",1)
three=pathlib.Path('/home/claude/render/node_modules/three/build/three.module.min.js').read_text()
s=s.replace('%%THREE%%',three).replace('%%ENGINE%%',(d/'engine.js').read_text())
(d/'card.html').write_text(s)
import subprocess, time, sys, json
from playwright.sync_api import sync_playwright
srv = subprocess.Popen([sys.executable, '-m', 'http.server', '8770'], cwd='/home/claude/sim', stdout=subprocess.DEVNULL, stderr=subprocess.DEVNULL)
time.sleep(1); O='/home/claude/art538/card/'
HIDE='#panel,#top,#views,#callout,#clock,#stats,#intro,#sceneSpeeds{display:none!important}#stage{position:fixed!important;inset:0!important;width:100vw!important;height:100vh!important}'
CAMS = json.loads(sys.argv[1])
try:
    with sync_playwright() as p:
        b = p.chromium.launch(executable_path='/usr/bin/google-chrome', args=['--use-gl=angle', '--use-angle=swiftshader', '--enable-unsafe-swiftshader'])
        pg = b.new_page(viewport={'width': 1800, 'height': 1200})
        pg.goto('http://localhost:8770/card.html'); pg.wait_for_function('window.__ready === true', timeout=60000)
        pg.click('.sc[data-id="miss"]'); pg.click('button[data-k="mode"][data-i="3"]'); time.sleep(.2)
        pg.click('#run'); time.sleep(.3)
        pg.add_style_tag(content=HIDE); pg.evaluate('dispatchEvent(new Event("resize"))')
        pg.wait_for_function("document.getElementById('callout').style.display==='block'", timeout=200000)
        pg.evaluate("document.querySelectorAll('#sceneSpeeds button')[0].click()")
        time.sleep(1.2)
        # 再生を止める(ボタンが隠れているので、replay を止める手段がない場合は、そのまま撮る)
        for name, c in CAMS.items():
            pg.evaluate(f"window.__scene.__free({c['p']}, {c['t']}, {c['f']})"); time.sleep(.5)
            pg.screenshot(path=O+name+'.png')
        b.close()
finally: srv.terminate()
撮った位置(カードに使ったのは hedge2):
hedge  : 位置 (13, 1.1, -1.2)  向ける先 (-1, 1.0, -5)    画角 30
worm   : 位置 (1.2, 0.35, -9.5) 向ける先 (-2, 1.4, -3)    画角 55
tele   : 位置 (-40, 120, -20)  向ける先 (-1, 0, -4.5)    画角 7
bus_eye: 位置 (-6, 2.6, -0.5)  向ける先 (1, 0.6, -5.5)   画角 40
hedge2 : 位置 (17, 0.9, -0.4)  向ける先 (-2, 1.3, -5.5)  画角 24
hedge3 : 位置 (11, 0.6, -2.0)  向ける先 (-1, 1.6, -6)    画角 36
hedge4 : 位置 (15, 1.6, 1.5)   向ける先 (-2, 0.8, -6)    画角 26
make.py(このシリーズの記事サムネイル)
"""フィジカルAIの社会実装シミュレーション(/series9)の記事サムネイルを作る(2026-11-20・LOG538 から)。
ブラウザで動かすシミュレーション(three.js)の3Dだけを撮ったコマを主役にする。文字は入れない。
地は TOP のカードと同じ明るい灰色(#eceef2)。three.js の背景(#eceef1)はほぼ同じ色なので置き換えない。

素材は Playwright で 1920×1080 に撮った3Dのコマ(パネル・ボタン・吹き出しを隠したもの)。
置き場所は iCloud の「フィジカルAIの社会実装シミュレーション/thumb_data/」。Mac 連携で写してから動かす。
  SRC=<素材のフォルダ>/ python3 make.py [LOG番号 ...]   # out/LOG{N}.png(1920×1080)と、public/thumbs/ の webp・HTML
並べ方は回ごとに変え、一覧で同じ形が続かないようにする。
"""
import os, sys
from PIL import Image

D = os.environ.get('SRC', '/mnt/user-data/uploads/PixelstoMotors/デジタルツイン学習R2R2R/フィジカルAIの社会実装シミュレーション/thumb_data/')
W, H, G = 1920, 1080, 14
LIGHT = (236, 238, 242)
HERE = os.path.dirname(os.path.abspath(__file__))
SITE = os.path.dirname(os.path.dirname(HERE))
os.makedirs(f'{HERE}/out', exist_ok=True)
HTML = '''<!DOCTYPE html>
<!-- フィジカルAIの社会実装シミュレーションのサムネイル。画像は tools/social_sim_thumbs/make.py で作る(2026-11-20) -->
<html lang="ja"><head><meta charset="UTF-8"><meta name="viewport" content="width=device-width, initial-scale=1.0">
<style>*{{margin:0;padding:0}}html,body{{background:#eceef2;height:100%;overflow:hidden}}img{{display:block;width:100%;height:100%;object-fit:cover}}</style>
</head><body><img src="img/LOG{n}.webp" alt=""></body></html>
'''


def part(spec, w, h):
    """spec = (素材名, 中心x, 中心y, 切り出す幅の割合)。中心は 0〜1"""
    name, fx, fy, z = spec
    im = Image.open(D + name + '.png').convert('RGB')
    cw = im.width * z; ch = cw * h / w
    x0 = min(max(0, im.width * fx - cw / 2), im.width - cw); y0 = min(max(0, im.height * fy - ch / 2), im.height - ch)
    return im.crop((int(x0), int(y0), int(x0 + cw), int(y0 + ch))).resize((w, h), Image.LANCZOS)


def mosaic(n, big, a, b, r=.6):
    """左に大1・右に小2"""
    out = Image.new('RGB', (W, H), LIGHT)
    bw = int((W - G) * r); sw = W - G - bw; sh = (H - G) // 2
    out.paste(part(big, bw, H), (0, 0))
    out.paste(part(a, sw, sh), (bw + G, 0))
    out.paste(part(b, sw, H - G - sh), (bw + G, sh + G))
    save(n, out)


def save(n, out):
    out.save(f'{HERE}/out/LOG{n}.png')
    os.makedirs(f'{SITE}/public/thumbs/img', exist_ok=True)
    out.save(f'{SITE}/public/thumbs/img/LOG{n}.webp', quality=86)
    open(f'{SITE}/public/thumbs/LOG{n}.html', 'w').write(HTML.format(n=n))


JOBS = {
    # 自動運転バス×T字路の試作を作った回。左=西から来て左折するバスが、スマホを見て渡る人と接触した所(斜め上・遠隔監視3台)、
    # 右上=東から来て右折するバスの前の人(真上)、右下=斜めに渡る人をバスの後ろから見た所
    538: lambda n: mosaic(n, ('miss_iso', .49, .43, .48), ('right_top', .5, .37, .5), ('diag_follow', .6, .62, .6), r=.6),
}

if __name__ == '__main__':
    for n in [int(x) for x in sys.argv[1:]] or list(JOBS):
        JOBS[n](n); print(n)
調査メモ:自動運転バス・ロボタクシーの現状と事故の責任
# 調査メモ:自動運転バス・ロボタクシーの現状と事故の責任(2026-11-20)

作成:Claude(Research の調査結果を要約) 用途:シミュレーション「事故が起きたら誰の責任?」の場面と「人・企業・決まり・行政」の整理
状態:**Codex の事実確認済み(2026-11-20)**。判定の詳細は `codex_report_av_liability_20261120.md`。下の「事実確認で直したこと」を優先する

番号つきの文(C01〜)は、事実確認の対象。出典は各項目の末尾。

---Codex への事実確認の依頼文
# 事実確認の依頼:自動運転バス・ロボタクシーの現状と事故の責任

作成:Claude(2026-11-20) 依頼者:エイイチ
対象:`research_autonomous_bus_liability_20261120.md`(同じフォルダ)の C01〜C36

---

## あなたの役割

この調査メモは、Claude の調査(Research)の結果を Claude が要約したもの。同じ書き手の確認は同じ盲点を持つ。
あなたは **「この文は間違っているか、古いか、出典が言っていないことを言っている」という前提で、その証拠を探す** 役割を担う。

- ウェブ検索で、できるだけ一次資料(官公庁・自治体・事業者の発表、法令の原文、裁判所や規制当局の資料)を当たる
- 「たぶん正しい」は書かない。正しいと判定する文には、確かめた出典の URL と、出典のどこにそう書いてあるか(見出しや段落の要約)を添える
- 日付・数字・金額・件数・人数・速度は特に厳しく確かめる
- 報告は日本語で書く。英語の原文の引用は入れない(読み手は英語が読めない)。英語の資料は日本語で要約する

---

## 判定のしかた

C01〜C36 の文ごとに、次のどれかを付ける。

- **正しい**:一次資料で確かめられた
- **一部ちがう**:どこがどう違うか、正しい値は何か
- **ちがう**:正しい内容と出典
- **確かめられない**:探した範囲と、見つからなかった理由
- **古い**:もっと新しい情報がある(その内容と日付)

そのうえで、メモの最後の「未確認」の項目も、分かる範囲で確かめる。

最後に、次の2つを書く。

1. このメモに **抜けている重要な事実**(2025〜2026年の日本の自動運転バスの事故・行政の動き・制度の変更で、シミュレーションの場面作りに効くもの)
2. 判定のまとめ表(番号・判定・一言)

---

## 守ること

- 対象メモは読むだけ。変更しない
- 書いてよいのは、このフォルダの報告 `codex_report_av_liability_20261120.md` と、`_codex_tmp_20261120/` の中の一時ファイルだけ
- git 操作をしない
Codex の事実確認の結果
# 自動運転バス・ロボタクシーの事実確認報告

確認基準日:2026年11月20日。対象は依頼書指定のC01〜C36。判定は文全体に付け、細部が確認できない場合はその旨を示す。「確かめられない」は誤りの証明ではない。公的資料・事業者発表を優先し、事故の訴追など一次資料を確認できなかった箇所は報道・研究資料と明記した。法制度の説明は個別事件の責任を決定するものではない。

## 各項目

- **C01:確かめられない。** [警察庁白書](https://www.npa.go.jp/hakusyo/r07/honbun/html/bb5545000.html)第5項は、運転者不在の限定地域の運行に許可制度が設けられ、2023年4月1日施行と説明。記載の刑罰の数字は法令本文で確認できていない。レベル4という技術分類と法令上の「特定自動運行」は厳密に同義と断定しない方がよい。
- **C02:確かめられない。** [警察庁白書](https://www.npa.go.jp/hakusyo/r07/honbun/html/bb5545000.html)は主任者を車内または車外の指定場所に配置し、事故時に必要な措置を講じると説明。消防通報・派遣・警察報告の各要件と例外を、ここでは条文に照らして個別に確認できなかった。出典
- 課題地図:https://pixelstomotors.com/issues
- 警察庁「特定自動運行の許可制度の概要」:https://www.npa.go.jp/bureau/traffic/selfdriving/L4-summary.pdf
- 国土交通省「自動運転における自賠法上の損害賠償責任に関する検討会」報告書(2025年4月30日):https://www.mlit.go.jp/report/press/jidosha01_hh_000066.html
- 塩尻市(レベル4の運行):https://www.city.shiojiri.lg.jp/soshiki/10/49343.html
- 経済産業省(柏の葉のレベル4の運行開始):https://www.meti.go.jp/press/2025/01/20260113001/20260113001.html
- Moral Machine:https://www.moralmachine.net/
- three.js:https://threejs.org/