
シリーズ | Series
テーマごとの記録のまとまりです。研究の記録を先に、研究の外側の記録(ひとり研究所の裏側)と、始め方の手引き(ガイド)を最後に並べています。すべての記録を新しい順に見るときは 記録の一覧 へ。
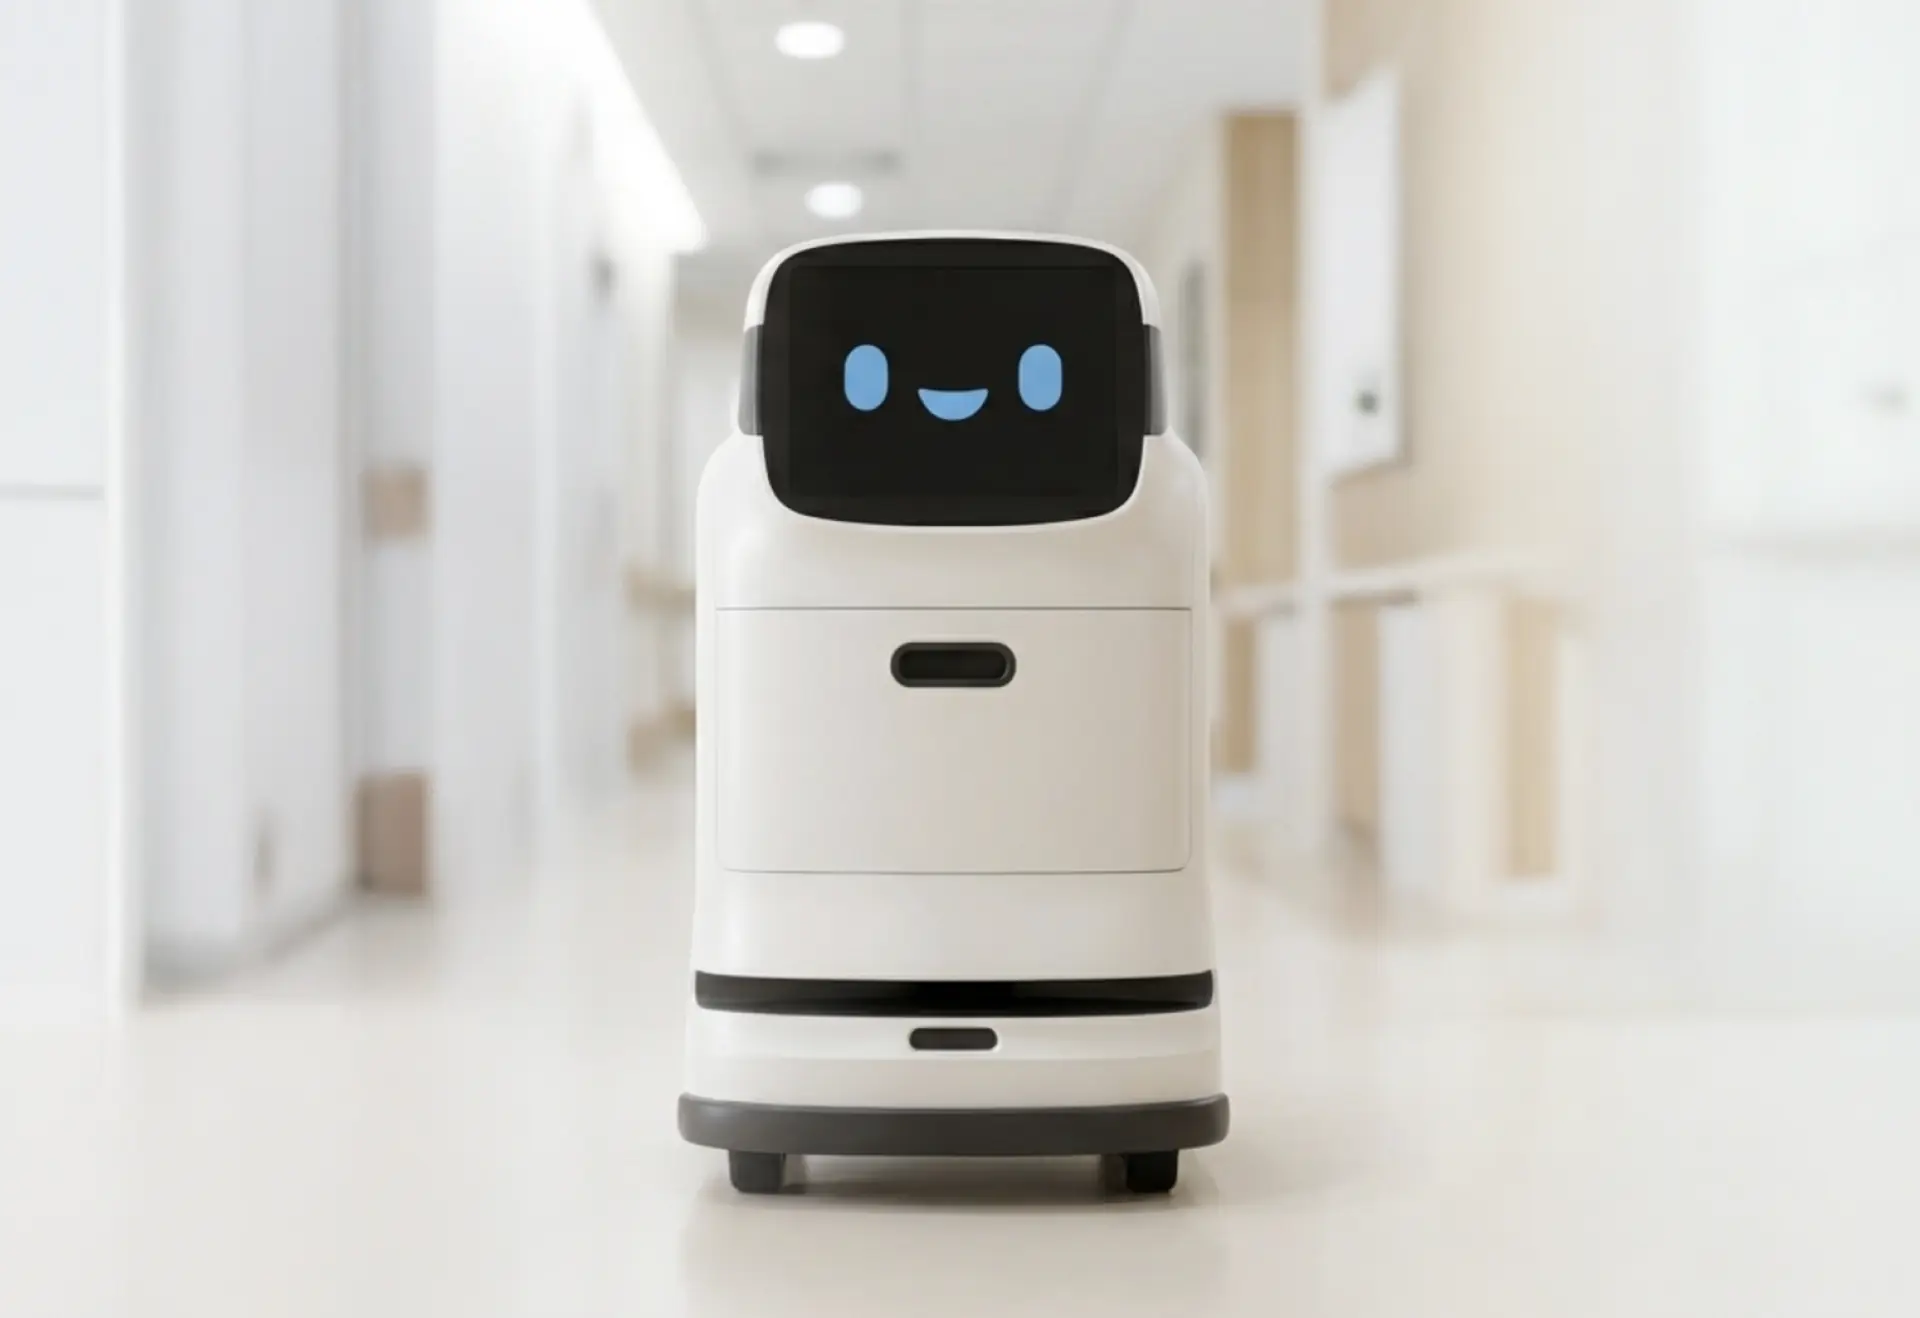
病院で薬を運ぶロボット「ハコブくん」を題材に、人とロボットの関わり(HRI)を設計する記録。画面の設計、Unity での自律移動、日々の開発の記録を、4コママンガと一緒に残しています。
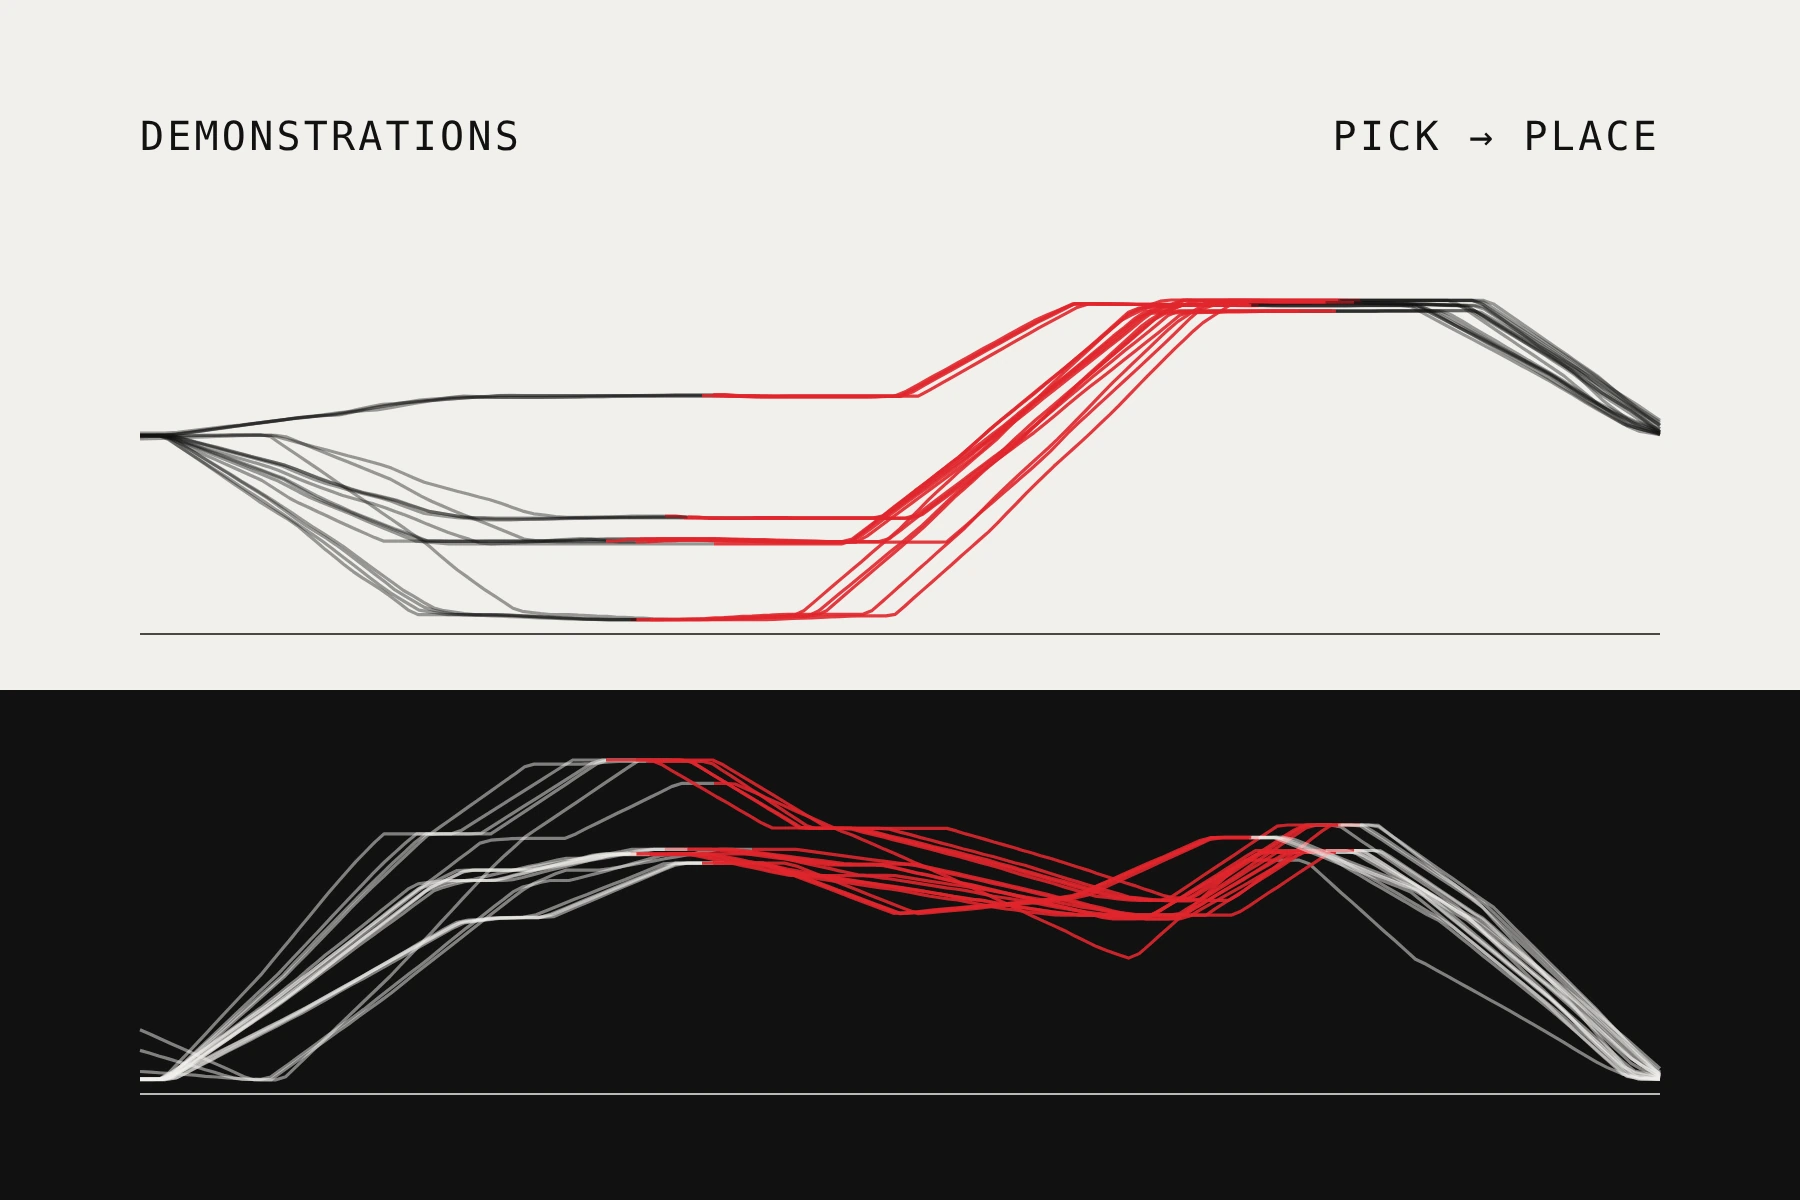
ロボットアームが動きを覚える環境を、自宅にひとりで作る記録。お手本の動きを集めてロボット用のAIに学習させ、実機で確かめます。誰でも同じ手順で始められる形で残しています。
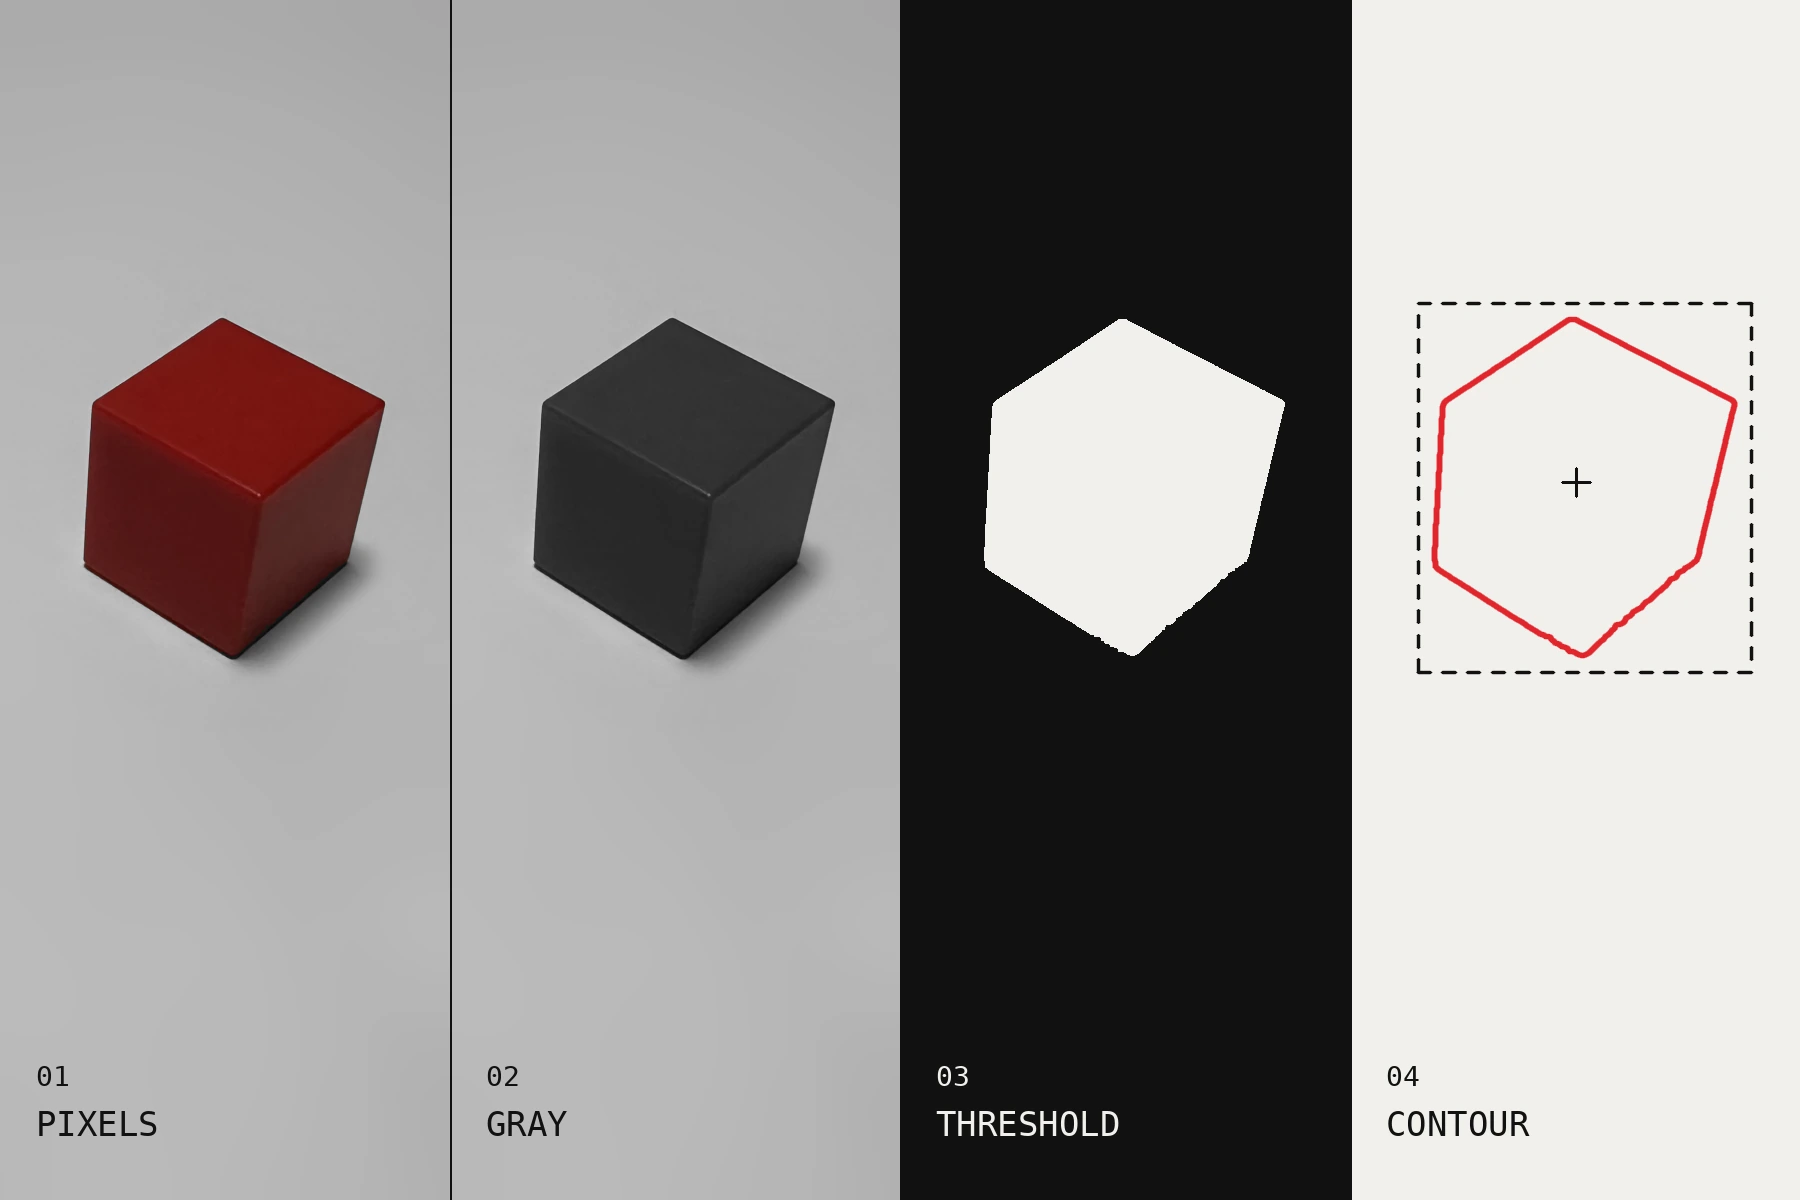
ロボットのカメラが物を見つける仕組みを、下の層から学び直す記録。画素・色・しきい値・輪郭といった手法を、机の上のアームを撮った写真で1つずつ測って確かめます。
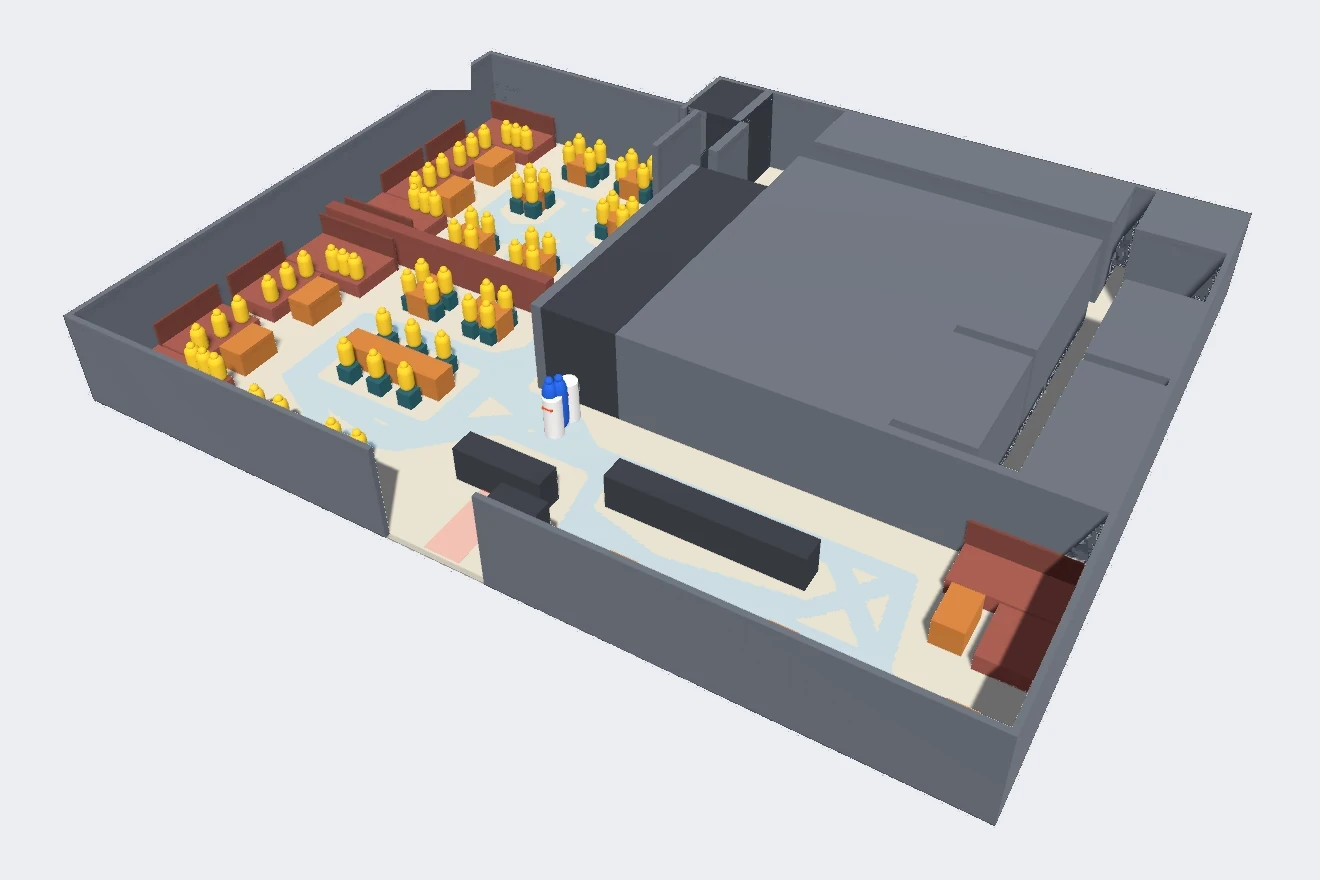
配膳・清掃・搬送などのロボットを店や施設に入れる前に、待ち時間・人数・止まる場所・費用を試算する記録。時間と台数は SimPy、空間と動きは Unity で扱い、前提・結果・コードをすべて公開しています。
実装の記録とは別に、フィジカルAIやロボットについて、なぜそうなるのか、何を意味するのかを考えた記事。外れた議論も含めて、対話をそのまま残しています。
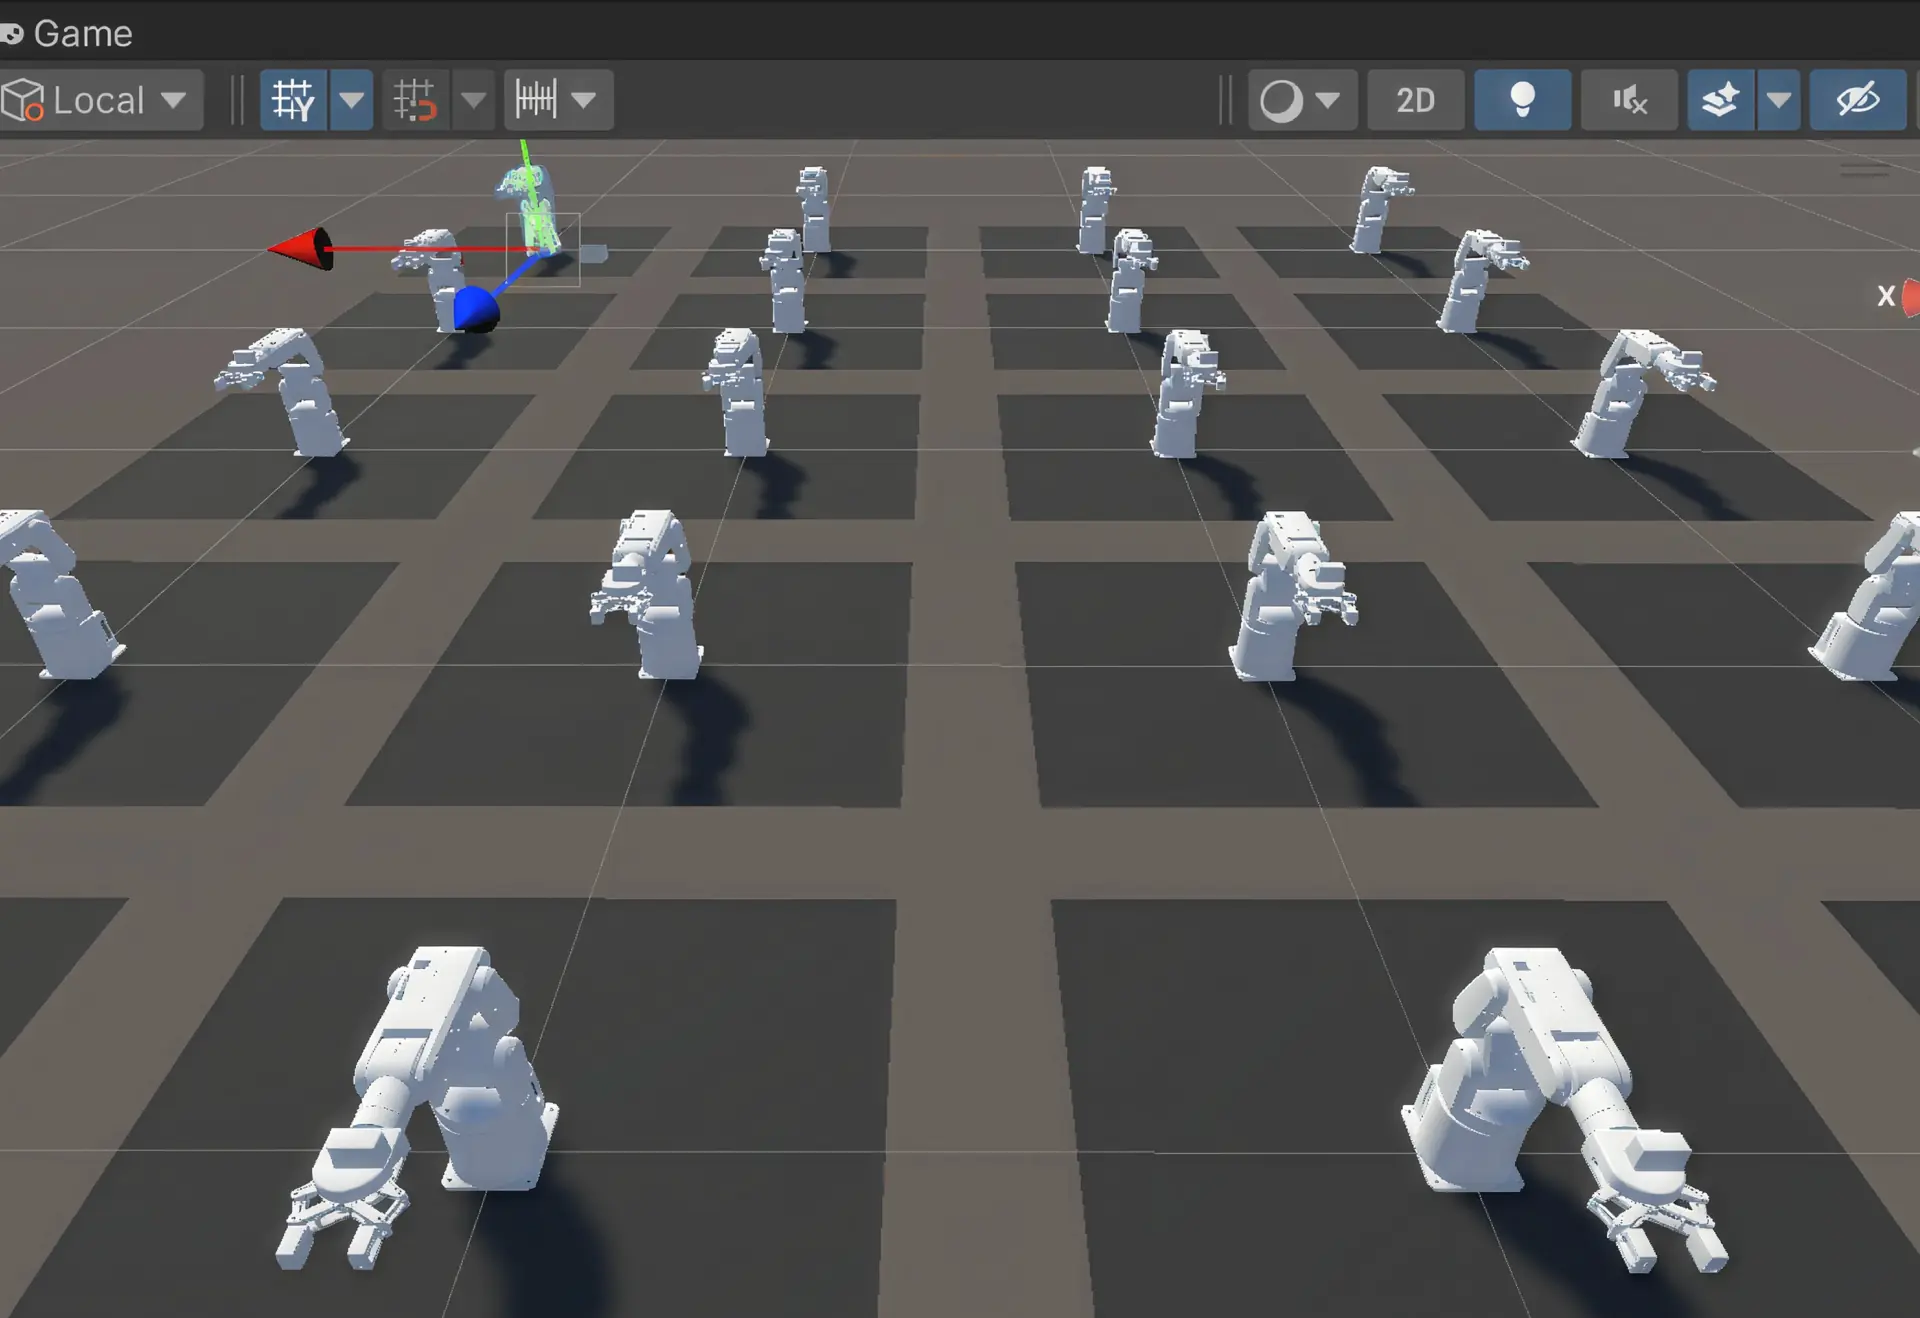
iPhone で物を3Dスキャンし、Unity で動きを試してから、机の上のロボットアームで実際に動かす記録。ロボット工学を学んでいないデザイナーでも、アームの動きを設計できるかを試しています。
フィジカルAIの研究をひとりで続けるために、AIと一緒に作ってきた仕組みの記録。サイト、動画、記録の整理など、研究の外側の作業をどう回しているかを残しています。
フィジカルAIを自分で試してみたい人のための手引き。実際の研究でかかった時間と費用、つまずいた所を、結論から読めるようにまとめています。