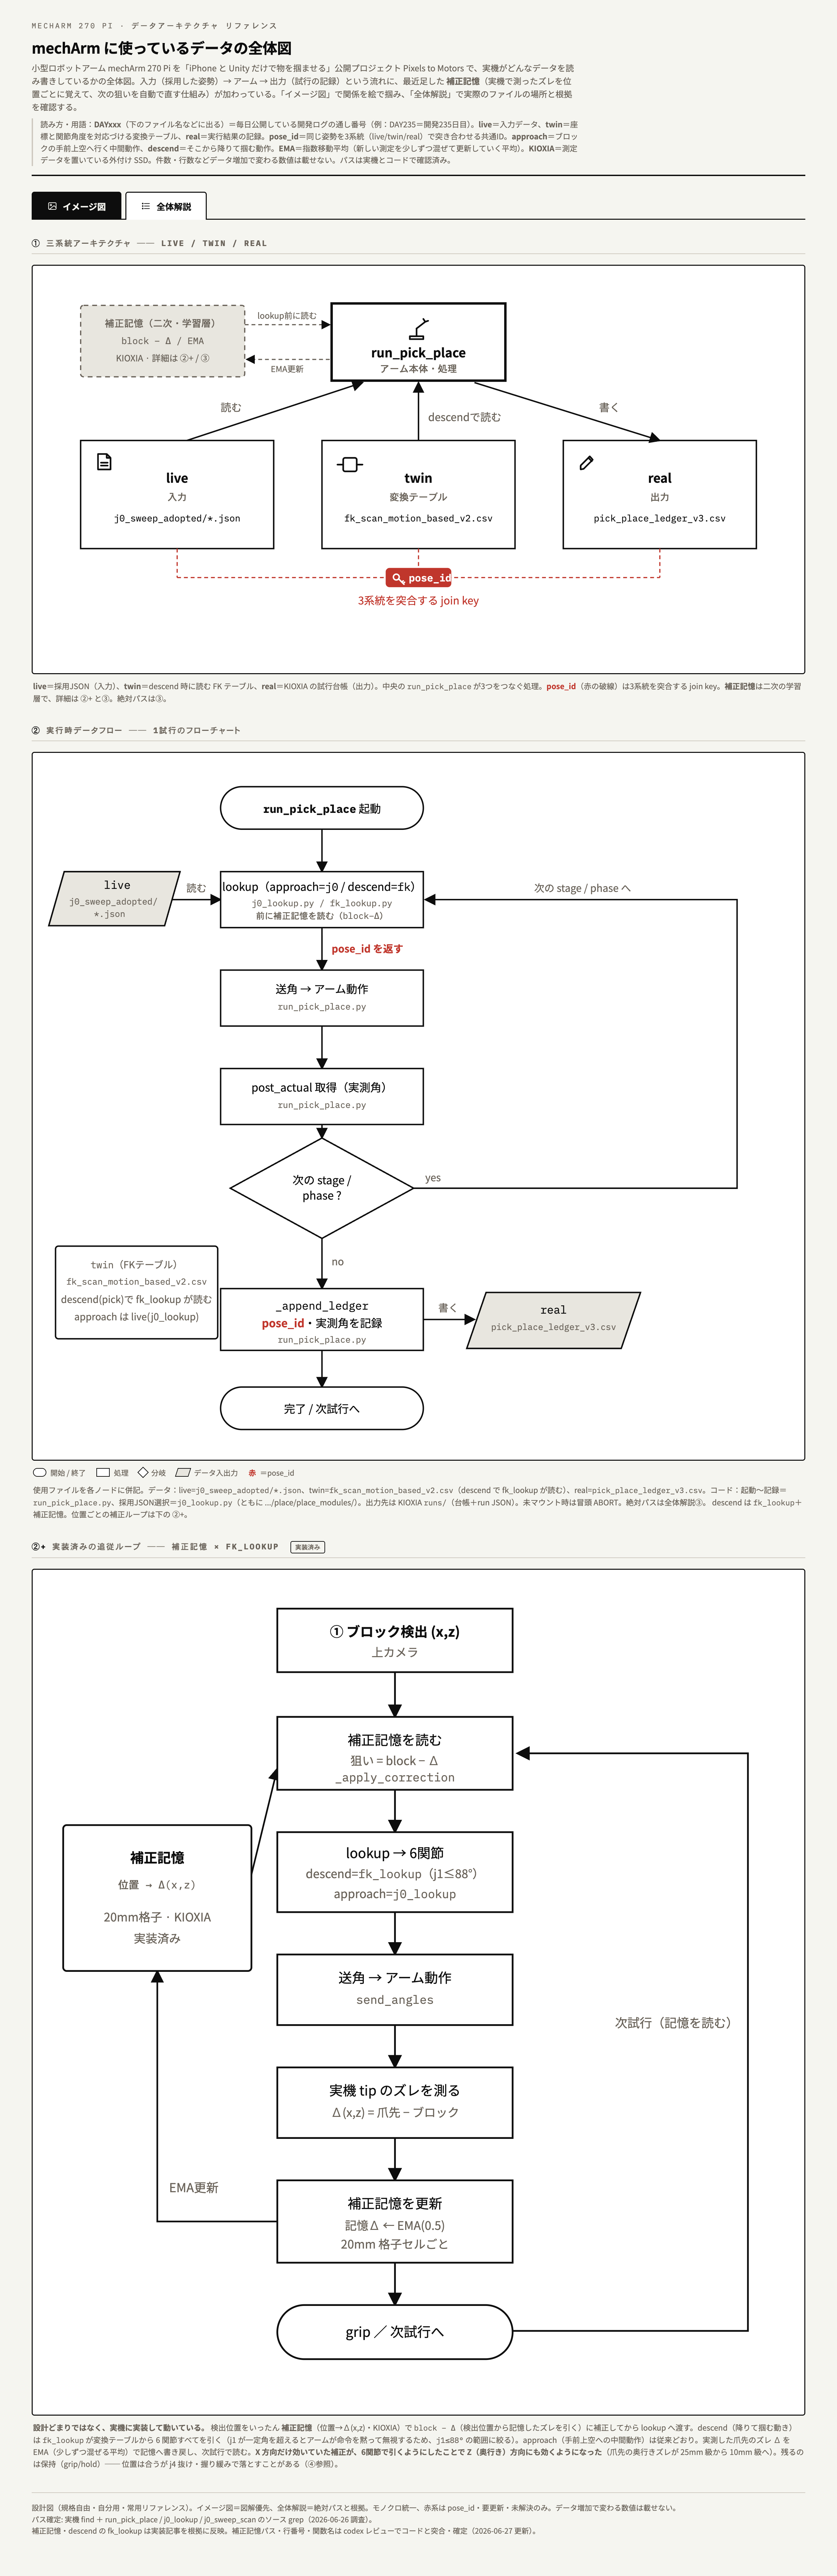
R2R2R | デジタルツイン学習-R2R2R(Real to Render to Real)

mechArm 270 Pi データアーキテクチャ リファレンスR2R2R | デジタルツイン学習-R2R2R(Real to Render to Real)

ドキュメント/事業構想

Record | 記録

LOG297R2R2R2026/7/27

mechArm 270 Pi 受け渡し動作の成立を探る Log#7 | 手の高さを測る前に、手が写るかを1枚撮った

LOG295R2R2R2026/7/23

mechArm 270 Pi 受け渡し動作の成立を探る Log#6 | 届いたUSBカメラを最小手順で確かめ、番号ではなく固有名で同定する

LOG294R2R2R2026/7/21

mechArm 270 Pi 受け渡し動作の成立を探る Log#5 | AI任せで全部作ってから実機に出したら、動きは前と変わらなかった

LOG293R2R2R2026/7/20

mechArm 270 Pi 受け渡し動作の成立を探る Log#4 | E-4からE-6まで。台帳・撮影・53件のテストで制御コードを閉じる

LOG289R2R2R2026/7/18

mechArm 270 Pi 受け渡し動作の成立を探る Log#3 | 人に手渡す姿勢の決め方と、検証コードが検証になっていなかった話

LOG288R2R2R2026/7/16

mechArm 270 Pi 受け渡し動作の成立を探る Log#2 | アームが差し出し、人が受け取る。設計が4回の外部レビューで固まるまで
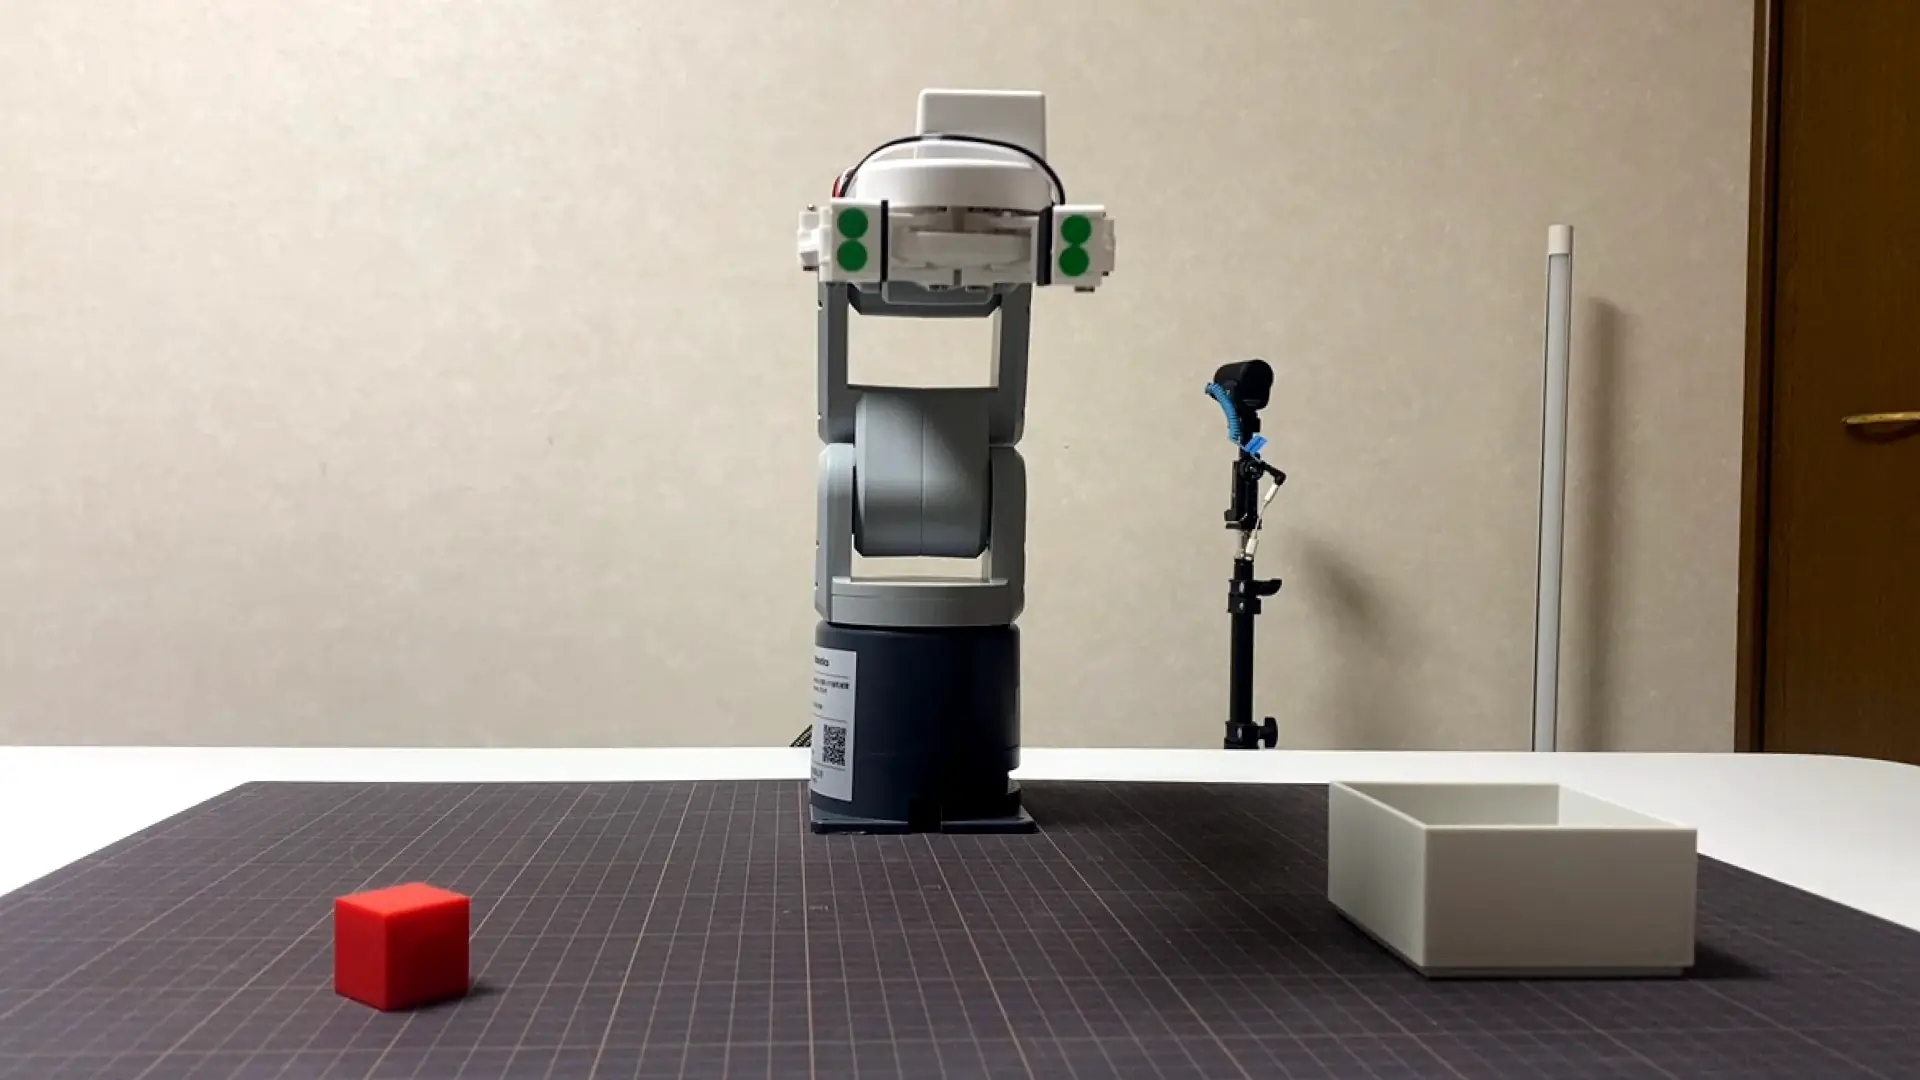
mechArm 270 Pi 動的追従の限界を探る Log#56 | Pick & Place の全過程を映像+関節ログで残す。学習データ収集への第一歩
LOG287R2R2R2026/7/15

mechArm 270 Pi 動的追従の限界を探る Log#56 | Pick & Place の全過程を映像+関節ログで残す。学習データ収集への第一歩

LOG285R2R2R2026/7/15

mechArm 270 Pi 受け渡し動作の成立を探る Log#1 | 今まではピック&プレースの成功判定は座標にあったが、次の判定基準は人の中にある

LOG284R2R2R2026/7/14

mechArm 270 Pi を ROS2 + MoveIt に載せる Log#1 | 独自スクリプトから業界標準へ
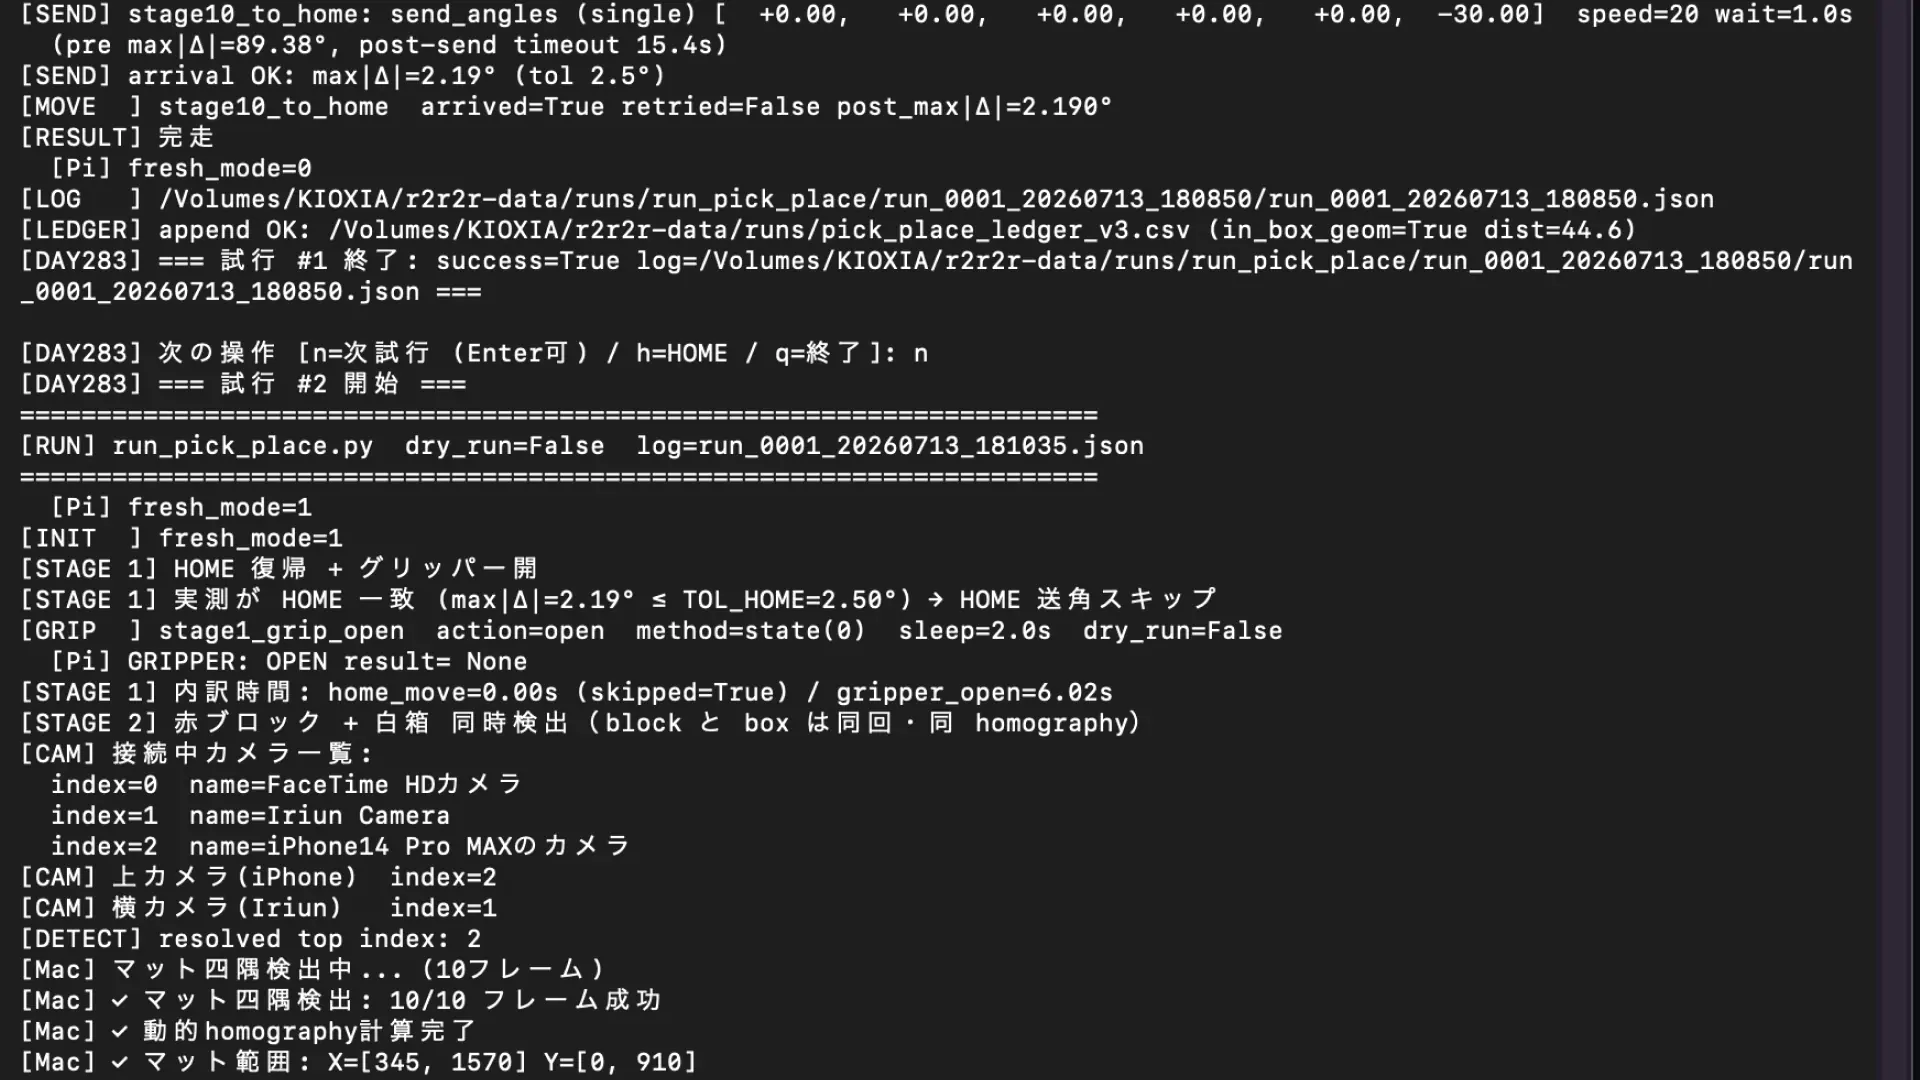
mechArm 270 Pi 動的追従の限界を探る Log#55 | Pick & Place 実行の常駐化と中断時の自動退避。モックで固めて、実機で分かったこと
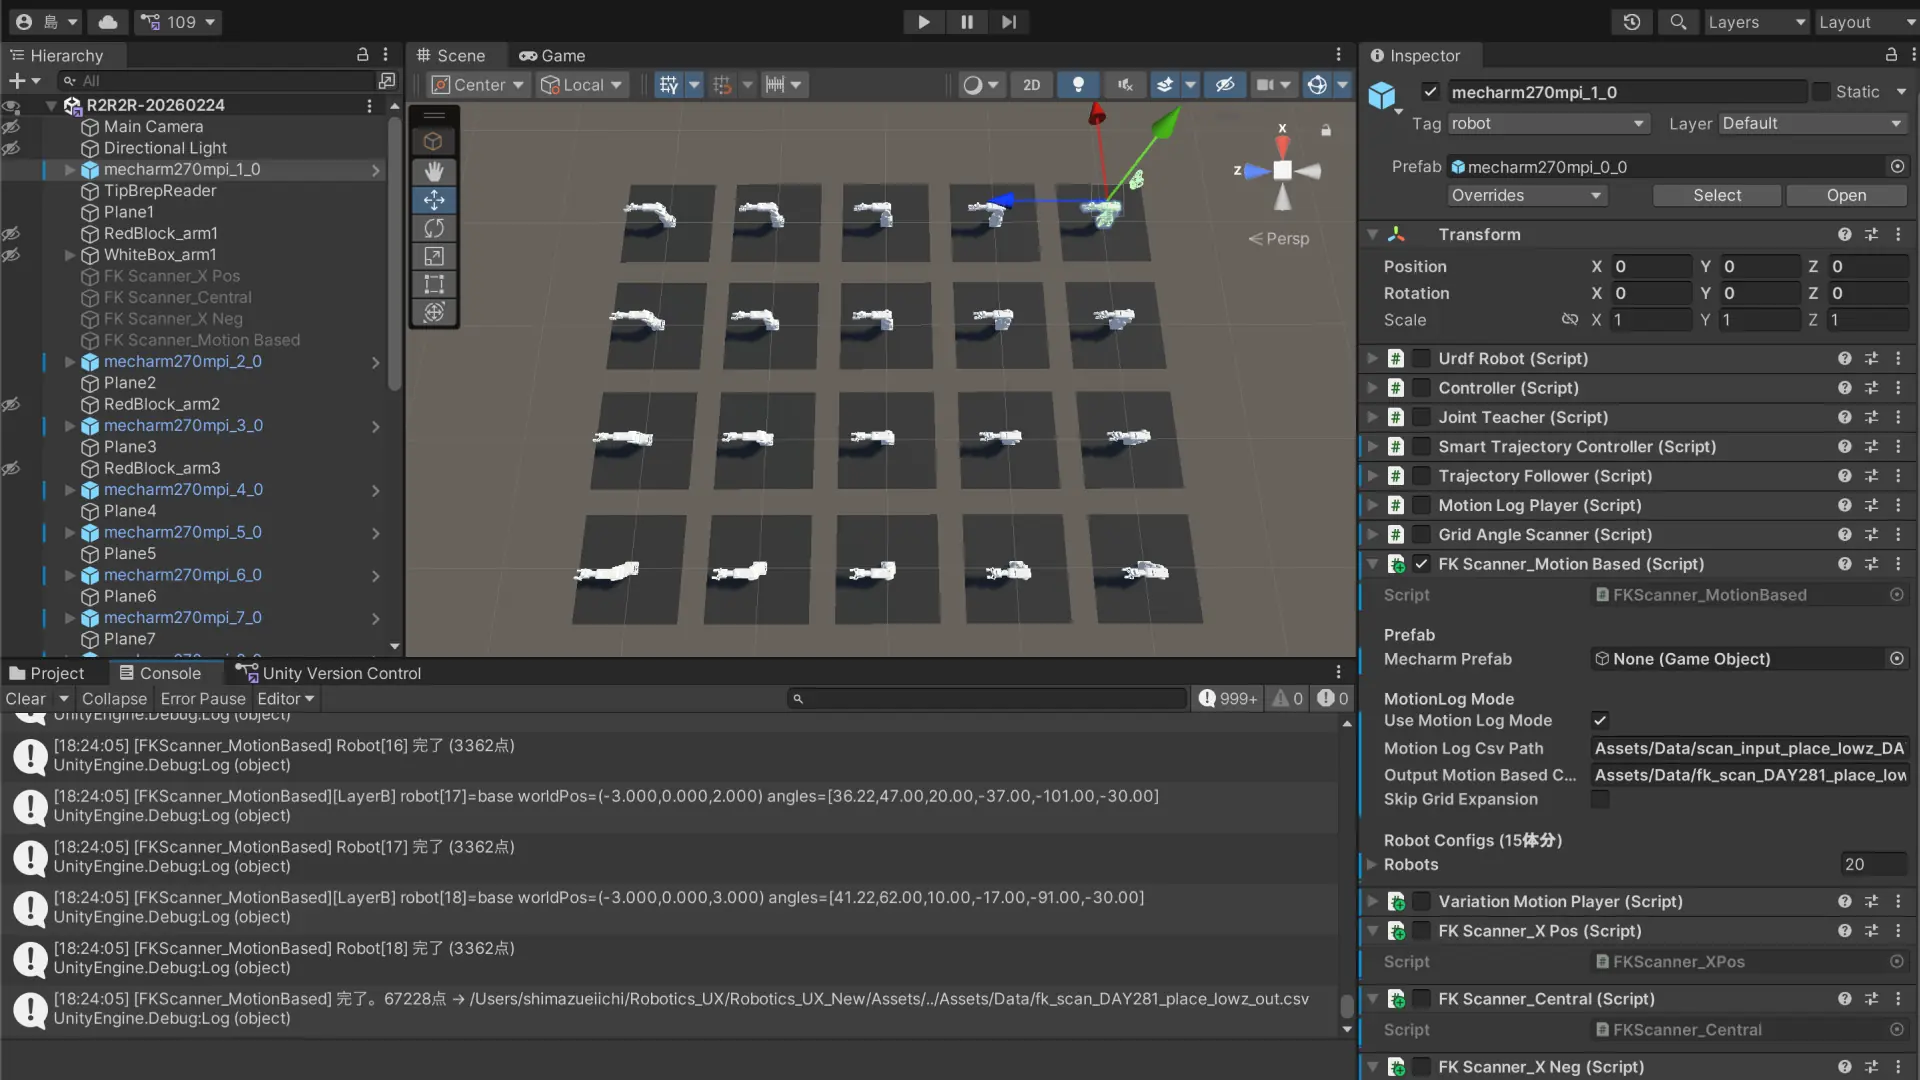
LOG283R2R2R2026/7/13

mechArm 270 Pi 動的追従の限界を探る Log#55 | Pick & Place 実行の常駐化と中断時の自動退避。モックで固めて、実機で分かったこと

mechArm 270 Pi 動的追従の限界を探る Log#54 | 67,228点スキャンしても動かなかった。真犯人は lookup の3枚フィルタだった
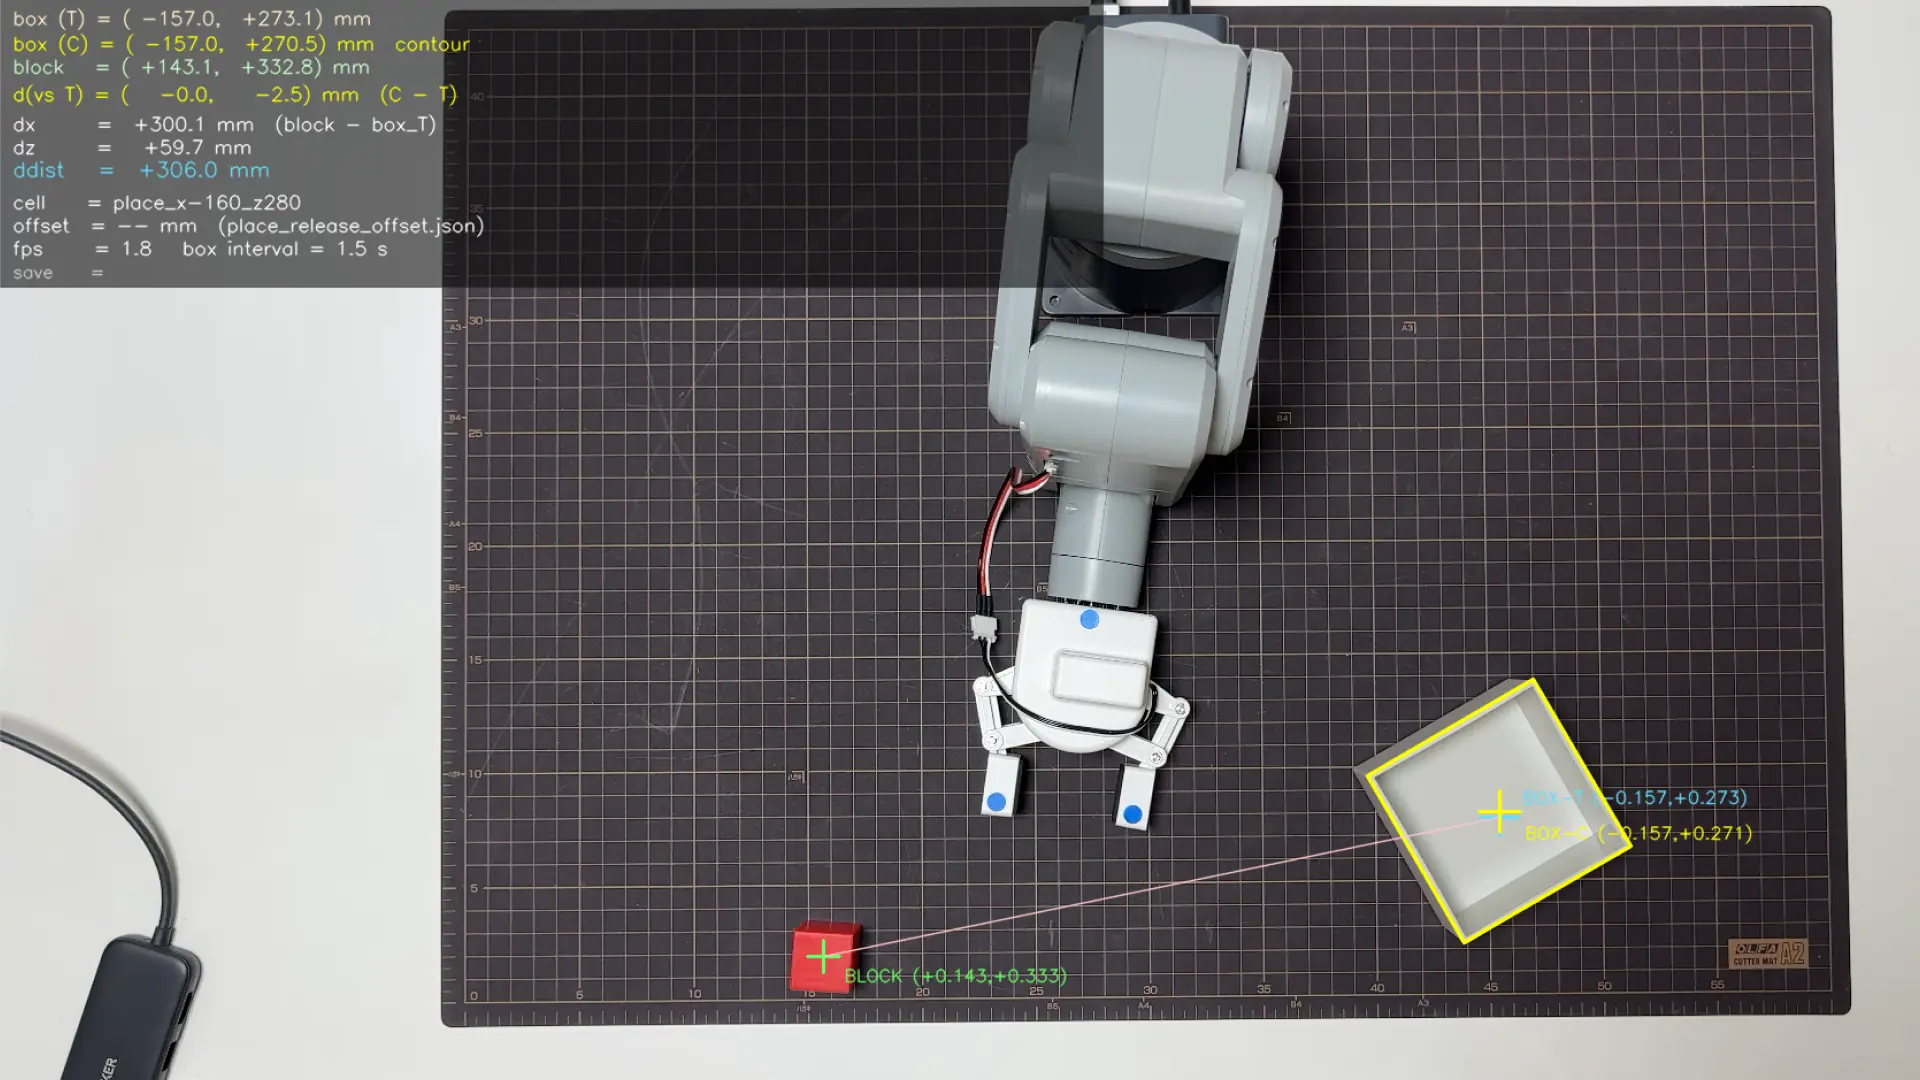
LOG281R2R2R2026/7/12

mechArm 270 Pi 動的追従の限界を探る Log#54 | 67,228点スキャンしても動かなかった。真犯人は lookup の3枚フィルタだった

mechArm 270 Pi 動的追従の限界を探る Log#53 | テンプレートマッチングが「白箱の中心」をずっと角で測っていた
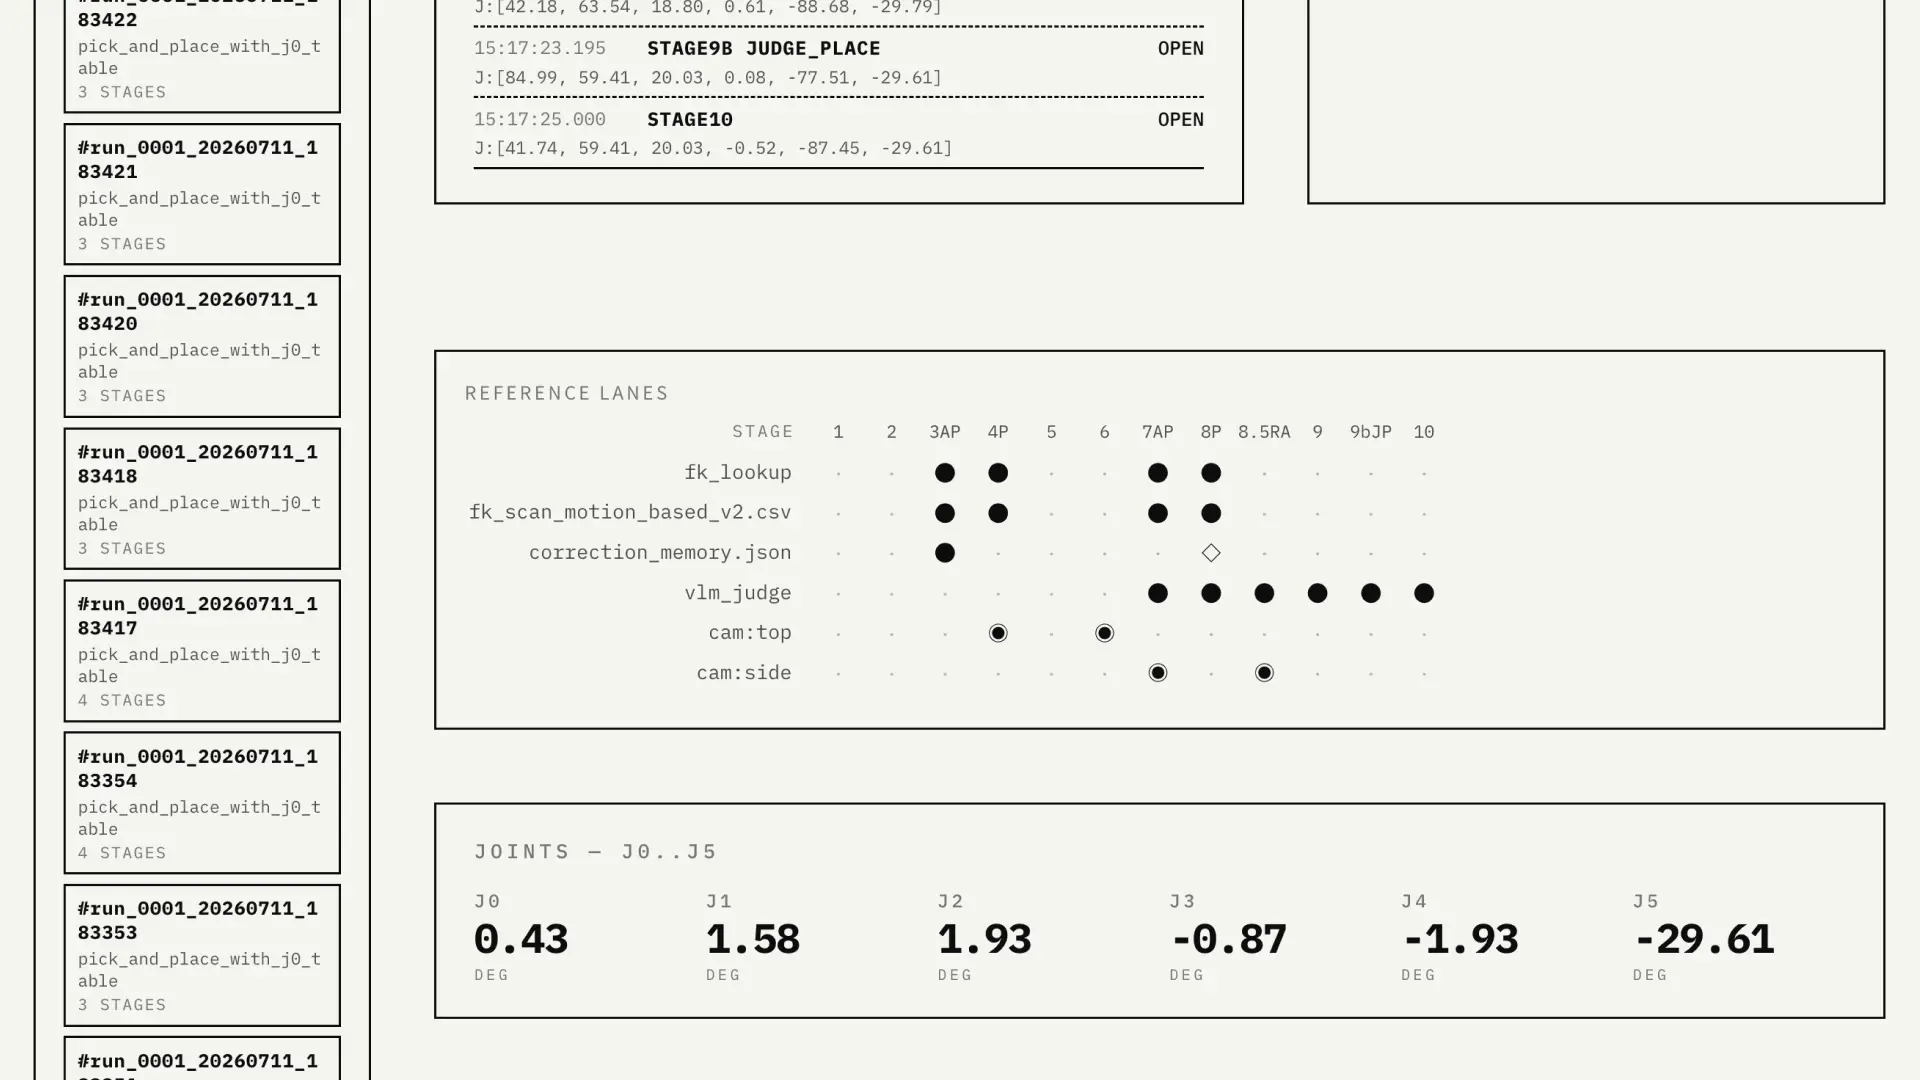
LOG280R2R2R2026/7/12

mechArm 270 Pi 動的追従の限界を探る Log#53 | テンプレートマッチングが「白箱の中心」をずっと角で測っていた

mechArm 270 Pi 動的追従の限界を探る Log#52 | pick&place観測画面の見直し。参照と姿勢選択を可視化する
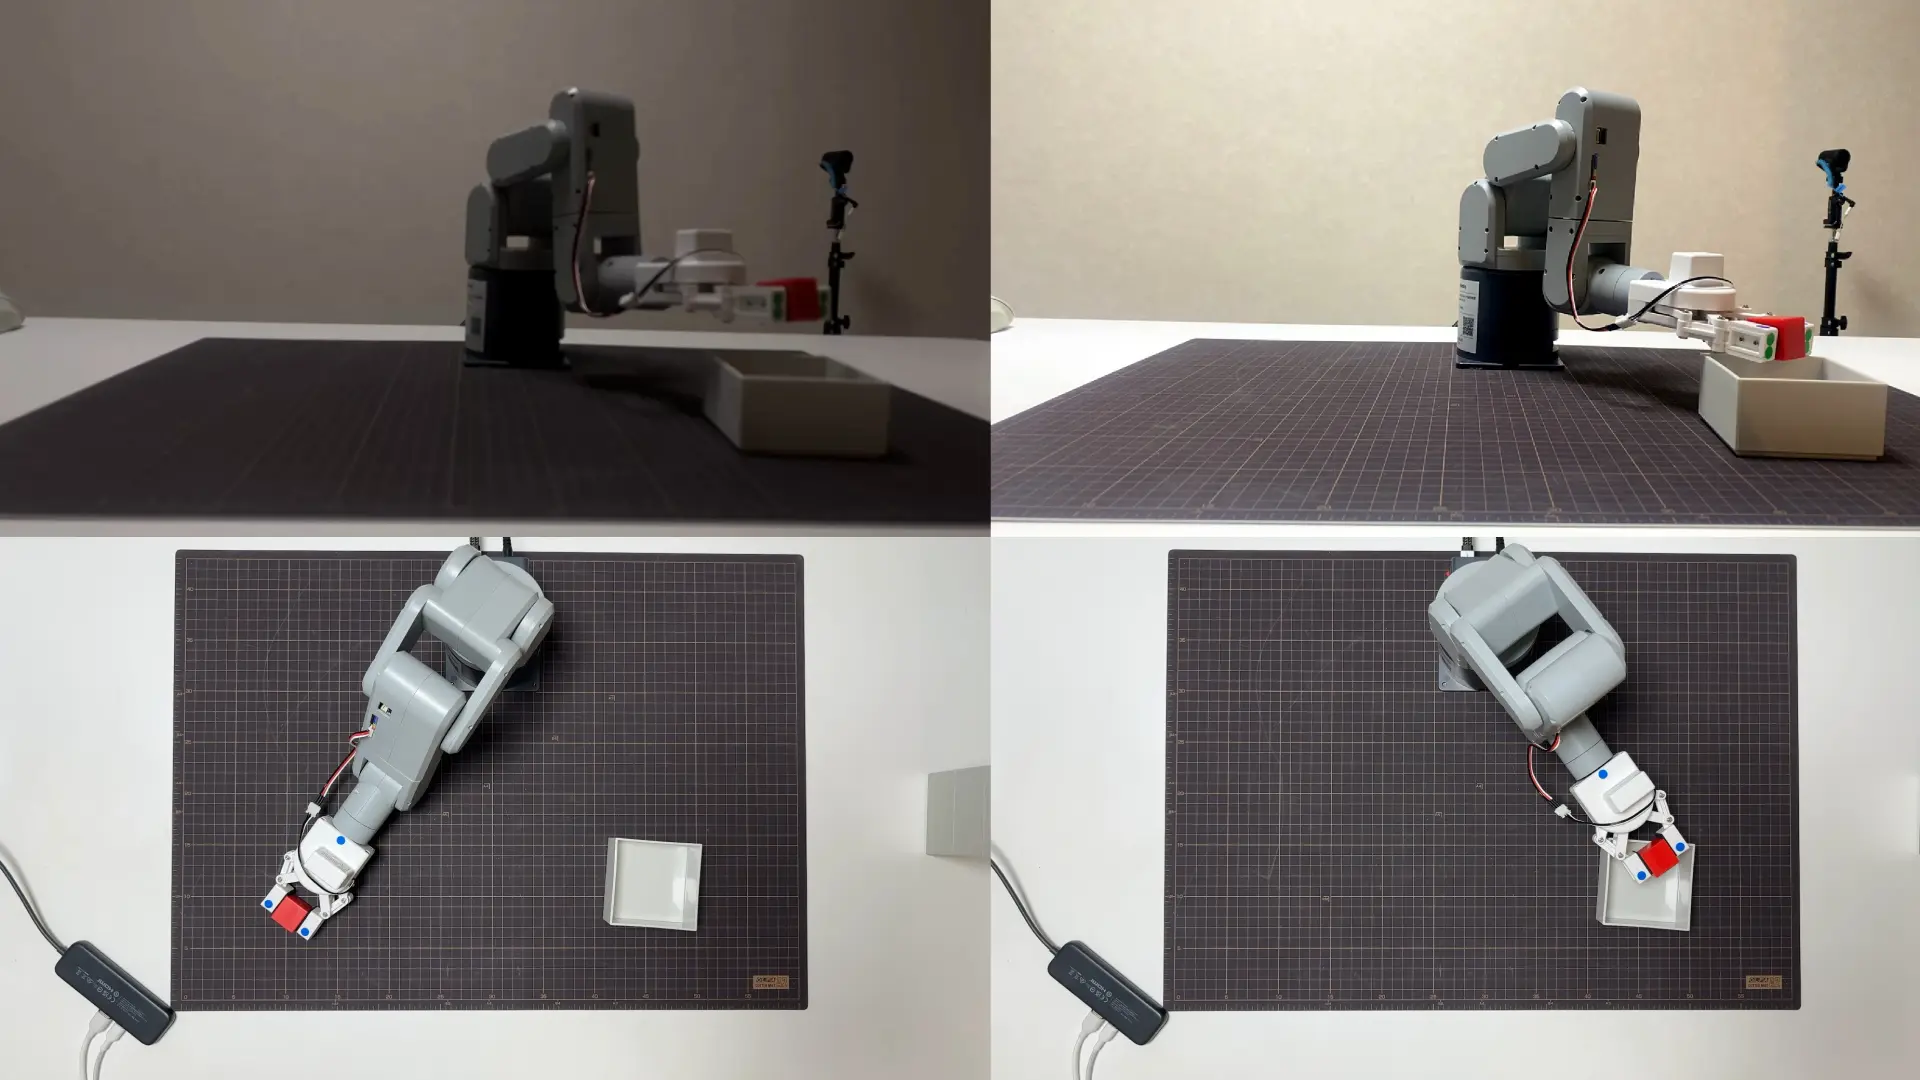
LOG279R2R2R2026/7/11

mechArm 270 Pi 動的追従の限界を探る Log#52 | pick&place観測画面の見直し。参照と姿勢選択を可視化する

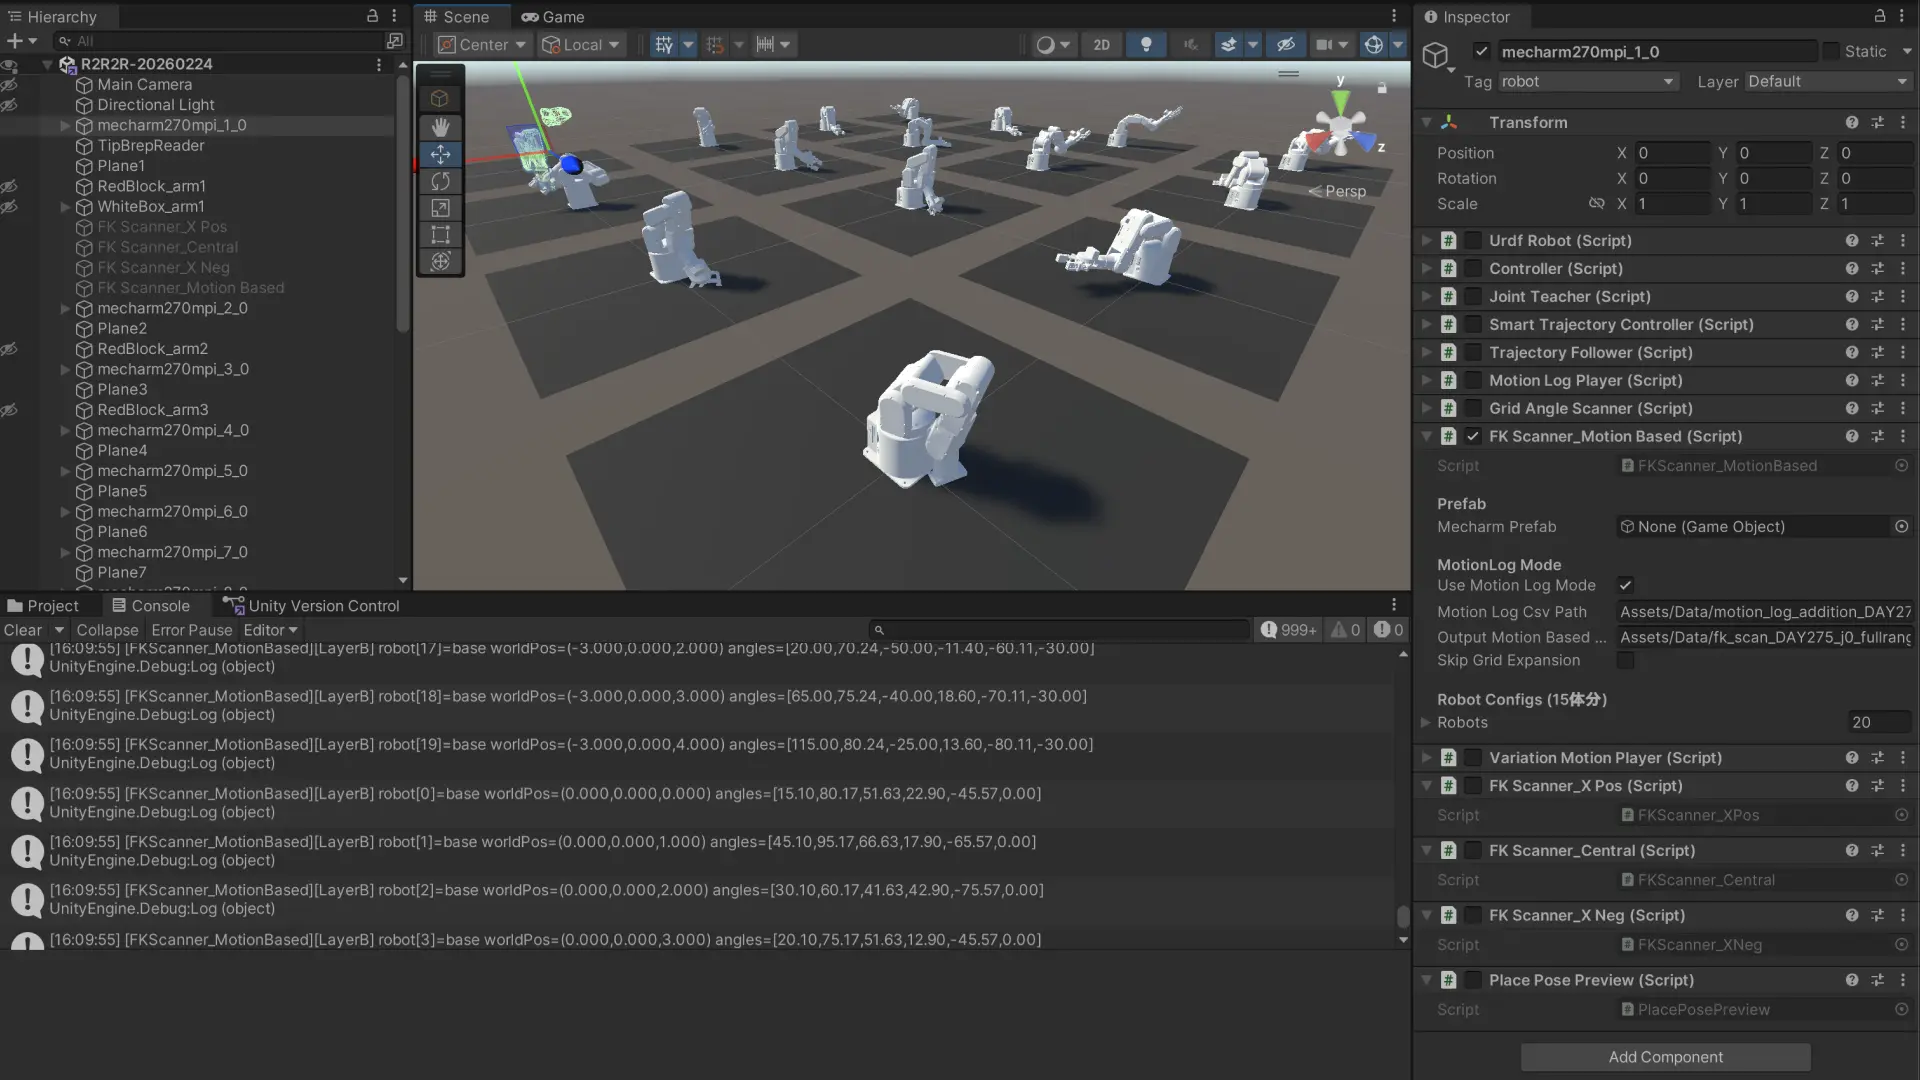
mechArm 270 Pi 動的追従の限界を探る Log#51 | 掴めなくなったアームと、原因を七回取り違えた記録。A_PICKが真上に来ないという一点
LOG275R2R2R2026/7/7

mechArm 270 Pi 動的追従の限界を探る Log#51 | 掴めなくなったアームと、原因を七回取り違えた記録。A_PICKが真上に来ないという一点

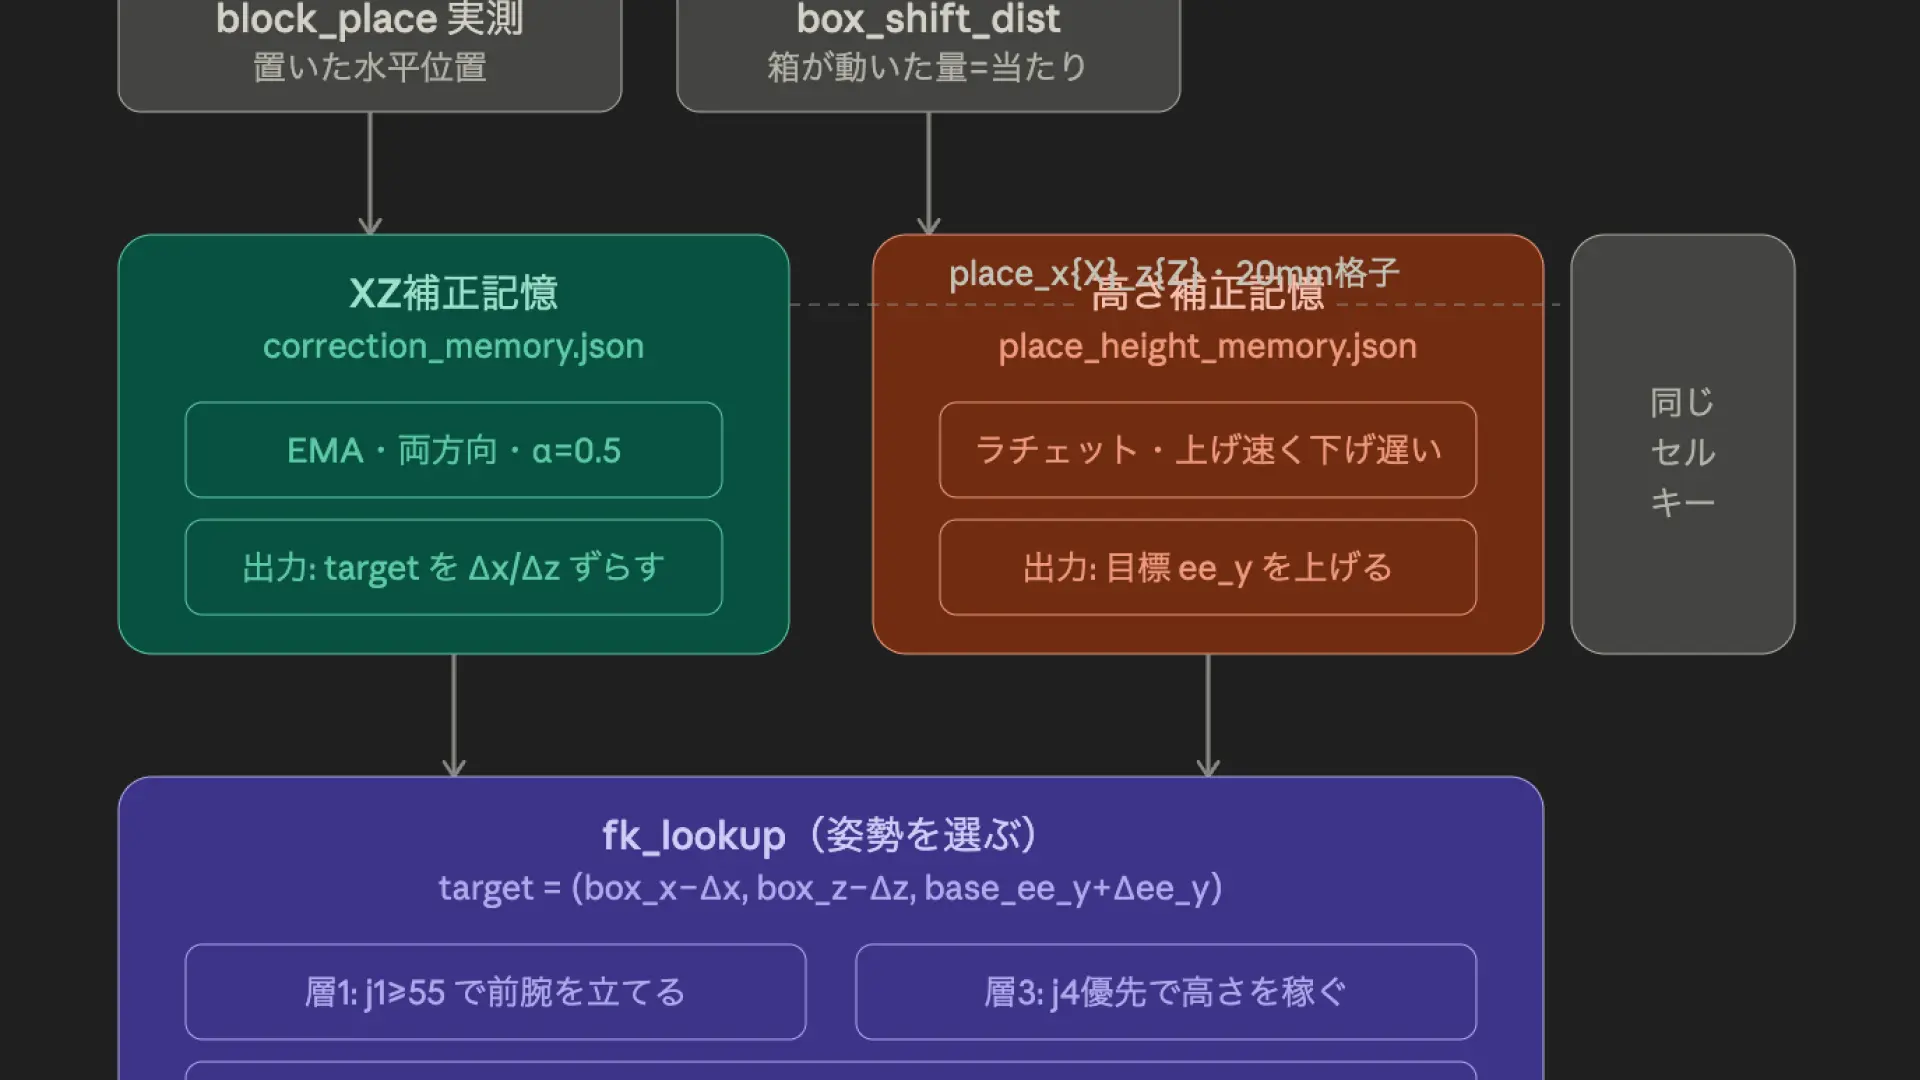
mechArm 270 Pi 動的追従の限界を探る Log#50 | PLACE が送信前ガードで止まる。FKテーブルの穴を埋めて実機で置ききる
LOG274R2R2R2026/7/6

mechArm 270 Pi 動的追従の限界を探る Log#50 | PLACE が送信前ガードで止まる。FKテーブルの穴を埋めて実機で置ききる

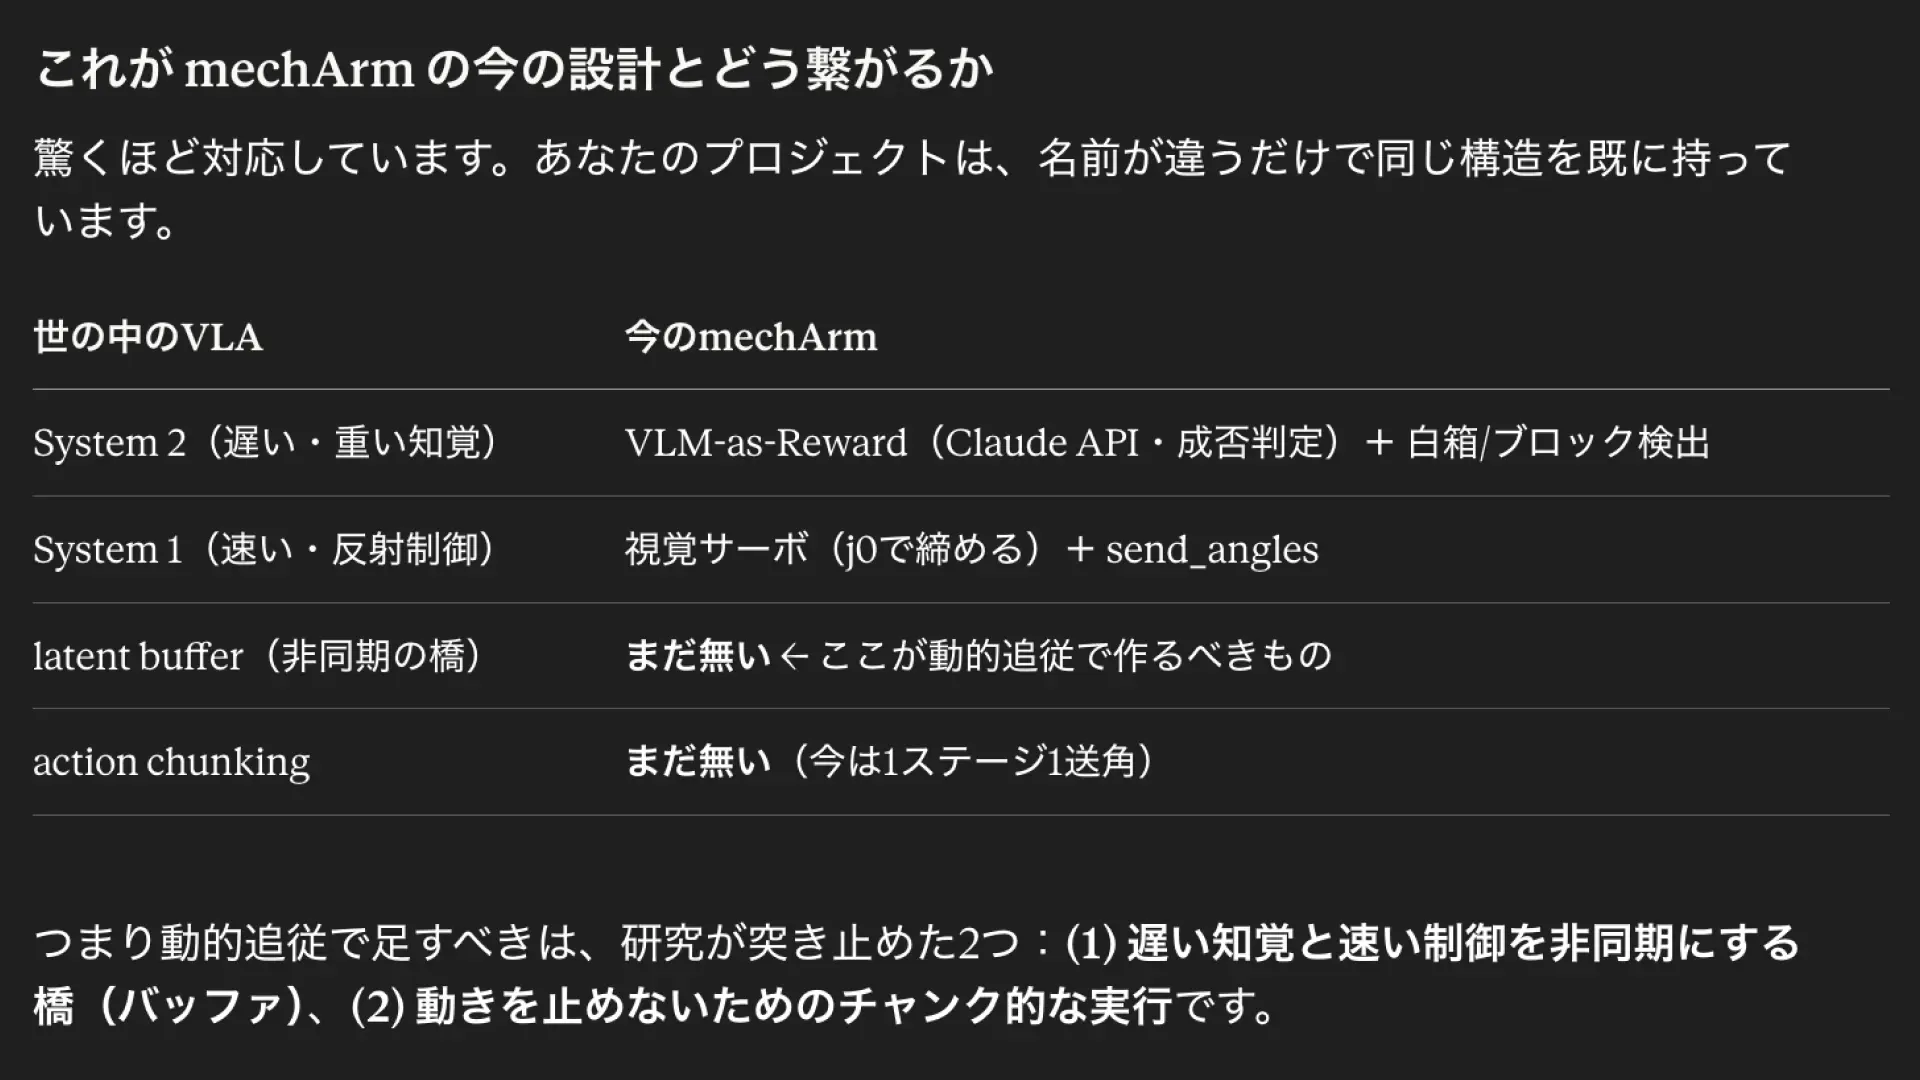
mechArm 270 Pi 動的追従の限界を探る Log#49 | 箱に当たる原因を三度取り違えた。当たりを検知して姿勢を上げるループ
LOG273R2R2R2026/7/6

mechArm 270 Pi 動的追従の限界を探る Log#49 | 箱に当たる原因を三度取り違えた。当たりを検知して姿勢を上げるループ

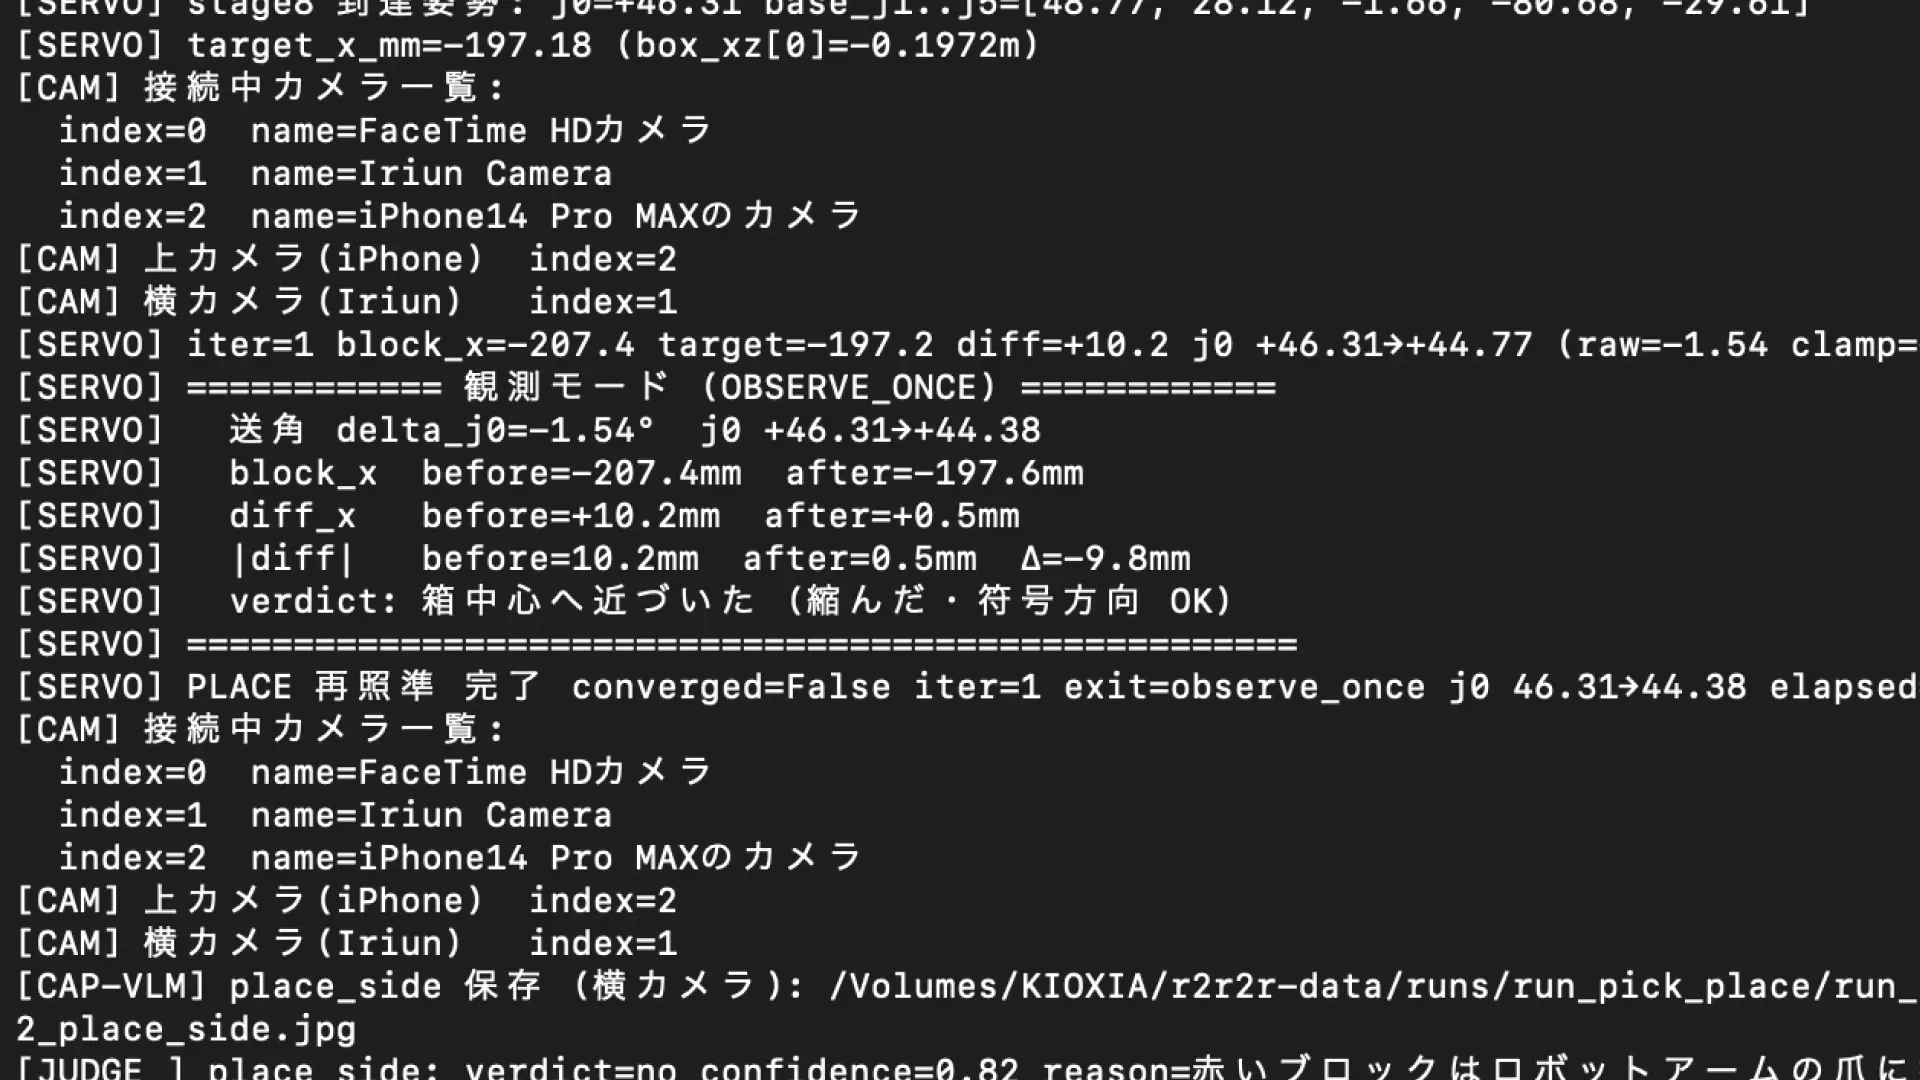
mechArm 270 Pi 動的追従の限界を探る Log#48 | 動的追従 再構想設計書 — 非同期 dual-system
LOG272R2R2R2026/7/5

mechArm 270 Pi 動的追従の限界を探る Log#48 | 動的追従 再構想設計書 — 非同期 dual-system

mechArm 270 Pi 動的追従の限界を探る Log#47 | 仮説が三度データに殺された日。PLACEサーボが一度も動いていなかった理由
LOG271R2R2R2026/7/5

mechArm 270 Pi 動的追従の限界を探る Log#47 | 仮説が三度データに殺された日。PLACEサーボが一度も動いていなかった理由

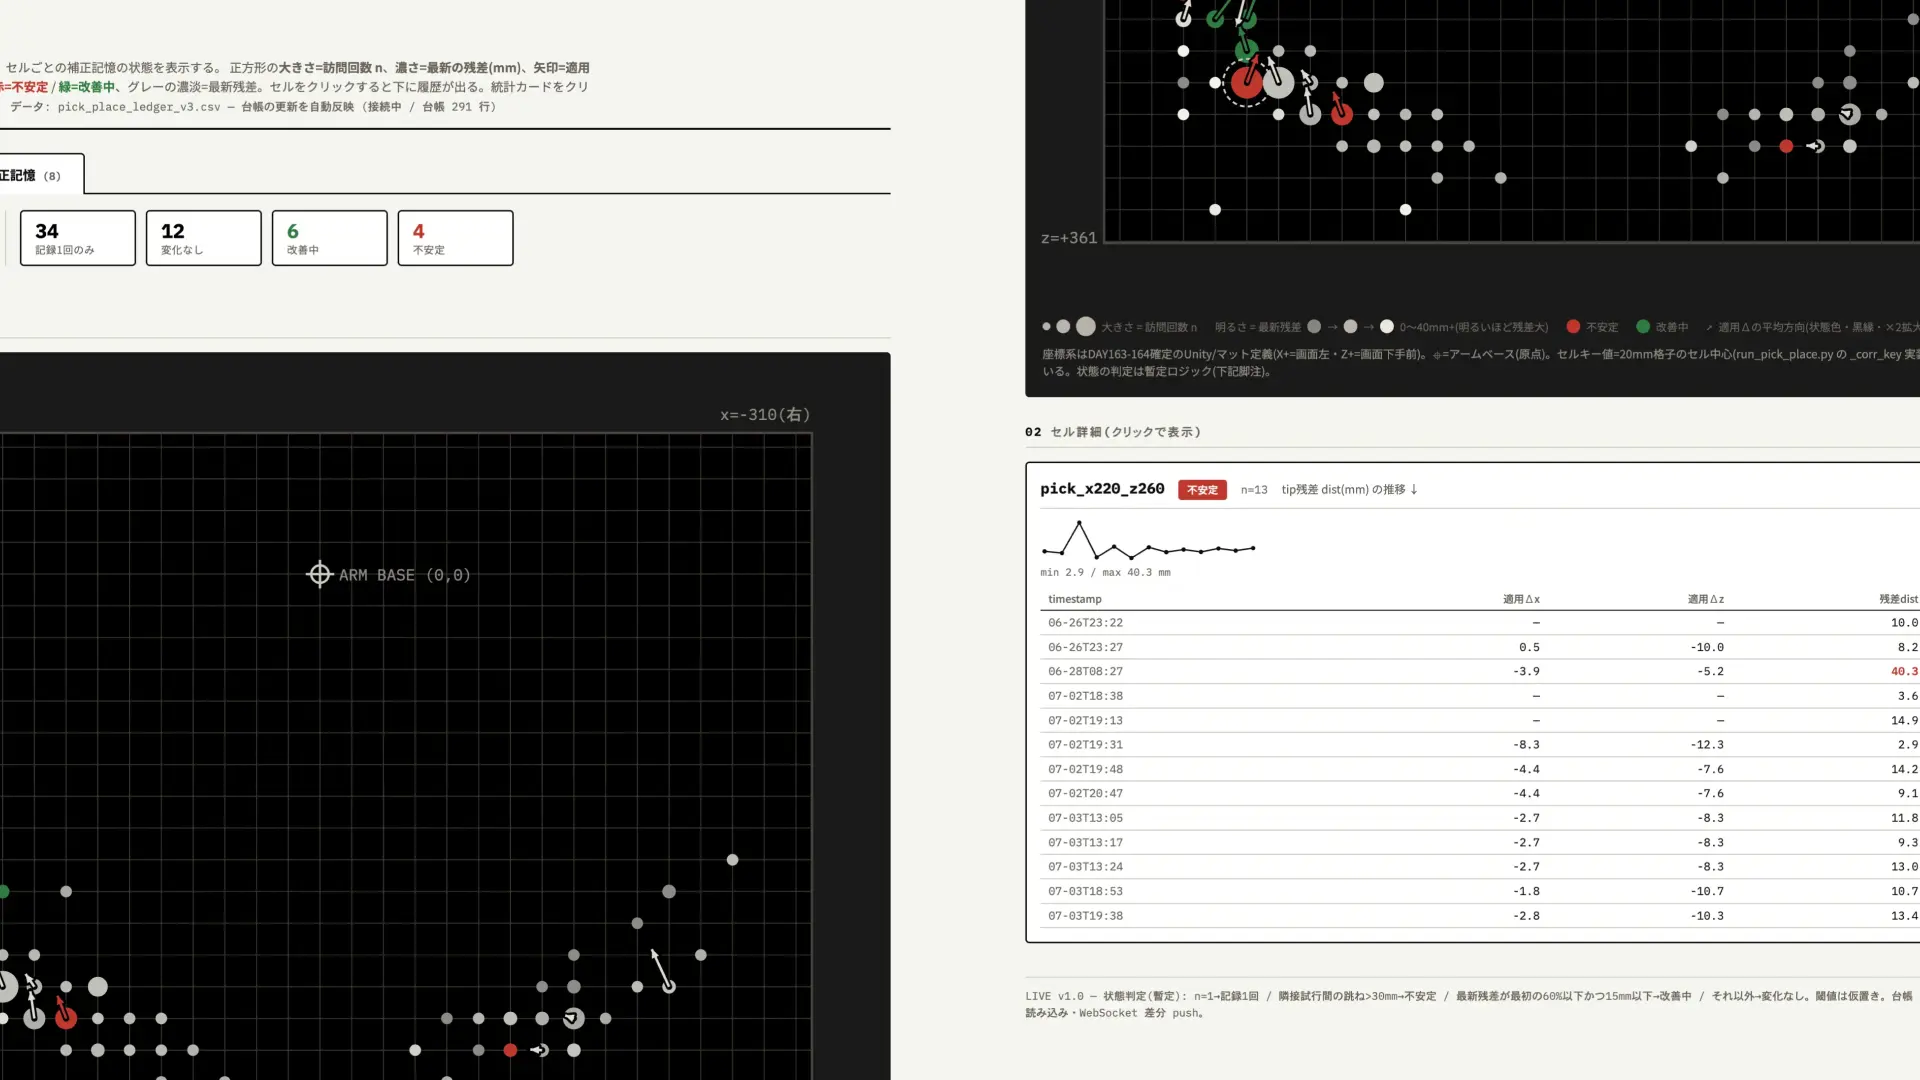
mechArm 270 Pi 動的追従の限界を探る Log#47 | アーム学習の記憶を人の目に渡すためのダッシュボードを制作
LOG270R2R2R2026/7/4

mechArm 270 Pi 動的追従の限界を探る Log#47 | アーム学習の記憶を人の目に渡すためのダッシュボードを制作

mechArm 270 Pi 動的追従の限界を探る Log#46 | ロボットアームに付けた安全装置が、正しい動きまで止めた理由
LOG268R2R2R2026/7/4

mechArm 270 Pi 動的追従の限界を探る Log#46 | ロボットアームに付けた安全装置が、正しい動きまで止めた理由

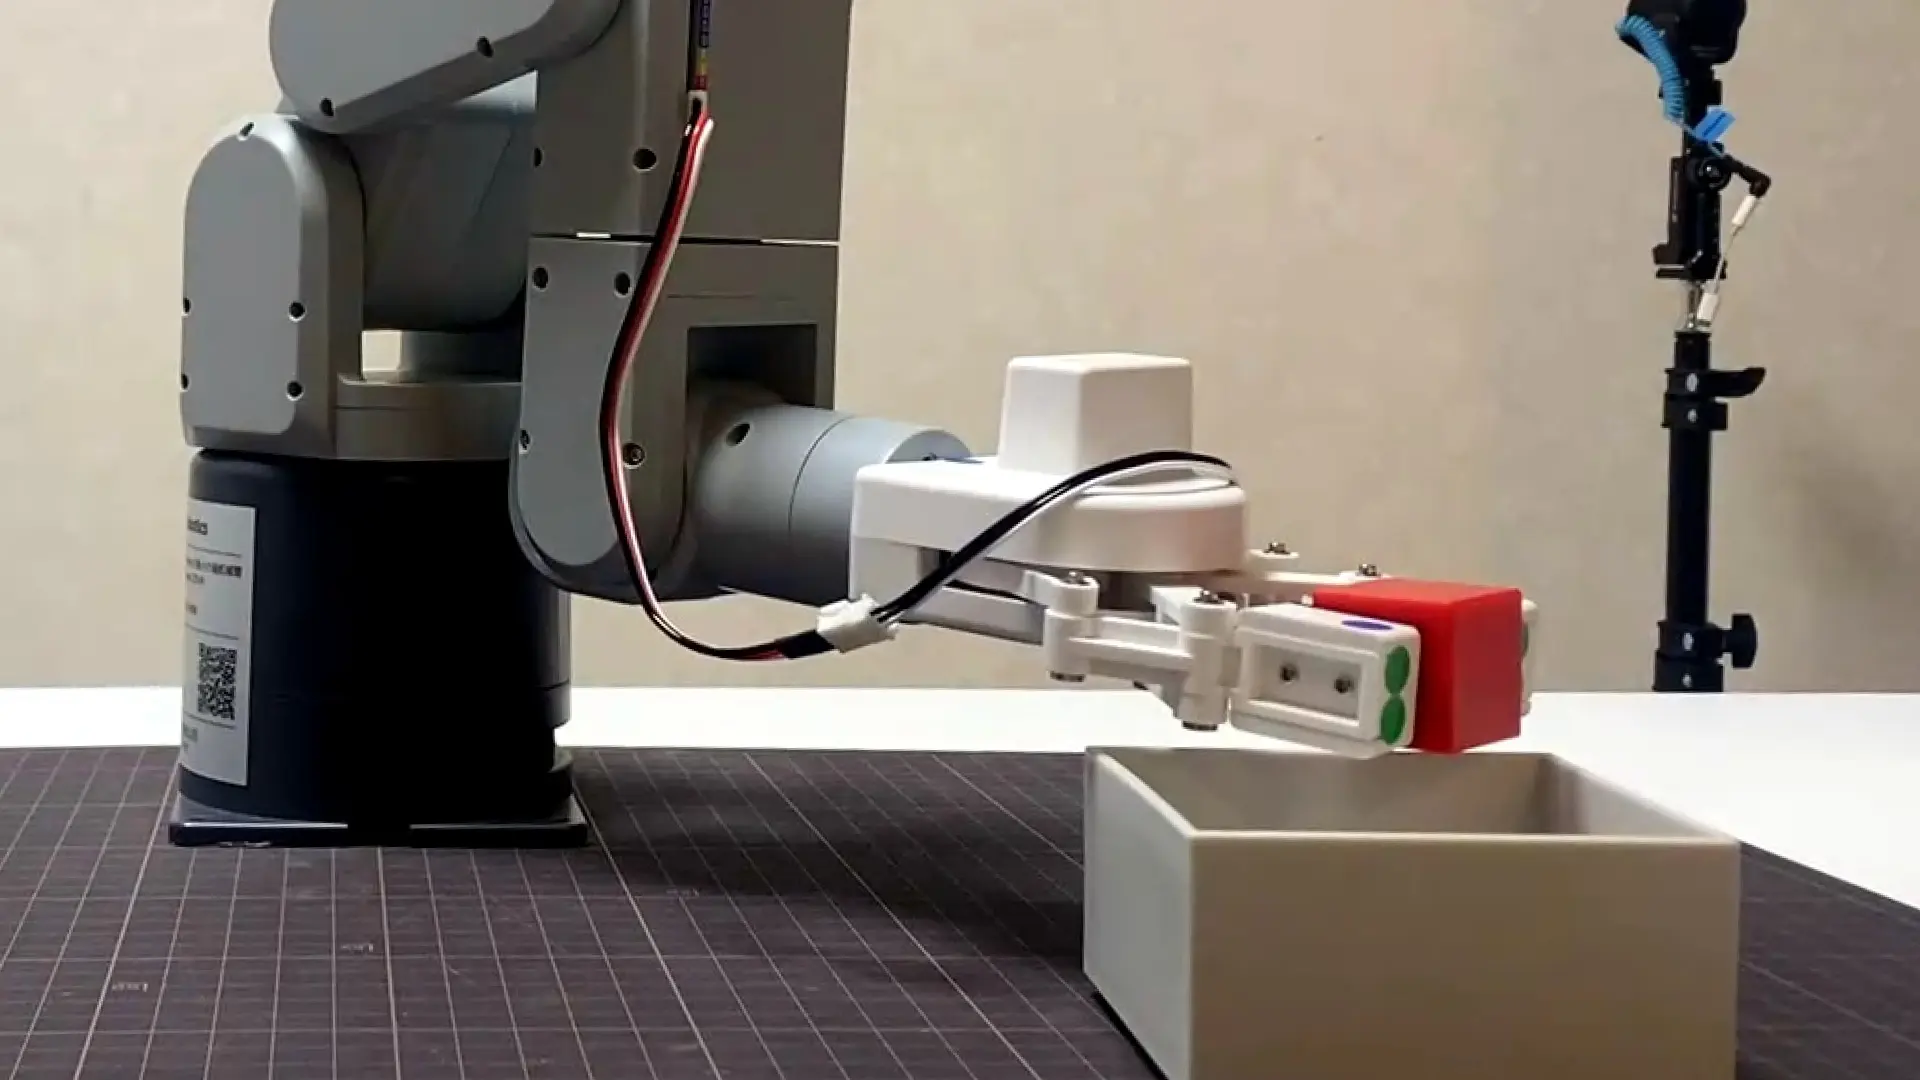
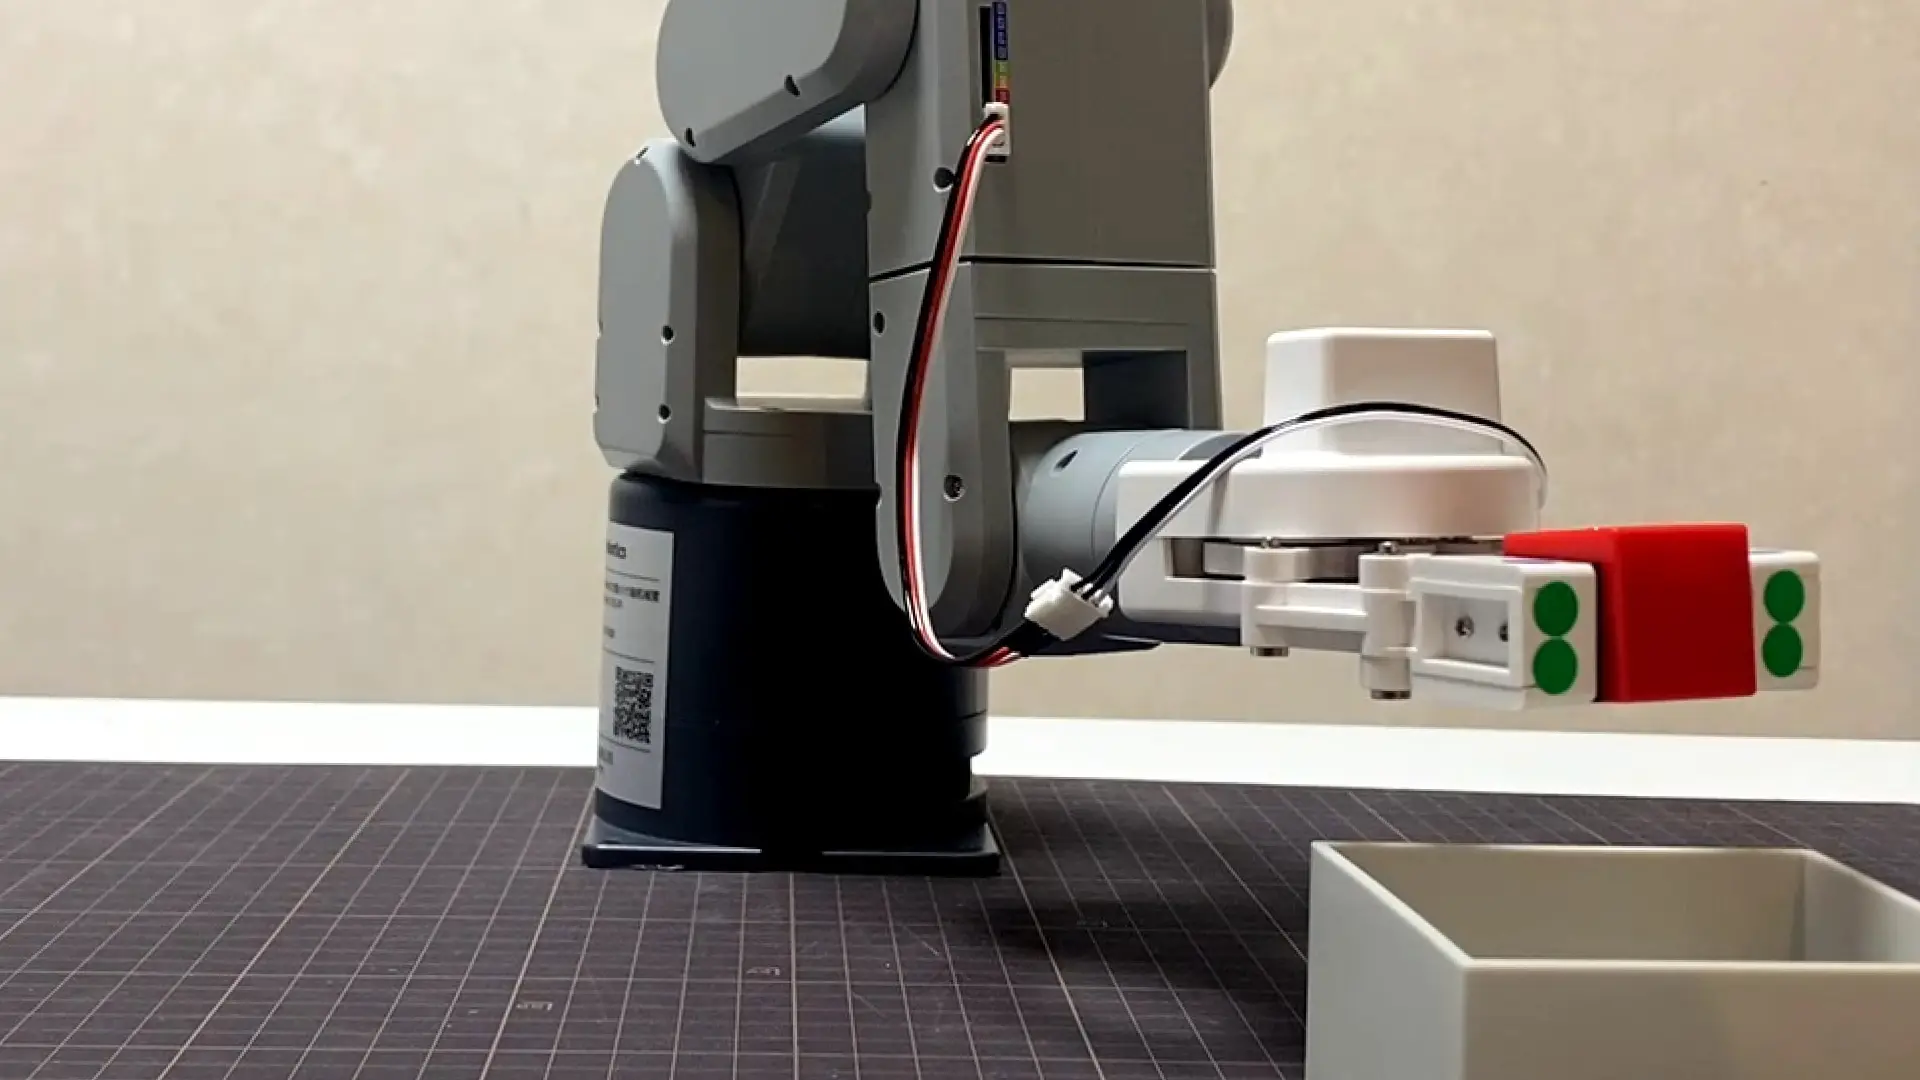
mechArm 270 Pi 動的追従の限界を探る Log#45 |  mechArm の横カメラを開け、PLACE 補正記憶を入れる。だが j4 が pick 到達を止めた
LOG266R2R2R2026/7/3

mechArm 270 Pi 動的追従の限界を探る Log#45 |  mechArm の横カメラを開け、PLACE 補正記憶を入れる。だが j4 が pick 到達を止めた

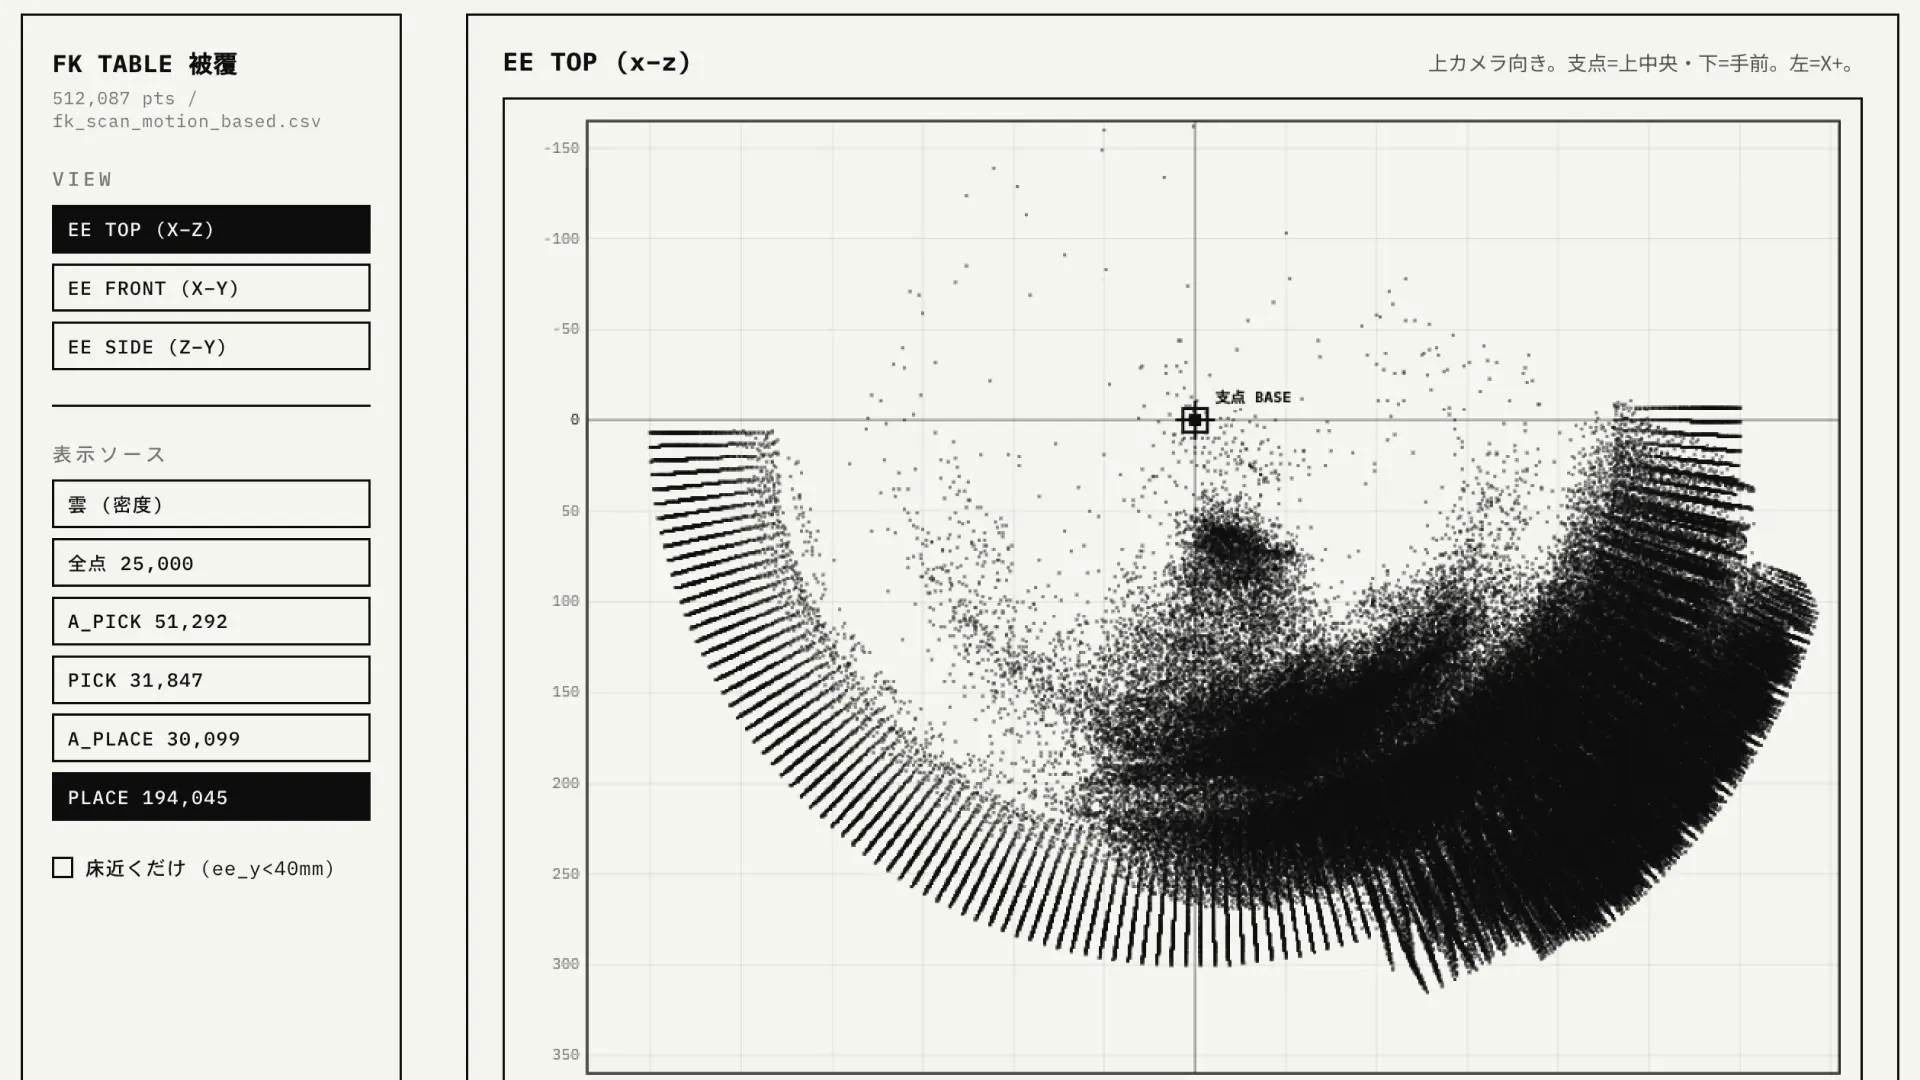
mechArm 270 Pi 動的追従の限界を探る Log#44 | FKテーブルの穴を測って、埋めて、1本化する
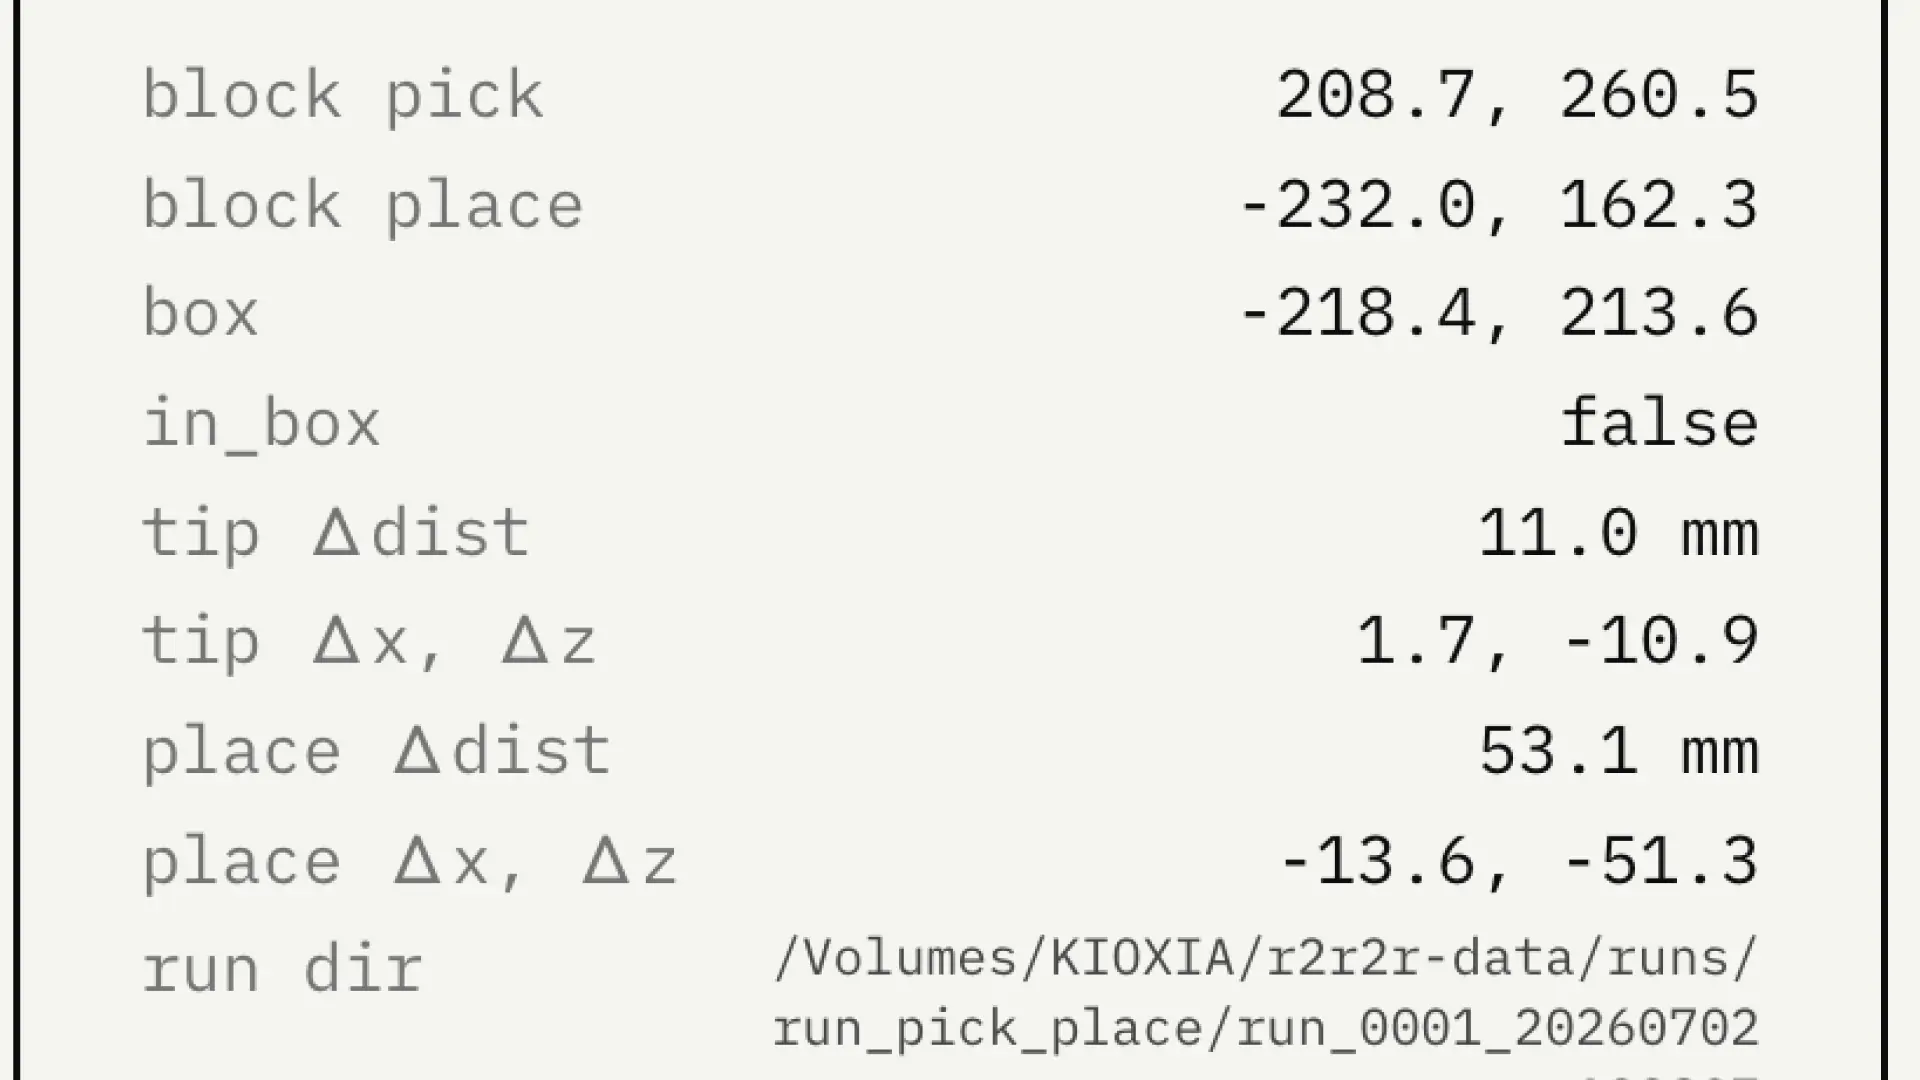
LOG265R2R2R2026/7/3

mechArm 270 Pi 動的追従の限界を探る Log#44 | FKテーブルの穴を測って、埋めて、1本化する

mechArm 270 Pi 動的追従の限界を探る Log#43 | PLACEの位置は合った。だがアームの手首が捻れ、姿勢が深すぎた
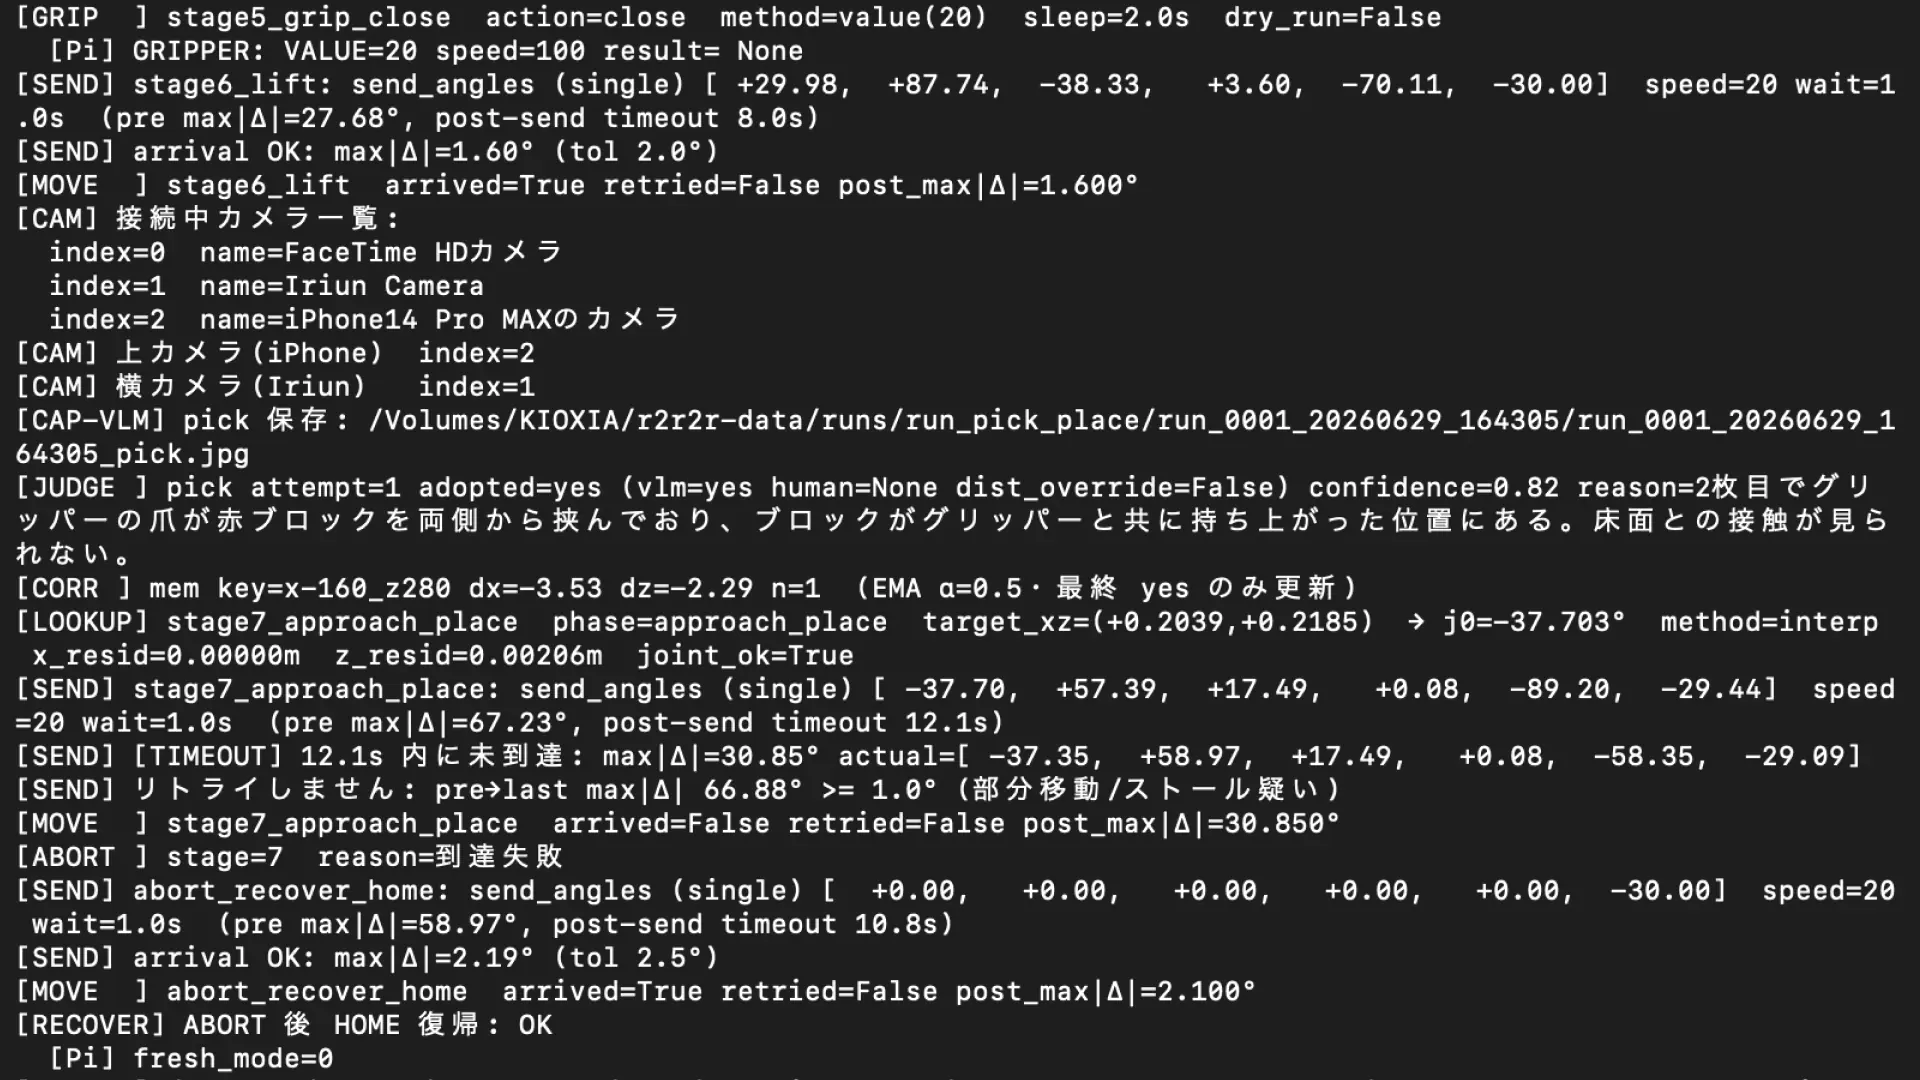
LOG263R2R2R2026/7/2

mechArm 270 Pi 動的追従の限界を探る Log#43 | PLACEの位置は合った。だがアームの手首が捻れ、姿勢が深すぎた

mechArm 270 Pi 動的追従の限界を探る Log#42 | グリッパーの握り方を位置から押し込みに変えたら、ブロックが落ちなくなった
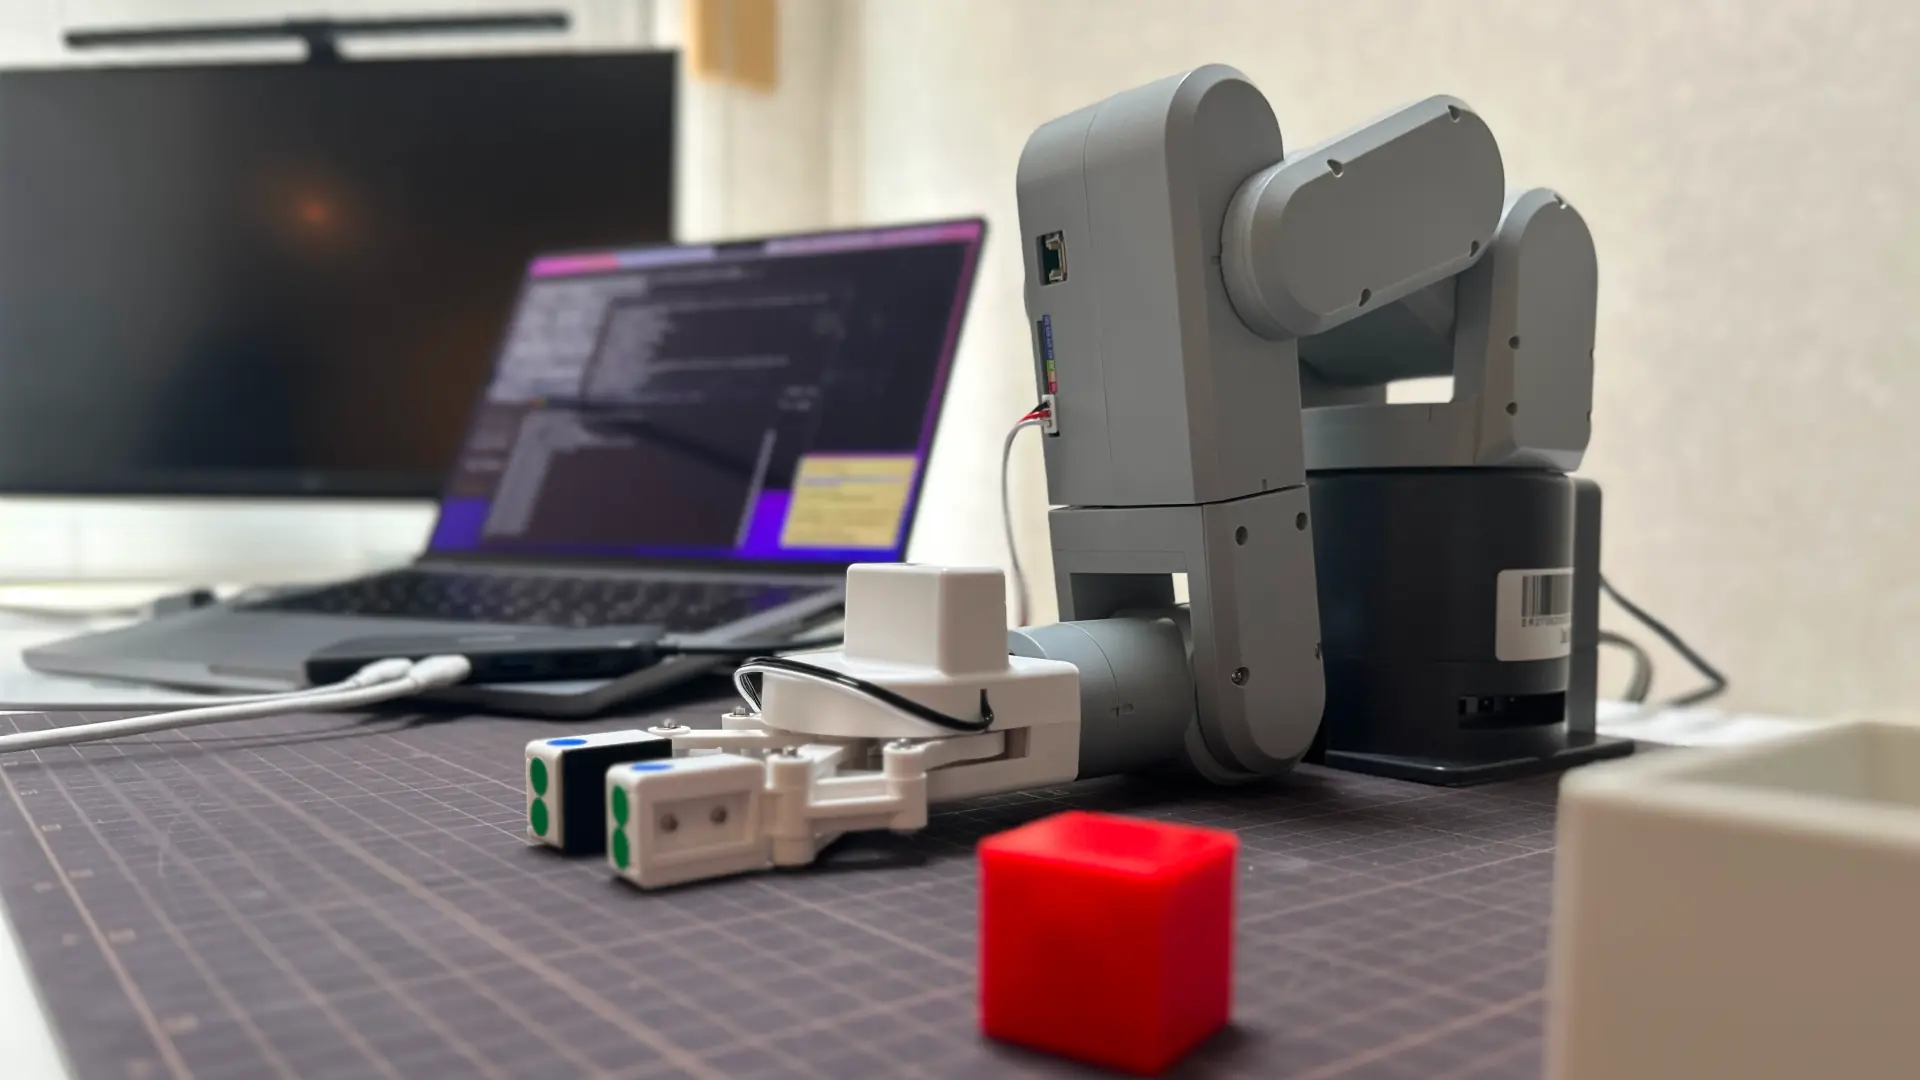
LOG261R2R2R2026/6/29

mechArm 270 Pi 動的追従の限界を探る Log#42 | グリッパーの握り方を位置から押し込みに変えたら、ブロックが落ちなくなった

mechArm 270 Pi 動的追従の限界を探る Log#41 | ブロックを掴んでいるのに落とす。原因を測定で剥がしていく
LOG259R2R2R2026/6/28

mechArm 270 Pi 動的追従の限界を探る Log#41 | ブロックを掴んでいるのに落とす。原因を測定で剥がしていく

LOG258R2R2R2026/6/27

mechArm 270 Pi 実機データを土台にデジタルツインを作る Log#09 | 実機を動かす前に data_manifest_rules.md を新設した。保持を測る受け皿を先に作る

LOG257R2R2R2026/6/27

mechArm 270 Pi 実機データを土台にデジタルツインを作る Log#08 | 補正がZ方向に効かない、その原因はデジタルツインの姿勢の使い方にあった

LOG256R2R2R2026/6/26

mechArm 270 Pi 実機データを土台にデジタルツインを作る Log#07 | 実機の前に、データフローをコードで確定する

LOG255R2R2R2026/6/26

mechArm 270 Pi 実機データを土台にデジタルツインを作る Log#06 | pose_idで、姿勢と実機結果をつなぐ

LOG254R2R2R2026/6/25

mechArm 270 Pi 実機データを土台にデジタルツインを作る Log#05 | PLACEの姿勢面を、点から半周へ広げる

LOG253R2R2R2026/6/25

mechArm 270 Pi 実機データを土台にデジタルツインを作る Log#04 | Unity で作る FK テーブルを、マット全面・左右対称まで広げる

LOG252R2R2R2026/6/24

mechArm 270 Pi 実機データを土台にデジタルツインを作る Log#03 | 現行PICKはFKテーブルを読んでいなかった

LOG251R2R2R2026/6/24

mechArm 270 Pi 実機データを土台にデジタルツインを作る Log#02 | 「データが足りない」を疑って、腕の到達データを数えてみた

LOG250R2R2R2026/6/24

mechArm 270 Pi 実機データを土台にデジタルツインを作る Log#01 | 綺麗に動くデジタルツインには無い「ズレ」が、実機にはある
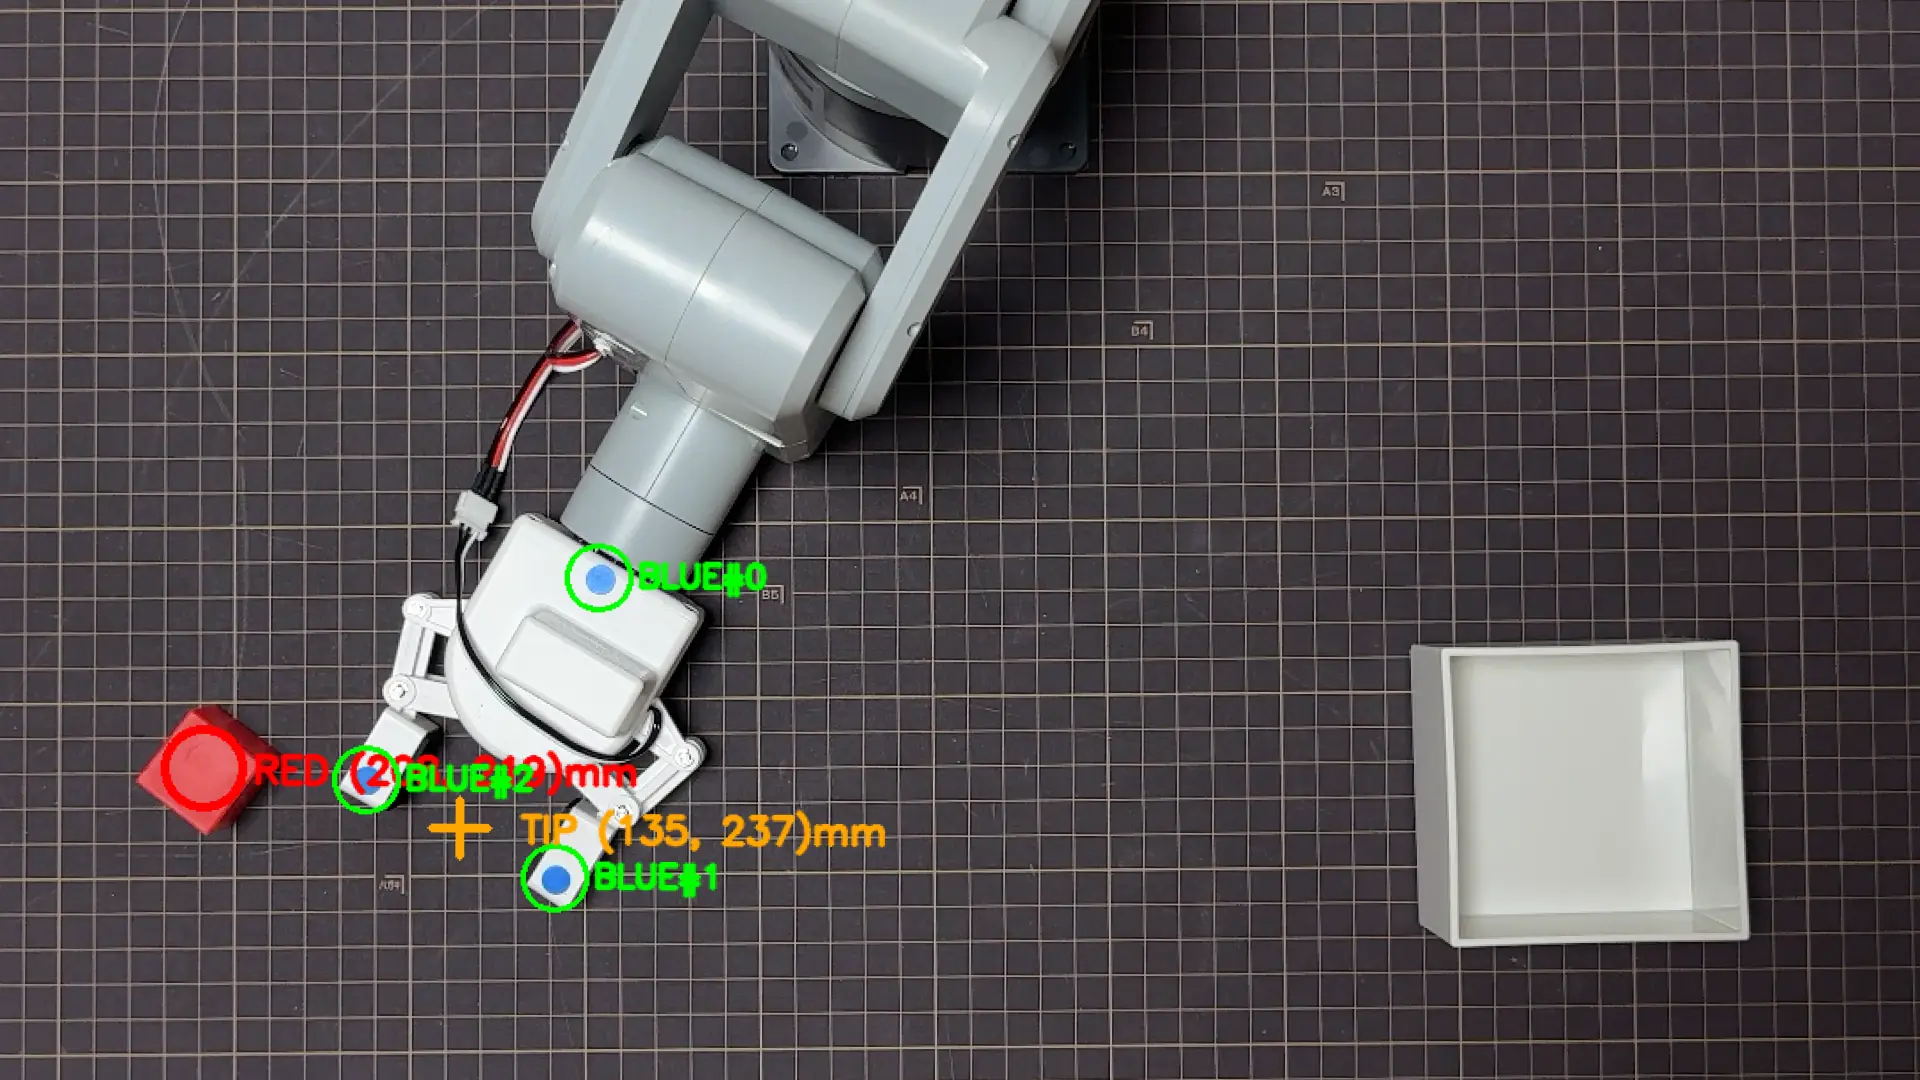
mechArm 270 Pi 動的追従の限界を探る Log#40 | 安全装置を全部外して見えた、ロボットが動かなくなる本当の理由
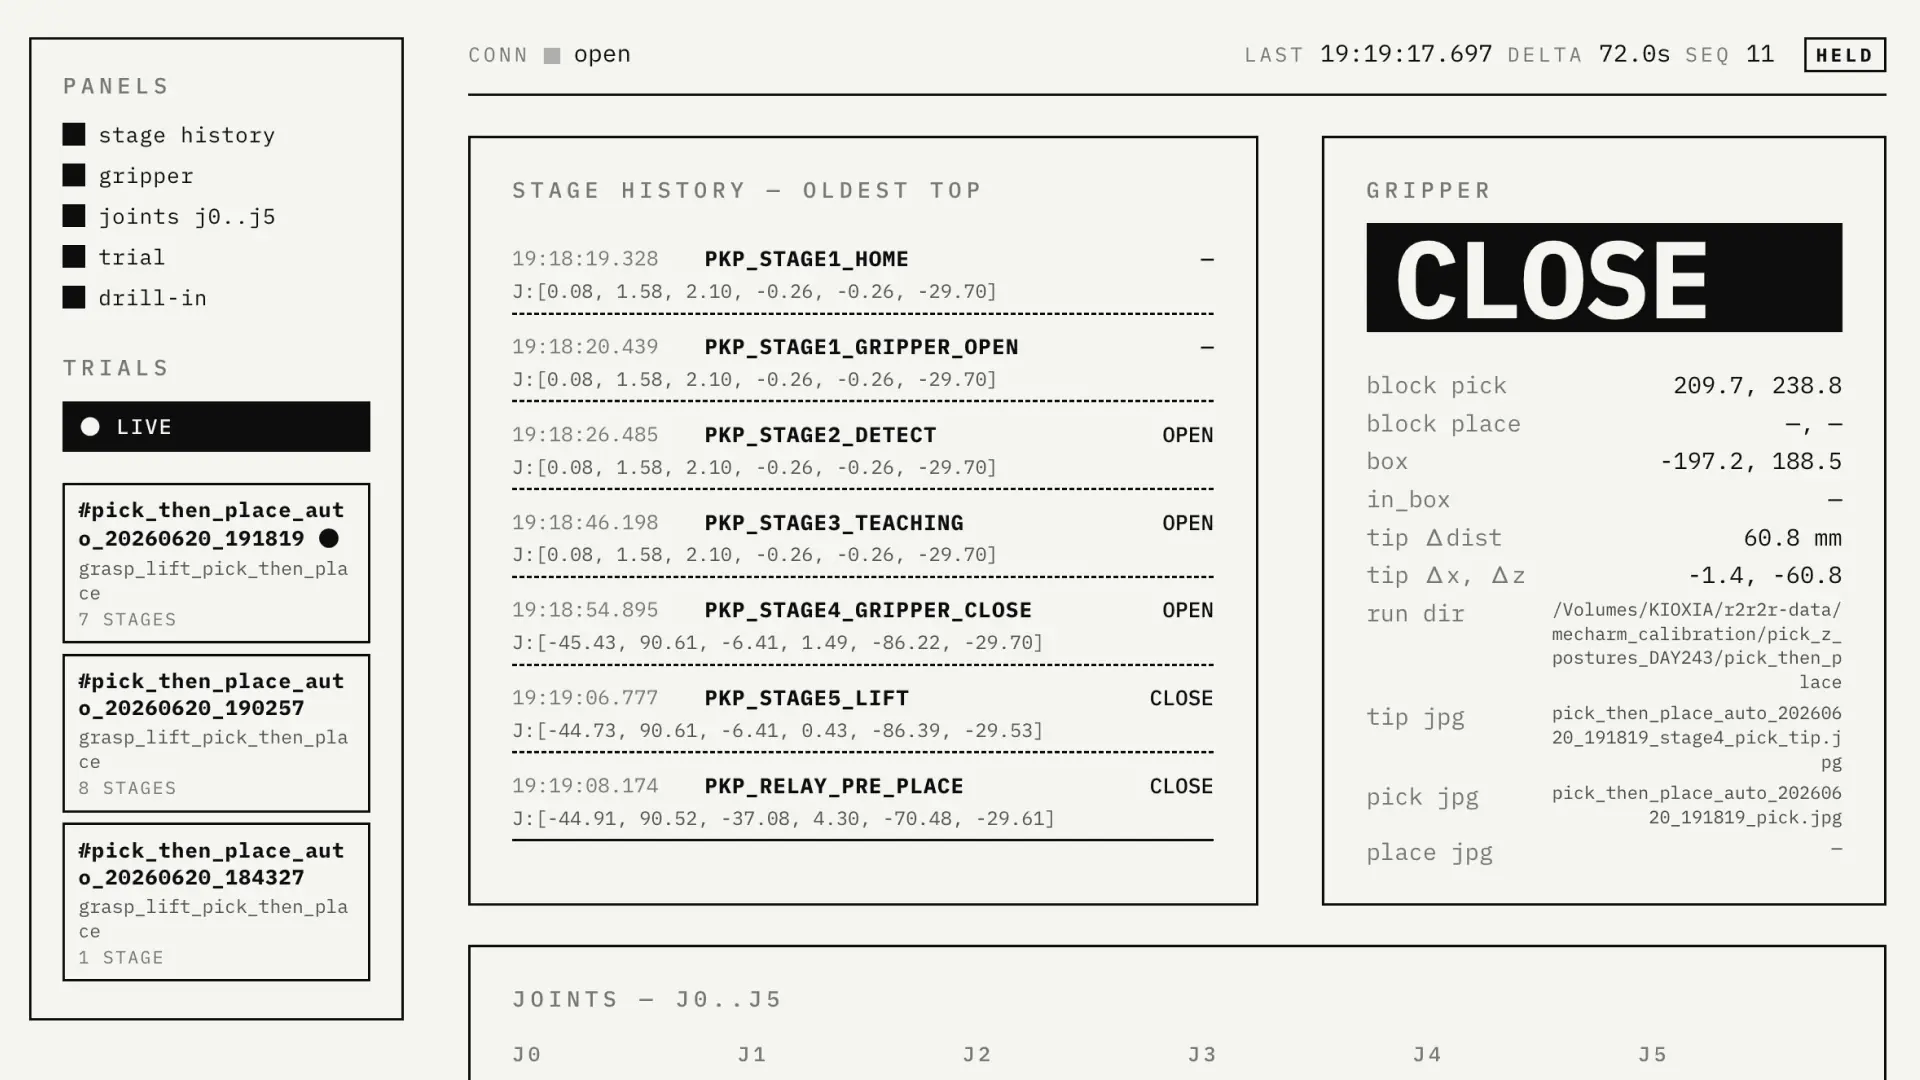
LOG248R2R2R2026/6/21

mechArm 270 Pi 動的追従の限界を探る Log#40 | 安全装置を全部外して見えた、ロボットが動かなくなる本当の理由

ロボットアームのテレメトリダッシュボードを作る Log#5 | 比較用プロトタイプを本番に載せ替え、実データで見えた表示の穴をふさぐ
LOG247R2R2R2026/6/20

ロボットアームのテレメトリダッシュボードを作る Log#5 | 比較用プロトタイプを本番に載せ替え、実データで見えた表示の穴をふさぐ

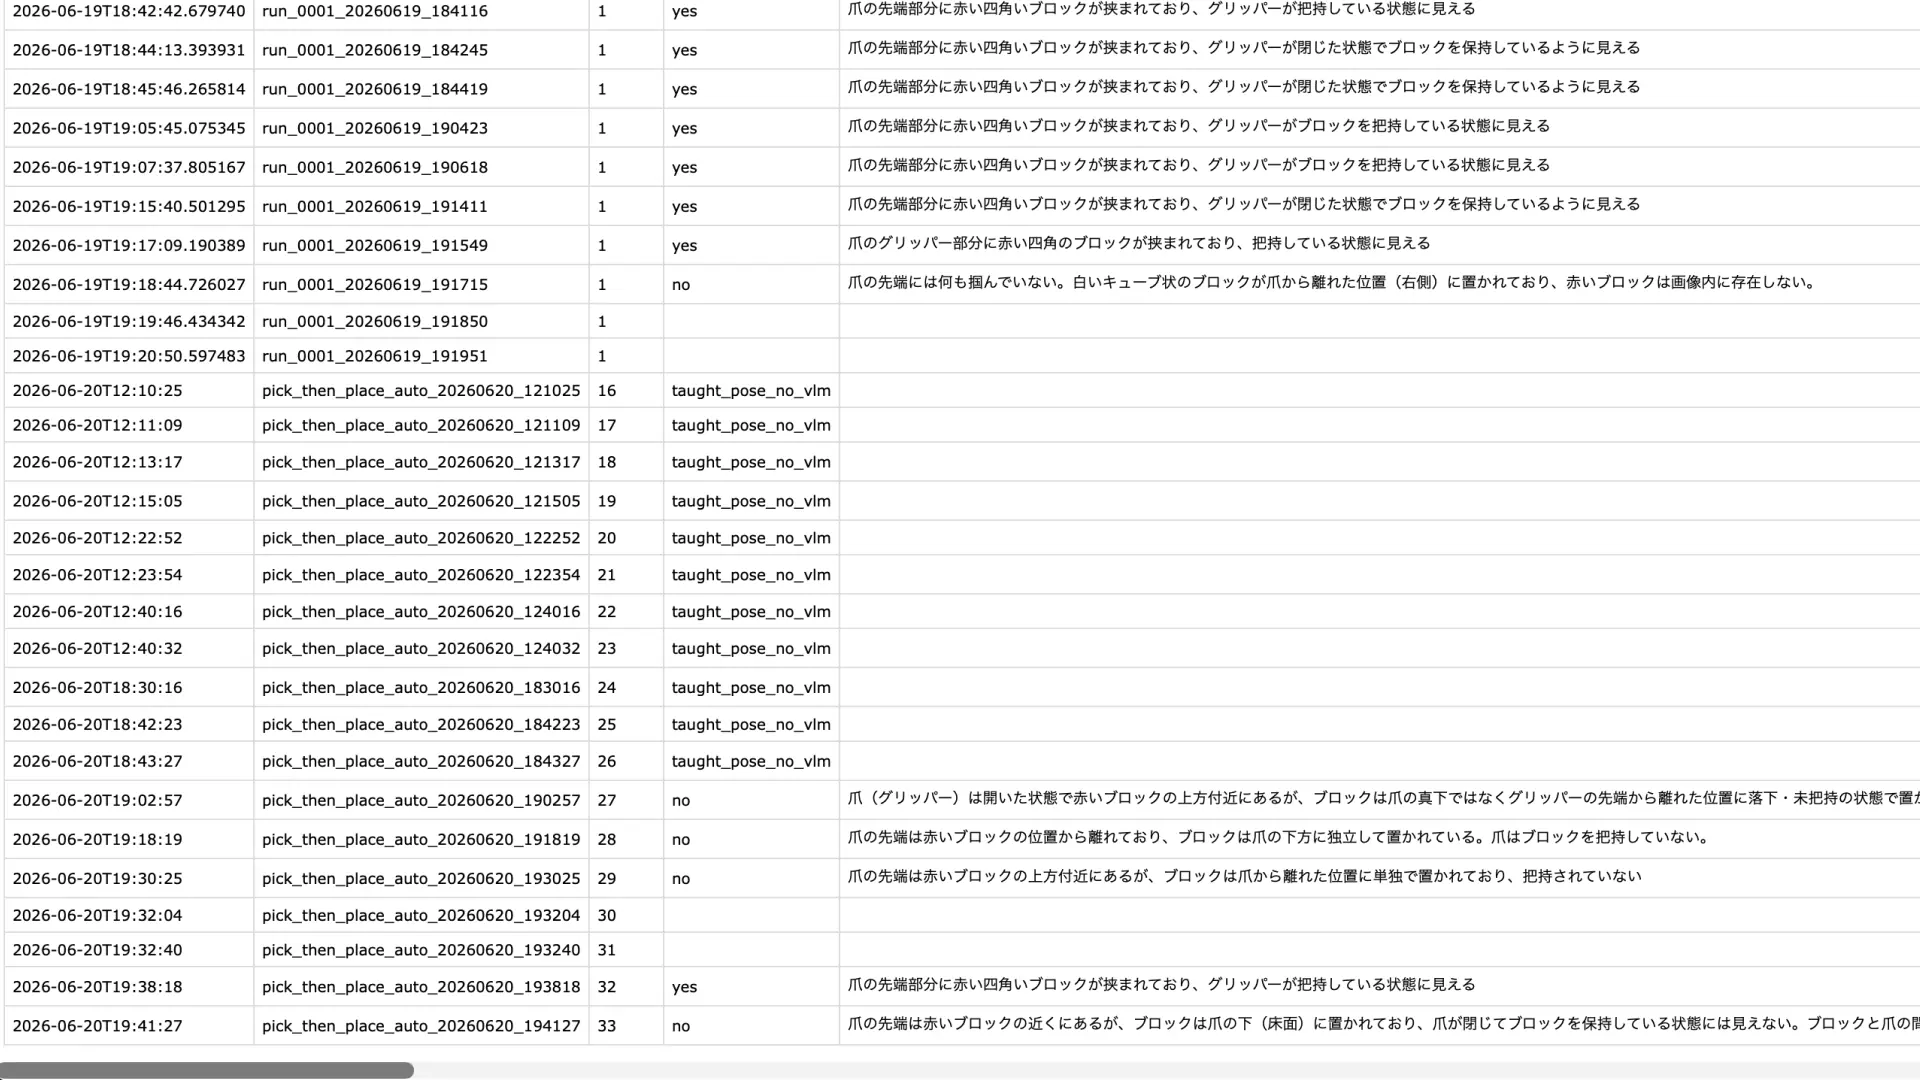
mechArm 270 Pi 動的追従の限界を探る Log#39 | 完走したが、掴めていなかった。空欄だった掴み判定をCSVに残す
LOG246R2R2R2026/6/20

mechArm 270 Pi 動的追従の限界を探る Log#39 | 完走したが、掴めていなかった。空欄だった掴み判定をCSVに残す

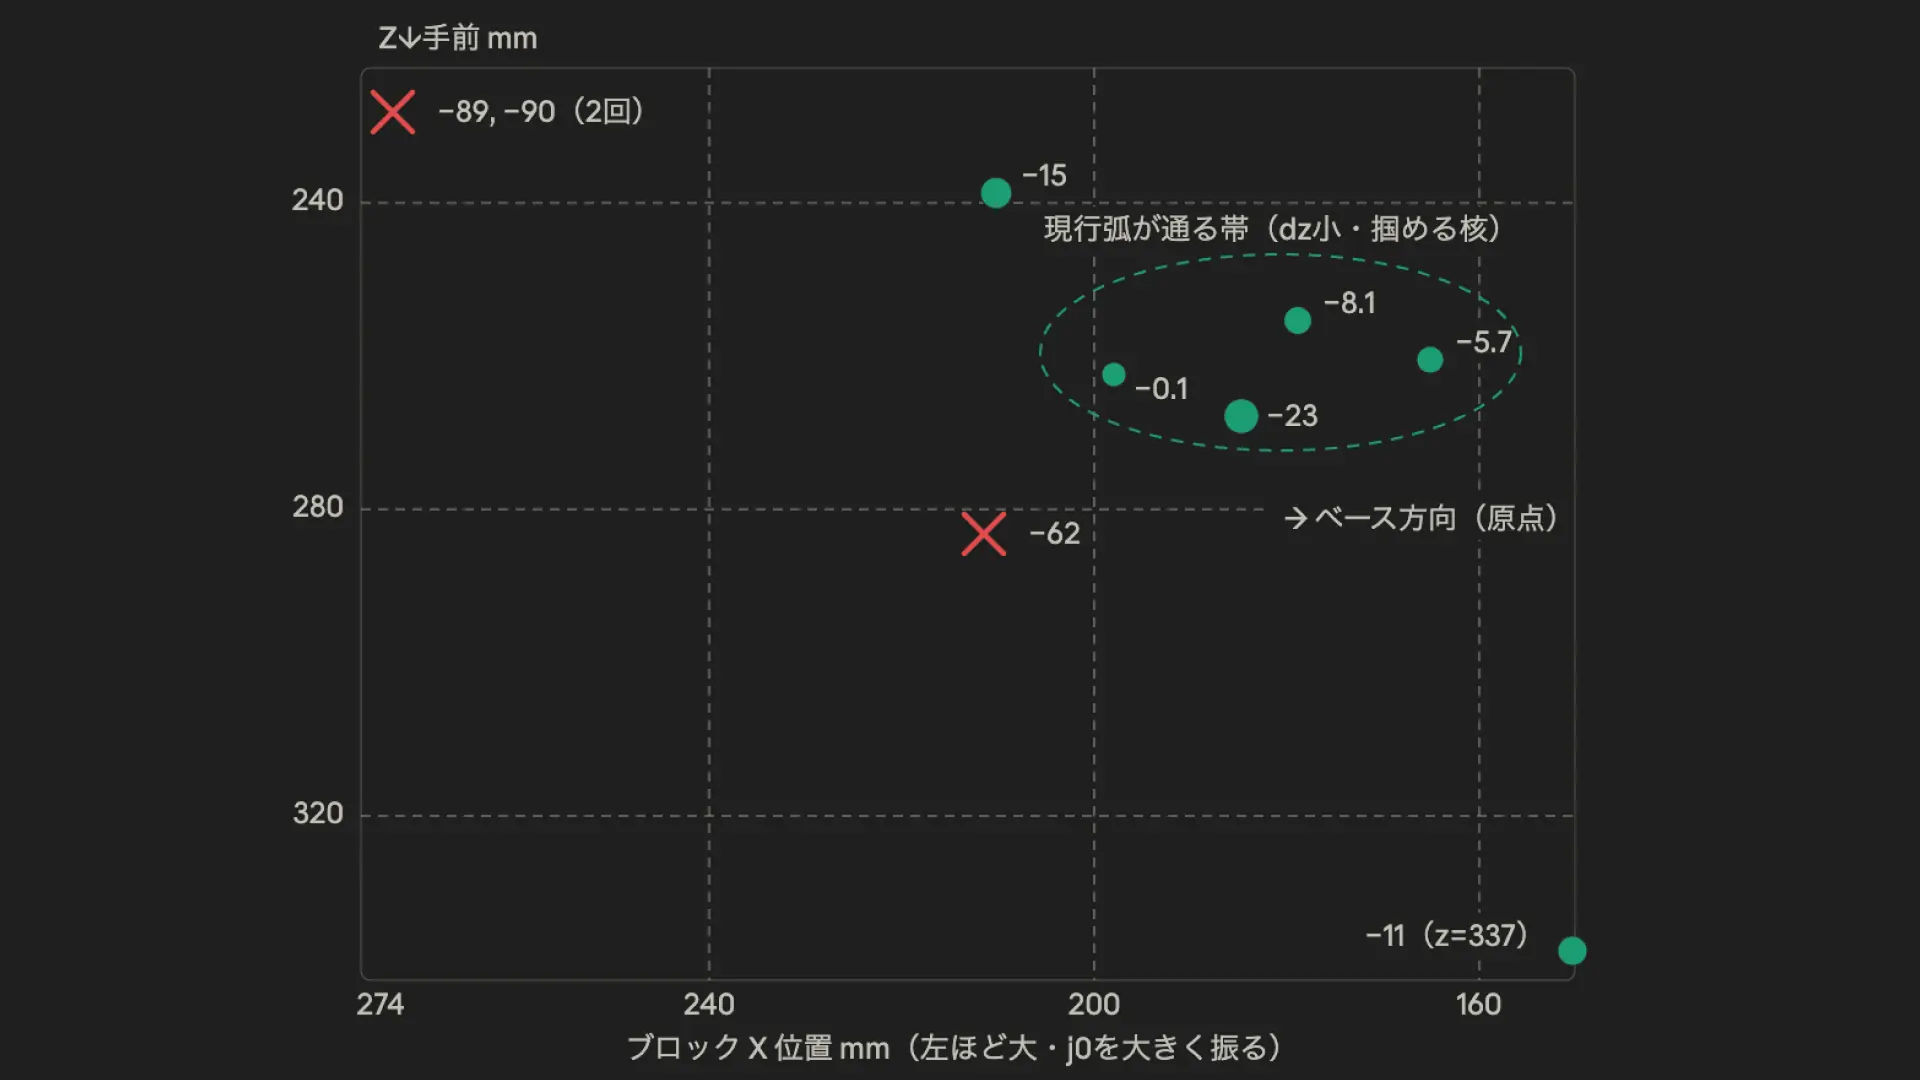
mechArm 270 Pi 動的追従の限界を探る Log#38 | ドラッグティーチングで取ったZ別固定姿勢を、カメラが自動選択してPick&Place
LOG244R2R2R2026/6/19

mechArm 270 Pi 動的追従の限界を探る Log#38 | ドラッグティーチングで取ったZ別固定姿勢を、カメラが自動選択してPick&Place

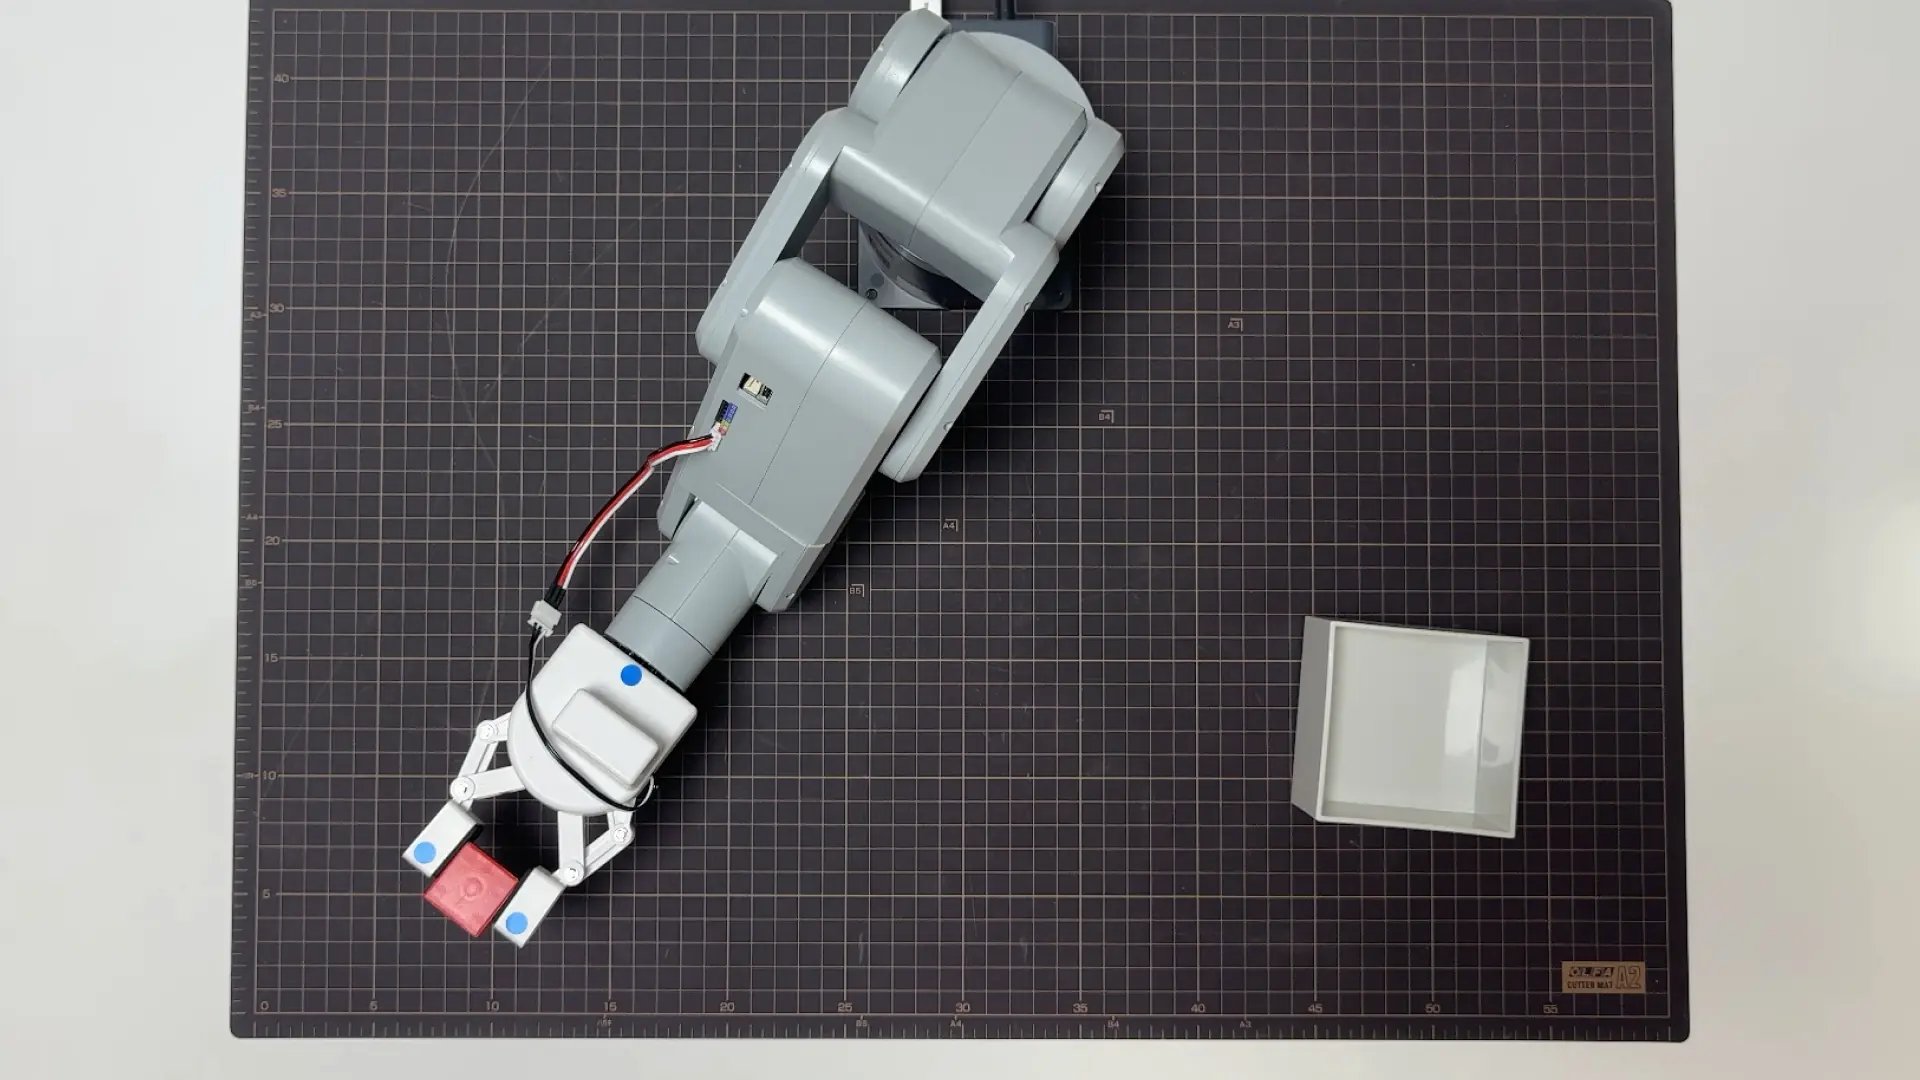
ロボットアームのテレメトリダッシュボードを作る Log#4 | 青シールで測る爪先とブロックのズレ。掴めても15mm離れていた
LOG243R2R2R2026/6/19

ロボットアームのテレメトリダッシュボードを作る Log#4 | 青シールで測る爪先とブロックのズレ。掴めても15mm離れていた

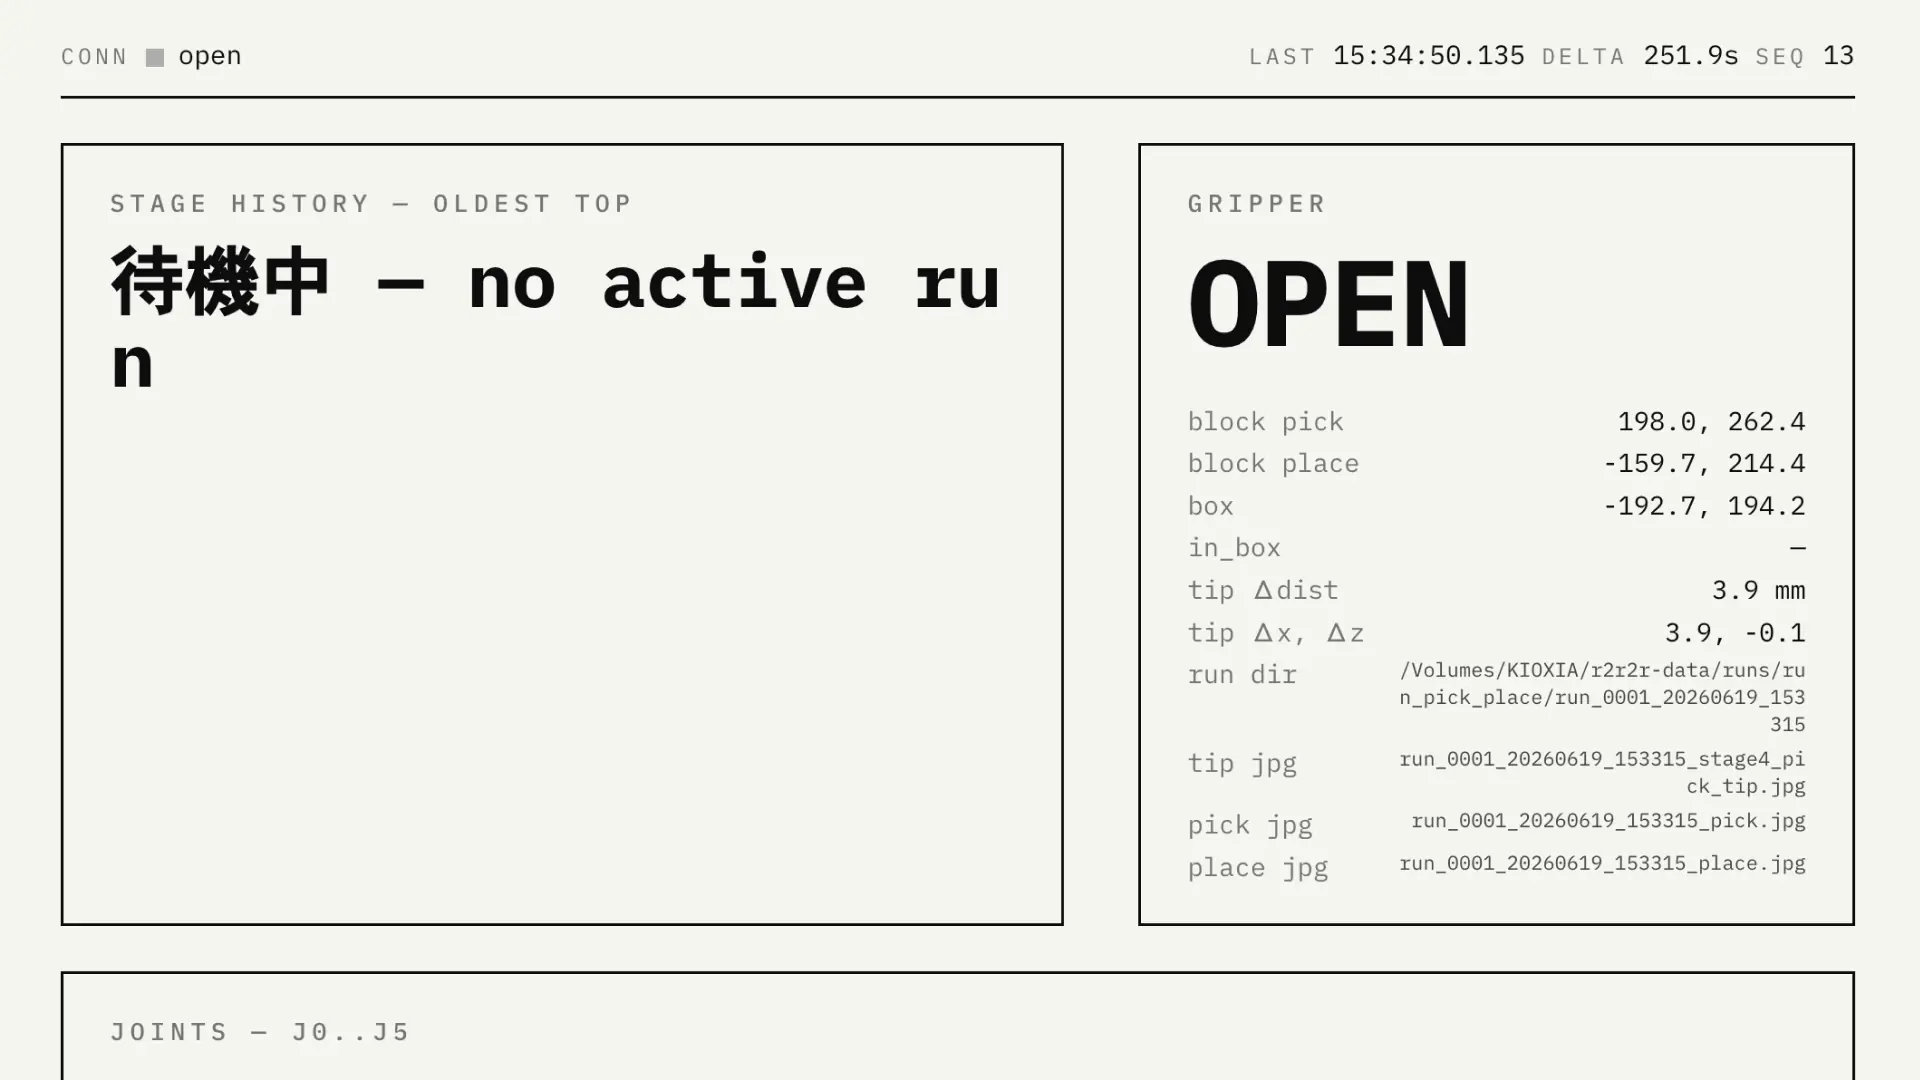
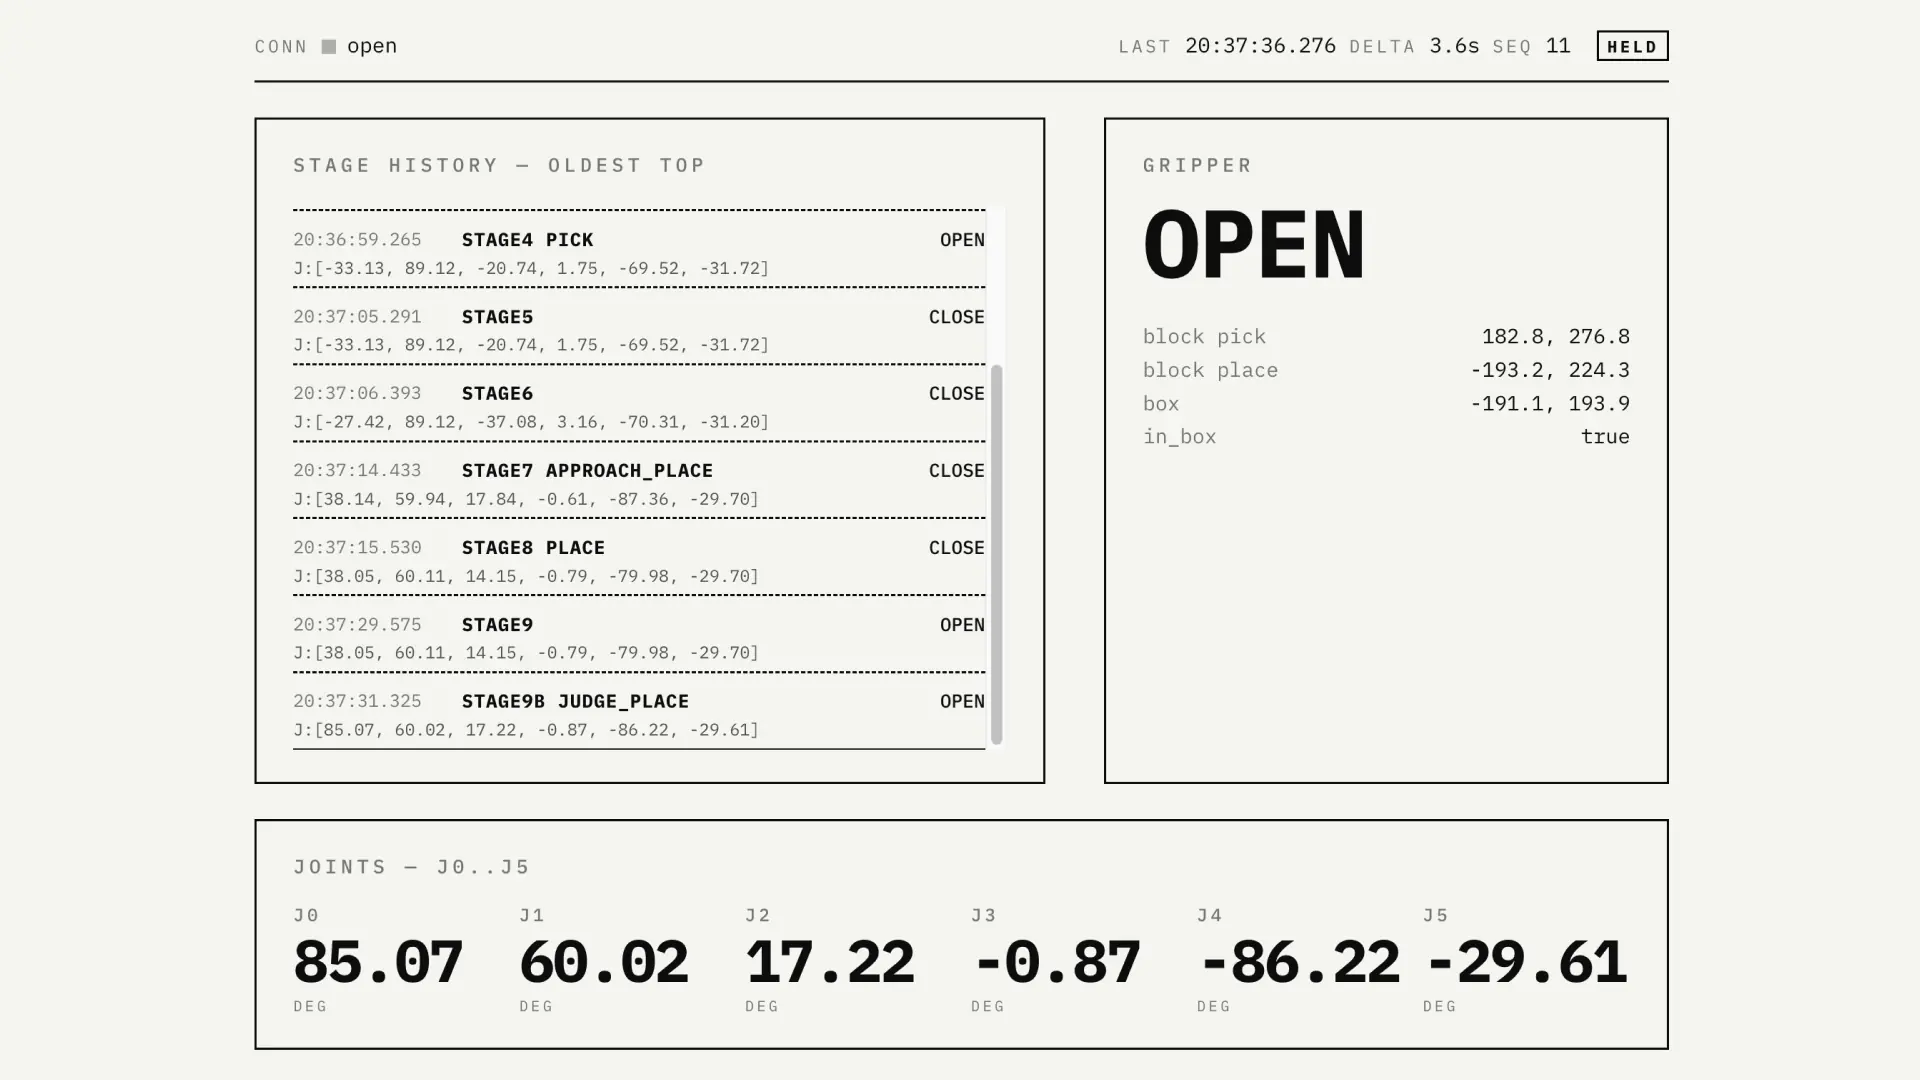
ロボットアームのテレメトリダッシュボードを作る Log#3 | 待機表示・全stage履歴・置けたかの in_box 判定を、テレメトリ画面に揃える
LOG242R2R2R2026/6/18

ロボットアームのテレメトリダッシュボードを作る Log#3 | 待機表示・全stage履歴・置けたかの in_box 判定を、テレメトリ画面に揃える

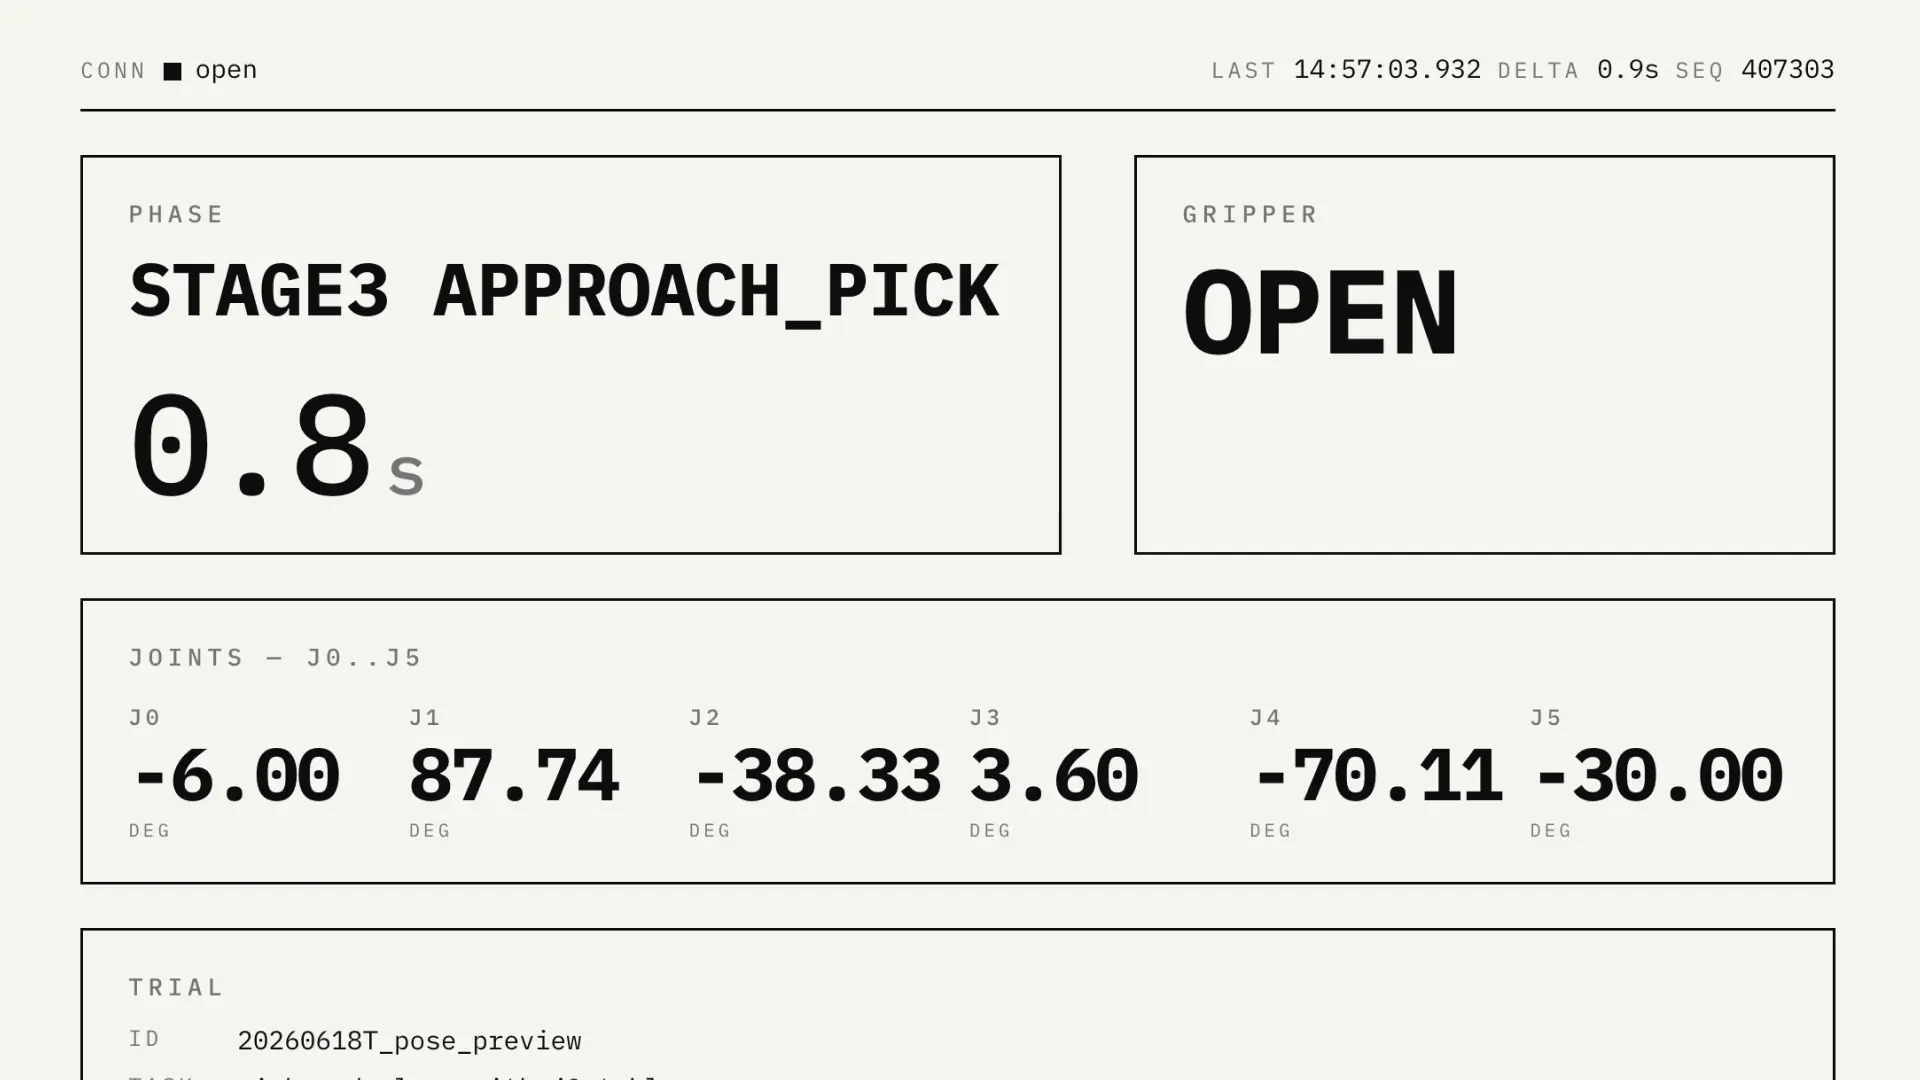
ロボットアームのテレメトリダッシュボードを作る Log#2 | VLM の判定理由と、赤ブロック・白箱の座標を画面と台帳に残す
LOG241R2R2R2026/6/18

ロボットアームのテレメトリダッシュボードを作る Log#2 | VLM の判定理由と、赤ブロック・白箱の座標を画面と台帳に残す

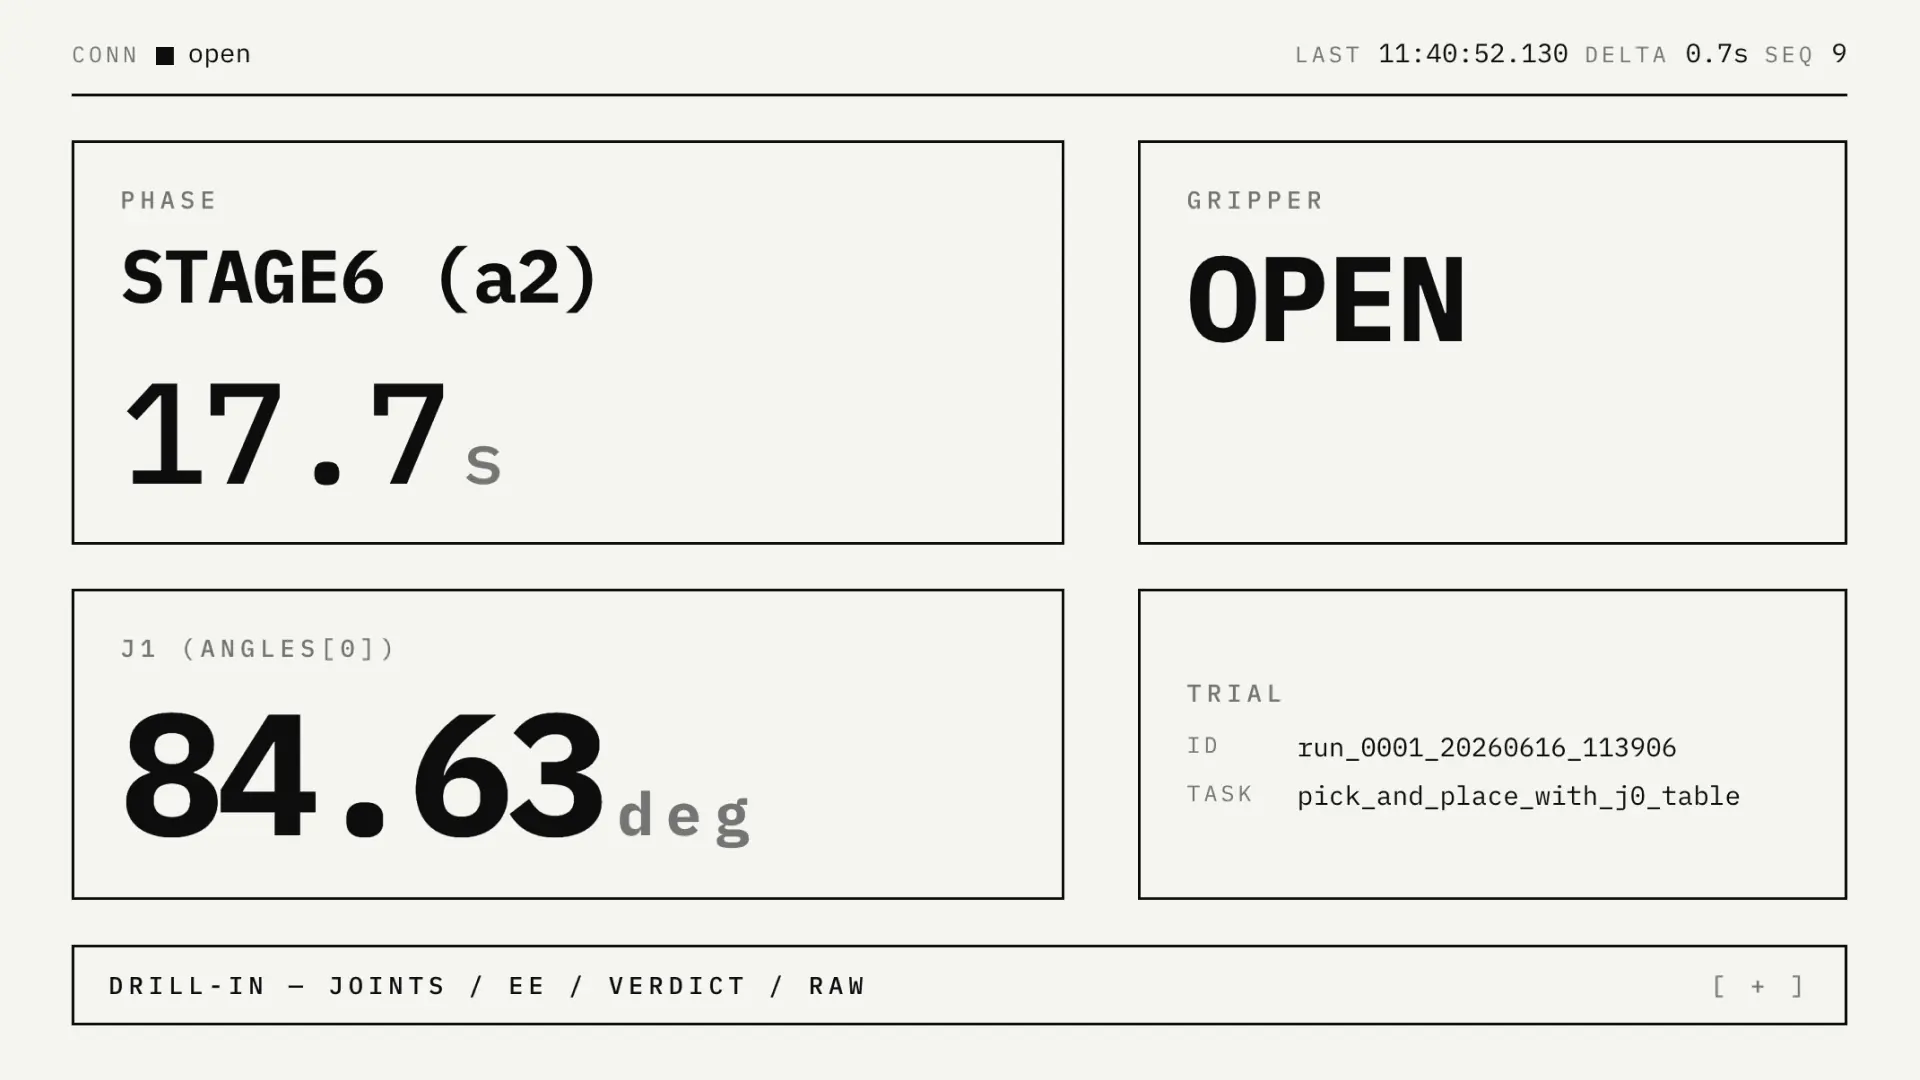
ロボットアームのテレメトリダッシュボードを作る Log#1 | ターミナルに流れて消えていた状態を、止めずに観る
LOG240R2R2R2026/6/16

ロボットアームのテレメトリダッシュボードを作る Log#1 | ターミナルに流れて消えていた状態を、止めずに観る

mechArm 270 Pi 動的追従の限界を探る Log#37 | j4 は壊れていなかった。壁の正体と通しの立て直し
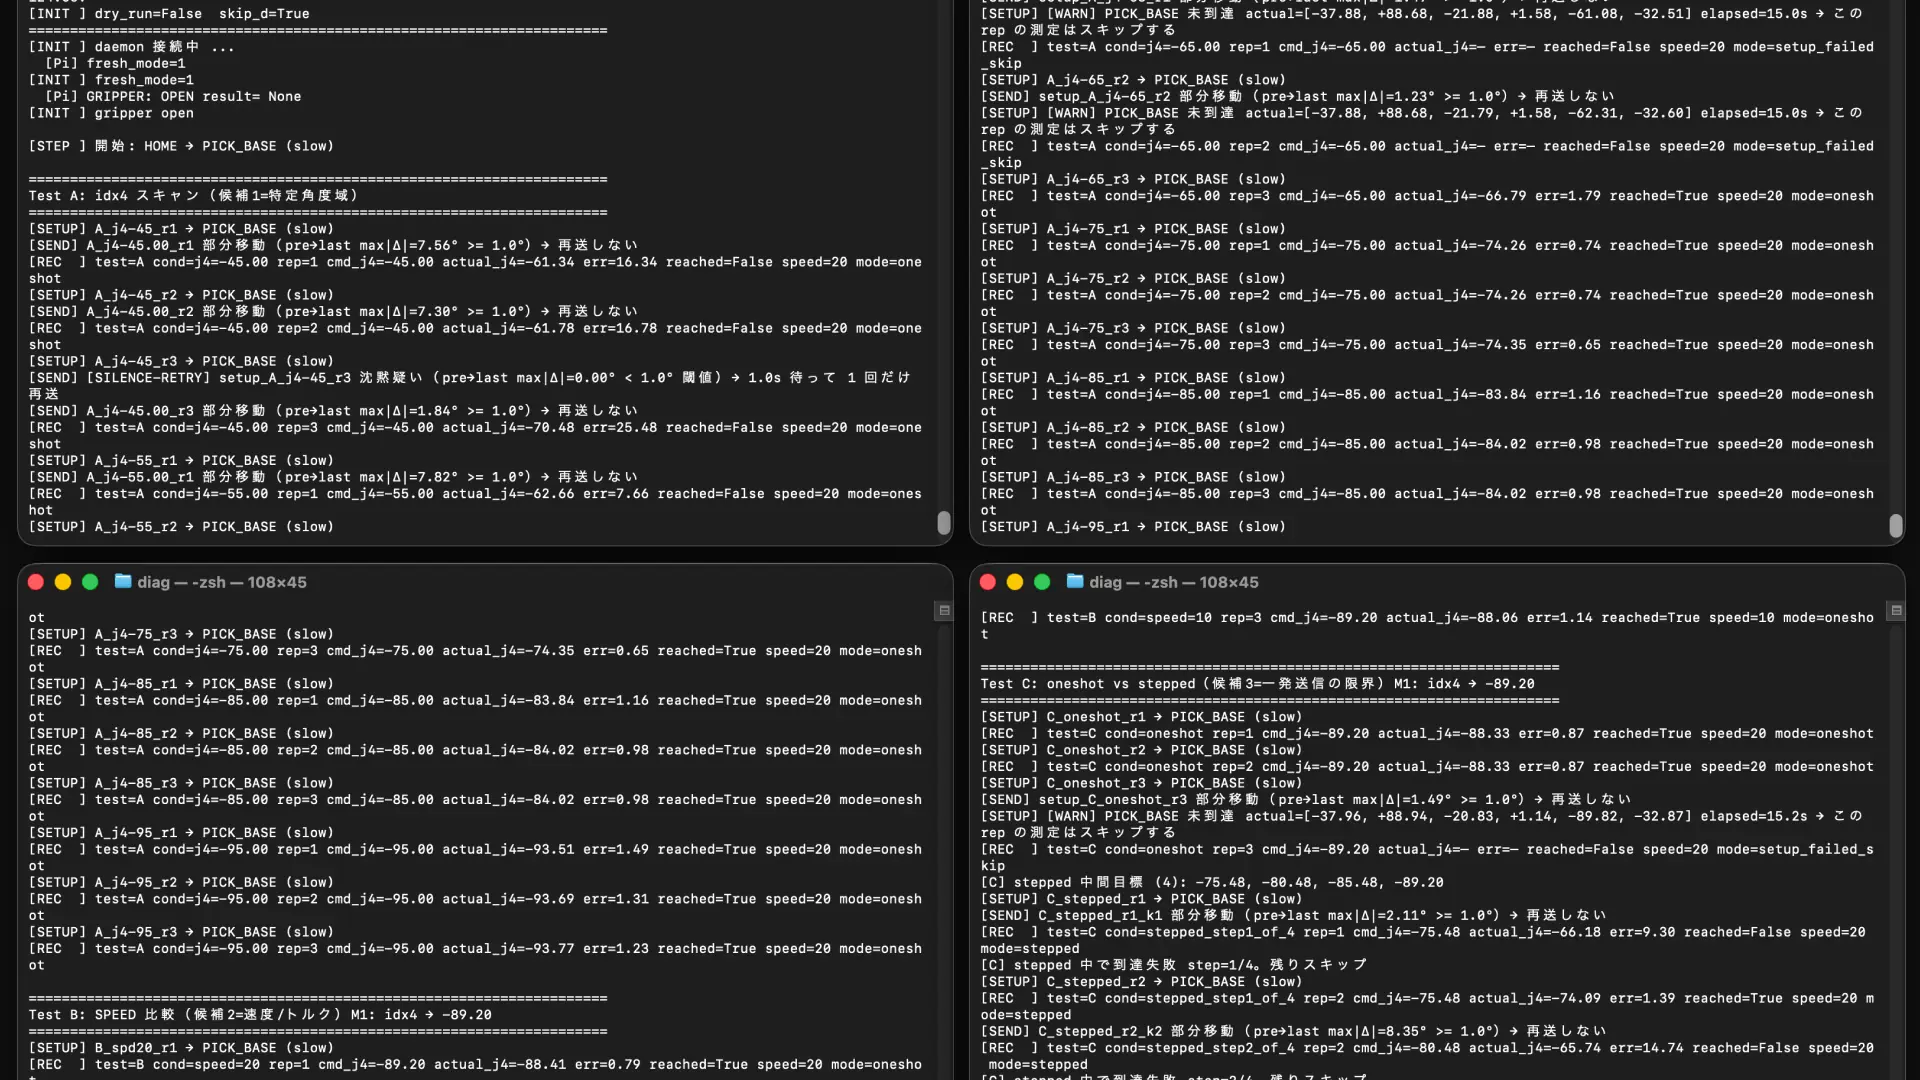
LOG239R2R2R2026/6/16

mechArm 270 Pi 動的追従の限界を探る Log#37 | j4 は壊れていなかった。壁の正体と通しの立て直し

mechArm 270 Pi 動的追従の限界を探る Log#36 | Pick&Place が止まる原因を測る。手首 j4 は浅い側に戻れなかった
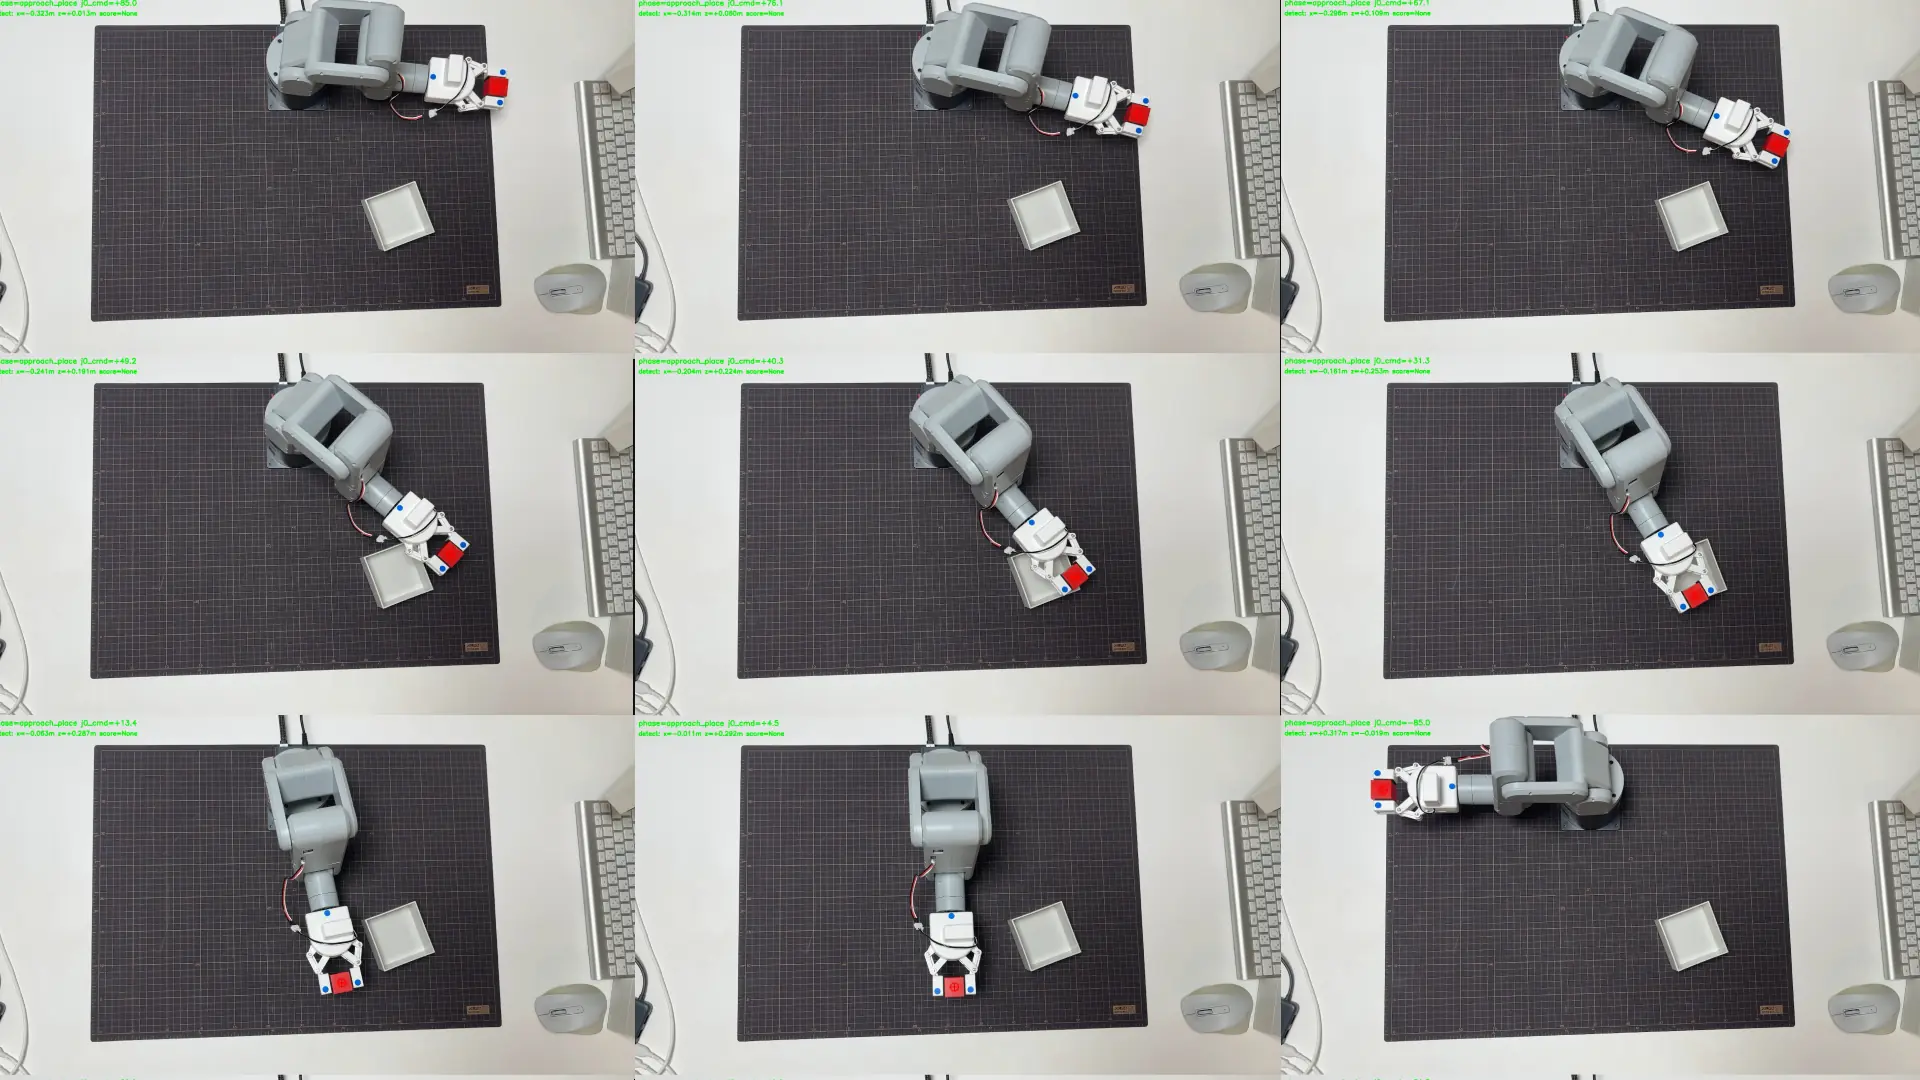
LOG238R2R2R2026/6/15

mechArm 270 Pi 動的追従の限界を探る Log#36 | Pick&Place が止まる原因を測る。手首 j4 は浅い側に戻れなかった

mechArm 270 Pi 動的追従の限界を探る Log#35 | place が箱に当たる。姿勢を教え直して対応表を取り直す
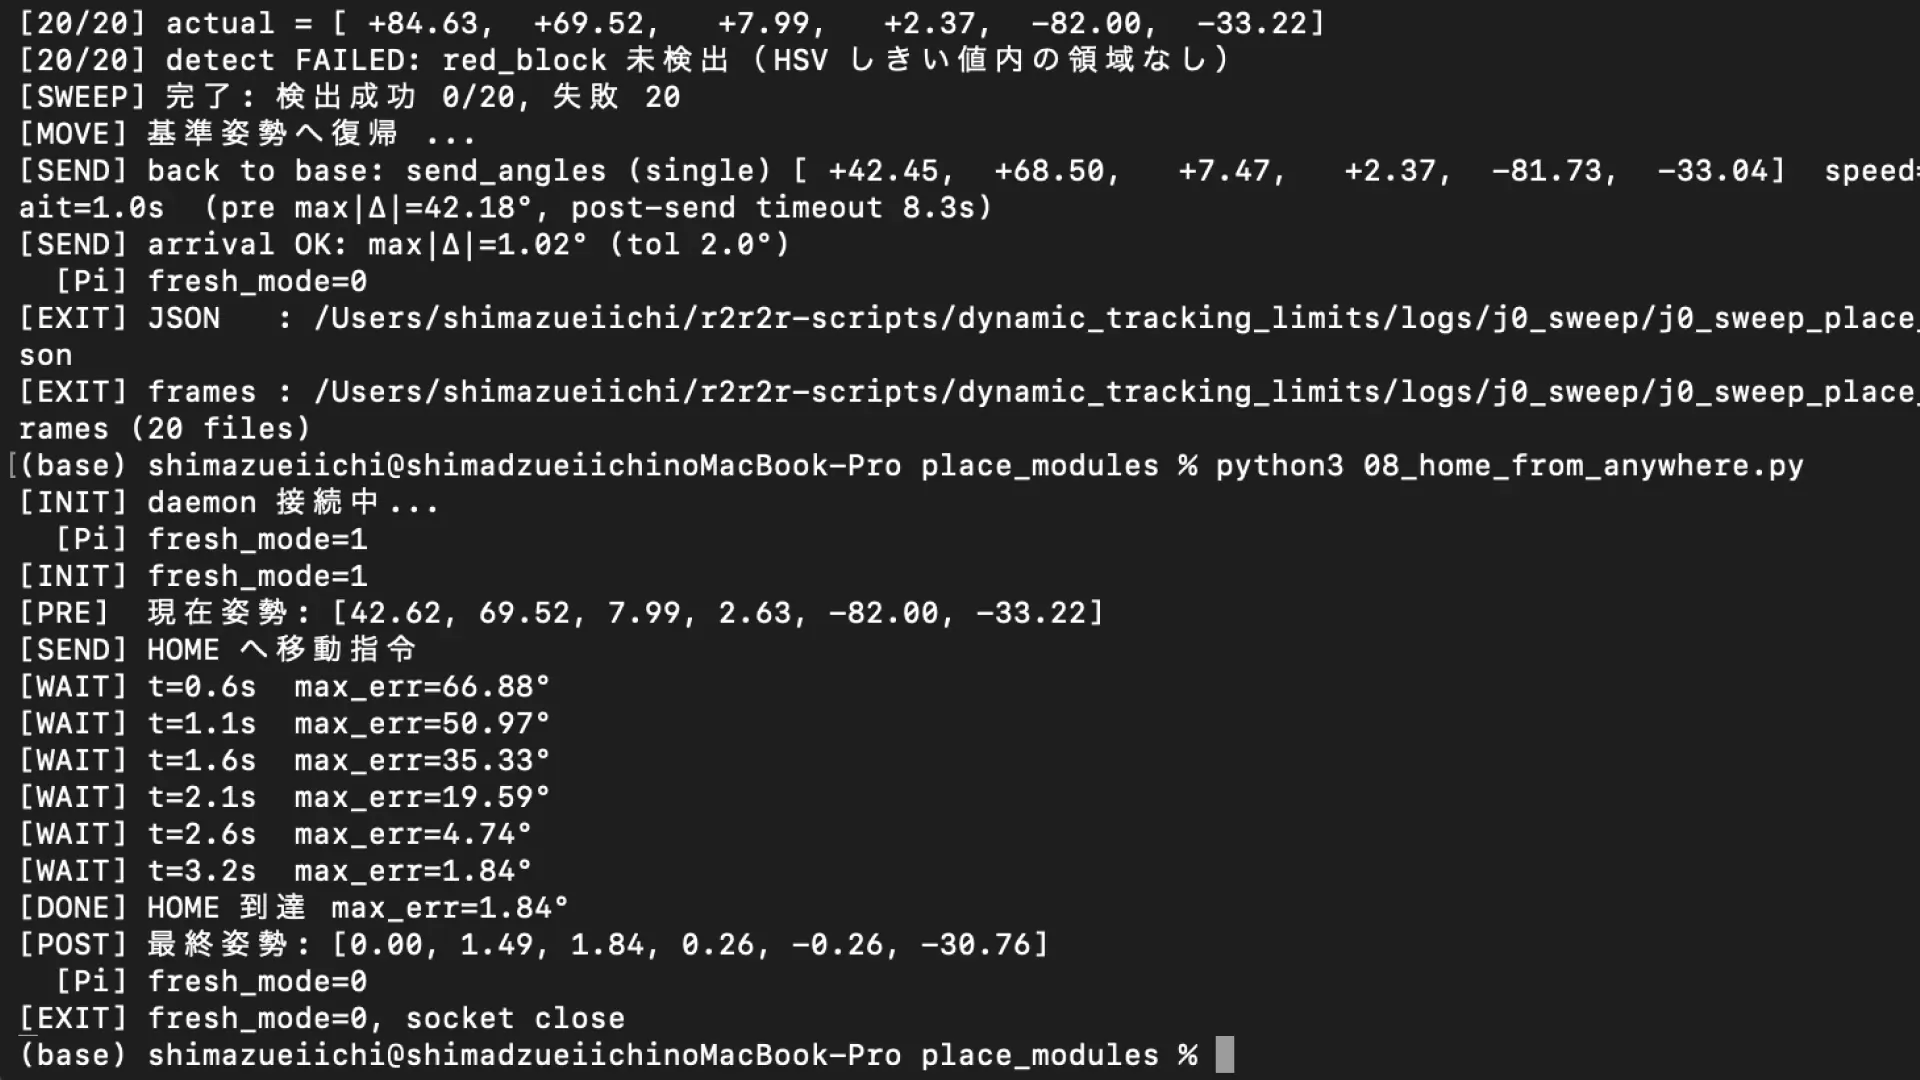
LOG235R2R2R2026/6/14

mechArm 270 Pi 動的追従の限界を探る Log#35 | place が箱に当たる。姿勢を教え直して対応表を取り直す

mechArm 270 Pi 動的追従の限界を探る Log#34 | 置く姿勢は、ドラッグティーチングで教えた軌道の中にあった
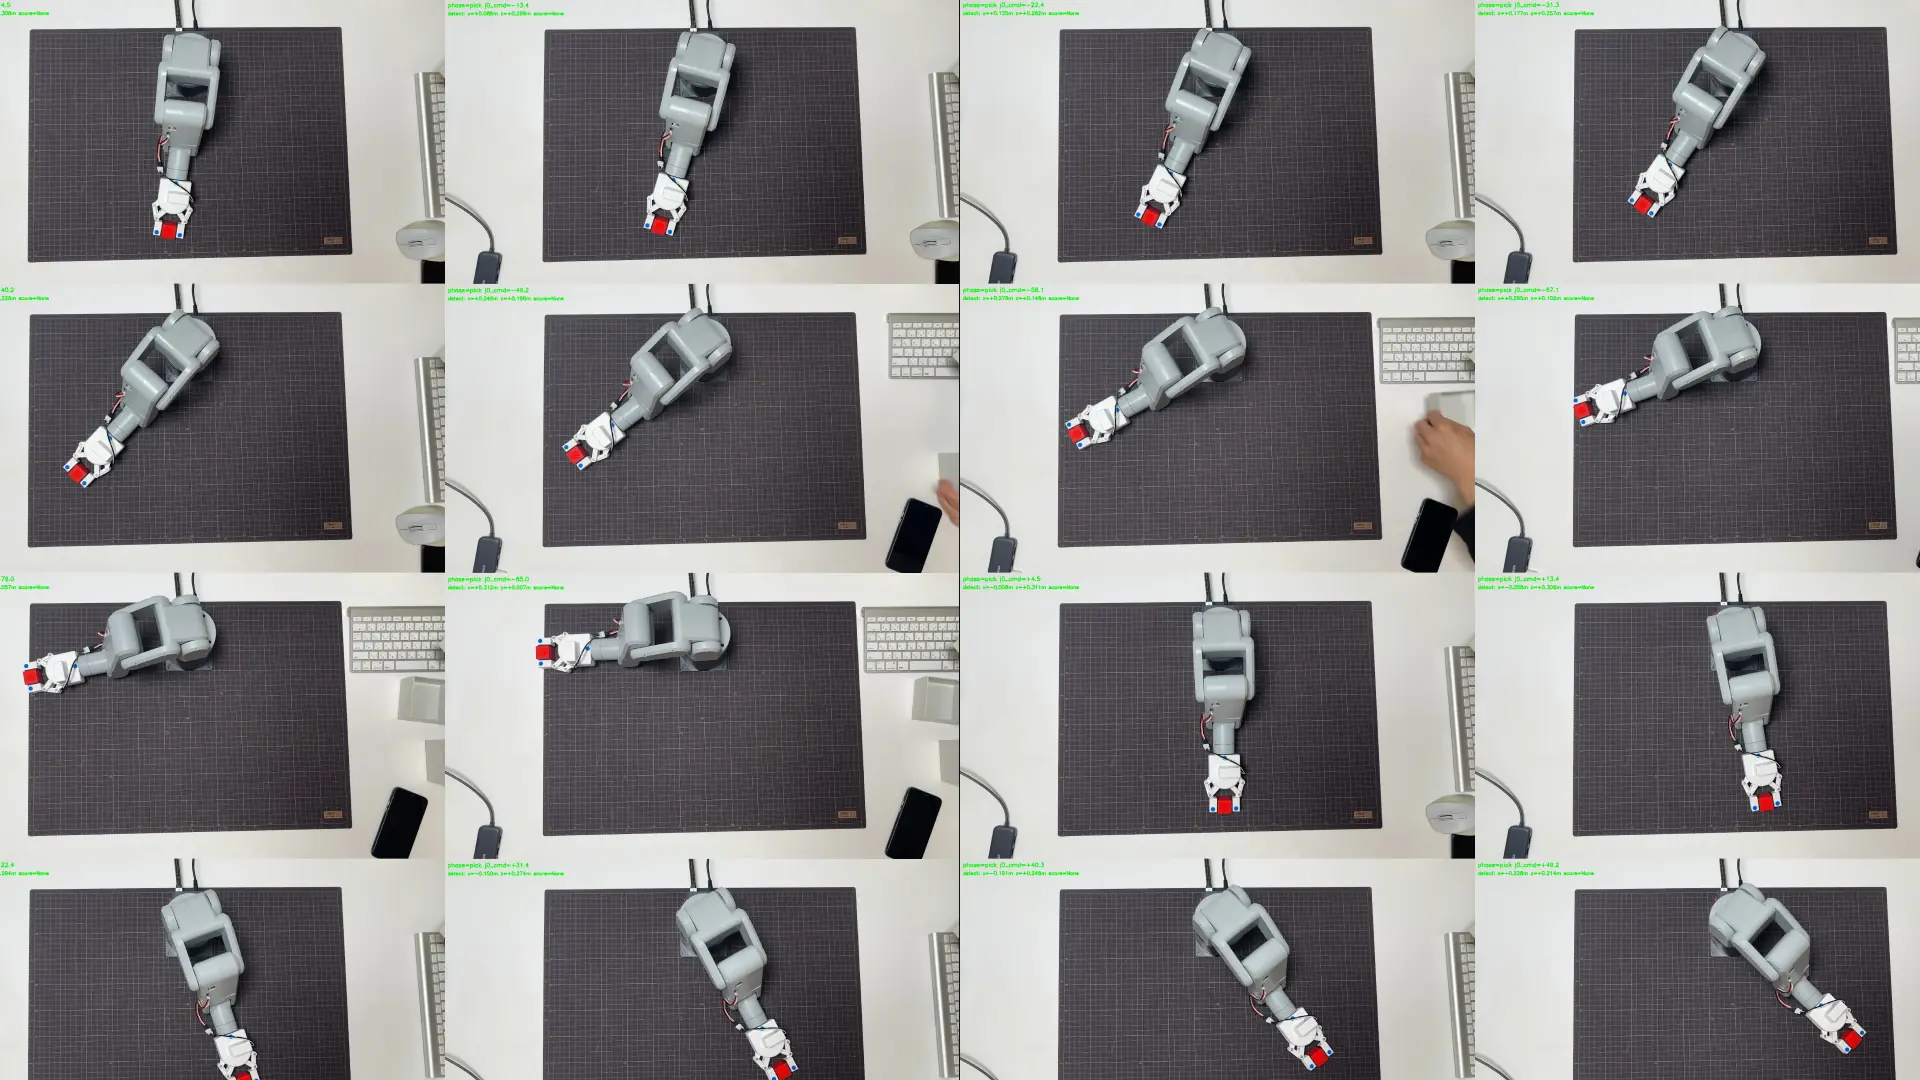
LOG232R2R2R2026/6/13

mechArm 270 Pi 動的追従の限界を探る Log#34 | 置く姿勢は、ドラッグティーチングで教えた軌道の中にあった

mechArm 270 Pi 動的追従の限界を探る Log#33 | 沈黙していたのはアームではなく、コマンドの中の1°だった
LOG231R2R2R2026/6/13

mechArm 270 Pi 動的追従の限界を探る Log#33 | 沈黙していたのはアームではなく、コマンドの中の1°だった

mechArm 270 Pi 動的追従シリーズ Log#32 | j0を振って実測する。工程姿勢の到達範囲をカメラで地図にした日
LOG230R2R2R2026/6/11

mechArm 270 Pi 動的追従シリーズ Log#32 | j0を振って実測する。工程姿勢の到達範囲をカメラで地図にした日

mechArm 270 Pi 動的追従シリーズ Log#31 | 動く前例を離れたら、8回かかった。単発の send_angles が無視された実機テストの記録
LOG228R2R2R2026/6/10

mechArm 270 Pi 動的追従シリーズ Log#31 | 動く前例を離れたら、8回かかった。単発の send_angles が無視された実機テストの記録

mechArm 270 Pi 動的追従シリーズ Log#30 | 手で教えた軌道を実機で忠実再生し、上カメラで取った対象物位置を紐づける。位置入りサンプルの最初の一本まで
LOG227R2R2R2026/6/8

mechArm 270 Pi 動的追従シリーズ Log#30 | 手で教えた軌道を実機で忠実再生し、上カメラで取った対象物位置を紐づける。位置入りサンプルの最初の一本まで

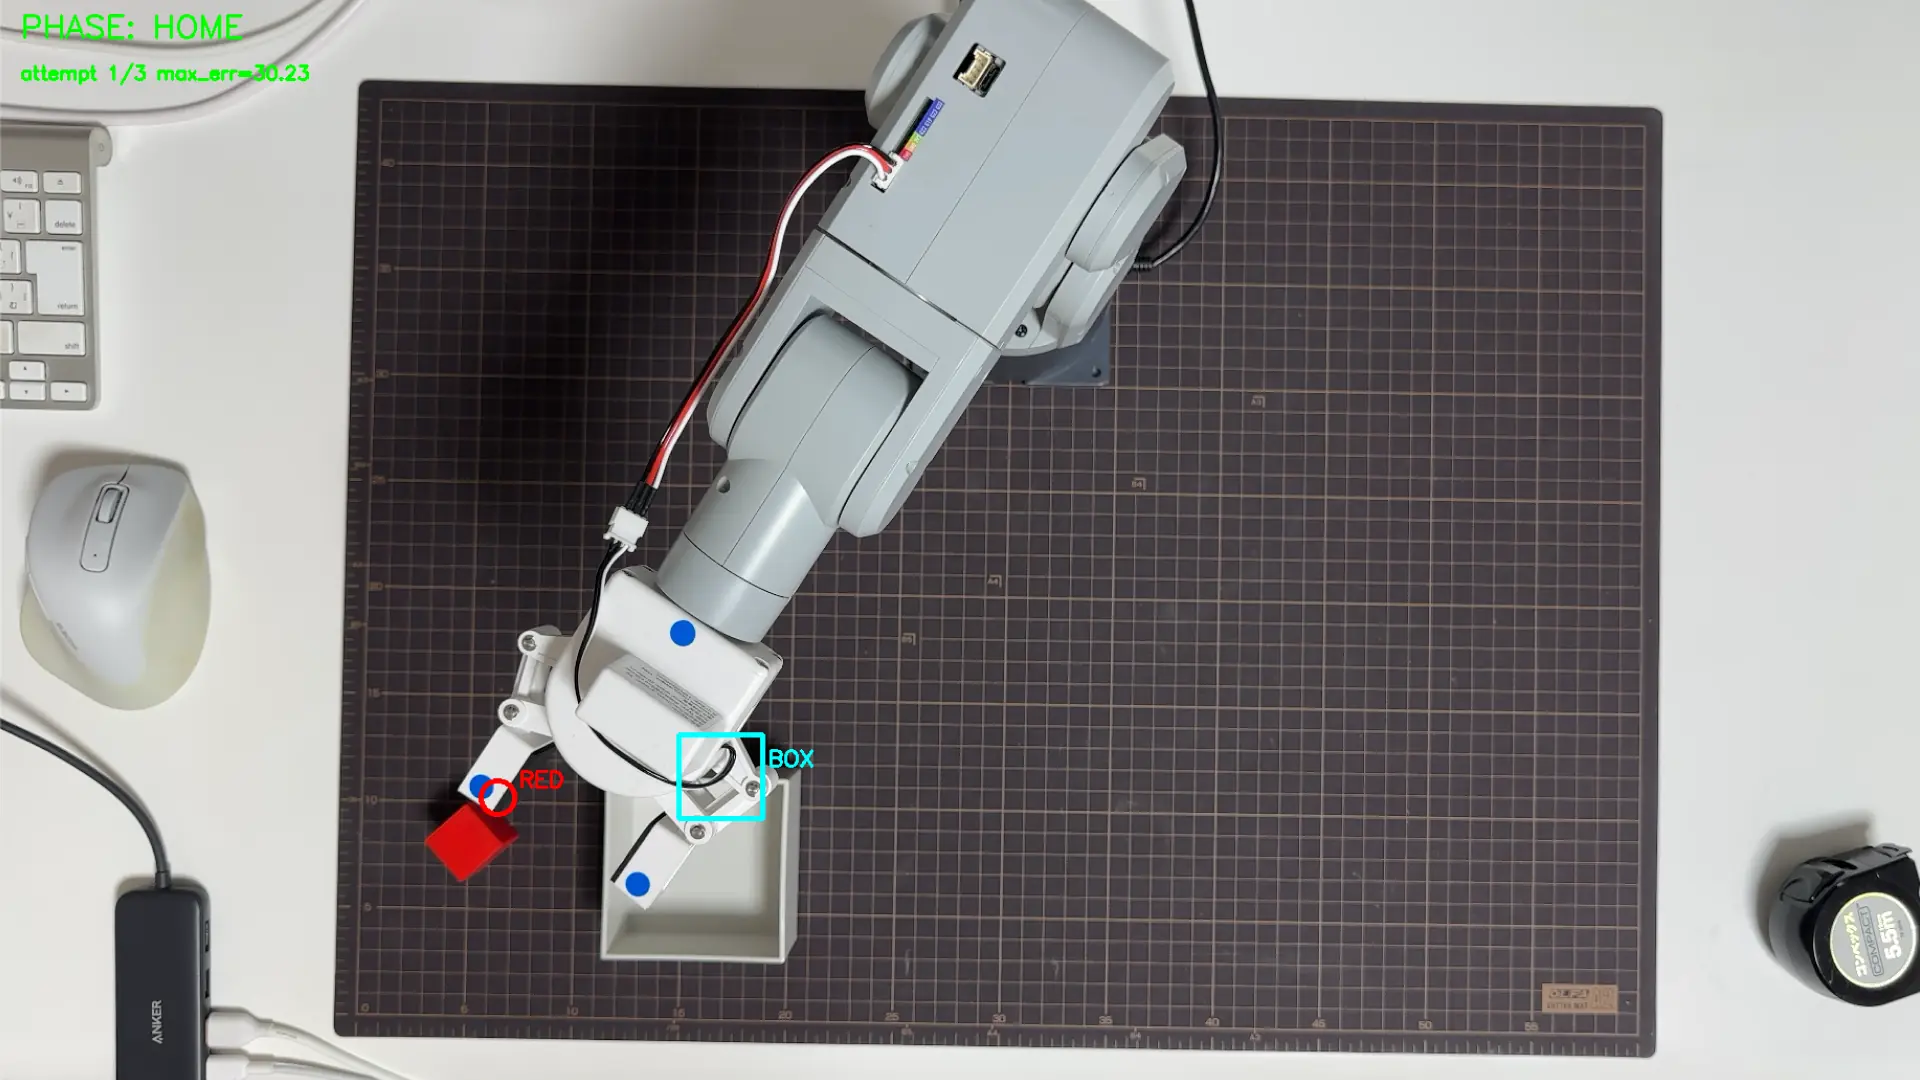
mechArm 270 Pi 動的追従シリーズ Log#29 | 手でアームを動かして教え、再生する。版差と可動域を実測で越え、軌道に「意味」を与える設計まで
LOG226R2R2R2026/6/7

mechArm 270 Pi 動的追従シリーズ Log#29 | 手でアームを動かして教え、再生する。版差と可動域を実測で越え、軌道に「意味」を与える設計まで

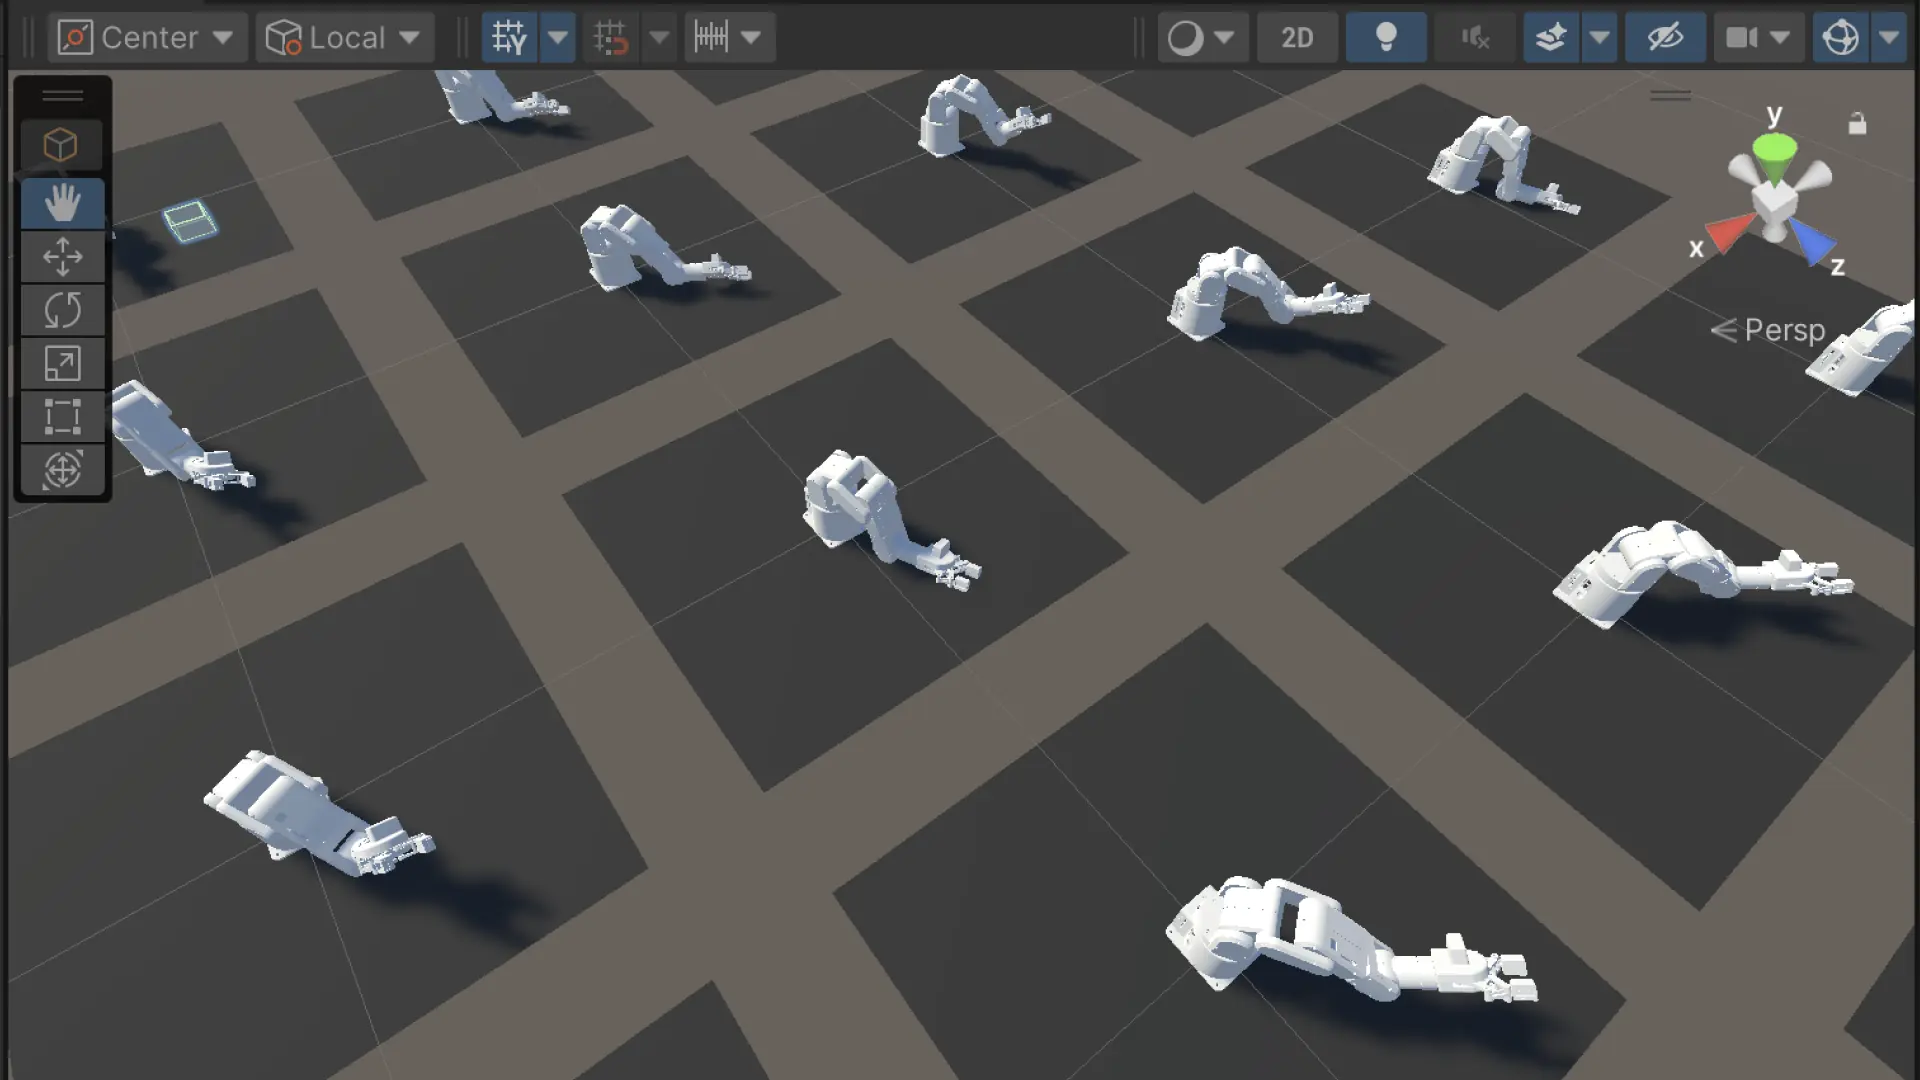
mechArm 270 Pi 動的追従の限界を探る Log#28 | 「できた」が場所を変えると崩れる。
LOG224R2R2R2026/6/6

mechArm 270 Pi 動的追従の限界を探る Log#28 | 「できた」が場所を変えると崩れる。

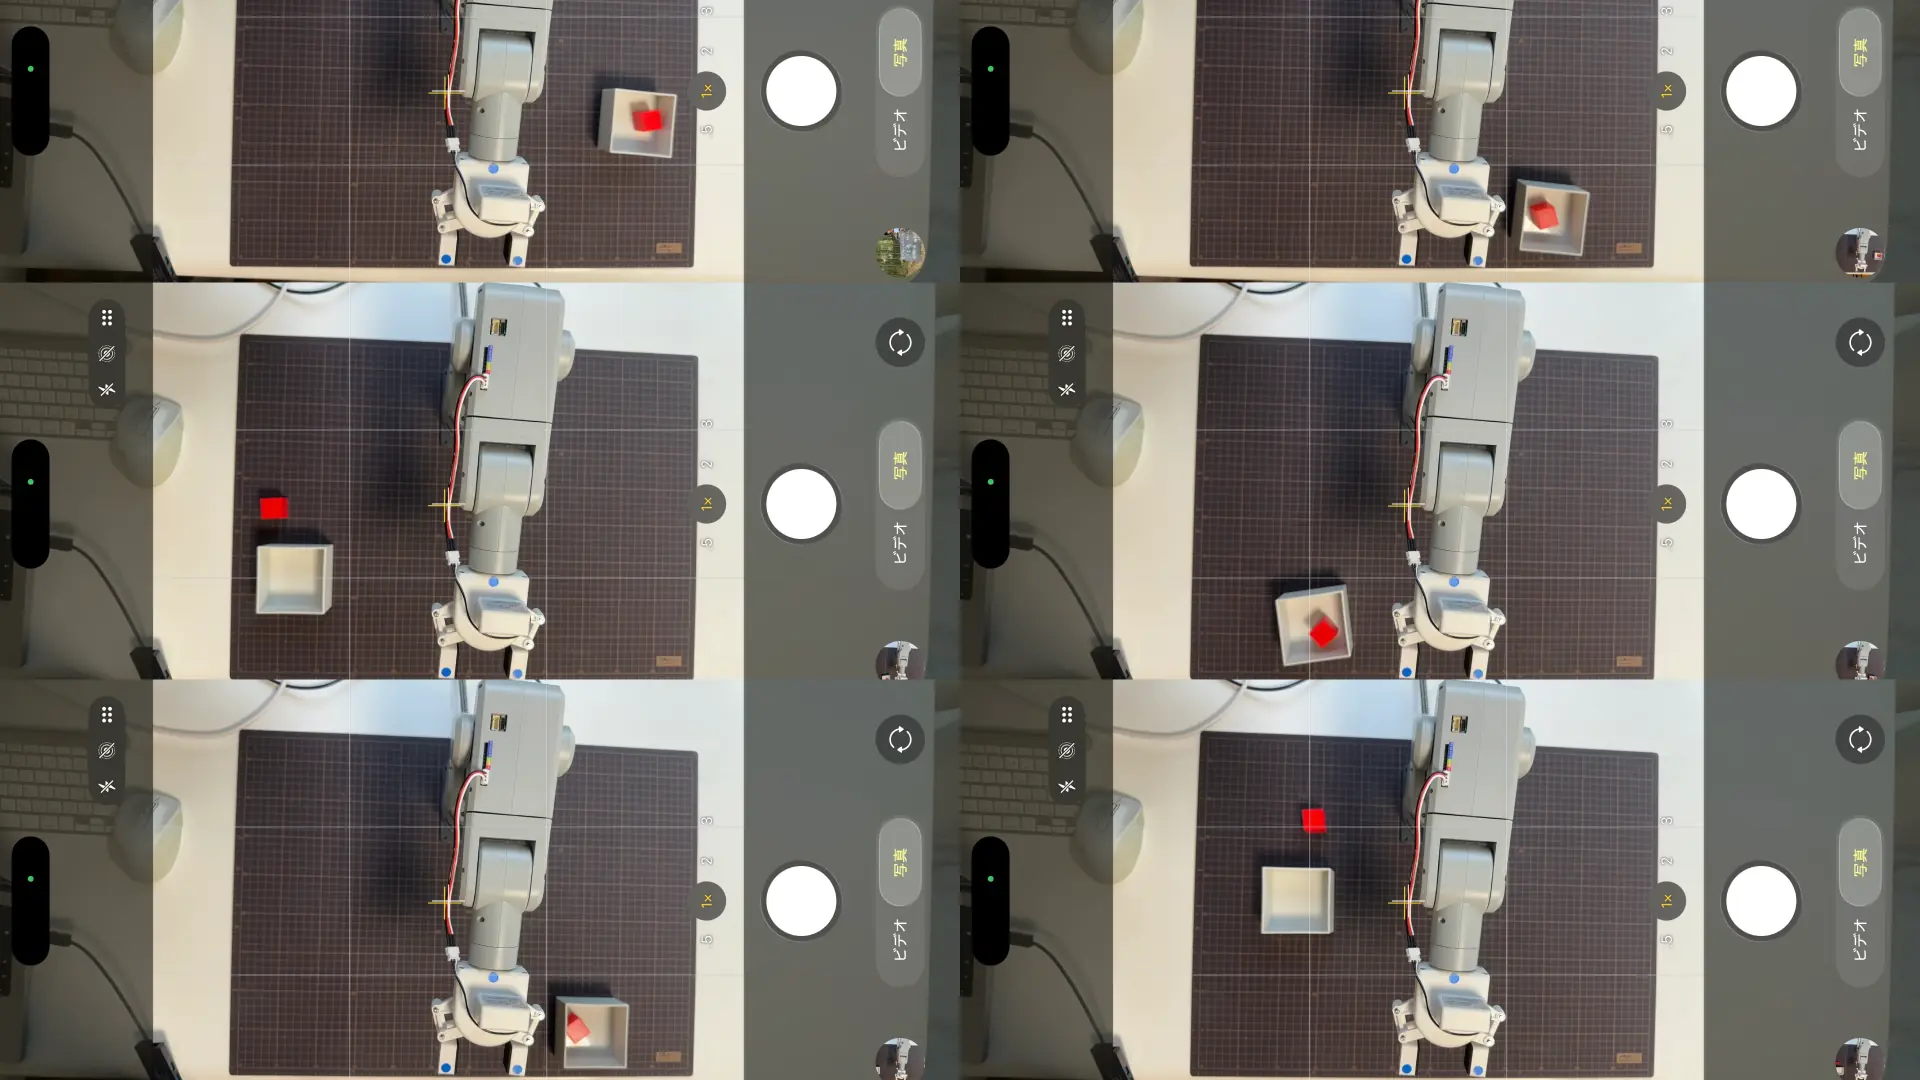
mechArm 270 Pi 動的追従の限界を探る Log#27 | 現実の行き詰まりを、デジタルツイン学習で埋める
LOG222R2R2R2026/6/5

mechArm 270 Pi 動的追従の限界を探る Log#27 | 現実の行き詰まりを、デジタルツイン学習で埋める

mechArm 270 Pi 動的追従の限界を探る Log#26 | 「完璧に届くまで待つ」をやめた ― だいたい合ったら離して、入った/入らないを人が見て決める
LOG220R2R2R2026/6/3

mechArm 270 Pi 動的追従の限界を探る Log#26 | 「完璧に届くまで待つ」をやめた ― だいたい合ったら離して、入った/入らないを人が見て決める

mechArm 270 Pi 動的追従の限界を探る Log#25 | 降下は通った。だが個人ロボティクスは本題より「カメラが何番か」で時間が溶ける
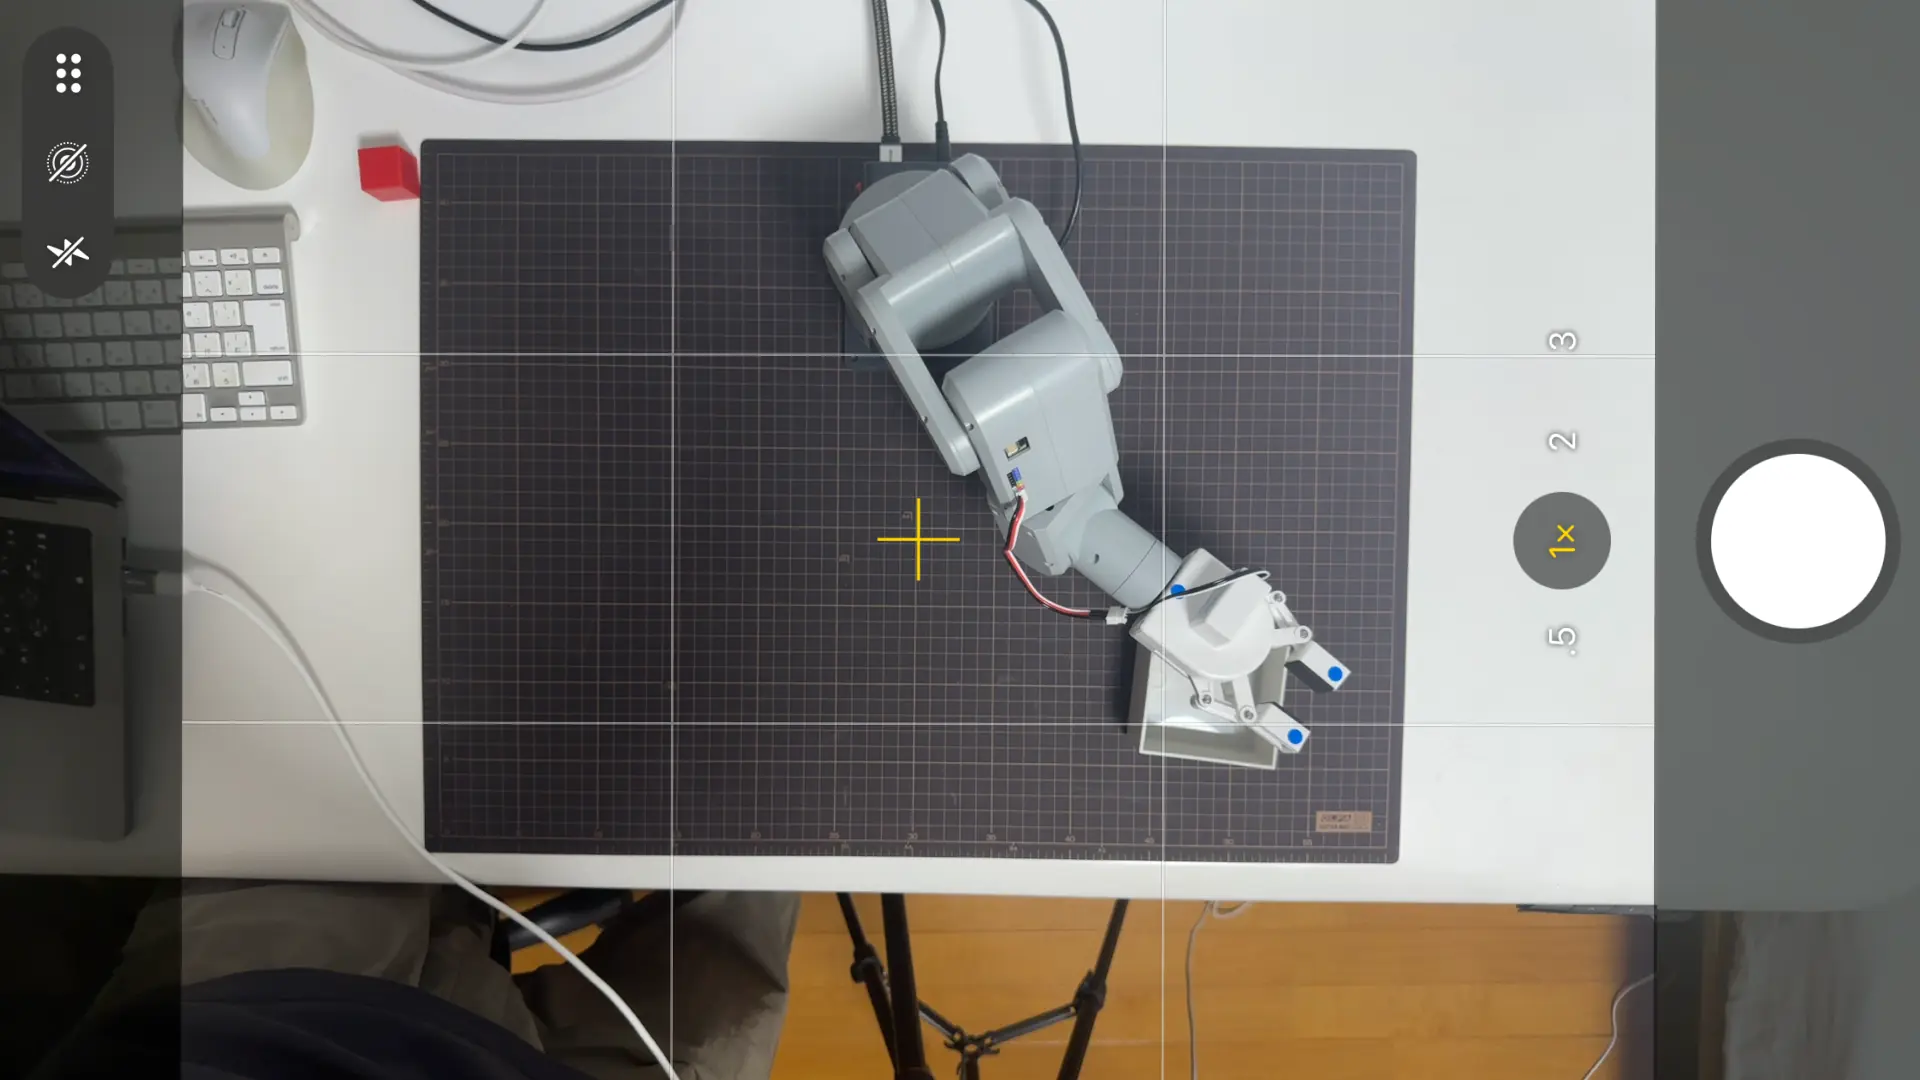
LOG217R2R2R2026/6/1

mechArm 270 Pi 動的追従の限界を探る Log#25 | 降下は通った。だが個人ロボティクスは本題より「カメラが何番か」で時間が溶ける

mechArm 270 Pi 動的追従の限界を探る Log#24 | 「同じ接続が原因」という見立てが外れた ― 動かない理由を測って2つに分け、APPROACH が実機で通るまで
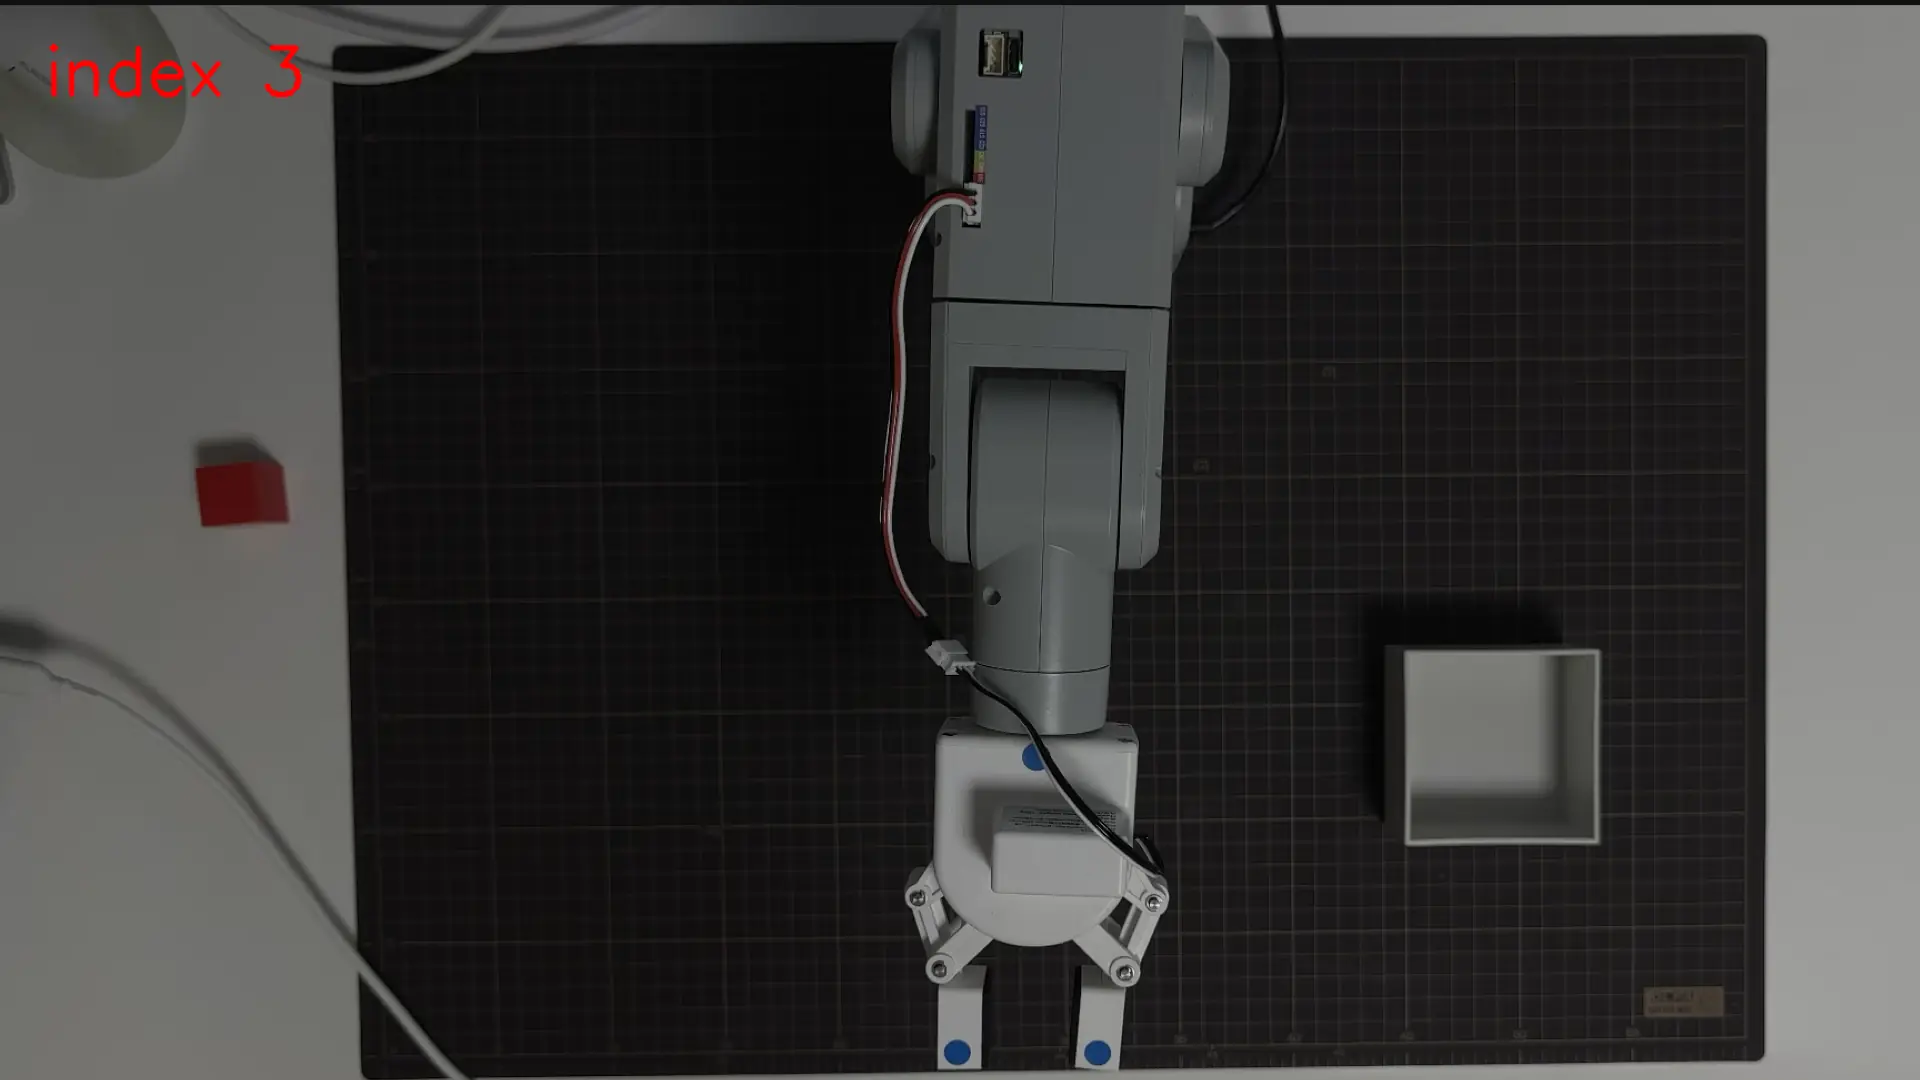
LOG216R2R2R2026/6/1

mechArm 270 Pi 動的追従の限界を探る Log#24 | 「同じ接続が原因」という見立てが外れた ― 動かない理由を測って2つに分け、APPROACH が実機で通るまで

mechArm 270 Pi 動的追従の限界を探る Log#23 | アームを白箱の上空へ動かす実機テストと、動かない原因の切り分け
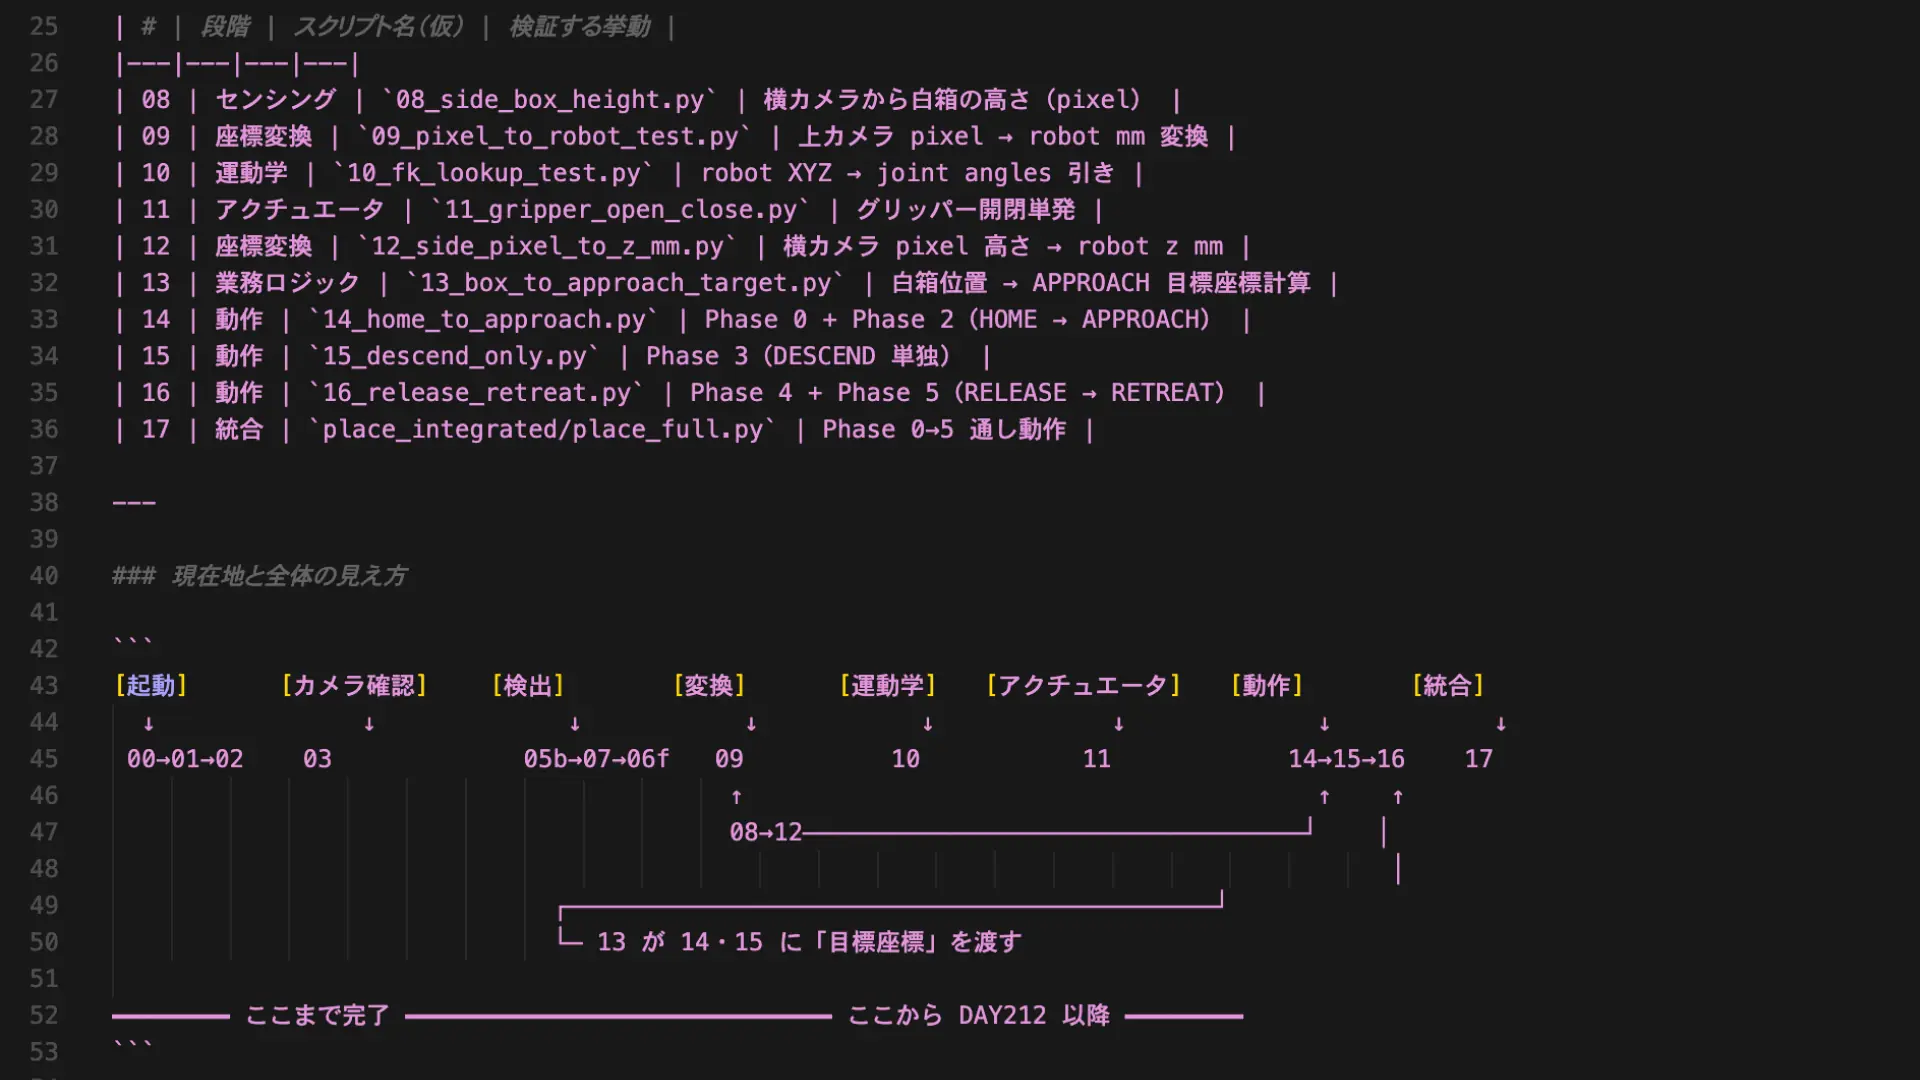
LOG215R2R2R2026/5/30

mechArm 270 Pi 動的追従の限界を探る Log#23 | アームを白箱の上空へ動かす実機テストと、動かない原因の切り分け

mechArm 270 Pi 動的追従の限界を探る Log#22 | 検証を積み上げる PLACE 動作の足場を組み直した記録
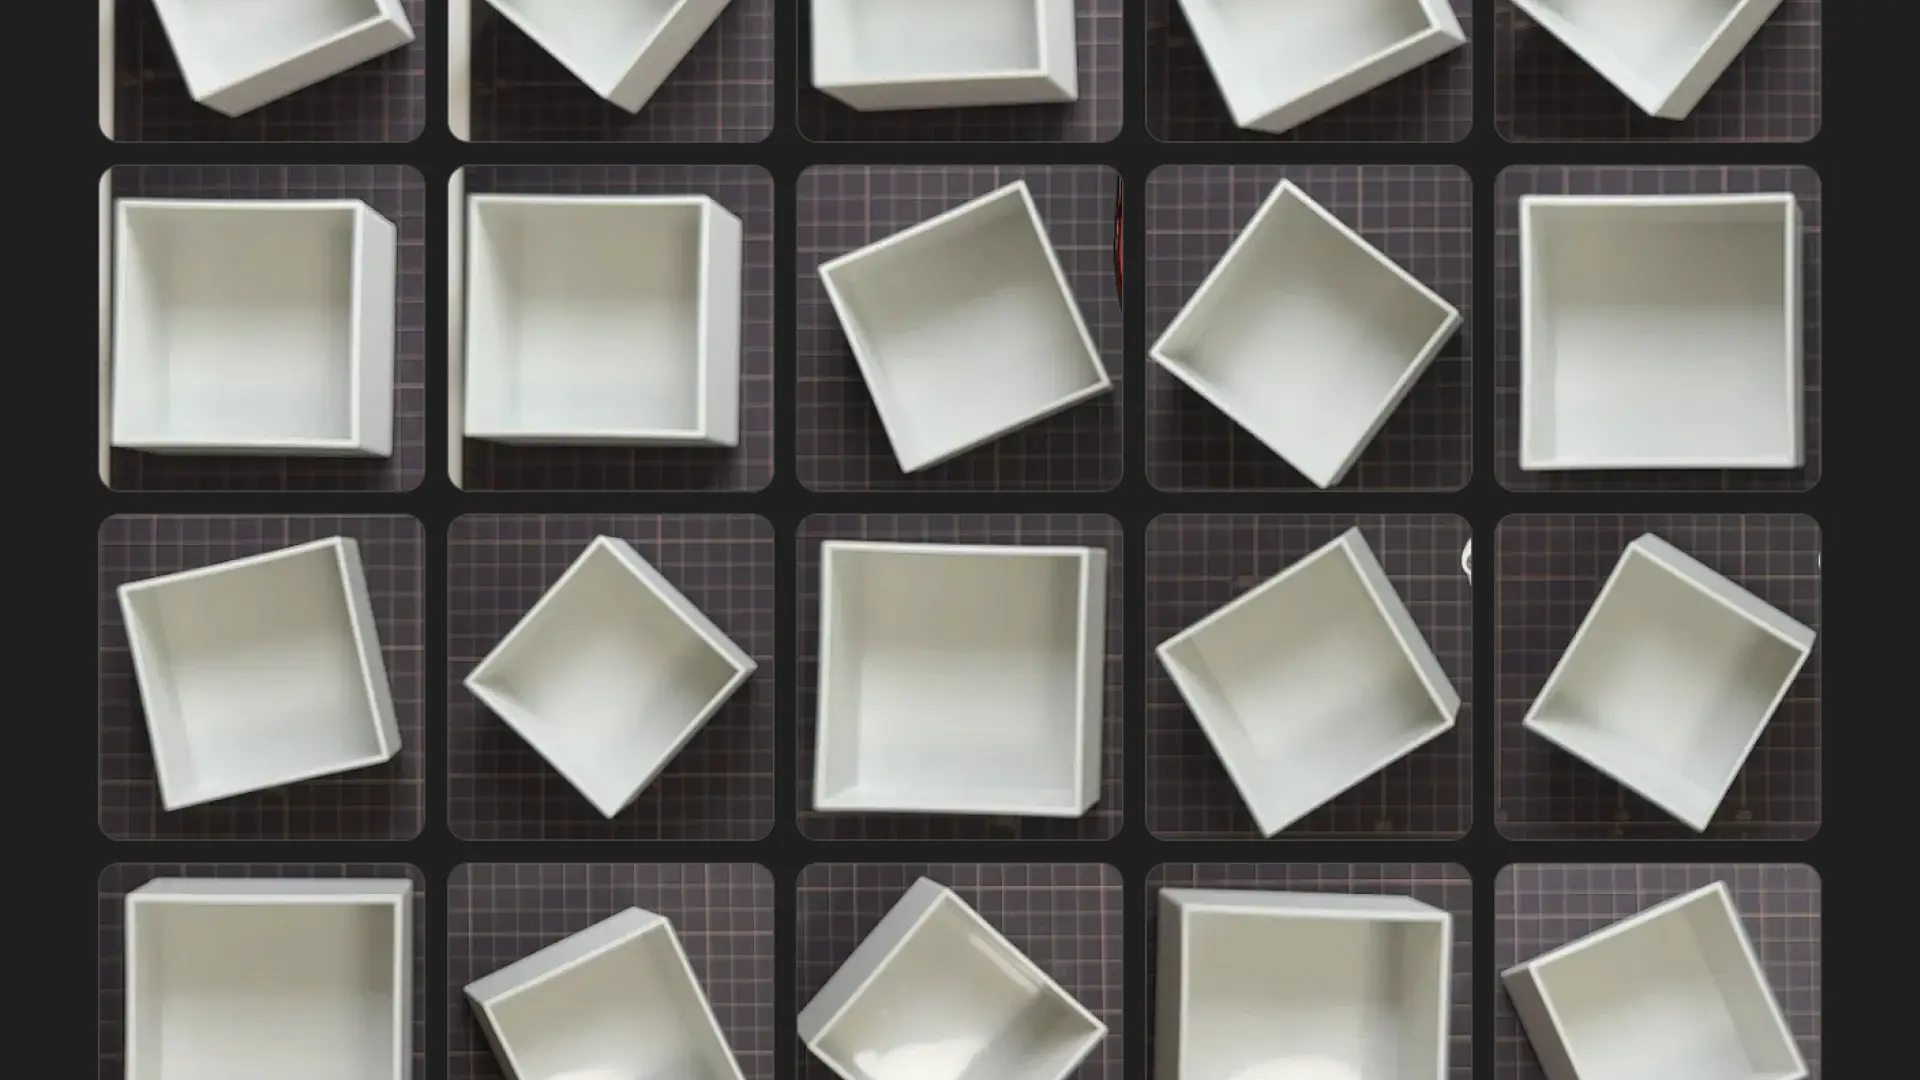
LOG213R2R2R2026/5/21

mechArm 270 Pi 動的追従の限界を探る Log#22 | 検証を積み上げる PLACE 動作の足場を組み直した記録

mechArm 270 Pi 動的追従の限界を探る Log#21 | place_test.py を 6 つの単体スクリプトに解体した記録
LOG211R2R2R2026/5/20

mechArm 270 Pi 動的追従の限界を探る Log#21 | place_test.py を 6 つの単体スクリプトに解体した記録

mechArm 270 Pi 動的追従の限界を探る Log#20 | アームが動かない 4 回の修正と4 回の失敗
LOG210R2R2R2026/5/20

mechArm 270 Pi 動的追従の限界を探る Log#20 | アームが動かない 4 回の修正と4 回の失敗

mechArm 270 Pi 動的追従の限界を探る Log#19 | PLACE 動作の入口 設計と現場の往復で見えた構造的な詰まり
LOG209R2R2R2026/5/19

mechArm 270 Pi 動的追従の限界を探る Log#19 | PLACE 動作の入口 設計と現場の往復で見えた構造的な詰まり

mechArm 270 Pi 動的追従の限界を探る Log#18 | mechArm 把持初成立。視覚サーボだけでブロックを掴むまでの 21 ループ
LOG208R2R2R2026/5/19

mechArm 270 Pi 動的追従の限界を探る Log#18 | mechArm 把持初成立。視覚サーボだけでブロックを掴むまでの 21 ループ

mechArm 270 Pi 動的追従の限界を探る Log#17 | 視覚サーボ Y 補正の最短解。2関節を比べて j4 単独に落ち着いた
LOG204R2R2R2026/5/16

mechArm 270 Pi 動的追従の限界を探る Log#17 | 視覚サーボ Y 補正の最短解。2関節を比べて j4 単独に落ち着いた

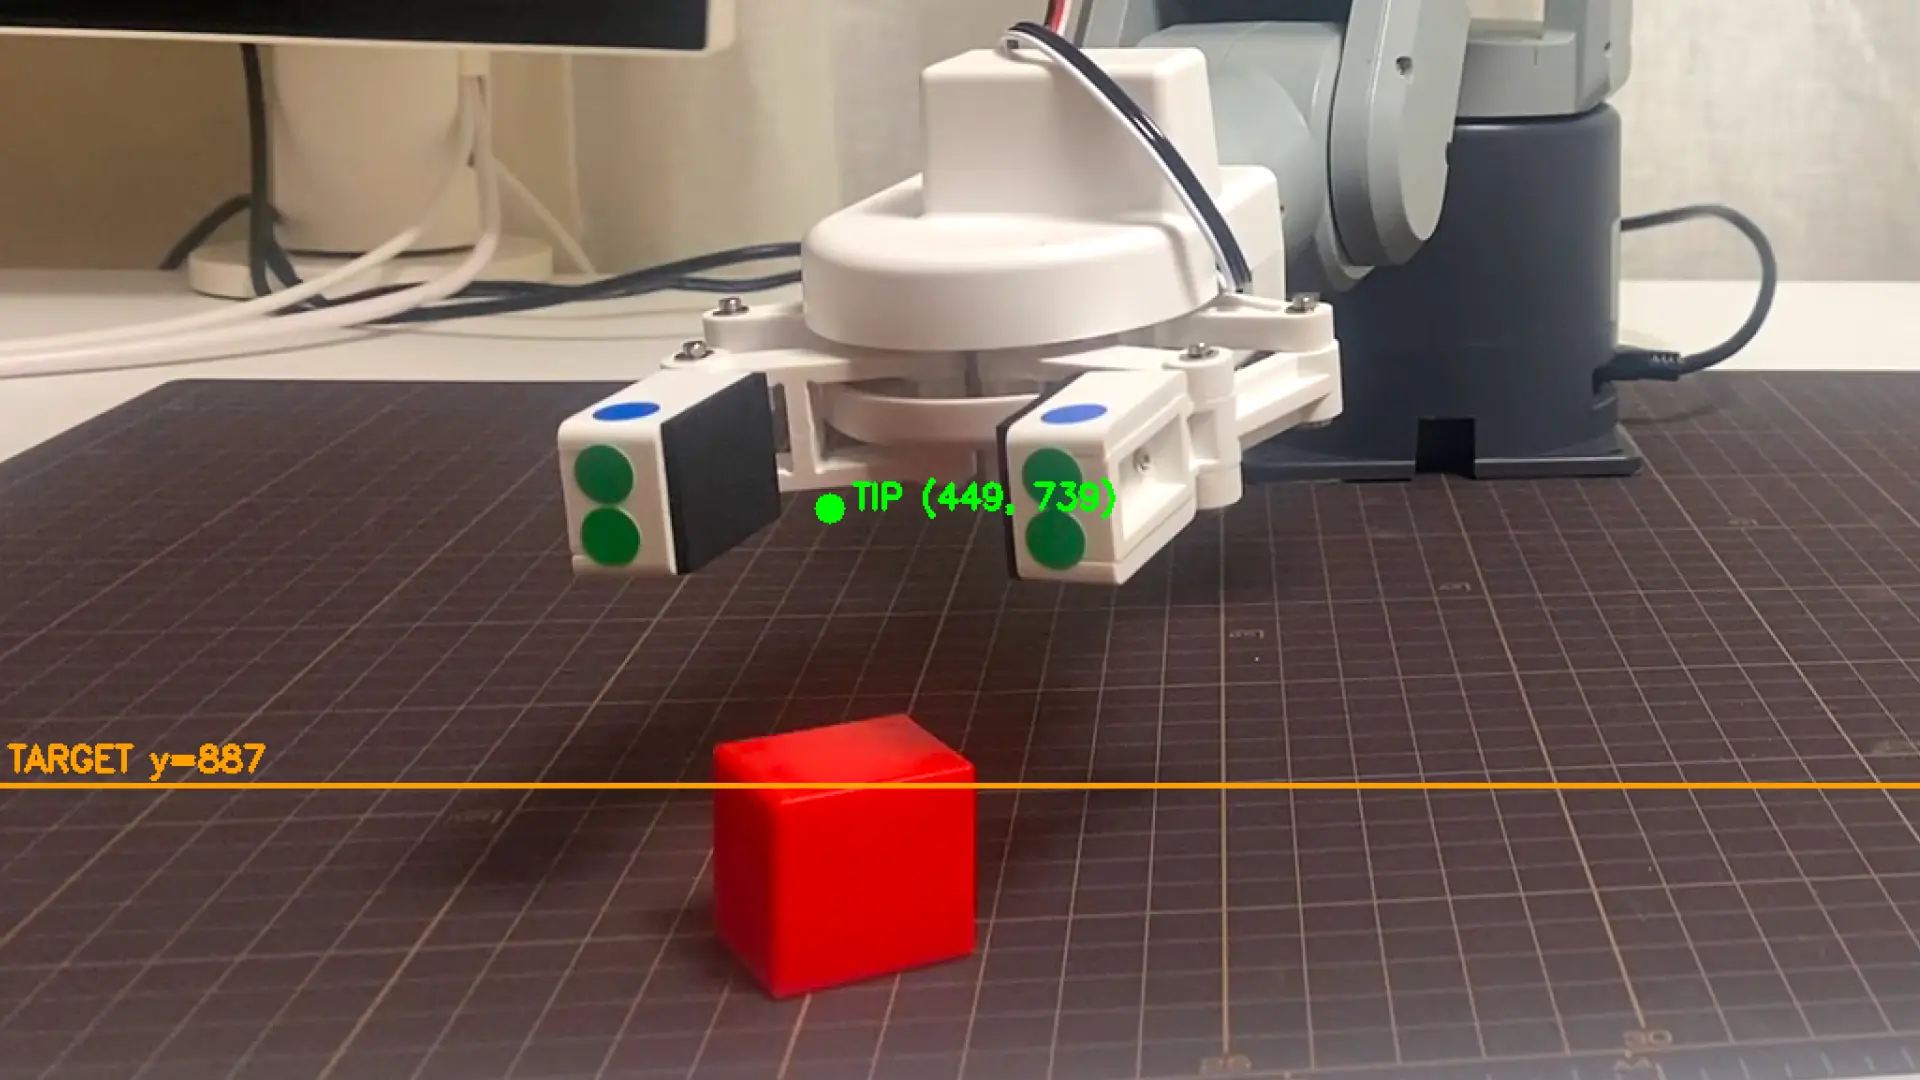
mechArm 270 Pi 動的追従の限界を探る Log#16 | 何がいつ動いているか。ロボット制御パイプラインの可視化
LOG203R2R2R2026/5/16

mechArm 270 Pi 動的追従の限界を探る Log#16 | 何がいつ動いているか。ロボット制御パイプラインの可視化

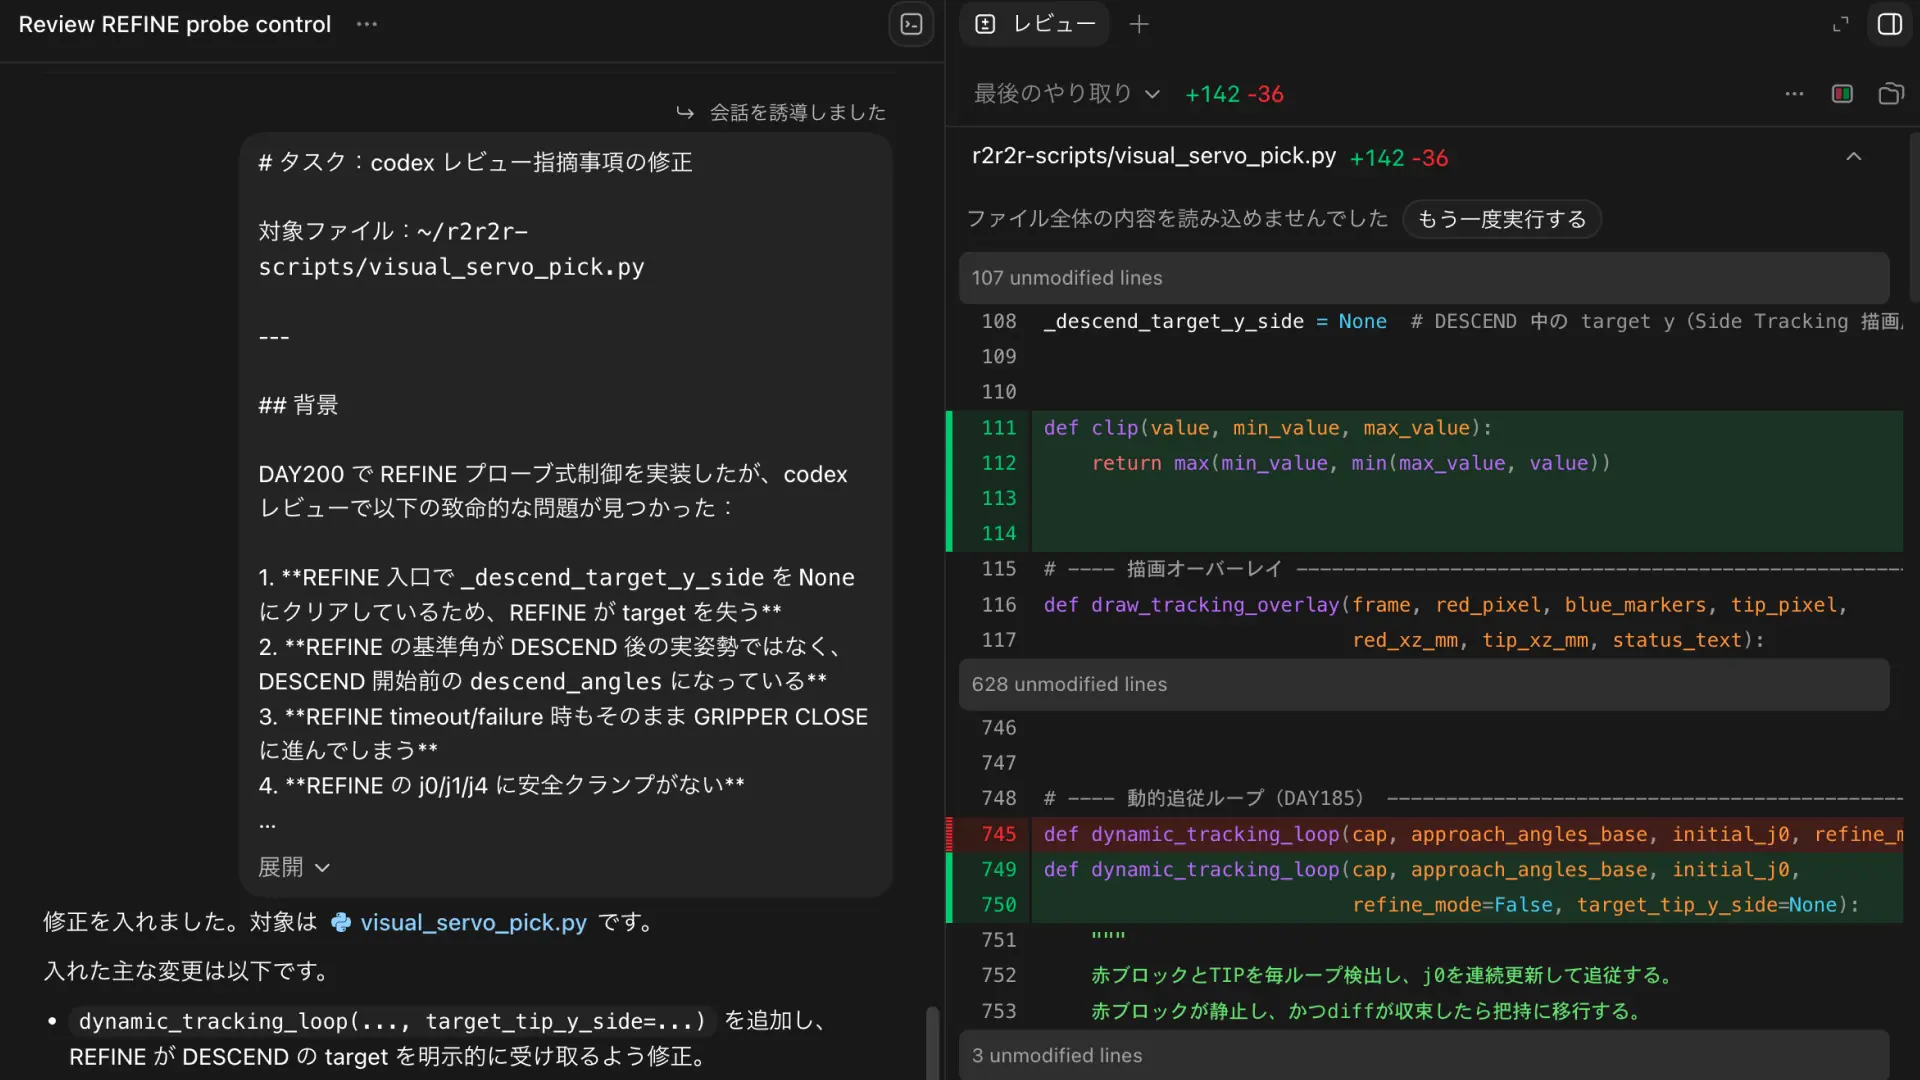
 mechArm 270 Pi 動的追従の限界を探る Log#15 | DESCEND という段階を捨てる
LOG202R2R2R2026/5/15

 mechArm 270 Pi 動的追従の限界を探る Log#15 | DESCEND という段階を捨てる

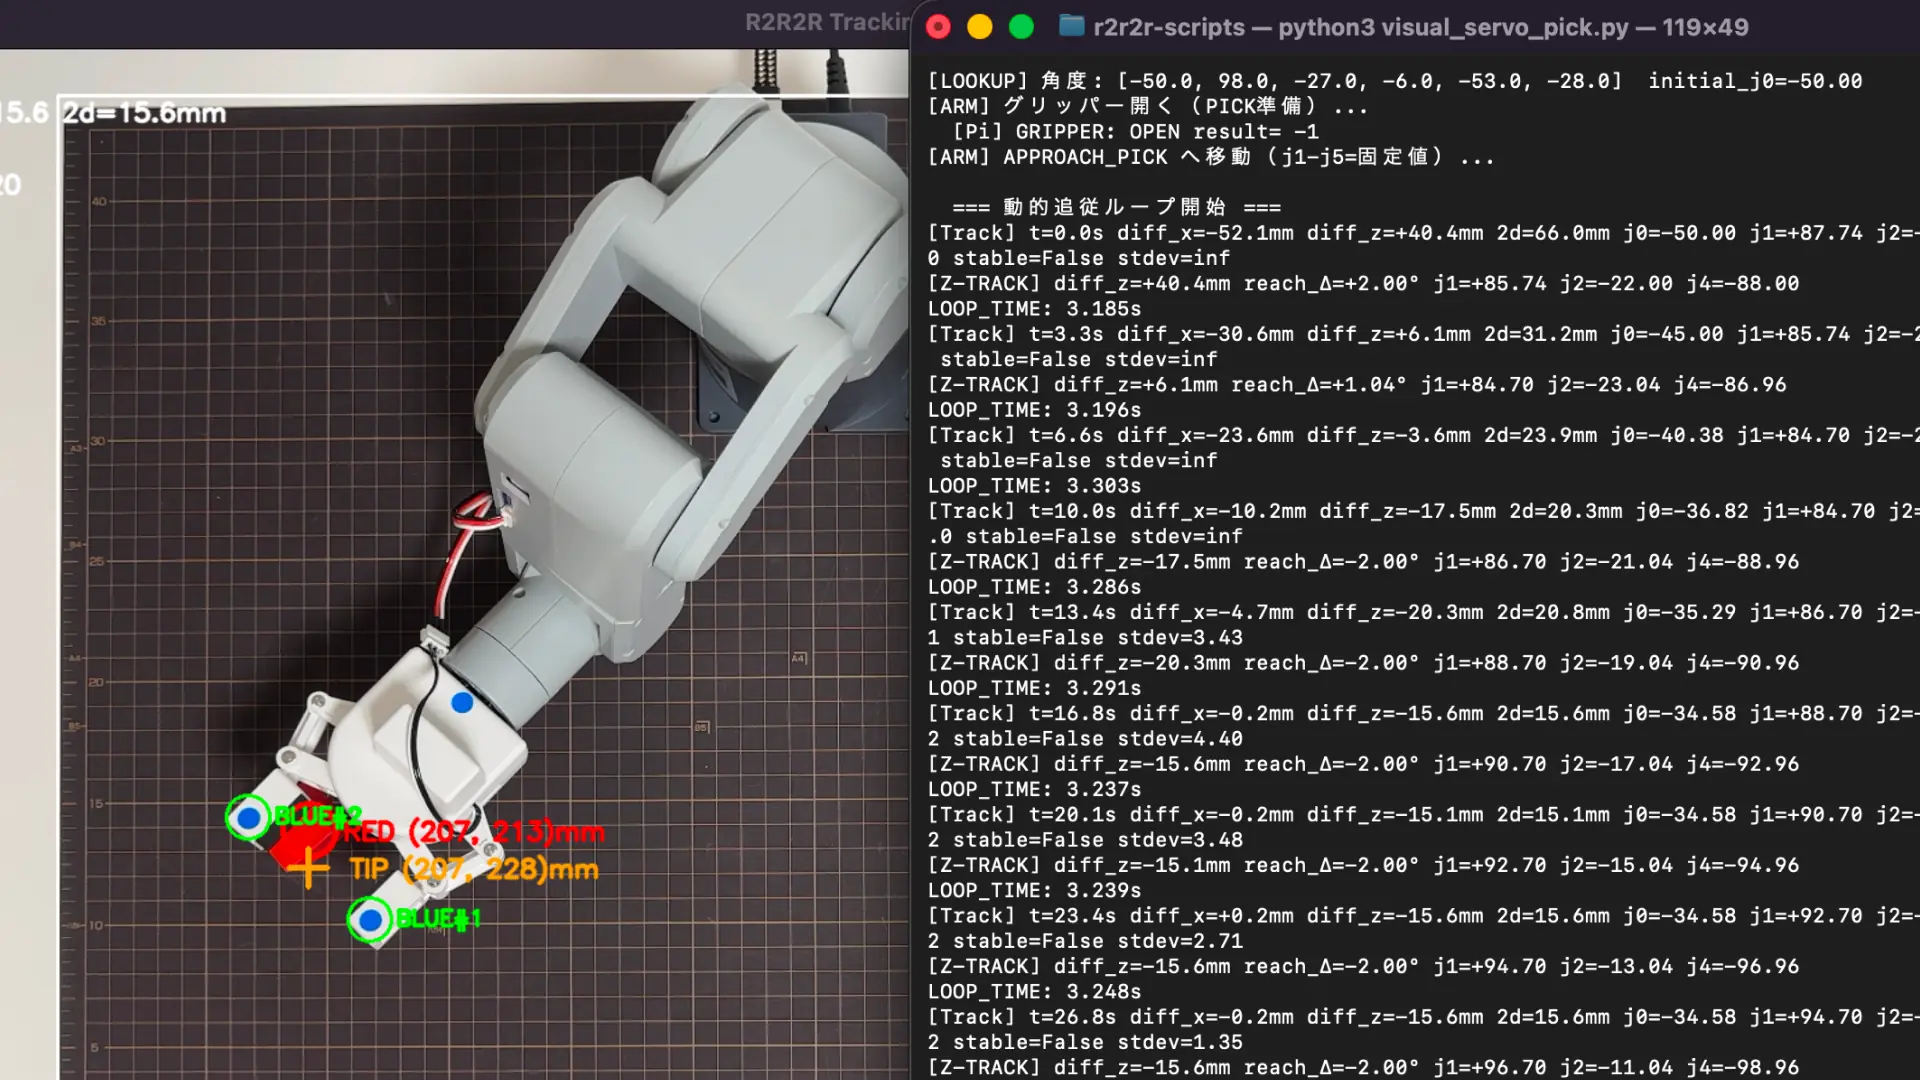
mechArm 270 Pi 動的追従の限界を探る Log#14 | 関節制御の試行錯誤と、外部AIレビューが見つけた致命的バグ
LOG200R2R2R2026/5/15

mechArm 270 Pi 動的追従の限界を探る Log#14 | 関節制御の試行錯誤と、外部AIレビューが見つけた致命的バグ

mechArm 270 Pi 動的追従の限界を探る Log#13 | 降りてないアームを 横カメラに監視させる
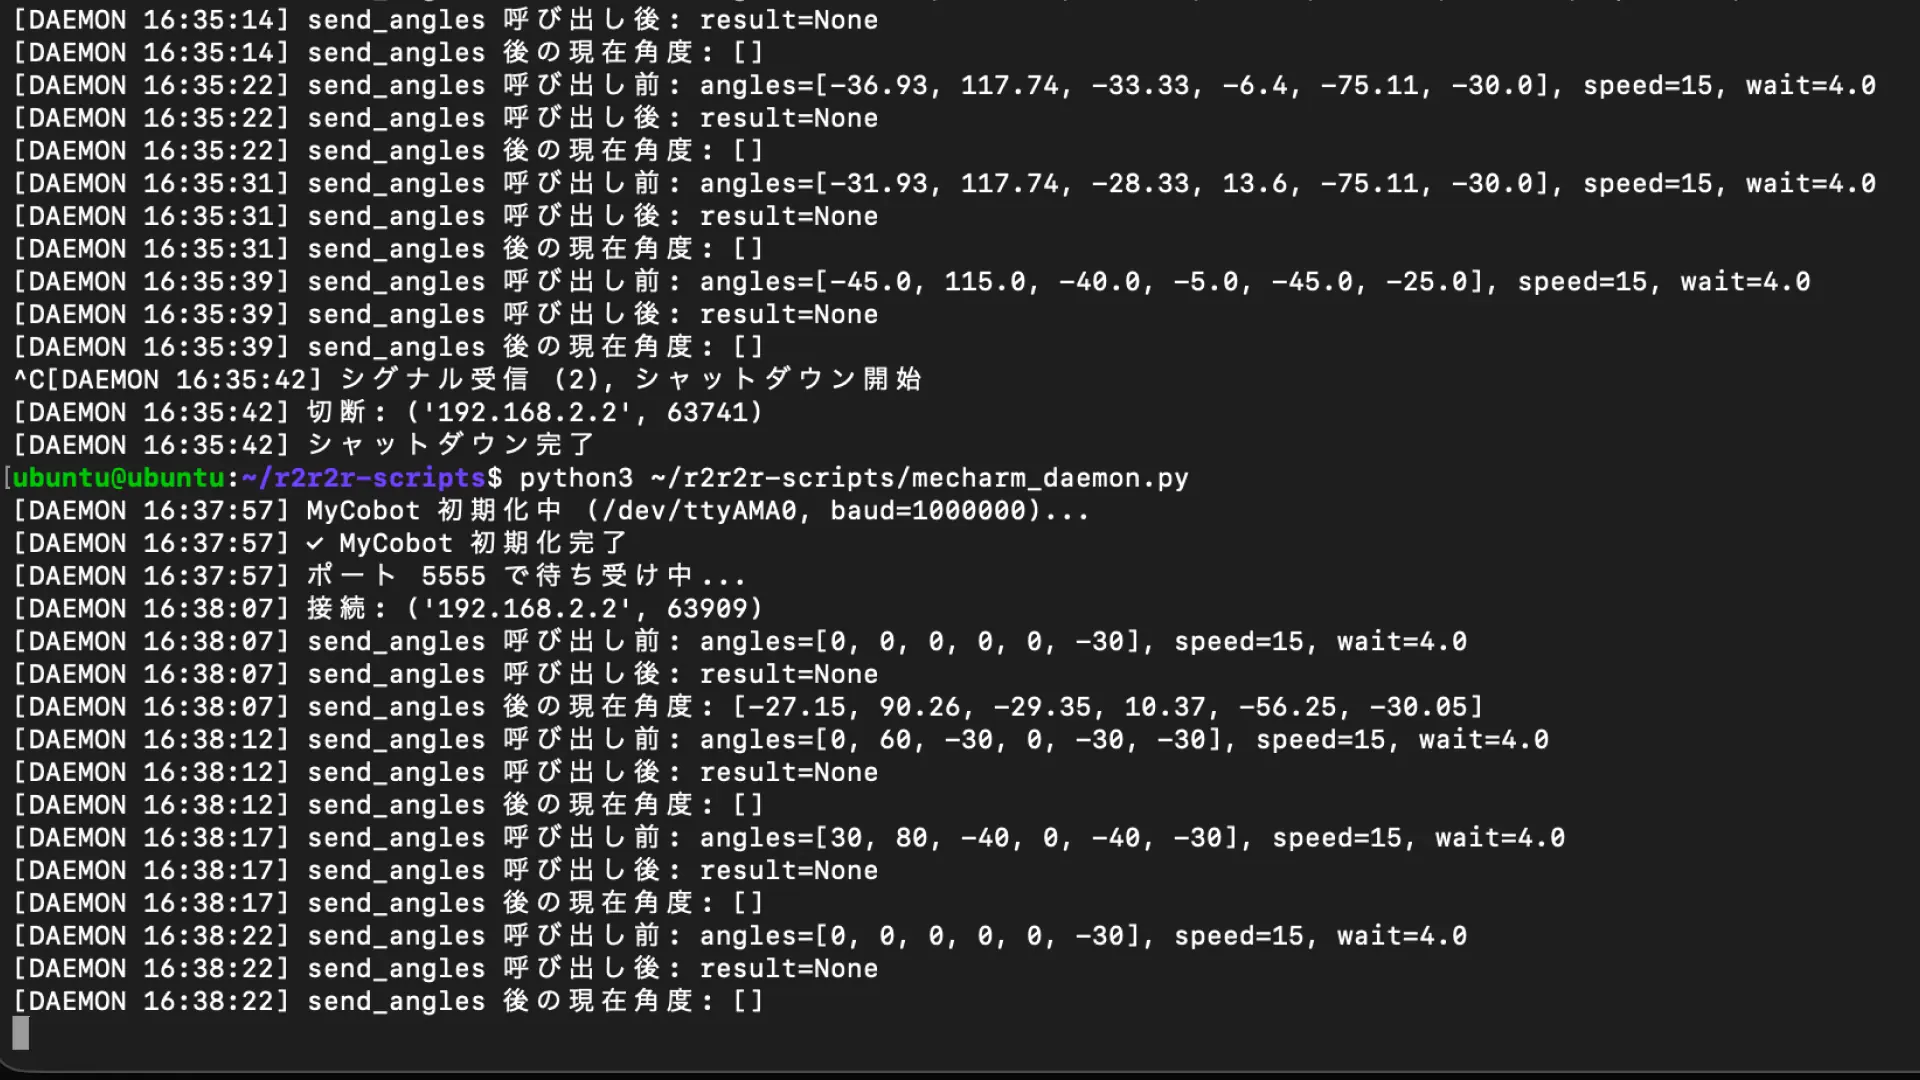
LOG199R2R2R2026/5/14

mechArm 270 Pi 動的追従の限界を探る Log#13 | 降りてないアームを 横カメラに監視させる

mechArm 270 Pi 動的追従の限界を探る Log#12 | なぜアームが動かないのか カメラとdaemonの干渉を追った
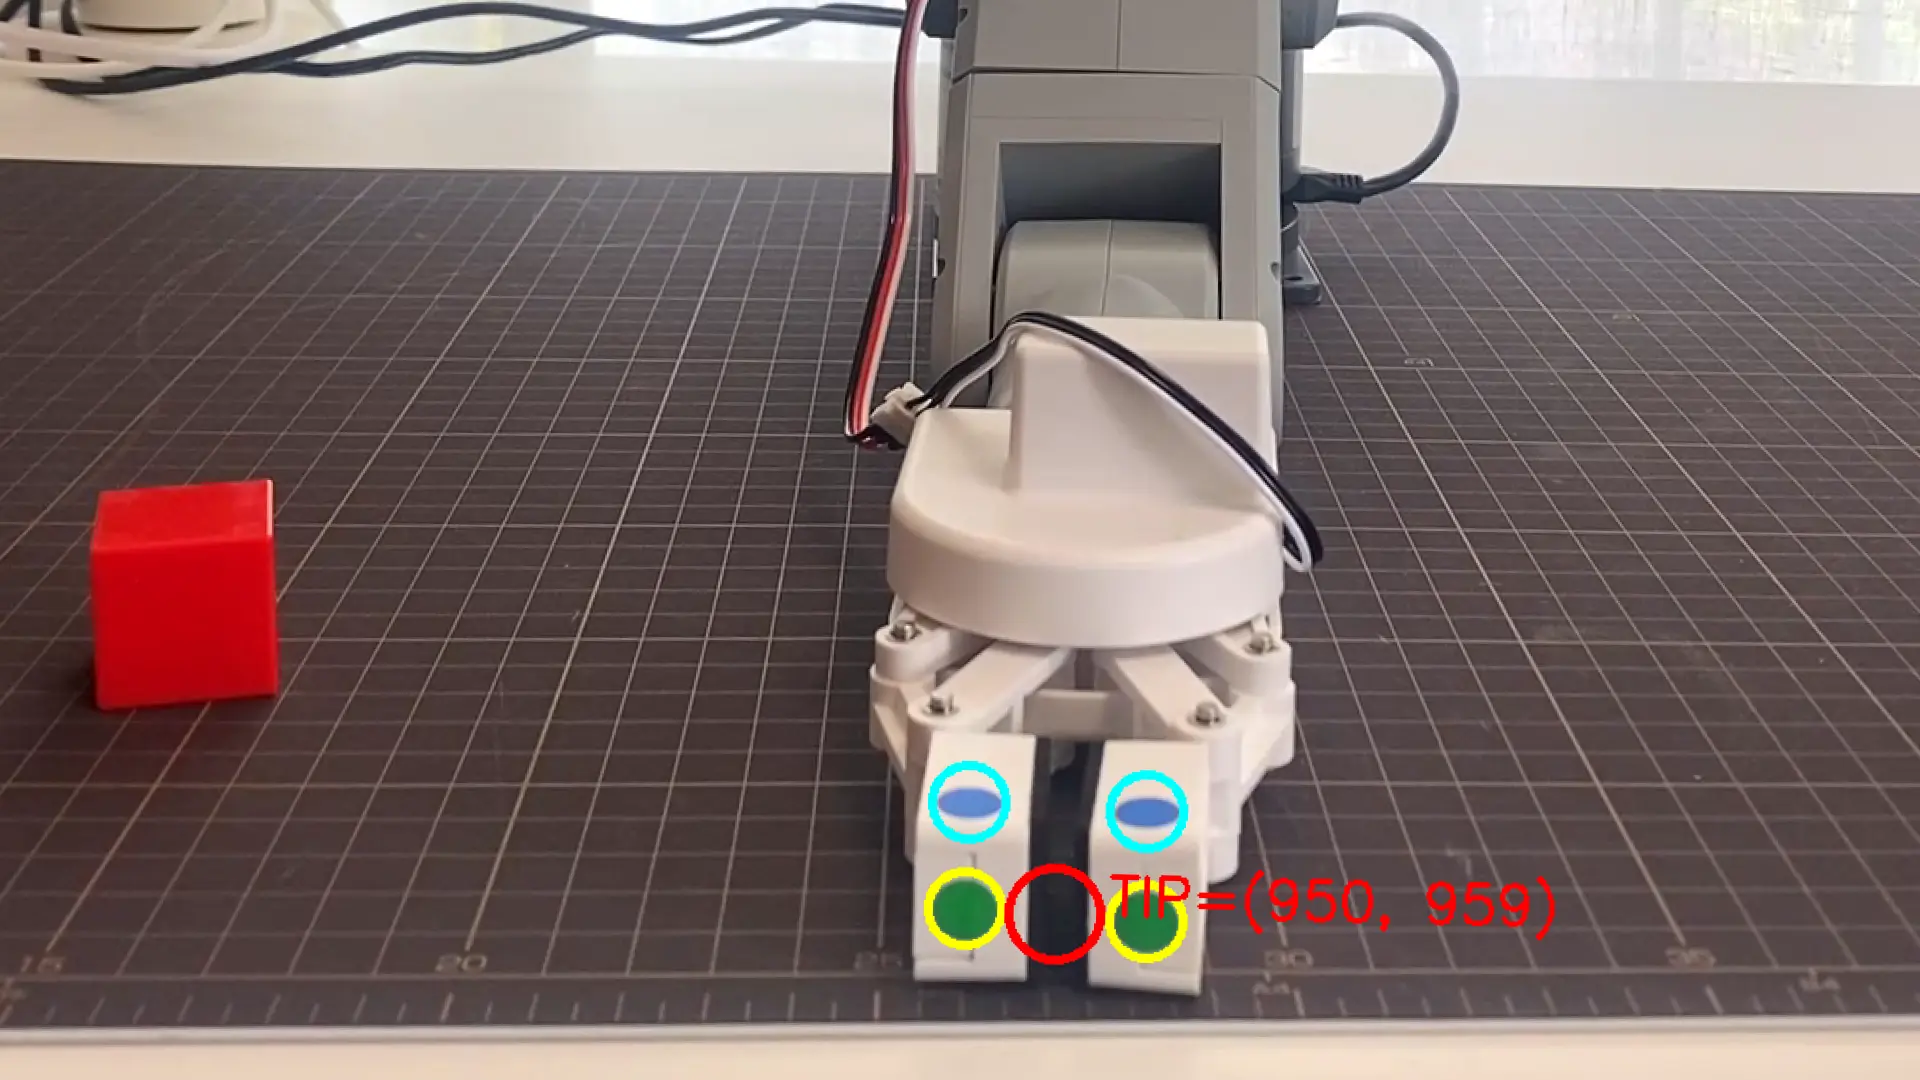
LOG197R2R2R2026/5/14

mechArm 270 Pi 動的追従の限界を探る Log#12 | なぜアームが動かないのか カメラとdaemonの干渉を追った

mechArm 270 Pi 動的追従の限界を探る Log#11 | 横カメラを統合する 検出パイプラインを上向きと前向きに分割した
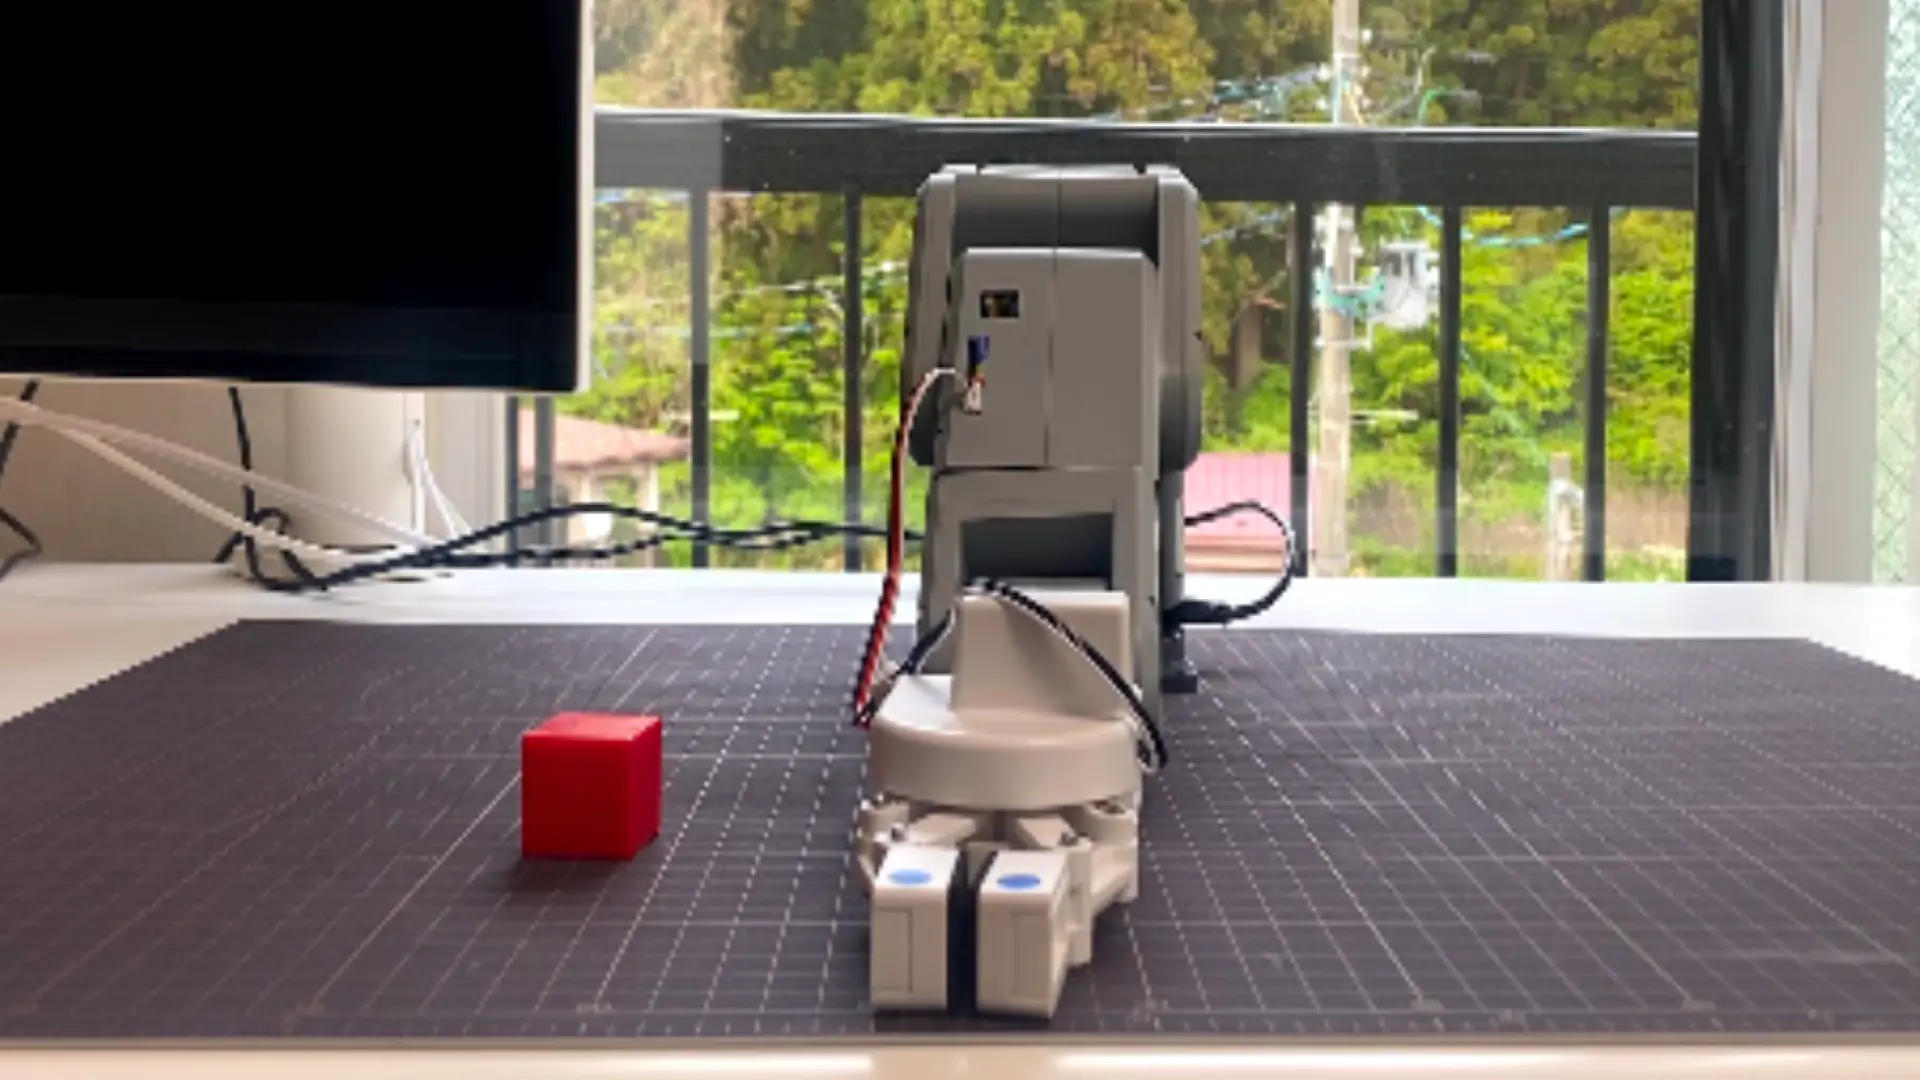
LOG196R2R2R2026/5/13

mechArm 270 Pi 動的追従の限界を探る Log#11 | 横カメラを統合する 検出パイプラインを上向きと前向きに分割した

mechArm 270 Pi 動的追従の限界を探る Log#10 | 視点を増やす日 設計判断とiPhone 2台体制の物理構築
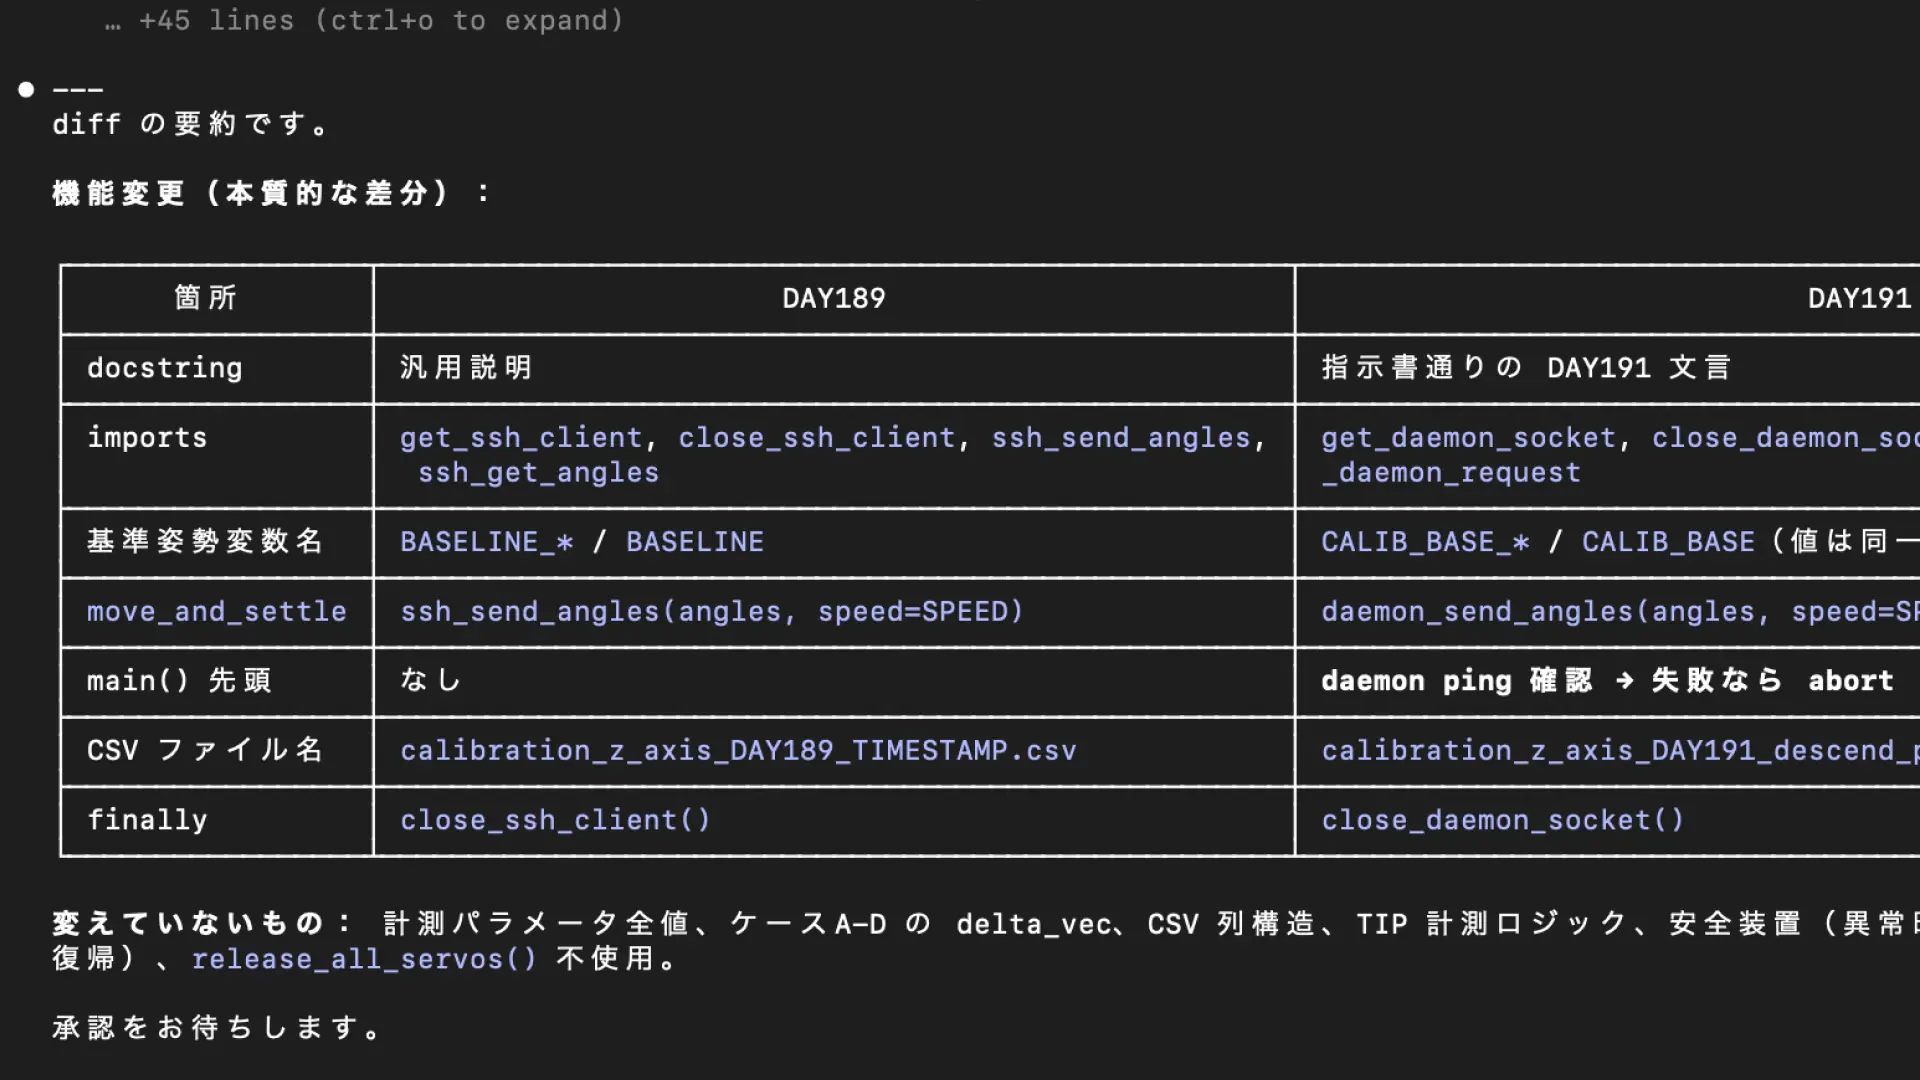
LOG192R2R2R2026/5/7

mechArm 270 Pi 動的追従の限界を探る Log#10 | 視点を増やす日 設計判断とiPhone 2台体制の物理構築

mechArm 270 Pi 動的追従の限界を探る Log#9 | 視差と平行スライド 横カメラが必要になった瞬間
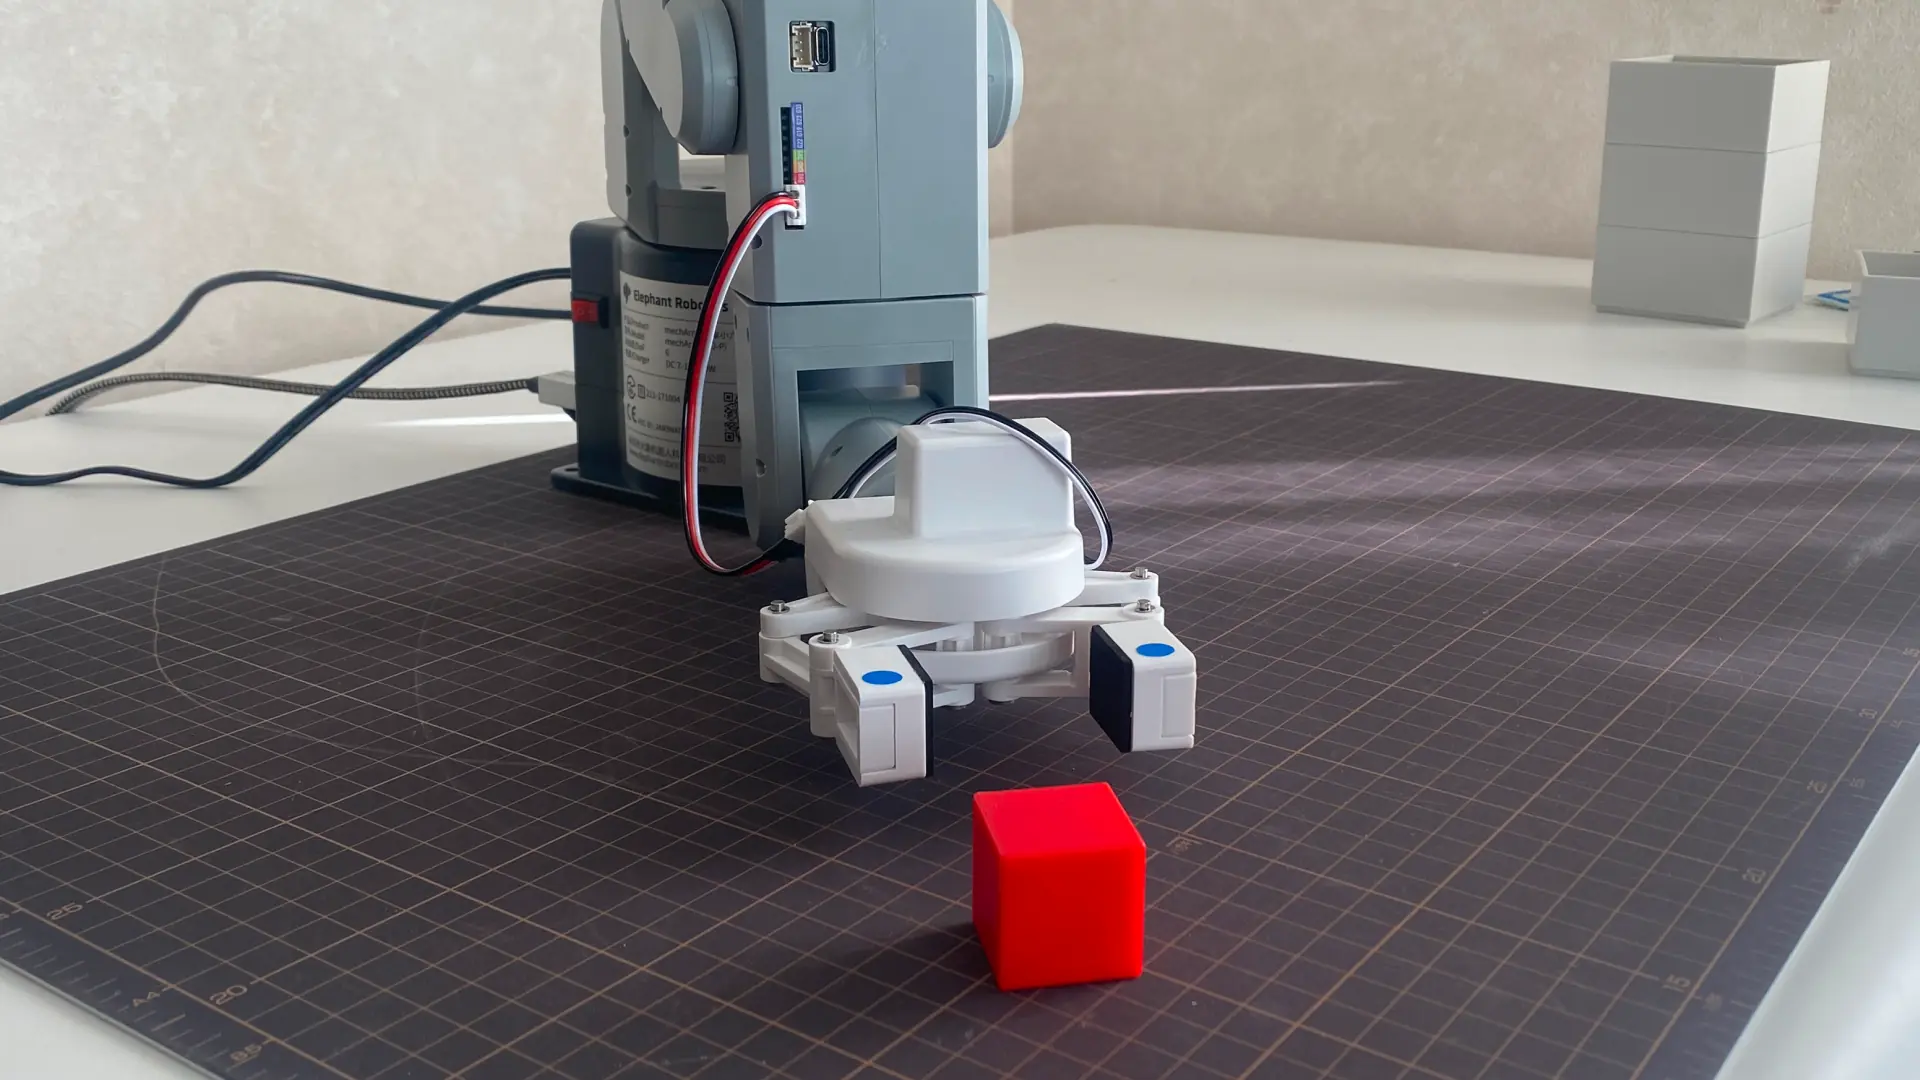
LOG191R2R2R2026/5/6

mechArm 270 Pi 動的追従の限界を探る Log#9 | 視差と平行スライド 横カメラが必要になった瞬間

mechArm 270 Pi 動的追従の限界を探る Log#8 | DESCEND後に見えた次の壁 把持姿勢への二段追従という問い
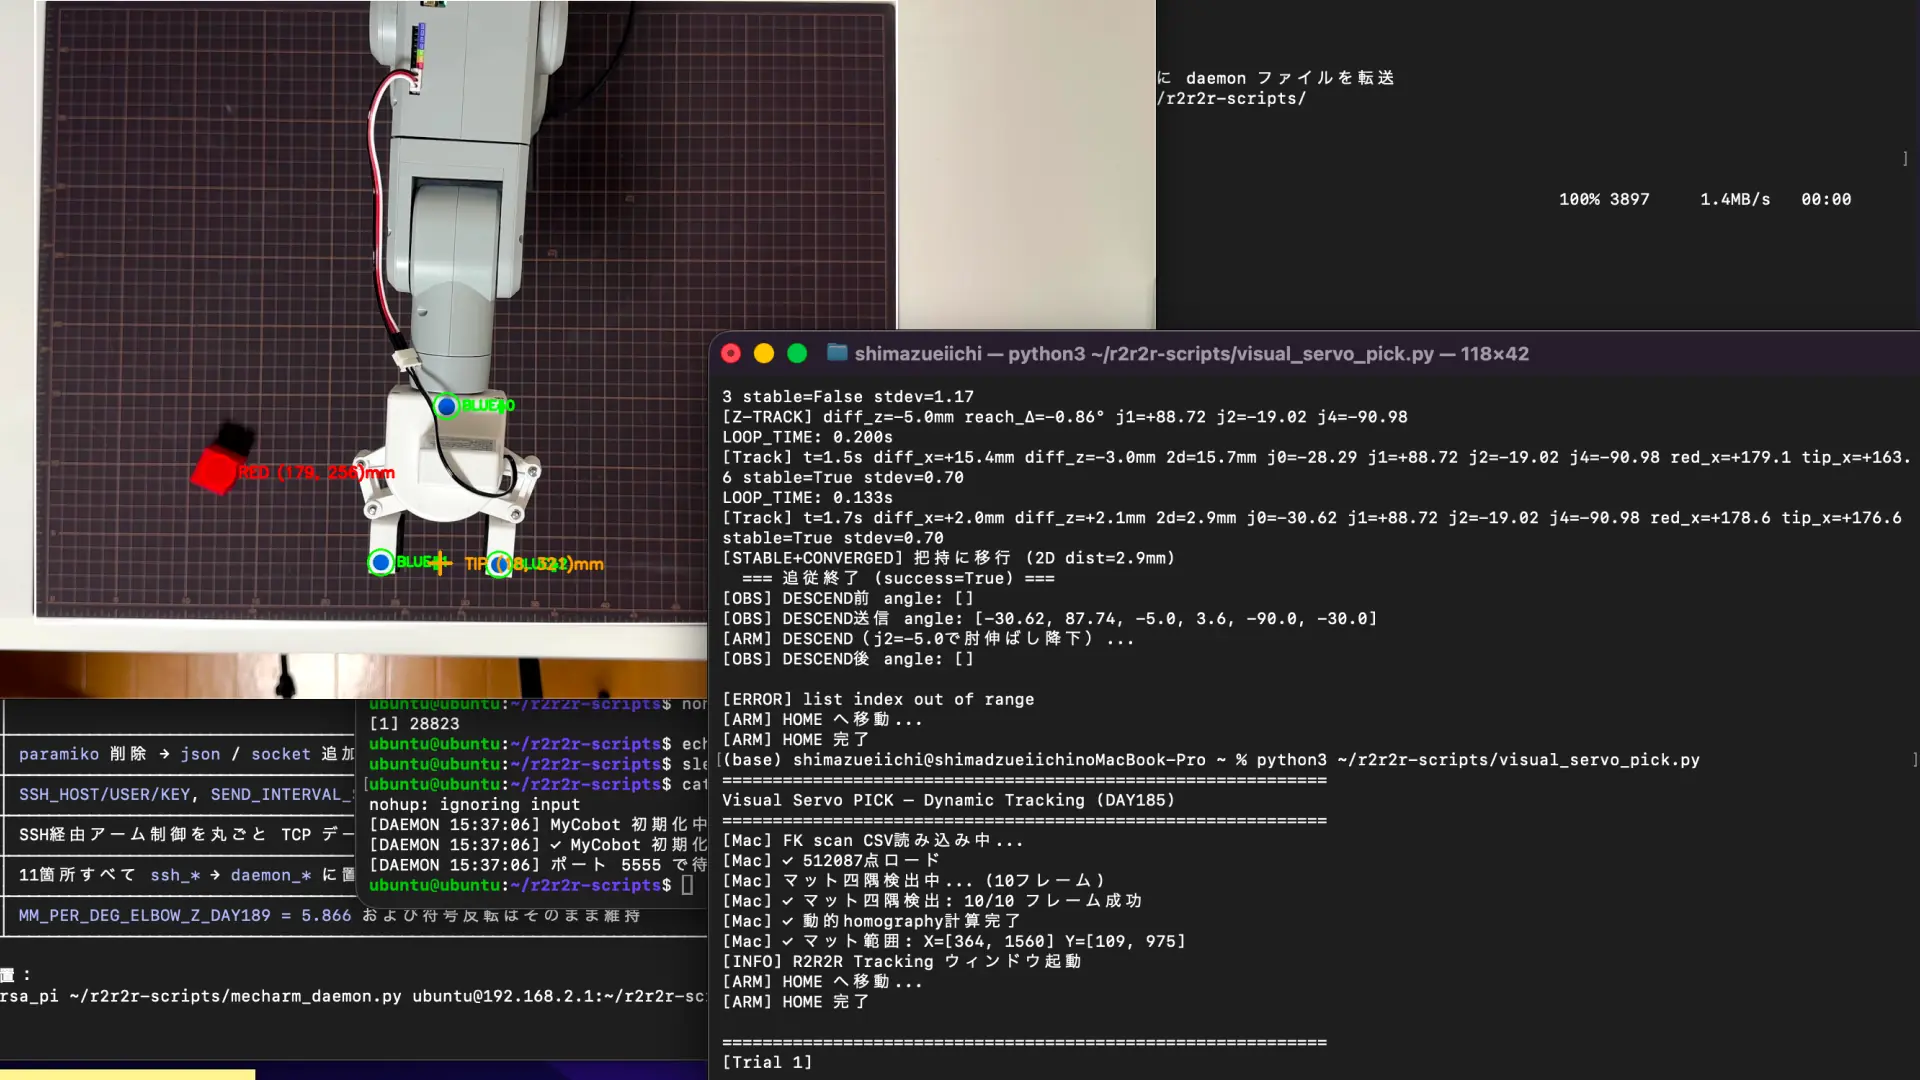
LOG190R2R2R2026/5/6

mechArm 270 Pi 動的追従の限界を探る Log#8 | DESCEND後に見えた次の壁 把持姿勢への二段追従という問い

mechArm 270 Pi 動的追従の限界を探る Log#7 | 動きの質が変わった日 Z符号の実測とPi常駐デーモン化
LOG189R2R2R2026/5/5

mechArm 270 Pi 動的追従の限界を探る Log#7 | 動きの質が変わった日 Z符号の実測とPi常駐デーモン化

mechArm 270 Pi 動的追従の限界を探る Log#6 | SSHオーバーヘッドを40倍速化して通信律速の壁を越える
LOG188R2R2R2026/5/5

mechArm 270 Pi 動的追従の限界を探る Log#6 | SSHオーバーヘッドを40倍速化して通信律速の壁を越える

mechArm 270 Pi 動的追従の限界を探る Log#5 | Z方向へのリーチ制御とSSHオーバーヘッドという壁
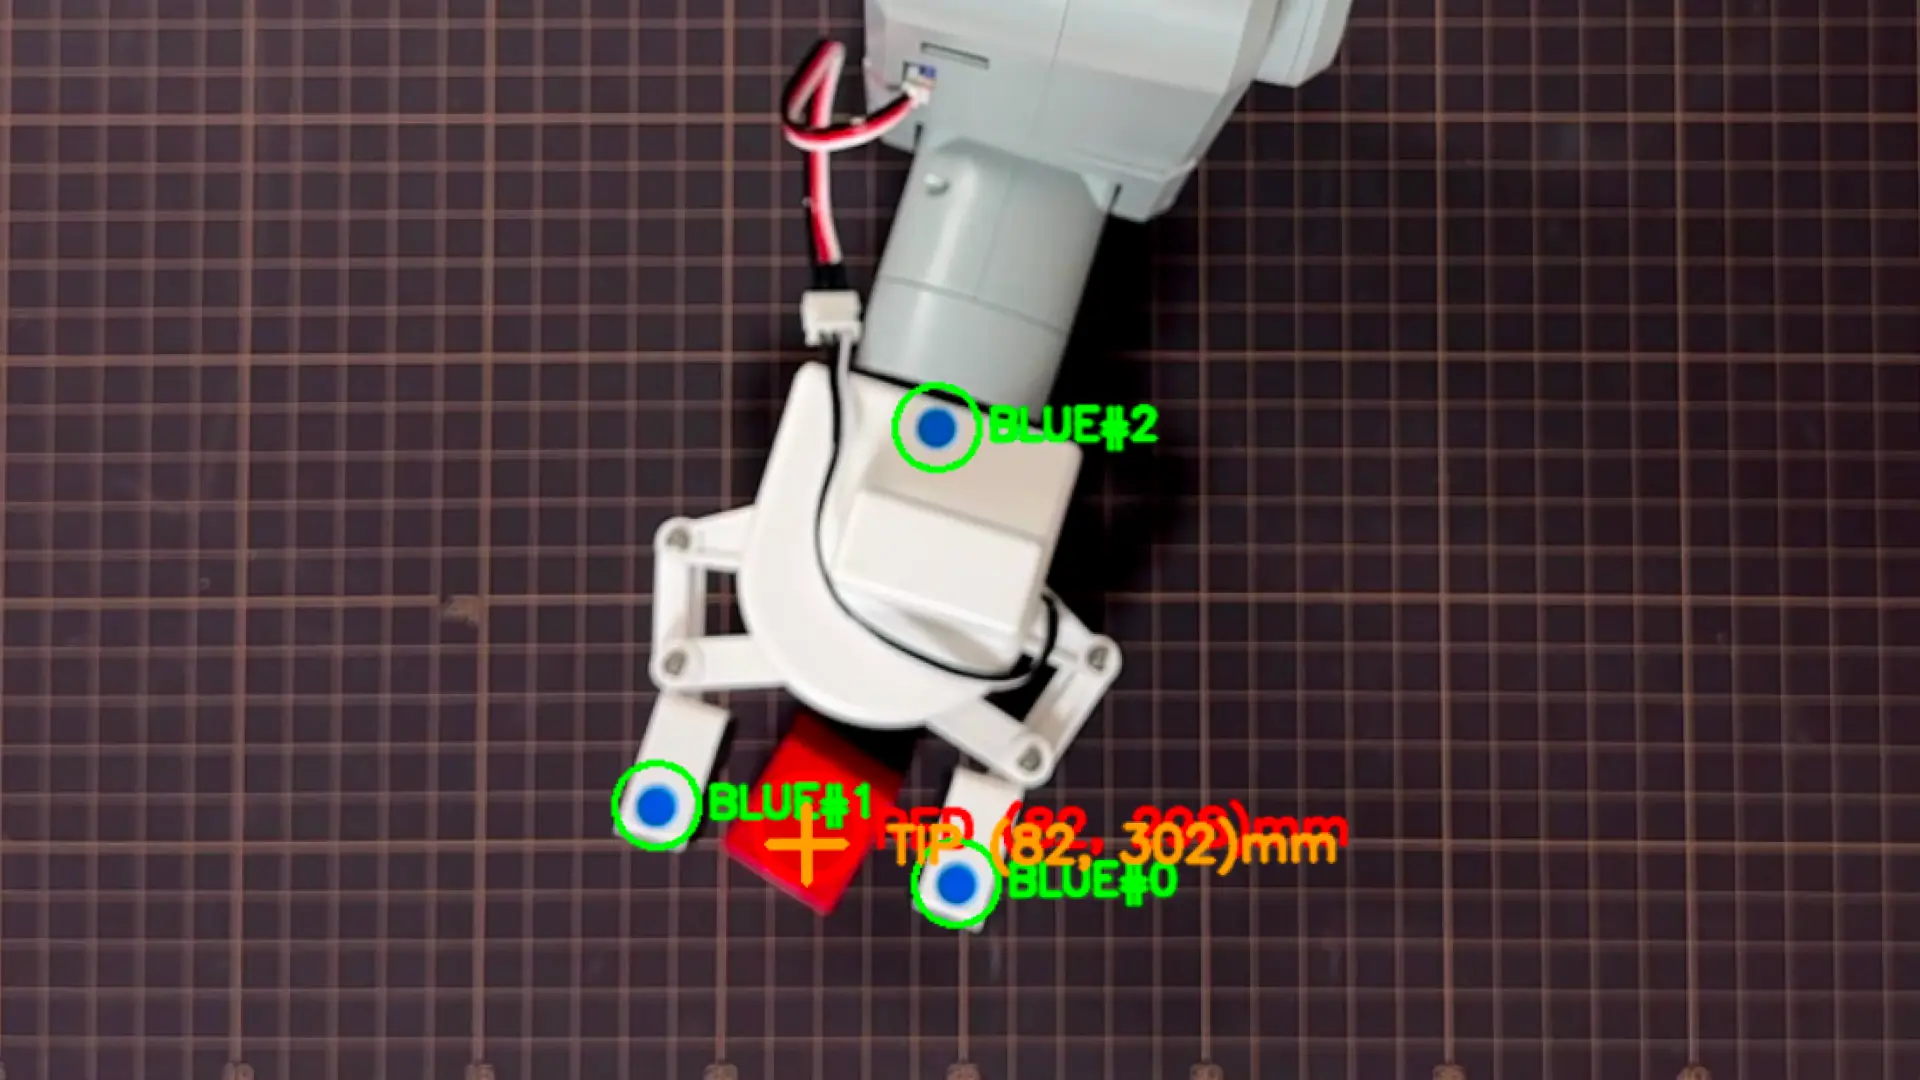
LOG186R2R2R2026/5/3

mechArm 270 Pi 動的追従の限界を探る Log#5 | Z方向へのリーチ制御とSSHオーバーヘッドという壁

mechArm 270 Pi 動的追従の限界を探る Log#4 | 動的追従の本体が回り始めた日 j0視覚サーボから2D収束判定へ
LOG185R2R2R2026/5/2

mechArm 270 Pi 動的追従の限界を探る Log#4 | 動的追従の本体が回り始めた日 j0視覚サーボから2D収束判定へ

mechArm 270 Pi 動的追従の限界を探る Log#3 | TIP検出ノイズの正体を特定して初めて赤ブロックを掴んだ
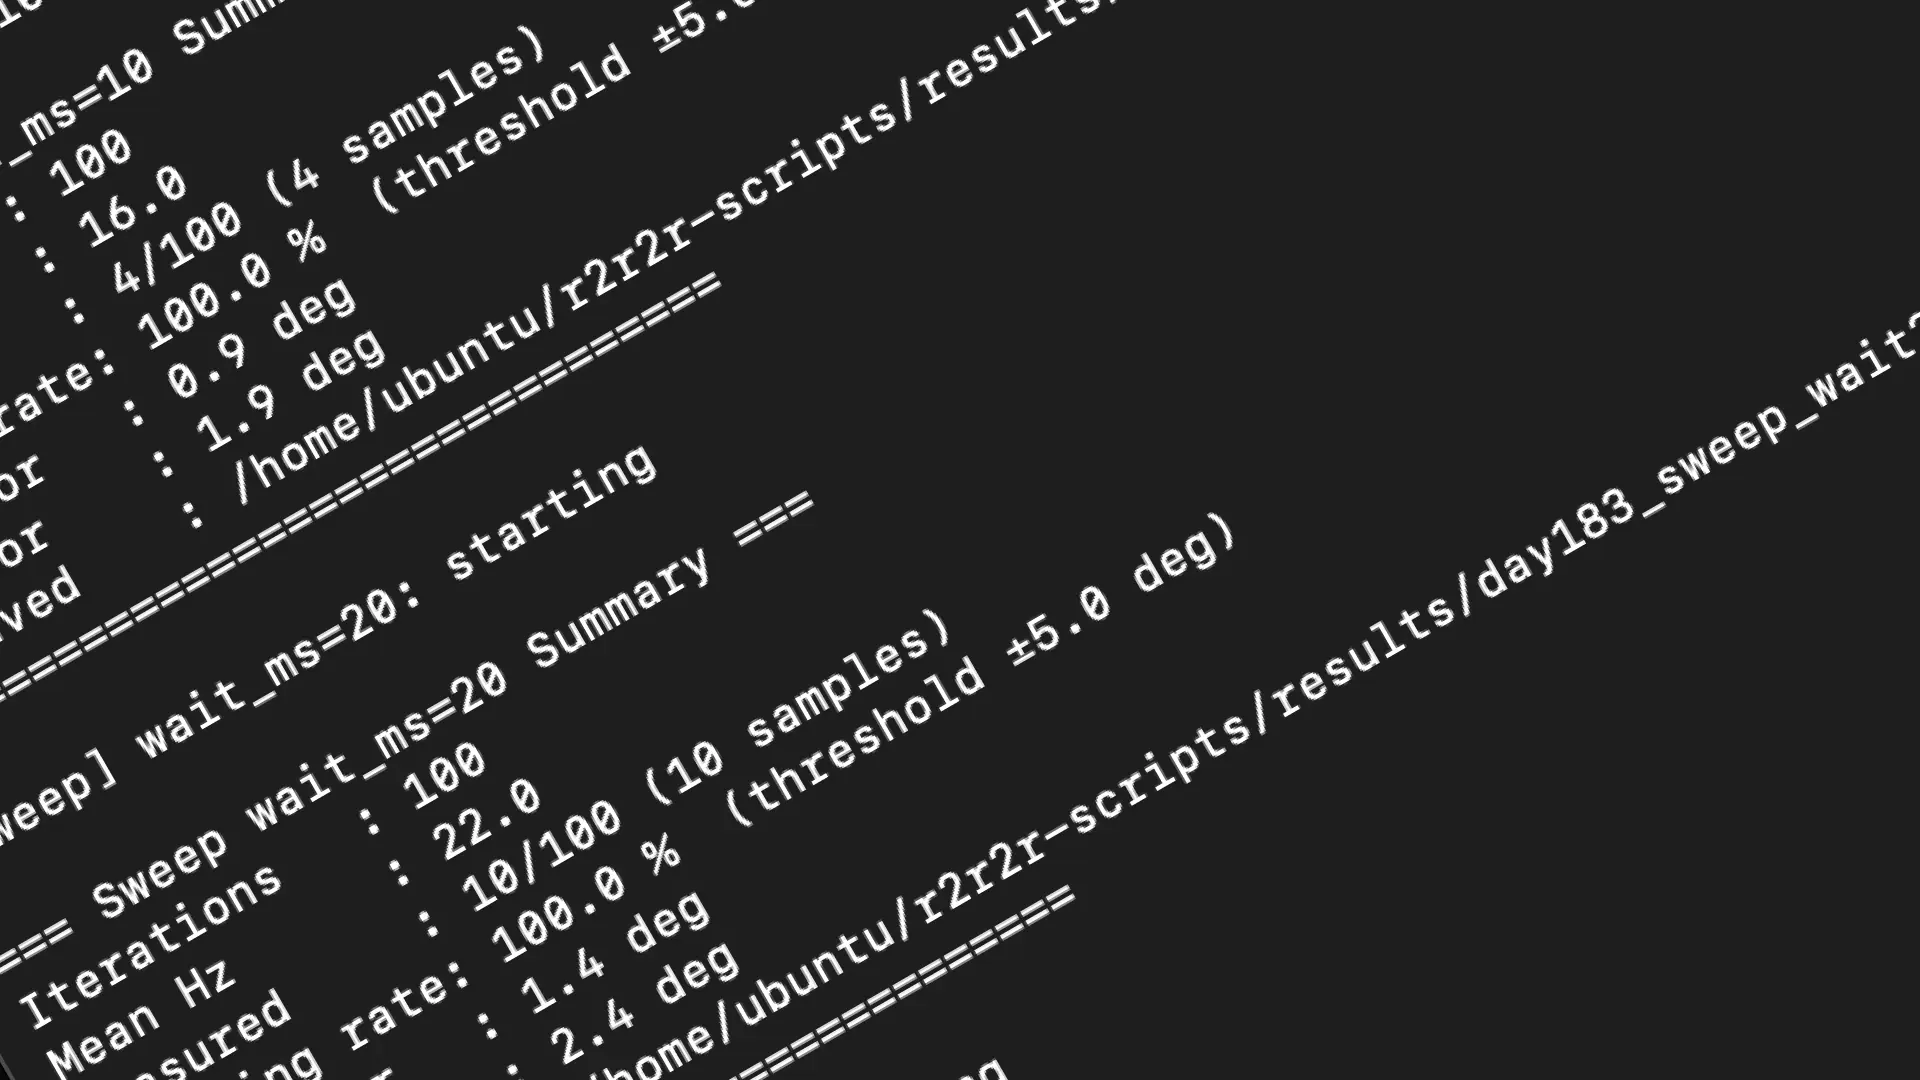
LOG184R2R2R2026/5/2

mechArm 270 Pi 動的追従の限界を探る Log#3 | TIP検出ノイズの正体を特定して初めて赤ブロックを掴んだ

mechArm 270 Pi 動的追従の限界を探る Log#2 | 視覚サーボのループ周期を設計するために、アームの物理応答速度を測った
LOG183R2R2R2026/5/1

mechArm 270 Pi 動的追従の限界を探る Log#2 | 視覚サーボのループ周期を設計するために、アームの物理応答速度を測った

mechArm 270 Pi 動的追従の限界を探る Log#1 | 実測 ソフトとハードの限界はどこにあるか
LOG182R2R2R2026/4/30

mechArm 270 Pi 動的追従の限界を探る Log#1 | 実測 ソフトとハードの限界はどこにあるか

mechArmの静的把持は解けた。動的追従の限界を、次は攻める
LOG180R2R2R2026/4/28

mechArmの静的把持は解けた。動的追従の限界を、次は攻める

dynamic homography一本化と、5 trial が示した補正の効きムラ
LOG179R2R2R2026/4/28

dynamic homography一本化と、5 trial が示した補正の効きムラ

Unity FKに頼らず、カメラで掴む方針へ転換した
LOG178R2R2R2026/4/28

Unity FKに頼らず、カメラで掴む方針へ転換した

Unity FKスキャンは実機と一致しない。実測で確定した
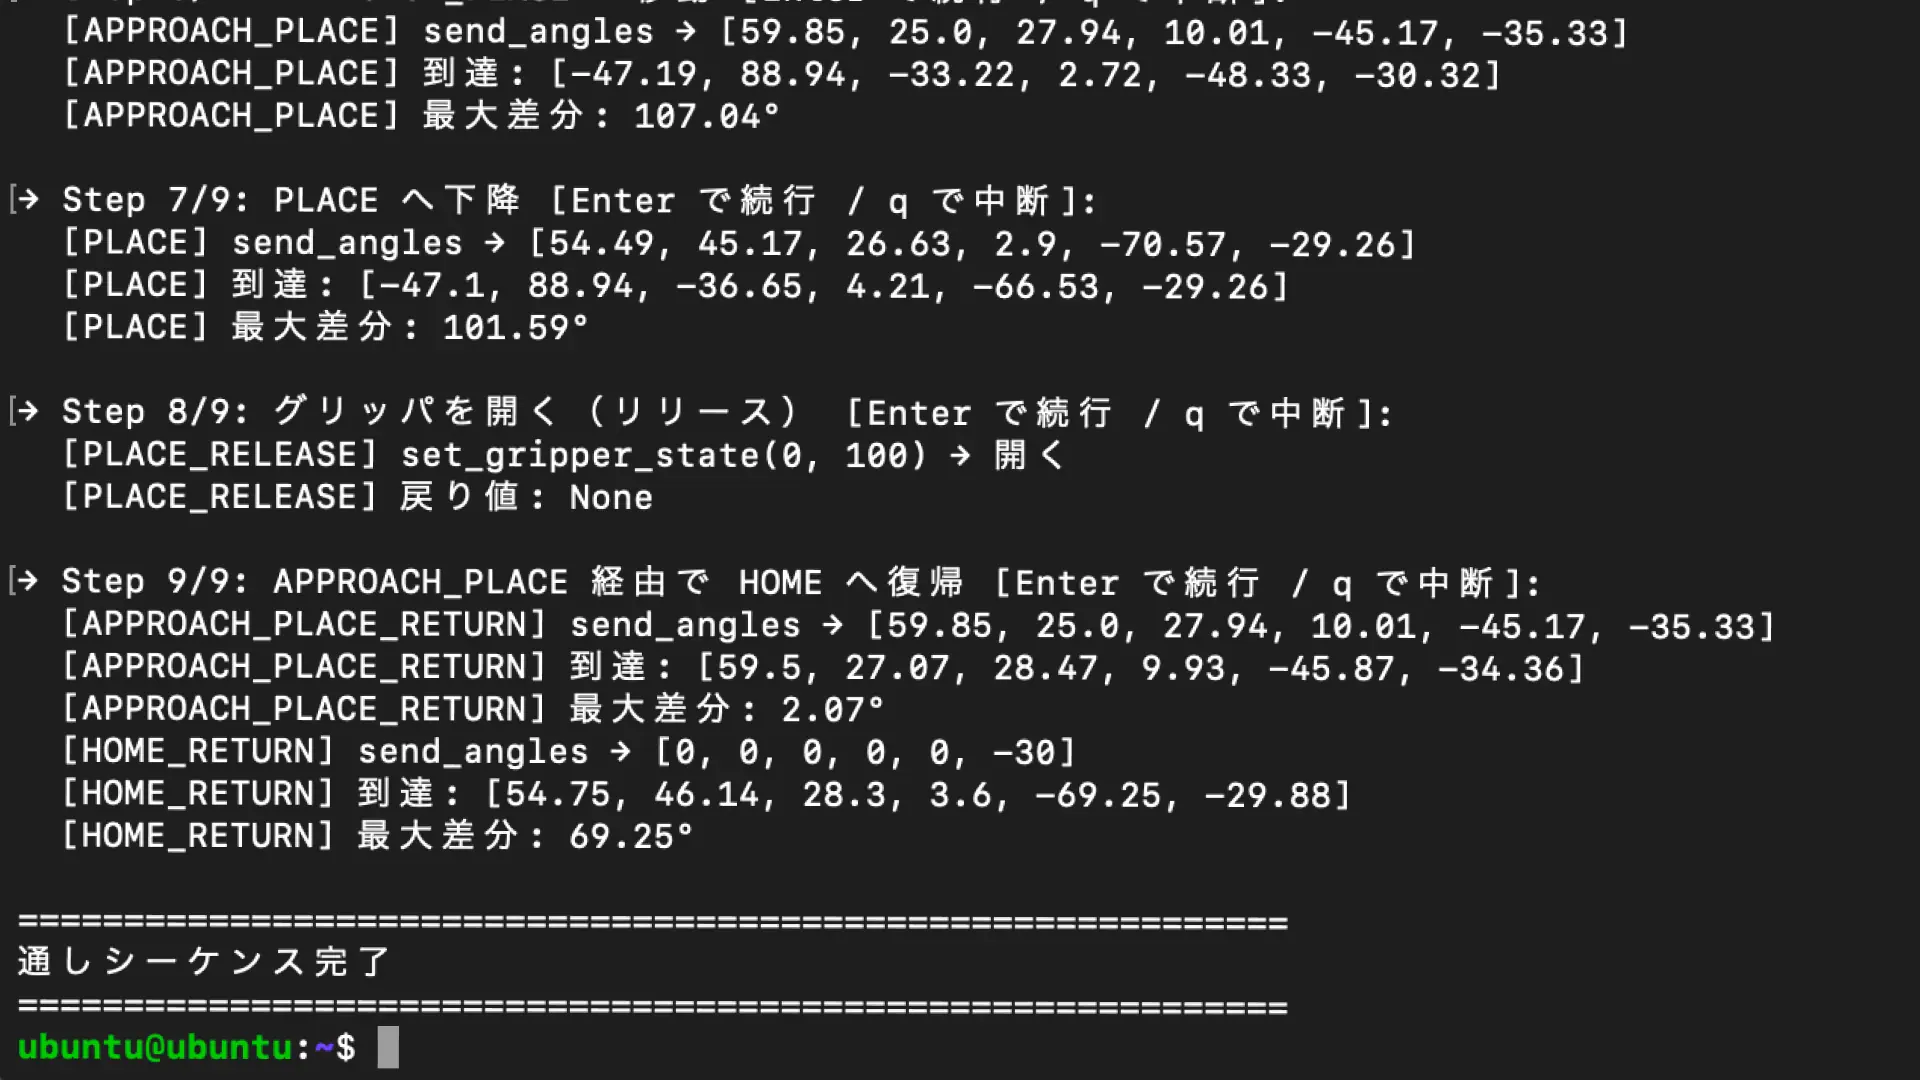
LOG177R2R2R2026/4/27

Unity FKスキャンは実機と一致しない。実測で確定した

mechArm 270-Pi でのPICK→PLACE通しシーケンス成立、と「ログを信用するな」の発見
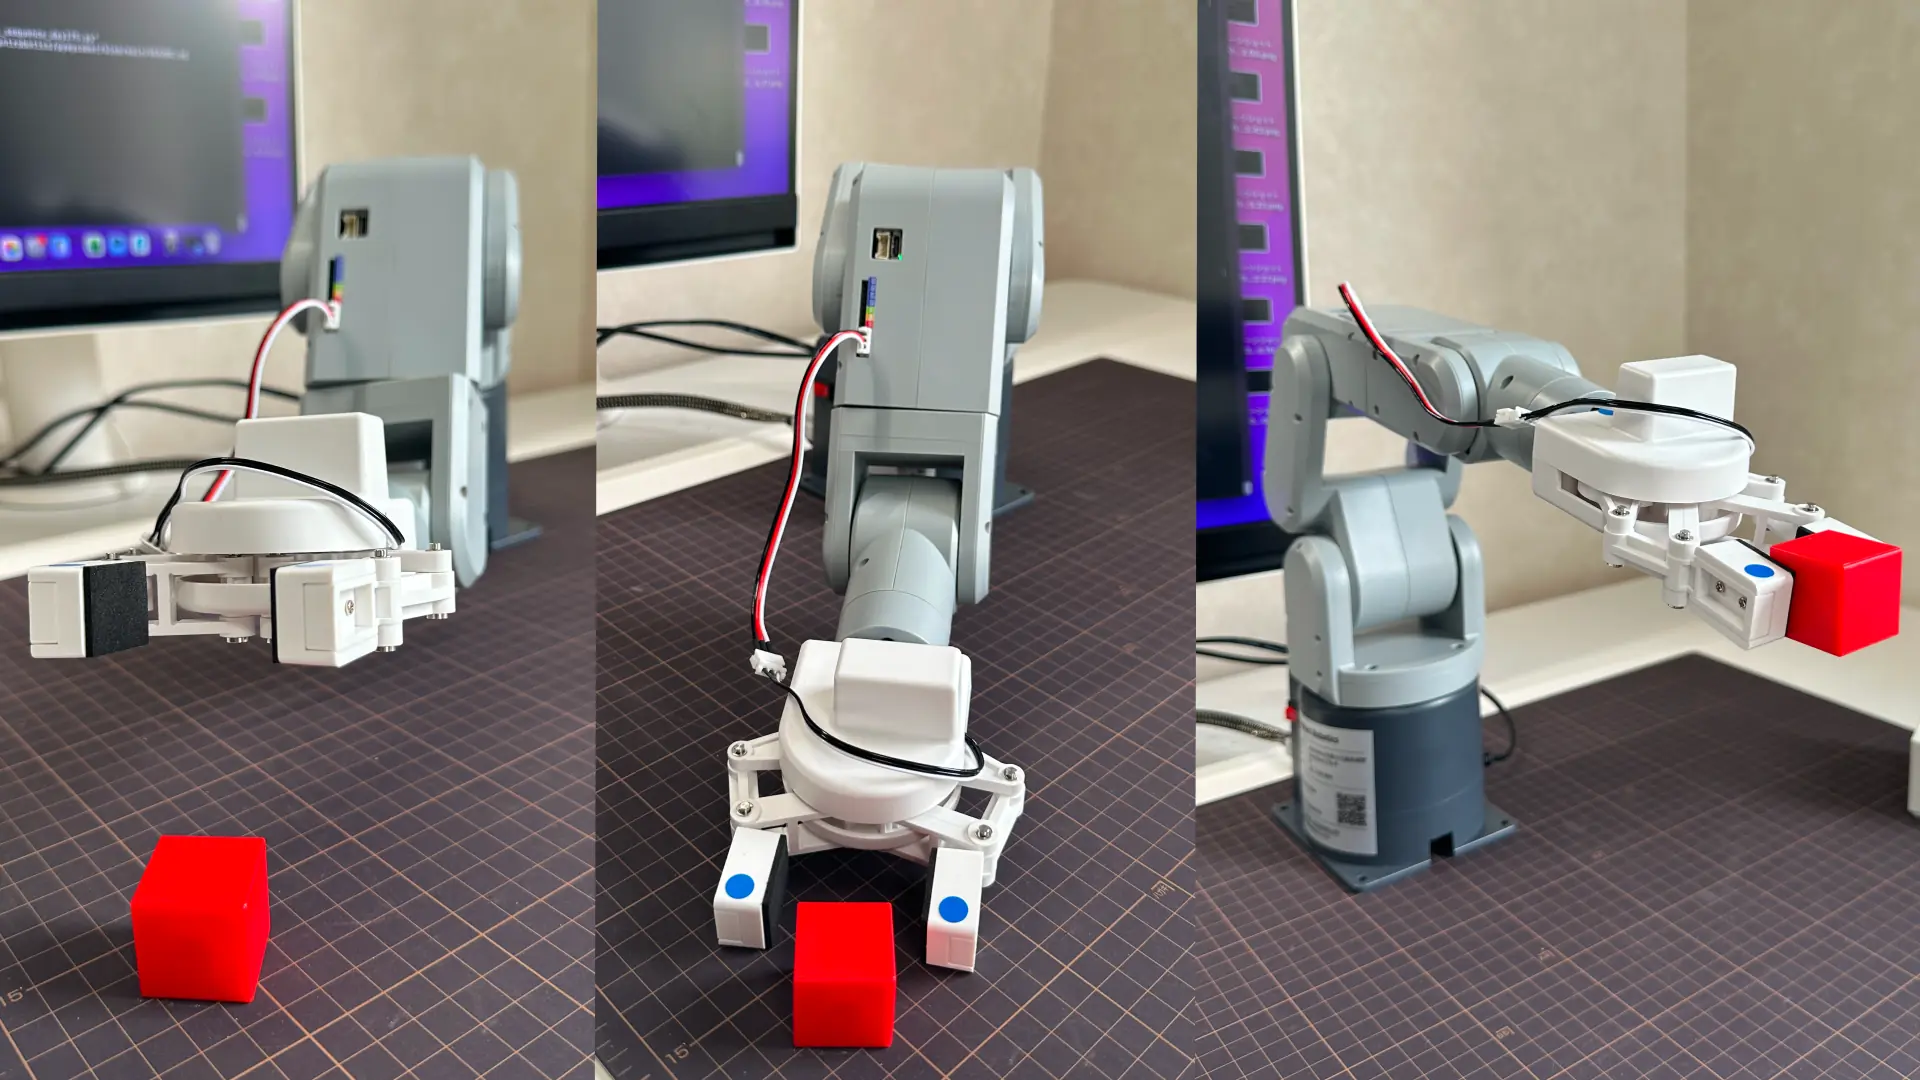
LOG176R2R2R2026/4/27

mechArm 270-Pi でのPICK→PLACE通しシーケンス成立、と「ログを信用するな」の発見

届かないPICKポーズを諦めて、CSVから新しいangles候補を再生成した
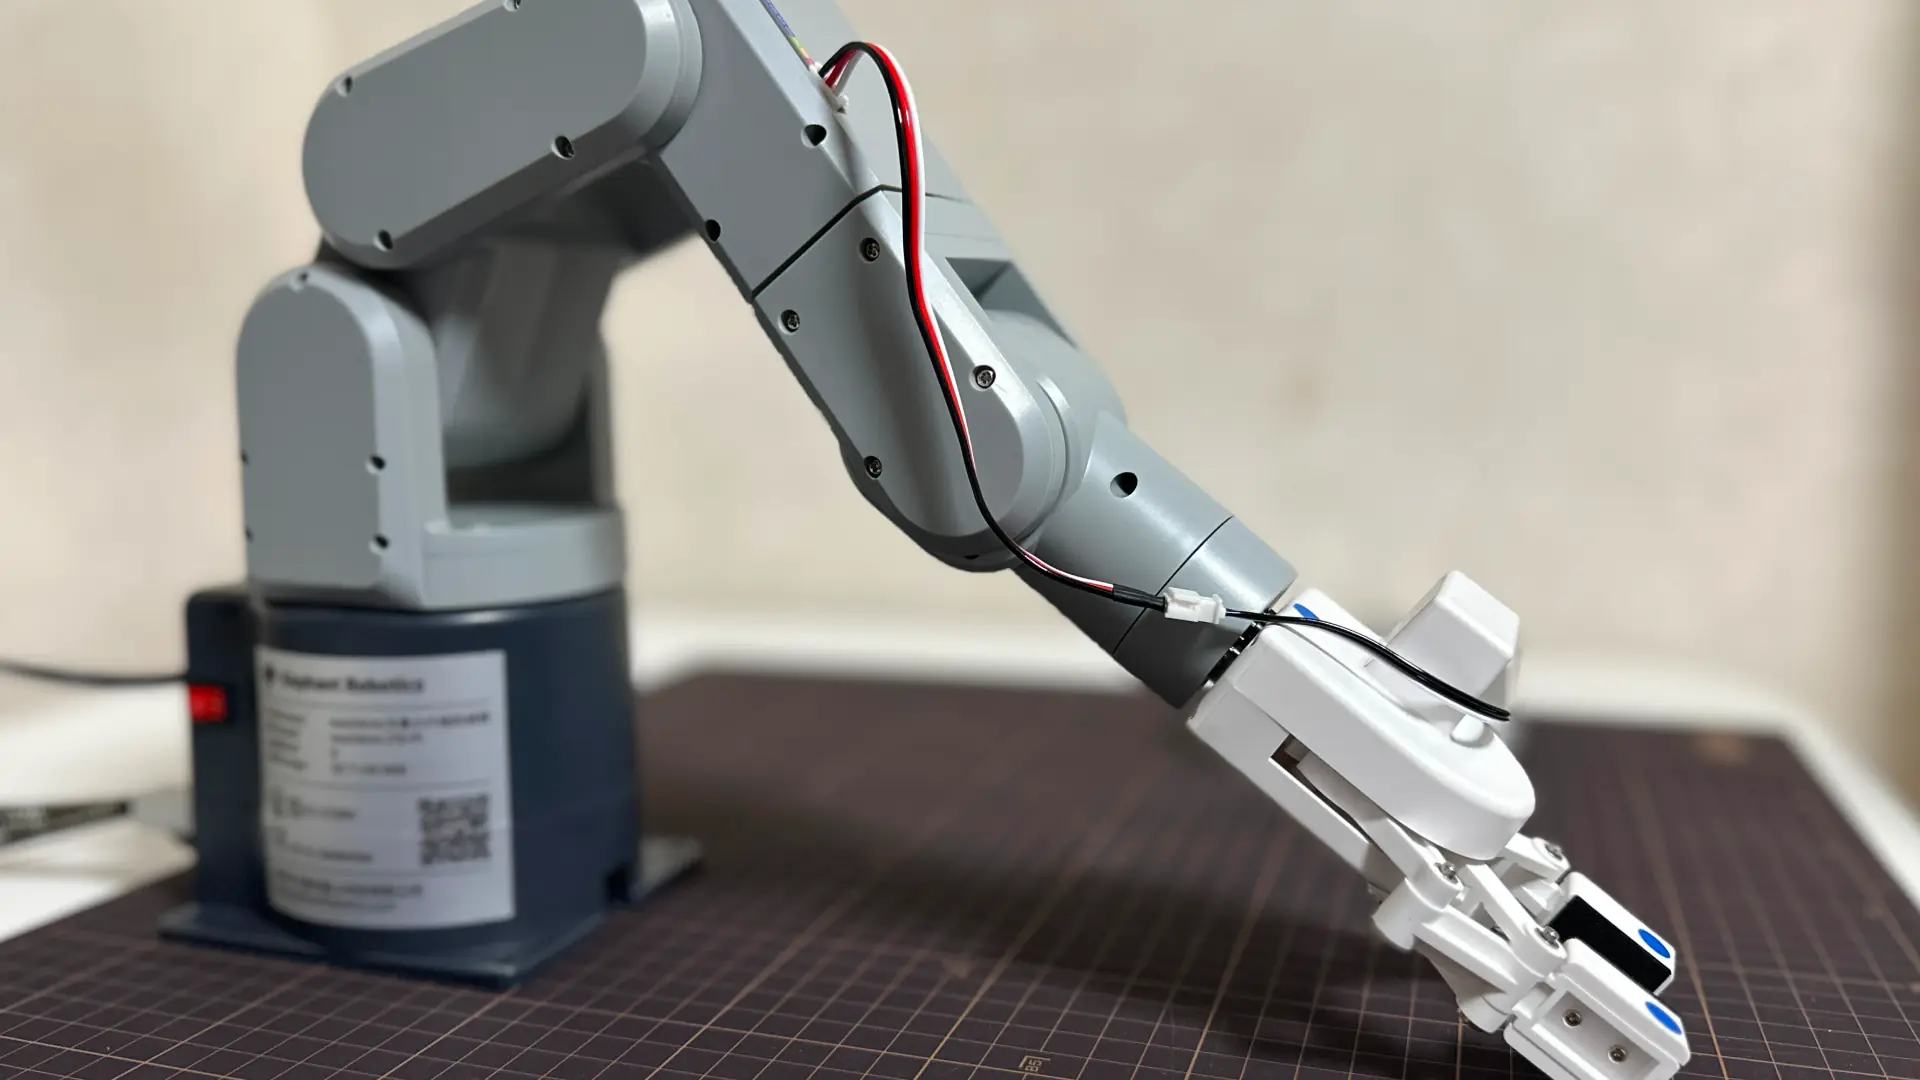
LOG175R2R2R2026/4/27

届かないPICKポーズを諦めて、CSVから新しいangles候補を再生成した

公式スペックを信じて実機で検証したら、mechArm 270-Piの可動域は「姿勢の組み合わせ」で決まることがわかった
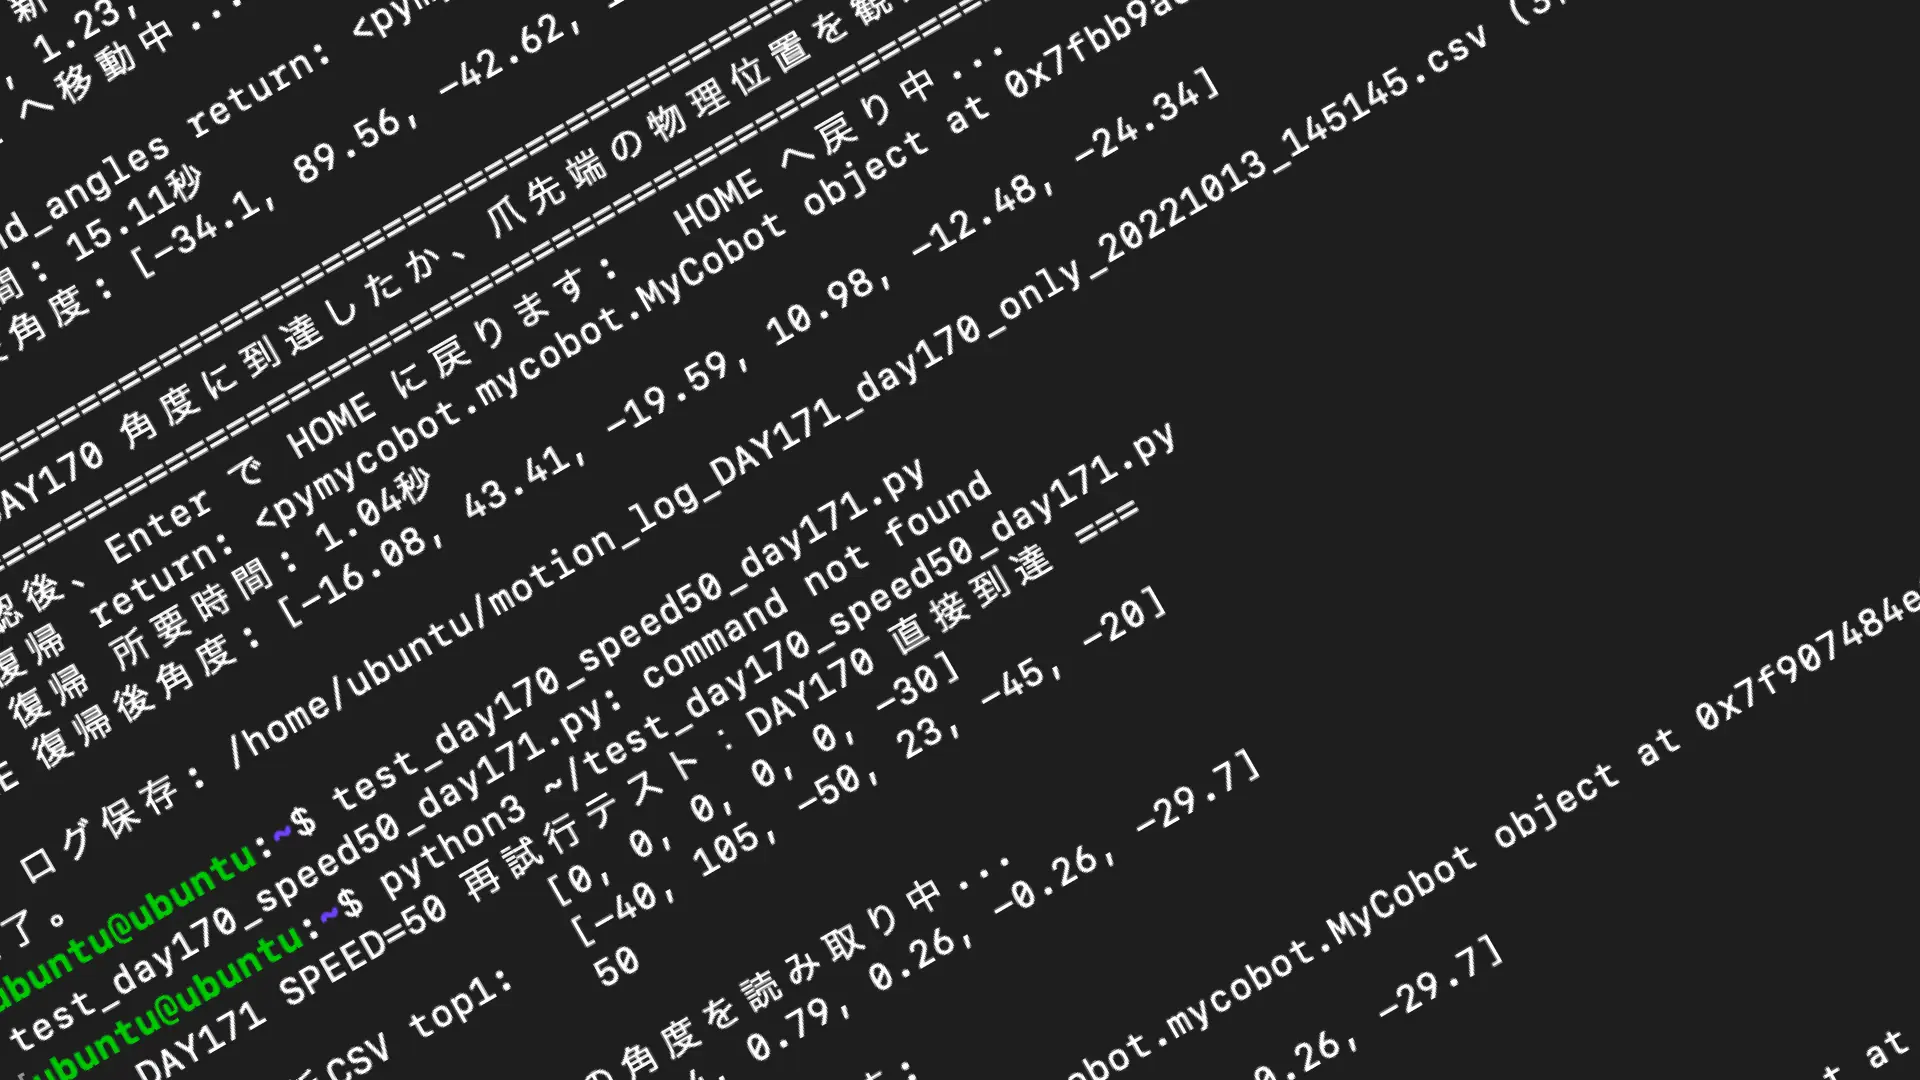
LOG173R2R2R2026/4/26

公式スペックを信じて実機で検証したら、mechArm 270-Piの可動域は「姿勢の組み合わせ」で決まることがわかった

4回投げて、4回ともj1=90度で止まったロボットアームの話
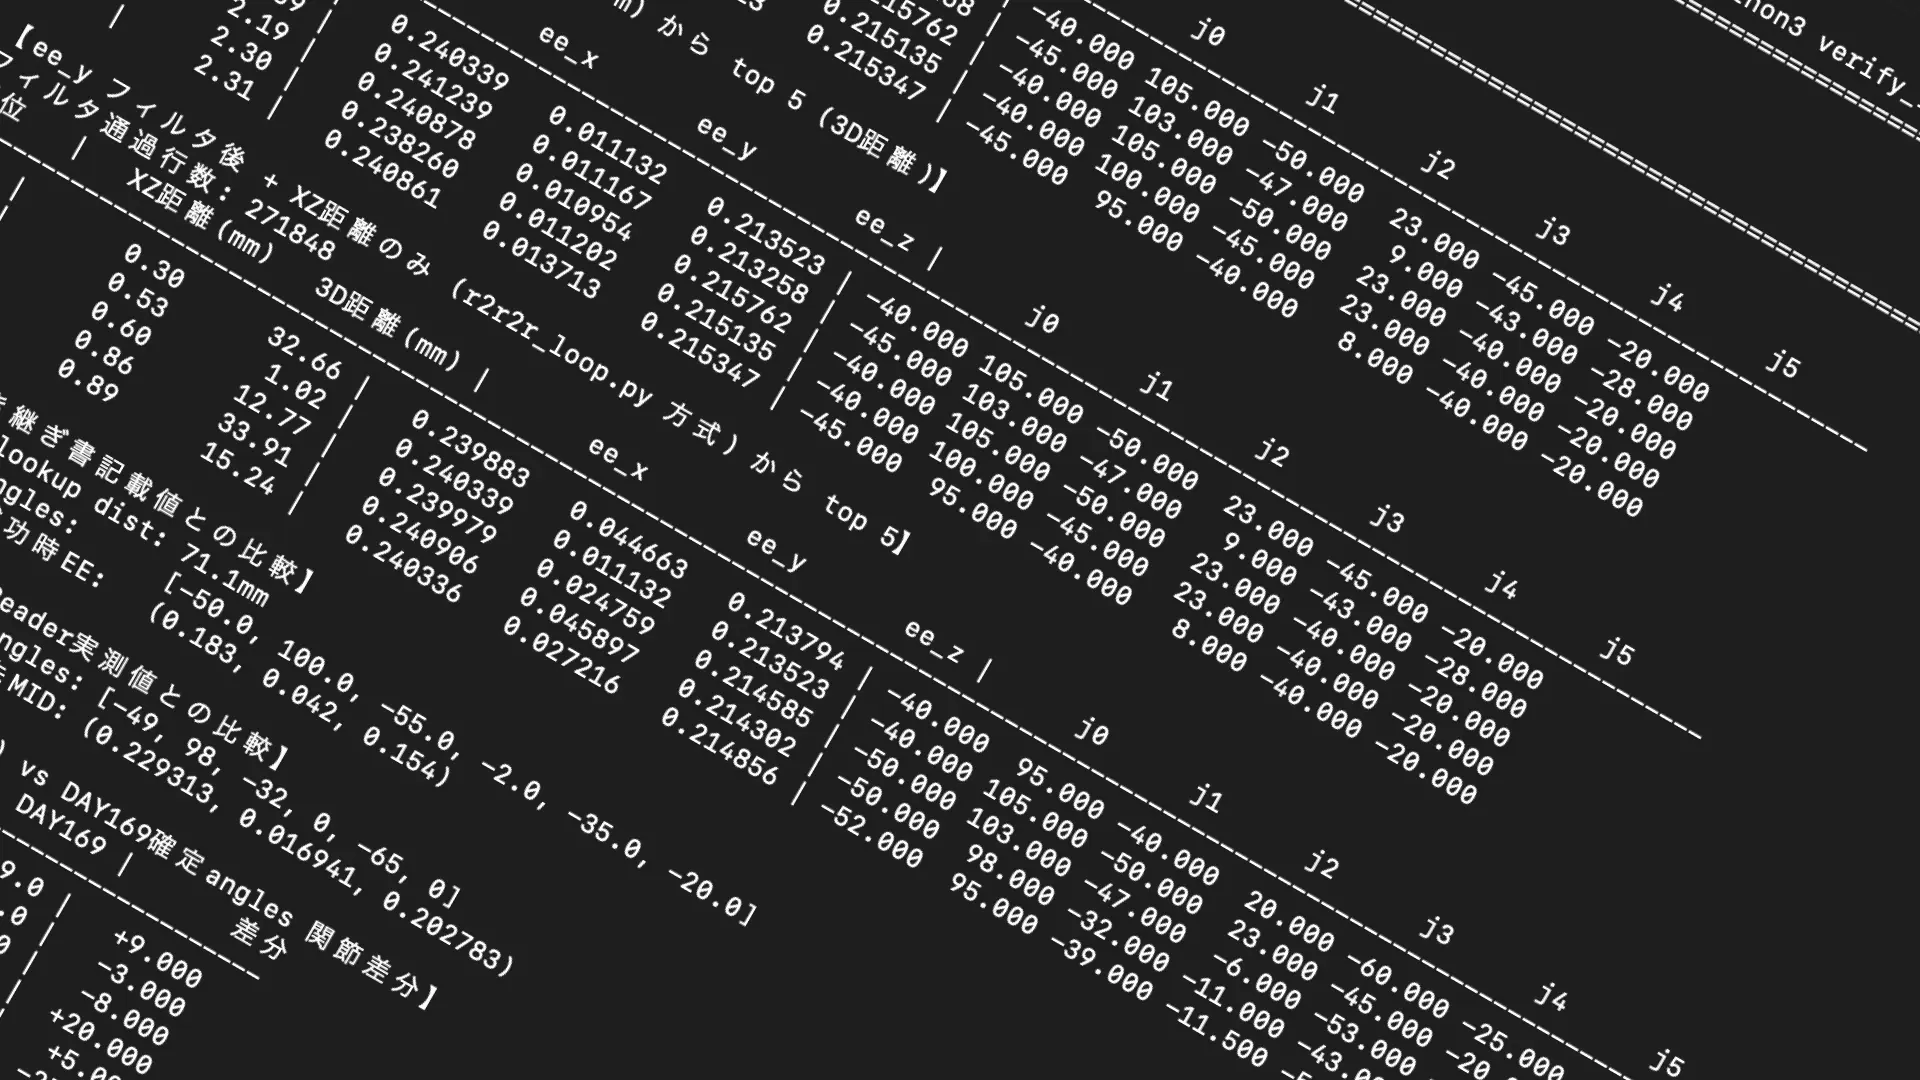
LOG172R2R2R2026/4/26

4回投げて、4回ともj1=90度で止まったロボットアームの話

97mmの乖離は、fk_scan_motion_based.csv のコピーし忘れだった話
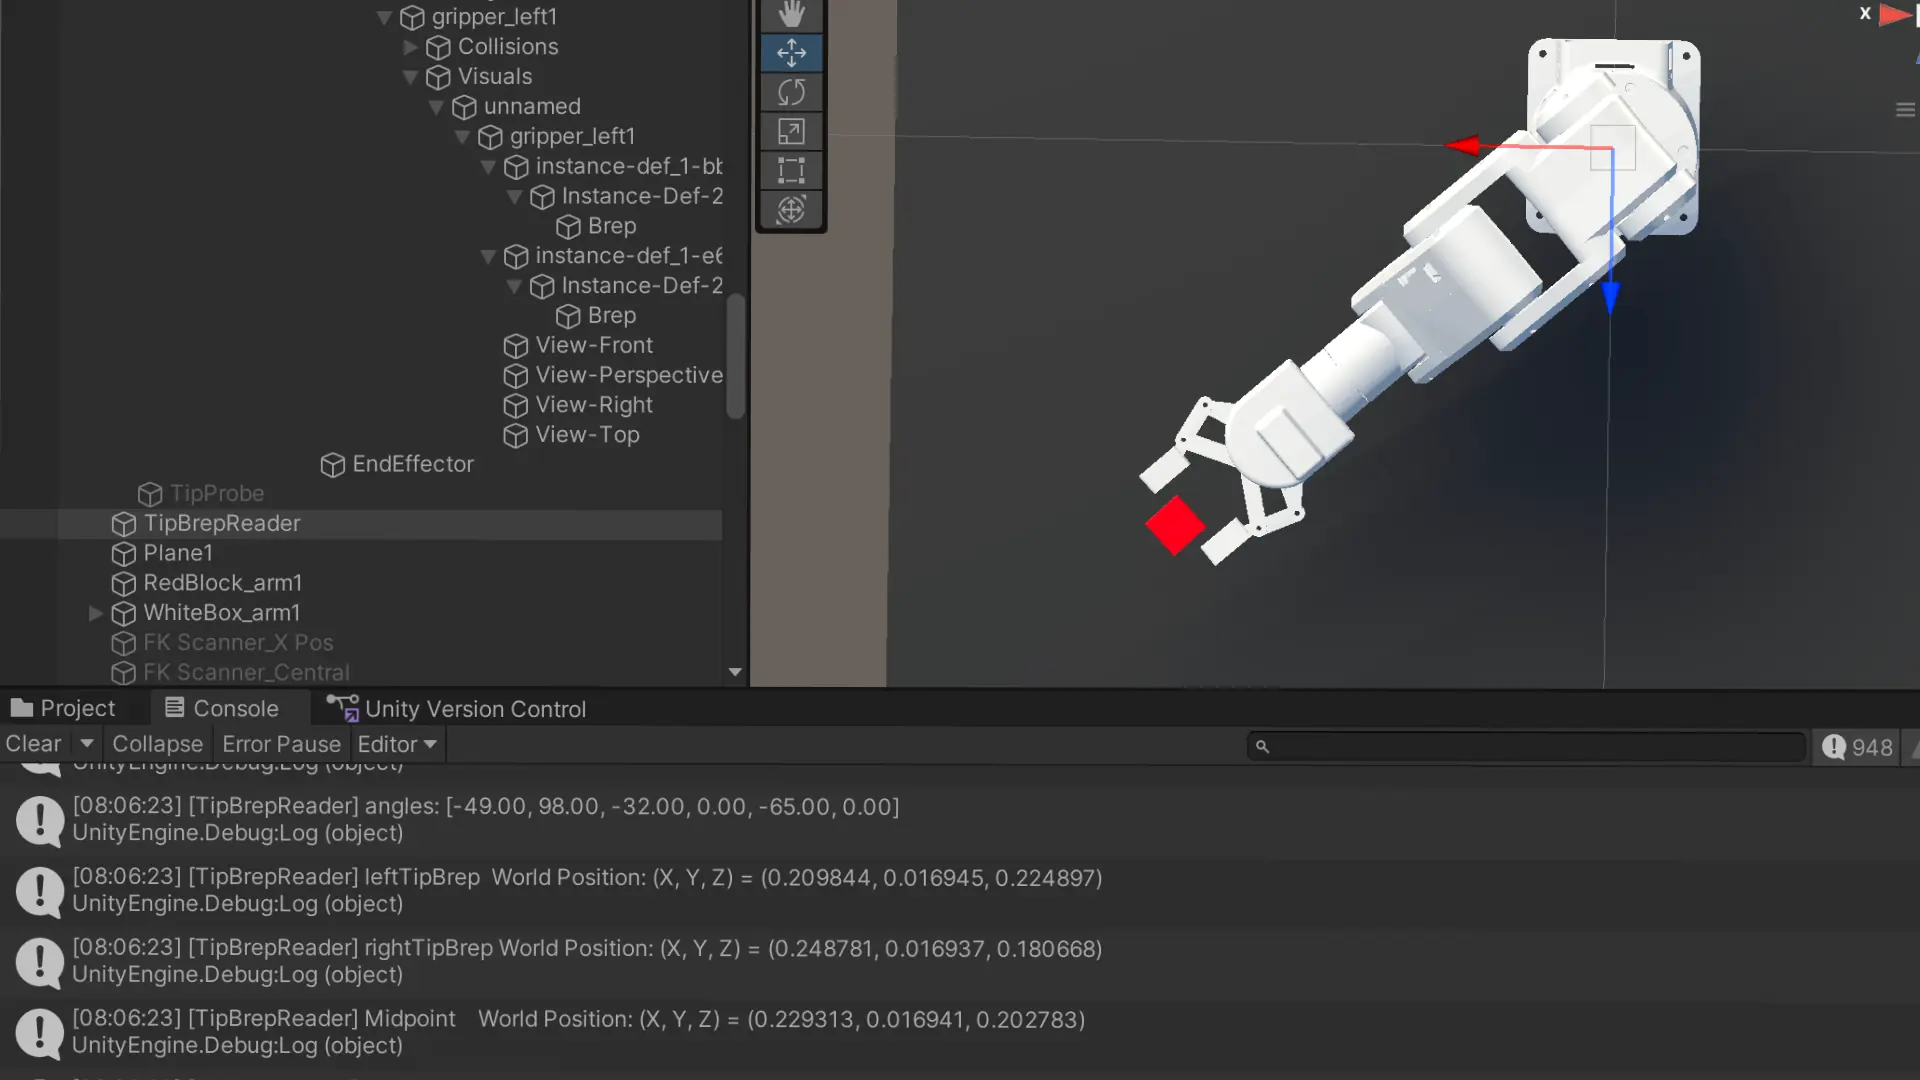
LOG170R2R2R2026/4/25

97mmの乖離は、fk_scan_motion_based.csv のコピーし忘れだった話

Unity のグリッパーの爪先を TipBrepReader で測れる目を持って、誤差の正体が見えた
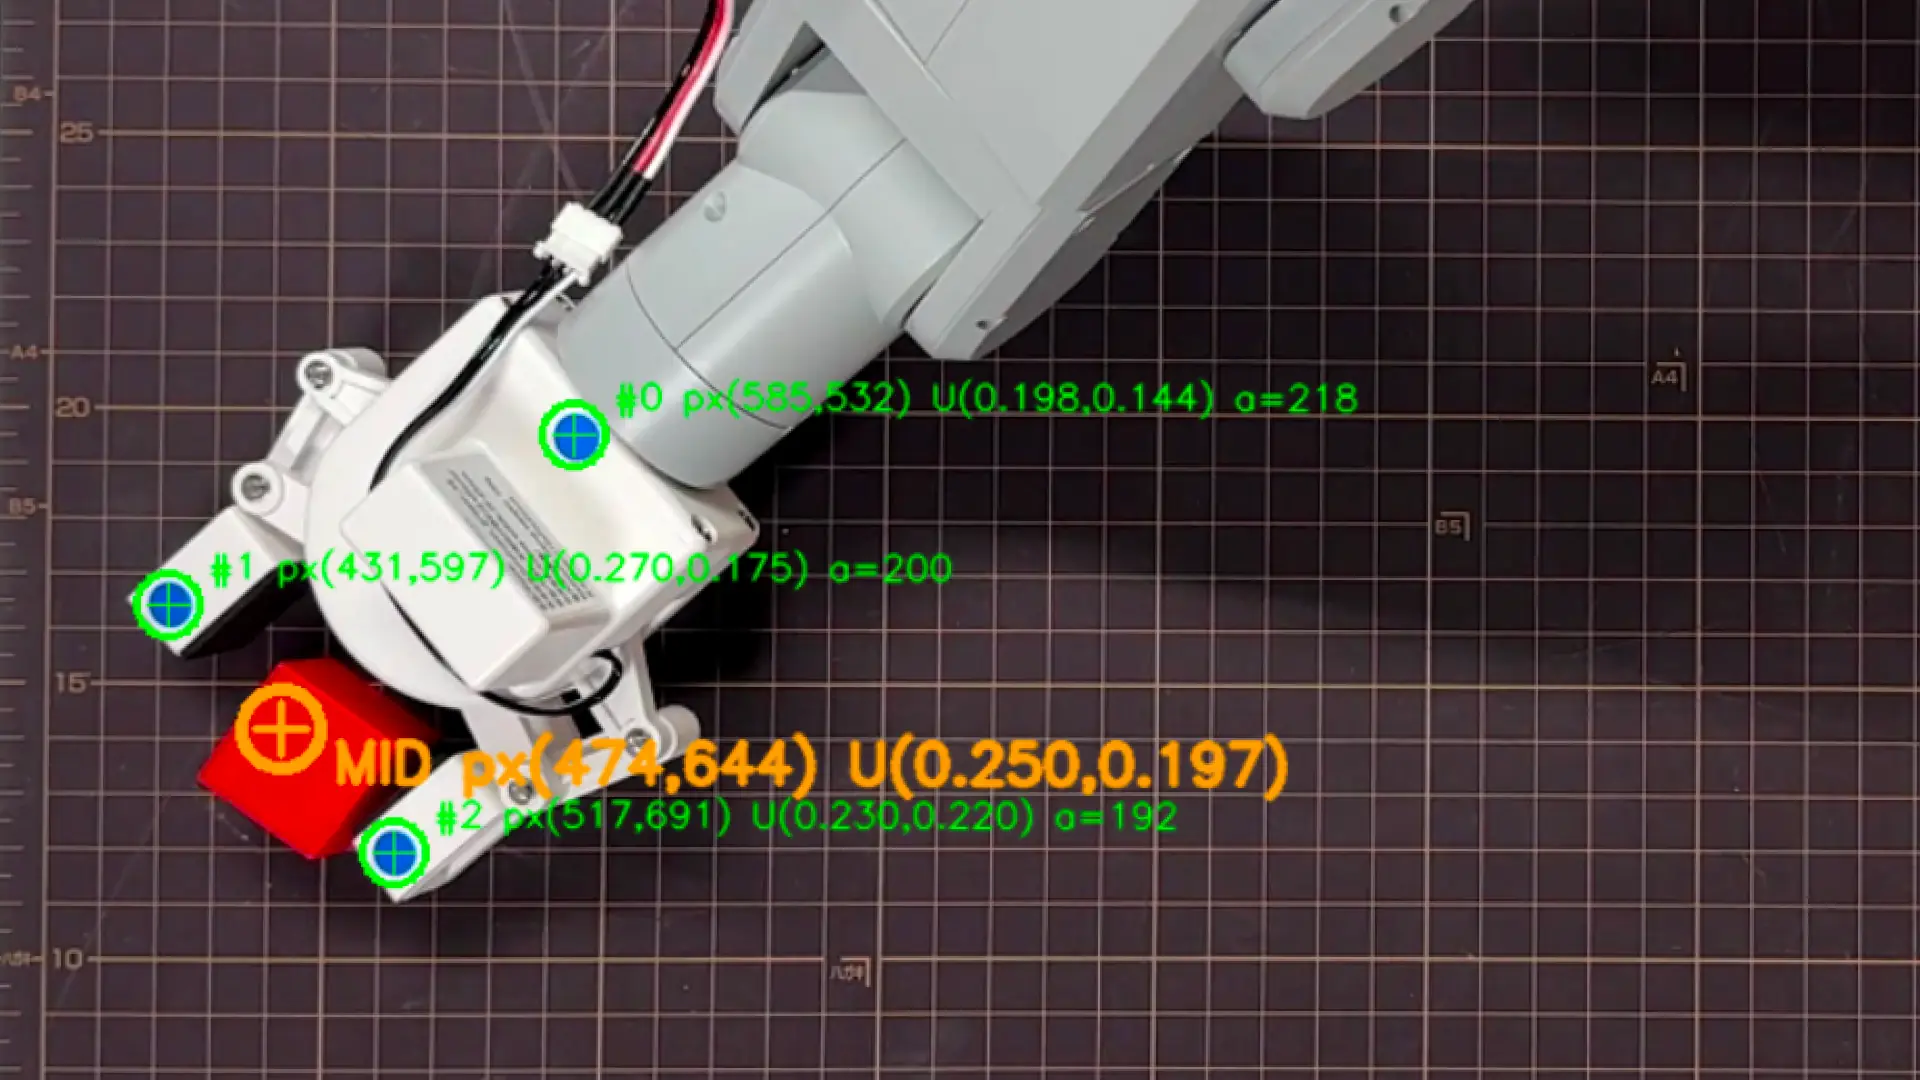
LOG169R2R2R2026/4/25

Unity のグリッパーの爪先を TipBrepReader で測れる目を持って、誤差の正体が見えた

PICK実機動作で3つの問題を分解し、青シール計測で19mm誤差を実測した | mechArm 270 × iPhone × Unity FKスキャン
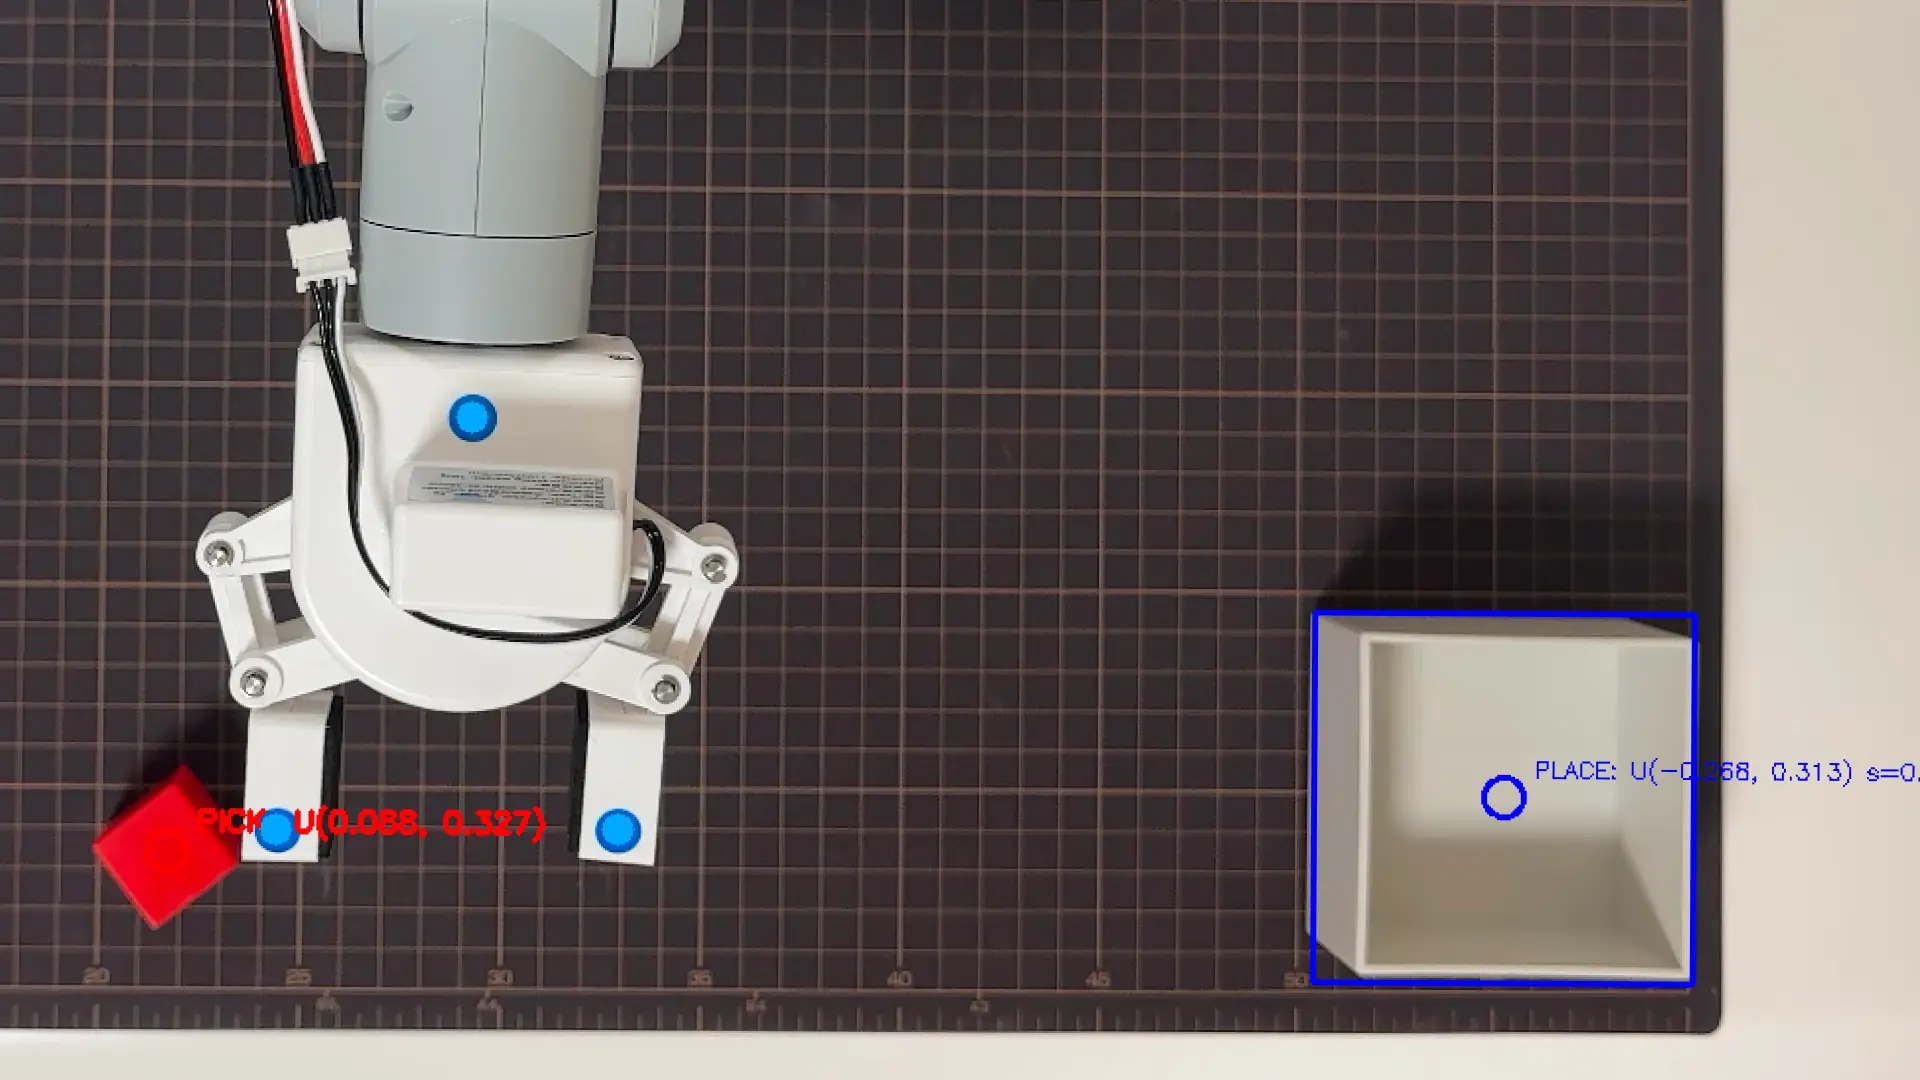
LOG168R2R2R2026/4/24

PICK実機動作で3つの問題を分解し、青シール計測で19mm誤差を実測した | mechArm 270 × iPhone × Unity FKスキャン

白箱検出、3方式の試行。OpenCV HSV失敗からテンプレートマッチング0.994まで
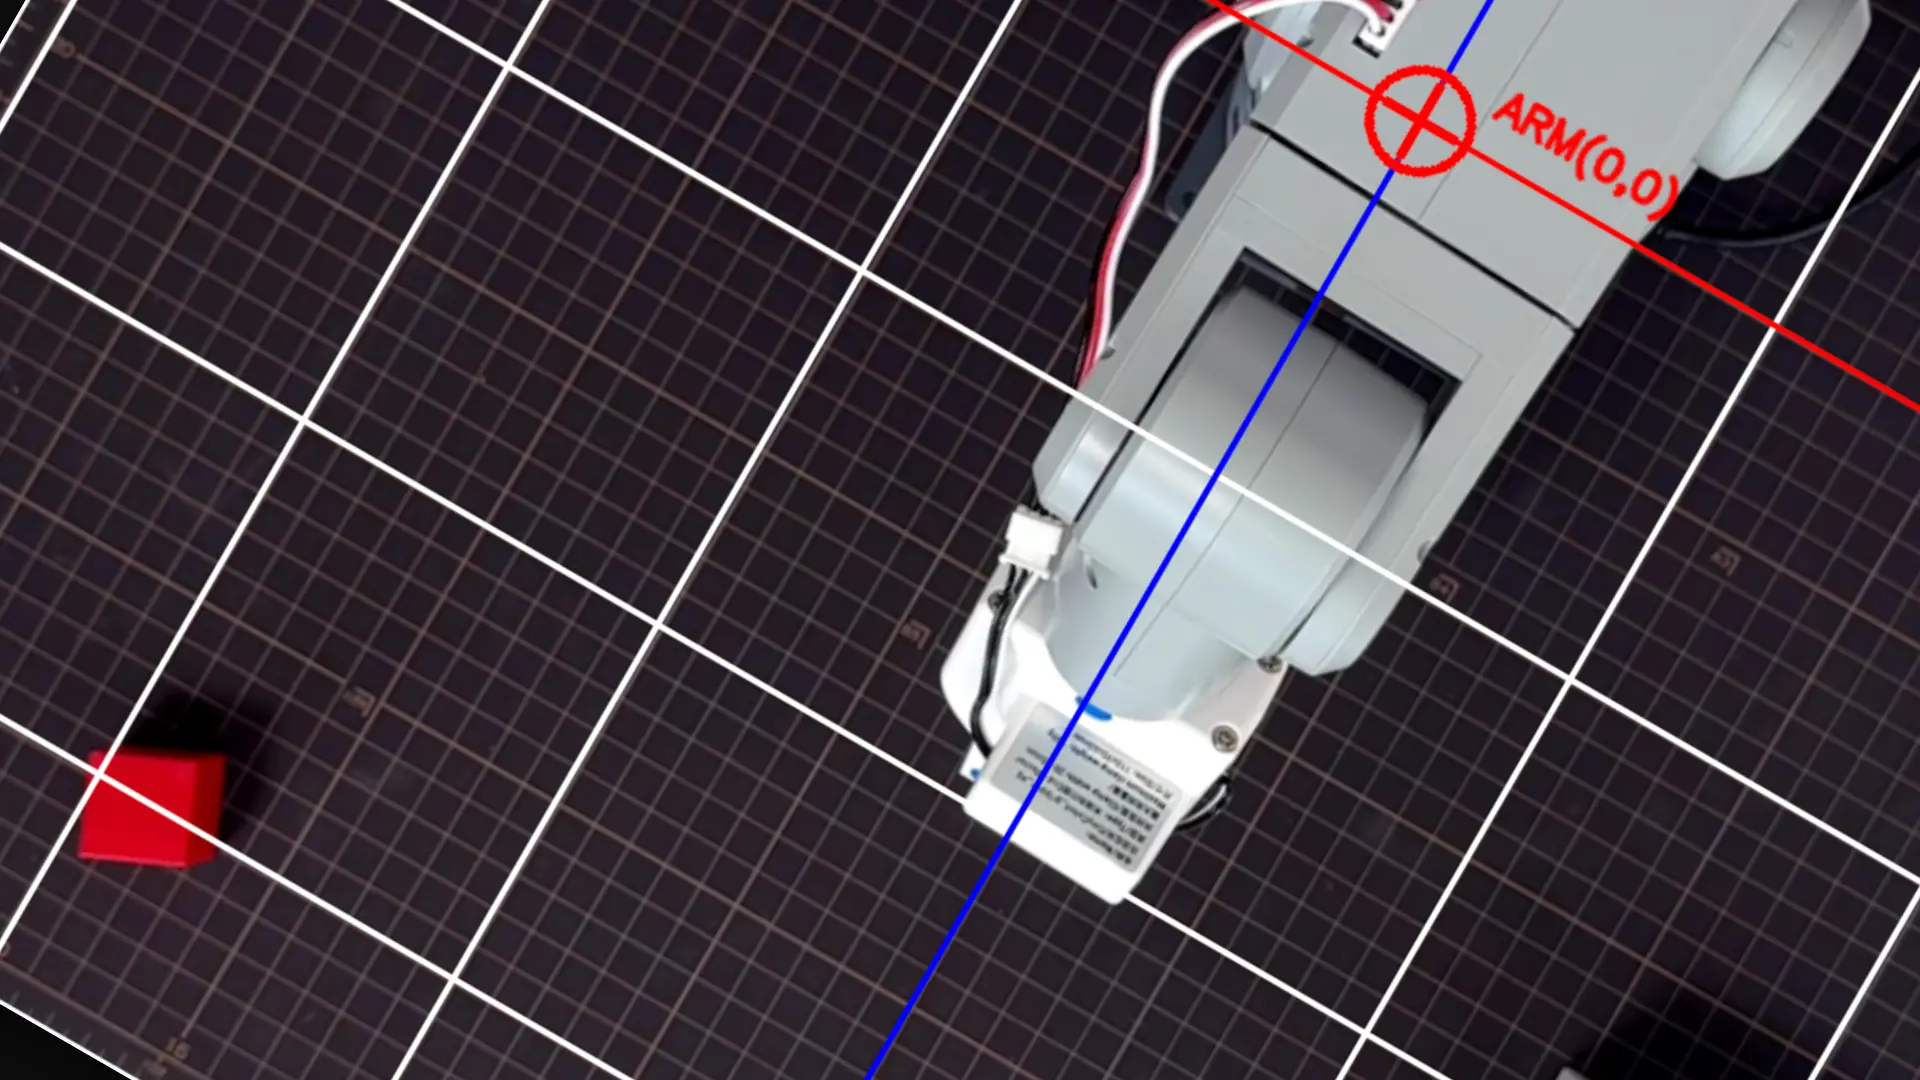
LOG165R2R2R2026/4/20

白箱検出、3方式の試行。OpenCV HSV失敗からテンプレートマッチング0.994まで

ロボットアームの座標系、ズレを補正せず可視化する。ホモグラフィ検証からマット射影ツールへ
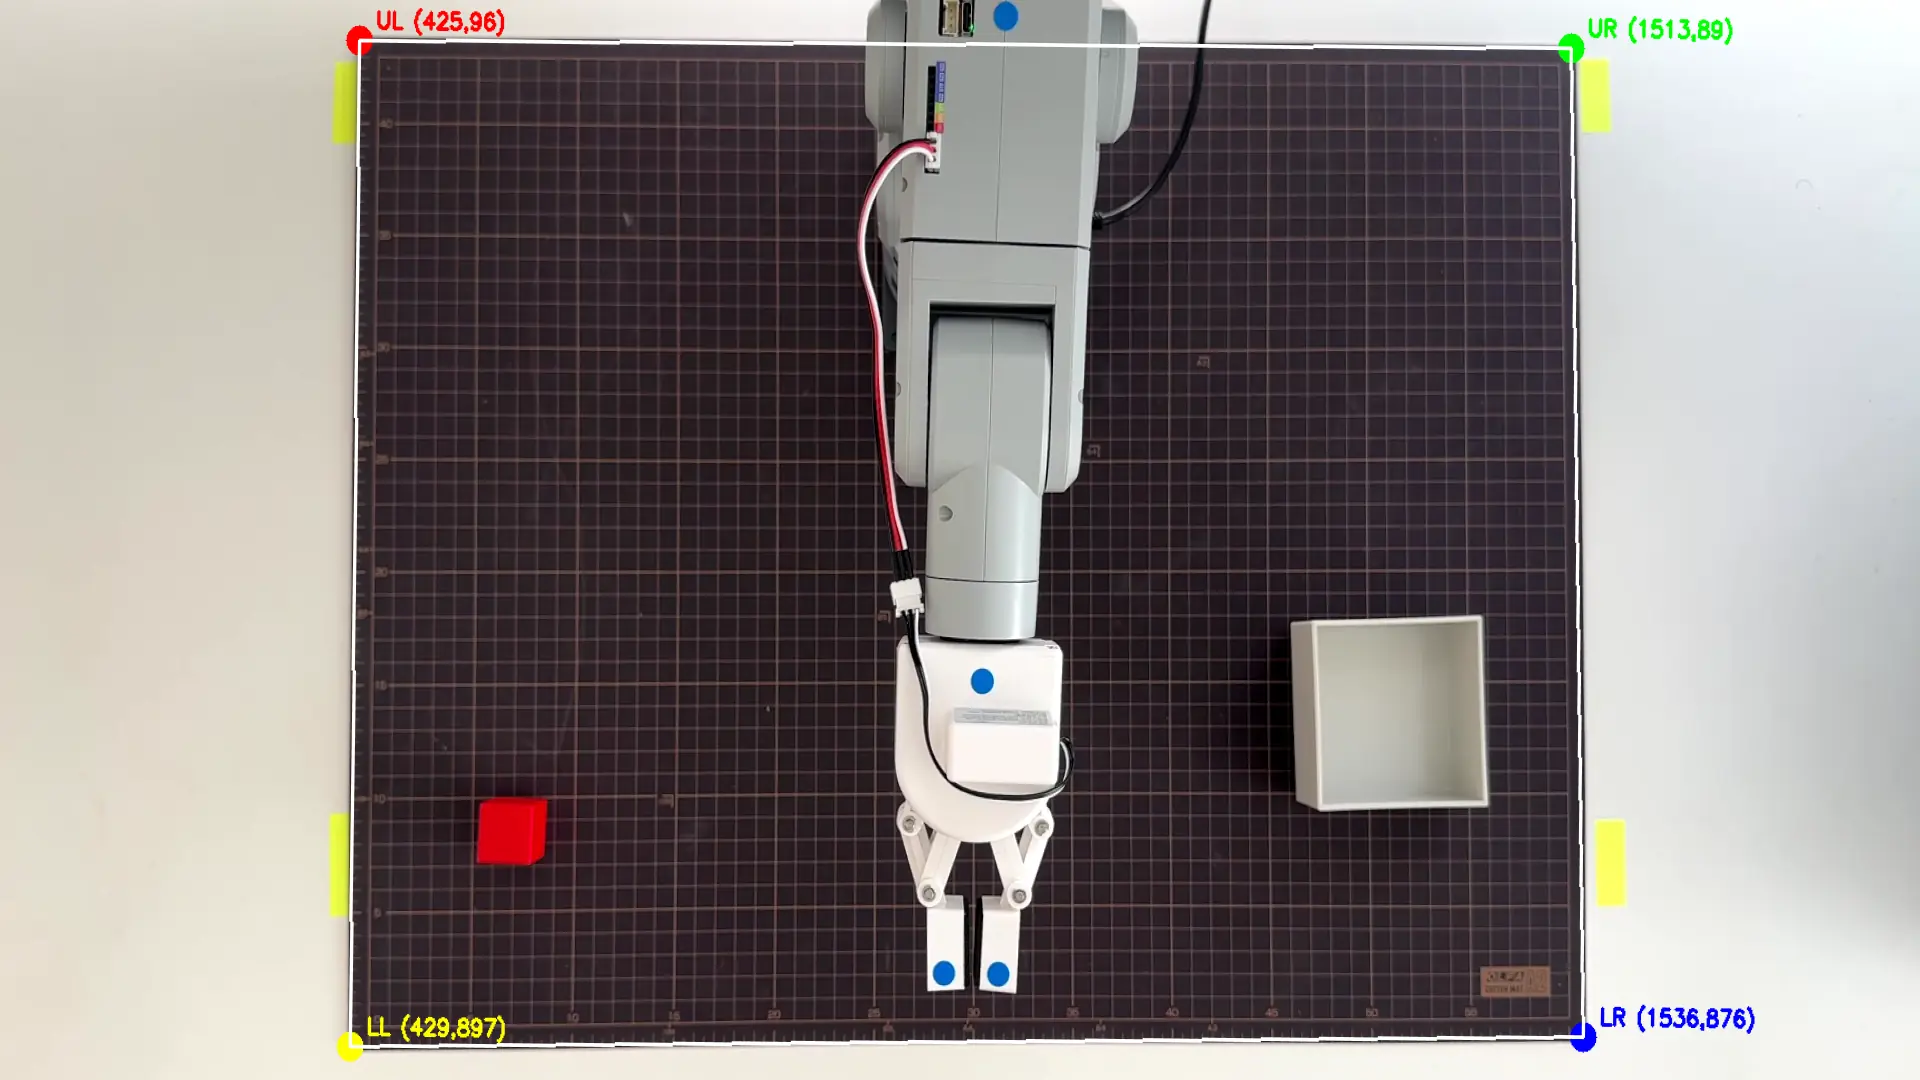
LOG164R2R2R2026/4/20

ロボットアームの座標系、ズレを補正せず可視化する。ホモグラフィ検証からマット射影ツールへ

OpenCV Convex Hullで、マット四隅検出が0/10から10/10になった。pixel→mmホモグラフィ変換基盤の構築
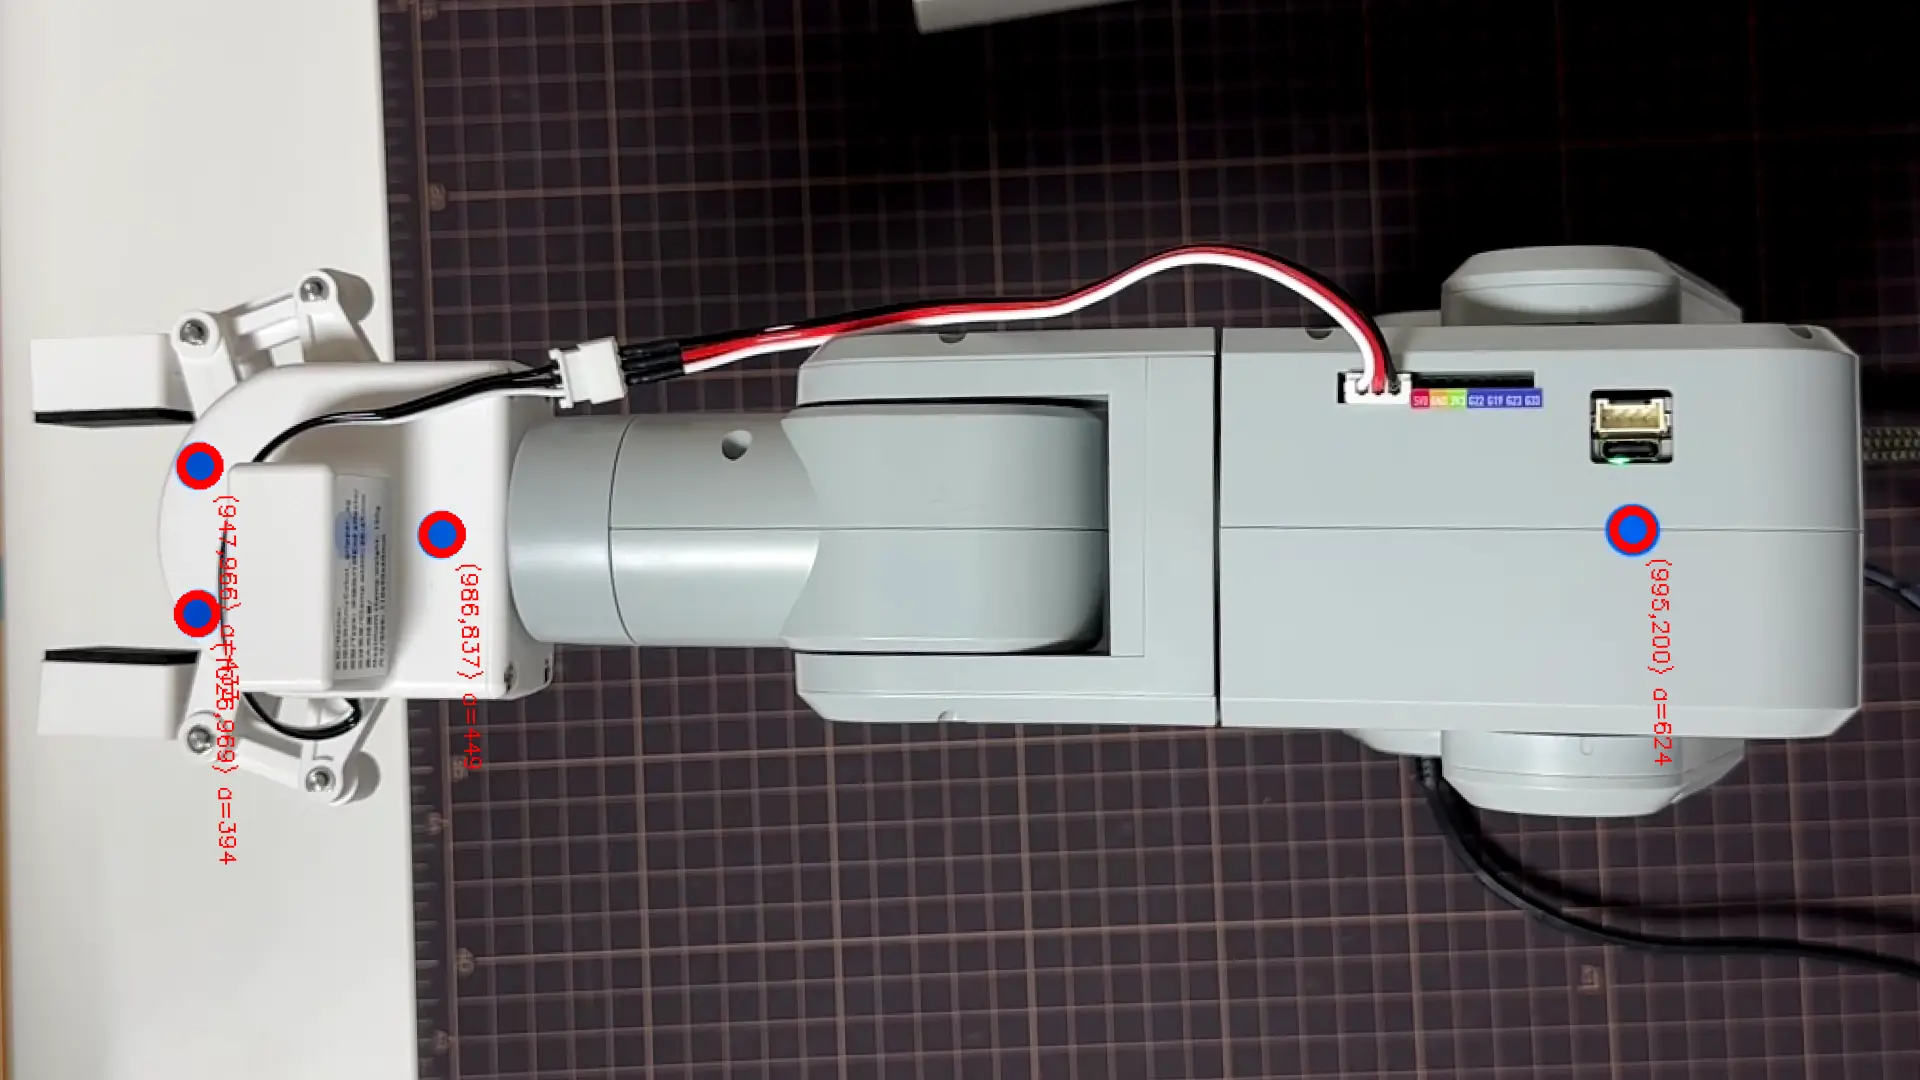
LOG163R2R2R2026/4/20

OpenCV Convex Hullで、マット四隅検出が0/10から10/10になった。pixel→mmホモグラフィ変換基盤の構築

補正では解決不能と確定した。固定オフセットが効かない理由と、根本修正への方針転換
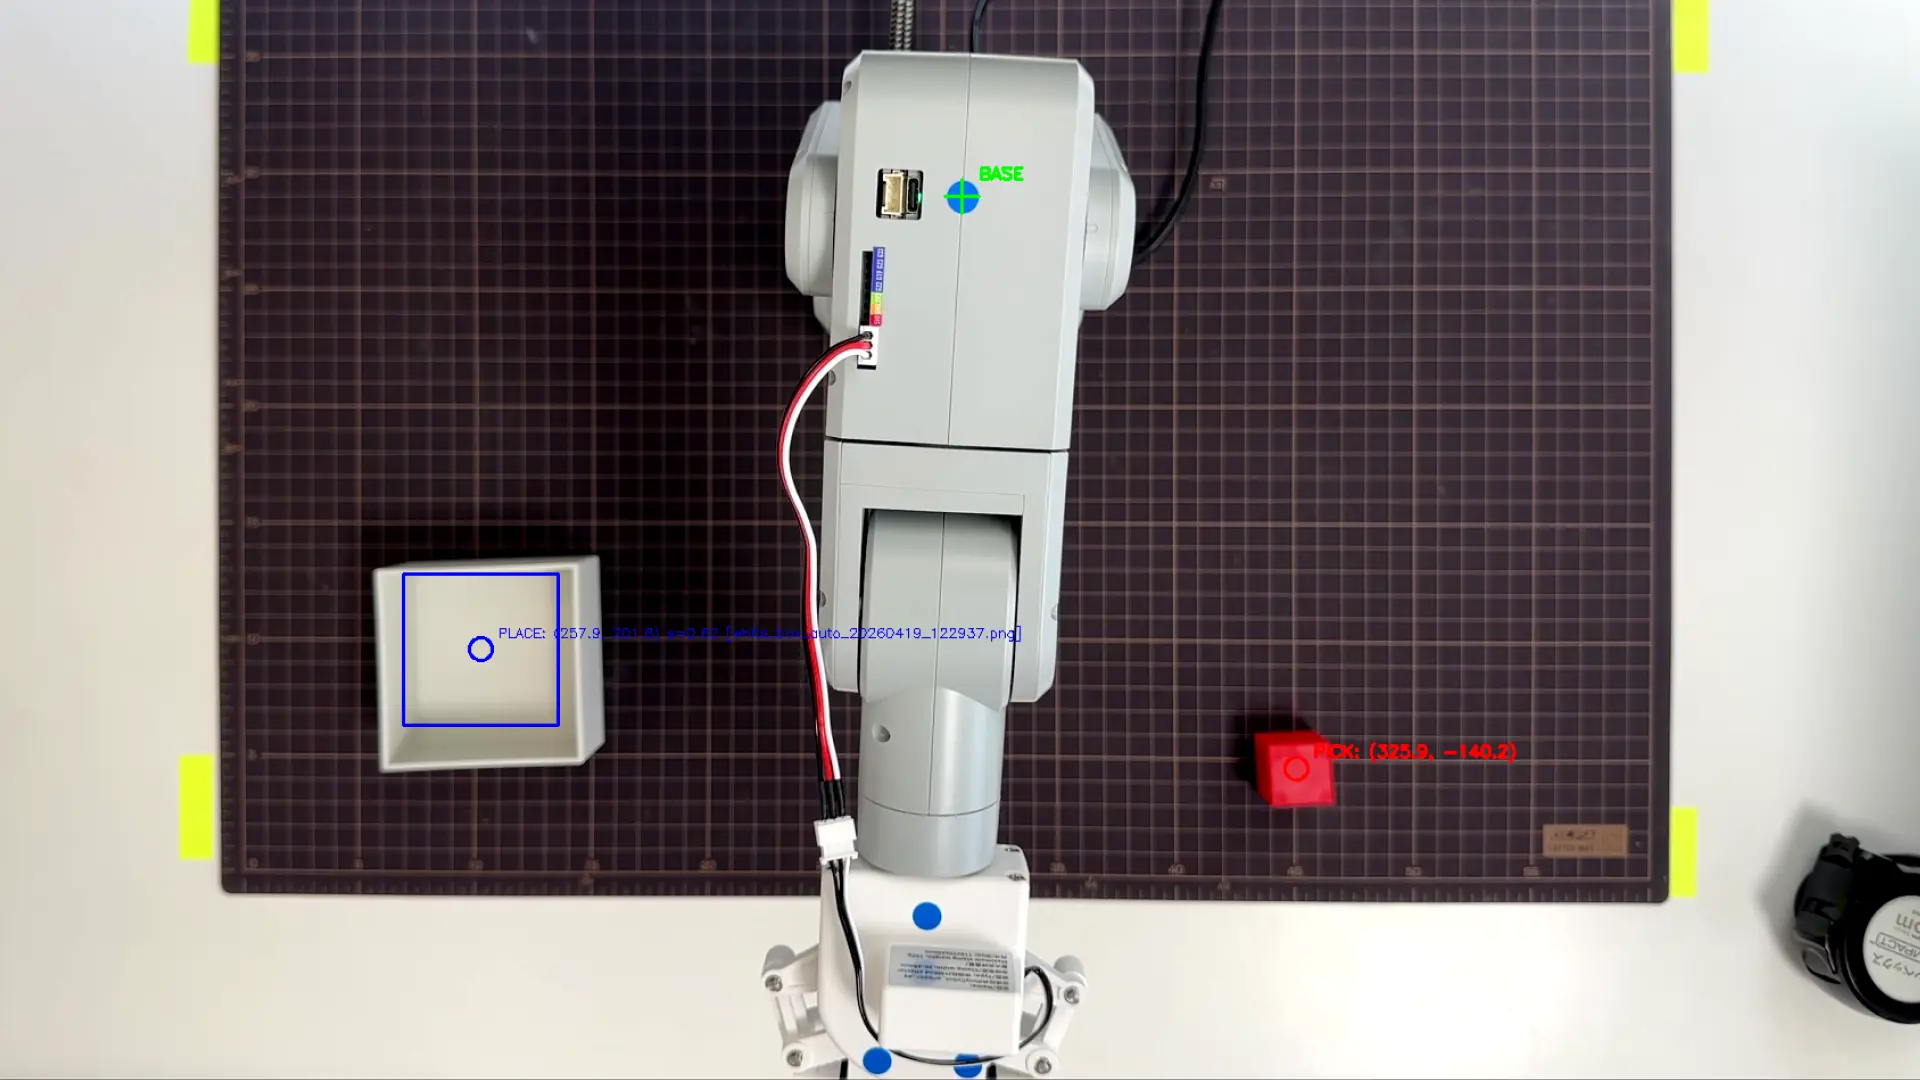
LOG162R2R2R2026/4/19

補正では解決不能と確定した。固定オフセットが効かない理由と、根本修正への方針転換

マットが動く、iPhoneカメラがブレる、mechArmも触る。ズレる前提でUnity座標系を作り直す
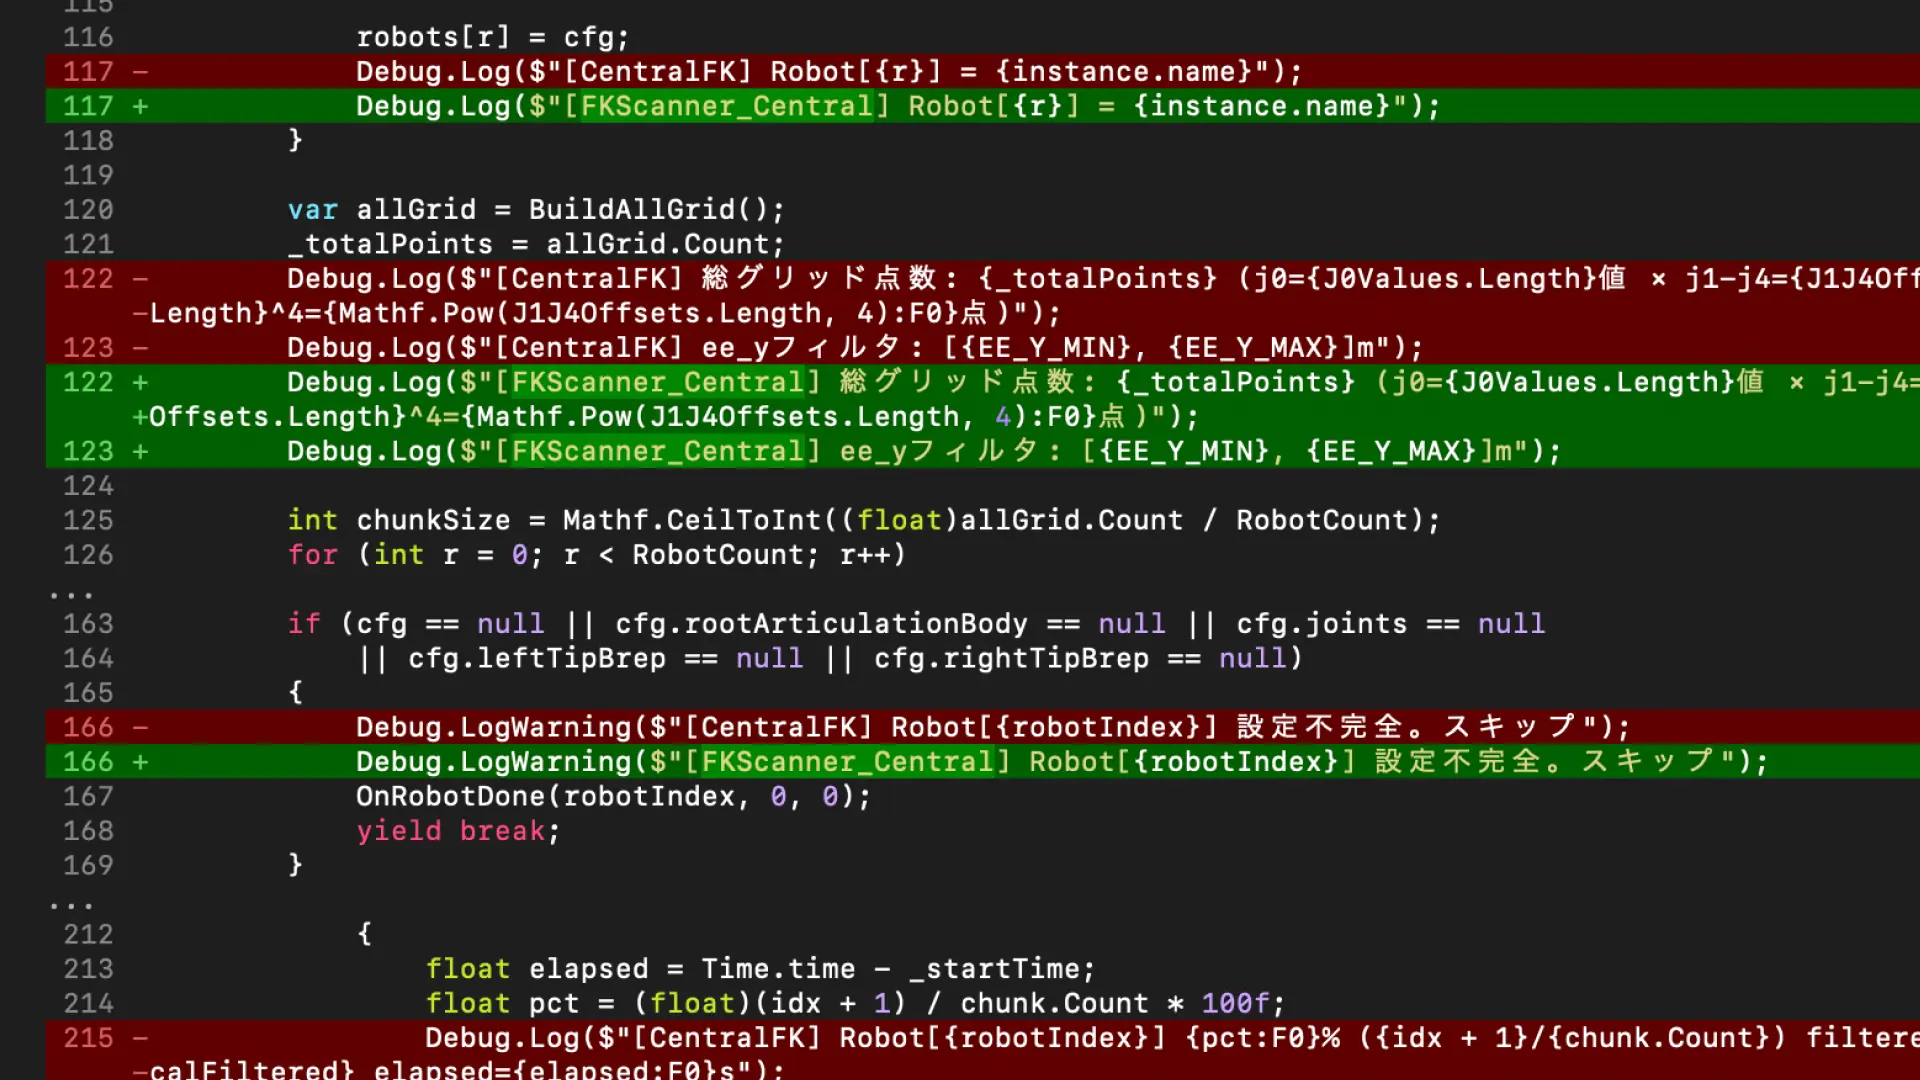
LOG160R2R2R2026/4/19

マットが動く、iPhoneカメラがブレる、mechArmも触る。ズレる前提でUnity座標系を作り直す

FKScanner_PlusX では足りなかった。「Yもだよ、Zもだよ」から始まった命名再設計
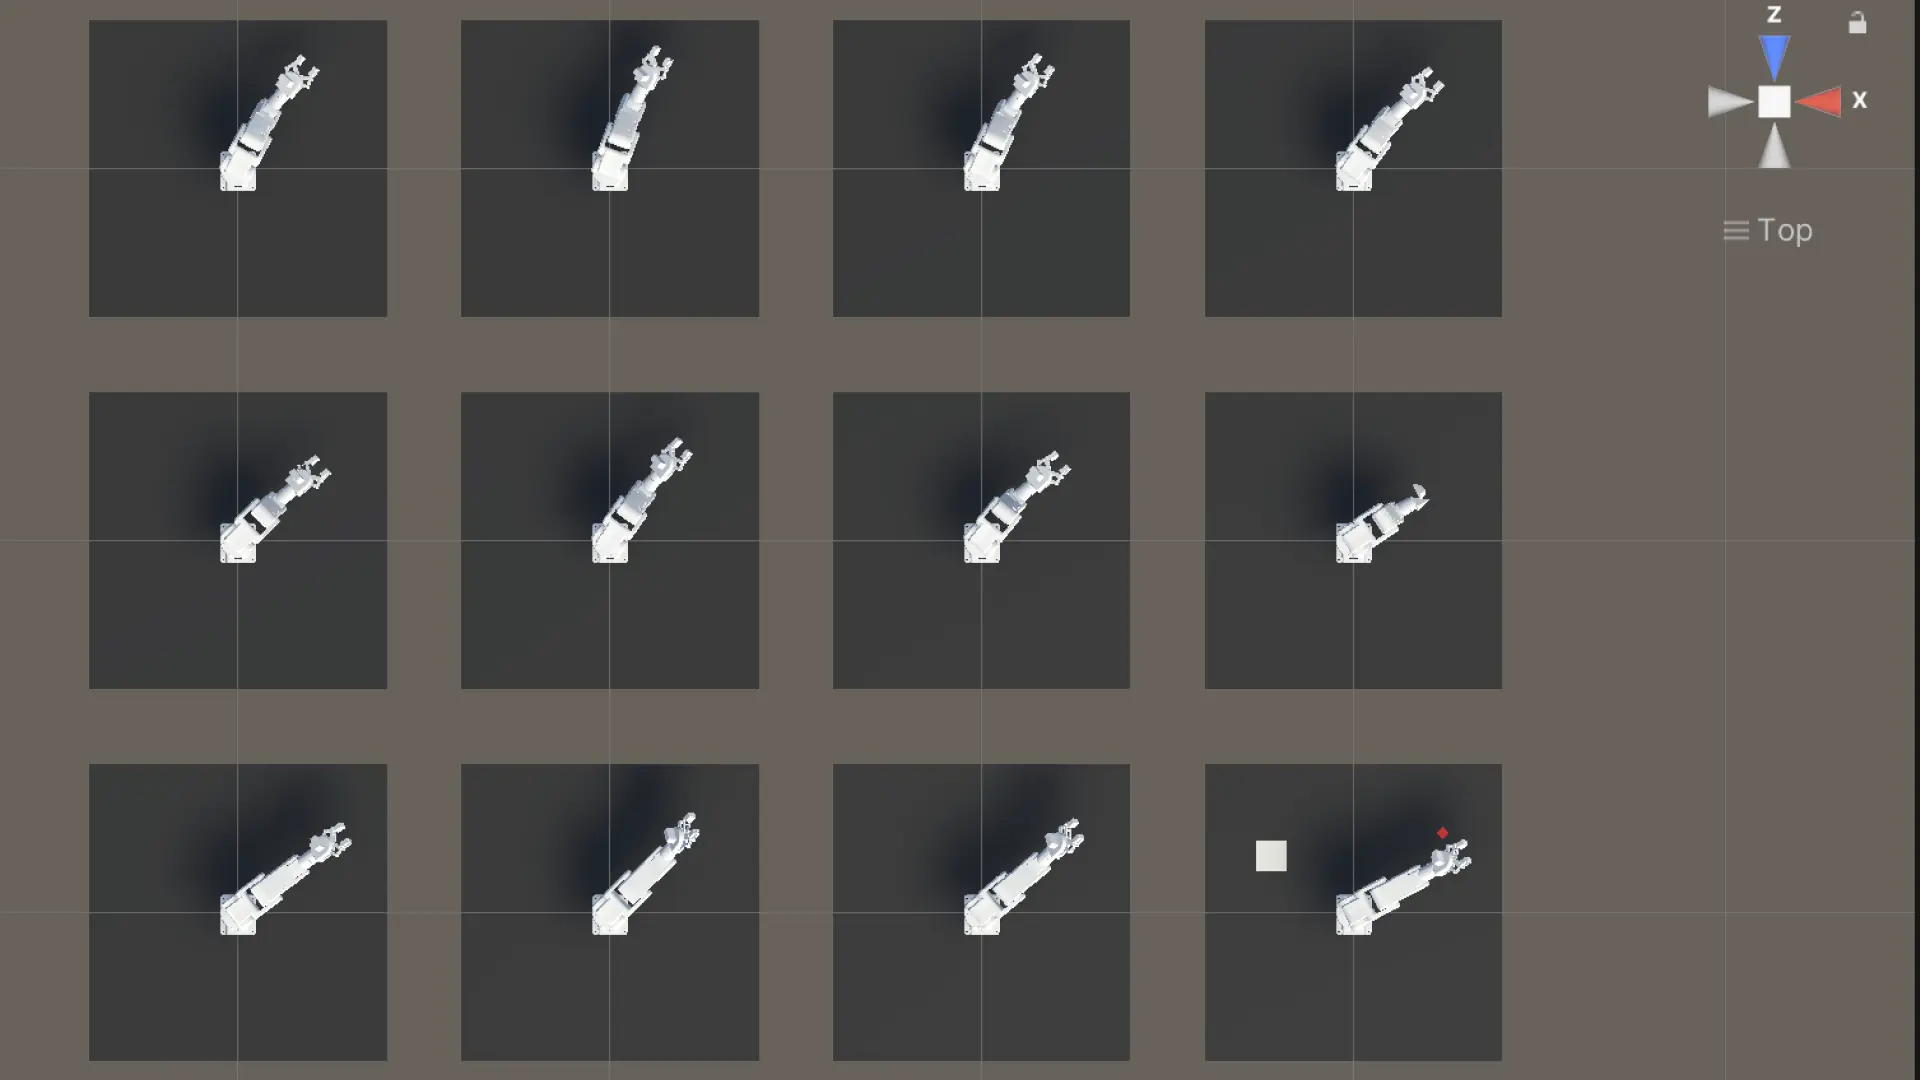
LOG158R2R2R2026/4/19

FKScanner_PlusX では足りなかった。「Yもだよ、Zもだよ」から始まった命名再設計

213,312点が、実は手首の位置だった話。座標系を全部作り直した日
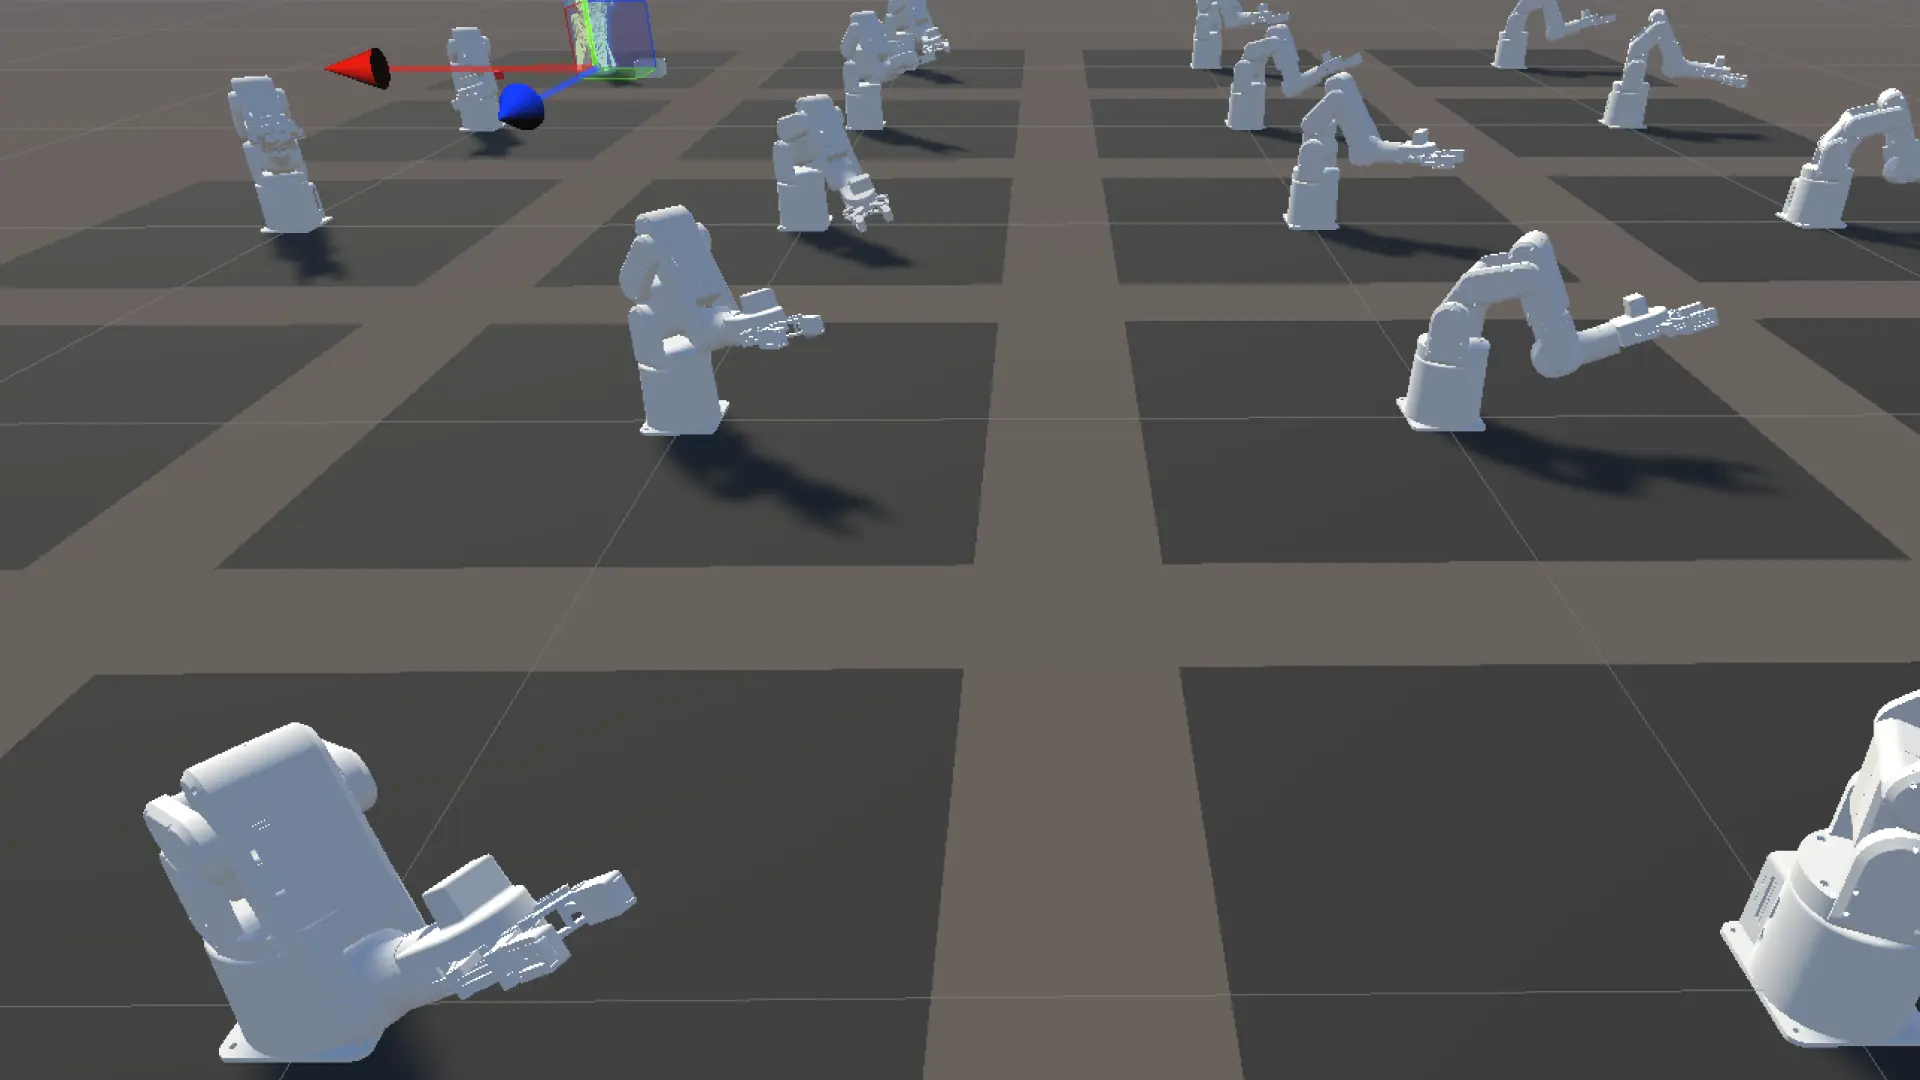
LOG157R2R2R2026/4/18

213,312点が、実は手首の位置だった話。座標系を全部作り直した日

213,312点のデータより、人間の目1回。AIが3回スキャンを回しても気づけなかったこと
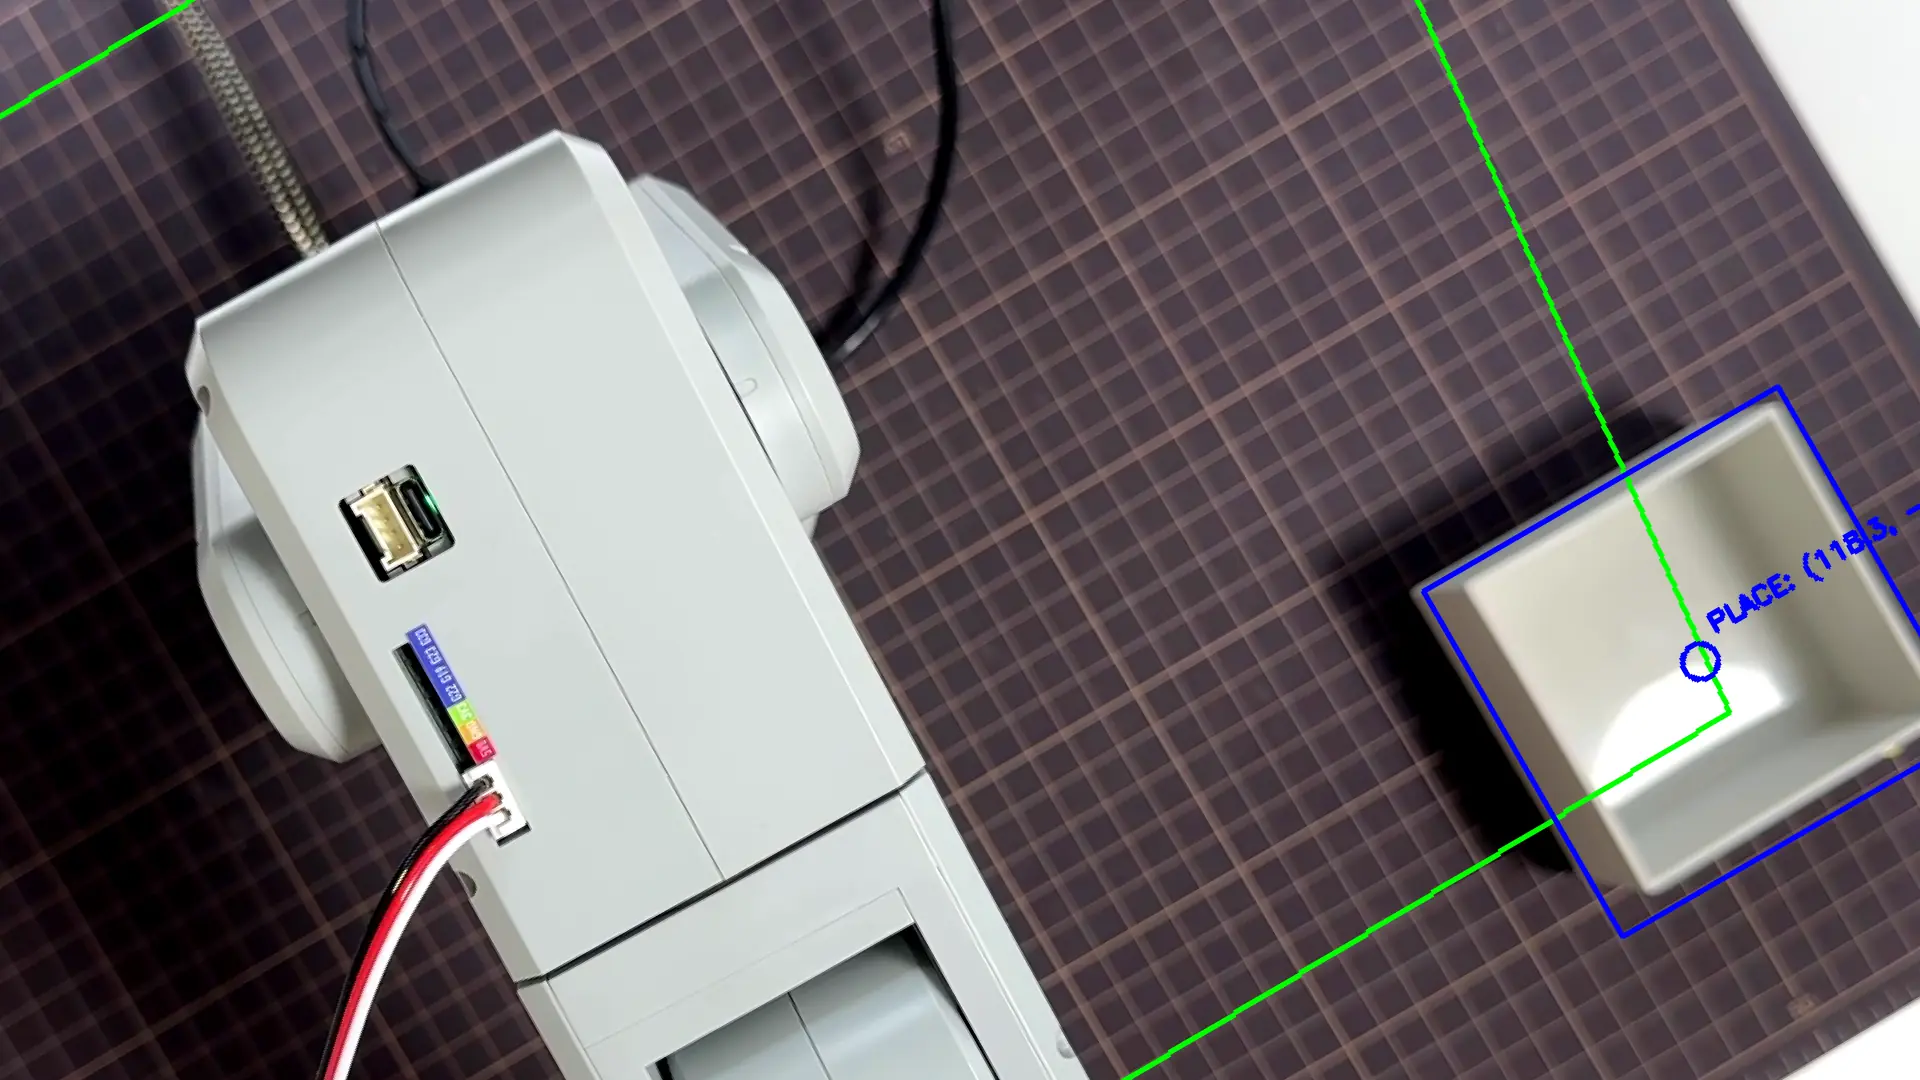
LOG156R2R2R2026/4/18

213,312点のデータより、人間の目1回。AIが3回スキャンを回しても気づけなかったこと

「これが箱だよ」と教える 。テンプレートマッチングと自動学習ループ
LOG154R2R2R2026/4/18

「これが箱だよ」と教える 。テンプレートマッチングと自動学習ループ

動かしてみて初めて見えた4つの罠 。lookup方式の実機初稼働で踏んだ落とし穴の連鎖
LOG153R2R2R2026/4/17

動かしてみて初めて見えた4つの罠 。lookup方式の実機初稼働で踏んだ落とし穴の連鎖

8点のモーションデータから81点の補間軌跡を生成し、20体のデジタルツインがウェーブ再生した
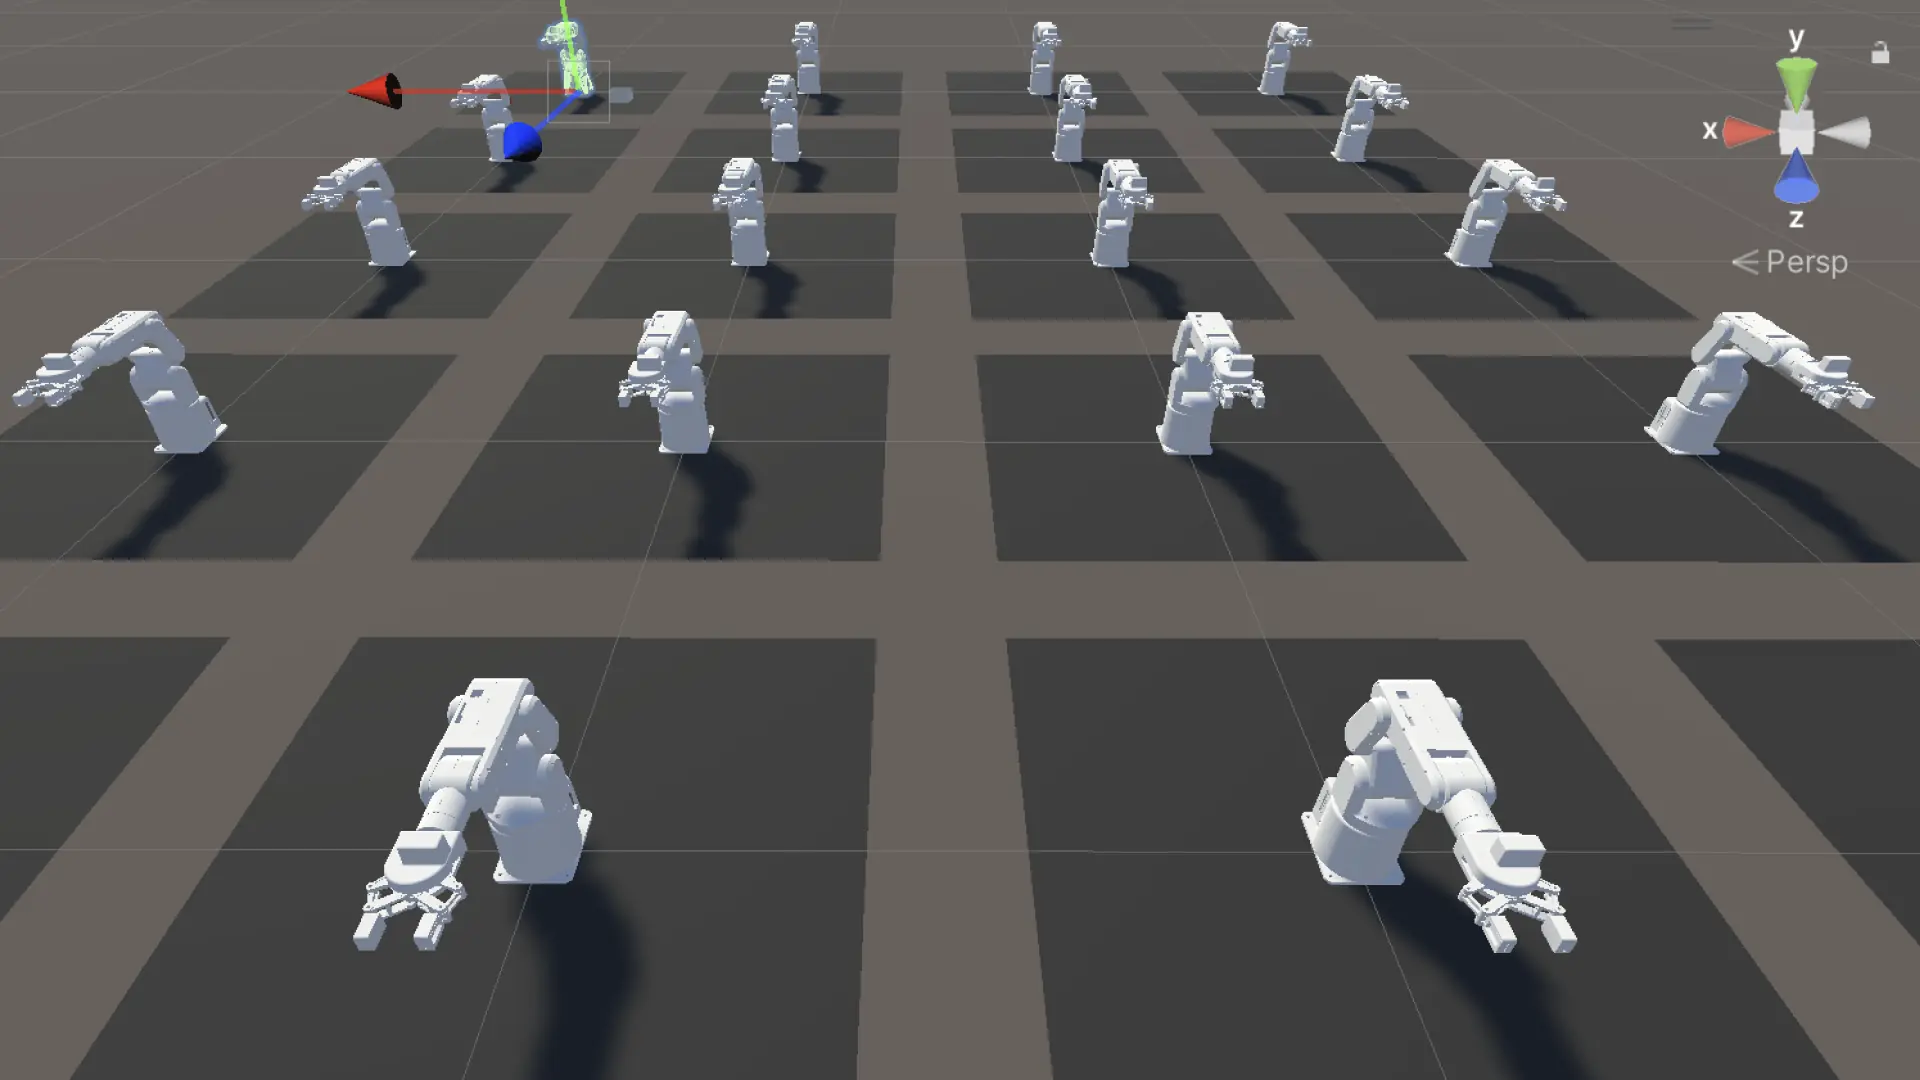
LOG151R2R2R2026/4/17

8点のモーションデータから81点の補間軌跡を生成し、20体のデジタルツインがウェーブ再生した

CCD IKを捨てて、確認済み姿勢からFKで空間を埋めた
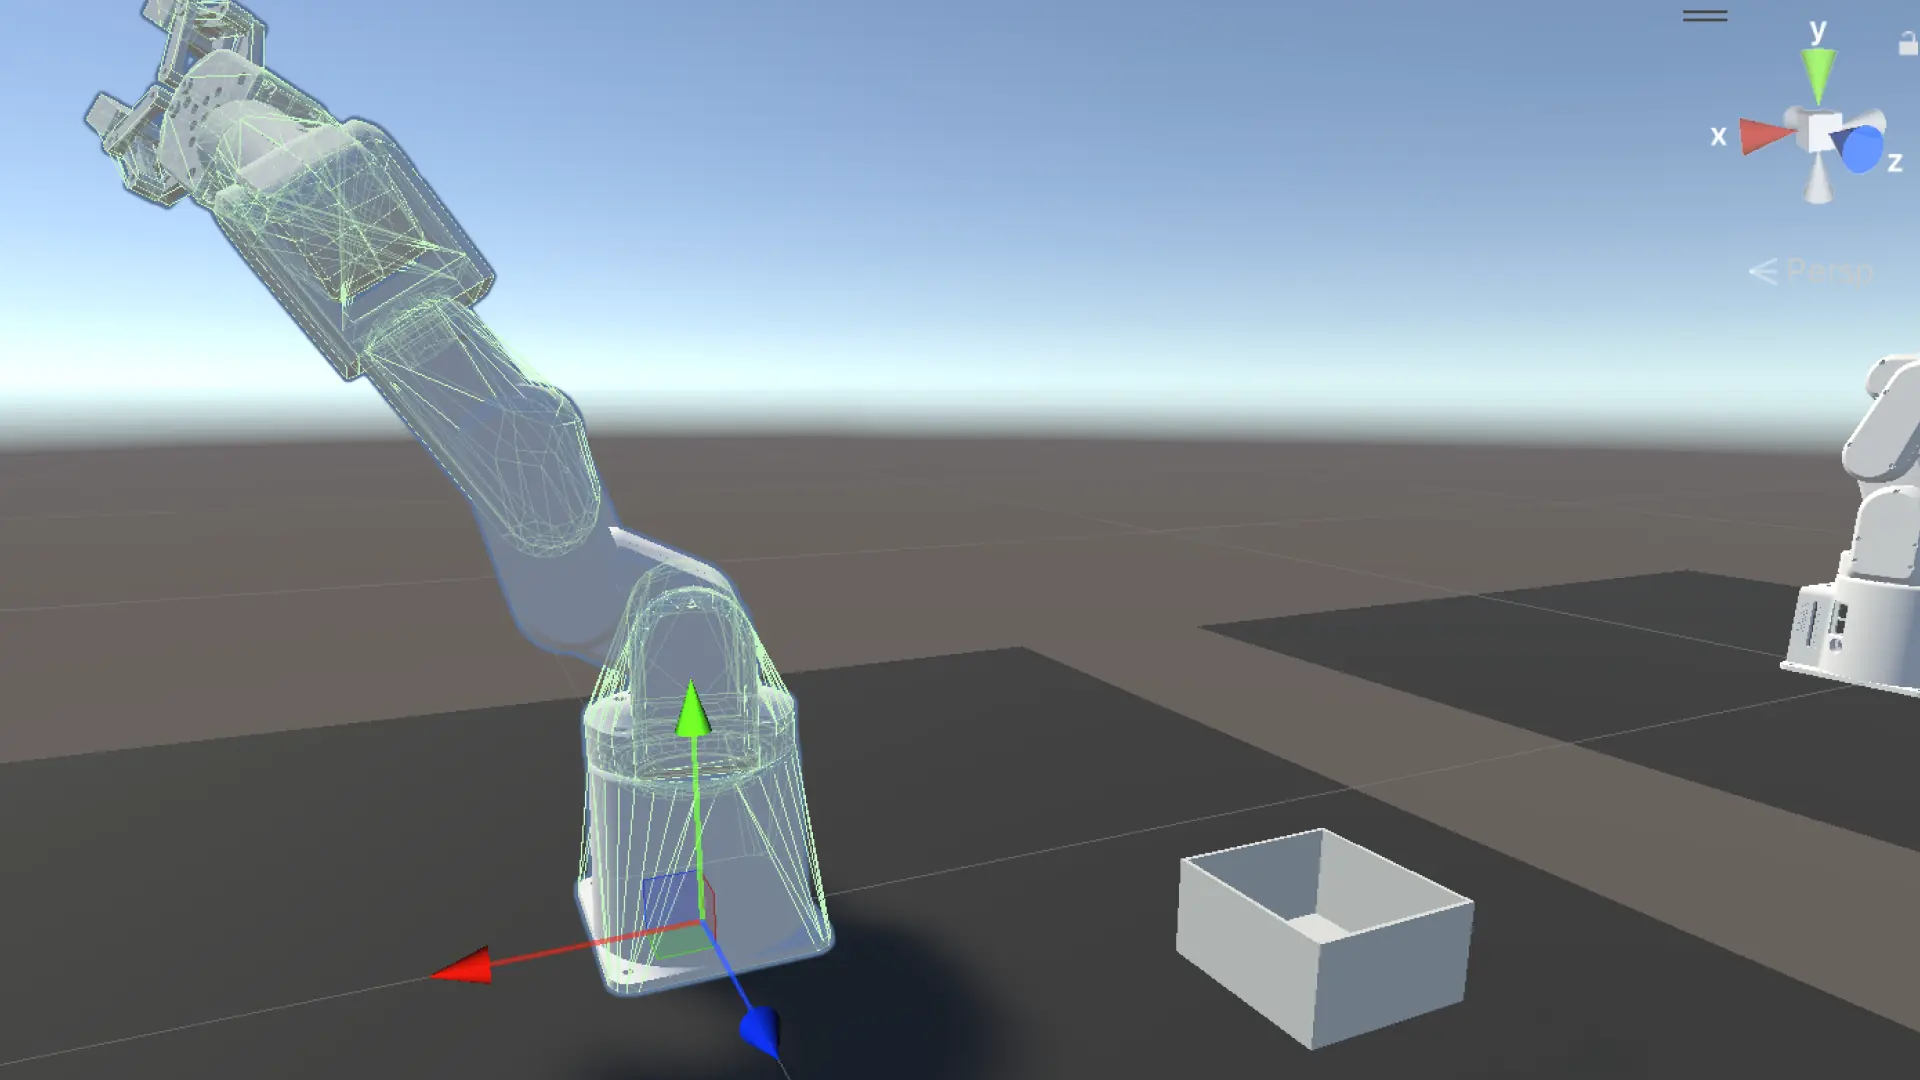
LOG150R2R2R2026/4/16

CCD IKを捨てて、確認済み姿勢からFKで空間を埋めた

UnityのFKをコードで再現しようとして、Unityが既にやっていることに気づいた
LOG149R2R2R2026/4/15

UnityのFKをコードで再現しようとして、Unityが既にやっていることに気づいた

バイブコーディングのセキュリティリスクが、他人事ではなかった
LOG148R2R2R2026/4/14

バイブコーディングのセキュリティリスクが、他人事ではなかった

send_coords()のIKが信頼できない。だからデジタルツインシミュレーションが必要だ
LOG146R2R2R2026/4/12

send_coords()のIKが信頼できない。だからデジタルツインシミュレーションが必要だ

Unity × ROS2で座標変換の設計矛盾を根本から直した|mechArm 270 R2R2R
LOG144R2R2R2026/4/12

Unity × ROS2で座標変換の設計矛盾を根本から直した|mechArm 270 R2R2R

OpenCVカメラ座標とUnity World座標の構造的矛盾を発見した|デジタルツイン検証
LOG142R2R2R2026/4/11

OpenCVカメラ座標とUnity World座標の構造的矛盾を発見した|デジタルツイン検証

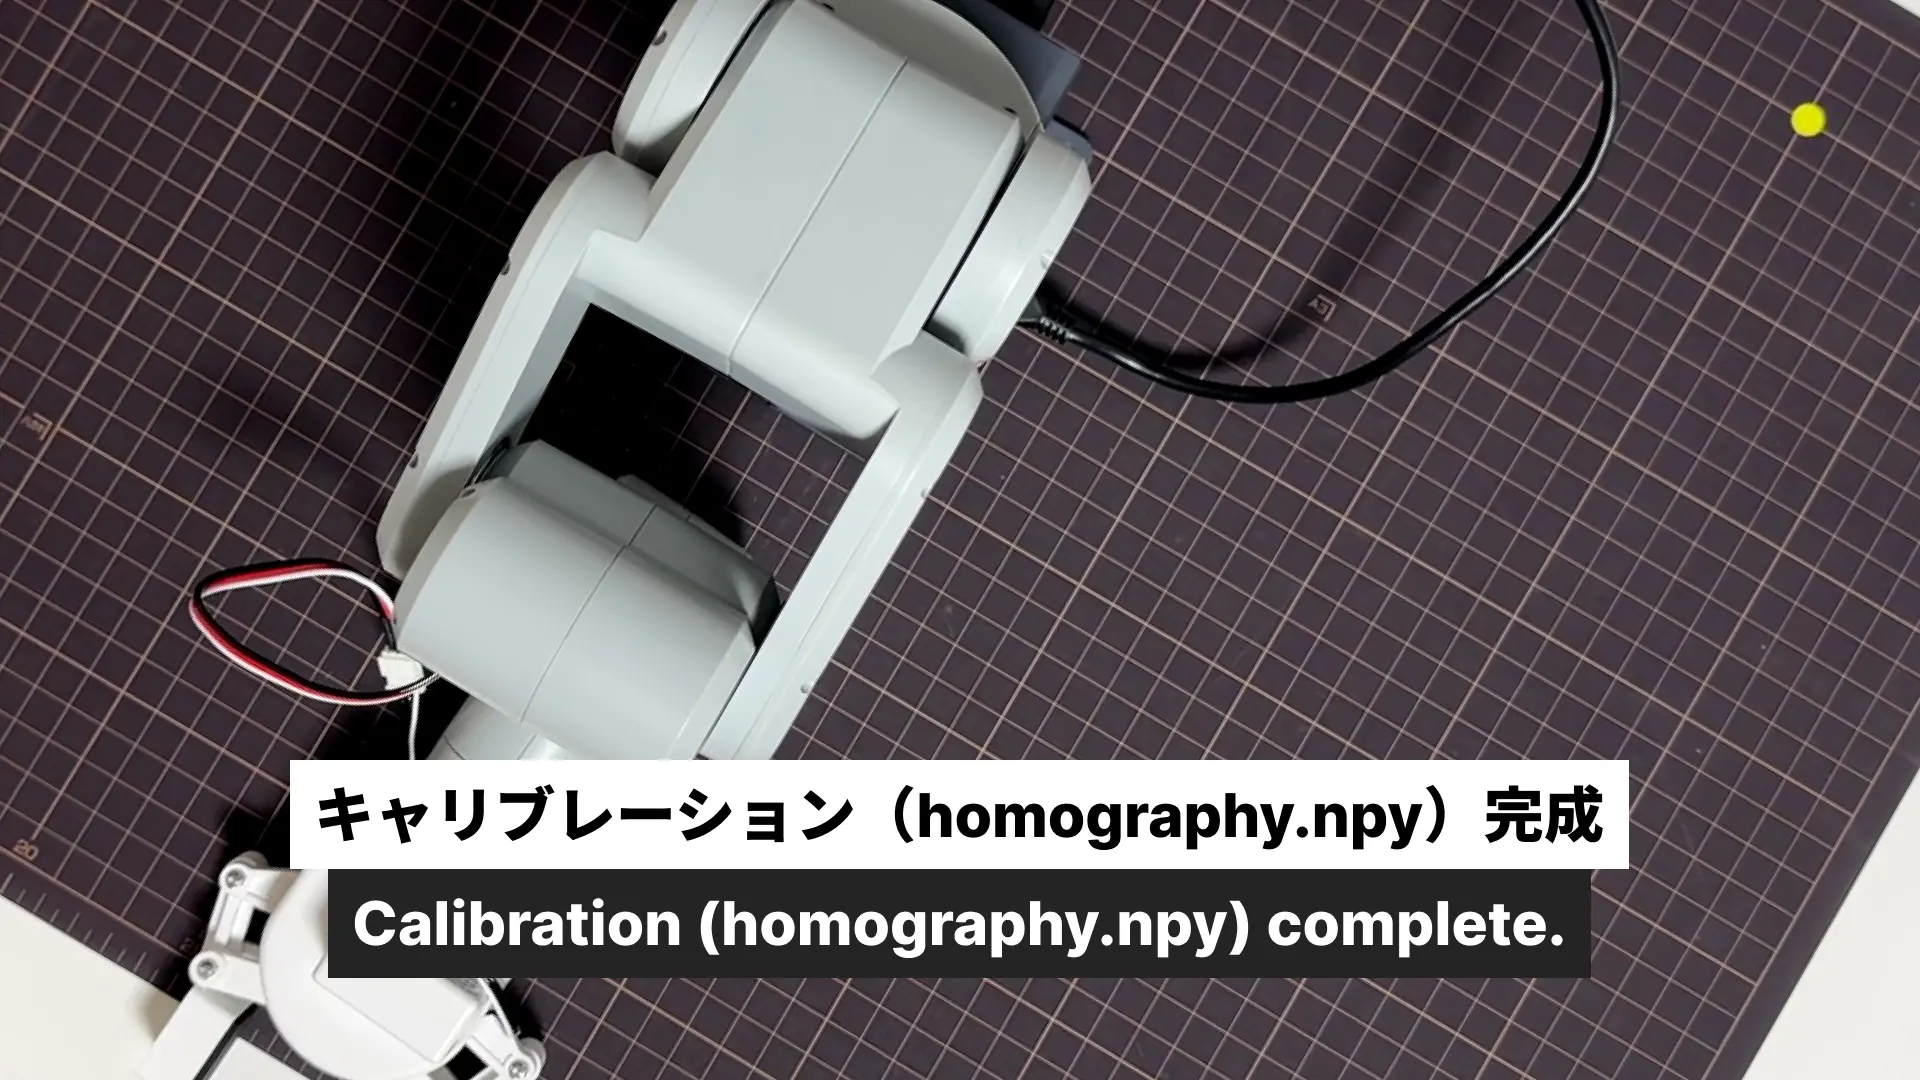
iPhoneカメラをロボットの目にした|homography.npyでmechArm 270と接続
LOG139R2R2R2026/4/10

iPhoneカメラをロボットの目にした|homography.npyでmechArm 270と接続

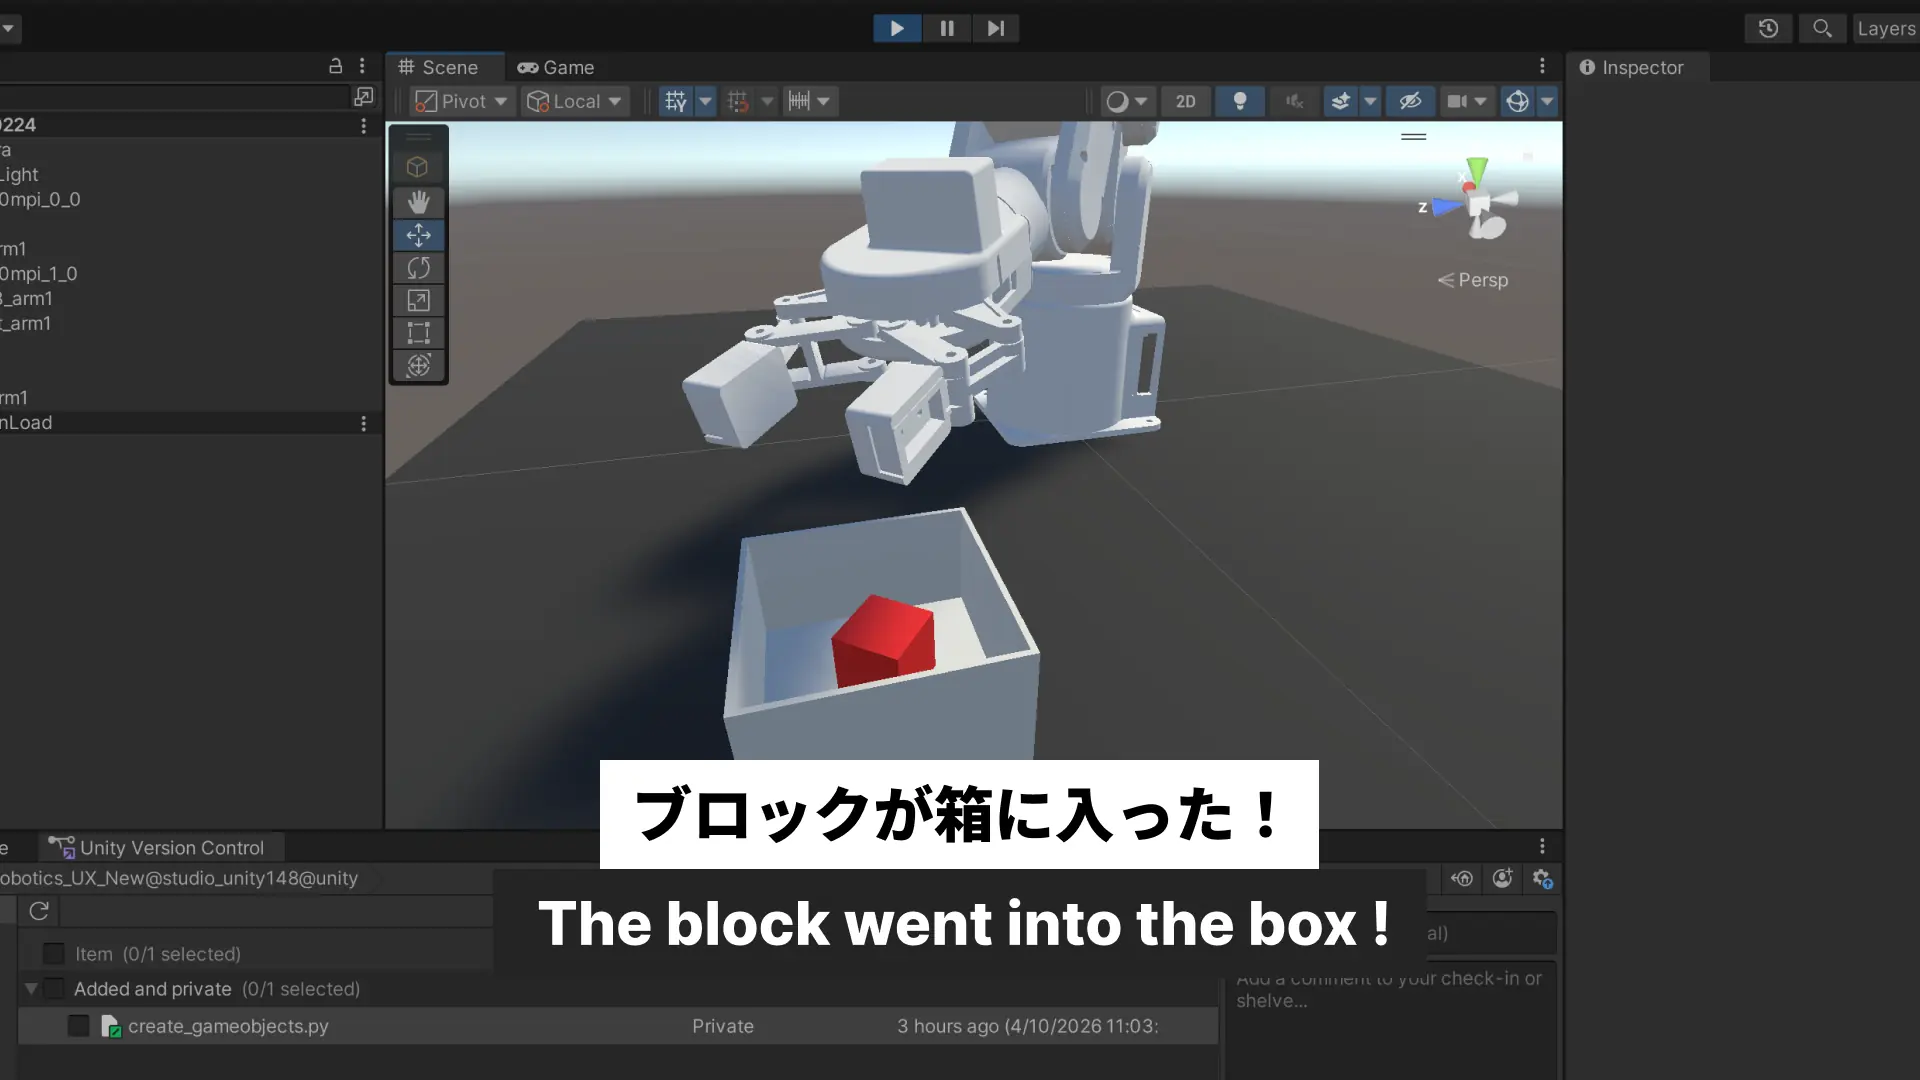
UnityシミュレーションでmechArm 270がブロックを掴んで箱に入れた
LOG137R2R2R2026/4/10

UnityシミュレーションでmechArm 270がブロックを掴んで箱に入れた

Gitのことを、わかってるようでわかってなかった
LOG136R2R2R2026/4/10

Gitのことを、わかってるようでわかってなかった

mechArm 270のアダプティブグリッパーをUnityデジタルツインに組み込んだ
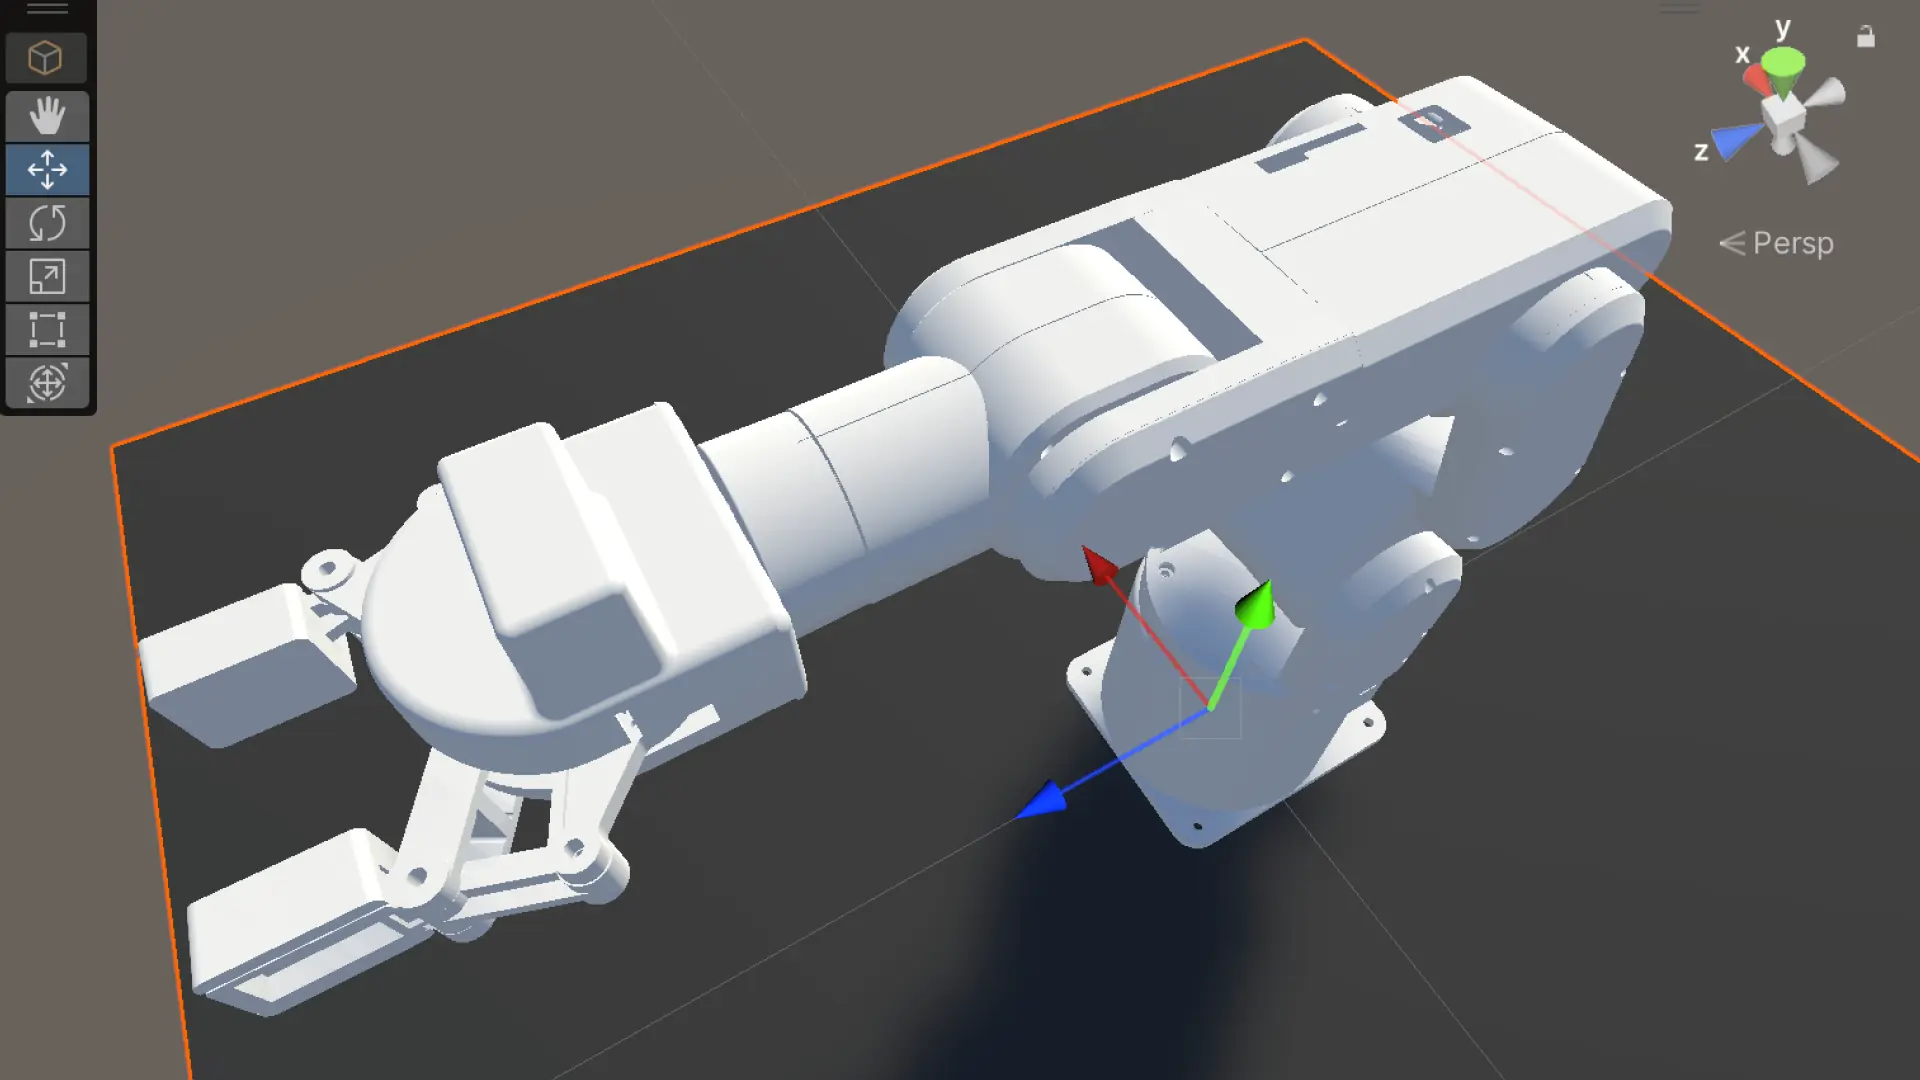
LOG134R2R2R2026/4/9

mechArm 270のアダプティブグリッパーをUnityデジタルツインに組み込んだ

Unityと実機mechArm 270の動作時間が一致した。シミュレーション49秒、実機49秒。
LOG133R2R2R2026/4/9

Unityと実機mechArm 270の動作時間が一致した。シミュレーション49秒、実機49秒。

mechArm 270のリアル動作がUnityシミュレーションで再現された|R2R2Rループ検証
LOG132R2R2R2026/4/8

mechArm 270のリアル動作がUnityシミュレーションで再現された|R2R2Rループ検証

USB-C Ethernetアダプタ1本でmechArm 270が自律動作した日|Pythonスクリプト制御
LOG131R2R2R2026/4/8

USB-C Ethernetアダプタ1本でmechArm 270が自律動作した日|Pythonスクリプト制御

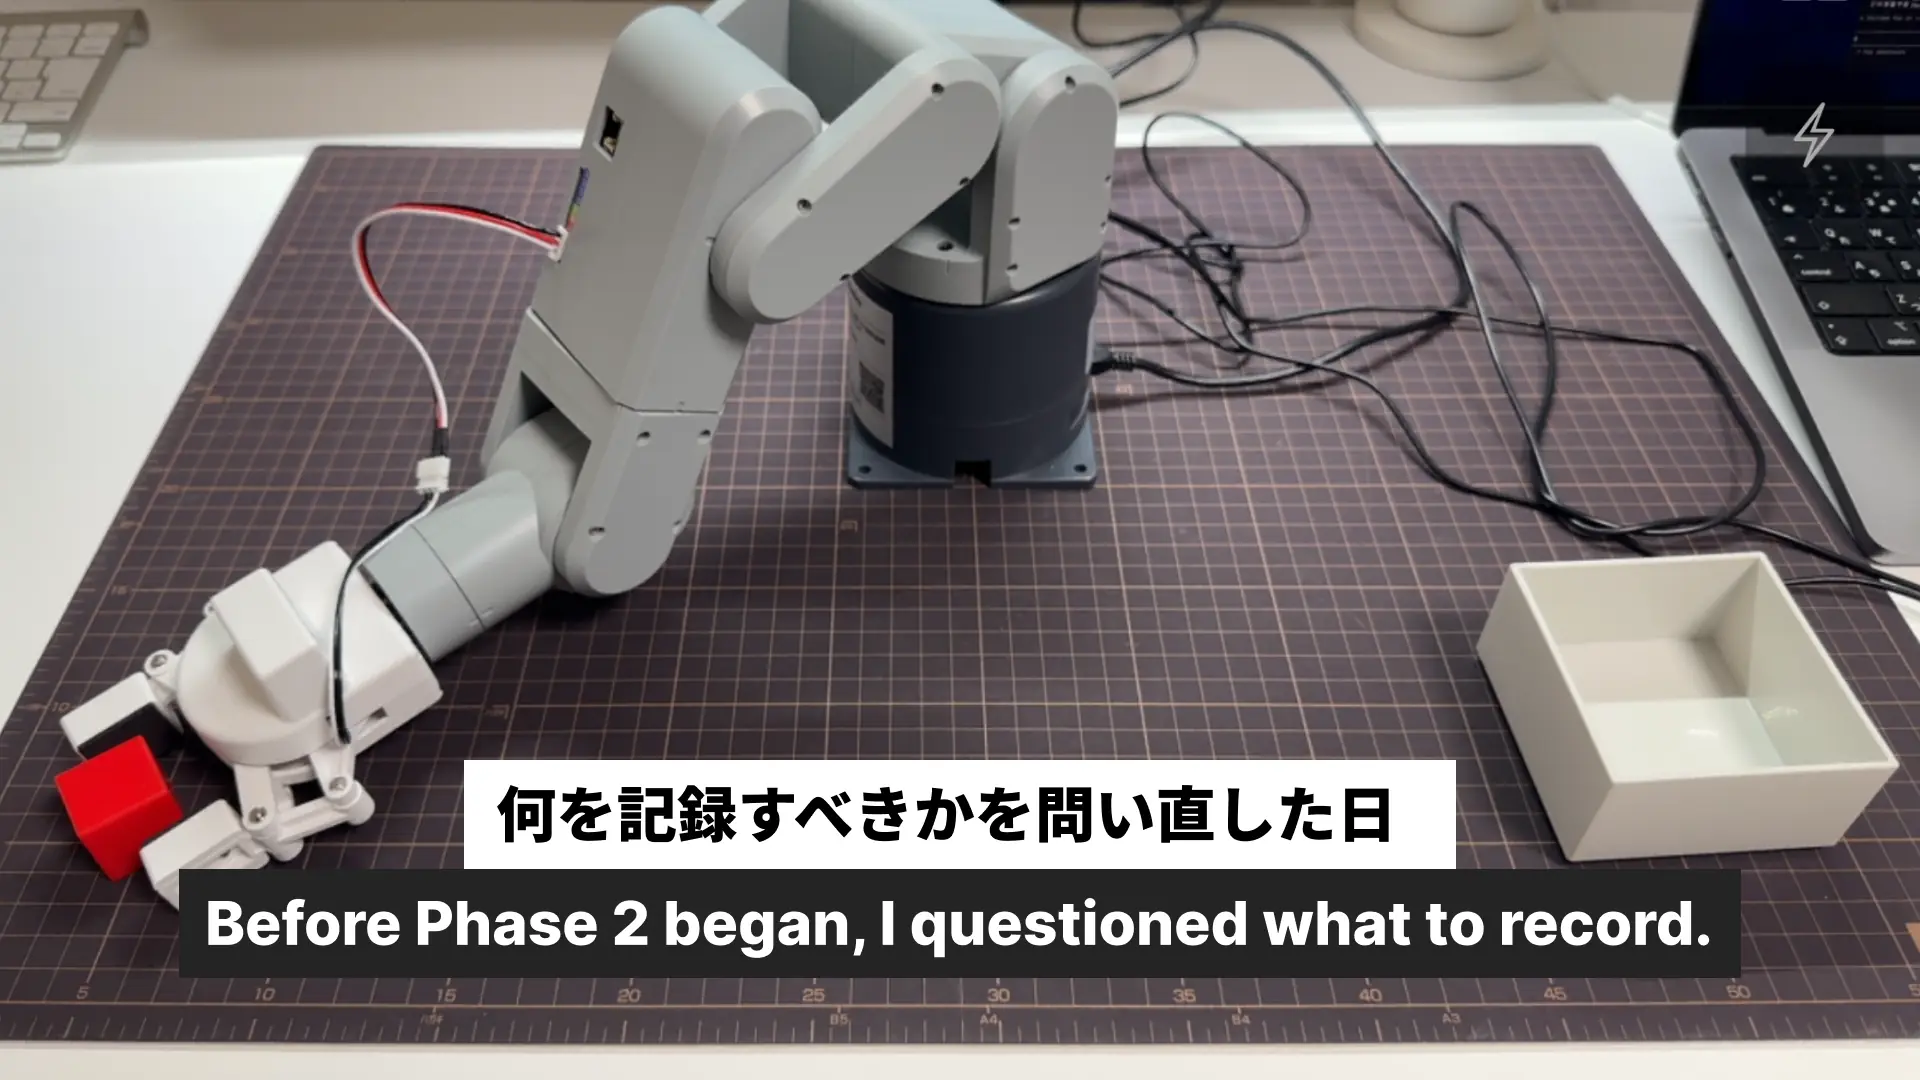
R2R2Rのデータ収集設計を疑った|mechArm 270 × Unityのフェーズ2開始前に
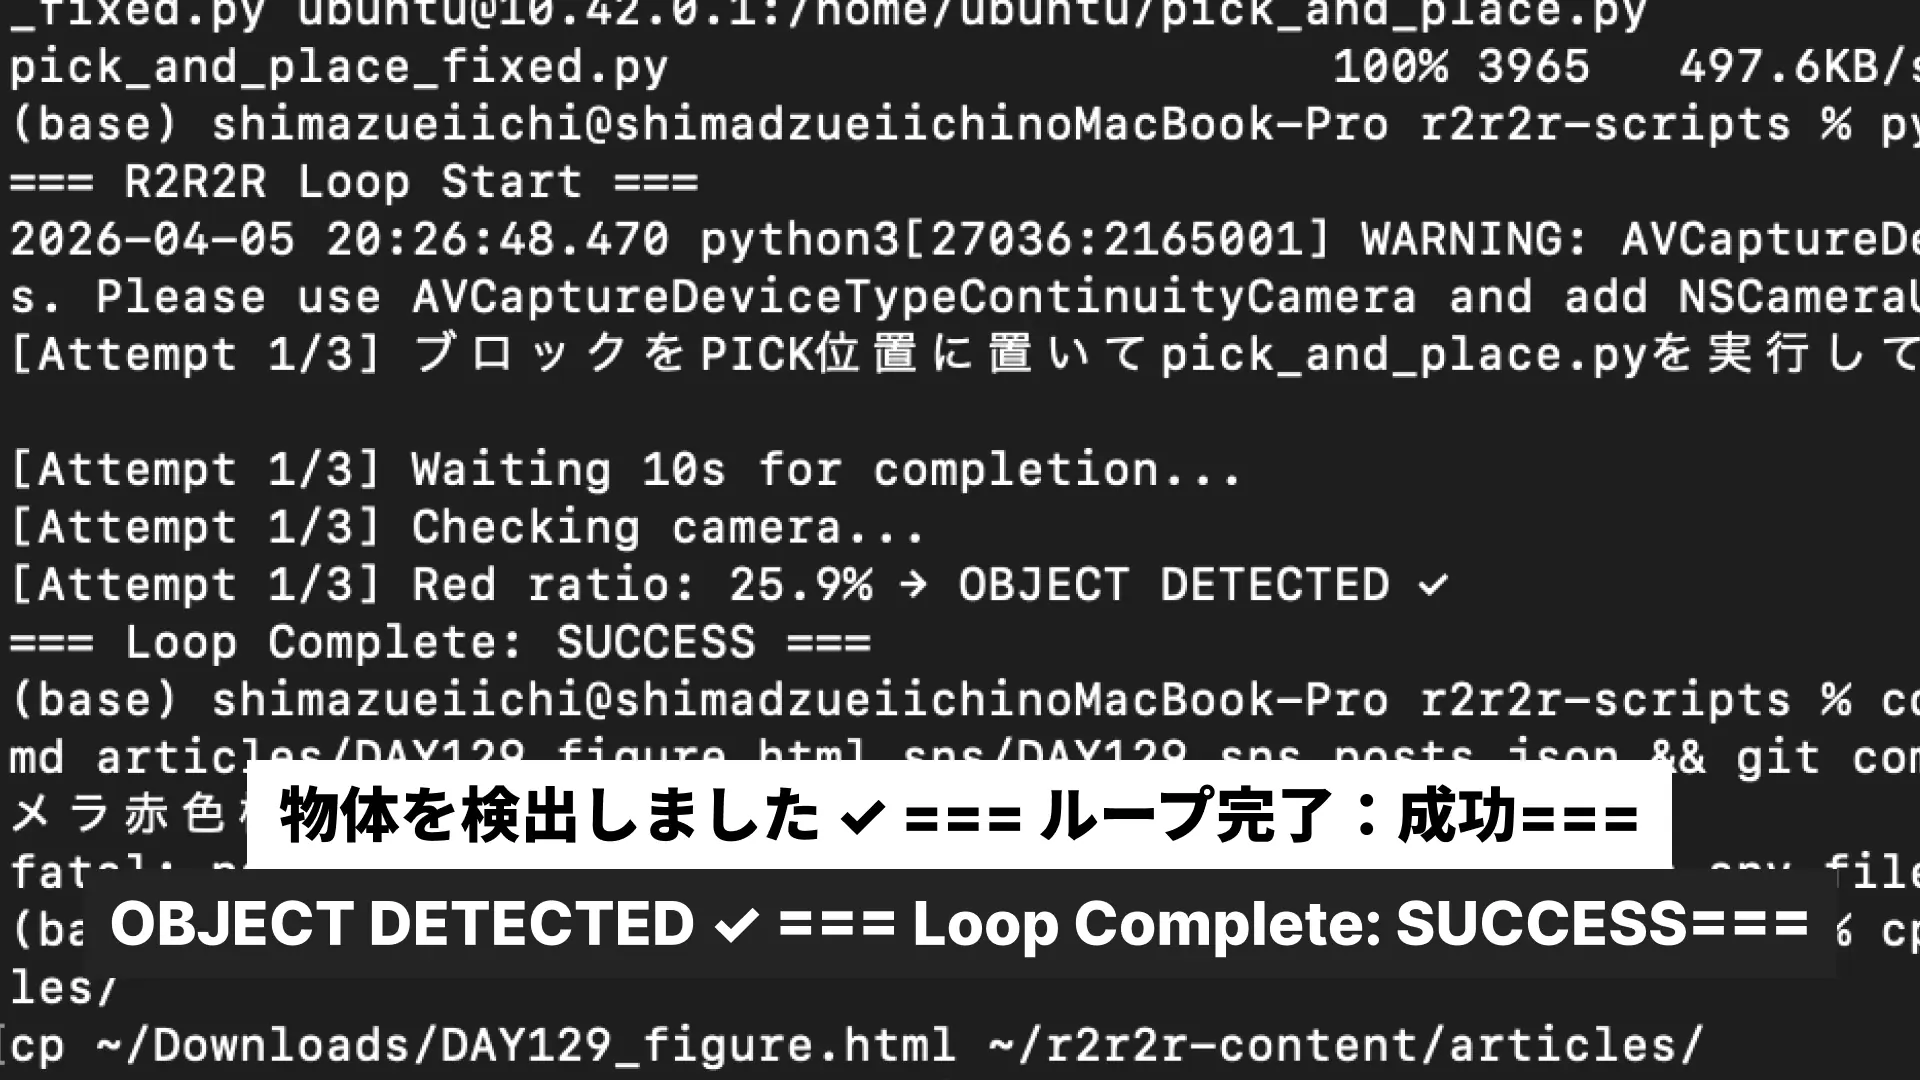
LOG130R2R2R2026/4/6

R2R2Rのデータ収集設計を疑った|mechArm 270 × Unityのフェーズ2開始前に

Pythonループが回った。mechArm 270 × OpenCV × Unity R2R2Rパイプライン初成功
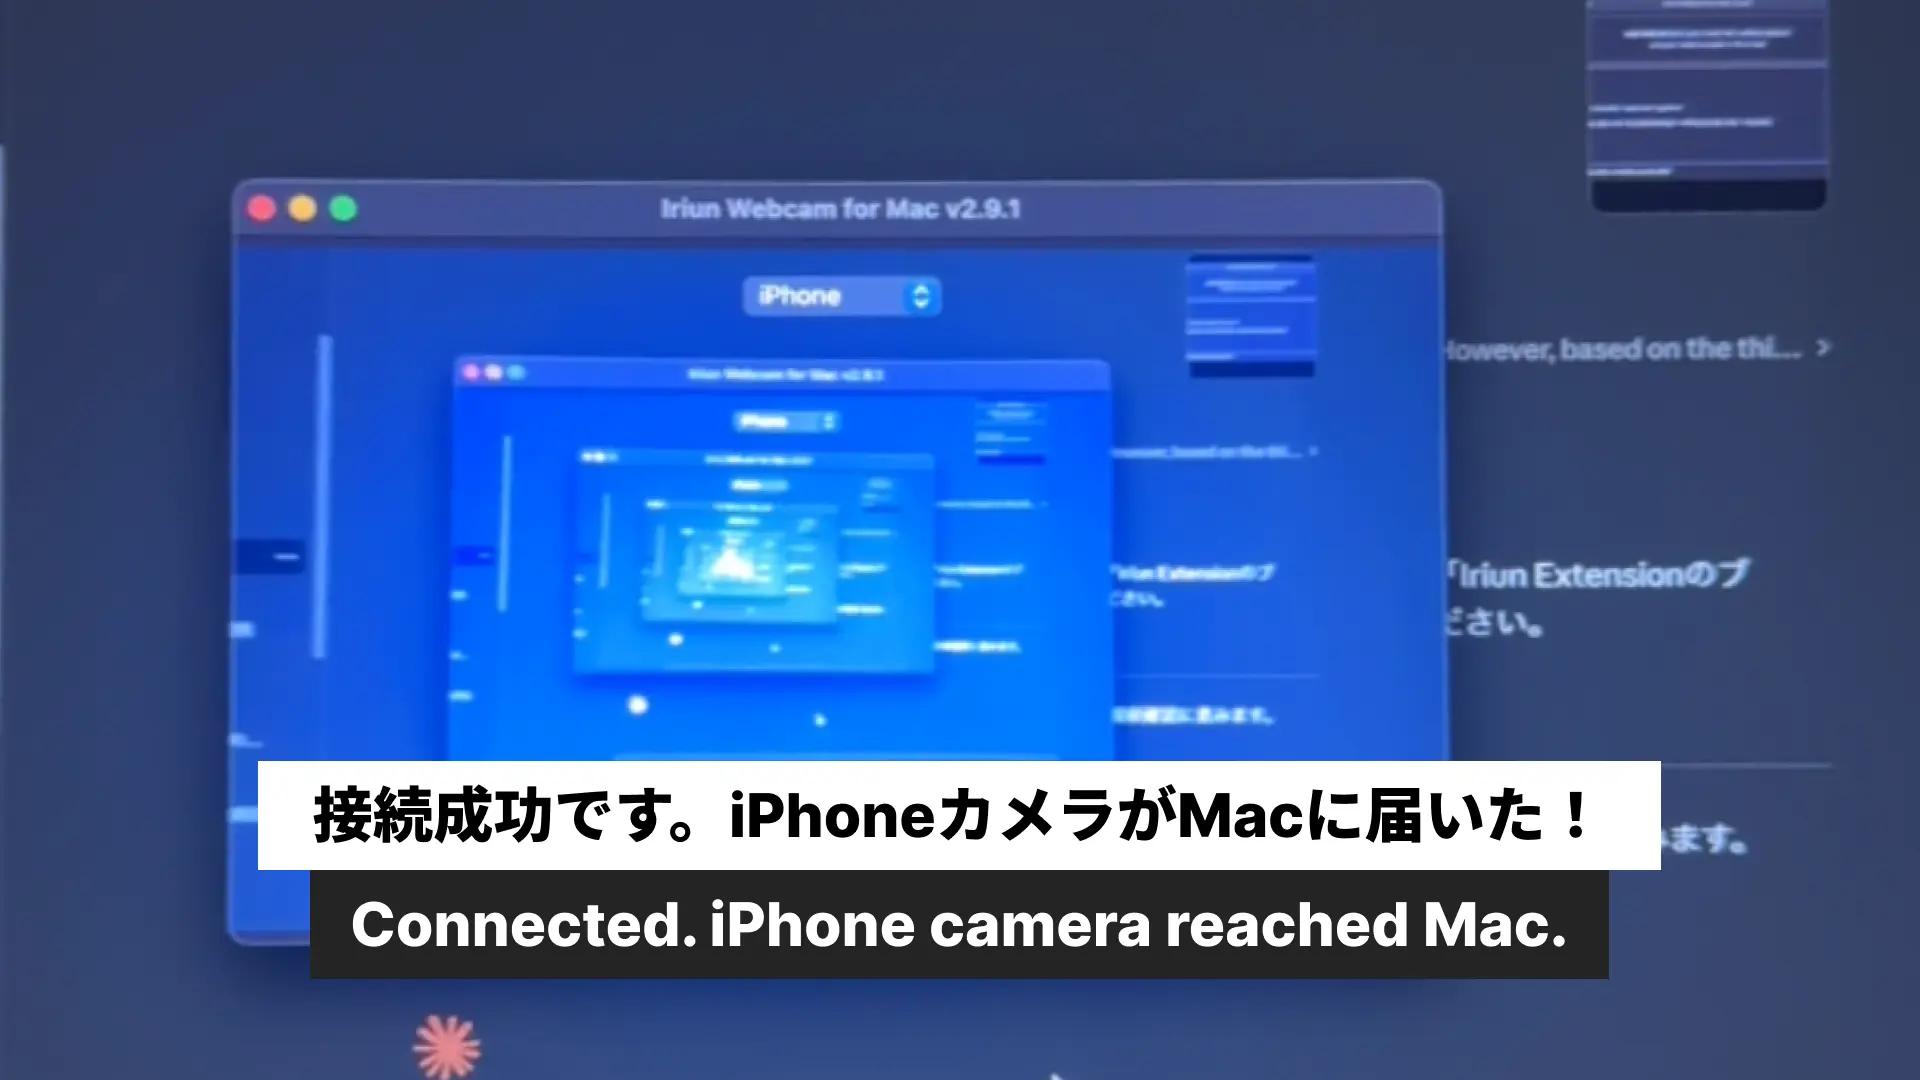
LOG129R2R2R2026/4/5

Pythonループが回った。mechArm 270 × OpenCV × Unity R2R2Rパイプライン初成功

ループを証明するとはどういうことか。R2R2Rの設計を問い直した
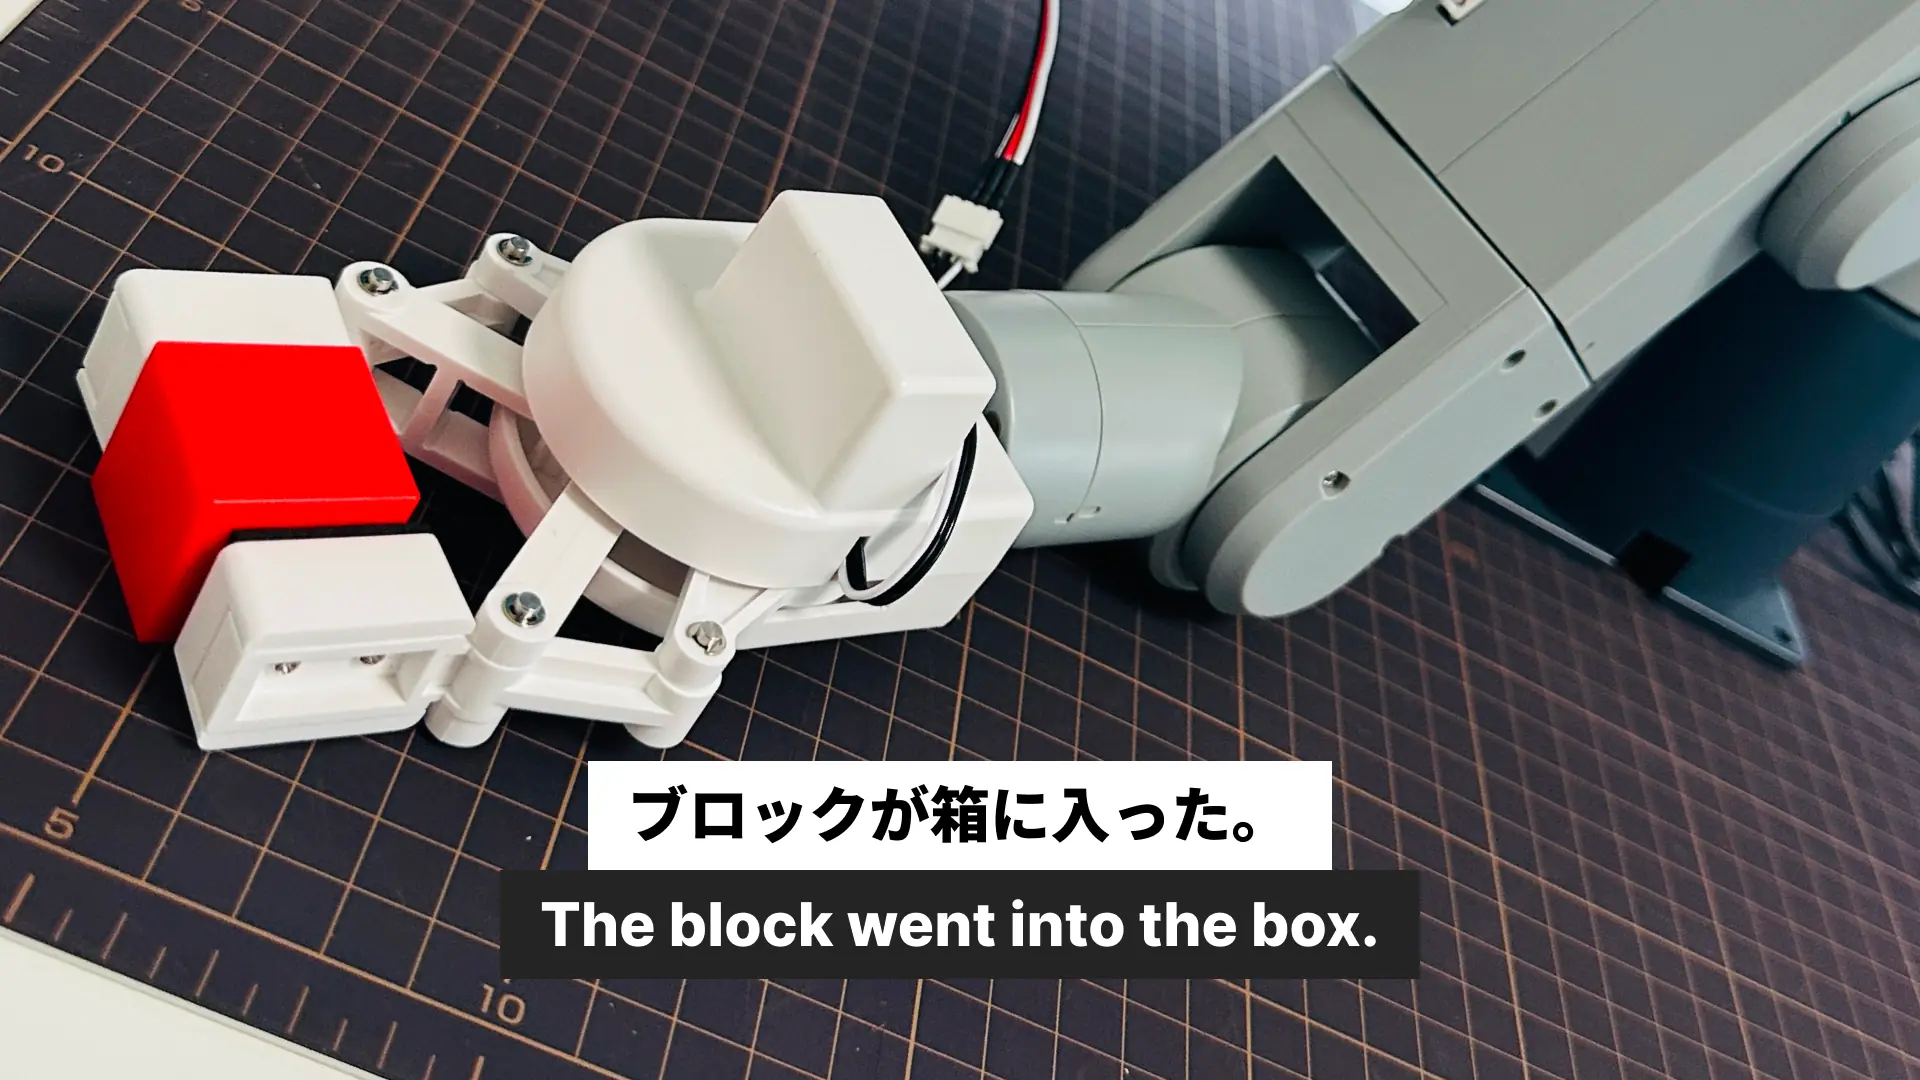
LOG125R2R2R2026/4/3

ループを証明するとはどういうことか。R2R2Rの設計を問い直した

mechArm 270 × Unity R2R2Rループが閉じた瞬間|PickAndPlaceシミュレーション完成
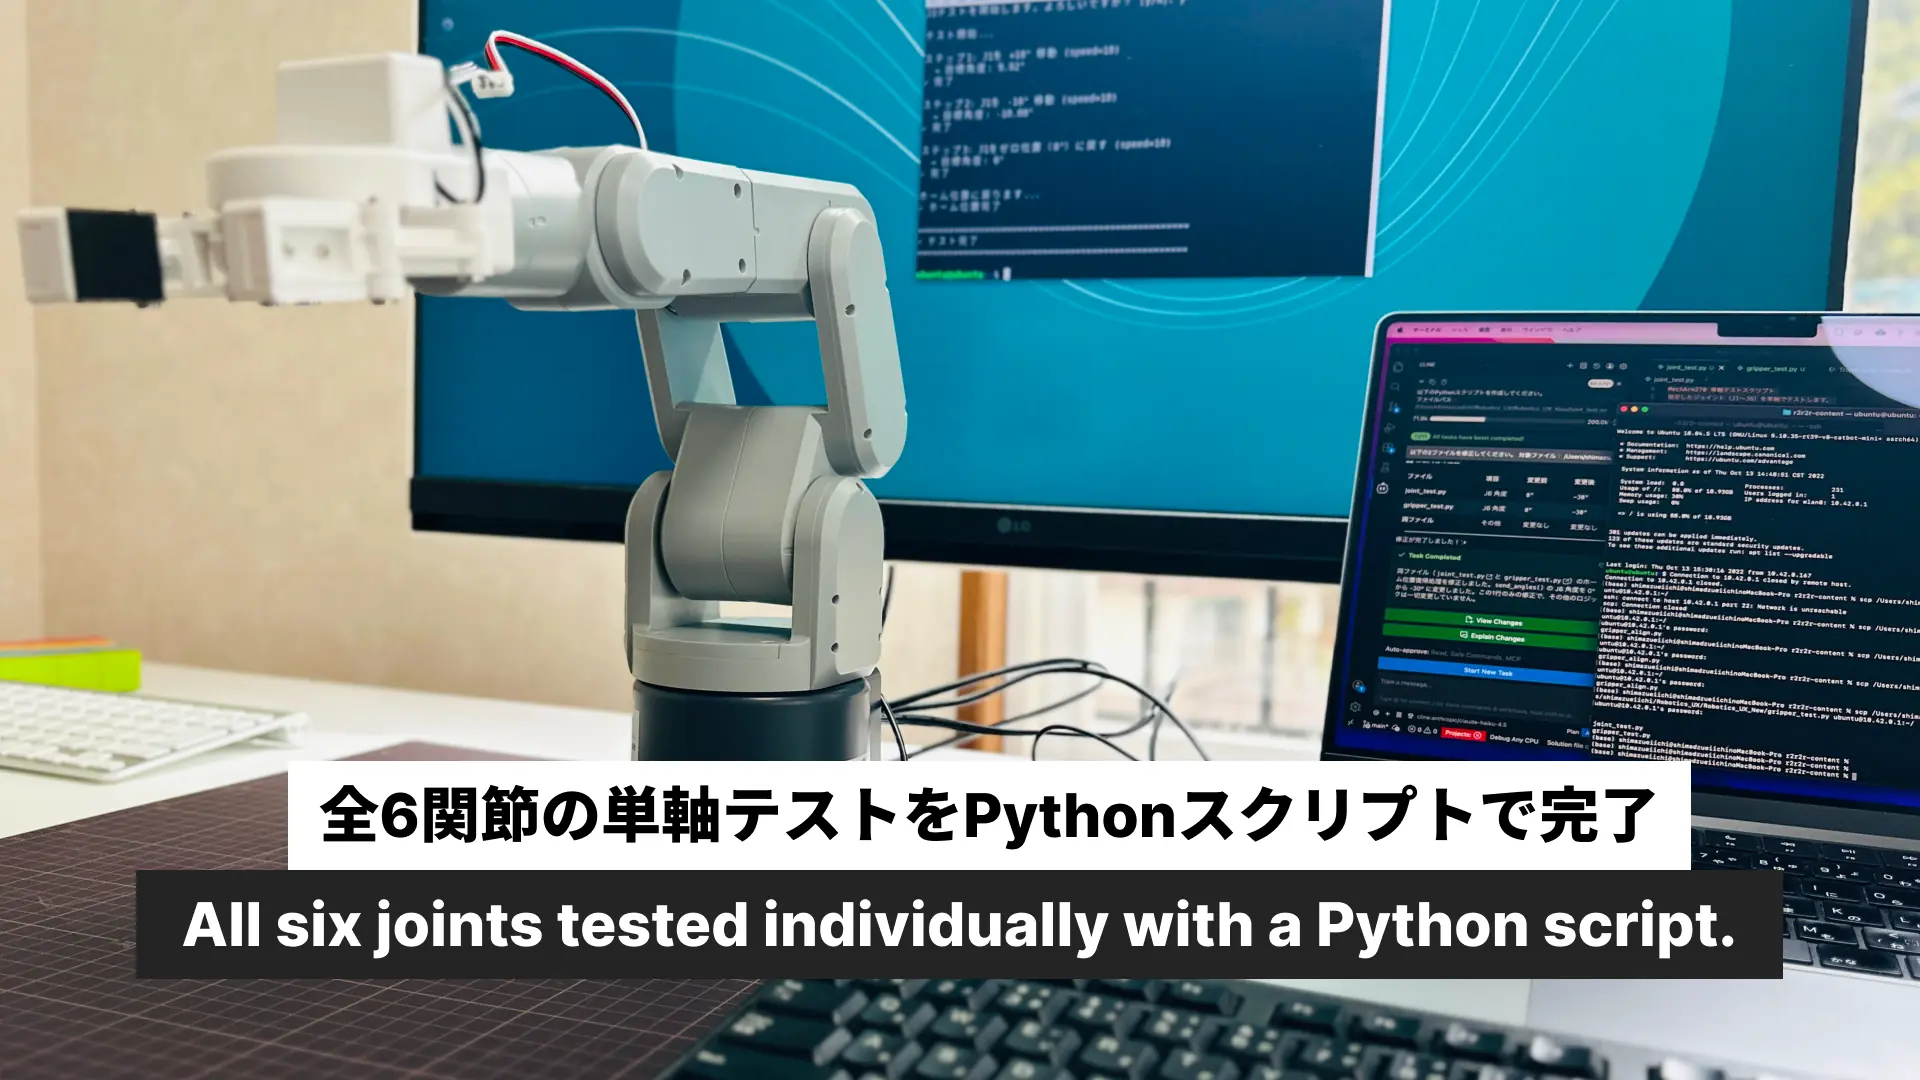
LOG124R2R2R2026/4/2

mechArm 270 × Unity R2R2Rループが閉じた瞬間|PickAndPlaceシミュレーション完成

実機の全関節が、Pythonで動いた
LOG123R2R2R2026/4/2

実機の全関節が、Pythonで動いた

mechArm 270 Pi実機セットアップ。有線キーボード・マウスが必要だった理由
LOG122R2R2R2026/4/1

mechArm 270 Pi実機セットアップ。有線キーボード・マウスが必要だった理由

mechArm 270 Pi実機初動確認|MyCobot Python SDKとPower on over手順
LOG120R2R2R2026/3/31

mechArm 270 Pi実機初動確認|MyCobot Python SDKとPower on over手順

コーヒーカップが重くて持てなかった話。mechArmのペイロード上限は250g、コーヒーカップは251gだった
LOG114R2R2R2026/3/25

コーヒーカップが重くて持てなかった話。mechArmのペイロード上限は250g、コーヒーカップは251gだった

mechArm 270Pi 開封の儀 - ACアダプタが入っていない…
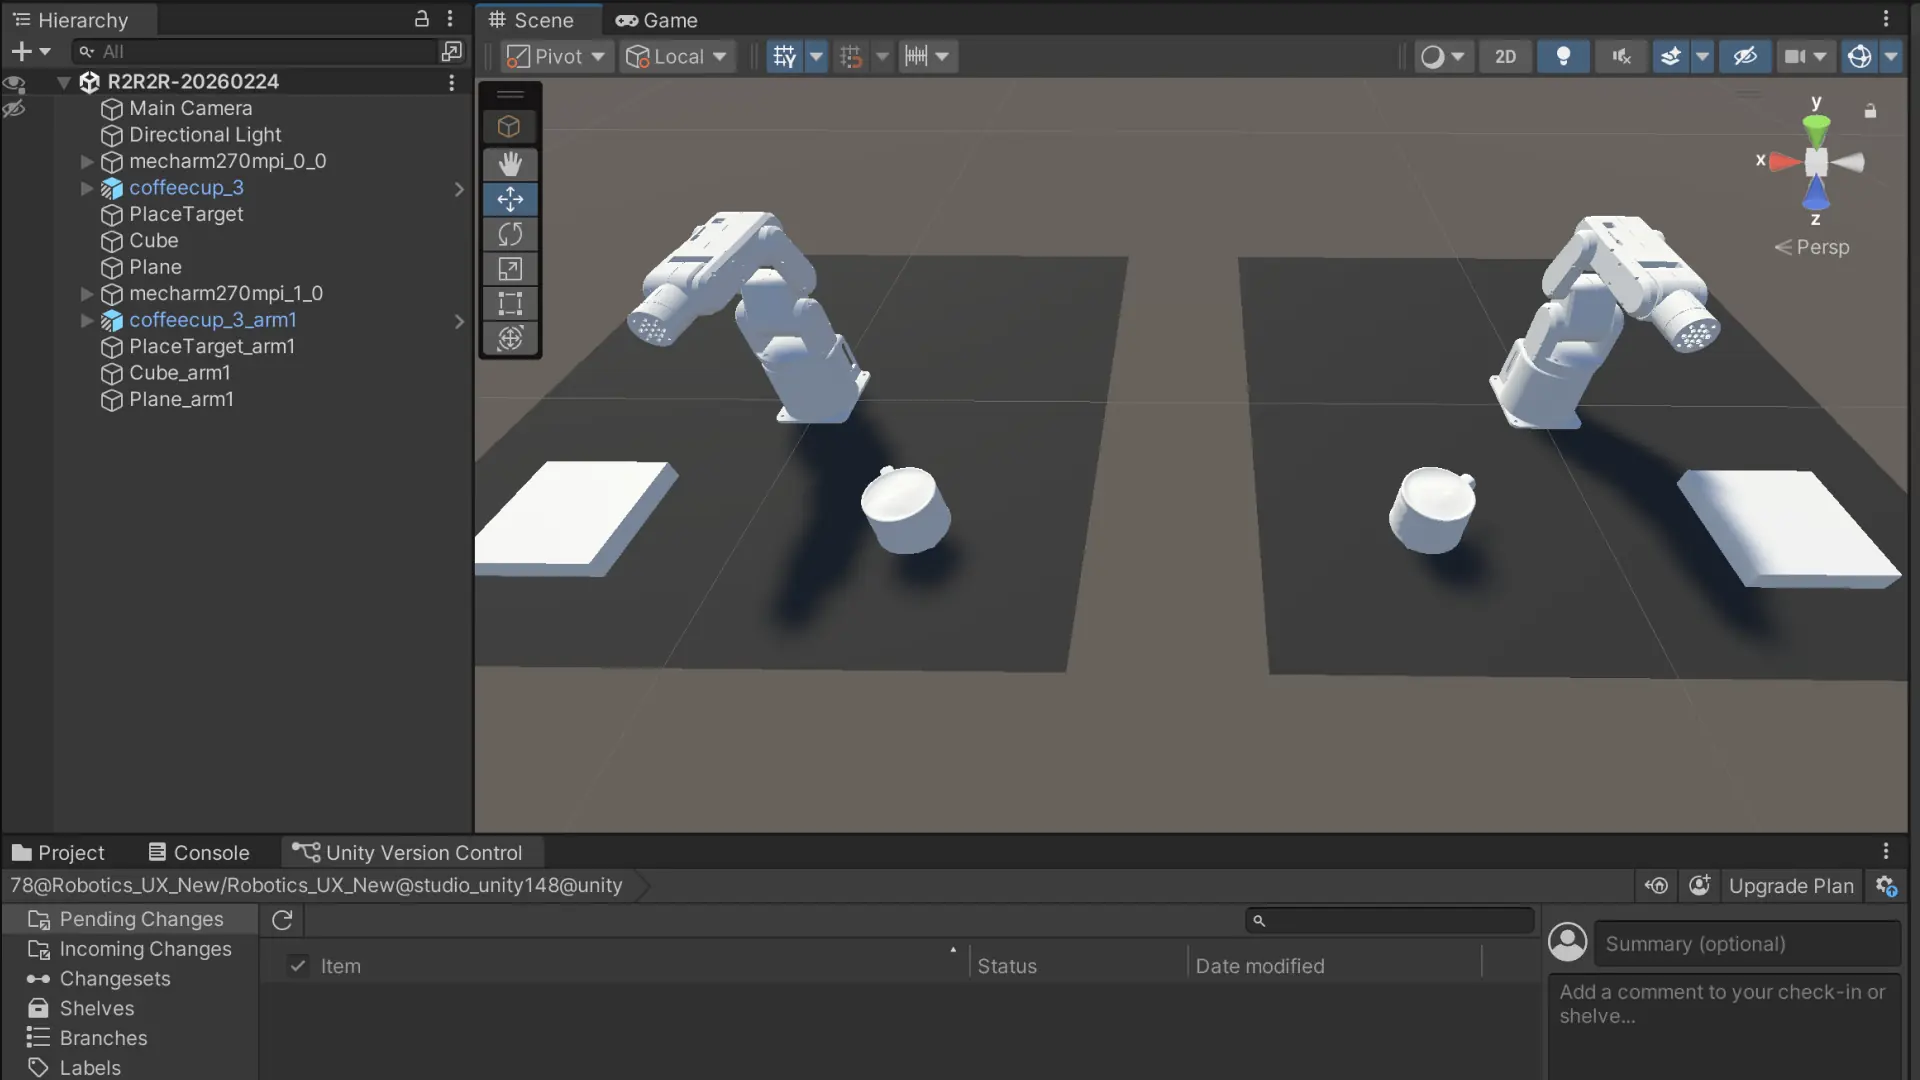
LOG113R2R2R2026/3/24

mechArm 270Pi 開封の儀 - ACアダプタが入っていない…

UnityでmechArmが2体独立動作した|マルチロボットHRI設計の検証
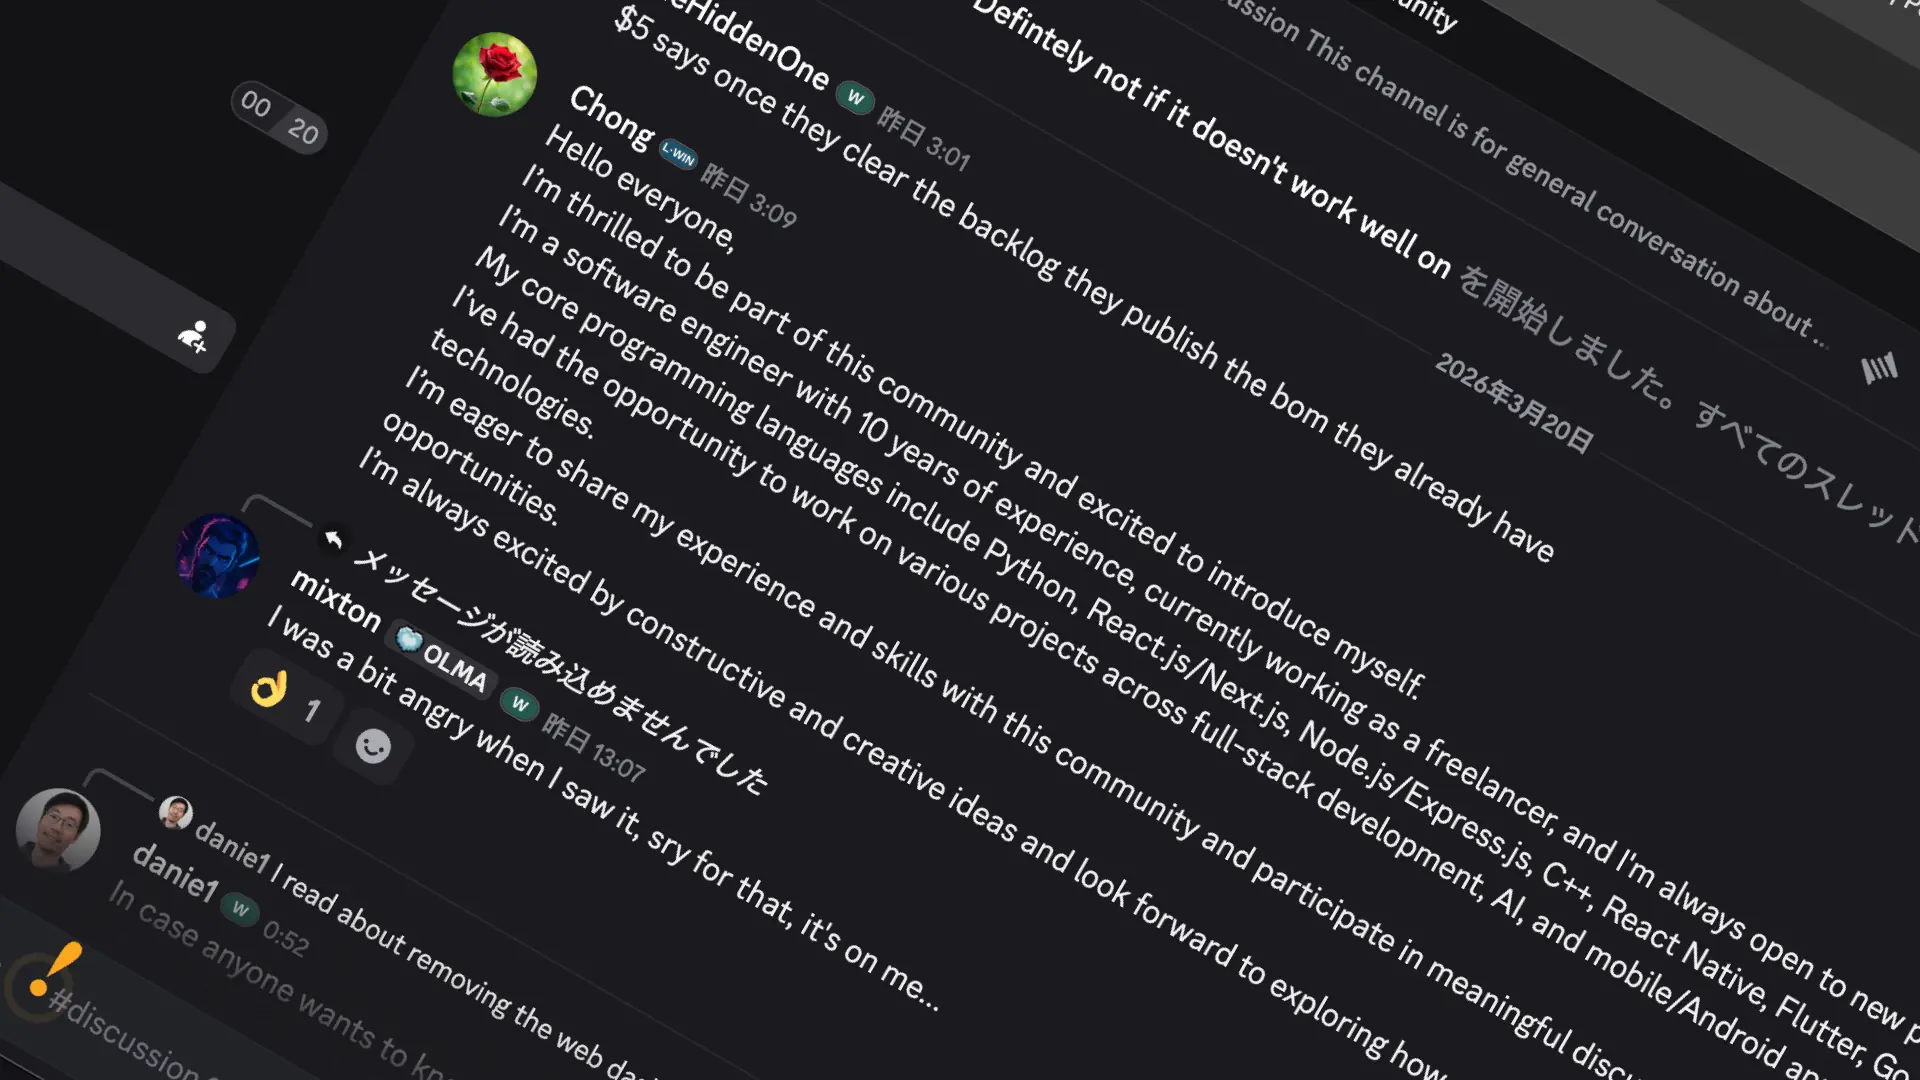
LOG108R2R2R2026/3/22

UnityでmechArmが2体独立動作した|マルチロボットHRI設計の検証

YouTubeチャンネル、SNSインフラを一日で構築した、そして何度かつまずいた
LOG106R2R2R2026/3/21

YouTubeチャンネル、SNSインフラを一日で構築した、そして何度かつまずいた

Clineのコードベース管理。CLAUDE.mdとGit運用でAIエージェントを制御する
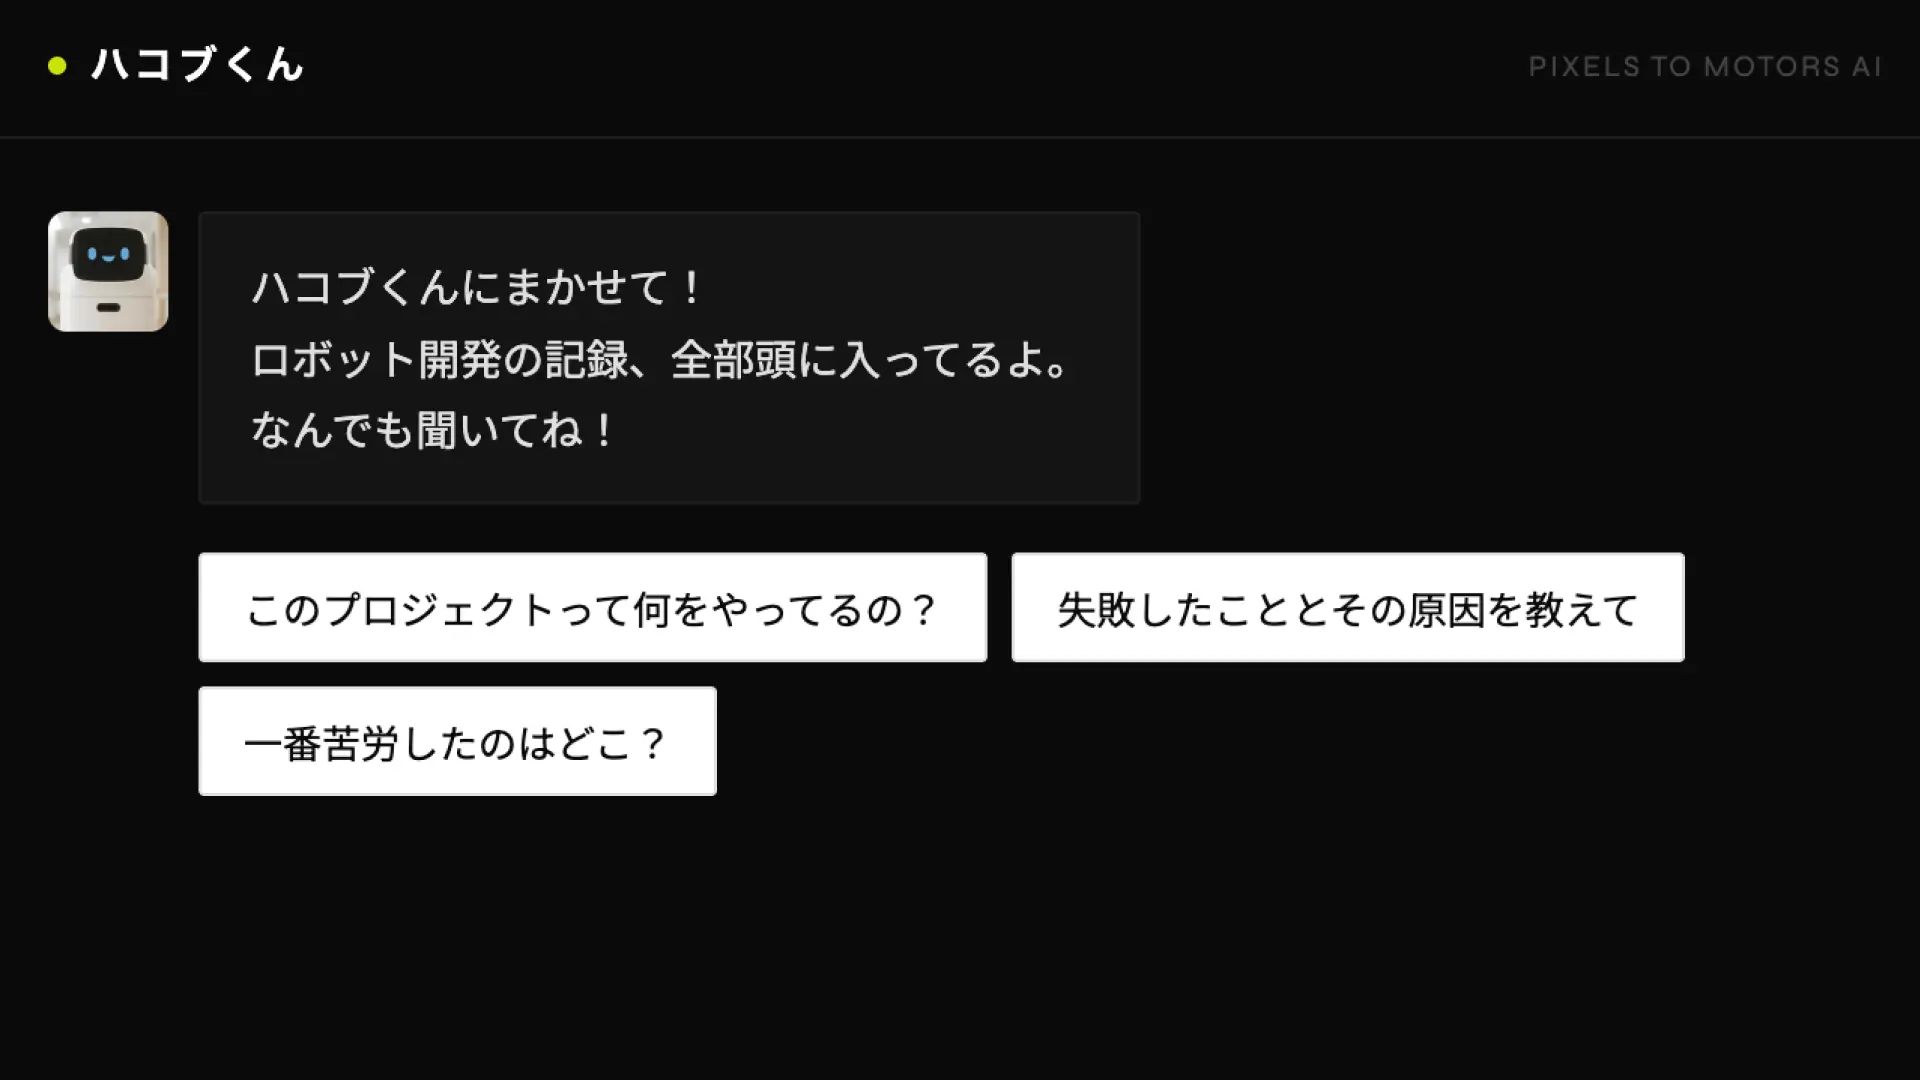
LOG105R2R2R2026/3/21

Clineのコードベース管理。CLAUDE.mdとGit運用でAIエージェントを制御する

ハコブくんがAIエージェントになった
LOG104R2R2R2026/3/20

ハコブくんがAIエージェントになった

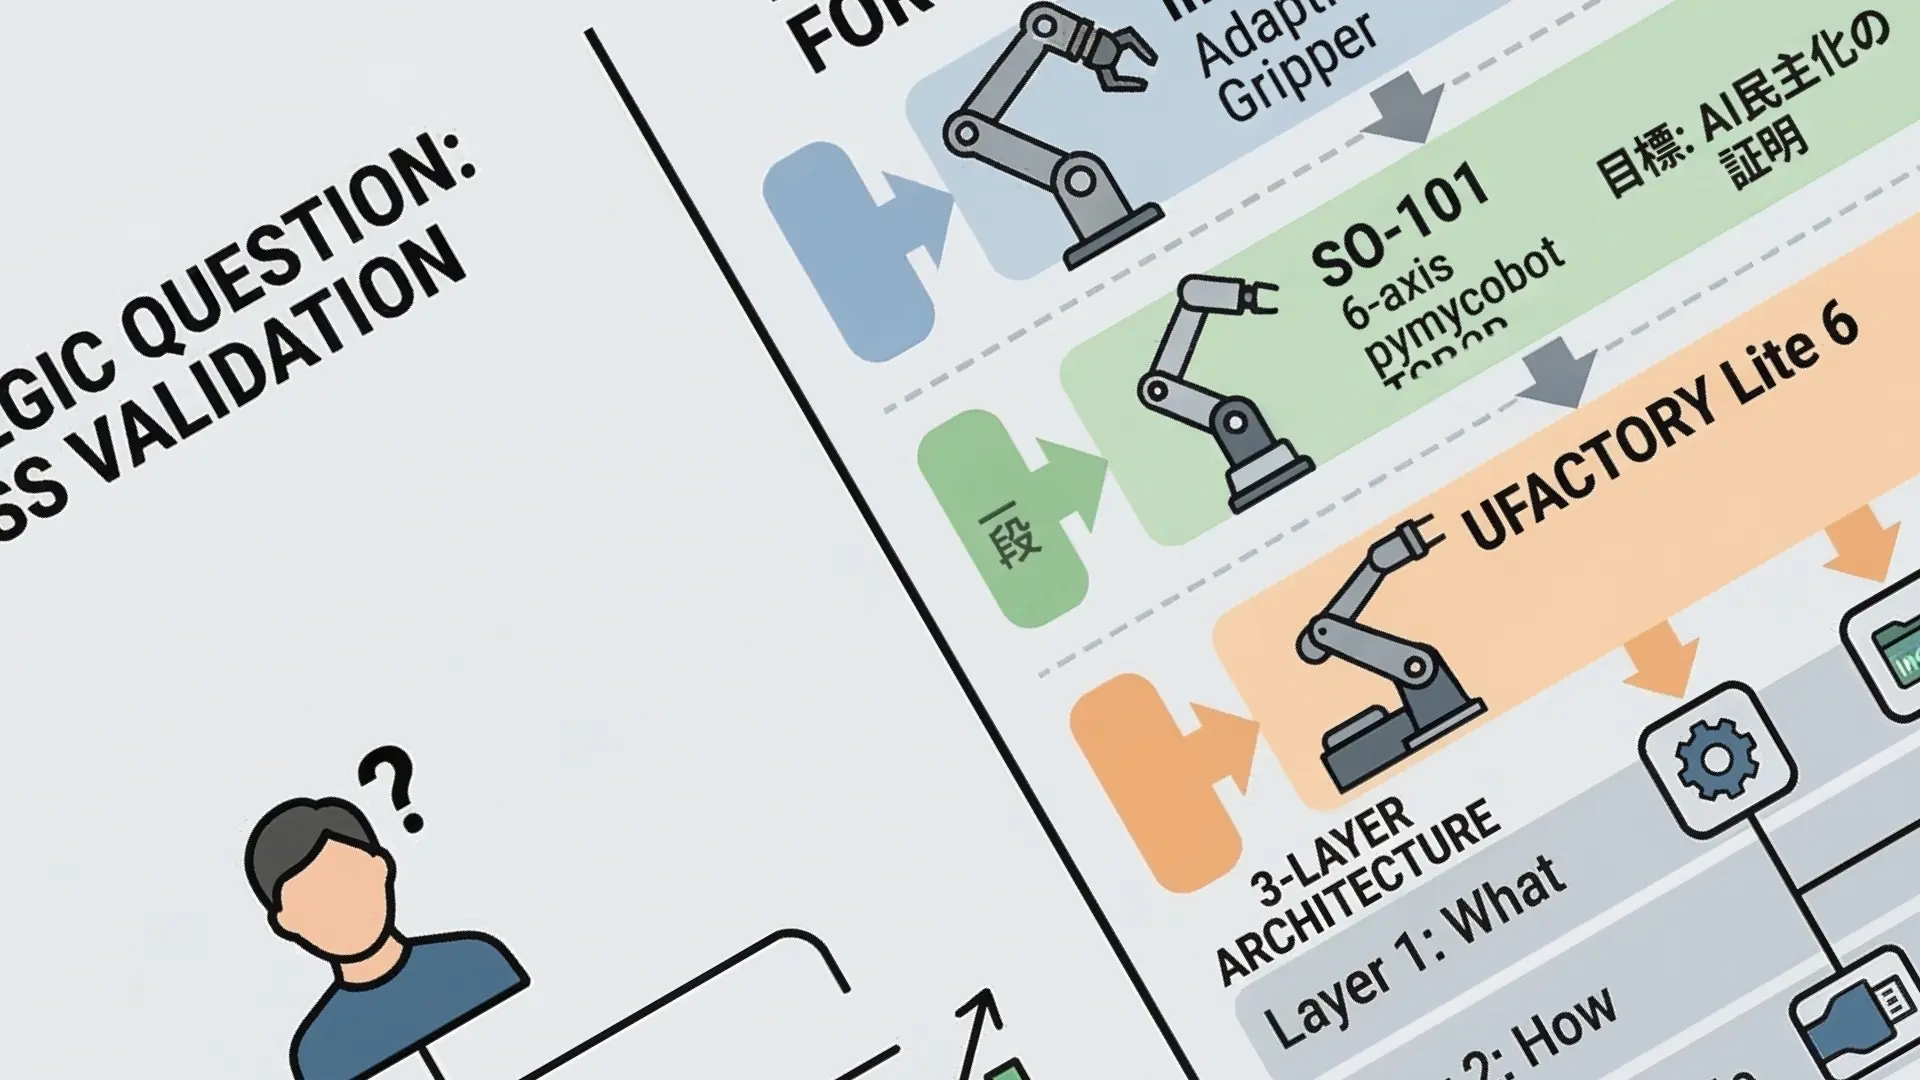
mechArm 270 Pi購入決断の夜。Switch Scienceで選んだ理由と比較検討の全記録
LOG103R2R2R2026/3/19

mechArm 270 Pi購入決断の夜。Switch Scienceで選んだ理由と比較検討の全記録

ロボットアーム(mechArm 270)購入前に事業仮説を立て直した|Pixels to Motorsの設計転換
LOG102R2R2R2026/3/17

ロボットアーム(mechArm 270)購入前に事業仮説を立て直した|Pixels to Motorsの設計転換

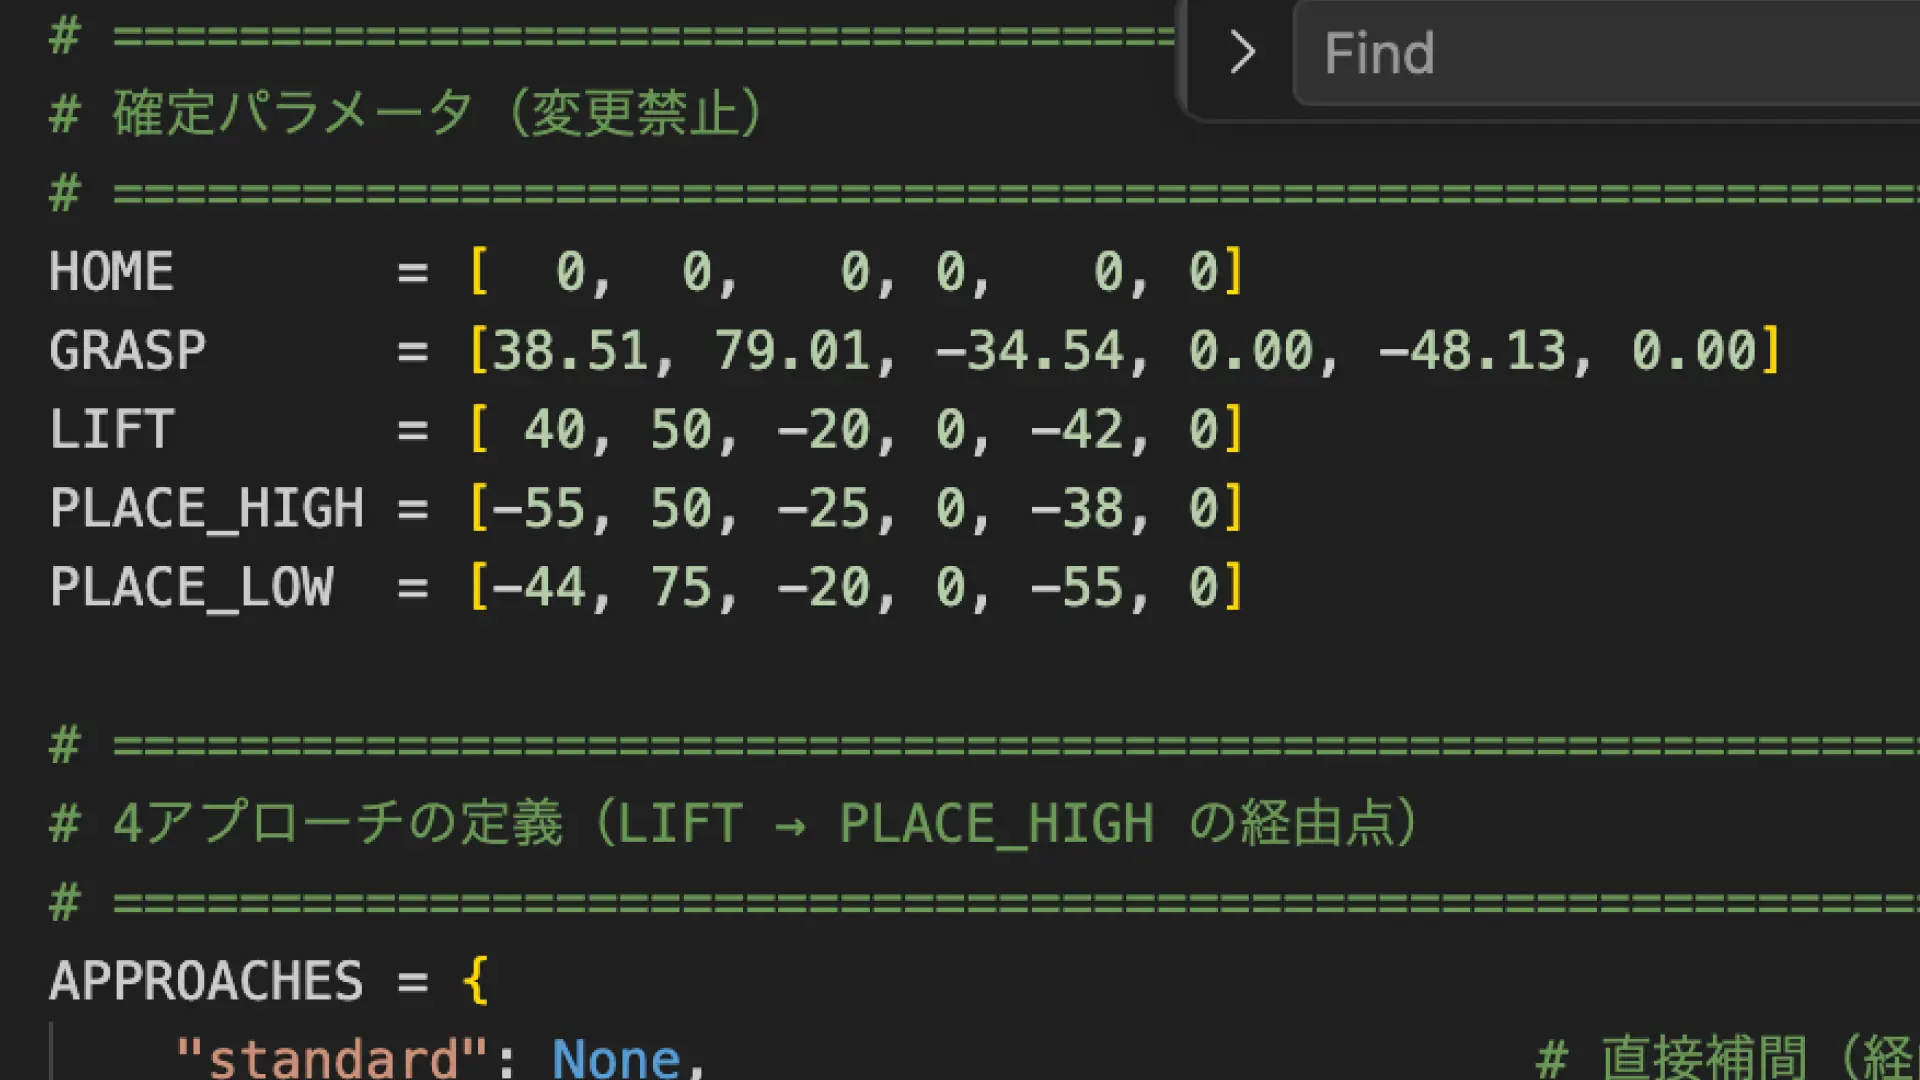
UnityシミュレーションフェーズからmechArm 270実機フェーズへ|R2R2Rの転換点
LOG101R2R2R2026/3/17

UnityシミュレーションフェーズからmechArm 270実機フェーズへ|R2R2Rの転換点

mechArm 270 PickAndPlace 12回試行。PythonログとUnityデータで「全成功」と判明した
LOG100R2R2R2026/3/17

mechArm 270 PickAndPlace 12回試行。PythonログとUnityデータで「全成功」と判明した

mechArm 270がUnityシミュレーションでコーヒーカップを掴んで台座に置いた|PickAndPlace完成
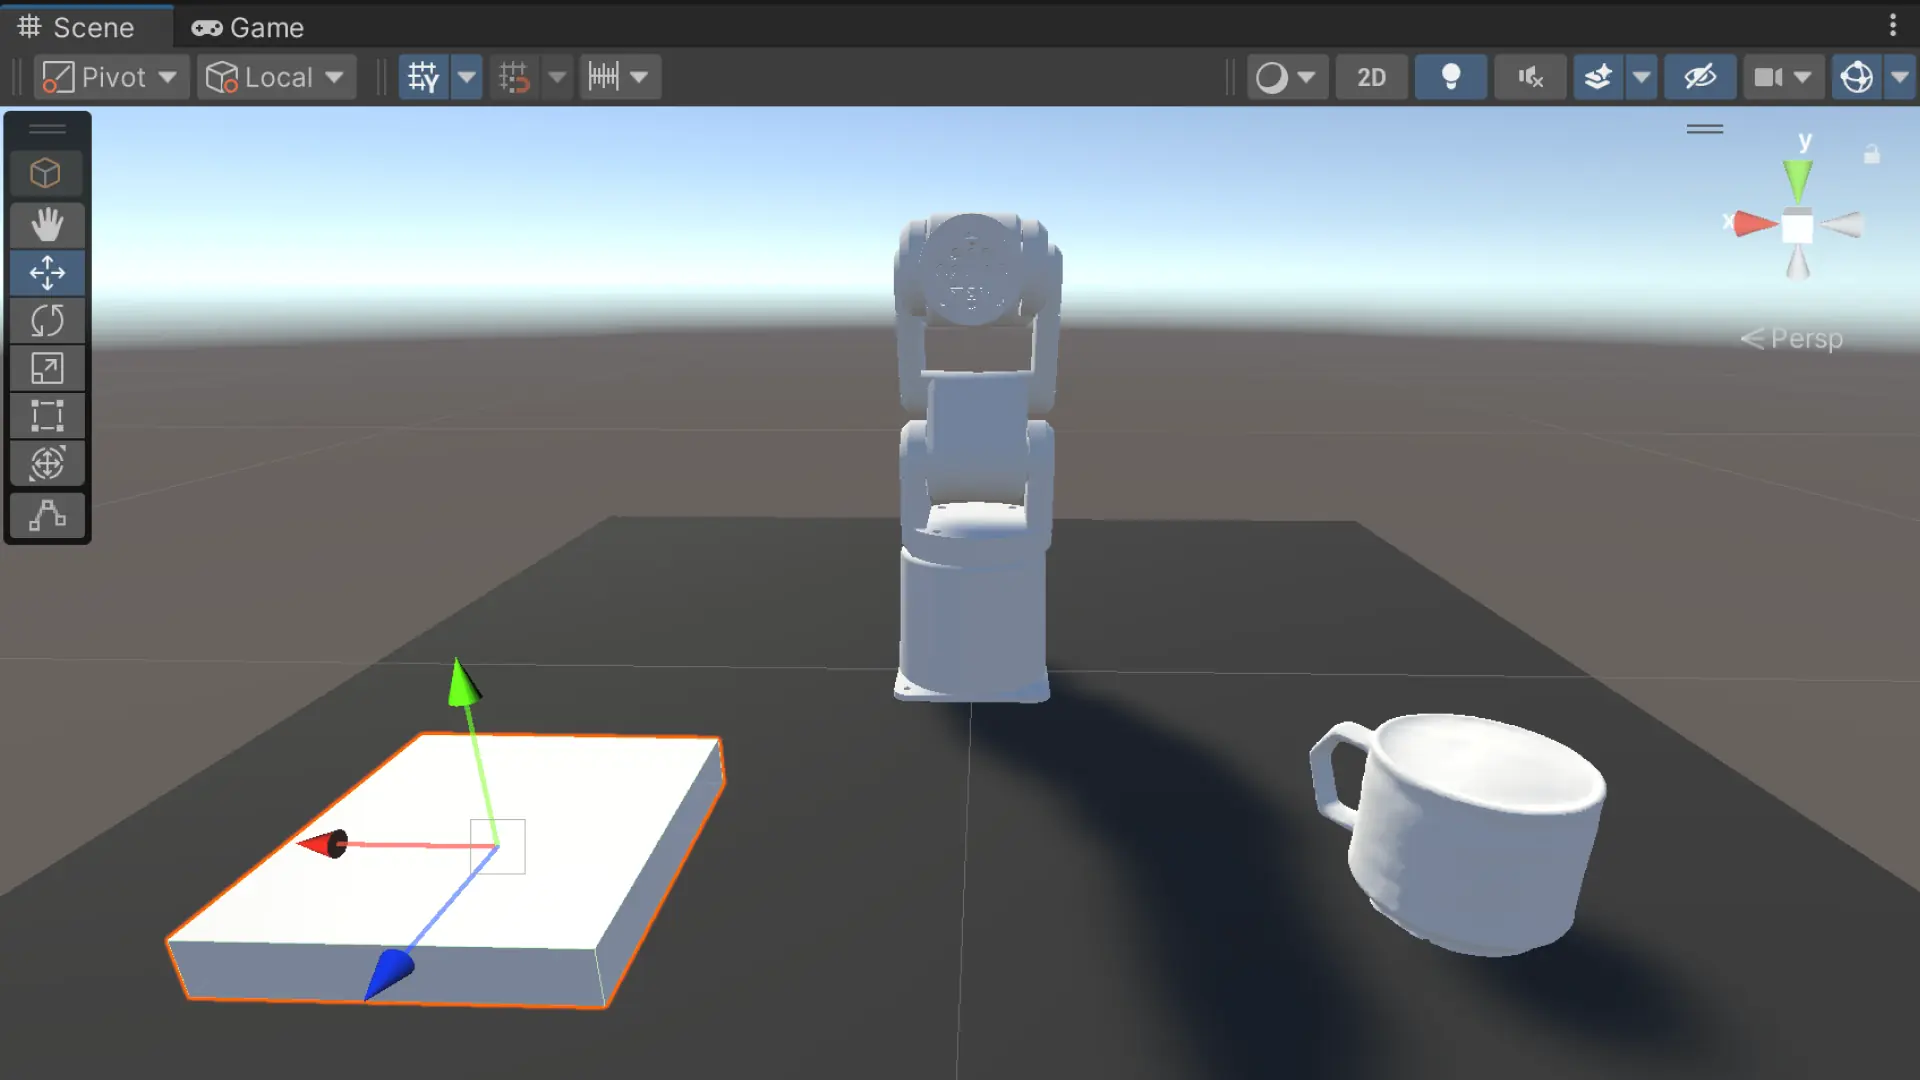
LOG99R2R2R2026/3/16

mechArm 270がUnityシミュレーションでコーヒーカップを掴んで台座に置いた|PickAndPlace完成

mechArm 270のUnity ArticulationBodyをゼロから再設計した話|関節制御パラメータの見直し
LOG98R2R2R2026/3/16

mechArm 270のUnity ArticulationBodyをゼロから再設計した話|関節制御パラメータの見直し

CCD IKを捨てた
LOG97R2R2R2026/3/15

CCD IKを捨てた

PythonログとUnity可視化の乖離。mechArm 270の動作ログが「成功」でも目視がおかしかった理由
LOG96R2R2R2026/3/15

PythonログとUnity可視化の乖離。mechArm 270の動作ログが「成功」でも目視がおかしかった理由

UnityのArticulationBodyが初めて物理的に正しく動いた|mechArm 270関節制御の転換点
LOG95R2R2R2026/3/15

UnityのArticulationBodyが初めて物理的に正しく動いた|mechArm 270関節制御の転換点

mechArm 270 PickAndPlaceのUnityステートマシンを解剖した日。REACH_CUP→GRASP→LIFT→PLACEの6ステート設計
LOG94R2R2R2026/3/15

mechArm 270 PickAndPlaceのUnityステートマシンを解剖した日。REACH_CUP→GRASP→LIFT→PLACEの6ステート設計

mechArm 270のPickAndPlaceデータ収集を始めた|Unity × Python記録設計
LOG93R2R2R2026/3/14

mechArm 270のPickAndPlaceデータ収集を始めた|Unity × Python記録設計

FixedJointで「掴む」が成立した
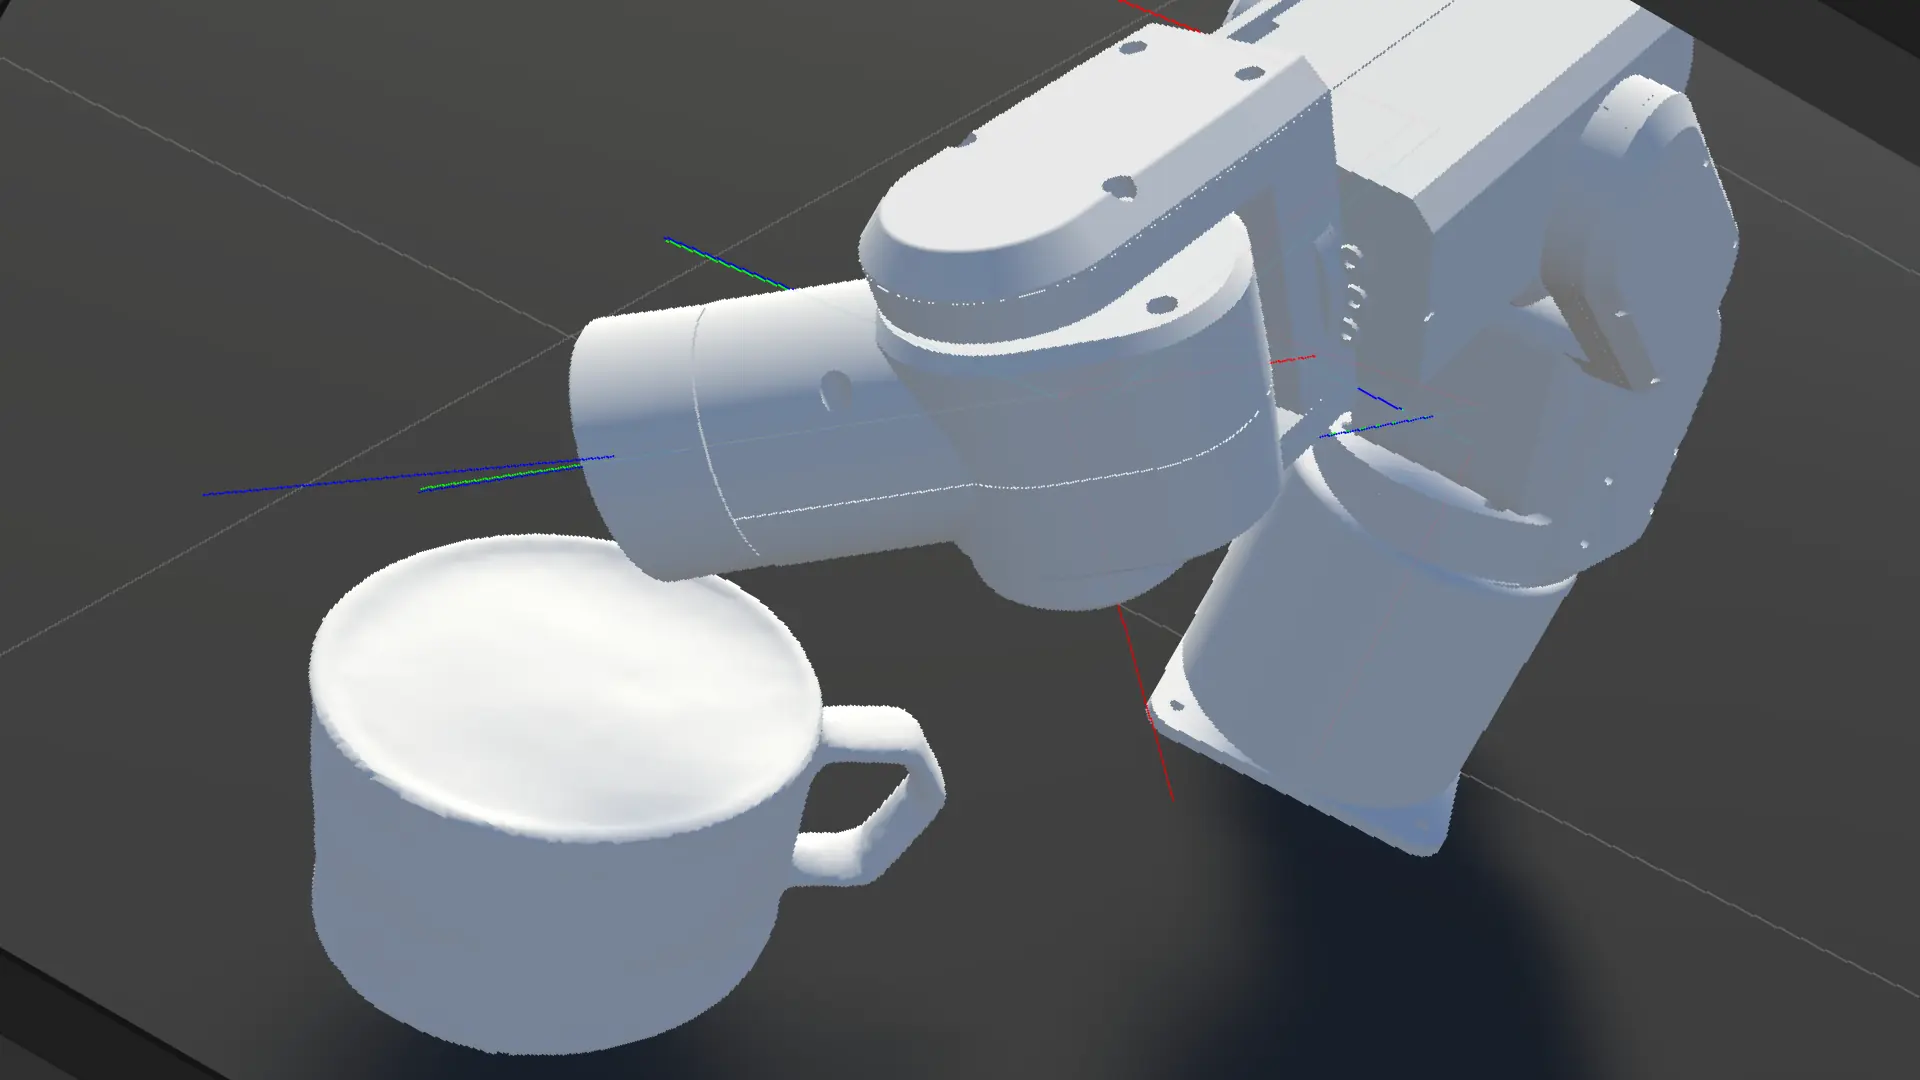
LOG92R2R2R2026/3/14

FixedJointで「掴む」が成立した

FixedJointで「掴む」を実装した
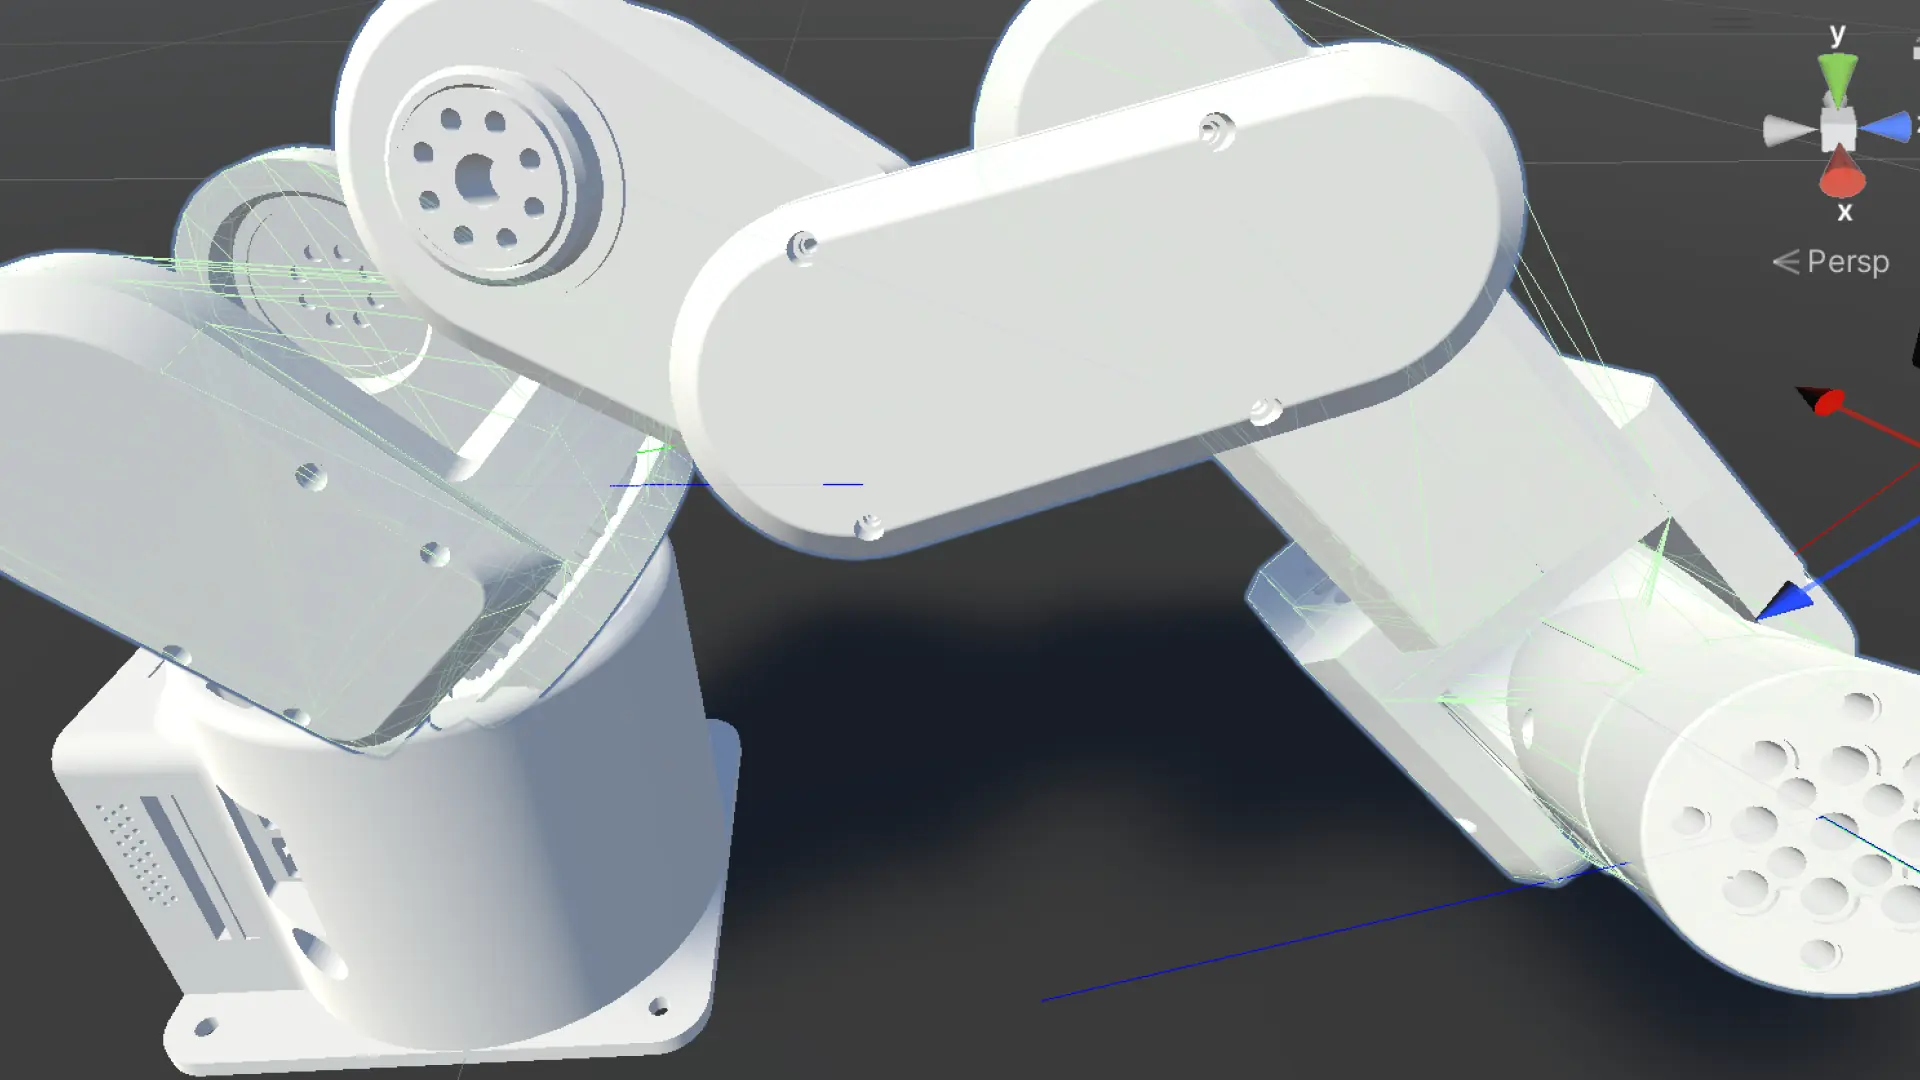
LOG91R2R2R2026/3/13

FixedJointで「掴む」を実装した

6軸CCD IKでアームが動いた
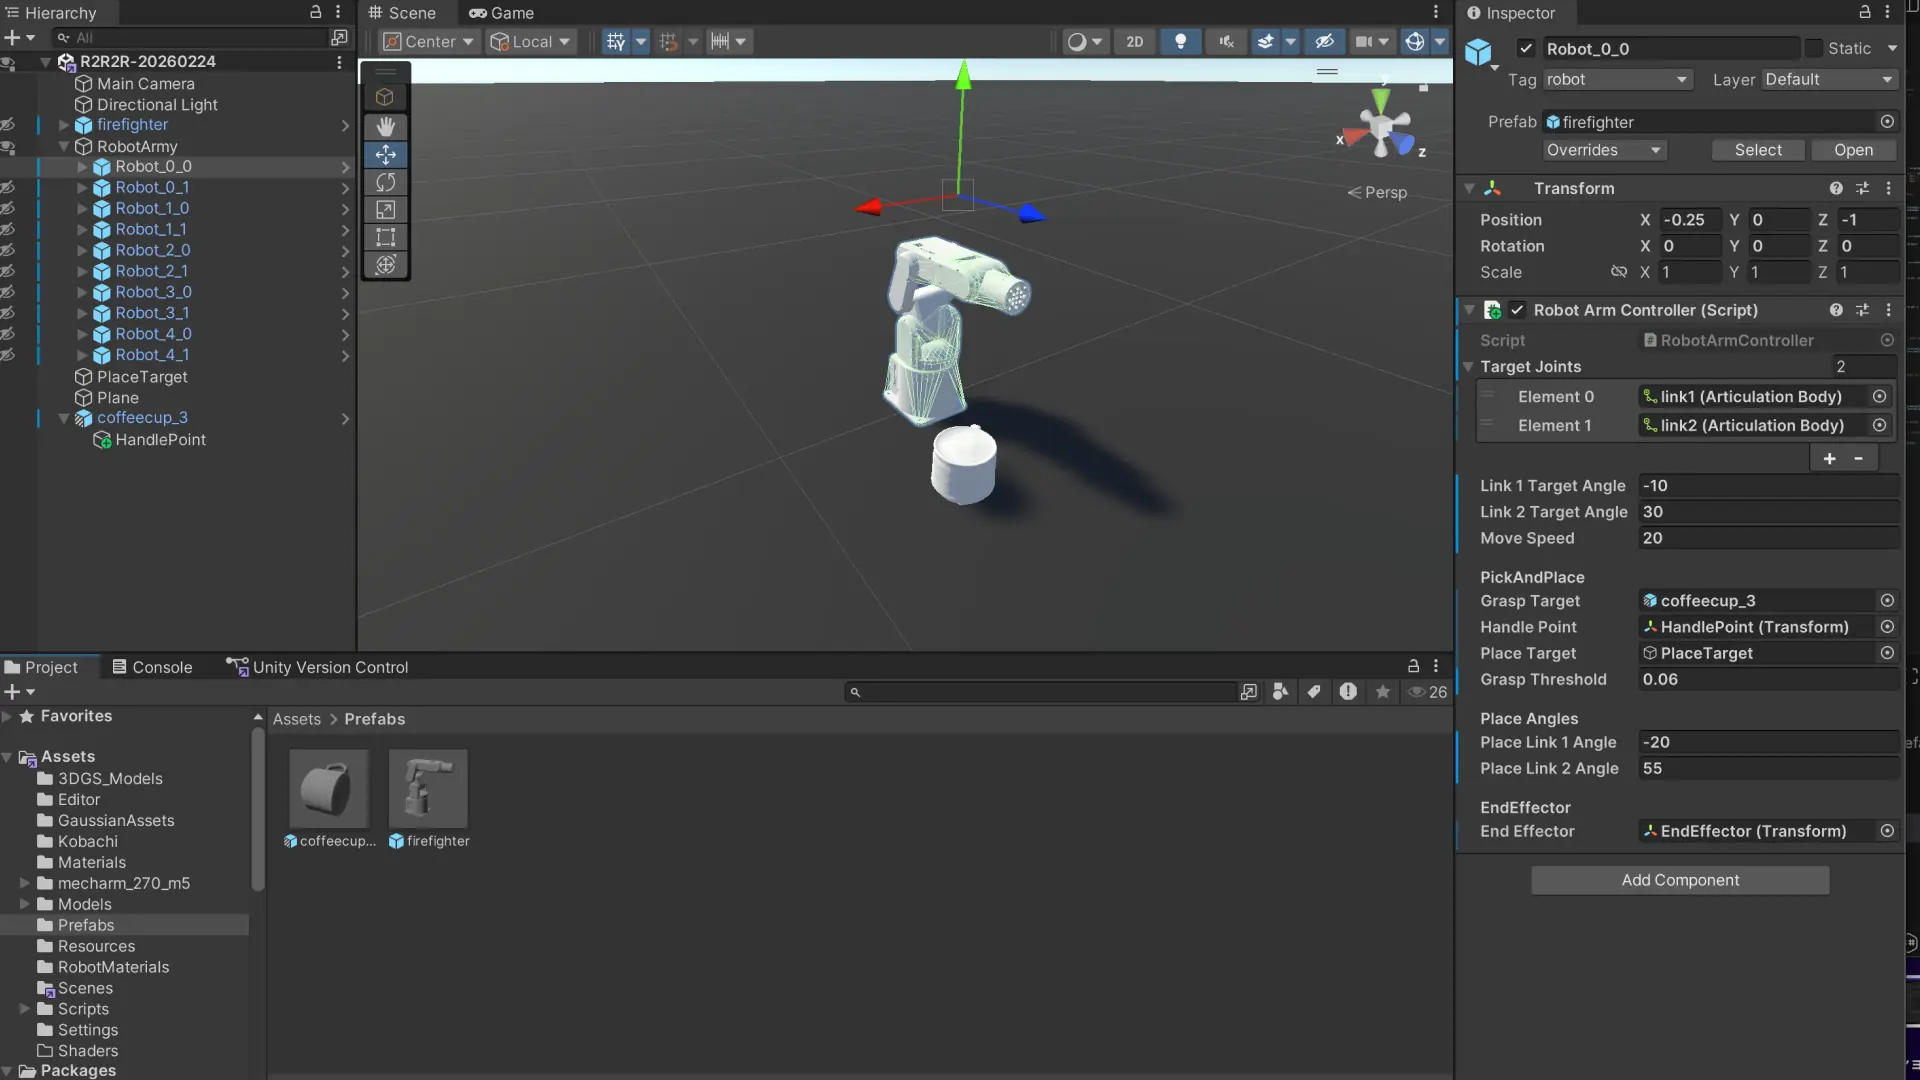
LOG90R2R2R2026/3/13

6軸CCD IKでアームが動いた

Prefab混入との戦い
LOG89R2R2R2026/3/13

Prefab混入との戦い

Unityシミュレーションでコーヒーカップが初めて動いた|mechArm 270 PickAndPlace検証
LOG88R2R2R2026/3/13

Unityシミュレーションでコーヒーカップが初めて動いた|mechArm 270 PickAndPlace検証

UnityとPythonで作るロボット設計工程はAIに置き換わる|それでも手で作る意味
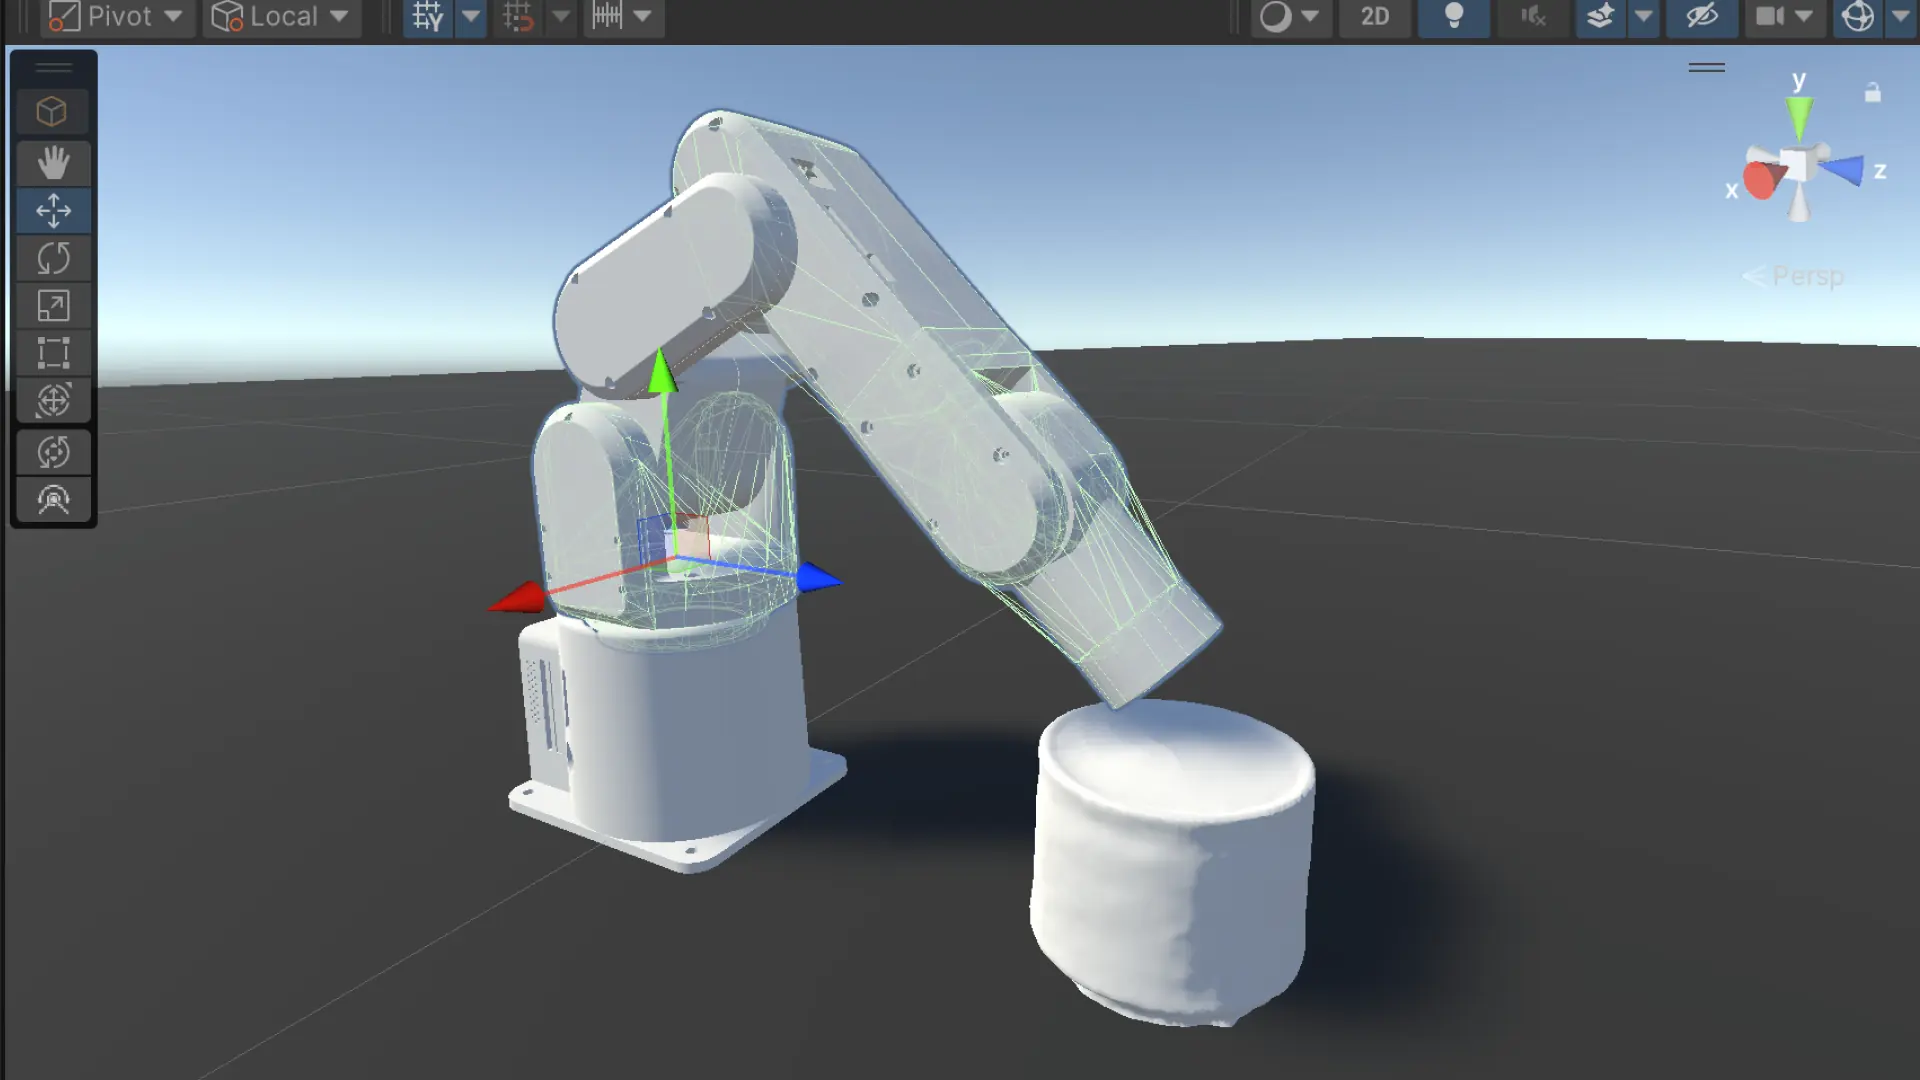
LOG87R2R2R2026/3/12

UnityとPythonで作るロボット設計工程はAIに置き換わる|それでも手で作る意味

ロボットアームはどうやってカップを「掴む」のか?PickAndPlace実装の設計判断
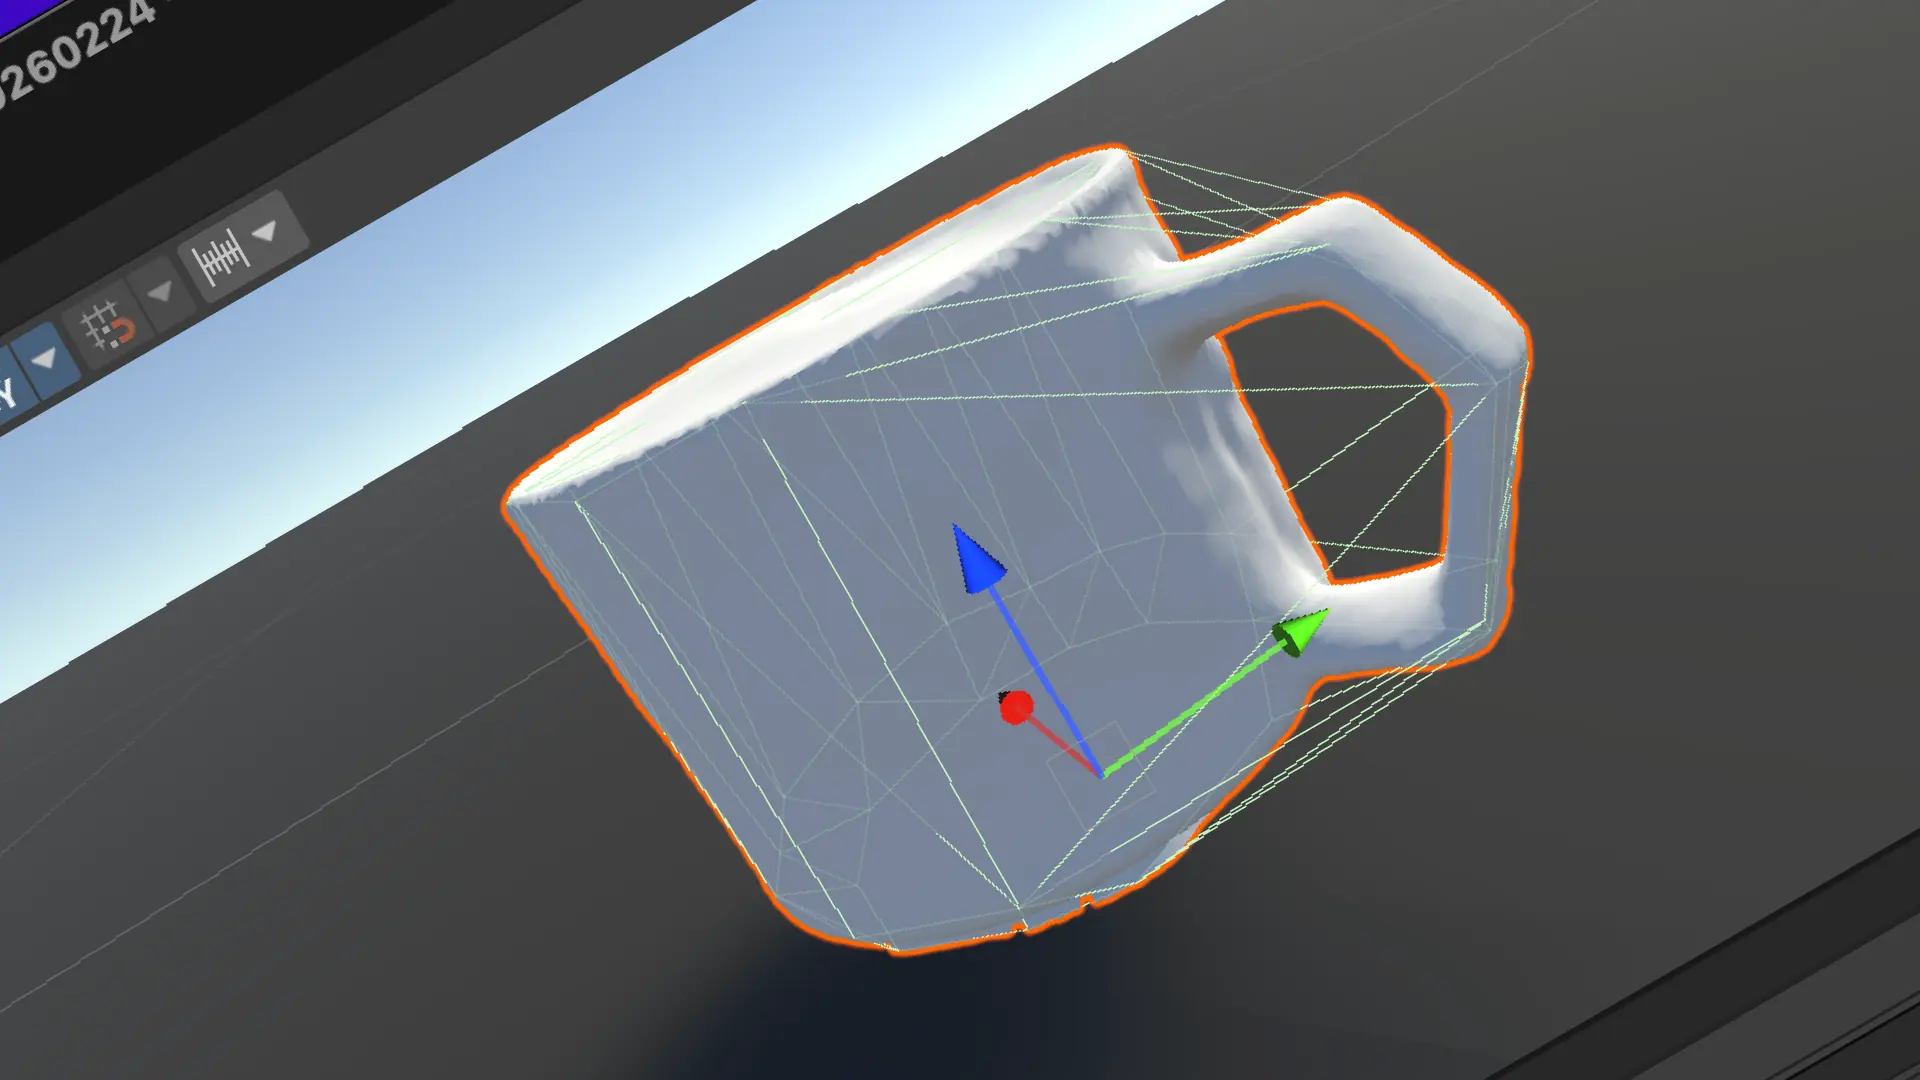
LOG86R2R2R2026/3/11

ロボットアームはどうやってカップを「掴む」のか?PickAndPlace実装の設計判断

coffeecup_3をUnityへ。スキャンモデルに命を吹き込む
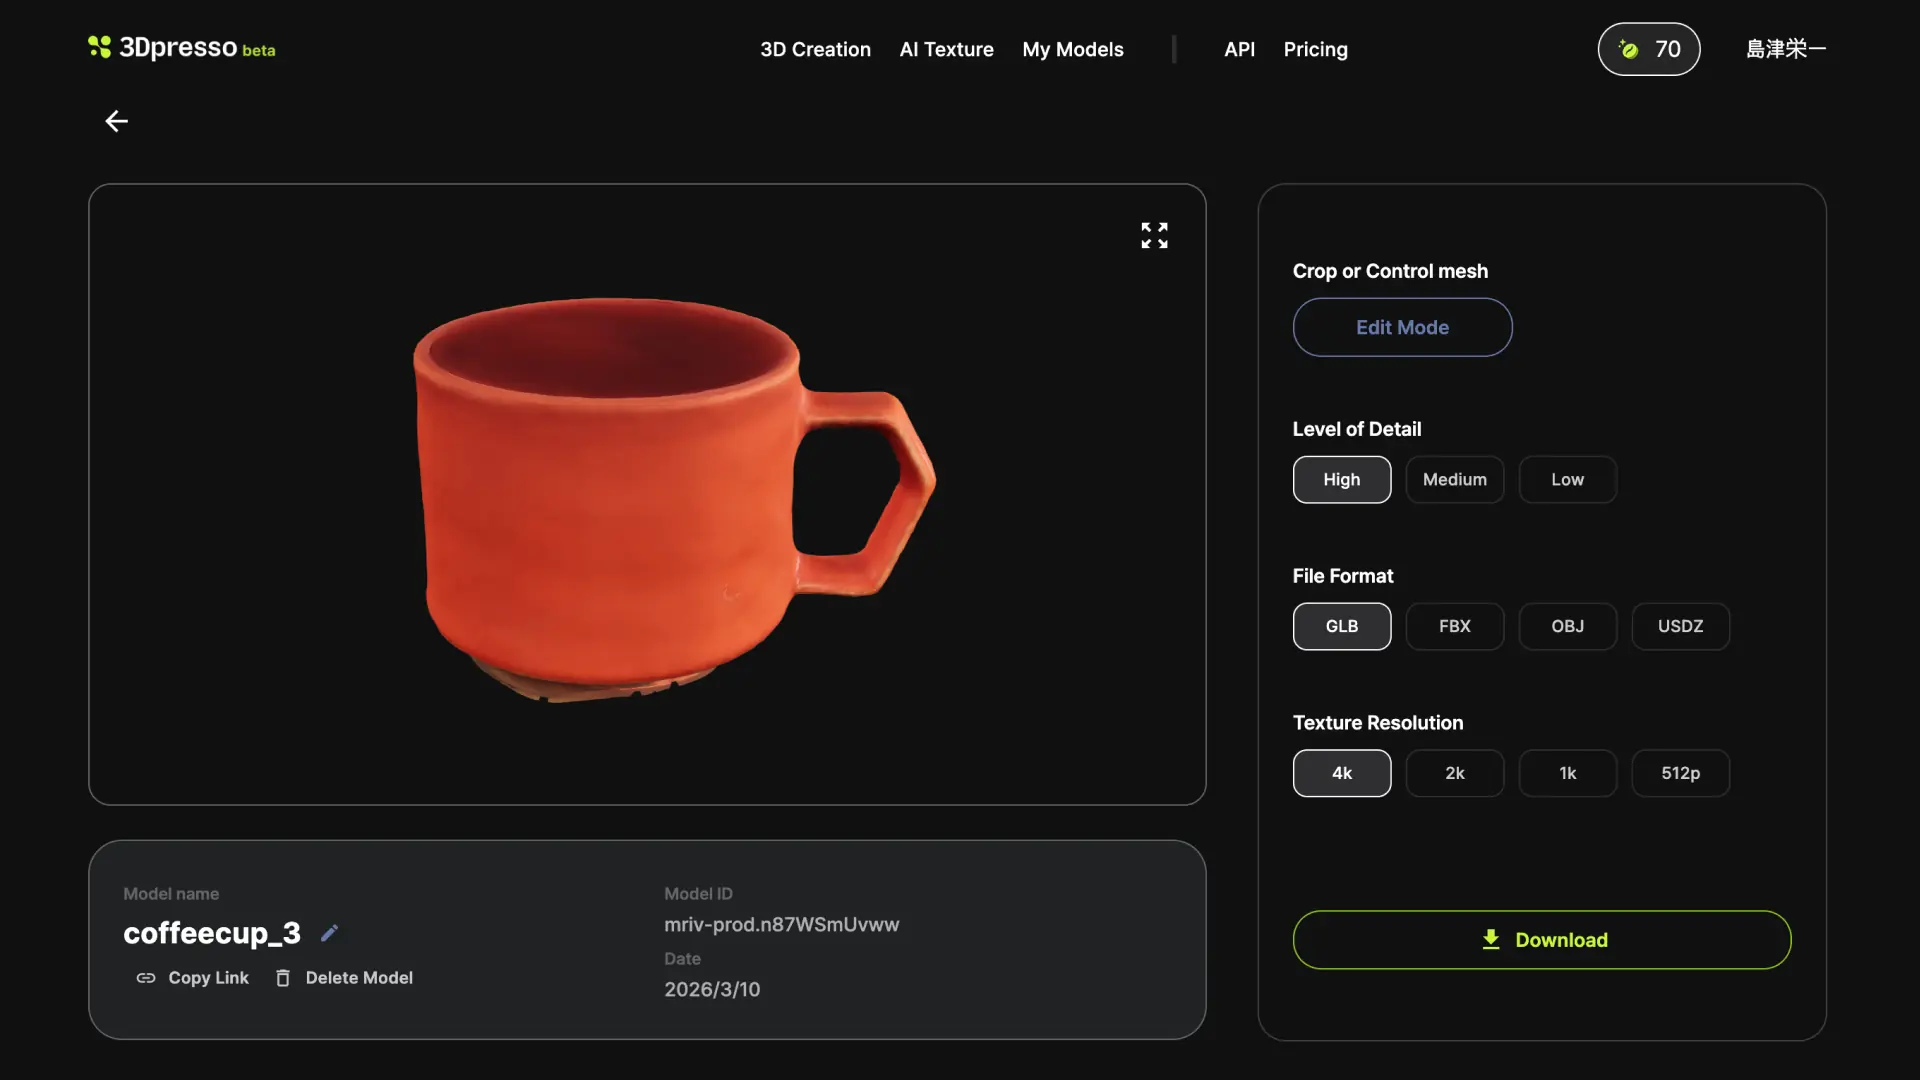
LOG85R2R2R2026/3/10

coffeecup_3をUnityへ。スキャンモデルに命を吹き込む

iPhoneで撮った3Dスキャン(coffeecup)の精度問題とUnityへの取り込み検証
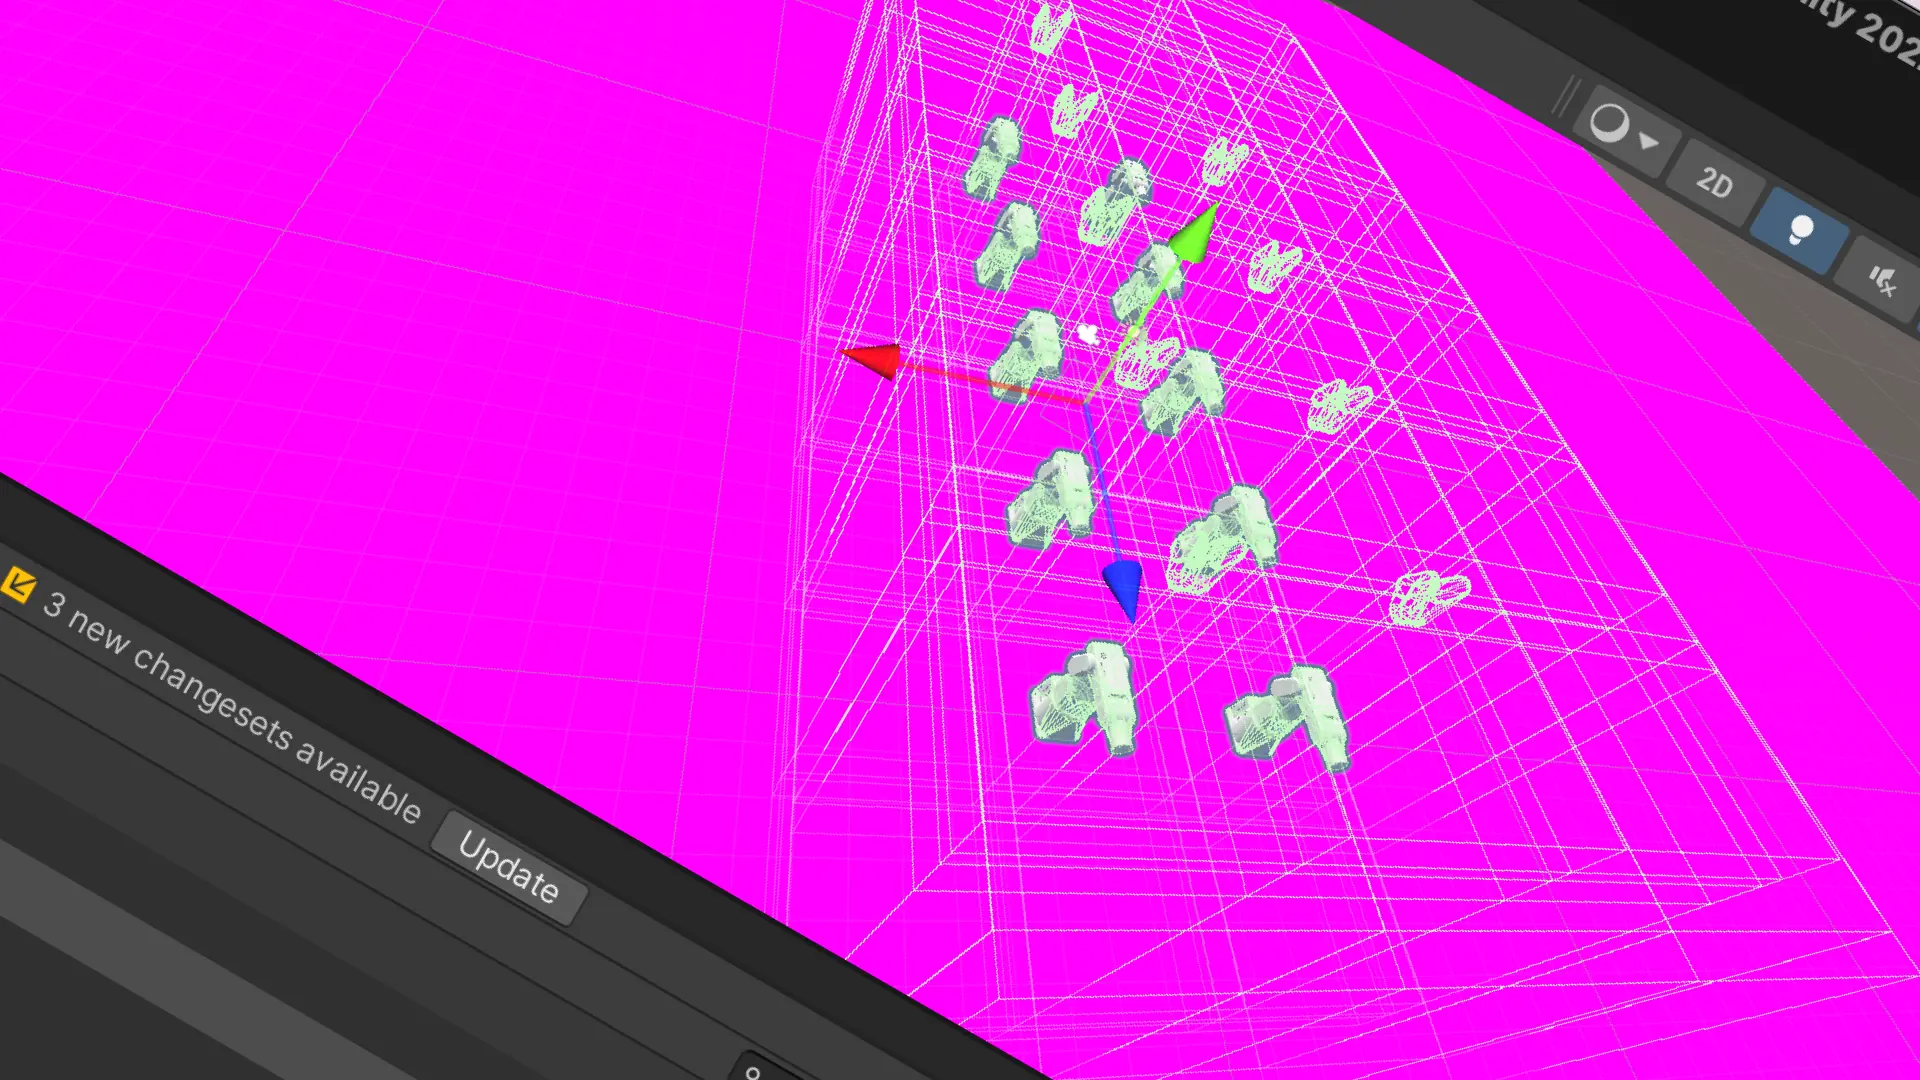
LOG84R2R2R2026/3/10

iPhoneで撮った3Dスキャン(coffeecup)の精度問題とUnityへの取り込み検証

AIが壊して、AIが直した。Unityデータ消失から復元までの全記録
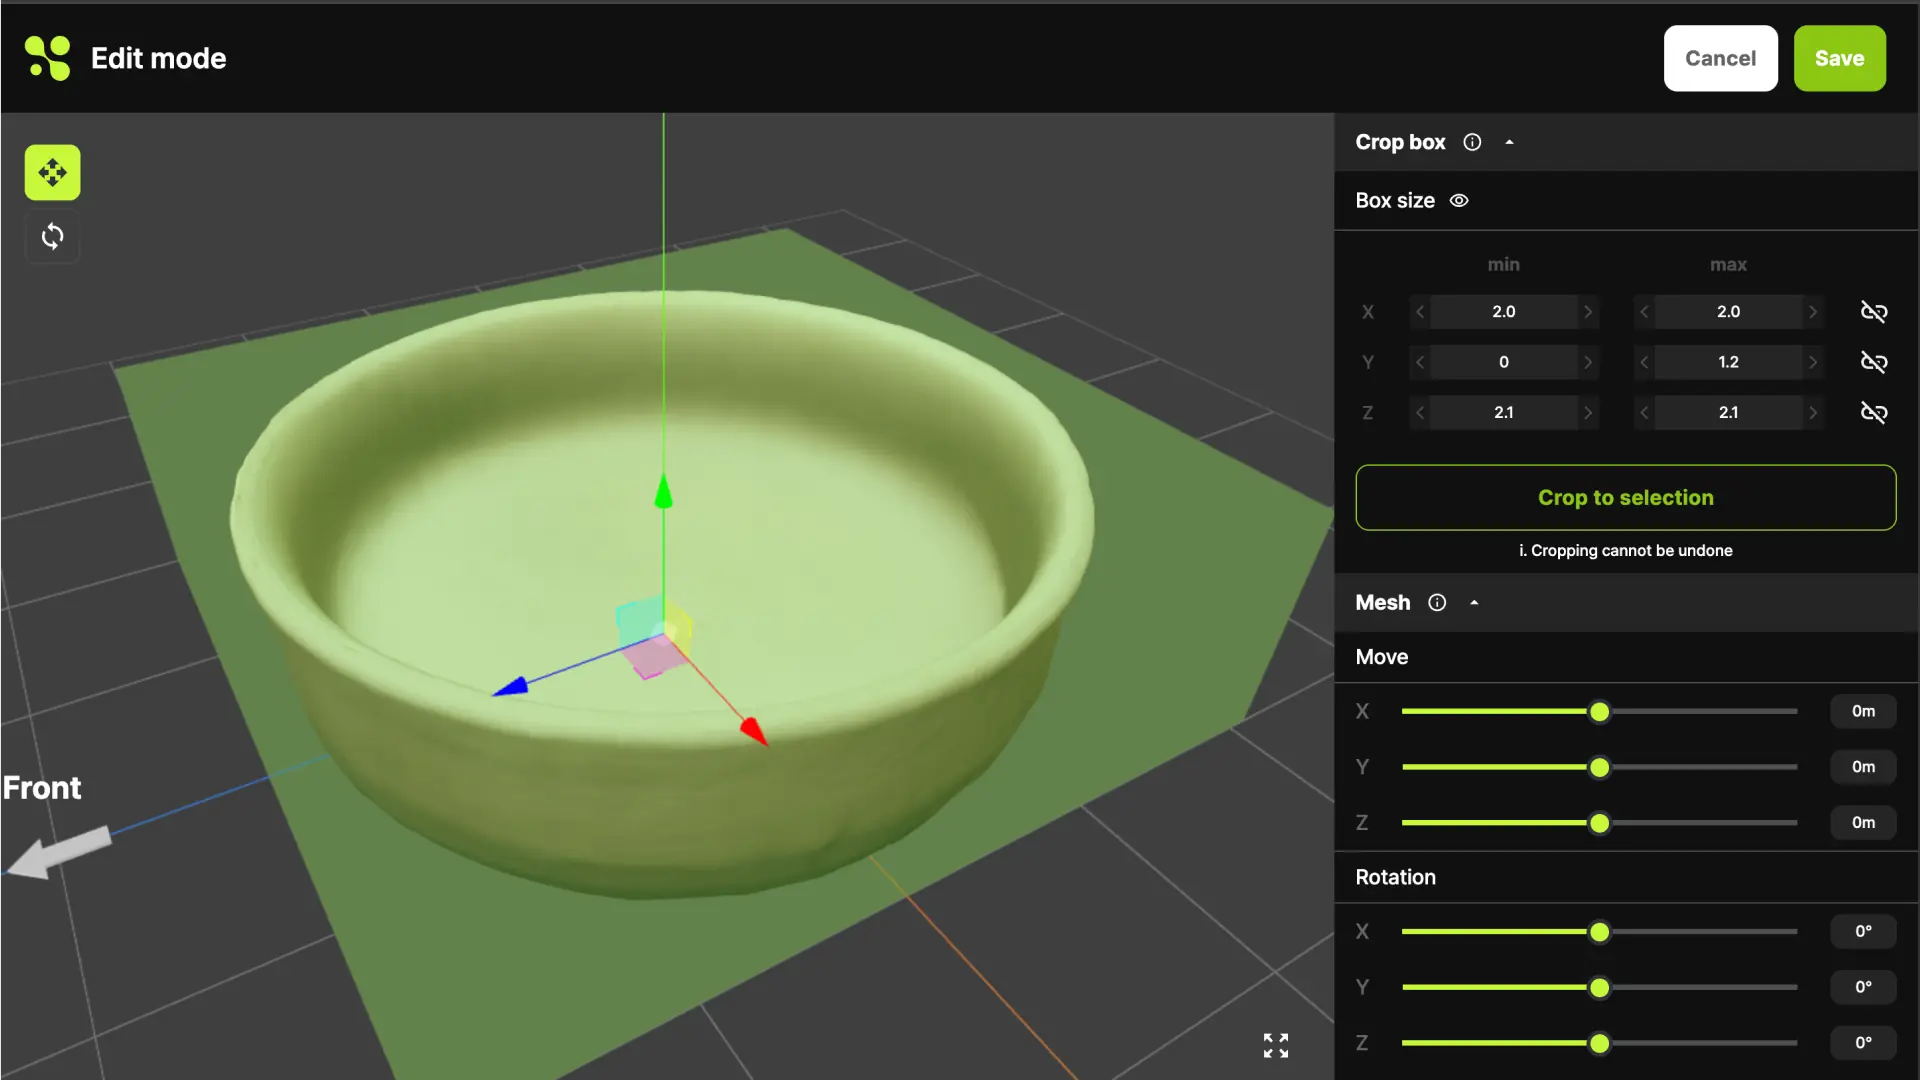
LOG83R2R2R2026/3/8

AIが壊して、AIが直した。Unityデータ消失から復元までの全記録

3Dpressoで動画から3Dモデルを生成する 
LOG82R2R2R2026/3/7

3Dpressoで動画から3Dモデルを生成する 

iPhoneで小鉢をスキャン。ロボットアームが押して倒すまでの全記録
LOG81R2R2R2026/3/7

iPhoneで小鉢をスキャン。ロボットアームが押して倒すまでの全記録

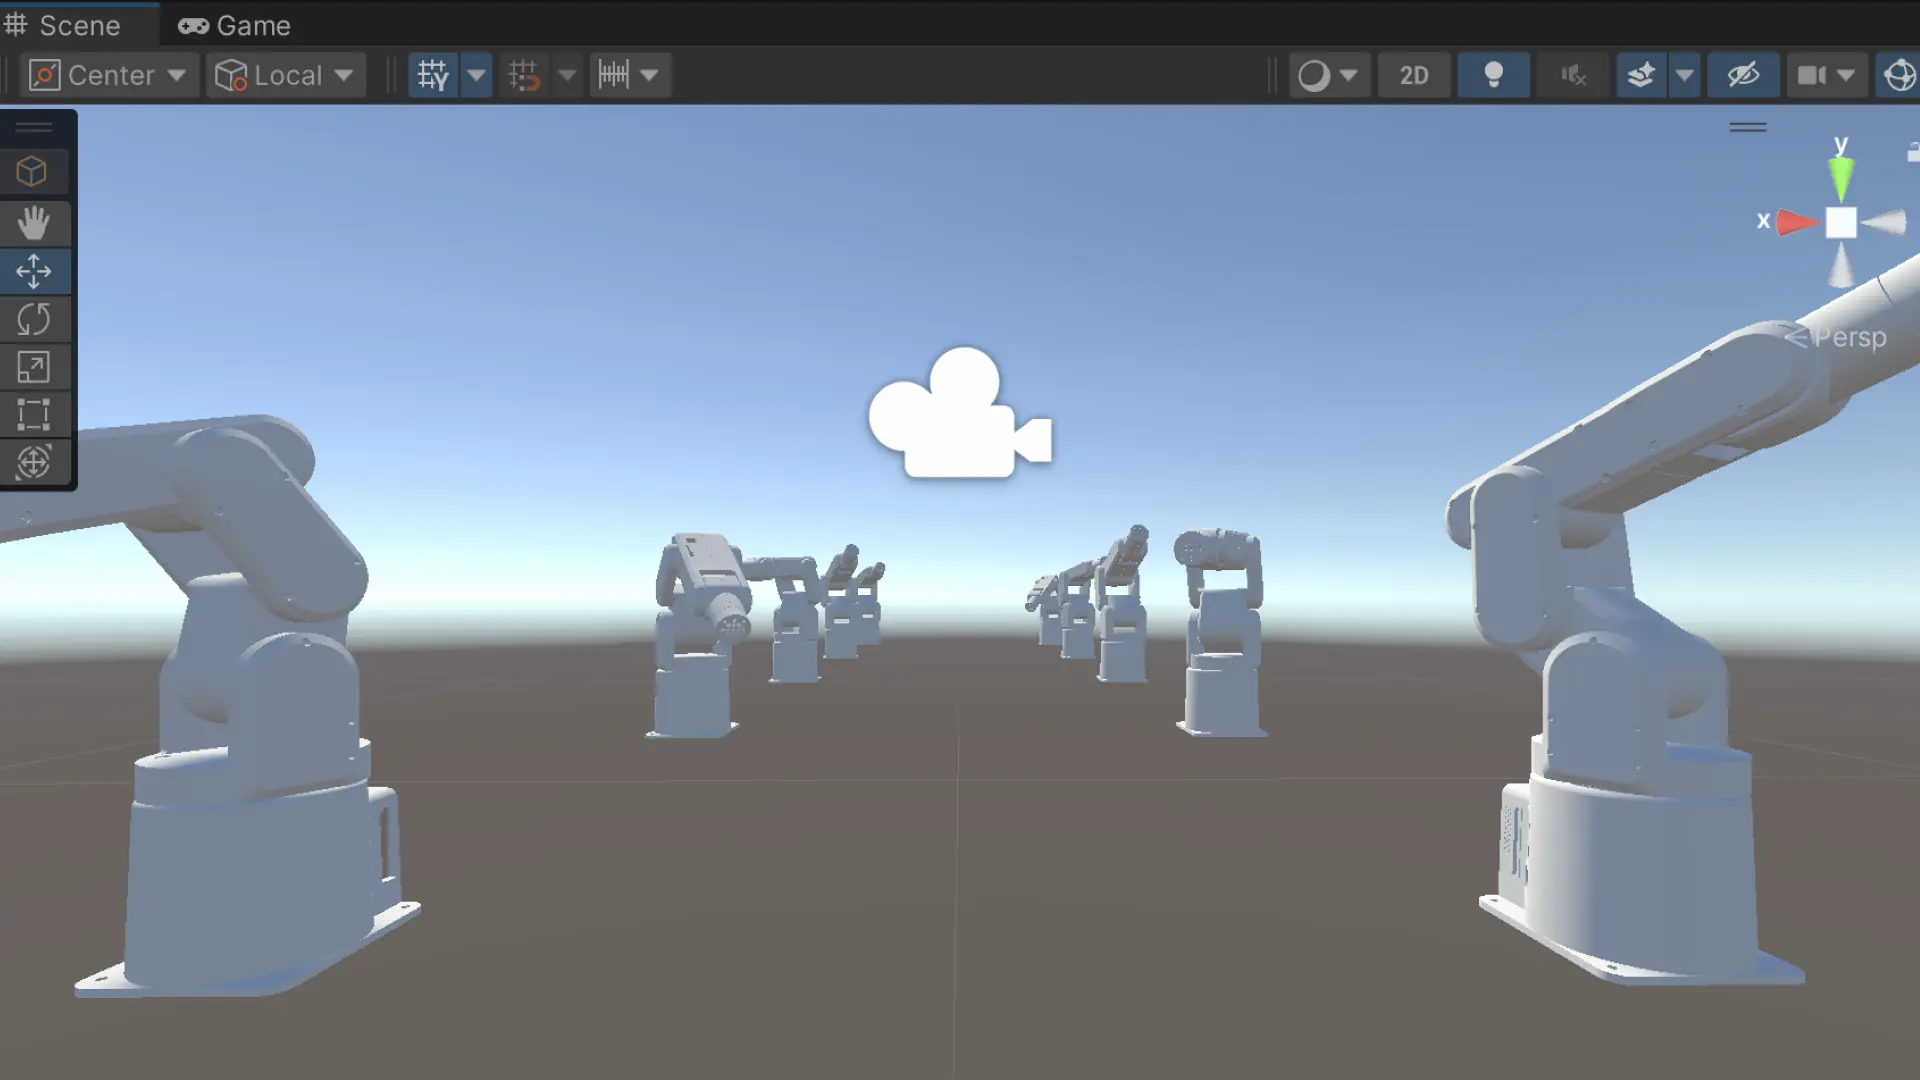
UnityでmechArm 10体をアルゴリズムで個体差設計する|マルチロボットシミュレーション
LOG80R2R2R2026/2/22

UnityでmechArm 10体をアルゴリズムで個体差設計する|マルチロボットシミュレーション

Studioを使わずWebサイトを公開する|運用コスト極限カット × 表現力最大化
LOG79R2R2R2026/2/22

Studioを使わずWebサイトを公開する|運用コスト極限カット × 表現力最大化

Claude×ChatGPT×Geminiで実現するLP制作ワークフロー
LOG78R2R2R2026/2/21

Claude×ChatGPT×Geminiで実現するLP制作ワークフロー

Clineのコストパフォーマンスを最大化について
LOG77R2R2R2026/2/20

Clineのコストパフォーマンスを最大化について

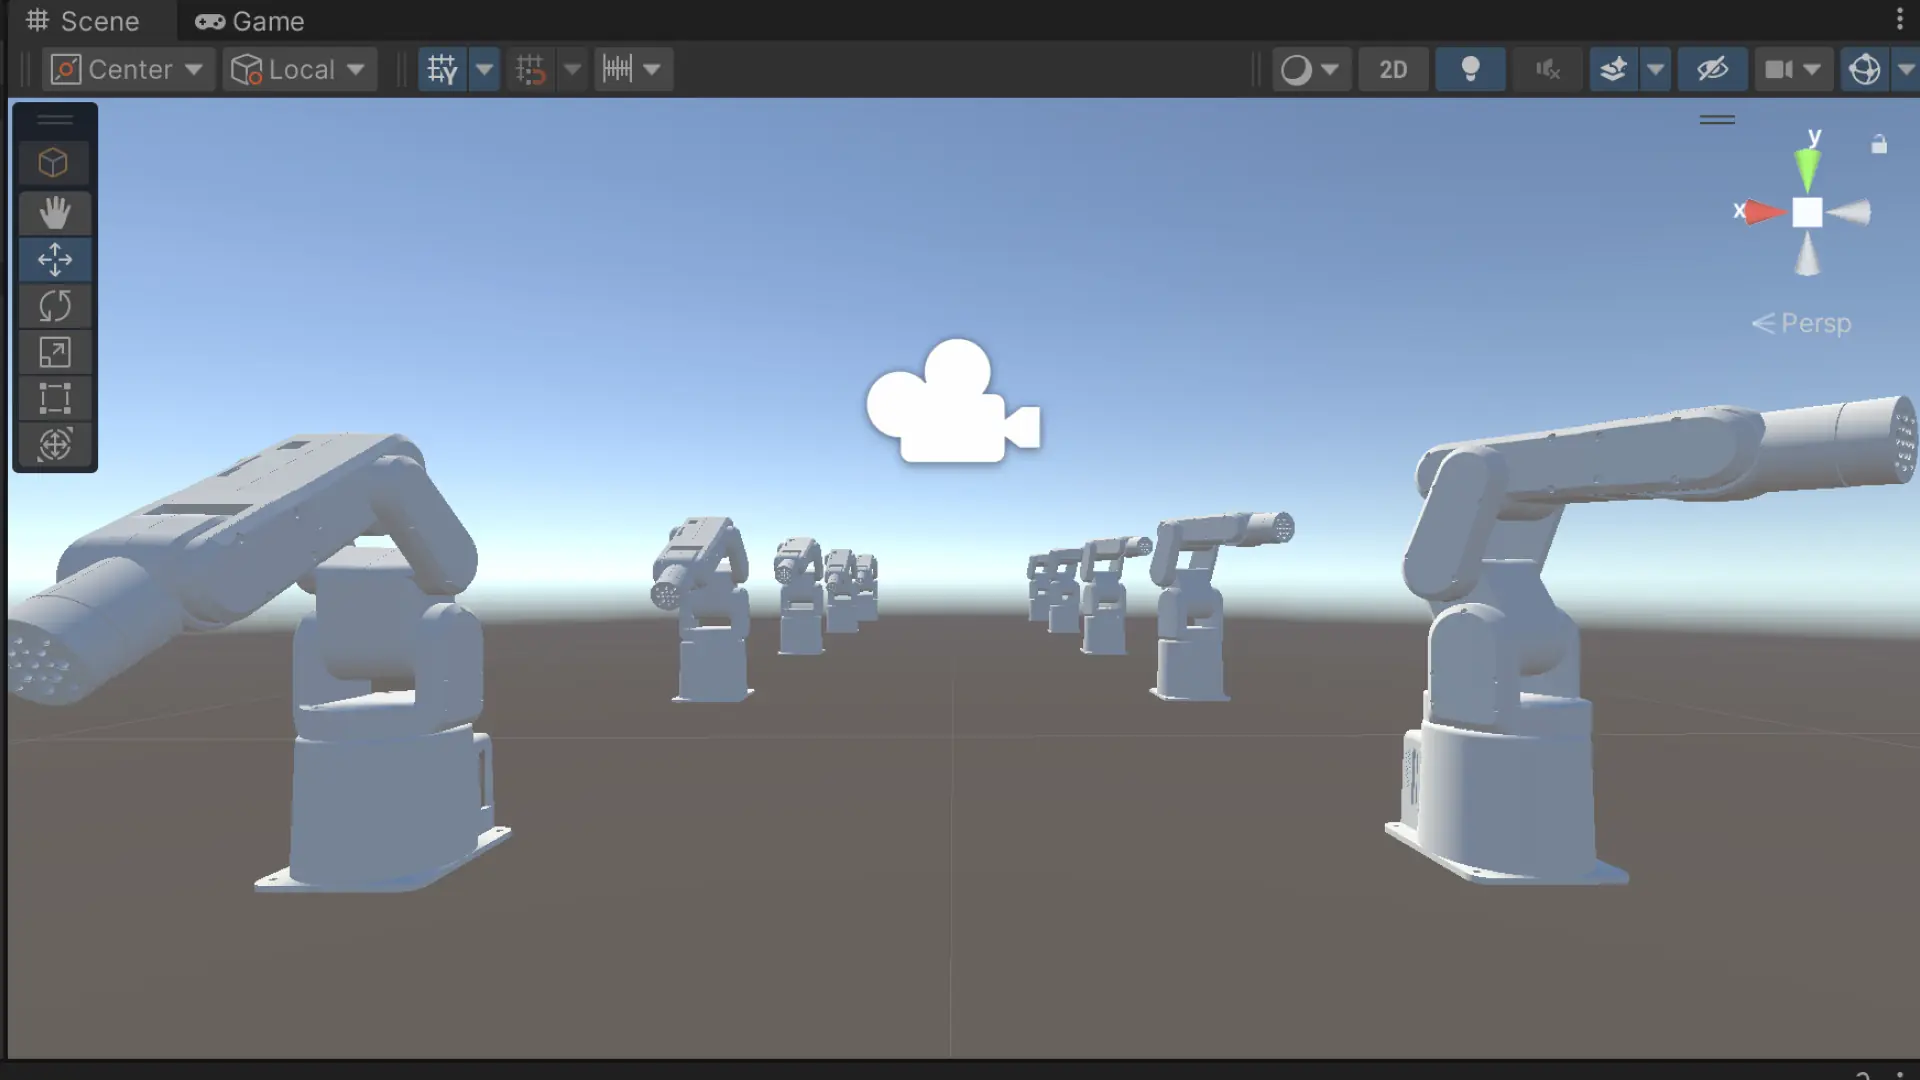
mechArm 270 Unity ArticulationBody並列実装の再設計|動作最適化の全記録
LOG76R2R2R2026/2/20

mechArm 270 Unity ArticulationBody並列実装の再設計|動作最適化の全記録

デジタルツイン学習-R2R2R バックアップ構造の見直し
LOG75R2R2R2026/2/20

デジタルツイン学習-R2R2R バックアップ構造の見直し

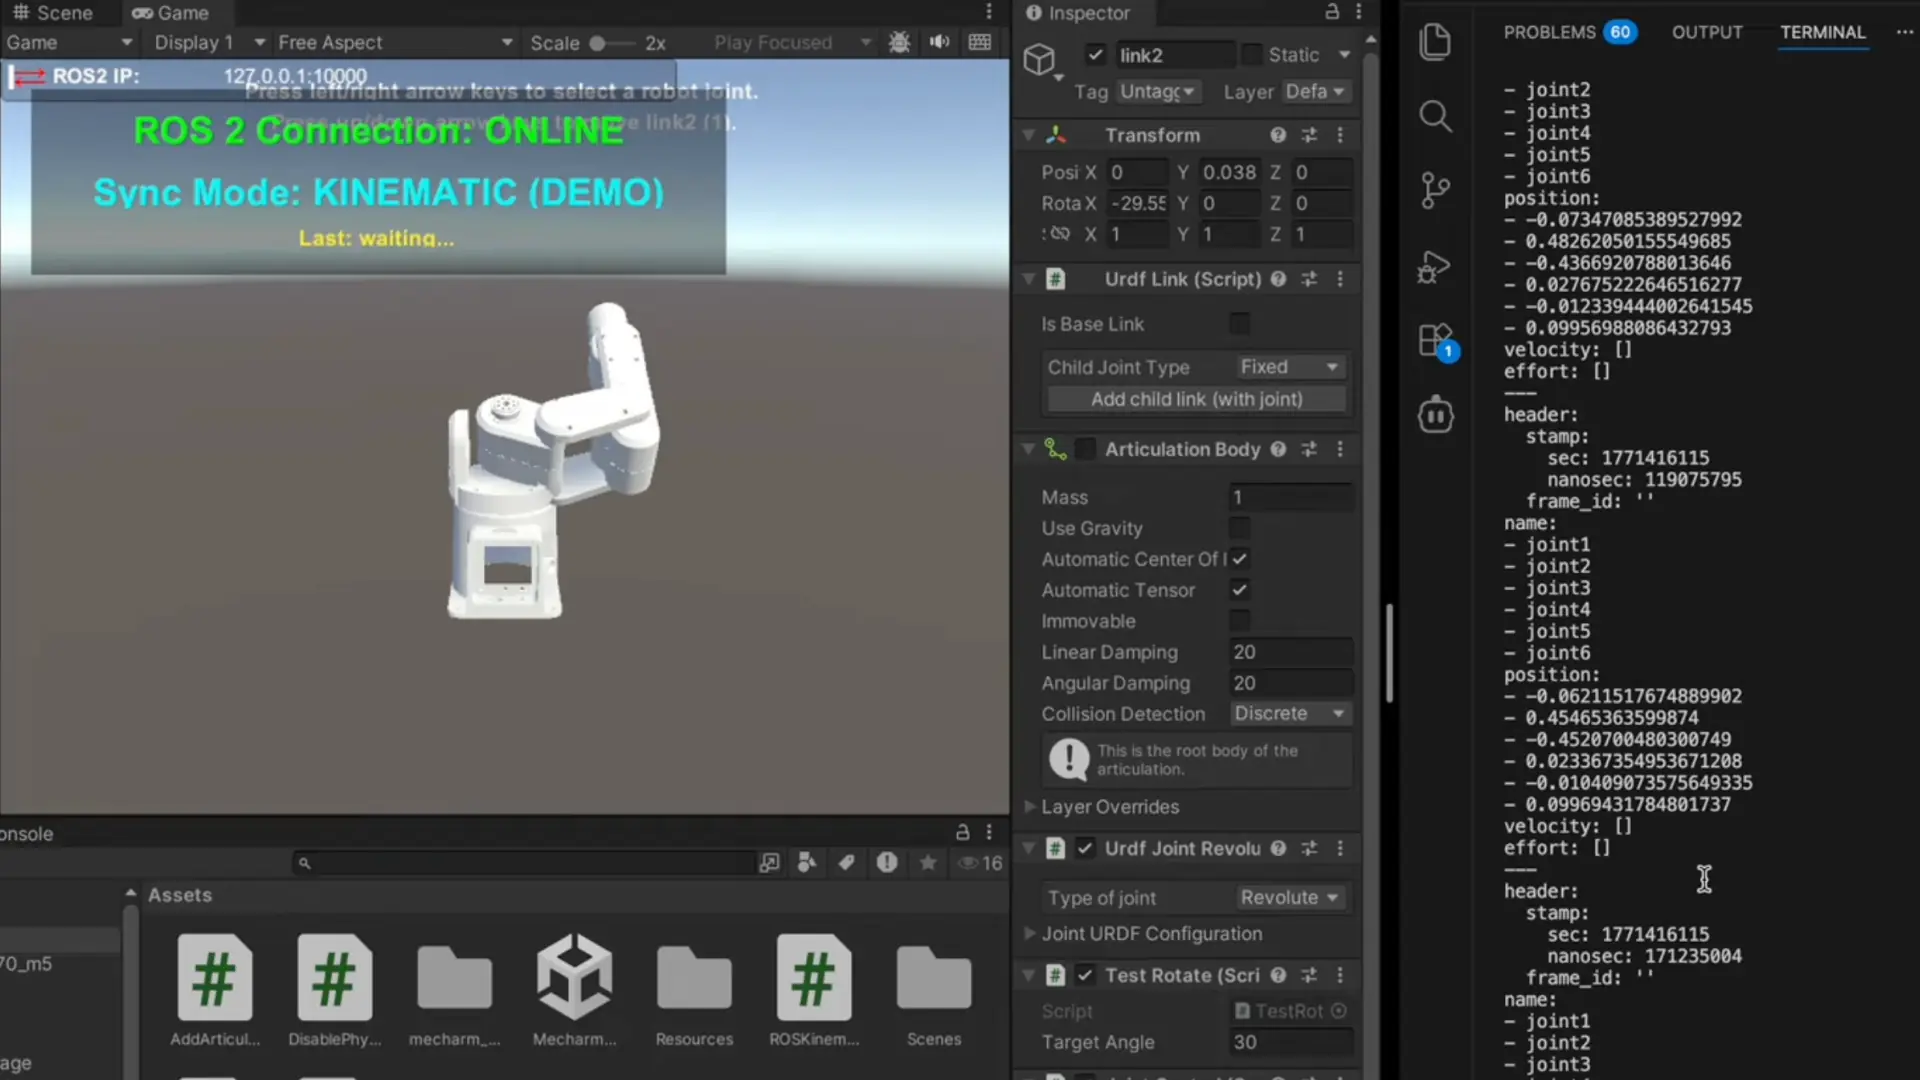
Gemini-Human-Cline 三位一体による自律ロボット開発フレームワーク
LOG74R2R2R2026/2/20

Gemini-Human-Cline 三位一体による自律ロボット開発フレームワーク

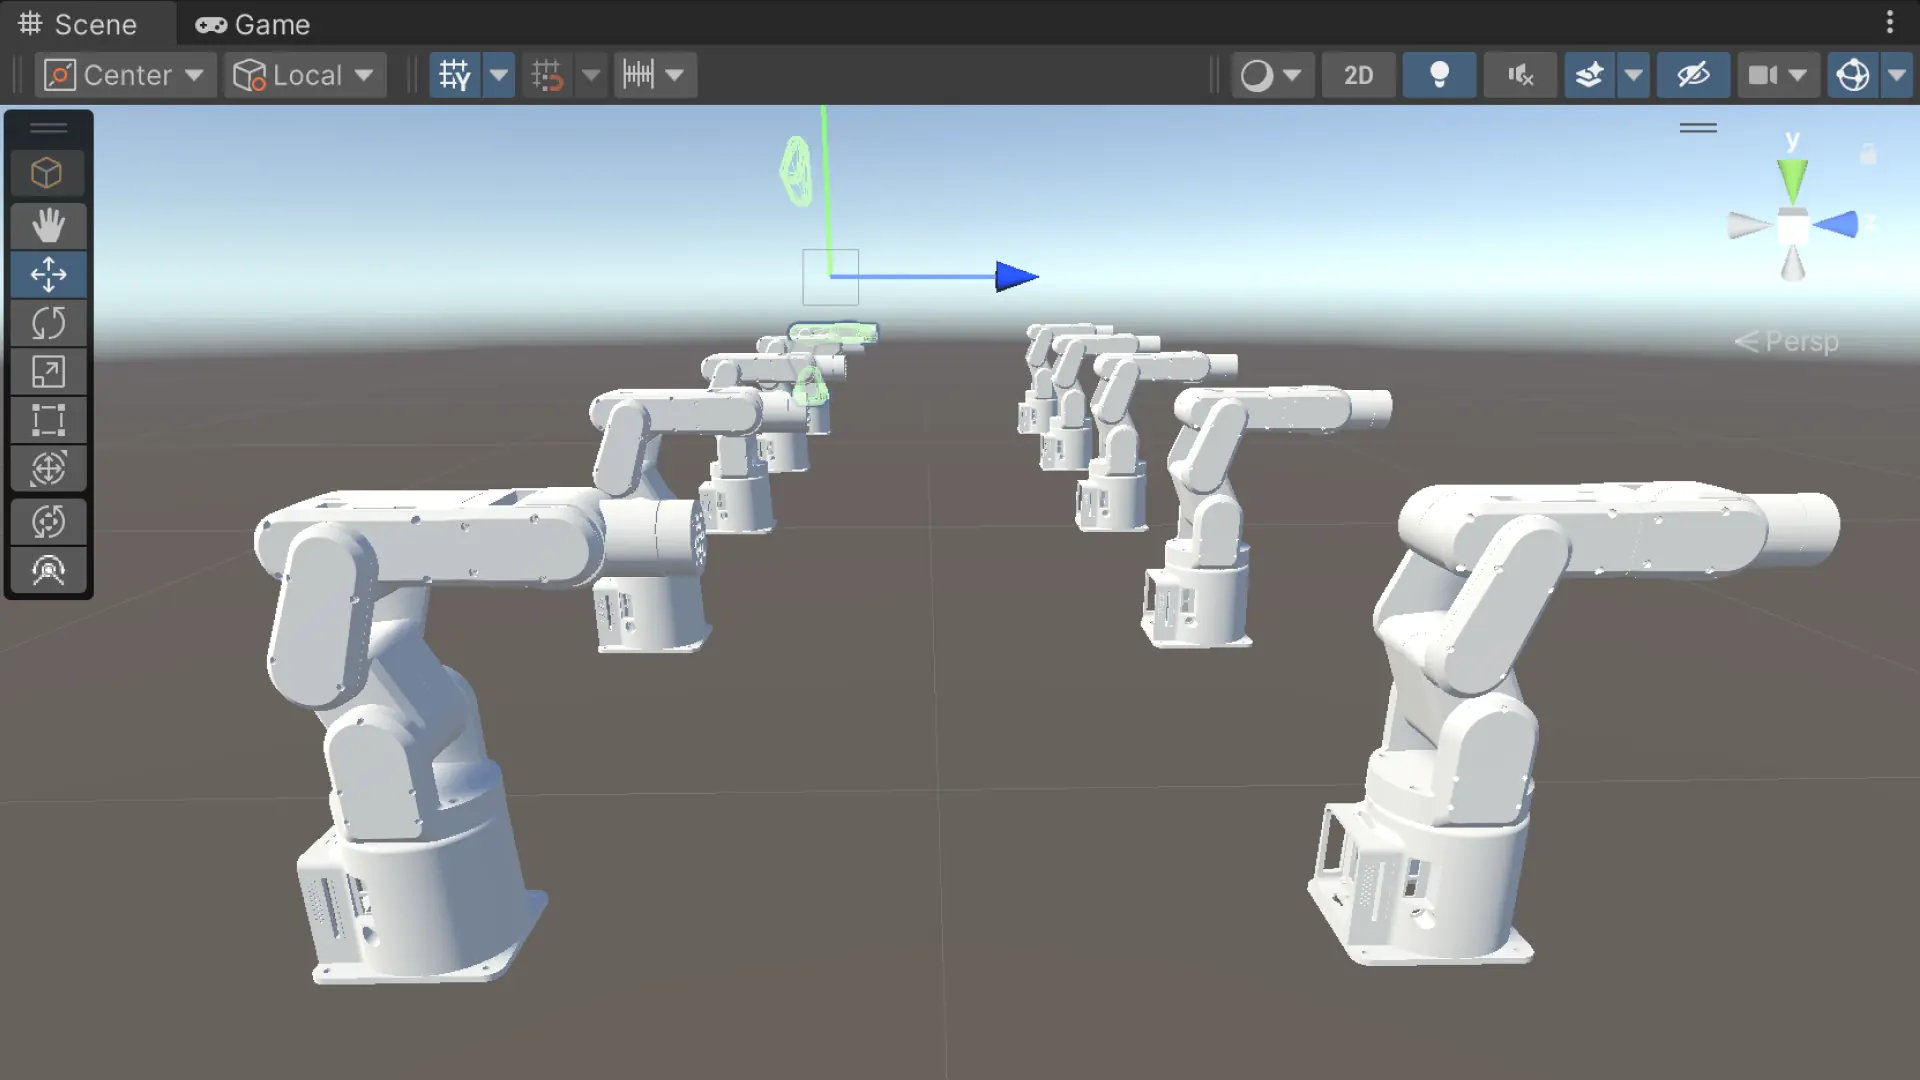
Unityで10台のmechArmを5×2配列で同時制御する|マルチロボットシミュレーション実験
LOG73R2R2R2026/2/19

Unityで10台のmechArmを5×2配列で同時制御する|マルチロボットシミュレーション実験

3DGS(3D Gaussian Splatting)を用いたのリアルな再現のための準備
LOG72R2R2R2026/2/18

3DGS(3D Gaussian Splatting)を用いたのリアルな再現のための準備

デジタルツイン学習-R2R2R デモ動画撮影用ミッション
LOG71R2R2R2026/2/18

デジタルツイン学習-R2R2R デモ動画撮影用ミッション

Clineと挑むデジタルツイン構築|Unity 6のデバックとmechArm 270 M5召喚の10時間全記録
LOG70R2R2R2026/2/17

Clineと挑むデジタルツイン構築|Unity 6のデバックとmechArm 270 M5召喚の10時間全記録

AIリードエンジニア Cline と挑む、1時間で構築する一人ロボティクス・スタートアップの基盤
LOG69R2R2R2026/2/16

AIリードエンジニア Cline と挑む、1時間で構築する一人ロボティクス・スタートアップの基盤

R2R2R: 次世代ロボティクスUXデザインの構築
LOG68R2R2R2026/2/16

R2R2R: 次世代ロボティクスUXデザインの構築

Clineを「AIエンジニア」として雇用する。デザイナーがClaude × Clineでチームを作る最初の30分
LOG67R2R2R2026/2/15

Clineを「AIエンジニア」として雇用する。デザイナーがClaude × Clineでチームを作る最初の30分

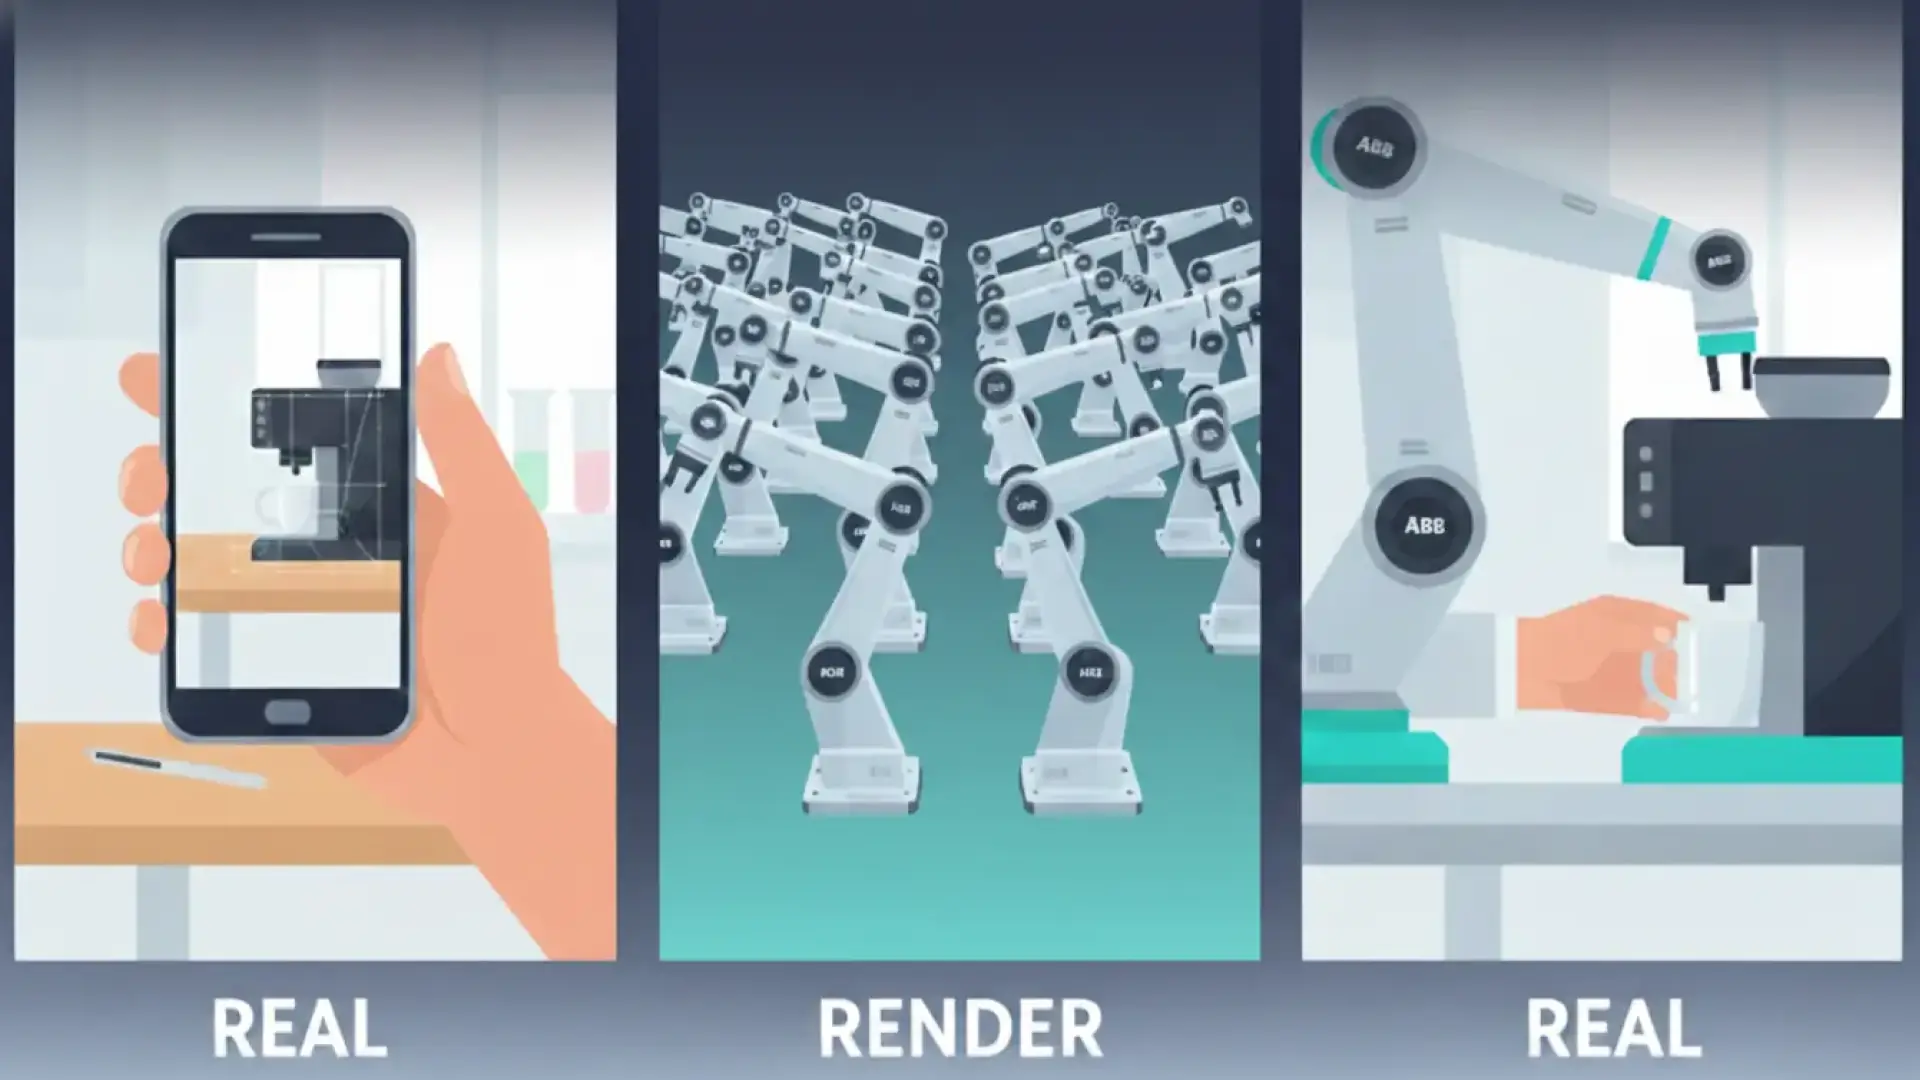
デジタルツイン学習シミュレーション-R2R2R(Real to Render to Real)についての考察
LOG66R2R2R2026/2/14

デジタルツイン学習シミュレーション-R2R2R(Real to Render to Real)についての考察

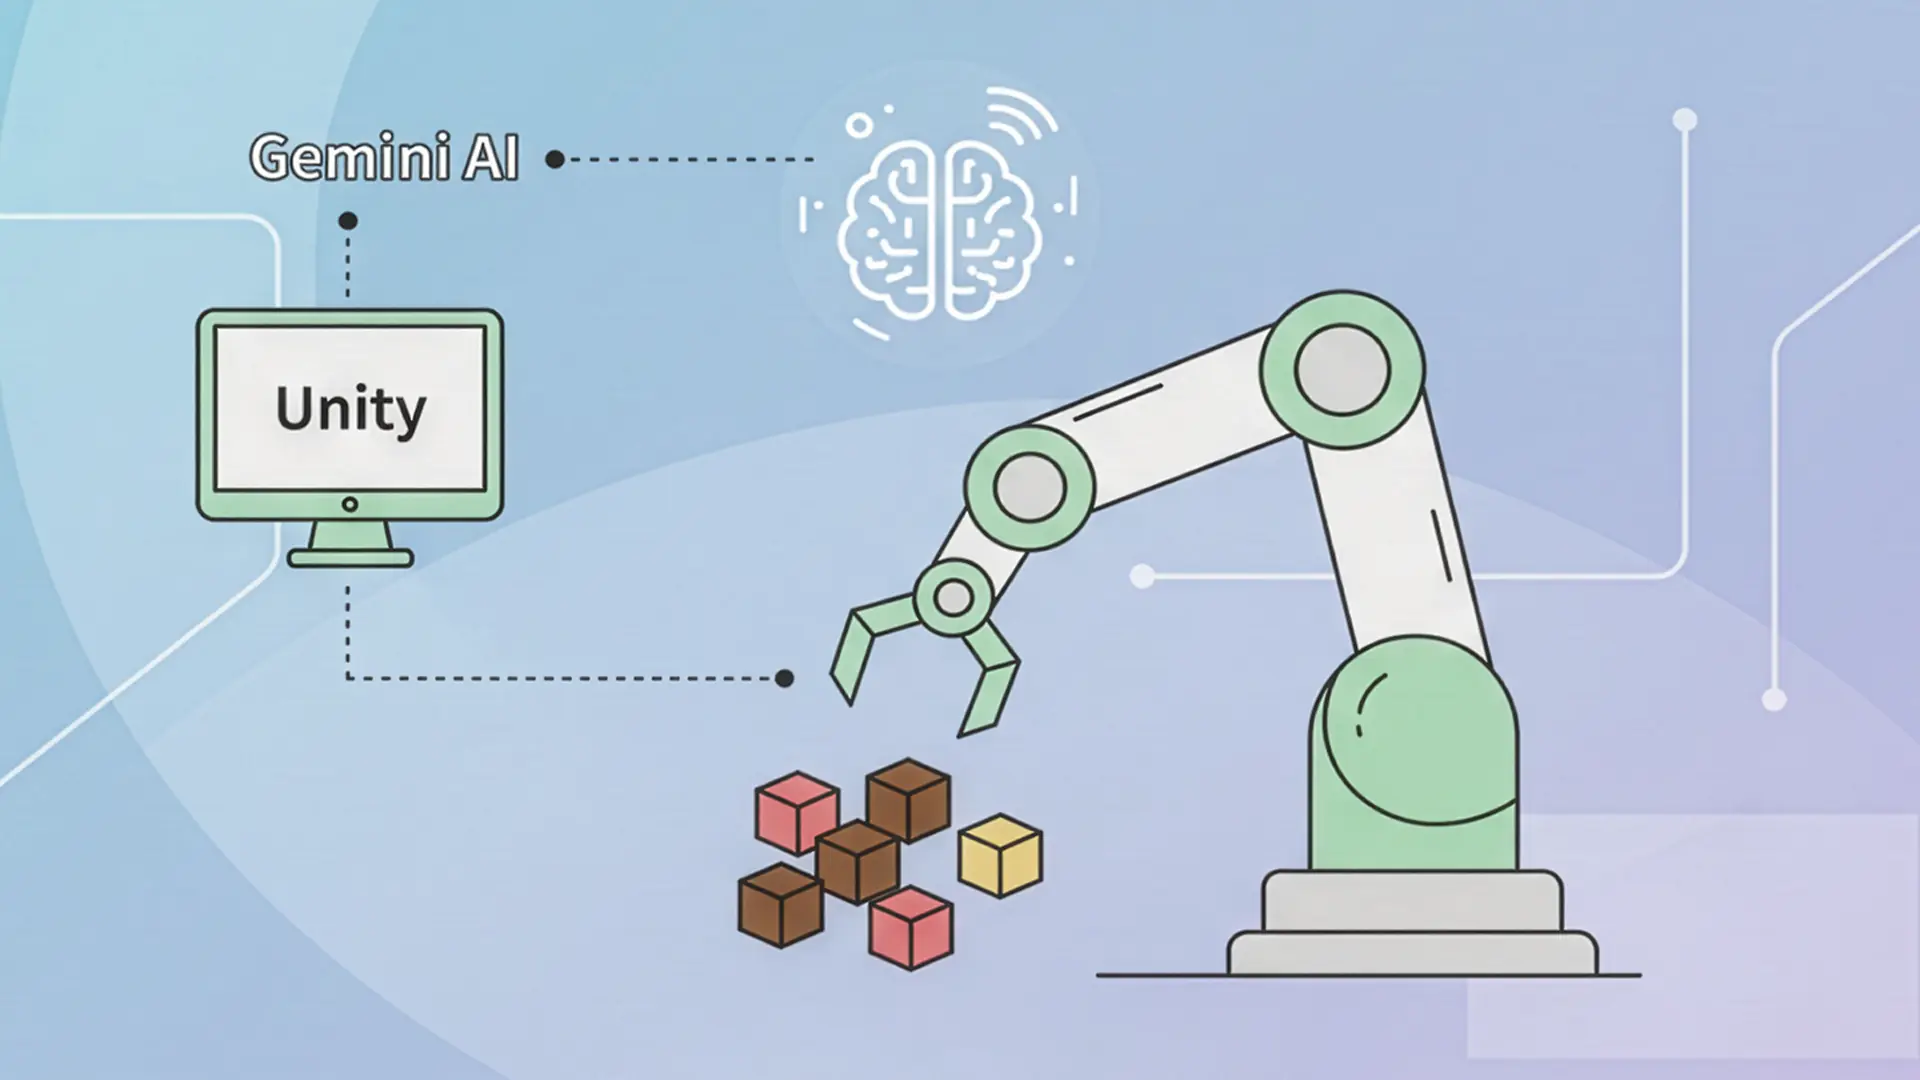
Atlasの思考をデスクトップに。Gemini × mechArmの実装プロセスガイド
LOG41R2R2R2026/1/20

Atlasの思考をデスクトップに。Gemini × mechArmの実装プロセスガイド

Gemini × mechArm|AIを物理的な動きへ変換する
LOG40R2R2R2026/1/19

Gemini × mechArm|AIを物理的な動きへ変換する

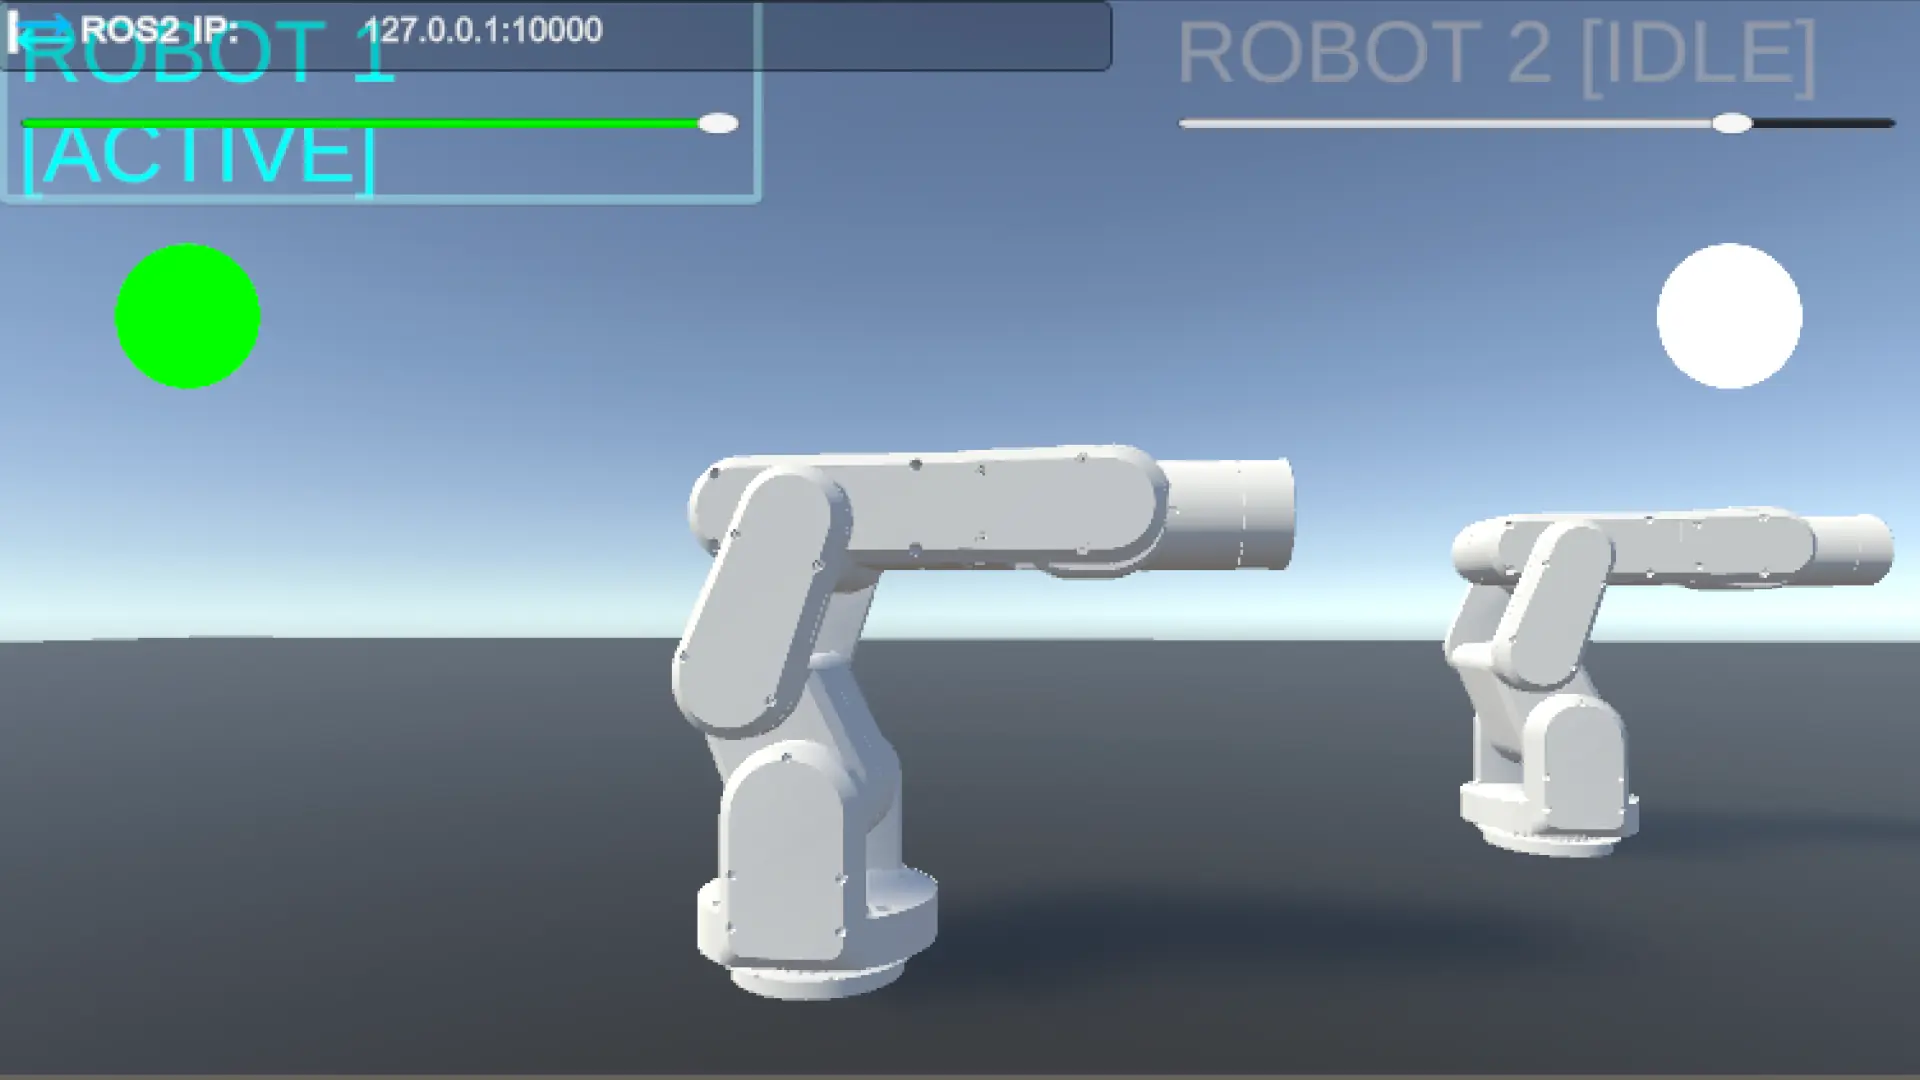
マルチロボットHRIシステム開発全記録。Unity HUD × ROS 2 × Pythonで2台のmechArm 270を制御する
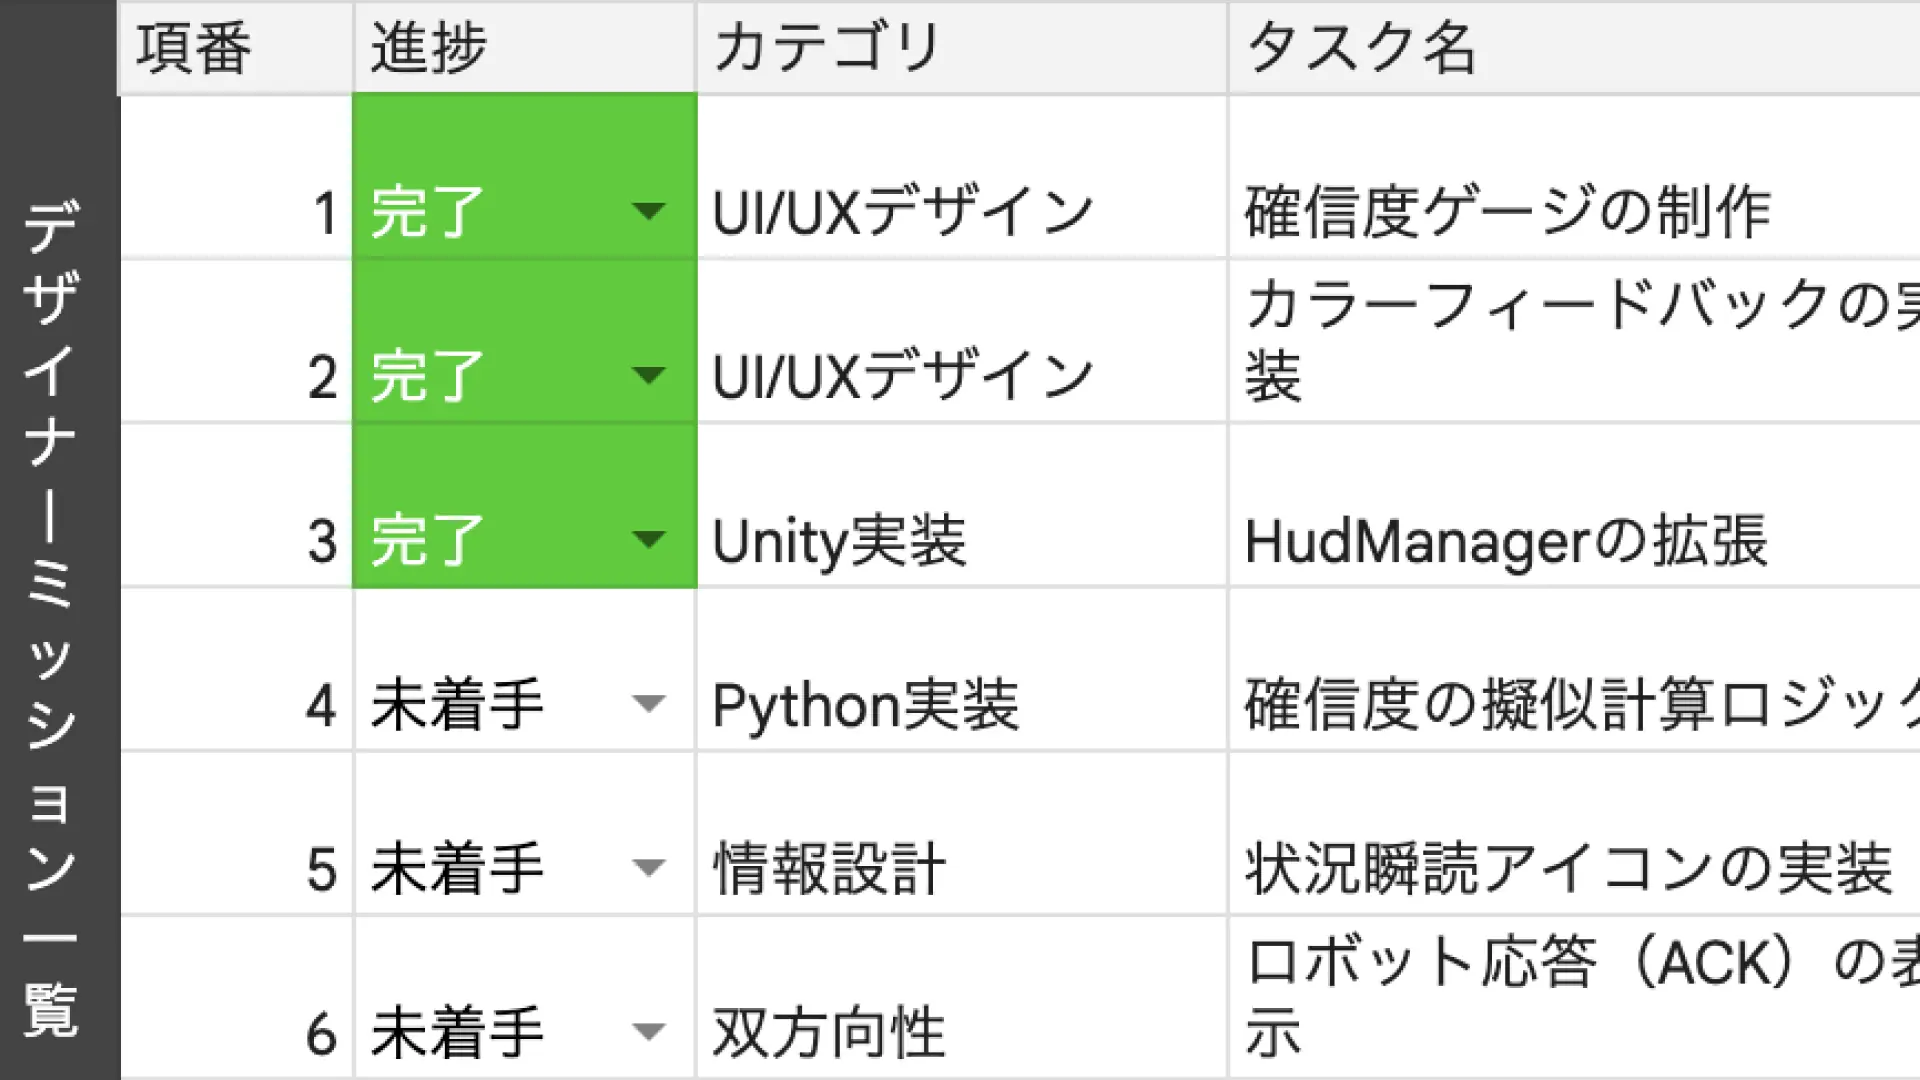
LOG37R2R2R2026/1/15

マルチロボットHRIシステム開発全記録。Unity HUD × ROS 2 × Pythonで2台のmechArm 270を制御する

ハコブくんの「心」をUnityで可視化する|HRIデザインの実装記録
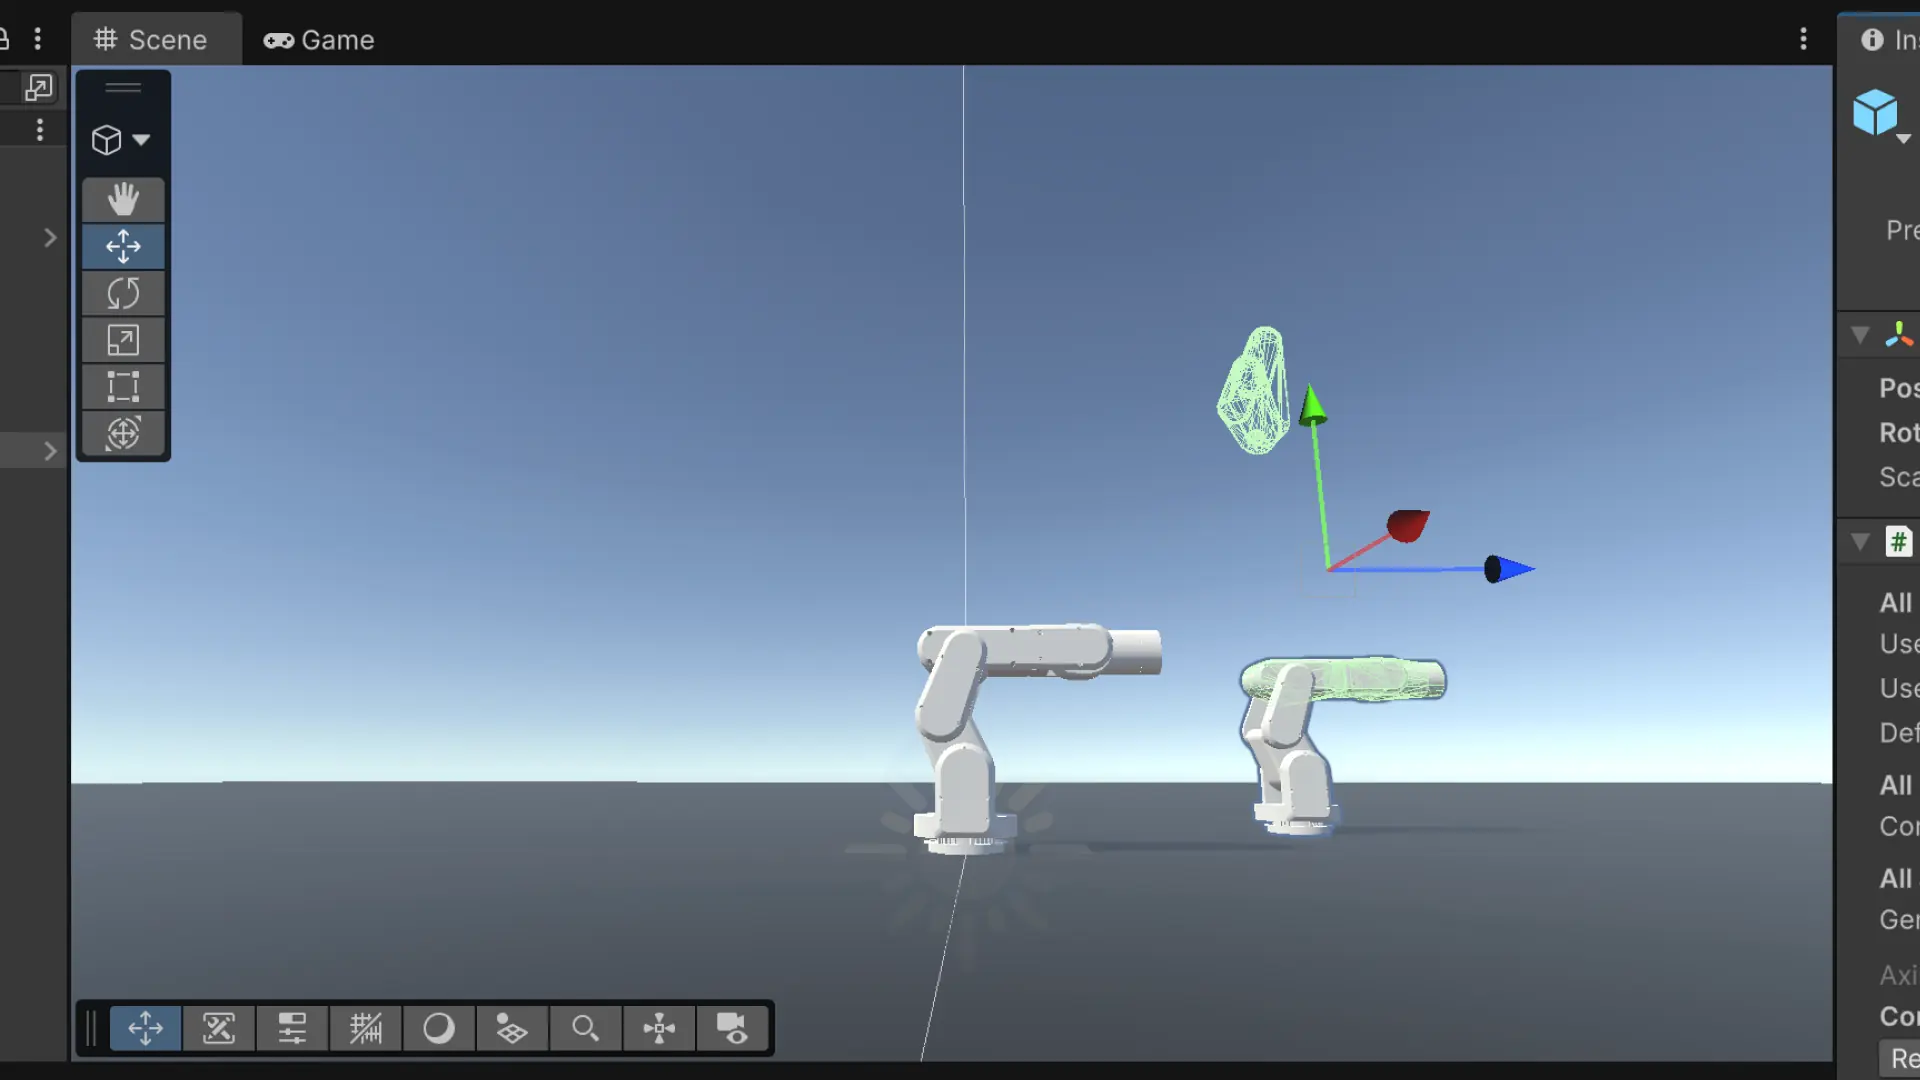
LOG36R2R2R2026/1/14

ハコブくんの「心」をUnityで可視化する|HRIデザインの実装記録

mechArm 270をPrefab × Namespace設計で複数台管理する。Unityで実現する1対多フリート実装記録
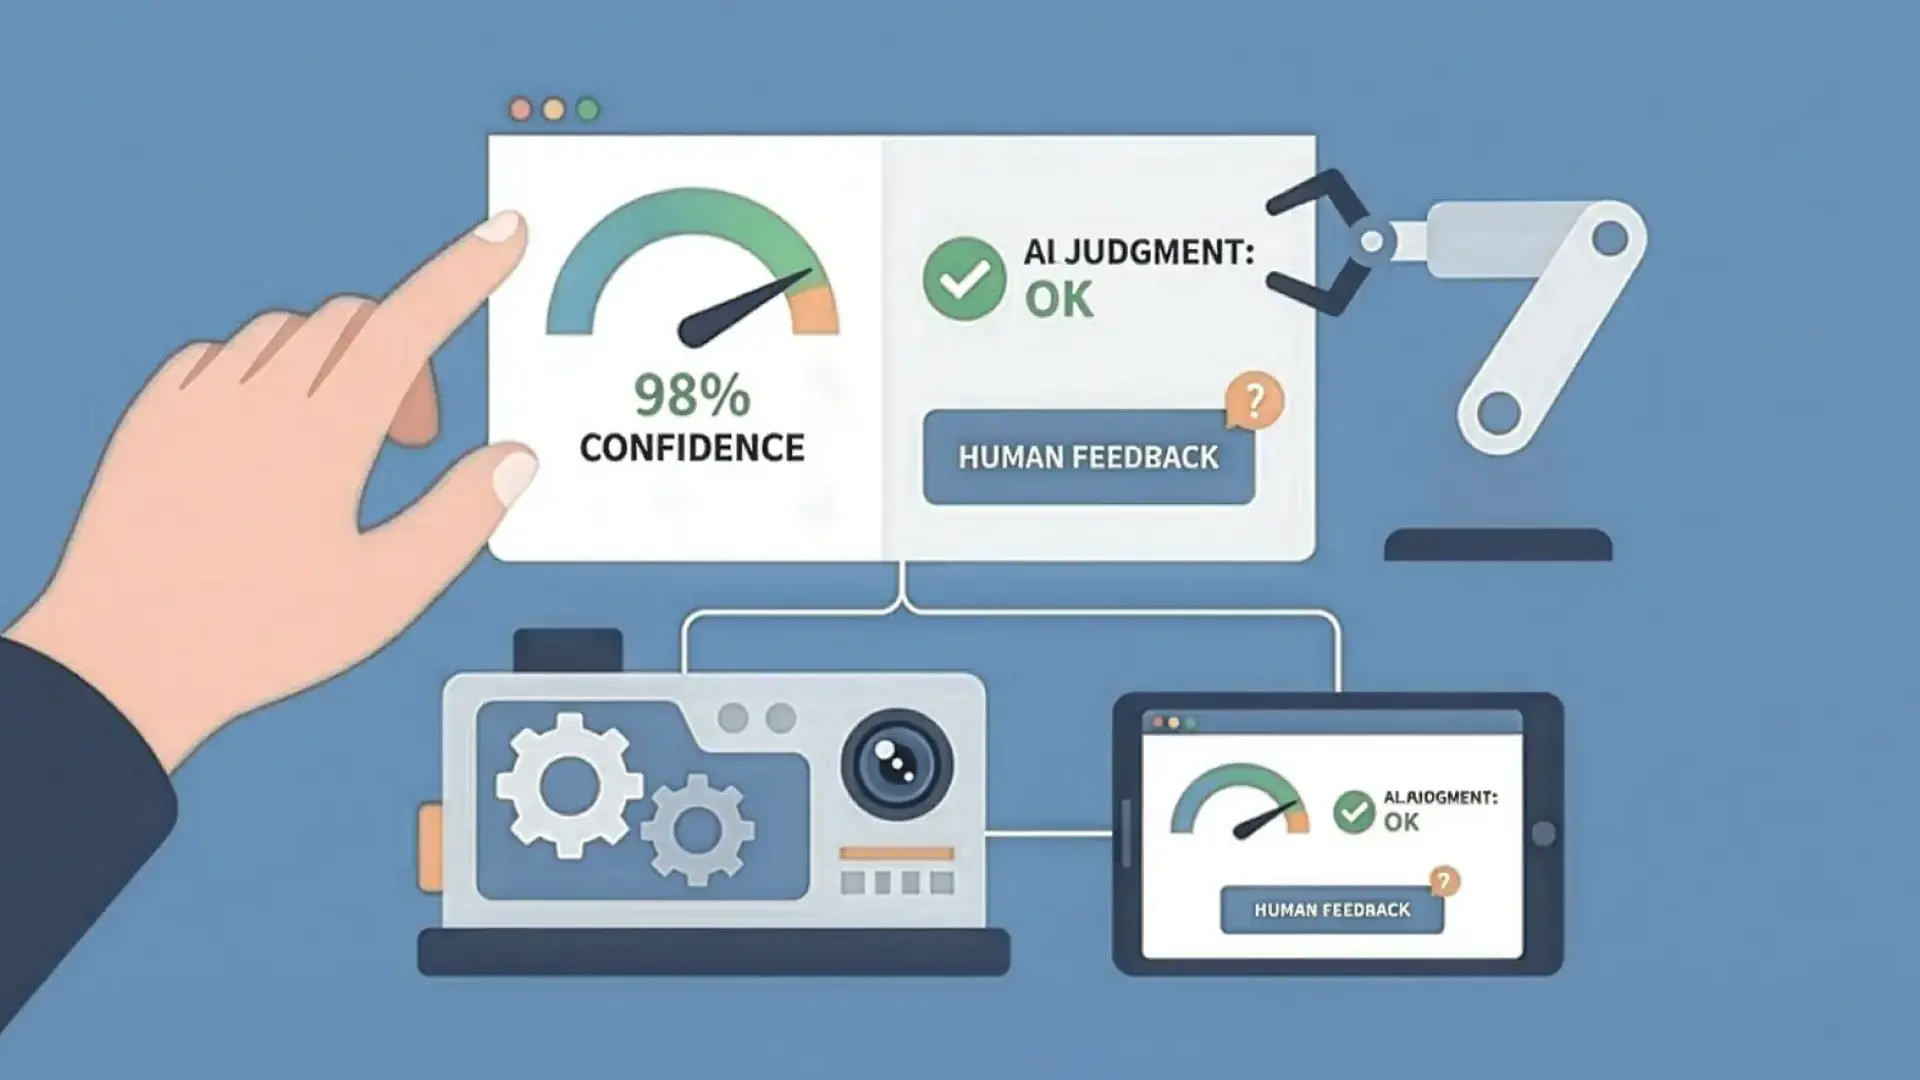
LOG35R2R2R2026/1/13

mechArm 270をPrefab × Namespace設計で複数台管理する。Unityで実現する1対多フリート実装記録

HRIリサーチ報告書。ROS 2 × Unity × mechArm 270で検証した産業用AIの「信頼UI」設計
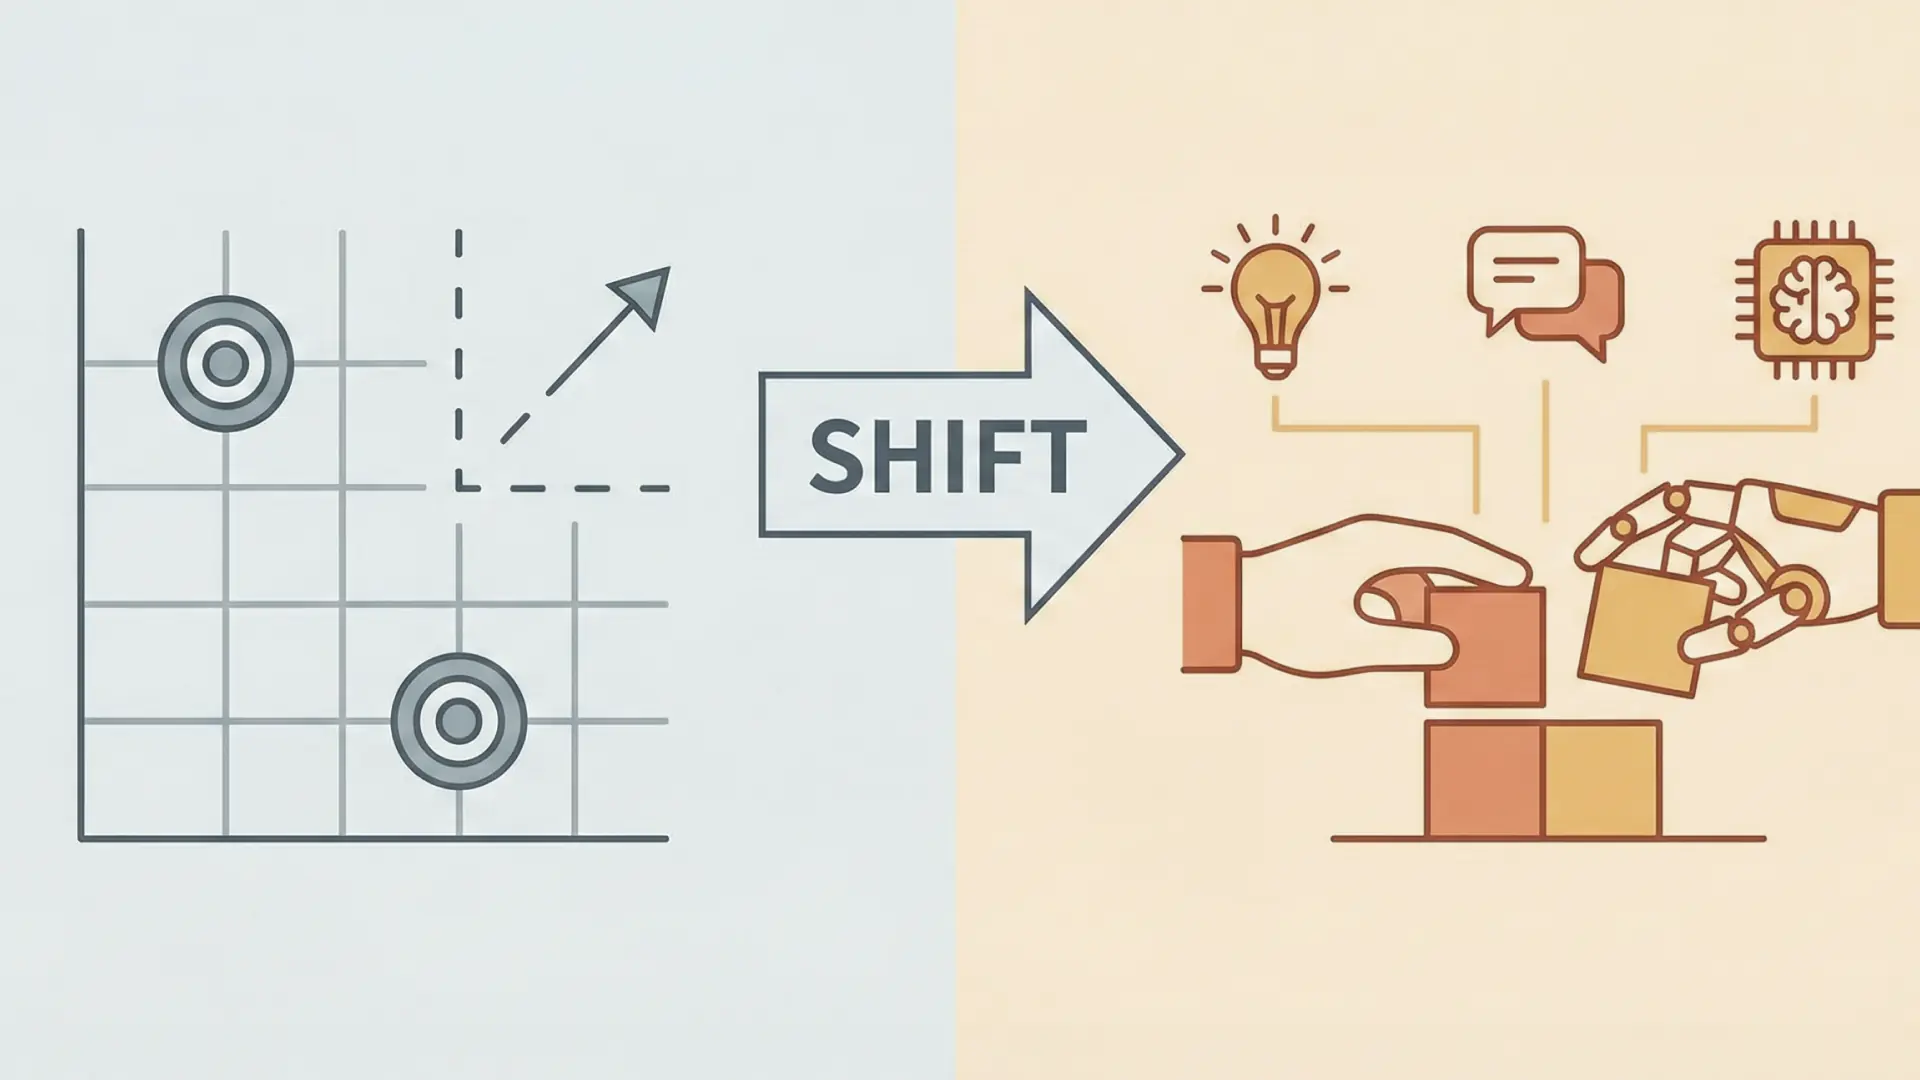
LOG34R2R2R2026/1/12

HRIリサーチ報告書。ROS 2 × Unity × mechArm 270で検証した産業用AIの「信頼UI」設計

UnityとROS 2の「座標変換」からの解放|Physical AI時代のデジタルツイン設計インパクト
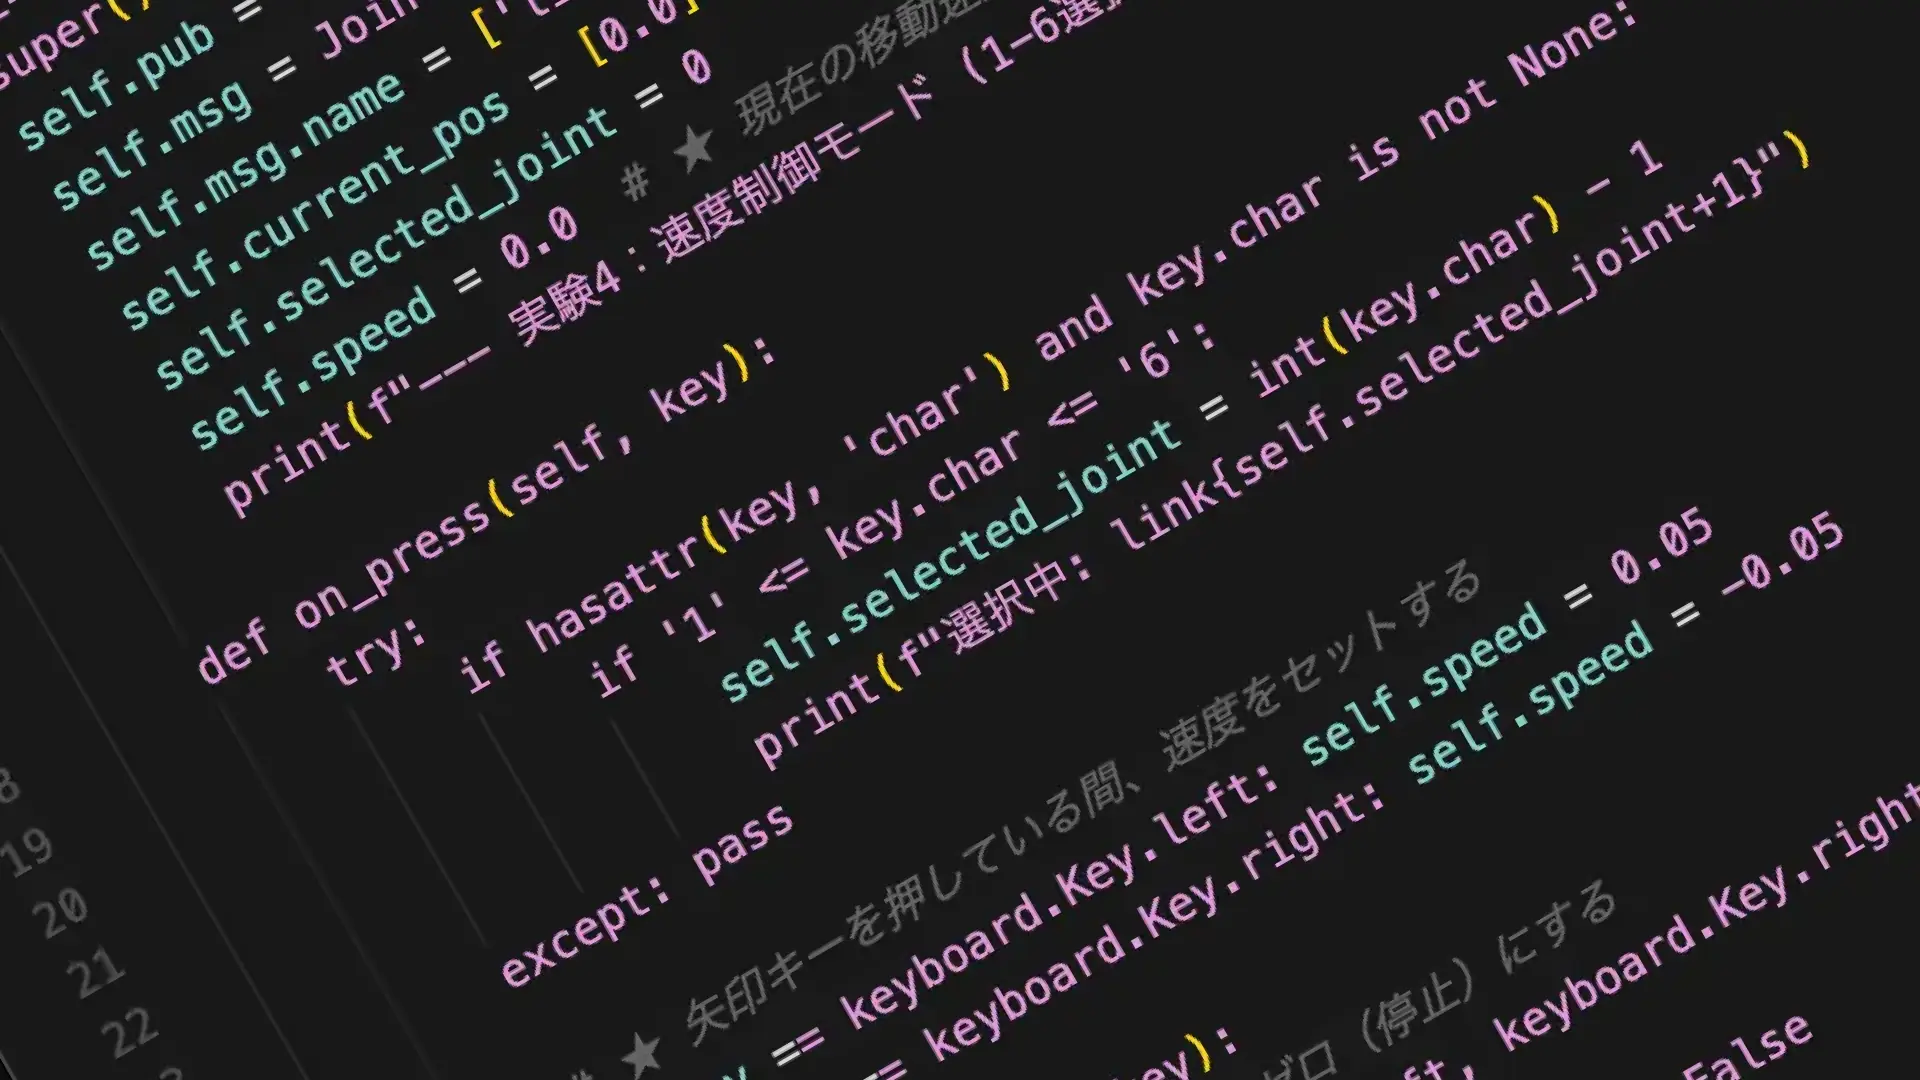
LOG33R2R2R2026/1/11

UnityとROS 2の「座標変換」からの解放|Physical AI時代のデジタルツイン設計インパクト

デザインと論理の架け橋。デザイナーが知っておきたいPythonの正体
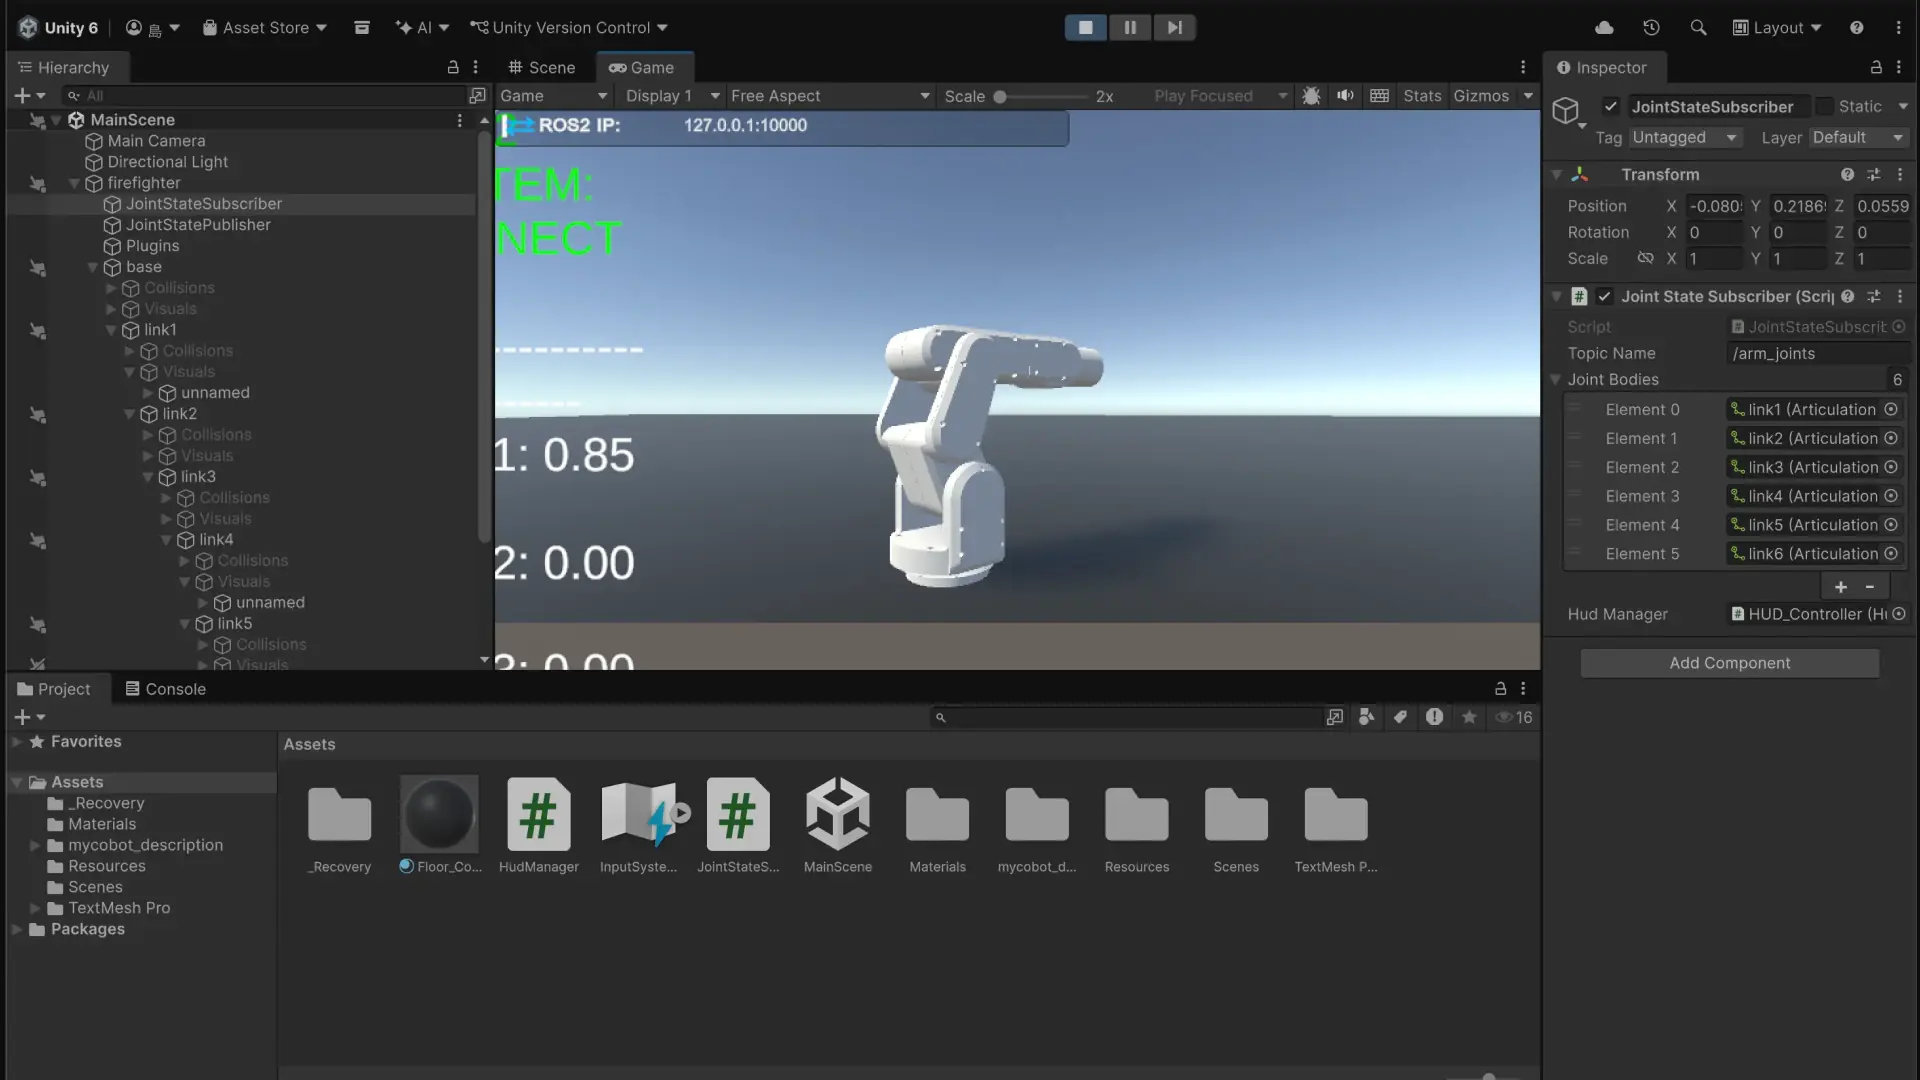
LOG32R2R2R2026/1/10

デザインと論理の架け橋。デザイナーが知っておきたいPythonの正体

実験3-ROS 2とUnityを介した双方向リアルタイム・テレオペレーションの確立
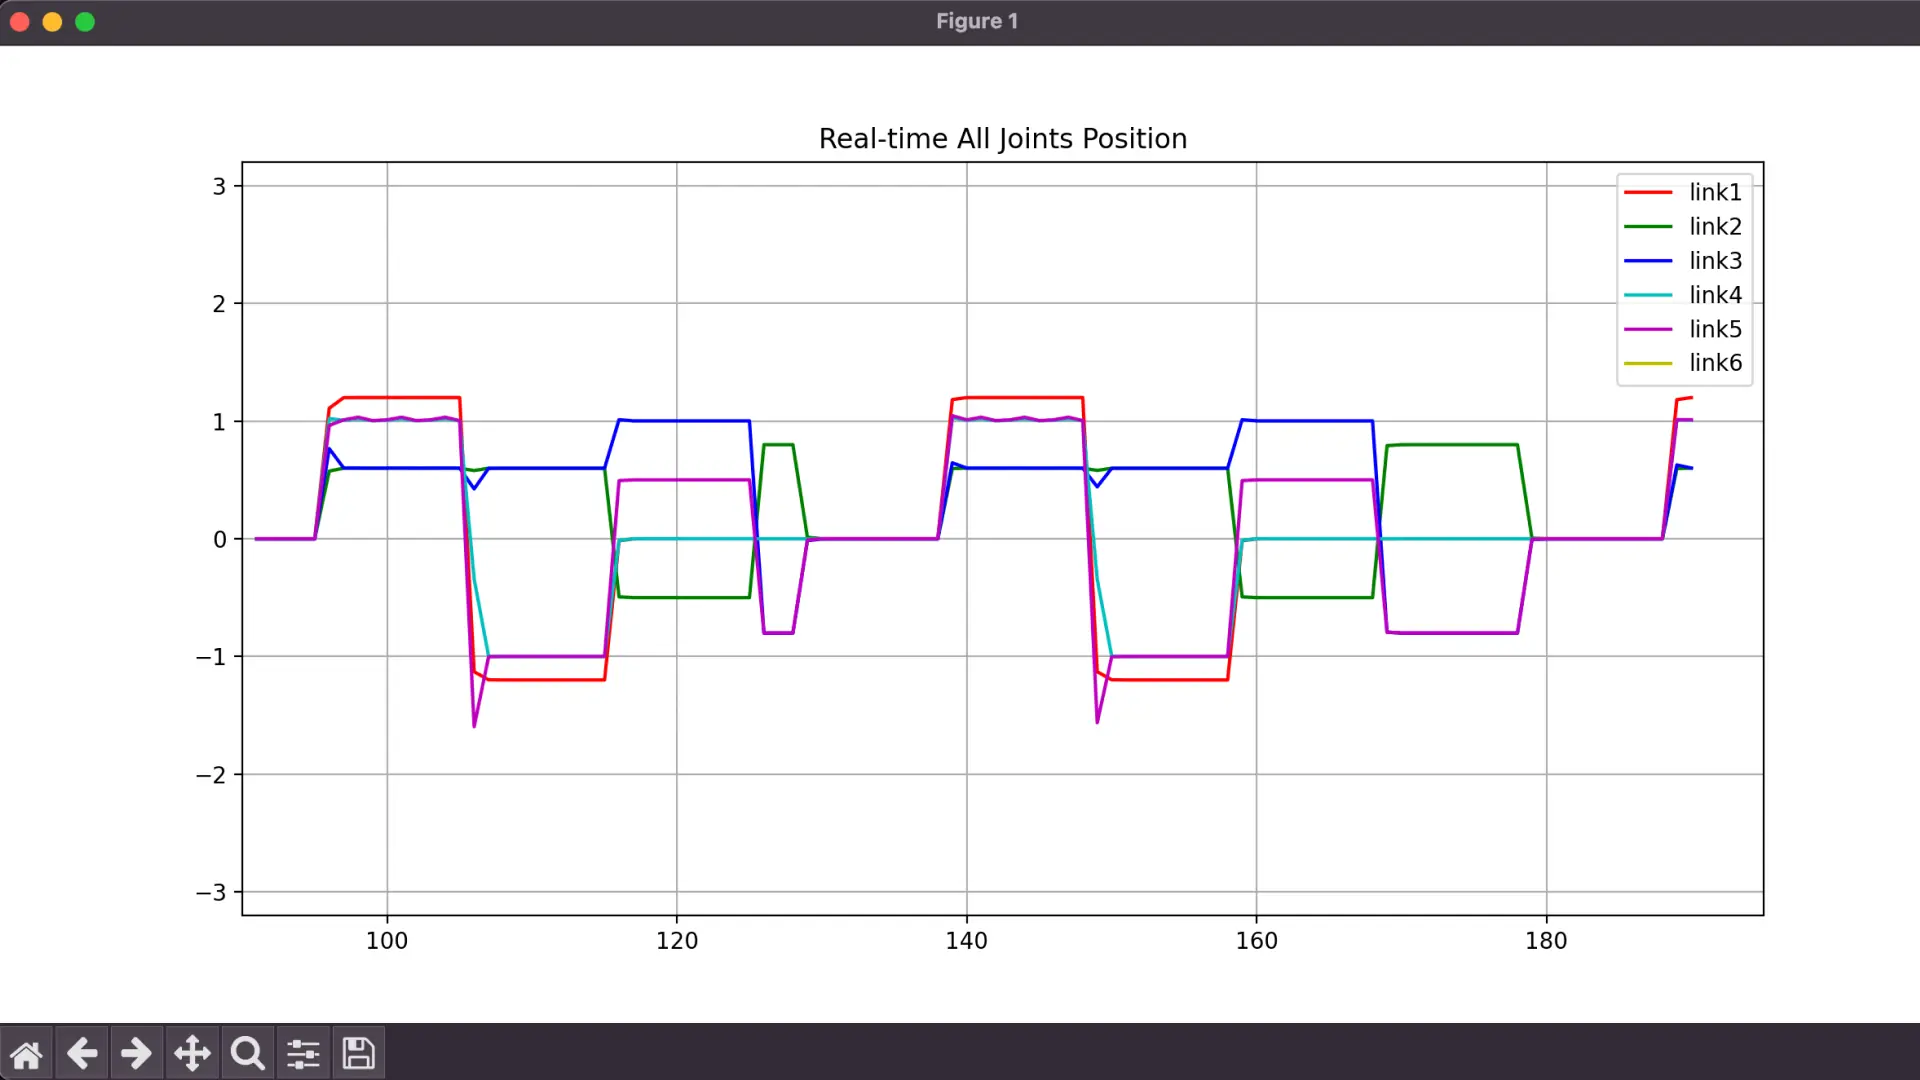
LOG31R2R2R2026/1/9

実験3-ROS 2とUnityを介した双方向リアルタイム・テレオペレーションの確立

Unityでデジタルツインに「解析の眼」を授ける|mechArm 270データ可視化
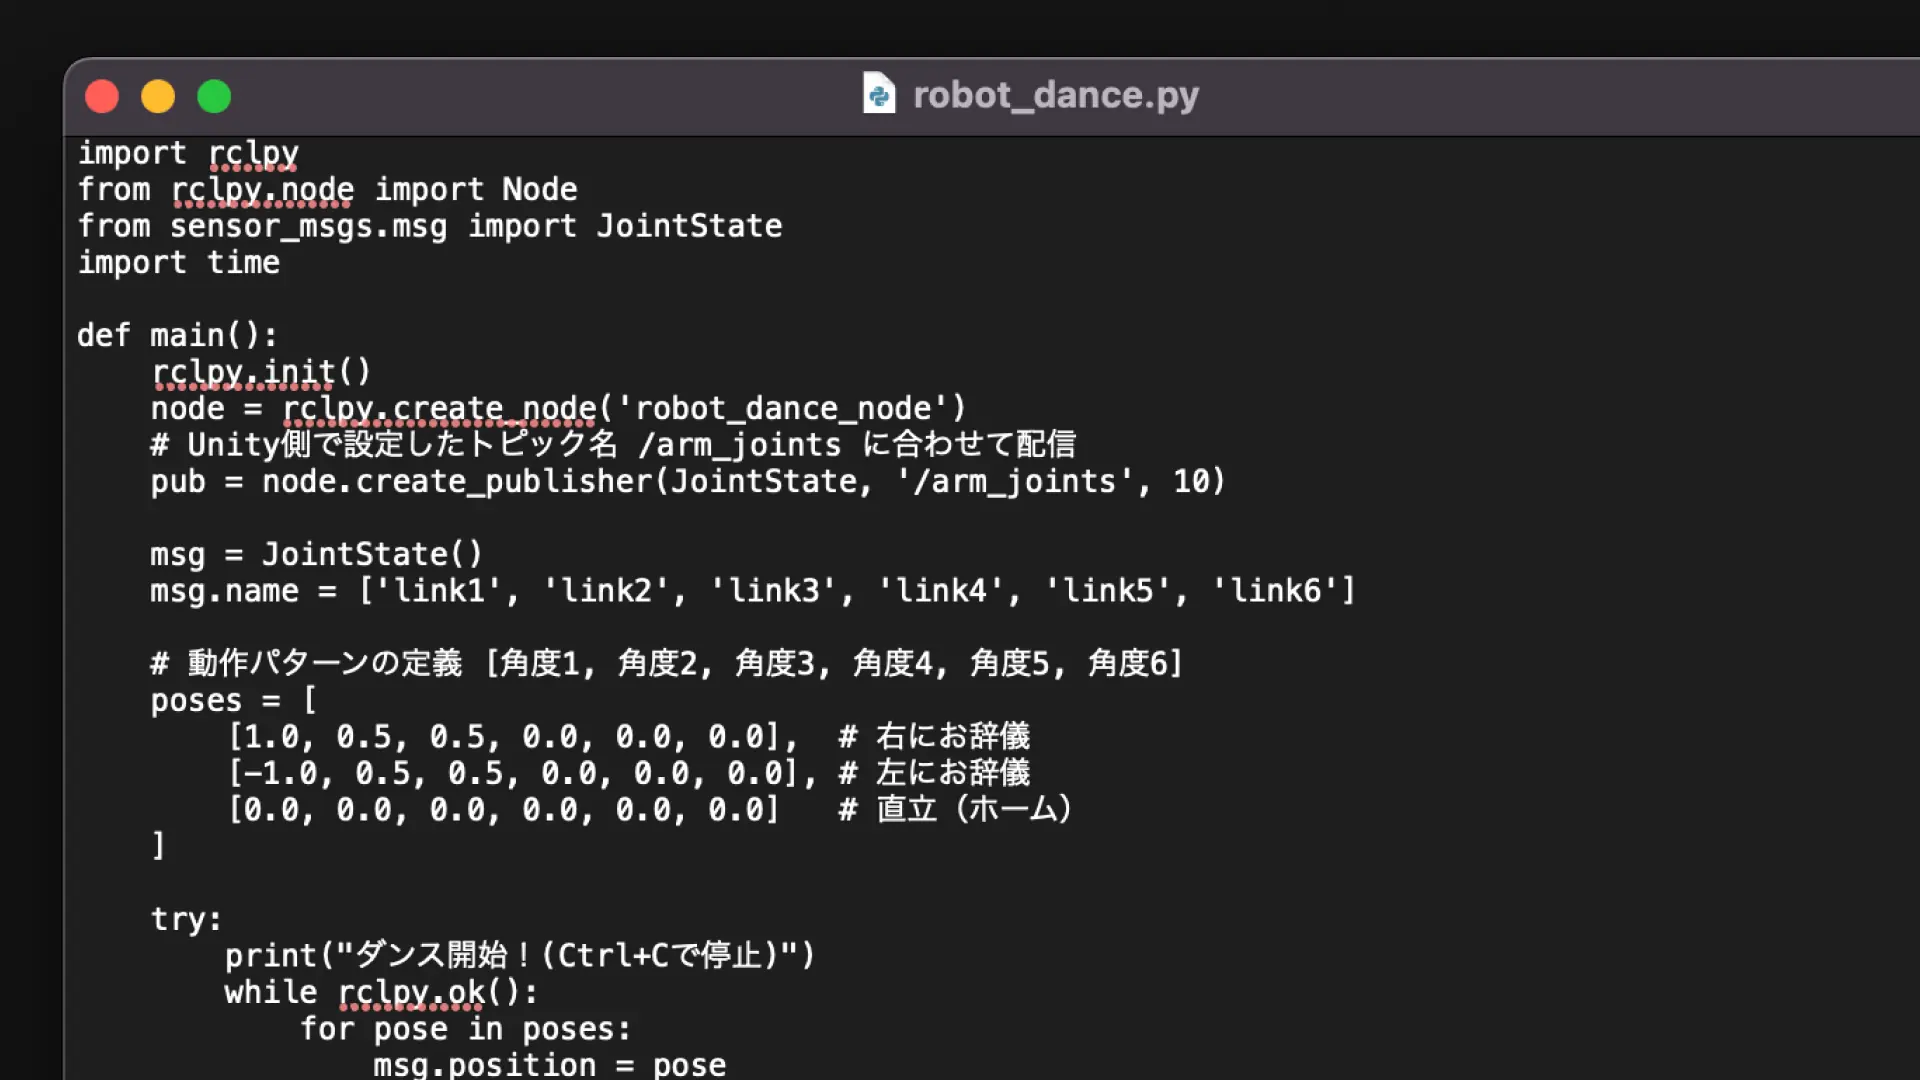
LOG30R2R2R2026/1/8

Unityでデジタルツインに「解析の眼」を授ける|mechArm 270データ可視化

mechArm 270デジタルツインを実用へ|Unity × ROS 2で次に挑む3つの実験的ステップ
LOG29R2R2R2026/1/7

mechArm 270デジタルツインを実用へ|Unity × ROS 2で次に挑む3つの実験的ステップ

Unity × ROS 2連携完全ガイド-試行錯誤の全記録
LOG28R2R2R2026/1/6

Unity × ROS 2連携完全ガイド-試行錯誤の全記録

mechArm 270 M5、Unityでの初駆動ドキュメント
LOG27R2R2R2026/1/5

mechArm 270 M5、Unityでの初駆動ドキュメント

mechArm 270 M5の関節駆動テスト計画書(手動テスト編)|Unity ArticulationBody検証
LOG26R2R2R2026/1/4

mechArm 270 M5の関節駆動テスト計画書(手動テスト編)|Unity ArticulationBody検証

召喚成功!mechArm 270 M5 視点操作マスター(デスクトップ・MacBook別)
LOG25R2R2R2026/1/3

召喚成功!mechArm 270 M5 視点操作マスター(デスクトップ・MacBook別)

仮想世界を構築。Unityにロボットを呼ぶための「翻訳機」を導入!
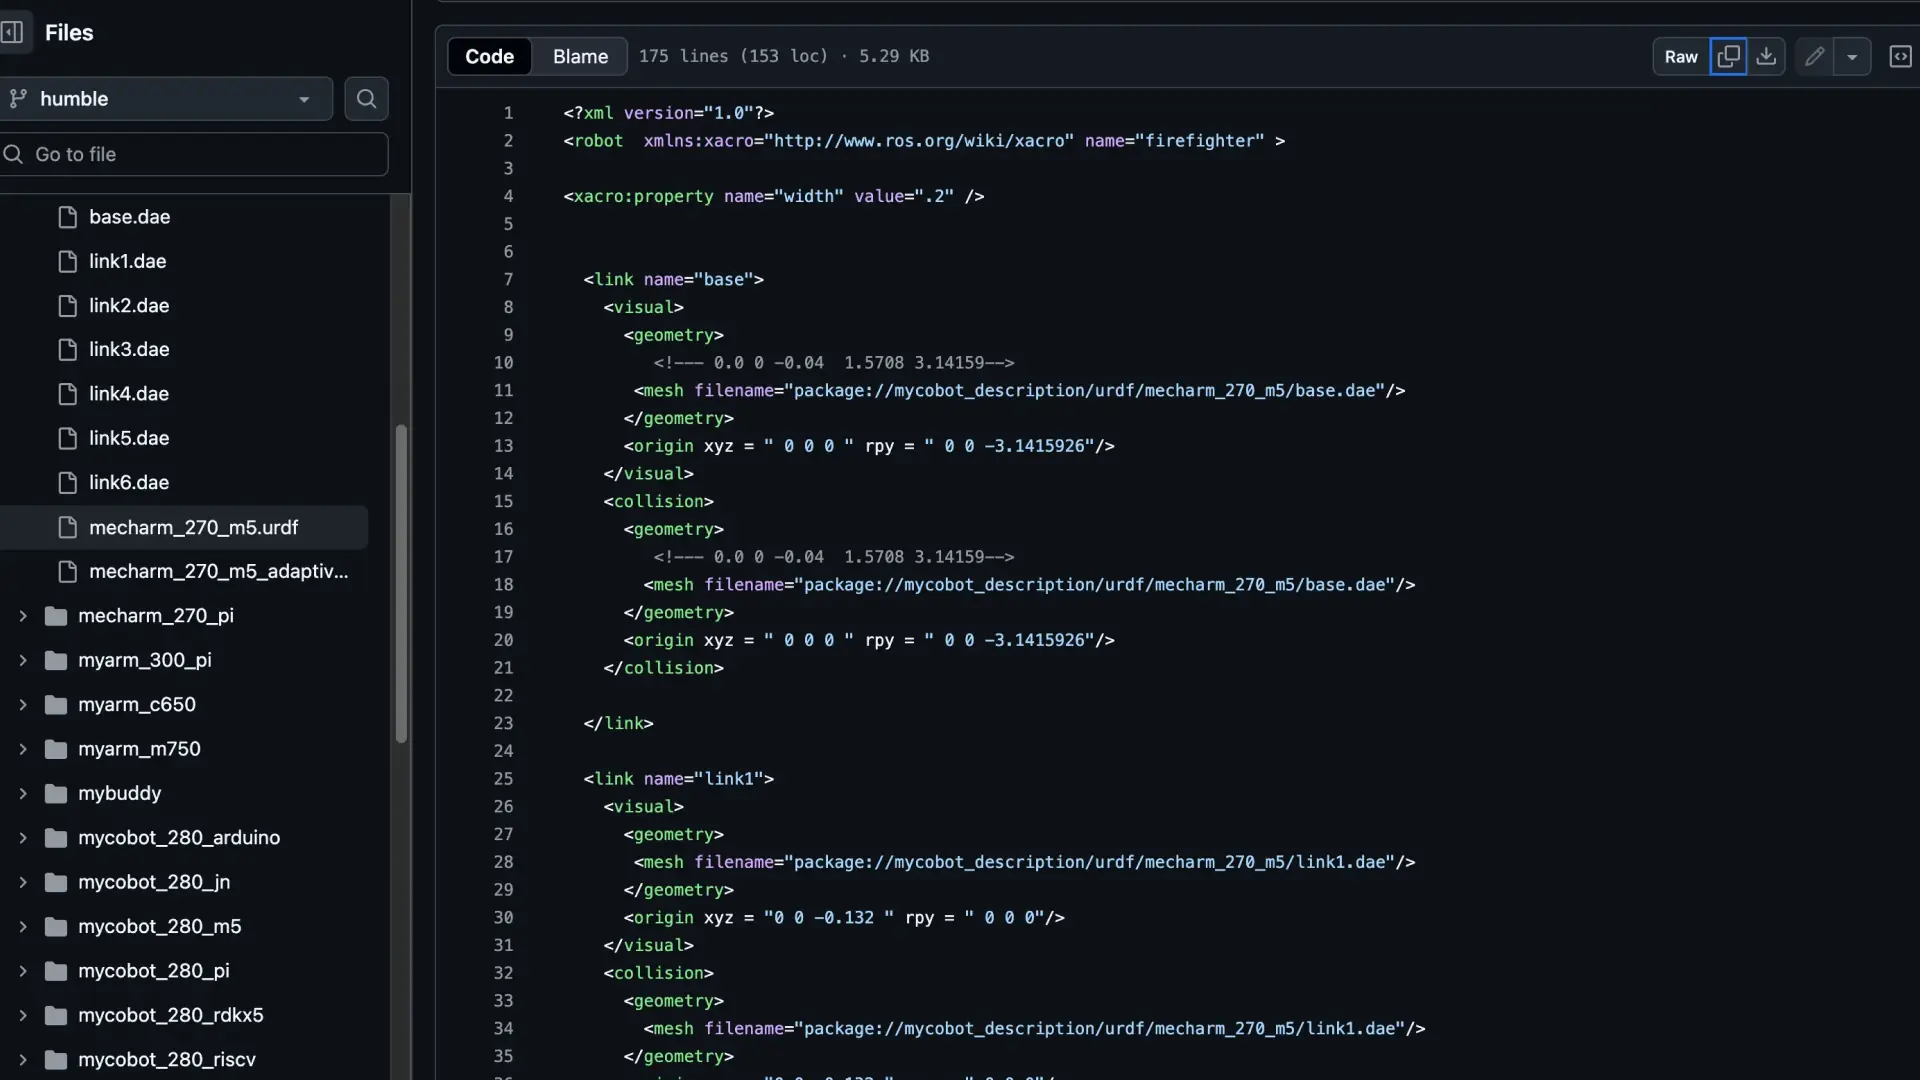
LOG24R2R2R2026/1/2

仮想世界を構築。Unityにロボットを呼ぶための「翻訳機」を導入!

UnityとROS 2を繋ぐ架け橋。バーチャルmechArmを召喚
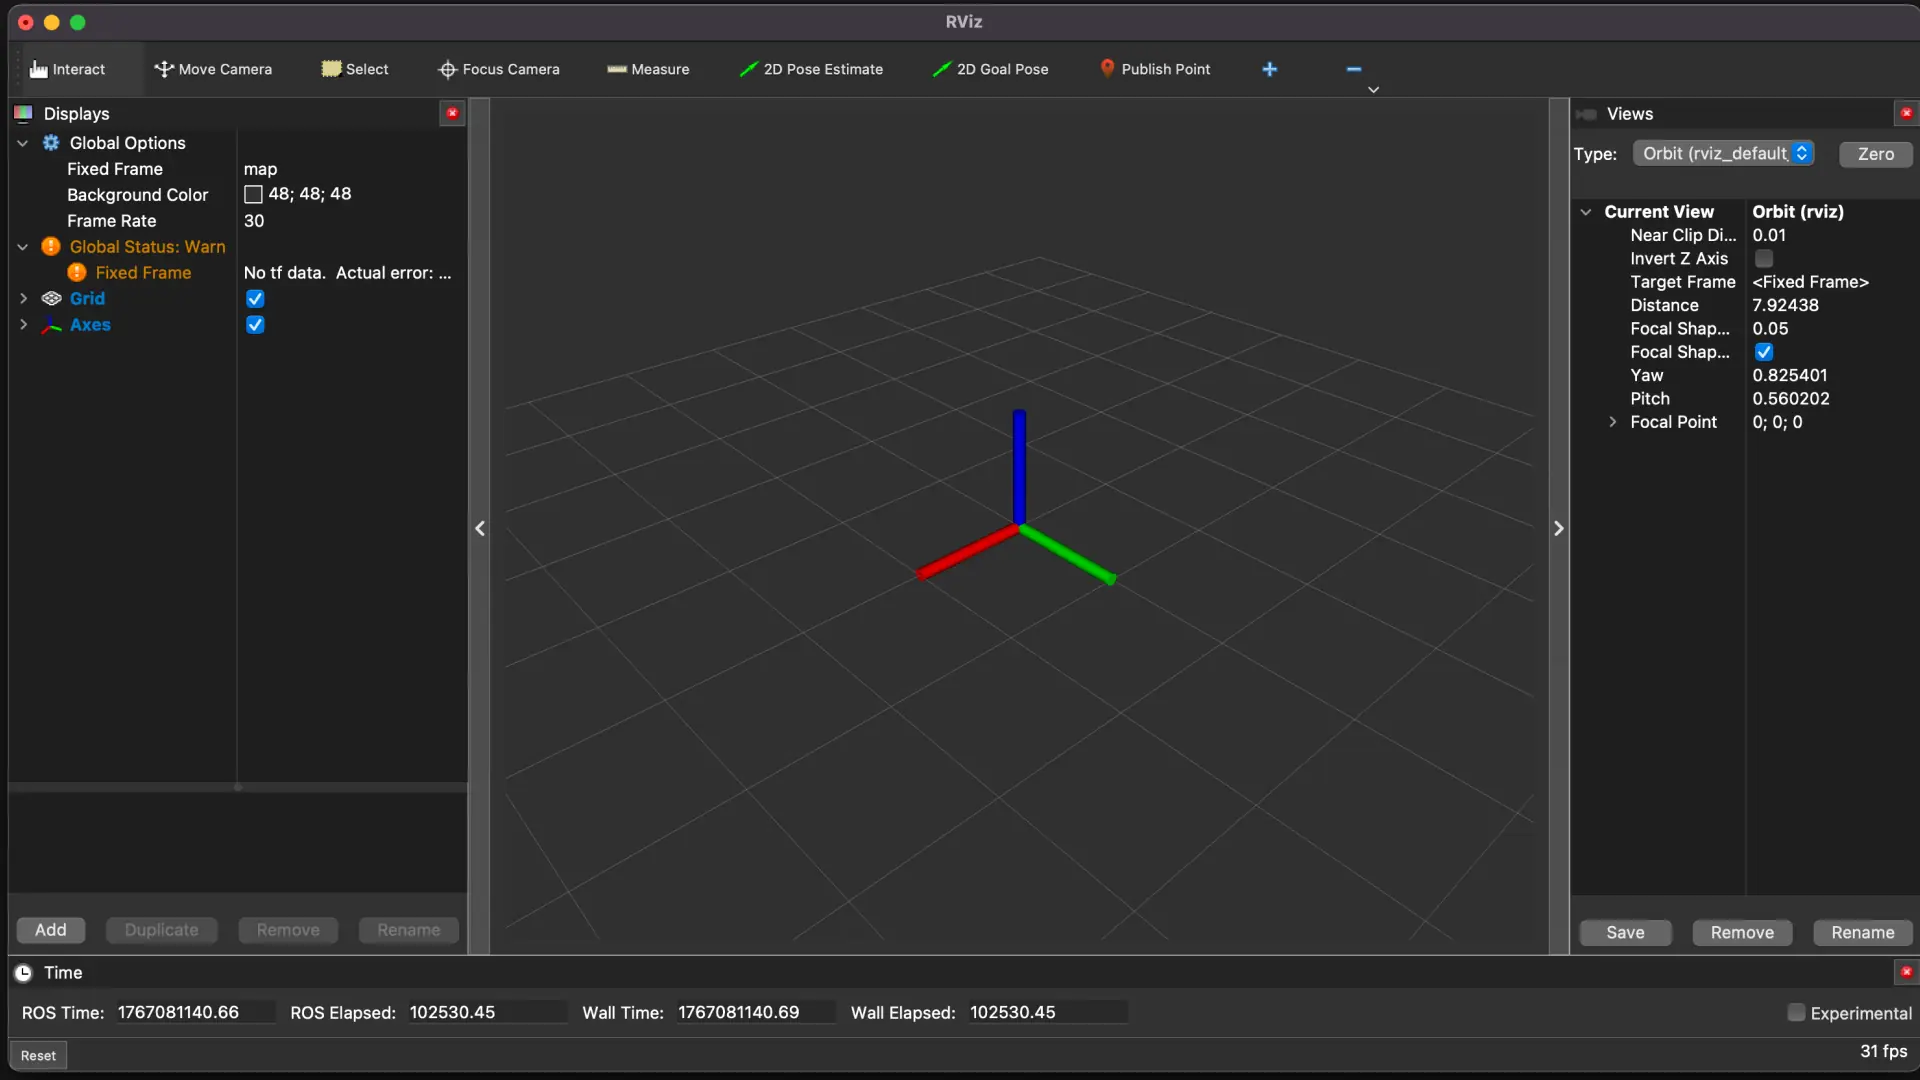
LOG23R2R2R2026/1/1

UnityとROS 2を繋ぐ架け橋。バーチャルmechArmを召喚

RViz2のScale・座標系の基準作りとR2R2R独自「テックログ」運用設計
LOG22R2R2R2025/12/31

RViz2のScale・座標系の基準作りとR2R2R独自「テックログ」運用設計

「カメ」の正体と、ROS 2の「信号」をのぞき見&3Dで可視化(RViz2)
LOG21R2R2R2025/12/30

「カメ」の正体と、ROS 2の「信号」をのぞき見&3Dで可視化(RViz2)

ROS 2とUnityを繋いでロボットアーム(mechArm 270 M5)を動かすための事前連携ガイド
LOG20R2R2R2025/12/29

ROS 2とUnityを繋いでロボットアーム(mechArm 270 M5)を動かすための事前連携ガイド