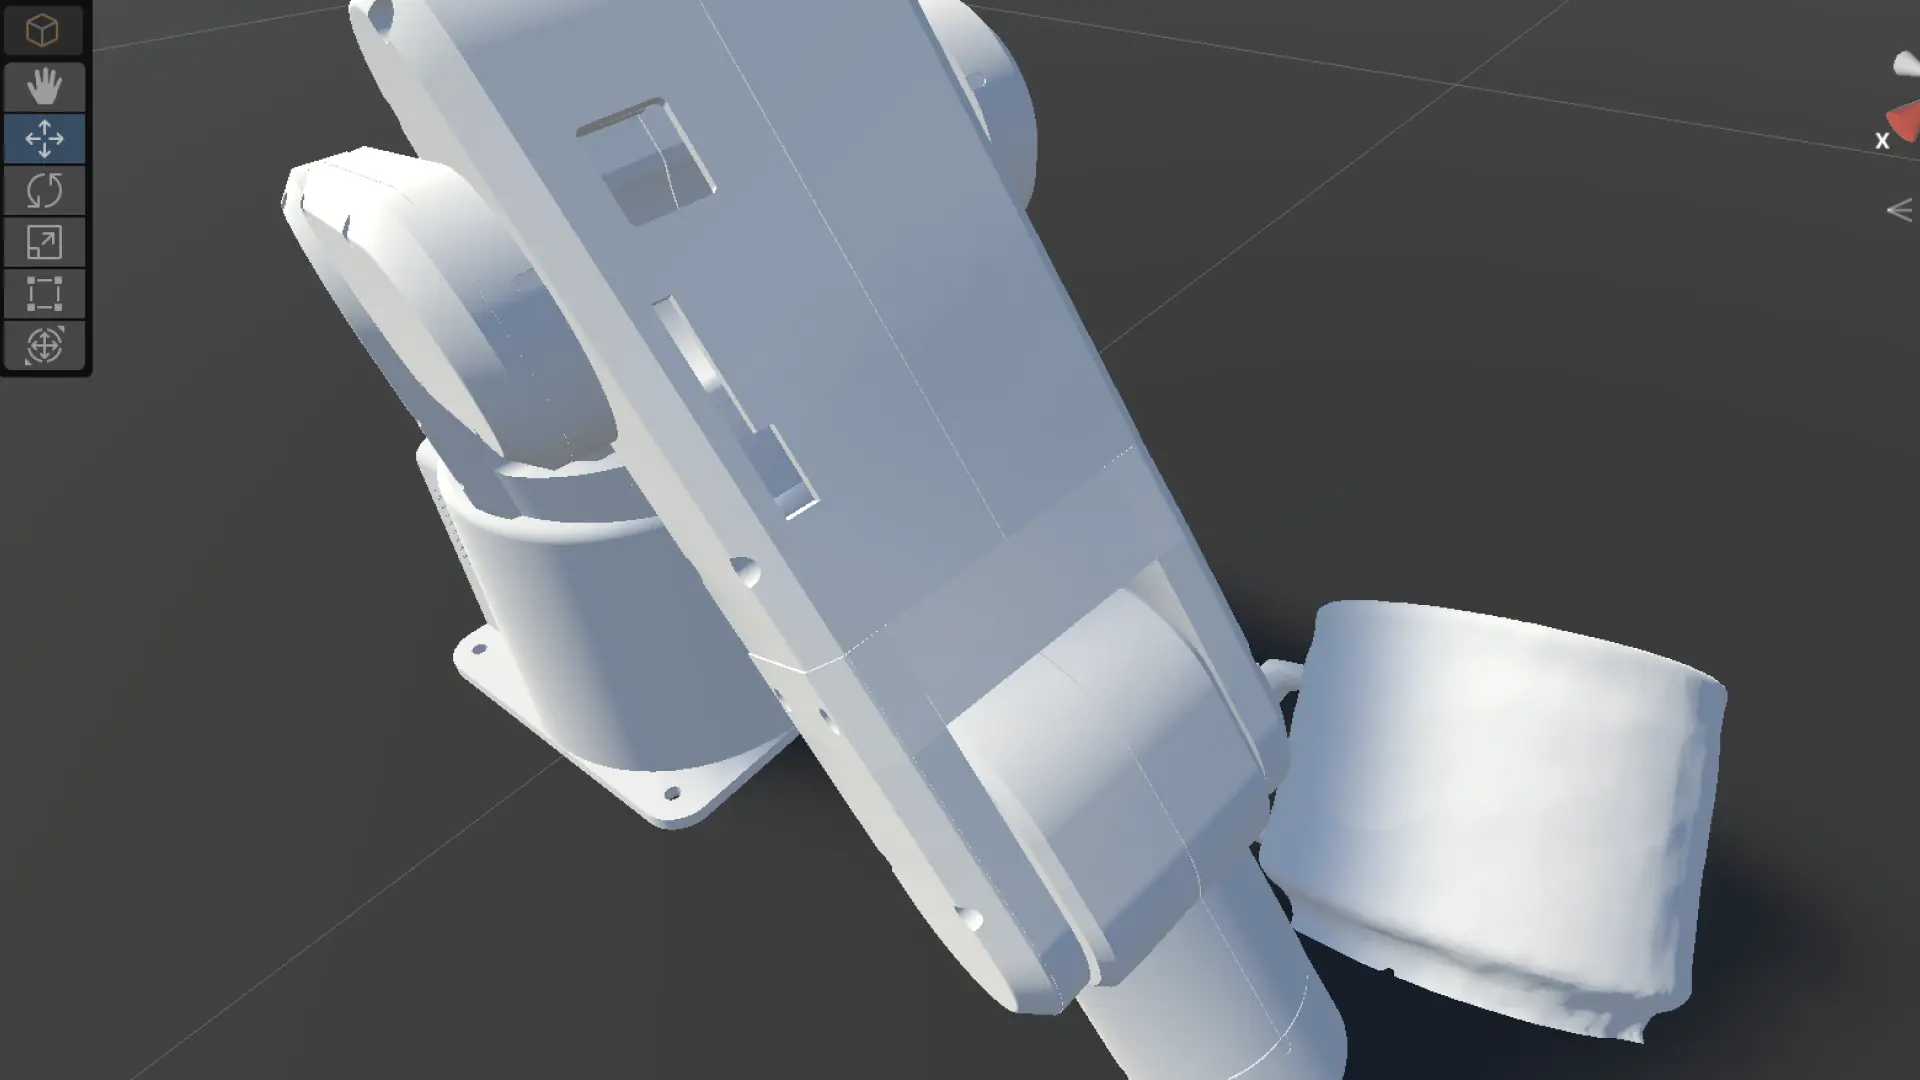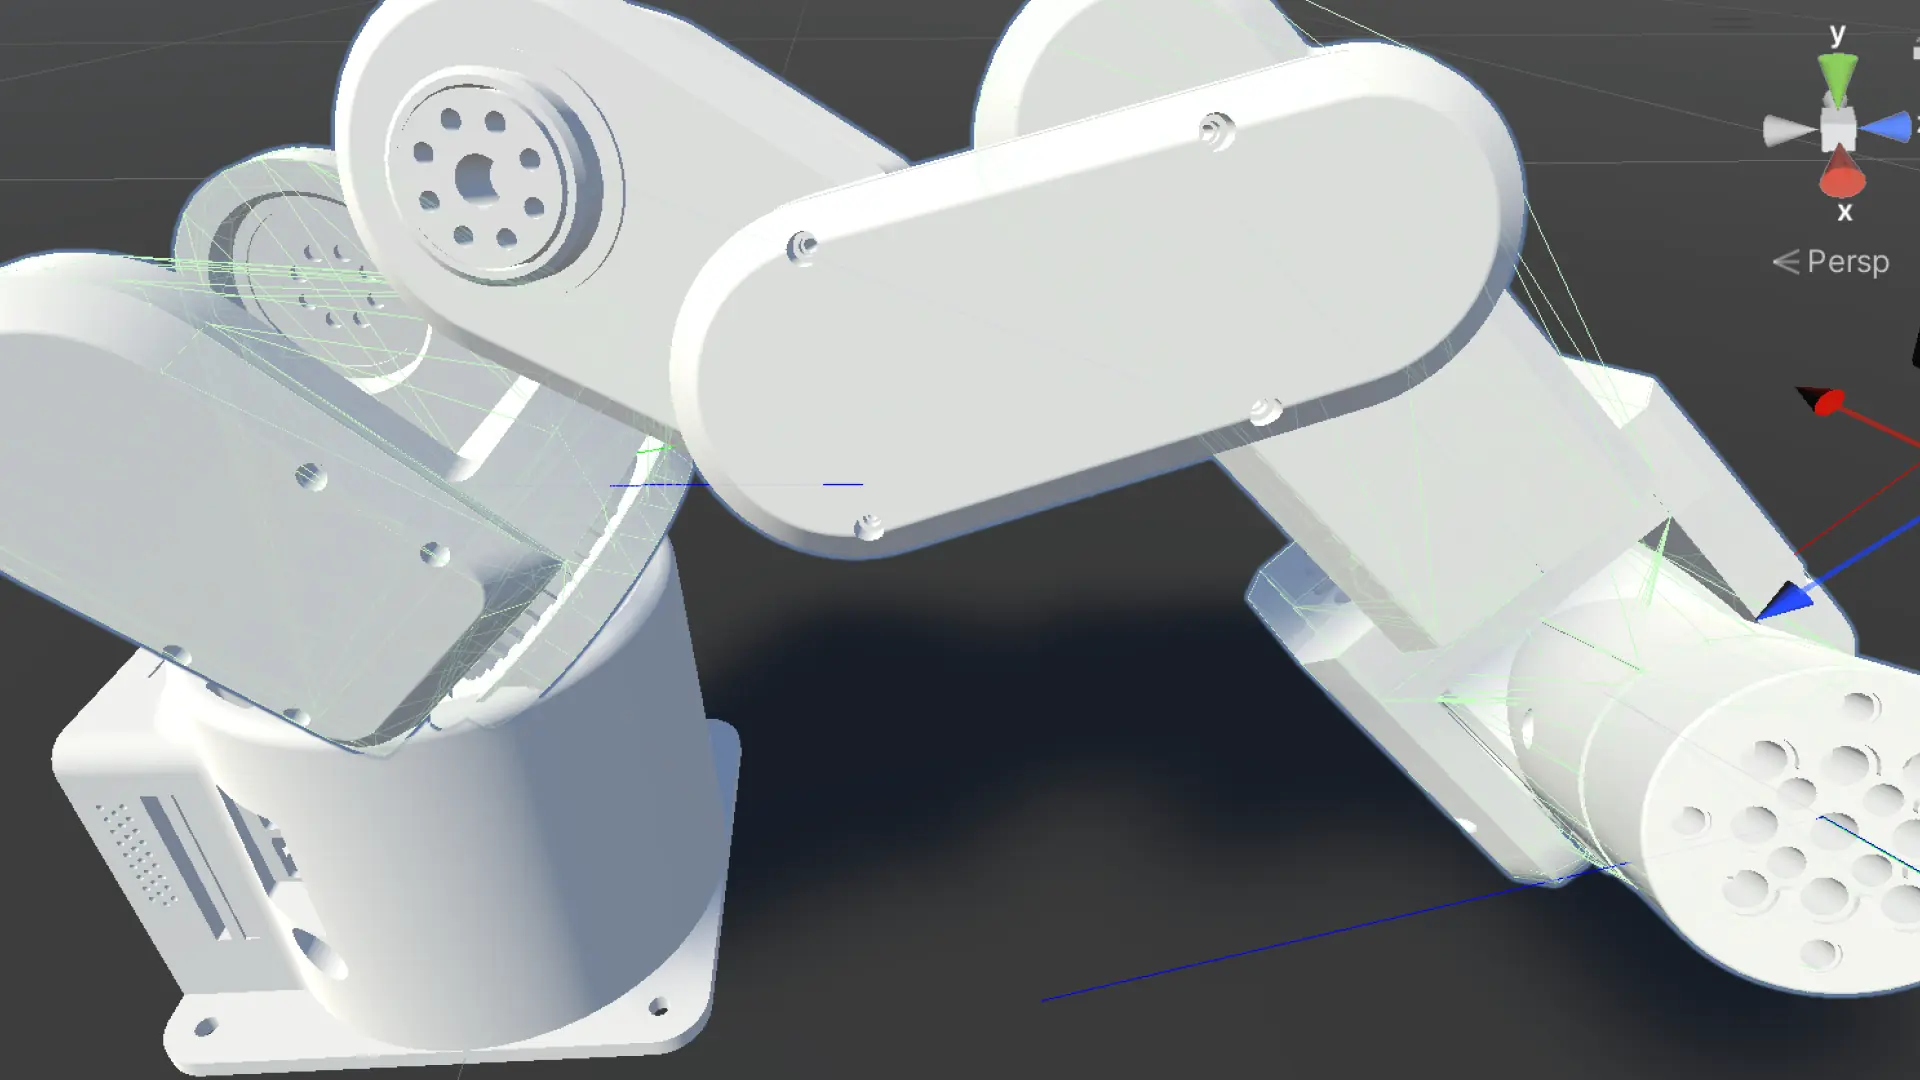
6軸CCD IKでアームが動いた
目標は「ロボットアームがカップの場所と置き場所の間を自律的に往復する」こと。 角度ベースの制御では解決できなかった問題を、IK(逆運動学)で突破した。
※注釈:デジタルツイン学習(R2R2R)の検証プロセス 本プロジェクトは、AIの判断を物理的動作へ変換する設計を検証するものです。現実空間をデジタルツイン化し、仮想空間での大量試行(Real-to-Render)から得た最適解を、実世界のモーター駆動(to-Real)へ還元する「R2R2Rパイプライン」の実装過程を記録・考察します。
朝の状態
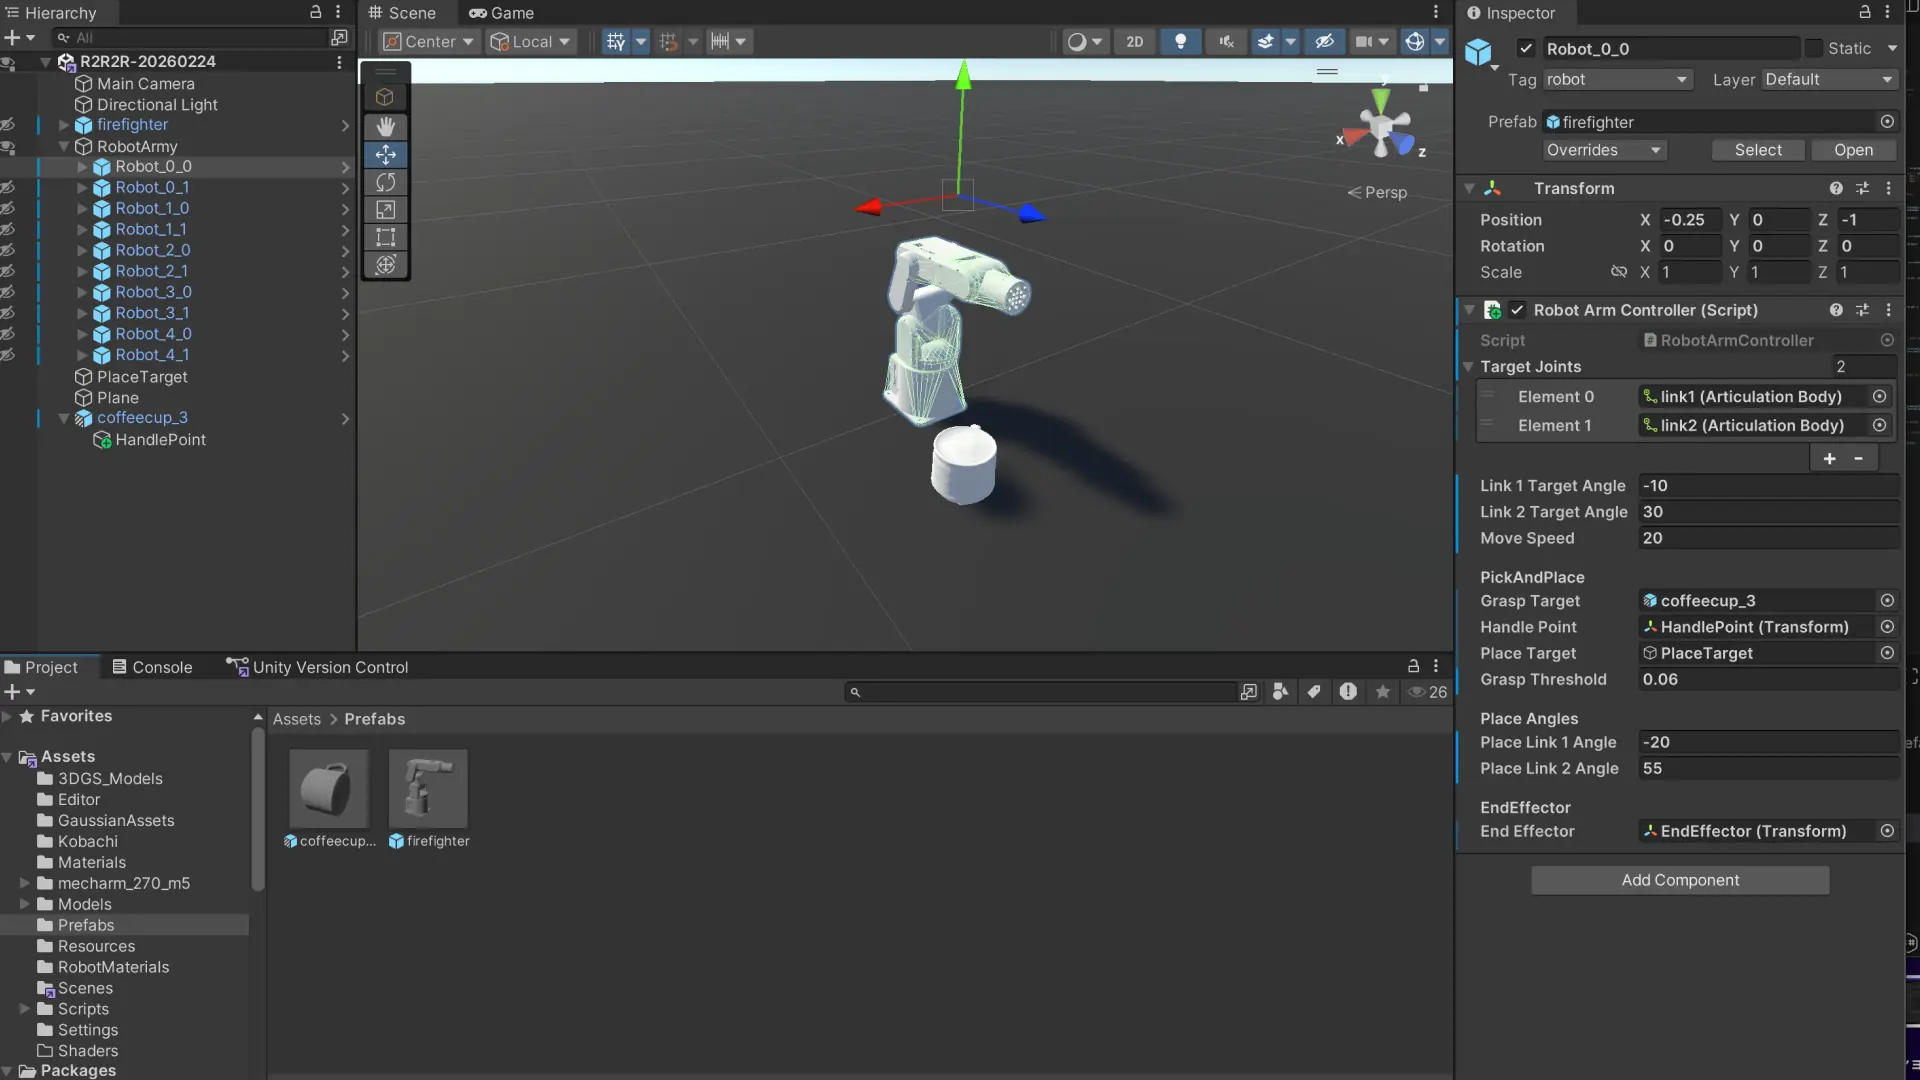
前日までの実装は「Link1とLink2に手動で目標角度を設定する」方式だった。 Inspector上で角度を入力すれば動く。しかし問題があった。
PlaceTargetの座標とアームの角度が対応していない
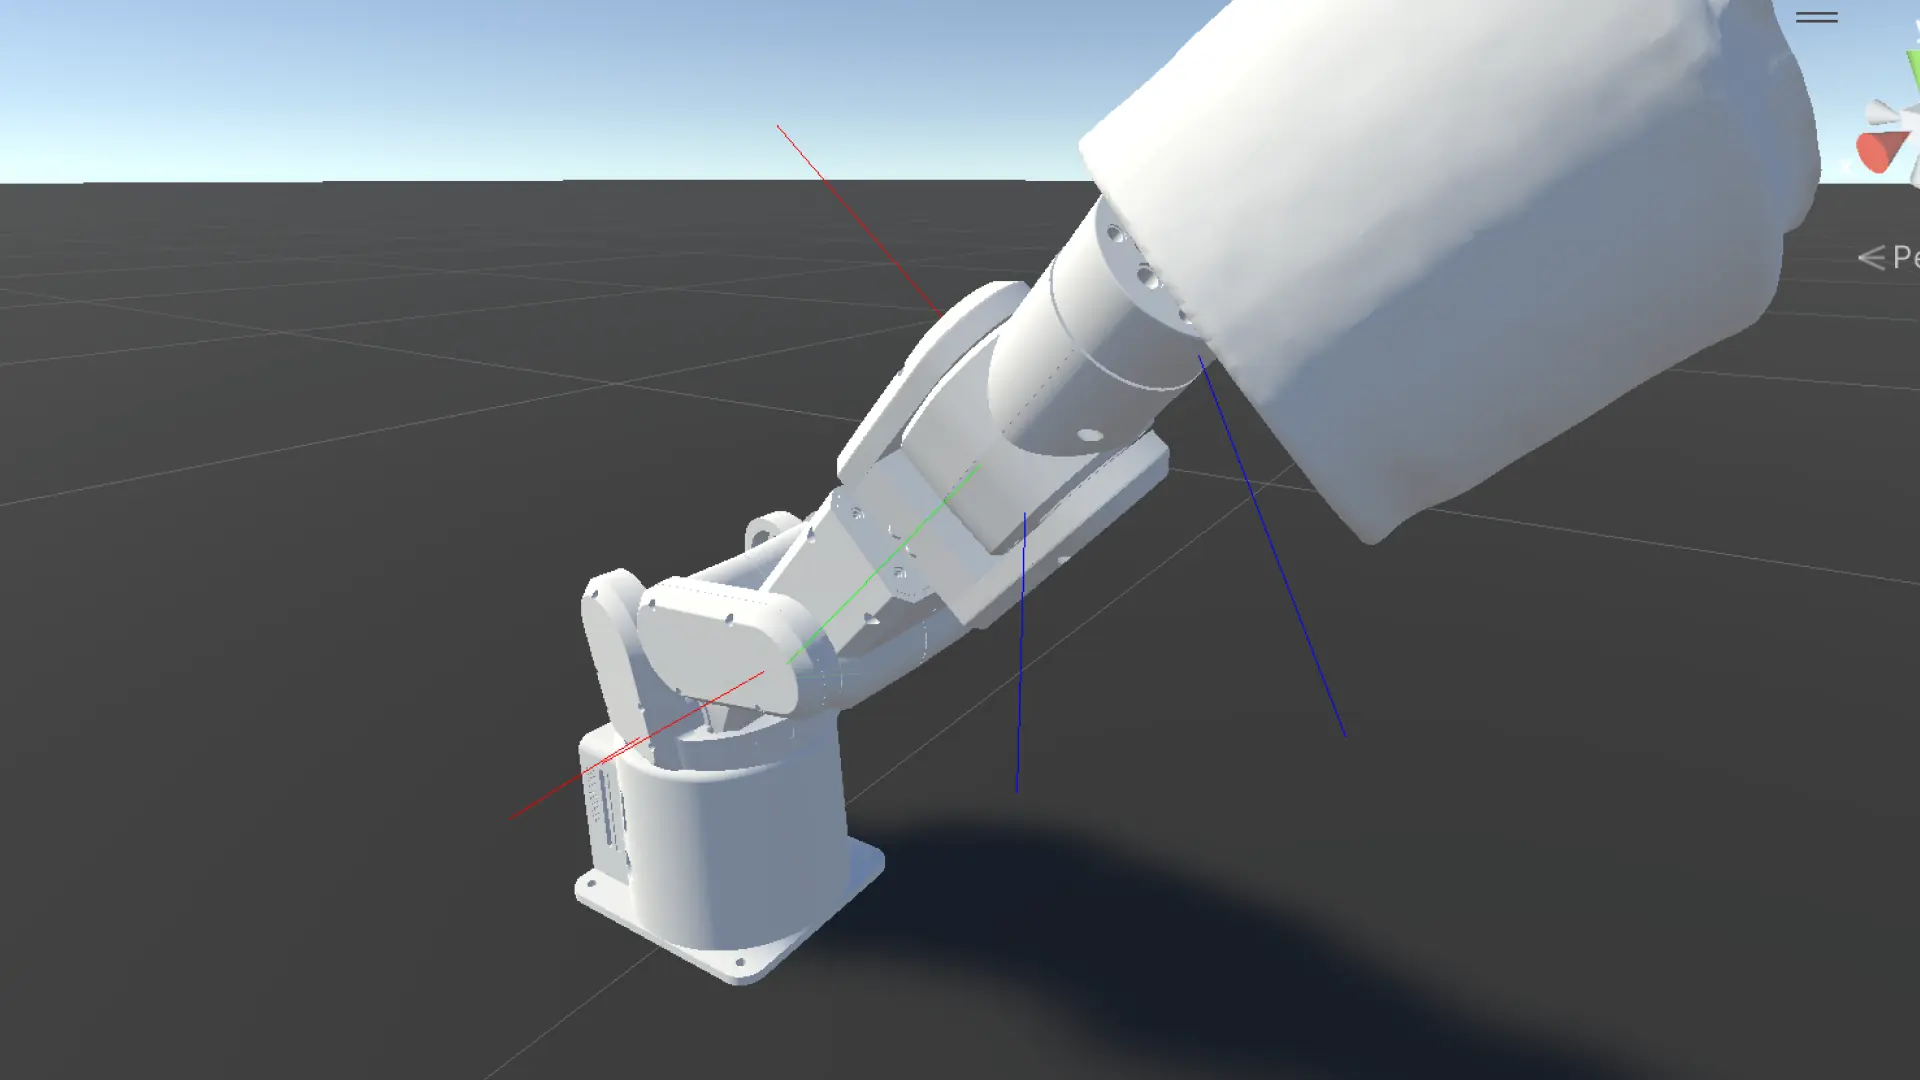
角度を変えるたびにアームが地面に突っ伏す
どの角度が正解か、試行錯誤では終わらない
角度ベースのアプローチには構造的な限界があった。 「角度を指定する」のではなく「座標を指定してアームが勝手に動く」仕組みが必要だった。
IKへの方針転換
IK(Inverse Kinematics)とは、「ここに手を届かせたい」という座標を与えると、各関節の角度を自動計算する手法。
今回採用したのは CCD IK(Cyclic Coordinate Descent) 。 6軸全部を末端から根本に向かって順番に計算し、少しずつ目標座標に近づけていく。
シンプルで安定している。Unityとも相性がいい。
実装の核心
ArticulationBodyの回転軸は anchorRotation に記録されている。 ここから真の回転軸を取得し、平面に射影してからSignedAngleを計算する。
// ジョイントの真の回転軸をanchorRotationから取得
Vector3 jointAxis = targetJoints[i].anchorRotation * Vector3.right;
jointAxis = jointTransform.TransformDirection(jointAxis);

// jointAxisに垂直な平面に射影してから角度を計算
toEffector = Vector3.ProjectOnPlane(toEffector, jointAxis).normalized;
toTarget   = Vector3.ProjectOnPlane(toTarget,   jointAxis).normalized;

float angle = Vector3.SignedAngle(toEffector, toTarget, jointAxis);

drive.target += angle * 0.05f;
drive.target  = Mathf.Clamp(drive.target, -180f, 180f);
射影をしないと、回転軸と無関係な方向への誤差が混入する。 0.05f の係数で1フレームあたりの移動量を制限し、発散を防ぐ。
インシデント:Stiffnessが1e+25に発散
CCD_ITERATIONSを1から3に増やした直後、全関節のStiffnessが 1e+25 に吹き飛んだ。
原因はコード内で drive.stiffness = 20000f を毎フレーム上書きしていたこと。 Drive TypeがTargetのときはStiffnessの書き込みが内部計算と干渉し、値が発散した。
修正方針:Stiffnessの上書きを完全に削除する。
ArticulationBodyのStiffnessはInspectorで設定した値をそのまま使う。 コードから触らない。これが正解だった。
復旧手順
Drive TypeをForceに変更 → Stiffnessが20000にリセットされる → Drive TypeをTargetに戻す。 link1〜link6の6個全部に対して実施。VCS Check-in。
結果
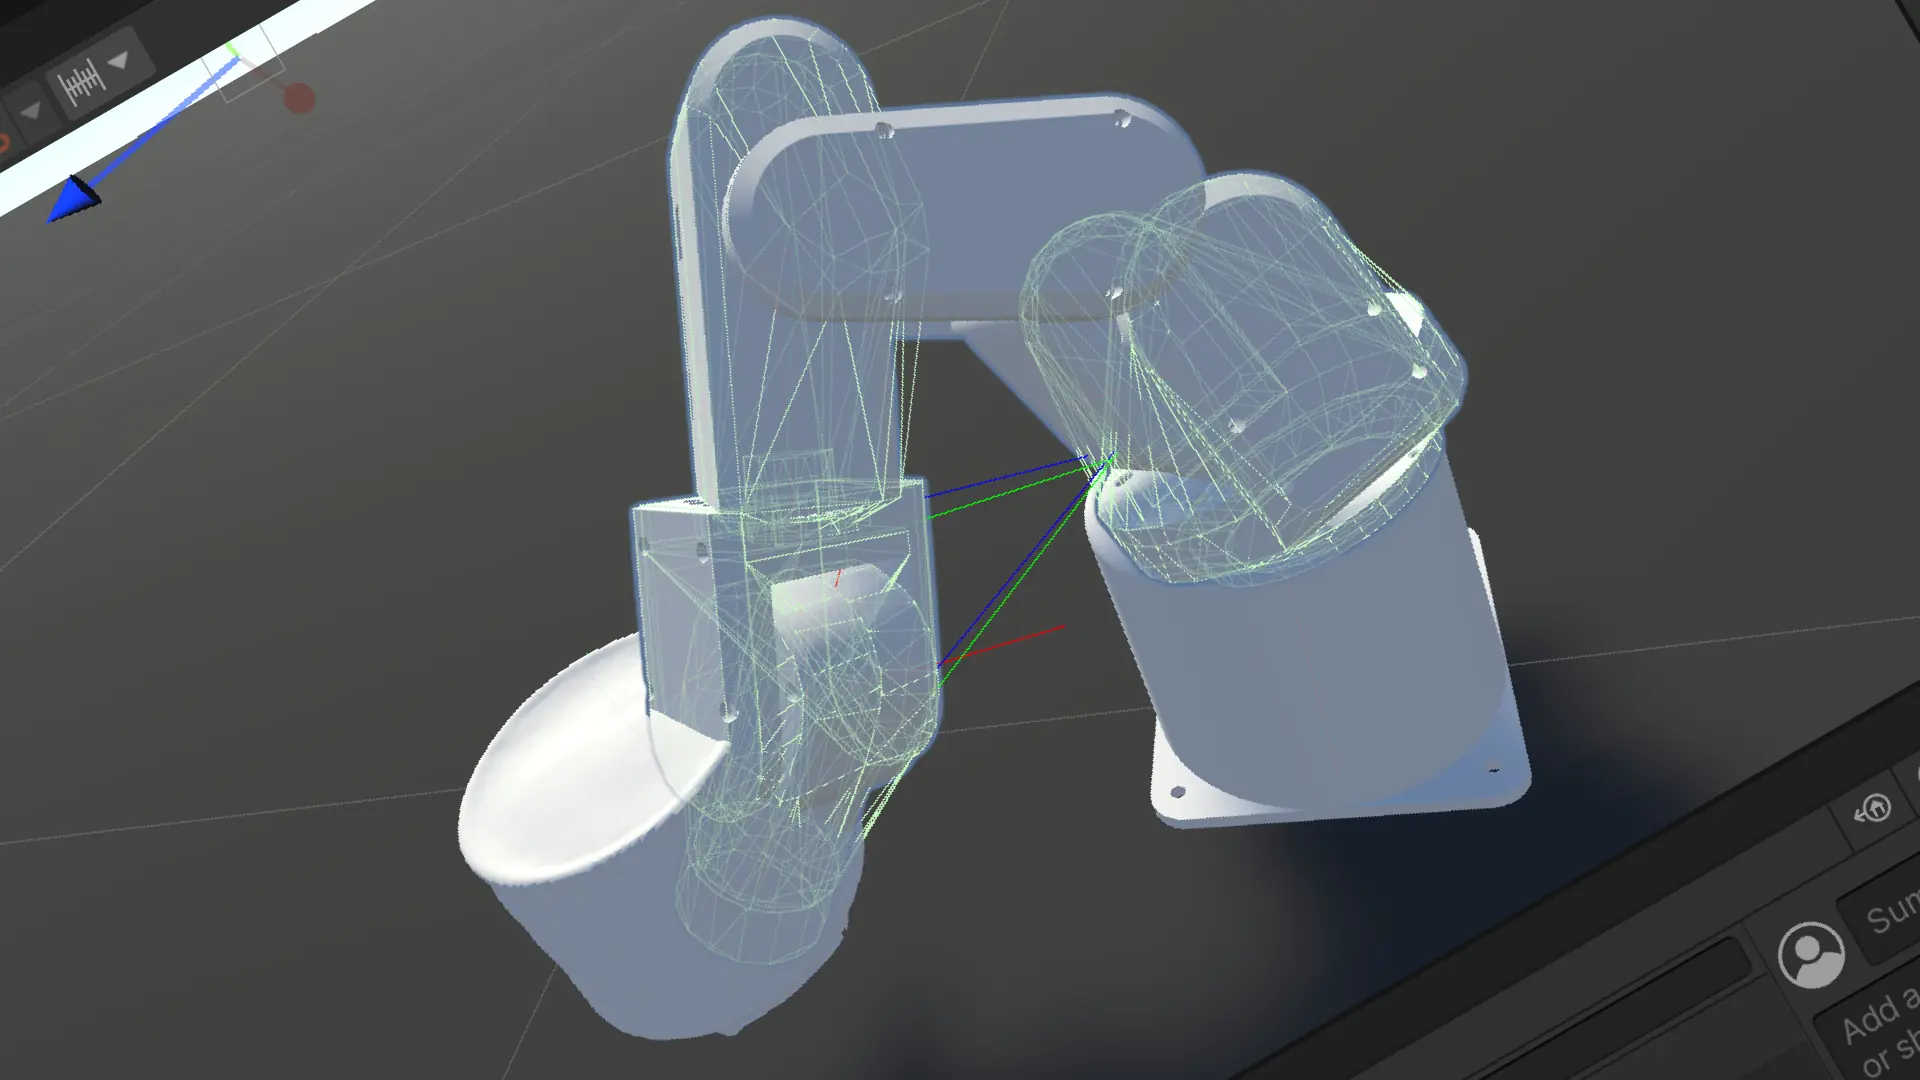
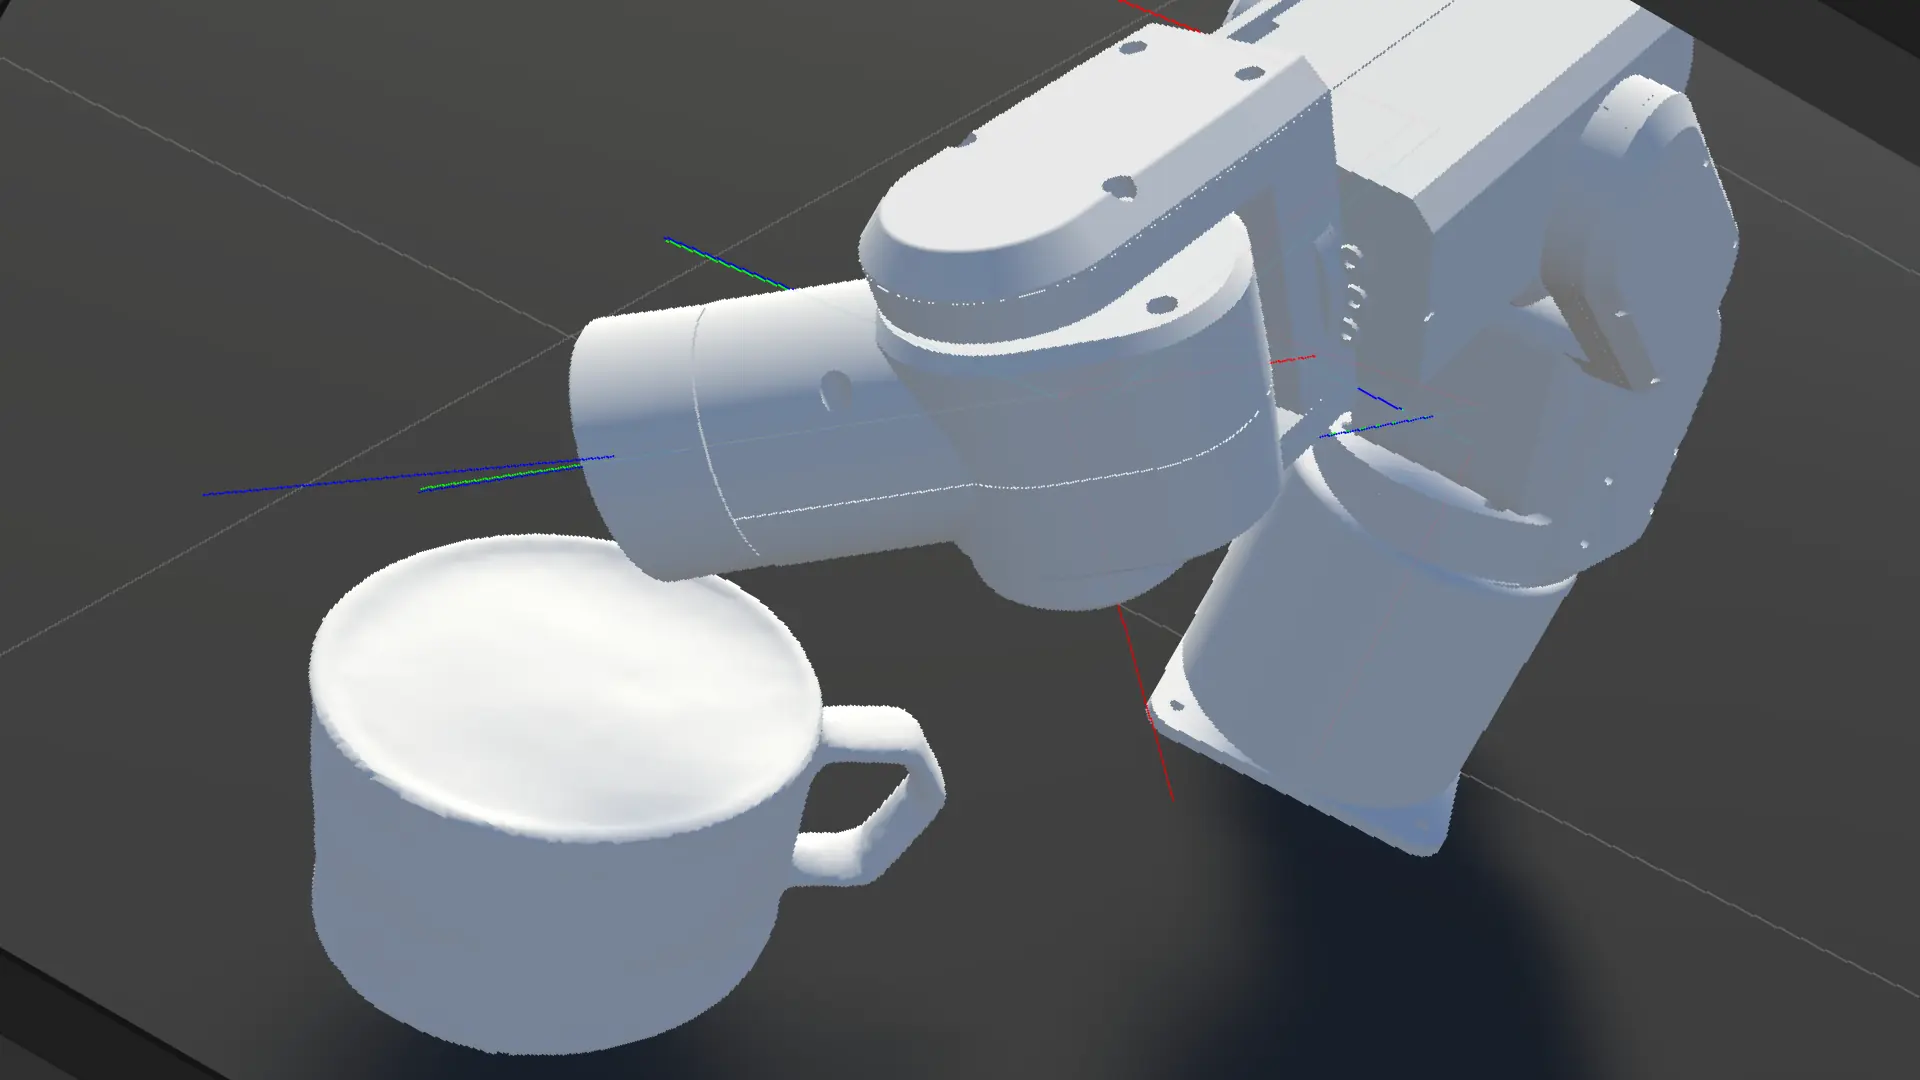
[IK] state=REACH_PLACE dist=0.005PlaceTargetへの到達距離 0.005m(5mm) を確認。 REACH_CUP → REACH_PLACE → REACH_CUP のループ動作も確認。
アームはくねくね動く。きれいではない。 でも「座標を与えたら自分で動く」は成立した。
今日の教訓
Stiffness/Dampingはコードから絶対に触らない。
Inspector設定値が真実。コードはdrive.targetとforceLimitだけ操作する。 これがR2R2Rプロジェクトの憲法であり、今日改めてその理由を身をもって理解した。
最終コード(RobotArmController.cs)
using UnityEngine;

public class RobotArmController : MonoBehaviour
{
    // ── フィールド ────────────────────────────────────────
    [Header("Joints")]
    public ArticulationBody[] targetJoints; // Element0=link1 〜 Element5=link6

    [Header("PickAndPlace")]
    public Transform  handlePoint;          // カップの把持点
    public GameObject placeTarget;          // 置き場所

    [Header("EndEffector")]
    public Transform endEffector;           // link6 配下の EndEffector

    public float graspThreshold = 0.05f;    // 到達判定距離 [m]
    public float moveSpeed = 20f;           // 未使用(CCD IK で直接制御)

    // ── 内部状態 ──────────────────────────────────────────
    private enum State { REACH_CUP, REACH_PLACE }
    private State currentState = State.REACH_CUP;
    private bool isCooldown = false;

    private const int CCD_ITERATIONS = 1;   // 1フレームあたりの反復回数

    private Vector3 cachedHandlePosition;
    private Vector3 cachedPlacePosition;
    private bool positionsCached = false;

    // ── Unity ライフサイクル ──────────────────────────────
    void Start()
    {
        if (targetJoints == null) return;

        // 全 joint の xDrive を初期化(damping は触らない)
        foreach (var joint in targetJoints)
        {
            if (joint == null) continue;
            var drive = joint.xDrive;
            drive.driveType  = ArticulationDriveType.Target;
            drive.forceLimit = 1000000f;
            // target は現在値を維持
            joint.xDrive = drive;
        }

        Debug.Log($"[START] endEffector={(endEffector == null ? "NULL" : endEffector.name)}");
        Debug.Log($"[START] handlePoint={(handlePoint == null ? "NULL" : handlePoint.name)}");
        Debug.Log($"[START] placeTarget={(placeTarget == null ? "NULL" : placeTarget.name)}");

        cachedHandlePosition = handlePoint.position;
        cachedPlacePosition = placeTarget.transform.position;
        positionsCached = true;
    }

    void LateUpdate()
    {
        if (targetJoints == null || targetJoints.Length < 6) return;
        if (endEffector == null) return;

        // ── ターゲット座標を決定 ──────────────────────────
        Vector3 targetPosition = GetTargetPosition();

        // ── CCD IK(1回反復) ─────────────────────────────
        for (int iter = 0; iter < CCD_ITERATIONS; iter++)
        {
            // link6(index5) → link1(index0) の順に処理
            for (int i = targetJoints.Length - 1; i >= 0; i--)
            {
                if (targetJoints[i] == null) continue;

                Transform jointTransform = targetJoints[i].transform;

                // ジョイントの真の回転軸をanchorRotationから取得
                Vector3 jointAxis = targetJoints[i].anchorRotation * Vector3.right;
                jointAxis = jointTransform.TransformDirection(jointAxis);

                // ローカル座標系でベクトルを計算
                Vector3 toEffector = endEffector.position - jointTransform.position;
                Vector3 toTarget   = targetPosition - jointTransform.position;

                // jointAxisに垂直な平面に射影
                toEffector = Vector3.ProjectOnPlane(toEffector, jointAxis).normalized;
                toTarget   = Vector3.ProjectOnPlane(toTarget,   jointAxis).normalized;

                float angle = Vector3.SignedAngle(toEffector, toTarget, jointAxis);

                // Debug可視化
                Debug.DrawRay(jointTransform.position, jointAxis * 0.1f, Color.red);
                Debug.DrawRay(jointTransform.position, toEffector * 0.1f, Color.green);
                Debug.DrawRay(jointTransform.position, toTarget   * 0.1f, Color.blue);

                var drive = targetJoints[i].xDrive;
                drive.forceLimit = 1000000f;
                drive.target    += angle * 0.05f;
                drive.target     = Mathf.Clamp(drive.target, -180f, 180f);
                targetJoints[i].xDrive = drive;
                targetJoints[i].SetDriveTarget(ArticulationDriveAxis.X, drive.target);
            }
        }

        // ── ステート遷移判定 ──────────────────────────────
        float dist = Vector3.Distance(endEffector.position, targetPosition);
        Debug.Log($"[IK] state={currentState} dist={dist:F3}");

        if (dist <= graspThreshold && !isCooldown)
        {
            isCooldown = true;
            Invoke(nameof(ResetCooldown), 1.5f);

            switch (currentState)
            {
                case State.REACH_CUP:
                    currentState = State.REACH_PLACE;
                    Debug.Log("[RobotArm] → REACH_PLACE");
                    break;
                case State.REACH_PLACE:
                    currentState = State.REACH_CUP;
                    Debug.Log("[RobotArm] → REACH_CUP");
                    break;
            }
        }
    }

    private void ResetCooldown() { isCooldown = false; }

    // ── 現在ステートに応じたターゲット座標を返す ─────────
    private Vector3 GetTargetPosition()
    {
        switch (currentState)
        {
            case State.REACH_CUP:
                return cachedHandlePosition;
            case State.REACH_PLACE:
                return cachedPlacePosition;
            default:
                return transform.position;
        }
    }
}