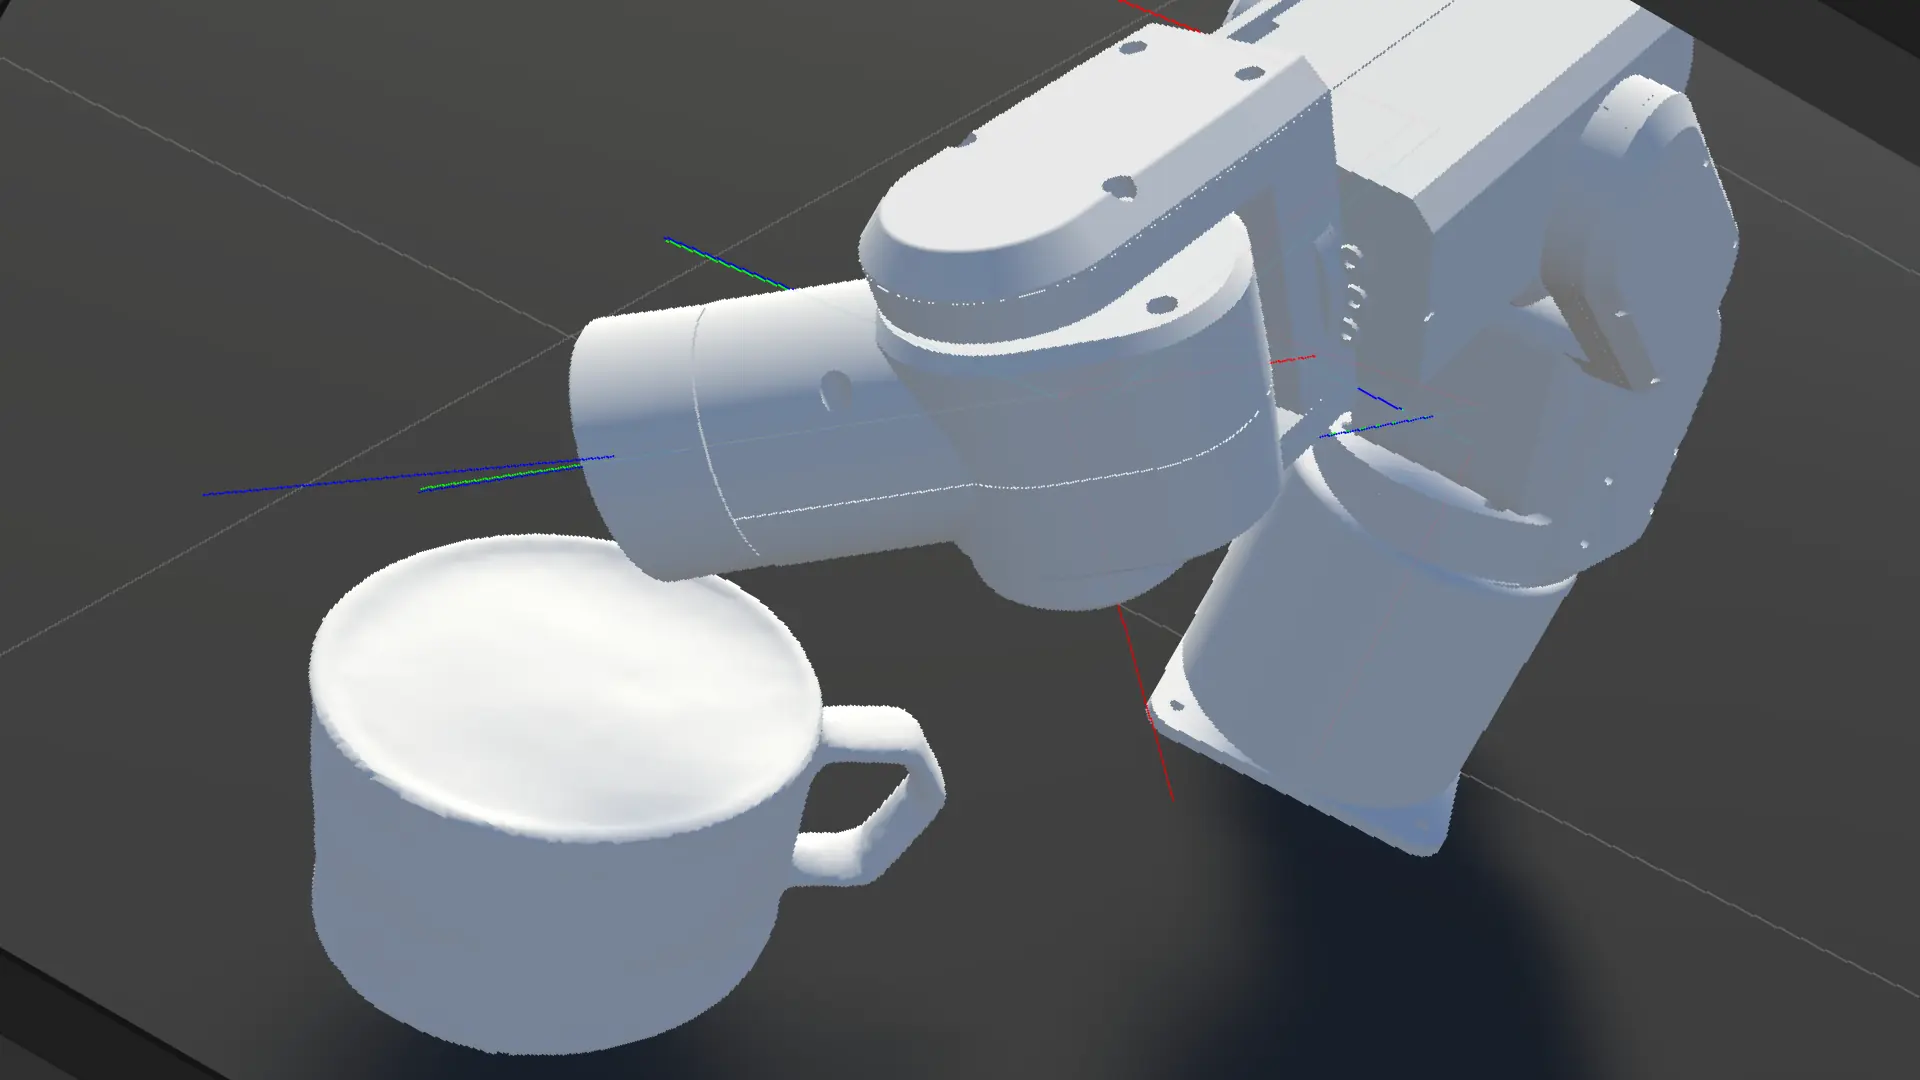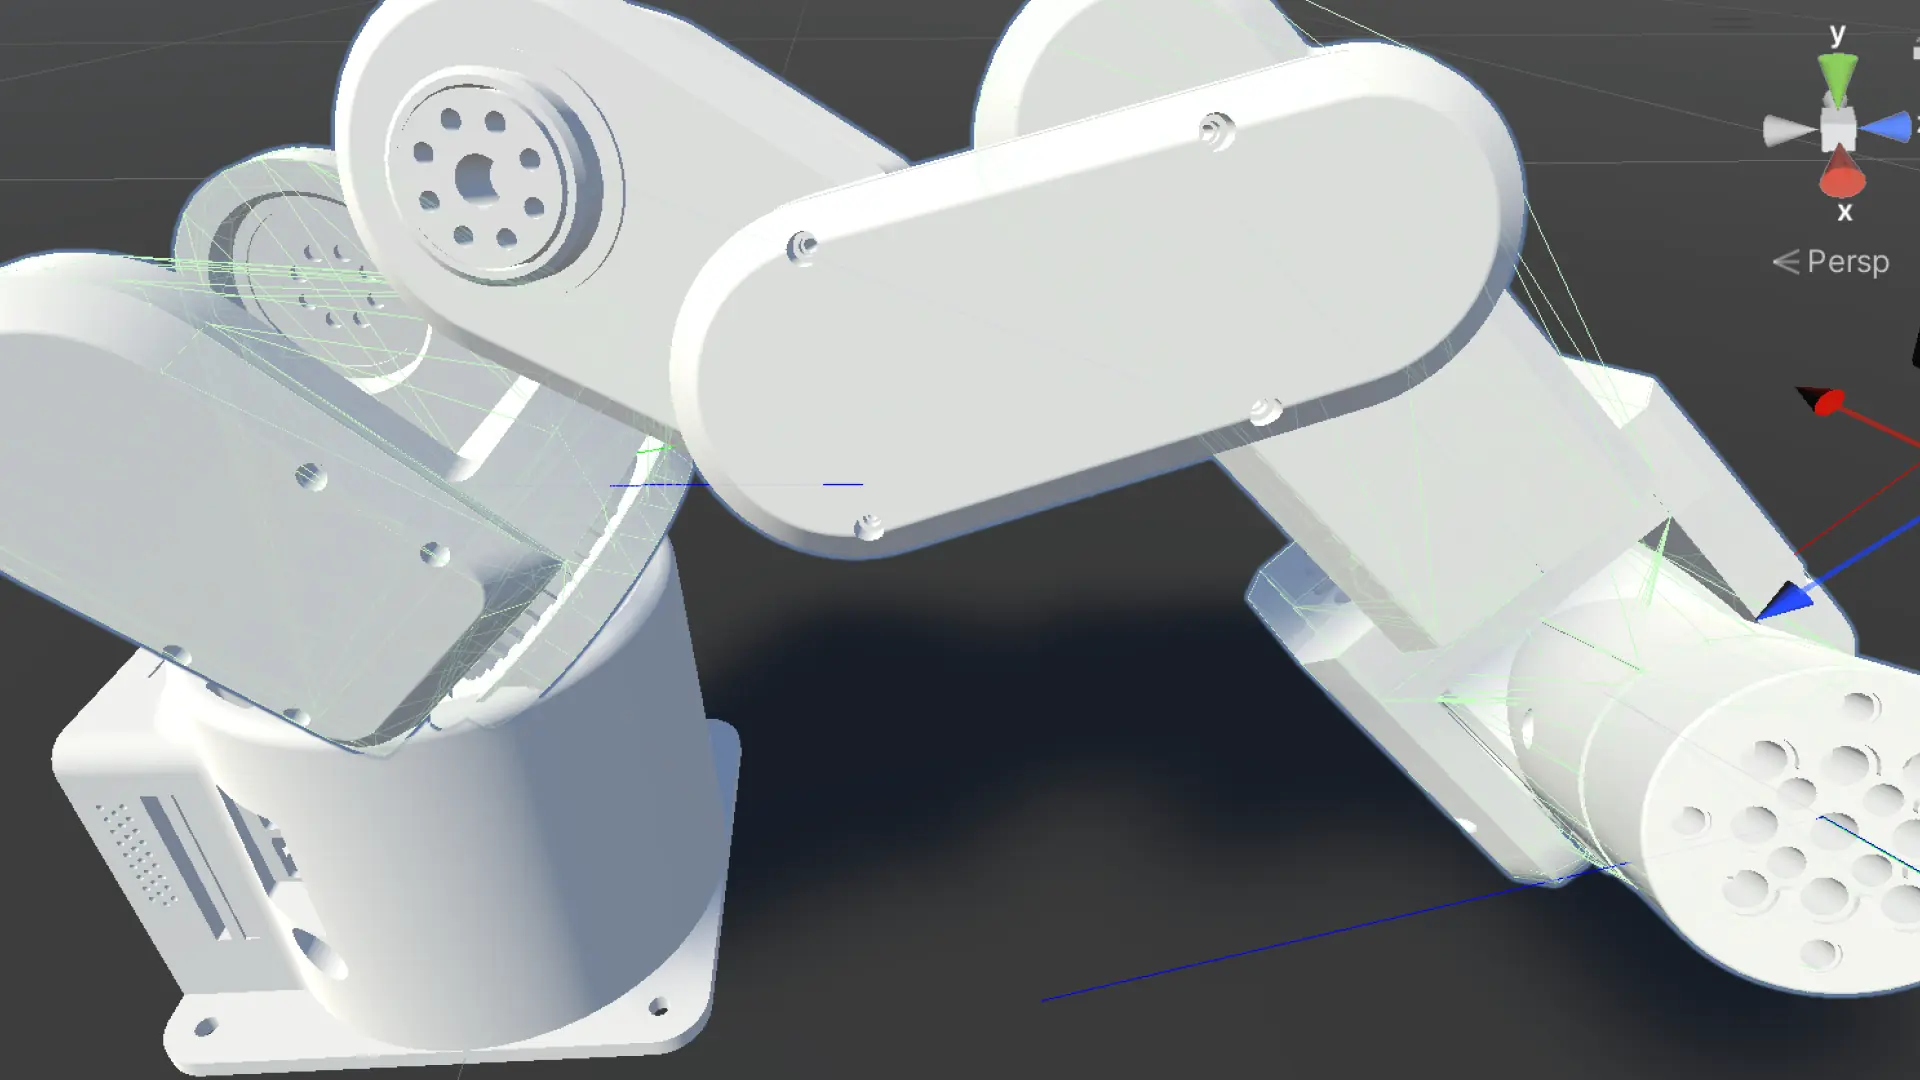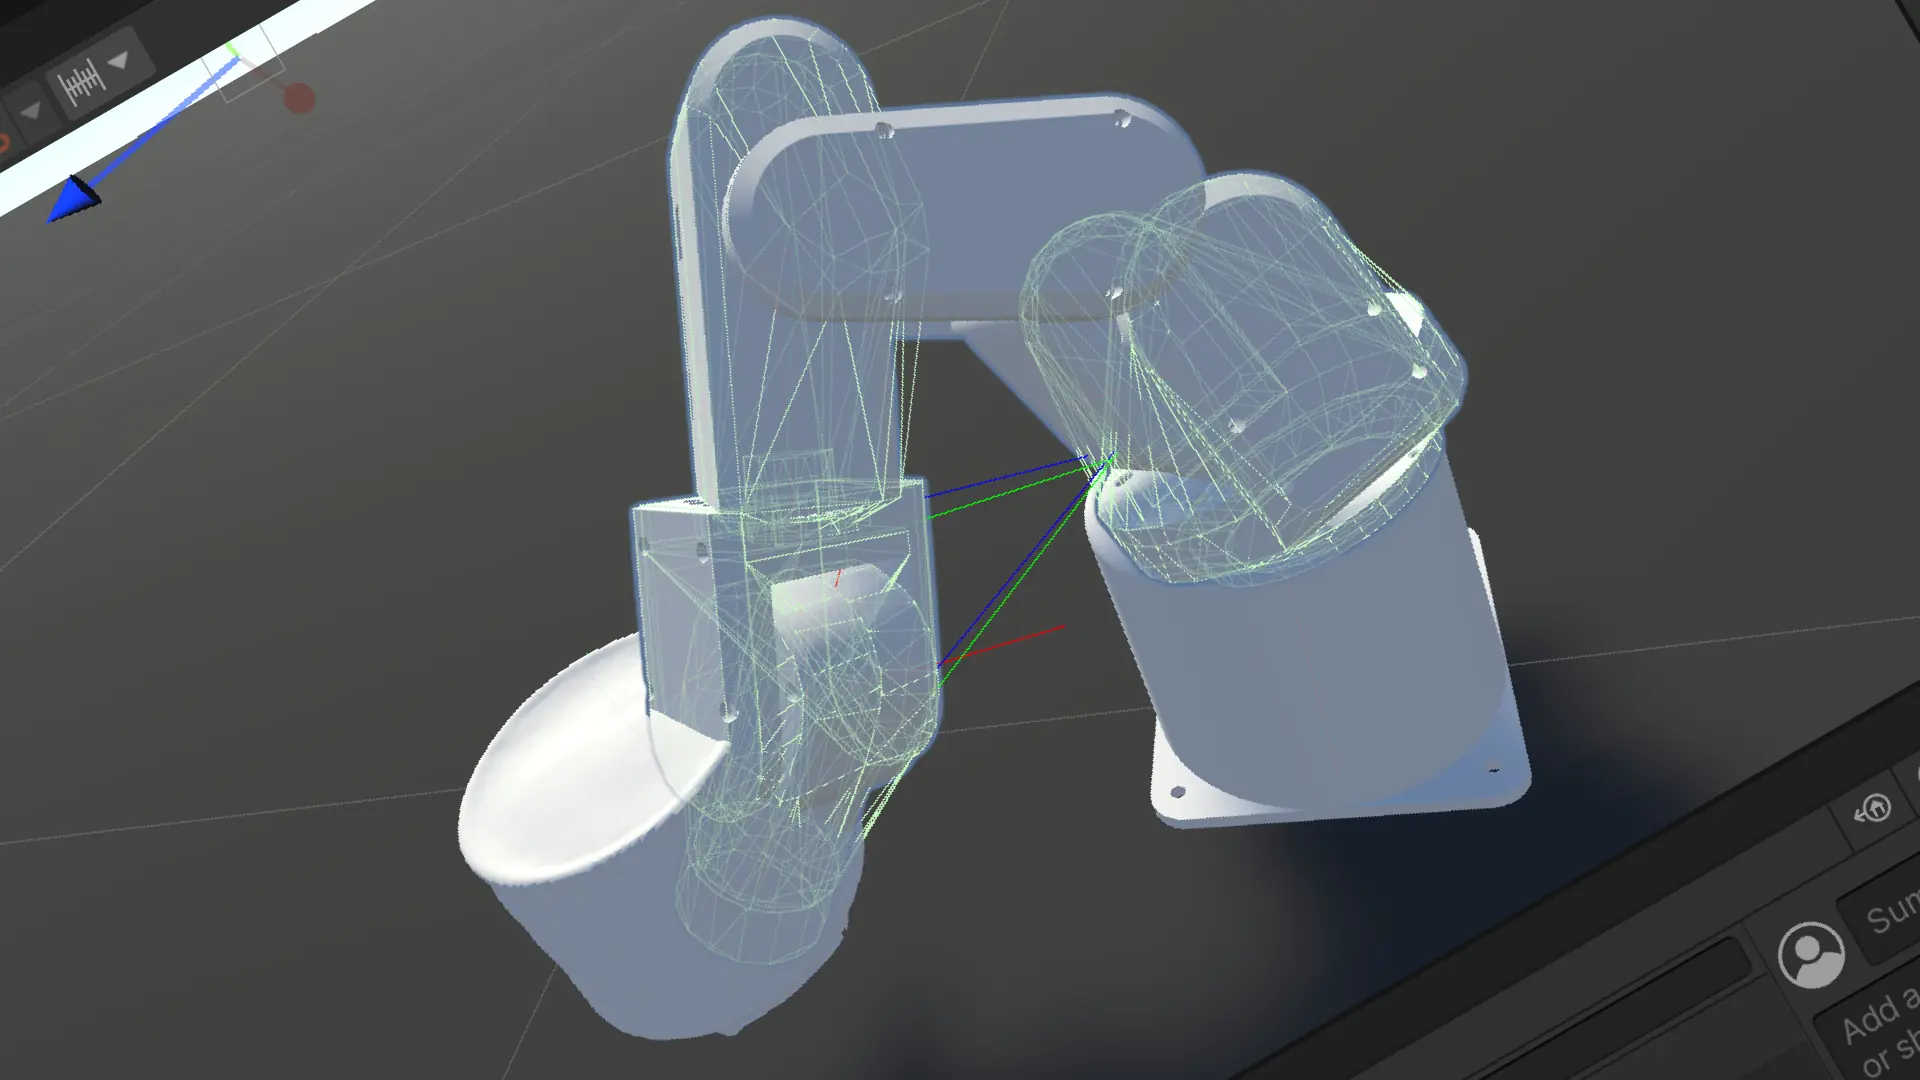
mechArm 270のPickAndPlaceデータ収集を始めた|Unity × Python記録設計
ロボットアームに「記憶」を持たせた日
FixedJoint把持ループが動いた。ミッションは3つ。
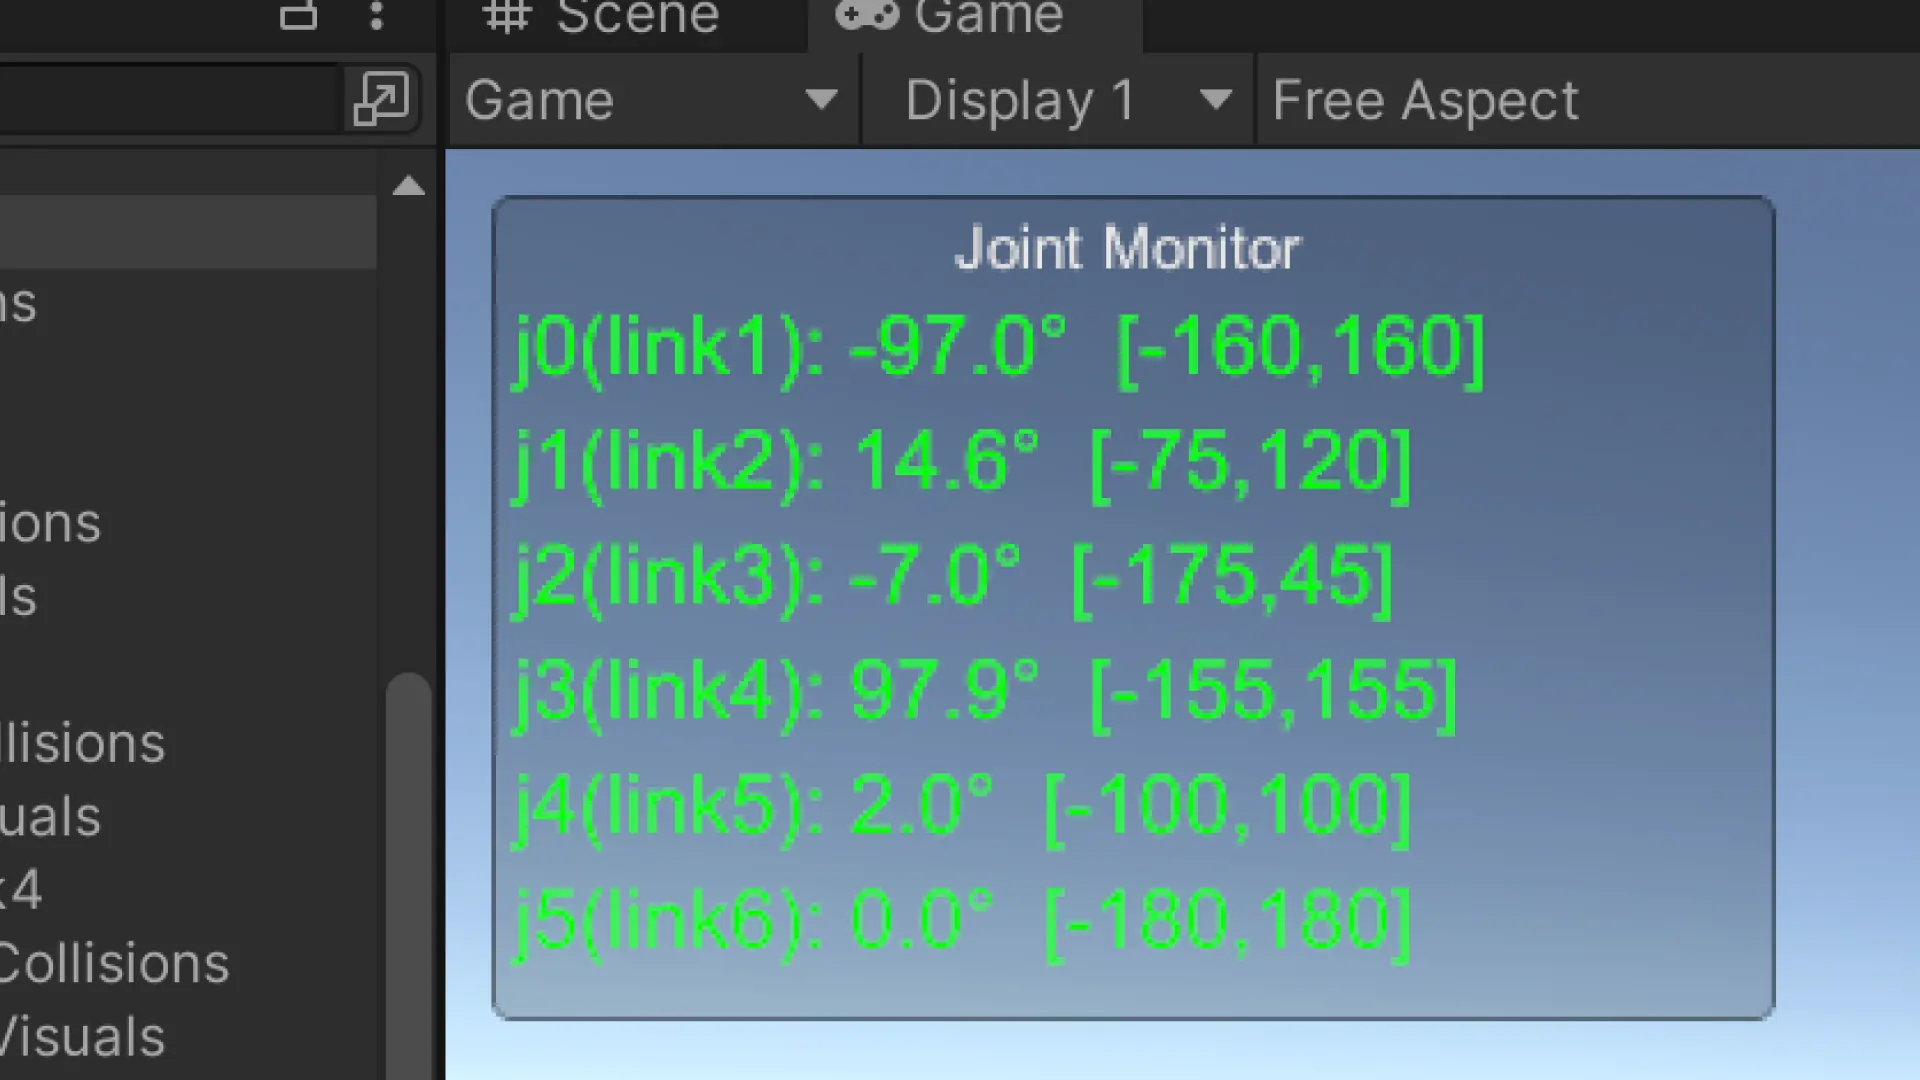
関節制限値の修正(Elephant Robotics公式スペックへの準拠)
CSV出力の実装(動きをデータ化する)
把持方式の刷新(FixedJoint → IsKinematic追従)
※注釈:デジタルツイン学習(R2R2R)の検証プロセス 本プロジェクトは、AIの判断を物理的動作へ変換する設計を検証するものです。現実空間をデジタルツイン化し、仮想空間での大量試行(Real-to-Render)から得た最適解を、実世界のモーター駆動(to-Real)へ還元する「R2R2Rパイプライン」の実装過程を記録・考察します。
関節制限値の修正
URDFと実装にズレがあった。
関節 | 修正前 | 修正後 |
|---|---|---|
link3 upper | 65° | 45° |
link5 upper | +115° | +100° |
link5 lower | -115° | -100° |
たった3つの数値変更。でもこれがないと、アームが「物理的にあり得ない姿勢」を取ろうとして暴れる。正確な制限値は、安定したIKの前提条件だ。
CSV出力の実装
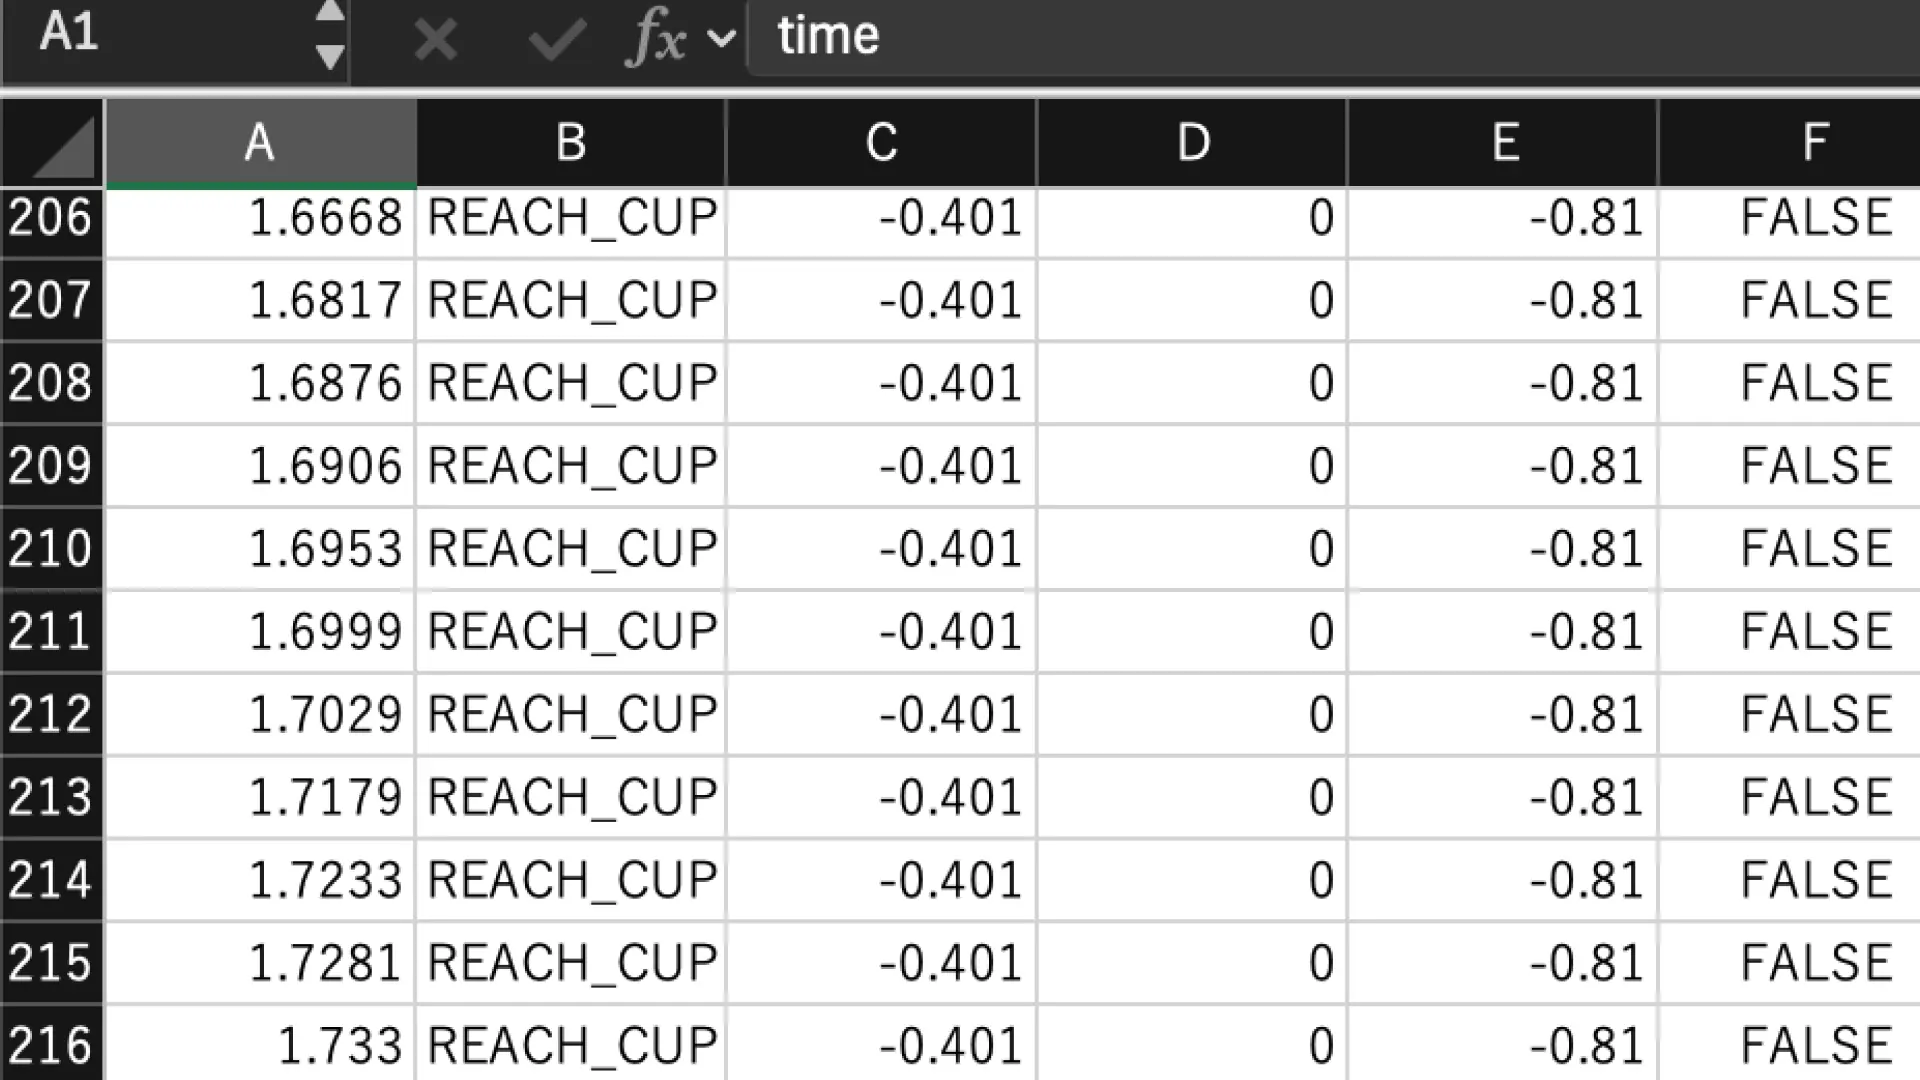
ロボットの動きを数値で記録する。取得したデータは2本のCSVに分かれる。
robot_frame_log.csv — 毎フレーム記録
6軸の関節角度・速度・トルク
EndEffector位置(X/Y/Z)
現在ステートと距離
robot_event_log.csv — ステート遷移時のみ記録
TO_GRASP / GRASP_START / TO_REACH_PLACE / TO_PLACE / PLACE_DONE / TO_REACH_CUP
実際に10秒間Playして取得したevent_logの一部:
0.0619, TO_GRASP,        0.1662
0.0701, GRASP_START,     0.1747
1.5618, TO_PLACE,        0.0299
1.5667, PLACE_DONE,      0.0299
3.0616, TO_GRASP,        0.0085
ループ周期が約1.5秒で安定していることが読み取れる。「動いているように見える」から「数値で確認できる」へ。これが本質的な変化だ。
把持方式の刷新:FixedJoint → IsKinematic
以前まで使っていたFixedJointが機能しなかった。カップがアームに追従しない。
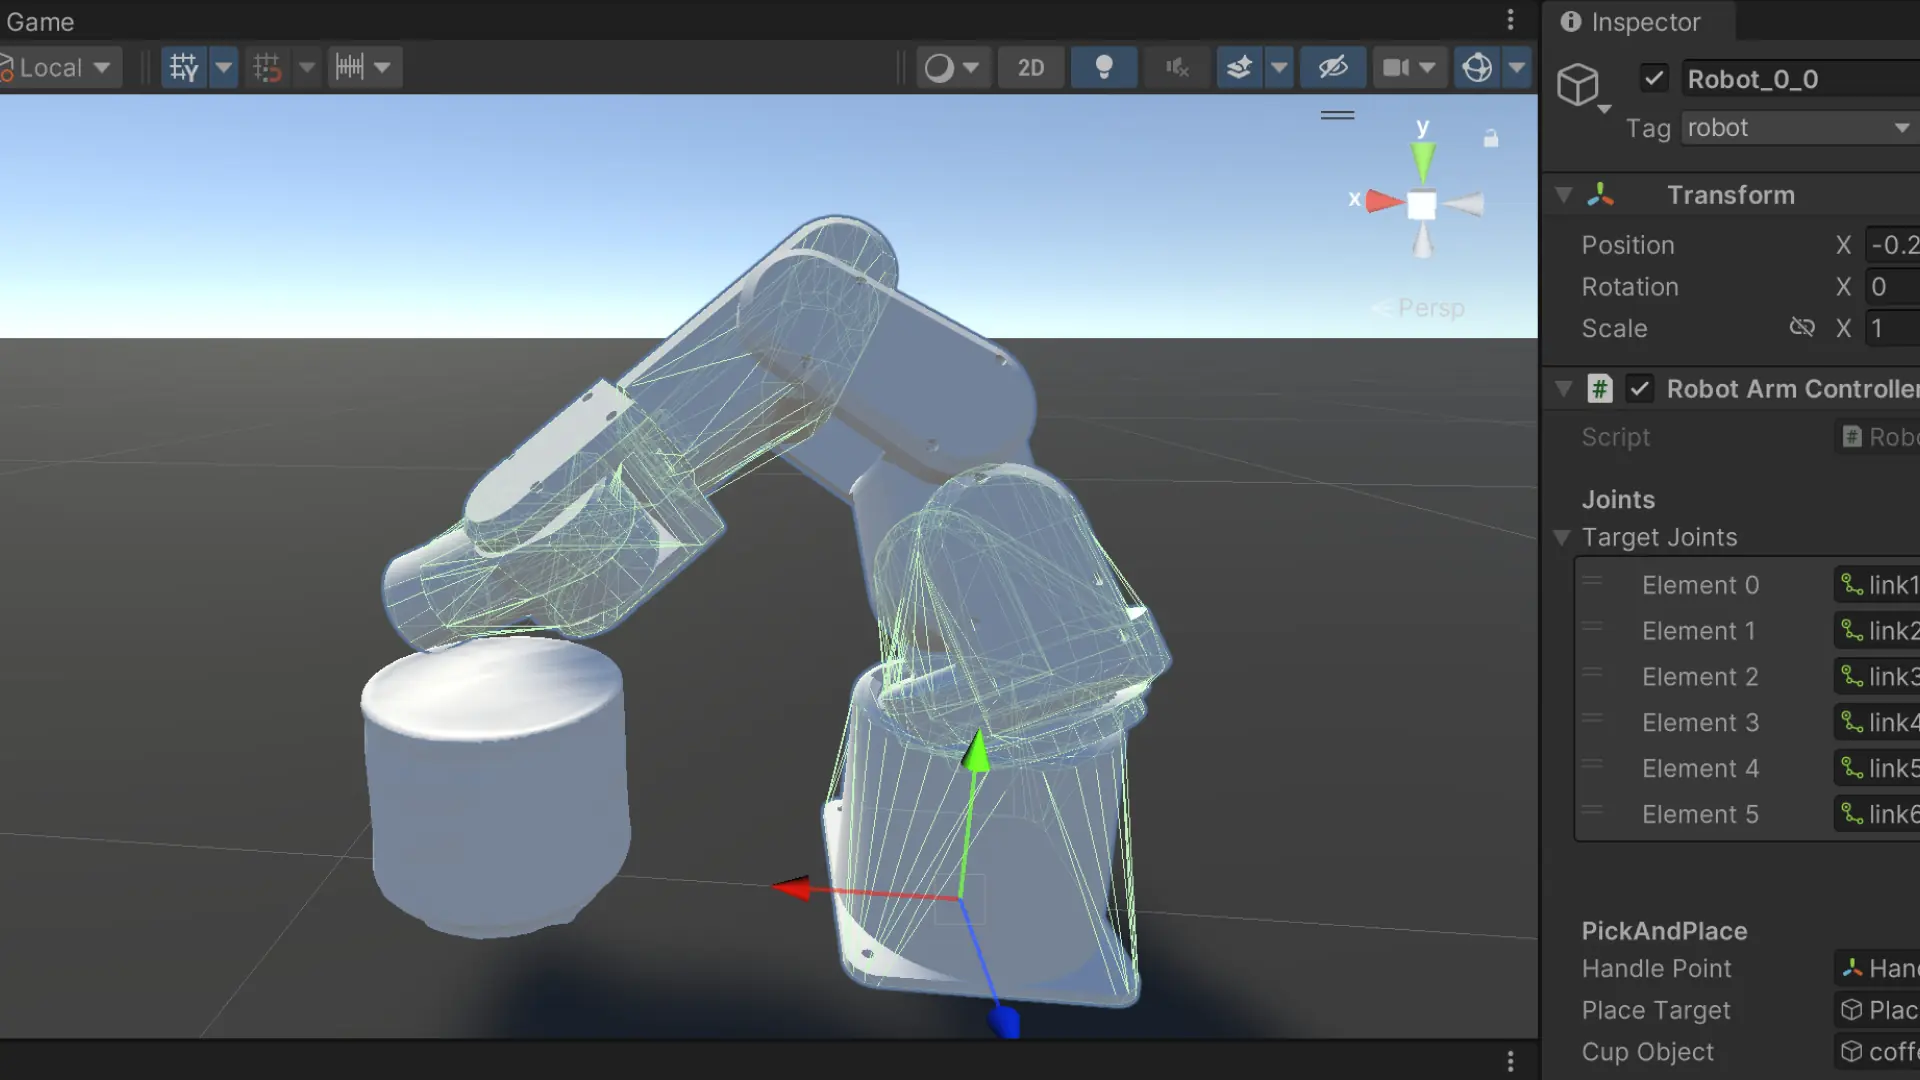
原因はUnityのArticulationBodyの仕様。ArticulationBodyの階層内にRigidbodyを配置した場合、FixedJointによる接続が正常に機能しない。
解決策は方式の全換。
GRASP時:
  cupRb.isKinematic = true     ← 重力・物理から切り離す
  毎フレーム: cup.position = endEffector.position  ← 強制追従

PLACE時:
  cupRb.isKinematic = false    ← 重力・物理に戻す
  1.5秒後: cup を初期位置にリセット
コードから「FixedJoint」という単語が消えた。シンプルになった。そしてカップが初めてアームと一緒に動いた。
震え問題と限界
IsKinematic方式への変更で把持は解決した。しかし新たな問題が浮上した。
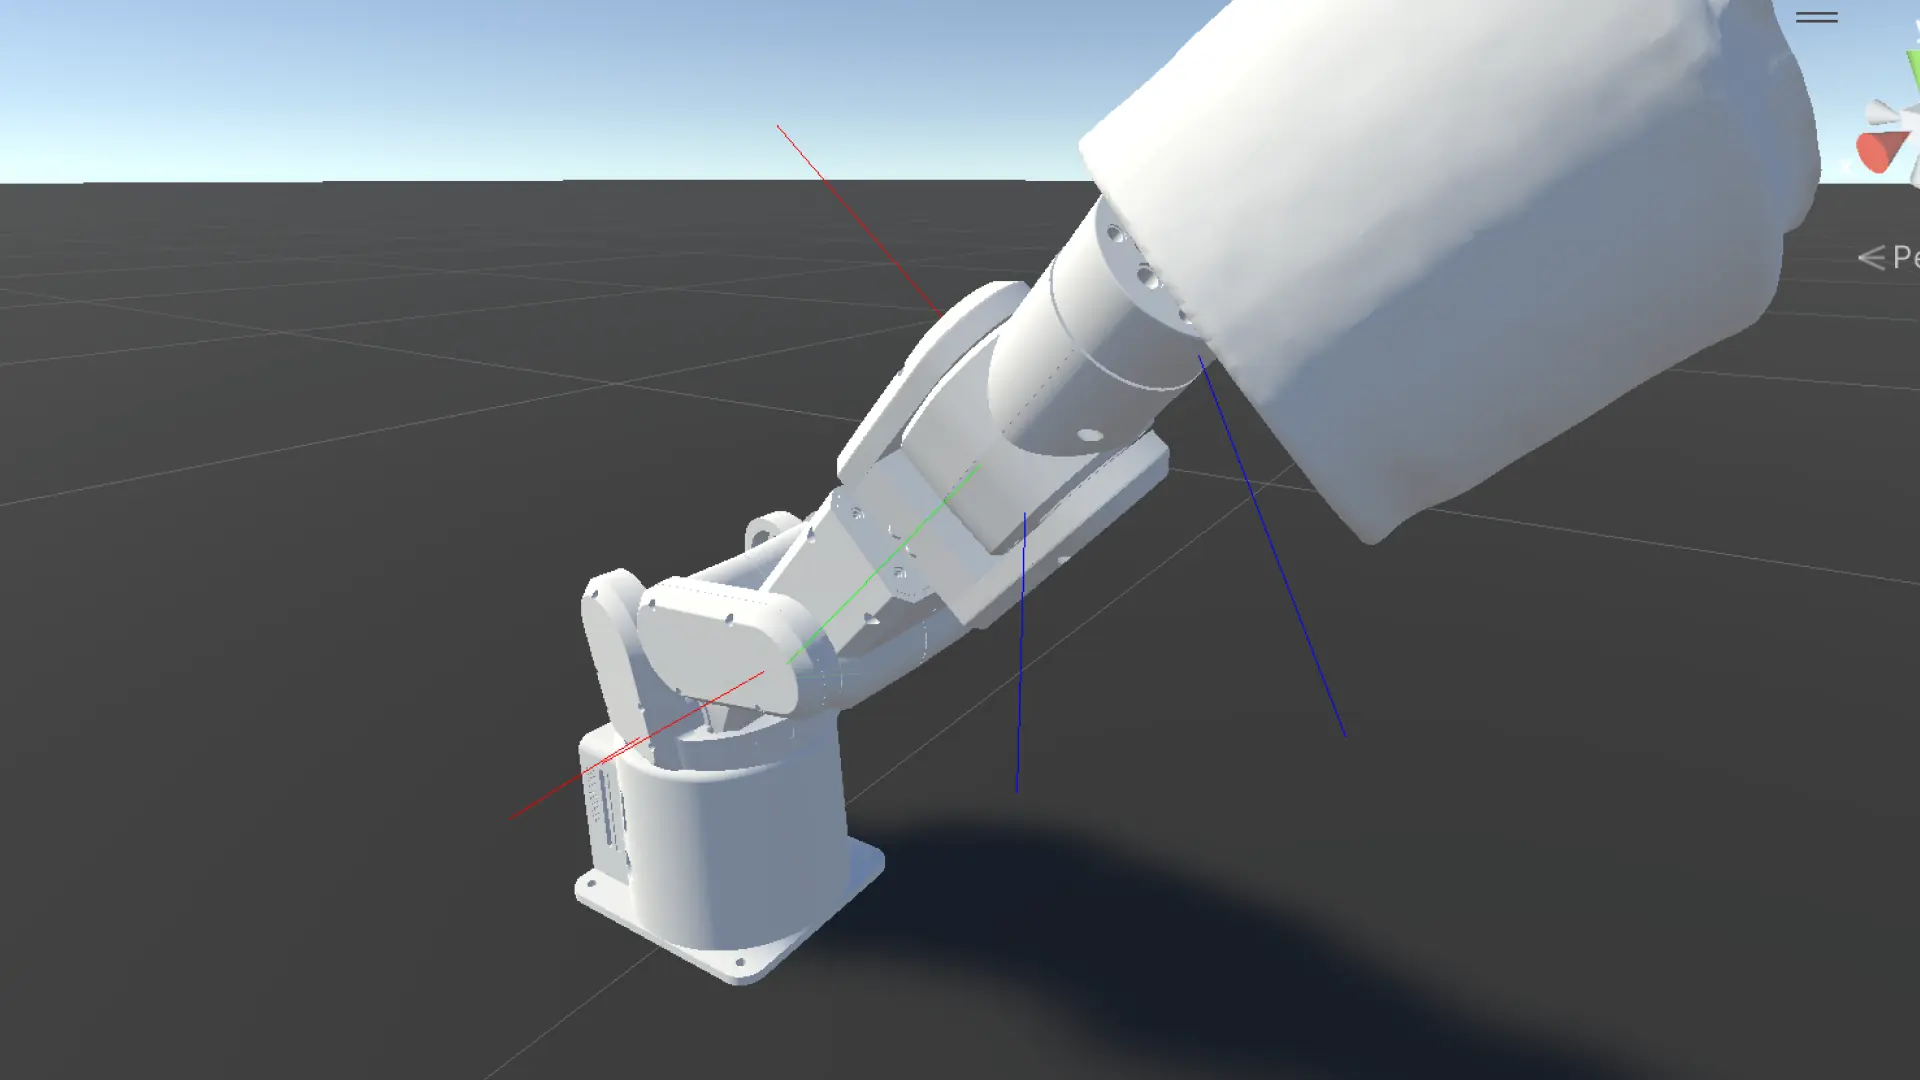
ループを重ねるとアームが加速する。折り返し時に震える。
原因は drive.target の蓄積。CCD IKは毎フレームtargetに角度を加算するため、サイクルを重ねるほど「目標値と実際の角度のズレ」が蓄積していく。クールダウン時にIKを止める、ResetCooldown時にtargetを物理角度に同期する——様々な対処を試みたが、根本解決には至らなかった。
把持は動いた。しかしループの安定性は未達だ。
残課題
drive.target蓄積による加速問題
関節可動域オーバー(特にlink1)
ループ折り返し時の震え
数字
VCS Check-in: revision 40
取得したフレームログ: 数千行
試みた修正: 10回以上
解決した問題: 把持の根本原因1つ
「完成」ではなく「発見」の日だった。FixedJointが機能しない理由を突き止め、IsKinematicという代替手段を実装し、CSVでデータを取り始めた。問題は増えたが、問題の解像度が上がった。
それで十分だ。