UnityのArticulationBodyが初めて物理的に正しく動いた|mechArm 270関節制御の転換点
やろうとしていたことと、実際に起きたことは、全く違った。
発端:Stiffnessが1e+25になっている
朝一番に届いた画像にこんな数値が写っていた。
Stiffness: 1e+25
Damping:   0
以前、コードが毎フレーム drive.stiffness を書き換えていたことで物理が崩壊した経験がある。同じ現象か、と思ったが違った。今回はUnityの仕様だった。
Drive Type = Target のとき、UnityはInspectorの Stiffness 値を無視して内部的に 1e+25(実質無限大)を使う。つまりこれまでずっと「物理の憲法(Stiffness 20,000 / Damping 2,000)」は見せかけだった。
構造的な問題の発覚
コードを確認すると Start() にこう書かれていた。
drive.driveType  = ArticulationDriveType.Target;
drive.forceLimit = 1000000f;
// stiffness / damping への代入 → 一切なし
Target modeでは stiffness フィールドを書き込んでも無視される。ステートマシンを整備してピックアンドプレースが動くようになった段階で、その土台となるべき憲法値は、物理演算には一切届いていなかった。
Force modeへの移行
解決策は明確だった。Drive Type を Force に変え、コードの全4箇所に憲法値を明示する。
drive.driveType  = ArticulationDriveType.Force;
drive.stiffness  = 20000f;
drive.damping    = 2000f;
drive.forceLimit = 1000000f;
この変更を Start() / LateUpdate() CCD / SyncDriveTargetsToPhysics() / ResetCooldown() の4箇所に適用した。
<embed src="day95_drive_mode.html" width="100%" height="680" />
再生した瞬間、Inspectorに表示された数値は:
Stiffness: 20000  ✅
Damping:   2000   ✅
Drive Type: Force ✅
プロジェクト開始以来初めて、憲法値が本当に物理演算に反映された。
j3可動域超過の調査
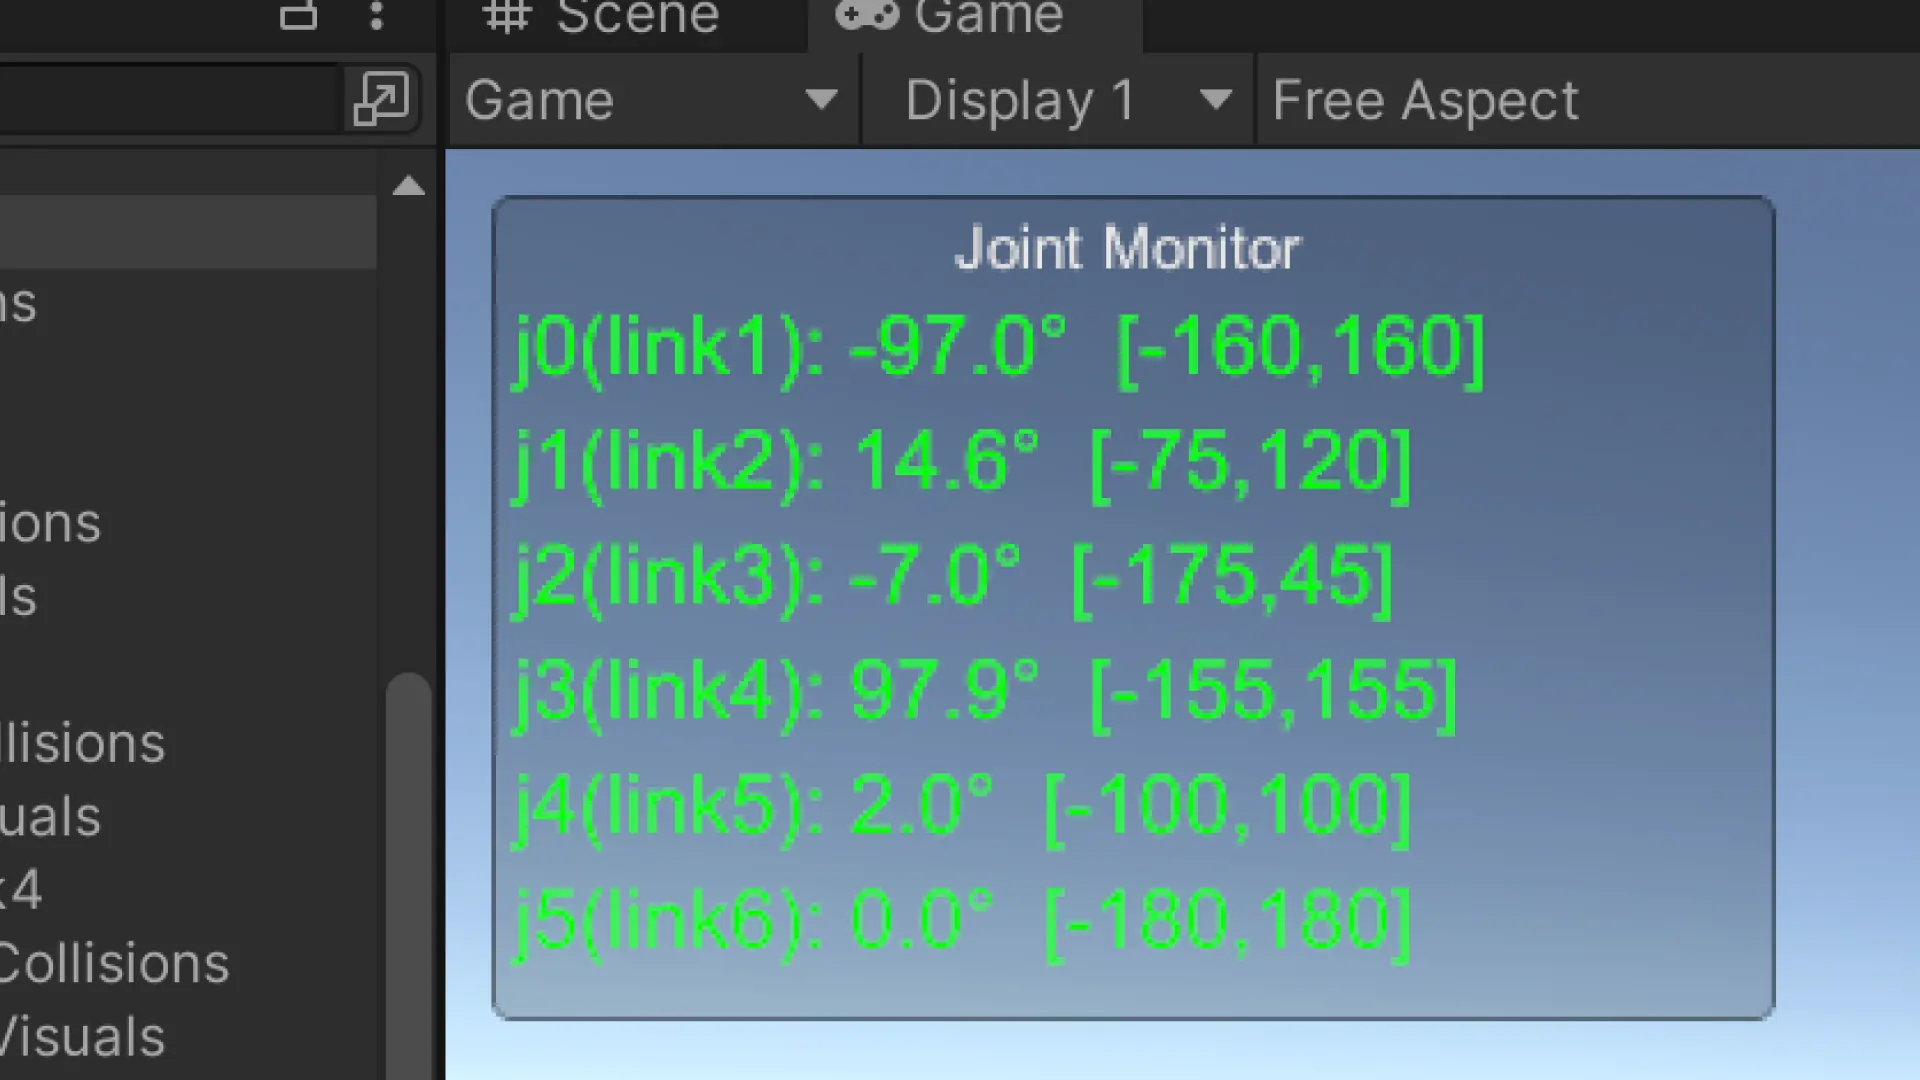
CSVログで関節の実測値を解析すると、j3(link4)が可動域を超過していることが判明した。
j3制限: ±155°
実測値: -162.1°(超過 7.1°)
これは drive.target のClampは機能しているが、Force mode + PD制御のオーバーシュートで jointPosition(実際の角度)が制限を超えてしまう問題だ。
試みた3つのアプローチ:
① PENALTY押し返し(5f / 15f):超過を検出したら drive.target を逆方向にセット。結果は振動が増えて悪化。-157.4° → -157.8°。
② CCDスキップ方式:超過方向への書き込みをスキップ。他のjointへの負荷が増え、j3が-252.6°まで悪化。IKの自由度を制限すると残された関節への負荷が集中する、という典型的な挙動だった。
3手試して全て悪化。これはCCDアルゴリズムの構造的問題であり、簡単には解決しない。
link1脱臼の発見
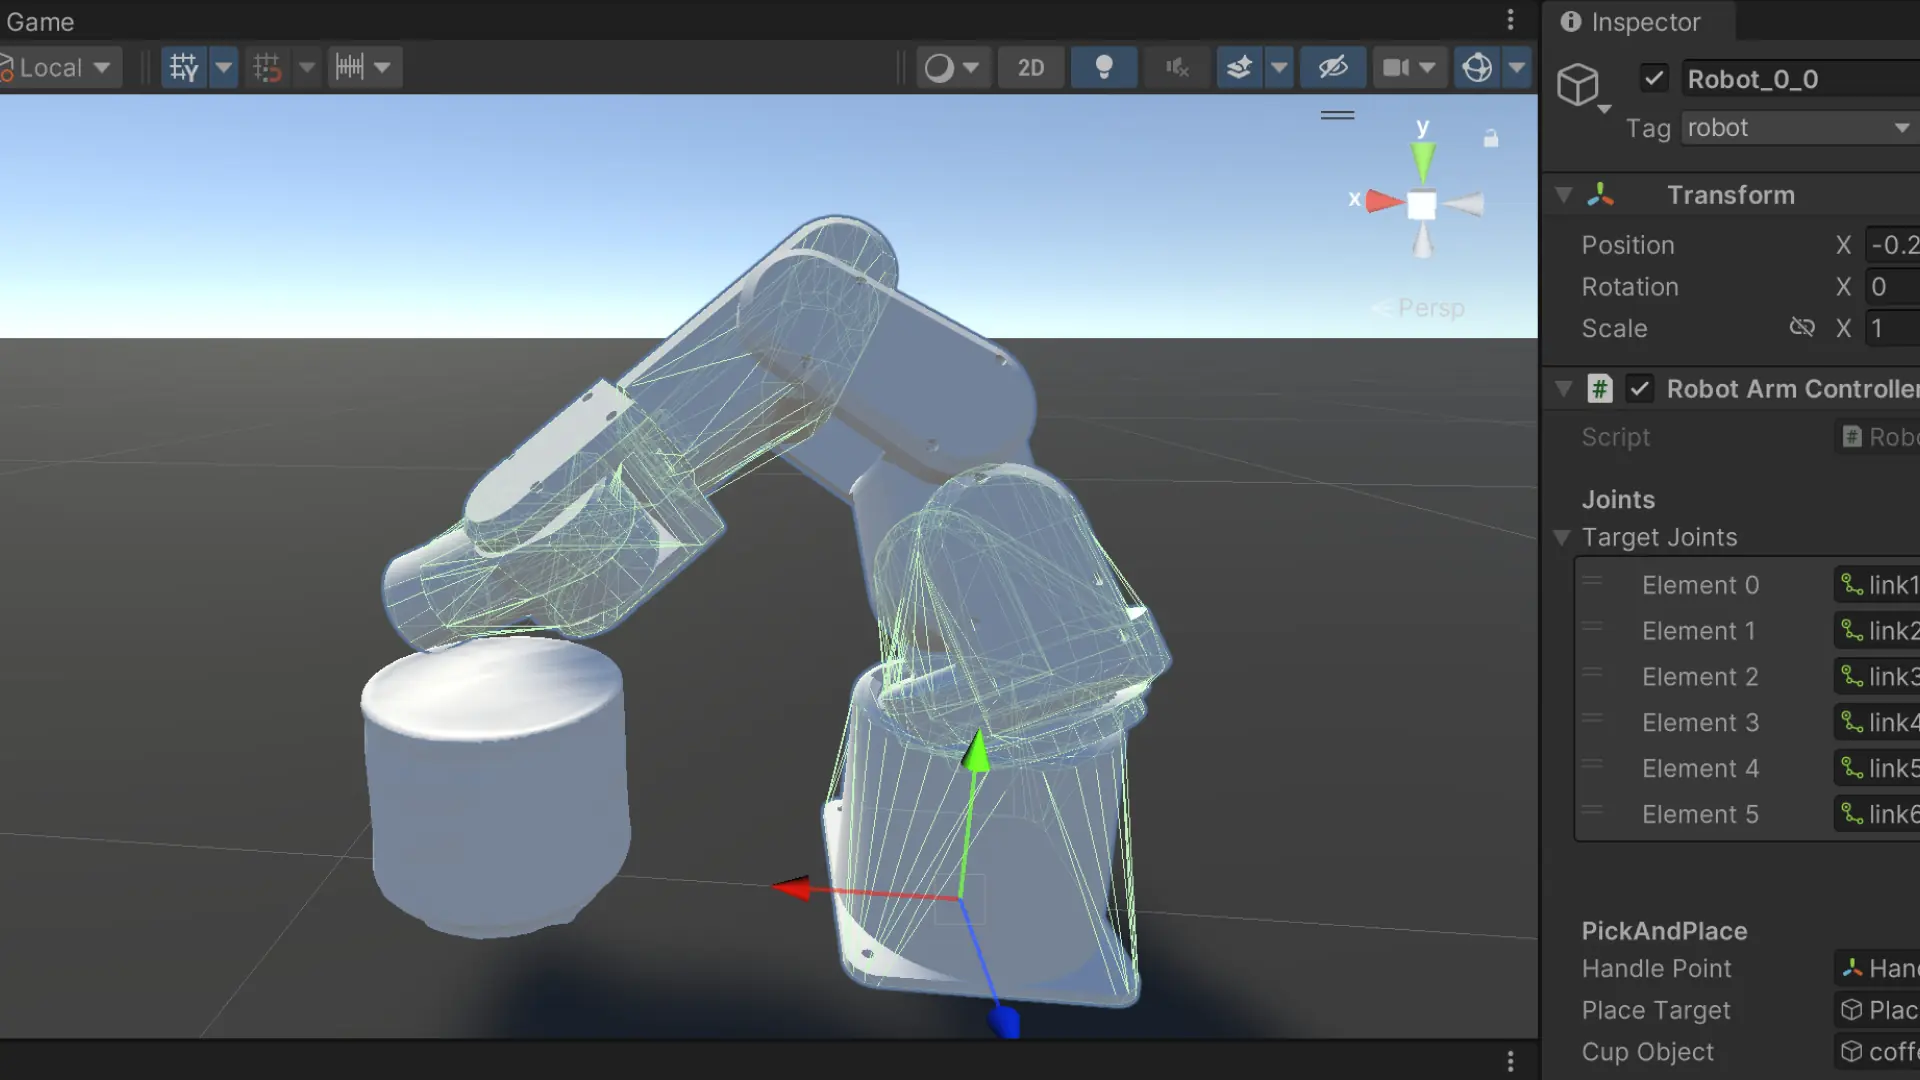
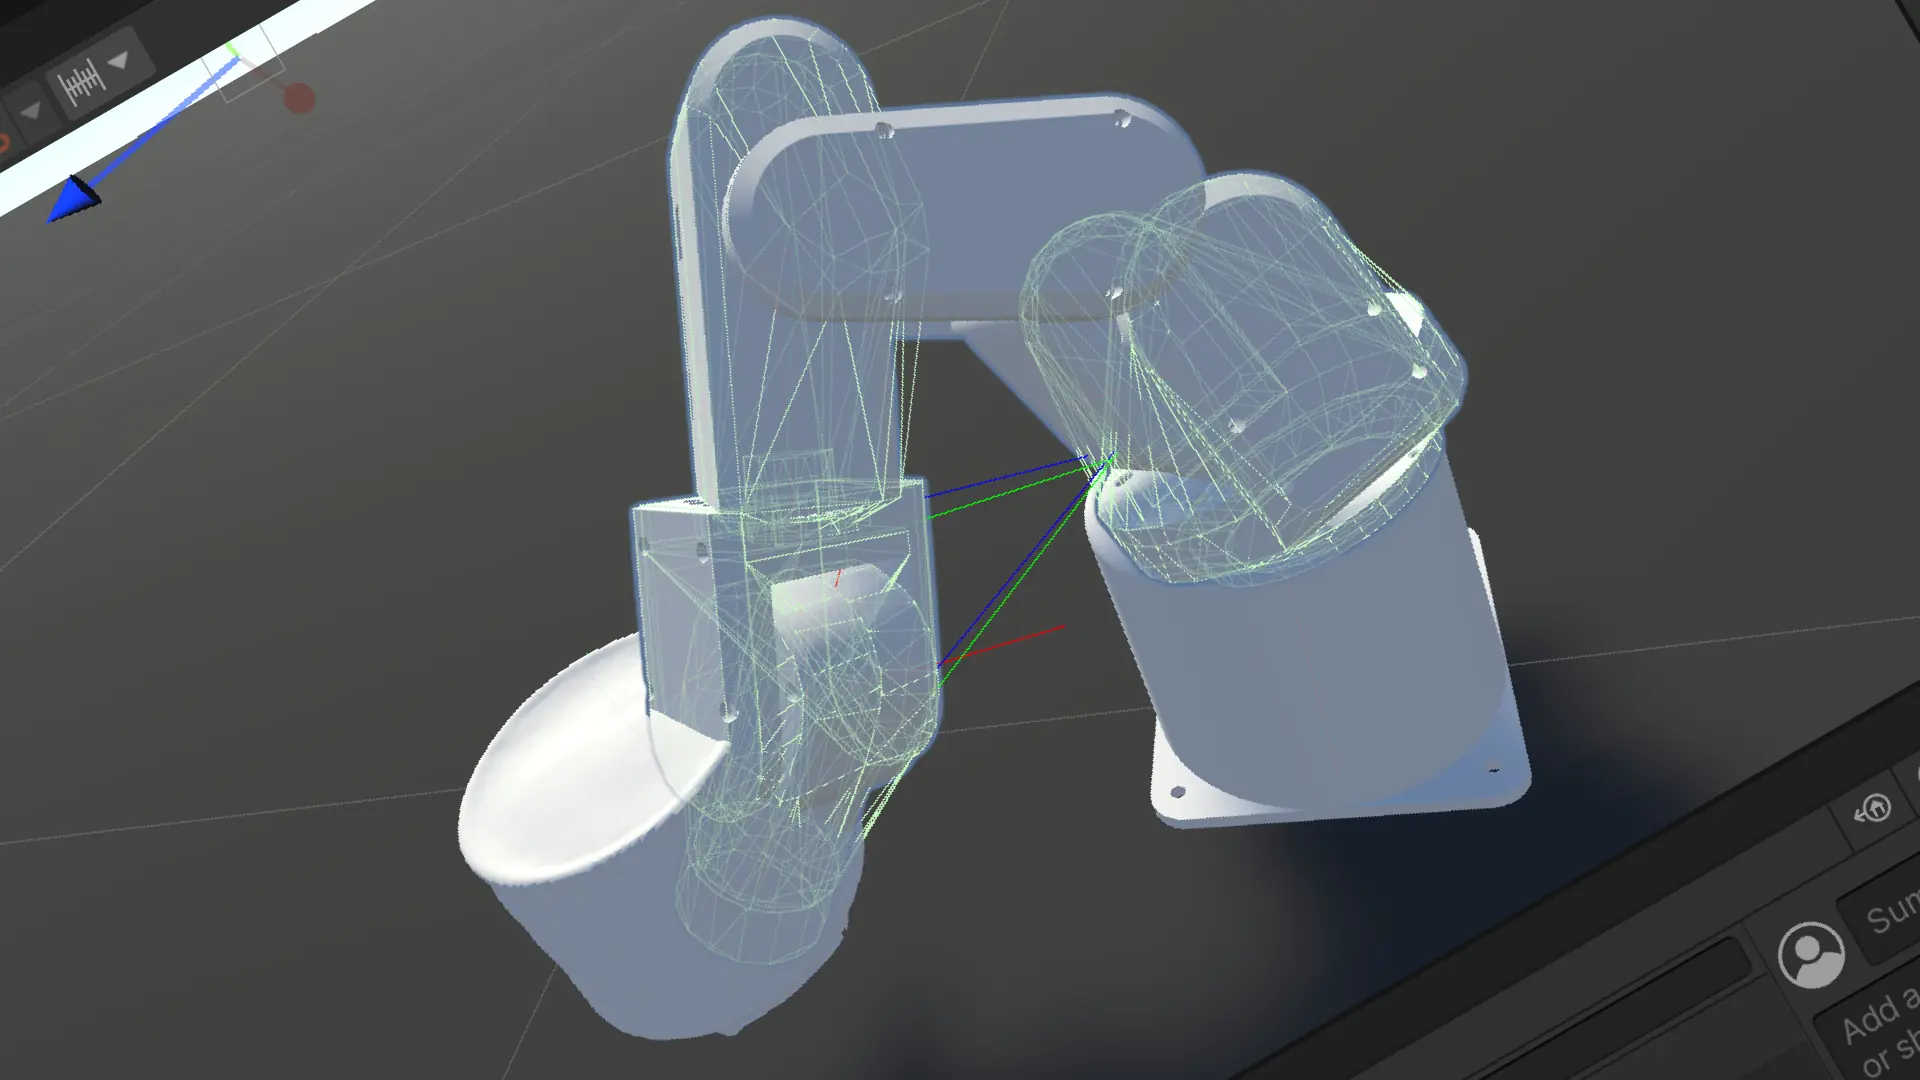
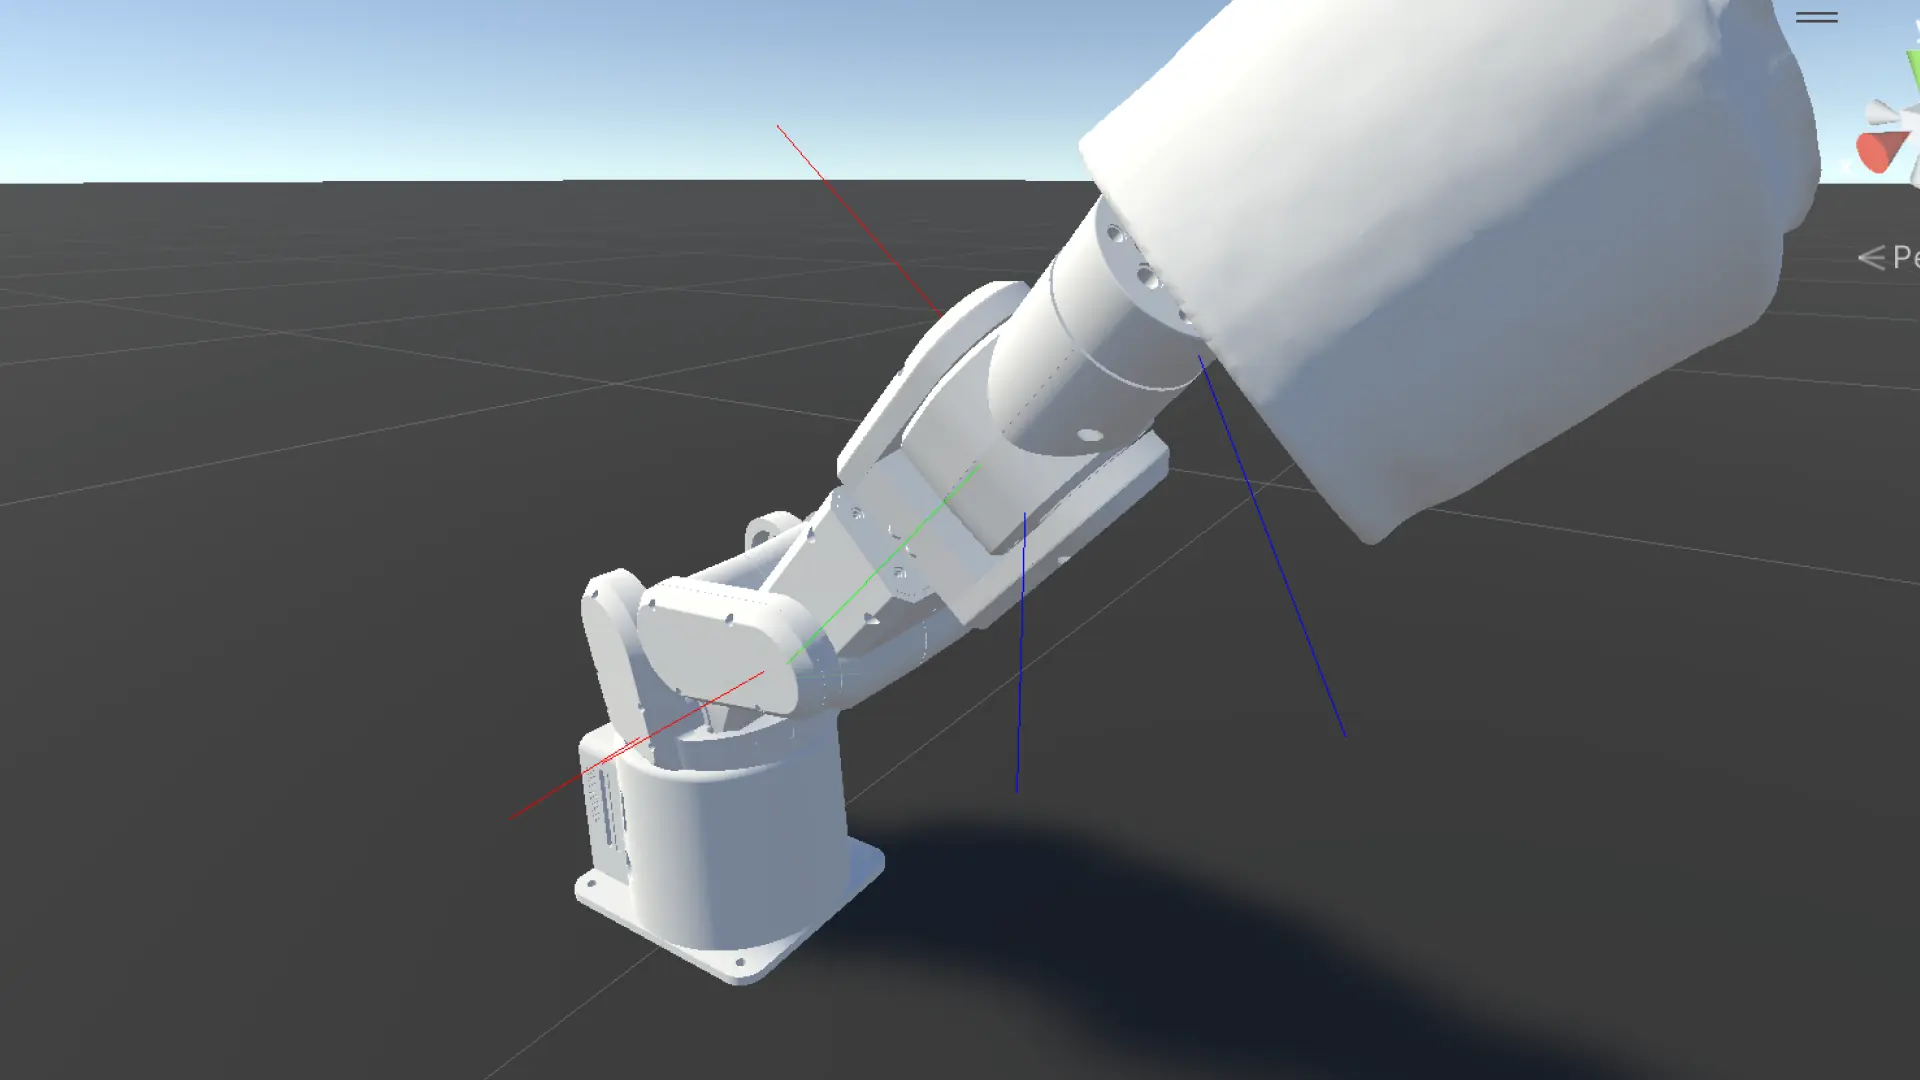
さらに深刻な問題が再生中に現れた。link1が base から物理的に離脱した。
link1 Position(再生中): X:0.0811 Y:0.0695 Z:-0.0729実機ならボルトが引きちぎれた状態に相当する。
再生を止めると元の位置に戻ることを確認した後、Force mode切替前の安定状態に巻き戻してクローズした。安全のための判断だ。
わかったこと
UnityのArticulationBodyはDrive Typeによって全く別の物理エンジンで動いている。
Target modeは「位置を即座に達成する」ことを最優先する。物理的な正確さより到達を優先するため、剛性を無限大にする。これはデモには使いやすいが、実機への移行を前提とした「物理的に正しいロボット制御」には向かない。
Force modeは「PDゲインで目標に向かう力を出す」物理的に自然なモデルだ。実機の電流制御や減速機の挙動に対応する。
「見た目が動いていること」と「物理が正しく動いていること」は全く別だ。その区別を数字で証明した作業記録になった。
残課題
link1がシミュレーション中にbaseから脱臼する原因の根本調査
j3可動域超過の根本解決(CCDアルゴリズムの設計見直しが必要)
Force mode安全移行の再設計