

Deep Dive | 考察記事

Record | 記録

LOG336考察記事2026/10/14

NVIDIAのAlphaNISTは二つ爪のグリッパーで組立を覚えた ― 成功か失敗かだけの報酬が生んだ滑らかな動きと、ソフト側の立ち位置
MicroFactoryは市販アームFAIRINO FR3でロボットセルを作った ― アームは買い、手先を作り、AIは準備の段階に置く
LOG329考察記事2026/10/11

MicroFactoryは市販アームFAIRINO FR3でロボットセルを作った ― アームは買い、手先を作り、AIは準備の段階に置く

フィジカルAIは産業用ロボットの何を変えるのか ― 精度・導入コスト・操縦・人材育成を対話で整理する
LOG324考察記事2026/10/10

フィジカルAIは産業用ロボットの何を変えるのか ― 精度・導入コスト・操縦・人材育成を対話で整理する

論文4本で、SO-101 の成功率を左右する条件を先に確かめる
LOG323考察記事2026/10/9

論文4本で、SO-101 の成功率を左右する条件を先に確かめる

AIにロボットを直接動かさせない設計 ― MicroFactoryの構成から、Physical AIが学習できる環境までを読む
LOG320考察記事2026/9/30

AIにロボットを直接動かさせない設計 ― MicroFactoryの構成から、Physical AIが学習できる環境までを読む

AI外観検査は撮り方で決まる ― 照明の設計と検査員の限度見本から考える
LOG319考察記事2026/9/27

AI外観検査は撮り方で決まる ― 照明の設計と検査員の限度見本から考える

役に立つロボットのタスクは、人が集まらない仕事から探す ― 箱の組み立てデモから研究テーマの選び方を組み直す
LOG318考察記事2026/9/25

役に立つロボットのタスクは、人が集まらない仕事から探す ― 箱の組み立てデモから研究テーマの選び方を組み直す

ロボットカー教材を比べながら自動運転の中身を分解した ― カメラだけのテスラ、専用チップ、AIから独立した安全層
LOG316考察記事2026/9/22

ロボットカー教材を比べながら自動運転の中身を分解した ― カメラだけのテスラ、専用チップ、AIから独立した安全層

道路の白線を引く機械の求人から考える ― フィジカルAIは人型ロボットより先に、既存の機械の中に入っていく
LOG315考察記事2026/9/20

道路の白線を引く機械の求人から考える ― フィジカルAIは人型ロボットより先に、既存の機械の中に入っていく

フィジカルAI時代のロボットに渡す仕事を、まだ誰も切り出していない ― 導入が進まない理由を現場の判断から考える
LOG314考察記事2026/9/14

フィジカルAI時代のロボットに渡す仕事を、まだ誰も切り出していない ― 導入が進まない理由を現場の判断から考える

計算資源のそばで実世界データを取る ― 秋田2兆円計画をロボティクスから読む
LOG312考察記事2026/8/9

計算資源のそばで実世界データを取る ― 秋田2兆円計画をロボティクスから読む

サービスロボットは現場のどこで止まるのか | 配膳・清掃・警備を調べて出てきた「例外」という共通点
LOG306考察記事2026/7/31

サービスロボットは現場のどこで止まるのか | 配膳・清掃・警備を調べて出てきた「例外」という共通点

機械として合理的で、かつ柔らかい ― ロボットの動きの柔らかさをどの層で作るかの整理
LOG296考察記事2026/7/26

機械として合理的で、かつ柔らかい ― ロボットの動きの柔らかさをどの層で作るかの整理

産業用ロボットでも、ヒューマノイドでもないロボットの話 ― 「役に立つ=作業する」以外のロボットを想像できるか
LOG292考察記事2026/7/19

産業用ロボットでも、ヒューマノイドでもないロボットの話 ― 「役に立つ=作業する」以外のロボットを想像できるか

ヒューマノイドを追わない人たち ― 用途を固定して勝つという戦い方
LOG291考察記事2026/7/18

ヒューマノイドを追わない人たち ― 用途を固定して勝つという戦い方

自動運転の高精度地図は、どこまで情報を減らせるか ― 作り込む派と持たない派の争点は、ゼロにできるか
LOG290考察記事2026/7/18

自動運転の高精度地図は、どこまで情報を減らせるか ― 作り込む派と持たない派の争点は、ゼロにできるか

62万円のロボットアームが町工場に入らない理由 ― 3Dプリンターとの決定的な差と、Physical Intelligence が認めた限界
LOG286考察記事2026/7/15

62万円のロボットアームが町工場に入らない理由 ― 3Dプリンターとの決定的な差と、Physical Intelligence が認めた限界

MicroFactory と大規模事前学習 ― 賢さをモデルに積むか、環境を作り込むか
LOG282考察記事2026/7/13

MicroFactory と大規模事前学習 ― 賢さをモデルに積むか、環境を作り込むか

MicroFactory の入力設計 ― 精度はモデルではなく、人間とロボットの変換比で作られていた
LOG278考察記事2026/7/10

MicroFactory の入力設計 ― 精度はモデルではなく、人間とロボットの変換比で作られていた

MicroFactory を分解する ― ロボットを専用ワークステーションに閉じ込めて環境を固定する設計
LOG276考察記事2026/7/7

MicroFactory を分解する ― ロボットを専用ワークステーションに閉じ込めて環境を固定する設計

欲しいロボットを60個考えて全部捨てた | アイデアはロボットからではなく苦痛から探す
LOG264考察記事2026/7/2

欲しいロボットを60個考えて全部捨てた | アイデアはロボットからではなく苦痛から探す

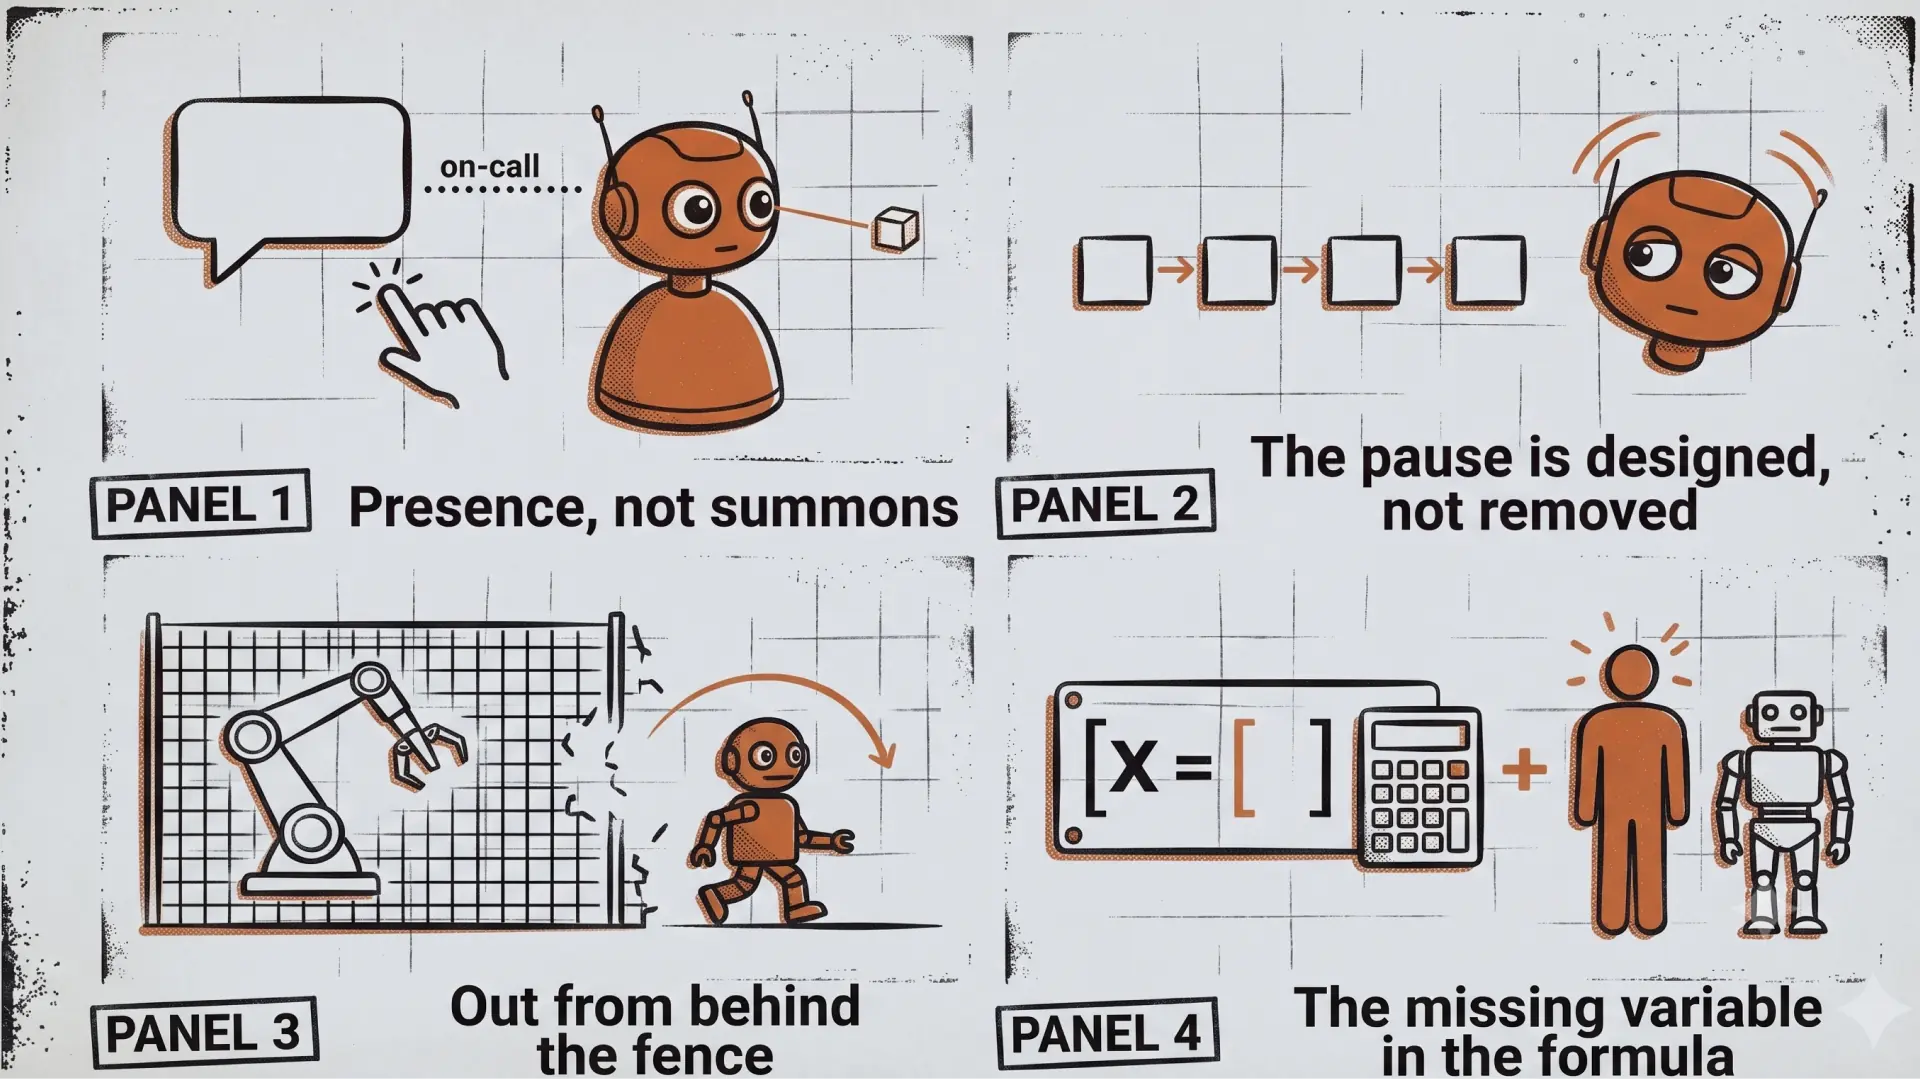
Reachy Mini が映す Motion UX | 身体を持ったAIは「間」で試される
LOG262考察記事2026/7/1

Reachy Mini が映す Motion UX | 身体を持ったAIは「間」で試される

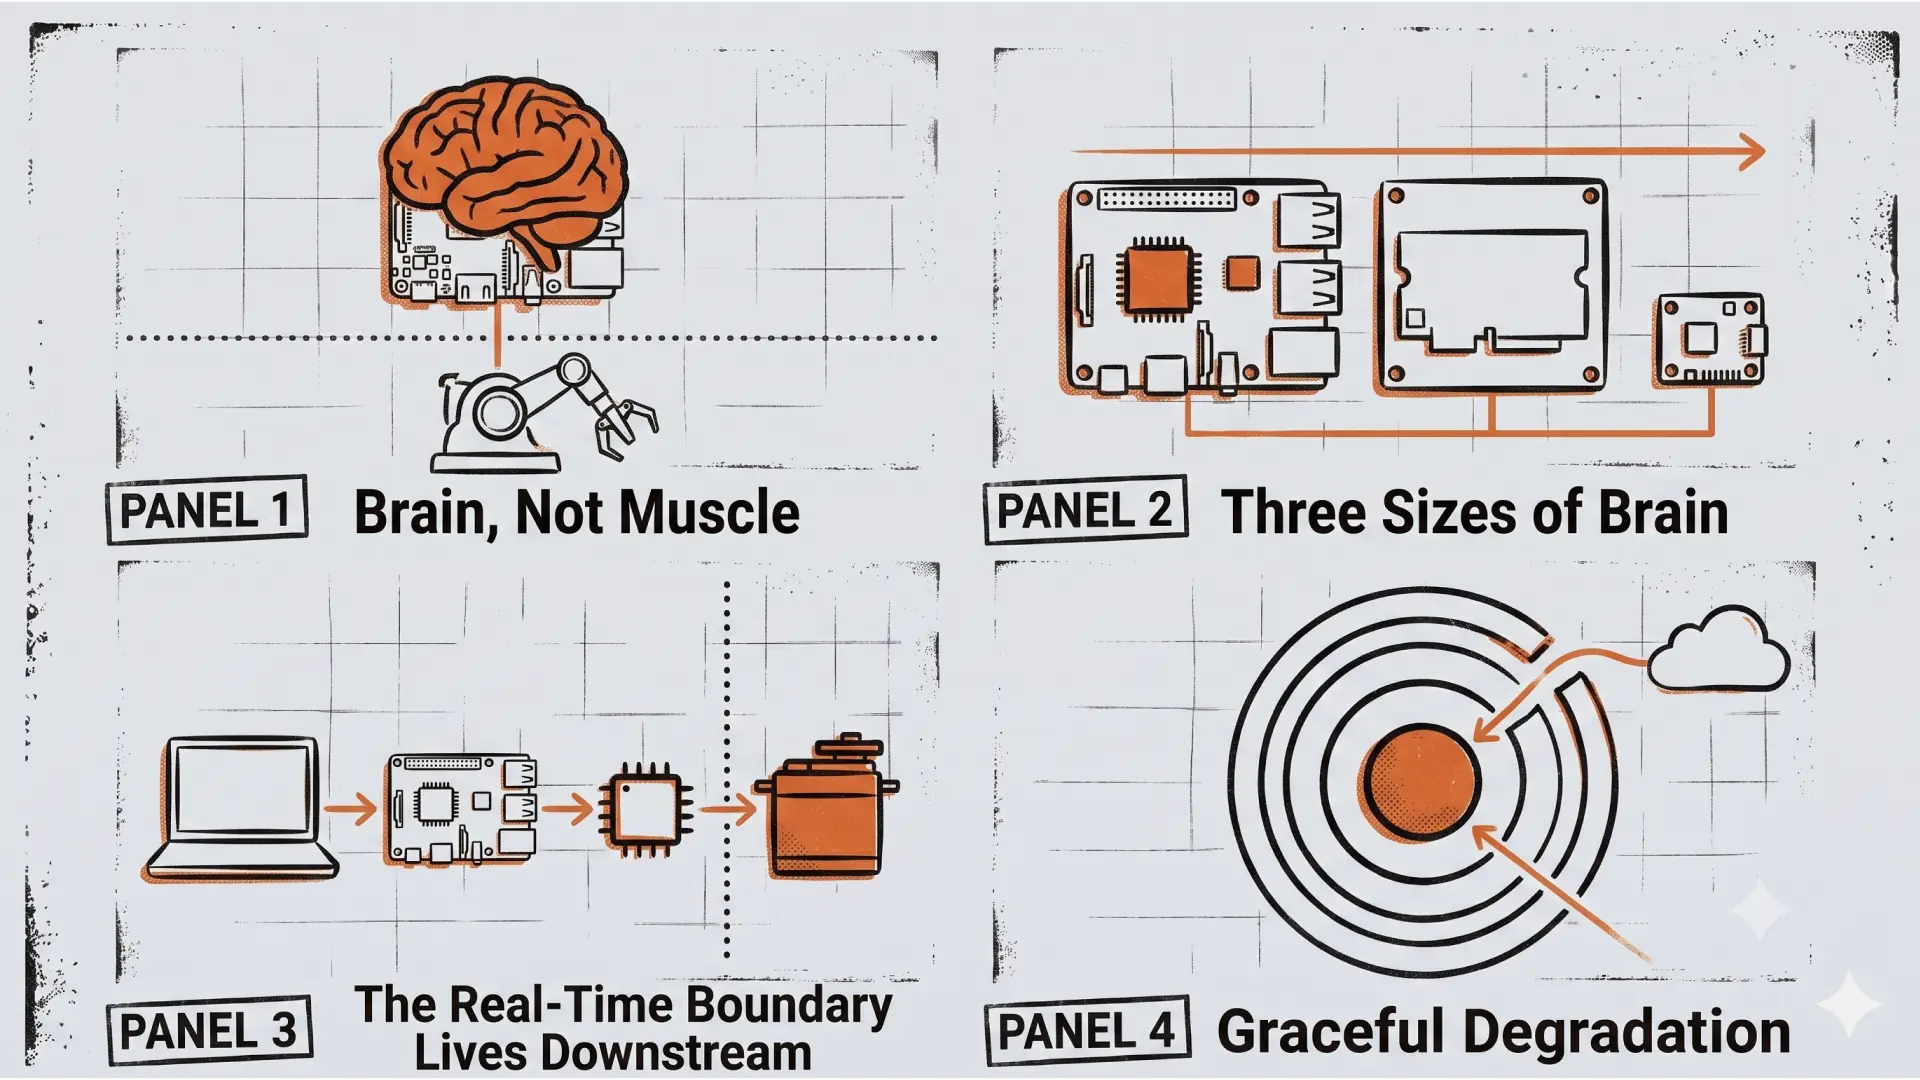
Raspberry Piを起点に、ロボットの脳と筋肉の分け方、Pi Zero、mechArmの実時間制御の正体、停電や電波断でも破綻しない縮退設計までを考察する
LOG260考察記事2026/6/29

Raspberry Piを起点に、ロボットの脳と筋肉の分け方、Pi Zero、mechArmの実時間制御の正体、停電や電波断でも破綻しない縮退設計までを考察する

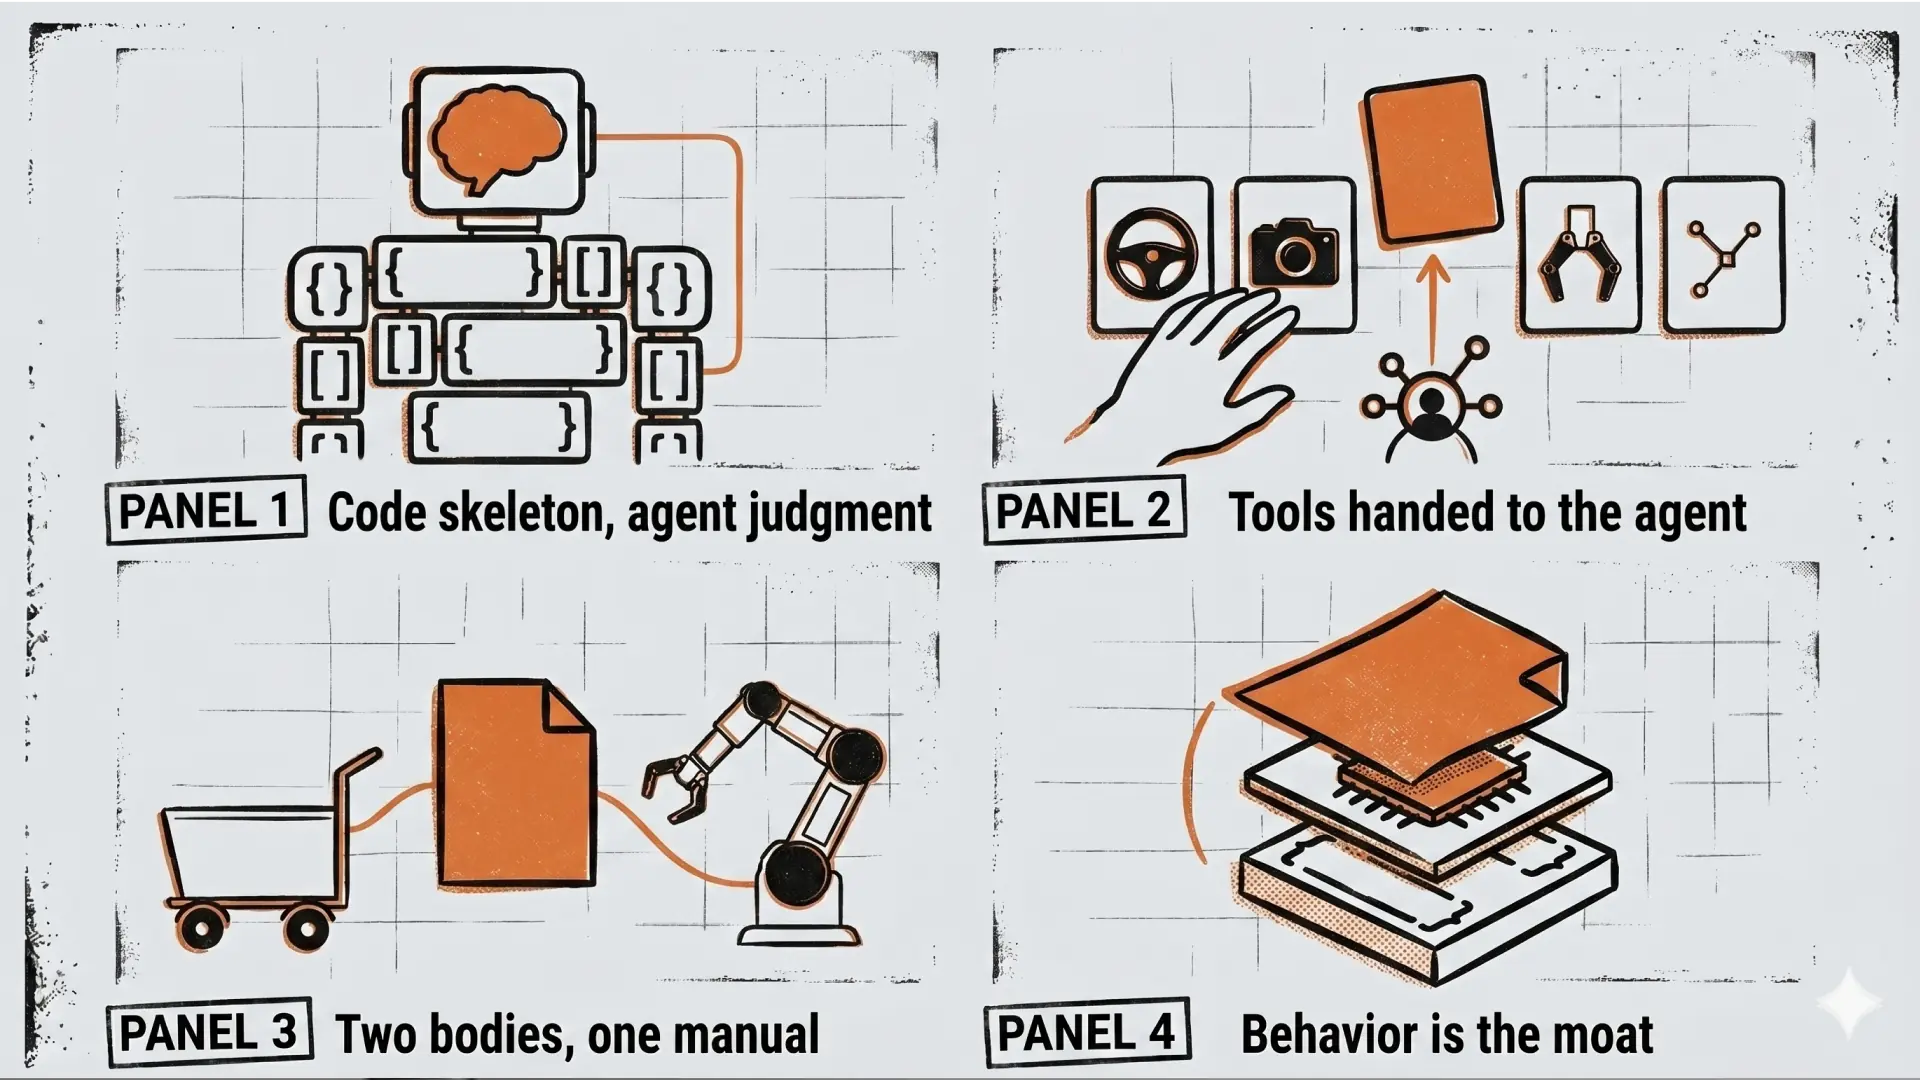
ロボットの骨格はコードで、判断はClaude Codeに | 搬送ロボットとアームで考える2つの可能性
LOG249考察記事2026/6/21

ロボットの骨格はコードで、判断はClaude Codeに | 搬送ロボットとアームで考える2つの可能性

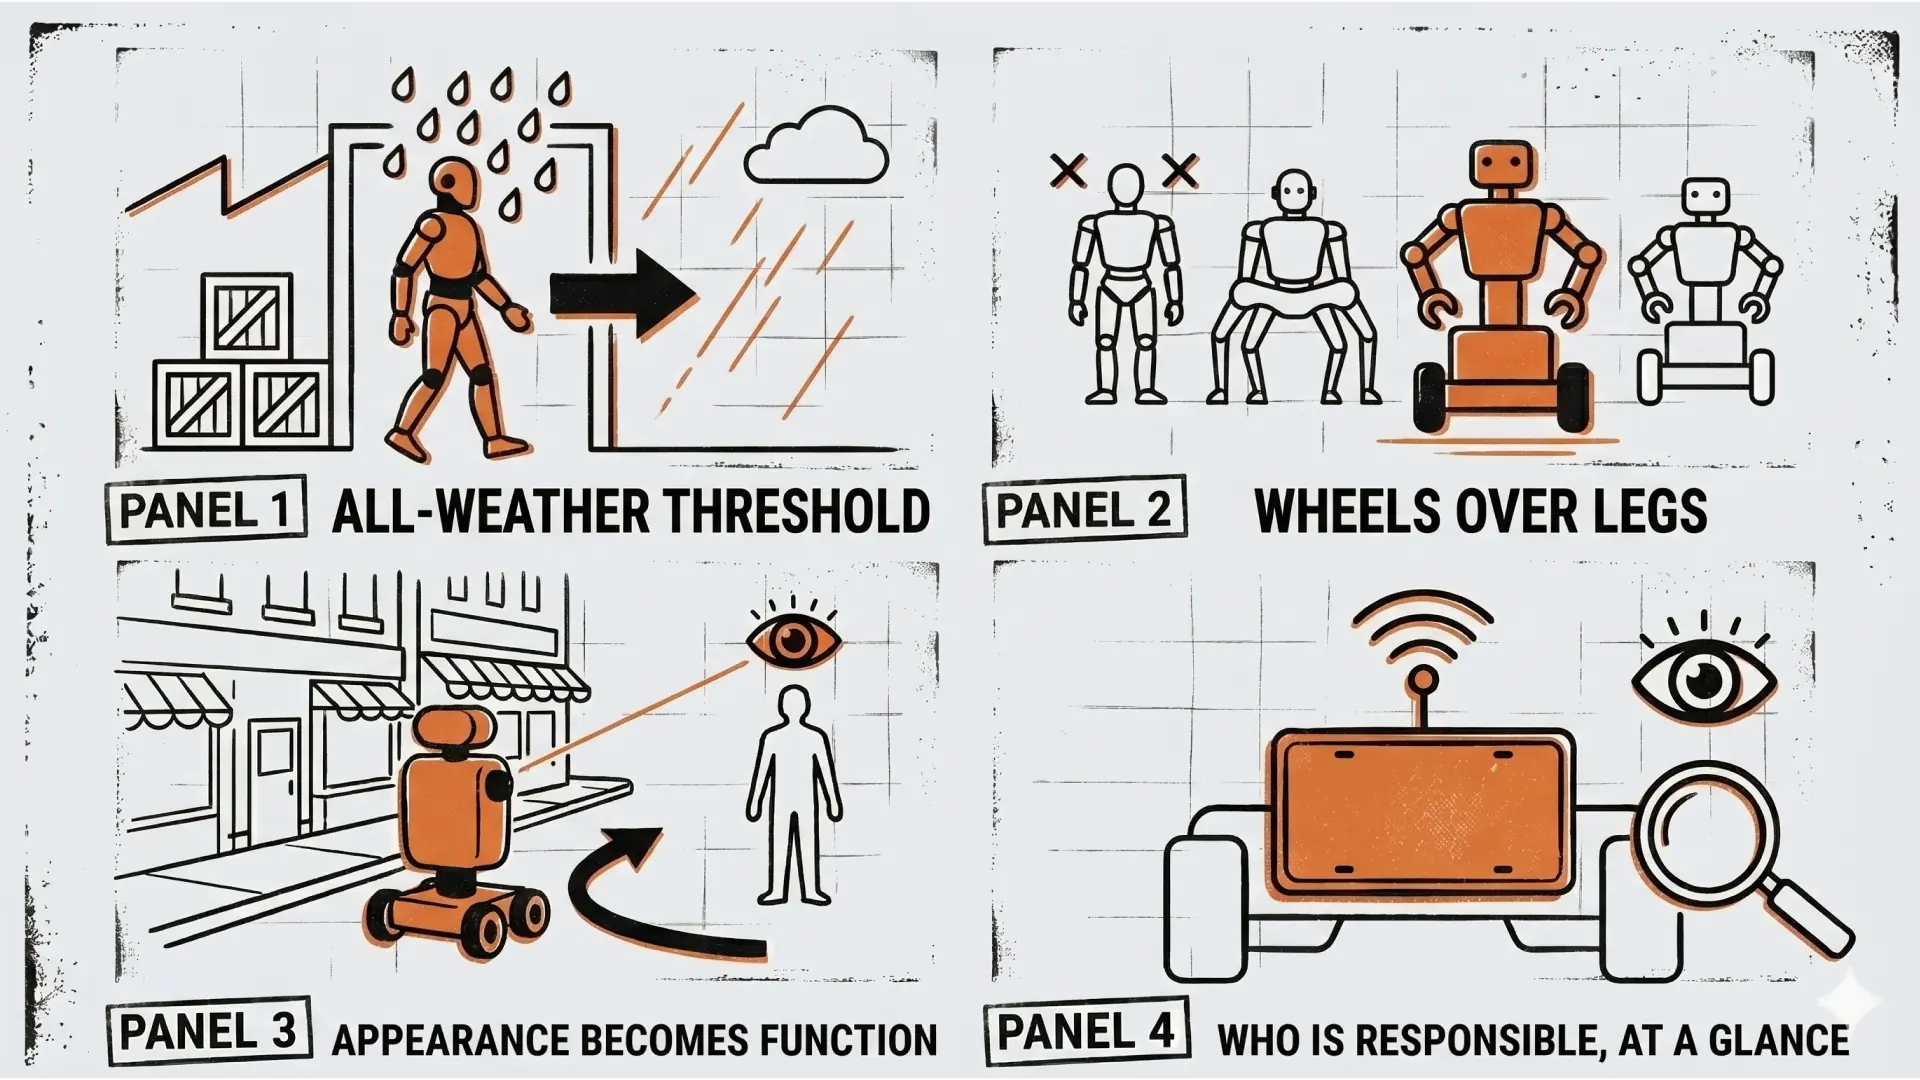
全天候ロボットと、まだ書かれていないナンバープレート ― 人がひと目で「誰の責任か」を読む設計は誰の仕事か
LOG245考察記事2026/6/20

全天候ロボットと、まだ書かれていないナンバープレート ― 人がひと目で「誰の責任か」を読む設計は誰の仕事か

「最後の数メートル」を誰が引き受けるか ― 自律飛行の着陸問題と、体験が成立する瞬間の設計
LOG237考察記事2026/6/14

「最後の数メートル」を誰が引き受けるか ― 自律飛行の着陸問題と、体験が成立する瞬間の設計

運ぶロボットと、掴む双腕アーム | 医療現場で、受け渡しは責任の受け渡しになる
LOG229考察記事2026/6/11

運ぶロボットと、掴む双腕アーム | 医療現場で、受け渡しは責任の受け渡しになる

正しい動きと、いい動き | Motion UX の二層構造
LOG223考察記事2026/6/5

正しい動きと、いい動き | Motion UX の二層構造

世界はVLA、こちらは計画と評価 | ロボットを動かすVLMの、二つの使い方
LOG221考察記事2026/6/3

世界はVLA、こちらは計画と評価 | ロボットを動かすVLMの、二つの使い方

巨大ラボπはロボットの「動き方」をデータとして使う。こちらは、その動き方をMotion UXとして設計する
LOG219考察記事2026/6/2

巨大ラボπはロボットの「動き方」をデータとして使う。こちらは、その動き方をMotion UXとして設計する

AIで「作る速さ」が横並びになった世界で、むき出しになるもの | プロダクトマネージャー不要論と、最後に残る「捨てる判断」
LOG218考察記事2026/6/1

AIで「作る速さ」が横並びになった世界で、むき出しになるもの | プロダクトマネージャー不要論と、最後に残る「捨てる判断」

コードが消えても、設計は残る | ニューラルネットワークがロボットを動かす40年と、その先
LOG214考察記事2026/5/22

コードが消えても、設計は残る | ニューラルネットワークがロボットを動かす40年と、その先

動きの滑らかさは安心ではない | ロボットの動きと不気味の谷
LOG212考察記事2026/5/20

動きの滑らかさは安心ではない | ロボットの動きと不気味の谷

Motion UX とは何か  | ロボットの動きを体験として設計する
LOG207考察記事2026/5/18

Motion UX とは何か | ロボットの動きを体験として設計する

Pixelsの起源が二つに増える | ブロック認識とマット撤廃が同じ問いに収束した話
LOG206考察記事2026/5/17

Pixelsの起源が二つに増える | ブロック認識とマット撤廃が同じ問いに収束した話

mechArm 270 Pi、まだやれることが結構ある
LOG205考察記事2026/5/17

mechArm 270 Pi、まだやれることが結構ある

mechArm 270 Pi 動的追従の、その先を考えた | 双腕協働とコーヒーデモへの構想
LOG201考察記事2026/5/15

mechArm 270 Pi 動的追従の、その先を考えた | 双腕協働とコーヒーデモへの構想

タダより高いものはない | AIエージェント時代の依存設計を考える
LOG198考察記事2026/5/14

タダより高いものはない | AIエージェント時代の依存設計を考える

自分の記事を3つのAIで読み比べた日、コンテンツ生産の構造が変わった
LOG195考察記事2026/5/13

自分の記事を3つのAIで読み比べた日、コンテンツ生産の構造が変わった

Robotics UXデザイナーという職業 | 米国に既にある、日本にはまだない仕事
LOG194考察記事2026/5/12

Robotics UXデザイナーという職業 | 米国に既にある、日本にはまだない仕事

エンジニアが作り、デザイナーが定義する。Motion UX / Robotics UX カテゴリ戦略
LOG187考察記事2026/5/3

エンジニアが作り、デザイナーが定義する。Motion UX / Robotics UX カテゴリ戦略

Motion UX 三相モデル
LOG181考察記事2026/4/29

Motion UX 三相モデル

日本でフィジカルAIが本格普及しない本当の理由
LOG174考察記事2026/4/26

日本でフィジカルAIが本格普及しない本当の理由

Pixels to Motorsをメソドロジー化する
LOG167考察記事2026/4/22

Pixels to Motorsをメソドロジー化する

深度カメラはまだ買わない|1時間の対話でNVIDIA戦略にたどり着いた話
LOG166考察記事2026/4/21

深度カメラはまだ買わない|1時間の対話でNVIDIA戦略にたどり着いた話

ロボティクスの正解のない現場で生きる
LOG161考察記事2026/4/19

ロボティクスの正解のない現場で生きる

グリッパーにカメラを足す。hand-eye構成の設計を物理から考え直した
LOG159考察記事2026/4/19

グリッパーにカメラを足す。hand-eye構成の設計を物理から考え直した

Claude Designを触った日に、フィジカルAIのセキュリティを考えた
LOG155考察記事2026/4/18

Claude Designを触った日に、フィジカルAIのセキュリティを考えた

平面型仕分けロボットHyperSortから見えた、環境設計とフィジカルAIの役割分担。Amazon Vulcan・Moxiとの対比
LOG152考察記事2026/4/17

平面型仕分けロボットHyperSortから見えた、環境設計とフィジカルAIの役割分担。Amazon Vulcan・Moxiとの対比

考察記事のサムネイルを統一し、SEOタイトルを見直した
LOG147考察記事2026/4/13

考察記事のサムネイルを統一し、SEOタイトルを見直した

大阪市の自動運転タクシーが示した:技術は完成する。でも社会は動かない
LOG145考察記事2026/4/12

大阪市の自動運転タクシーが示した:技術は完成する。でも社会は動かない

TeslaのEnd-to-Endニューラルネットから学ぶ|デモとデータを同時に生む設計
LOG143考察記事2026/4/12

TeslaのEnd-to-Endニューラルネットから学ぶ|デモとデータを同時に生む設計

AGIBOTが100万エピソードでやることを、自分は10エピソードから始める
LOG140考察記事2026/4/11

AGIBOTが100万エピソードでやることを、自分は10エピソードから始める

ロボティクスUXがゲームUIから借りるべきはコントローラーではなく思想|HRI設計論
LOG135考察記事2026/4/9

ロボティクスUXがゲームUIから借りるべきはコントローラーではなく思想|HRI設計論

Claude Codeのマルチエージェント設計がSim-to-Realループと同じ問いを解いていた
LOG128考察記事2026/4/4

Claude Codeのマルチエージェント設計がSim-to-Realループと同じ問いを解いていた

Generalist AI GEN-0を解剖する。シミュレーション×実世界データの戦い
LOG126考察記事2026/4/3

Generalist AI GEN-0を解剖する。シミュレーション×実世界データの戦い

Build in Public × AI時代。AIがコンテンツを読む時代にDAYログを書き続ける理由
LOG121考察記事2026/3/31

Build in Public × AI時代。AIがコンテンツを読む時代にDAYログを書き続ける理由

ロボット産業はなぜまだ「速さ・精度・重量」を競うのか。産業ロボットの設計思想を問う
LOG119考察記事2026/3/30

ロボット産業はなぜまだ「速さ・精度・重量」を競うのか。産業ロボットの設計思想を問う

GoogleのRT-2とFigureが証明した。良い動きはデータ量で決まる
LOG118考察記事2026/3/28

GoogleのRT-2とFigureが証明した。良い動きはデータ量で決まる

人間の動作に隠された秘密と、精度を超えるMotion UX
LOG115考察記事2026/3/26

人間の動作に隠された秘密と、精度を超えるMotion UX

スワイプとピンチを定義したのはAppleだった
LOG112考察記事2026/3/24

スワイプとピンチを定義したのはAppleだった

Web/UIデザイナーがXへの発信とDAYログを続けて気づいたこと。Build in Publicが知性になる理由
LOG110考察記事2026/3/22

Web/UIデザイナーがXへの発信とDAYログを続けて気づいたこと。Build in Publicが知性になる理由

Boston Dynamicsが示した「身体で考える」ロボットと、問いの本質
LOG109考察記事2026/3/22

Boston Dynamicsが示した「身体で考える」ロボットと、問いの本質

フィジカルAI市場の設計者不足。関心はあるのに実装できる人がいない理由を考察する
LOG107考察記事2026/3/22

フィジカルAI市場の設計者不足。関心はあるのに実装できる人がいない理由を考察する