道路の白線を引く機械の求人から考える ― フィジカルAIは人型ロボットより先に、既存の機械の中に入っていく
道路の白線を引き直す施工機に、AI カメラを付ける開発の求人を読んだ。業務委託の案件で、走行中のカメラ映像から既存の白線を見つけ、線の中心からのズレを計算し、施工機の制御系に「左右にどれだけ寄せるか」を渡す。そのソフトウェアを、小型の AI 用コンピュータ(NVIDIA Jetson)の上で動かすところまで作る仕事だった。
この求人を Claude に読んでもらい、どんなスキルが要るのかを聞くところから始めた。話はそこから、画像認識を実機につなぐ難しさ、自分がどの立ち位置を取るべきか、既存の機械に後から AI を足すやり方、トヨタのロボット40万台計画の中身、そして「フィジカルAI」という言葉が人型ロボットの映像に引っ張られている問題まで広がった。
白線施工機の求人が必須にしていた5つの技術
この仕事について、どんなスキルが必要か教えてください。
— 求人の必須条件を、仕事の流れの順に並べ直すと何が見えるか。
求人の必須条件を、カメラが映像を撮ってから施工機が動くまでの順に並べ直すと、次の5段になる。
段 | この段でやること | 求人での書き方 |
|---|---|---|
画像処理の基礎 | 白黒への変換、線の輪郭の抽出、斜めから撮った路面を真上から見た形に直す | Python+OpenCV による画像認識の実務経験 |
深層学習のモデル開発 | 白線を画素単位で塗り分けるモデルを学習させ、かすれた線も拾えるようにする | PyTorch 等での物体検出またはセグメンテーション |
小型コンピュータへの実装 | Jetson の上で、撮影から指示を出すまでを200ミリ秒程度に収める | エッジデバイスでのリアルタイム推論の実装・最適化 |
屋外での安定化 | 直射日光・逆光・影の中で、何%の確率で線を見つけられたかを数字で示す | 屋外環境の画像認識の経験または知見 |
システムの設計 | 線からのズレを計算し、制御系に渡すデータの形と送り方をハード担当と決める | 要件から構成・I/F を設計し開発を主導した経験 |
5つとも「実務経験」が条件になっている。画像から白線を見つけられるだけでは足りず、屋外を走る機械の上で、決まった時間内に、見つけた線を機械が使える数字に直して渡し続けた経験が問われている。
経験の差が一番出るのは3と5だった。3は、パソコンの上で動いたモデルを、計算力も電力も小さい機械の上で同じ速さで動かす作業で、モデルを軽くしたり、NVIDIA の高速化用の変換(TensorRT)をかけたりする。5は、ソフトを書く人と機械を作る人の間で「どの形式の数字を、何秒ごとに、どの配線で送るか」を決める作業だ。求人本文にも、機械設計・電気回路・制御は外部のエンジニアが担当し、ソフト側の判断はこのポジションに大きく委ねると書かれていた。
施工機のAIは、人が動かす機械の「塗る位置」を左右に補正する
施工機ってどんなやつですか?画像で出せますか?
これってどういうところまで自動化されていますか?施工機を人が動かしてるところまではやって、白線を引く時は自動化してくれるという感じ?
— 人と AI と制御系は、それぞれどこを受け持つのか。
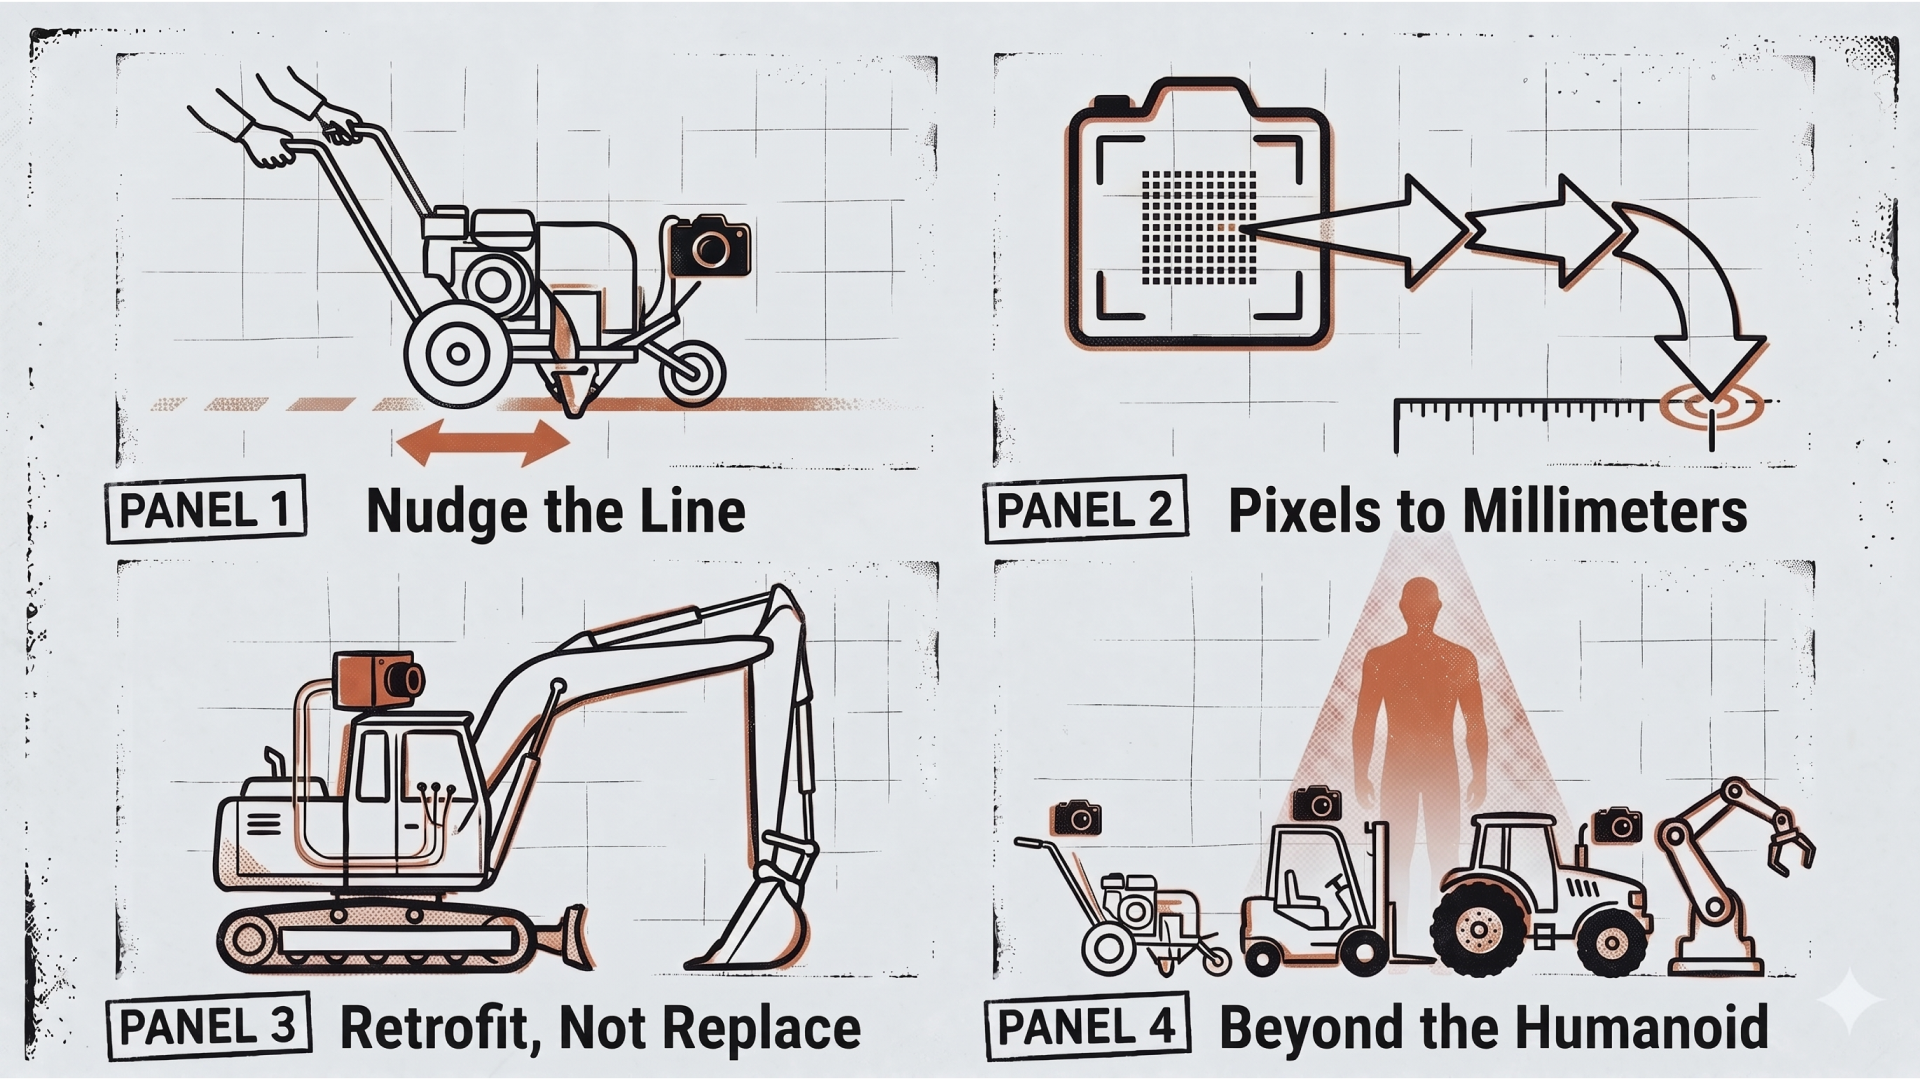
施工機は、道路の白線を引く区画線施工機のことだった。日本の道路の白線の多くは、樹脂の塗料を加熱して溶かし、路面に流し込む「溶融式」で引かれている。作業員が押して歩く手押し式と、トラックに装置を積んで走りながら引く車載式がある。白線は数年で擦り減るので、消えかけた線をなぞって引き直す作業が多く、いまは作業員が目で見て位置を合わせている。
求人から読み取れる分担は次のとおり。
人:施工機を前に進める、止める、どこを走るかを決める
AI カメラ:走りながら既存の白線を見つけ、線の中心から何cmずれているかを計算して、「左右にどれだけ寄せるか」という数字を制御系に渡す
制御系(外部のハード担当が作る):その数字を受けて、機械を物理的に動かす
名前が「AI アシストユニット」なので、無人で走る機械ではなく、人の作業を補助する位置づけと考えられる。
求人に書かれていないこともあった。制御系が最終的に動かすのが、塗料を出すノズルの左右位置なのか、機体のハンドルなのかだ。ノズルだけなら、進路は人に任せて塗る位置だけを数cm単位で合わせればよい。ハンドルなら機体ごと線に沿わせることになり、人の操作とぶつかったときにどちらを優先するかまで決める必要がある。
画像のピクセル位置を、機械が動くmmに変えるところで誤差が積み重なる
画像認識したものをなんらかの実機を動かすというのはやはり難しいのですか? 自分でもロボットアームを画像認識させながら、動かすのにはかなり難しかったです。
— 認識が正しくても、機械が狙った場所に行かないのはなぜか。
難しいのは、画像認識そのものより、認識した結果を機械に渡す間の部分だった。カメラが返すのは「画面の左から何ピクセル目」という位置で、機械が必要とするのは「現実の空間で何mm先」という位置だ。この変換を含めて、誤差の出どころは6つある。
カメラの画素位置と現実の mm の対応づけ(キャリブレーション)が少しずれると、認識が正しくても手が届かない
カメラが1台だと奥行きが分からないので、物の距離や高さを推定で補うことになり、そこで誤差が大きくなる
検出結果は1コマごとに数ピクセル揺れる。そのまま機械に渡すと機械が震える
撮影、計算、指令、動作の間に時間差があり、機械が動く頃には状況が変わっている
モーターの精度、歯車のガタ、関節ごとの誤差が機械の側にもある
画面の上での95%の正解率は優秀でも、残り5%で機械は物にぶつかる
私が mechArm 270 Pi(Raspberry Pi 内蔵の小型ロボットアーム)で赤いブロックを掴ませたときも、この順に詰まった。上から撮った iPhone の画像でブロックと爪の先端を見つけ、画像の座標をマットの上の mm に変換し、爪の先端がブロックの真上に来るまでベースの回転角を少しずつ直していく仕組みを作った。検出のブレ自体は実測で標準偏差0.2mm未満に収まっていたが、そこから先の、姿勢の選び方や関節への指令の通り方で何度も止まった。
白線施工機の補正は左右の1方向だけで、相手は平らな路面なので、アームで立体の物を掴むよりは単純だ。代わりに、屋外の光の変化、走行中の振動、200ミリ秒という時間の制約、かすれた線への対応がある。各段の小さな誤差が次の段に渡されて積み重なる点は同じだった。
実装を極めるより、実装が分かる人が仕様を書く側に回る
ここを極めるだけでも仕事はこれから増えそうに思いますが、どう思いますか?
画像認識と実装力、それからそれらを理解して仕様化やプロジェクト推進する方に回るってことね。
こんなのWEBをやってても起こることで、WEBをつくるというハードルよりも要件定義だったり、情報設計や運用支援の計画などの方の重要度が高いのといっしょだよね。
— 同じ「つなぐ」仕事の中で、どの役割を取るか。
需要が増えることについては、Claude と見立てが一致した。人手が足りない建設・物流・農業・製造の現場ほど、カメラで見て判断し機械を動かす自動化が求められ、ソフトと機械の両方を分かって間をつなげる人が足りていない。
ただし Claude は、どの立ち位置で極めるかで勝ち筋が変わると指摘した。求人が求める実装者の土俵では、C++ や TensorRT、制御系との通信を実務で何年も回してきたエンジニアと正面から競うことになる。それより、遠くの工場が読んでそのまま量産できる生産仕様書を書いてきた経験が効くのは、次の役割だった。
現場の曖昧な要望を、エンジニアが実装できる仕様に書き直す
ソフト担当と機械担当の間に立ち、受け渡すデータの形と合格の基準を揃える
「どの条件で、何ができれば合格か」を決め、使う人の目線で確かめる
整理すると、画像認識と実装は、自分で一通り動かせて詰まりどころが分かる水準まで持つ。それを判断の根拠と、エンジニアと話す共通言語に使い、本業は仕様化と推進に置く。手を動かすのをやめると「分かっているつもりの推進役」になるので、実機での検証は続ける。
Web 制作でも同じことが起きてきた。作る作業はテンプレートやノーコードで手軽になり、価値は要件定義、設計、運用に移った。違うのは、機械の失敗は物の破損や事故になる点で、仕様には「どう止まるか」「どの条件なら使わないか」まで書く必要がある。
既存の機械にAIを後付けする方が、中小企業の現場に入りやすい
ロボット技術もいわゆるアーム型やヒューマノイド型ではなく、既存の機械にAIを入れ込んで業務負担軽減や、タスク補助的な方がよほど導入が進むんじゃなかろうか?
後付けAIや後付けロボット技術などの方を進めた方が、中小にはハードルが低くていいかもな。
後付けAIや後付けロボット技術を推進している企業は存在しますか?
— 既存の機械への後付けと人型ロボットで、導入の条件はどう違うのか。
白線施工機の案件は、既存の機械にカメラと制御ユニットを足して、人の作業を補助する形をしている。これを人型ロボットの導入と比べると、次のようになる。
観点 | 既存の機械への後付け | 人型ロボット |
|---|---|---|
投資 | カメラと制御ユニットの追加で済む | 機体そのものを買う |
現場の作業手順 | 作業員は慣れた機械をそのまま使う | 作業の割り振りから組み直す |
最終判断 | 人に残る。AI は補助 | ロボット側に移る部分が大きい |
効果の測り方 | 導入前後で作業時間ややり直しの回数を比べやすい | 比べる対象そのものが変わる |
AI が誤動作したとき | 手動に戻せば仕事は止まらない | その工程が止まる |
弱点 | 機械ごと、現場ごとに条件が違い、毎回の調整が要る | 汎用に動かすこと自体がまだ難しい |
中小企業にとっては、予算に収まること、1台・1工程から試せること、人手不足対策の国の補助金と組み合わせやすいことが利点になる。一方で、社内に IT やエンジニアリングの担当がいないことが多く、足りていないのは機械を作る人より、課題を切り出して仕様にし、業者と現場の間で導入を最後まで終わらせる人だった。
後付けを事業にしている企業も実在する。業界では「レトロフィット」と呼ばれる。建設機械では、東大発の ARAV が古い建機に後付けで遠隔操作を可能にする製品を出し、東大の松尾研究室発の DeepX が油圧ショベルの自動化に、アラヤが建機にカメラとレバー操作用の装置を付けて AI に操縦させる仕組みに取り組んでいる。アメリカの AIM Intelligent Machines は既存建機への後付け自動運転で2025年6月に5,000万ドルを調達した。コマツも既存建機向けの後付けキットを出している。製造業では、既存設備にセンサーを後付けして稼働データを取る方式が、中小企業の最初の一歩として広がっている。
トヨタの40万台は、既存ロボットの頭脳を入れ替える計画だった
今世の中で騒がれているような、ロボットの形にこだわる必要はなくて、既存のものの上に画像認識とエッジAI組み込み、ロボティクス追加実装などで良いのではなだろうか?少なくともあと5年、10年はそれが主流になりそうにも思うけど。
トヨタがものすごい台数のロボットを導入するという計画があったはずだけど、どんなロボットを導入する話なの?
— 40万台は、何の台数なのか。
5年の範囲では、後付けが主流という見立てに Claude も同意した。10年では人型が一部の工程に入る可能性が残るが、そのとき進むロボット向けの大規模モデルは後付けの調整の手間も下げるので、両者は取り合う関係ではない。
そこで2026年9月に発表されたトヨタの計画を調べた。「人型ロボットを40万台」と報じられることもあるが、副社長兼 CTO の中嶋裕樹氏が発表したのは、2028年以降に毎年1兆円を投じて、世界60の工場と、グループが動かしている40万台のロボット(トヨタとグループで15万台、サプライヤーで25万台)を更新していく計画だった。40万台は既存ロボットを入れ替える台数で、更新後のロボットには Toyota Research Institute の大規模行動モデル(LBM、人が教えた動作を学んで自律で動けるようにする AI)を載せる。
人型ロボット「エリー(ELEY)」は、導入するロボットの一つとして紹介された。指は2本、重さ50kg、移動は二足歩行ではなく車輪で、デモは T シャツをたたむ動作だった。トヨタのカナダ工場に導入された別の人型ロボット Digit も、人の接近を検知できないため、安全ケージの中で部品の箱を積み替える作業に限って使われている。トヨタでも中心は既存ロボットの頭脳の更新で、人型はその一部だった。
「フィジカルAI」という言葉が人型ロボットの映像に引っ張られている
なるほど。トヨタでも現段階では人型のロボットは限定的と捉えているのを確認できたのは良かった。 ロボットの形が人型である必要はないし、そもそもフィジカルAIという言葉も人々の認識と本体あるべき姿に差があり過ぎのようにも思います(ヒューマノイド型が取り上げられすぎて、みんな勘違いしている)
— なぜ人型ばかりが取り上げられるのか。そして、人型には合理的な理由がないのか。
フィジカルAIは、カメラやセンサーで現実を見て、判断し、物を物理的に動かす AI 全般を指す。白線施工機の後付けユニットも、工場の産業用ロボットも、自動運転車も、農機も、倉庫の搬送ロボットも含まれ、人型はその中の一つの形にすぎない。
それでも人型ばかりが取り上げられるのは、人の形が動く映像は一目で「未来」と分かって広まりやすく、白線を5cm寄せる機械の映像は話題にならないからだ。大きな資金を集める人型ロボットの企業は、市場の期待を語る象徴にもなっている。
ただし人型にも技術的な理由がある。人の形なら、人が作業する動画や、人がロボットを遠隔操作した記録を学習に使いやすく、人向けの道具や設備もそのまま使える。問題は、人型がフィジカルAIの全体であるかのように伝わっていることだった。実際に現場に入っていくのは、後付けや専用の機械が大半になる。
フィジカルAIが最初に入る場所は、白線施工機のような既存の機械の中
1枚の求人から始まった対話で確かめたことを並べると、次のようになる。
画像認識の仕事は、画像の上で物を見つけるところより、見つけた結果を機械が動く数字に直して渡すところに難しさと需要がある
その「つなぐ」仕事の中でも、実装を極める人と、実装が分かったうえで仕様を書き推進する人は別の役割になる
中小企業の現場に先に入るのは、人型ロボットより、既存の機械にカメラと判断を後から足す形になる
トヨタの40万台も、中身は既存ロボットの頭脳の入れ替えで、人型はその一部だった
フィジカルAIは、人型ロボットの映像より先に、白線を引く機械のような既存の機械の中で、人の作業を数cm単位で補正するところから現場に入っていく。