フィジカルAI時代のロボットに渡す仕事を、まだ誰も切り出していない ― 導入が進まない理由を現場の判断から考える
この日は実機を触っていない。秋田で聞いた水産加工の現場の話から始めて、最後は「ロボットの導入が進まない理由は、機体ではなくタスクの切り出し方にあるのではないか」というところに着いた。
結論だけ読むと当たり前に見えるかもしれない。ただ、そこへ至る道筋は当たり前ではなかった。産業用ロボットの土俵を降り、わかめと魚の現場を経由し、テスラの自動運転を調べ、グリッパーのメーカーを調べ、世界の需要ランキングを調べ、病院の看護師の話に行き着いて、ようやく言葉になった。
考察回なので、やりとりを要約せずそのまま残す。途中で捨てた前提も消さない。結論よりも、どう間違えてどう修正したかのほうが後から効く。
産業用ロボットの外に、何が積み上がっているのか
そもそもロボットに求められるものの多くは産業用ロボットや産業用機械にあるような大量、精度ではないと考えています。そこではこれからつくられるロボットの優位性は生きないと思いますがどう思いますか?
半分は同意で、半分は前提を疑った。
同意する部分。産業用の土俵で新しいロボットが勝つことはない。1本1億の投資で24時間ミスなく回るラインに、汎用のアームが後から入る余地はない。精度・速度・稼働率で比べると、完成された領域には勝てない。
疑った部分。「産業用の要求が大量と精度だから、そこは押さえられている」というのは、大量と精度で解ける仕事だけが自動化されてきた結果だ。解けなかった仕事は自動化されずに残っている。無いのではなく、外に積み上がっている。
毎回違う形の物を扱う工程(食品、農産物、中古品、返品処理)
数が少なくて専用機を作る予算が出ない工程
人と同じ場所で、人が減ったぶんだけ穴が開いている現場
ここに共通するのは、精度が足りないことではない。人が要求を書けないことだ。「いい感じに掴んで」を仕様に落とせない。だから専用機の見積もりが出せず、自動化の話が前に進まない。
ただしこの時点では、「要求を書けない現場が実在して、金を払う」ことを一件も確認していなかった。産業用の外に市場があるという話は、誰でも言えてしまう。
わかめのゴミ取りと、次にやる人がいない仕事
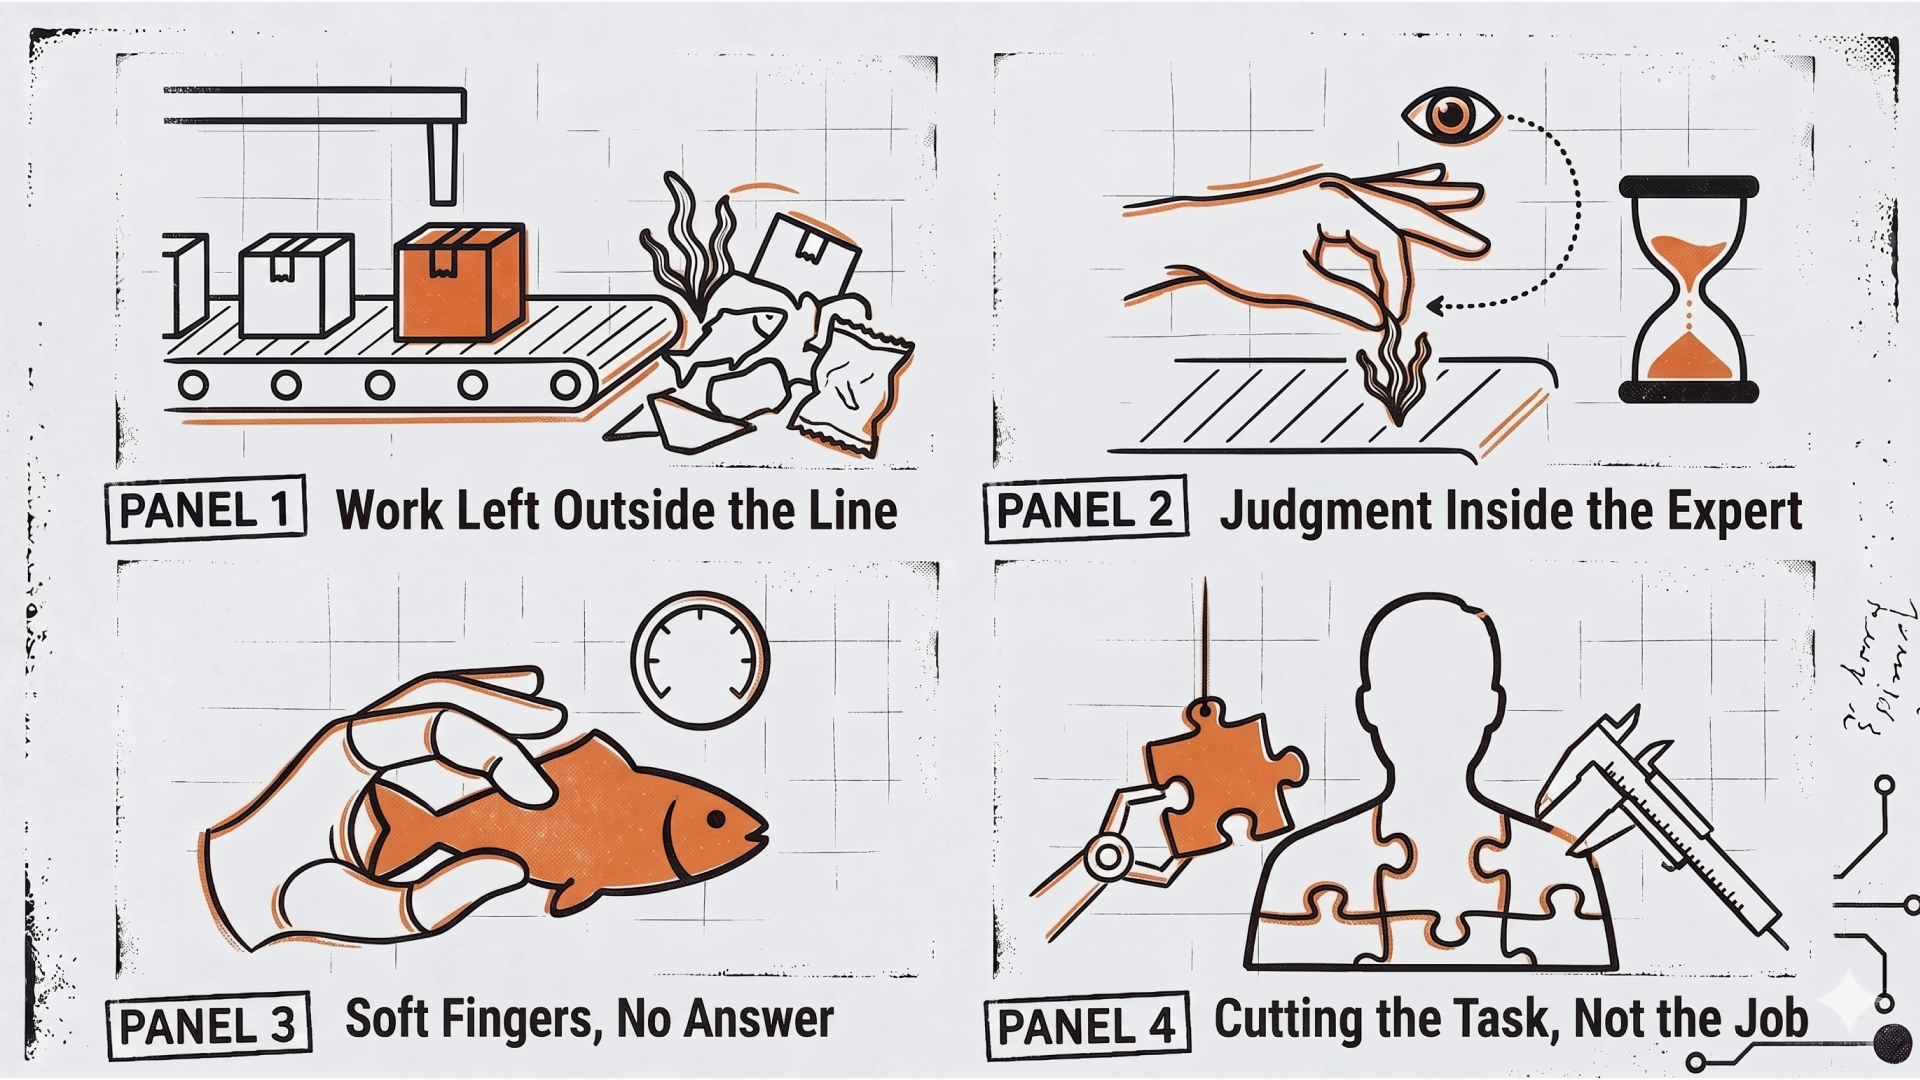
直接現場を見たわけではないですが、話は聞いています。例えばこんなところでロボットを導入して人から代替したいということはあります。わかめの中のゴミを見つけて仕分ける。ラインに流れる魚の仕分け。熟練の人や年老いた人の仕事を優先的にロボットでするようにしたいとの話はあります(もう次やってくれる人が本当に見つからない、いなくなりそうだから)
ここで議論が具体に落ちた。そして3つの性質が違うことが見えた。
わかめのゴミ取りと魚の仕分けは、判定が画像認識の問題で、動作自体は単純だ(見つける、つまむ、分ける)。ただし現場が水と塩で、濡れていて滑る。既存の産業用は防水防錆で価格が跳ね上がり、数十万円の機体はまず持たない。技術以前にハードの壁がある。
3つ目は全く別物で、一番重い。「次にやる人がいない」は、その人が辞めたら仕事の中身が消えるという話だ。ロボットに置き換える以前に、まだ人がいるうちに、何をどう判断しているかを記録しないと復元できなくなる。
しかもこれには締切がある。技術は来年も再来年も進むが、その人は待たない。いなくなれば終わる。
現場 | 詰まっている場所 | 時間の制約 |
|---|---|---|
わかめのゴミ取り | 判定基準が言葉になっていない/水と塩の環境 | ない |
魚の仕分け | 同上/柔らかく形が一定でない | ない |
熟練者の仕事 | 判断が本人の中にしかない | ある(人がいなくなると消える) |
撮っておけば将来AIがやってくれる、ではない
画像の素材があれば、将来的にはどうにかなるという意味ですか?(ロボットへの実装は先でもいい?)
ここは正確に分ける必要があった。
熟練者の手元を1000時間撮っても、それだけではロボットは動かない。模倣学習で要るのは、その機体・そのグリッパーで、そのタスクを、人が操作して集めたデータだ。人間の手の映像とは形式が違う。撮った動画をそのまま学習に流し込む経路は、いまのところない。
それでも撮る価値があるのは、映像から抜くのが学習データではなく判断基準だからだ。わかめのどこを見てゴミと判定しているのか。魚のどの特徴で分けているのか。迷ったときは何を基準に決めているのか。
そしてこれは、自動化の前段であると同時に、それ自体が成果物になる。新人教育の資料にも、機械を入れるときの要件定義書にもなる。ロボットが1台も来なくても使える。
消えるのは熟練者の判断であって、映像ではない。撮影は手段にすぎない。本人が答えられるうちに、なぜそう判断したかを聞けることのほうが価値が高い。
カメラだけで足りるのか ― テスラを調べた
テスラのロボットタクシーが話題ですが、どのような技術で自動運転が動いていますか?センサーはなく画像処理で行っていると聞いたことがありますが、それは本当ですか?
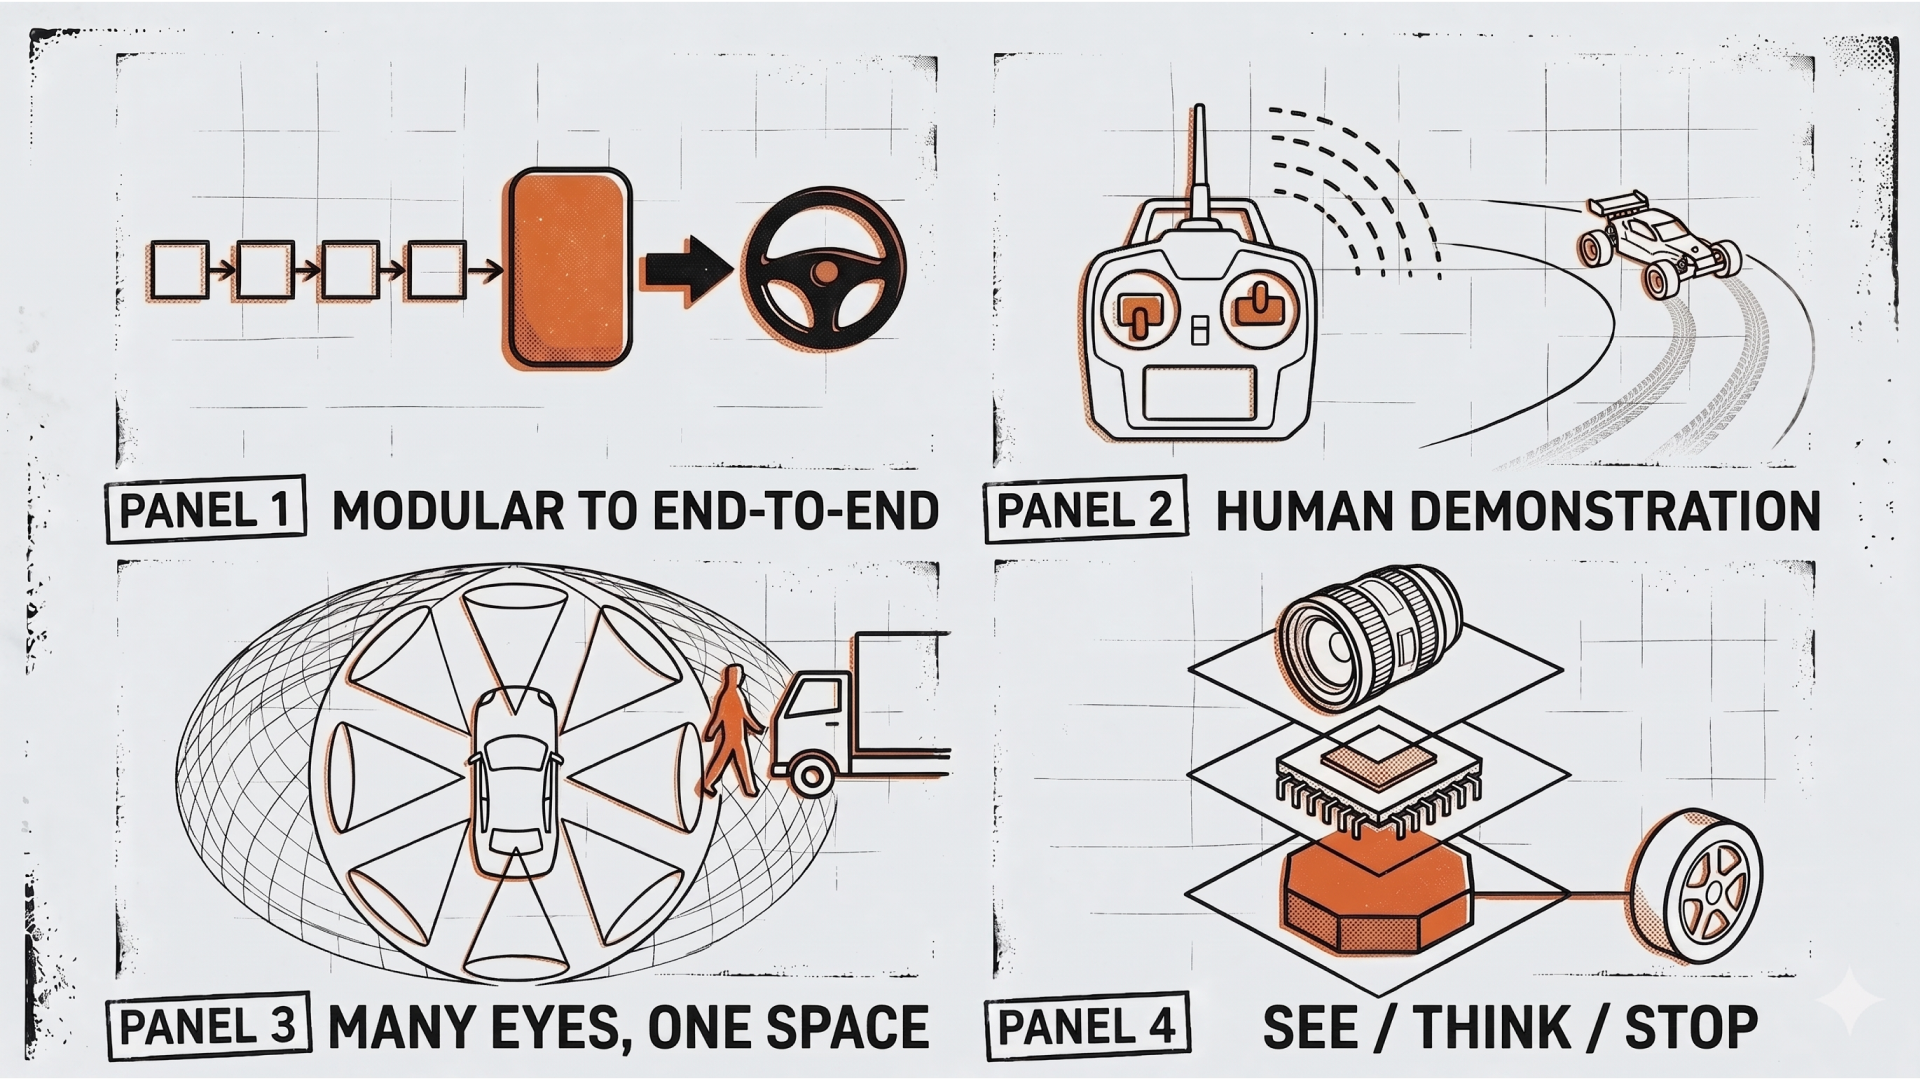
本当だった。車両に8台のカメラを積み、LiDARもレーダーも使わない。2021年にレーダーを、2022年に超音波センサーを外し、Tesla Vision としてカメラ一本に振り切っている。マスクはLiDARを「愚か者の道」と呼んでいる。
構造としては、8台のカメラの生ピクセルをそのままニューラルネットに入れ、cross-attention transformer で周囲の三次元の俯瞰表現(bird's-eye-view)に変換し、そこから操舵・加速・ブレーキを直接出力する。認識・計画・制御をモジュールに分けず、端から端まで一つのネットワークで通す。
このプロジェクトの言葉に置き換えると、FKテーブルや幾何計算に相当する中間表現を持たず、画像から指令値までを学習で埋めている、ということになる。
ただし、うまくいっているとは言えない状況にある。
テスラ自身のロボタクシーのデータで、衝突率が人間のドライバーの約3倍。しかも運転席に安全監視員が乗った状態の数字
2026年3月、NHTSAが調査をエンジニアリング分析に格上げ。逆光や空中の浮遊物など視界が落ちる条件で検知・警告に失敗するという指摘で、対象は約320万台
Waymoが11都市で3,500台以上を無人運行しているのに対し、テスラは主にテキサスで数台規模の無監視テスト車にとどまる
2026年7月にマイアミへ拡大したが、範囲は西マイアミデイド郡の10〜14平方マイル
— では、わかめの仕分けはカメラだけでできるのか。
条件としてはむしろ自動運転より良い。工場のラインは環境を固定できる。照明を決められる、背景をベルトの色で統一できる、カメラ位置が動かない、逆光も雨も夜もない。テスラが苦しんでいるのはカメラが悪いからではなく、時速60kmで一度の見落としが死につながるからだ。
わかめのゴミを1個見逃しても、次の工程で人が拾える。取り返しがつく作業は、カメラだけで十分成立する。
残る問題は2つ。掴む対象が難物であること(ぬめって柔らかく形が毎回違う)。そして水と塩の環境であること。
柔らかい指は、もう売られている
ハンドは空気圧をつかったハンドを日本のメーカーが作っていたはずですが、そのようなものならどうですか?
調べた結果、記憶されていたのは日本メーカーではなくデンマークのOnRobot社製が中心だった。川崎重工や三機が代理店として国内に入れている。日本メーカーではニッタが「SOFTmatics」というエラストマー製のハンドを2019年から出していて、弁当や菓子の工場を想定している。
OnRobotのソフトグリッパーはシリコンの指が対象の形に合わせて変形するので、形が毎回違う物に向く。食品規格(FDA 21 CFR / EC 1935/2004)に通っていて食洗機で洗える。外部からの給気が不要で、可搬は2.2kgまで、掴めるサイズは11〜118mm。
ブリヂストンのTETOTEだ。これは?
これも実在した。ブリヂストンの社内ベンチャー「ソフトロボティクス ベンチャーズ」のソフトロボットハンドで、タイヤや油圧ホースのゴム技術を使った人工筋肉(ラバーアクチュエーター)を指にしている。ゴムチューブと高強度繊維のスリーブでできていて、4本指で「つまむ・つかむ・つつむ」を使い分ける。2023年度のグッドデザイン賞も受賞している。
弱点も公開されていた。彼ら自身が課題として挙げているのが「物流現場では対象物を選べない」こと。隙間なく詰まった箱は指を差し込めないので苦手、ブリスター包装も掴みにくい。そこで2024年に中心部へ真空吸着パッドを足した「TETOTE and」を出した。指と吸着の併用だ。
TETOTEの言葉づかいは示唆的だった。「人間の手のように、いい感じの力加減でものをつかめる」「思わず触りたくなる、握手したくなる」。ゴム会社が作った、人と共存する前提のハンド。
グリッパーの問題は硬いプラスチックを使う爪が問題になることが多いです。特に食品や農産物などは柔らかな指に変わるものが求められます。
その通りだが、そこはもう解かれている側だと返した。柔らかい指は製品として買える。大手ゴムメーカーが本気で作っている。
— 硬い爪が問題なら、柔らかい爪を買えば解決するはず。それでも現場にロボットが入っていないのは、詰まっているのが別の場所だからではないか。
そしてTETOTEの言葉に、答えが半分入っていた。柔らかい指は「いい感じの力加減」を可能にするが、何がいい感じかは決めてくれない。わかめをどのくらいの力で、どこを持って、どう持ち上げるのが正解か。それは熟練者の手の中にある。ハンドが柔らかくなっても、その値は自動的には出てこない。
需要の大きい順に並べると、どこが空いているか
みんなが今本気で必要としているフィジカルAIの技術を使ったロボットってどんなものとされていますか?実現度を無視して、需要の多さで判定したものを詳しく調査して提示してください。
調べた結果を、需要の大きさ順に並べた。
1位:倉庫のピースピッキング(バラ積みの単品取り出し) Amazonは既に100万台超のロボットを動かしている。Agility Roboticsの人型Digitは実運用で10万個以上のトートを運んだと報告し、複数のFortune 500企業で稼働中。物流・搬送は業務用サービスロボットの導入をリードしている。対象物を選べない、形も包装もバラバラという条件が共通課題で、TETOTE andが吸着を足したのもここ。
2位:介護・看護 日本では介護職員が2040年度に約272万人必要とされ、2026年時点からさらに約32万人の確保が要る。世界ではWHOが2030年までに1,100万人の医療従事者不足を予測。技術的には最難関だが、需要の切実さは最大。
3位:建設 米国で92%の建設会社が採用難を報告。日本も同様。
4位:製造業の多品種少量ライン 段取り替えが多く、専用機の投資が回収できない工程。
5位:農業・食品加工 わかめや魚の現場がここ。需要の絶対量では上位に及ばないが、日本では政策の対象に入っている。
市場規模で言うと、フィジカルAI市場は2026年の約15億ドルから2032年に152億ドルへ、年率47.2%で伸びると予測されている。資金は2年で127億ドルから218億ドル(+73%)に増えた。
日本固有の事情も出てきた。2026年7月、政府が新ロボット戦略を発表し、2040年までに18分野へ約1,000万台の導入を掲げた。介護・医療・製造・食品産業を含む。経産省とNEDOはGENIACでロボティクス基盤モデルの研究開発テーマを採択済みで、2026年は「フィジカルAI元年」と呼ばれ始めている。
そして、この日の結論に直結する数字がここにあった。経産省の推計では、2040年にAI・ロボット関連人材が326万人不足する。中でもSIerの不足が深刻で、こう指摘されている。ロボット本体を無償で提供できたとしても、それを現場に導入・運用できる人材がいなければ宝の持ち腐れとなる。 暗黙知ゆえに高度なSIerを必要とする現場と、そのSIerが絶対的に不足する現実。このミスマッチが、日本のロボット導入を停滞させる核心だと。
つまり、いちばん足りないのはロボットではない。
医療現場で、看護師が言語化できなかったもの
介護や看護の需要は多いけど、医療の現場は実はそんなに需要がないの?
ここは前の回答の不足だった。医療の需要は大きい。むしろ金がある側だ。
手術支援ではda Vinciが2025年に約315万件の手術に使われ、前年比18%増。1,721台が新規設置されている。病院内の搬送も動いていて、大成建設がTHK・サカセ化学と組んだ注射薬カートの自律搬送ロボット「PoBOT」は複数病院で試験運用を経て2026年中の製品化を目指している。三菱電機も病院向け搬送ソリューションを出している。
介護と分けたのは、払う人と参入の形が違うからだ。医療は病院が予算を持ち、薬事規制と認証があり、大手が組んで入る。介護は逆に、人手不足が最も深刻なのに事業所に設備投資の余力がない。
ただ、この調査で一番重要だったのは市場規模ではなかった。トヨタ記念病院の搬送ロボット導入の記録だ。
調査すると「看護師でなくてもできる業務」は約4割あった。しかし夜間に薬剤を取りに行く作業は、時間にすればコンマ数パーセントにすぎない。それでも導入した理由が、看護師が患者のそばを離れる時間を最小にすることだった。
そして看護師長の発言が核心だった。密着調査の当初、「今は患者さまの近くにただ立っているだけでは?」と言われた。実際には全身状態の観察や評価を行っている。看護の仕事は医師や他職種と連携し、患者に寄り添う一連の過程の中で発生するもので、一つひとつを切り離せない。そして——
私たちはそれをうまく言語化するのが割と苦手なのですが、今回は密着のあとに開発側と掘り下げてディスカッションを行うなかで言語化ができ、相互理解を図れたことがよかった
時間削減率では説明がつかない導入だった。現場の人は自分の仕事を言葉にできなかった。開発側と現場の間に、言語化する場が要った。
見逃されているのは、専門家が無意識にやっている判断
患者の見回りというか、監視というか、そういった誰でもできるけど、実は専門的な知識が必要なタスクが見逃されているってこと?
そうだが、見逃され方に二段ある。
一段目。外から見えないので、仕事として数えられていない。看護師がベッドの横に立っている。外からは何もしていないように見える。実際には顔色、呼吸の速さ、汗、目の動き、声のかけ方への反応を同時に見ている。でも本人が「観察していました」としか言えないので、業務調査の表に載らない。
二段目。置き換えられないと分かった瞬間、議論が止まる。「見守りは人にしかできない」で終わってしまい、その中身を誰も掘らない。
掘れば分けられるはずだ。
種類 | 例 | 誰が担えるか |
|---|---|---|
カメラで見れば分かること | 起き上がった、転んだ、点滴が終わった | 機器 |
数字で出ること | 呼吸数、体動の頻度、夜間に何回目覚めたか | 機器 |
人にしか分からないこと | いつもと様子が違う、という判断 | 人 |
3つ目だけが人の仕事になる。1と2を機器が担って、人が3つ目に集中できる状態を作る。トヨタ記念病院がやったのは、まさにこの分け方だった。
ただし、ひとつ重要な区別がある。これは「誰でもできるけど専門知識が要る」ではなく、専門家が無意識にやっていて、本人も説明できないタスクだ。誰でもできるならマニュアルを書けば済む。書けないから残っている。
わかめのゴミを見分ける人と、患者の様子がおかしいと気づく看護師は、同じ構造の問題だった。見ている対象は違うが、詰まっている場所が同じ。判断が本人の中にあって、外に出ていない。
切り出しが、人間の職種の輪郭でされている
もしかしたら、みんなロボットにやらせるべきタスクの切り出しそのものが間違ってるから、ロボットの導入が進まなかったり、導入されても使われなかったりしているのかな?
ここでこの日の話が閉じた。
正確に言うと「切り出しが間違っている」より、切り出しが人間の職種の輪郭でされている、だと思う。
「看護師の仕事」「仕分けの仕事」という単位で考えるから、ロボットに渡せるかどうかの判断が粗くなる。実際には一つの職種の中に、渡せる動作と渡せない判断が混ざっている。その境界は、現場に入って分解しないと出てこない。
使われなくなる導入には共通の形がある。人の仕事をまるごと機械に置き換えようとして、8割はできるが2割の例外で人が呼ばれる。結果、人は機械の番をしながら例外処理をすることになり、前より手間が増える。だから使われなくなる。
正しくは、例外を含む部分は人に残したまま、例外の出ない部分だけを切り取って渡す。この切り取り方を決める工程が、いまどの職種の担当でもない。エンジニアは現場を知らず、現場は自分の判断を説明できない。
326万人不足という推計で数えられているのは、ロボットを据え付けて動かすSIerの数だ。ここで言っているのは、その手前。据え付ける前に、何を渡すかを決める工程にあたる。この不足は、まだ人数として数えられていない。
おれも今までロボットへのタスクの切り出しが難しいとは考えていたのと、今のロボットの方向性はなにかピントがズレているのでは?と思ったので少し言語化できてよかった。
この日、機体は一度も動かしていない。それでも、この300日で作ってきたパイプラインが何のためのものだったかが、少しだけはっきりした。
デジタルツイン上で姿勢を走査し、FKテーブルを作り、VLMで成否を判定してきた。あれは「アームを動かす技術」を作っていたのではなく、何を渡せば成立するかを測る道具を作っていた。対象を自分のアームから現場の人に変えても、同じ道具が使える。
ロボットが足りないのではない。ロボットに何を渡すかを決められる人が、まだ数えられてすらいない。