機械として合理的で、かつ柔らかい ― ロボットの動きの柔らかさをどの層で作るかの整理
韓国のロボットチャンネルが公開した双腕ロボット「Open ARM」の紹介動画に、人がアームを手で押すと、アームがバネのように押し返してくる場面がある。字幕は「インピーダンス制御」と言っている。この一語から始まった対話が、最終的に「機械として合理的で、かつ柔らかい」という設計領域の話まで進んだ。その記録をそのまま残す。
実装は一行もない。動いたのは考えのほうだけで、途中で外した仮説も、訂正された整理も、そのまま置いてある。
ロボットアームが押されて逃げる仕組みをインピーダンス制御と呼ぶ
インピーダンスコントロールについて教えてください。
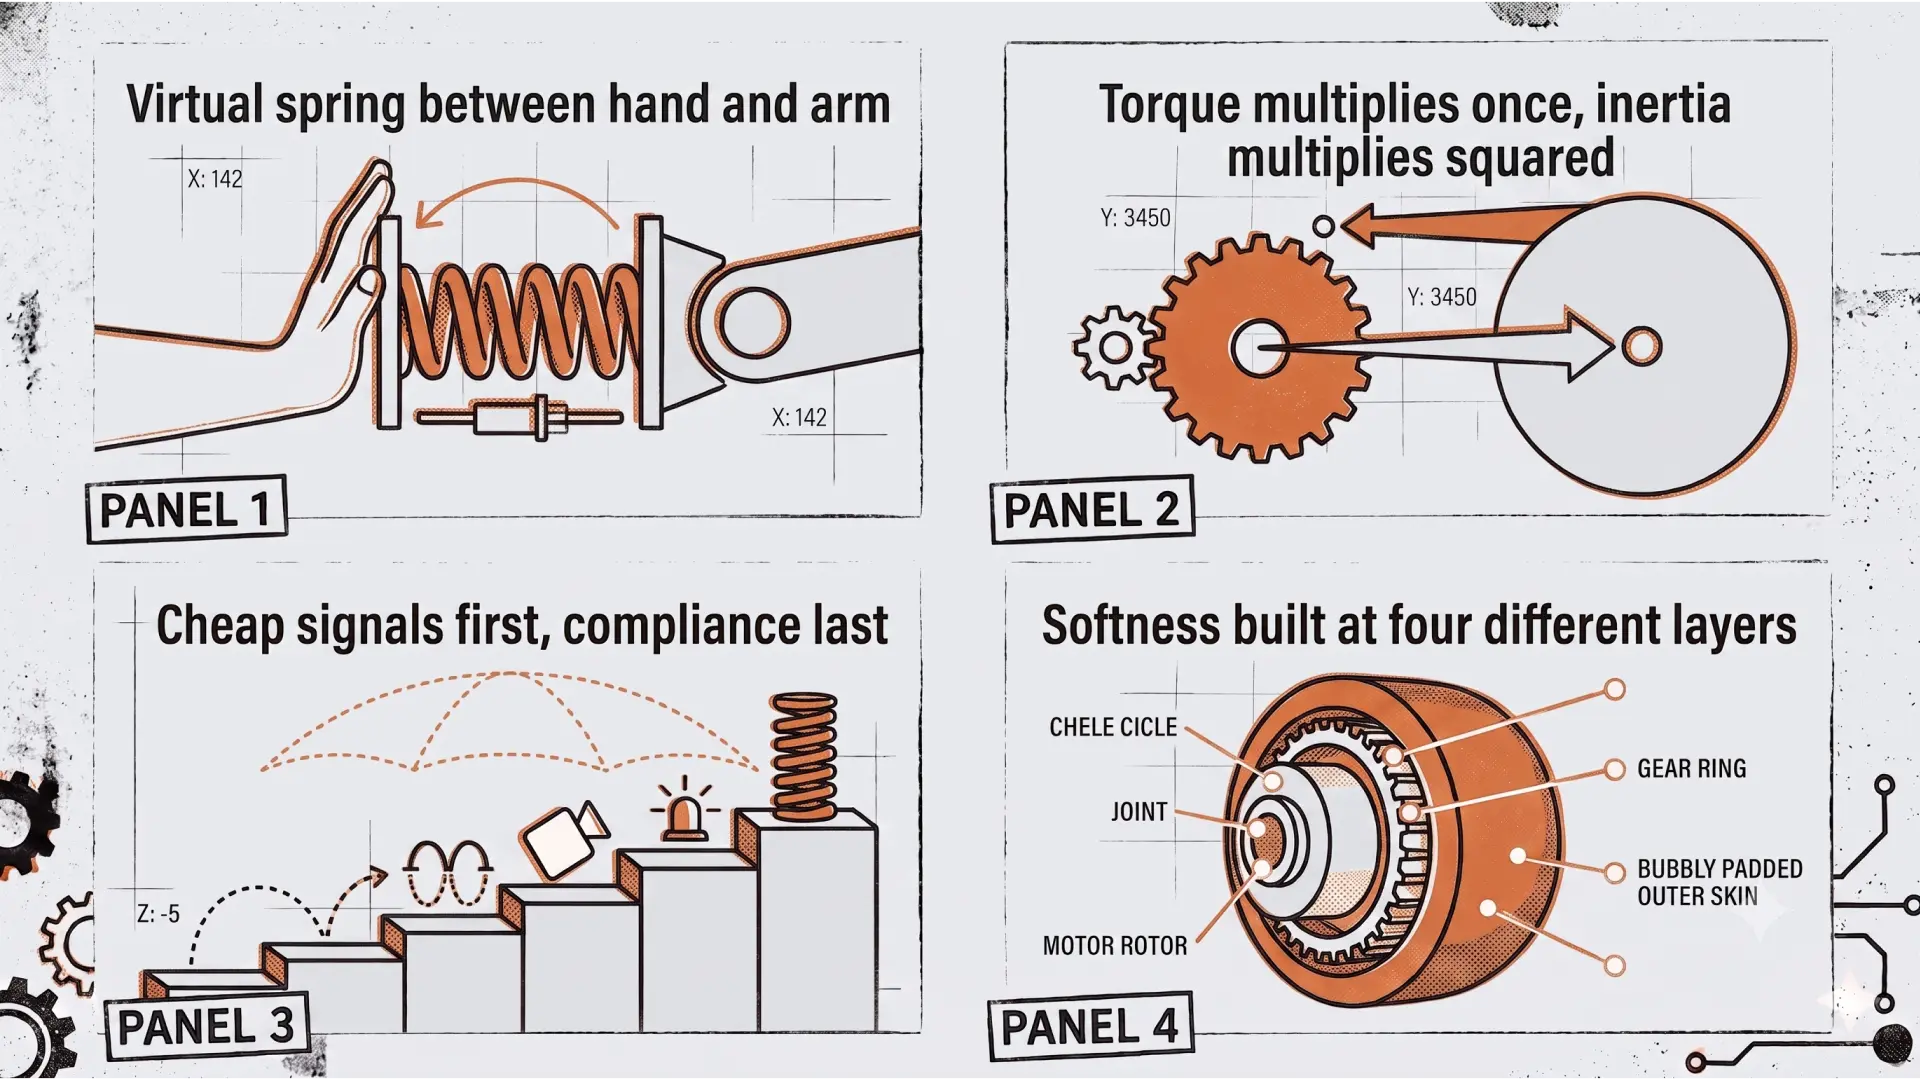
— インピーダンス制御は、位置でも力でもなく「位置と力の関係」を制御する手法。「ここに行け」でも「この力で押せ」でもなく、「押されたら、このくらいの硬さで応答しろ」と指令する。ロボットの手先に仮想的なバネとダンパを設定するイメージになる。
制御式は質量・バネ・ダンパのモデルそのものだ。
F = M(加速度) + D(速度) + K(目標位置との差)
K(剛性) … 硬さ。大きいと位置制御に近づき、小さいとフニャフニャになる
D(減衰) … 粘性。大きいと水飴の中、小さいと戻るときに振動する
M(仮想慣性) … 動かし始めの重さ
この3つをタスクごとに切り替えるのが、この技術の本質になる。空中を移動中は硬く(K大)、物に接触する瞬間は柔らかく(K小)、という使い分けができる。
そしてソフトだけでは実現できない。必要なハードウェア条件が3つある。バックドライバビリティ(手で押したら関節が回ること)、トルクの検出(トルクセンサ、または電流値からの推定)、高速な制御ループ(最低500Hz〜1kHz)。Open ARM のような準ダイレクトドライブ構成は、この3つを満たすための設計になっている。
mechArm 270-Pi は get_angles() 1回に20ミリ秒かかる
高速な制御ループ mechArm270はどのくらいですか?
— 数Hz〜数十Hz。インピーダンス制御に必要な帯域より2桁足りない。
Elephant Robotics の公式リポジトリに、まさにこの計測報告がある。get_angles() の1回あたりの所要時間が最低20msで、関節角度を読むだけのループでも上限は約50Hz。調査の結果、遅延は Python 側のシリアル実装ではなく ATOM ファームウェア内部の処理に起因すると特定されている。ボーレートは1Mbpsなので、通信速度の問題ではない。
構成が Mac(OpenCV)→ TCP → Pi daemon(5555)→ pymycobot → シリアル → サーボ なので、遅延が積み上がる。
要素 | 概算 |
|---|---|
カメラ取得 + OpenCV処理 | 33ms〜(30fps) |
Mac↔Pi のTCP往復 | 1〜3ms |
| 20ms〜 |
| 20ms〜 |
1サイクルで読み書き両方すると40ms以上が確定する。カメラを含めると実効で10〜15Hz程度になる。
個体とファーム版で差が出るので、daemon 側で測るのが確実になる。
import time, statistics
from pymycobot import MyCobot

mc = MyCobot("/dev/ttyAMA0", 1000000)
for _ in range(3):
    mc.get_angles()          # warmup

t = []
for _ in range(30):
    s = time.perf_counter()
    mc.get_angles()
    t.append((time.perf_counter() - s) * 1000)

print(f"median {statistics.median(t):.1f}ms  max {max(t):.1f}ms")
print(f"→ {1000/statistics.median(t):.0f} Hz ceiling")
この帯域では、インピーダンス制御はもちろん、接触検知して退避する動作も間に合わない。20〜40msの間にグリッパは動き続ける。
1kHz の制御ループを持つアームは価格帯で4層に分かれる
高速な制御ループを持つロボットアームはどんなメーカーのどの機種がありますか?よく調べてみて教えてください。
— 判定基準は3つある。通信規格(CANかEtherCATか。シリアルバスサーボの時点で数十Hzが上限)、トルクの取得可否(関節トルクセンサ内蔵か、FOC電流検出か)、公開制御周期(カタログに1kHzと書いてあるか)。
機種 | メーカー(国) | 制御周期 | 参考価格 |
|---|---|---|---|
Franka Research 3 | Franka Robotics(独) | 1kHz | 約$61,900 |
Kinova Gen3 | Kinova(加) | 1kHz | 要見積 |
Unitree Z1 Pro | Unitree(中) | 1kHz | 約$11,900 |
OpenArm 2.0 | Enactic(日) | 1kHz | $6,500(双腕) |
Unitree D1 | Unitree(中) | 非公開 | 約$4,655 |
Galaxea A1X | Galaxea(中) | 非公開 | 約$3,999 |
AgileX PiPER | AgileX(中) | CAN、詳細非公開 | 約$2,499 |
Franka Research 3 が事実上の研究標準になっている。各関節に組み込まれたトルクセンサーが外部からの接触力を推定し、開発PCとアームはイーサネットで双方向通信して1kHzでのリアルタイム制御とトルク値の計測ができる。国内はリョーサン菱洋が扱っている。Kinova Gen3 は全関節トルクセンサ内蔵で1kHz高速応答、国内代理店は日本バイナリー。同社は Barrett Technology の WAM Arm も扱っていて、こちらはギア構造をやめてケーブル駆動を採用することで低摩擦・低慣性・ほぼゼロのバックラッシュを実現している。
仕様として一番明快なのは Unitree Z1 だった。制御周波数1kHz、モータへの制御指令が「トルク、角度、角速度、剛性(Stiffness)、減衰(Damping)」。指令に Stiffness と Damping が直接入っている。つまりインピーダンス制御の K・D をそのまま投げられる。
そして動画に出ていた Open ARM の開発元、株式会社 Enactic は東京都新宿区の企業だった。2025年7月23日リリース、7軸双腕、リーチ63cm、片腕約5.5kg、ピークペイロード片腕6kg、1kHzでのバイラテラル制御に対応。国内入手はアールティ(組み立て済み完成品として提供、双腕コンプリートで基準価格$6,500 USD、国内価格は個別見積)と UNIPOS の2ルートがある。動画の「110万円」は、この双腕コンプリートに輸送・税を乗せた実勢価格と見られる。
罠が1つある。LeRobot エコシステムで人気の SO-101 は、名前も価格も魅力的だが mechArm と同じカテゴリになる。OpenArm が QDD モータ(高トルク・低減速比、エンコーダとトルクセンシング内蔵)を使うのに対し、SO-101 は高減速比のポジションサーボで、バス帯域は CAN の500Hzに対し50Hz。SO-101 の STS3215 は Feetech 製のバスサーボで、半二重シリアルで通信し360度磁気エンコーダで位置を返す。構造が mechArm と同一なので、乗り換えても制御周期は改善しない。
最小コストの検証案として、OpenArm が採用している Damiao(達妙)のモータが単体で買える。DM-J4310-2EC は約$116。ドライバ内蔵・減速機内蔵・デュアルエンコーダで、MITモード/速度モード/位置モードの3モードに対応。制御インターフェースは CAN 1Mbps、減速比10:1。この MIT モードがインピーダンス制御そのもので、kp が剛性 K、kd が減衰 D に対応する。
減速機はトルクを N 倍にし、慣性を N の二乗倍にする
インピーダンス制御は突き詰めるとサーボの問題が大きいの?
— イエス、ただし「サーボ」ではなく「減速比」の問題になる。ここは区別する価値がある。ファームウェアを速くしても解決しない。減速機が物理的に力の伝達を遮っているからだ。
同じギアが、行きと帰りで違う倍率で働く。モータから関節へ向かう駆動方向ではトルクが N 倍になる。関節からモータへ向かう逆駆動方向では、慣性が N の二乗倍になる。この非対称が全てになる。
数字を入れる。SO-ARM101系のバスサーボは減速比 1/147〜1/345 の範囲で、mechArm も同クラス。仮に N=191 とすると、ロータ慣性が手先で36,481倍に感じられる。Damiao DM-J4310 は減速比10:1なので100倍。差は約360倍になる。手で押したときの「壁を押している感じ」と「重い扉を押している感じ」の違いは、ここから来ている。摩擦も同様に増幅されるので、実際の差はもっと開く。
減速比を下げると、同じトルクを出すためにモータを大きくするしかない。
トルク = モータの力 × 減速比この式で減速比を1/20にしたら、モータを20倍にする必要がある。MIT Biomimetics 由来の QDD の原則がまさにこれで、可能な限り大きいモータを、可能な限り小さい減速比で使うという方針になる。
結果が重量に出る。OpenArm は片腕約5.5kgでピークペイロード6kg。mechArm 270 は本体1kg弱でペイロード250g。自重に対するペイロード比では mechArm のほうが劣っているのに、mechArm のほうが軽い。効率ではなく、減速比を上げて誤魔化しているからだ。技術の進歩で解決する話ではなく、物理的なトレードオフになる。
残りはソフトの問題になる。重力補償(力を抜いた瞬間にアームが自重で落ちるので、リンクの質量と重心位置から必要トルクを計算して常に打ち消し続ける必要がある)と、ループを閉じる場所。Damiao の MIT モードでは kp・kd・目標位置・目標速度・フィードフォワードトルクを CAN で送ると、モータ内蔵のドライバ側がその条件で制御を回す。つまり Python 側が1kHzで回る必要はない。
言い換えると、「速いサーボを買えばインピーダンス制御ができる」ではなく、「力が双方向に通るハードを買うと、制御ループがモータ側に降りてきて、結果として上位が遅くていい」という構造になる。制御周期の話は結果であって原因ではない。
協働ロボットの安全モードは4つあり、柔らかさはそのうち1つ
この辺りの制御を何らかの方法で当たり前にしないとロボットが人の生活の中に入って当たり前のように一緒に動くというのは難しそうに思うけど?どうなのかな?(要はロボットが何かに触れた時に、バネのような柔らかな動きが可能にならないと人を傷つける要因になりやすいと思っているけど)
— 半分正しくて、半分は業界の実態とずれている。ずれている部分のほうが面白い。
ロボット安全規格が定義している人と協働するための方法は4つある。ISO/TS 15066:2016 が定めた4つの協働運転モードは、2025年4月に発効した ISO 10218-2:2025 にそのまま統合され、名称を変えつつ全て維持されている。
監視停止 … 人が入れば止まる
ハンドガイド … 人が手で導く
速度・距離監視 … 距離に応じて減速する
出力・力の制限 … 触れても痛くない
上の3つは接触を避ける設計で、4つ目だけが接触を許す設計になる。そして現在の主流は3番目、センサで人を検知して減速・停止する方式で、これはコンプライアンスを一切必要としない。必要なのは知覚のほうだ。だから業界の投資も、いま圧倒的にセンサとモデル側に向いている。
厳しい事実がもう1つある。すでに人の生活に入っているロボット(ルンバ、配膳ロボット、配送ロボット、店舗ロボットの多く)は、遅くて、軽くて、角が丸くて、腕がない。接触の問題を解いたのではなく、回避している。
Rethink Robotics は柔らかいアームを製品化して2018年に事業を停止した
— 反例がある。Rethink Robotics の Baxter(2012年)と Sawyer(2015年)は、直列弾性アクチュエータで機械的にバネを仕込み、柵なしで人の隣に置ける協働ロボットの先駆けだった。柔らかく動くべきという思想を10年以上前に製品化している。
2018年に事業を停止した。理由は柔らかさではない。柔らかくしたぶん精度が出ず、やれる仕事が少なかったからだ。安く安全なだけでは買われなかった。
コンプライアンスは必要条件ではあっても十分条件ではない。柔らかい腕は「人を傷つけない」を達成するが、「役に立つ」は別途達成する必要がある。そして両立が難しいのが、この10年の教訓になっている。
ただし見通しは明るい。QDD に必要な部品(大型BLDCモータ・FOCドライバ・磁気エンコーダ)は、EV とドローンが15年かけて桁で安くした部材とまったく同じだ。Damiao の QDD ジョイントモータが1個$116で買えるのは、その恩恵になる。物理的な壁ではなく量産の問題なので、時間が解く。
柔らかさは意思疎通の手段のひとつでしかない
理由は「人を傷つけるから」より「意思疎通ができないから」もちろんこれは両方だね。まぁ意思疎通ができれば、人を傷つけることが大幅に減らせるだろうからね。この辺りは既存のロボットでも人と同じ場所で動くなら必須だね(柔らかく動くということだけが、人と意思疎通を図り易いってわけでもないだろうしね。あとコストとトレードオフだね)
— この指摘で、直前の整理が雑だったことがはっきりした。柔らかさは意思疎通の手段のひとつでしかないし、しかも一番高い手段になる。「意思疎通ができれば傷つけることが減る」という因果の向きの指摘も、こちらが本筋だった。傷害は接触の結果ではなく、予測が外れた結果だからだ。
伝える手段はもっと安いものから積める。
手段 | コスト | 何が伝わるか |
|---|---|---|
軌道の設計(予備動作・減速カーブ) | ¥0 | これからどこへ行くか |
遅さと反復の一貫性 | ¥0 | 学習できる・予測できる |
向き(ヘッド・カメラの指向) | ¥0 | 何を見ているか |
光・音での予告 | 数千円 | 状態と次の動作 |
受動的な柔らかさ(TPU指・パッド) | 数百円 | 接触したときの許し |
インピーダンス制御 | 数十万円〜 | 力の関係そのもの |
上5つは全部 mechArm 270-Pi でできる。特に受動コンプライアンスは見落とされがちで安い。SO-ARM100系には TPU 95A で印刷するコンプライアント・グリッパのパーツが公開されていて、柔軟フィラメントで指を印刷しベースは PLA という構成。TPU 指はサポート不要で、把持の精度も力も上がるとされている。
安い手段で代替できないものが1つだけある。光・音・軌道での予告も、センサによる減速・停止も、ロボットが人に気づいていることが前提になる。カメラに映っていない、遮蔽されている、認識を間違えた。このとき何も働かない。
コンプライアンスだけが、ロボットが状況を誤解していても効く。モデルも知覚も要らない。物理法則が勝手に処理する。つまりこれは意思疎通のレイヤーではなく、意思疎通が失敗したときの保険レイヤーになる。
そう整理すると、積む順番も決まる。安い手段で予測可能性を作り込んで、それでも残る「予測が外れる確率」に対してだけ高い保険をかける。最初に買うものではなく、最後に買うものになる。
ヒューマノイドで重視されている動きは5つの軸に整理できる
今ヒューマノイド型やセミヒューマノイド型のロボットがたくさん世に出てきていますが、その中でどのような動きが重要視されているか詳しく調査して教えてもらえますか?
— 重視の対象がこの1年ではっきり変わっている。5つの軸に整理できた。
① 全身協調 … 2足歩行そのものはもう争点ではない。争点は歩きながら物を扱うこと(loco-manipulation)になっている。2026年12月の IEEE Humanoids 2026 では、技術的障壁は全身協調制御だと名指しされている。歩行系と操作系を順番に走らせるのではなく、脚と腕を単一の制御方針で協調させ、歩容と腕の軌道の両方をリアルタイムに再計画する必要がある。Figure の Helix 02 の土台にある System 0 は、1,000時間を超える人間のモーションデータと sim-to-real 強化学習で訓練された全身コントローラで、109,504行の手書き C++ を単一のニューラルネットワークに置き換えたと説明されている。目的は「安定した自然な動き」。10万行の C++ が消えた、というのがこの分野の現在地になる。
② 手先の器用さ … Figure は「手はヒューマノイドで最も難しい問題」と明言していて、Figure 03 の手には各手のひらに近距離用の広角カメラが埋め込まれ、指先パッドは約3グラムの力を検出する。クリップの重さを感じ、落とす前に滑りを捉えるためだ。2026年7月のレビュー論文も、現在のロボットハンドは感覚の密度・コンプライアンス・制御帯域のどれにおいても人間の手に遠く及ばないと指摘している。手の議論が「何本指か」から「どれだけ触覚があるか」に完全に移った。
③ 接触の扱い方 … 1X の NEO は、減速比の話をそのまま製品化している。腱駆動で減速比は約5:1〜15:1。この「フォーストランスペアレンシー(力の透過性)」により接触力が伝達系を逆流して戻ってくるので、外部センサに頼らずに物がどれだけ強く指を押しているかを検出できる。1X は、この手はハンマーで叩かれても引き出しに挟まれても壊れる代わりに逃げると言っている。衝突のエネルギーはモータへ散逸する。
④ 人間らしくない動きという反対路線 … Boston Dynamics は逆を行っている。電動 Atlas の設計思想は、人間らしい動きの制約より作業効率を優先するというもので、複数の関節が360度回転する。CEO の Robert Playter は「自然を真似るだけではない。自然が提供する最良の部分を選び、他の部分では自然を上回ることができる」と述べている。CES のデモでは腰・手首・首が360度自由に回り、人間という存在の錯覚を打ち消すほどの可動域を見せた。工場に置くならこれが正解で、家に置くならたぶん不正解になる。
⑤ 動きの人間らしさが測定対象になり始めた … これまで「自然な動き」は感想だったが、評価指標として立ち上がっている。2026年3月の「Motion Turing Test」という研究は、人間の観察者が運動学情報だけでヒューマノイドと人間の姿勢を区別できるかを評価する枠組みを提案している。11のヒューマノイドモデルと10人の人間が行った15カテゴリ・1,000本のモーション系列からなるデータセットを作り、見た目の影響を排除するため全て SMPL-X 表現に変換している。外見を消して、動きだけで人間かロボットかを当てさせる。歩容の研究では、不自然な機械的歩容は威圧的に見え、耳障りな騒音を生み、足部品の摩耗を早める。逆に流麗で生物模倣的な歩き方は稼働時間を延ばし、社会的受容を高めるとされている。動きの質が、受容性・騒音・部品寿命という別々の実利に同時に効くという整理になってきた。
Figure は61kg、1X NEO は30kg、外装で受けるか駆動系で変えるか
— ③の路線対立が製品仕様に出ている。Figure 03 は61kgで、1X の NEO の30kgと比べると倍ある。この差は「能力を取るか、本質的な柔らかさを取るか」という両社の正反対の賭けを反映していると評されている。
ただし Figure も接触対策は打っている。露出した機械部品ではなく洗える柔らかいテキスタイルで覆い、挟み込みが起きる箇所には多層密度のフォームを当てている。
つまり Figure は外装で受動的に、1X は駆動系で能動的に、同じ問題を解いている。外側に貼るか、中身から変えるか。
縦軸に機械的な柔らかさ、横軸に動きの人間らしさを取って4機種を置くと、1X NEO が柔らかく人間寄り、Figure 03 が硬めで人間寄り、Atlas が硬く機械の合理性寄り、Unitree G1 が中間に来る。そして「柔らかく機械らしい」という象限が空白になる。
機械として合理的で柔らかい領域には、4つの流派がある
機械の合理的な動きでありながら、柔らかいという領域を設計するのに挑戦している企業や研究はどんなのがありますか?
— 空白と言ったが、挑戦者はいた。ただし「ヒューマノイド」の文脈の外にいるので目立たない。この領域は「低インピーダンス設計」と呼ばれていて、ヒューマノイド競争とは別の系譜で20年続いている。柔らかさをどの層で作るかで4つの流派に分かれる。
制御で作る … Franka、Kinova
駆動系で作る … RAI Institute の AthenaZero、1X
関節で作る … DLR
表面で作る … TRI の Punyo、ブリヂストン
外側の層ほど応答が速く、制御ループを待たない。
RAI Institute「AthenaZero」 は Boston Dynamics の創業者らが設立した研究所の機体で、関節の反射慣性を下げてコンプライアントな接触ができるマニピュレータを作っている。設計根拠が N の二乗そのものだった。アクチュエータの反射慣性は減速比の二乗でスケールするため、ほとんどの関節で 5:1 に抑え、97%以上の効率の遊星ギアを使った。この組み合わせにより、トルク検出をモータ電流の測定だけに頼ることができ、ロボットのどこにも力覚センサは付いていない。そして動きはまったく人間らしくない。野球のボールを時速31.3m/s(70mph)で投げ、7m先の球をキャッチしてバッティングする。柔らかさを安全のためではなく、動的性能のために使っている。
Toyota Research Institute「Punyo」 はアプローチが真逆になる。腕は肩から手首まで空気入りの袋(バブル)で覆われていて、各袋は圧力センサにつながっている。片腕13個の袋を個別に加圧して任意の硬さにでき、腕の表面に約5cmのコンプライアンスを追加する。安価・軽量・モジュラーに、広い表面へコンプライアンスと触覚を足す方法だ。重要なのは中身で、この柔らかい外装の下にあるのは2本の「硬い」ロボットアームと剛体の胴体フレームになる。既存の硬いアームに、後から柔らかさを貼っている。TRI はこの仕組みが任意の従来型ロボットに追加できるとしている。動きも人間らしくない。グリッパがなく指も親指もない。代わりに「肉球」があり、それぞれ内部にカメラを仕込んだ高摩擦のラテックス袋で、袋の内側に印刷されたドットパターンが接触で変形するのをカメラが読む。指を諦めて、胸と腕で抱える。
ブリヂストン ソフトロボティクス ベンチャーズ は国内でこの領域を事業化している。タイヤやホースの開発・生産のノウハウを活用したゴム人工筋肉(ラバーアクチュエーター)を用いて、ヒトとロボットの協働する柔らかな未来の実現を目指している。ゴム人工筋肉を指に適用したソフトロボットハンド「TETOTE」を物流倉庫や自動車部品工場に試験導入し、2024年11月からは「Morph」で BtoC のウェルビーイング市場に参入した。2026年1月に公開した FA 向け大型ハンドは、樹脂で覆った6本の指を備え、空気圧で柔らかくつかむため質量や形状が異なる部品を1つのハンドで把持できる。14kg のエンジン部品を持ち上げて棚に置く、ドアトリムを作業者に渡すといったデモを行っている。
6本指。人の手を模していない。
DLR は制御では間に合わないと書いている
— ドイツ航空宇宙センター(DLR)の Hand Arm System が、この領域の学術的な本丸で、決定的な論点を出している。
DLR の Hand Arm System は、インピーダンス制御されているが機械的には硬い関節から、本質的に可変な柔軟性を持つ関節へのパラダイム転換として開発された。理由は、剛体関節のロボットが高速で硬い物体に衝突すると、能動的なコントローラが損傷を防ぐには速すぎる速度でエネルギーが注入されるから。対して受動的にコンプライアントなロボットは、エネルギーを一時的に蓄えられる。
制御では間に合わない、と明言している。
これは対話の前半の整理に対する重要な修正になる。1kHz のインピーダンス制御でも、高速衝突には原理的に間に合わない。バネだけが間に合う。だから機械的コンプライアンスは「安い代替品」ではなく、制御が届かない時間領域を担当する別レイヤーになる。
さらに DLR は、エネルギー蓄積によって剛体ロボットの動特性を上回れるとも言っている。柔らかいほうが速い。
ブリヂストンの技術資料にも同じ方向の記述がある。歯車がないため衝撃で欠ける心配がなく、ハンドの位置決めが甘くても人工筋肉が変形してずれを吸収する。不定形物でも形に合わせてつかめる。柔らかさが精度の代わりになっている。
4つの流派に共通するのは、全部が人間らしさを目標から外している点になる。AthenaZero は人より速く投げ、Punyo は指を捨てて胸で抱え、DLR は人体構造ではなくエネルギー論から関節を設計し、ブリヂストンは指を6本にした。空白に見えたのは領域ではなく、呼び名のほうだった。
硬いアームの表面に柔らかさを貼るのが一番安い
— 単腕・低予算ですぐ試せるのは、間違いなく Punyo 方式になる。
硬いアームはそのまま、表面に柔らかさを足す。TRI が空気袋とドットパターンと内部カメラでやっていることは、原理的には mechArm でも再現できる。グリッパの爪に TPU の袋を被せ、内側にドットを打ち、既存の iPhone カメラで変形を読む。
インピーダンス制御が数十万円かかるのに対して、これは数千円で「接触したことが分かる柔らかい爪」になる。しかもデータが画像で取れるので、VLM-as-Reward の流れにそのまま乗る。受け渡しで人の手に物を渡すとき、渡した瞬間が画像で分かるというのは、台帳の outcome を人が目視で埋めている部分をそのまま置き換えられる話になる。
そしてもう1つ、対話の途中で出た「伝える手段のコスト表」の上位3つは追加費用ゼロで、いま持っているハードで実装できる。
予備動作 … 把持の直前に一度小さく手前に引く。これから掴む場所を先に見せる
減速カーブ … 等速の送角を連続化し、接近するほど遅くする
一貫性 … 同じ対象には毎回同じ経路を通り、人が学習できる動きにする
どれも send_angles() の呼び方の設計だけで実現できる。評価軸も立つ。初見の人が、このアームが次にどこへ行くか言い当てられるか。被験者に見せて測れる指標で、精度とは独立に成立する。
この対話で動いた3つの整理
対話の中で、こちらの整理が3回訂正された。記録として残す。
1つ目。最初は「制御周期が足りないからインピーダンス制御ができない」と説明した。実際は減速比の問題で、制御周期は結果であって原因ではなかった。
2つ目。「柔らかさは安全機構である以上に意思疎通の手段だ」と書いたが、これは言い過ぎだった。柔らかさは意思疎通の手段としては最も高価で、代替手段が5つある。柔らかさに固有なのは、ロボットが状況を誤解していても効くという性質のほうだった。
3つ目。「機械として合理的で柔らかい」象限を空白と呼んだが、空いていたのは領域ではなく呼び名だった。低インピーダンス設計という名前で20年の蓄積がある。
柔らかさは制御で買うものではなく、減速比で決まる。
参照した一次情報
pymycobot の get_angles() 所要時間: https://github.com/elephantrobotics/myCobot/issues/53
Franka Research 3: https://franka.de/ja/franka-research-3
KINOVA Gen3 / WAM Arm(日本バイナリー): http://www.nihonbinary.co.jp/Products/Robot/KINOVA.html
Unitree Z1 仕様: https://www.unitree.com/mobile/z1/
OpenArm(Enactic リリース): https://prtimes.jp/main/html/rd/p/000000002.000166268.html
OpenArm 国内取扱(アールティ): https://rt-net.jp/service/openarm/
Damiao DM-J4310 マニュアル: https://files.seeedstudio.com/products/Damiao/DM-J4310-en.pdf
SO-ARM100 リポジトリ: https://github.com/TheRobotStudio/SO-ARM100
ISO 10218:2025 と協働運転モード: https://www.evsint.com/collaborative-robot-safety-standards-2026-iso-10218-2025-ts-15066/
Figure Helix 02: https://www.figure.ai/news/helix-02
1X NEO ハンド(低減速比・力の透過性): https://www.humanoidsdaily.com/news/the-final-boss-of-home-robotics-1x-unveils-next-gen-robotic-hands-for-neo-alongside-new-cfo
Boston Dynamics 電動 Atlas: https://bostondynamics.com/blog/electric-new-era-for-atlas/
Motion Turing Test: https://arxiv.org/abs/2603.06181
RAI Institute AthenaZero: https://rai-inst.com/resources/blog/bimanual-robot-for-dynamic-manipulation/
DLR Hand Arm System: https://www.dlr.de/en/rm/research/robotic-systems/humanoids/david/mechatronics-of-david
ブリヂストン ソフトロボティクス: https://www.bridgestone.co.jp/technology_innovation/rubber_actuator/