ヒューマノイドを追わない人たち ― 用途を固定して勝つという戦い方
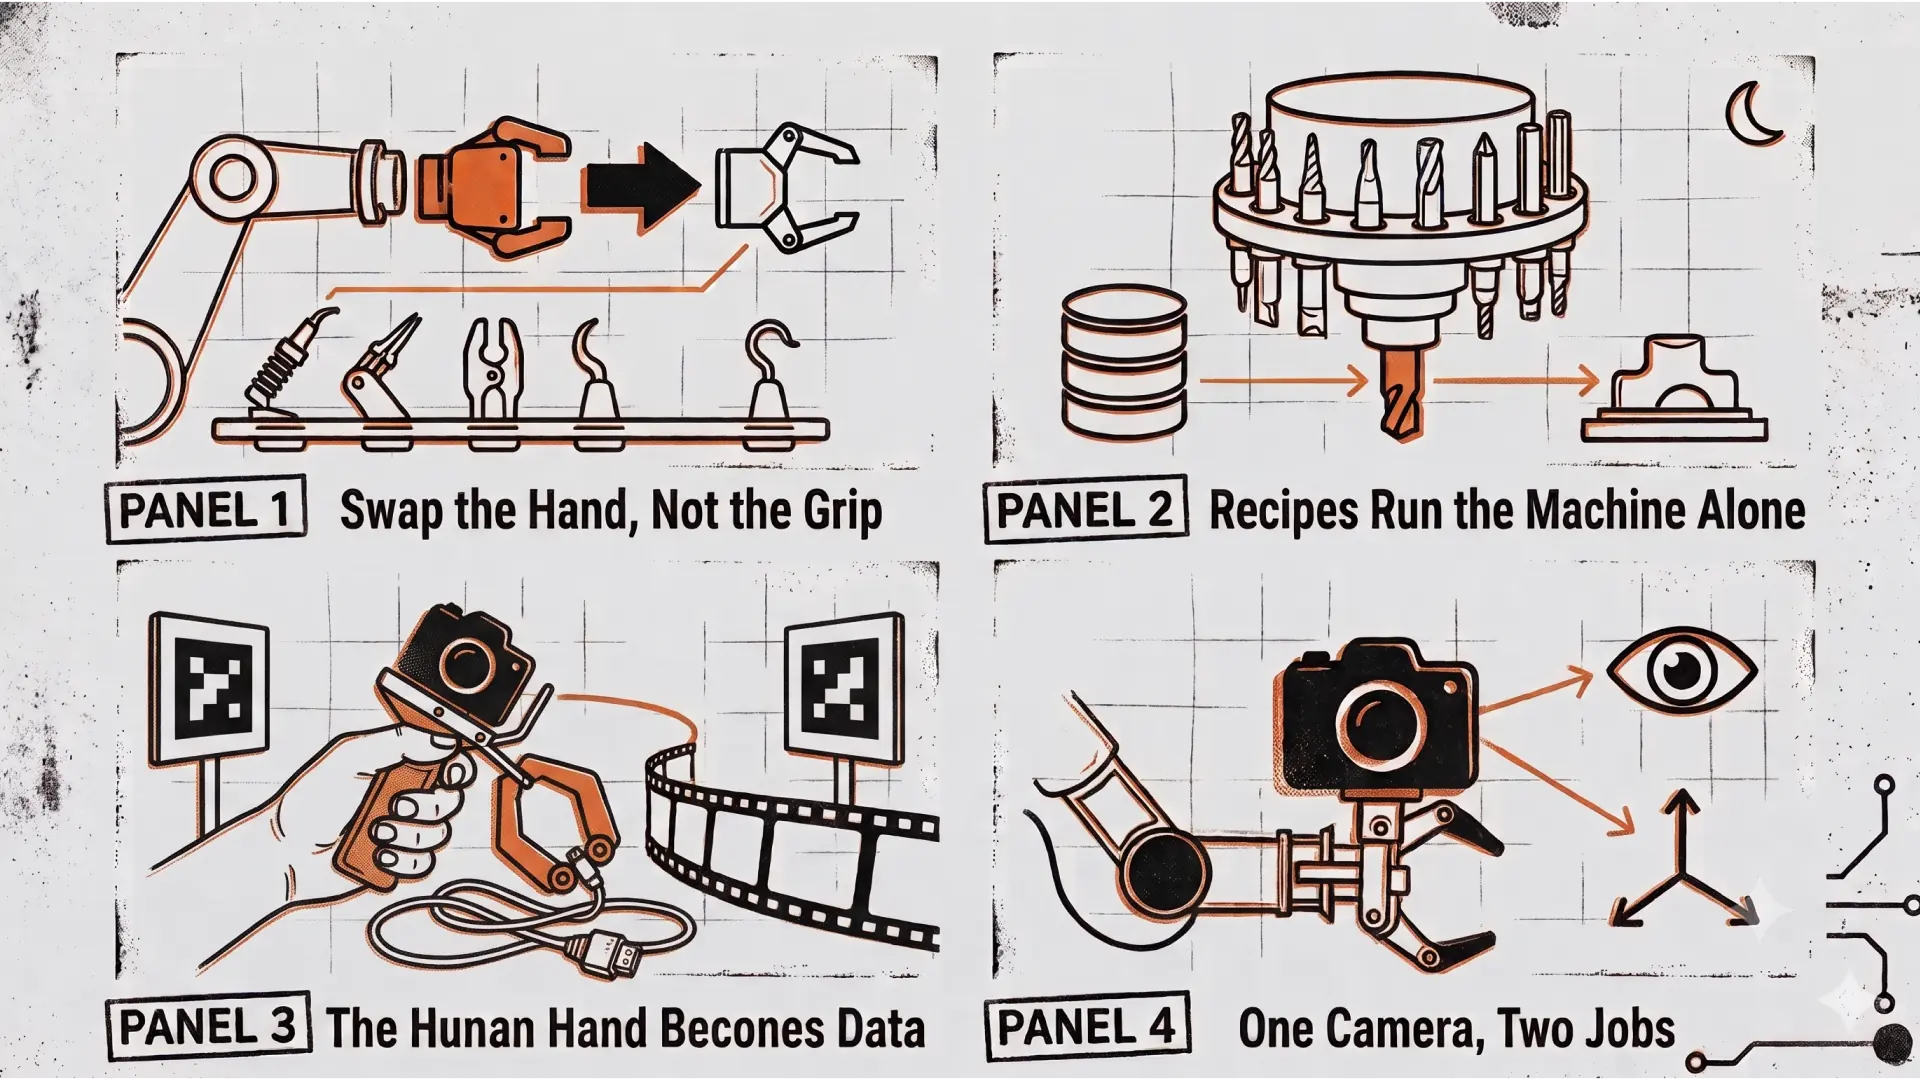
Xを眺めていたら、MicroFactory というスタートアップの短い動画が流れてきた。ロボットアームの先に付いた黒いグリッパーを、創業者が手でつかんで、ハンドごと引き抜いてみせている。交換式グリッパーを出荷する、という告知だった。人型の手で器用にツールを扱うのではなく、ツールを固定したハンドを丸ごと差し替える。
その割り切りが妙に頭に残った。同じ週に見ていた京都の町工場の動画と、その少し前に見た海外のロボットAIスタートアップの動画。この三つが、住む世界はまるで違うのに、同じ一つのことを言っている気がした。人型の万能な身体を追いかけるのをやめて、用途の方を先に固定する。その方が、いま実際に動くし、儲かる。
この記事は、その気づきを一つずつ検証していく対話の記録として残す。動画を見て抱いた印象が、公開情報にあたって裏を取り直すうちに、どこが正しくどこが言い過ぎだったか ― 考えが動いた過程ごと残す。
MicroFactory はツールを掴まず、ハンドごと交換する
最初に引っかかったのは MicroFactory の交換式グリッパーだった。
マイクロファクトリーはグリッパーを交換可能なシステムを作ったみたいだね。
ポイントは「ツールを掴む」のをやめて「ツールごと手を交換する」という割り切りにある。創業者の Igor Kulakov は投稿でこう書いていた。ヒューマノイドの手にも使いどころはあるが、工具をしっかり掴んで精密に制御するのは苦手だ。だから代替案を作った ― ツールをあらかじめグリッパーに固定しておき、手ごと丸ごと交換する。AI はこの種のカスタムなツーリングの生成が得意だ、と。
MicroFactory が作っているのはヒューマノイドではない。二本のアームを備えた、犬用ケージほどの大きさの箱型ロボットだ。価格は 5,000 ドル。電子機器の組み立てや軽作業を想定している。2024 年創業、初号機まで約 5 か月という速さで、すでに 100 件を超える有料予約が入っている。プレシードで 150 万ドルを調達し、出資者には Hugging Face の CEO や Naval Ravikant が名を連ねる。Kulakov は「汎用ロボットは良いが、人型である必要はない。人間の形でなく、それでも汎用な形をゼロから設計する。そのほうがずっとシンプルにできる」と語っている。
― これは、指先を用途特化の形にして問題を絞る発想と地続きに見える。
そう。片方のアームに専用ツール、もう片方に二指のクランプ。はんだ付け、ピック&プレース、ケーブル配線、フィルム剥がしを、ツールの切り替えでこなす。人型の手で「掴む」という一番難しくて汎用的な動作を、設計の段階で消してしまっている。万能な手を目指さず、用途を先に決めて、その用途に最適な形を固定する。この記事で追いかける思想の、一番わかりやすい形がここにあった。
HILLTOP は 40 年前から「1個ものの再現性」を無人化していた
次に、話を 40 年ほど巻き戻したくなった。京都府宇治市の HILLTOP という金属加工の会社の動画を見ていたからだ。
microfactoryは考え方はこういう企業とにていますか?
似ている、というのが調べたうえでの答えだった。HILLTOP の前身は自動車部品の量産下請けで、売上の大半を量産が占めていた。その会社が、ある時期からまったく逆へ舵を切る。大量生産をやめ、試作品や 1 個限りの特注品 ― 多品種少量へ寄せていった。いまでは月に扱う品目の大半が、1 個か 2 個の注文だという。
普通に考えれば、1 個ずつ違うものを作るのは効率が最悪だ。段取り替えばかりで機械は回らない。ところが HILLTOP はこれを 24 時間の無人稼働に乗せている。動画のナレーションに、印象的な一節があった。
プログラミングによって呼び出された工具を使っていく。
これを可能にしたのが、数十年かけて育てた独自の生産システムだ。職人の頭の中にしかなかった勘所 ― どの工具をどう呼び出し、どう削るか ― を、データベースに「レシピ」として蓄積していく。かつて 800 を超えたプログラミングのパラメータを、後に約 25 まで圧縮した。プログラマーが指示を入力すれば、あとは夜間に機械が自動で動く。
― 暗黙知をデジタル化して、人がいなくても再現する。最新のロボット学習が今まさに解こうとしている問題そのものに見える。
その通りで、HILLTOP はそれを 40 年前から自分たちのやり方で実装していた側だった。ここでも思想は同じだ。あらゆる加工をこなす万能工場を目指したのではない。1 個ものという用途に狙いを定め、そこでの再現性を、蓄積したデータで作り込んだ。無人稼働は 1991 年頃には達成されていて、2022 年にはそのデータベースの上に AI 自動プログラミングを載せている。順番が逆なのだ。万能を目指してから絞ったのではなく、絞ってから再現性を積み上げ、最後に AI が乗った。
Generalist は人間の手をそのままデータにする
三社目は Generalist AI というフィジカルAIのスタートアップだ。Forbes が「ロボティクス最大の問題を解く $440M のスタートアップ」として取り上げていた。2025 年に評価額 440M ドルで資金を調達し、その後さらに評価額を上げている。創業者には Google DeepMind 出身の Pete Florence らが名を連ねる。
彼らの主張はこうだ。ロボットの次の飛躍は、もっと高機能なヒューマノイドのハードウェアからは来ない。AI のスケール則を物理作業に持ち込み、雑然とした日常のタスクを大量の訓練データに変えることから来る、と。
面白いのはデータの集め方だった。
ロボットのグリッパーの学習ってもはやアームそのもの使わないで人の手にグリッパー付けてやっているんだね。
そう。ロボットアームを使わない。人間がグリッパー型のデバイスを手首に装着する。人の手が、そのままピンサー型のロボットハンドになる。その状態で結束バンドを締めたり袋を開けたりといった日常作業をこなし、動きをまるごとデータとして記録する。Forbes はこのデバイスを「データハンド」と呼んでいた。集めたデータで AI を学習させ、あとから本物のロボットアームに載せる。なぜアームを使わないか ― ロボット本体で教師データを取ろうとすると、遅いし、高いし、壊れるし、場所も選ぶ。まるでスケールしない。人間の手にロボットと同じ形のグリッパーを付ければ、人間の速度と柔軟さのまま、膨大な作業データを一気に集められる。
― ということはアームでの位置よりも、グリッパーから見える景色の方が重要度が高い?作業の位置情報も一緒に取っているのか?
ここが、この記事で一番掘る価値のあったところだった。答えは「両方取っているが、その二つは同じカメラから出ている」になる。
グリッパーのカメラは、景色と位置を同時に記録している
この種の手持ちグリッパーによるデータ収集は、学術研究の世界では UMI(Universal Manipulation Interface)という手法として詳しく公開されている。Generalist 自身はデバイスの内部仕様を明かしていないので、以下は「この種のシステム一般」の話として読んでほしい。
仕組みの肝は、グリッパーに付いた広角カメラが一台で二役をこなす点にある。ひとつは、AI が「いま何が見えているか」を判断するための映像そのもの(ポリシーへの入力)。もうひとつは、その映像から手先の 6 自由度の位置・姿勢を逆算するための情報源だ。アームがないので関節の角度から位置を知ることができない。だから映像の流れから手先の動きを復元している。
記録している主なもの | 役割 |
|---|---|
広角カメラの映像 | AI への入力(何が見えているか) |
手先の位置・姿勢(映像から復元) | 学習の教師ラベル(どう動いたか) |
グリッパーの開き幅(連続値) | 把持のタイミングと強さ |
較正用のマーカー・ミラー | スケール合わせと奥行き推定 |
― 位置と画像、どちらが重要かというより、役割が違うということ?
その整理が正確だった。画像はポリシーの入力、位置は出力=教師ラベル。だから位置は「重要度が低い」のではなく、別のレイヤーにある。そしてもう一つ、当初の私の説明で言い過ぎていた点がある。「絶対座標は関係ない、重要なのは相対的な動きだ」と言ったのだが、調べ直すとこれは半分しか正しくない。手先の位置そのものは、映像から絶対的なスケールで復元されていて、これが物理的な精度や、両手作業での左右グリッパーの位置関係、さらに「そのアームで本当に届くか」の判定に使われている。相対的なのは AI に教える「動きの表現」であって、絶対座標を一切計算していないわけではなかった。
アームの機種はどうでもいい ― 資産はグリッパー形状とカメラ配置に紐づく
エイイチとのやり取りで、思想の核心にあたる質問が出た。
手先カメラと実際のアームのベースになる位置はあまり関係ない(というかアームがどんなものでも使い回せるということかな?)
これがまさに、この方式の一番の狙いだった。学習しているポリシーは「手先カメラにこう映っているとき、手先を次の瞬間こう動かせ」という、手先座標系で閉じた入出力になっている。ここにアームの型番も、ベースの固定位置も、リンク長も、関節構成も登場しない。だから収集時と実行時でアームが違っても、同じグリッパーを同じ位置にカメラ付きで取り付けさえすれば、そのまま使い回せる。
橋渡しをするのが逆運動学(IK)だ。ポリシーが吐くのは「手先をどこへどう動かすか」だけ。それを「このアームの各関節を何度にすればいいか」に翻訳するのが IK で、ここだけがアーム固有。アーム依存の部分を IK という薄い一層に押し込めて、その上の学習済みポリシーをアーム非依存に保っている。UMI が「Universal(万能)」を名乗るのはこの意味だ。
ただし無条件ではない。使い回すには三つの条件が要る。
グリッパー形状を人間側とロボット側で揃える(3D プリントで同じ指先を両方に付ける)
手先カメラの取り付け位置・画角を同じにする(ここがずれると「同じ景色」の前提が崩れる)
そのアームが目標の手先姿勢に物理的に到達できる(可到達域・特異点・速度限界)
エイイチが共有してくれた「データハンド」の接写画像は、この二番目の条件が機構で担保されている様子をよく捉えていた。
この画像見るとカメラはしっかり固定されて位置が動かないような設計になっているのが確認できるね。
広角カメラがグリッパー機構に剛結合され、手を固定するベルクロのストラップとは経路が分かれている。人間の手はグリッパーを駆動する動力源にすぎず、カメラ位置決めの役割は担っていない。だから手のサイズや握り方の個人差がカメラ画角に漏れない。指の開閉軸とカメラ軸も機械的に分離されている。駆動軸と観測軸を分ける ― 地味だが、収集データをそのままロボットへ転移させるうえで本質的な設計だった。
三社を貫く線は「用途を固定して再現性で勝つ」だった
三社を並べてみる。箱型ロボット、町工場、AI 研究所。扱うものも規模も成熟度もまるで違う。それでも一本の線が通っている。
汎用性を追わず、形状や用途を先に固定して、再現性で勝つ。
MicroFactory は、掴む手をあきらめてツール固定のハンドに。HILLTOP は、万能工場をあきらめて 1 個ものの再現性に。Generalist は、ロボットで直接学ぶことをあきらめて、人間の手に同じ形のグリッパーを付けたデータ収集に。全員が、一番難しくて汎用的な部分を正面から解くのを避け、問題の方を先に絞り込んでいる。
もちろん、用途を固定すれば別のコストが生まれる。必要な「型」の種類が増えるからだ。交換式にすればハンドの種類が増え、1 個ものを追えば工程の種類が増え、グリッパーを配れば形状の管理が増える。この、爆発しがちなコストを何で潰すか。そこだけが三社で違っていた。
会社 | 固定したもの | ツーリング爆発を何で潰すか |
|---|---|---|
HILLTOP | 1個ものの加工工程 | 数十年の蓄積データ |
MicroFactory | ツール固定のハンド | AI によるツーリング生成 |
Generalist | グリッパー形状とカメラ配置 | データ収集のスケール+基盤モデル |
ここは調べ直して一つ訂正した点でもある。最初、MicroFactory と Generalist をまとめて「AI で潰す」と括りかけたが、中身は別だった。AI がカスタムなツーリングを生成する、という方向を語っているのは MicroFactory。Generalist がやっているのはデータ収集のスケールと基盤モデルの学習で、ツーリングの生成ではない。同じ「AI」でも梃子のかけ方が違う。蓄積か、生成か、データ・スケールか。同じ問題への三つの異なる解法だった。
こうして見ると、いまのロボット業界を覆う「人型の万能ロボット」という物語が、唯一の道ではないことがわかる。実際に動いて、売れて、儲かっている現場では、むしろ逆のことが起きている。万能な身体をつくるより、問題を固定して再現性を積み上げる方が、今のところ強い。派手なヒューマノイドのデモの隣で、手を捨てた箱型ロボットや、40 年前の町工場や、人間の手に付けたグリッパーが、静かに同じ結論に到達している。
万能をあきらめた人たちが、いちばん現実的に前へ進んでいる。