ロボットカー教材を比べながら自動運転の中身を分解した ― カメラだけのテスラ、専用チップ、AIから独立した安全層
Amazonで、Yahboom社のROS2ロボットカーの商品ページを見ていた。同じ車体でも、載せるコンピューターとカメラの組み合わせで、4万円台から17万円台まで値段が大きく変わる。どれを買えばいいのかをClaudeと比べているうちに、話はテスラの自動運転の仕組み、テスラが自社で設計しているAIチップ、日本の半導体とセンサーの立ち位置、そしてロボットを実際に動かすときの安全設計まで広がった。
普段の開発はロボットアーム(mechArm 270 Pi)で物を掴む動作が中心で、自分で走り回るロボットは扱っていない。それでも、カメラで見てAIで判断してモーターを動かすという骨格は同じで、比べていくうちにアームの設計にも関わる話がいくつも出てきた。この記事は、その対話の中で考えが動いた部分を整理したもの。
Yahboomのロボットカーは、実際の車と同じ曲がり方をする自律走行の教材だった
最初に見ていたのは、Raspberry Pi 5(手のひらサイズの小型コンピューター)を載せるタイプのロボットカーだった。調べていくと、前輪の角度を変えて曲がる「アッカーマン式」の車体に、LiDAR(レーザーを回転させて周囲の物までの距離を測るセンサー)と深度カメラ(画像と一緒に、写っている物までの距離も取れるカメラ)を積んだ、ROS2(ロボット用のソフトウェアを部品単位で組み合わせるための共通の土台)の学習用キットだった。商品ページの説明文では、機種名はROSMASTER A1と書かれていた。
このバージョンだと、最新の自動運転車とそんなに仕様が変わらないですかね(基本が一緒という意味で)
— 骨格はかなり近い。ただし最新の自動運転は、骨格そのものを変えつつある。
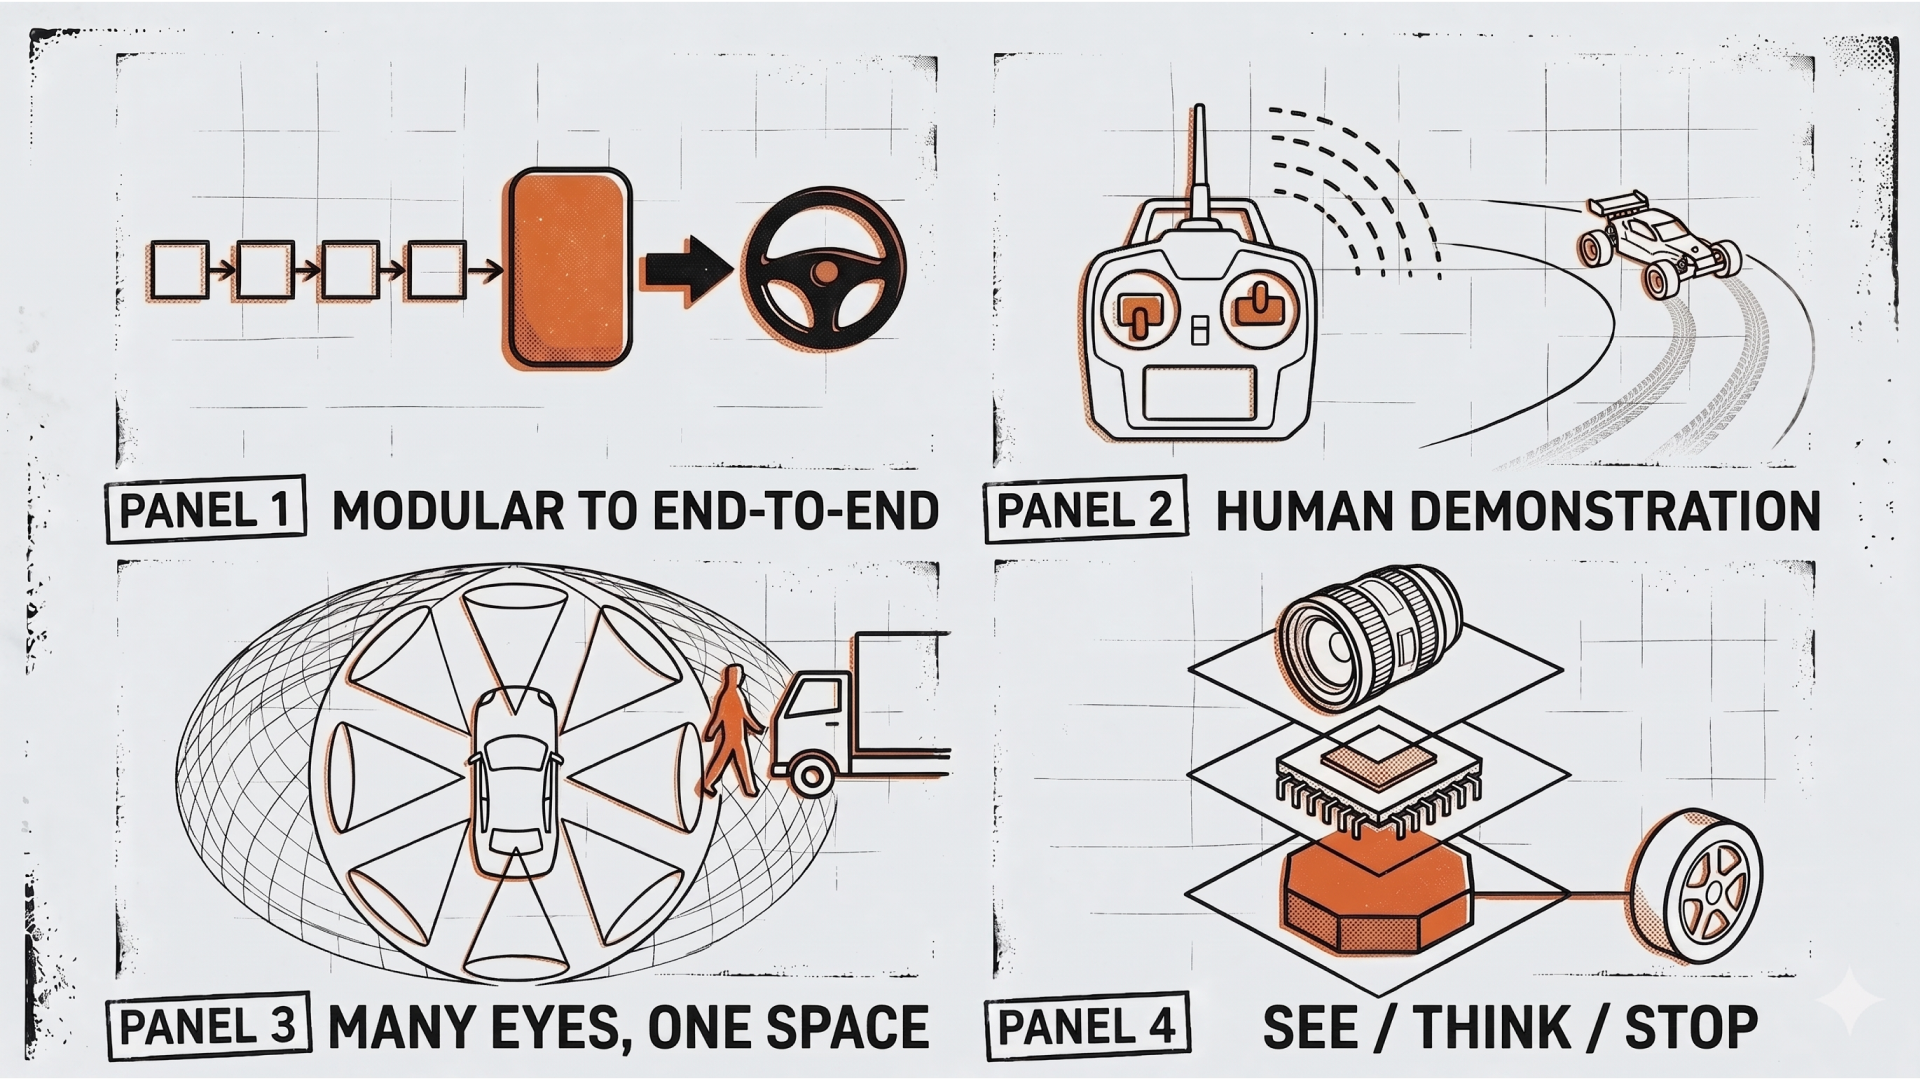
このキットがやっていることは、カメラとLiDARで周りを見て、SLAM(走りながら地図を作り、同時にその地図の中での自分の位置を求める技術)で位置を出し、目的地までの経路を引いてハンドルとモーターを動かす、という流れになっている。認識、位置推定、経路計画、制御をそれぞれ別の部品として作り、人間がその受け渡しの形を決める方式で、「モジュール型」と呼ばれる。初期の自動運転車もこの構成で作られてきたので、縮小版と言っていい。
違うのは3点だった。実車はLiDAR、カメラ、レーダーを複数積み、1つが壊れても安全に止まれるようにしている。周りの車や歩行者が次にどう動くかの予測を扱う。そして最新の方式は、モジュールに分けずに、カメラ映像から運転操作までを1つのAIで学習させる「エンドツーエンド」に移りつつある。キットの教材はモジュール型なので、ここが一番の差になる。
エンドツーエンドは、カメラ映像から運転操作までを1つのAIに学習させる
エンドツーエンドは全て一つのAIに統括しているということですか?
— モジュール型は工程ごとに仕様書で引き継ぐ分業ライン。エンドツーエンドは、熟練職人の仕事を見て裁断から仕上げまで一人で覚える形。
モジュール型では、認識担当が「前方10mに歩行者」というデータを渡し、計画担当がそれを見て経路を引く。受け渡しの中身は人間が決める。エンドツーエンドでは、この途中の受け渡しを人間が決めない。人間が運転した映像と、そのときのハンドル角やアクセル量を大量に見せて、「この映像ならこう操作する」を丸ごと学習させる。
良い点は、人間が言葉にしきれない判断、たとえば交差点での微妙な譲り合いまで学べること。悪い点は、なぜその操作をしたのかが分かりにくく、失敗したときにどの工程が悪かったのかを特定できないこと。そのため実用のシステムでは、AIの出力の外側に「緊急時は必ず止まる」というルールで動く仕組みを別に残すのが一般的だと聞いた。この「外側に別の仕組みを置く」話は、最後の安全設計のところにつながった。
学習にどれくらいの計算機が要るのかも気になったが、ロボットカー規模なら、数万枚の画像から操舵を学ぶ小さなモデルは、Google Colab(ブラウザから借りられるクラウドのGPU)で数十分から数時間で学習できる。実車の規模とは桁が違う。むしろ大変なのは、上手な運転のお手本を大量に集める作業のほうだった。
プロポで操縦した方が、お手本データの質が上がる
キットの操縦はゲームパッドで行う。ここで、ラジコンメーカーにいた頃の感覚が出てきた。
ゲームパッドで動かすより、ラジコンを購入して改造してプロポで操作した方が操作は上手いし簡単に良いデータが集まりそうですね。
— エンドツーエンドはお手本をまねる学習なので、操縦が上手い人のデータほどモデルも上手くなる。
プロポ(ラジコン用の送信機)は、ゲームパッドのスティックより操作量を細かく入れられる。実際、趣味の自動運転ラジコン「Donkey Car」や、大学の研究競技「F1TENTH」も、市販のラジコンを改造するところから始めている。記録は無線で飛ばさず、車体に載せたコンピューターに、カメラ映像とプロポの操作量を同じ時計で揃えて保存し、走行後にまとめてパソコンへ吸い上げる。走行中の無線は途切れやすく、映像と操作のタイミングがずれると学習データとして使えなくなるからだ。
ラジコン本体、プロポ、バッテリー、アンプ、サーボ以外に必要なものを洗い出すと、次のようになった。
部品 | 役割 | 費用の目安 |
|---|---|---|
Jetson Orin Nano Super 開発キット | 車載コンピューター。カメラ映像からAIで判断する | 約10万円(2026年7月の値上げ後) |
NVMe SSD 256GB | 走行データの保存先 | 6,000〜1万円 |
広角カメラ | エンドツーエンドの入力 | 3,000〜1万円(ブレに強い型は1〜2万円) |
マイコンとPWMドライバー | プロポの受信機信号を読み、サーボとアンプへ出す | 2,000〜3,000円 |
DC-DCコンバーター、スイッチ、ヒューズ | 走行用バッテリーの電圧をコンピューター用に安定させる | 3,000〜6,000円 |
上段プレート、スペーサー、カメラマウント | 機器の固定。カメラ角度が変わると学習済みモデルが使えなくなる | 3,000〜8,000円 |
配線、コネクター、コース材料 | 接続と走行コース | 4,000〜7,000円 |
2D LiDAR、VESC(任意) | 従来型の地図作成、正確な速度の記録 | 3〜5万円 |
最小構成で12〜15万円、LiDARなどを足すと16〜20万円になる。費用の大半はJetson本体で、2026年7月にNVIDIAがJetson全体を値上げし、Orin Nano Superの開発キットは249ドルから399ドルになった。国内の店頭価格も5万円台から10万円前後に上がっている。
ボードの差は、AI処理の速さと開発のしやすさの差だった
同じ車体に載せられるボードごとに、キットの価格は次のように分かれていた。TOPSは、AIの計算を1秒間に何兆回できるかの目安。
キット構成 | ボード | AI処理 | カメラ | 価格 |
|---|---|---|---|---|
Superior・ボードなし | Raspberry Pi 5(別途購入) | AI専用チップなし | 深度カメラ | 62,499円 |
Superior with RDK X5 | RDK X5 | 10 TOPS | 深度カメラ | 96,299円 |
Standard with Jetson Nano | Jetson Nano 4GB | 旧世代・サポート終了 | 首振りする単眼カメラ | 102,799円 |
Superior with Jetson Nano | Jetson Nano 4GB | 旧世代・サポート終了 | 深度カメラ | 125,199円 |
Superior with Orin Nano | Jetson Orin Nano 8GB Super | 67 TOPS | 深度カメラ | 176,599円 |
RDK X5は、D-Robotics社のロボット向けボードで、NPU(AIの計算だけを高速に行う専用チップ)を積み、ROS2がそのまま動く。Jetson Nanoの2構成は、RDK X5版より高いのに中身が古いので、選ぶ理由が見つからなかった。
言葉で指示しないのであれば別にnano必要ない?
— 言葉を使わないなら、RDK X5で足りる。Orinの価値はLLMが動くことだけではなく、NVIDIAの環境で迷わず開発できること。
LLM(ChatGPTやClaudeのように言葉を理解して生成するAI)を車体の中で動かすならOrin Nanoが必要になる。ただ、ロボットからWi-Fi経由でクラウドのAIに問い合わせる方法もあり、このキットの商品ページにも、複数のクラウドAIを切り替えて使うサービスの画面が載っていた。一方で、Orin Nano以外のボードでは、PyTorch(AIを作るときの標準的な道具)で作ったモデルを、ボード専用の形式に変換する作業が毎回要る。試行錯誤の回数が多いほど、この手間が効いてくる。
商品ページを読み込むと、確認しておくべき点も出てきた。「LLMと自動運転を組み合わせた機能はRaspberry Pi版では非対応」と赤字で書かれていて、RDK X5版の対応は書かれていない。教材は中国語と英語だけ。スマートフォン用の地図作成アプリはiOSとAndroidの両方に対応しているが、実機なしで仮想の車を走らせるシミュレーターは、少なくとも商品ページには記載がなかった。実機を待つ間は、同じアッカーマン式の車をパソコン上で走らせられるF1TENTHのシミュレーターが代わりになる。
結論としては、Jetson Orin Nano 2の開発キットが2027年前半に出る見込みなので、新しいモデルが出て価格が落ち着いた頃に改めて選ぶことにした。
テスラは、8台のカメラ映像を1つの3D空間にまとめて判断している
自動運転の話に戻ると、テスラはレーダーを2021年、超音波センサーを2022年に外し、それ以降カメラだけで走っている。LiDARは量産車には一度も載せていない。
カメラが数台あるなら深度カメラなしでも良さそうだけど、カメラ一台とか少ないと難しそうに思うな。
— 2台のカメラのずれから距離を計算するのは人間の両目と同じ。ただ、1枚の画像にも奥行きの手がかりはあり、AIはそれを学習できる。
片目を閉じても運転できるように、物の大きさや遠近感、地面との接し方から、1枚の画像でも距離はある程度分かる。車が動いていれば、近い物ほど前のコマから大きく動くので、そこからも距離が出る。コースに沿って走るだけならカメラ1台で足りる。障害物までの正確な距離が要る場面、たとえば止まる、避けるといった場面では、深度カメラやLiDARがあると格段に楽になる。
あーなるほど複数撮った画像を3D空間に統合しているのか。
テスラは8台のカメラの映像を別々に判断していない。各カメラの映像をAIが合成して、車を中心とした周囲の立体地図のようなものを作る。右前と右横のカメラにまたがって写るトラックは、1台のトラックとして扱われる。映像は1枚ずつではなく動画として処理するので、トラックの陰に一瞬隠れた歩行者も「まだそこにいる」と判断できる。そのうえで、進む軌道やハンドル、アクセルを決める。テスラはLiDARを試験車の屋根に付けて走らせたこともあり、これはカメラの推定が合っているかを確かめる答え合わせ用と見られている。
ロボットカーで言えば、深度カメラやLiDARを「答え合わせ」に使い、カメラだけのエンドツーエンドと比べる、という使い方ができる。
テスラの車載チップは自社設計で、製造はSamsungとTSMCに委託している
つかそんなの瞬時にするなんてテスラにはどんな処理能力のある機器がはいってるんだ?
— 汎用のチップではなく、ニューラルネットワークの計算だけに特化したチップを、自社のAIに合わせて設計している。
現行の車載コンピューター「AI4」は、性能の細かい数値が公表されていないが、次世代「AI5」との比較から数百TOPS程度と見られている。AI5は完全なコンピューターで約2,000〜2,500 TOPS、メモリは最大192GBと報じられていて、2026年4月に設計が完了した。ただしイーロン・マスク氏は、AI5はまず人型ロボットOptimusとAIの学習用スーパーコンピューターに使い、車の自動運転はAI4で足りると述べている。
設計はHW3(2019年)から自社で行い、製造はSamsungとTSMCに委託している。AppleがiPhoneのチップを自社で設計してTSMCに作らせているのと同じ形。さらにSpaceXと共同で「Terafab」という半導体工場を作る計画もある。先ほどの表のRDK X5が10 TOPS、Orin Nanoが67 TOPSなので、規模は桁が違う。
日本が戦える場所は、カメラのセンサーと、センサーの中での処理
スケールが違いすぎる。日本ももっと頑張らないとなー。
AIのモデルそのものや、データ、チップ、車両、ソフトを一社でまとめて回す仕組みでは、日本は大きく差をつけられている。ただ、半導体の材料と製造装置、カメラのイメージセンサー、ロボットの減速機やサーボといった部品では、日本企業が今も強い。
目の部分はほんとうに重要度が高いよね。もちろん体の部分も重要なんだけど、目先は目の方だね。
— カメラだけで判断する方式が広がるほど、暗い道や逆光でどれだけ情報を拾えるかが、そのままAIの判断の質になる。
気をつけたいのは、センサーは部品なので、良いものを作っても、映像を解釈するAIやデータを持つ側が価値の大部分を握りやすいことだった。そこで出てきたのが、センサーの中に処理を入れる方向。ソニーには、イメージセンサーにAI処理の回路を重ねた製品があり、撮った瞬間にセンサーの中で「人がいる」と判断して、結果だけを外に送れる。映像を丸ごと送らないので、速くて電力も少なくて済む。
もっとハード側に処理の部分を入れていけて、なおかつ小型、省電力になればかなり本体の負担が減るよね。
熱い物に触れたとき、脳で考える前に手を引っ込める。あれは脊髄が処理している。ロボットでも、目や手足の側で済ませられる処理は現場で済ませ、本体のコンピューターは判断に集中させる構成が理想になる。ラジコン改造でプロポの信号読み取りや緊急停止をマイコンに任せ、Jetsonは画像の判断だけを受け持つ構成も、同じ分担になっている。
安全層をAIから独立させておくと、AIが間違えても車は止まる
運動部分と考える処理などの部分、かつ制御機能の部分振り分けた方がいいのは確かだろうね。そのあたりを全部統括すると事故につながりやすくなるよね。ロボットがリアルで動く時安全性はどこでも必須になるからね
— AIは動きを提案するだけで、止めるかどうかは、AIとは別の単純な仕組みが最後に決める。
AIは中身を完全には検証できない。一方で「この距離より近づいたら止まる」という単純な仕組みなら、確実に動くことを確かめられる。自動車のISO 26262や産業機械のIEC 61508といった機能安全の規格も、この分離を求めている。ラジコン改造に当てはめると、次のようになる。
層 | 受け持つこと | ラジコン改造での実装 |
|---|---|---|
考える層 | カメラ映像から、どう走るかを決める | Jetson上のエンドツーエンドのモデル |
制御層 | 決まった操舵と速度を正確に出す | マイコンからサーボとアンプへのPWM出力 |
安全層 | AIとは別に監視し、危なければ止める | プロポの信号でモーターを直接止める経路。電波が途切れたら止まる受信機とアンプの設定。Jetsonから一定時間指令が来なければマイコンが止める仕組み |
アームの開発でも、関節ごとに角度の上限と下限を決め、画像処理の結果がどうであれその範囲を超える指令は出さないガードを置いている。カメラやAIの判断が良くなっても、このガードは外していない。ロボットカーでも同じで、考える層がどれだけ賢くなっても、止める層は単純なまま別に置いておく。
会話の途中で訂正した4つの情報
比較の途中で、Claudeの説明に古い情報や読み違いがあり、その場で訂正した。
最初の説明 | 訂正後 | 訂正のきっかけ |
|---|---|---|
Orin Nanoはボード単体で4万円前後 | 2026年7月の値上げで国内10万円前後 | 費用を見積もるために最新価格を検索した |
機種はROSMASTER R2 | 説明文の表記はROSMASTER A1(R2と同じアッカーマン式の別機種) | 商品説明のスクリーンショットを読んだ |
Orin Nano版は第三者の出品 | 販売元・出荷元ともYahboom本体 | 出品者欄のスクリーンショットを読んだ |
地図アプリはAndroid専用 | A1のアプリはiOSとAndroidに対応 | アプリの画面のスクリーンショットを読んだ |
どれも、記憶していた情報をそのまま答え、今の実物で確かめる前に話を進めたことで起きていた。
自動運転は、見る・考える・止めるの3つに分けて作られている
ロボットカー選び自体は、新しいモデルが出るまで保留にした。比べていく中で分かったのは、テスラのような最先端の自動運転も、教材のロボットカーも、改造するラジコンも、カメラやセンサーで見る部分、専用のチップで考える部分、AIとは別に止める部分に分けて作られているということだった。
自動運転は、カメラで見る、専用チップで考える、AIとは独立した単純な仕組みで止める、の3つに分けて作られている。