人間の動作に隠された秘密と、精度を超えるMotion UX
精密なロボットを動かすには、精密なマシンが必要だ。
それは正しい。UFACTORY Lite 6の繰り返し精度は±0.02mm。mechArm 270-Piの±1mmとは桁が違う。精度を上げれば上げるほどコストは跳ね上がる。だから高精度なロボットは導入できる企業が限られる。
でも、ここに面白い問いがある。
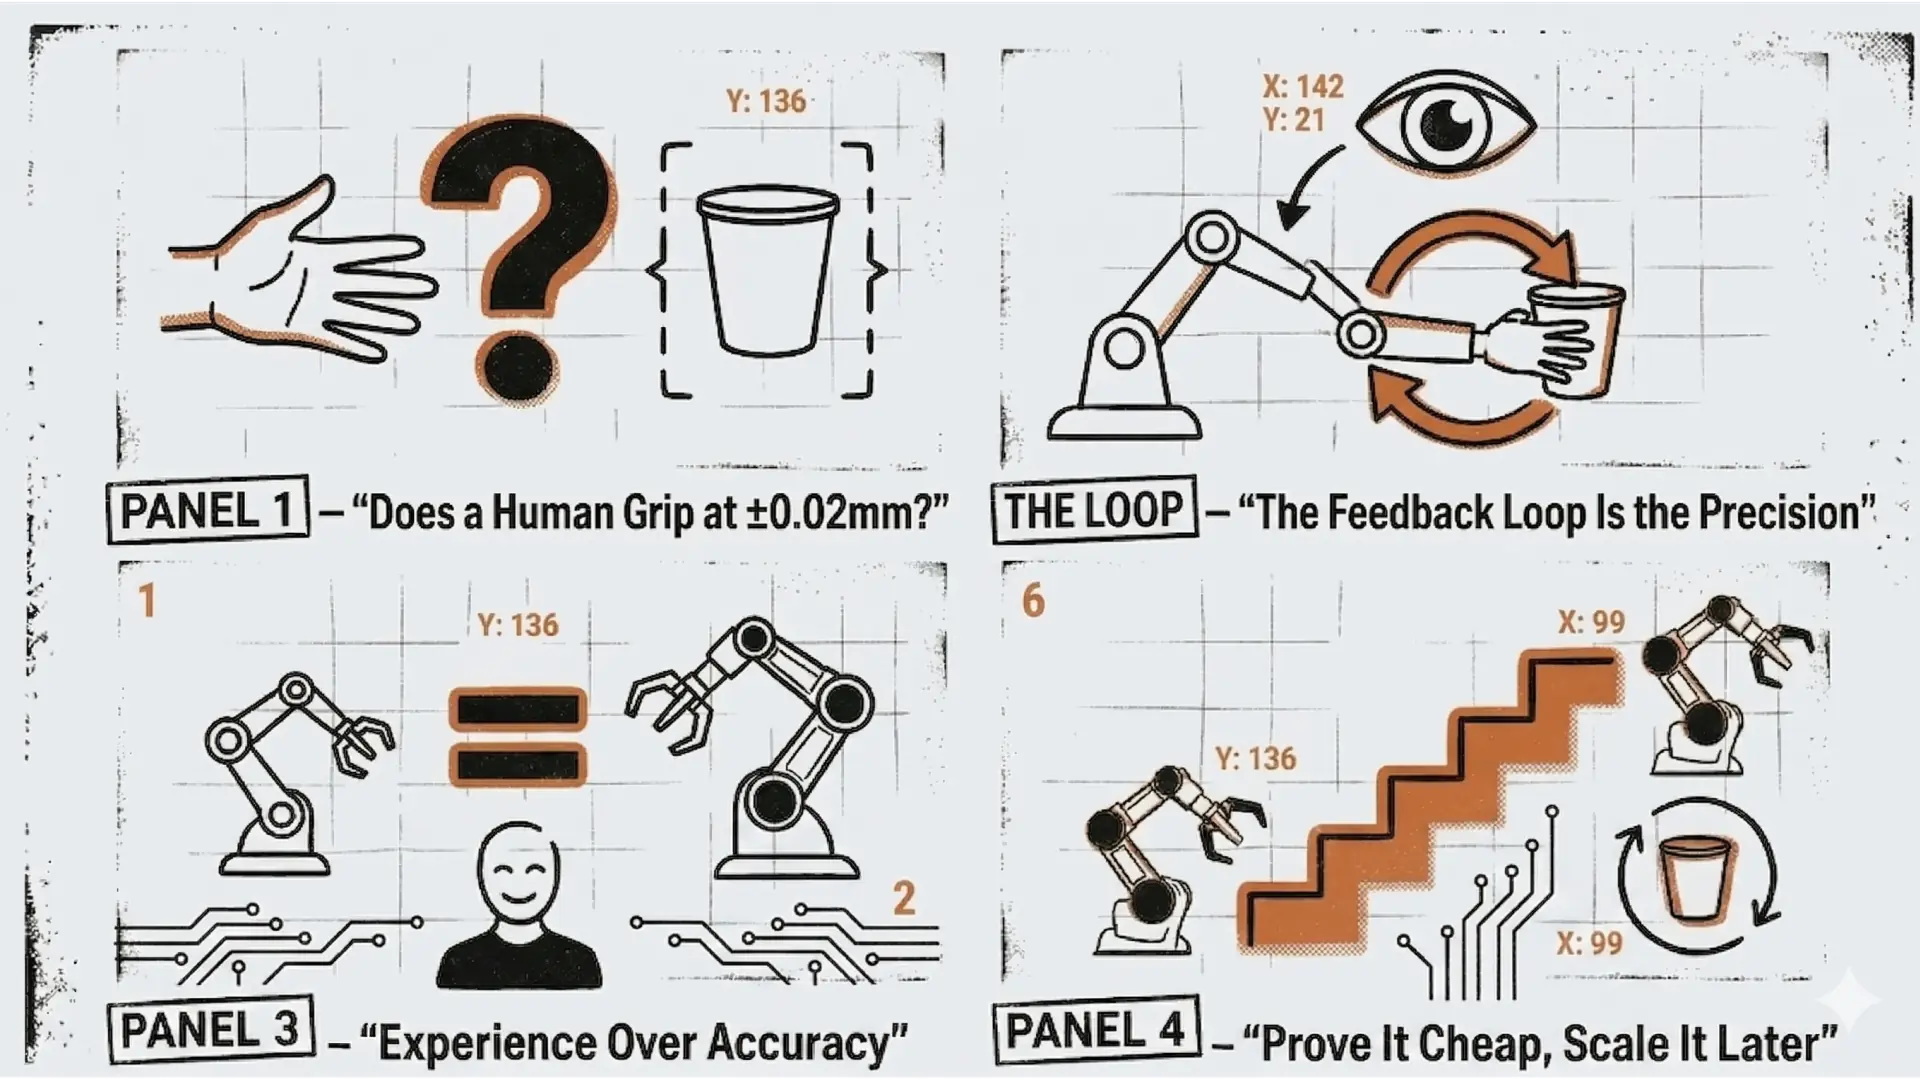
人間はコーヒーカップを毎回±0.02mmで掴んでいるのか。
答えは明らかにNoだ。人間の動作はアバウトだ。それでも体験として完璧に成立している。なぜか。
人間の動作の正体はフィードバックループ
人間がカップを掴む時、実際には精密な動作をしているわけではない。
掴もうとする
 ↓
ズレを検知(視覚・触覚・固有感覚)
 ↓
リアルタイムで補正
 ↓
体験として成立このフィードバックループが恐ろしく速く、自然に回っているから、傍から見ると「精密」に見える。でも本質は精度ではなく、ズレを補正する仕組みだ。
ここに何か重要な秘密が隠れていると思っている。まだわからないけれど。
精度で勝てないなら、体験で設計する
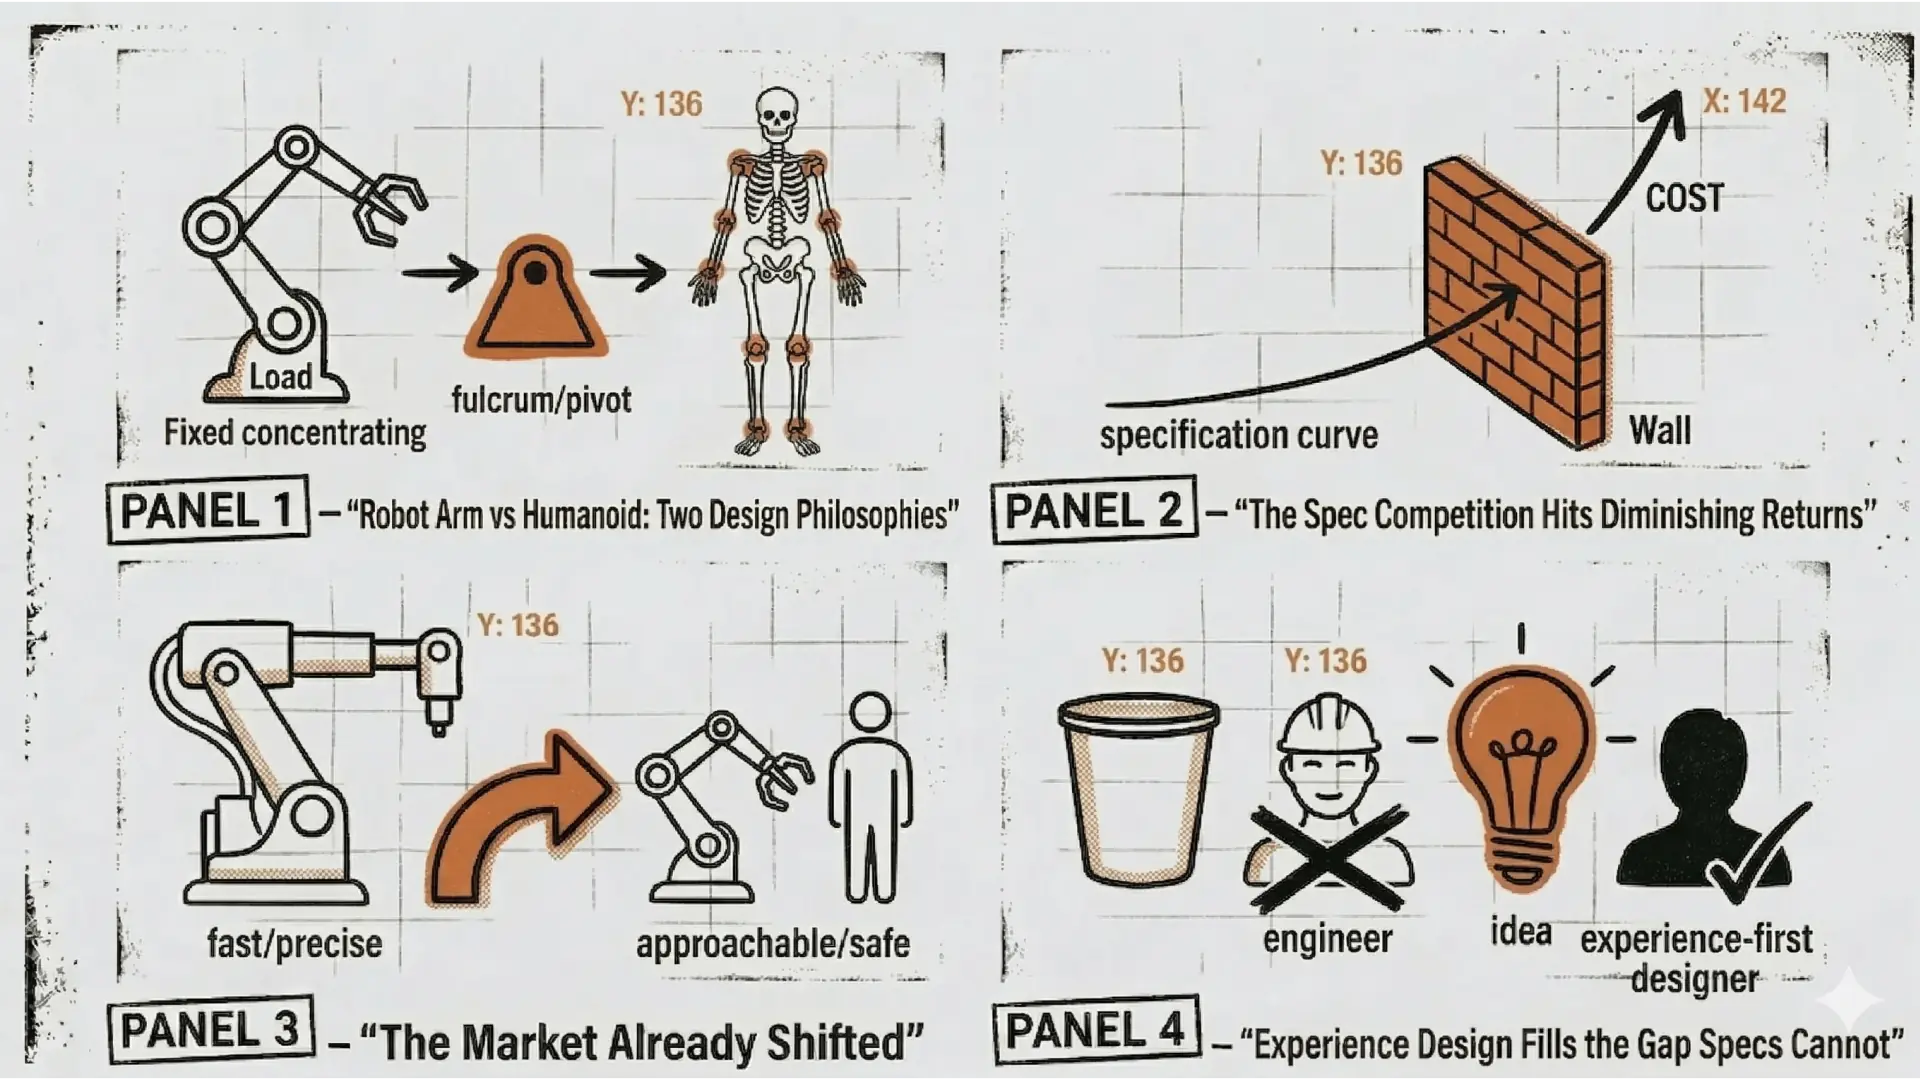
従来のロボティクスのアプローチは「精度=コスト」の方程式に乗っかっている。より精密なセンサー、より高精度なアクチュエーター、より厳密な制御。それが当たり前の解法だ。
Motion UXが目指すのは別の軸だ。
多少ズレてもリカバリーできる動作フローを設計する
人間が「なんかいい感じ」と感じるタイミングと動きを作る
アバウトな動きでも体験として許容できる環境を設計する
これはUI/UXデザインと同じ思想だ。ユーザーが多少操作を間違えてもシステムが自然に補ってくれる設計。精密さよりも、体験の成立を優先する。
精度はお金に直結する。でも体験の設計はお金に直結しない。
そこに安いロボットアームが活躍できる余地がある。
実際に数字で見るとこうなる。
mechArm 270-Pi | UFACTORY Lite 6 | |
|---|---|---|
ペイロード | 250g | 600g |
繰り返し精度 | ±1mm | ±0.02mm |
価格 | 約10万円 | 約40〜50万円 |
±1mmと±0.02mmは50倍の差だ。カップの取手を正確に掴むには±0.02mm級の精度がほぼ必須になる。
でもこれは、「精度はあとからお金で解決できる」がそのまま当てはまる話でもある。
mechArmで掴む体験を成立させる
R2R2Rのパイプラインを証明する
より良いリソースが使える環境になる
そこでコーヒーカップに挑戦する
mechArmでできることを証明して、あとは精度で解決する。哲学通りの順序だ。
まだわからないことが一番大事
フィードバックループの設計で体験を成立させるMotion UXのアプローチ。
でも「どうすれば成立するか」の答えはまだわかっていない。人間の動作に隠された秘密を、データとして捉えていく必要がある。mechArmで格闘しながら取り続けているモーションデータの中に、ヒントが積み上がっていくはずだ。
わかってたら誰かがすでにやっている。わかっていないからこそ、誰もいない場所にいる。
それでいい。フィジカルAIの世界では、チャレンジ精神は宝なのだから。