スワイプとピンチを定義したのはAppleだった
ロボットの動きを定義するのは誰か。
考察記事を書くのには理由がある。今まで当たり前だと思っていたこと、なんとなく信じていた常識、疑わずにいた思い込みを、一度全部吐き出して整理するためだ。新しいことに飛び込んでいると、前提を疑わないまま進んでしまうことがある。だからこそ、定期的に「本当にそうか?」と自分に負荷をかけることを続けていきたいと思っている。この記事もそのひとつ。
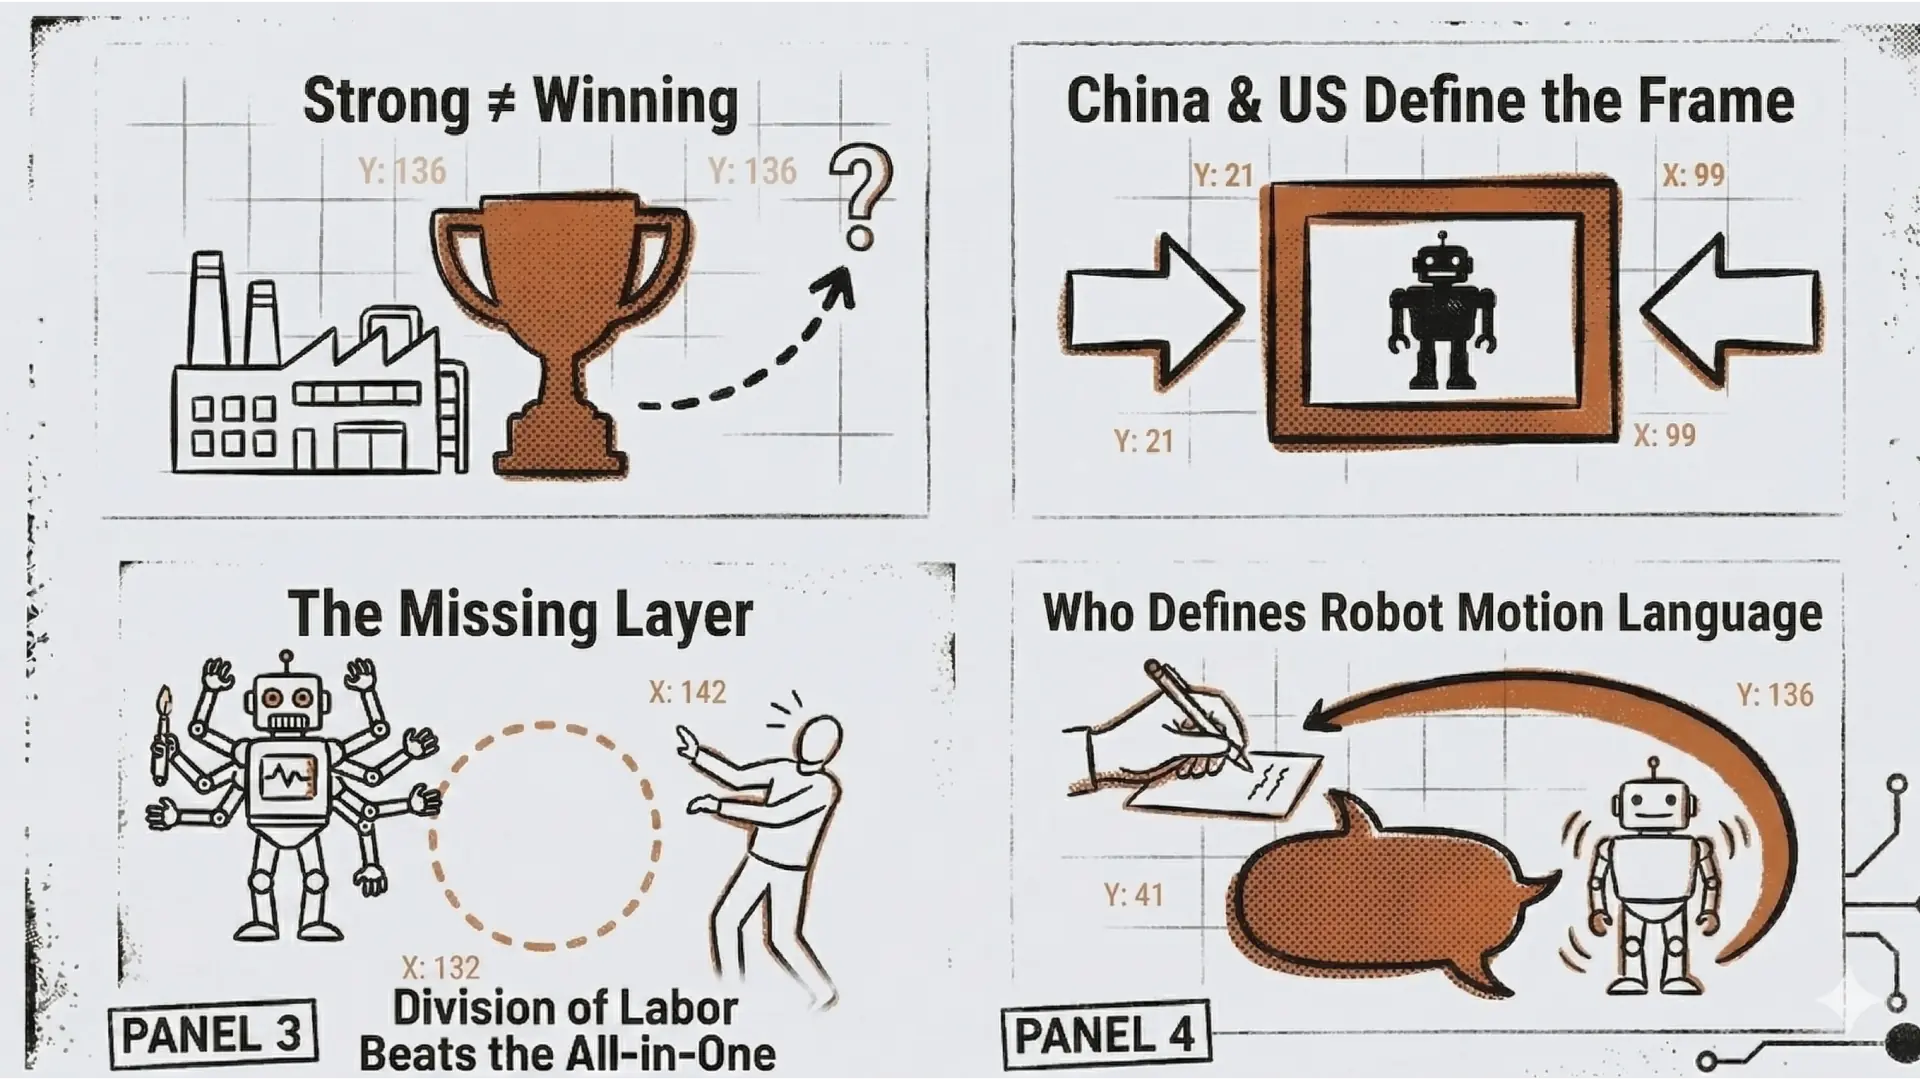
「製造業が強いからフィジカルAIで勝てる」という論調に、ずっとモヤがあった。強いことと勝てることは、同じではない。この二つをはっきり分けた瞬間から、話は変わりはじめた。
— 日本の製造業が強いというのは事実ですよね。でも何か引っかかる。
中国や米国に設計思想ごと持っていかれる可能性——ここがキーポイントだと思う。頭を抑えたいよね。
「頭を抑える」とは、フレームを先に作った側が勝つということだ。
スマートフォンの黎明期、日本のメーカーは端末を作っていた。ヒンジの精度も、カメラの画素数も、世界トップクラスだった。でもiPhoneが変えたのはデバイスではなく、「タッチ操作の体験言語」だった。スワイプ・ピンチ・タップというインタラクションの語彙をAppleが定義してから、後から来た全員がその語彙の上で動くことになった。
製造力があっても、設計思想を持たなければ、誰かの設計の上でものを作る側に回る。
この構造がロボット産業でも起きようとしている。
— 「強い」と「勝てる」は、具体的にどこが違うのか。
製造業の強みはわかるよ。でもそれって全部、既存のロボットを使いこなす力の話なんだと思う。
従来の産業用ロボットとフィジカルAIを並べると、求められるものが根本的に変わる。
従来の産業用ロボット | フィジカルAI | |
|---|---|---|
動作の決め方 | 人間がティーチング | AIが学習・推論 |
環境の前提 | 完全に制御された空間 | 不確実・変化する空間 |
失敗の扱い | 許容されない | 学習データになる |
強みの源泉 | 精度・耐久性・再現性 | データ・モデル・体験設計 |
日本の製造業の強みは左側の列にある。フィジカルAIの戦場は右側の列だ。
さらに根本的な問題がある。日本の製造現場は「失敗を出さない」ことを極限まで追求してきた。それが品質の源泉だった。でもフィジカルAIは失敗データが学習の燃料になる。失敗を記録・蓄積・共有する文化と仕組みが必要で、これは製造業の強みと真逆の要求をしている。得意なゲームと、これから戦うゲームが違う。
— では中国と米国は、今何をしているのか。
スワイプとピンチを日本で先にやりたいよね。
調べてわかったことをそのまま書く。
2026年2月28日——3週間前——中国は人型ロボットと体化AIの国家標準システムを発表した。120以上の研究機関・企業が策定に参加し、産業チェーン全体のライフサイクルをカバーする。6つのコンポーネント構成だ。
① 基礎共通
② 脳型・知能計算
③ 四肢・部品
④ 完成機・システム
⑤ 応用
⑥ 安全と倫理
2025年は中国にとって「人型ロボット量産元年」と位置づけられており、140社以上が330種以上のモデルを発売した。国家標準の発行はその翌年、2026年頭に来た。速い。
米国は国家標準ではなく、民間プラットフォームで設計思想を定義している。NVIDIAはIsaac Lab・Cosmos・Omniverseというシミュレーション基盤でパイプライン全体の構造を作っている。Physical Intelligenceは4億ドル超の資金調達を受け、7つのロボットプラットフォーム・68タスクのデータで訓練した汎用動作基盤モデルπ0を開発・公開した。
中国は「何を作るか」の枠組みを国家として先に押さえた。米国は「どうやって動かすか」の枠組みを民間プラットフォームで定義した。
— その標準の中に、欠けているものがある。
ここで気づいたんだよ。中国の標準を見ても、米国のモデルを見ても、どこにも「その動きが人間にとってどう感じられるか」がない。
中国の6コンポーネントに「体験品質」はない。Physical Intelligenceの評価指標は「タスク成功率」と「ゼロショット汎化能力」だ。「その動きが人間にとって自然かどうか」は評価対象にすらなっていない。
これは偶然ではない。両者の思考の出発点がエンジニアリングにあるから、構造的に生まれる空白だ。
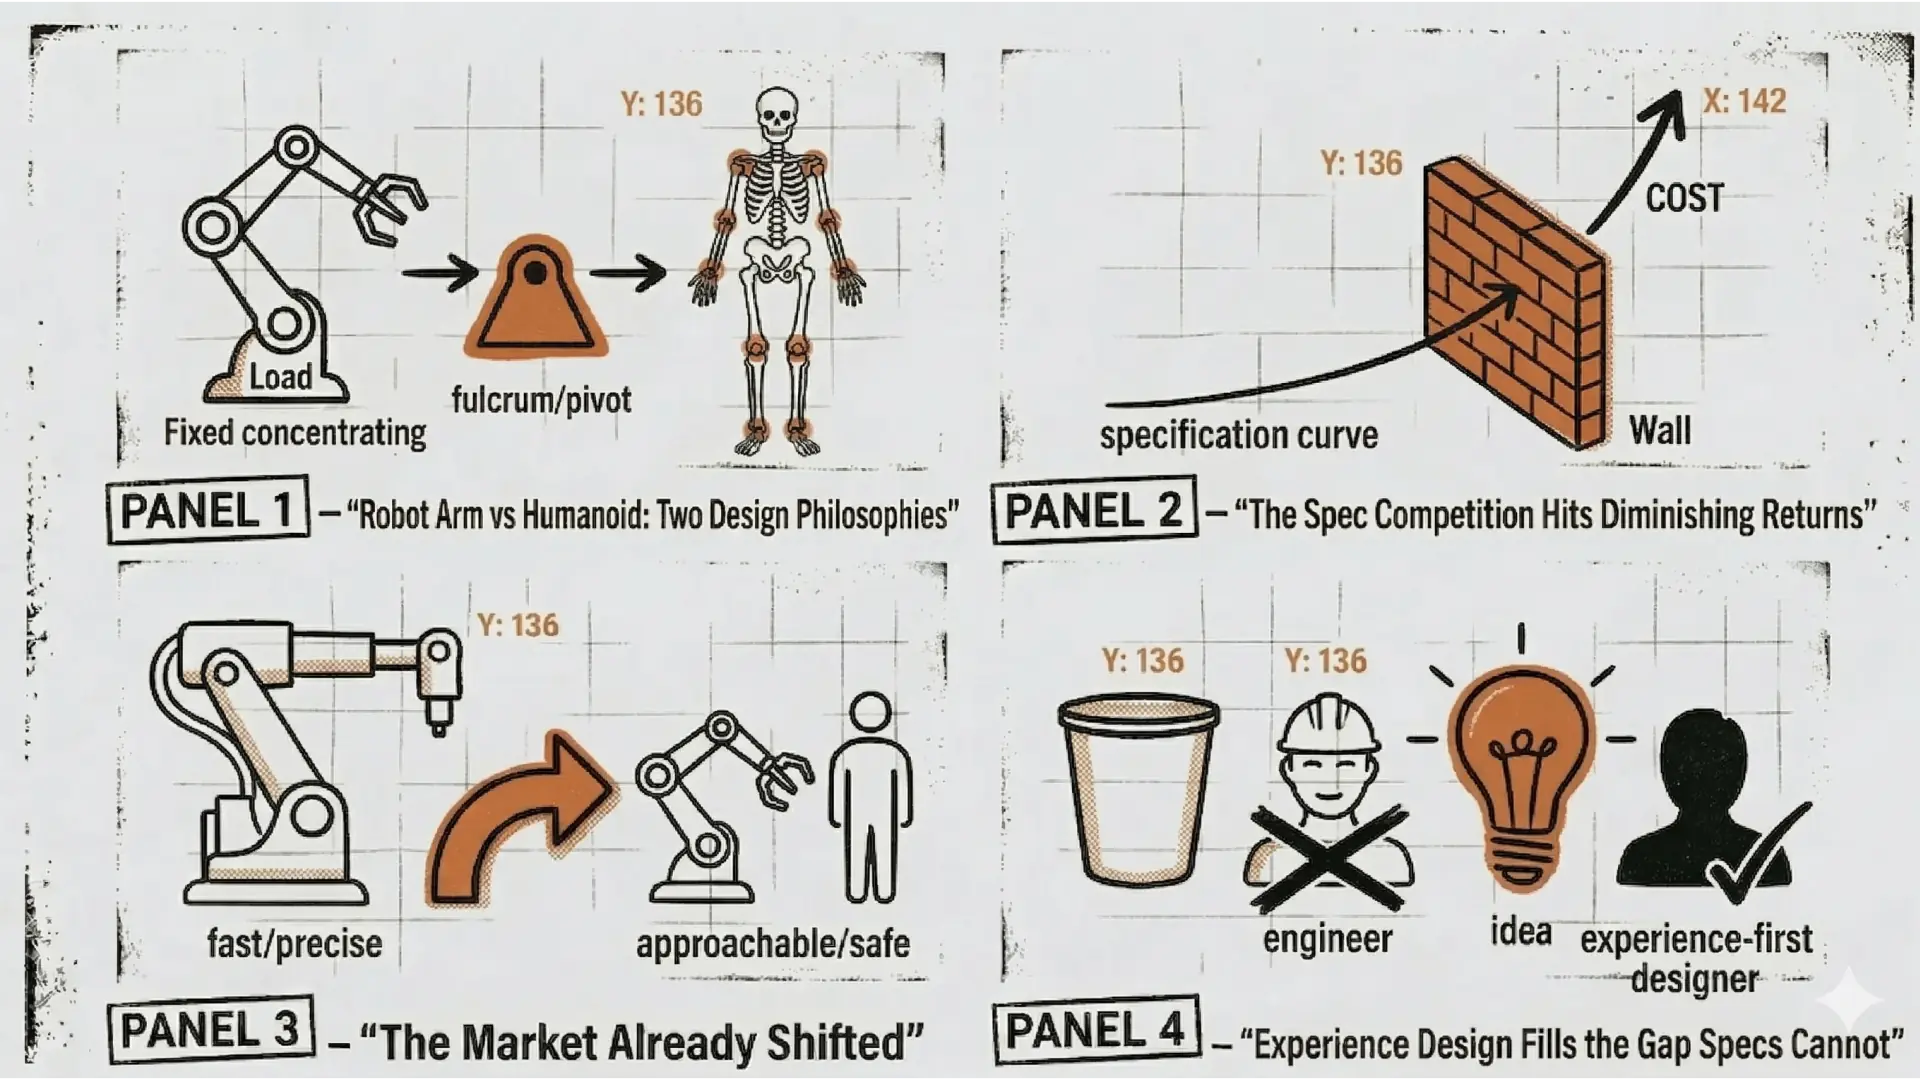
工場のライン作業と、病院でのリハビリ補助と、家庭での配膳は、同じロボットアームでも求められる動作の質感が根本的に違う。
工場:速く・正確に・人が近づかない前提
病院:ゆっくり・予測可能に・患者が恐怖を感じない
家庭:自然に・間合いが読める・次の動きが見える
この違いを設計する語彙が、世界にまだ存在しない。
— 語彙を定義するとはどういうことか。
「ロボットの動きはデザインできる」という問いに、誰も答えを持っていない。
Appleが語彙を作ったとき、それは仕様書から始まったのではなかった。実装しながら言語化し、使いながら洗練させ、外に出し続けることで語彙になった。
ロボットの動作体験にも、設計できる概念がある。
たとえば、動作の「間合い」——人がロボットの次の動きを予測できるかどうか。動作の「終わり方」——急に止まるのか、滑らかに収束するのか。動作の「やり直し可能性」——失敗したときに戻れるか。動作の「ポータビリティ」——設計した動きがハードを選ばないか。
これらは工学的な指標(精度・速度・可動域)では表現されない。でも「使えるロボットかどうか」を決める本質的な要素だ。この概念に名前をつけて・定義して・評価できるようにした人が、フィジカルAIの動作設計の語彙を持つことになる。
語彙は現場から生まれる。実装しながら失敗して、改善して、それを言葉にし続けた人が定義者になる。
3週間前、中国は国家標準を出した。でもそこに動作体験の語彙はない。米国のプラットフォームにも、動作体験の語彙はない。
その空白は、今開いている。
ロボットの動きを誰が定義するか——その問いに、今答えを出せる立場にいる人がいる。