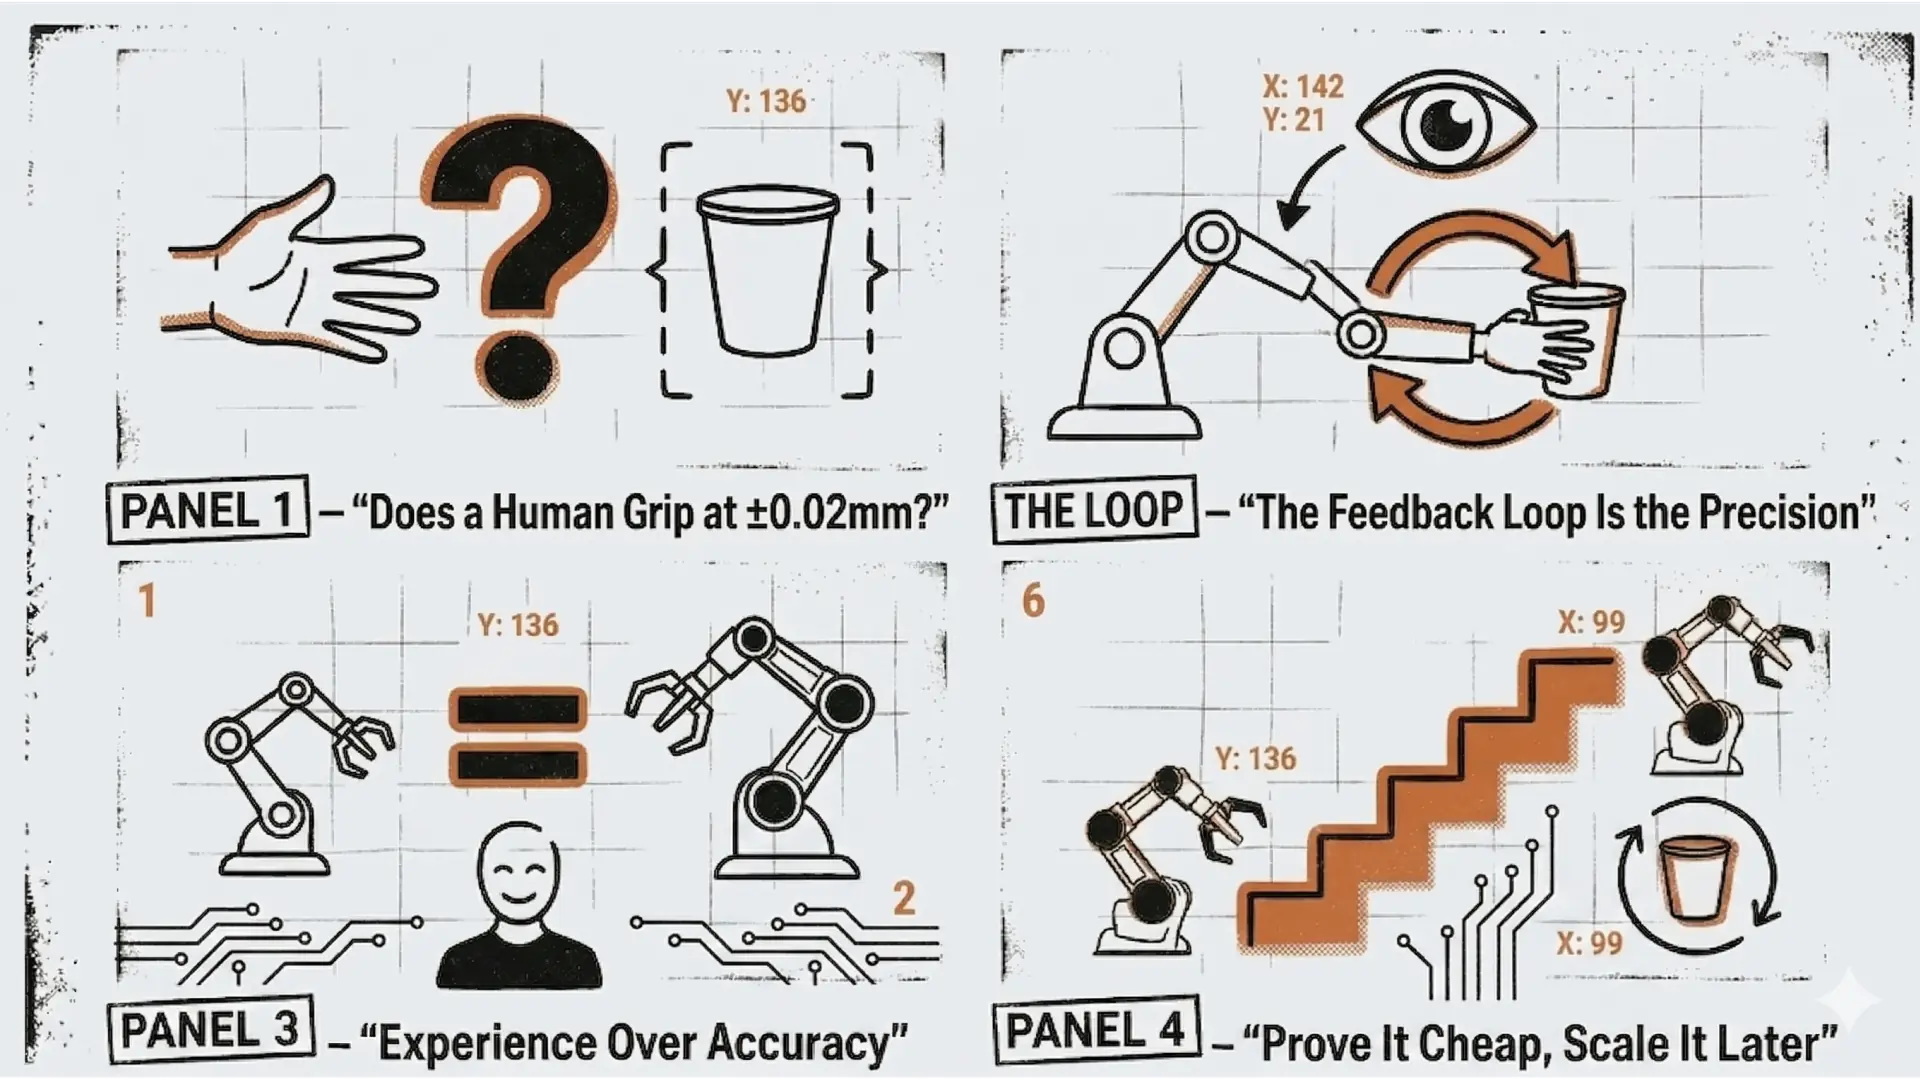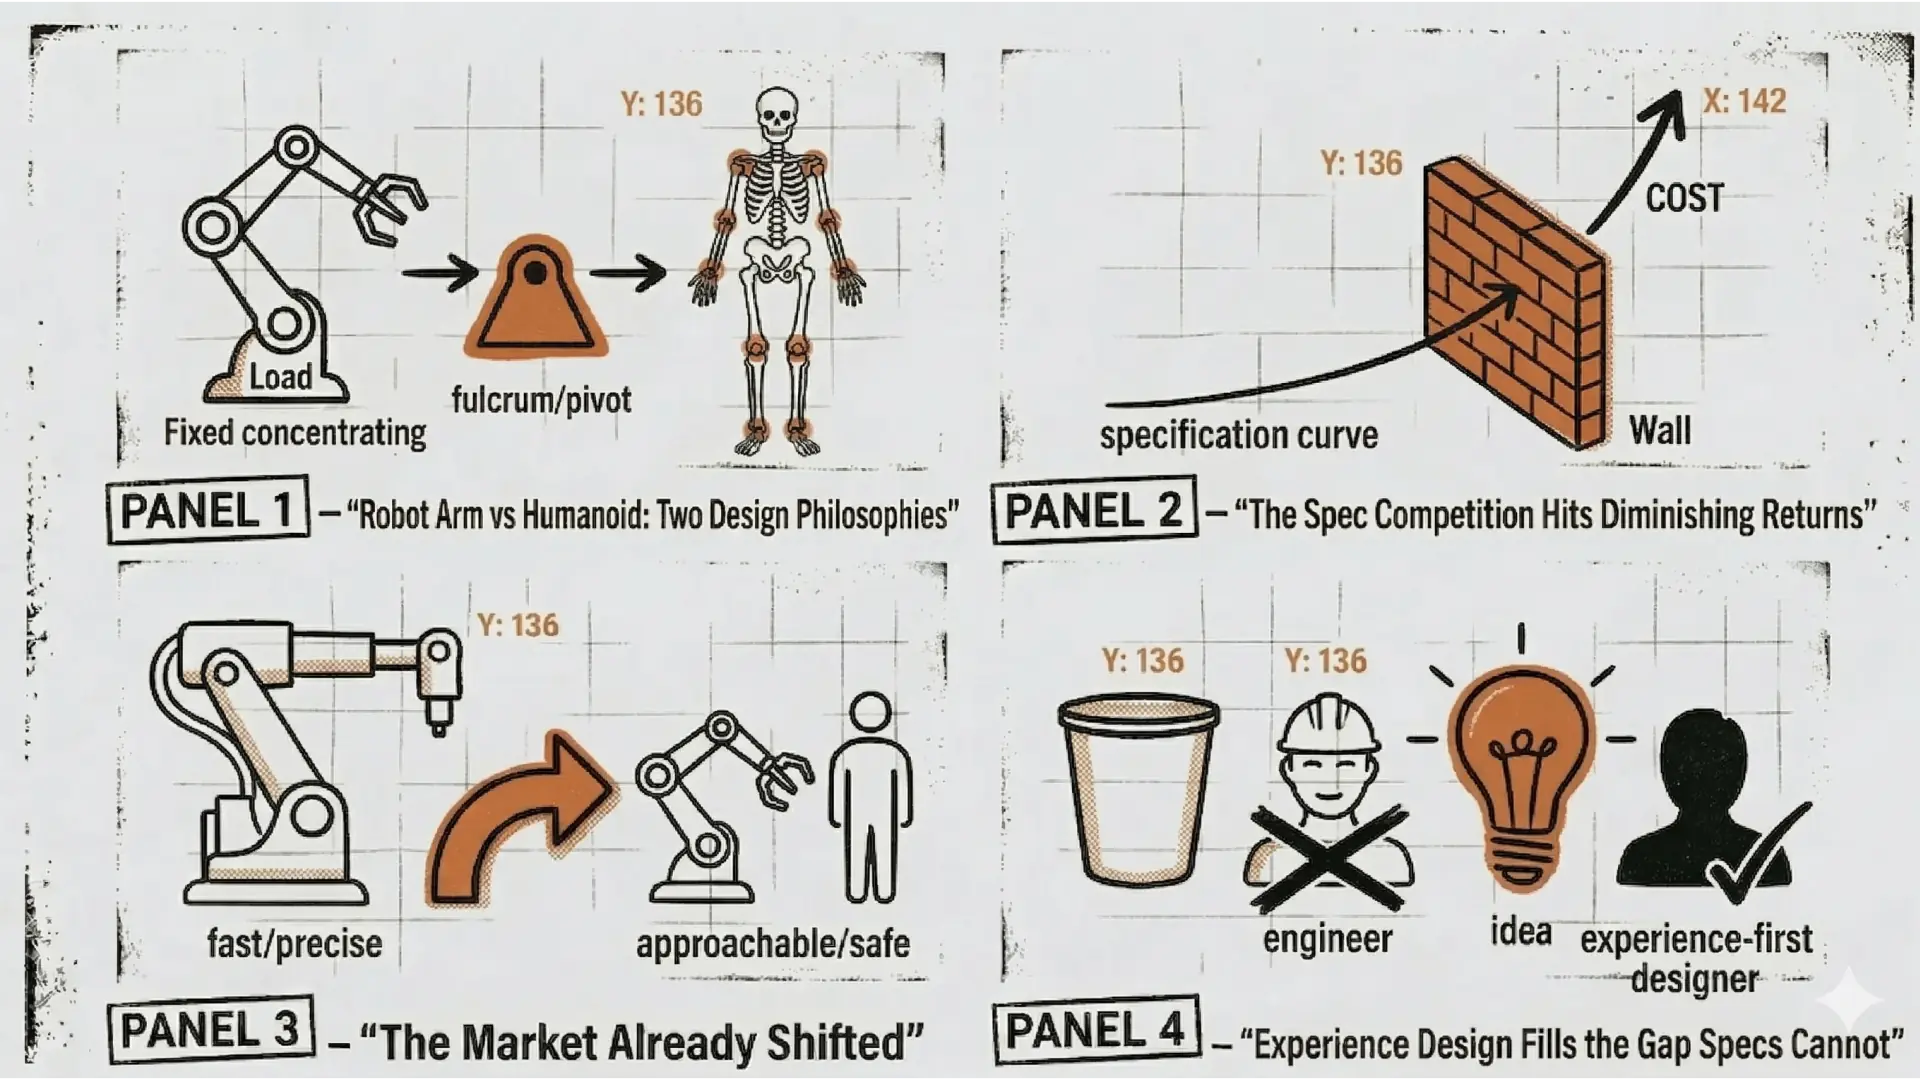
ロボット産業はなぜまだ「速さ・精度・重量」を競うのか。産業ロボットの設計思想を問う
スペック競争の終わりと、体験設計が次の主戦場になる理由
XでのElephant Roboticsの公式アカウントからの返信をきっかけに、ロボットアームのペイロード構造、ヒューマノイドとの設計思想の違い、スペック競争の手詰まりまで、ずいぶん広い話をしていた。その思考の流れをそのまま記事にしてみる。
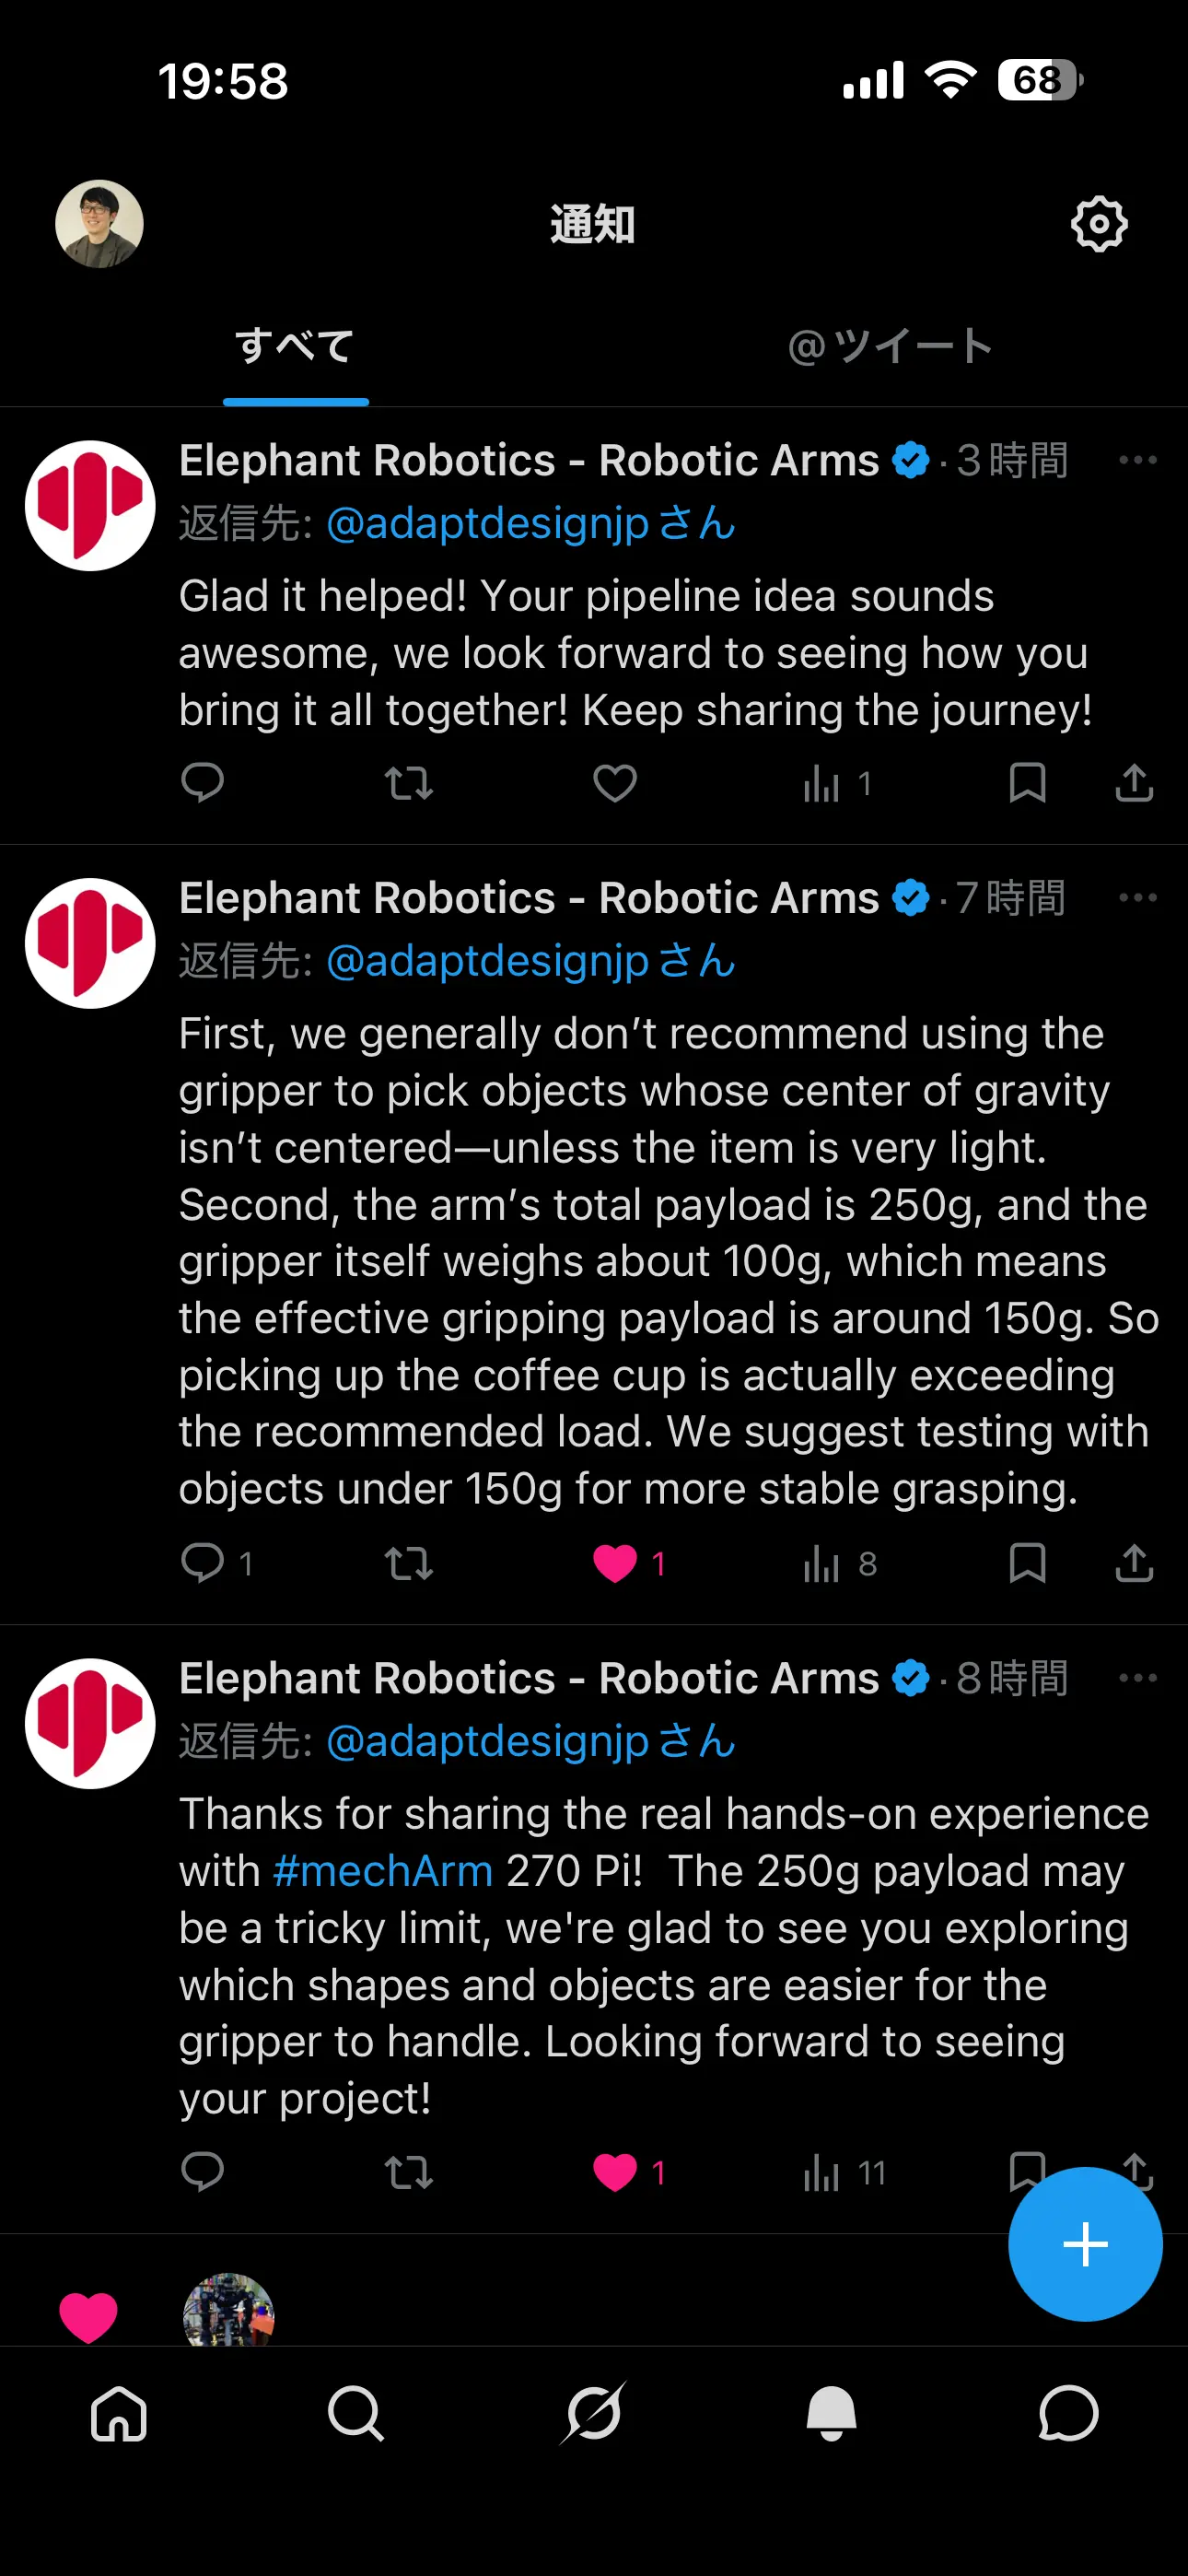
※Elephant RoboticsのX公式アカウントからの返信を翻訳しています。
上部コメント: お役に立てて良かったです!あなたのパイプラインのアイデアは素晴らしいですね。それを全部まとめていく過程をぜひ見せてください!引き続き旅をシェアし続けてください!
中央コメント: まず、重心が中央にないオブジェクトのグリップは基本的にお勧めしません――ただし非常に軽いものは別です。次に、アームの総ペイロードは250gで、グリッパー自体が約100g重さがあるため、実際に把持できる有効ペイロードは約150gです。つまりコーヒーカップの把持は推奨負荷を超えています。より安定したグリップのために、150g以下のオブジェクトでテストすることをお勧めします。
下部コメント: mechArm 270 Piでの実際のハンズオン体験をシェアしてくれてありがとうございます!250gのペイロード制限は扱いにくいところもありますが、グリッパーが対応しやすい形状やオブジェクトを探っているのを見るのは嬉しいです。プロジェクトの続きを楽しみにしています!
コーヒーカップが教えてくれたこと
mechArm 270 Piでコーヒーカップを掴む実験をしていたら、Elephant Roboticsの公式アカウントから返信が来た。
「アームの総ペイロードは250g、グリッパー自体が約100g。つまり有効グリップペイロードは約150gです。コーヒーカップの把持は推奨負荷を超えています。150g以下のオブジェクトでテストすることをお勧めします」
余裕でオーバーしていた。
でも少し考えると、コーヒーカップは「難しいオブジェクト」として当然の結果だった。重心が底に偏っている、取っ手があると把持点が非対称になる、円筒形は滑りやすい。重量・形状・重心・サイズの四重苦を同時に抱えたオブジェクトだ。産業用アームでも、しっかりしたセットアップなしに掴むのは難しい。
これ本気でコーヒーカップを掴もうとすると、ロボットアームの大きさやペイロードがかなり高いものを使わないと掴むのも難しそうだね。
そこから問いが広がっていった。
「持てない」の本当の理由
— なぜロボットアームはペイロードがこんなに小さいのか?
構造を整理すると答えは明快だ。
ロボットアームは根元1点に全荷重が集中する設計になっている。先端に600gの物を持つだけで、根元の関節には数倍〜数十倍のトルクがかかる。しかもカタログ上のペイロードはグリッパー込みの総重量で、腕を最大リーチまで伸ばすと実効値はさらに大きく落ちる。mechArmの実効150gはこの構造の必然だ。
対してヒューマノイドは全身の骨格で荷重を分散する設計になっている。Tesla Optimus Gen3は両手で20kg動的運搬、デッドリフト68kg。1X NEOも運搬25kg・リフト68kgのスペックを持つ。人間が米袋を担げるのと同じ原理——荷物を足裏2点と全身の骨格で受けているから、腕だけに負荷が集中しない。
両手ならかなり重いモノまで持てるんだね。
ただしこれは技術の優劣ではなく、設計思想の違いだ。
ロボットアームは「精度の機械」として設計されている。繰り返し精度±0.02mm。人間の手の5〜25倍の正確さ。台座が固定されているからこそ、その数字が出る。ヒューマノイドは「バランスの機械」として設計されている。重いものを運べる代わりに、足裏から先端まで全関節が揺れているため精密作業は苦手だ。
ロボットアームは精度の機械、ヒューマノイドはバランスの機械。 持てる重さが桁違いに異なる理由は、機械の設計思想そのものが違うからだ。
それでも難しい問題が残る
自分が持てる重さ以上のものや、持てない形状(滑る、形状が持ちにくい、透明で認識が難しいなど)の場合にはどうするのかな?
重量の問題とは別に、知覚と制御の問題がある。
透明なグラスは深度センサーが混乱する。滑りやすい金属カップは把持力の精密制御が必要だ。柔らかい食材は変形するから把持圧の調整が難しい。研究レベルでは解決策が出始めている。ETH Zurichの研究では視覚・固有感覚・触覚を組み合わせるマルチセンサー手法で透明なグラスの把持を実現した。清華大学では人間の把持動作を触覚グローブで記録してロボットに転移させることで、滑りやすい傘・生卵・重いボトルを含む対象で95.2%の成功率を記録している。
しかしこれらはまだ研究室の話だ。現実の家庭環境では「毎回カップの置き場所が違う」「中身の有無が不明」「照明条件が変わる」という不確定要素が重なり、現行のヒューマノイドは「整頓された家での軽い家事」が限界とされている。
スペックは上がった。でも「体験が成立するか」はまだ別の問いだ。
スペック競争は「手詰まり」に向かっている
産業用ロボットアームは精度が極まった状態に近いように感じるから、転換点が近いかもね。
精度向上のコスト構造を考えると、こんな曲線が見えてくる。
±1.0mm → ±0.1mmへの改善:コスト2倍で10倍の精度。費用対効果は高い。 ±0.1mm → ±0.02mmへの改善:コスト5倍で5倍の精度。まだ成り立つ。 ±0.02mm → ±0.005mmへの改善:コスト10倍で4倍の精度。怪しくなる。
「収穫逓減の法則」がそのまま当てはまる構造だ。
しかも問題はコストだけではない。精度を活かせる「場」の限界がある。ロボットが±0.001mmで動いても、組み立てる部品の寸法誤差が±0.05mmなら完全に無駄だ。システム全体の精度は、一番弱いところで決まる。
精度はまだまだ上げられるだろうけど、これ以上上げても費用対効果が合わなくなりそうでどこかで手詰まりそうだよね。
その通りで、産業用ロボットアームの精度は「人間を超えた瞬間」にすでに転換点を迎えていたのかもしれない。
転換点のサインはすでに出ている
精度競争が手詰まりに向かっている証拠は、市場の変化に現れている。
①コボットの急成長: 「より速く・より正確に」ではなく「人間の隣で・簡単に使える」という価値軸に市場が動き始めた。新規ロボット導入の約3割がすでにコボットに移行している。精度より共存性への移行だ。
②ティーチングレス化: 専門家がプログラムする時代から「見せれば覚える」AIティーチングが普及している。これは精度の競争ではなく、「誰でも使える」の競争への転換だ。
③グリッパーの多様化: アーム本体の競争が落ち着いた分、エンドエフェクター(手先)の設計競争が激化している。本体の精度より「何をどう掴むか」に投資が移っている。これはそのまま「体験設計の問い」だ。
歴史的なパターンと照らし合わせると、これは明確な転換点の予兆に見える。スマホはCPU速度競争が手詰まりになったとき「いつでも持ち歩ける」という体験軸でカメラを逆転した。クルマはエンジン性能競争が限界に近づいたとき、安全性・UX・ソフトウェアに主戦場が移った。
いわゆるスペック競争ってやつだね。
そしてスペック競争には歴史的な法則がある。必ず「十分になった瞬間」に崩壊する。 しかも転換点が来ても、スペック競争をしてきた企業はすぐには気づかない。既存顧客がまだ「もっと速く・正確に」を求め続けるからだ。転換点を最初に見つけるのは、全く別の視点を持つ外部の人間だ。
エンジニア視点の構造的な限界
エンジニア視点だとどうしても自分たちで出来る技術の範囲内で考えてしまうだろうから、全く違う視点から考えるロボットはこれからもっと必要になるだろうね。
エンジニアは「できること」から出発する。
「このモーターなら5kgまで持てる」「このセンサーなら透明体も認識できる」「この制御アルゴリズムなら±0.02mmの精度が出る」
これは正しいアプローチだ。ただし起点が技術なので、技術の延長線上にある問いしか立てられない。
たとえば「お年寄りが薬を飲む」という体験を起点にすると、問いが全く変わる。
エンジニア視点:「薬瓶のキャップを開けられるグリッパーを作ろう」
体験視点:「そもそもキャップを開ける必要があるか?」「飲む時間を間違えないことの方が重要では?」「手が震えているなら、瓶ではなくパウチにすればいい」
問いが変わると、解くべき技術課題が全く変わる。
「なぜ人間の形をしている必要があるのか」
そう考えるとまだまだいろんなレイヤーのロボットが考えられそうだね。ロボットアームの領域、ヒューマノイドロボットの領域に被らない別のロボットがもっと出てきそうだね。
固定アームとヒューマノイドの間と外側には、まだ名前もついていない広大な空白地帯がある。
移動しながら作業するアーム(AMR+アーム)。脚を持たない上半身特化型——人型の脚を捨てることでコストとバランス制御の複雑さを一気に削減する設計思想。3〜4本の多腕ロボット——「片手で固定しながら片手で作業する」という人間の限界を超えた協調作業。柔らかい素材で動くソフトロボット——透明・柔らかい・壊れやすいという「難しいオブジェクト三銃士」を一気に解決できる可能性を持つ。
環境を変えられる場所では、ロボットを人型にする必要はない。
工場で産業用アームが成立する理由はシンプルだ。部品の位置・向き・重さが全部ロボット基準に揃えられているから。家庭で難しい理由も同じ構造で、カップの置き場所・向き・中身の有無が毎回違うからだ。「環境をどちらに合わせるか」という設計判断が、ロボットの形と性能を決定している。
体験から設計するというのは思っている以上に大切だね。
この空白地帯を最初に埋めるのは、スペックから考えるエンジニアではなく、体験から逆算できる設計者になると思っている。
精度より、体験の成立を。
ロボット領域に入ったのは様々なデザイナーのキャリアとUI/UXキャリアを経た後だ。
「精度より体験の成立を優先する。精度はあとからお金で解決できる」
これは自分の設計哲学だが、ロボット産業を見渡すと、この問いを持っている人間がほぼいないことに最近気づいた。
コーヒーカップを掴めないmechArm 270は、ある意味で正直だ。「これは精度の機械だ。何をどう掴むかは、あなたが設計しろ」と言っている。
スペック競争の終わりは、体験設計の始まりだ。その転換点は、もうかなり近いところに来ているのではと考えています。