Generalist AI GEN-0を解剖する。シミュレーション×実世界データの戦い
R2R2Rのループ設計を進める中で、自分がやろうとしていることの外側にある世界を把握しておく必要があると感じていた。Generalist AIという会社のロボットアーム動画を見たのがきっかけだ。M4ネジを134本、紙皿をじょうごに変形させながら瓶に詰める。1xスピード、自律動作。
これは何が動いているのか。どんなシステムで、どんな技術がどこに使われているのか。徹底的に調べた。
調査レポート全文:Generalist AI GEN-0 技術解剖レポート
💡 Key Takeaway
Generalist AIのGEN-0は、270,000時間超の実世界操作データで訓練された10B+パラメータの身体化基盤モデル。独自のHarmonic Reasoningアーキテクチャで「思考と行動の同時実行」を実現し、100Hzリアルタイム制御で両手協調作業をこなす。
NVIDIAのIsaac Labとは対照的に、シミュレーション・合成データを一切使わない実世界データ特化戦略を採る。そしてR2R2Rが目指している「シミュレーション×実機ループでデータを生成する」という発想は、NVIDIAのGR00T戦略と方向性が一致している——レベルは全然違うけど。
Generalist AIとは何者か
Google DeepMindのシニアリサーチサイエンティストだったPete Florenceが2025年に創業したスタートアップ。チームはOpenAI、Boston Dynamics、Google DeepMind出身者で構成されており、PaLM-E、RT-2、Gemini Roboticsの開発に携わっていた人たちだ。NVIDIAのVC部門がすでに投資している。
ミッションは「汎用ロボットを現実にする」こと。
気になって視聴したネジ動画は2025年6月のResearch Preview。現場導入はまだ。研究段階だ。
ハードウェア:Flexiv Rizon 4とUR5/UR7e
デモに登場するロボットアームは主に3機種。
Flexiv Rizon 4(中国・Flexiv製)は7自由度、ペイロード4kg、全身に力覚センサー内蔵。分解能0.03〜0.1Nの精密な力制御が特徴だ。
Universal Robots UR5/UR7eは産業用協働ロボットの定番。GTC 2026では2台のUR7eによるスマートフォン梱包デモが実施された。
特筆すべきはGEN-0のクロスエンボディメント設計だ。7-DoFのFlexivと6-DoFのUR5の間で、タスク固有データなしに転移できることが確認されている。同じモデルが違うアームで動く。
Harmonic Reasoning:「物理は止まらない」問題への答え
チャットボットは答える前にいくらでも考える時間をとれる。ロボットはそれができない。コンベアが止まらない、物理が止まらない。
GEN-0のHarmonic Reasoningはこれを解決するアーキテクチャだ。
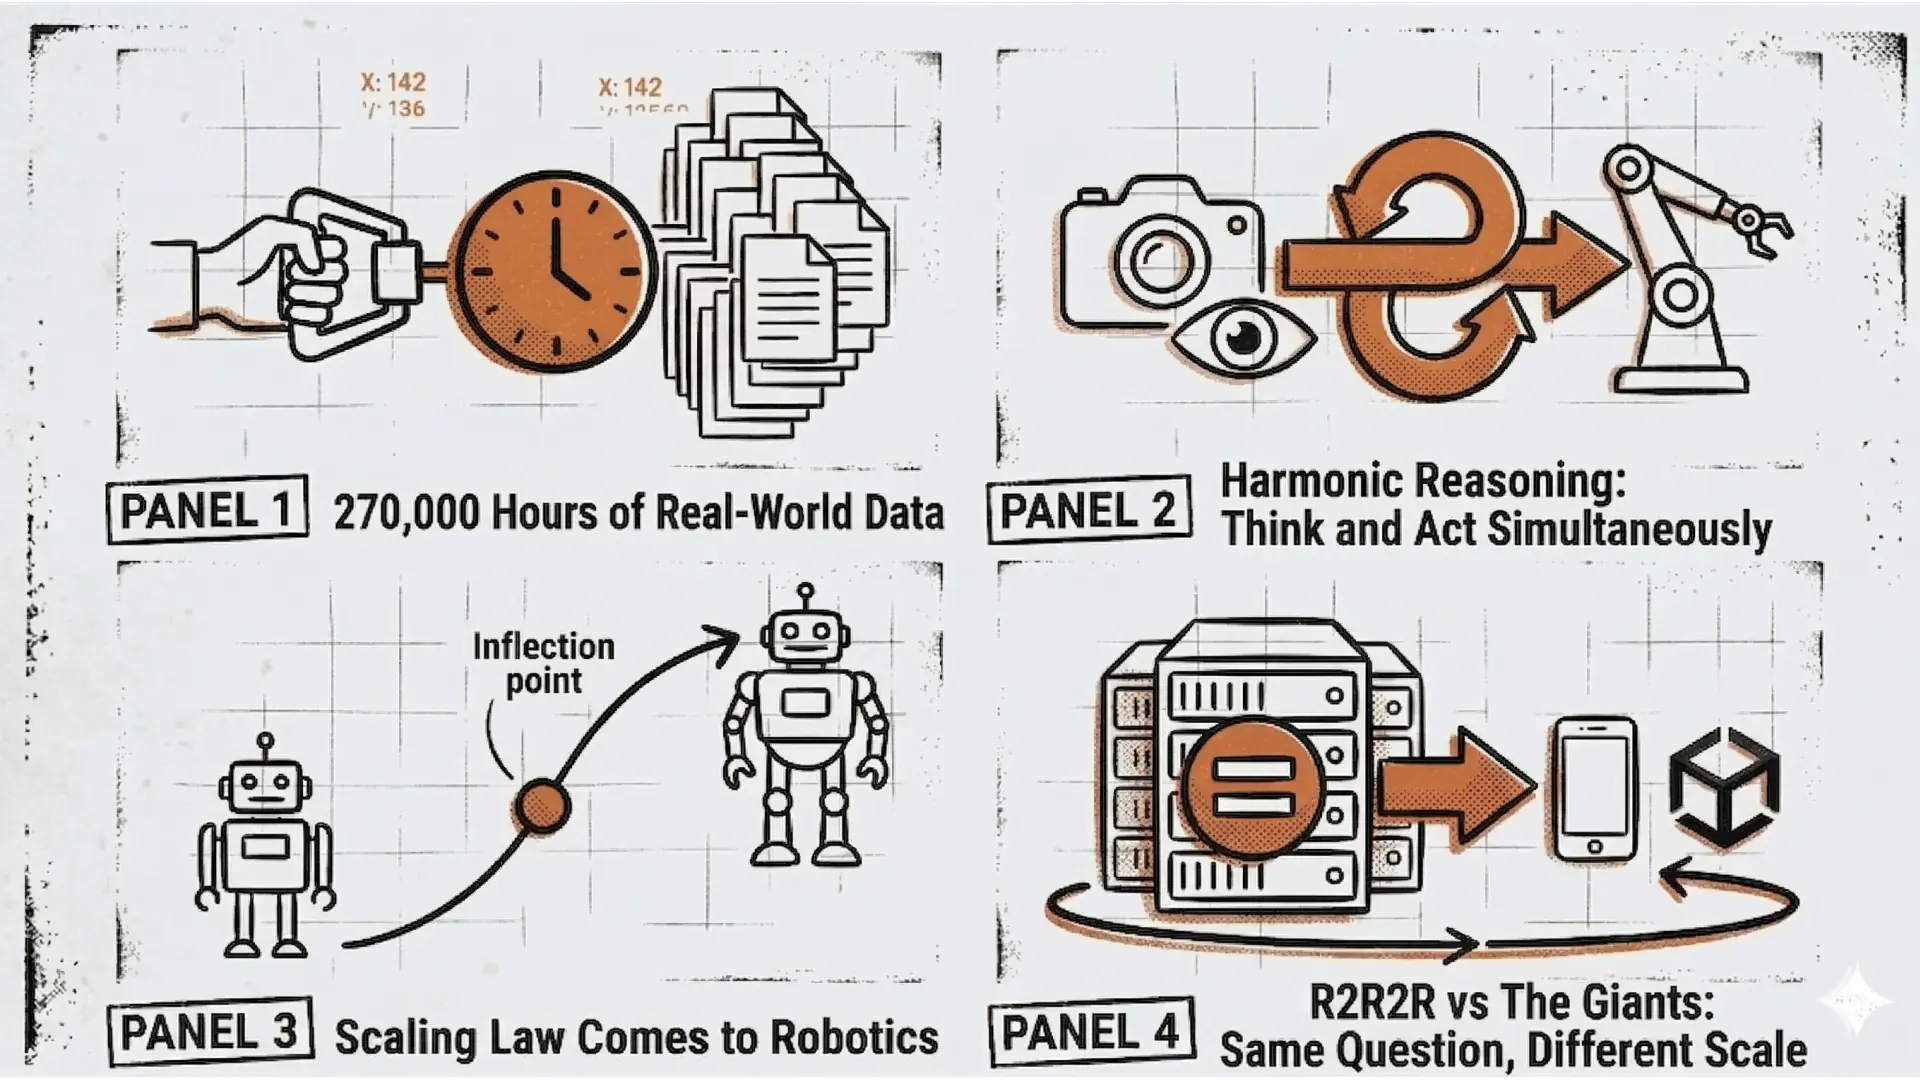
従来のSystem 1/2分離(遅い脳と速い脳を分ける)と違い、GEN-0は知覚と行動を単一の連続ストリーム内で同時進行させる。カメラ画像(ピクセル)とセンサーデータを入力として、100Hzでアクションを出力するエンドツーエンドパイプライン。中間に物体認識モジュールもプランナーも存在しない。
比較するとこうなる。
システム | アーキテクチャ | 行動生成 | データ戦略 |
|---|---|---|---|
GEN-0(Generalist AI) | 単一ストリーム(Harmonic Reasoning) | 100Hz連続 | 実世界270,000時間のみ |
π0(Physical Intelligence) | 統合トランスフォーマー+Action Expert | フローマッチング50Hz | 実世界+オープンデータ |
GR00T N1(NVIDIA) | System 1/2分離(VLM 10Hz + DiT 120Hz) | 120Hz | シミュレーション+合成データ |
270,000時間のデータをどう集めたか:UMIという発明
規模の鍵はUMI(Universal Manipulation Interface)だ。スタンフォード大学のCheng Chiらが2024年に発表した手法で、RSS 2024最優秀システム論文賞ファイナリストに選ばれている。
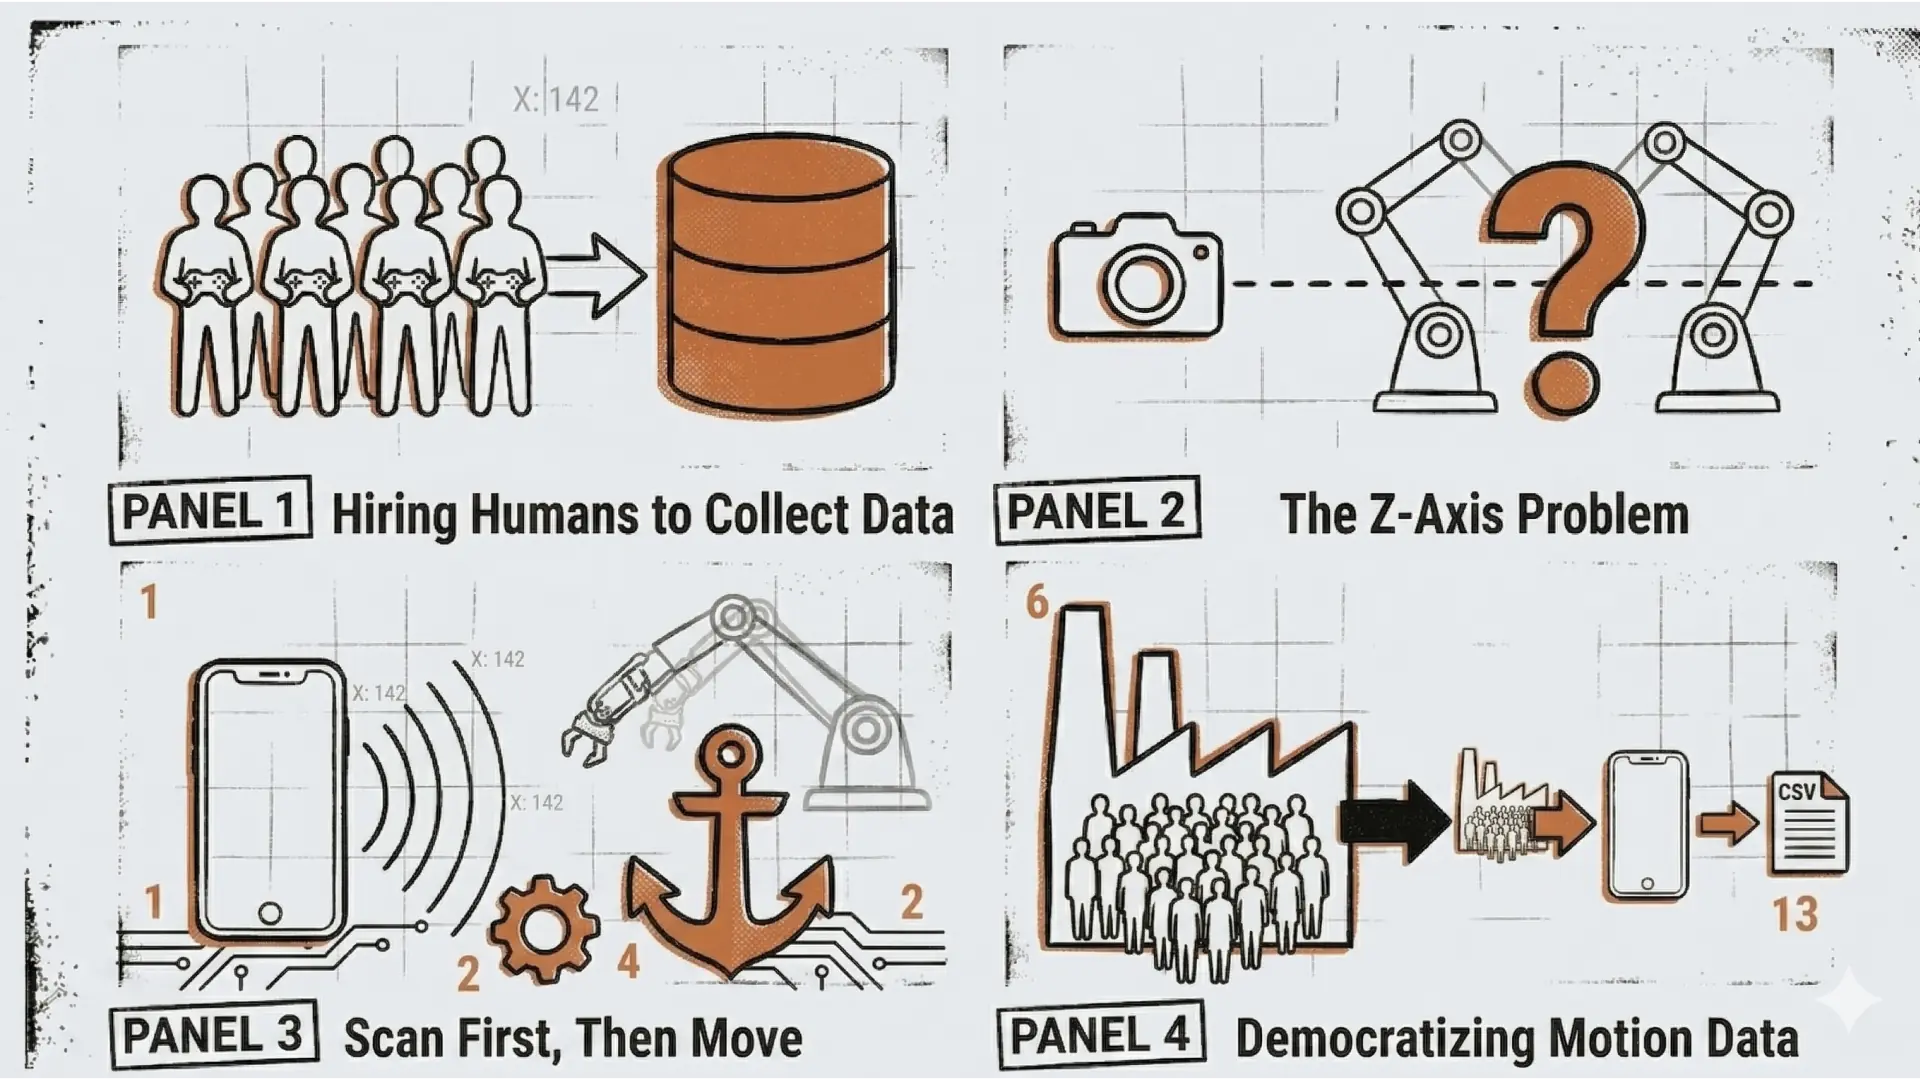
核心は「データ収集をロボットハードウェアから分離する」こと。人間がハンドヘルドのグリッパーデバイスを持って日常環境で操作するだけでいい。GoProカメラと物理サイドミラー(暗黙的ステレオビジョンを実現)、3Dプリント製グリッパー、ArUcoマーカーで構成された約500ドルのデバイスだ。
テレオペレーションの約3倍高速(1時間あたり111デモ vs 35デモ)。世界中の家庭・倉庫・工場に数千台を展開。週10,000時間増加中。
スケーリング則:ロボティクスにも「データを増やせば賢くなる」が成立する
GEN-0の最大の主張は、ロボティクスにおけるスケーリング則を初めて実証したというものだ。
下流タスクの検証誤差は訓練データ量に対してべき乗則に従う。LLMと同じだ。
さらに重要なのが7Bパラメータでの「相転移」だ。1Bモデルは複雑なデータを吸収できず止まる。7B以上になると、数千ステップの追加学習だけで新しいタスクに適応できるようになる。これは「どれだけデータを集めれば目標性能に到達するか」を事前計算できるということを意味する。
ただしこれは自己報告であり、査読付き論文による独立検証はまだない。
R2R2Rから見たときの位置づけ
調査を終えて思ったのは、自分がやろうとしていることの構造がNVIDIAのGR00T戦略と同じ方向を向いているということだ。
NVIDIAのGR00T-Mimicは「少数の人間デモから大量の合成軌跡を生成する」。R2R2Rが目指しているのは「iPhoneスキャン→Unityシミュレーション→実機のループからデータを生成して動きを最適化する」。
問いの立て方が同じだ。
違いは規模と手段だけ。NVIDIAはIsaac Simという高性能シミュレーター上で合成データを作る。R2R2Rはiphone1台とUnityでやろうとしている。
Generalist AIが「実世界データさえあれば汎用知能ができる」を証明しようとしているなら、R2R2Rが証明したいのは「個人がiPhoneとUnityだけでそのループを回せる」ということだ。
土俵が違う。だから競争でもない。
実機展開はいつか
Generalist AIのネジ動画レベルの汎用巧緻性が現場に入るのは、業界予測では2028〜2032年ごろとされている。研究室ではできる、現場ではまだ。
そのギャップを埋める技術的・制度的インフラがまさに今、整備されている段階だ。
R2R2Rはそのギャップの中にある。そこに個人が立てる場所がある(と、思いたい!)