ロボティクスUXがゲームUIから借りるべきはコントローラーではなく思想|HRI設計論
ロボット操作にゲームコントローラーを持ち込む人がいる。
見るたびに「わかる」と思う。入力装置として、ゲームコントローラーは確かに優れている。両手で握れる。アナログスティックで連続値が入力できる。ボタン配置は人体工学的に洗練されていて、利用者の母数も多い。馴染みのある形状で、学習コストが低い。
でも毎回引っかかることがある。
コントローラーは借りている。でも、ゲームが30年かけて磨き上げた設計思想は借りていない。そしてロボット操作UIが本当に抱えている問題を解くのは、入力装置のほうではない。
ロボット操作UIに何が欠けているか
—— 数値は出るのに、状態が伝わらない。
現状のロボット操作UIの典型的な姿はこうだ。
モニターに数値が並んでいる。関節角度、エンドエフェクターのXYZ座標、電流値。アラートが出たら赤いアラートが光る。でもそれが「止まっていい警告」なのか「今すぐ手を離すべき警告」なのか、見た瞬間には判断できない。グリッパーが対象物に触れたかどうかは、数値を読むか、カメラ映像を目で追うか、どちらかだ。
操作者が自分の身体感覚から切り離された状態でロボットを動かしている。
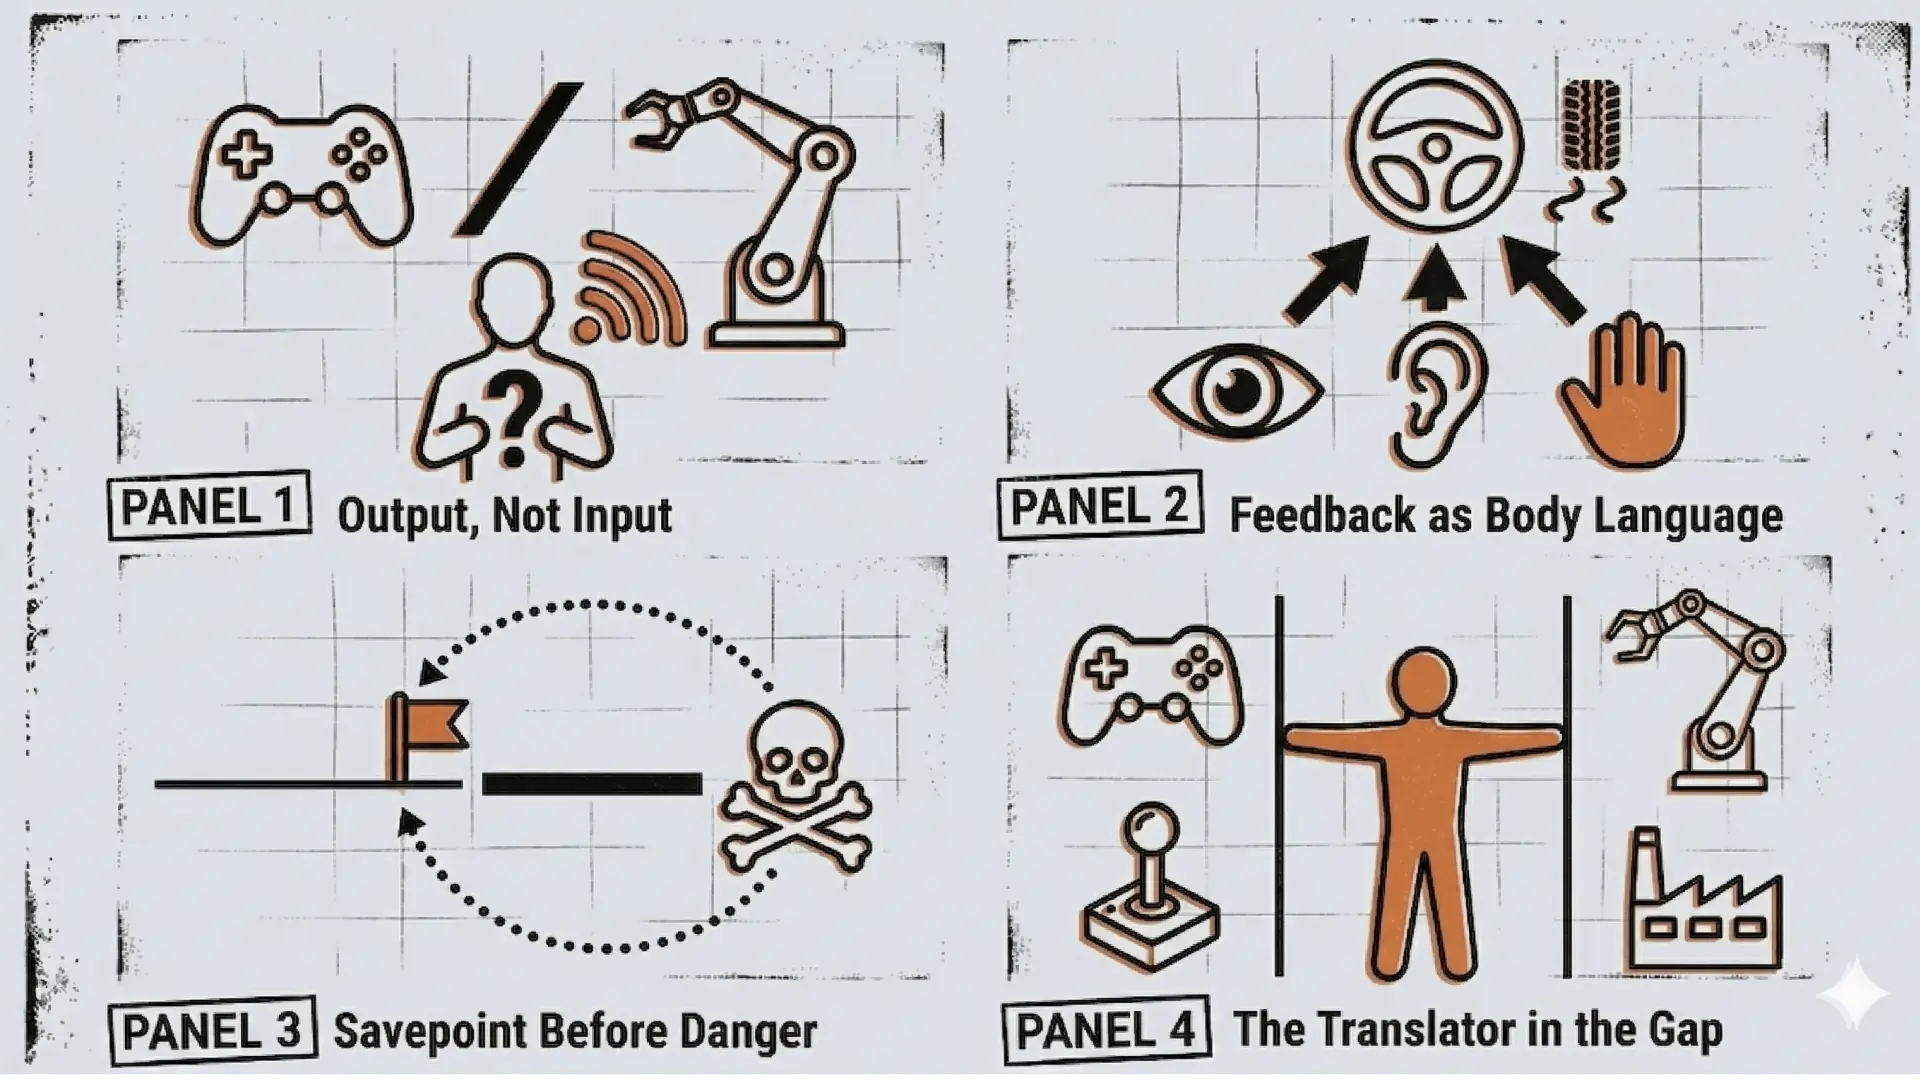
これがロボット操作UIの根本的な弱さだと思っている。問題は入力ではなく、出力だ。ロボットの状態が、オペレーターの身体に届いていない。
ゲームUIは、この問題を30年かけて解いてきた産業だ。
フィードバック設計——状態を身体で伝える技術
—— 目を離していても、手元で理解できる。
PS5のDualSenseコントローラーに、アダプティブトリガーという機構がある。
弓を引くと弦の張力が指に返ってくる。銃を撃つとき、安全装置がかかった状態とそうでない状態で引き金の硬さが物理的に変わる。水中では抵抗が増す。砂の上を歩けば足の感触が変わる。画面を見ていなくても、コントローラーを握っている手が「今何が起きているか」を理解している。
これは単なる「振動フィードバック」ではない。状態を身体に翻訳する設計だ。
レーシングゲームはさらに露骨だ。タイヤのグリップ限界が近づくと、コントローラーの振動パターンが変わる。エンジン音が上ずる。画面の揺れ方が変わる。「もうすぐ滑る」という予兆が、視覚・聴覚・触覚の三重で同時に届く。ドライバーは意識的に数値を読まなくても、身体が先に「危ない」と感知している。
ロボット遠隔操作でグリッパーが対象物に触れた瞬間の「掴んだ感」が手元に返ってくるシステムは、研究レベルでは存在する。ETH ZurichやMITのハプティクス研究は何十年もかけてそこを追いかけている。でも現場で使えるレベルにはほぼない。
なぜか。
ゲームがフィードバック設計に本気になったのは、「伝わらなかったら売れない」というビジネス的な制約があったからだ。プレイヤーが状態を理解できなければ、ゲームは理不尽に感じられ、売上が落ちる。フィードバック設計はゲーム産業の死活問題だった。だから30年かけて磨かれた。
ロボット操作UIにはその制約がなかった。「エンジニアが使えればいい」という市場では、フィードバックの質は優先課題にならなかった。
失敗のコスト設計——「便利にしすぎる」ことの危険
—— 安全手順を省かせるUIを作ってしまった産業がある。
1984年、ミシガン州の自動車部品工場で事故が起きた。熟練したダイカスト作業員が安全フェンスを迂回してロボットの作業領域に入り、後ろから打撃を受けて死亡した。後の調査で原因のひとつとして挙げられたのが、安全確認の手順がUIレベルで簡単にスキップできる設計になっていたことだった。
「操作が簡単だった」ことが人を殺した。
ゲームデザインにはこの問題に対する解がある。「ボス前のセーブポイント」という設計思想だ。
強力な敵と戦う前に、必ずセーブポイントが置かれている。プレイヤーは「ここから先は危険な領域だ」と無意識に認識する。この設計はプレイヤーに面倒な確認作業をさせているわけではない。ゲームの流れの中に、自然に「立ち止まるタイミング」を組み込んでいる。
デモンズソウル系のゲームはもっと踏み込んでいる。初見殺しを意図的に設計して、死ぬことを学習の入り口にしている。「ここは慎重にやらないと死ぬ場所だ」という感覚を、死ぬ体験そのものでインストールさせる。
ロボット操作UIに、この発想がほぼない。
安全手順は別ウィンドウのマニュアルに書かれているか、起動時に一度だけ表示されるポップアップだ。熟練するほどそれをスキップするようになる。「慣れた人間ほど事故を起こしやすい」という現実が、この設計の失敗を証明している。
危険な操作の前に必ず立ち止まらせる、緊張感を段階的に高める、その設計思想はゲームから直接借りられる。なのにほとんど使われていない。
習熟曲線の設計——初心者を育てながら鍛える
—— 「見て覚えろ」はシステム設計の放棄だ。
ゲームのチュートリアル設計は、産業として最も洗練されたOJT設計だと思っている。
最初のステージは、プレイヤーが失敗しても致命的にならない構造になっている。でも少しずつ新しい操作を要求する。覚えたらその操作を当たり前に使わせる局面を作り、次の新しい課題を出す。フィードバックの密度は高い段階から始まり、プレイヤーが習熟するに従って徐々に減っていく。補助輪が自然に外れていく設計だ。
この全体を通じて、プレイヤーは「教えられた」という感覚を持たない。遊んでいたら気づいたら上手くなっていた、という体験になる。
ロボット操作の訓練はどうか。
「数値を見てボタンを押す」という操作を、マニュアルと口頭説明で学ぶ。あとは熟練者の隣で見て覚える。暗黙知の継承に依存したOJTだ。習熟曲線を設計するという発想が存在しない。結果として「使える人間の育成」がブラックボックスになっている。
ゲームスタジオは30年かけて「初心者を死なせずに育てる設計」を洗練させてきた。ロボット操作訓練UIはその知見をほぼ参照していない。
UI/UX業界は同じところに立っている
—— 「強みを持っているのに、次の問いを立てていない」構造。
ここまでロボティクスの話をしてきた。でもこれを書きながら、もう一つの産業が頭から離れなかった。
UI/UX業界だ。
ロボティクス | UI/UX | |
|---|---|---|
強み | ハード技術・製造品質 | 人間中心設計・クリエイティビティ |
過信したもの | 製造品質 | クリエイティビティ |
見落としたもの | ソフト・AI統合 | AI×実装統合 |
結果 | ギャップを他国に埋められた | ?(進行中) |
ロボティクス業界は「ハードは世界トップクラスなのに、ソフト・AI統合で遅れた」という構造的な失敗をした。日本がその典型だ。ファナック・安川・デンソーウェーブ——mechArm270のベースになっている技術も日本由来のものが多い。精度も、製造品質も、世界トップクラスだった。でもソフトとAIの統合で、ギャップを他国に埋められた。
「持っているのに使えていない」という状況が何十年も続いた。
UI/UX業界は今、これと全く同じ構造の中にいると思っている。
「自分たちは人間中心設計のプロだ」という自負がある。それは本物だ。でもその自負が、AIツールを「使いこなす道具」ではなく「自分たちの領域を侵すもの」として位置づけさせている。Figma・リサーチ・ユーザビリティテスト——今のやり方で十分に戦えていた時間が長すぎた。「AIにUXはわからない」という防衛線を張っているうちに、AIがそこそこのUXを爆速で量産できるようになってきた。
ここはほんとに甘くみましたよね。今のUI/UX業界も同じ構図に陥りそうな感じがします。
「UXデザイナーがそこまでやるの?」という時代は終わりつつある。「それができないUXデザイナーは?」という時代が来る前に動いている人は、今はまだ少ない。
ロボティクスが証明したことは一つだ。強みを持っていることと、次の問いを立てていることは、全く別の話だということ。
横断の視点を言語化することが、次の武器になる
—— 「誰と繋がっているか・何を見ているか」の発信が、全方向にアンテナを立てる。
技術ログは「何をやったか」の記録だ。見る人は限定される。同じ技術スタックを持つ人間か、同じ問題を抱えている人間か。
でも「ゲームUIの操作感がロボット遠隔操作に応用できる理由」という視点を言語化した瞬間、届く範囲が変わる。ゲームデザイナーが反応する。医療UX出身者が反応する。ロボット研究者が反応する。製造業の人が「そういう視点があるのか」と気づく。
これは技術ログの代替ではない。技術ログに積み上がった信頼の上に乗せる、別の種類の発信だ。
29年の多様なデザイン経験 × 物理世界への直接実装 × 実際にロボットを動かしている——この三つが揃っている人間が書く「横断の視点」は、研究者にも純粋なエンジニアにも出せない言葉になる。一つの学部・一つの業界から来た人間には、そもそも見えていない問いがある。
「ゲームのフィードバック設計はロボット操作UIに応用できる」という考えは、ゲームデザインを深く知る人間には当たり前すぎて記事にならない。ロボット工学者には遠すぎて思考が届かない。その間にいる人間だけが書ける。
借りるべきは思想だった
コントローラーを入力装置として持ち込むことは、入力の問題を解く。
でもロボット操作UIが本質的に抱えている問題は入力ではなく、出力だ。ロボットの状態がオペレーターの身体に届いていない。緊張感の設計がない。習熟曲線の設計がない。
ゲームUIが30年かけて洗練させた思想は「人間が状態を理解できなければ売れない」という制約から生まれた。ロボット操作UIにその制約はなかった。だから借りられていない。
その翻訳作業を担う人間が必要だ。ロボットUXデザイナーと呼ばれる仕事が、そこにある。今はまだその職種名すら定まっていない。でも実機を動かしながら感じていることは、この空白が思ったより広い、ということだ。
そしてUI/UX業界も、この空白を埋める側に回るのかどうかの分岐点に立っている。