フィジカルAIは産業用ロボットの何を変えるのか ― 精度・導入コスト・操縦・人材育成を対話で整理する
産業用ロボットになくて、フィジカルAIにあるものは何か。この一つの質問からClaudeとの対話を始め、話は現場での導入状況、学習するロボットの精度、導入費用、工場の外での用途、ロボットの操縦方法、人材育成へと進んだ。本記事は、その対話を論点ごとに整理したものである。
ここで言うフィジカルAIは、カメラやセンサーで周囲を見て、AIが動作を決め、ロボットの体を実際に動かす仕組みの総称を指す。画面の中で文章や画像を作るAIに対して、物理的な世界で手や足を動かすAIのことである。
産業用ロボットになくてフィジカルAIにあるのは、教えていない状況で動ける能力
質問です。産業用ロボットにはなくて、フィジカルAIにはあるものってなんですか?
— 決められた動作を正確に繰り返す機械と、その場で動作を決める機械。違いはどこに現れるのか。
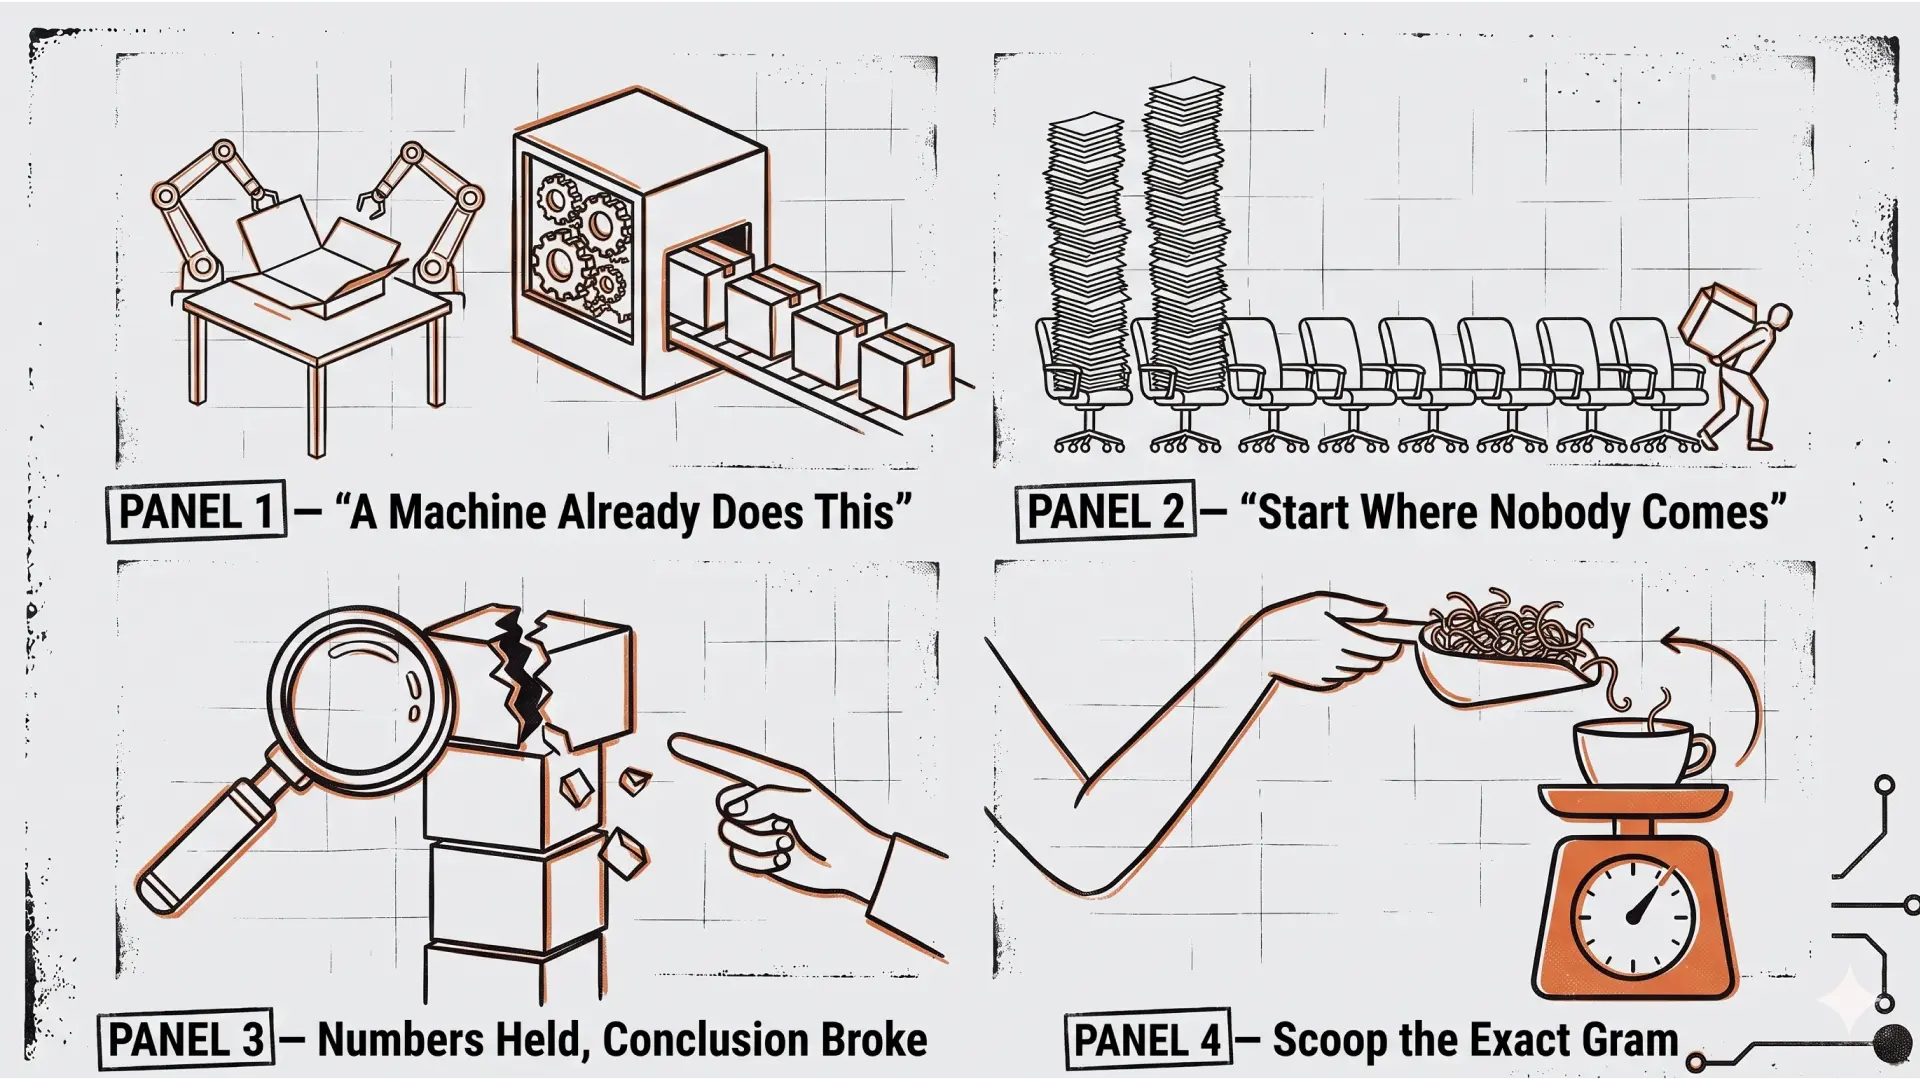
産業用ロボットは、人が教えた動作を正確に再現する機械である。工場では「ティーチング」と呼ばれる作業で、アームの通り道や掴む位置を一つずつロボットに記憶させる。一度覚えれば、同じ動きを何万回でも同じ精度で繰り返せる。その代わり、部品の置き位置が数ミリずれる、見たことのない形の物が流れてくる、といった想定外が起きると、掴めずに止まる。
フィジカルAIは、目的を与えられ、その場の状況から動作を作る。違いは次の4つに整理できる。
教えていない状況への対応(汎化):位置のずれ、初めて見る物体、散らかった環境でも動ける
見て判断する:カメラや触覚の情報から、毎回その場で動き方を決める
言葉での指示を理解する:「赤い部品を箱に入れて」のような指示を動作に変換する
データで能力が伸びる:プログラムを書き換えなくても、お手本の動作やシミュレーションのデータで上達する
逆に、産業用ロボットにあってフィジカルAIにまだ足りないものもある。同じ結果を毎回出せる再現性、ミリ単位以下の精度、速度、安全認証、そして「なぜその動きをしたのか」を説明できることである。この差があるため、現場では当面、決まった作業は従来型、例外の多い作業や品種の多い作業はAIという組み合わせが現実的になる。
現場のロボットはAIを「目」と「段取り」にだけ入れている
今現場の中で従来のロボットの中に、フィジカルAIのなにを入れ込んで現実的な落とし所を見つけていますか?2、3年内に実現できることに絞って説明してください。
— ロボット本体と安全の仕組みを変えずに、AIはどこまで入れられるのか。
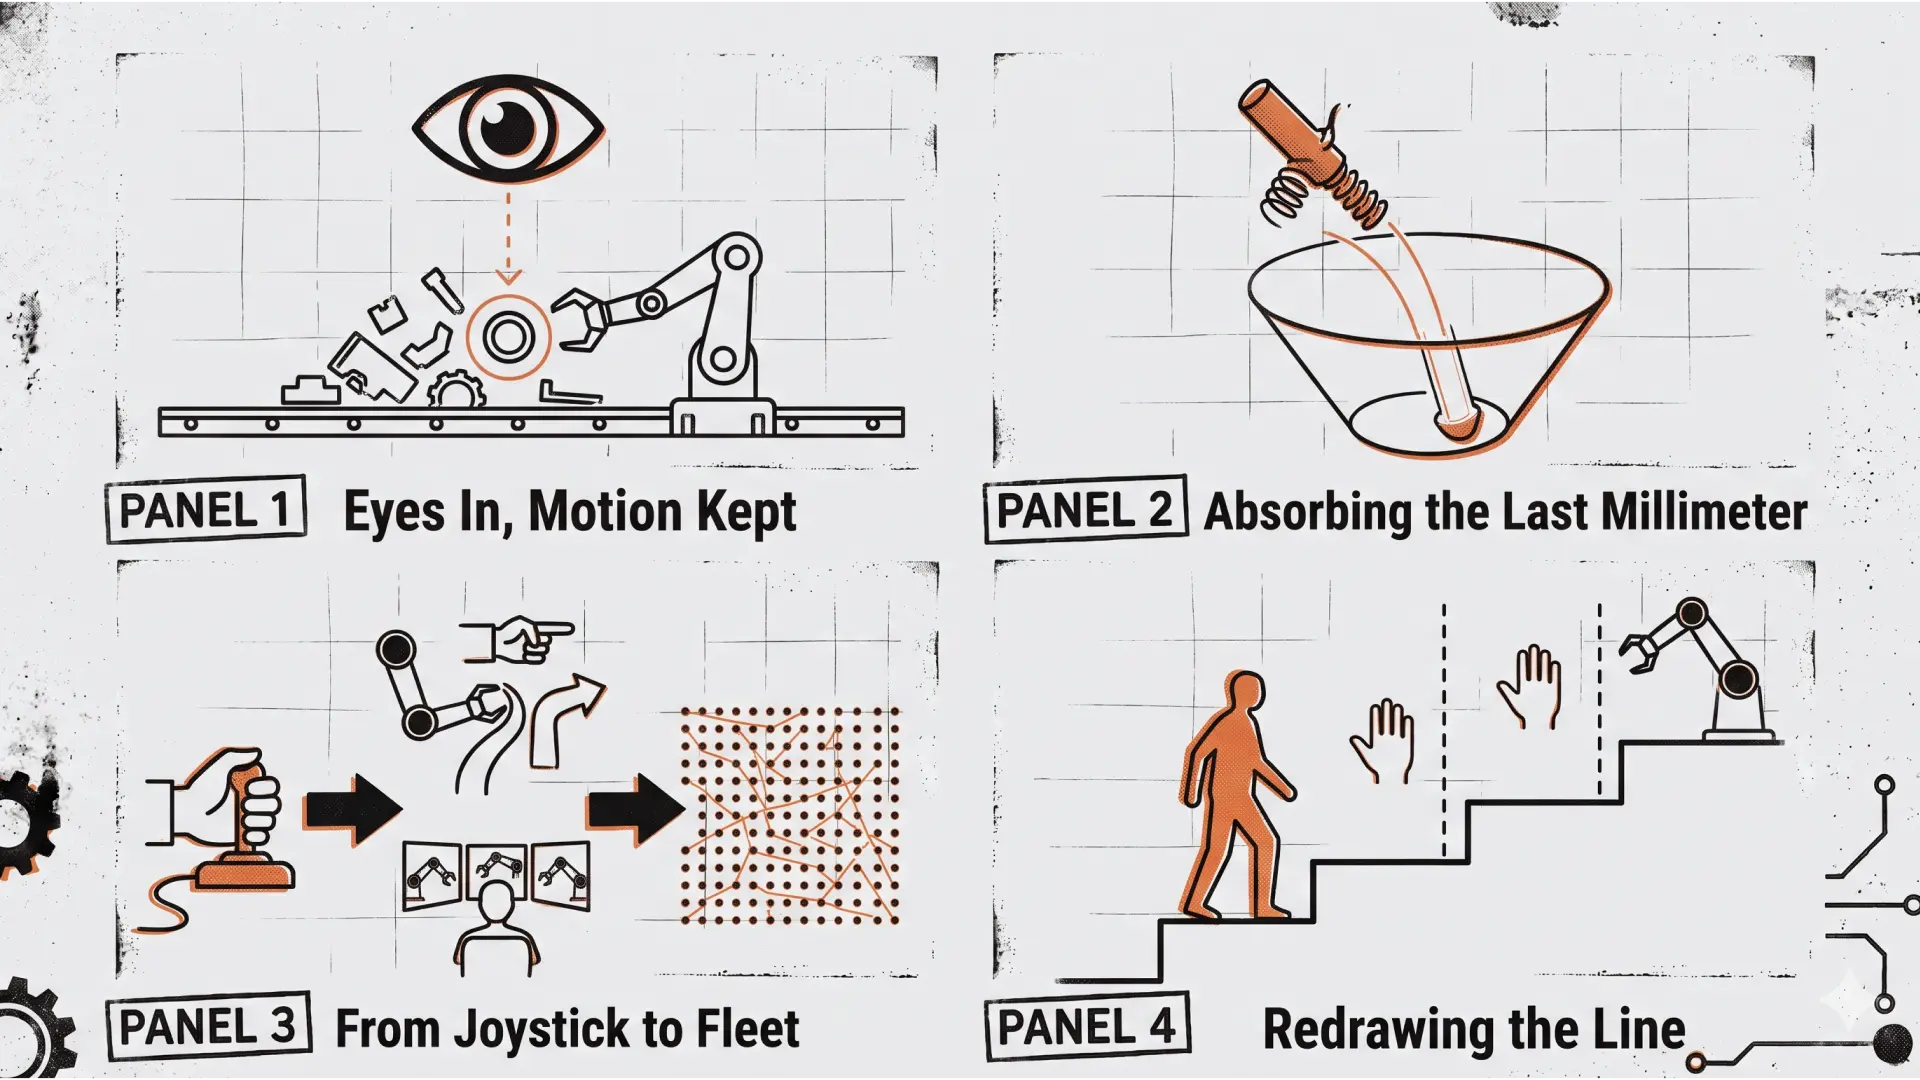
2026年時点の展示会や発表を調べると、各社に共通する型が見えた。ロボット本体、関節の制御、安全の仕組みは従来型のまま残し、AIは「何がどこにあるかを見る目」と「作業の段取りを決める部分」にだけ入れている。2〜3年以内に現場で使えるものに絞ると、次の5つになる。
取り入れているAI | ロボットに何ができるようになるか | 例 |
|---|---|---|
AIによる物体認識での取り出し・積み付け | 箱の中に乱雑に入った部品や、形の違う荷物を見分けて掴む | Mujin(複数メーカーのロボットを、ティーチングなしでまとめて制御) |
画像からの動作生成 | お手本の画像と作業前の画像の差分から、AIがアームの通り道を作る | 安川電機(FOOMA JAPAN 2026でのハンバーグへのケチャップ充てんデモ) |
言葉での指示 | 「青いサイコロを6番に置いて」と話すと、生成AIがロボット用のプログラムを書いて動かす | ファナック(同展示会でのデモ) |
人を検知して避ける | 人と同じ空間で働く協働ロボットが、AIで人を見て避ける | ファナック(AIから動かしても第三者機関の安全認証を維持) |
仮想空間での事前検証 | 工場とロボットをコンピューター上に再現し、実機を買う前に訓練と試験を行う | ファナックとNVIDIAの協業 |
安川電機の例では、充てんの模様をうず巻きやジグザグなど登録済みのパターンから選ぶ方式をとっている。ファナックの言葉での指示も、AIがモーターを直接動かすのではなく、AIが書いたプログラムでロボットが動く。どちらも、AIに任せる範囲をあらかじめ狭く決めている。ファナックはフィジカルAI関連の用途で1,000台以上をすでに出荷したと発表しており、この型はすでに現場で回っている。
一方、柔らかい布をたたむような作業を、人のお手本から学ばせる取り組みは、まだ展示会のデモの段階にある。共通する設計の考え方は、AIが「何を・どこへ」を決め、「どう動くか」(通り道・速度・安全)は従来の制御が保証する、という役割分担である。
MicroFactoryも「AIの自由度を絞る」道筋をたどっている
この前調べたらmicrofactoryも同じような道筋で進んでいると考えられますか?
MicroFactoryは、サンフランシスコの新興企業である。電子レンジほどの大きさの透明な箱の中に2本のアームを置き、基板の組み立てやはんだ付けを行う。利用者がアームを手で持って動かし、作業を教える方式をとっている。
— 既存の産業用ロボットにAIを足す大手と、学習を中心に据える新興企業。違いはどこにあるのか。
工程を絞り、AIに任せる範囲を制限して現場に入れる、という道筋は大手と同じである。共通点は3つある。1つ目は、囲われた箱の中で作業させ、置き場所や照明が変わらないようにしていること。2つ目は、教え方を現場の人向けにしていること。安川電機は見本画像の登録、MicroFactoryは手で動かして教える方式で、どちらも専門のプログラマーを不要にする方向を向いている。3つ目は、ねじ締めや塗布用の専用の先端工具を足して用途を広げる余地があることで、精度を学習ではなく道具の側で稼ぐ発想になっている。
違うのは入口である。大手は信頼性の高い既存のロボットにAIを後から足し、精度と安全は従来の制御で保証する。MicroFactoryは安価な自社製のロボットを使い、学習した動きと箱の中の環境で精度を確保しようとしている。
2〜3年で使える範囲に絞ると、MicroFactoryも最終的には、部品を固定する治具(位置決め用の台や枠)、専用工具、動作の切り替えといった機械側の工夫で精度を確保する方向に寄っていくと見られる。学習だけで精度を出すのは、まだ難しいからである。課題は規模で、同社はまだ創業初期の資金調達の段階にあり、品質とコストを保ったまま年間数千台へ増やせるかが問われている。
学習型ロボットの精度問題には4つの解き方がある
やはりというか学習系の問題は精度のようですね。これをどのような解で導き出すかが、各社のカラーになってくるかもですね。
— 学習したAIの動きがずれるとき、そのずれをどこで吸収するのか。
精度をどこで担保するかの選び方に、各社の考え方がそのまま出る。大きく分けると次の4つになる。
解き方 | ずれを吸収する場所 | 具体的には |
|---|---|---|
機械で吸収する | 治具・工具・機構 | 先端が力を受けると柔らかく逃げる部品(RCC)で、穴への差し込みのずれを機械的に許容する |
役割を分ける | 従来の制御 | AIは掴む物と行き先までを粗く決め、最後の数ミリは従来の位置制御や力の制御が詰める。ファナックや安川電機の方式に近い |
環境を変える | 作業場所と部品の形 | 部品の形や作業台の配置を、ロボットが失敗しにくいように設計し直す。MicroFactoryの箱の考え方 |
データで詰める | 学習モデル | 大量の実機データ、触覚、試行錯誤による学習で、AIそのものの精度を上げる。学習を中心に据える企業の方式 |
実際にはどの企業も組み合わせて使っており、違いはどれを主軸に置くかにある。
この選び方は、精度の責任を誰が負うかの選択でもある。機械や従来の制御で精度を担保すれば、ロボットメーカーやシステムを組む会社が性能を保証できる。学習で担保すると、データを集め、モデルを運用する側に責任が移る。工場がロボットを買うとき、本当に気にしているのは精度の数字よりも、失敗したときに誰が直せるかである。この責任の分け方が、導入のしやすさを左右する。
産業用ロボットの導入費の大半は、本体ではなく周辺設備と組み込み作業にかかる
産業用ロボットの問題はとにかく初期コストが高いのと柔軟な運用をしにくいところだと思います。
フィジカルAIではこれらを突破できる現実的な方法を作ることが出来るのかが大きな鍵ですね。
— 初期コストの高さと運用の硬さは、別々の問題なのか。
産業用ロボットの導入費は、ロボット本体よりも周辺のほうが高いのが一般的である。本体は総額の3割前後で、残りはSIer(工場の設備にロボットを組み込む専門会社)による設計、ティーチング、治具、安全柵などだとよく言われる。しかもこの周辺は、特定の製品と特定の工程のために専用で作られる。製品が変われば作り直しになるので、柔軟に使い回せない。初期コストの高さと運用の硬さは、同じ構造から生まれている。
フィジカルAIで減らせそうなのは、この周辺の部分である。ティーチングとプログラミングは、見本画像、手で動かして教える方法、言葉での指示で置き換えられる。カメラで位置のずれを読み取れれば、部品を正確に固定する専用治具を簡単にできる。製品が変わっても、ロボットはそのままでソフトを切り替えるだけで別の作業に回せる。
ただし、前の論点とぶつかる。精度を機械や治具で担保するほど、コストと専用性が戻ってくる。そこで現実的なのは、柔軟さが本当に必要な部分だけをAIに任せ、残りは汎用的な機械で標準化するという線引きである。同じ作業セルを量産して単価を下げ、用途はソフトで切り替える。さらに月額で借りられる形(RaaS)にして、初期費用を毎月の利用料に変える。この組み合わせが、中小の工場まで届く形に最も近い。
工場の外へ出るロボットは「単機能・低価格・月額利用」から広がる
それとロボットの用途についてもまだまだな印象があります。 現状は倉庫や工場でロボットが使われることを想定としていますが、実際にはもっと広い範囲で動けるロボットや大きな企業だけではなく、中小企業でも使われて、個人でも活用されるような方向にシフトする必要があると思います。
産業用ロボットだけではロボットはそれほど必要なく、もっと様々シーンで現時的に動くことが出来るロボットが必要です。
— 工場や倉庫にロボットがとどまってきたのは、技術が足りなかったからなのか。
技術だけが理由ではない。工場や倉庫は、ロボットにとって一番扱いやすい場所だからである。置き場所や照明が固定されていて想定外が少ない。同じ作業が大量にあるので、何年で投資を回収できるかを計算しやすい。人とロボットの作業場所を柵で分けられるので、安全を確保しやすい。工場の外に出るには、この3つがそろわない場所で動く必要がある。そこで効いてくるのが、フィジカルAIの「教えていない状況で動ける能力」である。
広がり方には順番がある。人型の汎用ロボットがいきなり家庭や中小企業に届くのではなく、1つの作業だけをこなす安いロボットが月額利用で先に入り、それがAIで少しずつできることを増やしていく。実例はすでにある。飲食店の配膳ロボットは、工場の外、中小の店、月額利用という条件で一気に普及した。家庭ではロボット掃除機がそうである。
次に来そうなのは、人手不足が深刻で、作業の中身がある程度決まっている現場である。食品加工、農作業の一部、小売店の品出し、設備の点検、介護の補助作業などが当てはまる。都市部より、人手不足が進んだ地方のほうが需要は強い。
普及の鍵は、ロボットの性能よりも、何をさせるかを現場の言葉で切り出せることにある。中小企業や個人は、自分の作業をロボット向けに分解する方法を知らない。そこを翻訳する人や仕組みがないと、技術が追いついても広がらない。
ロボットの動かし方は「直接操縦」から「群の管理」まで4段階ある
ロボットにもいろんな種類のロボットが必要ですね。形だけではなく、どう操縦し、どう動かすか?などももっといろんなバリエーションが必要と考えます。 自律的に動くだけではなく、無線操縦、有線操縦、システム管理、群で動くなど。もっといろんな可能性を探す必要があります。
— 完全に自律させるか、人が動かすかの二択ではないとしたら、人はどの程度関わればよいのか。
議論は「完全自律か否か」に偏りがちだが、実際の現場では、人の関わり方を状況に応じて切り替えられることのほうが価値を持つ。動かし方は次の4段階に整理できる。
直接操縦:有線や無線で、人がすべての動きを操作する。危険な場所や一品ものの作業に向く
補助付きの操縦:人が大まかな方向を指示し、細かい動きや衝突の回避はロボットが補う
見守り付きの自律:基本はロボットが自分で動き、作業が詰まったときだけ遠隔の人が介入する。1人で複数台を見られる
群の管理:1台ずつの賢さより、複数台の配置や役割分担をシステムが全体として決める
このうち遠隔操縦は、過小評価されている。理由は3つある。いまの技術ですぐに使えること。人が操縦した記録が、そのままAIが学ぶためのお手本データになること。そして、遠くにいる人が現場で働けるので、人手の足りない地域に別の地域から働き手を届けられることである。鉄道設備の保守で使われている人機一体の人型重機は、人が操縦する方式をとっている。
最初は人の操縦で始め、データがたまった作業から順に自律へ移す。この段階的な進め方は、コストの面でも精度の面でも現実的である。前に挙げた精度の問題も、難しい部分だけを人が操縦で補えば避けられる。
遠隔操縦の記録は、操縦画面の設計しだいで学習データの質が変わる
そうですね。操縦型は今の段階でも人材が多くいるので人材活用の面でも上手くいきやすいし、自律制御で困難なシステムにするよりも簡単でかつ良質なデータを取得しやすいメリットがあります。
— 人が操縦して集めたデータは、そのままAIのお手本として使えるのか。
操縦のしやすさと、取れるデータの質はつながっている。操縦の記録をAIの学習に使うとき、データの質を決めるのは、操縦する人の腕前よりも操縦の仕組みの設計である。画面の映像が遅れて届く、カメラの視点からアームの位置が分かりにくい、自分の手の動きとロボットの動きが対応していない。こうした環境では、操縦者が迷ったり、やり直したりした動きがそのまま記録され、AIのお手本としては使いにくくなる。操縦が自然にできれば、迷いの少ない一貫した動きがたまる。
一方で、操縦型には弱点もある。1人で1台を動かす限り、人件費は減らない。長時間の遠隔操縦は、現場で直接作業するより疲れやすい。無線や遠距離の通信では、映像や指示の遅れが速い動作や細かい作業ほど効いてくる。
そのため、最終的には操縦で集めたデータで一部の作業を自律化し、1人が見られる台数を増やしていく必要がある。操縦の体験をどう設計するかは、人材の活用、データの質、自律化への移行のすべてに影響する。精度より先に体験が成り立つかを優先するという考え方が、そのまま当てはまる領域である。
自律化の段階は、そのまま人材育成の段階として設計できる
もし、AIの導入により仕事がなくなっていくなどが増えていくるようなら新しい仕事を生み出していくことも必要だし、いきなり自律的で複雑なロボット環境構築より、段階的に人材を育成しながらピポッドさせるなども考えていく必要はロボット人材を育てていく上で大事な要素と考えます。
— ロボットの自律化が1段進むたびに、人の仕事はどこへ移るのか。
前の論点で整理した、直接操縦から見守り付きの自律、群の管理へという段階は、そのまま人の役割の段階として設計できる。
操縦者:ロボットを遠隔で動かす。ゲーム、重機、ドローンの操縦経験が活きる入口
見守り役:自分で動く複数台のロボットを見守り、詰まったときだけ介入する
教える役:現場の作業をロボットが覚えられる単位に切り分け、お手本の動作を作る
運用を決める役:どの作業をAIに任せ、どこを人や従来型のロボットで固めるかを決める
大事なのは、自律化を1段進めるたびに、人が次の段へ移れるようにしておくことである。操縦で集めたデータで自律化が進めば、操縦の仕事は減る。そのとき操縦者が見守り役や教える役に移れれば、現場の知識は失われずに残る。いきなり完全な自律を入れると、この移り先の階段がなくなり、仕事がなくなるだけになる。
ただし、上の段ほど必要な人数は少なくなる。1人で見られる台数を増やすことが、自律化の目的だからである。全員が同じ現場で上の段へ上がる前提ではなく、ロボットが入っていなかった新しい現場や地域へ広げていくことで、仕事の総数を保つ必要がある。中小企業や工場以外の現場へ用途を広げることは、雇用の面でも鍵になる。
社会導入と人材教育の設計を、ロボット開発の記録と同時に始める
今はまだロボットそのものをどう設計し、どのような性能で、どう動かすかだけに集中していますが、先のことも考えると今から段階的な社会導入や人材教育についても考えながら進めていく必要性は高いと感じます。
— 個人規模のロボット開発の段階で、社会導入のために何ができるのか。
社会への導入の仕方を技術の後に回すと、たいてい間に合わない。生成AIでは、技術が先に広がり、仕事の変化や教育が後から追いかける形になった。
Pixels to Motorsは、その一部をすでに始めている。「誰でも同じ環境からフィジカルAIの研究を始められる状態を増やす」という目標は、言い換えれば人材の入口を作ることである。手順、つまずき、失敗までを他の人が再現できる形で公開すれば、それがそのまま教材になる。
先を見据えるなら、記録する対象を少し広げるだけでよい。ロボットをどう動かしたかに加えて、人がどこで判断し、どこで介入したかを残す。操縦から自律への移行を進めるなら、その段階ごとに人が何を覚える必要があったかを残す。こうした記録は後で、この段階の人にはこれを教えればよい、という教育の順番の元になる。ロボット開発と人材育成を別々に進めるのではなく、同じ記録から両方を取り出せる形にしておくことが、個人規模でもできる現実的な進め方である。
フィジカルAIの導入は、AIと人の担当範囲を段階ごとに決め直す設計である
対話は「フィジカルAIに何があるか」という技術の質問から始まり、最後は人の役割と教育の話にたどり着いた。精度の問題も、導入コストの問題も、工場の外への広がりも、突き詰めると「どこまでをAIに任せ、どこからを機械や人が担うか」という線引きの問題だった。そして、その線は一度引いて終わりではなく、データがたまり、自律化が進むたびに引き直される。
フィジカルAIの導入は、AIに任せる範囲と人が担う範囲を、段階ごとに設計し直していく仕事である。