MicroFactoryは市販アームFAIRINO FR3でロボットセルを作った ― アームは買い、手先を作り、AIは準備の段階に置く
YouTube の Founders, Inc. チャンネルに、MicroFactory というサンフランシスコの会社を紹介する7分ほどの動画があります。MicroFactory は、箱型のフレームの中にロボットアームを置き、電子部品の組み立てのような卓上の作業を自動化するロボットセル(作業台とアームとカメラを一体にした装置)を作っている会社です。
この動画を入口に、Claude と対話しながら MicroFactory を調べました。動画で何が語られているか、公式サイトでいま何を売っているか、中で使っているアーム FAIRINO FR3 はどんなロボットか、なぜそのアームを選んだのか。調べるうちに、MicroFactory がアームを自社で作るのをやめ、約6,100ドルで買える中国製の協働ロボット(人のそばで柵なしに動かせる産業用アーム)に切り替えていたことが分かりました。
話はそこから、アームを買うならどこで差をつけるのか、グリッパーやハンドはどこへ向かうのか、問題が起きたときに中身を確かめられない開発をどう避けるのか、へと進みました。本記事は、その対話を全量で残したものです。
対話を始める前の段取りとして、動画の文字起こしは YouTube の「文字起こしを表示」の機能で取得し、英語のまま対話に貼りました。文字起こしの本文は動画の発言そのもので著作物にあたるため、この記事には載せず、Claude が日本語でまとめた内容だけを残します。
Founders, Inc.の動画はMicroFactoryの紹介だった
https://www.youtube.com/watch?v=DhcWVqxF_wo&list=PLXPVURheaNAqL9s3Qo_d1jyi0qmkA6peY&index=31
この動画でどのような話がされて、どんなロボットが紹介されているか調べてください。 文字起こしもお願いします。
— 動画のページに直接アクセスできないとき、タイトルと公開情報からどこまで中身を特定できるか。
動画は Founders, Inc.(YouTube チャンネル @fdotinc)の「He invented a "microfactory"」です。ただ、YouTube 本体へのアクセスが制限され、動画の中身(説明文・字幕)は直接確認できませんでした。
ほぼ確実に MicroFactory 社の紹介動画です。タイトルが一致し、Founders, Inc. は同社の出資者です。MicroFactory の投資家には Naval Ravikant、Founders, Inc.、Clément Delangue が含まれます。以下は同社について公開情報で確認できた内容です(動画内の発言そのものではありません)。
ロボットの概要
サンフランシスコ拠点の MicroFactory が作った、汎用の卓上製造キット。犬用ケージほどのサイズで、ロボットアーム2本を内蔵し、人間の実演や AI で学習させられる
アーム単体ではなく、密閉された透明なワークステーションとして提供され、製造工程をリアルタイムで見られる
交換式ツールを備え、ヒューマノイド(人型ロボット)より10倍シンプルで安く作れる。価格は約5,000ドル
学習は複雑なプログラミングではなく人間のデモで行う
創業者と思想
共同創業者兼 CEO の Igor Kulakov は、汎用ロボットにヒューマノイド型は必須ではないと語っている
Kulakov と Viktor Petrenko は以前、写真家向けポータブル照明を作る bitLighter を経営しており、新人に製造工程を正しく教えるのが難しかったことが着想につながった。2024年に創業
事業状況
Hugging Face 創業者の Clément Delangue や Naval Ravikant らから150万ドルのプレシード(創業初期の資金調達)を調達(ポストマネー評価額の上限3,000万ドル)
電子組立、繊維、食品加工、ラボ自動化など100社超から有料予約があり、初号機は2026年初頭に出荷予定
電子組立から始めたのは、このロボットが他のロボットも組み立てられるため。中小企業に絞ることで、多様な学習データが集まり続ける仕組み(フライホイール)を作る狙い
この時点では動画の中身を確かめられていません。続くやり取りで、文字起こしを YouTube の機能から取り出して対話に貼り、その内容を日本語でまとめてもらいました。
CEOは「ロボット版ChatGPTは導入後に直せない」と語っていた
— 動画の中で、MicroFactory は自分たちのやり方を何と対比させているのか。
貼っていただいた文字起こしをもとに、タイムスタンプ付きで日本語に整理しました(自動字幕の誤認識は補正しています)。
要旨。MicroFactory の CEO(Igor Kulakov と思われる人物)が、自社の考え方と実機を紹介する約7分の動画です。主張の核は「巨大な汎用モデルではなく、ユーザー自身が小さなタスク専用モデルを学習させ、導入後も修正できる方が産業用途では信頼できる」という点です。
0:00 問題提起 大手ラボは「ロボット版 ChatGPT」(頼めば箱から出してすぐ動く汎用モデル)を目指しているが、失敗したときに中身を開けて直せない。MicroFactory は事前学習+ファインチューニング(大量のデータで作ったモデルを、自分の用途のデータで追加学習すること)ではなく、ユーザーが調整可能な小さいタスク専用モデルを自分で学習させる方式を取る。必要データは従来の約1/10で、導入後も修正できるので信頼性が高い。
0:51 創業ストーリー 元はゲーム開発者で、物理的なモノを作りたかった。フォーラムで自転車ライトを自作していた共同創業者を見つけ、産業グレードのライトを作る事業を提案。最初は手作業、その後人を雇って管理。作業者が同じ反復作業を続ける光景と、ChatGPT 以降の Transformer(現在の生成 AI の土台になっている仕組み)の進化を見て、自分たちの課題を AI で解決しようと実験を開始し、サンフランシスコへ移転。
2:00 テレオペレーション機材 テレオペレーション(テレオペ)は、ロボットと同じ形の操作用アームを人が手で動かし、本物のロボットがその動きをまねる方式。自社製キットは軽さ重視で、カーボンロッド、独自の高精度エンコーダ(関節の角度を測るセンサー)、安定用マグネットを使用。
2:34 デモ① ケーブルコネクタの PCB 挿入 0.5mm ずれると壊れる精密作業。フットペダルでスケール切替ができ、手を5インチ動かすとロボットは1インチだけ動く。数回の実演で学習し、基板の位置を上下にずらしても調整しながらスムーズに挿入。
3:52 ベンチマーク:結束バンド締め 変形物(形が決まらず、毎回違う形になる物)を扱う難タスク。100本試行で成功率97%、学習データは40分未満。次点のモデルはファインチューニングだけで5〜10時間のデータが必要で、成功率は約85%。
4:25 最大の差別化:導入後の修正 ロボットがミスしたら時間を巻き戻し、モデルに動かさせながら「クラッチ」でリアルタイムに介入・修正できる。修正内容を記憶し、次回から同じミスを直す。
5:10 顧客パイロット:キノコのすくい取り 精度が要るタスクもあれば、キノコを傷めないよう揺らすような繊細な動きが要るタスクもある。この顧客はデプスカメラ(奥行きを測れるカメラ)やプログラミングで約1か月試して失敗したが、MicroFactory では最初のモデルを約20分で学習。容器内の残量が減ると、画像から判断してより深くすくう。
5:50 初期プロトタイプ 当初は背景・照明を固定した制約環境が必須だったが、モデルの信頼性向上で多少の変化に対応可能に。アームは自社設計の 3D プリント製で安価なモーターを使用。モーターのバックラッシュ(歯車のかみ合わせのガタで、向きを変えたときに少し空回りする量)対策として、2つのモーターをバックラッシュ分だけ互いに押し付け合わせる工夫をしていた。
6:44 現在の製品と今後 次は量産段階。製品は2つ。
任意の産業用アームに接続して自社モデルを使えるキット
市販アーム+箱型フレーム+上記キットを一体化した電子組立セル
紹介されているロボット・機材
マイクロファクトリー(電子組立セル):箱型フレームに市販ロボットアーム2本を収めた卓上作業セル
テレオペ用キット:カーボンロッド、独自エンコーダ、マグネット、精度切替用フットペダル
初期プロトタイプ:3D プリント製アーム+安価モーター(2モーター対向でガタを相殺)
注目点
「汎用基盤モデル vs 現場で直せる専用モデル」という対立軸を明確に打ち出している
差別化は精度より導入後の修正しやすさ(巻き戻し+リアルタイム介入→記憶)
ビジネスは「自社セル販売」と「既存アームへの後付けキット」の2本立てで、既存設備を持つ工場にも入れる設計
MicroFactoryの製品は「AIインテグレーター付きのロボットセル」に変わっていた
もう少しmicrofactoryについて詳しく掘り下げてください。
— 2025年の報道で伝えられた姿と、いまの公式サイトの製品は同じなのか。
MicroFactory は、動画や2025年の報道の時点から製品の中身と売り方が大きく変わっています。公式サイトの最新情報を中心に整理しました。
現在の立ち位置
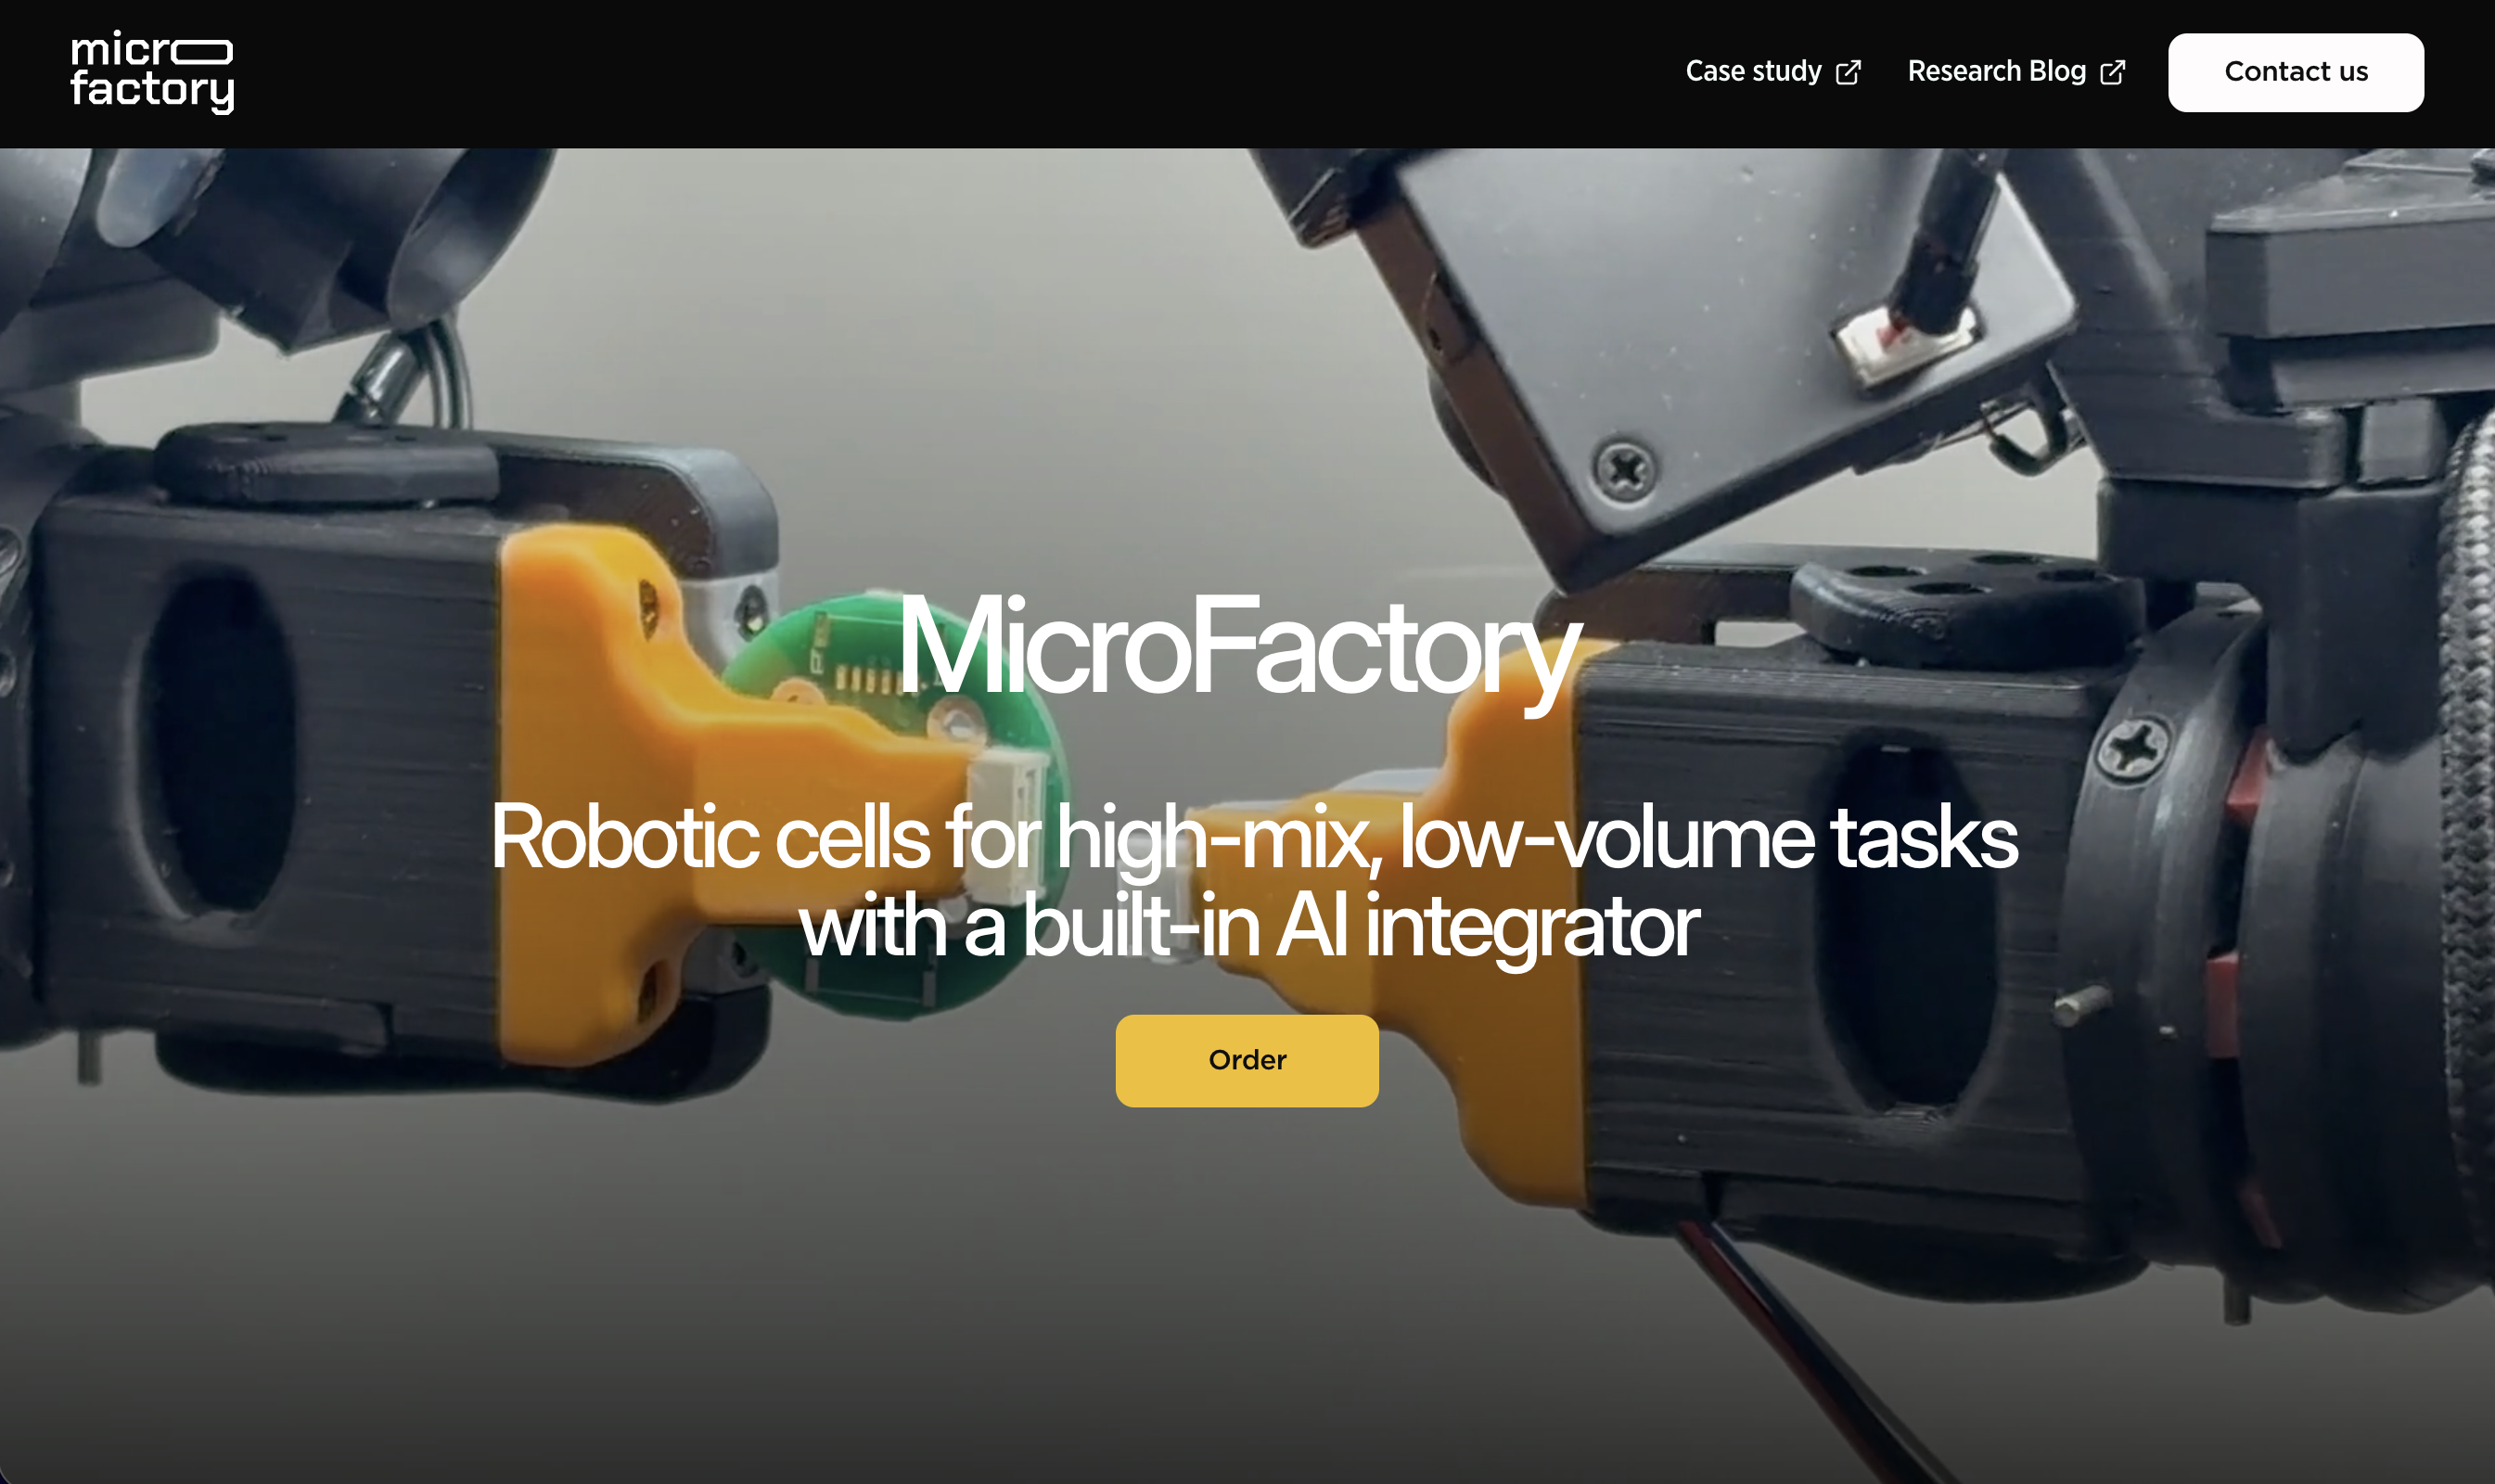
公式サイトのキャッチは「多品種少量(high-mix, low-volume)向けのロボットセル+AI インテグレーター内蔵」です。タスクの素早い段取り替えを前提に設計されたロボットとして打ち出しています。
2025年の報道では「自社設計の2本腕・約5,000ドルの卓上ロボット」でしたが、現在は市販の産業用アーム(Fairino FR3)を使ったセルに変わっています。動画終盤の「次は量産、市販アームを使ったセルと後付けキット」という話と一致します。
製品ラインナップと価格
microfactory single:11,950ドルから。Fairino FR3 アーム1本(設置・設定済み)、コンプライアンス機構(力を受けると先端が少し逃げて、位置のずれを吸収する仕組み)とホットスワップマウント(電源を入れたまま付け替えられる取り付け部)付きグリッパー1個、カメラ2台、制御ボックス、光学ブレッドボード(ねじ穴が格子状に並んだ取り付け板)、上部照明、箱型フレーム、30日返金保証
microfactory double:21,900ドルから。アーム2本、グリッパー2個、カメラ4台
microfactory Array 8:94,900ドルから。アーム8本、グリッパー8個、カメラ16台
注文は全額返金可能な50ドルのデポジットで順番待ちを確保する方式
主な仕様
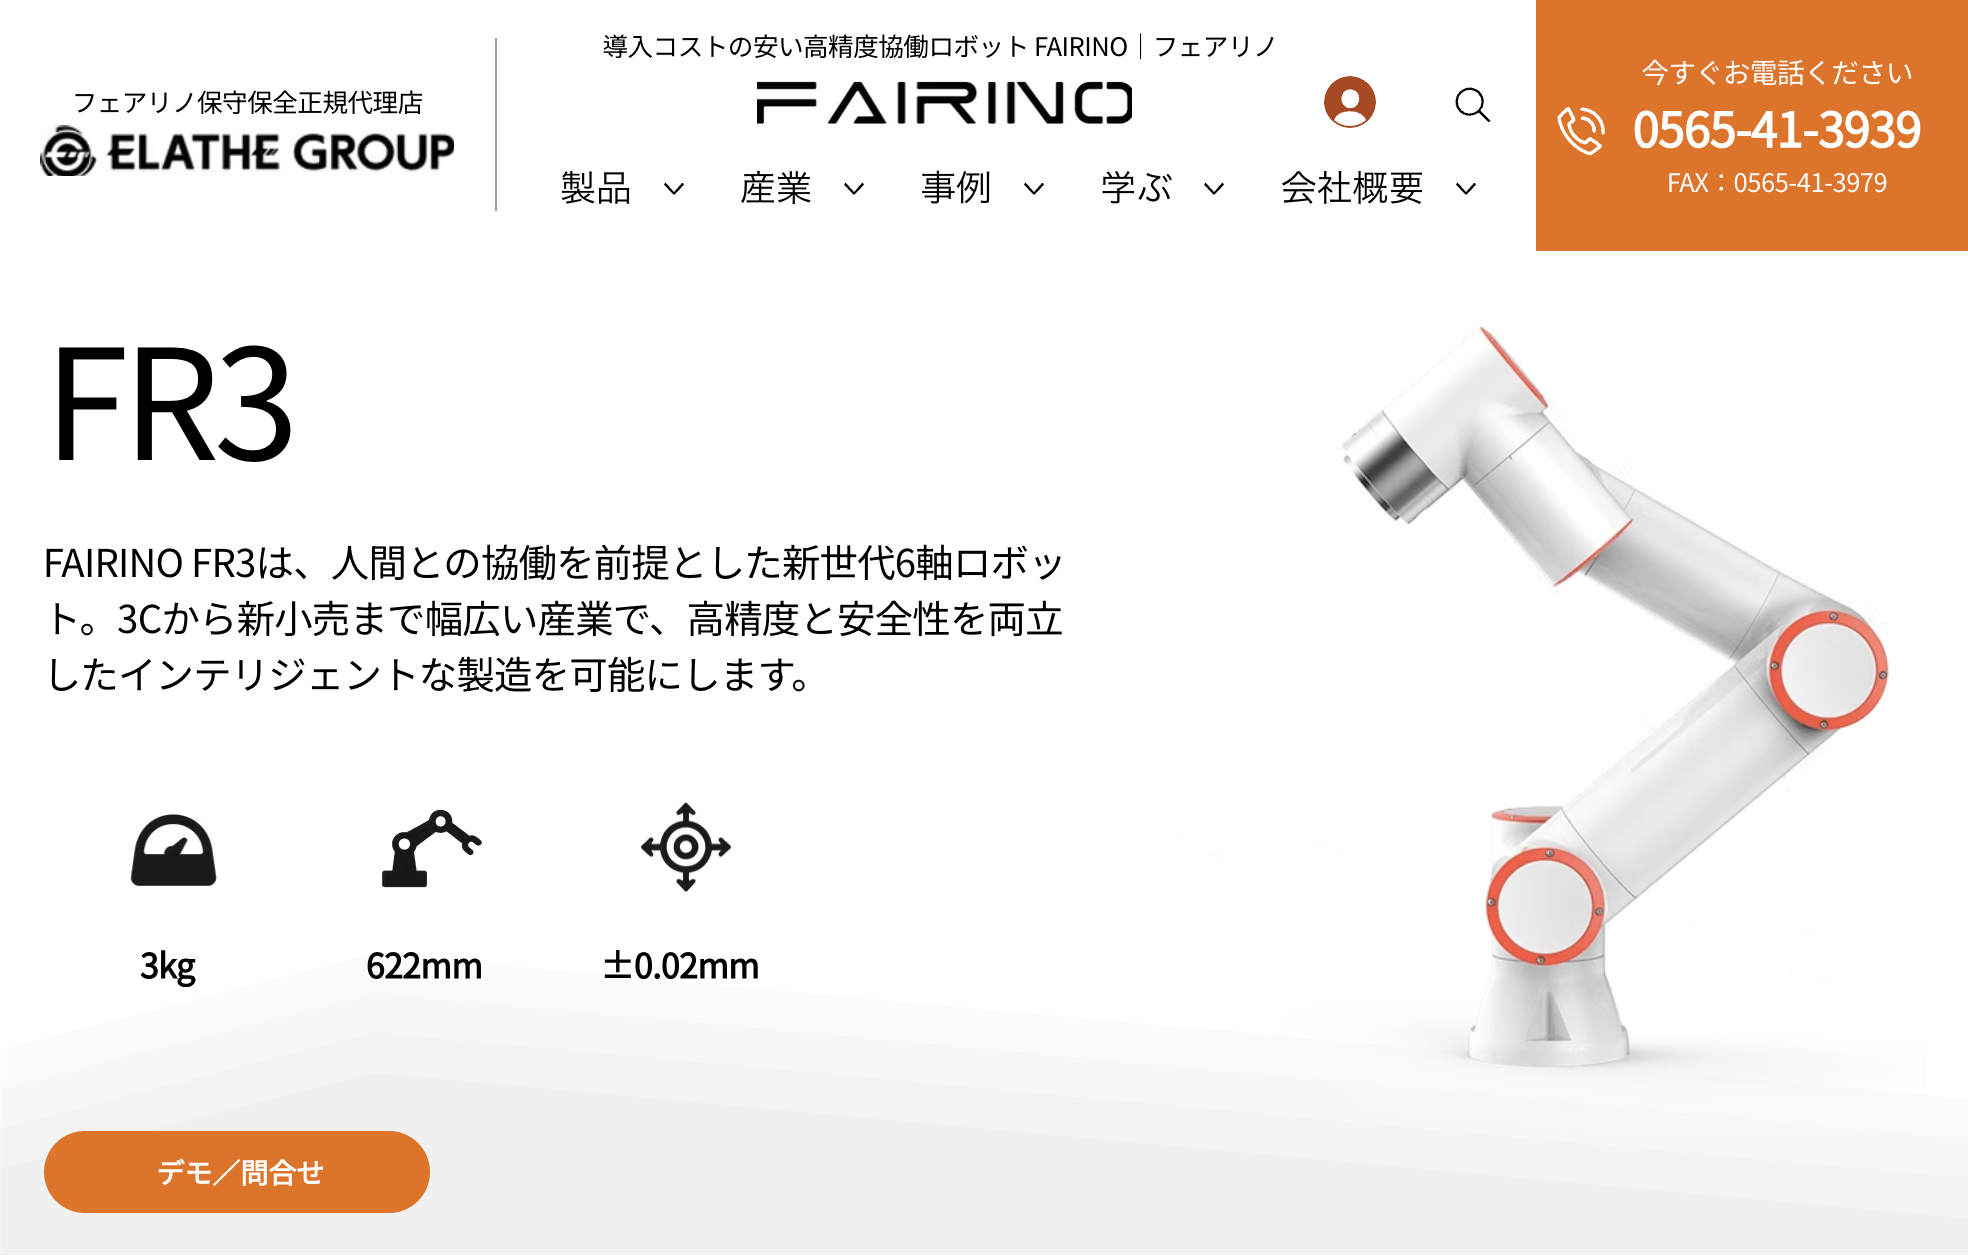
外形160×90×85cm、重量80kg、想定寿命30,000時間、可搬重量3kg(固定グリッパー時)、リーチ622mm、6軸、繰り返し精度0.02mm(ISO 9283:同じ位置へ何度も戻したときのばらつきの測り方を決めた国際規格)、TCP 速度(アーム先端の移動速度)1m/s 程度。サイズ感は「犬用ケージ」より大きくなり、実質的に小型の産業用セルです。
中核機能「内蔵 AI インテグレーター」
最大の変化はここです。インテグレーターは、工場にロボットを導入するときに、治具(部品を決まった位置に固定する台や枠)の設計、プログラム作成、調整までを請け負う専門の会社や技術者のことです。MicroFactory はこの仕事を AI にやらせます。Anthropic と OpenAI のフロンティアモデルを使い、タスクごとにグリッパーや治具を設計して 3D プリント用ファイルを準備し、高度なコンピュータビジョン(カメラ画像から物の種類や位置を読み取る技術)に基づくプログラムを書いてテストし、ロボットを直接操作し、小さなタスク専用ローカルモデル用の学習データを集めるためにロボットを動かすとされています。狙いは数週間分のインテグレーション作業とその費用の置き換えです。
タスクは4類型に分けて、それぞれ別の手段で自動化します。
CV+古典的自動化(ビンピッキング、コネクタ挿入、ピック&プレース):AI が環境をスキャンし、物体検出・姿勢推定・動作実行のコードを書く
実行中に推論が要るタスク(片付け、仕分け、テキスト指示):AI が現在の状況を分析して次の手を考えながらロボットを直接制御する。コード不要だが遅いことがある
複雑な反復動作(固定物への作業、塗装、研磨):テレオペで軌道を記録して再生。小さなずれはグリッパーのコンプライアンス機構で吸収
変形物・ばらつきの大きいもの(結束バンド、配線、フィルム通し):テレオペで実演し、AI がロボットを動かして学習データを集め、継続学習パイプラインを組む。動画のデモはこの4番目にあたります
加えてホットスワップ式グリッパーで、1つのタスク内でも専用ホルダーに置いた工具を自動で持ち替えられる機能があります。
運用コスト・データ・互換性(FAQ より)
ランニングコスト:学習や再設定に使う Anthropic / OpenAI のトークン代は利用者負担。ローカルモデルで稼働中は使用料なし(全ローカルモデルの5年ライセンスが価格に含まれる)
データ:保存は Cloudflare、学習は Modal、フリート管理(複数台のロボットの状態や設定をまとめて管理すること)は Fly.io で、推論はローカル。契約により完全ローカル構成も可能
他のアーム:アームのサイズやフレームの有無に技術的制約はなく、現状は Fairino 製アームに対応、要望に応じて他アームも追加可能
限界の明示:そのまま自動化できるタスクもあれば、人の入力や試行錯誤が要るもの、まだ難しすぎるものもあるとし、簡単なタスクから始めること、プロンプト次第で成否が変わることを注意点に挙げています
会社・資金
創業者は Igor Kulakov(CEO)と Viktor Petrenko。2024年に創業し、試作機を5か月で作った
資金調達は2025年9月に150万ドルのプレシード(ポストマネー評価額3,000万ドル)。これ以降の大型調達の報道は見つかりませんでした
長期ビジョンは世界に1億台を展開し、ハードウェアコストを1台1,000ドル未満に下げること
競合
Sacra(スタートアップの調査会社)の分析では、近い領域として次の2社が挙がっています。
Bright Machines:ラック型ロボットセルとクラウドのソフトウェア制御
Rapid Robotics:学習済みロボットを年25,000ドルのサブスクで提供
リスクとしては、中小製造業が AI ロボットを受け入れる準備ができているか、簡易化されたシステムでさえ統合する技術力や業務プロセスを持たない顧客が多い可能性が指摘されています。
読み解き
「ロボットを売る」から「インテグレーターを置き換える」へ:価値の中心を、アームではなく導入作業(治具設計、プログラム作成、データ収集)の自動化に移しています。アームは市販品でよく、差別化はソフトウェアと運用側にあります
万能モデルに賭けない現実路線:CV コード、軌道再生、LLM による直接制御、専用学習モデルをタスクに応じて使い分ける設計で、動画の「ロボット版 ChatGPT は産業では直せないから使えない」という主張と一貫しています
価格の変化:5,000ドルの自社製ロボットから約12,000ドル〜の市販アームセルへ。安さより、確実に動く精度と量産性を取った判断と読めます
未確認の点:ケーススタディと研究ブログは Notion で公開されていて今回は読み込めず、出荷実績や顧客数の最新値は確認できていません
LOG324 の考察記事では、MicroFactory を「安価な自社製のロボットを使い、学習した動きと箱の中の環境で精度を確保しようとしている会社」として紹介しました。それから時間を置かずに公式サイトを見直すと、アームはすでに市販品に変わっていました。LOG324 で「学習だけで精度を出すのはまだ難しいので、機械側の工夫に寄っていくと見られる」と書いた予想は、アームそのものを精度の高い市販品に替えるという、より大きな形で当たっていたことになります。
FAIRINO FR3は可搬3kg・繰り返し精度±0.02mm・約6,100ドルの協働ロボット
https://www.fairino-elathe.com/products/fr3
FR3についても詳しく調査してください。
— MicroFactory のセルに入っているアームは、どんな仕様で、誰が作っているのか。
FR3 は、中国の協働ロボットメーカー FAIRINO の最小クラス(可搬3kg)の6軸協働ロボットです。MicroFactory の公式サイトに載っていた仕様(リーチ622mm、繰り返し精度0.02mm、TCP 速度1m/s、6軸)は、FR3 の仕様そのものでした。
主な仕様(日本の正規代理店ページより)
項目 | 内容 |
|---|---|
可搬重量 | 3kg(最大5kg) |
リーチ | 622mm |
軸数 | 回転関節×6 |
繰り返し精度 | ±0.02mm(ISO 9283) |
関節速度 / TCP速度 | 全軸±180°/秒 / 約1m/s |
保護等級 | IP54(IP65はオプション) |
騒音 | 65dB未満 |
取付方向 | 任意の向き |
本体重量 | 約15kg(ケーブル除く) |
設置面 | 直径128mm |
使用環境 | 0〜45℃ |
材質 | アルミニウム、スチール |
双腕用の「ミラー版」があるのが特徴で、ショルダーと手首1の可動範囲を左右反転させたモデルを選べます。MicroFactory の2本腕セルや Array 8 のような左右対称の配置に向いています。
制御・ソフトウェア
操作:10.1インチのティーチペンダント(ロボットに動きを教えるための手持ちの操作端末)、またはスマホ等の Web アプリ
制御ボックス:DC / AC 版あり(30〜60VDC 入力)。I/O、TCP/IP、Modbus TCP/RTU に標準対応し、CC-Link、Profinet、EtherNet/IP、EtherCAT はオプション(いずれも工場の機械どうしをつなぐ通信の規格)
開発キット:C#、C++、Python、ROS、ROS2(ロボット用ソフトウェアの共通の土台として広く使われている仕組み)の SDK を用意
教示方法:アームを手で動かすダイレクトティーチングと、ブロックを組み合わせるブロックプログラミングを搭載
Python や ROS2 で外部から直接制御できる点が、MicroFactory のように上位の AI から動かす使い方と相性の良い理由です。
価格
米国:Top 3D Shop で6,099ドル(アーム単体)
欧州・地域差:販売地域や代理店によって4,900ユーロ〜6,999ドル程度とされる市場調査もあります
日本:ミスミが FAIRINO を Web で価格表示・直接注文できる形で販売しており、ラインナップ全体で70万円台からとしています
MicroFactory との比較:single(11,950ドル)のうち、アーム単体の市場価格は約半分です。残りがグリッパー、カメラ2台、フレーム、照明、AI インテグレーター、ローカルモデル5年ライセンスの価値という計算になります。
メーカー(FAIRINO / 法奥)
製造元は Fair Innovation (Suzhou) Robot System Co., Ltd. で、本社は江蘇省蘇州、工場は山東省淄博と蘇州の2拠点。2026年7月のカタログでは社名が「法奥(苏州)机器人技术股份有限公司」(株式会社化)になっています
安さの理由:社員の7割がエンジニア出身で、減速機やサーボモーターなどのコア部品を100%内製し、アーム製造工程の自動化率は70%とされています
出荷実績:ミスミの最新ページでは出荷台数20,000台以上
認証:ISO 9001、CE、KCs、NRTL、RoHS 2.0、NSF、SEMI などの製品認証と、ISO 10218、ISO 13849、ISO 15066 の機能安全認証(人のそばで動かすロボットの安全設計を確かめる国際規格)を取得
北米展開:2025年にサンディエゴの Devonics 経由で北米市場に参入。代理店は「中国で最も売れている協働ロボット」と説明し、全モデルを米国倉庫に在庫して4日以内に出荷できるとしています
新しい動き:会社資料では、ヒューマノイドメーカー向けにアクチュエーター(関節を動かすモーターと減速機の一体部品)や標準化された上半身モジュールを供給する方針を打ち出しています
MicroFactory との関係で見えること
ハードは「安くて高精度な汎用品」で十分という判断:自社設計の 3D プリント製アームから、コア部品内製で安い FR3 に乗り換えたことで、精度(0.02mm)と量産性を一気に確保しています
差別化はソフトとセル設計に集中:アーム自体は誰でも約6,000ドルで買えるため、MicroFactory の価値は AI インテグレーター、グリッパーと治具、学習の仕組みにあります。逆に言えば、ハード面の参入障壁は低いです
中国製部品への依存:米中関係や輸出規制によって、調達や価格に影響が出る可能性はあります
注意点として、仕様の記載に揺れがあります。QVIRO(ロボットの比較サイト)は移動の繰り返し精度±0.02mm、ISO 9283 の姿勢繰り返し精度±0.03mm と分けて書いており、さらに IP66 とも記載しています。日本の正規代理店ページ(IP54、オプションで IP65)とは食い違うので、導入を検討する場合はメーカーの最新カタログで確認してください。
アームでは差がつかず、価値はソフトウェアと運用側に寄る
アームは市販品でよく、差別化はソフトウェアと運用側 これは俺も思うところだな。 アーム自体で差別化は難しいし、価格も下げるのが難しいまたは保守、メンテコストが高すぎる気がする(世の中に台数が多く出るようになれば勝手に価格は下がりそうだし)
— アームを自社で作らないとき、残る差別化はどこにあるのか。
同感です。MicroFactory 自身がその判断を実証した形になっています。自社設計の 3D プリント製アームでバックラッシュ対策に苦労していたのが、約6,000ドルの FR3 に乗り換えた途端に精度0.02mm と量産性が手に入った。FAIRINO がコア部品の内製化と出荷台数でコストを下げている以上、スタートアップがアームで勝負する理由はほぼないですね。保守も、ミスミのサポートパックのような既存の販売・保守網に乗れるので、自社で抱えるよりずっと軽くなります。
ただ、少し補足したい点が3つあります。
「ハードは全部コモディティ」ではなく、手先は別
コモディティ化(どこから買っても性能に大差がなくなり、価格で選ばれるようになること)しているのはアームまでで、グリッパーや治具はまだ差別化の余地があります。MicroFactory もコンプライアンス機構付きグリッパーとホットスワップは自社で持っていて、AI に治具を設計させて 3D プリントする機能まで入れています。タスクごとに違う「物に触れる部分」は汎用化しにくく、現場の価値が残る層です。
ソフトも、モデル部分はコモディティ化する
MicroFactory の AI インテグレーターは Anthropic と OpenAI のモデルに乗っているので、AI の賢さそのものは他社も同じものを使えます。結局残るのは、どのタスクをどう分解して、どの手段(CV コード、軌道再生、専用学習モデル)を当てるかという判断と、現場で集めたデータです。つまり本当の差別化は「ソフトウェア」より「運用側」の方にあると思います。
MicroFactory 自身の矛盾
長期目標は「1億台、1台1,000ドル未満」ですが、市販アームに頼る限りそこには届きません。台数が出れば価格は下がるというのはその通りですが、それは FAIRINO の側に利益が落ちる構造です。どこかで再びハードを内製するのか、それとも「導入と運用の会社」に徹するのかは、今後の注目点だと思います。
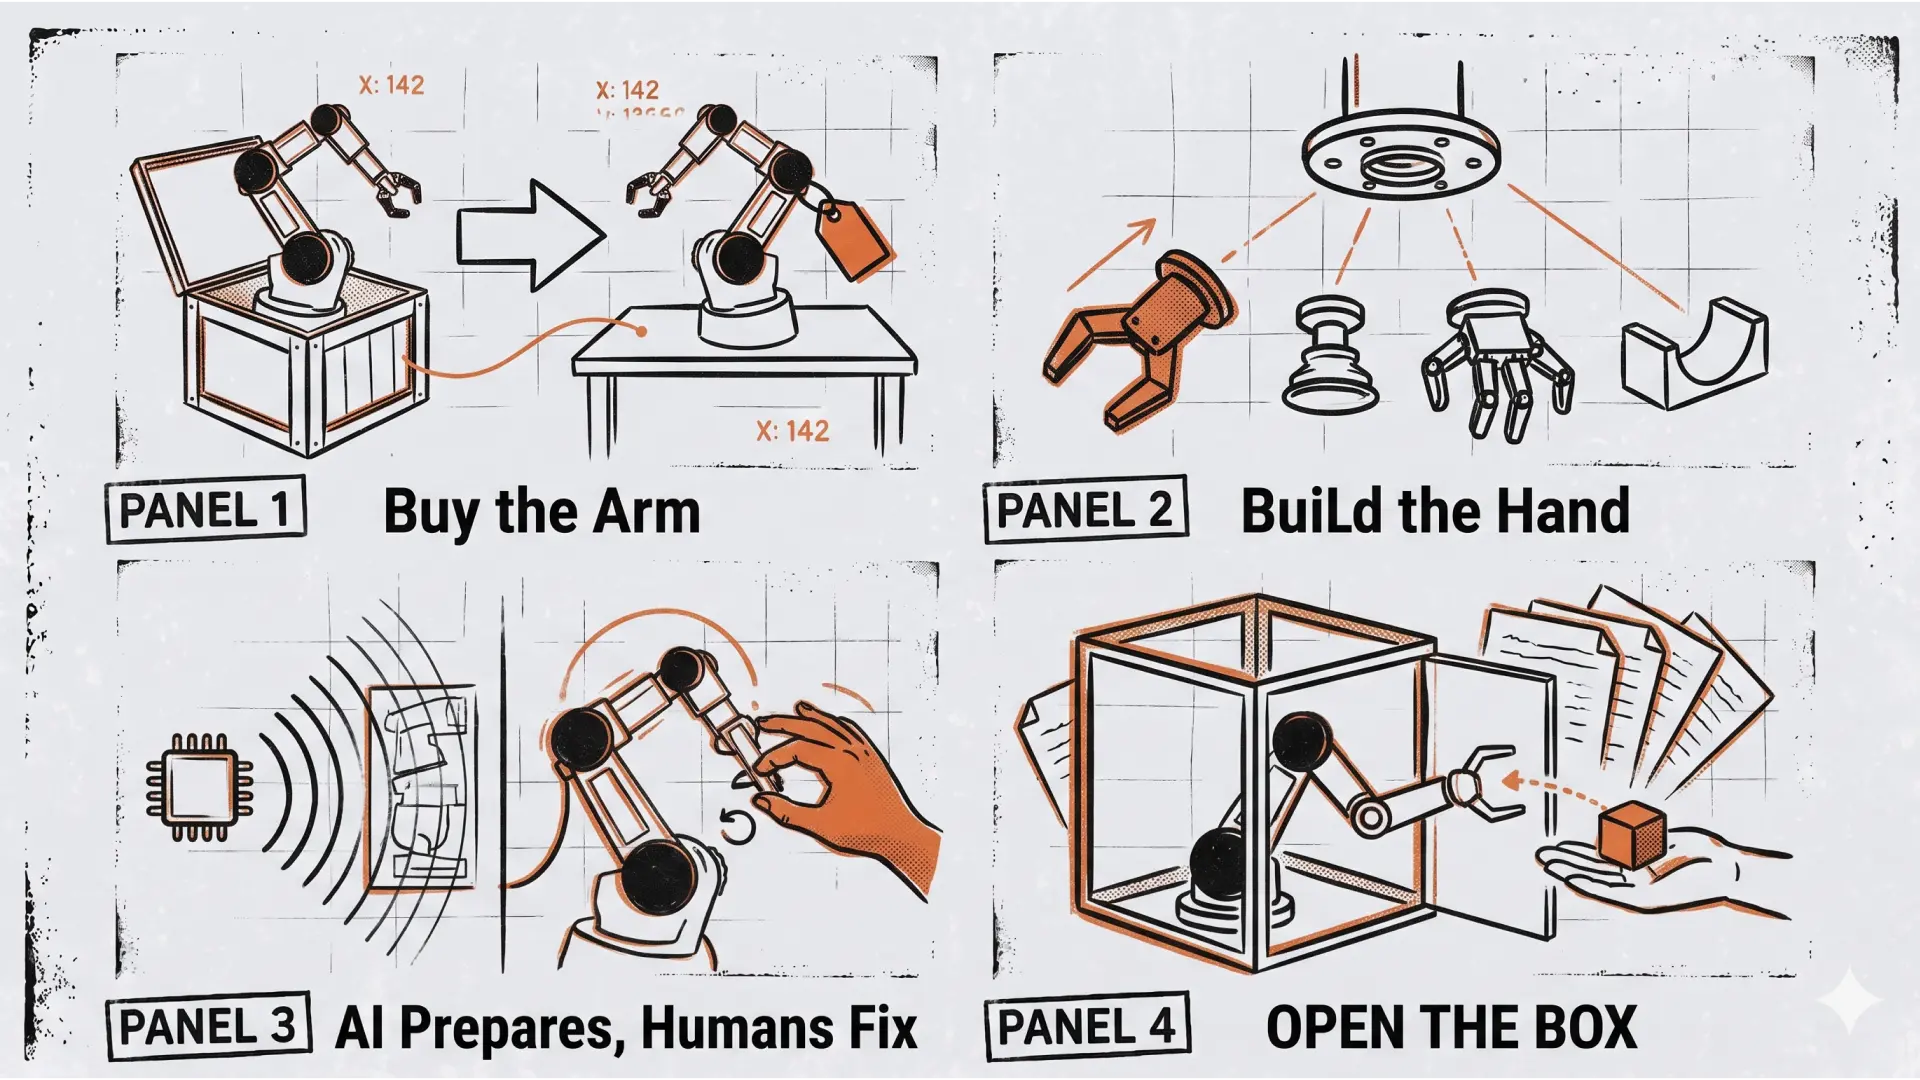
まとめると、アームは買う、手先は現場に合わせて作る、価値は運用設計とデータに置く、という3層で見ると整理しやすいです。3つめの層は、離れた工場でも実行できる仕様に落とし込む力が効く領域なので、このプロジェクトの立ち位置ともかなり重なっていると思います。
層 | 中身 | 作るか買うか | 差がつく理由 |
|---|---|---|---|
アーム | FR3 のような6軸の協働ロボット | 買う | 約6,000ドルで誰でも同じものが手に入る |
手先 | グリッパー、治具、工具の持ち替え | 現場に合わせて作る | 扱う物の形や柔らかさが作業ごとに違う |
運用 | タスクの分解、手段の選択、現場のデータ | 自分で持つ | AI のモデルは他社も同じものを使えるため、残るのは判断とデータ |
グリッパーとハンドは、最適解が出るまで各社が競う領域
グリッパーや治具はまだ差別化の余地
ここは今世界中でハンドの開発していたりするので、いずれ最適解が出るまでは様々な企業がしのぎを削る領域になりそう。
— ロボットの手先は、いずれ1つの形に落ち着くのか。
そうですね、特に多指ハンド(人の手のように複数の指を持つハンド)はヒューマノイドの流れもあって世界中で開発競争が起きているので、しばらくは乱立が続くと思います。
ただ、「最適解が1つに収束する」かというと、少し違う形になる気がしています。産業用ロボットの歴史を見ると、標準化されたのは取り付け部分(フランジ:アームの先端にある、ハンドをねじで固定する円盤状の面や、ツールチェンジャー:ハンドを自動で付け替える装置)と通信で、先端そのものは平行グリッパー(2枚の爪を平行に開閉して挟む)、吸着、専用治具とバラバラのまま残りました。扱う物の形や柔らかさが無数にある以上、先端は用途ごとに分かれ続ける可能性が高いです。収束するとしたら「接続の規格」と「ソフトから見た操作方法」の方だと思います。
もう一つの論点は、ハンドを賢くするか、環境を単純にするかです。
多指ハンドは何でもつかめる方向を目指すが、高価で壊れやすく、保守コストが重い
治具で物の位置や姿勢を決めてしまえば、単純な平行グリッパーで済む
MicroFactory の初期プロトタイプが背景や照明を固定した制約環境から始めたのも、後者の発想です。産業現場では今後もしばらく「ハンドを高度にする」より「治具と段取りで問題を簡単にする」方が、コストと信頼性の面で勝つ場面が多いと思います。
なので、ハンド開発の競争は大手やヒューマノイド勢に任せて、小さなプレイヤーが取るべき位置は「このタスクにはどの手先と治具の組み合わせが最適か」を判断し、現場に落とし込む側ではないでしょうか。ハンドが乱立するほど、その選定と組み合わせの知見の価値は上がります。
ハンドは一つに収束せず、取り付けと通信の規格がそろっていく
グリッパー、ハンドが一つに集約すると言うより、取り付けや通信規格が統一されていくということではないかと思っています。
— 手先の形がばらばらのまま残るなら、何がそろえば付け替えが楽になるのか。
はい、私も同じ見方です。前の返答で「収束するとしたら接続の規格の方」と書いたのはその意味で、先端の多様性は残り、つなぎ方が揃っていくイメージです。PC と USB 機器の関係に近いですね。
機械的な取り付けは、すでに ISO 9409-1 というフランジ規格である程度揃っています。まだバラバラなのは電気と通信で、ツール側のコネクタや信号のやり取りはロボットメーカーごとに違うのが実情です。ここが揃うと、ハンドは「どのアームにも挿せば動く周辺機器」になります。
その先でもう一段の標準化が起きると面白いと思っています。AI から見たツールの説明の仕方です。AI が「このグリッパーは何 N(ニュートン:つかむ力の単位)でつかめて、どの形状が得意で、どう動かすか」を自動で理解できる記述形式があれば、ツールを替えるたびに人が設定する必要がなくなります。MicroFactory のホットスワップや AI による治具設計は、まさにその世界を先取りした設計です。
規格が揃うほど、ハード単体の差は小さくなり、価値は「どの組み合わせで、どう運用するか」の判断に寄っていきます。先ほどの話とつながりますが、乱立と標準化が同時に進む今の時期は、その選定と運用の知見を持つ側にとって追い風だと思います。
部分 | 現状 | そろう見込み |
|---|---|---|
ハンドの先端(爪・指・吸着・治具) | 用途ごとにばらばら | 扱う物が多様なので、ばらばらのまま残る |
機械的な取り付け(フランジ) | ISO 9409-1 で大部分がそろっている | すでにそろっている |
電気と通信(コネクタ・信号) | ロボットメーカーごとに違う | ここがそろうと、どのアームにも挿せば動く |
AI から見たツールの説明 | まだない | つかむ力・得意な形・動かし方を AI が読める形式ができれば、付け替えのたびの設定が要らなくなる |
MicroFactoryがFR3を選んだ理由は公開されておらず、精度と価格から推測した
FR3についてもう少し詳しく調査して教えてください。何が決め手になってこのアームを選んだのかを知っておきたいです。
— 本人たちが理由を説明していないとき、何を手がかりに選定理由を推測できるか。
画像は2枚とも確認しました。1枚目の MicroFactory トップの写真は、黒い 3D プリント製の筐体にオレンジの指を付けた自社製グリッパーが PCB を受け渡している場面で、アーム本体はほとんど写っていません。「アームは市販、手先は自社」という前の話をそのまま表したビジュアルになっています。2枚目は FAIRINO の日本の正規代理店の FR3 のページで、可搬3kg、リーチ622mm、繰り返し精度±0.02mm の3つが大きく並んでいます。
先に結論です。MicroFactory 自身が「なぜ FR3 を選んだか」を説明した公開情報は見つかりませんでした。研究ブログとケーススタディは Notion で公開されていて読み込めず、本人の X 投稿も検索では出てきません。公式サイトで確認できたのは、現状は Fairino 製アームに対応しており、Fairino はサイズの幅が広い、という一点だけです。
以下は、動画と公式サイトから読み取れる MicroFactory の要件と、競合アームとの比較から推測した決め手です。
同価格帯・同クラスとの比較
アーム | 可搬 / リーチ | 繰り返し精度 | 価格の目安 |
|---|---|---|---|
FAIRINO FR3 | 3kg / 622mm | ±0.02mm | 約6,100ドル |
UFACTORY xArm 6 | 5kg / 700mm | ±0.1mm | 8,000〜12,650ドル |
Universal Robots UR3e | 3kg / 500mm | (出典により差あり) | 約25,000ドル |
紛らわしい点として、Franka Robotics にも「FR3」(Franka Research 3)という7軸の研究用アームがあり、価格は25,000〜39,000ドルです。FAIRINO FR3 とは別物なので、調べるときは注意してください。
推測される決め手
精度と価格の組み合わせ(最有力)
動画のコネクタ挿入デモでは「0.5mm ずれたら壊れる」と言っていました。自社アームのバックラッシュで苦労した経験からも、精度は最優先だったはずです。同価格帯で±0.02mm を出せるのは FR3 くらいで、xArm 6 は精度で約5倍劣り、UR3e は価格が約4倍です。
セル価格に収まる
single(11,950ドル)でアーム代が約半分。UR3e なら、アームだけでセルの2倍の価格になってしまいます。中小企業向けという狙いを守れる上限に近い選択です。
双腕用のミラー版がある
左右対称に2本並べる double や Array 8 の構成に、そのまま使えます。
AI から直接動かせる開発環境
Python、ROS、ROS2 の SDK があり、AI インテグレーターがコードを書いてロボットを直接制御する設計と合っています。
同じファミリーで大型まで揃う
FR3 から可搬30kg の FR30 まで同じメーカーのラインナップなので、大きなタスクに広げても制御まわりを作り直さずに済みます。公式サイトで唯一本人たちが言及している点で、これも理由の一つだったと考えられます。
調達の安定性
米国内に在庫があり4日以内に出荷でき、累計出荷は2万台超。メーカーはシリーズ C までで8,000万ドルを調達し、Alibaba や高瓴(Hillhouse)などが出資しています。量産を目指すスタートアップにとって、供給元が潰れにくく、すぐ届くことは重要です。
安全認証
ISO 10218、ISO 13849、ISO 15066 の機能安全認証があり、工場に売る際の説明がしやすくなります。
トレードオフ
可搬3kg、リーチ622mm と小さく、電子組立のような卓上作業向けに割り切った選択です
中国製のため、米中関係による関税や規制の影響を受ける可能性があります
精度の表記に揺れ(±0.02mm か±0.03mm か)があり、実力値は現物で確認が必要です
本人の口から理由を確認したい場合は、公式サイトにある Kulakov 氏のメールか X に直接聞くのが一番確実です。
MicroFactoryはAIを「準備の段階」に閉じ込め、現場で動くものは人が直せる形で残している
microfactoryを取り上げることが多いのは、現実性が高いのと構想力というか今できることで着実に進む実現力を参考にしているからです(もちろん将来性ではもっと他に良い企業があるかもしれませんが、実際の運用も考えた時にブラックボックスになっているものが多くて、問題が起こった時に対処できない可能性が多い開発が多いように感じます)
— 中身の見えない AI を使いながら、問題が起きたときに対処できる形を保つには、どこで線を引けばよいのか。
その見方はよく分かります。動画の冒頭で Kulakov 氏が言っていた「モデルが間違えたとき、フードを開けて直せない」という問題意識そのものですね。
ただ、MicroFactory も完全にブラックボックスを避けているわけではない点は押さえておいた方がいいと思います。AI インテグレーターは Anthropic と OpenAI のモデルに乗っていて、その中身は彼らにも見えません。彼らがうまいのは、ブラックボックスを「準備の段階」に閉じ込めて、現場で動くものは中身が見える形で残しているところです。
AI が書いた CV のコード → 人が読めるし、直せる
テレオペで記録した軌道 → 毎回同じ動きを再生するだけ
小さなタスク専用モデル → 中身はニューラルネットだが、失敗したら巻き戻して人が手で修正し、その修正を覚えさせられる
つまり「AI は作る側に使い、動かす側はトラブル時に人が手を入れられる形にする」という線引きです。巨大な汎用モデルが現場で直接ロボットを動かす構成だと、問題が起きたとき原因がモデルの中にあるのか、カメラなのか、アームなのかを切り分けられません。
この線引きは、Pixels to Motors でやってきたことともかなり近いと思います。ブロックを掴む姿勢を FK テーブル(関節角とアーム先端の位置の対応をあらかじめ測って並べた表)から引いて、試行ごとに台帳へ記録し、成否判定に VLM(画像と言葉を両方扱える AI モデル)を使っても最終確認は人が持つ。AI を使いつつ、失敗したときにどこを見れば原因が分かるかを常に残しておく作り方です。MicroFactory を参考にする価値は、技術そのものより、この「どこまで AI に任せて、どこから人が触れる形にするか」の切り分け方にあると思います。
一点だけ注意すると、MicroFactory の「現実性」は今のところ自社の発表とデモが中心で、出荷台数や顧客の稼働実績は外から確認できていません。参考にしつつ、実績が出てくるかは引き続き見ておくのが良さそうです。
MicroFactory のタスクの型 | 準備の段階で AI がすること | 現場で実際に動くもの | 失敗したときに人が手を入れる場所 |
|---|---|---|---|
CV+古典的自動化 | 環境をスキャンし、検出と動作のコードを書く | AI が書いたコード | コードを読んで直す |
実行中に推論が要るタスク | (準備なし) | フロンティアモデルが毎回その場で判断 | 中身に触れない。プロンプトを変えるしかない |
複雑な反復動作 | (人がテレオペで軌道を記録) | 記録した軌道の再生 | 軌道を記録し直す |
変形物・ばらつきの大きいもの | 学習データを集めるためにロボットを動かす | 小さなタスク専用モデル | 巻き戻して手で修正し、覚えさせる |
4つのうち、実行中も大きなモデルに判断を任せるのは2番目の型だけです。公式サイトでも「遅いことがある」と書かれていて、残りの3つは現場で動くものが、コード・記録した軌道・小さなモデルのいずれかになっています。
MicroFactoryの逆側には、人の隣・機体を選ばない・失敗の公開の3つが空いている
MicroFactoryのやり方を参考にしつつもより素晴らしいシステム構築は可能と思うので、参考にしつつ独自性を考えていきたいとは思います。
— MicroFactory の作り方を参考にしたうえで、まだ誰も手を付けていない領域はどこにあるのか。
いいと思います。MicroFactory の弱いところを裏返すと、独自性を出せる余地がいくつか見えます。
箱の外、人の隣で動く
MicroFactory のセルは箱型フレームで囲った閉じた環境で、人は外から見ているだけです。照明と配置を固定できるので安定しますが、人と物を受け渡す場面は扱えません。受け渡しシリーズで調べている「人が手を出したとき、アームが何秒待って手を開けばいいか」「人が安心して手を出せる動きとは何か」は、彼らが手を付けていない領域です。
機体を選ばない
MicroFactory は今のところ Fairino 製アームにしか対応していません。以前から設計原則にしている3層構造(タスクの定義 / 関節角の軌道 / 機体ごとの変換)が実際に複数機種で動けば、「同じ手順が別のアームでも通る」ことを示せます。
失敗の理由が外から読める
MicroFactory の修正の仕組み(巻き戻して人が直す)は優れていますが、その知見は顧客のセルと彼らのサーバーの中に留まります。試行ごとの台帳や状態語のように「どの段階で、なぜ失敗したか」を記録して公開し、他人が同じ手順で再現できる形にするのは、Mission の「再現可能な環境数」そのものです。MicroFactory は製品を売る会社なので、ここは構造的に真似しにくいはずです。
まとめると、MicroFactory は「閉じた箱の中で確実に動かす」ことを製品にしていて、その逆側にある「人の隣で、機体を選ばず、失敗の理由まで公開する」が空いている、という整理になると思います。どれを軸にするか考えるときの叩き台にしてください。
MicroFactory | 逆側に空いている領域 | |
|---|---|---|
人との距離 | 箱の中。人は外から見るだけ | 人の隣。人の手から物を受け取り、人の手へ渡す |
アーム | Fairino 製のみに対応 | 同じ手順が別のメーカーのアームでも通る |
失敗の知見 | 顧客のセルと MicroFactory のサーバーの中に残る | どの段階で、なぜ失敗したかを公開し、他人が再現できる |
アームを買う時代の差は、AIに任せる範囲の線引きと、その記録の公開で決まる
対話は、1本の動画が何を語っているかを確かめるところから始まりました。調べていくと、MicroFactory は自社でアームを作るのをやめ、約6,100ドルで買える FAIRINO FR3 に切り替えていました。精度±0.02mm のアームが誰にでも買える以上、アームで差はつきません。手先は用途ごとにばらばらのまま残り、取り付けと通信の規格がそろっていきます。AI のモデルも、各社が同じものを使えます。
残るのは、どの作業をどう分けて、どこまで AI に任せ、どこから人が手を入れられる形にするかの線引きです。MicroFactory は、AI を準備の段階に置き、現場ではコード・記録した軌道・小さなモデルが動く形でこの線を引いていました。その線引きを箱の外へ持ち出し、人の隣で動かし、失敗の理由まで含めて公開することは、製品を売る会社には構造的に取りにくい位置にあります。
アームは誰でも買える。差がつくのは、AI に任せる範囲をどこで区切り、その区切り方と失敗の理由を、他人が再現できる形で残せるかどうかである。
対話の中で参照した情報
TechCrunch:This $30M startup built a dog crate-sized robot factory that learns by watching humans
Startups Magazine:MicroFactory raises $1.5M to scale general-purpose robot for manufacturing
The Tech Buzz:MicroFactory raises $1.5M for dog crate-sized robot factory
Plastics Machinery & Manufacturing:Fairino cobots are price-competitive