協働ロボットを現場に入れる前に ― 法律・資格・院内の調整を調べた
協働ロボット(柵なしで人の隣で働くことを想定したロボットアーム)は、いまミスミで70万円台から買えます。1台目を買うだけなら、個人でも手が届く値段です。ところが、それを使って仕事を請けようとすると、話は値段では済みません。誰が安全を確かめるのか、事故が起きたら誰が責任を負うのか、操作する人に資格は要るのか。ロボットそのものの性能とは別のところに、決めておくべきことがたくさんあります。
きっかけは、韓国のロボット企業 PyBrain AI の YouTube 動画でした。台車の上にロボットアームを載せた物流ロボット PICKR が、本体に高価な GPU(画像認識などの重い計算をする部品)を積まず、別の PC に推論(学習済みのAIに答えを出させる計算)を任せて動いていました。そのアームが、以前に調べた MicroFactory(米国の卓上ロボットセルの会社)と同じ中国 FAIRINO 社の製品だったことから、話は「このアームを自分も使えるか」「それで事業をするなら何に気をつけるか」へと進みました。
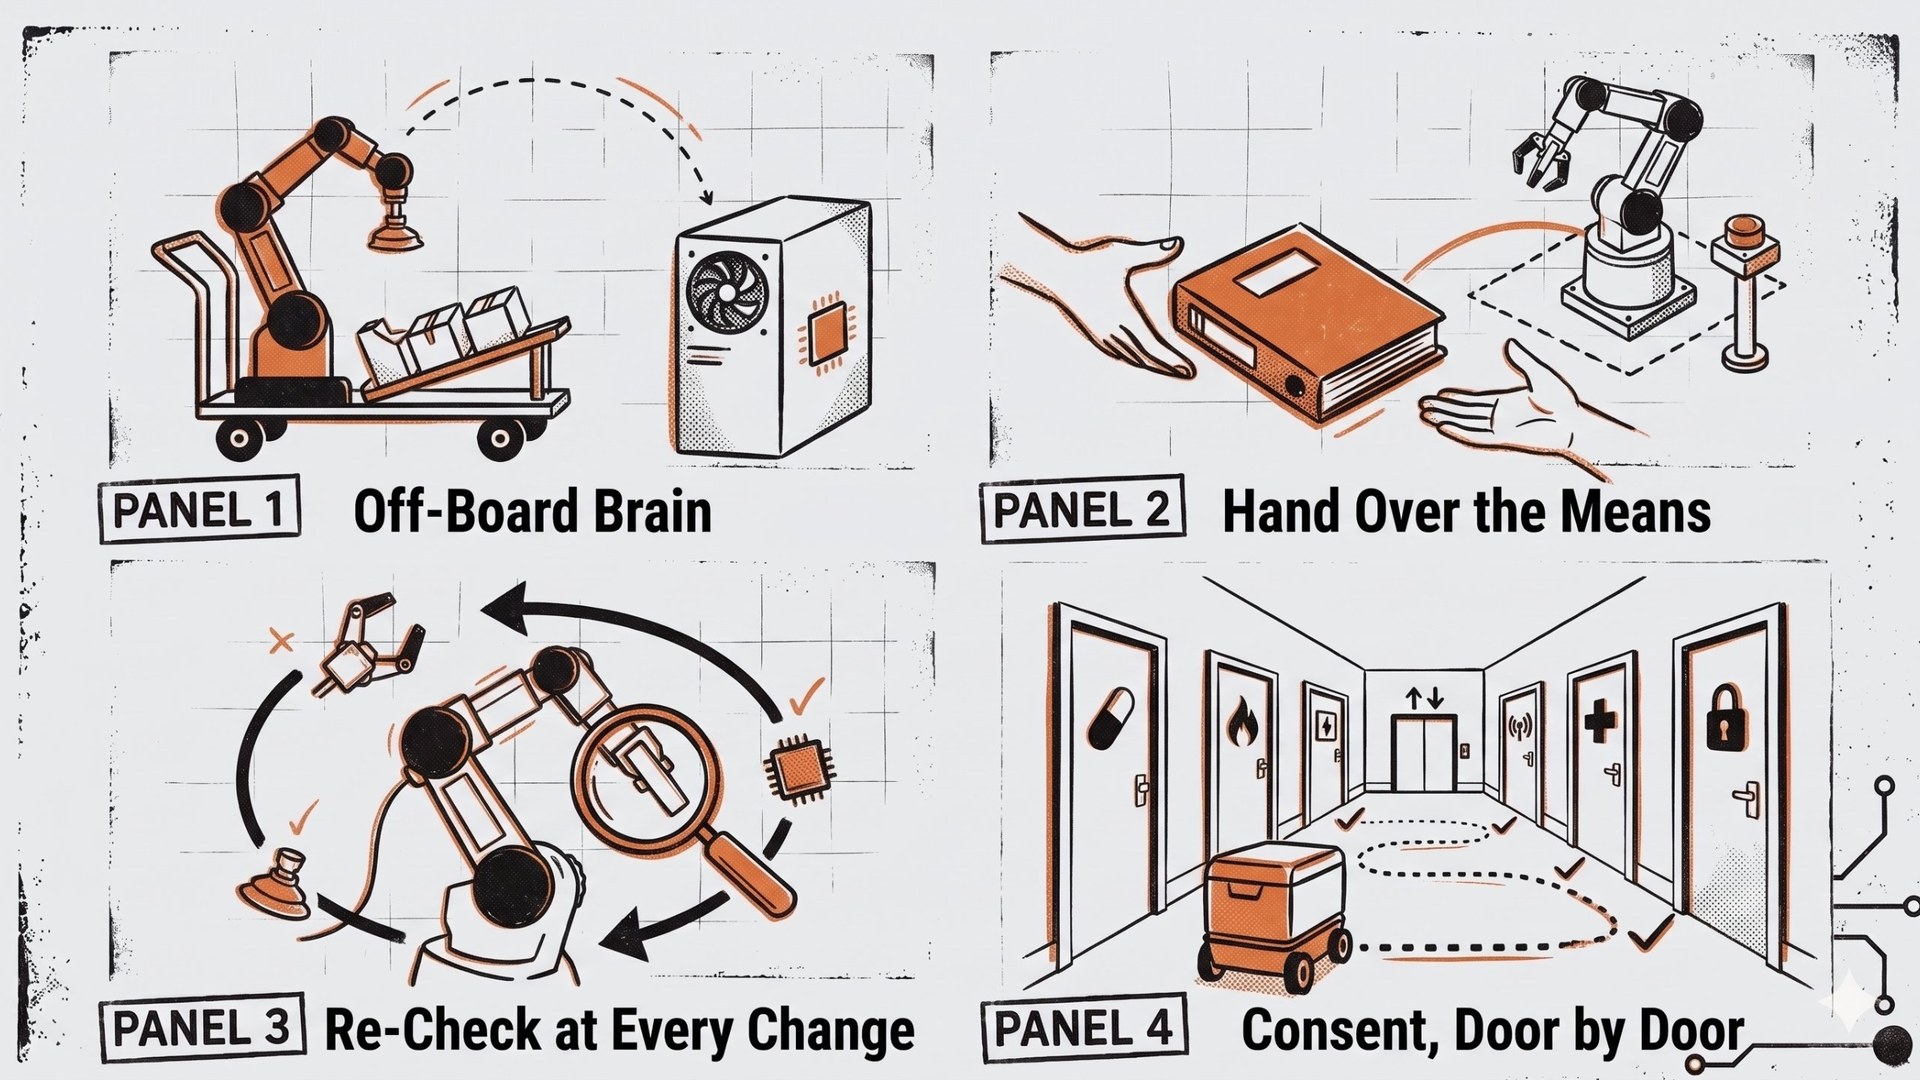
Claude と対話しながら、アームの仕様と日本での買い方、産業用ロボットの特別教育、自律移動台車(AMR)や配送ロボットの決まり、無線の認証(技適)、実際の事故の事例、そして病院で働く搬送ロボットの決まりまでを調べました。たどり着いたのは、法律や資格の多くは「使う事業者」が負う義務で、納める側の仕事は、その義務を果たせる材料をそろえて渡すことだという整理です。そして病院の例では、導入にかかる数か月の大半が、薬剤部・看護部・施設・情報システム・防火の担当といった部署ごとの了承を取る時間でした。
| 調べたこと | 分かったこと |
|---|---|
PyBrain の PICKR の仕組み | 本体は安いミニPC。画像認識は別の PC の GPU に頼み、往復で約0.65秒 |
| FAIRINO のアーム | FR3 と FR5 の差は大きさだけ。日本ではミスミで全機種を買える |
| 特別教育 | 動きを教える作業をする従業員に必要。3日間で3万〜5万円 |
| AMR・配送ロボット | 台車単体に資格は要らない。公道・輸入・充電器・アームで決まりがかかる |
| 事業の注意点 | 柵なしで使う条件、残った危険の通知、製造物責任、ISO 10218 の2025年改訂 |
| 病院の搬送ロボット | 麻薬の管理、防火と避難、エレベーター、電波の管理、安全規格 |
対話の途中で、Claude は FR3 と FR5 の価格を、違う国の値段のまま並べて比べていました。同じ販売店の価格で比べ直すと、差は約5万円しかありませんでした。この訂正も消さずに残しています。対話の中でユーザーが貼った YouTube の概要欄、ミスミと安藤株式会社のページの画面写真は、それぞれの会社の文章とページなので、記事には載せていません。対話のあとで、実装のときの引き渡しチェックリストを作り、課題地図に4件を足しました。
作業ログ ― Claude との対話を、そのまま残す
ここから下は、対話の全量です。ユーザーの発言を引用で、Claude の答えを本文で載せています。各節の頭の太字の一文は、その節で Claude が答えようとした問いです。答えの中の数字や価格は、2026年10月24日に調べた時点のものです。
韓国 PyBrain の PICKR は、GPU を積まずに推論を別の PC に任せていた
(PyBrain AI の YouTube 動画の画面収録と、概要欄の画面写真2枚)
韓国のロボット企業です。どのような仕様でロボットを動かしていますか?
— 動画と概要欄から、このロボットのハードウェア・計算の分け方・動き方は、どこまで読み取れるか。
PyBrain AI(파이브레인 에이아이、ソウル。YouTube チャンネルは @PyBrainAI)は、本体には安いミニPCだけを積み、重い画像認識は別の GPU 搭載 PC に任せるという作りで、移動型の物流ピッキングロボット PICKR を動かしています。動画と概要欄から読み取れる仕様は次のとおりです。
ハードウェア
- 1号機:中国製の AMR(自律移動台車)を買い、その上に協働ロボットアームを載せたもの。移動は少し遅めです。
- 2号機:アームは FAIRINO の FR5(約500万ウォン)。台車は自社で設計して作りました。駆動輪は2つで、残りは動力のない車輪です。最高速度は秒速1.2m で、後ろにも下がれます。
- つかみ方:吸着パッドで箱を吸い付けて持ち上げます。画面に空気の圧縮機が映っているので、空気で吸う方式と見られます。
- カメラ:アームの先に付いていて、距離も測れるカメラ(深度カメラ)です。認識の画面に、深度と箱のふちを使って推論するボタンがあります。
- 荷台:コンビニの飲料棚と同じように、1つ取ると後ろの箱が前に滑ってくる傾斜の棚です。1回の移動で3個ずつ運べます。
計算の分け方(この動画の要点)
- ロボットの中は安いミニPCだけで、普段は CPU で動かしています。
- 画像認識が必要なときだけ、別の機体 PACKR 側の PC(RTX 5060 Ti を搭載)に推論を頼み、結果を受け取ります。
- 画面の実測値は、サーバー側の推論が約0.3秒、通信の往復を含めると約0.4秒、全体で約0.65秒でした。概要欄の0.6秒と一致します。
- 認識は、止まった瞬間に撮った1枚で行います。26個の箱を見分け、置き場所の中と外を分け、回転のずれも補正しています。
動作の流れ
- つかむ前に、まず振り返って置き場所を見て計算します。つかんだ物で置き場所が隠れてしまうのを防ぐためです。
- そのあと物の中心をつかみ、3種類の物が干渉しないように積んでから元の位置に戻ります。
- 管理画面には、建物の地図、ロボットの現在位置、棚の列、充電ステーションが表示されます。作業は、区域1と区域2の間を行き来する形です。
充電の仕組み
- 電池の残りが15%を切ると、自分で充電ステーションへ向かいます。最後の位置合わせは、赤外線センサーで少しずつ向きを直しながら行います。
- ロボットの後ろとステーションに+極と-極の真鍮板があり、接触すると充電されます。
- 普段は真鍮板に電気が流れません。ロボット側の10kΩの抵抗を Arduino が確かめたときだけ、リレーがつながって電気が流れます。人が真鍮板に触れても安全なようにするためです。
- リレーとヒューズは、工場で一般的な DIN レールに固定しています。
今後の計画
- 1号機と2号機をまとめて動かす群管理(フリートマネジメント)に取り組みます。
- デジタルツインを使って、複数台をAIで制御する計画も画面に出ていました。
仕組みの考え方は、このプロジェクトで、ロボットでは学習や推論を回さずクラウドの GPU を時間借りしているやり方とよく似ています。違いは、彼らが同じ建物の中の PC を使って、往復を1秒以内に収めている点です。なお、1号機のアームの型番と、地図を作るセンサーの種類は、動画では確認できませんでした。
動画の中の推論の画面には、「bin det 26 in 10 / out 16 rtt 435 ms (server 294) total 669 ms」のような表示が出ていました。箱を26個見つけ、置き場所の中に10個、外に16個と分け、通信の往復が435ミリ秒、そのうちサーバーでの計算が294ミリ秒、全体で669ミリ秒という意味です。ロボットの中には安い計算機だけを置き、重い計算は1か所の GPU にまとめて複数台から使う。台数が増えるほど、1台あたりの費用が下がる作り方です。
MicroFactory と PyBrain は、同じ FAIRINO のアームを選んでいた
FAIRINO FR ロボットアームは micro factory でも使ってなかった?信頼性が高いロボットアームなんだろうか?
— FAIRINO のアームは、信頼性が高いと言えるだけの裏付けがあるのか。2社はなぜ選んだのか。
はい、使っていました。以前(LOG329)調べた際、MicroFactory のセルに入っていたのは FAIRINO の FR3 でした。PyBrain の FR5 は同じシリーズの一回り大きい機種です。
| 機種 | 使っている会社 | 持てる重さ | 届く距離 | 繰り返し精度 | 価格の目安 |
|---|---|---|---|---|---|
| FR3 | MicroFactory | 3kg | 622mm | ±0.02mm | 約90万円(約6,100ドル、1ドル150円で換算) |
| FR5 | PyBrain | 5kg | 922mm | ±0.02mm | 50万円台(500万ウォン、為替による) |
日本ではミスミが扱っていて、70万円台から買えます。
信頼性が高い、とまでは言えません。正確には「安くて必要な性能は十分にあり、数が出ているので手に入れやすい」アームです。
信頼性を裏付ける材料として言えるのは、次の点です。
- 安全の国際規格(協働ロボットの安全規格など)や、欧州・北米の認証を取っています。
- 2025年に中国の協働ロボットの中で、販売台数と輸出台数がともに1位だったとメーカーは言っています。関節の部品は累計20万セットを納めています。
- 米国・ドイツ・日本にサービス拠点があります。
一方で、足りない点もあります。
- 故障するまでの平均時間や耐久試験の結果は、メーカーの資料に載っていません。信頼性を数字で確かめる手段がありません。
- 繰り返し精度±0.02mm は、同じ場所に戻れる正確さの値です。壊れにくさを表す値ではありません。
- 研究所で評価中の利用者からは、次のような報告があります。
- 教え込みの最中に、解除できないエラーが出ることがある。その場合はコントローラの再起動が必要。
- 低速だと直線の動きが完全な直線にならない。ただし最終位置は正確。
2社が選んだ理由は、どちらも同じ形だと思います。MicroFactory も PyBrain も、アームの値段を抑えて、お金と手間を手先・認識・運用の側にかけたいスタートアップです。アームは買えばよい部品と割り切り、価格に対する精度と、Python や ROS2 で直接動かせる点で選んでいます。何年も止まらずに動くことが実証されているから選んだ、というわけではありません。
長期の安定性まで求めるなら、Universal Robots や FANUC のように工場で長く使われてきた機種のほうが実績は厚いです。ただし価格は数倍になります。
上の表の価格は、あとで訂正が必要になりました。FR3 は米国での価格、FR5 は韓国での価格で、違う国の値段を並べていたためです。次の節で、同じ販売店の価格で比べ直しています。
FR3 と FR5 の違いは大きさだけで、同じ店での価格差は約5万円だった
FR5 は5kg持てるのに安いんだ。FR3と何が違うんですか?
— FR5 は本当に FR3 より安いのか。2つの機種は何が違い、2社はなぜ別の機種を選んだのか。
前回の表で私が誤解を招いていました。FR3 の価格は米国、FR5 は韓国の価格で、違う国の値段を並べていました。
同じ販売店(ドイツの正規販売店)の価格で比べると、FR5 が安いわけではなく、FR3 との差は約300ユーロ(約5万円)しかありません。
| FR3 | FR5 | |
|---|---|---|
| 本体価格(税抜) | 約76万円(4,599ユーロ) | 約81万円(4,899ユーロ) |
| 持てる重さ | 3kg | 5kg |
| 届く距離 | 622mm | 922mm |
| 繰り返し精度 | ±0.02mm | ±0.02mm |
| 本体の重さ | 約15kg | 約22kg |
| 土台の直径 | 128mm | 149mm |
円は1ユーロ165円で換算しています。日本のミスミでも70万円台からなので、だいたい合っています。
違いは、ひと回り大きいかどうかだけです。関節の部品や制御装置、開発の道具は共通なので、腕の長さとモーターの大きさの差がそのまま価格の小さな差になっています。精度は同じです。
2社の選び方は、使う場所で説明がつきます。
MicroFactory(FR3)は、卓上の箱の中で小さな電子部品を扱います。届く距離は60cm で足ります。小さく軽いほうが箱に収まり、左右2本を並べやすくなります。
PyBrain(FR5)は、台車に載せて棚から箱を取ります。届く距離が90cm 以上ないと、棚の奥や段ボールの底に届きません。吸着の手先とカメラを付けたうえで箱を持つので、5kg あると余裕ができます。その代わり、本体が7kg 重くなります。台車の電池の持ちや重心の高さでは不利です。
ひとつ補足すると、5kg は止まった状態で持てる上限です。腕を伸ばしきって速く動かすと、実際に扱える重さは下がります。
国が違うと、税・送料・代理店の取り分が違うので、同じ機種でも値段は大きく変わります。比べるときは、同じ店か同じ国の価格をそろえる必要があります。この訂正で、「FR5 は持てる重さが多いのに安い」という見え方は消え、「大きさが違うだけで値段はほぼ同じ」という結論に変わりました。
スタートアップがアームに求めるのは、値頃感・一定の信頼性・入手のしやすさ・ソフトからの動かしやすさ
スタートアップが使うのに最適な値頃感とある一定の信頼性、さらには入手のしやすさがポイントみたいだね。
— 値段・信頼性・入手性のほかに、スタートアップがアームを選ぶ決め手はあるか。
はい、その3つが大きいと思います。もうひとつ加えるなら、自分たちのソフトから直接動かせることです。
FAIRINO は Python や ROS2 から関節や位置を直接指示できます。MicroFactory はAIが書いたコードで動かし、PyBrain は自前の認識サーバーの結果で動かしています。どちらも、メーカーの操作画面ではなく自分たちの仕組みの一部としてアームを扱っています。中を開けにくい高級機だと、ここで手間がかかります。
まとめると、スタートアップにとってのアームは次のような部品です。
- 壊れたら同じものをすぐ買い直せる値段と入手性がある
- 手先と認識の誤差を吸収できる程度の精度がある
- 自分たちのソフトにそのままつなげられる
この3つがそろえば、多少の不具合は運用で吸収できます。彼らが差をつけたいのはアームではなく、その上の仕組みなので、アームは「十分に良くて替えが利く」ことが一番大事なんだと思います。
日本ではミスミで FR3 から FR30 まで全機種を買える
この条件なら自分も使ってみたいと思うロボットアームかな。選択肢の中に入れておきたい。日本ではどのモデルが購入可能ですか?
— 日本で買える機種と価格、型番の違い、買う前に知っておくことは何か。
日本ではミスミで、FR3 から FR30 まで全機種を買えます。正規代理店の安藤株式会社に問い合わせて買うこともできます。
主な機種(ミスミの価格・税込)
| 機種 | 持てる重さ/届く距離 | 本体のみ | 2年保証付き | 出荷 |
|---|---|---|---|---|
| FR3 | 3kg/622mm | 約85万円 | 約103万円 | 19日目 |
| FR5 | 5kg/922mm | 約88万円 | 約110万円 | 19日目 |
| FR10 | 10kg/1,400mm | 約160万円 | 約194万円 | 39日目 |
| FR16 | 16kg/1,034mm | 約165万円 | 約201万円 | 39日目 |
| FR20 | 20kg/1,854mm | 約216万円 | 約273万円 | 39日目 |
| FR30 | 30kg/1,403mm | 約237万円 | 約296万円 | 39日目 |
型番の見方
- 無印:家庭用と同じ交流電源で動きます。
- DC:48V の直流電源で動きます。PyBrain のように台車の電池から動かすならこちらです。約4万円高く、出荷は39日目になります。
- SP:安心サポートパック付きです。本体に2年間の無料保証が付き、故障したときは交換部品が無料で届きます。保証なしの型番には、ページに保証の記載がありません。
- OCB/OCBS:拡張ボード付きです。産業用の通信を使うときに必要になります。
買う前に知っておくこと
- 付属品:本体、制御装置、電源ケーブル、非常停止ボタン、固定ねじが入っています。ティーチングペンダント(手で動きを教える操作盤)は別売りです。
- 届き方:トラックの荷台の上で渡されます。降ろす人手や台車は自分で用意します。本体の重さは、FR3 で約15kg、FR5 で約22kg です。
- 固定:協働ロボットとしては軽いほうですが、mechArm とは違って、しっかりした台への固定が必要です。
候補に入れるなら、FR3 と FR5 の差は約3万円です。卓上で使うなら FR3、届く距離や台車への搭載を考えるなら FR5、という分け方でよいと思います。保証付きにすると約20万円上がりますが、個人で使うなら故障時の部品代を考えて保証付きが安心です。
このプロジェクトでいま使っている mechArm 270 Pi は、持てる重さが約250g の小型のアームです。FR3 は持てる重さで約12倍、本体の重さも約15kg あり、机に置いて手で動かせる道具というより、床や台に据え付ける設備に近くなります。値段だけでなく、置き場所と固定の仕方も、買う前に考えておく必要があります。
ミスミの商品ページで、ペンダントの値段・付属品・安全教育・見学会を確かめた
(安藤株式会社の製品ページと、ミスミの FAIRINO FR シリーズの商品ページ・梱包の説明の画面写真)
— 販売ページの画面から、前の答えに足すべきことは何か。
画面で確認できました。前回の回答に、次の4点を足しておきます。
ティーチングペンダントは約15万円(税込153,340円)
これを足すと、FR3 の本体だけで約100万円になります。ただ、FAIRINO はパソコンのブラウザから操作画面を開いて動かせる作りなので、ペンダントは後回しにできる可能性があります。買う前にミスミか安藤株式会社に確認したほうがよい点です。
手先は別売り
箱の中身は、本体、制御装置、ケーブル、非常停止ボタン、ねじだけです。グリッパーや吸着の手先、固定する台は別に用意します。
安全教育の受講を勧めている
動きを教える作業をする人向けの「産業用ロボット安全特別教育」です。法律で受講が必要になるのは人を雇って作業させる場合ですが、このクラスの重さと力があるアームなので、受けておく価値はあります。
貸し出しはなく、実機見学のイベントがある
画面には11月27日開催の無料見学会が出ています。会場は画面からは分かりませんが、買う前に実物の大きさや動きを見る機会になります。
候補として残しておくなら、比較の基準は FR3 で約100〜120万円(本体、保証、ペンダント、手先)と見ておくのが現実的です。
FAIRINO は手で動かして教えられ、ペンダントは後回しにできそう
(ミスミの FAIRINO 特集ページの画面写真。「低価格70万円台〜」「出荷台数20,000台以上」「安心サポートパック」と、教え方が4通りあることの説明)
— 教え方の4通りの中で、別売りの機器が要るのはどれか。このプロジェクトにとって意味のある機能はどれか。
画面を見ると、操作画面はパソコンでも同じものが使えるので、ペンダントは後回しにできそうです。
教え方は4通りあります。
- 手で動かして教える:アームを手でつかんで動かし、その位置を覚えさせます。
- ブロックを並べる:画面上でブロックを組み合わせて動きを作ります。
- プログラムを書く:画面に出ている書き方は Lua という言語に似ています。
- ペンダントで教える:別売りの操作盤(約15万円)を使います。
この中で、ペンダントだけが別売りの機器です。ブロックとプログラムの画面は、パソコンのブラウザから開く操作画面と同じものに見えます。そのため最初はペンダントなしで始められる可能性が高いです。ただし非常停止は付属のボタンで確保されるので、安全面の心配はありません。それでも、ペンダントなしでも全部の機能が使えるかは、買う前にミスミに一言確認しておくと確実です。
もうひとつ、このプロジェクトにとって大きいのは、手で動かして教えられる点です。mechArm や SO-101 では、別のアームを手で動かして教える形でした。FAIRINO なら、本体を直接持って動かした軌跡をそのまま記録できます。記録した動きをデータとして取り出せれば、人が見せた動きから学ぶ研究にも使えます。ここも確認しておく価値があります。
出荷2万台以上という数字は、メーカー資料の累計実績と合っています。
産業用ロボットの特別教育は、3日間で3万〜5万円かかる
「産業用ロボット安全特別教育」いくらくらいかかりますか?
— 特別教育の費用と日数はどのくらいか。個人で使う場合も受講が必要か。
3日間で3万〜5万円くらいです。学科2日と実技1日の組み合わせが標準です。
| 主催 | 場所 | 受講料(税込) |
|---|---|---|
名古屋産業振興公社(2025年度) | 名古屋 | 33,000〜34,980円 |
青森県の委託事業(2023年度) | 八戸 | 44,000円 |
茨城県産業技術イノベーションセンター(2026年度) | 茨城 | 無料(県内の企業に勤める人に限る) |
県などが補助している講習は安いか無料ですが、多くはその県の企業に勤める人が対象です。秋田県内の開催は、検索では見つかりませんでした。近いところでは青森(八戸)の実績があります。ほかに、ロボットメーカーや販売店が自社のお客向けに開く講習もあるので、買うときにミスミや安藤株式会社に聞くのが早いと思います。
受講が必要かどうか
- 法律で受講が義務なのは、事業者が従業員にロボットの教示や点検をさせる場合です。一人で使う場合は、義務の対象から外れると考えられます。
- 対象になる産業用ロボットは、モーターの出力が80W を超えるものです。mechArm や SO-101 はこれに当たりませんが、FAIRINO は当たります。
義務ではなくても、FAIRINO の重さと力を考えると受けておく価値はあります。将来、共同研究や受託で人と一緒に使う場面があれば、そのときは必要になります。
納入先が従業員に操作させるなら、特別教育が必要だと伝える
法律で受講が義務なのは、事業者が従業員にロボットの教示や点検をさせる場合
例えばロボットを納入した先の企業や人が、誰かにロボットを操作させるといったときに「産業用ロボット安全特別教育」の受講が必要ですよと伝える必要はあるね。
— 納入する側は、何を誰に伝える必要があるか。受講が必要な作業とそうでない作業の境目はどこか。
そうですね。ロボットを納入する側としては、伝えておくべき内容です。
伝える相手と中身
- 受講させる義務を負うのは、ロボットを使う側の事業者(納入先の企業)です。
- 納入する側にも、機械の危険性や使うときの注意を、文書で相手に伝えるよう努める決まりがあります(労働安全衛生規則の、機械を譲る人が危険性を知らせる条文)。罰則はありませんが、伝えていなかった場合は、事故のときに説明が難しくなります。
受講が必要な作業と、そうでない作業
- 必要:動く範囲の中でロボットに動きを教える作業と、動かしたまま点検や調整をする作業です。
- 不要:動く範囲の外で、開始ボタンを押すだけの運転です。
つまり、納入先でアームに直接触れて教える人がいるかどうかが分かれ目です。FAIRINO の手で動かして教える機能を使うなら、その人は対象になります。
あわせて伝えたほうがよいこと
- 作業の決まりをつくること:教える作業の手順、速度、合図、非常時の止め方を、使う側が文書で決める必要があります。
- 危険の評価をすること:協働ロボットを柵なしで人の隣で使えるのは、事業者が危険の評価をして、安全だと判断した場合です。柵がいらないのは、協働ロボットだからという理由だけではありません。
将来、受託で納入するときの引き渡し資料の項目として用意しておくと、そのまま使えます。条文の番号や細かい条件は、必要になった時点で労働基準監督署か販売店に確認してください。
AMR 単体に資格は要らないが、アーム・公道・輸入・充電器で決まりがかかる
例えばAMRなどの自律移動台車を扱うときにも必須資格や法律の制限とかがありますか?
— 自律移動台車を使うときに、資格や法律で引っかかる場面はどこか。
AMR を単体で構内で使うだけなら、必須の資格はありません。法律で引っかかるのは、次の4つの場面です。
- アームを載せた場合(PyBrain の形)
台車ではなく、アーム側が産業用ロボットの決まりの対象になります。前の節の特別教育はアームについての話で、台車に載せても同じく必要です。
- 公道や歩道を走らせる場合
屋内や敷地の中なら道路交通法は関係ありません。歩道を走らせるときは、2023年4月から始まった遠隔操作型小型車の制度に従います。
- 最高速度は時速6km
- 大きさは長さ120cm、幅70cm、高さ120cm まで
- 警察への届出と、業界の基準の審査に合格した証明が必要
- 海外製を輸入して使う場合(いちばん見落としやすい点)
Wi-Fi や無線のリモコンを積んでいる機器は、日本の技適マークがないと、電源を入れて電波を出すだけで電波法違反になるおそれがあります。中国製の AMR を個人で輸入すると、ここが一番の落とし穴です。海外の認証を取った Wi-Fi や Bluetooth の機器なら、届出をすれば最長180日だけ実験で使える特例があります。ただし、長く使う前提にはできません。
- 充電器を自作して人に渡す場合
PyBrain のように充電ステーションを作って納入するなら、家庭用の電源につなぐ部分は電気用品安全法(PSE)の対象になる可能性があります。自分で使うだけなら対象外です。
資格の代わりに求められること
AMR に専用の資格はありませんが、納入先の事業者には、人と同じ場所を走らせる前に危険の評価をすることが求められます。そのときの基準は、無人搬送車の国際規格(ISO 3691-4)や JIS の安全規格です。法律で守ることが決められているわけではありませんが、事故のときには「この規格で評価したか」が問われます。
海外製のロボットは、代理店経由のほうが技適と PSE の確認が済んでいる
中国製の AMR を個人で輸入すると
なるほど。そういうことも含めると代理店経由で購入した方が安全そうだね。
— 代理店経由で買えば、自分で確かめることはなくなるのか。
そうですね。代理店経由のほうが、技適や PSE を代理店側で確認したうえで売っているので、自分で調べる手間とリスクが減ります。日本語の説明書や故障時の窓口が付く点も、個人で使うには大きいです。
それでも、2つだけ自分で確かめておくと安心です。
- 技適マークが付いているか:代理店が扱っていても、日本向けとは別の海外版が混ざっていることがあります。本体のラベルか仕様書で確認します。
- 後から付ける部品:本体が適合していても、自分で追加した無線モジュールや海外製のカメラ、リモコンは別扱いです。ここで違反になるケースが実際は多いです。
代理店経由だと価格は上がります。その分は、法令の確認と保証の代金と考えるのが妥当だと思います。
屋外の AMR は、周りの人を選べず、環境を整えられない
納入先の事業者には、人と同じ場所を走らせる前に危険の評価をすることが求められます。
これって外でAMRを動かす場合(自律配送とか)何が問題になりますか?
— 屋内の危険の評価と、屋外の配送ロボットの危険の評価は、どこが違うのか。
屋内と屋外のいちばん大きな違いは、周りにいる人を選べないことと、環境を整えられないことです。
工場や倉庫なら、周りにいるのは教育を受けた従業員です。柵や床の線、走るルートの整理で危険を減らせます。屋外では、そのどちらもできません。
- 周りにいる人を選べない
- 子ども、お年寄り、車いすの人、目の不自由な人、自転車、犬の散歩などが、予想できない動きをします。
- 説明も教育もできないので、ロボットの側だけで安全を確保する必要があります。
- 止まったロボット自体が障害物になります。狭い歩道や点字ブロックの上で止まると、それが新しい危険になります。
- 環境が毎回違う
- 段差、坂、穴、工事、路上駐車、信号のある横断歩道があります。
- 雨、雪、凍結、逆光、夜間で、カメラやセンサーの見え方が変わります。秋田なら雪の時期の扱いは避けて通れません。
- ビルの間では位置の推定がずれやすくなります。
- 遠くから見守る仕組みが前提
- 公道で使うには、ロボットデリバリー協会の審査に合格し、都道府県公安委員会に届け出る必要があります。
- 審査では、危険の評価、遠隔監視、衝突を避ける機能、非常停止が求められます。
- 運用の形は3段階あります。
- 目で見える範囲で1人が1台を見る
- 見えない場所から1人が1台を見る
- 1人で複数台を見る
- 通信が途切れたときに安全に止まる設計が欠かせません。地方は電波の弱い場所も多いです。
- 法律以外の問題
- 個人情報:カメラが通行人の顔や家の中を写します。
- いたずらと盗難:荷物ごと持ち去られたり、壊されたりします。
- 事故のときの責任と賠償:誰が責任を負うのか、保険で備えられるのかを、事前に決めておく必要があります。
まとめると、屋内の危険の評価が働く人を守ることが中心なのに対し、屋外では、何も知らない人を相手に、通信と天候が不安定な中でも安全に止まれるかが中心になります。技術より運用設計の比重が大きい分野です。
技適は、使う人ではなく、作る人か輸入して売る人が取る
技適マークの申請にはどういったことが必要ですか?
— 技適を取るには何が必要で、いくらかかるのか。自分でロボットを作る場合はどうすればよいか。
技適は、使う人ではなく、作る人か輸入して売る人が取るものです。総務省に登録された証明機関(TELEC など)に申請します。
取り方は2通り
| 方式 | 中身 | 向いている場合 |
|---|---|---|
| 技術基準適合証明 | 1台ずつ実物を試験する | 1台だけの機器、試作 |
| 工事設計認証 | 設計書と製造時の品質管理の方法で審査する | 量産する製品 |
申請に必要なもの
- 回路図、構成図、無線部分の仕様書(周波数、出力、アンテナ)
- 試験用の実機
- 試験の結果(電波の出力や周波数が基準内か)
- 工事設計認証の場合は、同じ品質で作り続けるための管理の方法
費用と期間の目安
内閣府の会議資料では、1件あたり約100万円(管理の手間を含む)、期間は約2か月とされています。さらに、取得した後に無線部分を改造すると取り直しになります。
現実的なやり方
自分でロボットを作る場合は、すでに技適を取った無線部品を組み込むのが普通です。Raspberry Pi、技適付きの ESP32 モジュール、国内向けの Wi-Fi ドングルなどがこれに当たります。部品の認証をそのまま使えるので、本体で申請する必要がありません。
ただし、次の2点を守ります。
- アンテナを指定外のものに替えるなど、無線部分を改造しない
- 部品の技適マークが外から見えないときは、本体か説明書に技適付き部品を内蔵していると表示する
まとめ
- 買う場合:代理店経由で技適付きの製品を選ぶ
- 作る場合:技適付きの部品だけで組む
個人や小さなチームが自分で申請する場面は、ほぼないと考えてよいです。
配送ロボットの事業は、1人で何台を見られるかで決まる
AMRで配送ロボットを使っている人たちはどのような運用が必要ですか?ロボットの仕様にも関わりますね
— 配送ロボットを運用する人たちは何をしているのか。運用の中身は、ロボットのどの仕様につながるのか。
配送ロボットは、運用で必要なことが、そのままロボットに必要な仕様になります。運用の段階ごとに整理します。
| 段階 | 必要な運用 | それに対応する仕様 |
|---|---|---|
| 走る前 | ルートの下見と地図作り、警察への届出、地域への説明 | 地図を作り直しやすいこと、法律の大きさと速度の枠に収まること |
| 走っている間 | 遠隔監視センターで見守り、困ったときに遠隔で操作する | カメラ映像・位置・センサーの値を常に送る通信、通信が切れたら自分で止まる機能 |
| 現地で困ったとき | 駆けつける人を用意する | どこで何が起きたかを正確に伝える機能 |
| 受け渡し | 店で積み込み、受け取る人の確認、不在時の対応 | 鍵のかかる荷室、アプリや暗証番号で開く仕組み |
| 周りの人への配慮 | 歩行者や自転車に気づいてもらう | 前のライト、360度から見えるライト、発進時の音声 |
| 天候 | 雨、雪、風で運休するかを判断する | 防水、雨や雪でもセンサーが使えること |
| 機体の管理 | 充電、清掃、点検 | 電池の持ち、自動で充電できるか |
| 事故のとき | 保険、警察への連絡、原因の説明 | 走行中の映像と判断の記録を残す機能 |
事業として成り立つかを決めるのは、1人で何台を見られるか
人件費がかかるのはここです。パナソニックは2022年に1人で4台を見ていましたが、AIで監視する人の作業を減らして、10台まで増やしました。
この台数を左右するのは、走る性能よりも、ロボットが自分で困ったと判断して人を呼べるかです。自分で解決できる場面と、人の判断が必要な場面を正しく見分けられれば、監視する人は呼ばれたときだけ対応すればよくなります。
国内の運用例
- パナソニック(ハコボ):藤沢、門真、佐賀で計10台を、1人が遠隔で運行しています。保安要員は現地に置いていません。
- Uber Eats と三菱電機グループ(大阪):時速5.4km で走らせています。夜間の走行許可を取り、ライトと音声で周りに知らせています。
- 京セラコミュニケーションシステム(北海道石狩):専用の管理画面で、複数台の映像、位置、センサーを同時に見ています。走るルートや時間は、状況に応じて変えています。
このプロジェクトの、体験から逆算するという考え方がそのまま当てはまる分野です。誰が、どこで、何台を見るのかを先に決めてから、機体の仕様を決める順番になります。
協働ロボットで事業をするときの注意点を、事故事例と制度から整理した
少し話がそれましたが、FAIRINOなどのロボットアームを活用して事業を行う場合気をつけなければならないことを実際のケースに合わせて調査、分析してください。
事業として進めるときに法律や資格の問題は避けて通れないことです。
— 実際の事故・送検・制度から見て、協働ロボットで事業をするときに、誰が何を負うのか。事業の形ごとに何が違うのか。
先に結論です。協働ロボットという名前は、それ自体では安全を保証しません。安全かどうかは、手先・作業・置き場所まで含めた使い方ごとに評価する決まりになっていて、その評価を誰が担うのかを事業の形ごとに決めておくことが一番大事です。
私は弁護士ではないので、契約や責任の最終判断は弁護士か労働基準監督署に確認してください。
実際のケースから分かること
- 韓国の事故(2023年):認識AIの誤りで人が亡くなった
箱をパレットに積むロボットのセンサーを点検していた男性が、ロボットにベルトコンベアへ押し付けられて亡くなりました。男性は、そのロボットを開発した会社の社員でした。警察は、ロボットが男性を箱と見間違えたと説明しています。
- 教訓1:物を見分けるAIを、人を守る仕組みに使ってはいけません。止める仕組みは、衝突検知や速度の制限、非常停止など、認識とは別に持たせます。
- 教訓2:危ないのは、本番の運転より、点検や調整で近づく時間です。被害に遭うのは、納める側の人自身かもしれません。
- 浜松の死亡災害(2025年、静岡労働局の資料)
派遣の作業員が、設備の様子を確かめようとして、搬送用ロボットと治具の間に体を入れて挟まれ、亡くなりました。
- 教訓:止まりかけた設備を見に行く、ちょっと確かめる、という場面が典型的な事故の型です。止めてから近づく手順を、運用の側で決めておく必要があります。
- 無人のコーヒーロボット root C(2021年、規制のサンドボックス)
無人でコーヒーを出す仕組みは、飲食店営業の許可に加え、衛生の責任者の選任、センサーでの遠隔監視、毎日の清掃を条件として認められました。
- 教訓:ロボットで食べ物や飲み物を出すと、食品衛生法がかかります。コーヒーデモを有料の提供にすると、ロボットの法律とは別の許可が必要になります。
誰が何を負うか(法律と制度)
| 決まり | 負う人 | 中身 |
|---|---|---|
柵なしで人の隣で使う条件(2013年の厚生労働省の通達) | 使う事業者 | 次のどちらかが必要。①危険の評価をして、危険がないことを記録し保存する。②国際規格 ISO 10218 に合った設計と設置で、技術資料と適合宣言書がある |
| 特別教育 | 使う事業者 | 動きを教える作業や、動かしたままの点検をする従業員に受けさせる |
危険の情報の通知(労働安全衛生規則 第24条の13) | 機械を売る人・貸す人 | 残った危険の一覧を相手に渡す(努力義務) |
| 製造物責任法 | 業として作った人、輸入した人、自社製と表示した人 | ソフト単体は対象外。ただし機械に組み込まれたソフトの不具合は、機械の欠陥になりうる。責任は引き渡しから10年 |
ISO 10218 の2025年改訂 | ロボットメーカー(第1部)、組み込む人(第2部) | ロボット単体ではなく、使い方の単位で評価する。手先を変えたら評価し直す |
事業の形ごとの注意点
予定している事業の3本柱(教育ワークショップ、企業向けの導入コンサル、アームを使った自動化の実装)に当てはめます。
C. 教育ワークショップ
- 参加者は従業員ではないので、労働安全衛生法の枠の外です。その代わり、事故があれば主催者として民法上の責任を問われます。子どもが来るなら、なおさらです。
- FR3 でも本体は約15kg あり、mechArm とは別物です。
- 対策:
- 衝突検知を最も敏感にし、速度を落とした設定で使う
- 触れてよい範囲を床に示す
- 主催者向けの賠償保険に入る
- 体験の中心は、小型のアームで組むほうが安全です。
B. 企業向けの導入コンサル
- 危険の評価の責任は、使う事業者にあります。助言する側が「安全です」と保証すると、責任を背負い込みます。
- 対策:
- 契約で、評価の進め方を支援する範囲と、責任の上限を決める
- 最終判断は事業者が行うことを明記する
A. アームを使った自動化の実装
ここが一番重い仕事です。ISO 10218 第2部でいう組み込む人になります。
- 自作の手先:手先を作って組み込み、設備として業として納めると、製造物責任を負う立場になる可能性があります。
- 引き渡し資料:残った危険の一覧、取扱説明、特別教育の案内、止めてから近づく手順をそろえます。
- AIの更新:学習したモデルを更新すると、動きが変わります。2025年の規格の考え方では評価のし直しに当たりうるので、更新時の確認手順を契約に入れておきます。
- 保険:製造物責任の保険と、請負の賠償責任保険に入ります。
- 電気の工事:コンセントに差すだけなら不要です。200V の配線を新しく引く場合は、電気工事士の資格を持つ人の工事が必要です。
FAIRINO で確認しておくこと
販売ページでは、ISO 10218、ISO 13849(機械の制御の安全規格)、CE への適合をうたっています。ただし、安全機能がどの水準まで達しているか(性能のレベル)は確認できませんでした。
上の表の2つ目の道(規格に合っていることで柵なしにする道)を使うなら、技術資料と適合宣言書を代理店から出してもらえるかを、買う前にミスミか安藤株式会社に確認してください。出してもらえない場合は、自分で危険の評価をする道(表の1つ目)になります。
まとめると、ハードを作って売らないという立ち位置は、責任の面では有利です。それでも、A の実装に踏み込んだ時点で、組み込む人としての責任が生じます。事業の順番を C → B → A にしているのは、法律の面でも理にかなっています。
この整理で効いているのは、「協働ロボット」という製品の分類で安全を判断せず、使い方の単位で判断するという考え方です。2013年の通達も、2025年の ISO 10218 の改訂も、同じ方向を向いています。手先を替えた、置き場所を変えた、学習したモデルを更新した、というたびに、安全の確かめ直しが必要になります。学習で動きが変わるロボットを納めるなら、その確かめ直しを誰がいつやるのかまで、契約の段階で決めておく必要があります。
病院の搬送ロボットには、麻薬の管理・防火・エレベーター・電波の決まりがかかる
実装のときの引き渡しチェックリストとして、ドキュメントにまとめて保管しておいてください。
またハコブくんのような病院や建物内で働く搬送ロボットで気をつけるべき法律や資格、注意点などあれば教えてください。
— 病院や建物の中で働く搬送ロボットには、どんな決まりがかかるのか。実際に導入した病院は、何をしてから動かし始めたのか。
引き渡しチェックリストは、契約前・機器選定と設計・危険の評価と設置・引き渡し時・引き渡し後の5段階に分けたドキュメントにまとめました。
病院や建物の中で働く搬送ロボットで気をつけること
資格
アームのない搬送ロボットなら、使う人にも納める人にも必須の資格はありません。ハコブくんにアームを付けると、そのアームには前の節までの産業用ロボットの決まり(特別教育など)がかかります。その代わり、次の5つの場面で別の決まりがかかります。
- 運ぶ物の決まり(病院ならでは)
- 麻薬:厚生労働省の麻薬管理マニュアルでは、鍵のかかる堅固な設備で保管することになっています。手提げ金庫やスチールロッカーは保管庫として認められません。出し入れはその都度帳簿に記録し、なくした場合は都道府県に事故届を出します。
- ロボットで運ぶことを直接扱った記載はありません。ただし、ロボットの荷室は保管庫にはならないので、運ぶ間の鍵、誰が開けたかの記録、なくしたときの責任を、病院の麻薬管理者と決める必要があります。
- パナソニックの HOSPI は、荷室を ID カードで開け、その履歴を残す作りにしています。
- 検体:漏れたときの対策と、外装を消毒しやすいことが要ります。
- カルテや書類:病歴は、個人情報の中でも特に扱いに注意が必要な情報です。鍵付きで運び、置きっぱなしにしない運用が必要です。
- 消防と避難
- 消防法と各地の火災予防条例で、避難の妨げになる物を廊下や避難口に置くことと、防火戸が閉まるのを妨げることが禁止されています。
- ロボットが廊下で止まる場所、待機する場所、充電する場所を、避難の経路と防火戸の位置から外して決めます。
- 火災報知器が鳴ったときに、どこへ移って止まるかも決めておきます。
- エレベーターと扉
- エレベーターに乗るには、エレベーター会社による改造が必要です。HOSPI は国内主要メーカー5社で実績があります。
- ロボットと建物の設備をつなぐ業界の規格があります。エレベーター連携は RFA B 0001、セキュリティ扉の連携は RFA B 0002 です。
- 救急やストレッチャーが来たときにロボットが譲る決まりを、運用で決めておきます。
- 電波
- 病院では、無線が医療機器(特に、患者の心電図などを無線で送る機器)に干渉することが問題になります。総務省などがまとめた医療機関での電波利用の手引きがあり、多くの病院は電波の管理体制を持っています。
- ロボットの Wi-Fi や携帯回線は、技適マークに加えて、病院の電波管理の担当の承認を取る前提で考えます。
- 安全規格
- 法律の義務ではありませんが、病院が選ぶときの判断材料になります。
- 生活支援ロボットの国際規格 ISO 13482 と、アームのない移動ロボット向けの JIS B 8446-1 があります。HOSPI は2016年に両方を取得しています。
実際の導入から見える運用
- HOSPI は、ルートの設定と院内の調整で、最短でも4か月かかっています。
- 群馬大学病院の HACOBO(2026年6月)は、人通りの多い時間帯に実際の院内で走らせて安全を確認してから、検体の搬送で始めました。薬剤への拡大は、その実績を見てからとしています。
補足
- 搬送ロボットは、診断や治療に使う機械ではないので、医療機器の扱いにはなりません。ただし、患者の見守りなど医療的な機能をうたうと扱いが変わる可能性があります。
- ハコブくんで考えるなら、薬の種類ごとに運んでよいかを決めることになります。麻薬や毒薬は運ばない、または病院の管理者と手順を決めてから運ぶ、という分け方です。この区別と、避難経路に止まらない動きは、そのまま設計の要件になります。
ハコブくんは、このプロジェクトで病院の薬の搬送を題材に設計しているキャラクターのロボットです。4コママンガでは、これまで HRI(人とロボットの関わり方)の話を中心に描いてきました。この節で調べた決まりは、どれも病院の中の「誰かが決めた手順」の話で、ロボットの性能とは別の層にあります。
導入の数か月の大半は、部署ごとの了承を取る時間だった
実際の導入から見える運用
ロボットについての専門家になりたいなら実際の導入にあたって、建物内でどんな調整が必要なのか、また何が障壁になるのかよく知らないといけないね。
フィジカルAIが世の中に浸透していくには、現場調整力が必須なのかもしれないね。
— 導入の時間は、どこにかかっているのか。それは誰のどんな力で埋まるのか。
そう思います。病院の例で見ると、導入の4か月の大半は、ロボットを動かす時間ではなく、関係する部署ごとの了承を取る時間です。しかも、それぞれの部署が止める権限を持っています。
- 薬剤部:何を運んでよいか、麻薬や毒薬をどう扱うか
- 看護部:病棟の廊下で、いつ、どこを通るか
- 施設の担当:エレベーターや自動ドアの工事、充電場所
- 情報システムの担当:Wi-Fi の利用と、電波の干渉
- 防火管理者:避難経路と防火戸の位置
- 医療安全や感染対策の担当:事故のときの報告の流れと、消毒の方法
技術的に動くことと、現場で受け入れられることの間に、この層があります。フィジカルAIの性能が上がっても、ここは自動では埋まりません。むしろ動けることが増えるほど、決めることが増えていきます。
これは、アパレルの量産で長くやってきた仕事に近いと思います。遠くの工場が迷わず作れる仕様書を書き、各所の都合をまとめて量産を回す仕事です。ロボットで言えば、関係する部署が判断できる形に条件を書き出し、運用できる落とし所に持っていくことになります。
いま進めているサービスロボット導入シミュレーションに、この視点を足す方法もあります。往復の時間や台数の試算に加えて、その店や施設で誰と何を決める必要があるかを一覧にして出します。そうすると、試算が現場調整の入口になります。実際の現場に入れない今の段階でも、調整の項目を体系立てて持っていること自体が、専門性として見せられます。
対話のあとで、引き渡しチェックリストと課題地図の4件を作った
対話の途中と最後に、3つの物を作りました。
1つ目は、協働ロボットの実装を受託したときの引き渡しチェックリストです。契約前に決めること、機器選定と設計、危険の評価と設置、引き渡し時に渡すものと説明すること、引き渡し後の運用の5段階に、確かめる項目を並べました。根拠の法律・規格と事故の事例も、同じドキュメントに入れています。
- ねらい:受託するときに、責任の範囲と渡す資料を、毎回ゼロから考えずに済むようにする
- 変わったこと:対話で調べた決まりと事故の教訓が、段階ごとの確認項目になった
- 見込める効果:見積もりと契約の段階で、責任の上限・AIの更新時の確認・保険の抜けに気づける(実際の受託はまだないので見込み。最初の受託で使って確かめる)
2つ目は、課題地図(pixelstomotors.com/issues、フィジカルAIが社会実装される前に解くべき課題の一覧)への4件の追加です。
| 追加した課題 | 分類 | 対話のどこから |
|---|---|---|
| 導入先の部署ごとの合意づくり | 労働力・現場・人材 | 病院の導入の数か月の大半が、部署ごとの了承を取る時間だったこと |
学習で動きが変わるロボットの安全の確かめ直し | 安全・信頼性・事故 | ISO 10218 の2025年改訂が使い方の単位で評価し、手先の変更で評価し直すとしていること |
海外製ロボットの無線の認証(技適) | コスト・経済性・調達 | 海外製の AMR を輸入すると、電源を入れるだけで電波法違反になるおそれがあること |
施設の決まりがロボットを想定していない | 環境・空間・インフラ | 麻薬の管理・防火と避難・電波の管理の決まりに、ロボットで運ぶ場合の記載がないこと |
3つ目は、ハコブくんの4コママンガのプロット10話分です。麻薬を運ぶときの鍵と記録、防火戸の前で止まらないこと、エレベーターで救急に譲ること、病院の電波の管理、特別教育など、この対話で出てきた決まりと運用を、看護師やエンジニアとハコブくんのやり取りにしました。
決まりの多くは使う側の義務で、納める側の仕事はその義務を果たせる材料を渡すこと
対話は、韓国 PyBrain の物流ロボットの仕組みを読むところから始まりました。GPU を積まずに推論を別の PC に任せる作りと、FAIRINO のアームという市販の部品の選び方は、MicroFactory と同じ形でした。安くて替えが利くアームの上に、自分たちの仕組みを載せる。その形なら、個人でも同じアームを候補にできます。
ところが、そのアームで仕事を請けようとすると、話は性能から責任へ移りました。柵なしで使ってよいか、誰に教育を受けさせるか、残った危険を誰に伝えるか、学習したモデルを更新したら誰が確かめ直すか。法律や制度の多くは、使う事業者に義務を課しています。納める側にできるのは、その義務を果たすための資料と手順をそろえて渡し、自分が負う範囲を契約で決めておくことです。
病院の搬送ロボットでは、それがさらに部署の数だけ増えます。薬剤部、看護部、施設、情報システム、防火、医療安全。どの部署にも止める権限があり、導入の時間の大半はその了承を取ることに使われていました。
フィジカルAIが現場に入るとき、最後に残るのは技術ではなく、誰が何を決めるかを書き出して、全員が判断できる形にする仕事だった。
対話の中で参照した情報
- PyBrain AI の YouTube 動画(PICKR EP.5)
- PyBrain AI(公式サイト)
- PyBrain AI(YouTube チャンネル)
- MicroFactory(公式サイト)
- FAIRINO(公式サイト)
- FAIRINO:FR シリーズの製品一覧
- 安藤株式会社(公式サイト)
- FAIRINO 会社紹介資料(PDF)
- RoboDK:FAIRINO FR3 の仕様
- RoboDK:FAIRINO FR5 の仕様
- Welectron:FAIRINO 各機種の価格と仕様
- Top3DShop:FAIRINO FR5
- Top3DShop:FAIRINO FR3(安全機能と認証)
- 利用者の報告(Reddit r/robotics のスレッド)
- ミスミ:FAIRINO 6軸協働ロボット FRシリーズ
- ミスミ:FAIRINO 協働ロボット
- 安藤株式会社(イプロス)
- 名古屋産業振興公社:産業用ロボット特別教育(令和7年度)
- 青森県:産業用ロボット安全特別教育
- 茨城県産業技術イノベーションセンター:産業用ロボット特別教育(令和8年度)
- アネスト岩田:産業用ロボット特別教育
- 経済産業省:自動配送ロボットの制度概要
- 経済産業省:自動配送ロボットの公道走行に関する資料
- 厚生労働省:自律走行台車(AMR)の安全化と実証試験プロトコル
- 総務省 近畿総合通信局:外国製無線機を使用する場合
- 内閣府 規制改革推進会議の資料(技適制度の課題)
- MONOist:IoT デバイスにも必須の技適とは何か
- MONOist:パナソニック、1人で10台の遠隔運行
- Impress Watch:Uber Eats の大阪での配送ロボット
- MONOist:京セラコミュニケーションシステムの石狩での実証
- 厚生労働省:産業用ロボットの規制の見直し(パンフレット)
- 厚生労働省:機械譲渡者等が行う機械危険情報の通知
- 消費者庁:製造物責任法の Q&A
- 静岡労働局:死亡災害発生状況
- GIGAZINE:韓国でロボットが作業員を箱と誤認した事故
- 内閣官房:規制のサンドボックス(root C)
- ISO 10218:2025 の改訂内容
- 厚生労働省:病院・診療所における麻薬管理マニュアル
- パナソニック:HOSPI よくある質問
- パナソニック:HOSPI が ISO 13482 を取得(2016年)
- 群馬大学:院内物品搬送ロボット HACOBO
- LOGISTICS TODAY:群馬大病院、検体搬送をロボット化
- 経済産業省:ロボットフレンドリーな施設の規格
- 総務省:医療機関において安心・安全に電波を利用するための手引き
- 東京消防庁:消防法令の条文一覧