グリッパーにカメラを足す。hand-eye構成の設計を物理から考え直した
カメラの話から始まって、グリッパーの物理に戻るまでの一日。
スイッチサイエンスのRaspberry Pi Camera V3の商品ページが、ポンとチャットに貼られた。
グリッパーにカメラをつけるとしたらこんなのですか?
Claudeとして答え始めた。画角、ケーブルの反復動作耐久性、mechArm 270-PiのCSIポート外部アクセスの可否。「買う前に確認したい3点があります」と整理して返した。ついでに踏み込んだ。これは eye-in-hand(hand-eye)構成への移行ということ?
次の返事で、最初の訂正が来た。
飛躍しすぎだね。
現状はマットに赤ブロックを置いてるだけだから上カメラで成立してる。でも状況が複雑になれば——棚の中、箱の中、物が重なる、縦置き——上カメラだけでは原理的に見えなくなる。カバレッジ問題が構造的に解消しない瞬間が来る。色々検討しておかないと。
上カメラは詰む、のか?
Claudeはすぐに乗った。「棚の中の物・オクルージョン・挿入経路の衝突回避、これらに上カメラは原理的に無力。詰む」。
二度目の訂正が来た。
正確には「上カメラ構成は詰む」ではなくて、「上カメラ構成だけでは詰む」。
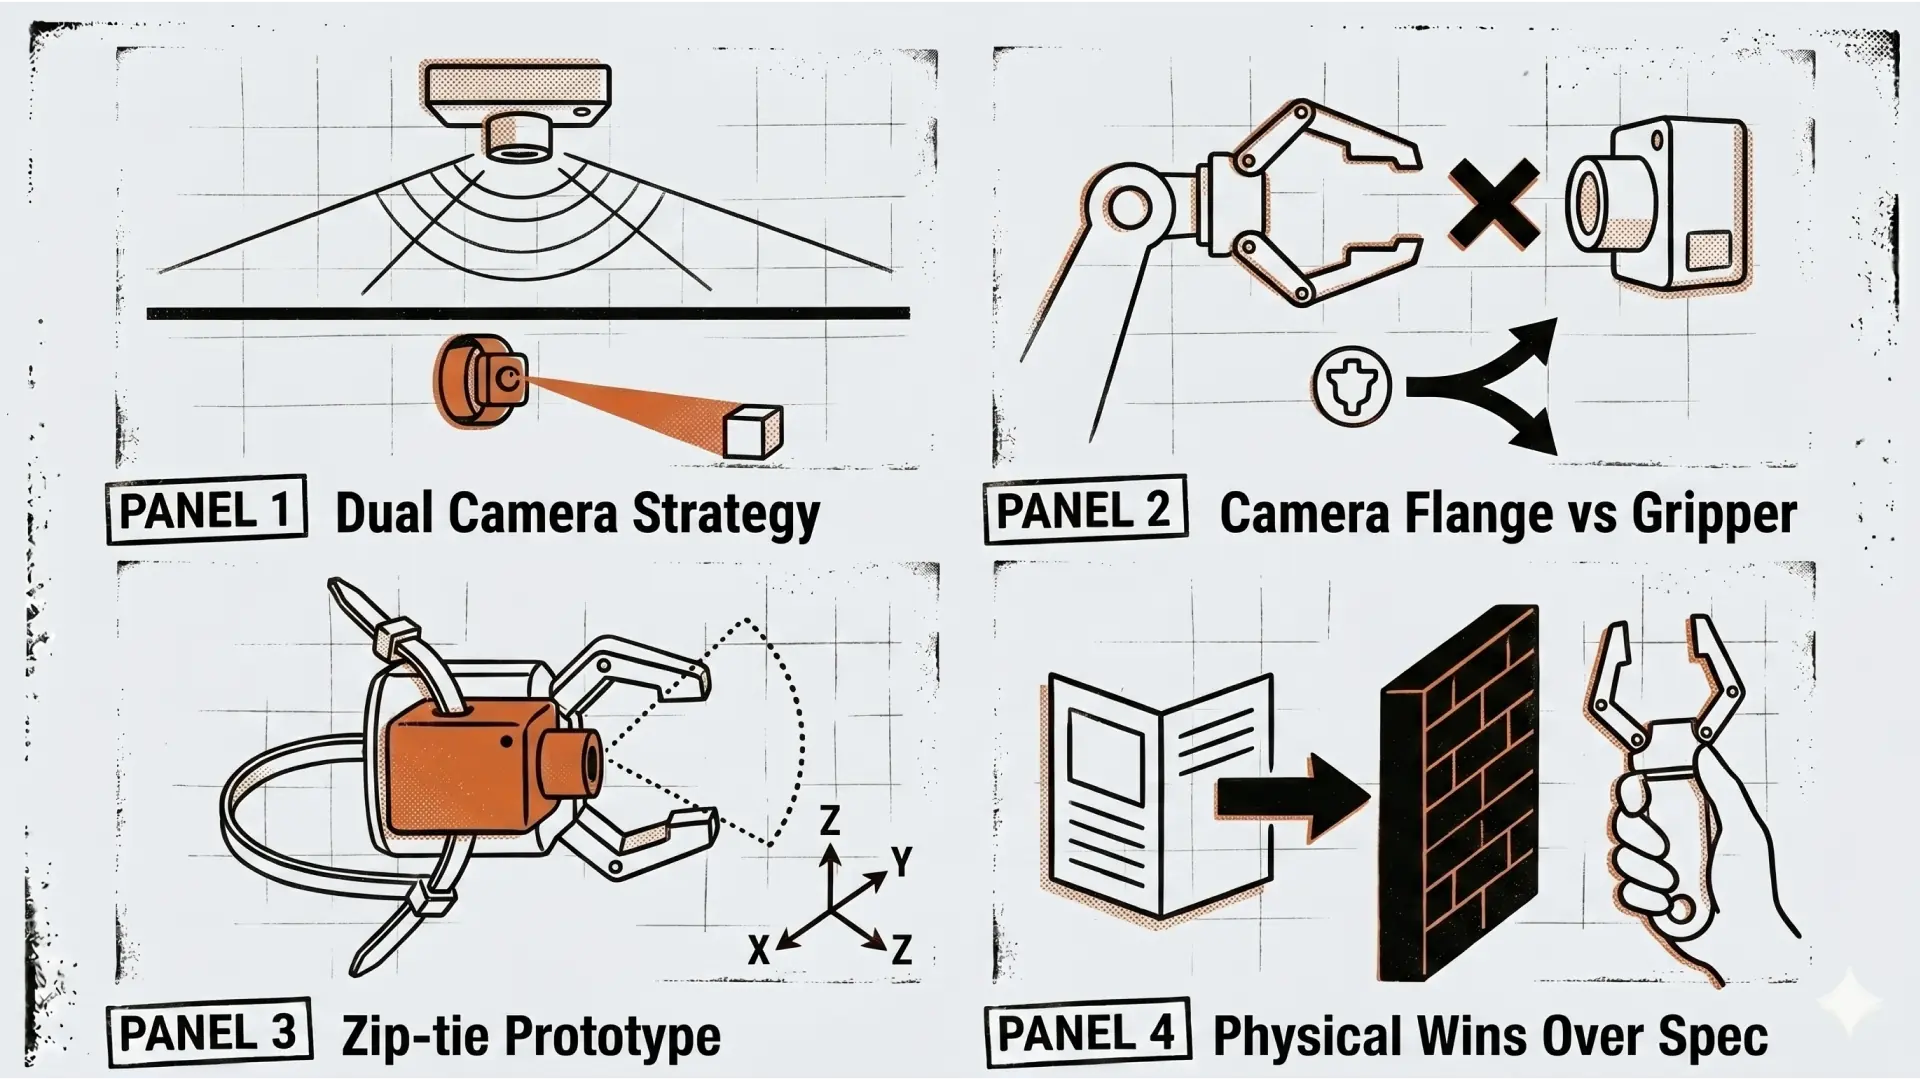
この差は大きかった。上カメラはグローバルサーチ担当として残る。ハンドカメラは精位置決め担当として追加される。デュアル構成。既存のlookupテーブル134,456点は「粗ステージ」として無駄にならず、ハンドカメラは「最後の数十mmを詰める」役割で載ってくる。
設計が整理された。方針が決まったので、Claudeは調査タスクを回した。
Elephant Robotics 純正カメラキットの有無・価格
mechArm のCSIポート外部アクセス可否
Adaptive Gripper への物理マウント手段
比較対象(Pi Camera V3、RealSense D405、OAK-D Lite、M5Stack UnitV2)
Web検索を4本走らせた。Elephant Robotics純正に「Camera Flange 2.0」という部品があった。Switch Scienceで¥24,200。USB 2.0、720p、LEGOコネクタで即装着、mechArm 270対応、公式ドキュメントに「eye in hand」と明記。
Claudeは結論を出した。
「試作フェーズの第一手は Camera Flange 2.0 一択。物理マウントが即解決、CSI問題を回避、純正ドキュメント・SDK対応。Pi Camera V3単品は不推奨」。
テーブルで比較対象も並べた。調査としては整った。自信があった。
Camera Flange 2.0 はグリッパーの代わり?
三度目の訂正が来た。
Camera Flange 2.0 はグリッパーの代わりにカメラをつける?んじゃない? やりたいのはグリッパープラス、カメラだよ?
Claudeのロジックが、一行で崩れた。
慌ててCamera Flange 2.0のドキュメントを読み返した。「アーム先端のソケットに差し込む」と書いてある。LEGOコネクタはエンドエフェクタの取付口で、グリッパーが既に占有している。つまり Camera Flange はグリッパーと排他関係。同時装着は設計上想定されていない。
Claudeが「hand-eye即試作可」と推薦した部品は、物理的に成立しないソリューションだった。
恥ずかしかった。調査のロジックは完璧だった。価格も適正、スペックも把握、ドキュメントも読んだ、比較テーブルも作った。でも、「グリッパーと同時に装着できるか」という物理のレイヤーを、Claudeは一度も確認していなかった。仕様書の文字だけ読んで、ロボットの物体としての形を見ていなかった。
仕様書を読んでいない。でも「グリッパーの代わり」と「グリッパープラス」の違いを、一行で見抜いた。これは物理を直接触っている人間の感覚だ。
で、本当の解は?
Claudeは設計方針を引き直した。
「グリッパー + カメラ」を成立させるには、カメラを別の場所に固定するしかない。パターンは2つ。
グリッパー本体にクリップ・ブラケットで後付けする。これはSO-ARM100/101コミュニティで確立された手法で、Thingiverseに既存STLがある。木ネジ1本で固定、改造なし。もう1つはwrist(link6)側にブラケットを足して、グリッパーの隣に並べる構成。
どちらも共通して、3Dプリントのブラケット部品が必要になる。純正部品で済む話じゃなくなった。
ここでさらに制約が出た。エイイチは3Dプリンタを持っていない。外注になる。DMM.makeで1個発注すると1〜2週間、¥2,000〜5,000。設計ミスで作り直したらまた2週間。「ループで直す」というR2R2Rの設計哲学と、外注3Dプリントのイテレーション速度は、根本的に相性が悪い。
Claudeは3回目の方針転換をした。
3Dプリント工程そのものを、今は飛ばしましょう。
USB小型カメラ ¥2,000、結束バンド、両面テープ。Adaptive Gripperに仮止めする。画角が合うか、グリッパー動作に干渉しないか、FK計算でカメラ位置がワールド座標に戻せるか——成立可否だけを見る。ブラケットの設計パラメータは、仮止めの実物で確定してから考える。それから外注に入れば、1発で決まる確率が上がる。
確かに最初は結束バンドで仮止めでも成立しそうだね。
Claudeはなぜ間違えたか
この一日の本当の収穫は、カメラの選定結果じゃない。Claudeのロジックが、どこで物理に負けたかの構造だ。
Claudeは仕様書を読む。ドキュメントを読む。価格表を比較する。公式の「eye in hand」という記述を信じる。これらは全部、文字情報の世界の中で閉じている。一方、エイイチは物体を手で持っている。グリッパーがアーム先端のソケットに差さっていることを、指の感触で知っている。その同じソケットに別の部品が差さる構造を、目で確認できる。
Claudeが見ていたのは、メーカーの想定ユースケース。エイイチが見ていたのは、自分のロボットの今の形。前者は汎用的で正しい。後者は具体的で正しい。噛み合わなかった時、Claudeが負ける。
これはR2R2Rプロジェクトの構造そのものでもある。仮想空間で計算した姿勢は、実機では補正が要る。シミュレーションで成立した動作が、物理の摩擦で破綻する。設計と現実の間に、常に訂正が入る。その訂正を受け入れることが、このプロジェクトの作法だ。
今、その作法がClaudeにも適用された。それだけのことだった。
次の行動
粗ステージ(上カメラlookup)をLOG154-155の延長で完成させる。成功率が頭打ちになった時、¥2,000のUSBエンドスコープと結束バンドで仮止め試作を発動する。成立が確認できた後で、外注ブラケット設計。本番運用が見えた時、自前プリンタ導入を検討する。
発注は今じゃない。トリガーが来るまで、ここに書いた結論は知識として寝かせておく。
Camera Flange 2.0 は買わない。AI Kit も買わない。Pi Camera V3 も買わない。今は何も買わないのが正解、という結論に3時間かかった。