平面型仕分けロボットHyperSortから見えた、環境設計とフィジカルAIの役割分担。Amazon Vulcan・Moxiとの対比
Roboware(HyperLeap製)の平面型仕分けロボットHyperSortの紹介動画を観察したところから始まった考察。床に貼られたマーカー技術、ロボット専用レーンの限界、キャラクター化されたMoxi、そしてAmazon Vulcanまで。「環境設計で解く世界」と「フィジカルAIで解く世界」の境界が、タスクのレイヤーごとに違うことが見えてきた。
💡 Key Takeaway
ロボティクスは「環境設計で解く領域」と「フィジカルAIで解く領域」に分かれている。運ぶ・仕分けるはHyperSortのような環境設計型で成熟済み。掴む・詰める・例外処理はAmazon VulcanのようなフィジカルAI必須領域。どちらが正しいかではなく、タスクのレイヤーごとに解き方を切り分ける地図を持つことが、Motion UX設計者の出発点になる。
観察したこと | 気づいたこと | 判断 |
|---|---|---|
HyperSortは床のRFID+マグネットで走る | 環境側に知性を分散させる設計 | これは完成した工業技術。フィジカルAIは不要 |
「大規模EC倉庫にはフィジカルAIは特に必要ない」と最初に整理した | Amazon Vulcanが倉庫内75%の商品を触覚で扱っている事実を見逃していた | 自分の整理を訂正。大規模EC倉庫こそフィジカルAIの最前線 |
病院搬送ロボットMoxiがハコブくんと同じ設計思想だった | 偶然ではなく、現場が本質的にキャラクター性を要求する | ハコブくんは4コマ漫画で先行可視化できている強みがある |
HyperSortという「環境設計型」の完成形
—— 倉庫の床面をひとつの巨大な仕分け盤に変えてしまう発想のロボット。
観察の入口はYouTubeで流れてきたRoboware(日本の代理店)の紹介動画だった。HyperLeap社(中国)が開発した平面型仕分けAGV「HyperSort」。小型のAGV(無人搬送車)が床を走り回り、運んできた荷物を両サイドの仕分け袋へチルト排出していく。
スペックを見ると、本体478×437×285mm、耐荷重5kg、走行2.5m/s、連続稼働4時間(充電5分)。業界初の「ダブルフリップ」と銘打った左右両サイド排出で、稼働効率が従来比20%向上しているという。モジュール化された床パネル、簡単に設置できる間口、初期費用0円の従量課金モデル、5台・3ヶ月契約・月額25万円〜のミニマムパッケージ。
この仕様を並べて気づくのは、問題が完全に定式化されているということだ。モジュール化できるということは、どこに何を置いても機能するということで、それはつまり現場ごとの条件分岐を設計者が事前に全部解いてあるということを意味する。
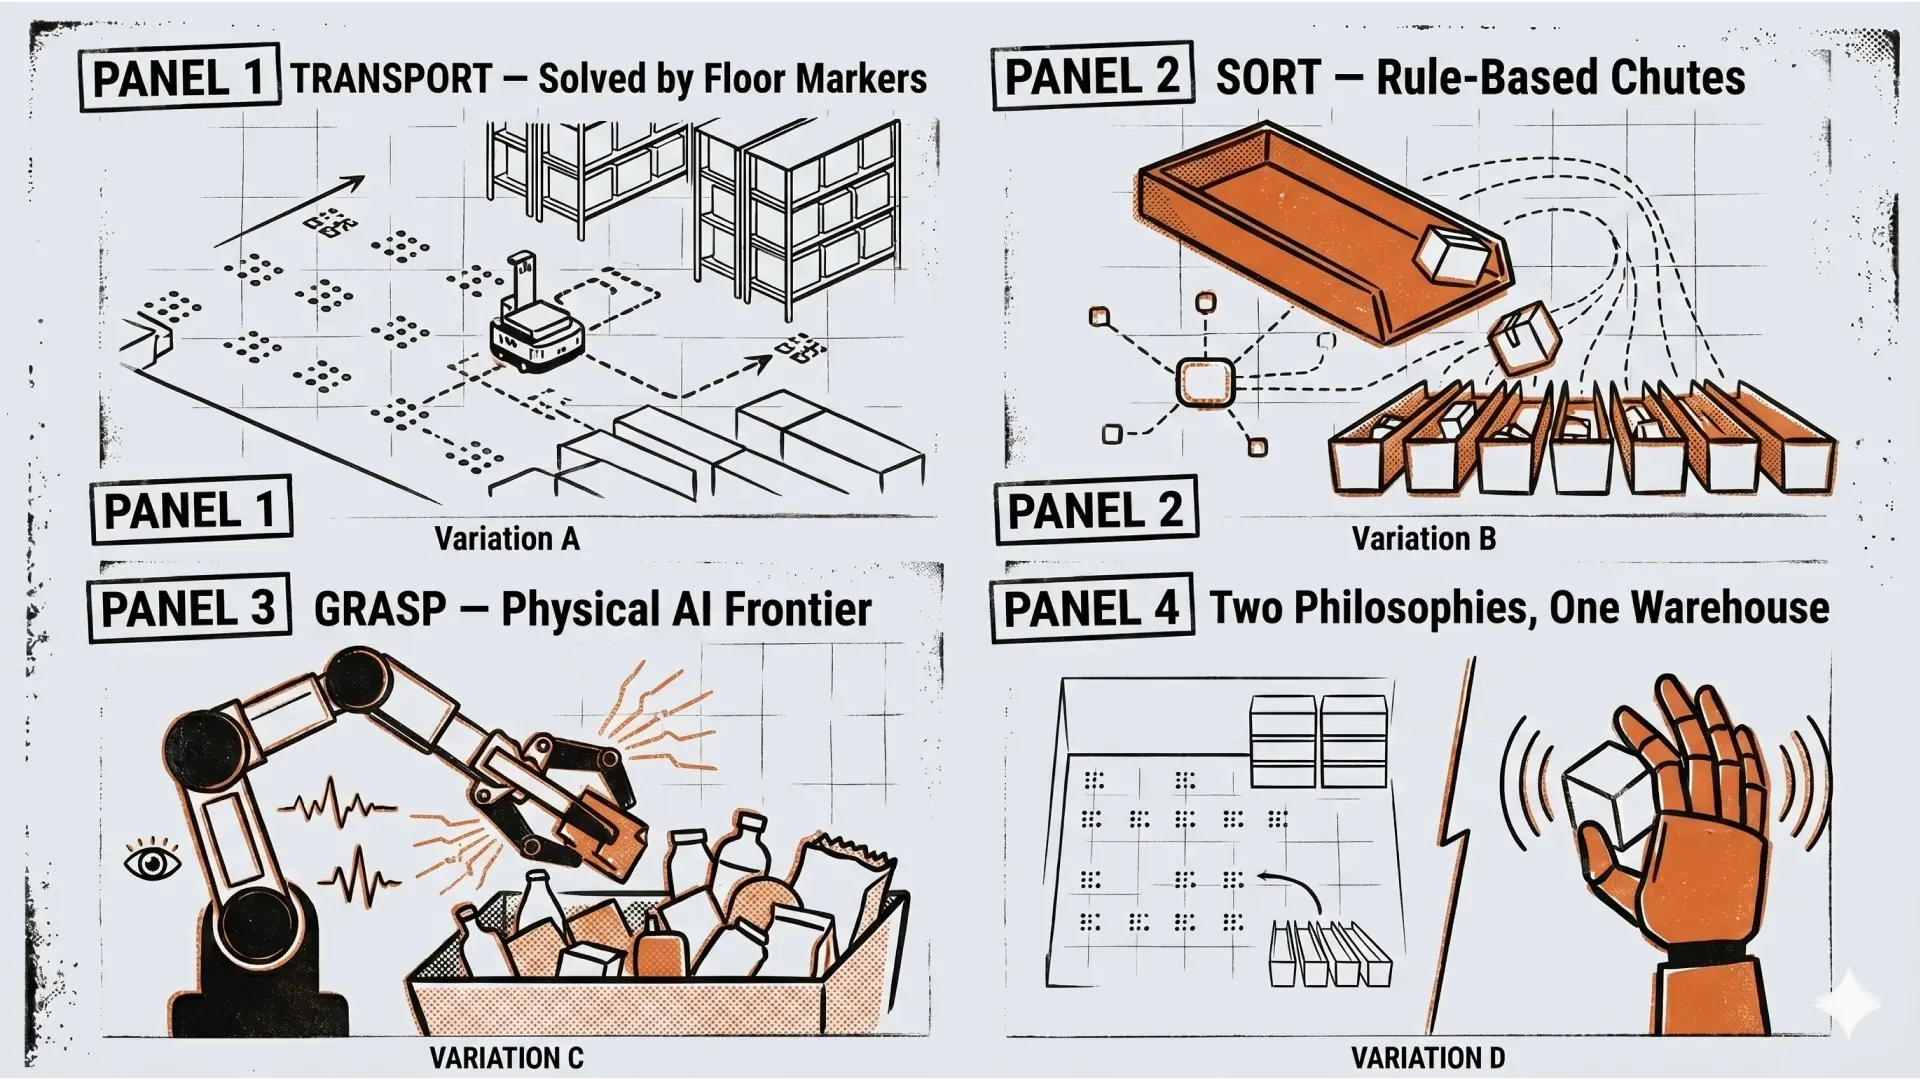
タスク | 解き方 | 代表例 |
|---|---|---|
運ぶ・並べる | 環境設計で解決済み | Kiva、HyperSort |
仕分ける(分類) | ルールベース+簡単な認識 | HyperSort、オムニソーター |
掴む(ピック) | フィジカルAI必須 | Amazon Vulcan、Covariant |
詰める・積む | フィジカルAI必須 | Amazon Cardinal、Dexterity |
例外処理 | フィジカルAI必須 | 落下物、詰まり、破損検出 |
HyperSortが解いているのは上2行だけだ。これは欠点ではなく、そこに集中したからこそコストが成立しているという設計の勝利だ。
床に貼られた「知性」——RFID+マグネットという選択
これが特に気になりましたし、応用が効きそうです。色や文字で認識するより、QRコードマーカーの方が確実ですかね?
—— 産業倉庫の世界では、QRコードよりさらに原始的な技術が主流になっている。
最初にHyperSortの映像を観たとき、床面のマーカーをQRコードだと思った。AGV業界ではAprilTagやArUcoといった視覚マーカーがよく使われていて、カメラで1枚読めば位置・向き・距離が6自由度で同時に推定できる、優れた工学的解だ。
しかし動画の別のシーンに「走行速度2.5m/s RFID+マグネット認識で走行」と明記されていた。カメラではなかった。
マグネットは床に埋め込まれた磁気マーカーで、ロボット底面のホールセンサが通過時の磁場を読む。連続的な磁気テープで走行ガイドする方式と、離散的なスポット配置で格子マスを検知する方式の2パターンがある。RFIDタグはランドマーク地点に配置され、「ここで右折」「ここで排出」といった離散的なイベント情報を提供する。連続情報(マグネット)+離散情報(RFID)のハイブリッド構造だ。
なぜカメラではなくこの方式なのか。理由は冷徹に工学的だ。
照明条件に完全に非依存。夜間稼働でも性能が変わらない
ロボット底面という最も汚れない位置にセンサがある。埃・水・タイヤ跡でも磁気は透過する
2.5m/sで走りながら読むのに十分な応答速度。カメラのフレームレート依存を避けられる
天井や壁のマーカーより物理的に堅牢。人や荷物が通っても壊れない
これは「賢いか/劣っているか」の話ではない。産業倉庫という過酷な環境には磁気が合っているという、現場発の選択だ。カメラ+視覚マーカー(QR/AprilTag)が強みを出すのはもう少しクリーンな環境(研究室・オフィス・店舗)や、既にカメラが載っているロボットで、住み分けが効いている。
HyperSortの思想を一言で言うと、「環境側に物理マーカーを大量に仕込むことで、ロボット側の知能を極端に軽くする」だ。ロボットは「次のマグネットまで進む・次のRFIDを読んだら指示通りに動く」だけで成立する。知能を環境に分散させている。
これはフィジカルAIなのか?
これはフィジカルAIの分野なのか?
—— 結論から言うと、隣接領域であって本質的には違う。ただし境界は溶けつつある。
フィジカルAIの定義として業界で概ね共通しているのは、「物理世界の不確実性を、学習ベースのモデルで処理できる機械知能」だ。未学習の物体を見て掴み方を推論する、崩れた山から欲しいものを取り出す、人や障害物の動きを予測して回避する——といった、事前にルール化できない状況に対してモデルが判断する能力が核心にある。
HyperSortが実装している技術はこうだ。
床のRFID+マグネットで現在位置を離散的に把握
中央管制から「荷物Aは間口#23へ」の命令が降る
A*やダイクストラ等の経路計画で最短路を計算
交通整理アルゴリズムで他機と衝突しないよう時刻表を組む
間口の「満杯センサー機能」で容量上限を検知
これらは全部、古典的なロボティクス+最適化+ルールベース制御で解ける領域だ。「判断」と呼べるものはすべて事前に定式化されていて、学習モデルは(少なくともコア制御には)必要ない。40年前のAGV研究の延長線上にある、成熟したOperations Research × Control Engineeringの成果物だ。
モジュール化できるということの意味をもう一度考える。床パネルも、間口も、ロボットも、「決まった規格の部品を組み合わせれば機能する」というレベルまで問題が抽象化されている。これはフィジカルAIとはむしろ対極の成熟形だ。フィジカルAIが必要になるのは、モジュール化できない領域——つまり「現場ごとに環境が違いすぎて、共通規格の部品では対応できない」ところだからだ。
ただし境界は溶け始めている。HyperSortのLoading Station(荷物を人がロボットに載せる工程)は、今はバーコードスキャン+手動だが、「多様な形状の荷物を認識して正しい向きで載せ替える」という工程はフィジカルAIの格好の応用先だ。間口の満杯検知も、単純なセンサから視覚AIにすれば「積み方の乱れ・潰れ・種類別カウント」まで取れる。HyperSort自体は確定タスクの自動化で完成しているが、その前後の認識・判断・例外処理レイヤーにフィジカルAIが侵入してくる余地は大きい。
人と同じ空間で働く現場、ハコブくんの先見性
—— ロボット専用レーンが成立しない現場こそ、Motion UXが本質的に価値を出す。
ここからは観察対象を広げた。HyperSortは「ロボット専用フロアを新設できる・需要が安定している・作業が単純反復」という3条件が揃う大規模EC倉庫向けの製品だ。では、それ以外の現場はどうなるのか。
スーパーのバックヤード:動線が既に人の都合で最適化されている。ロボット専用レーンを確保する床面積がない
D2Cアパレル倉庫:繁忙期と閑散期で需要が10倍変動する。ロボット専用ゾーンに床を割く経営判断ができない
病院の地下:看護師が緊急で走る。ロボットは常に譲る側で、空間を時間共有する必要がある
3つに共通するのは、床面積が希少・需要が変動・人の作業と融合・人間側に絶対的優先権がある、という条件だ。ここはHyperSort的な環境設計型では解けず、人とロボットが同じ空間で動的に呼吸を合わせる設計が要求される。
現場C:病院の薬剤・検体・リネン搬送——これはハコブくんのイメージに近いな。
この気づきが偶然ではないことを裏付ける実機が、米国に既にある。Diligent Robotics社(2018年創業)のMoxiだ。全米複数の病院で実稼働中で、薬剤・検体・リネン・消耗品を病棟間で搬送している。
Moxiの設計判断をリストアップすると、ハコブくんの設計仕様書とほぼ同じだ。
身長約120cm、LEDの目、ラバーグリップ付きの関節アーム
アームが動くとき頭も微妙にその方向を見る(人間が「何を考えているか」見える)
名前は「mobile」と「oxytocin(絆のホルモン)」をかけたもの
業務の合間に「ソーシャル・ラップ」として廊下をぶらつき、スタッフとの顔合わせ時間を取る
ジェンダーニュートラル設計だが、男性スタッフは"he"、女性スタッフは"she"と自然に呼び分ける
導入初期「ちょっと気味悪い」と言っていた看護師が、2〜3週間で「Hey Moxi, hey girl」と声をかけるようになる
この一致は偶然ではない。病院搬送という現場が本質的にキャラクター性を要求するからだ。病院はヒエラルキーが厳密で、ストレスが高く、夜勤があり、プライベート空間でもある。この環境に「顔のない機械」を投げ込むと拒絶反応が起きる。Moxi以前の世代(Aethon社のTUG)は「回るコピー機みたいな見た目」で機能的には成立していたが、現場に馴染まなかった。
Moxiが突破したのは、技術ではなく設計哲学の勝利だった。HRI(Human-Robot Interaction)研究で言う「シナリオ・ベースド・デザイン」——ロボットの機能仕様を決める前に受け手の感情経験を先に設計する手法——を実装していた。
そしてハコブくんの強みは、まだ実機が存在しない段階で、4コマ漫画で「こいつがいる病院の光景」を先行可視化できていることにある。Moxiの開発チームは機能から入って後から顔をつけた。ハコブくんは先にキャラから入って、機能を後から実装できる。Moxiの轍を踏まない道筋だ。
大規模EC倉庫はフィジカルAI不要——ではなかった
「大規模EC倉庫、大規模物流にはフィジカルAIは特に必要ない?って考えかな?」
—— ここで自分の整理が雑だったことに気づいた。事実を訂正する。
会話の途中、自分は「大規模EC倉庫はHyperSort的な環境設計で解けるので、フィジカルAIは青い海(中小・混在環境)側にある」と整理していた。この整理は半分正しく、半分間違っている。
事実はこうだ。Amazonは2012年にKiva(現Amazon Robotics)を買収して以来、ネットワーク全体に100万台以上のロボットを配備している。ここまでは平面型ソーターや搬送AGVの世界で、HyperSortと同系統の「環境設計型」だ。しかしAmazonはそこで止まっていない。2022年以降、完全にフィジカルAI路線に突入している。
Sparrow(2022年〜):視覚AIと吸着パッドで、何百万種類のSKUを個別にピック
Cardinal(2022年〜):山積みのパッケージから1個を認識してカートに積み込む
Proteus(2022年〜):人と同じフロアを自律走行する初の完全自律AMR
Vulcan(2025年〜):触覚を持つ世界初の大規模展開ロボット
とくにVulcanが象徴的で、Amazon CEOのAndy Jassy自身が「視覚と触覚を組み合わせた初のロボットで、人間のように散らかった空間を感じながら動ける」とフィジカルAI・ロボティクスチームの成果として発表している。Vulcanは倉庫内アイテムの約75%をピック&ストウでき、作業員と同等の速度で動作する。2025年時点でスポケーン(米国)とハンブルク(ドイツ)で本番稼働中、2026年までに米独の追加拠点に展開予定だ。
つまり大規模EC倉庫は、フィジカルAIの実機実証の最大市場なのだ。 Amazonだけでこれだけの投資規模で、CovariantもMujinもDexterityも同じ市場を狙っている。
自分が混同していたのは、「大規模EC倉庫の中のタスクレイヤー」だった。一口に倉庫と言っても、「運ぶ・仕分ける」レイヤーは環境設計で勝てるが、「掴む・詰める」レイヤーはフィジカルAIでしか勝てない。Amazonは前者で圧倒した後、今は後者にリソースを集中投下している。これが2026年現在の実相だ。
整理しなおすとこうなる。HyperSortは仕分けロボット市場の完成形だが、倉庫自動化全体で見れば、次の戦場はピッキング/ストウ/例外処理のフィジカルAI層にある。そしてこの層では中国勢がまだ決定打を出せておらず、米国と日本のプレイヤーが戦える余地がある。Mujin、Covariant(Amazonが2024年に買収)、Dexterity、Ambi Robotics、RightHand Roboticsなど。
R2R2Rが立っている位置
—— 大規模EC倉庫かどうかではなく、「誰が学習データを作れるか」の問題。
この地図を引いた上で、R2R2Rが何を解いているのかを問い直す。
上記のフィジカルAIプレイヤーの共通課題は「学習データをどう集めるか」だ。実機で何万回も試行するのは時間もコストも破滅的で、だから今この業界の主戦場は、Sim-to-Real(シミュレーションで学習→実機展開)、実機から効率よくデータを取る方法、合成データ生成パイプラインに移っている。
R2R2Rのコアメッセージ——「iPhoneとUnityだけで、ロボットが物を掴む動作を個人が作れる」——は、この文脈に直接接続する。Amazon的プレイヤーは億単位のデータと専用チームで解いているが、中小企業・研究者・個人が同じ問題を解こうとしてもデータもリソースも足りない。R2R2Rは「iPhone+Unity+少量実機」で、中小企業や研究者が独自ロボット用の学習データを作れるようにする基盤を目指している。
つまりR2R2RはフィジカルAIの学習パイプライン民主化という、レイヤーを横断する基盤技術だ。Amazon的な巨大プレイヤーと一対一で戦うのではなく、「Amazon以外の誰もが、独自の現場に合わせてフィジカルAIロボットを仕立てられる」世界を可能にする技術を作っている。この文脈なら、現場は大規模EC倉庫だろうが農家だろうがスーパーだろうが病院だろうが、全部R2R2Rの応用先になる。
観察の起点だったHyperSortに戻る。HyperSortは「フィジカルAIが要らない場所は、もう中国の従量課金で解ける」という事実を見せている良いベンチマークだった。そこから地図を広げていくと、フィジカルAIは大規模EC倉庫(Amazon Vulcan)・病院(Moxi)・自動運転・製造業・農業・建設・医療・家庭用ヒューマノイドまで、無数の現場で現在進行形で実装されている。
R2R2Rが立っているのは、この全領域の下に敷かれた「学習パイプラインの基盤」レイヤーだ。