ロボティクスの正解のない現場で生きる
技術より先に「認知」を置く理由
ロボティクスという分野で、自分がどこで価値を出せるのかを整理しようとしたとき、最終的にひとつの問いに辿り着いた。「まだ誰も正解を知らない現場」で生きるために、何を準備しておくべきか。
正解が毎年変わる場所
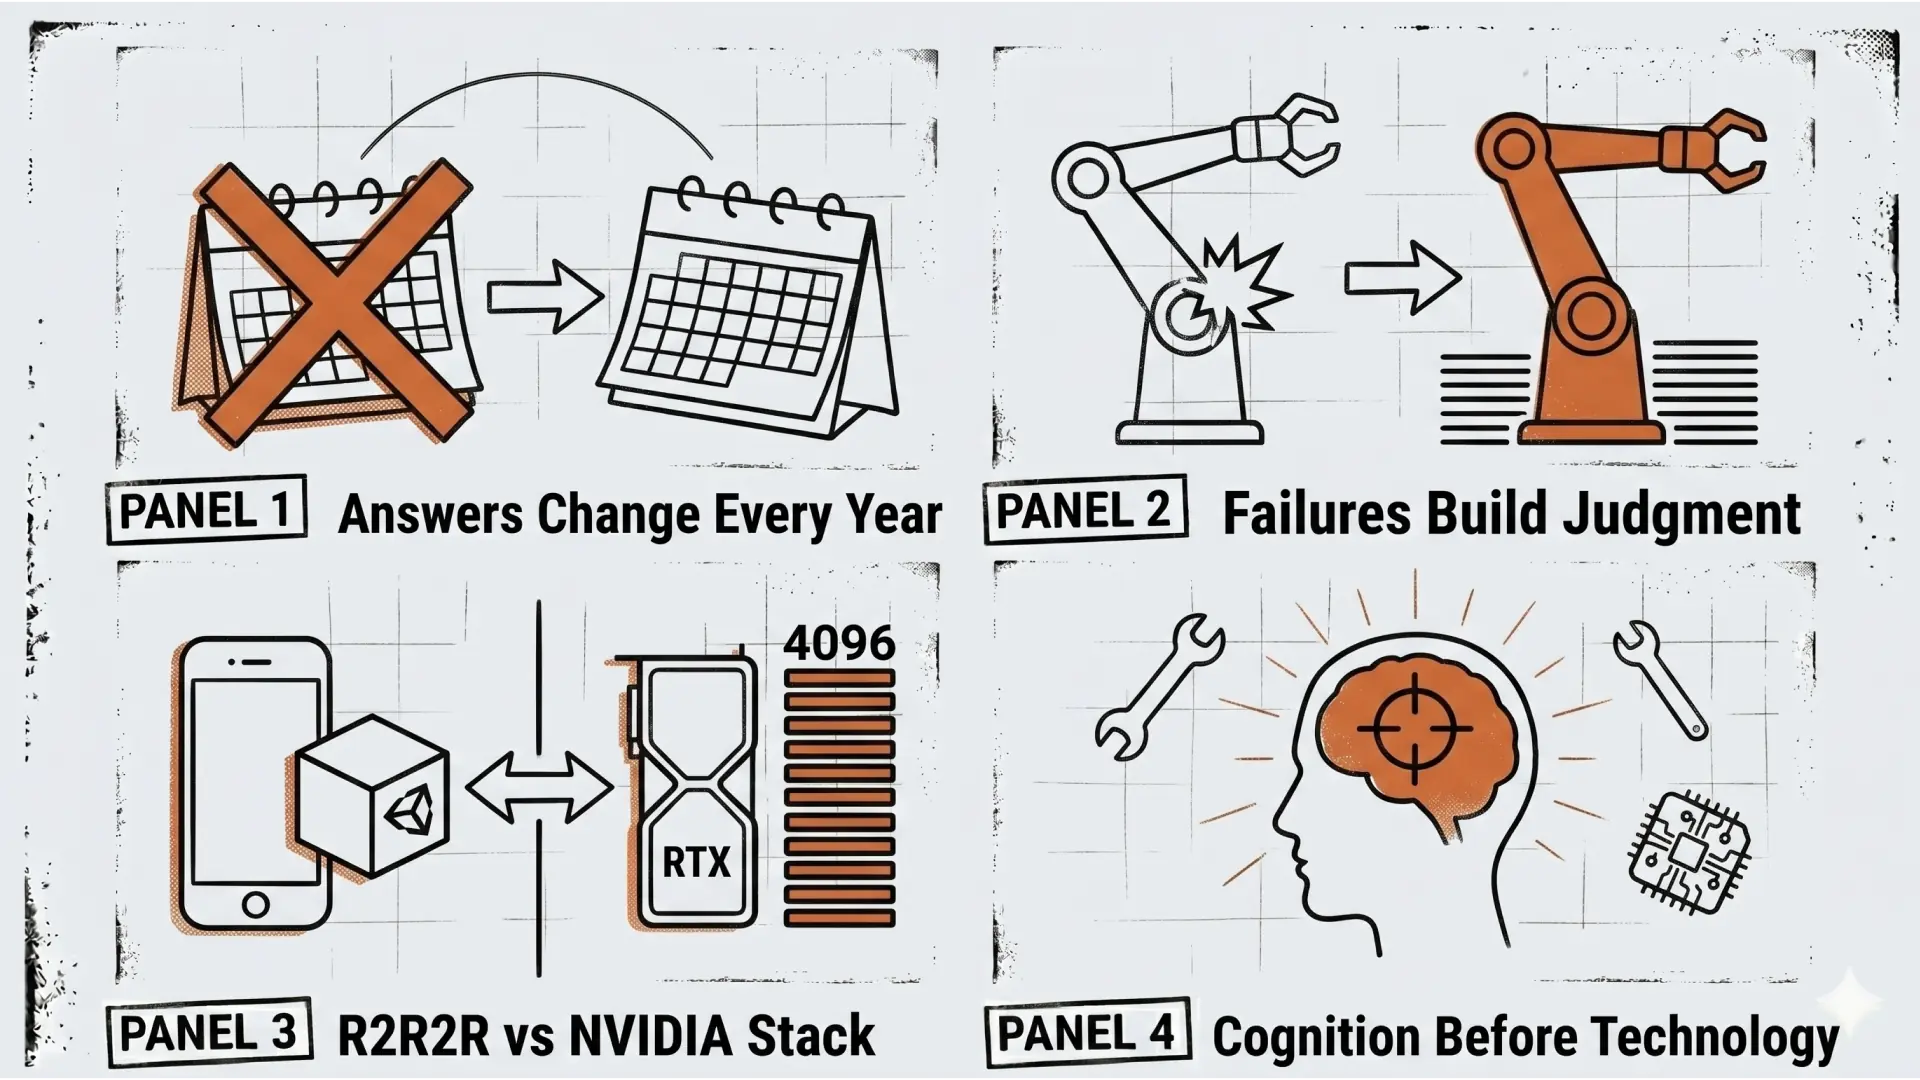
ロボティクスは今、技術の進化速度が速すぎて「正解」が毎年変わっている。
去年の最適解が今年には陳腐化する。半年前に最善だったアーキテクチャが、新しいフレームワークの登場で一気に旧式になる。そういう領域だ。
こういう先の見えない分野では、特定のツールや技術の習熟度より、「今この現場に何が本当に必要か」を判断できる能力のほうが長く効くんじゃないかと思っている。
そうだ。正解が変わり続ける場所では、特定の答えを覚えることに意味がない。答えが変わっても、「この問いに対してどう考えるか」を自分で組み立てられることのほうが、圧倒的に価値が長持ちする。
NVIDIA Isaac Simは確かに強力なシミュレーターだ。4,096並列でロボットを動かし、Domain Randomizationで実機との差分を埋め、ゼロショットでの実機展開を可能にする。それは本物の力だ。
でも「Isaac Simが強力なツールだ」という知識は、すぐに誰でも持てる知識になる。「この現場にIsaac Simが必要かどうか」を判断できる人間は、そう簡単には育たない。
強力な道具は、それを使う判断ができる人間がいなければ、強力なまま使われない道具になる。
失敗が判断力になる
LOG160の記事、毎日ロボットアームと向き合ってきた。
send_coords()のIKが実機で信頼できないとわかったのはLOG100前後。ルックアップテーブルのカバレッジ不足で9点中7点がfailしたのはLOG153。マットの左下区画を埋めるために20体並列で2.5時間かけてFKスキャンしたのはLOG154。
これらは全部、失敗だ。
でもこの失敗の蓄積が、「技術はどこで限界を迎えるか」の判断を具体的に形成していく。Isaac Simのドキュメントを読んでも、send_coords()がなぜ実機で信頼できないかはわからない。ROS2のチュートリアルをこなしても、カバレッジ不足のルックアップテーブルが現場でどう詰まるかはわからない。
手を動かしながら失敗を積んでいることで、「技術ができるかできないか」ではなく、「やるべきかやらないべきか」「このコストと納期でこの精度は出せるか」「この現場にはオーバースペックか」という判断が身につく。
エンジニアは「できるかできないか」を判断できる。でも「やるべきかやらないべきか」は、失敗を経験した人間にしかできない判断だ。
R2R2RとNVIDIAスタックを並べると
ここで具体的な比較を置いておく。「認知の解像度」とは何かを、抽象論ではなく実際の差分として示すためだ。
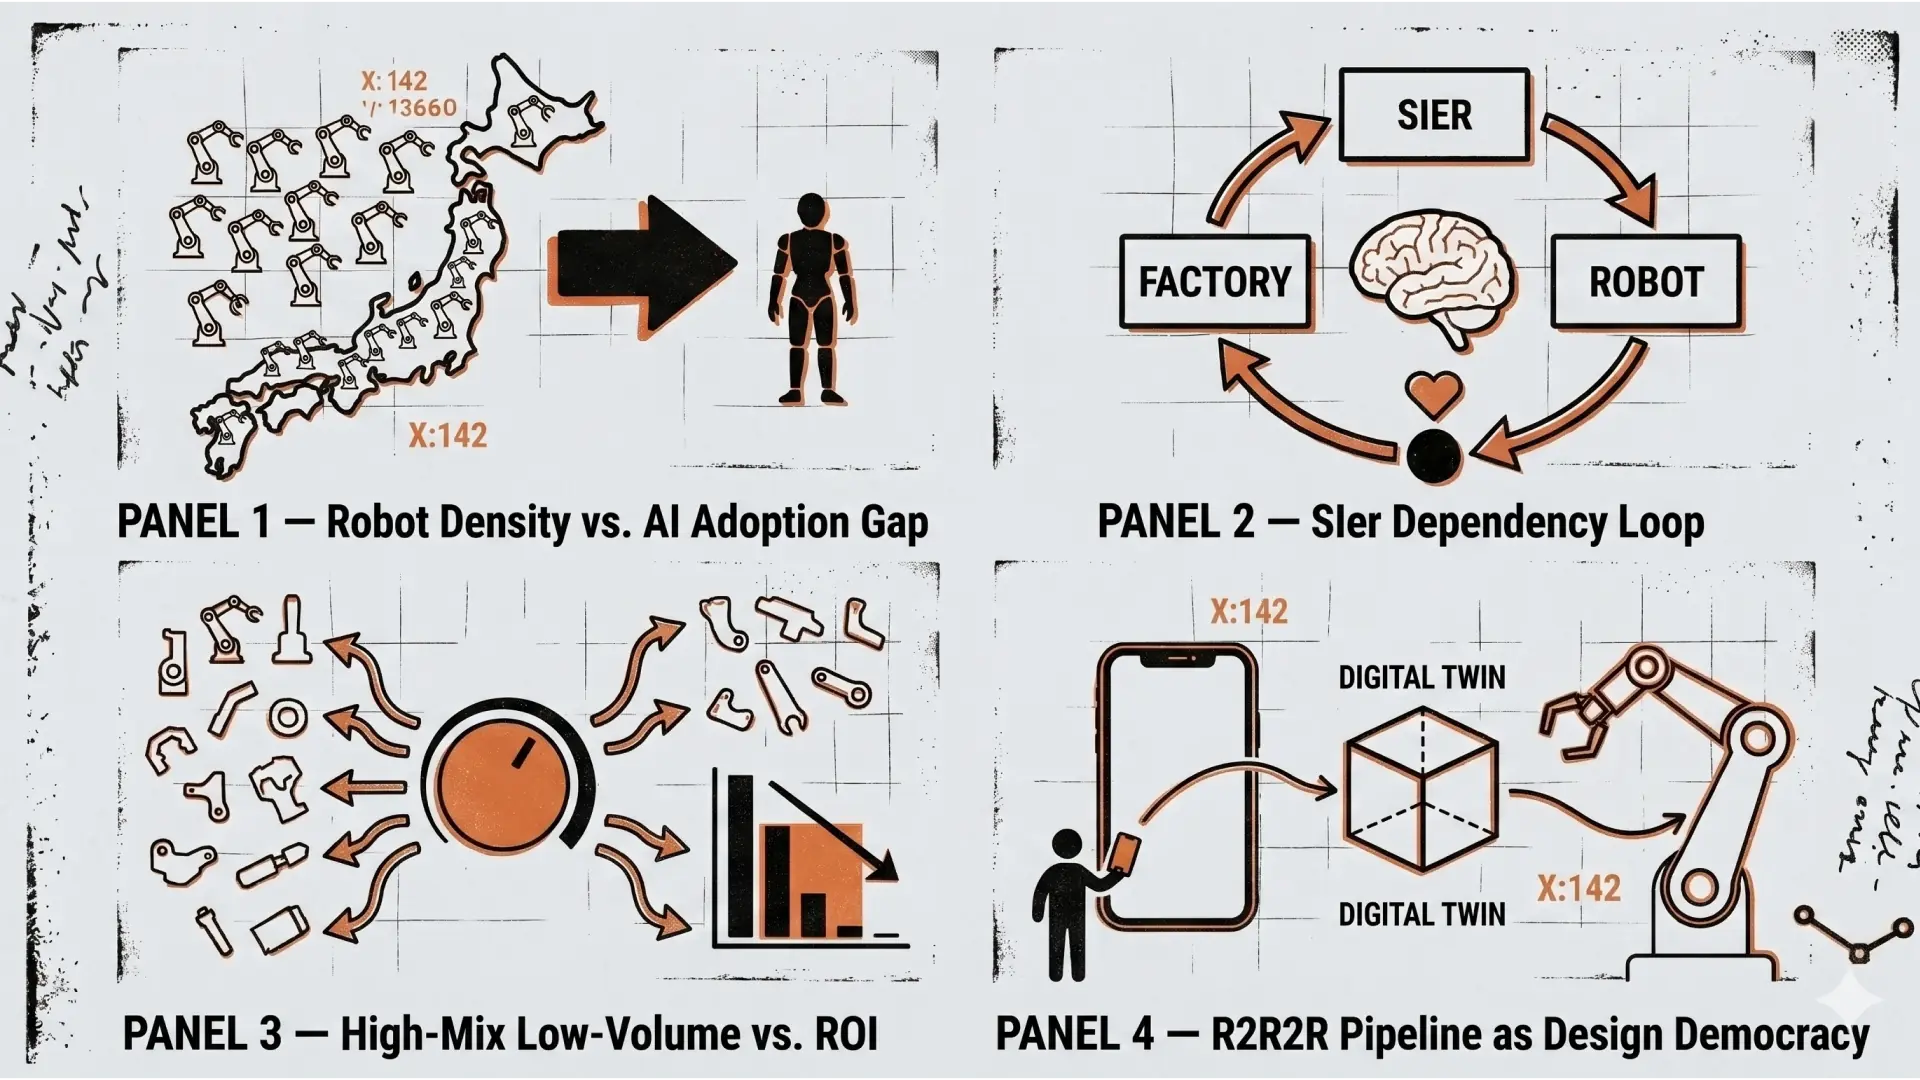
R2R2RはiPhone・Mac・Unity・Pythonでpick-and-placeパイプラインを動かしている。NVIDIAのIsaac SimはRTX GPU搭載のLinux環境でGPU並列シミュレーションを動かす。どちらが優れているかではなく、何が違うかを整理する。
観点 | R2R2R(iPhone + Unity) | NVIDIA Isaac Sim |
|---|---|---|
Sim-to-Realの手法 | FKスキャン + ルックアップテーブル | Domain Randomization + 強化学習 |
並列シミュレーション | 20体(Unityの限界) | 4,096並列(RTX GPU) |
初期コスト | 〜$500(mechArm込み) | $3,000〜5,000(RTX PC必須) |
動作環境 | Mac・iPhoneで動く | Linux + RTX GPU必須 |
学習コスト | Python + Unity(C#) | Python + ROS2 + USD + 独自API |
Sim-to-Real精度 | 検証中(現在LOG161) | 最適化時84〜93%(実績値) |
対応ロボット | 汎用(URDF不要) | 主要機種のみ整備済み |
カスタムロボット | ✅ mechArm 270で実証済み | URDFの自前整備が必要 |
単体動作の速度 | 標準的 | 単環境では重い(最大20倍遅い) |
向いている現場 | 低コストPoC・個人・中小企業 | 大規模学習・産業用途 |
この表を見て「Isaac Simのほうが圧倒的にスペックが高い」と思うのは正しい。でもそれは「Isaac Simが常に正解か」とは別の問いだ。
mechArm 270-PiのURDFをIsaac Sim用に整備するコストと時間を考えると、R2R2Rのアプローチのほうが特定の現場では合理的になる。4,096並列が必要なのは大規模な強化学習が前提のケースであって、小規模PoCには過剰だ。一方でSim-to-Realの精度を93%まで担保したい現場では、R2R2Rのルックアップテーブル方式では届かない可能性が高い。
「どちらが強いか」ではなく「この現場にどちらが必要か」を判断できること——それが認知の解像度だ。
「何を作るか」と「何を作るべきか」
ロボット導入で一番詰まるのは技術ではない。
「現場が何を求めているか」と「エンジニアが作れるもの」の間の翻訳だ。エンジニアは現場業務を知らない。現場担当者は技術の限界を知らない。その間に立てる人間が今の日本にほぼいない。
そしてもう一本、重要な線引きがある。
「何を作るか」が決まってしまえばエンジニアの仕事だ。「何を作るべきか」がまだ誰にもわからない段階が、別の種類の仕事だ。
前者はエンジニアが圧倒的に強い。後者には、技術の限界とUXの判断軸と現場感覚の三つが同時に必要で、その組み合わせを持つ人間が今のロボティクス市場にはほぼいない。
でもエンジニアだけで回せる現場では価格競争が始まるよね。標準化されたツールで解けるなら、安く早くできる業者が必ず出てくる。
そうだ。「何を作るか」が決まった現場は、いずれコモディティ化する。価値を出し続けられるのは、その手前の、まだ標準化されていない問題の定義をする場所だ。
技術の早さではなく、認知の早さ
「早いうちに立ち位置を作る」という言葉の意味を、正確に捉えておく必要がある。
技術を最初に習得する必要はない。「この技術が現場で何を解決して何を解決しないか」を、他の誰より早く言語化して発信できている状態を作ること——これが認知の早さだ。
Jetson OrinもIsaac Simも、自分で全部触る必要はない。でも「この現場にJetson Orinが必要か、Raspberry Piで十分か」を判断できる解像度を持つこと。「この用途にIsaac Simは必要か、Unityで足りるか」を根拠を持って言えること。これは認知の早さで獲得できる。
そしてその判断力には期限がない。Isaac Simがバージョンアップしても、新しいフレームワークが出ても、「何が必要か」を問う能力自体は陳腐化しない。
正解が変わり続ける場所で生き続けるためには、特定の答えではなく、問いを更新し続ける能力を持つことだ。
事前認知という準備
「まだ誰も正解を知らない現場」は、正解が生まれた瞬間に別の場所になる。
Isaac Simの成熟、ROS2の普及、ゼロショット認識の実用化——これらが重なった瞬間に、今は「判断できる人間が必要な現場」が「エンジニアだけで回せる現場」に変わる。そのスピードはロボティクスでは今後急激に上がる。
だから事前認知が必要だ。
「正解のない現場」が「正解のある現場」に変わる前に、自分の立ち位置と見えている景色を言語化して積み上げておくこと。それが、次の「正解のない現場」に移動するための準備にもなる。
失敗ログと判断の記録は、この事前認知の積み重ねだ。技術習得ではなく、「正解のない場所で考え続けた証拠」として機能する。
ロボティクスという分野は、しばらくの間、正解が出続けない場所であり続ける。
それが、今この場所にいる理由だ。