考察記事のサムネイルを統一し、SEOタイトルを見直した
実機作業はなし。サイトの整備に集中した一日。考察記事のサムネイルを全本統一し、GA4の分析をきっかけにLOG1〜LOG128の全記事タイトルを見直した。改善対象52本、変更不要76本。
やったこと
サムネイルデザインの統一
考察記事のサムネイル画像を全本入れ替えた。
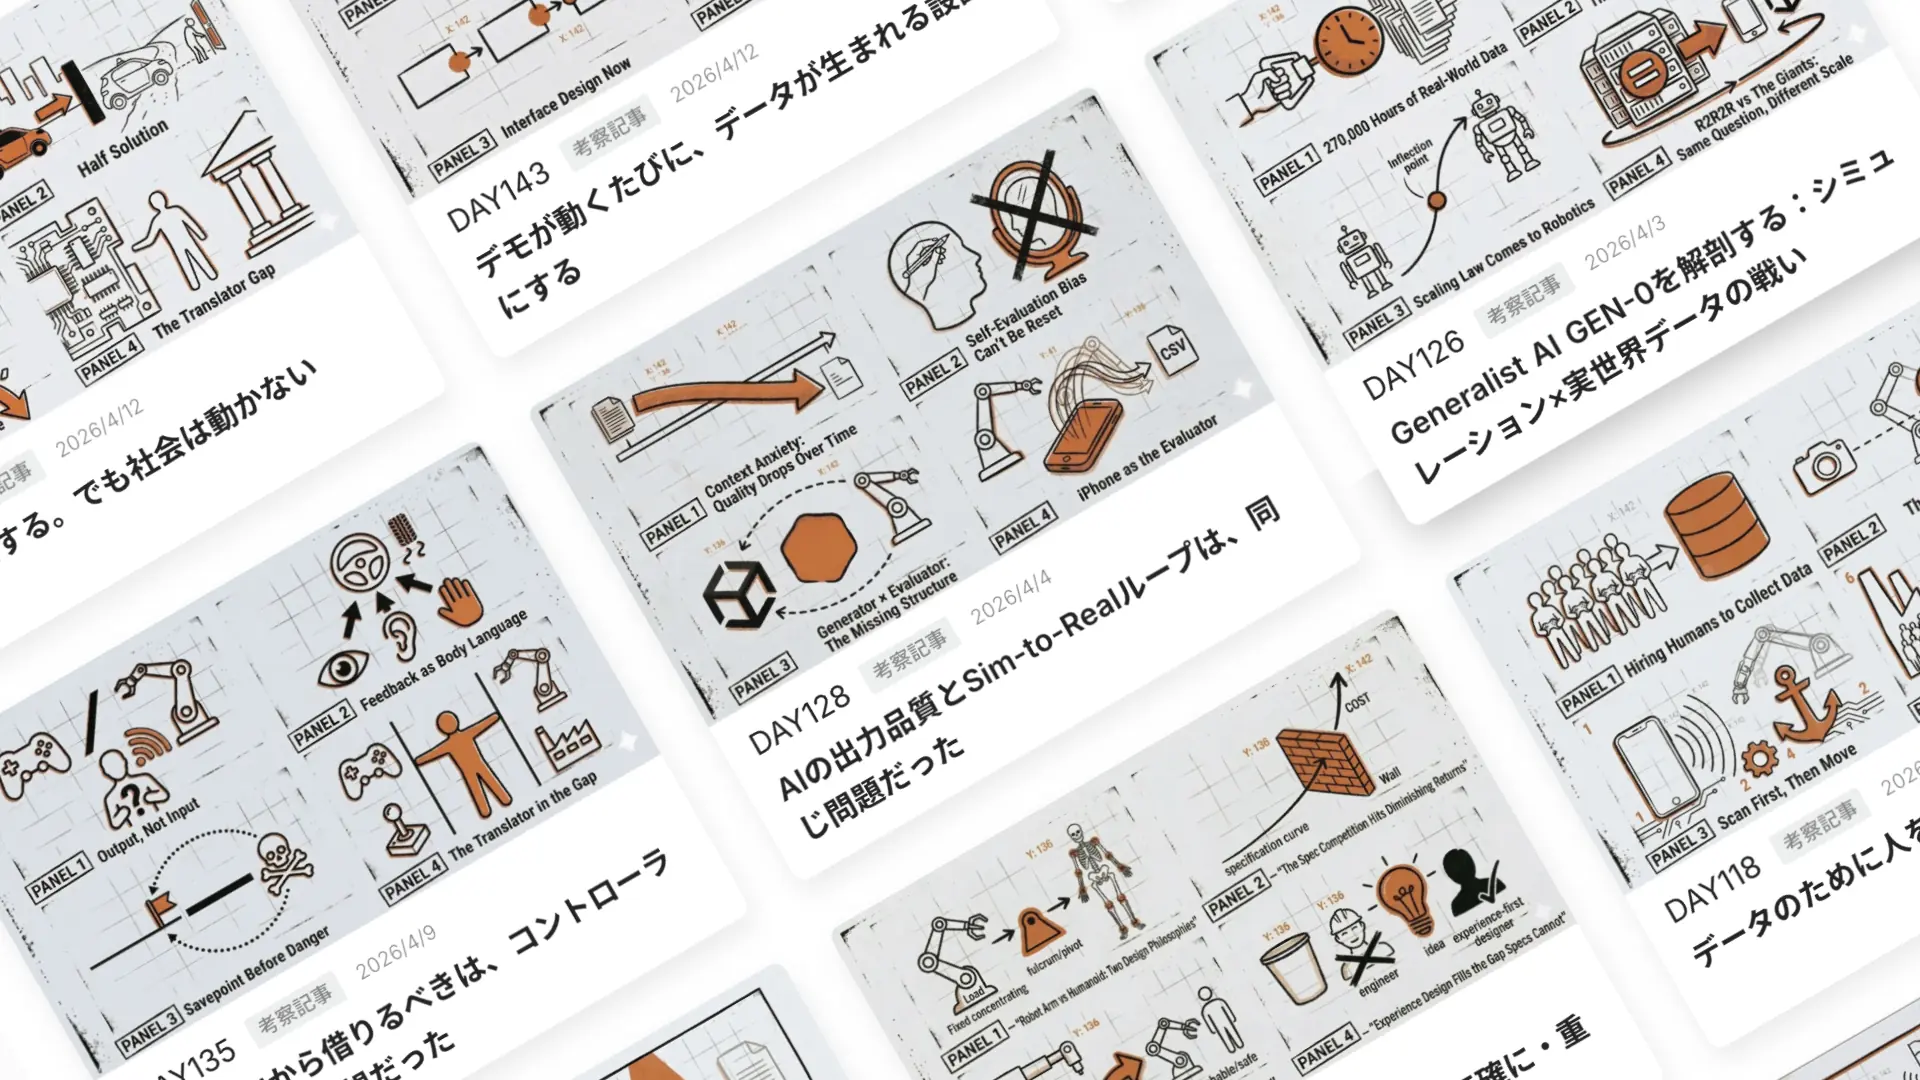
以前は記事ごとにサムネイルのスタイルがバラバラだった。4コマ構成のものもあれば、シンプルなテキスト配置のものもあった。アーカイブページで並べると、明らかに統一感がなかった。
デザインの仕様は今日あらためて決めたわけではなく、すでに固まっていたものだ。BLACK + warm orange(#D4724A)の2色のみ。4コマパネル構成。グリッド背景・版ズレ・紙の質感あり。オレンジはメインアイコン1点のベタ塗りとアクセント細線のみで使い、他はすべてアウトライン。テキストはすべて英語表記。
この仕様をGeminiにプロンプトとして渡し、記事ごとにパネル内容(テーマ・キーワード・構成)だけを変えて生成する。プロンプトをプロジェクト化したことで、何本生成しても同じ文法のビジュアルが出てくる状態になっている。生成→確認→微調整のループが1本あたり5〜10分で回せる。
考察記事を対象に全本を入れ替えた。並べてみると、ようやくアーカイブページがアーカイブらしく見えてきた。
GA4で見えた構造
サムネイルの作業と並行して、GA4のデータを確認していた。期間は4月1日〜13日の13日間。
まず全体の数字から。
指標 | 数値 |
|---|---|
PV | 828 |
アクティブユーザー | 253人 |
1ユーザーあたりのPV | 3.27(サイト平均比+82%) |
平均エンゲージメント時間 | 1分11秒 |
絶対数はまだ小さい。ただ、来た人は読んでいる。エンゲージメント時間1分11秒は、流し読みで終わっていない数字だ。
次にページ別の表示回数を見た。ここで気になる数字が出た。
LOG126「Generalist AI GEN-0を解剖する:シミュレーション×実世界データの戦い」が41ユニークユーザーを集めていた。
全体のアクティブユーザー253人のうち16%が、この1ページに来ている計算になる。他の考察記事は10〜15PV台が多い中で、一桁違う数字だった。
なぜLOG126だけが突出したのか。
理由はシンプルだった。タイトルに固有名詞が入っていた。「GEN-0」という、検索意図に直結するワードが記事と検索ユーザーを繋いでいた。GEN-0はFigureが発表したAIモデルで、リリース直後から検索ボリュームが上がっていた。LOG126はその内容を技術的に解説した記事だ。
考察記事はもともと「自分の思考のまとめ」として書いてきたもので、SEOや流入を意識したものではない。LOG126も同じ意図で書いた。ただタイトルの構造だけが違った。他の考察記事のタイトルを見ると、「デザインが利益率を決定するフィジカルAI時代の設計思想」「物理空間を解釈する『振る舞い』の設計」など、概念語で完結しているものが多い。本文には固有名詞が登場しているのに、タイトルに出てこない。
これは機会損失だ。内容は変えなくていい。タイトルだけ直せばいい。
まず5本を修正した
最初にGA4で気になった考察記事から手をつけた。本文を確認しながら、登場している固有名詞をタイトルに反映する作業だ。
修正した5本:
LOG109「Boston Dynamicsが示した『身体で考える』ロボットと、問いの本質」 → 本文にBoston DynamicsとAtlasが具体的に登場しているのにタイトルに出ていなかった。
LOG118「GoogleのRT-2とFigureが証明した:良い動きはデータ量で決まる」 → RT-2・Figure・Googleという3つの固有名詞が本文の核心にある。
LOG128「Claude Codeのマルチエージェント設計がSim-to-Realループと同じ問いを解いていた」 → Claude Codeという固有名詞がタイトルに入っていなかった。
LOG143「TeslaのEnd-to-Endニューラルネットから学ぶ:デモとデータを同時に生む設計」 → Tesla・End-to-Endという検索意図に直結するワードが本文に登場している。
LOG145「大阪市の自動運転タクシーが示した:技術は完成する。でも社会は動かない」 → 大阪市・自動運転タクシーという具体的な固有名詞をタイトルに。
この5本を修正したところで、同じ問題が他にもあるはずだと気づいた。範囲を広げることにした。
LOG1〜LOG128を全件見直した
作業の流れを整理しておく。
Step 1:タイトル一覧の取得 サイトのスクリーンショットをPDFで撮影してClaudeに渡し、全記事のタイトルを読み取った。LOG1〜LOG147まで並んでいるスクリーンショットから、番号とタイトルをすべて抽出する。
Step 2:改善候補のリストアップ タイトルを見て「固有名詞が入っていない」と判断できる記事を優先度別に分類した。
🔴 最優先(検索価値がほぼゼロ):「データを取る日」「カップが、動いた。」「ループが、回った。」など、内容が全く伝わらないもの
🟠 優先度高:内容はわかるが技術名・ツール名が抜けているもの
🟡 優先度中:概念は伝わるが固有名詞を追加できるもの
Step 3:改善案の作成 各記事の文脈から、本文に登場しているであろう固有名詞を推測して改善案を作成した。
Step 4:本文照合(これが最重要) 各記事のPDFをClaudeに送って、改善案と本文内容を照合した。
この照合のステップを省かなかったことが重要だった。Step 3で推測した固有名詞が、実際には本文に登場しないケースが複数あったからだ。
照合で見つかった誤り
照合の過程で発覚した問題を記録しておく。
存在しない企業名を入れたケース
LOG34の改善案として「FANUC・Boston Dynamics・DJI事例から学ぶ産業用AIの『信頼UI』設計」を提案していた。しかし本文を確認すると、FANUC・Boston Dynamics・DJIの記載はなかった。記事の実際の内容はROS 2 × Unity × mechArm 270を使った検証だった。
LOG53・LOG107・LOG119でも同様に、Boston Dynamics・FANUC・NVIDIA・Figureといった企業名を改善案に入れていたが、いずれも本文に記載がなかった。
存在しないツール名を入れたケース
「FigmaデザインをKPIへ変換」→ LOG43の本文にFigmaは登場しない。実際はUnity × ROS 2 × Dockerの話だった。
「GeminiとPhotoshopで作る」→ LOG7・LOG8・LOG9について提案したが、Photoshopは使っていない。正しくはFigmaだった。
存在しない技術を入れたケース
「Unity × NavMesh」→ LOG35・LOG37・LOG49について提案したが、それぞれNavMeshを使っていなかった。LOG35はPrefab × Namespace設計、LOG49はNurseWander.cs × Raycastの実装だった。
存在しないAIツールを入れたケース
「Claude・ChatGPT・Geminiの使い分け」→ LOG56の本文を確認するとGeminiだけで行った自己評価記事だった。ClaudeとChatGPTは登場しない。
LOG94の改善案に「INIT→GRASP→LIFT」と書いたが、実際のステートは「REACH_CUP→GRASP→LIFT→REACH_PLACE→LOWER→PLACE」の6ステートだった。INITというステートは存在しない。
タイトルに存在しない固有名詞を入れることは、SEO改善ではなく逆効果だ。検索でヒットしても本文と内容が食い違えば離脱率が上がる。それ以上に、読んだ人の信頼を失う。照合を経てから反映するという手順は省けない。
最終結果と方針
全128記事の判定結果:
改善対象:52記事
変更不要:76記事
変更不要と判断した76記事は、すでにタイトルに技術名・ツール名・固有名詞が入っているもの。たとえばLOG74「Gemini-Human-Cline 三位一体による自律ロボット開発フレームワーク」、LOG78「Claude×ChatGPT×Geminiで実現するLP制作ワークフロー」、LOG126「Generalist AI GEN-0を解剖する」などは最初から問題ない。
改善の主な方針:
LOG1〜LOG20はハコブくんHRIシリーズが中心。ハコブくん・HRI・Figma・Unityを本文に登場するなら積極的に入れる。たとえば「愛されるだけじゃない。『信頼』を生むロボットの表情デザイン」は「ハコブくんの表情デザイン。愛着だけでなく『信頼』を生むHRIデザインの実践」に変更する。
LOG20〜LOG80はUnity × ROS 2 × Docker × ハコブくんのデジタルツイン構築期。ハコブくん・Unity・ROS 2・Docker・NavMeshを本文に登場するなら入れる。
LOG80〜LOG128はmechArm 270の購入・実機展開期。mechArm 270・Unity・Python・ArticulationBody・PickAndPlaceなど、実装に直結する技術名を入れる。「データを取る日」は「mechArm 270のPickAndPlaceデータ収集を始めた日|Unity × Python記録設計」に、「カップが、動いた。」は「Unityシミュレーションでコーヒーカップが初めて動いた|mechArm 270 PickAndPlace検証」に変える。
考察記事(Deep Diveカテゴリ)は技術実装記事と異なり、特定のツールを使った作業ログではない。この場合は記事内で論及している企業名・研究名・製品名をタイトルに反映する。LOG143「Teslaのエンドツーエンド」、LOG126「GEN-0」、LOG118「RT-2・Figure・Google」のように、考察の対象が何かを明示する。
今の判断
考察記事のタイトルは「思考のまとめ」として書いてきたもので、流入を狙ったものではなかった。それはそれで正しかった。ただLOG126の結果を見ると、内容が同じでもタイトルの構造だけで届く人数が変わることがはっきりした。
変えたのは戦略ではなく習慣だ。
書き終わったあとに30秒、「この記事に登場する固有名詞はなんだっけ」と確認してタイトルに足す。内容は変えない。それだけでLOG126の偶然が再現可能になる。
サムネイルの統一も同じ考え方だ。記事の質は変えない。でも入口を整えておく。どれだけ良いものを書いても、外から見つけられなければ読まれない。LOG126が証明したのはそれだ。
今日の作業でもうひとつ気づいたことがある。改善案を出してから本文を照合する手順は、AIに任せきりにしてはいけないということだ。AIは「それらしい固有名詞」を補完しようとする。特に企業名・ツール名は、コンテキストから推測して存在しないものを入れてしまいやすい。一本ずつPDFで確認する手間は省けない。
サムネイルを並べたら、ようやくアーカイブページがアーカイブらしく見えてきた。タイトルも並べてみると、前半(LOG1〜20)はハコブくんで埋まり、後半(LOG80〜)はmechArm 270で埋まっている。プロジェクトの変遷がそのまま見える。これはこれで、記録の構造が出ていていい。
参照:タイトル改善一覧
変更不要(固有名詞あり)76記事
LOG5, LOG9, LOG16, LOG17, LOG18, LOG19, LOG20, LOG21, LOG23, LOG24, LOG25, LOG27, LOG28, LOG31, LOG32, LOG38, LOG39, LOG40, LOG41, LOG45, LOG46, LOG47, LOG48, LOG51, LOG54, LOG57, LOG58, LOG59, LOG60, LOG61, LOG62, LOG66, LOG68, LOG69, LOG70, LOG71, LOG72, LOG74, LOG75, LOG77, LOG78, LOG79, LOG81, LOG82, LOG83, LOG85, LOG86, LOG89, LOG90, LOG91, LOG92, LOG97, LOG104, LOG106, LOG109, LOG112, LOG113, LOG114, LOG116, LOG118, LOG125, LOG126, LOG128
🔴 最優先(検索価値がほぼゼロ)
DAY | 現タイトル | 改善案 |
|---|---|---|
LOG110 | 発信が、知性になる | Web/UIデザイナーがXへの発信とDAYログを続けて気づいたこと。Build in Publicが知性になる理由 |
LOG93 | データを取る日 | mechArm 270のPickAndPlaceデータ収集を始めた日|Unity × Python記録設計 |
LOG88 | カップが、動いた。 | Unityシミュレーションでコーヒーカップが初めて動いた|mechArm 270 PickAndPlace検証 |
🟠 優先度高
DAY | 現タイトル | 改善案 |
|---|---|---|
LOG124 | ブロックが箱に入った瞬間、ループが閉じた | mechArm 270 × Unity R2R2Rループが閉じた瞬間|PickAndPlaceシミュレーション完成 |
LOG122 | 有線キーボードとマウス、この1回のためだけに存在する? | mechArm 270 Pi実機セットアップ。有線キーボード・マウスが必要だった理由 |
LOG121 | AIがコンテンツを読む時代に、毎日ログを書く理由がわかった | Build in Public × AI時代。AIがコンテンツを読む時代に毎日DAYログを書き続ける理由 |
LOG120 | 実機が動いた。テストツールと、Power on over. | mechArm 270 Pi実機初動確認|MyCobot Python SDKとPower on over手順 |
LOG119 | ロボットはなぜ、まだ「速く・正確に・重く」を競っているのか | ロボット産業はなぜまだ「速さ・精度・重量」を競うのか。産業ロボットの設計思想を問う |
LOG111 | ロボットの顔をUIとして設計する | ハコブくんの表情をチャットUIのステートとして実装した日。Dify × Studio × JavaScriptでHRI表情設計 |
LOG108 | 2体のロボットが、別々の意思で動いた | UnityでmechArmが2体独立動作した日|マルチロボットHRI設計の検証 |
LOG107 | 関心はある。でも実装できる人がいない — フィジカルAI市場に何が起きているか | Physical AI市場の設計者不足。関心はあるのに実装できる人がいない理由を考察する |
LOG105 | コードの外側を管理する | Clineのコードベース管理。CLAUDE.mdとGit運用でAIエージェントを制御する |
LOG103 | 実機を買うまでの話。迷って、調べて、決めた一夜。 | mechArm 270 Pi購入決断の夜。Switch Scienceで選んだ理由と比較検討の全記録 |
LOG102 | 最短ルートをやめた日。ロボットアームを買う前に、事業として何を証明すべきかを考えた | ロボットアーム(mechArm 270)購入前に事業仮説を立て直した日|Pixels to Motorsの設計転換 |
LOG101 | シミュレーションフェーズが終わった | UnityシミュレーションフェーズからmechArm 270実機フェーズへ|R2R2Rの転換点 |
LOG100 | 12回全部失敗していたと思っていた。データを読んだら、全部成功していた | mechArm 270 PickAndPlace 12回試行。PythonログとUnityデータで「全成功」と判明した日 |
LOG99 | ロボットアームがカップを掴んで台座に置いた | mechArm 270がUnityシミュレーションでコーヒーカップを掴んで台座に置いた|PickAndPlace完成 |
LOG98 | ロボットアームをゼロから作り直した話 | mechArm 270のUnity ArticulationBodyをゼロから再設計した話|関節制御パラメータの見直し |
LOG96 | ログは「成功」と言っていた。でも目で見ると、おかしかった。 | PythonログとUnity可視化の乖離。mechArm 270の動作ログが「成功」でも目視がおかしかった理由 |
LOG95 | 物理の憲法、初めて本当に機能した | UnityのArticulationBodyが初めて物理的に正しく動いた日|mechArm 270関節制御の転換点 |
LOG94 | ステートマシンを解剖した日 | mechArm 270 PickAndPlaceのUnityステートマシンを解剖した日。REACH_CUP→GRASP→LIFT→PLACEの6ステート設計 |
LOG87 | いま作っている工程は、いずれ消える | UnityとPythonで作るロボット設計工程はAIに置き換わる|それでも手で作る意味 |
LOG84 | 3Dスキャン精度と向き合う日 | iPhoneで撮った3Dスキャン(coffeecup)の精度問題とUnityへの取り込み検証 |
LOG80 | 10台のロボットアームが別々に動く、アルゴリズムによる個体差の設計 | UnityでmechArm 10体をアルゴリズムで個体差設計する|マルチロボットシミュレーション |
LOG76 | 再度ロボットアーム動作の最適化からやり直す。ロボットアーム並列実装 | mechArm 270 Unity ArticulationBody並列実装の再設計|動作最適化の全記録 |
LOG73 | 5×5の2列10台のロボットアームを同時に動かしてみる | Unityで10台のmechArmを5×2配列で同時制御する|マルチロボットシミュレーション実験 |
🟡 優先度中
DAY | 現タイトル | 改善案 |
|---|---|---|
LOG67 | AIエンジニア雇用する。デザイナーが独りでチームを立ち上げる最初の30分 | Clineを「AIエンジニア」として雇用する。デザイナーがClaude × Clineでチームを作る最初の30分 |
LOG65 | 病院の日常。譲り合いと適切な距離感の実装 | ハコブくんと看護師の「距離感」をUnityで実装する|病院廊下のHRI設計 |
LOG64 | 病院の静から動へ。自律走行スタッフがもたらす活気と予測不能なノイズ | ハコブくんの自律走行がUnity病院シーンにもたらす動的ノイズ|HRI設計の検証 |
LOG63 | 見えない光をコードで制御する。病院フロアの再構築におけるマテリアル管理 | UnityでUV-C光を可視化する|ハコブくん病院フロアのマテリアル管理とシェーダー設計 |
LOG56 | 現在(2026/01/25)の生成AI活用レベル評価について | GeminiでGemini活用レベルを査定する。2026年1月時点の生成AIリテラシー自己評価|Master(上位3.2%) |
LOG55 | 物理空間を解釈する「振る舞い」の設計 | HRIデザインにおける物理空間の「振る舞い」設計|ハコブくんのUnityシミュレーション考察 |
LOG53 | デザインが利益率を決定するフィジカルAI時代の設計思想 | Physical AI時代のデザイン思想。ロボティクス領域でデザインが利益率を決定する理由 |
LOG52 | ロボティクスが変える「製造業としての農業」 | UV-C農業ロボットとロボティクスが変える「製造業としての農業」|フィジカルAI農業の現在地 |
LOG50 | フロー図作成。なんとなくのデザインではなく仕様としてのデザイン | FigJam × ハコブくん設計。なんとなくのデザインではなく仕様としてのフロー図作成 |
LOG49 | 看護師カプセルの自律移動と回避テスト | Unityで看護師カプセルエージェントの自律移動と障害物回避テスト。NurseWander.cs × Raycastの実装記録 |
LOG44 | 動くワイヤーフレームの核心-通信の開通作業 | ハコブくんをUnityとROS 2で繋ぐ通信開通全記録。Docker × ROS-TCP-EndpointからHakobuMove.csまで |
LOG43 | ロボティクスPMの視点 - デザインを経営指標へ変換する | ロボティクスPMの視点。ハコブくん × Unity × ROS 2のA/BテストでデザインをKPI・経営指標へ変換する |
LOG42 | なぜ今、日本の「多湿」がフィジカルAIの最前線なのか | なぜ今、日本の「多湿」がPhysical AI・UV-C農業ロボットの最前線なのか |
LOG37 | マルチロボットHRIシステム開発全記録 | マルチロボットHRIシステム開発全記録。Unity HUD × ROS 2 × Pythonで2台のmechArm 270を制御する |
LOG36 | ロボットの「心」を可視化する-HRIデザインの実装記録 | ハコブくんの「心」をUnityで可視化する|HRIデザインの実装記録 |
LOG35 | 1対多への拡実-現するフリート管理 | mechArm 270をPrefab × Namespace設計で複数台管理する。Unityで実現する1対多フリート実装記録 |
LOG34 | HRIリサーチ報告書。産業用AIにおける「信頼のインターフェース」の設計 | HRIリサーチ報告書。ROS 2 × Unity × mechArm 270で検証した産業用AIの「信頼UI」設計 |
LOG33 | 「座標」からの解放と、フィジカルAIがもたらすインパクト | UnityとROS 2の「座標変換」からの解放|Physical AI時代のデジタルツイン設計インパクト |
LOG30 | データの可視化-デジタルツインに「解析の眼」を授ける | RViz2とUnityでデジタルツインに「解析の眼」を授ける|mechArm 270データ可視化 |
LOG29 | デジタルツインを実用へ -次に挑むべき3つの実験的ステップ | mechArm 270デジタルツインを実用へ|Unity × ROS 2で次に挑む3つの実験的ステップ |
LOG26 | 関節駆動テスト計画書(手動テスト編) | mechArm 270 M5の関節駆動テスト計画書(手動テスト編)|Unity ArticulationBody検証 |
LOG22 | 3D空間の基準作りと、自分だけの「テックログ」 | UnityのScale・座標系の基準作りとR2R2R独自「テックログ」運用設計 |
LOG15 | デザインは終わらない。さらなる高みへ導くためのブラッシュアップと効率化 | FigmaとStudioを使ったUIデザインのブラッシュアップ。ハコブくんUIの効率化プロセス |
LOG14 | ロボットが当たり前に存在する社会は今後どうなっていくのか? | ロボットが当たり前に存在する社会はどうなるのか。デザイナー視点のHRI未来論 |
LOG13 | 4コママンガ量産体制完了。次に必要なのは「1日3回投稿」を回し続けるための"鉄の規律"と進捗管理表 | GeminiとFigmaで4コママンガ量産体制構築|X・Instagram投稿を回し続けるための管理設計 |
LOG12 | ロボット管理者専用ダッシュボードのUIデザイン | ハコブくん管理者向けダッシュボードのUIデザイン|FigmaによるHRI管理画面設計 |
LOG11 | 薬剤搬送ロボットはなぜ総保有数12台5台を稼働させるのか? —サブスクリプションで実現する止まらない医療搬送の舞台裏 | 薬剤搬送ロボット(ハコブくんモデル)12台5稼働の運用設計。SaaSサブスクで実現する止まらない医療搬送 |
LOG10 | AIと創る、ロボットの全仕事。UIデザインのすべて | GeminiとFigmaで創るロボットUI全仕事。ハコブくんのUIデザイン全工程 |
LOG9 | 共感を呼ぶストーリーテリング。GeminiとPhotoshopで作る「4コママンガ」 | 共感を呼ぶストーリーテリング。GeminiとFigmaで作る「4コママンガ」|ハコブくんキャラクター設計 |
LOG8 | セキュリティと優しさの両立。「認証画面」のAI生成と仕上げ | GeminiとFigmaで作る「認証画面」。ハコブくんのセキュリティUIデザイン工程 |
LOG7 | AIでアイデア出し、手作業で完成度を上げる。表情のデザイン工程 | GeminiでアイデアをFigmaで仕上げる|ハコブくんの表情デザイン工程 |
LOG6 | 愛されるだけじゃない。「信頼」を生むロボットの表情デザイン | ハコブくんの表情デザイン。愛着だけでなく「信頼」を生むHRIデザインの実践 |
LOG4 | 「薬剤搬送システム」全体を俯瞰するUIスコープの定義と画面リスト作成 | ハコブくん薬剤搬送システムのUIスコープ定義。Figmaで作る画面リストと情報設計 |
LOG3 | 病院現場で使いやすいを実現する薬剤搬送ロボットのUI設計と情報アーキテクチャ | ハコブくん薬剤搬送ロボットのUI設計と情報アーキテクチャ|Figmaによる病院現場HRI設計 |
LOG2 | Webから現場へ。デザイナーが担うべきロボット保守のための情報設計術 | WebデザイナーがHRI設計へ。ロボット保守UIのための情報設計術|Pixels to Motors LOG2 |
LOG1 | 「愛されるロボット」は誰が作る?Web/UIデザイナーが担う HRIデザインの最前線 | 「愛されるロボット」はUIデザイナーが作る。HRI(Human-Robot Interaction)デザインの最前線 |