「愛されるロボット」はUIデザイナーが作る。HRI(Human-Robot Interaction)デザインの最前線
UIデザイナーはなぜロボティクス現場へ行くべきか?
WebやUIデザインで培ってきたスキルは、今、次のフロンティアロボティクスの世界で強く求められています。しかし、Web/UIデザインとロボティクスデザインの間には、想像する以上に大きな壁が存在します。
画面の中の完璧な世界(綺麗なデータ、想定通りのユーザー行動)で完結していたデザインから、現実世界の不確実性の嵐へ飛び込む。これが、ロボティクス領域でデザインのプロフェッショナルが直面する現実です。
考えてみてください。デモは完璧でも、現場で嫌われ、使われなくなるロボットがいます。その原因は、必ずしも技術の欠陥だけではありません。愛されるロボットとは、単に動くロボットではなく、現場の人間が一緒に働きたいと感じ、信頼を寄せる存在です。
ロボティクスが社会インフラとなる時代に、Web/UIデザイナーが持つ共感力こそが、ロボットを機械から愛されるパートナーに変え、社会実装を成功させる鍵となることを解説します。デザイナーが担うべきHRI (Human-Robot Interaction) デザインの役割とその心構えを考えていきましょう。
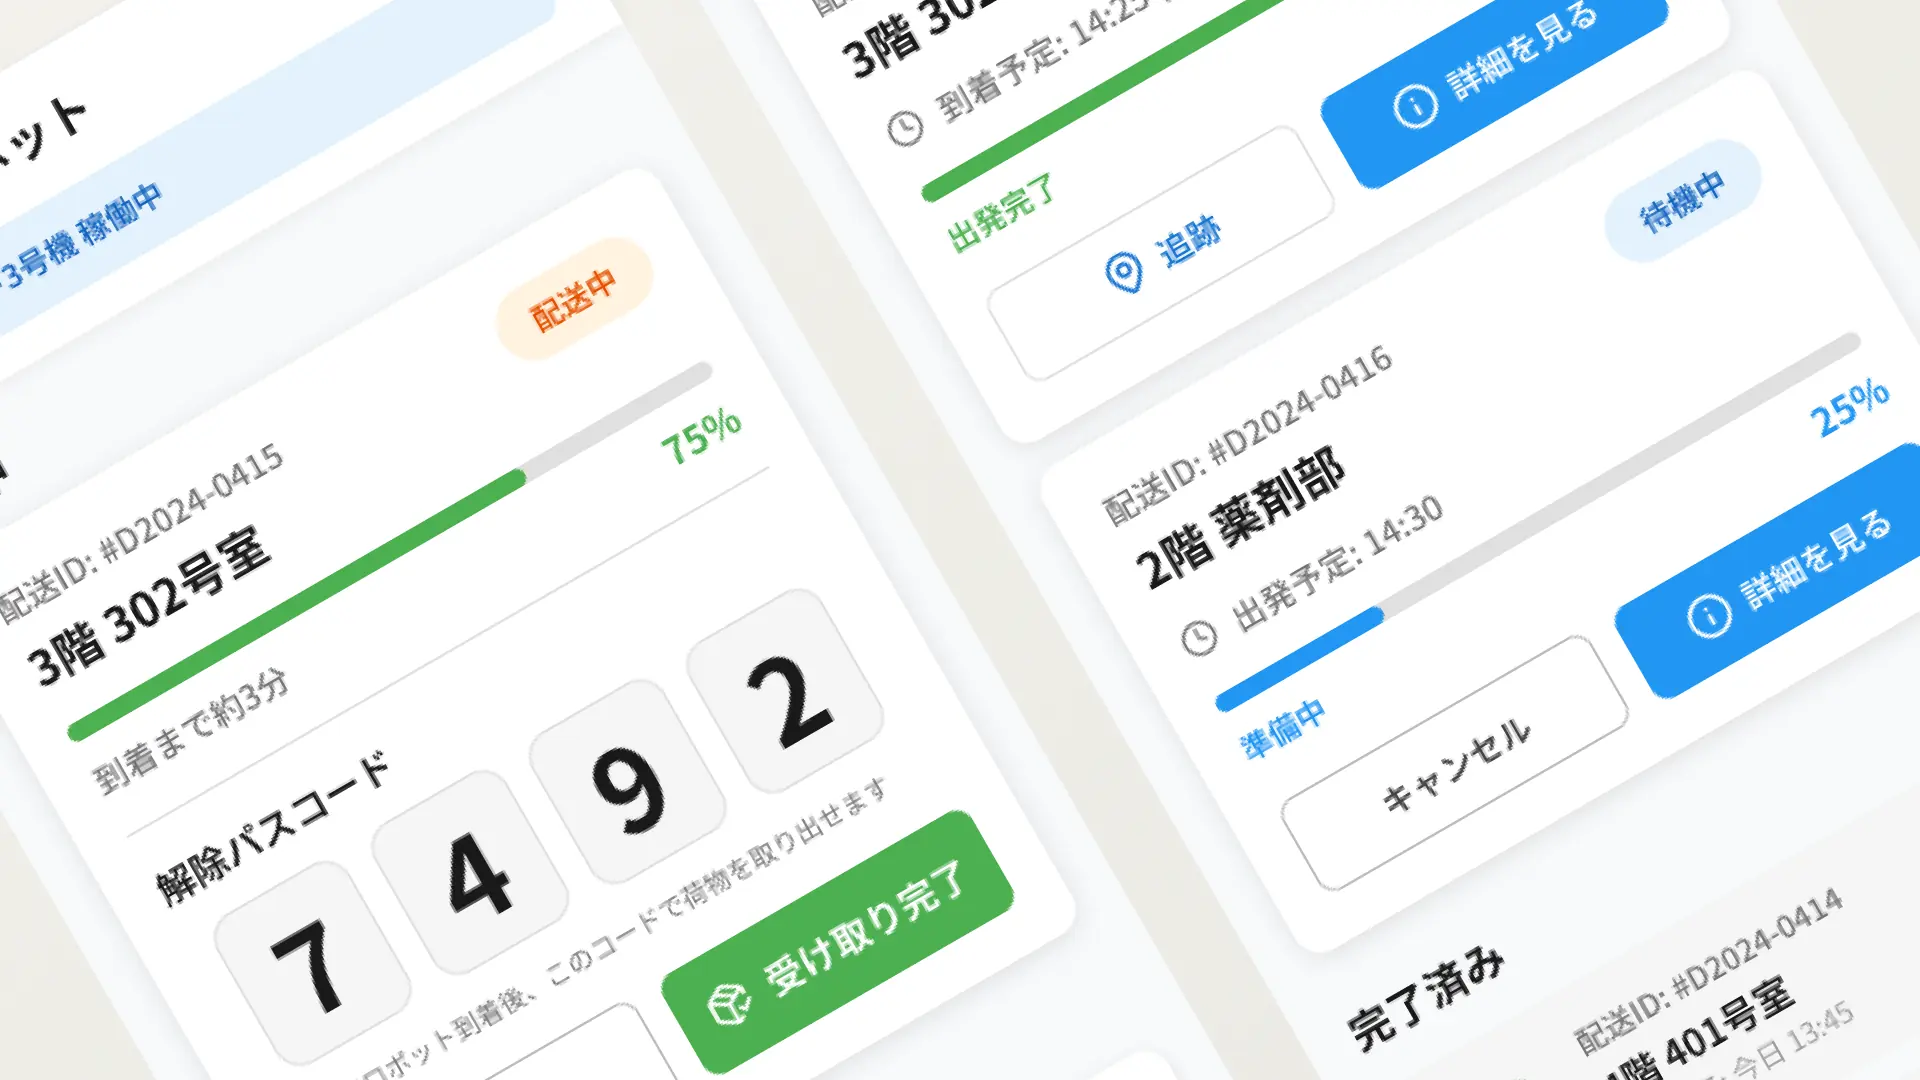
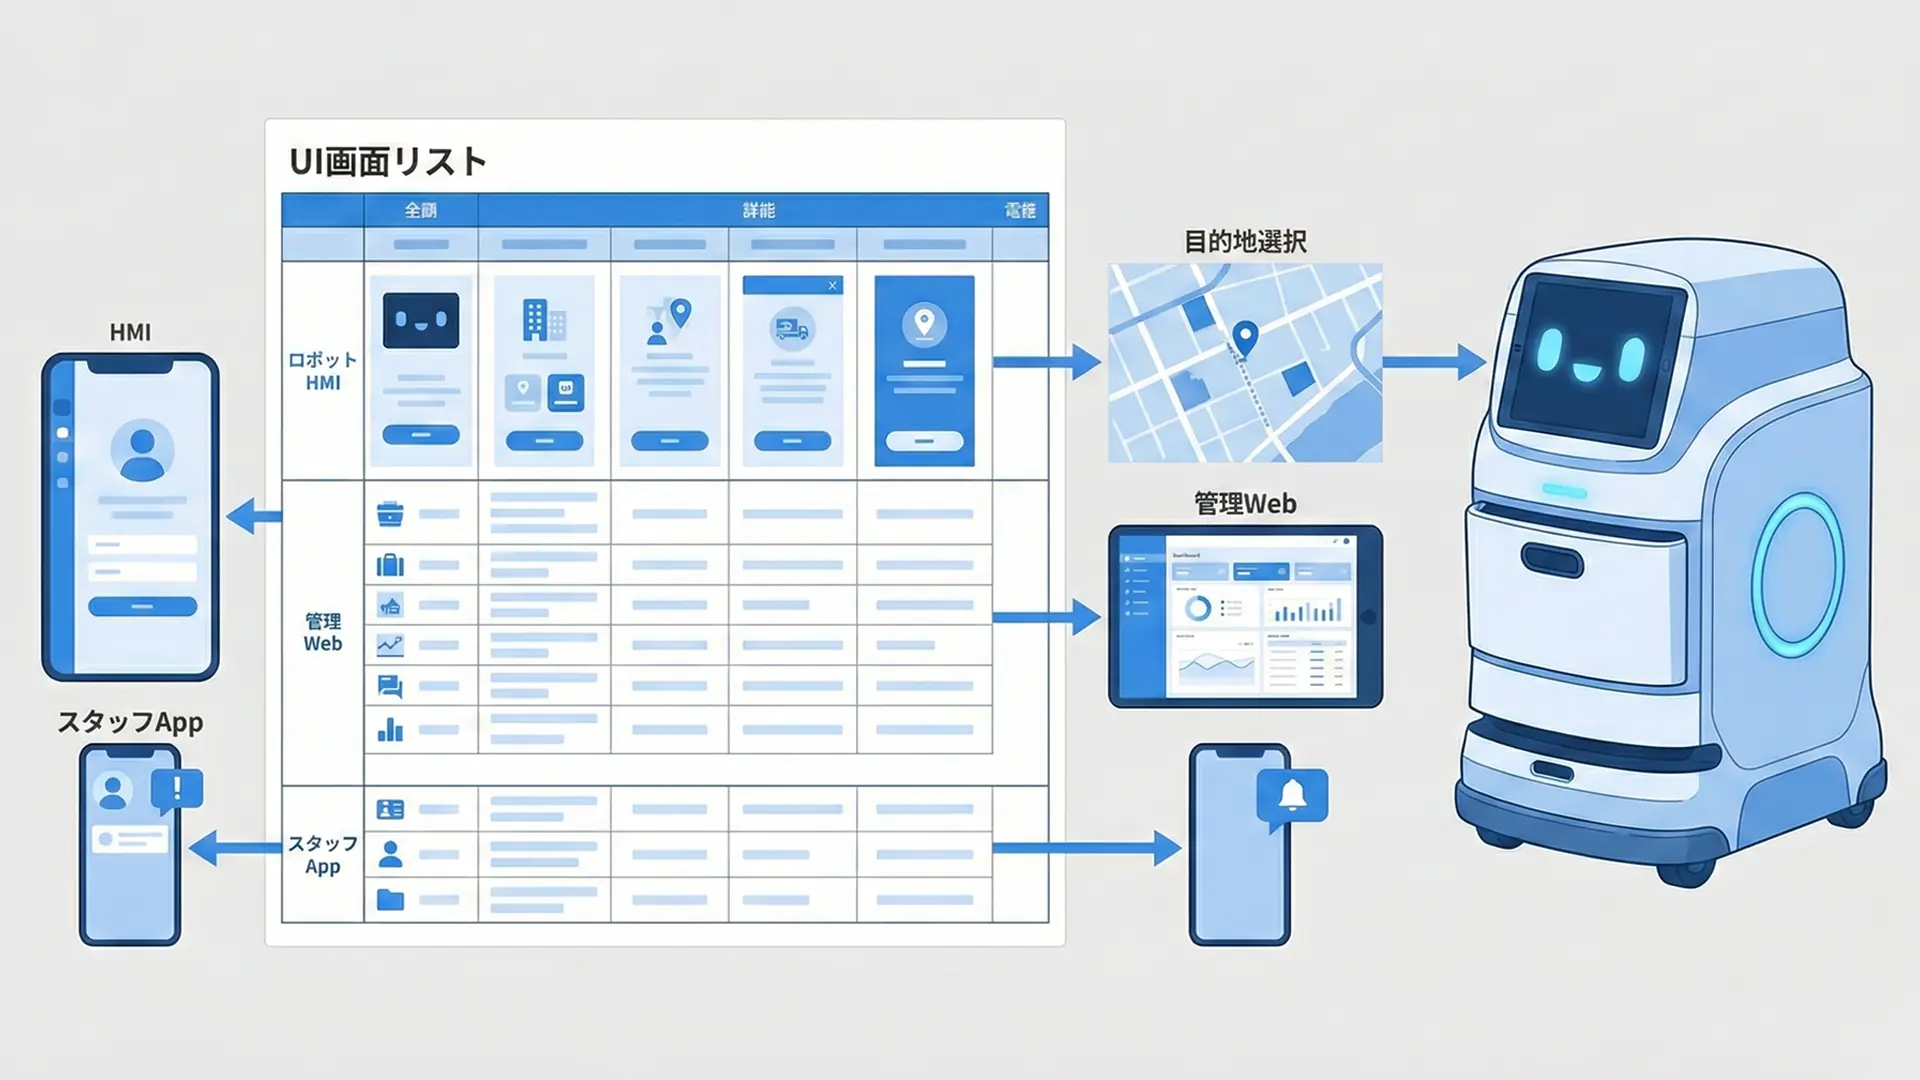
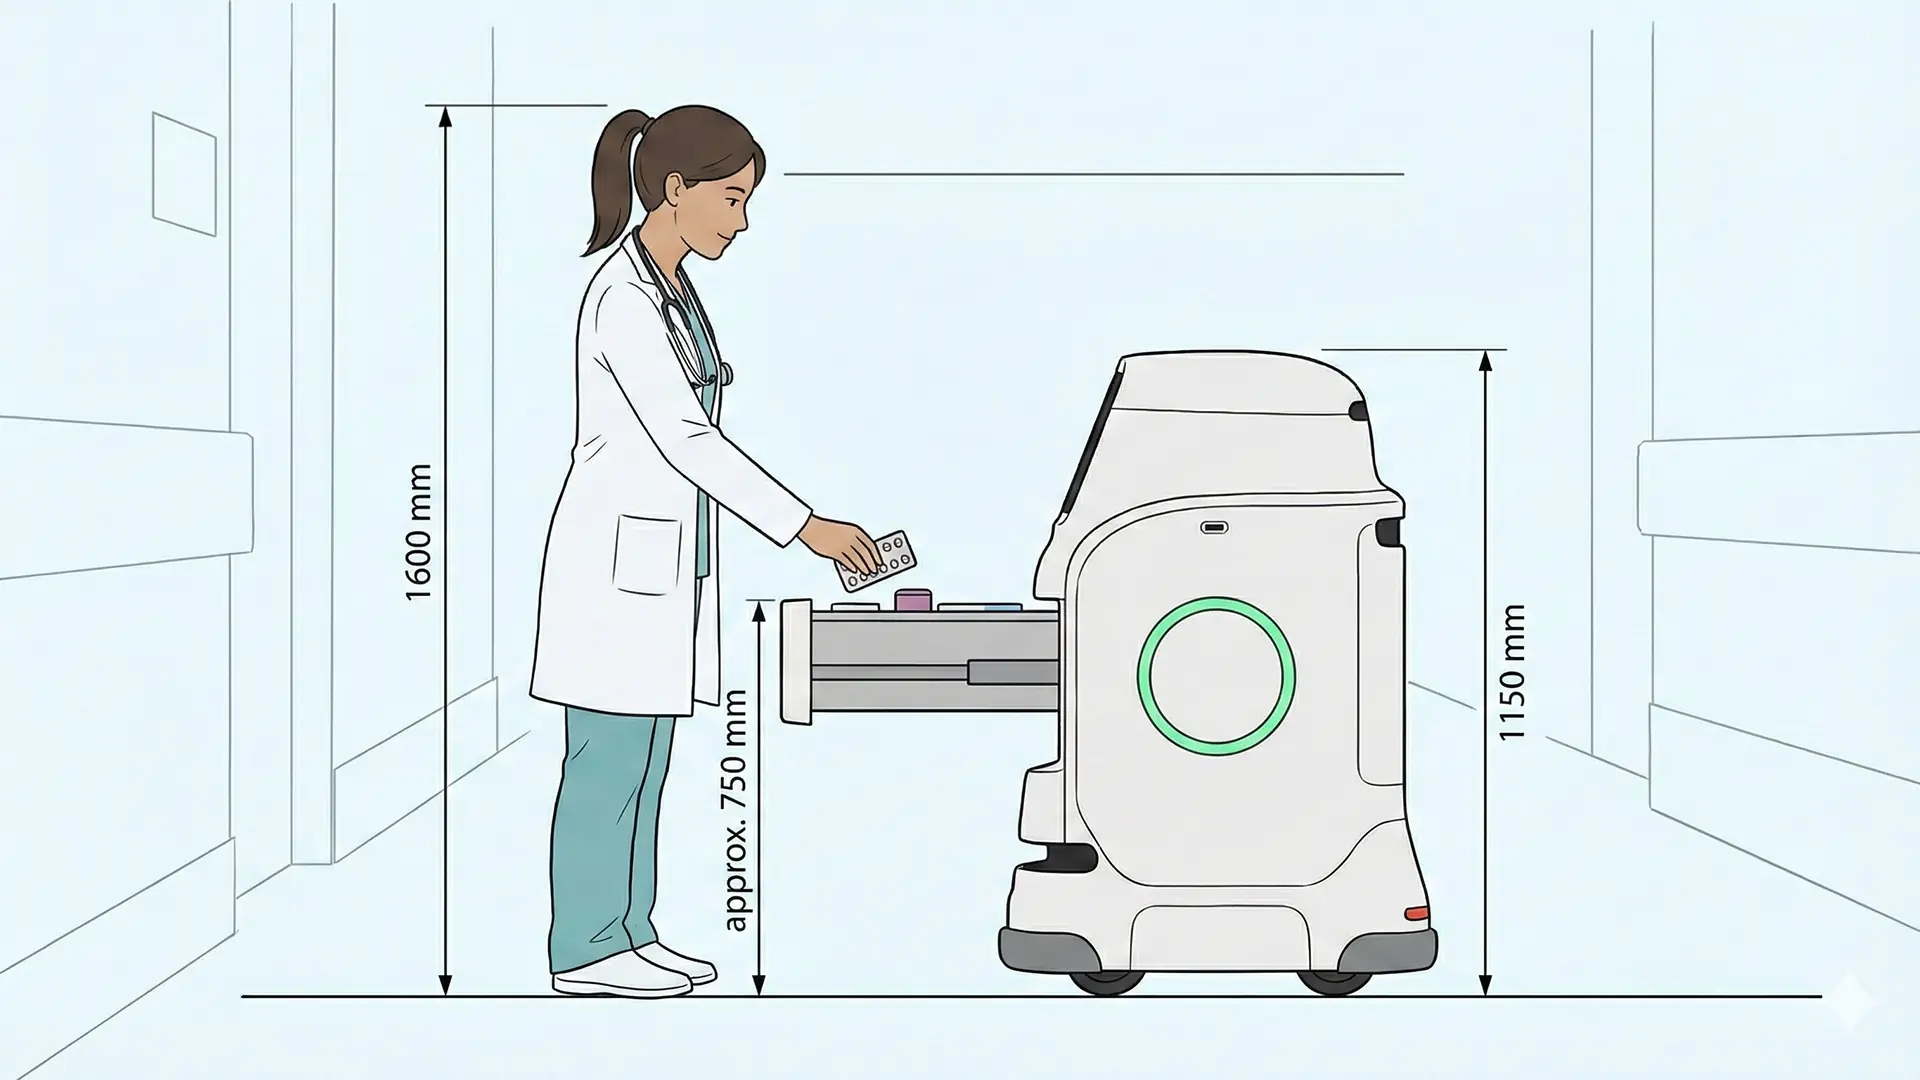
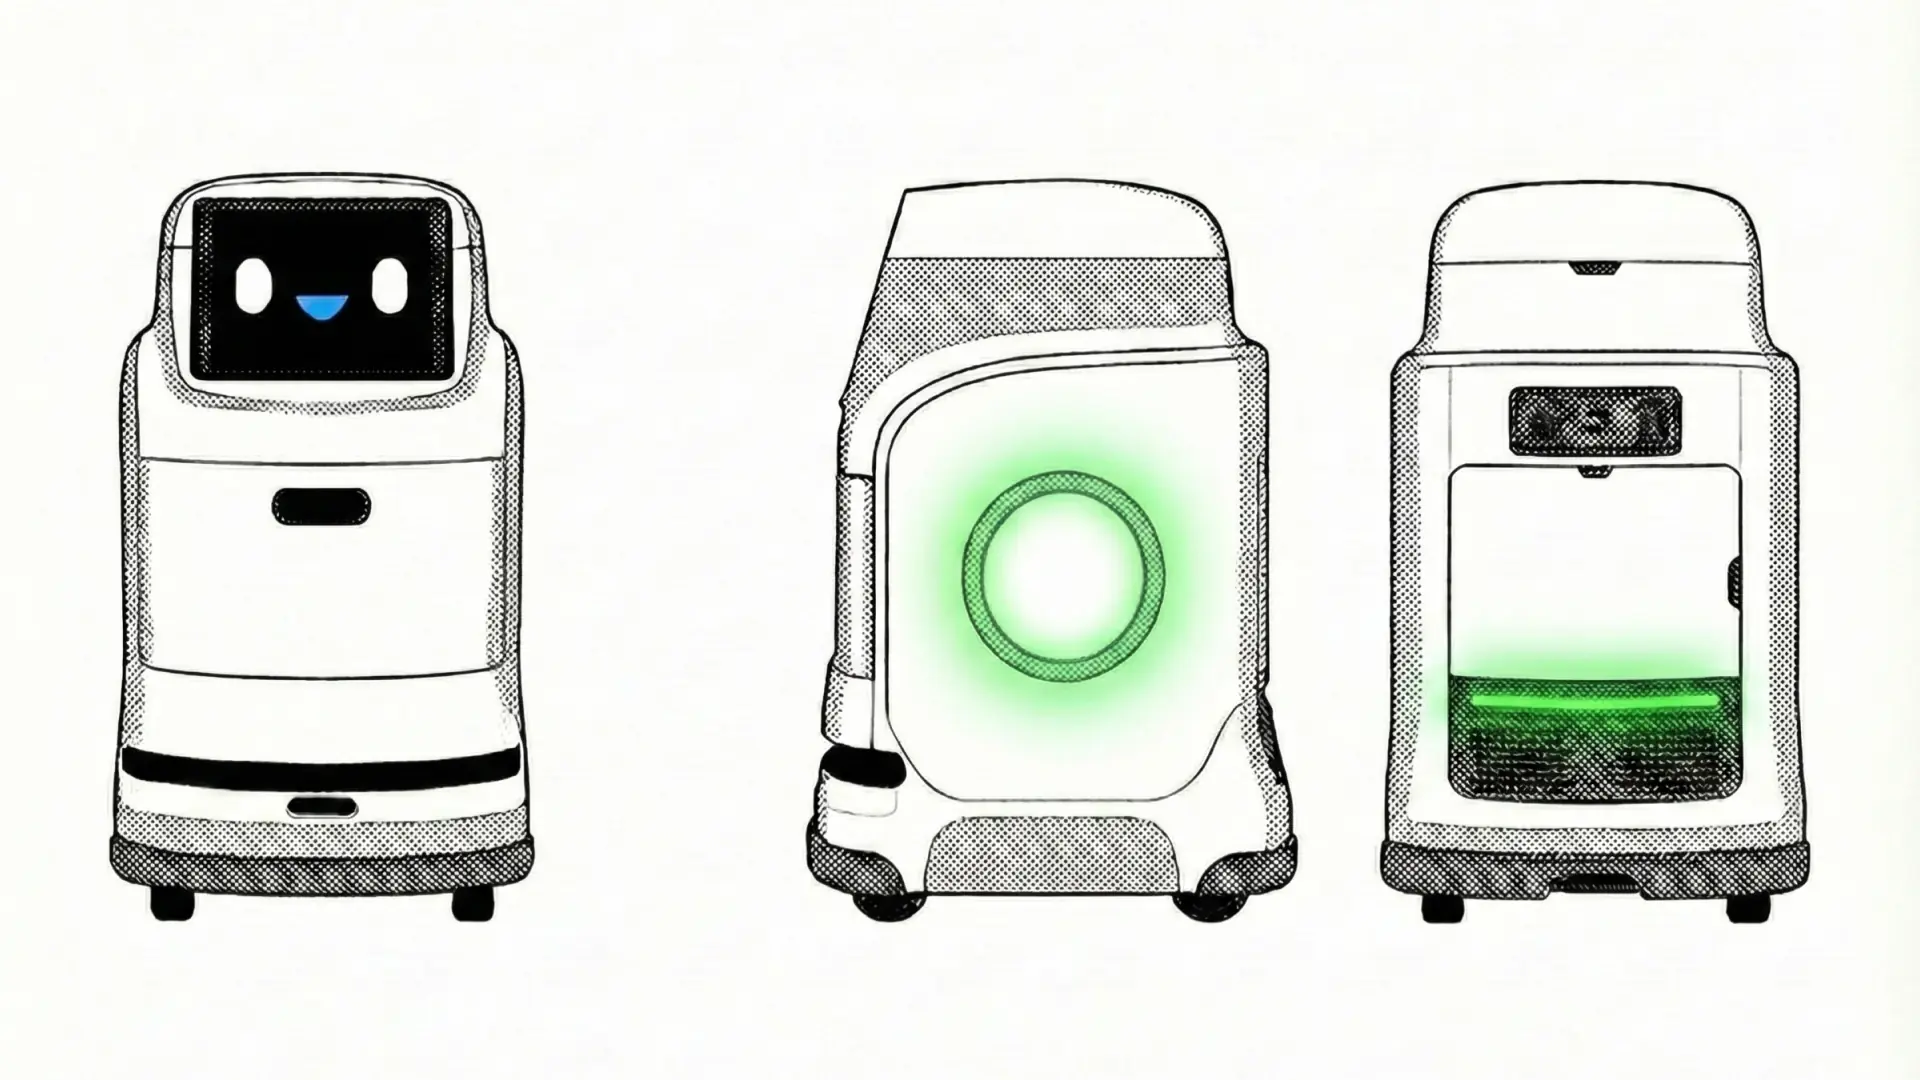
※薬剤搬送ロボットハコブくんは技術検証用の仮想設定です。 実用化目的ではなく、制御・UIデザイン・HRI(人間とロボットの相互作用)の本質を探求するコンセプトとして定義しています。
「愛されるロボット」の定義 - 現場の信頼と定着を生むデザイン
まず、愛されるロボットをどう定義するかを明確にします。華やかなデモで拍手喝采を浴びるロボットではありません。目指すのは、現場で使われ続けるロボットです。
かつて、ある現場の専門家がこう語りました。ロボットは「動いた瞬間よりも、動き続けた時間のほうが価値を持つ」と。
この動き続ける時間を支えるのが、ロボティクスデザイナーの仕事です。エンジニアが止まらないことを追求する技術力を提供するなら、ロボティクスデザイナーは嫌われず、邪魔にならず、むしろ頼りにされるデザインによって、ロボットの稼働時間(=愛される時間)を最大化する責任を負います。
愛されるロボットを生み出すHRIデザインには、特に以下の3つの要素が不可欠です。
愛の3要素:理解、透明性、リカバリビリティ
理解(共感): ロボットが次に何をするか、なぜそうするかがユーザー(作業者)に直感的に伝わるデザイン。急に動き出したり、意図不明な動作をしたりするロボットは、作業者にとって単なる危険で邪魔な存在でしかありません。
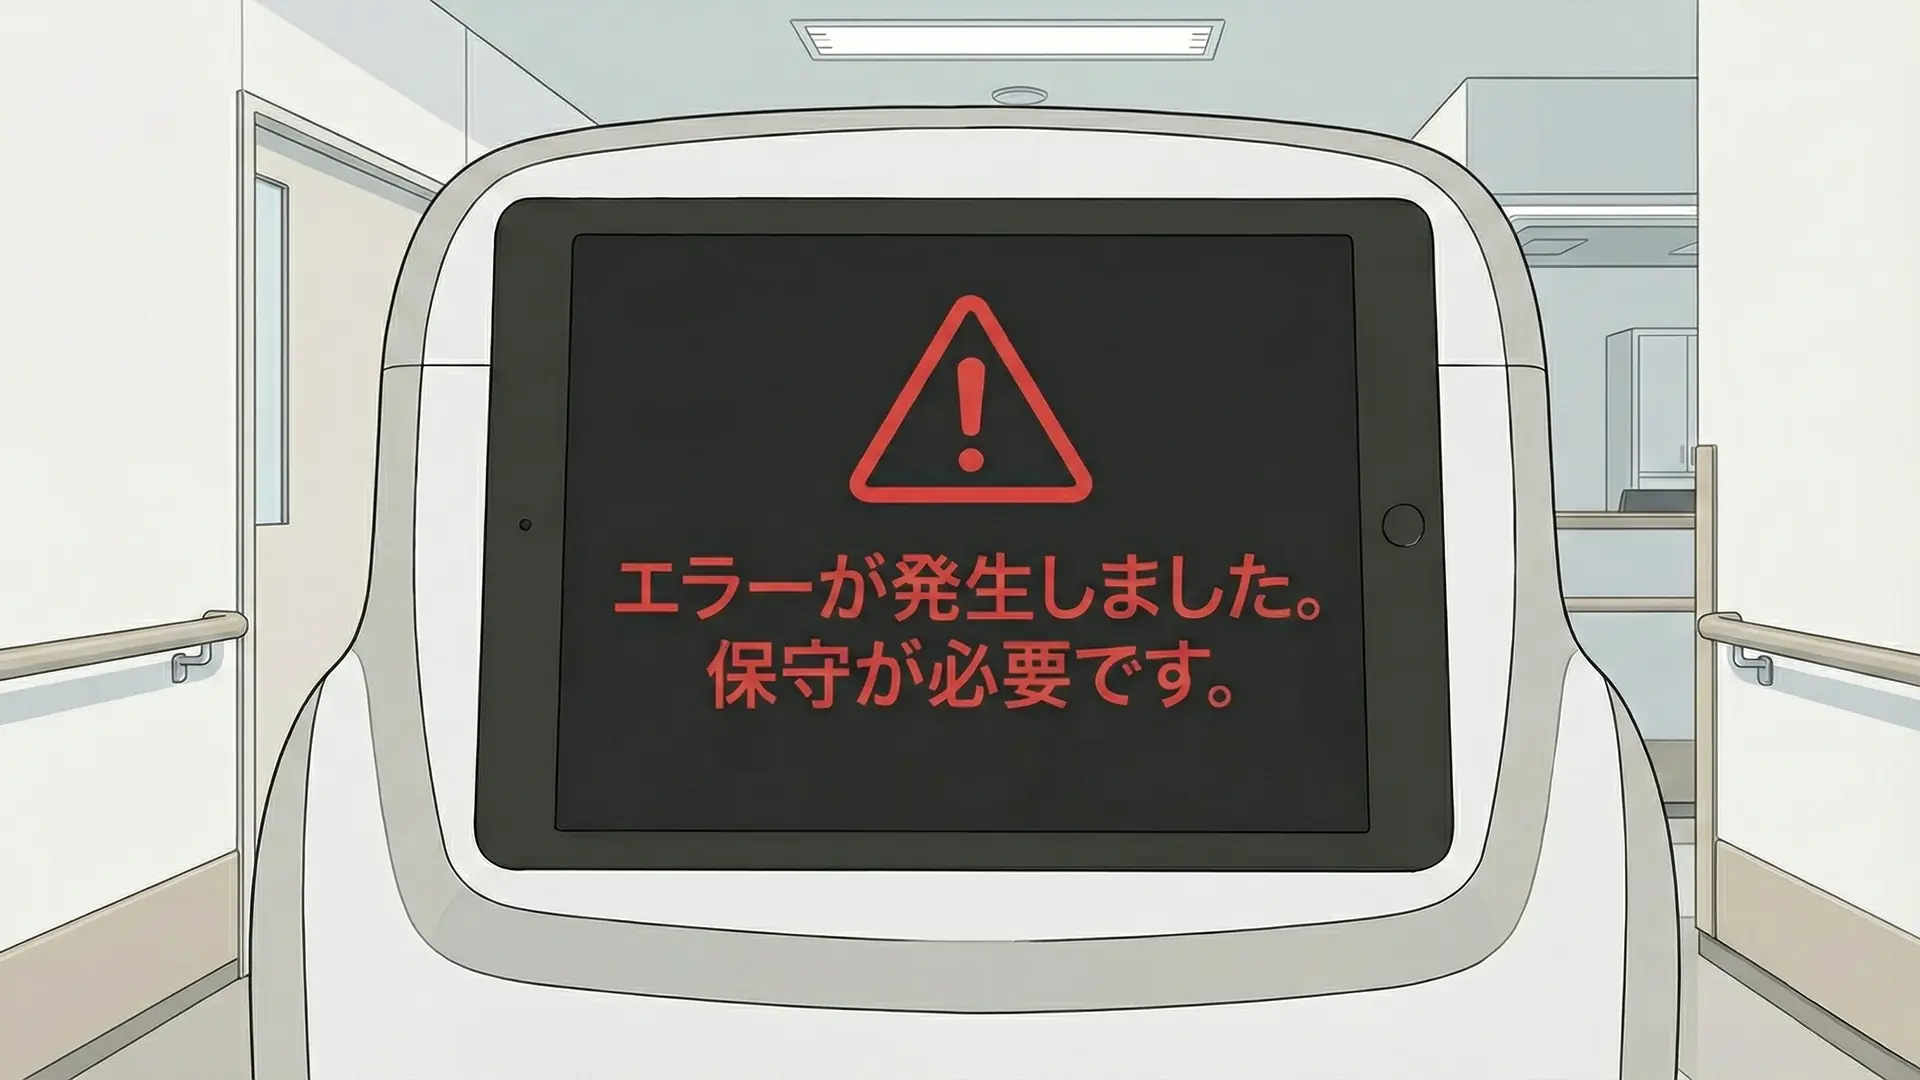
透明性(信頼): ロボットが失敗したり、予定外に止まったりしたとき、何を理解し、何をミスしたのかを正直かつ分かりやすく伝えること。このエラーの透明性こそが、現場の人間からの信頼を生み、人間が介入してリカバリする際の心理的ハードルを下げます。
リカバリビリティ(安心): 万が一エラーが起きた際に、作業者が簡単かつ安全に復帰できるように設計すること。壊れたらどうしようという不安を作業者から取り除くデザインは、愛着と定着に直結します。
Web/UIデザインとHRIデザインを隔てる4つの壁
Web/UIデザイナーがHRIデザイナーとして成功するために、乗り越えるべき物理的・心理的な社会実装の壁を明確にしましょう。
Web/UIデザイナーは、デジタル空間を飛び出し、この泥臭い現場に立ち向かうことから全てが始まります。
愛されるロボットを作る HRIデザイナーの3つの心構えと医療事例
愛されるロボットを形にし、現場に根付かせるために、HRIデザイナーが持つべき具体的な行動指針と覚悟を提示します。
現場という“真実”に向き合う勇気
理論やラボのデータから設計を始めるのではなく、まずは現場のノイズや誤差を体感することです。作業者の「腰の痛み」「疲労」「イライラ」「ロボットへの不満」といった負の感情を観察し、なぜロボットが嫌われているのかの真実を掴む必要があります。
愛されるロボットとは、作業者の代わりを務め、負荷を肩代わりする存在です。この観察から得た共感こそが、Web/UIデザインで培ったスキルを、現実世界の課題解決へ応用するための出発点となります。
医療現場の真実とは、ロボットのエラーが即座に命の危険に直結するということです。外科医の極限の集中力、看護師の疲労、患者の不安。HRIデザイナーは、この負の感情と認知負荷を観察しなければなりません。
例えば、手術支援ロボットのコックピットデザインは、単に機能を配置するだけでは不十分です。多量の情報が錯綜する中で、外科医の視線誘導、色覚特性、判断速度を考慮し、必要な情報が瞬時に届き、不要なノイズが視界を妨げないようにUIを統合します。
愛されるとは、医師がロボットを絶対的に信頼し、疲弊した中でもミスなく操作できるデザイン環境を提供することです。
エンジニアと失敗の往復運動を繰り返す
美しいデモで終わるPoCに留まってはいけません。社会実装は、終わりのない伴走です。
ロボットが壊れたり、エラーを起こしたりしたとき、仕様外として切り捨てるのではなく、改善の種として歓迎し、エンジニアと共に原因を深掘りする泥臭い覚悟が必要です。UI/UX設計のフィードバックループを、現実世界の物理的なエラー、汚れ、温度のブレに適用し、夜通し改善策を練る「往復運動の強さ」こそが、社会実装に必要な筋力です。
ロボットが生命維持に関わる場合、停止やエラーは許されません。しかし、万が一に備え、人間が介入する際のプロセス、すなわちリカバリビリティ(復旧可能性)をデザインすることが、医療HRIの要となります。
リハビリテーションロボットにおいては、故障時の機械的な停止だけでなく、患者が訓練を嫌になった時の心理的停止もエラーと見なされます。HRIデザイナーは、患者が訓練を継続するための動機付けを、音声のトーン、ロボットのふるまい、感情的なフィードバックを通じて設計します。
愛されるとは、故障やエラーが発生しても、現場の人間が冷静に、かつ安全にその責任を引き継げるように、ロボットがその状態を正確に、過不足なく伝える透明性を設計することなのです。
HRIデザインは関係性のデザインである
愛されるロボットとは、人に媚びるロボットでも、人間の仕事を完全に奪うロボットでもありません。
求められるのは、ロボットが人間に代わって働くのではなく、人間とロボットが協調して働くためのインターフェースを設計することです。ロボットが作業者にとって邪魔者や監視役ではなく、隣の頼れる相棒となるためのふるまい、音、光のデザインを追求する。
この関係性を築く上で、HRIデザイナーはデジタルの画面内だけでなく、物理的な接触という現実にも向き合わなければなりません。
人間と同じ空間で協働する以上、ロボットが人と完全に非接触で動き続けることは現実的に困難です。そこで求められるのが、ロボットに柔らかな動きを実装するという視点です。
柔らかな動きとは、接触を絶対に回避しようと硬直するのではなく、万が一接触が起きた際に、その接触を検知し、力を受け流したり、優しく受け止めたりできるようなふるまいを指します。「ぶつかっても痛くない」「怪我をしない」という物理的な安心感があって初めて、人間はロボットを警戒対象ではなく、隣で共に働く相棒として受け入れることができるのです。
人間が最も効率的で安全に、そして気持ちよく働けるように、ロボットとの関係性を最適化する。これこそが、HRIデザイナーが果たすべき最も重要な役割です。
医療現場では、人間が疲労や多忙によってミスをする前提でデザインを行うことが、患者の安全を守る上で極めて重要です。
例えば、医薬品のパッケージデザインは、まさにHRIデザインの理念が適用されています。誤った薬剤の取り扱いを防ぐために、容器のフタの形状や配色を工夫し、触覚でも識別できるようにする。あるいは、シリンジ(注射器)の収納を誤って裏返しにしないよう、物理的な制約をデザインに組み込む。
愛されるとは、人間の限界をロボットが理解し、介入し、そっと支えること。ロボットが作業者にとって命を預けられる、隣の頼れる相棒となるための、ふるまいとインターフェースを追求します。
未来を形にする
ロボティクスは、美しいプレゼンやデザインではなく、ロボットが静かに、淡々と、止まらず動き続ける。その地道な積み上げによって、人の安全・効率・生活の質を変えていきます。
ロボットが愛されるとは、単なる機能性ではなく、人間の仕事の一部ではなく、現実社会の一部として受け入れられ、信頼を勝ち得た状態であると言えます。
愛されるロボットは、高度なアルゴリズムや精巧な機構だけでは決して生まれません。現場の真実に向き合い、人間への深い共感と責任感を持つHRIデザイナーこそが、その創造主であると断言できます。
共感力とデザインの力が、ロボティクスを本気で進める原動力となると考えています。