ハコブくんの表情デザイン。愛着だけでなく「信頼」を生むHRIデザインの実践
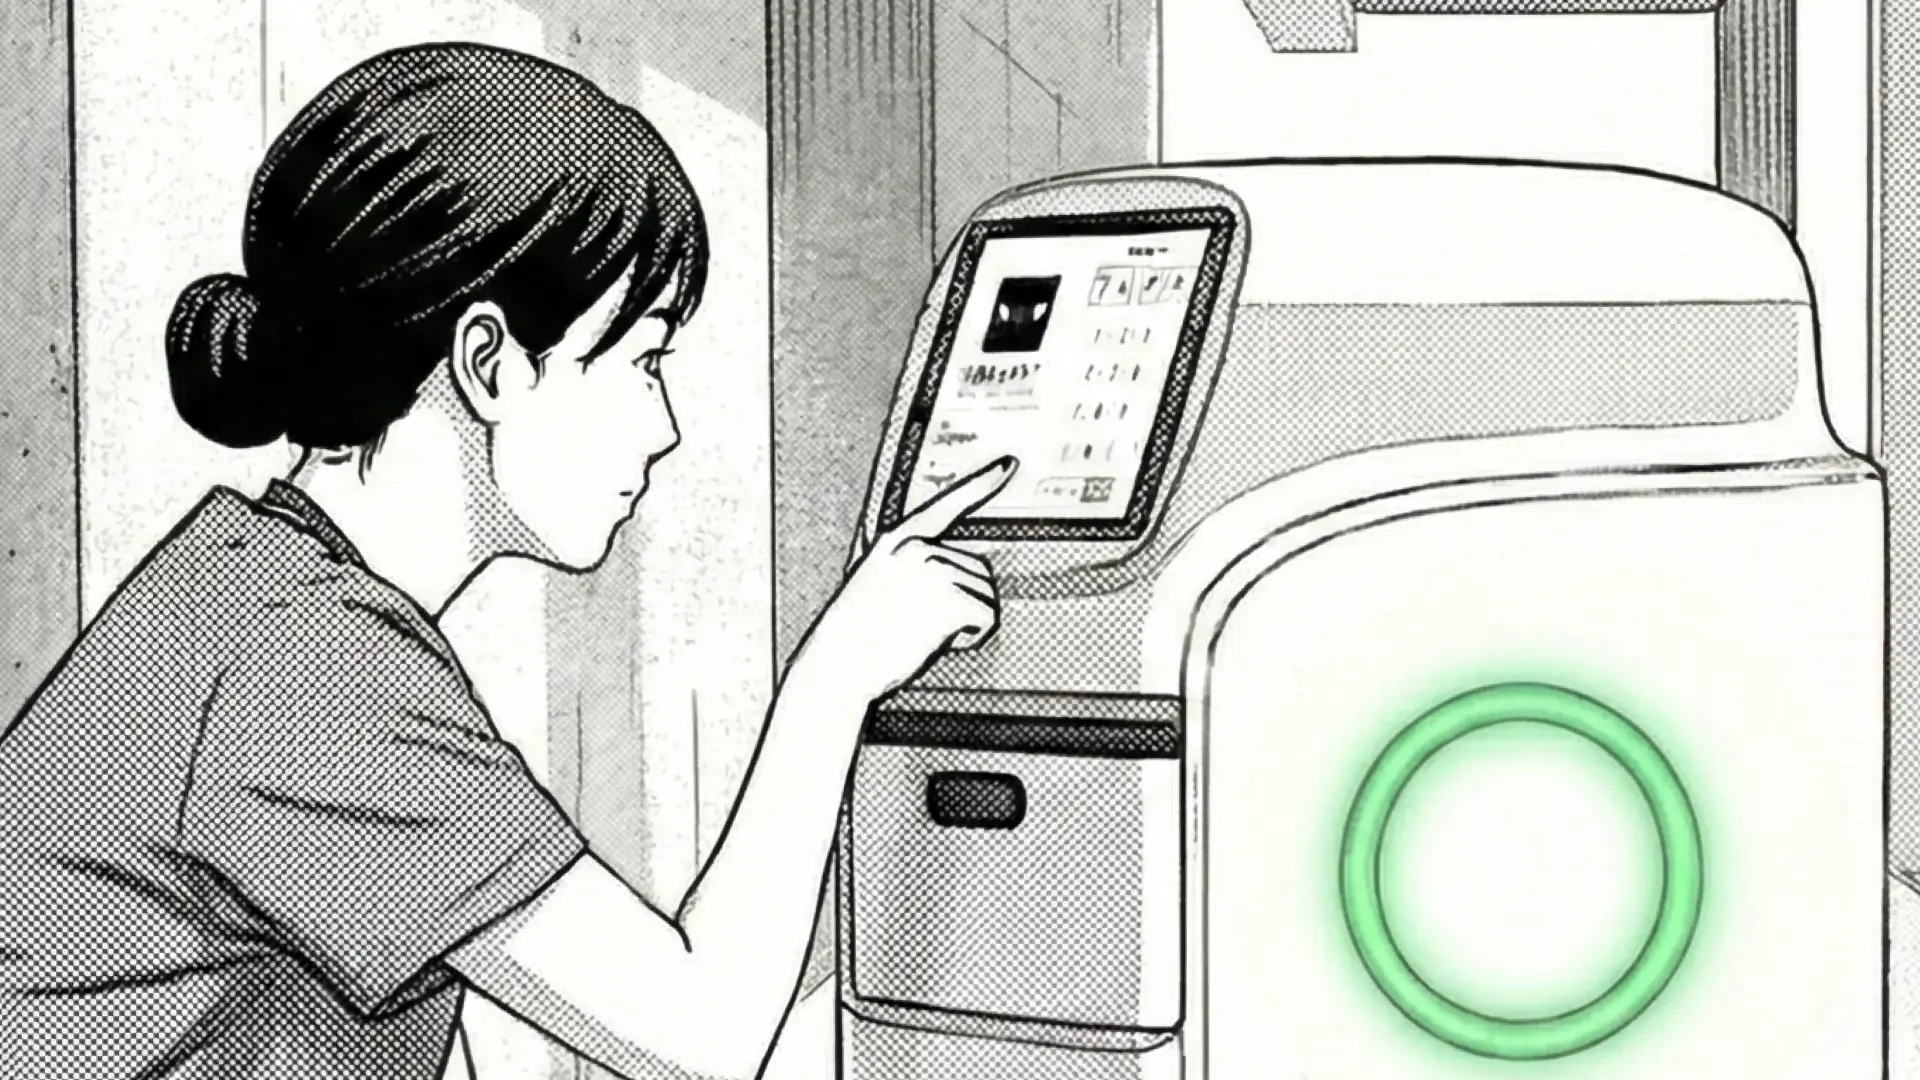
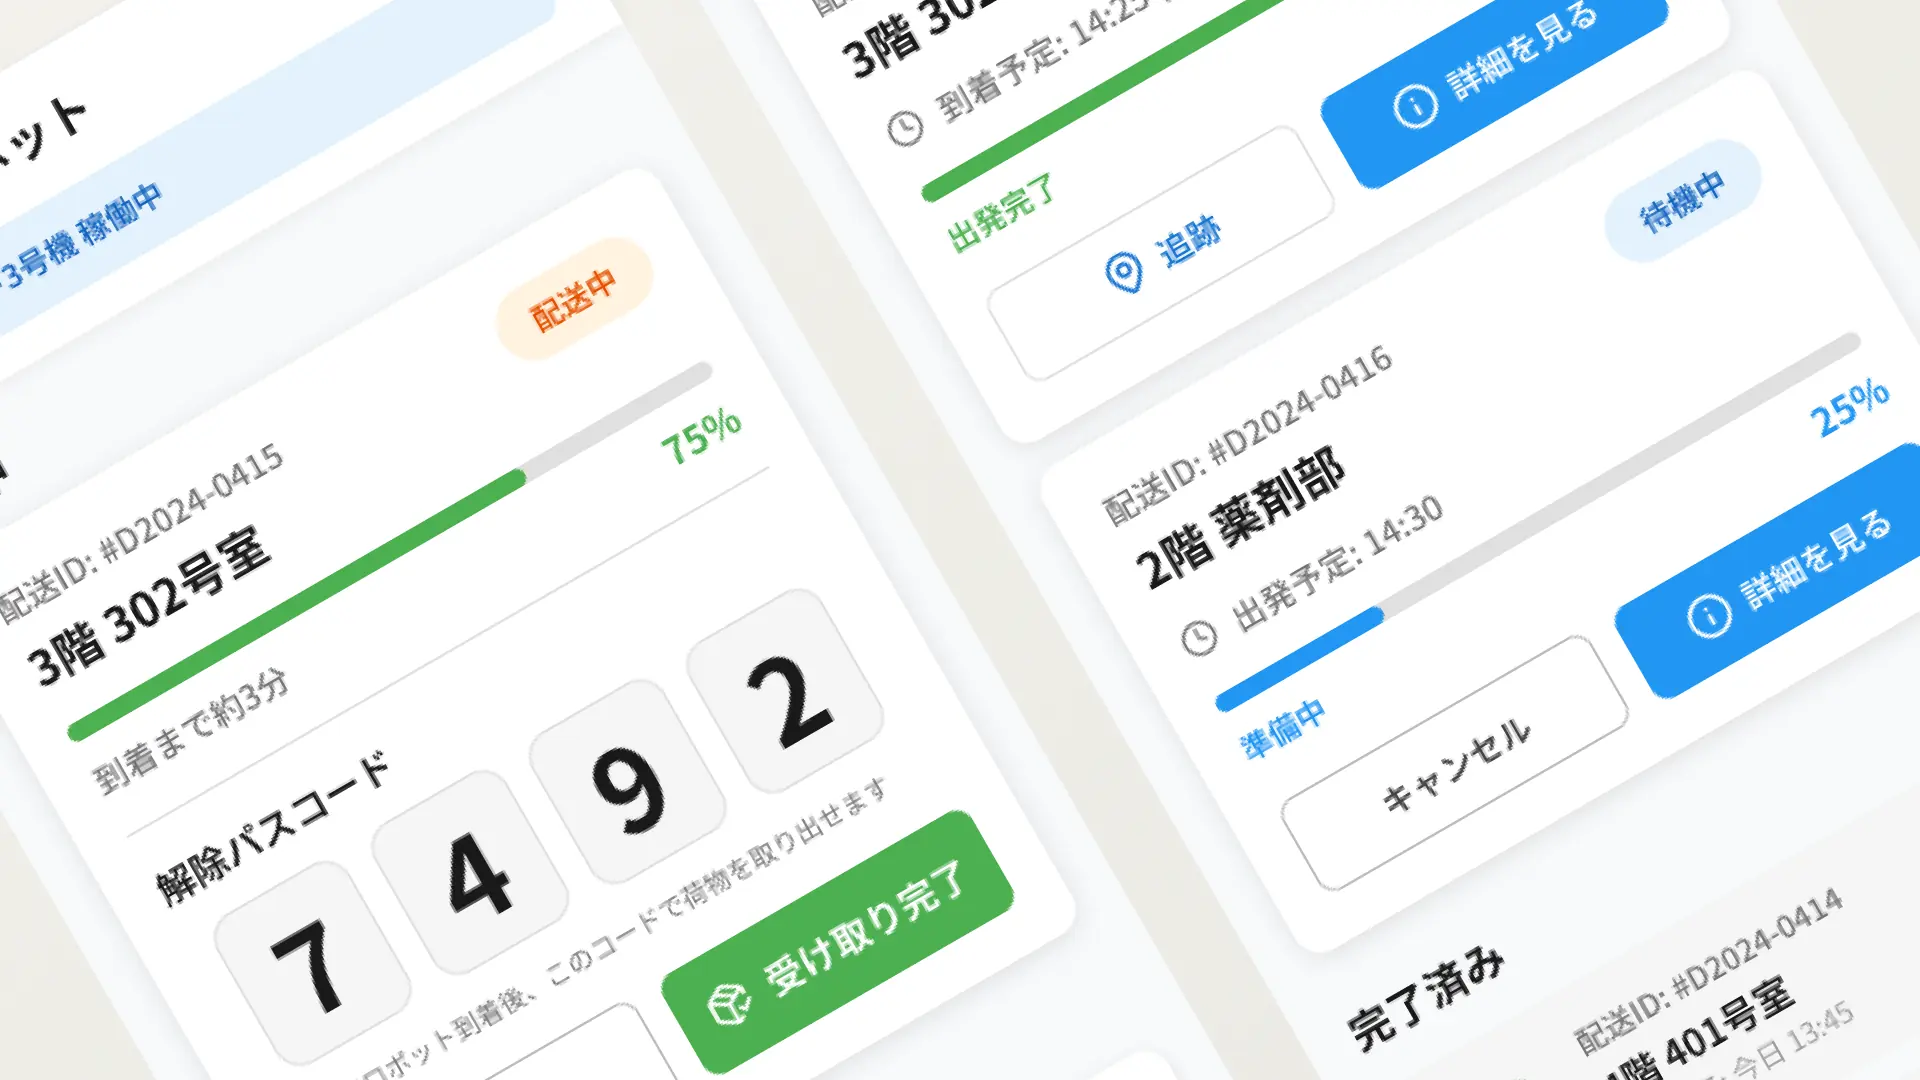
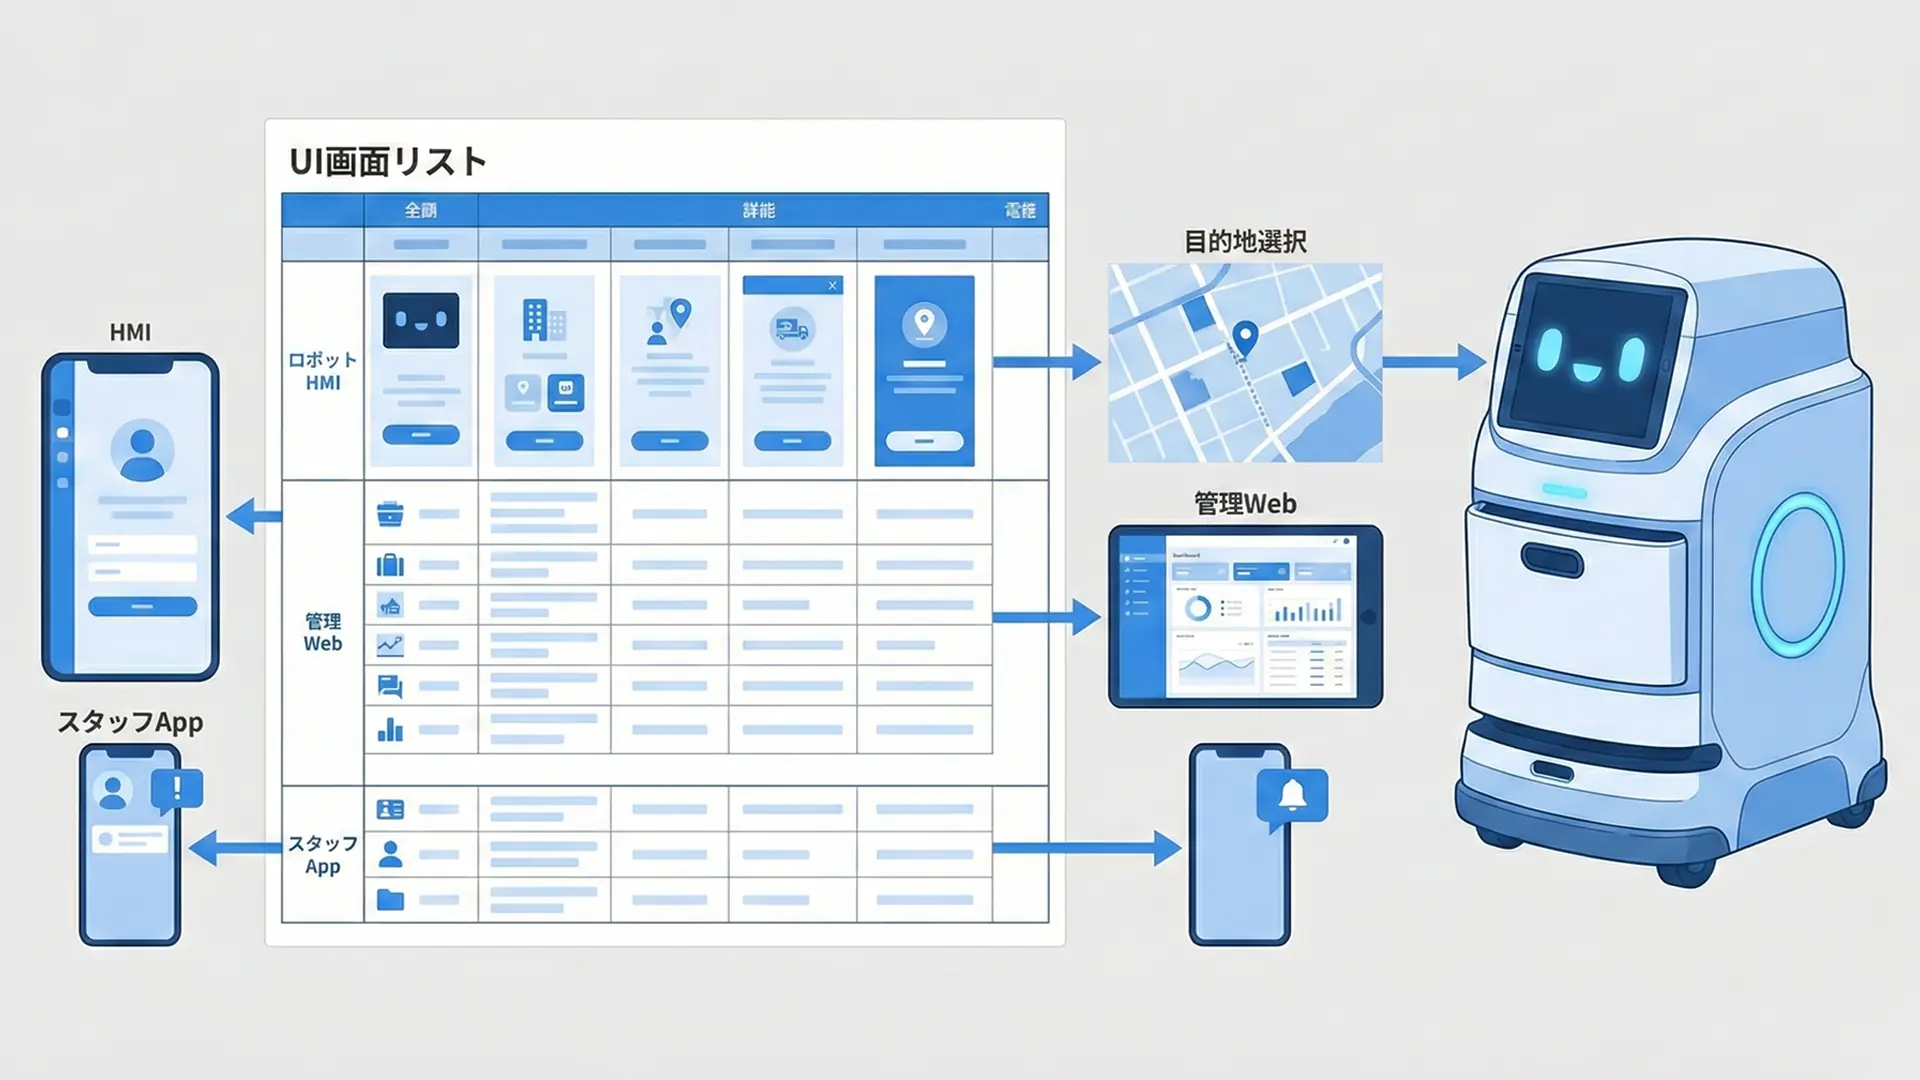
LOG5までで、薬剤搬送ロボットのアプリ操作画面(UI)の構築が進みました。
LOG6のテーマは、少し視点を変えてロボットの顔(表情)のデザインです。
このロボットの顔は、実は操作用タブレットの待機画面(スクリーンセーバー)を兼ねています。操作されていない間、ロボットはただの機械の塊ではなく、周囲とコミュニケーションを取る存在になります。
病院という特殊な環境において、ロボットの表情はどのような役割を果たすべきでしょうか?今日はそのデザイン哲学と、具体的なバリエーション構築について掘り下げます。
※薬剤搬送ロボットハコブくんは技術検証用の仮想設定です。 実用化目的ではなく、制御・UIデザイン・HRI(人間とロボットの相互作用)の本質を探求するコンセプトとして定義しています。
なぜ、搬送ロボットに「顔」が必要なのか?
効率的に薬を運ぶだけなら、無機質な箱で良いのでは?という意見もあるかもしれません。しかし、HRI(ヒューマンロボットインタラクション)の観点から、特に病院においては顔が重要な機能的役割を果たします。
役割A:心理的障壁を下げる(アプローチアビリティ)
病院は、患者さんにとってもスタッフにとってもストレスがかかりやすい場所です。そこに無愛想な機械が動き回っていると、無意識に緊張感や恐怖感を与えてしまいます。
親しみやすい顔があることで、「近づいても大丈夫」「危険ではない」というシグナルを発し、心理的な距離を縮めることができます。
役割B:状態を直感的に伝える(インターフェース)
言葉や文字を読まなくても、パッと見ただけでロボットの状態がわかることは重要です。
「今、忙しそうだな(移動中)」「困っているのかな(エラー)」といった状態を、表情というノンバーバル(非言語)な情報で瞬時に伝達します。
役割C:視線の誘導(意図の伝達)
(今回は固定画面ですが)高度なロボットでは、これから進む方向に視線を向けることで、周囲の人に次の動きを予測させ、衝突を回避する役割も担います。
ベースデザインの定義:「信頼できる愛嬌」
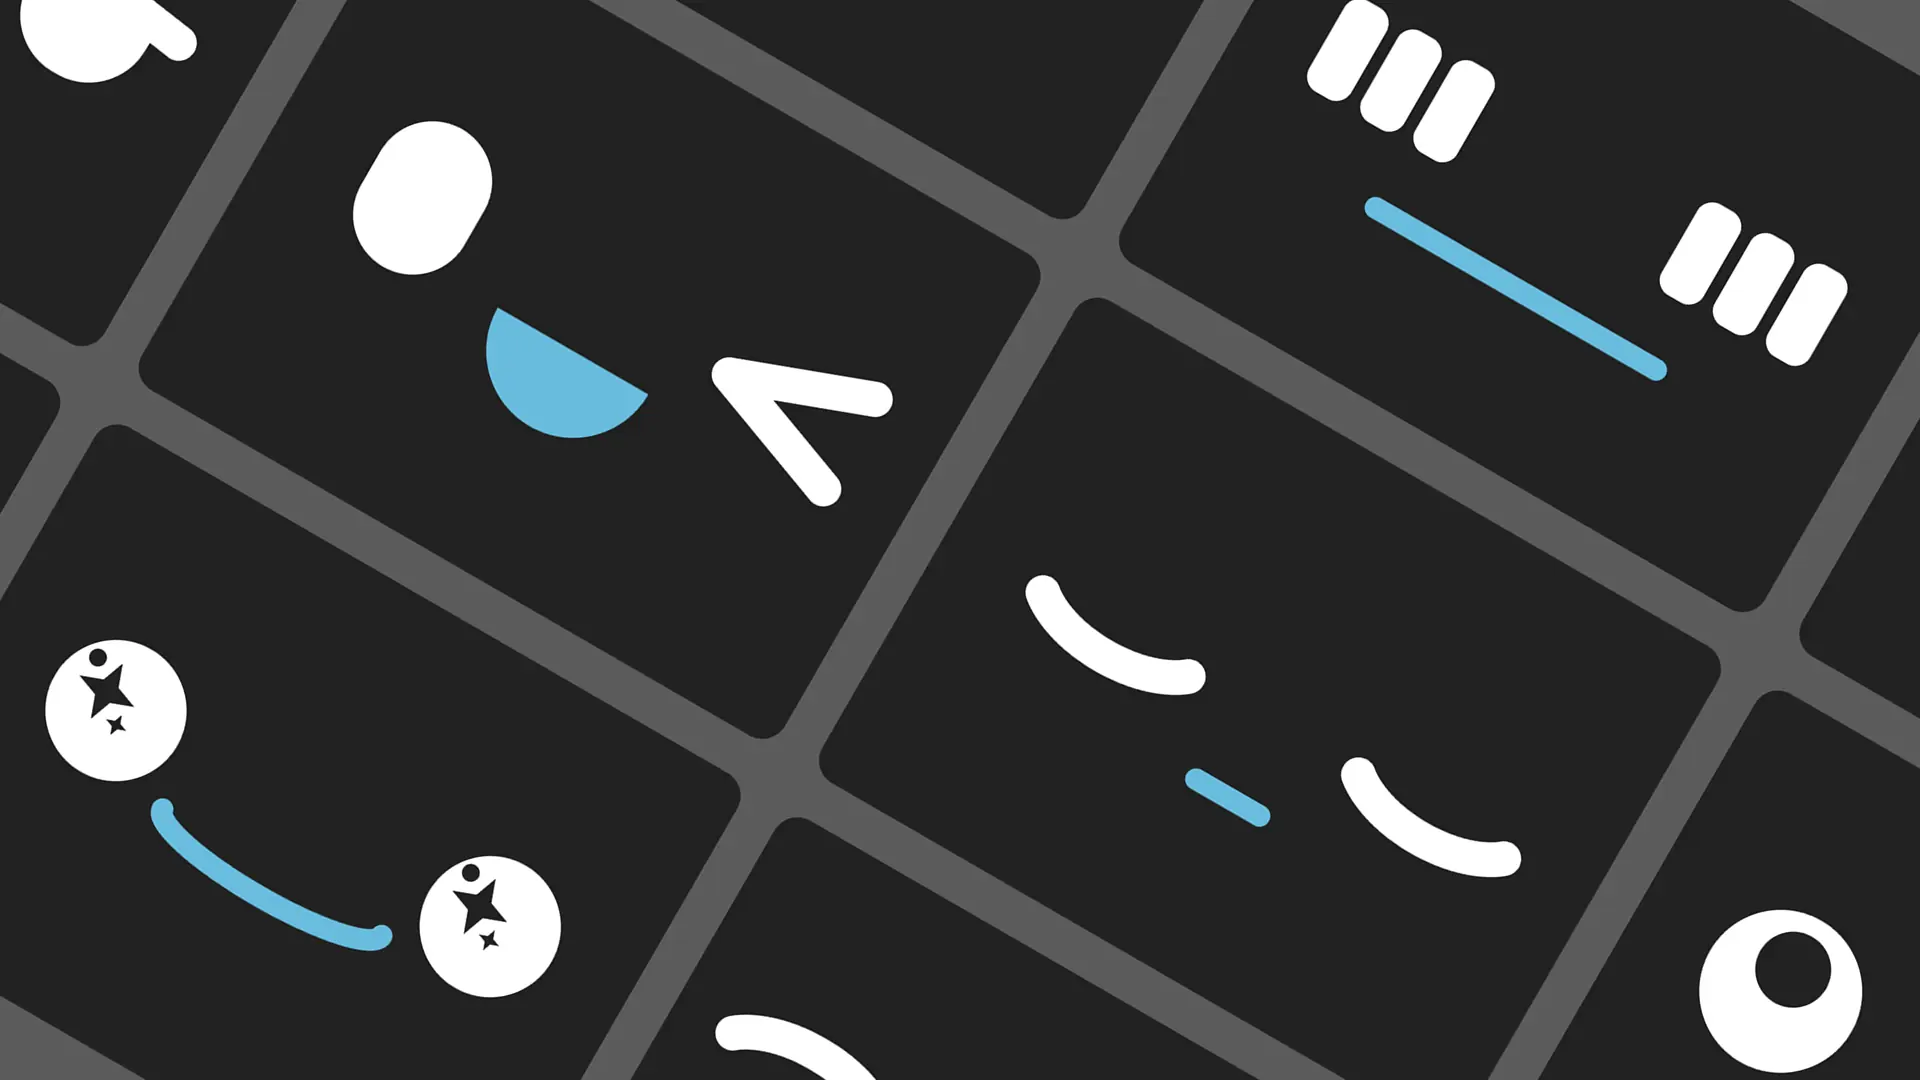
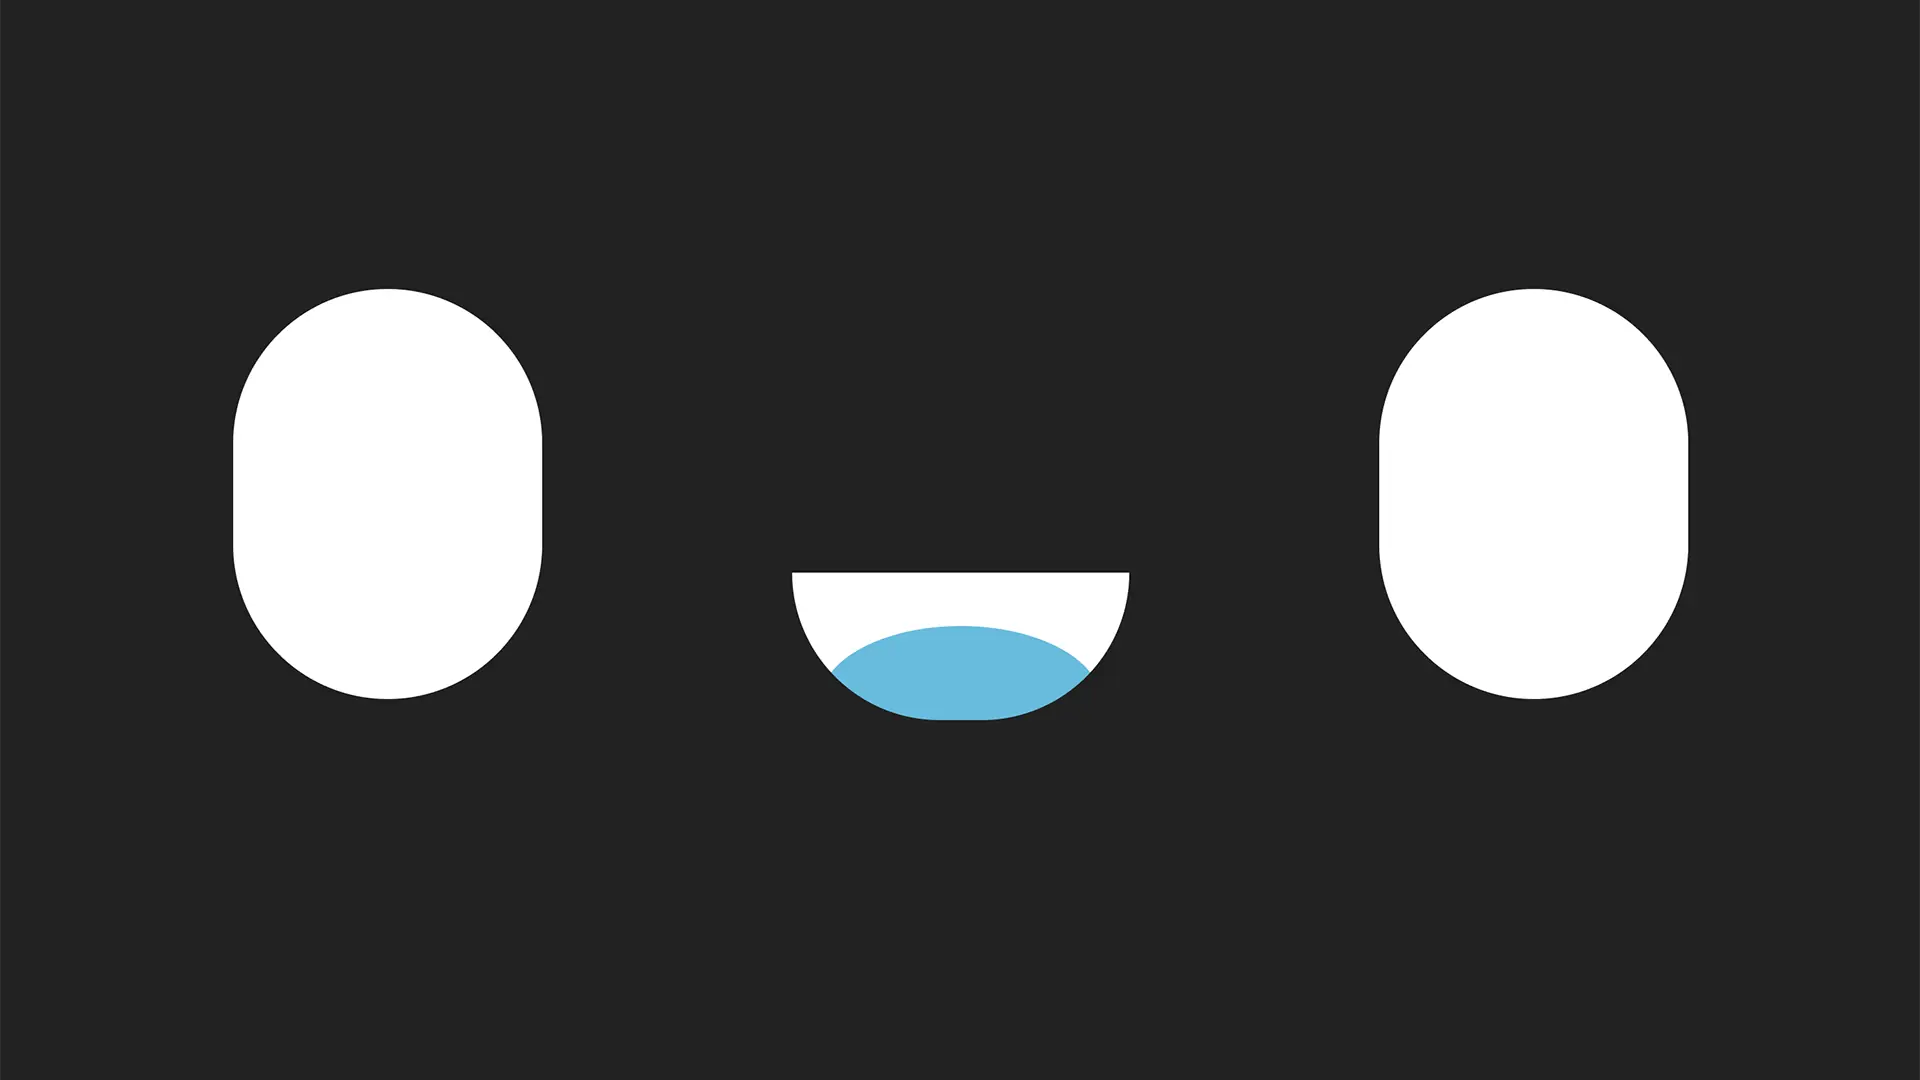
今回のロボットの基本の顔(ノーマル状態)は、すでに定義されています。
構成要素: シンプルな白い楕円の目と、小さな水色の口。
シンプルさ: 遠目からでも認識できる視認性の高さ。複雑なイラストは避け、記号的にする。
無害感: 丸みを帯びた形状と広い目の間隔は、幼児性(ベビースキーマ)を想起させ、「守ってあげたい」「攻撃してこない」という印象を与える。
清潔感と信頼: UIのキーカラーである青(水色)を口元に使い、医療現場にふさわしい清潔感と、システムとしての一貫性を持たせる。
リアルすぎると不気味の谷に陥り、漫画すぎると医療現場の品格を損ないます。この記号的なシンプルさが、今回のベストなバランスです。
表情バリエーションの構築
基本の顔が決まったら、次は状況に応じたバリエーション(差分)を作成します。ロボットが置かれるシチュエーションを想像し、必要な感情を洗い出します。
ここでは、現場で求められる12の主要なパターンを定義しました。
実装ルール:顔は「生きている」
Figmaで静止画のデザインを作って終わりではありません。実装時には、これらの表情が生きて動いているように見せるためのルールが必要です。
まばたき(Blinking): 数秒〜十数秒に一度、自然なまばたきのアニメーションを入れます。これだけで、ただの画像表示から存在へと変わります。
滑らかな遷移(Transition):ノーマルから笑顔に変わる際、パッと切り替わるのではなく、モーフィングで形状が滑らかに変化するように指定します。感情の移り変わりを表現します。
視線とLEDの連動: (将来的な拡張として)筐体のLEDが赤く光るエラー時には、必ず困惑の顔になるなど、ハードウェア側のステータスと表情を厳密に同期させます。
まとめ
薬剤搬送ロボットの顔のデザインについて深掘りしました。
ロボットの表情は、単なる可愛さの演出ではなく、周囲の人々を安心させ、直感的に状態を伝え、円滑な業務をサポートするための重要な機能インターフェースです。
シンプルで記号的なデザインの中に、医療現場に求められる「信頼感」と「親しみやすさ」のバランスを詰め込みました。
LOG7では実際に顔のデザインの過程を詳しく解説していきます。