Atlasの思考をデスクトップに。Gemini × mechArmの実装プロセスガイド
Boston Dynamics社のAtlasのような「最新AIをロボットに積むなんて、個人では無理では?」と思うかもしれません。しかし、現在の技術スタックを組み合わせれば、個人開発の環境でも「自律型ピッキングシステム」は構築できるはずです。
実機「mechArm 270 M5」の制御を通じてロボット制御の仕組みを理解するために、私が描いた実装までの具体的なプロセス(設計図)を公開します。
※本プロジェクトの目的:実機「mechArm 270 M5」の制御を通じて、AIの判断をいかに物理的な動きへ変換するか。そのロボット制御の仕組みを理解するプロセスを記録・検証するものです。
再現性を支えるシステム構成案
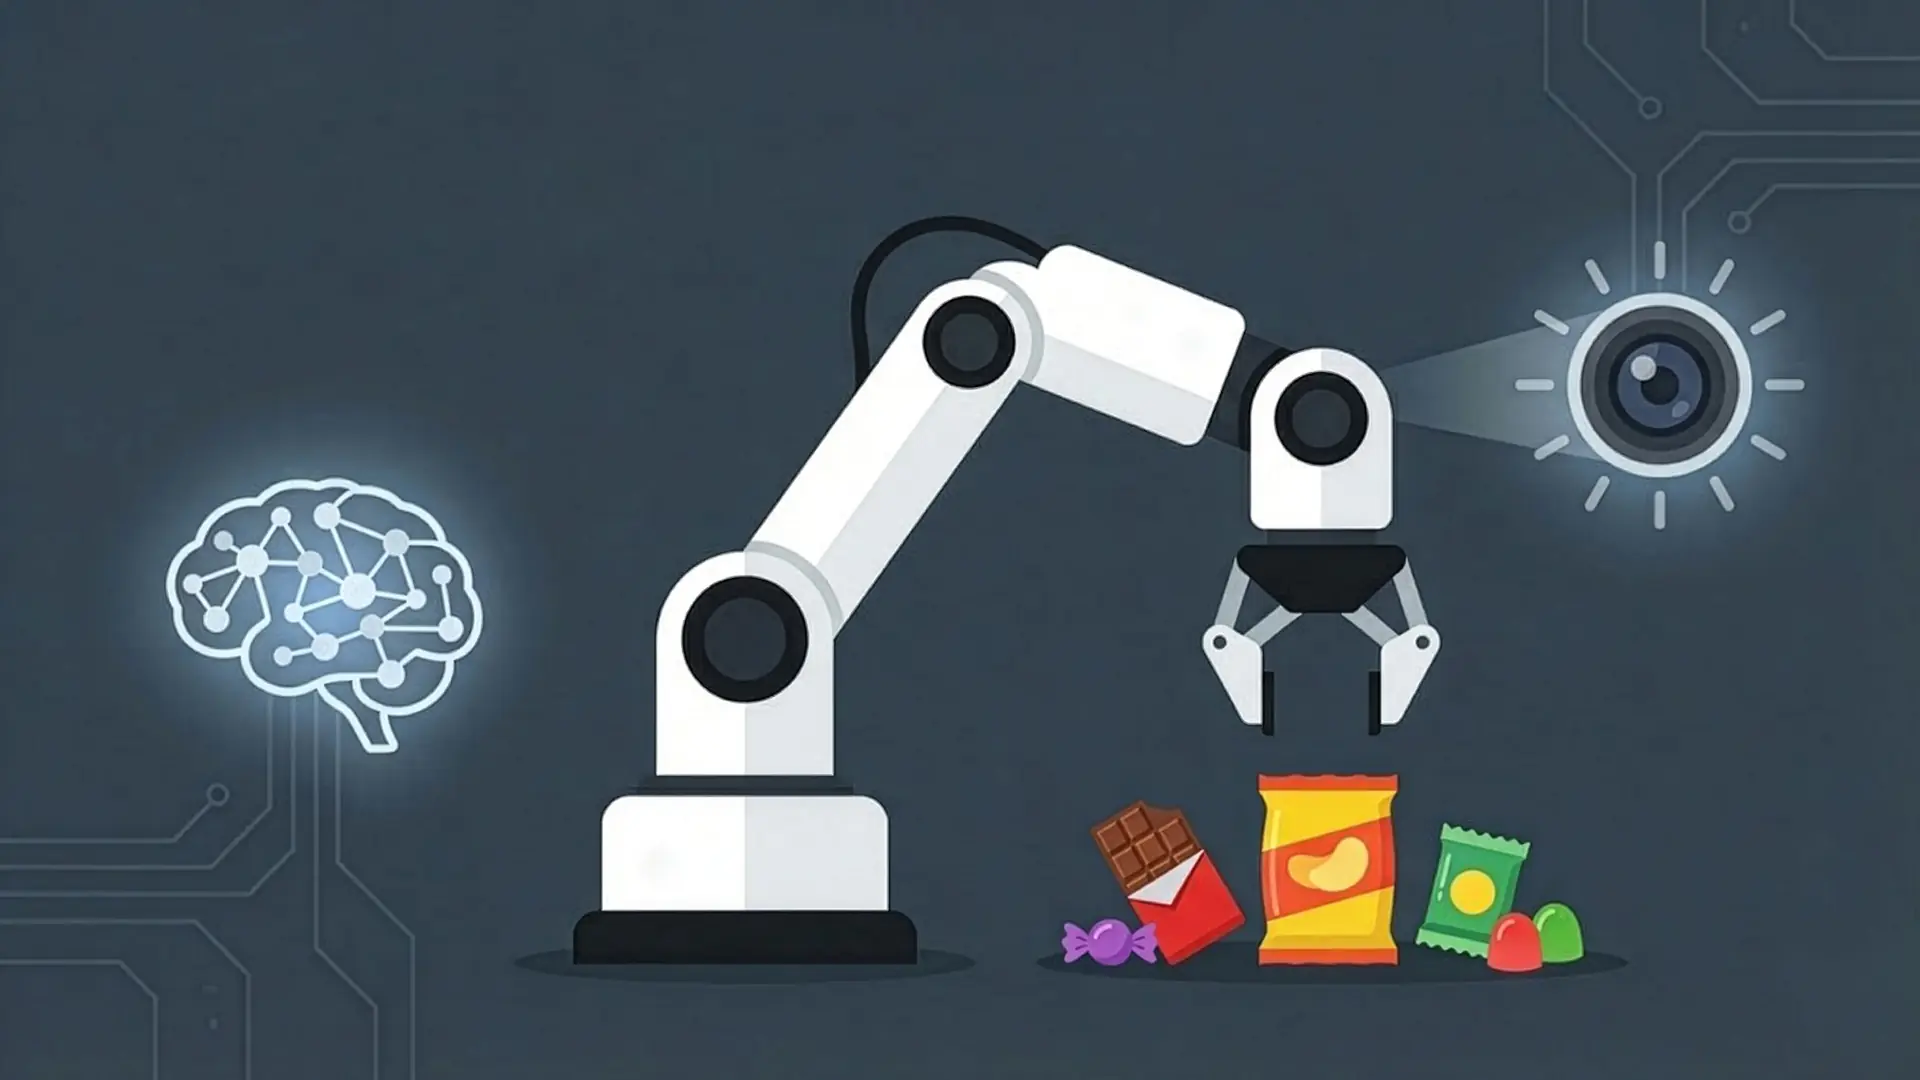
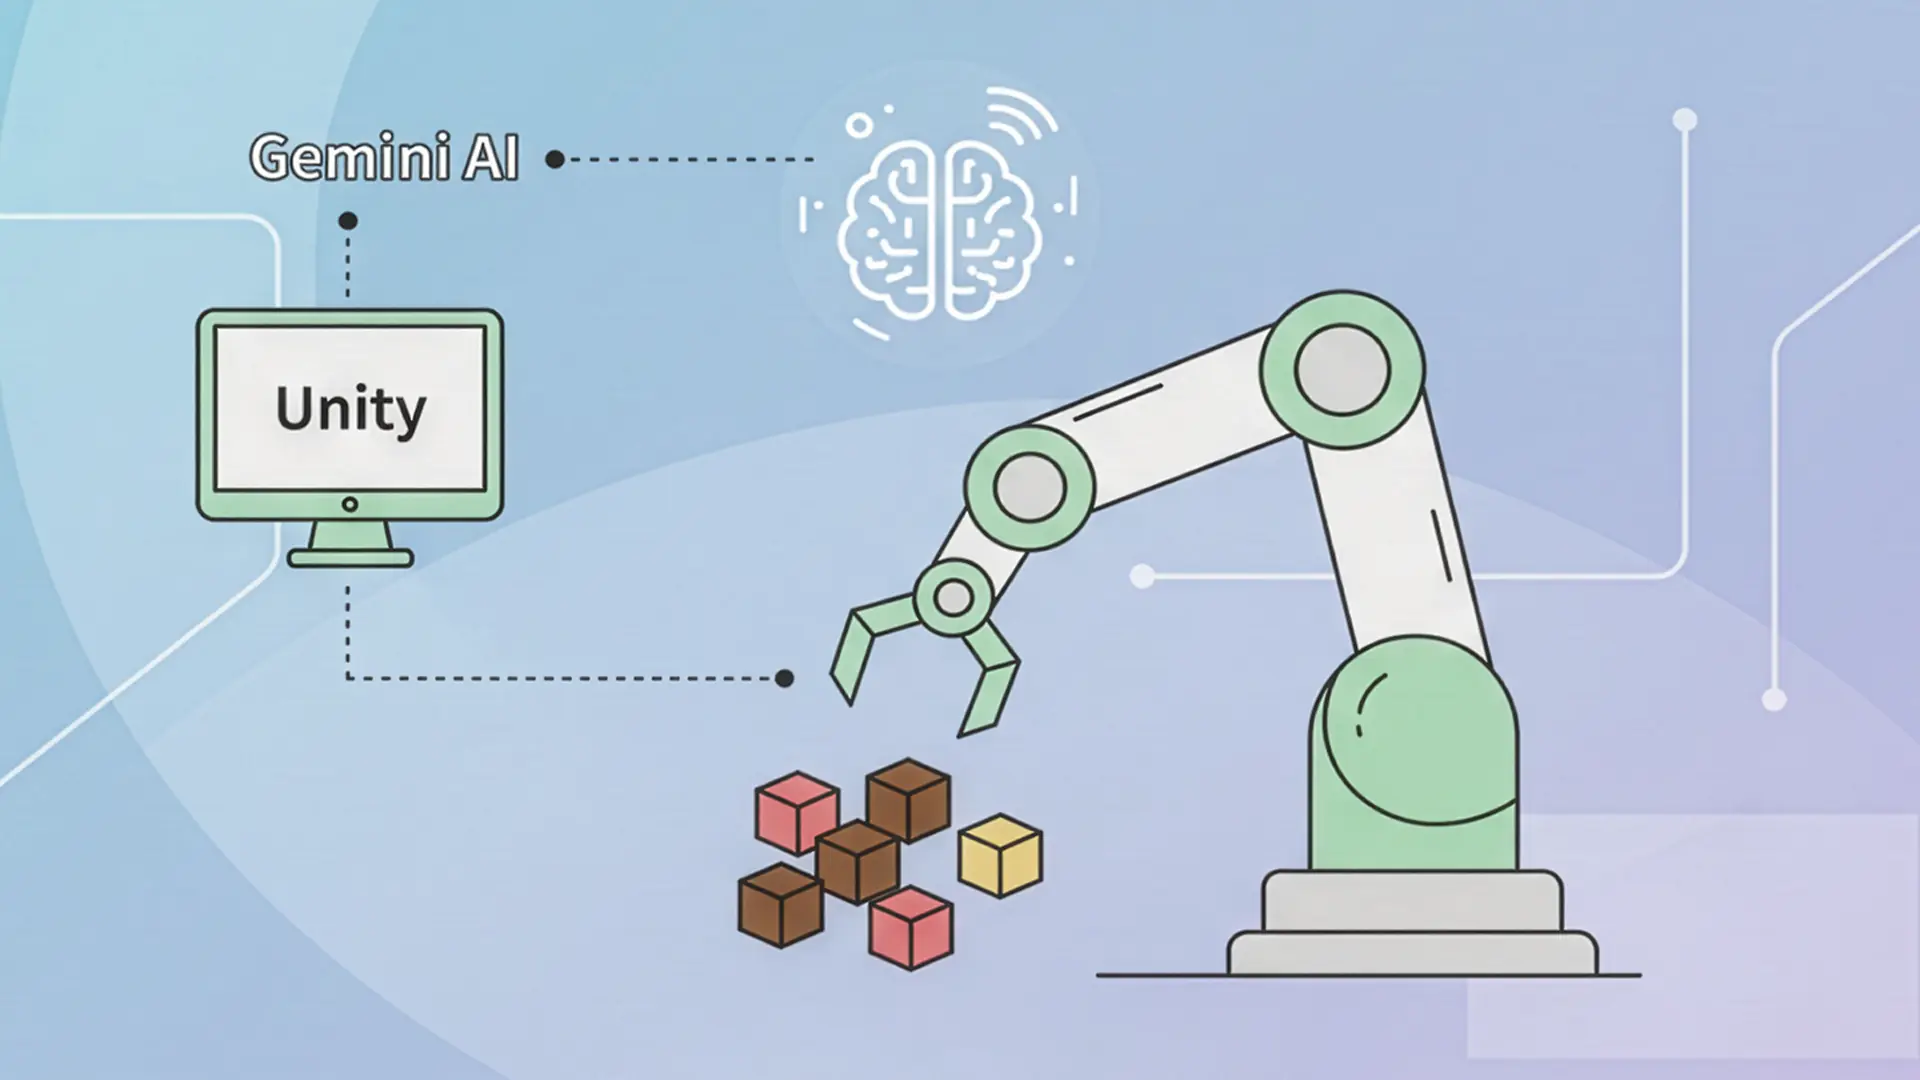
このシステムは、以下の4つの要素で「情報のバトン」を繋ぐことで実現を目指します。
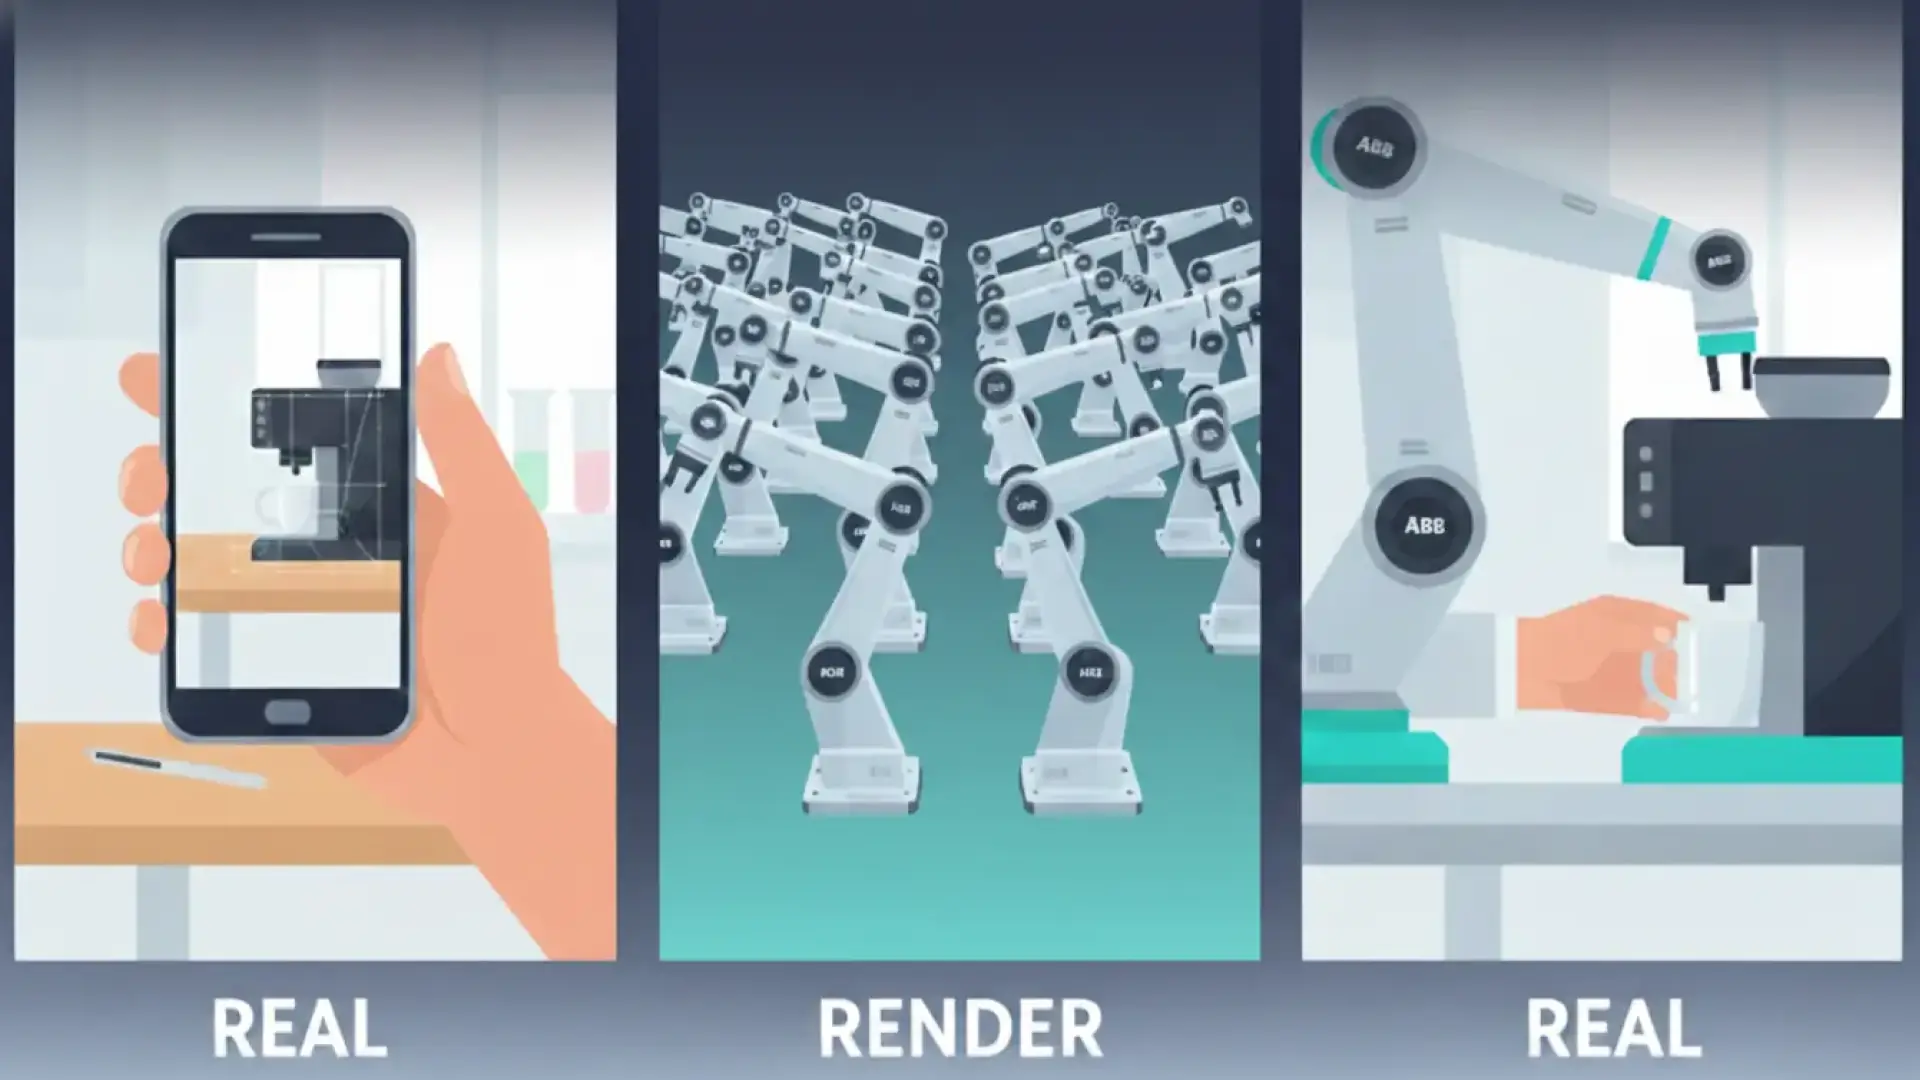
Unity: 現実(または仮想)の映像をキャプチャし、Base64形式の画像データに変換して外部へ送る。
Gemini API: プロンプトに従い、画像内の座標を数値化して返却する「脳」の役割。
ROS 2: APIの返答を解析し、「逆運動学(IK)」を用いてアームの関節角度を計算する「神経」。
mechArm: 計算された角度に基づき、物理的に移動する「体」。
実装に向けた4ステップ・プロセス
これから以下の順序で実装を進めていく計画です。
ステップ1:Unityからの画像エクスポート
Unityの Camera コンポーネントから RenderTexture を通じて、現在の視界を画像データとして取り出します。
ポイント: Gemini 1.5 Flashを使用する場合、解像度は高くしすぎず、特徴がわかる程度のサイズ(例: 640x480)にリサイズして送信するのがレスポンス向上のコツと考えています。
ステップ2:Atlas流「思考プロンプト」の設計
Pythonスクリプトを用いて、Gemini APIに画像と指示を送ります。
Python
# Gemini 1.5 Flash を使用した実装イメージ
import google.generativeai as genai

model = genai.GenerativeModel('gemini-1.5-flash')
prompt = """
あなたはピッキングロボットの脳です。画像内のチョコ菓子を特定し、
その中心座標を[0-1000]の範囲で特定してください。
出力形式: {"target": "name", "coords": {"x": int, "y": int}}
"""
# 実際にはここに画像データを渡して実行します
# response = model.generate_content([prompt, image_data])
ステップ3:座標変換のロジック
Geminiが返すのは「画像上の0〜1000」という相対的な数値です。これをロボットが動く「ミリ(mm)単位」の実空間座標に変換する必要があります。
以下の数式を用いて計算を行う予定です。
X_robot = (X_gemini / 1000) * Range_X + Offset_X
Range_X: カメラが映している範囲の実際の横幅(例: 300mm)
Offset_X: カメラの中心とロボットの土台(原点)の距離
ステップ4:ROS 2による動作実行
変換された座標 $(X, Y, Z)$ を ROS 2 の MoveIt2 または mechArm 専用のライブラリに渡し、物理的な動きへと変換します。
目標座標へアームを移動(move_to_point)
エンドエフェクター(グリッパー)を閉じる
指定の場所へ運搬
なぜ「再現可能」と予見しているのか?
この計画が現実的であると判断した理由は3つあります。
機材の親和性: mechArmはM5Stackベースであり、PythonやROS 2との通信実績が豊富であること。
APIのアクセスの良さ: Google Gemini APIは、個人でも非常に安価(あるいは無料枠内)で利用可能であり、高価なローカルGPUサーバーが不要であること。
Unityの柔軟性:
ROS-TCP-Connectorを使うことで、シミュレーション上の座標と実機の座標を同期させる仕組みが既に存在すること。
実装時に想定される課題と対策
実際に手を動かす際、最初に突き当たる壁は「カメラの角度による座標の歪み」だと予想しています。
高度な自律性に近づけるため、以下の工夫を取り入れる予定です。
俯瞰(真上)からの撮影: 奥行きの計算を単純化するため、まずは作業範囲を真上から捉える配置を検討します。
座標の自動キャリブレーション: Unity上の4角にマークを置き、Geminiにその位置を認識させることで、画像上の[0-1000]が実際の何ミリに当たるのかを自動計算させる仕組みを組み込みたいと考えています。
設計図は整いました。実際にはまだ実装を行っていませんが、このロジックを元に一つずつ形にしていきたいと思います。
まずは、「Unityの視界をGeminiに送り、正しい座標が返ってくるか」という疎通確認からスタートします。Pixels to Motors、いよいよ実機に向けたコード作成の開始します。