ツカムくん誕生。ロボットアームのキャラクター設計と、500gの壁
ハコブくんに相棒を作ることにした。
ハコブくんは病院の薬剤搬送ロボットで、R2R2Rプロジェクトの「非技術者への橋渡し役」として4コママンガに登場してきた。でも最近、ハコブくんだけでは説明しきれないことが増えてきた。デジタルツインとは何か。なぜシミュレーションが必要なのか。ロボットアームの動きをデザインするとはどういうことか。
ロボットアームそのものがキャラクターとして動いてくれれば、もっと直接的に伝えられる。それがツカムくんを作ろうと思ったきっかけだ。
キャラクターより先に、仕様を決める
ビジュアルデザインより先に要件定義書を作った。これはハコブくんの時と同じアプローチだ。キャラクターのデザインや動作にブレが出ないように、スペックと振る舞いを先に固めておく。
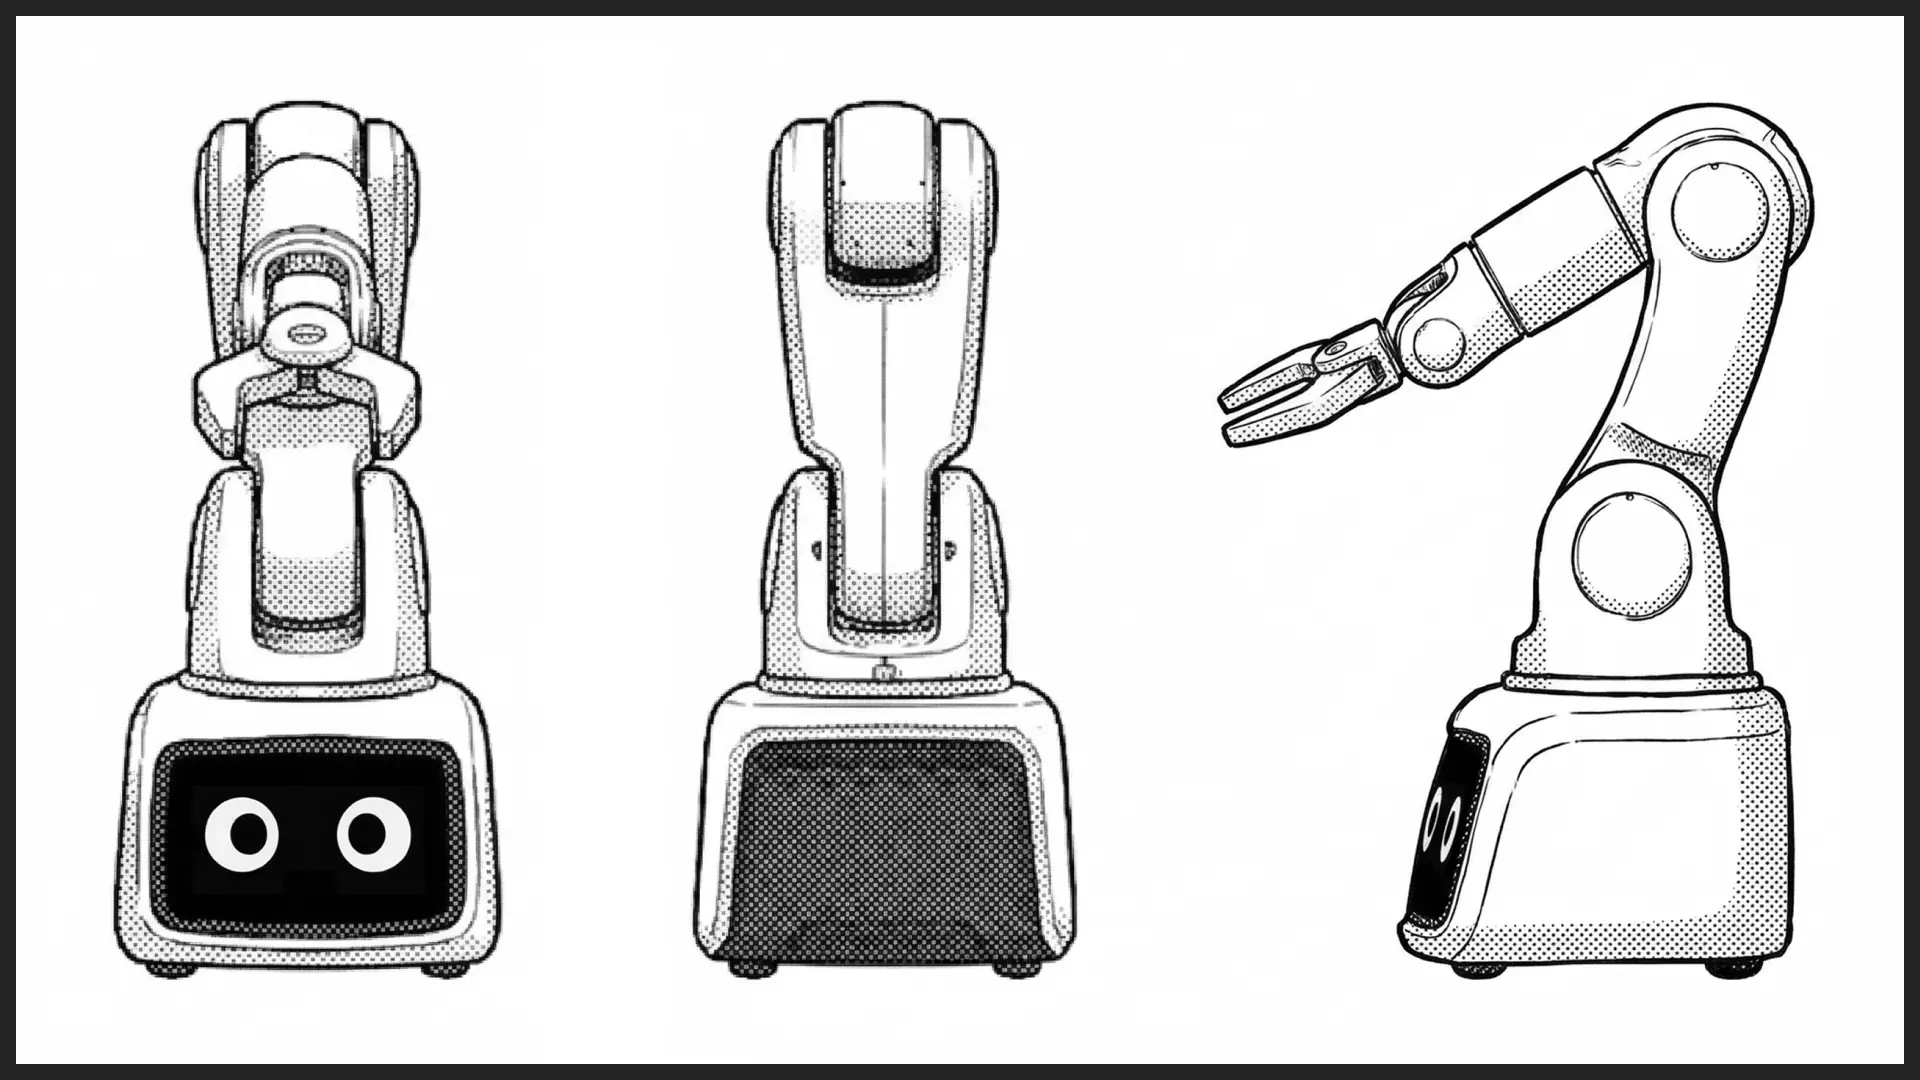
ツカムくんの基本スペックはこう決めた。
項目 | 仕様 |
|---|---|
自由度 | 6軸 |
リーチ(最大伸展時) | 360mm |
ペイロード | 最大500g |
グリッパー | 2本指形状 |
リーチの360mmという数字には根拠がある。UFACTORY Lite 6(リーチ440mm、ペイロード600g)を参照しつつ、それより一回り小ぶりなサイズ感を狙った。卓上ロボットアームとして「頼もしいけど圧迫感がない」絶妙なサイズだと思っている。
「言葉より動きで語る」キャラクター
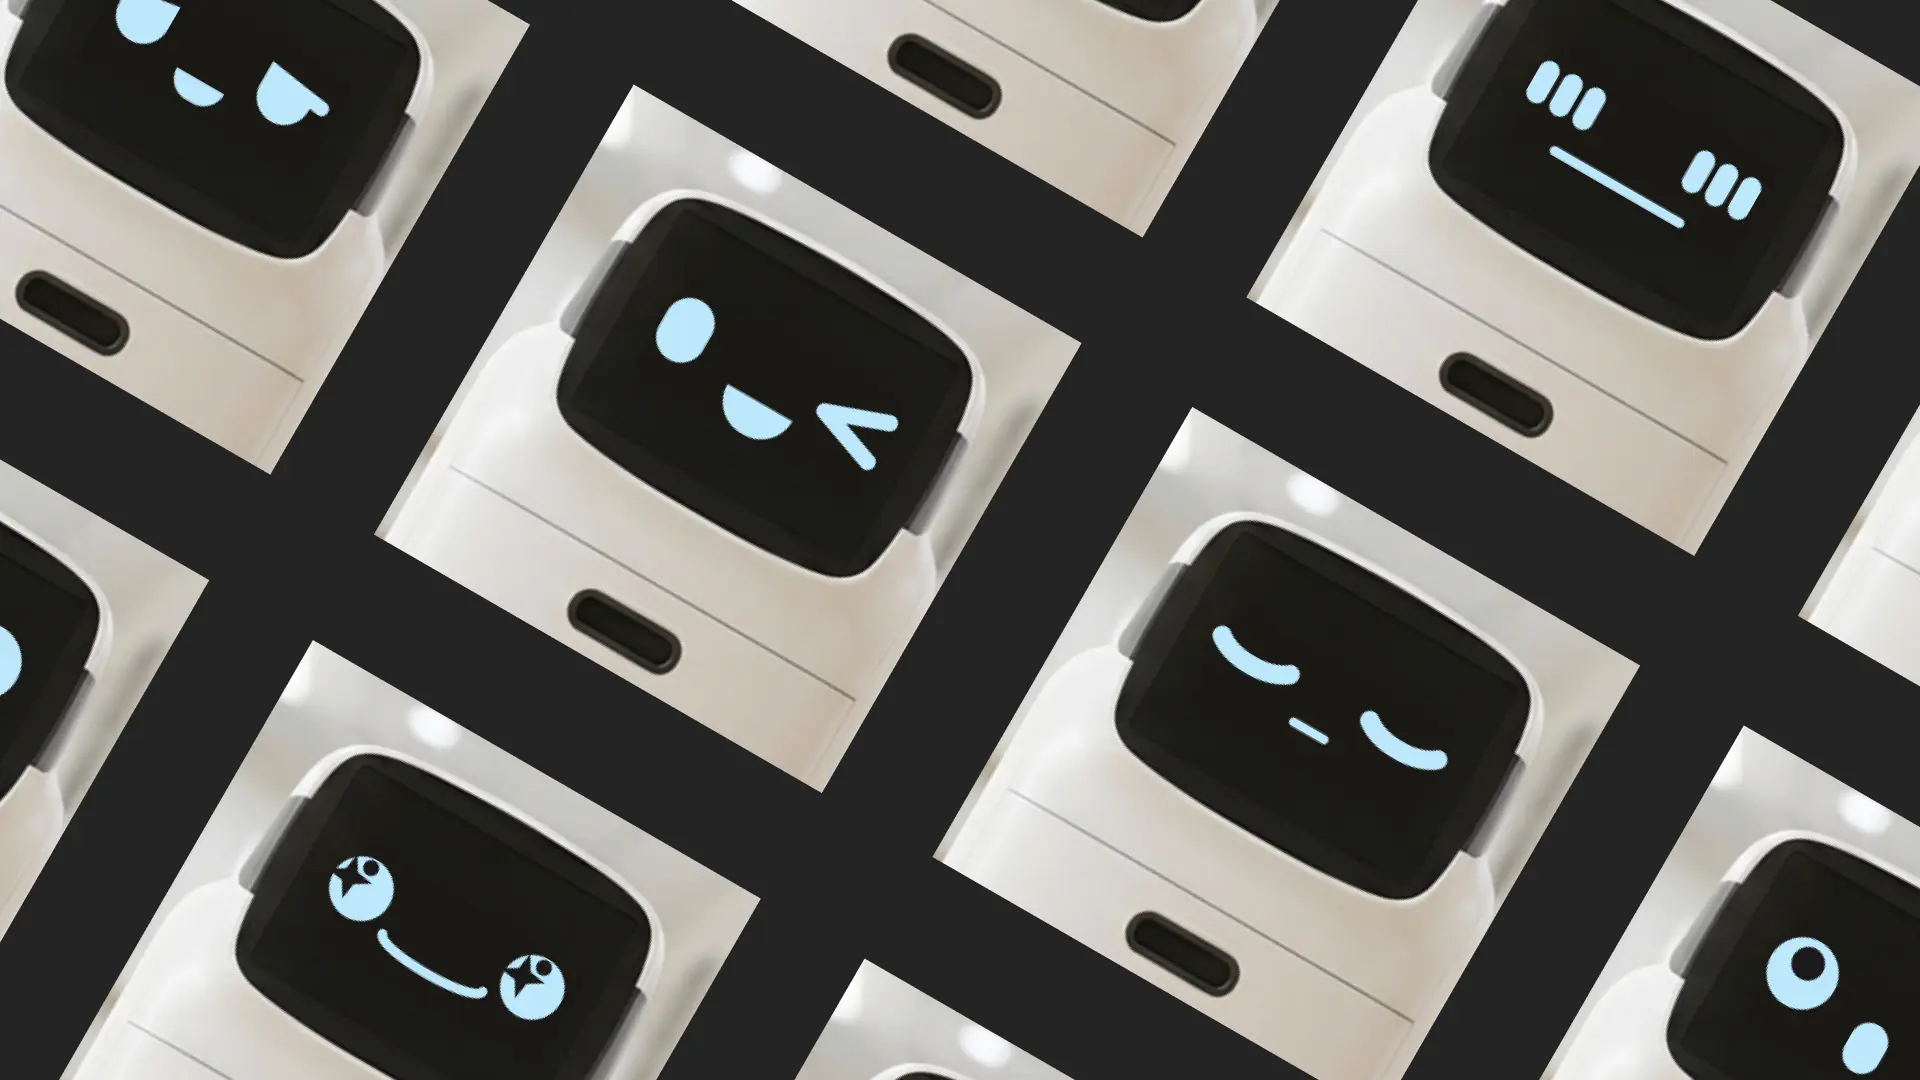
ハコブくんはよく話す。説明好きで、感情を言葉で表現する。解説役として機能するキャラクターだ。
ツカムくんはその対極に設定した。無口で、セリフは1〜3語。感情の表現はアームの動きとベース部のディスプレイ(目のみ表示、口なし)に委ねる。ハコブくんが言語化することで、ツカムくんの動きに意味が生まれる構造にしたかった。
コンセプトは「言葉より動きで語る職人」。
職人が道具を丁寧に扱うように、ツカムくんは動きそのものでキャラクターを示す。速度の選び方、止まり方、持ち上げる時の微妙な間——それが体験になる。
大きさと威圧感のトレードオフ
ツカムくんのサイズは「実在する卓上ロボットアームの約2倍スケール」を基準にした。mechArm 270-Pi(実機・全高約270mm)よりは大きく、Lite 6クラスよりは小ぶりなイメージだ。
ただし大きさには副作用がある。威圧感だ。
HRI(人とロボットのインタラクション)の研究でも明らかになっているように、ロボットの大きさと動作速度は心理的安全性に直結する。大きなロボットが速く動くと、人間は本能的に恐怖を感じる。
ツカムくんの設計では以下を明示的に制約として設定した。
関節部分は丸みを持たせ、鋭いシルエットを避ける
待機時は前傾みの縮こまったポーズで圧迫感を軽減する
顔(ディスプレイ)はアームが伸びても低い位置に固定する
動き出し前に予備動作を入れる(小さくうなずく程度)
急加速・急停止を避け、人間が次の動作を予測できる速度設計
大きくゆっくり動くほど、サイズが「威圧」ではなく「安心感」に転換される。これはロボットUXの面白い逆説だ。
500gの壁と、1gの話
ペイロード500gという数字は、コンテンツ上の重要な設定でもある。
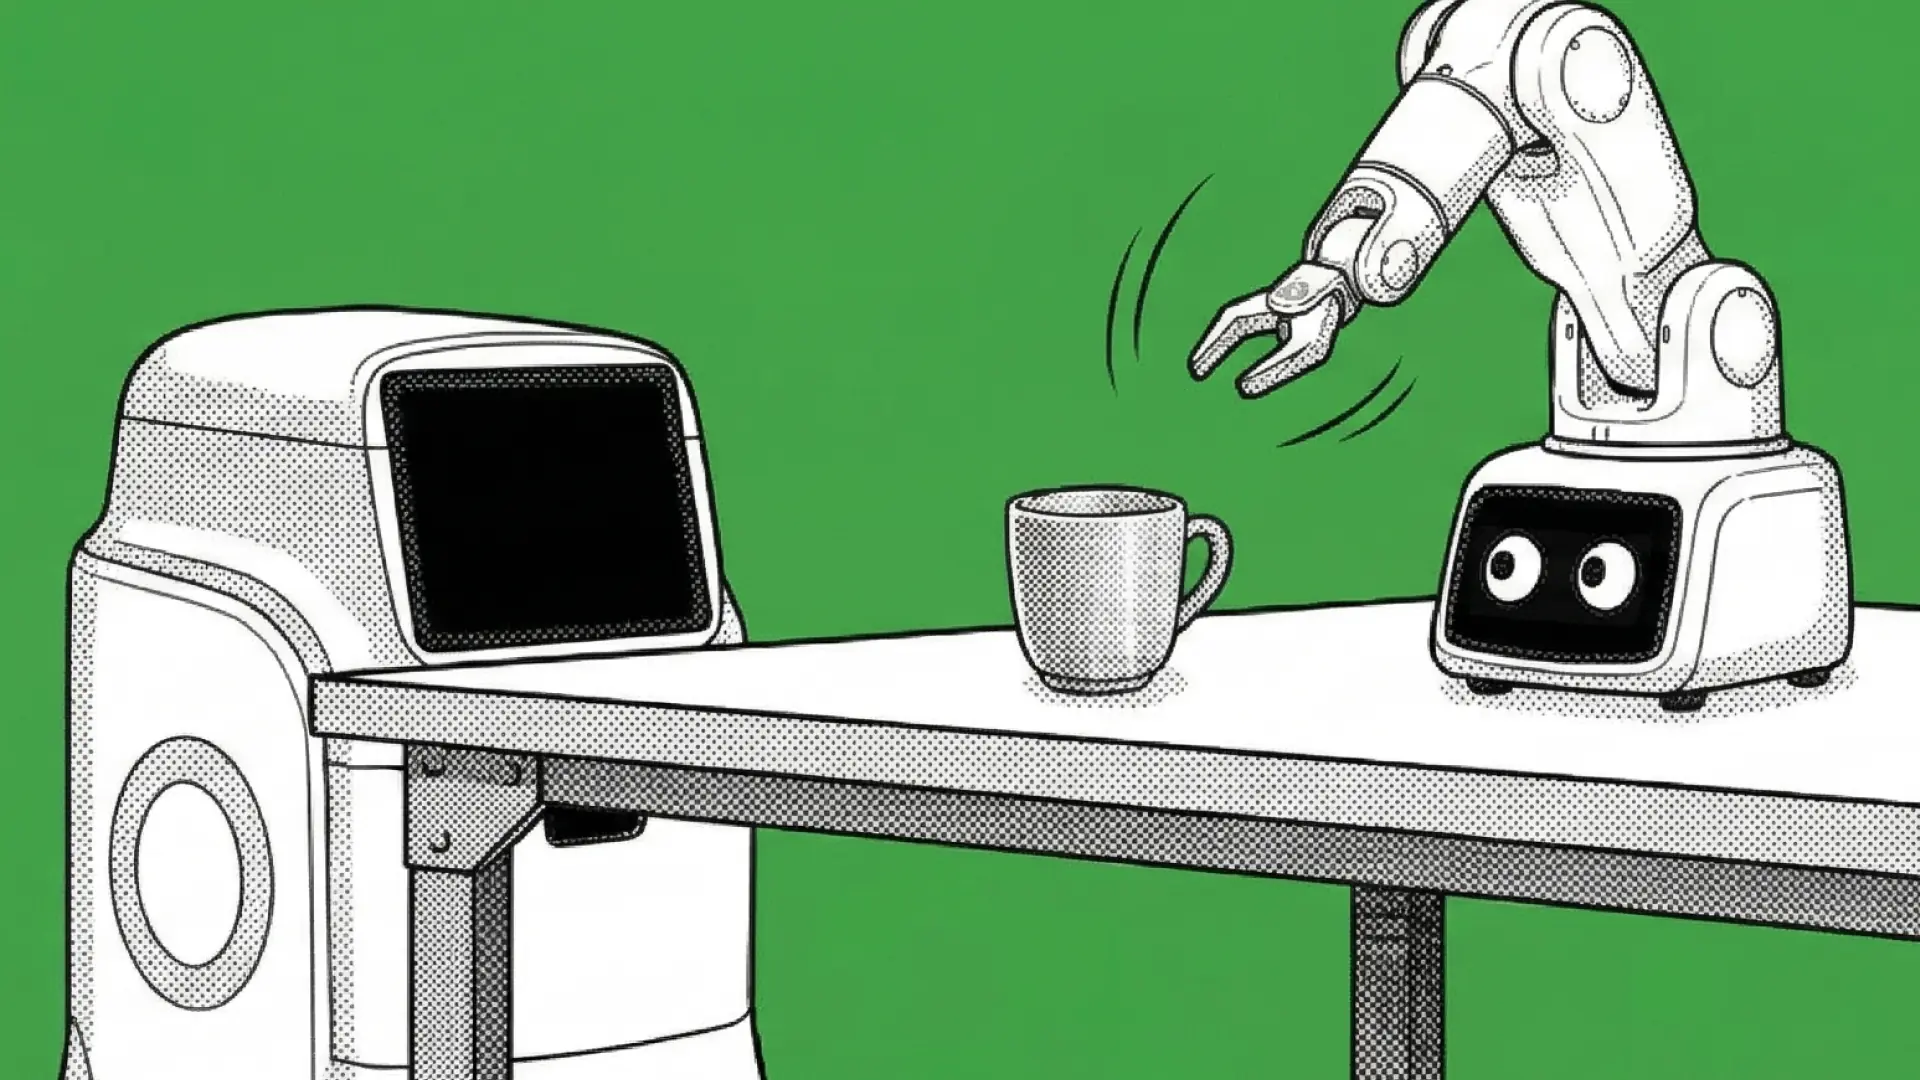
ツカムくんがマグカップを掴もうとする。手元のマグカップを測ると501gだった。1gオーバー。ぴたっと止まる。
この1gの差が、仕様の境界線と体験の失敗を一瞬で説明してくれる。
ロボットの性能仕様は数値で語られるが、現実の物体はその境界線上に存在することがある。500gに対して501gは、仕様上は「不可」だ。しかし求められているのは「このカップを運ぶこと」であり、1gの差は設計上の問題を超えて、体験の失敗を意味する。
機器が「できないこと」を正直に伝えることは誠実だが、それだけでは止まってしまう。重要なのは、限界に直面した時に代替手段を提示できるかどうかだ。別の物体で体験を成立させるという判断は、仕様の限界を認めつつも体験を前進させる設計思想の実践になる。
完璧な条件が揃うまで動かないシステムより、今できることで動き続けるシステムの方が価値をもたらす。1gのズレに悔しさを感じながら別の物体に持ち替える判断こそ、ロボットUX設計の本質だと思っている。
ハコブくんとの関係
ツカムくんはR2R2Rの技術概念を「実演で説明する」役割を担う。デジタルツインとは何か、なぜシミュレーションが必要なのか、なぜロボットの動きをデザインするのか——これらをセリフではなく、動きで体現する。
ハコブくんが「つまりこういうことだよ」と言語化し、ツカムくんが動いて見せる。この掛け合いがR2R2Rの4コママンガの新しい構造になる。
ビジュアルデザインは次のステップだ。要件定義書をベースに、ハコブくんと同じ画風(モノクロマンガ調)で生成していく。
考えている話
ツカムくんが動き始めたら、こんな話を描こうと思っている。
1gの壁: ハコブくんがツカムくんにマグカップを掴ませようとする。ペイロード上限500g、マグカップは501g。1gオーバーでぴたっと止まるツカムくん。ハコブくんの遠い目。「次、別のもので試してみる」——仕様の限界と、体験を前進させる判断を1コマで描く話。
なぜiPhoneから始まるのか: 「ロボットを動かしたい」と言うハコブくんに、ツカムくんが「まず世界をスキャンしよう」と返す。iPhoneを向けると、画面の中に部屋が生まれる。デジタルの中のツカムくんと現実のツカムくんが「ここで練習してから——現実に来る」と言葉を継ぐ。R2R2Rのパイプライン全体をワンシーンで説明できる話。
ロボットは怖くない: ツカムくんが突然速く動き、ハコブくんがびくっとする。ごめん。速度、落とすね——スーッとゆっくり動き直すと、ハコブくんが「なんか、安心する」とつぶやく。ツカムくんの一言「速さは、信頼」。動作速度が心理的安全性に直結するというHRIの本質を、感情で伝える話。
ツカムくんのビジュアルが完成したら、順番に描いていく。