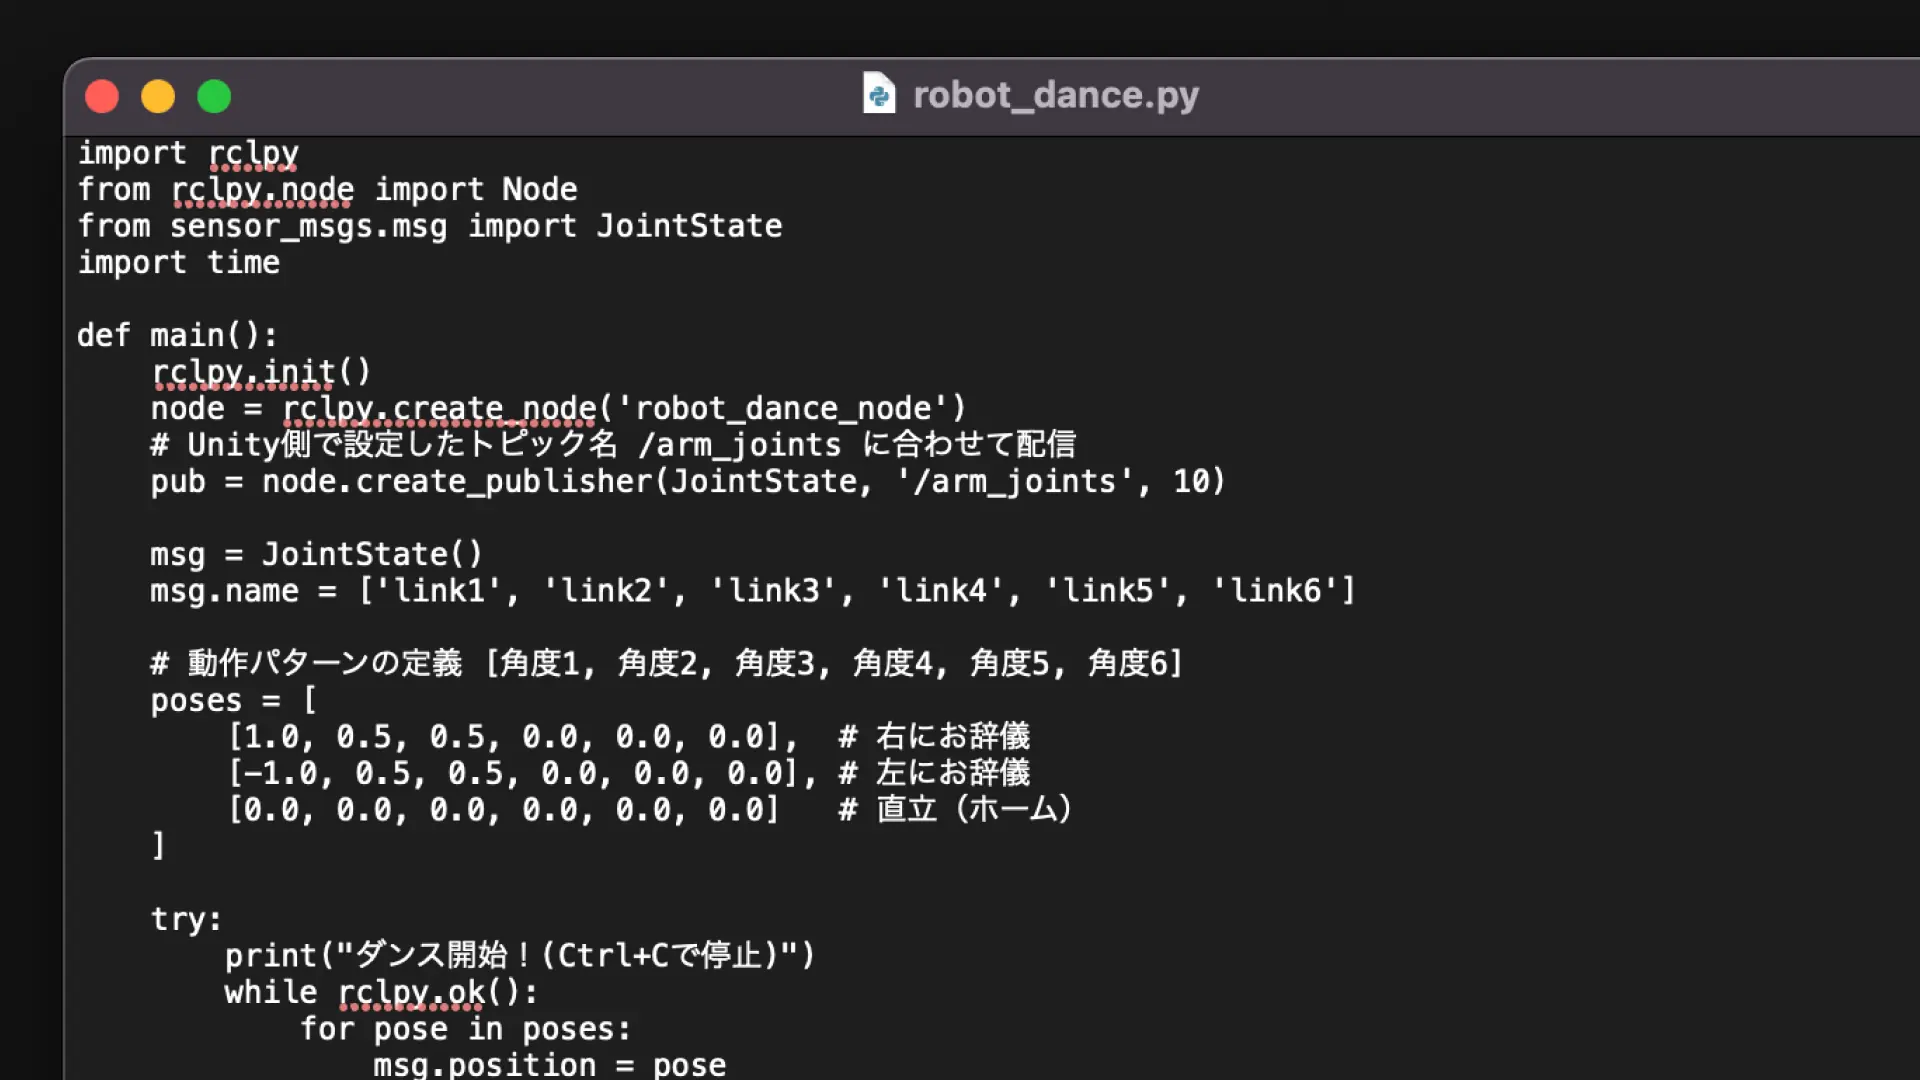
実験3-ROS 2とUnityを介した双方向リアルタイム・テレオペレーションの確立
実験3の目的
自作のPythonプログラムから、ROS 2通信プロトコルを用いて、Unity上のデジタルツイン(mechArm 270 M5)の各関節をキーボード入力によりリアルタイム操作する。
※本プロジェクトの目的:実機「mechArm 270 M5」の制御を通じて、AIの判断をいかに物理的な動きへ変換するか。そのロボット制御の仕組みを理解するプロセスを記録・検証するものです。
制御プログラムの進化と技術的ブレイクスルー
本実験の核心は、Pythonによるキー入力監視と、ROS 2の非同期通信をいかに衝突させずに共存させるかにあった。
初期版の課題:特殊キーによるロジックの停止
当初のプログラムは、数字キー(文字属性)の取得のみを想定した単純な構造であった。そのため、矢印キー(特殊キー属性)が押された瞬間にプログラム内部で例外が発生し、命令のパブリッシュ(送信)処理まで到達できないという論理の断絶が起きていた。
エラーの正体:
key.charを参照する際、矢印キーにはその属性が存在しないためAttributeErrorが発生。第5の窓(Echo)の沈黙: プログラムは動いているように見えても、内部エラーによりデータがROS 2ネットワークへ一度も送り出されていなかった。
修正した制御用プログラム
以下のmanual_control.pyコードでは、「堅牢な入力判定」と「通信の強制処理(Spin)」という2つの重要な改良を施した。
Python
import rclpy
from rclpy.node import Node
from sensor_msgs.msg import JointState
from pynput import keyboard

class ManualControlNode(Node):
    def __init__(self):
        super().__init__('manual_control_node')
        # 通信の出口を定義
        self.pub = self.create_publisher(JointState, '/arm_joints', 10)
        self.msg = JointState()
        self.msg.name = ['link1', 'link2', 'link3', 'link4', 'link5', 'link6']
        self.current_pos = [0.0] * 6 # 現在の全関節角度を保持
        self.selected_joint = 0 # 選択中の関節インデックス
        print(f"--- 操縦開始 (1-6で関節選択, 矢印で移動) ---")

    def publish_joints(self):
        """現在の角度情報をROS 2トピックへパブリッシュする"""
        self.msg.position = self.current_pos
        self.pub.publish(self.msg)

    def on_press(self, key):
        """
        キー入力時のコールバック。
        数字キー(関節選択)と特殊キー(矢印操作)を分離して処理する。
        """
        # A. 数字キーの判定 (try-exceptでAttributeErrorを封じ込める)
        try:
            if hasattr(key, 'char') and key.char is not None:
                if '1' <= key.char <= '6':
                    self.selected_joint = int(key.char) - 1
                    print(f"選択中: link{self.selected_joint+1}")
        except:
            pass # 特殊キーの場合はここをスルーして下の判定へ進む

        # B. 矢印キーの判定 (keyboard.Keyオブジェクトを直接比較)
        if key == keyboard.Key.left:
            self.current_pos[self.selected_joint] += 0.1
            print(f"移動中: link{self.selected_joint+1} (+0.1)")
            self.publish_joints() # 命令を送信
        elif key == keyboard.Key.right:
            self.current_pos[self.selected_joint] -= 0.1
            print(f"移動中: link{self.selected_joint+1} (-0.1)")
            self.publish_joints() # 命令を送信
        elif key == keyboard.Key.esc:
            return False

def main():
    rclpy.init()
    node = ManualControlNode()

    # C. ROS 2通信の「押し出し」処理の実装
    # キー監視(Listener)を別スレッドで回しつつ、
    # メインループで spin_once を呼び出し、パブリッシュを確実に実行させる
    with keyboard.Listener(on_press=node.on_press) as listener:
        while listener.running and rclpy.ok():
            rclpy.spin_once(node, timeout_sec=0.1) # 0.1秒ごとに通信スタックを処理

    rclpy.shutdown()

if __name__ == '__main__':
    main()
修正の要点と意義
例外処理の導入:
hasattrとtry-exceptを組み合わせることで、特殊キー押下時にもメインの処理が中断されない「止まらないコード」へと進化させた。rclpy.spin_onceの採用: ROS 2では
publish()を呼ぶだけではデータが送信待ちキューに留まることがある。この一行を加えることで、OSの通信機能へデータを強制的に流し込み、リアルタイム性を確保した。状態の視覚化(Printデバッグ): 操作中に
選択中移動中というログをターミナルに出力するようにしたことで、ユーザーの操作がプログラムに受理されたかを即座に判断できるUI/UXを実現した。
トラブルシューティングの全プロセス
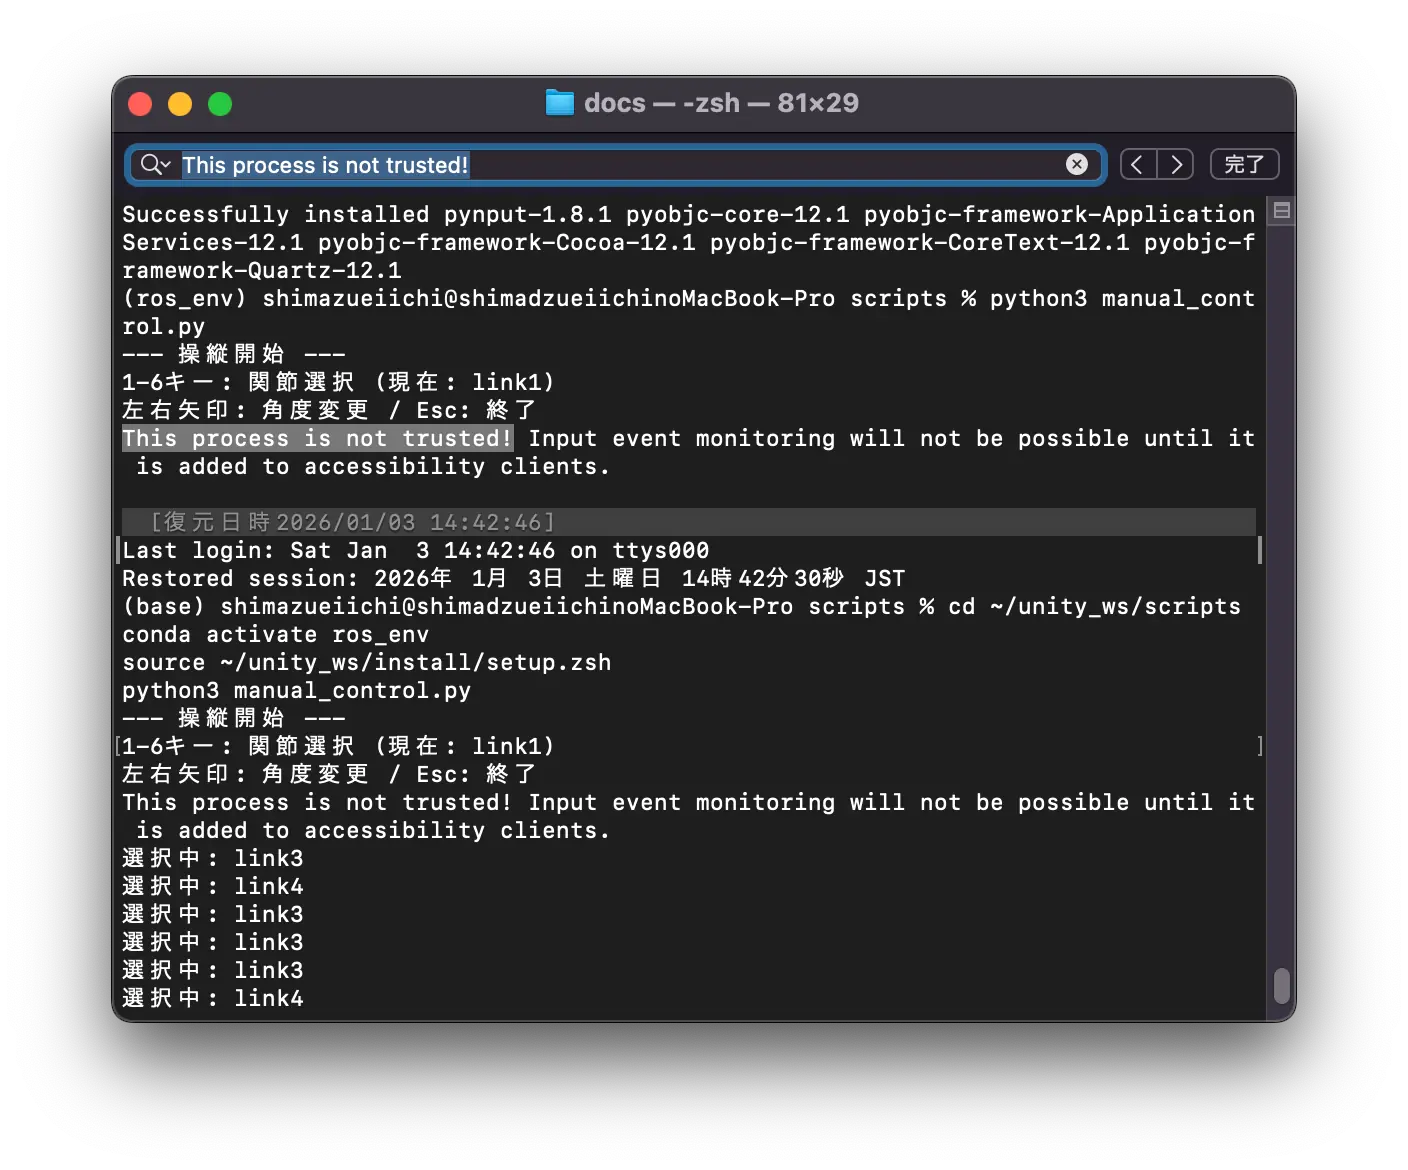
① セキュリティ権限の攻防
状況: ターミナルに
This process is not trusted!と表示され、キーボード操作が一切効かない。やり取り: 「入力監視」の設定だけでは不十分であることが判明。
解決: プライバシーとセキュリティ内のアクセシビリティに、ターミナルを手動(+ボタン)で追加し、スイッチをオンにすることで、PythonがOSレベルで入力を監視できるようになった。
② トピック名のスペルミス(mとn)
状況: Unity画面に赤いエラーが並び、通信が確立されない。
やり取り: ログを確認したところ、Endpointが
/arn_jointsという存在しない名前を探していた。解決: Unityの
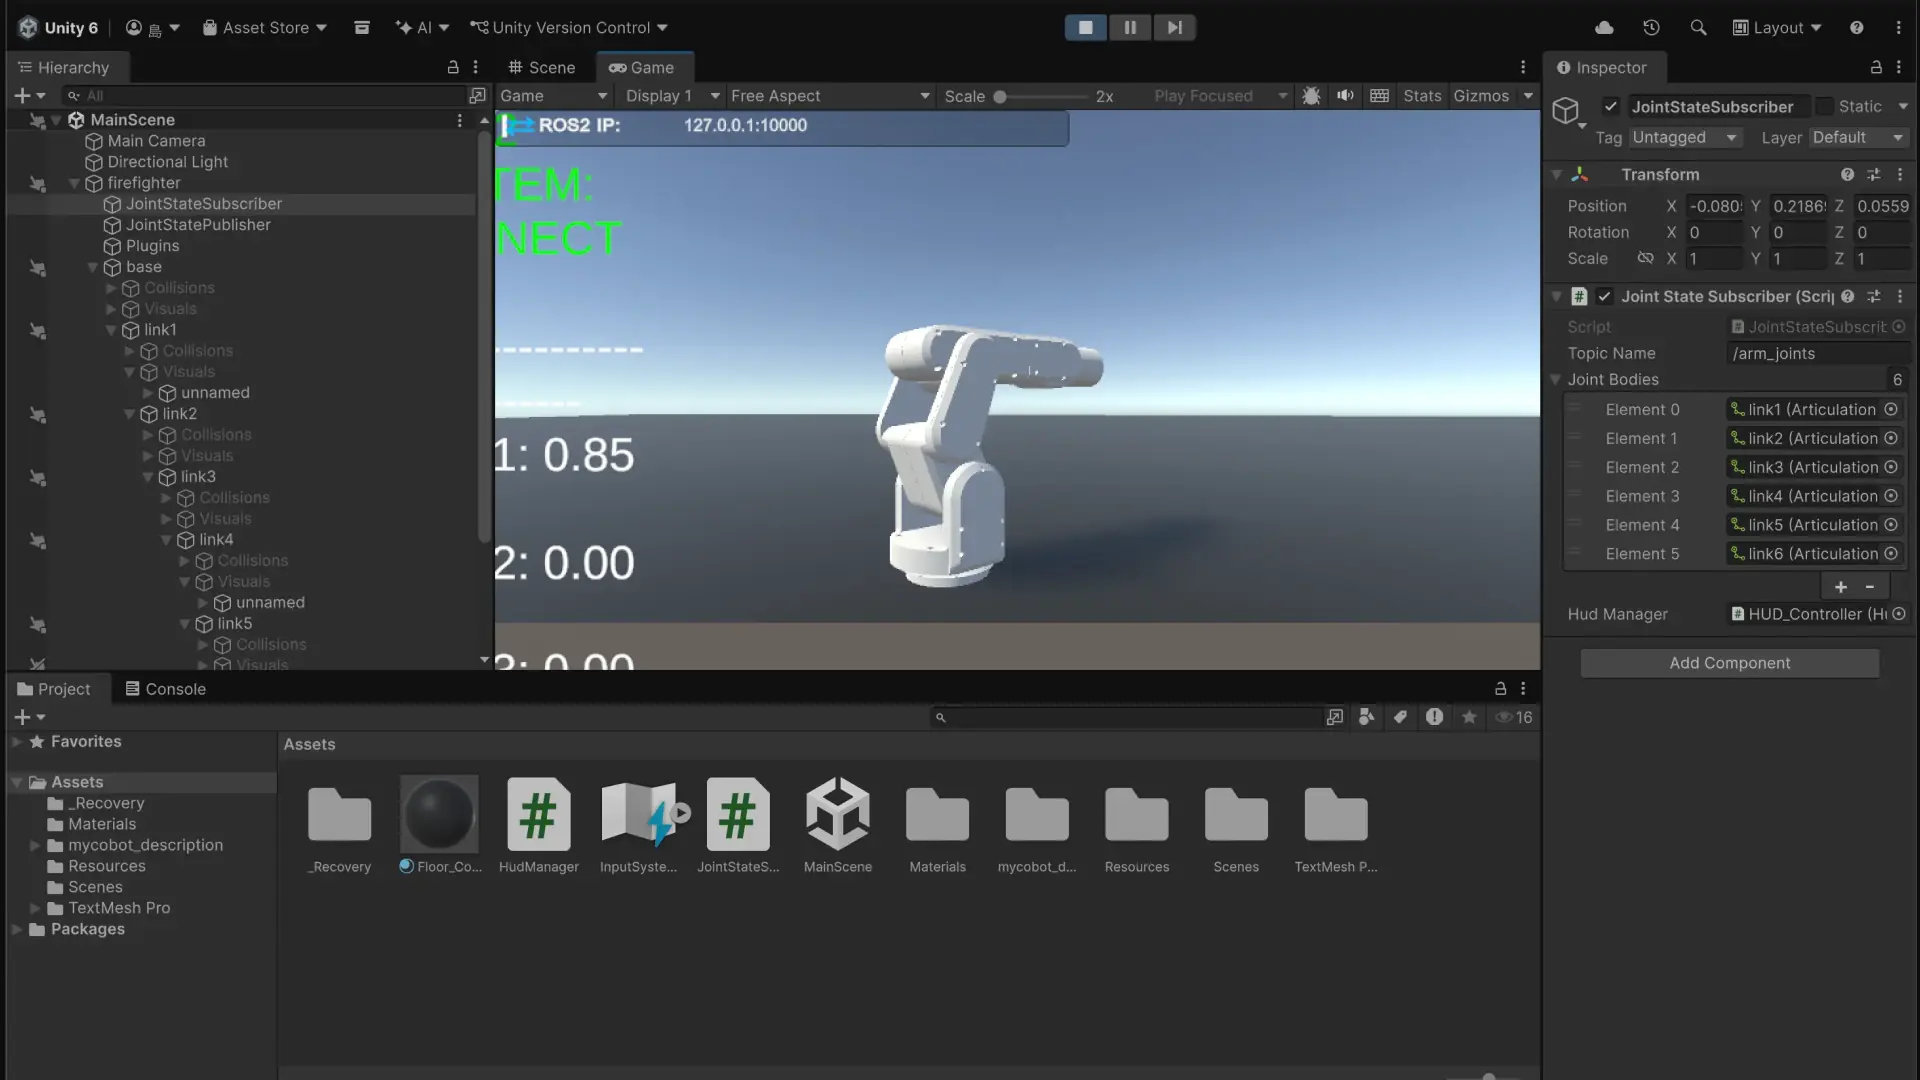
JointStateSubscriberのTopic Nameを、Python側の指定と一致する/arm_jointsに修正した。
③ 矢印キーの論理エラー
状況: 右下ターミナルに
^[[Cなどの記号が出るだけで、ロボットが動かない。やり取り:
pynputが文字以外のキーを判定する際にエラーを吐き、送信処理がスキップされていた。また、命令をネットワークへ送り出すspin_onceが不足していた。解決: 特殊キーを
try-exceptの外で判定する構造に修正し、通信ループを追加したコードへ刷新した。
④ Unity内の制御権競合
状況: 第5の窓(Echo)で数値が流れているのに、Unity上のロボットが反応しない。
やり取り: Unity内に標準で付いている
Controller (Script)がオンのままであった。解決: インスペクター上のチェックを外して無効化。これにより、Unityの自律制御が止まり、ROS 2からの外部命令が物理エンジンを動かせるようになった。
システム構成図(データフロー)の詳細解説
本システムは、以下の5つのステップを経てリアルタイムな双方向通信を実現しています。
制御フロー(Outbound:命令の送信)
入力層(Local): 右下ターミナルの
manual_control.pyがpynputを介してキーボードの打鍵(矢印キーなど)を検知する。命令生成層(ROS 2): 検知した入力を角度情報(
JointStateメッセージ)に変換し、ROS 2トピック/arm_jointsへパブリッシュ(発行)する。ブリッジ層(TCP): 左上ターミナルの
ros_tcp_endpointが、ROS 2ネットワーク内の命令をキャッチし、TCP通信によってUnityへ転送する。実行層(Unity): Unity内の
JointStateSubscriberが命令を受信。Articulation Body(物理エンジン)が指定された角度へロボットアームを駆動させる。※この際、
Controller (Script)をオフにすることで、Unity内部の固定制御をバイパスし、外部命令を優先させている。
フィードバックフロー(Inbound:状態の返報)
計測層(Unity): Unity内の
JointStatePublisherが、物理演算の結果動いたロボットの「現在の真の角度」を毎フレーム取得する。返報層(TCP/ROS 2): UnityからTCP経由で
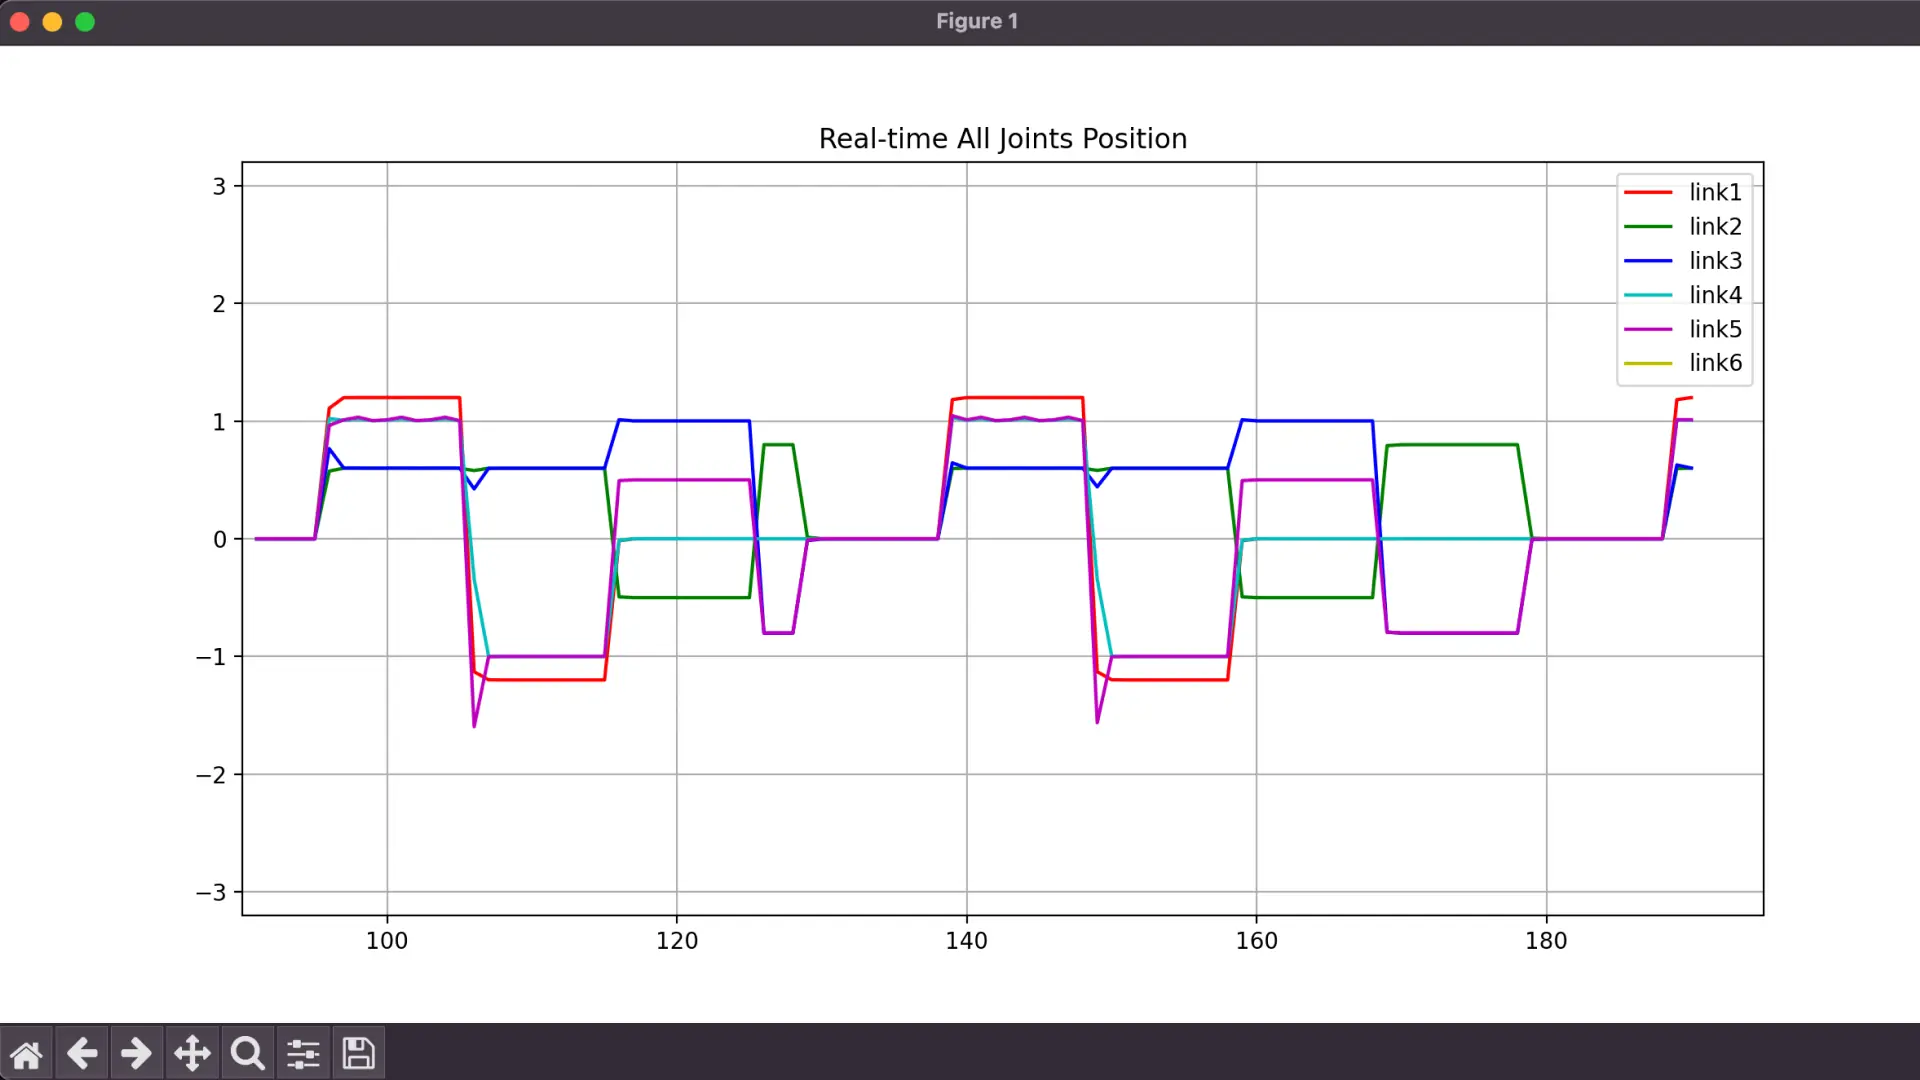
ros_tcp_endpointへデータが送られ、ROS 2トピック/joint_statesとして再発行される。可視化層(Monitoring):
右上ターミナル:
joint_monitor_all.pyが数値を読み取り、リアルタイム・グラフとして描画する。左下ターミナル:
ros2 topic echoが生データを数値としてスクロール表示し、通信の整合性を証明する。
追加実装:Unity HUD(画面内情報表示)の構築
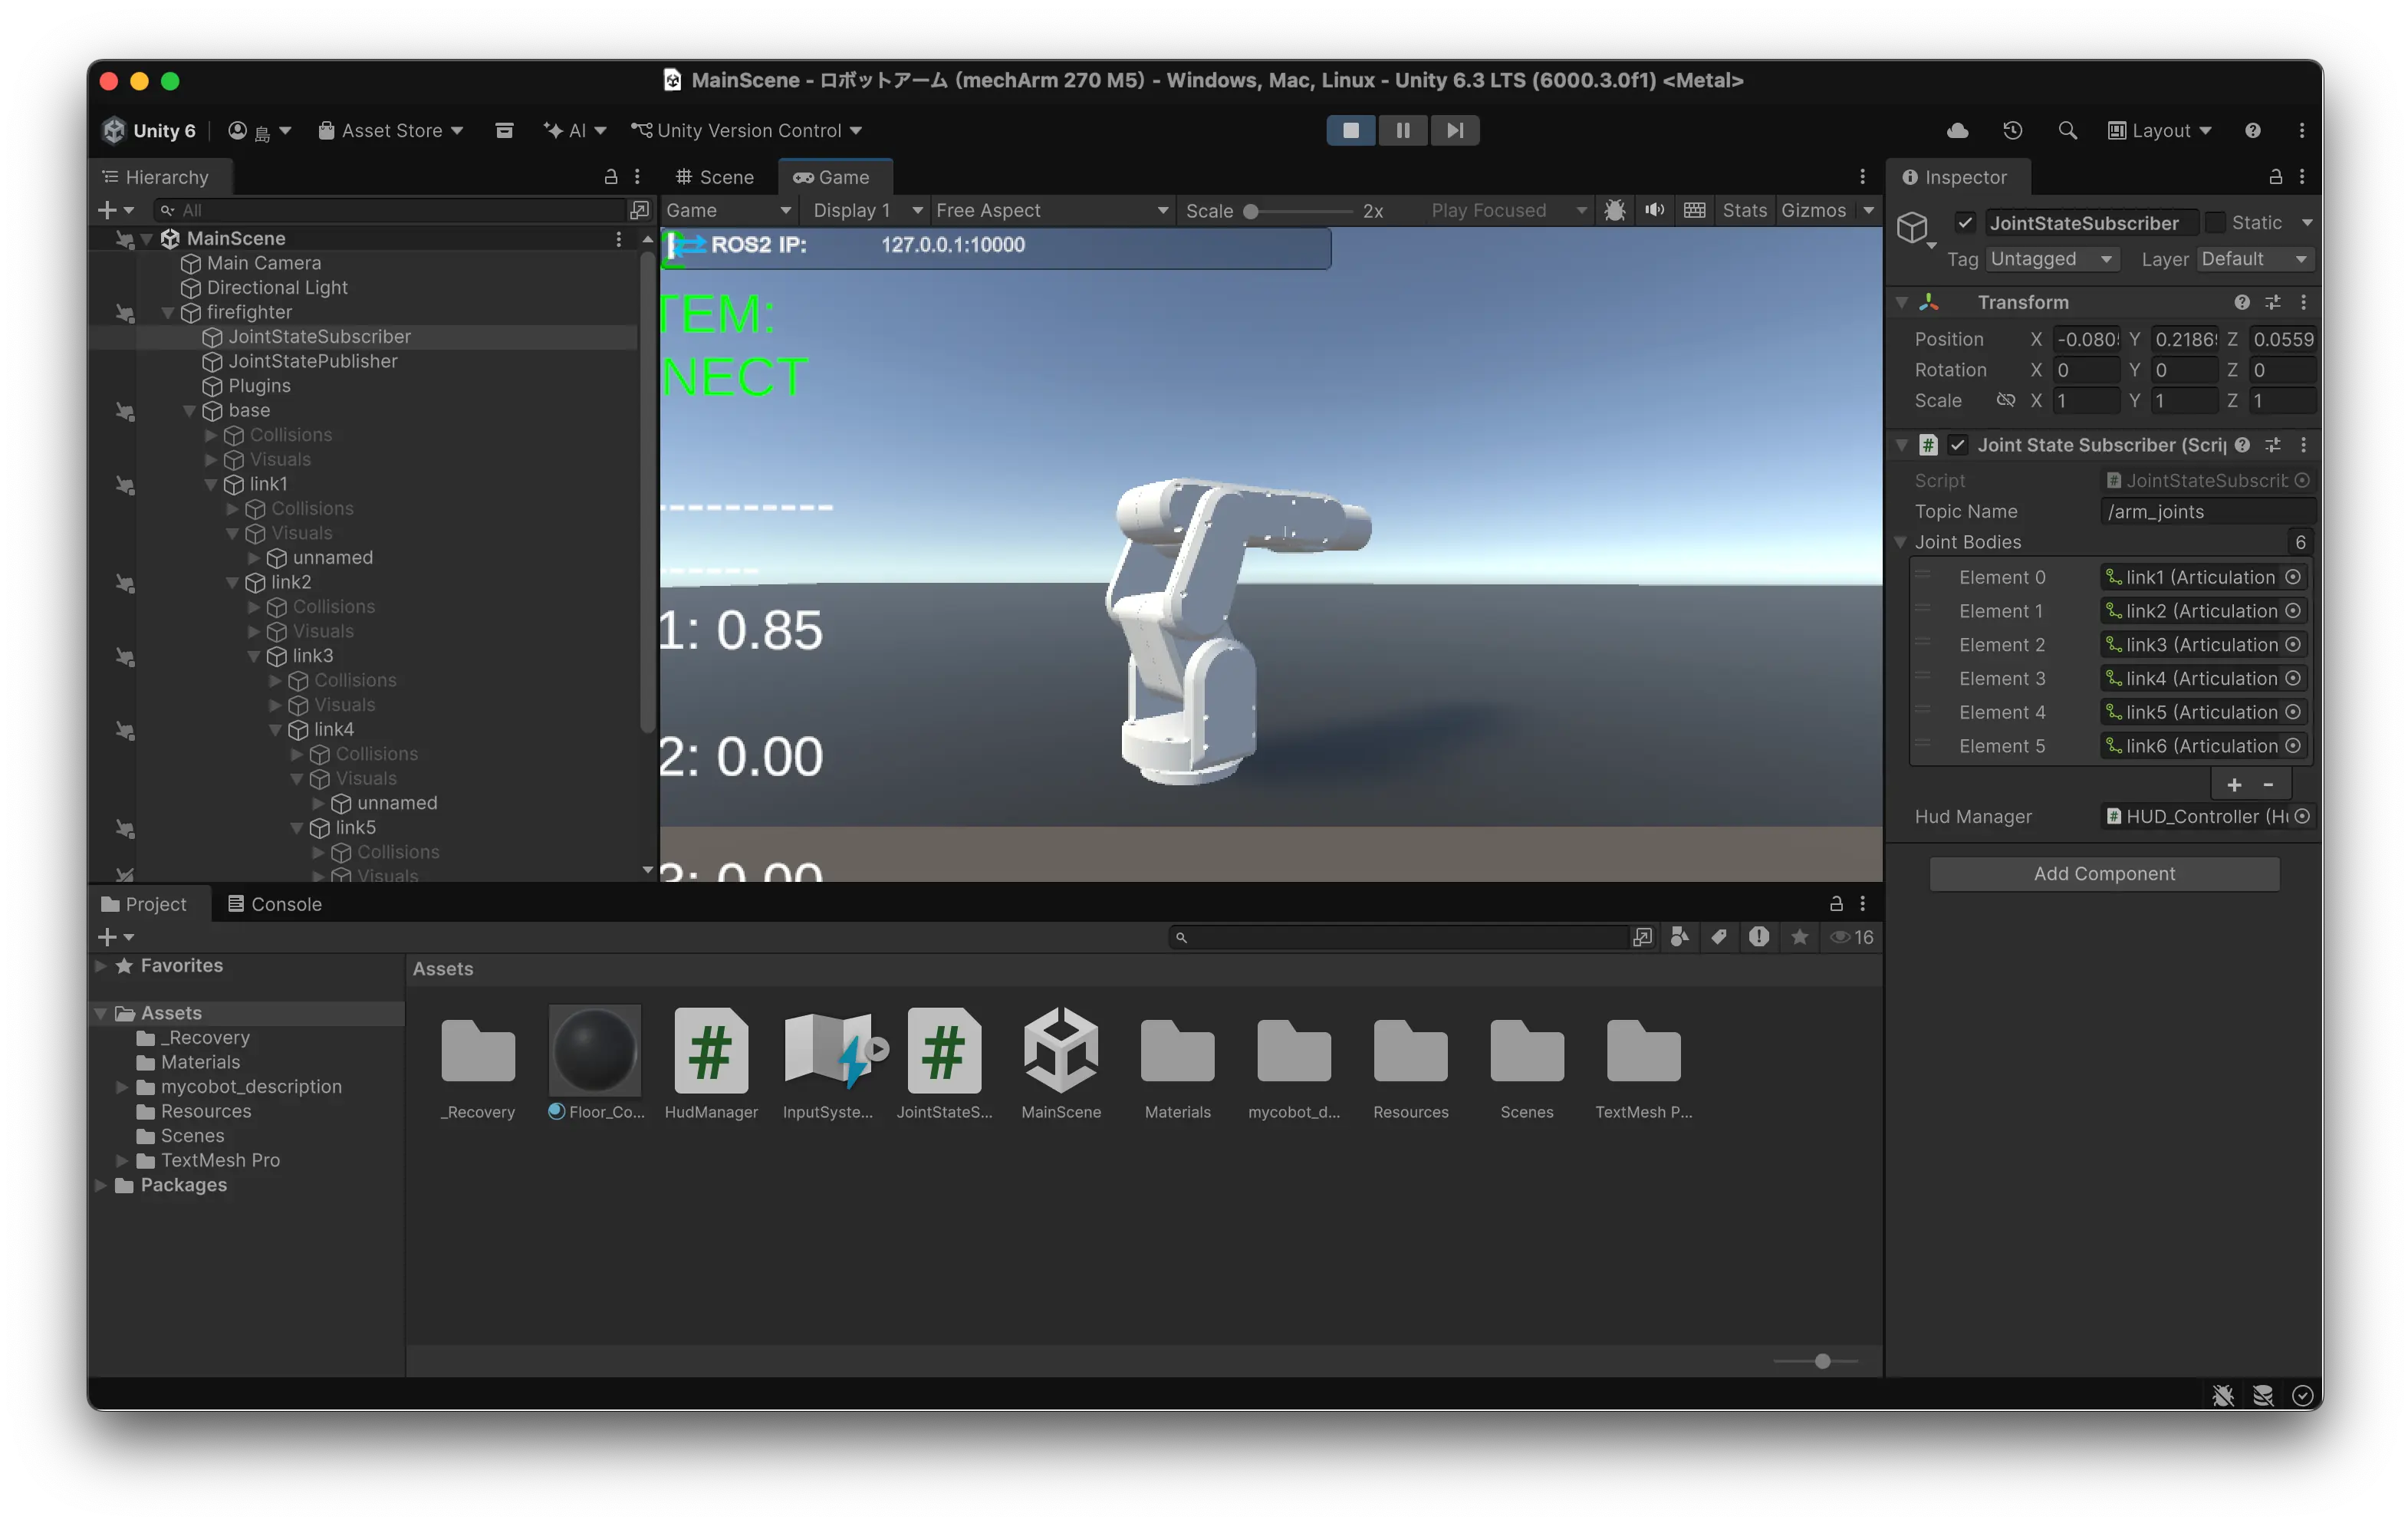
シミュレーションの利便性を高めるため、外部ターミナルに頼らずUnity画面内で完結する管制用HUDを実装した。
プロセスと実装内容
UIレイアウトの構築: Unity 6のCanvas Scalerを活用し、解像度に依存しないUIの土台を作成。TextMeshProを採用し、視認性の高いグリーン(#00FF00)の文字でステータスを表示させた。
データの橋渡し(スクリプト連携):
HudManager.csを新規作成し、受け取ったラジアン値をフォーマットしてテキスト表示する機能を実装。既存の
JointStateSubscriber.csにHudManagerへの参照を追加し、ROS 2メッセージを受信するたびにUIを更新する「連動回路」を構築した。
実装後の効果
認知負荷の激減: 視線をターミナルに落とすことなく、ロボットの挙動と現在の関節角度を一目で把握可能になった。
接続状況の可視化: 通信が確立されるとROS2 SYSTEM: CONNECTEDと表示されるようになり、デバッグの効率が向上した。
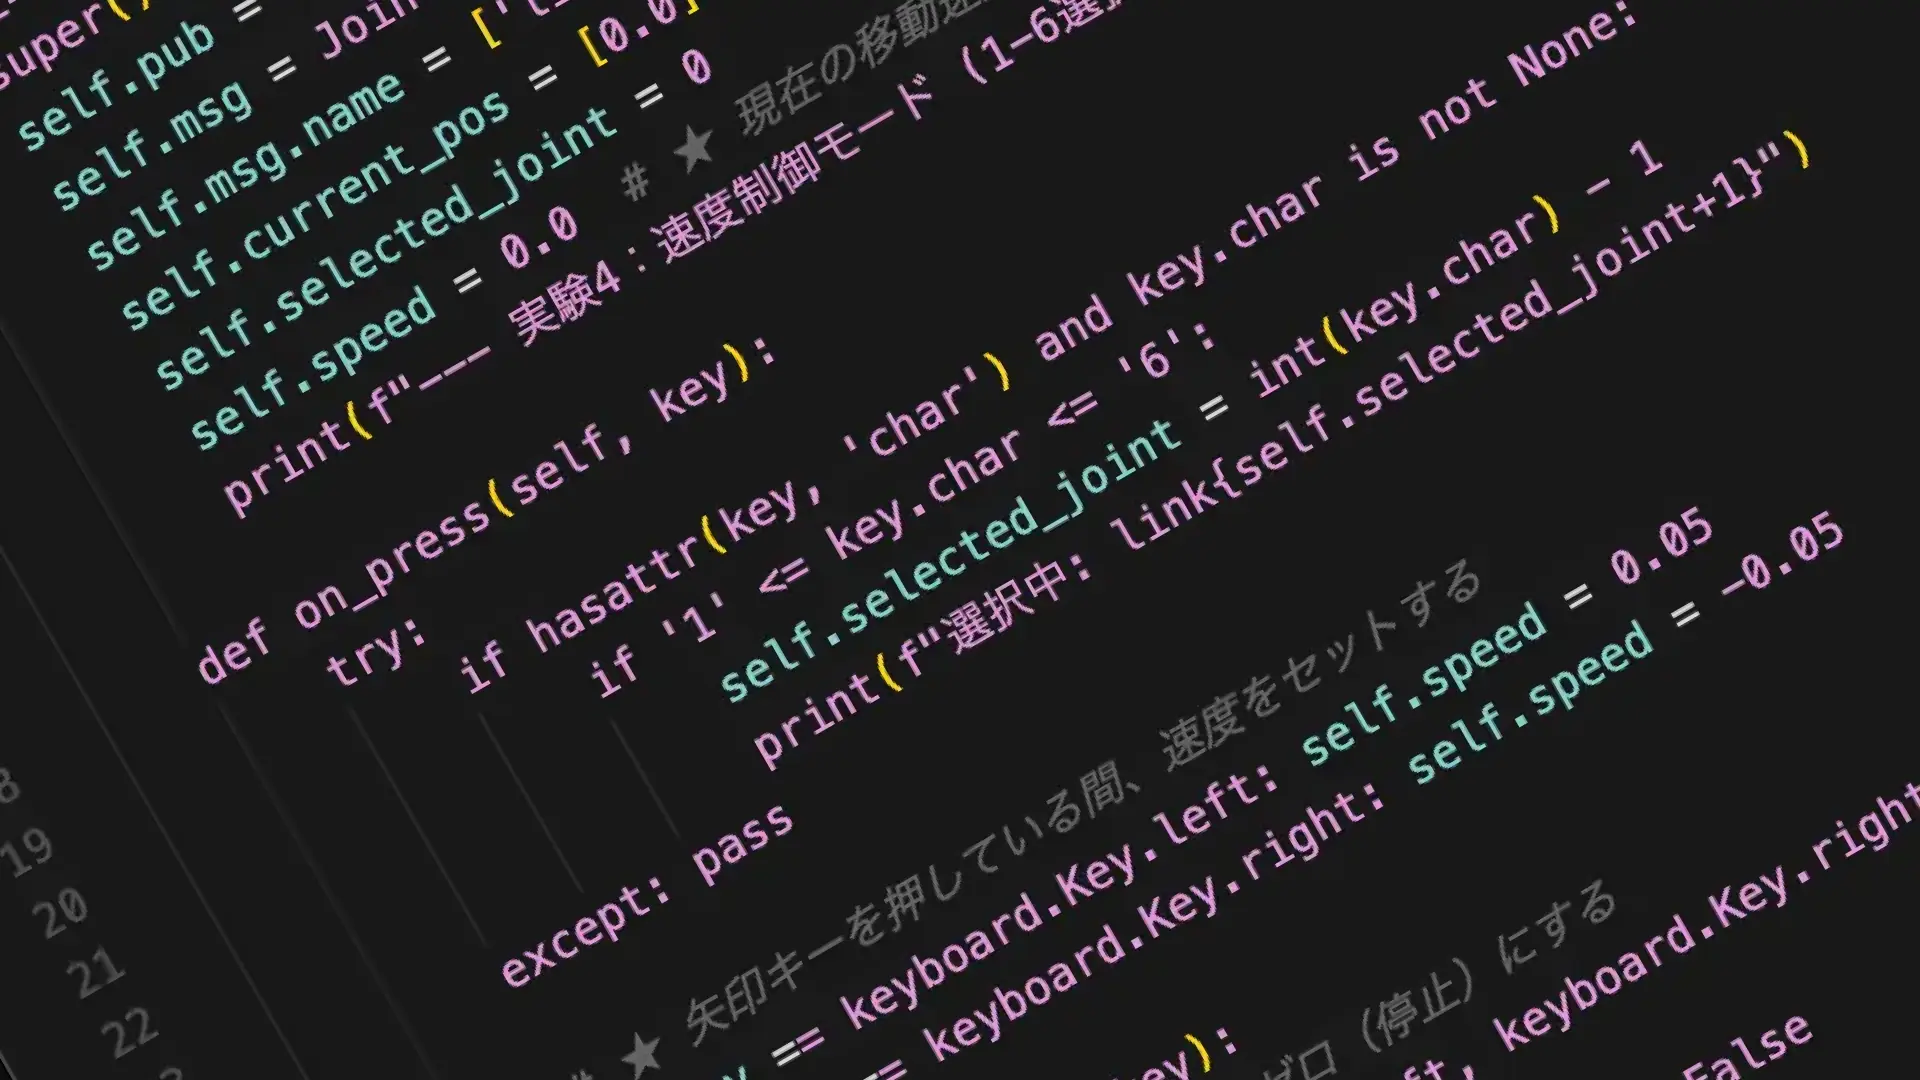
実験4:速度制御による操作性の極致
実験3の「位置制御(ステップ移動)」を卒業し、より実用的で滑らかな速度制御へとシステムをアップグレードした。
プロセスと技術的ブレイクスルー
「連打」から「長押し」へのパラダイムシフト
pynputのon_release(キーを離した時)イベントを追加実装。キーを押している間は速度をセット、離すとゼロにするというフラグ管理ロジックを導入した。
高精度なイベントループの構築:
whileループ内でrclpy.spin_onceを 0.03〜0.05秒間隔で高速回転させ、速度フラグがオンの間、常に角度を微加算し続ける「自律送信」機能を実装した。
実験結果の分析
データの連続性:
ros2 topic echo上で、数値が「1.45 ➔ 1.40」と流れるように変化することを確認。これは通信がパルス状ではなく、安定したストリーム(流れ)になったことを意味する。物理挙動の安定: ロボットがカクカクとテレポートするのではなく、スーッと加速・移動・停止する滑らかな挙動へと進化した。
実験3の結論と今後の展望
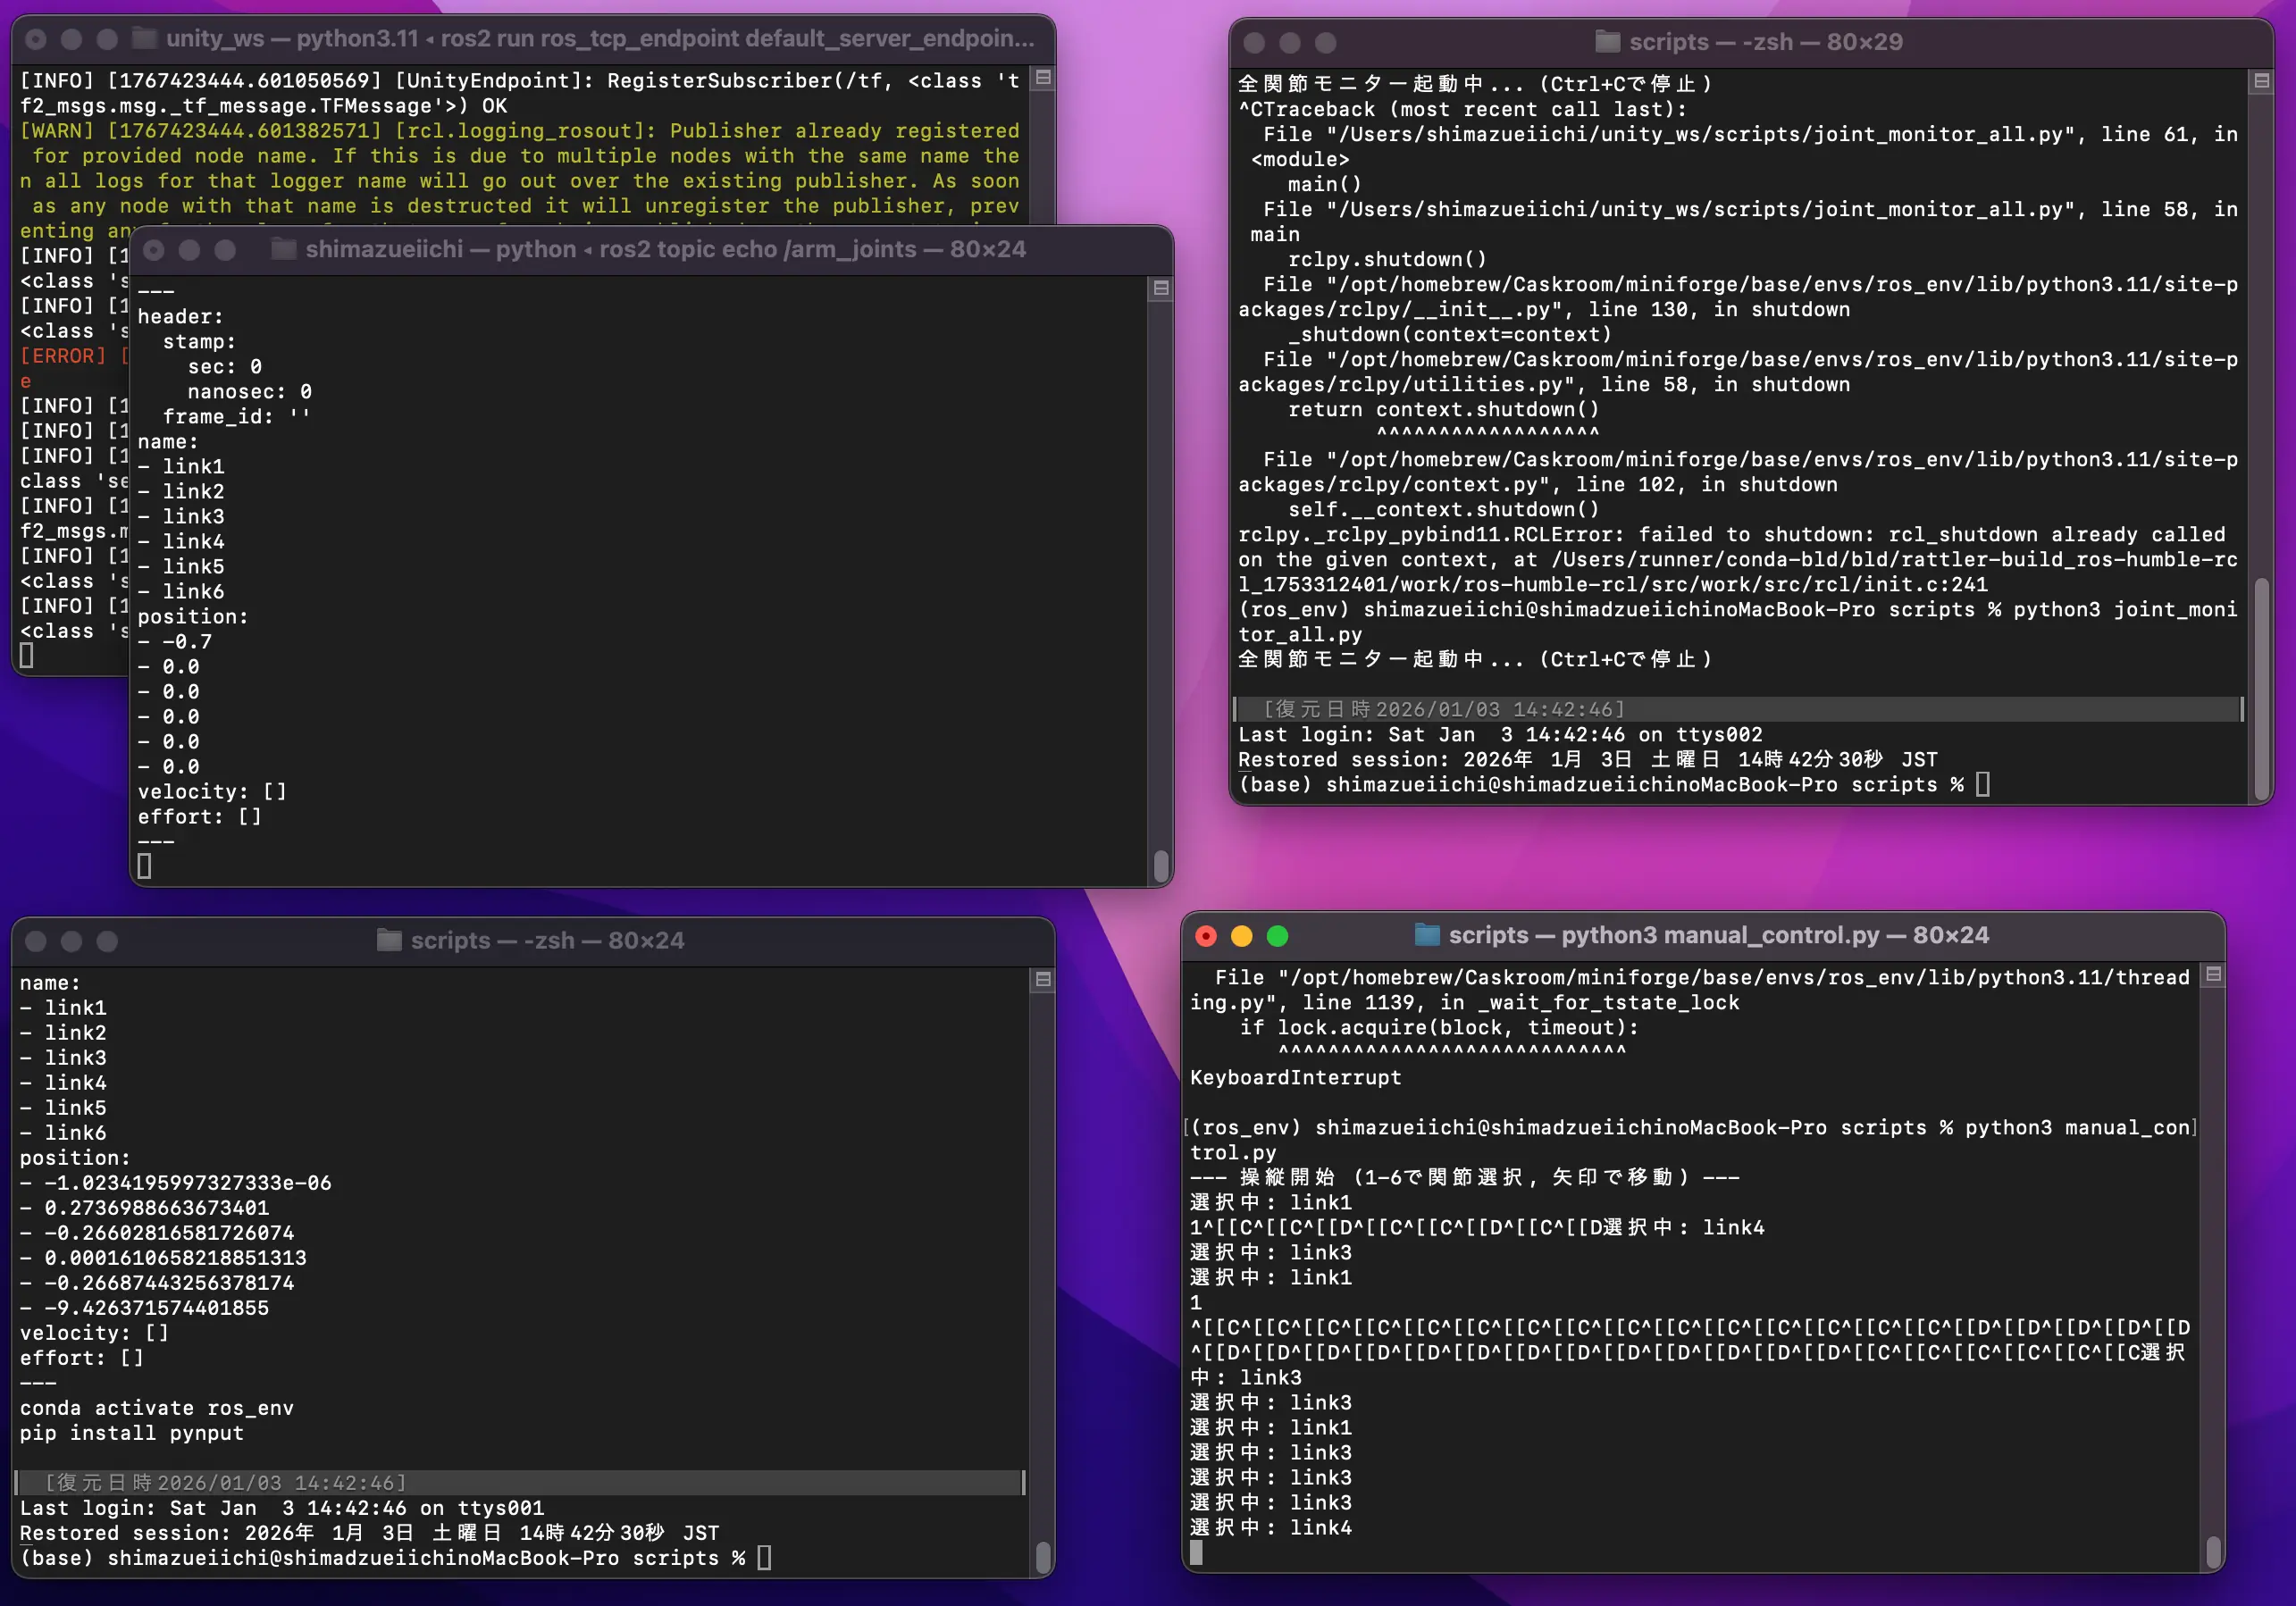
実験により、ROS 2を用いたロボット制御において最も重要かつ困難な分散された各プロセスの完全同期に加え、高度な操作性と情報の可視化の統合に成功した。
単に動いただけでなく、「自分の意志(Python)」が「物理エンジン(Unity)」を滑らかに動かし、その結果が「デジタル計器(HUD)」として自分の目に返ってくるという、プロフェッショナルなテレオペレーション環境の基盤を確立できた点は極めて大きい。
この成果により、ロードマップにおけるフェーズ2:可視化・モニタリングは100%達成となり、次なるフェーズ3:拡張(フリート管理)への確固たる自信となった。
失敗から得られた教訓(エンジニアズ・ノート)
権限の壁: macOS環境ではアクセシビリティの明示的な許可が、スクリプトによるデバイス操作の生命線となる。
通信の壁: トピック名の1文字のミス(mとn)がシステム全体の沈黙を招く。Endpointのログ監視が唯一の解決策となる。
コードの壁: 非同期通信とイベント待機を共存させるには、通信スタックを定期的に処理する
spin_onceが不可欠である。設定の壁: シミュレーター側の自律スクリプト(Controller)は、外部制御時にはノイズとなるため、コンポーネント単位での無効化が必要である。