HRIリサーチ報告書。ROS 2 × Unity × mechArm 270で検証した産業用AIの「信頼UI」設計
本リサーチは、次世代のフィジカルAI導入における「人間とロボットの協調」を最適化することを目的としている。
ROS 2とUnityを用いた高忠実度プロトタイピングを通じて、従来の座標依存型制御の限界を特定し、AIの意図を可視化することで現場の信頼を構築する「HRI(Human-Robot Interaction)デザイン」の有用性を検証した。
※本プロジェクトの目的:実機「mechArm 270 M5」の制御を通じて、AIの判断をいかに物理的な動きへ変換するか。そのロボット制御の仕組みを理解するプロセスを記録・検証するものです。
背景と課題定義
物理的制約の壁: 産業現場における「ミリ単位の精密な位置決め(キャリブレーション)」は、環境の微細な変化でシステムが破綻する脆弱性を抱えており、多大なメンテナンスコスト(OpEx)を発生させている。
認知の壁: ロボット内部の計算状態(角度、速度、AIの判断根拠)が不可視であるため、作業者は「いつ、なぜロボットが動くのか(または止まるのか)」を予測できず、心理的な不安や介入判断の遅れが生じている。
リサーチ手法
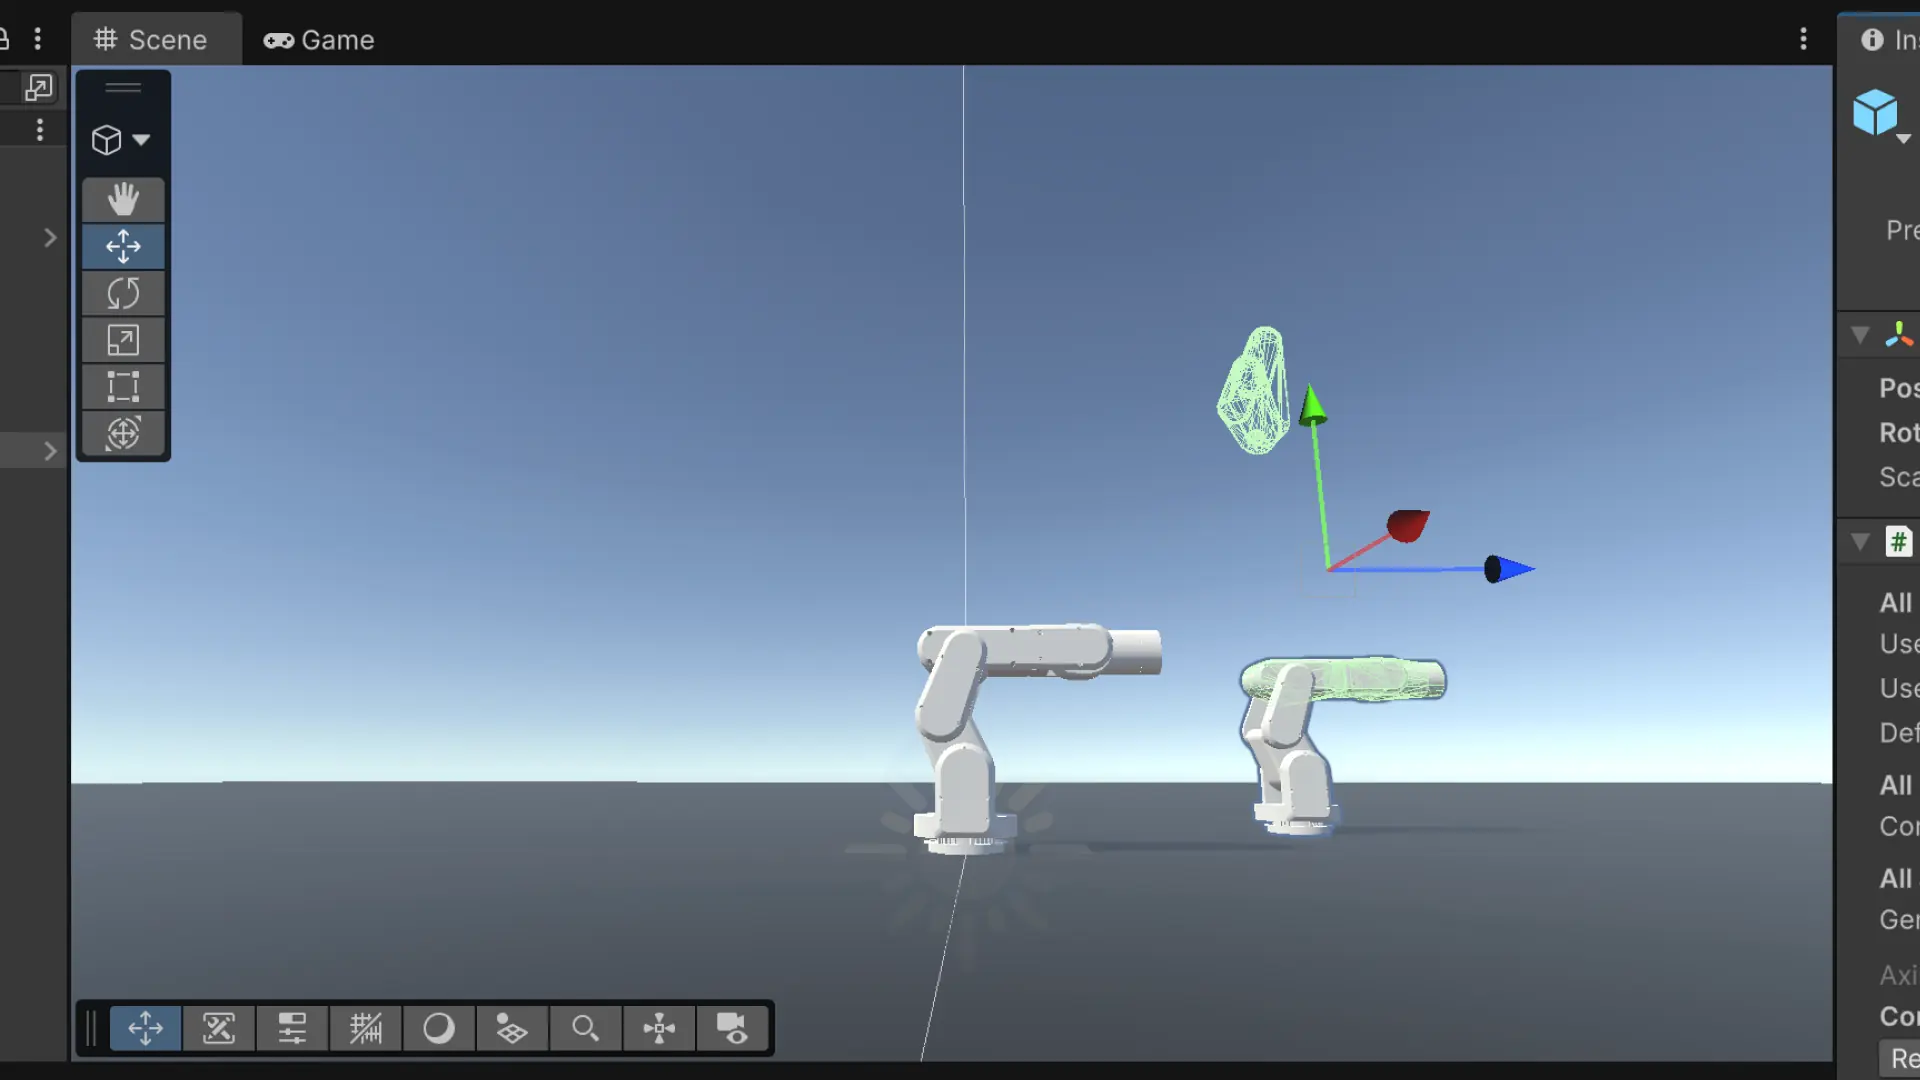
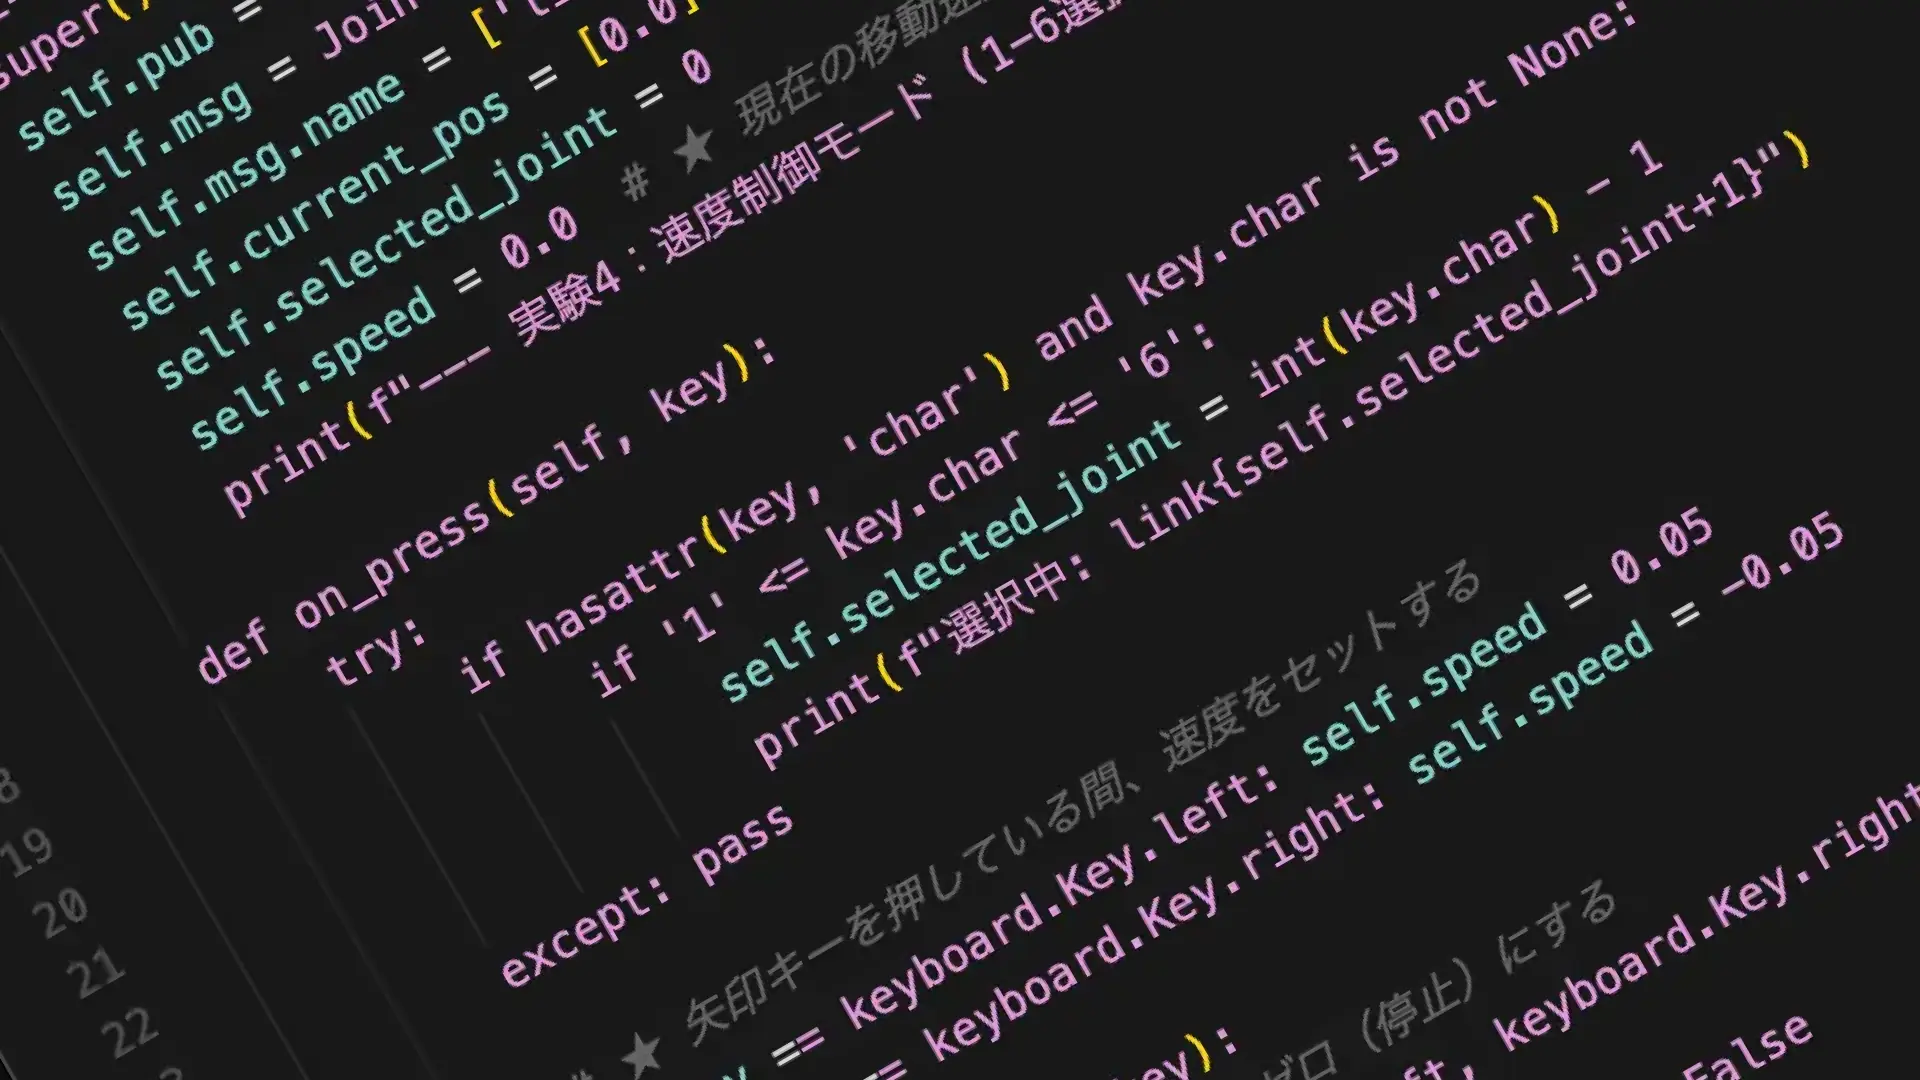
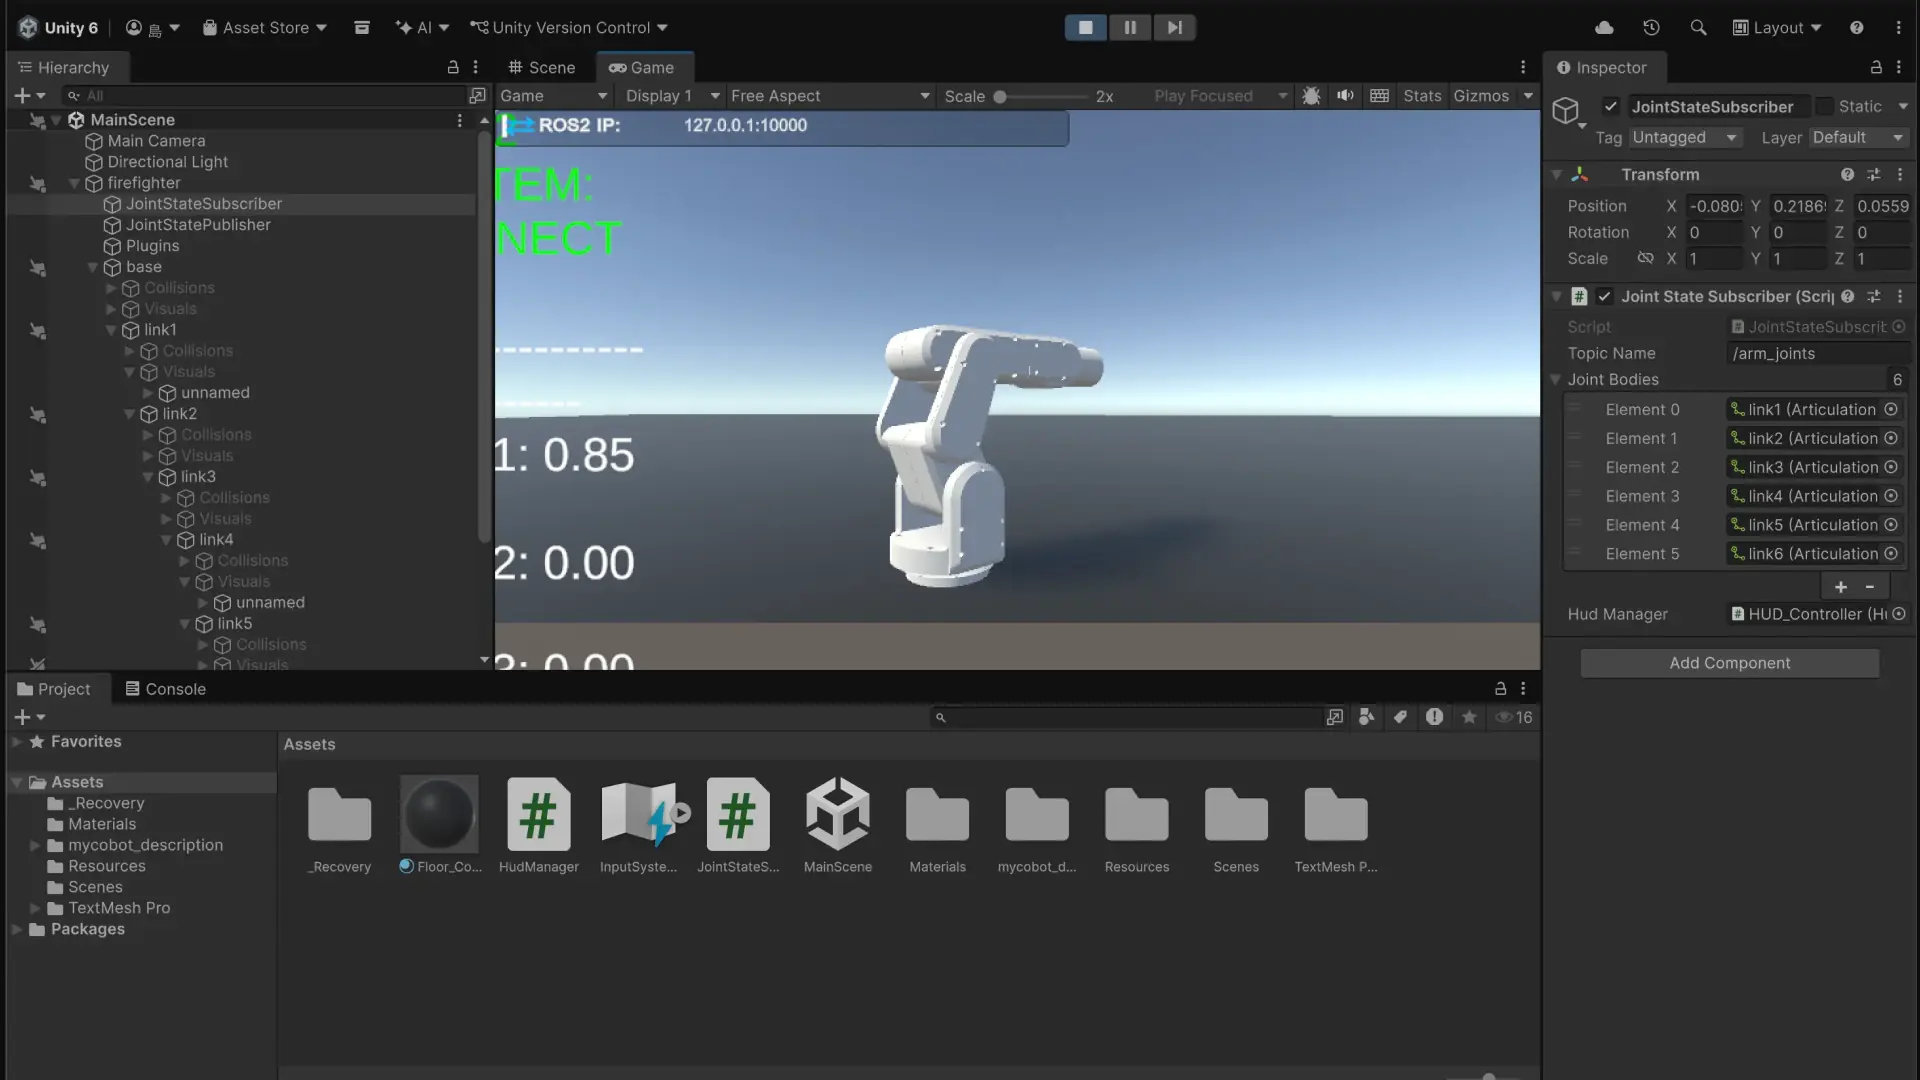
テクニカル・プロトタイピング: ROS 2 HumbleとUnityを連携させ、物理演算と実時間通信を統合した検証環境を構築。
比較実験(制御ロジック): 「位置制御(ステップ移動)」と「速度制御(連続移動)」における操作ストレスと挙動の自然さを自己検証。
可視化実験(HUD実装): ターミナルログ(数値のみ)とUnity HUD(画面内投影)による情報受容スピードの差異を評価。
主要なインサイト
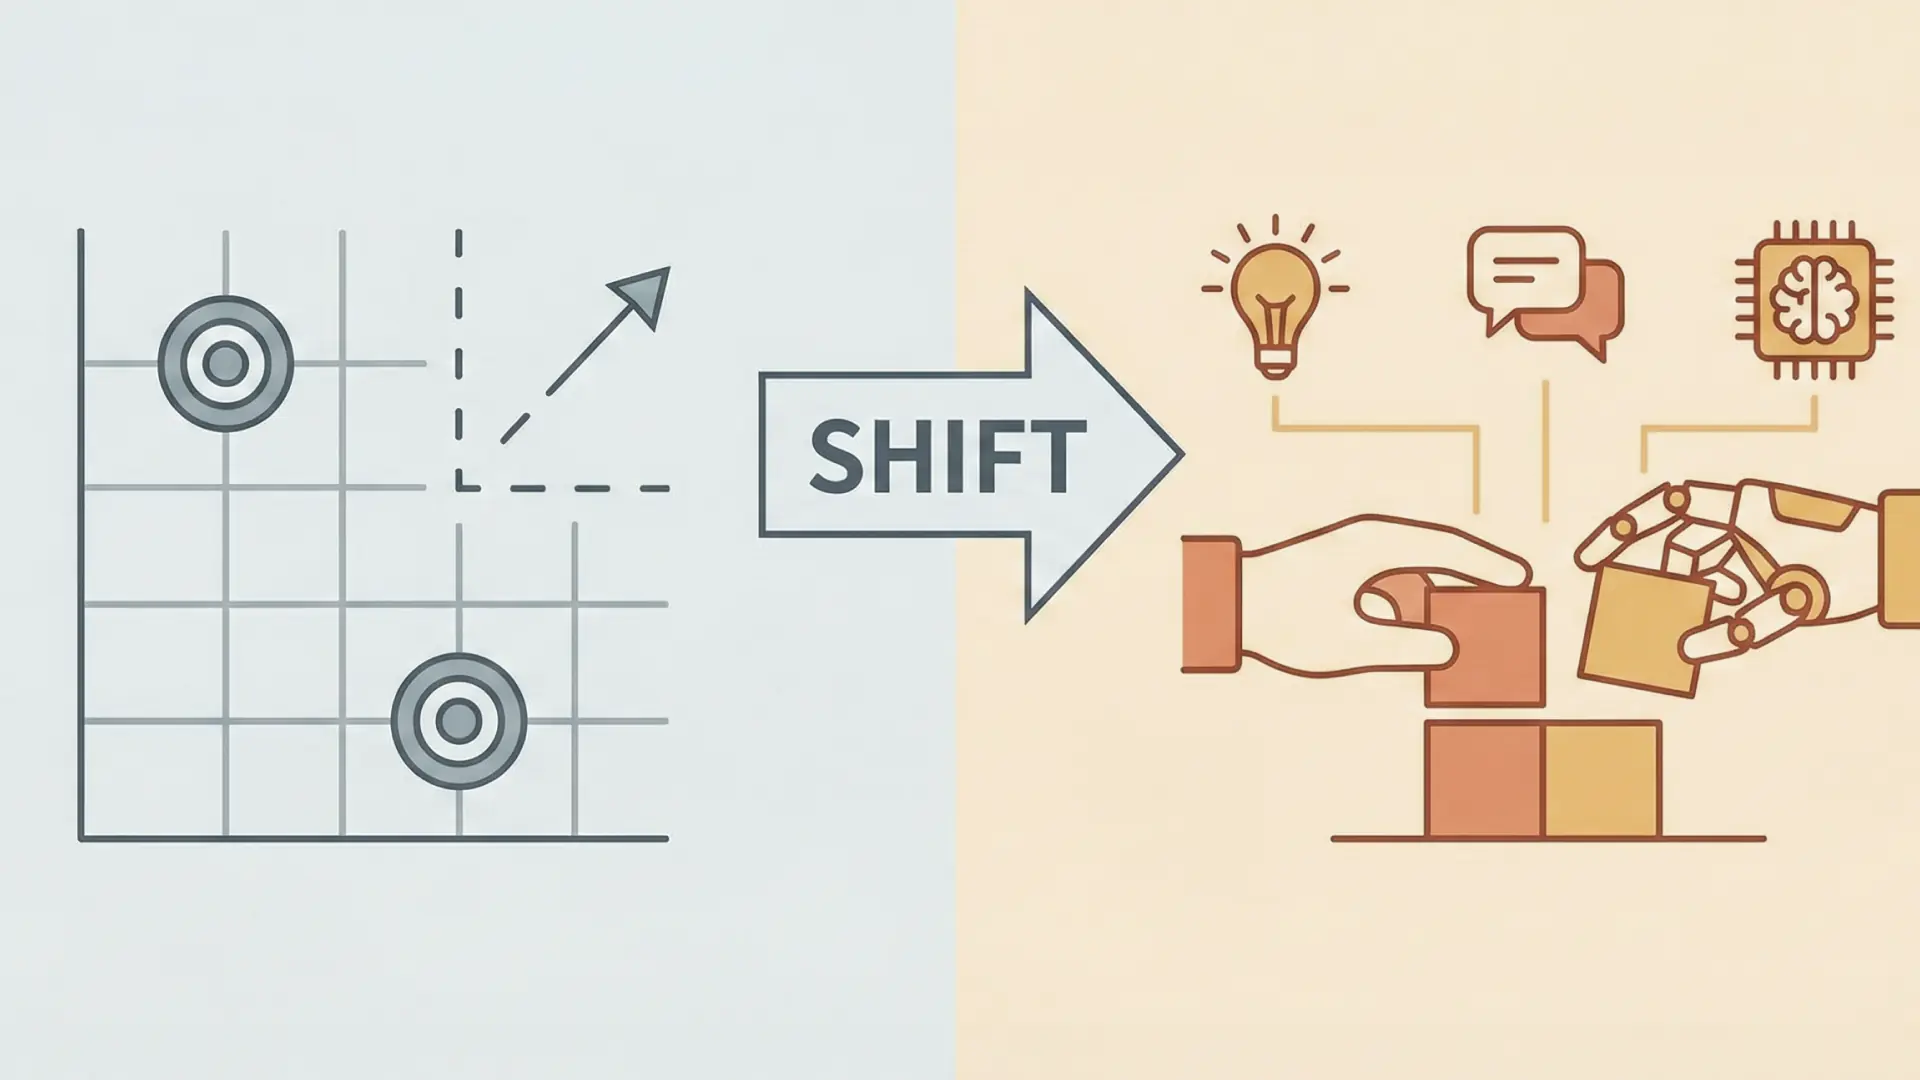
① 「座標」から「文脈(Context)」へのシフト
精密な位置決めへの固執はCapEx(設備投資)を増大させる。フィジカルAIにより「机の位置」という座標を「作業領域」という意味で捉え直すことで、環境の揺らぎを許容する柔軟なシステムが事業のスケーラビリティを向上させる。
② 速度制御による「認知負荷の軽減」
連続的な速度制御(Velocity Control)は、人間の「重機を操る感覚」に近く、動作の予測可能性を高める。これにより、遠隔操作時における精神的疲労を大幅に軽減できることが確認された。
③ 信頼を構築する「HUD(Head-Up Display)」
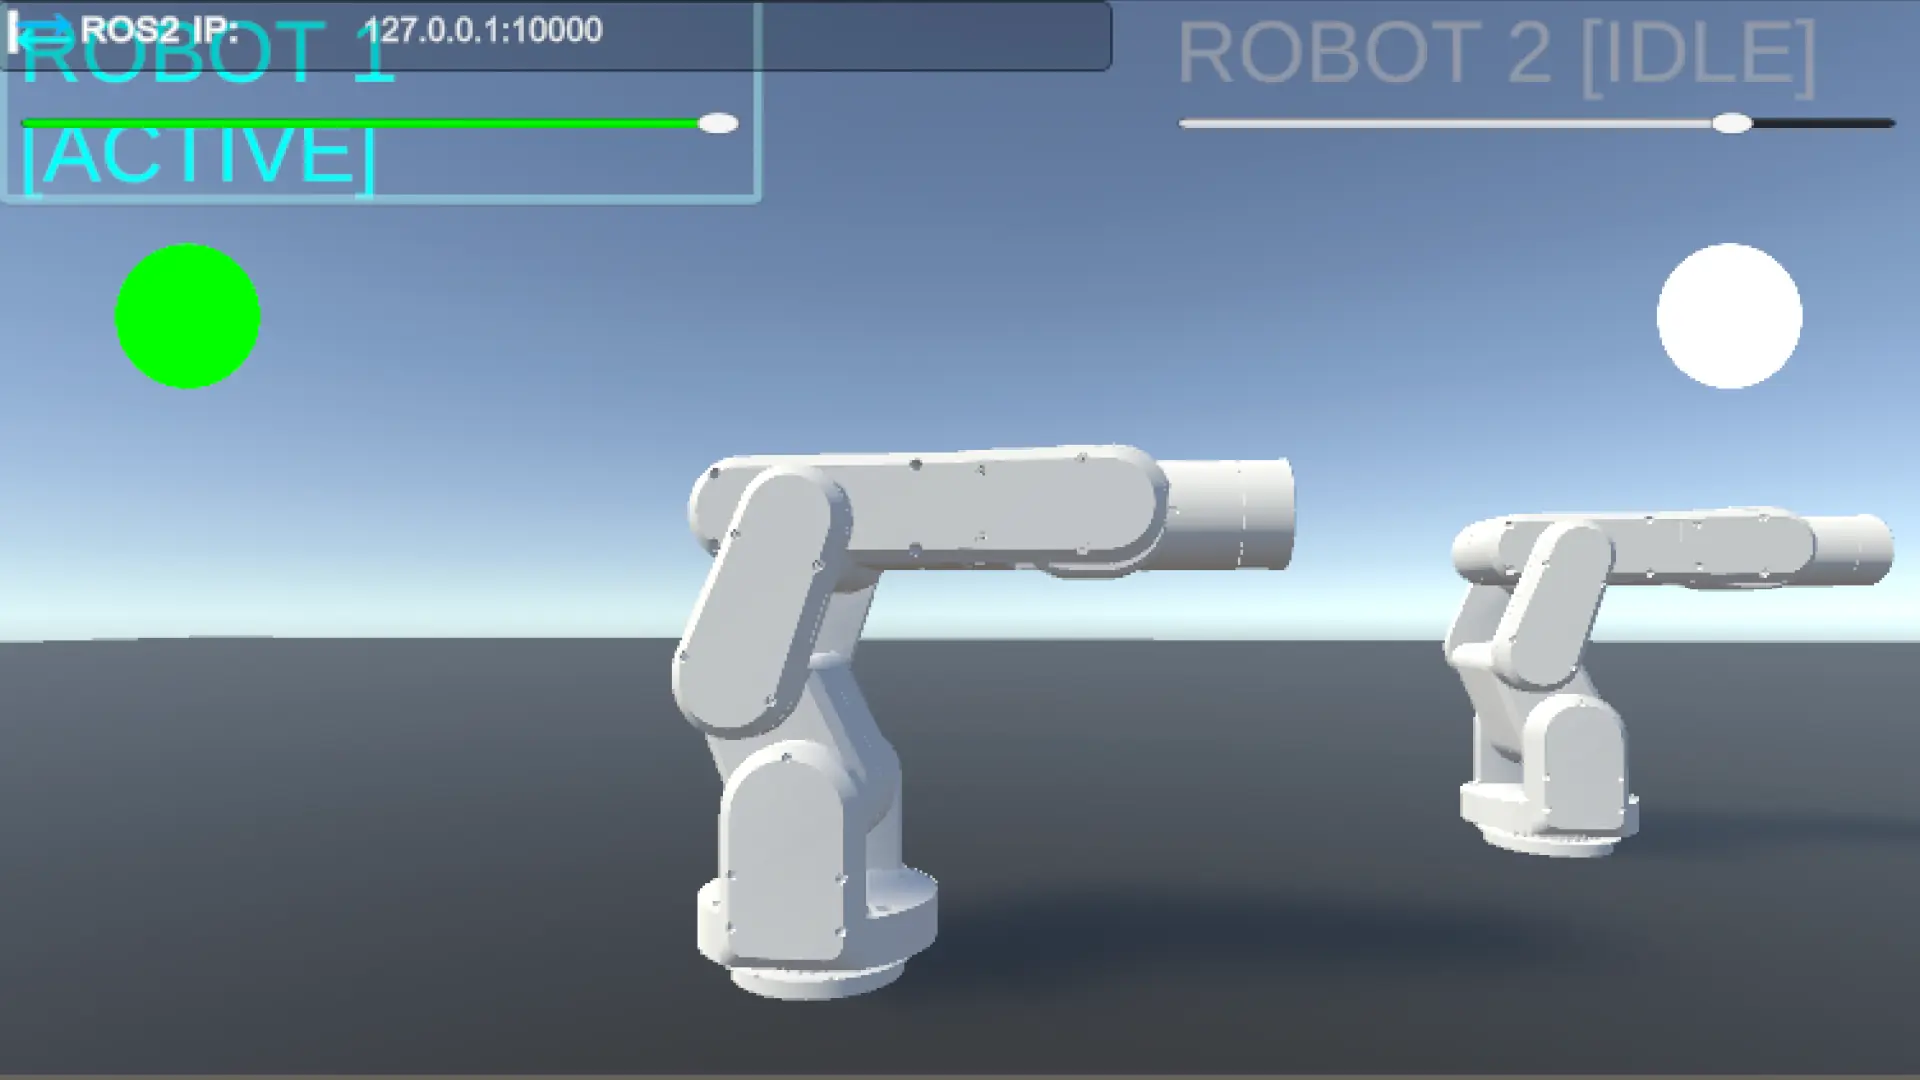
ユーザーは単なる「数値」ではなく、「接続の確実性」や「動作の意図」を求めている。HUDに「CONNECTED」などの状態を表示することは、AIというブラックボックスに対する信頼の土台となる。
フェーズ3へ
本リサーチ結果に基づき、フェーズ3では「複数台管理(フリート管理)」に向けた以下のデザイン要件を定義する。
論理的アドレッシング: 物理座標に依存しないNamespace設計による、ロボットの迅速な個体識別。
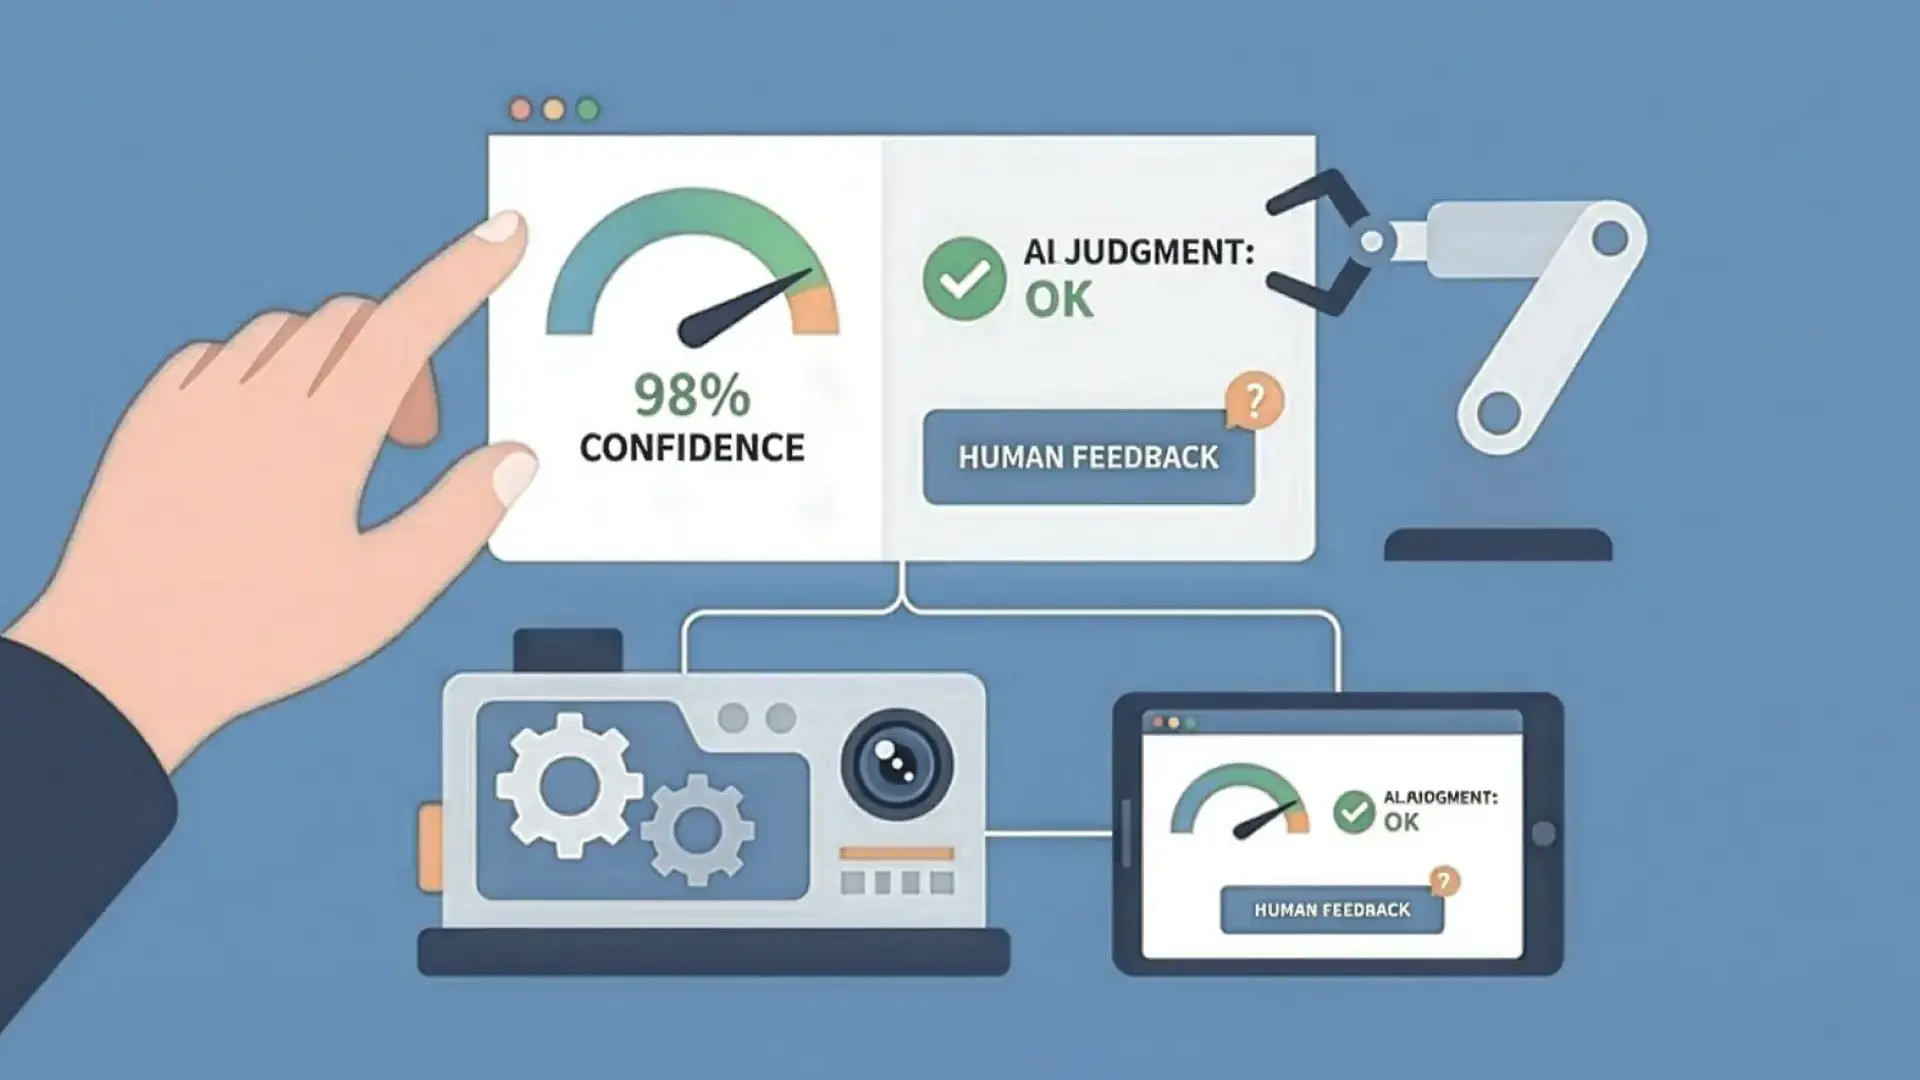
確信度の可視化: AIが「迷っている」状態を色の変化やゲージで示すことで、人間との円滑な介入判断を促すUIの実装。
フェーズ3の「デザイナーミッション」
今回のリサーチを経て、AIの「確信度(0.0〜1.0)」を可視化することが、複数台のロボットを一人で管理するための「信頼の架け橋」になることが明確になりました。
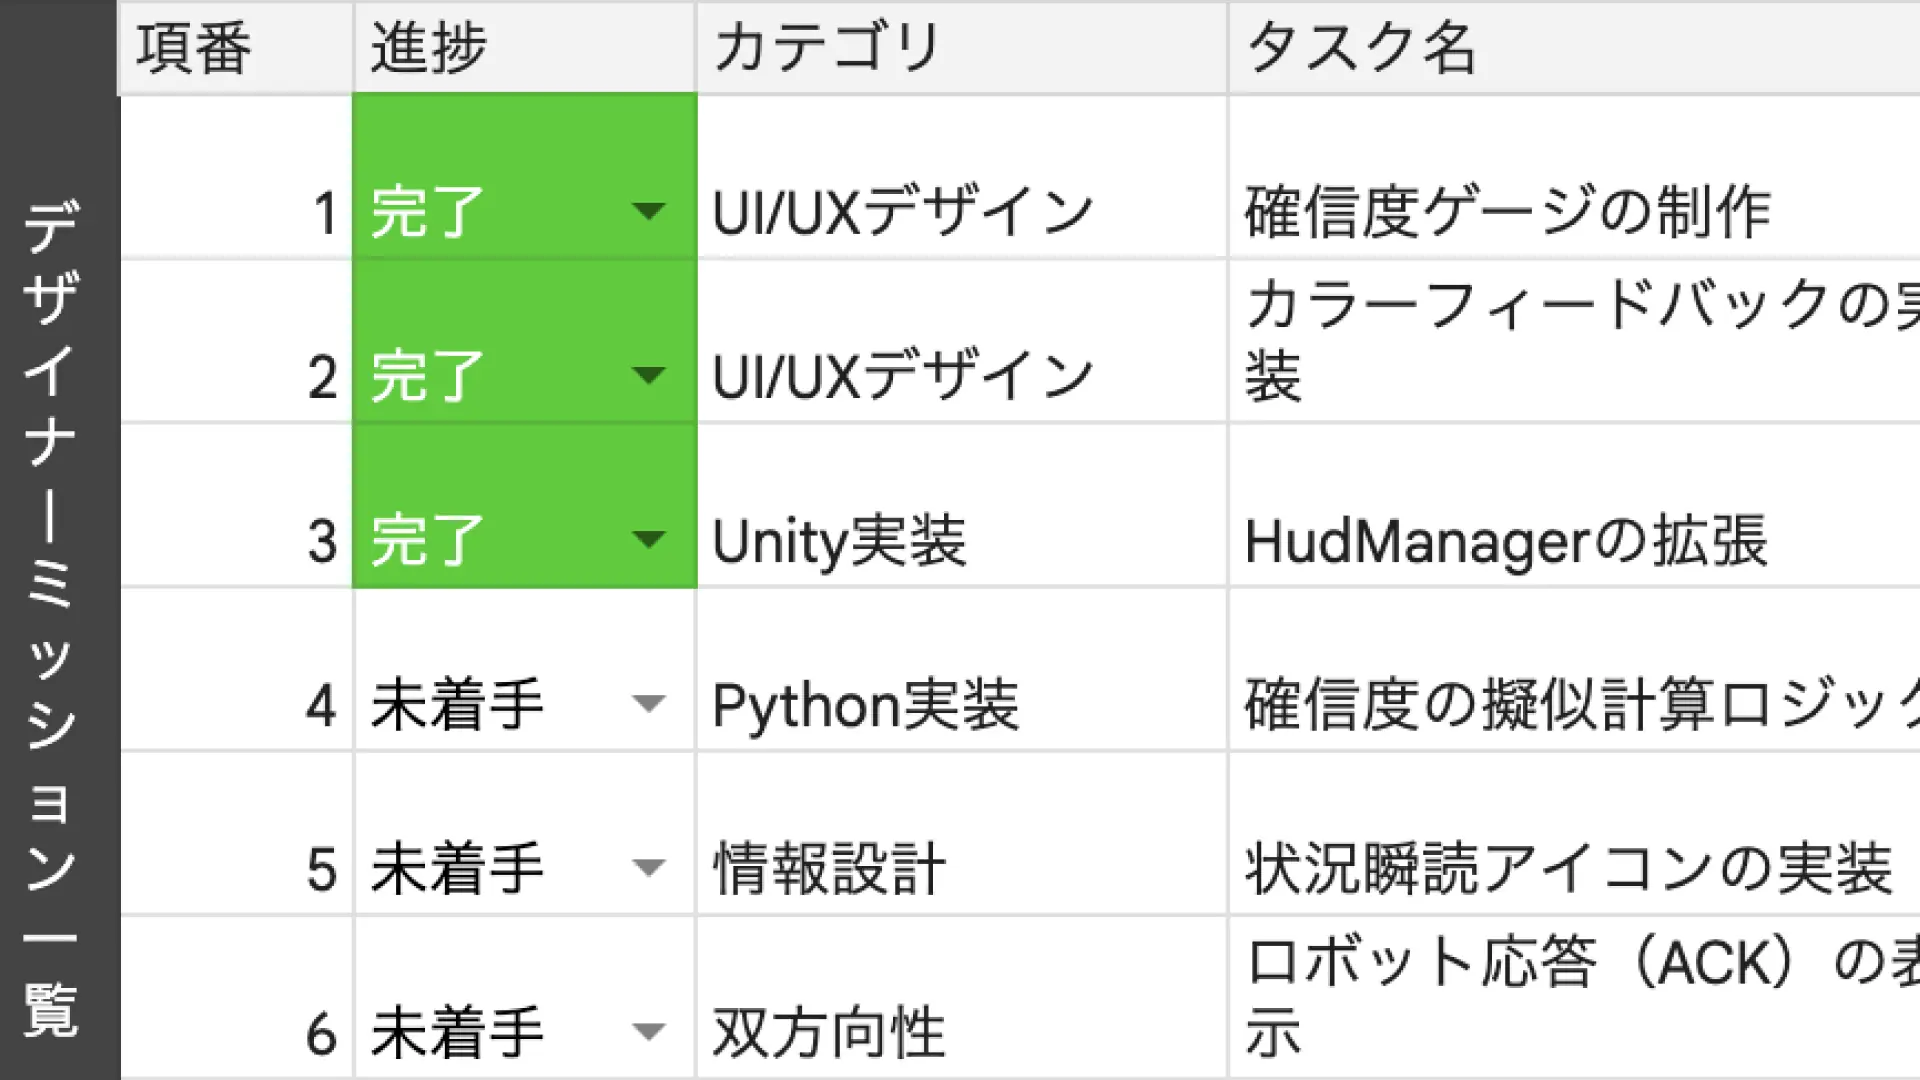
この知見を単なる理論で終わらせないために、私はフェーズ3のゴールを「デザイナーミッション一覧」として定義しました。これは、エンジニアリングの複雑さをデザインで解決するためのロードマップです。
信頼を設計する7つのミッション
確信度の具現化: 0.0〜1.0の「迷い」を視覚化するHUDゲージの制作
周辺視野の活用: 状況を瞬時に伝える動的なカラーフィードバック
情報の対称性: 複数台の個体識別を直感的にするレイアウト設計
対話のプロトコル: 命令に対するロボットからの応答(ACK)の実装
論理的アドレッシング: Namespaceを用いた、破綻しない通信系統の構築
情報の瞬読性: ステータスを一目で把握するためのアイコンシステム
体験の記録: デザイナーがシステムを統治するまでのプロセスの言語化
「ロボットが何を考えているかわからない」という不安を、デザインの力で「共感と信頼」に変える。
このミッションに基づき、Unity上で具体的な「器」の制作に入ります。