UnityとROS 2の「座標変換」からの解放|Physical AI時代のデジタルツイン設計インパクト
プロジェクトを通じた実践の中で、現在の産業ロボットを支える精密な座標制御の限界と、フィジカルAIがもたらす自律的な理解が切り拓く未来の本質的な違いが見えてきました。
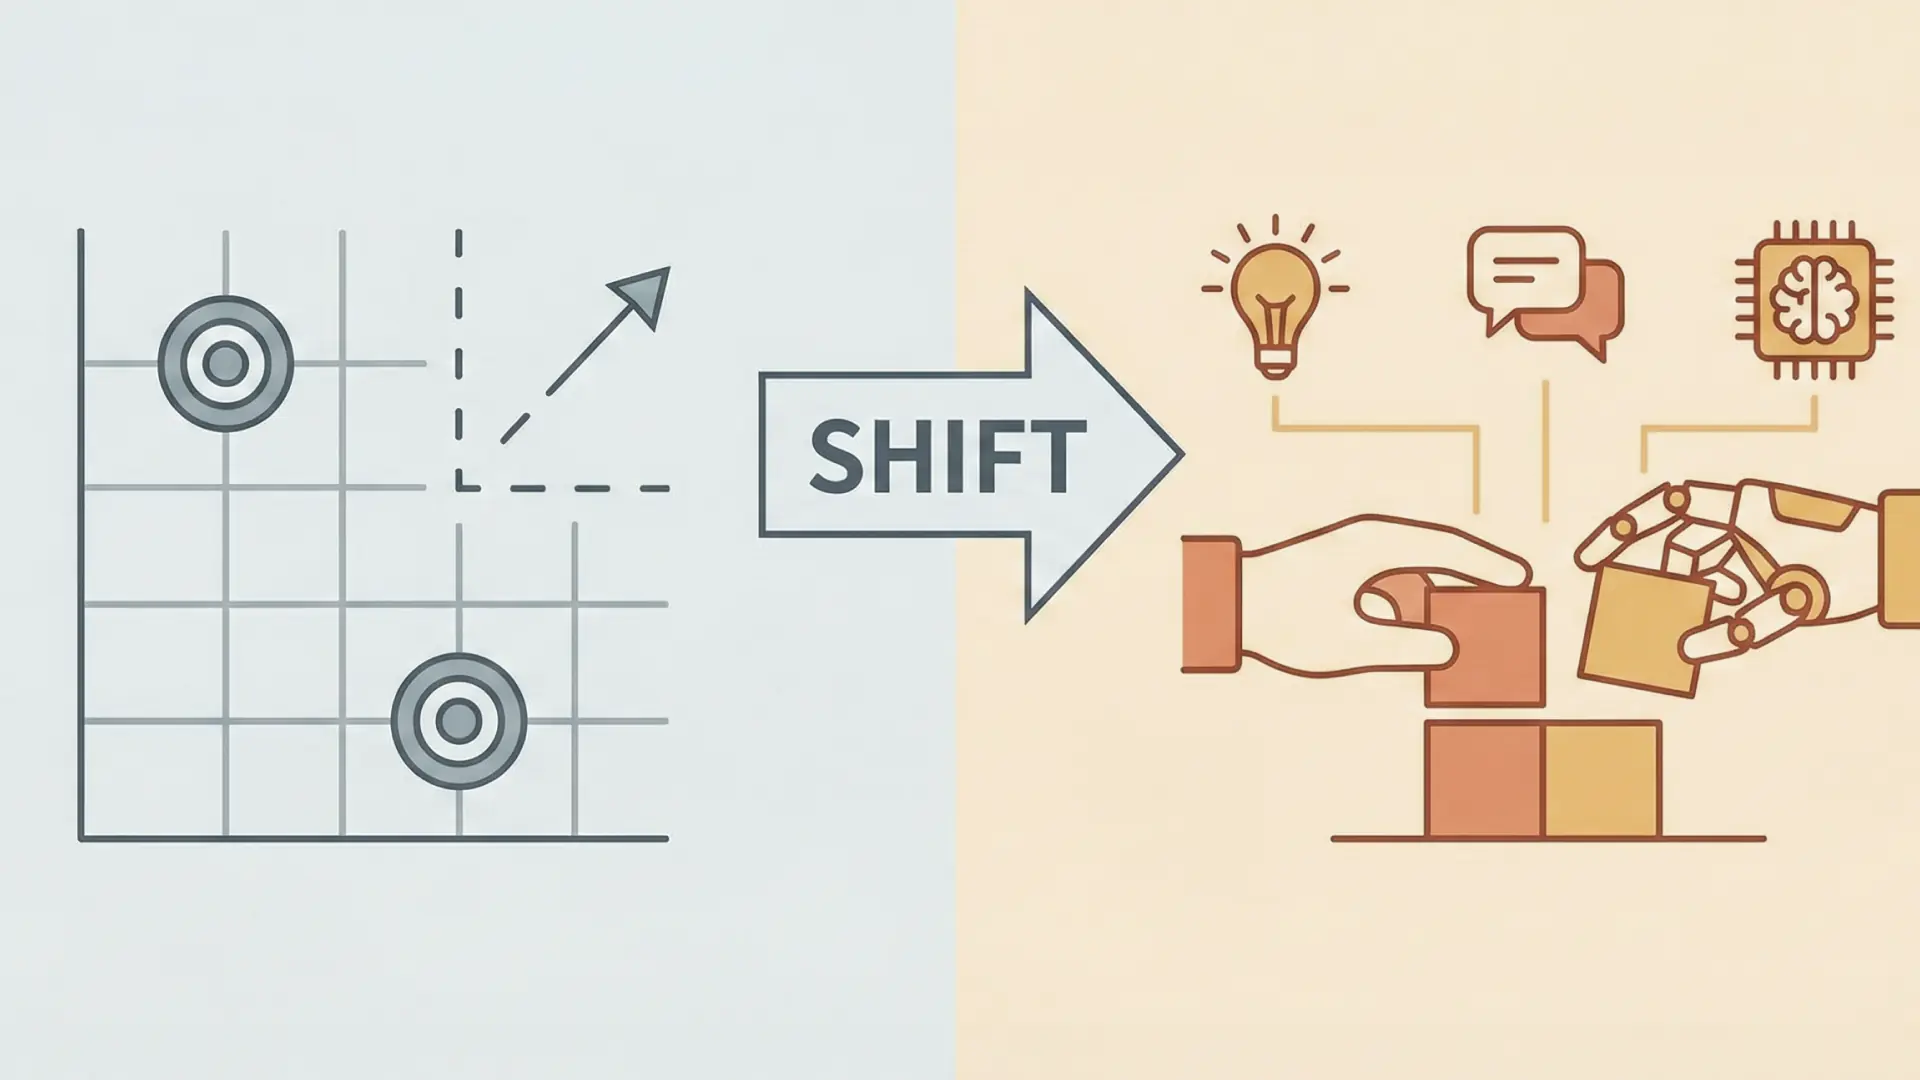
精密な位置決め(座標)への固執から脱却し、フィジカルAIによる意味・文脈の理解へとシフトすることは、単なる技術的進化に留まりません。
それは、ロボティクス事業のコスト構造を劇的に変え、売上成長を加速させる経営戦略上の大転換であり、同時にHRI(人とロボットのインタラクション)デザインが「信頼の構築」という経営の根幹を担う時代への幕開けでもあります。
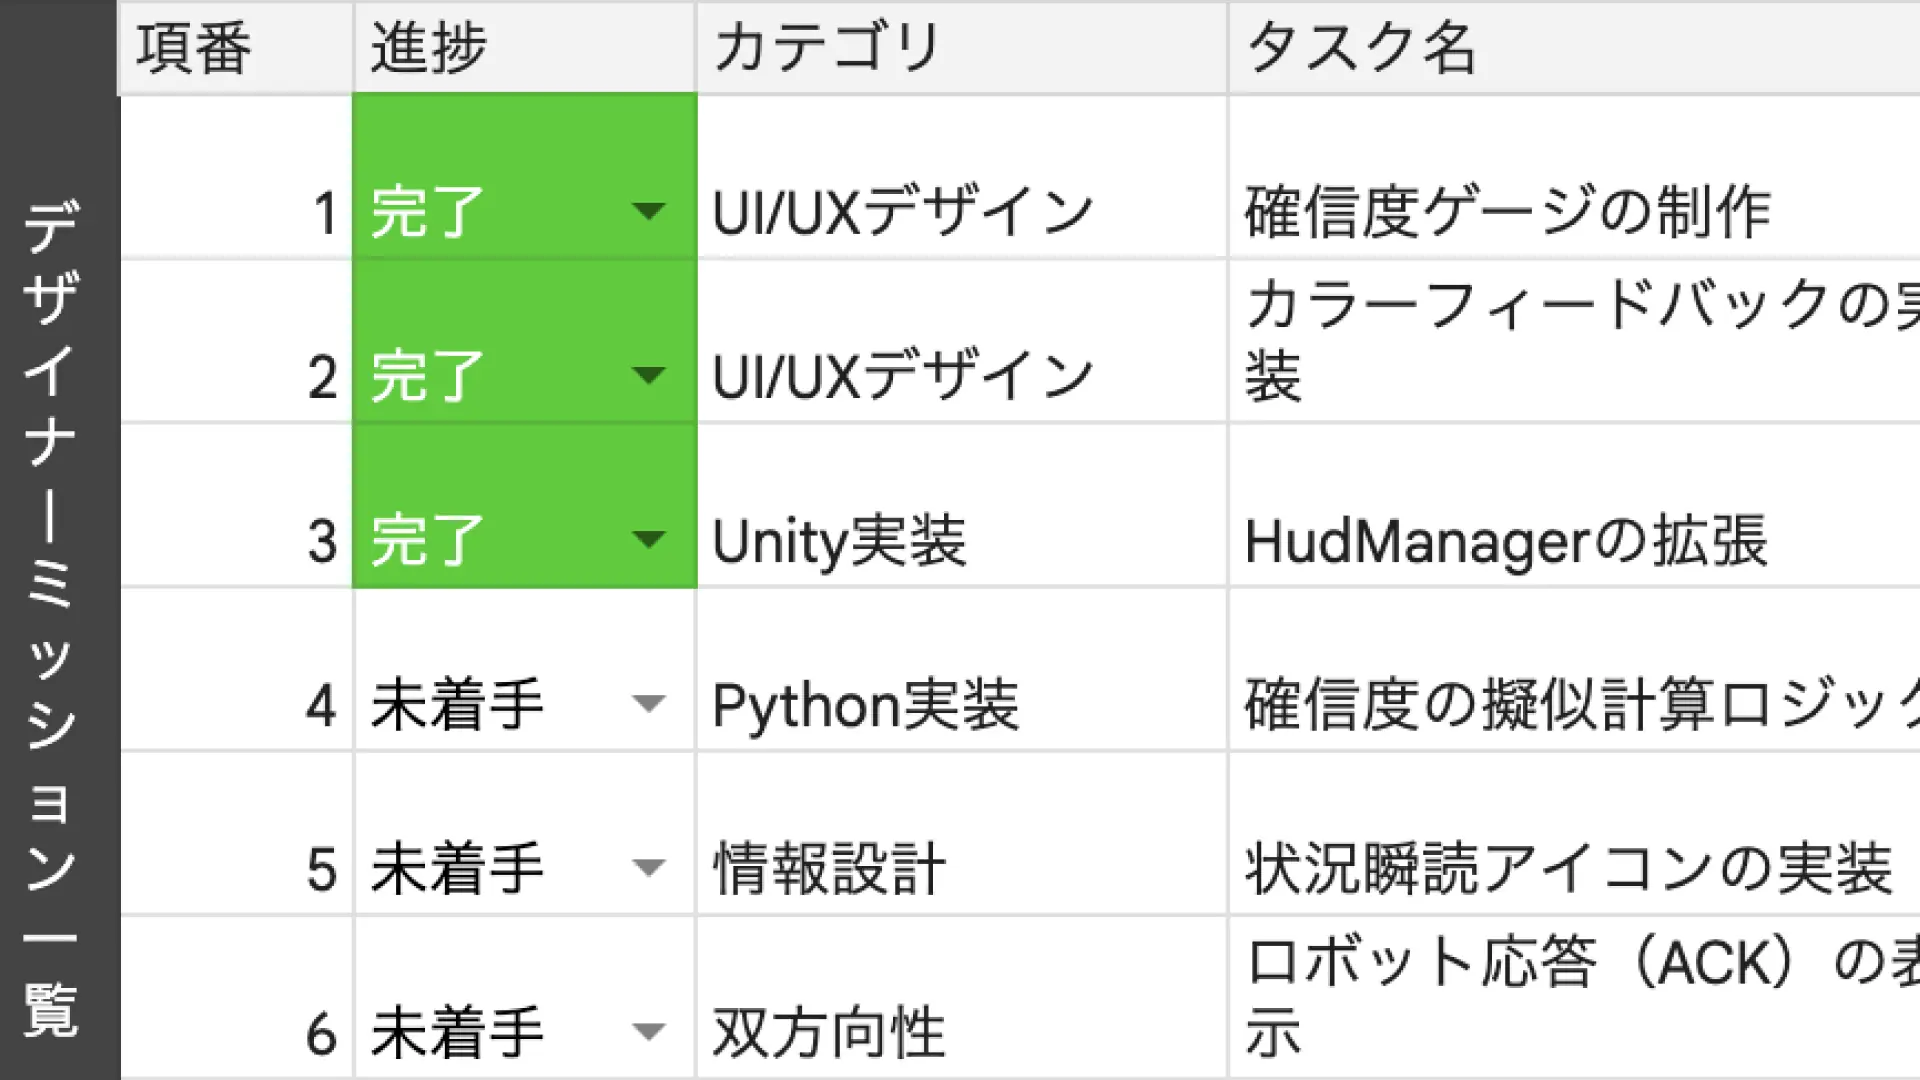
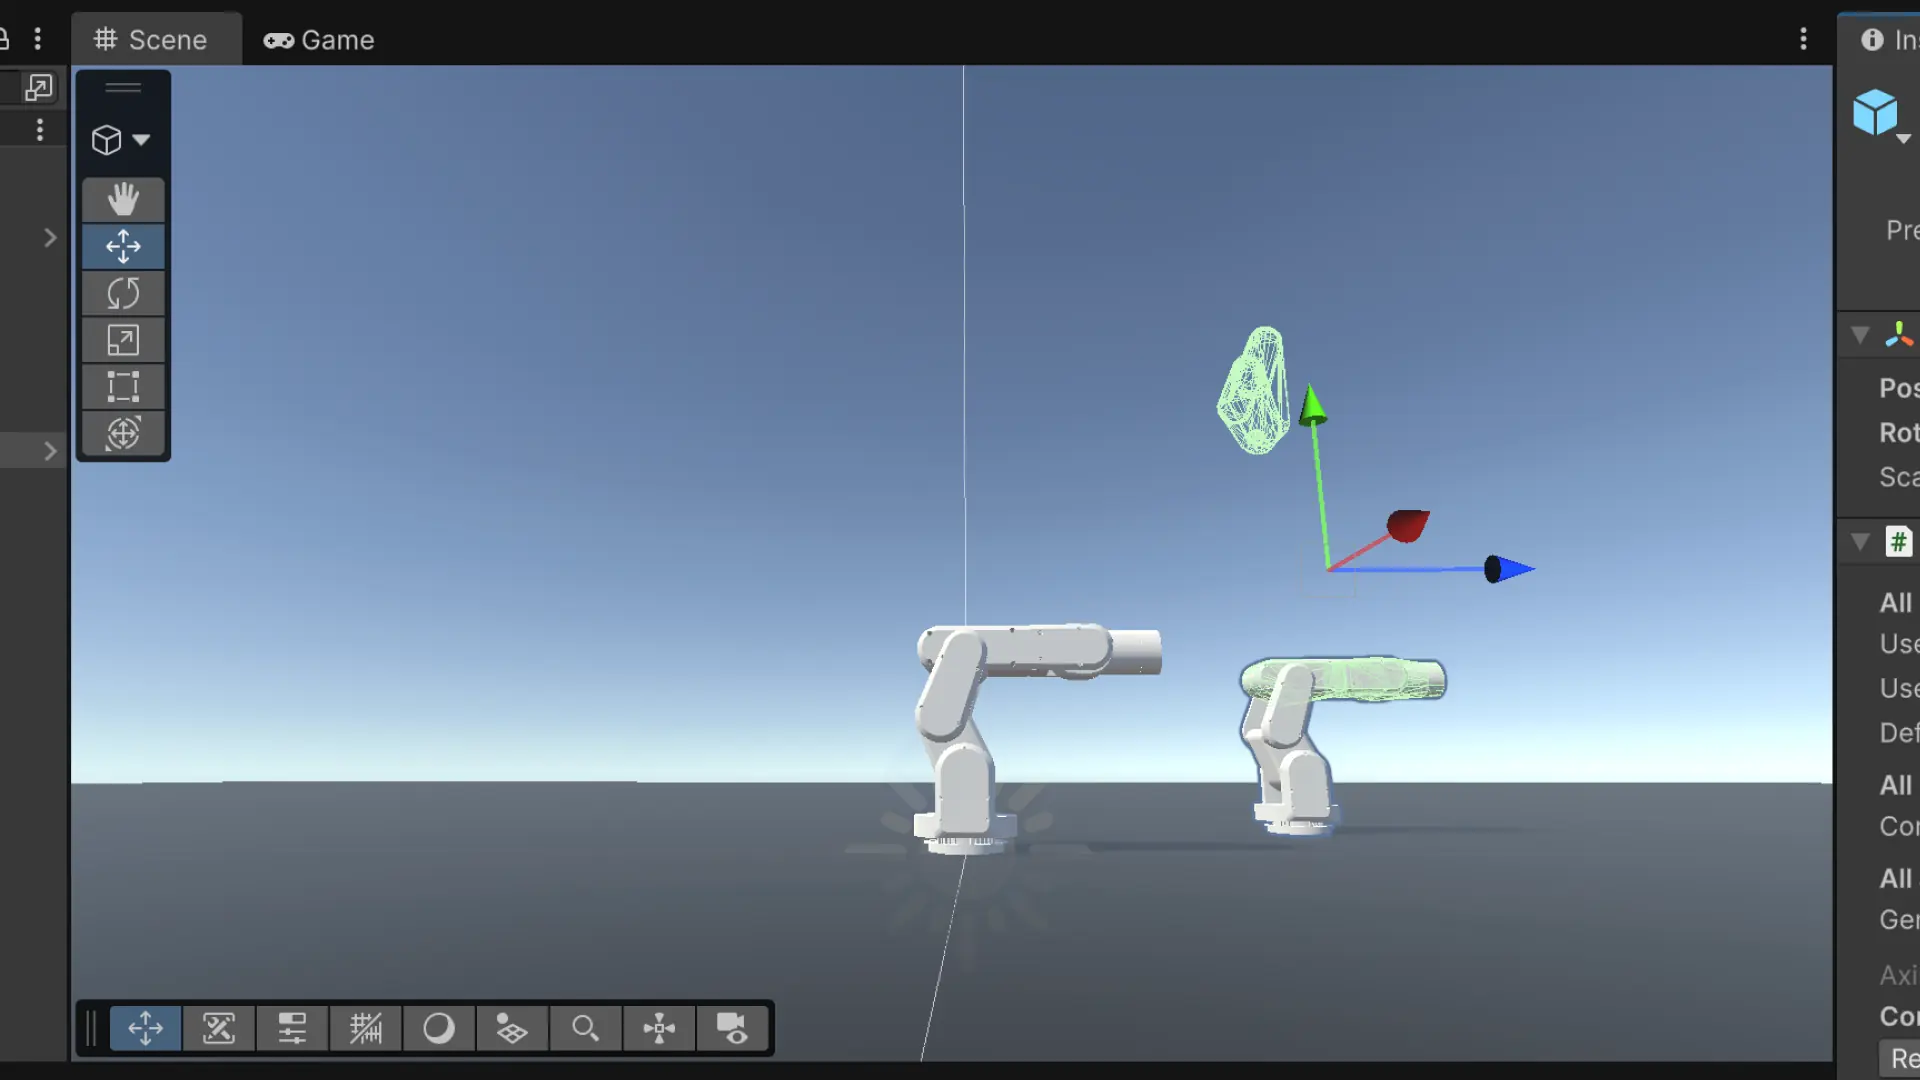
※本プロジェクトの目的:実機「mechArm 270 M5」の制御を通じて、AIの判断をいかに物理的な動きへ変換するか。そのロボット制御の仕組みを理解するプロセスを記録・検証するものです。
実験を通じて抱いた「精密さ」への違和感
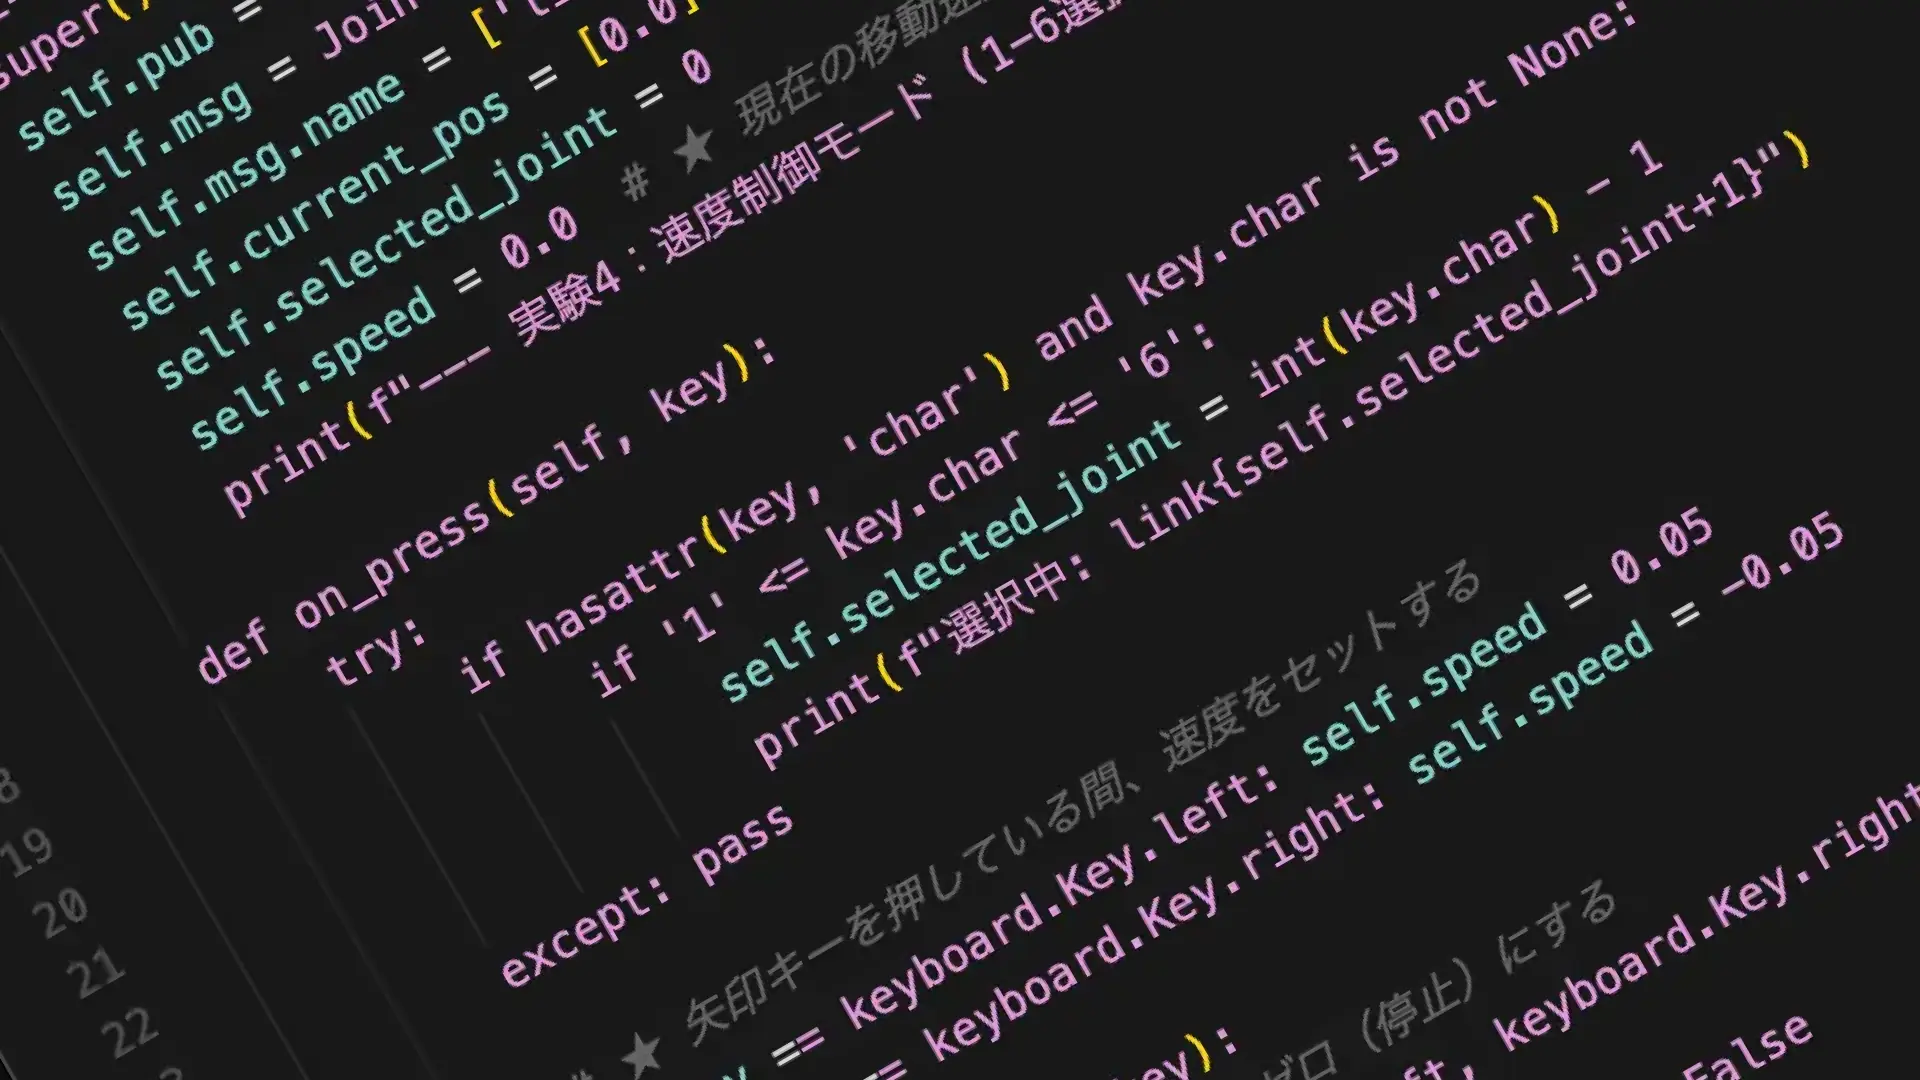
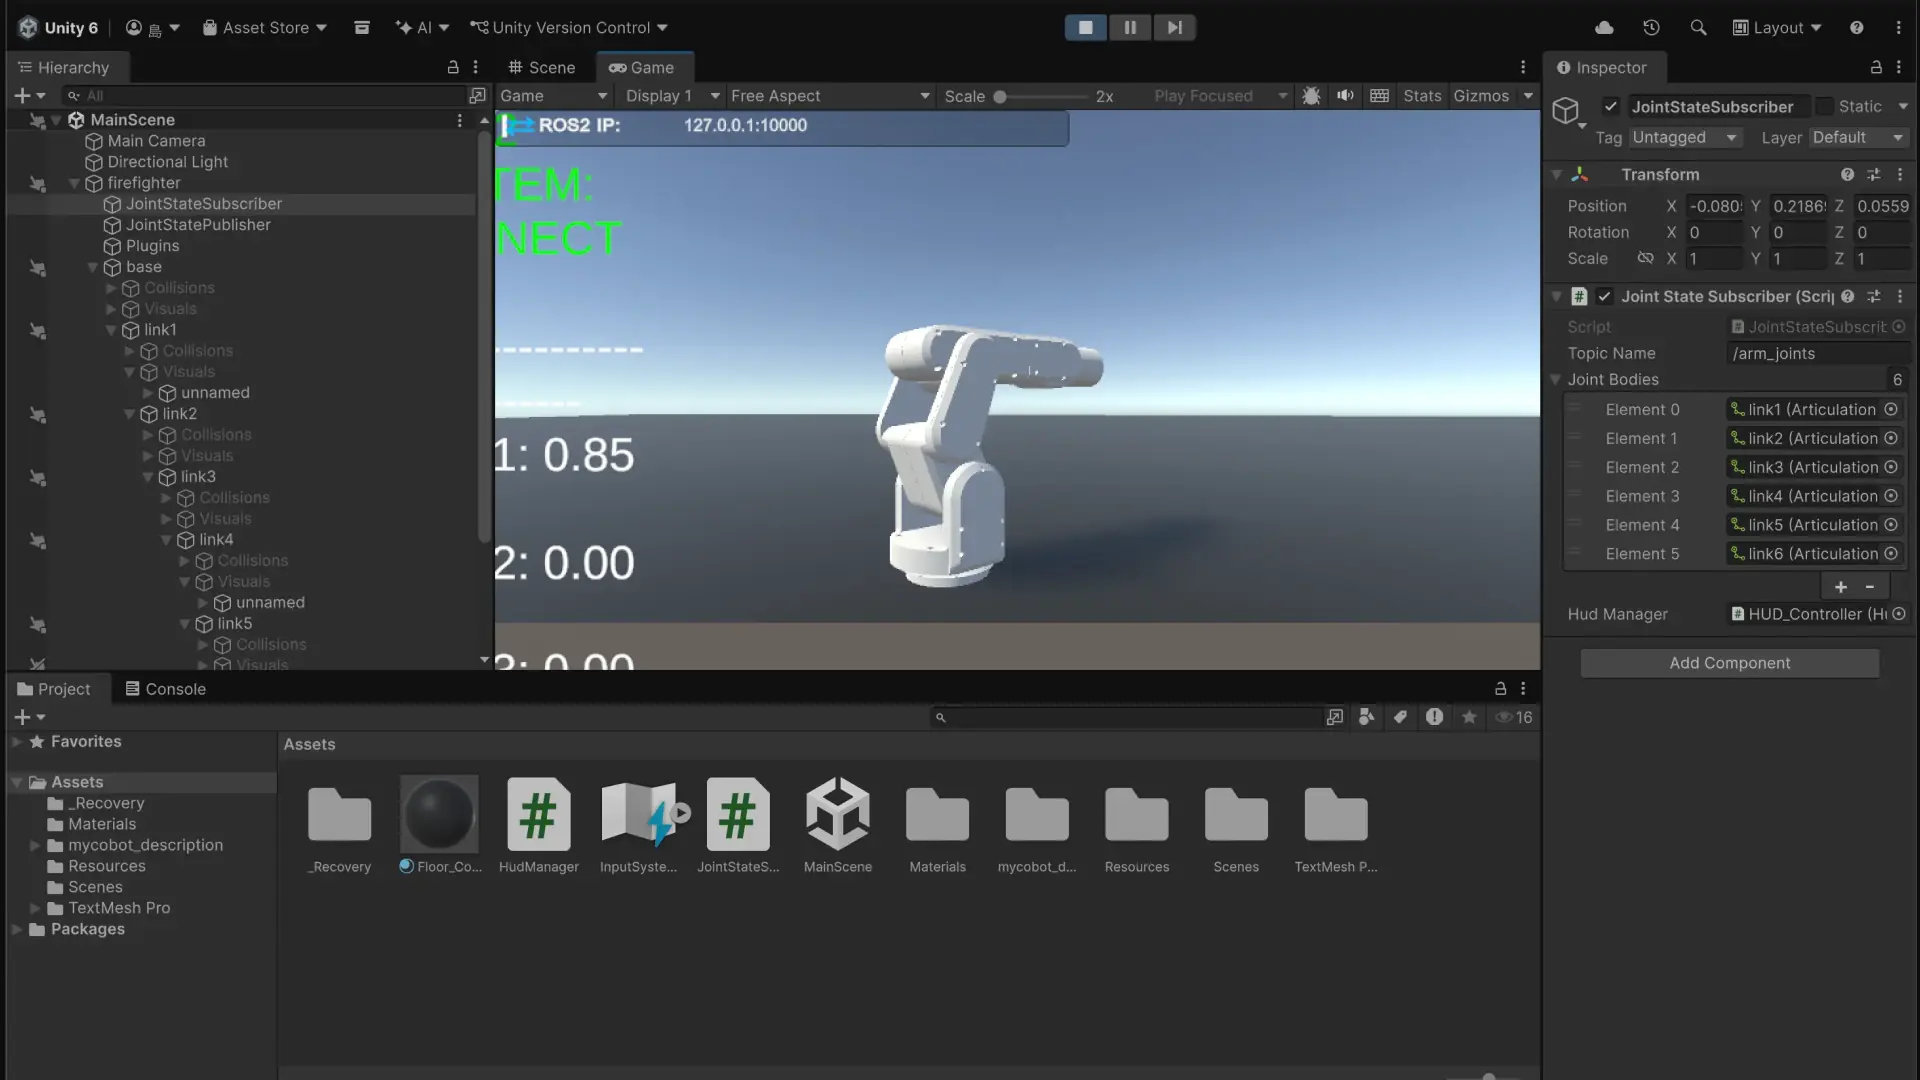
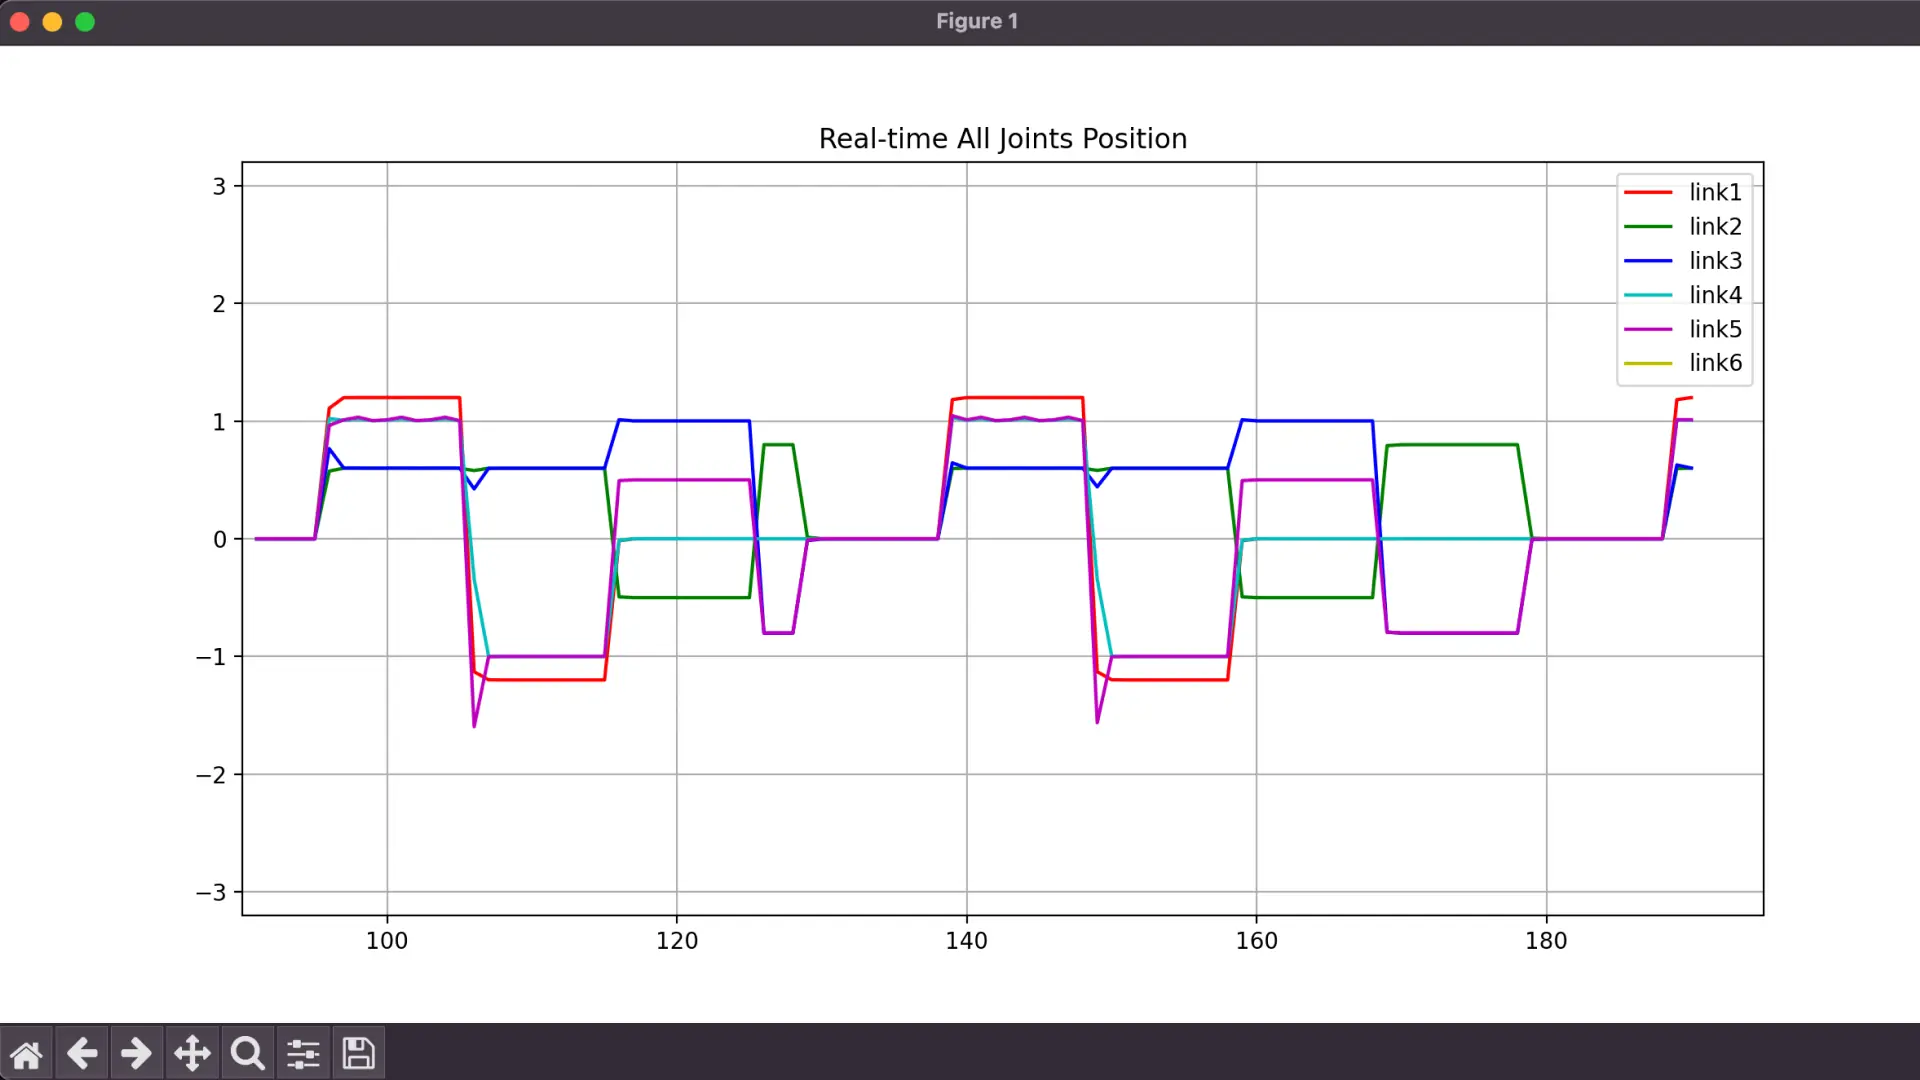
これまでの実験において、ロボットアームを動かすためにLink 1を0.1ラジアン動かすといった絶対的な数値座標を基準にしてきた。しかし、開発を進める中で一つの疑問が浮かんだ。
机の位置やロボットの固定場所を、なぜこれほどまでミリ単位で管理し続けなければならないのか?
伝統的なロボティクスにおいて、この精密な位置決め(キャリブレーション)である。しかし、それは裏を返せば、環境のわずかなズレが致命的なエラーを招くというシステムの脆弱性を意味しています。
フィジカルAIによるパラダイムシフト:座標から「意味」へ
未来のロボットは「座標」ではなく「意味」で世界を捉えるべきだというのが結論です。これこそがフィジカルAI(Physical AI)の本質であり、事業のあり方を根底から変える力である。
経営改善と売上成長へのインパクト
フィジカルAIによる座標からの解放は、経営において以下の3つの利益をもたらす。
① 導入コストの劇的削減
従来: ロボット導入には数週間の現場調整と、環境を固定するための大規模な設備投資が必要だった。
改善: フィジカルAIなら「置けば動く」環境構築が可能になり、導入リードタイムが数日から数時間へ短縮される。これはサービスのスケーラビリティを爆発的に高め、早期の収益化を可能にする。
② 運用コストの最小化
従来: 環境が少しズレるたびに技術者の再調整(メンテナンス)が必要で、莫大な人件費が発生していた。
改善: ロボットが自律的にズレを許容することで、現場スタッフのみでの運用が可能になり、メンテナンスコストが激減する。
③ 顧客体験の向上による売上向上
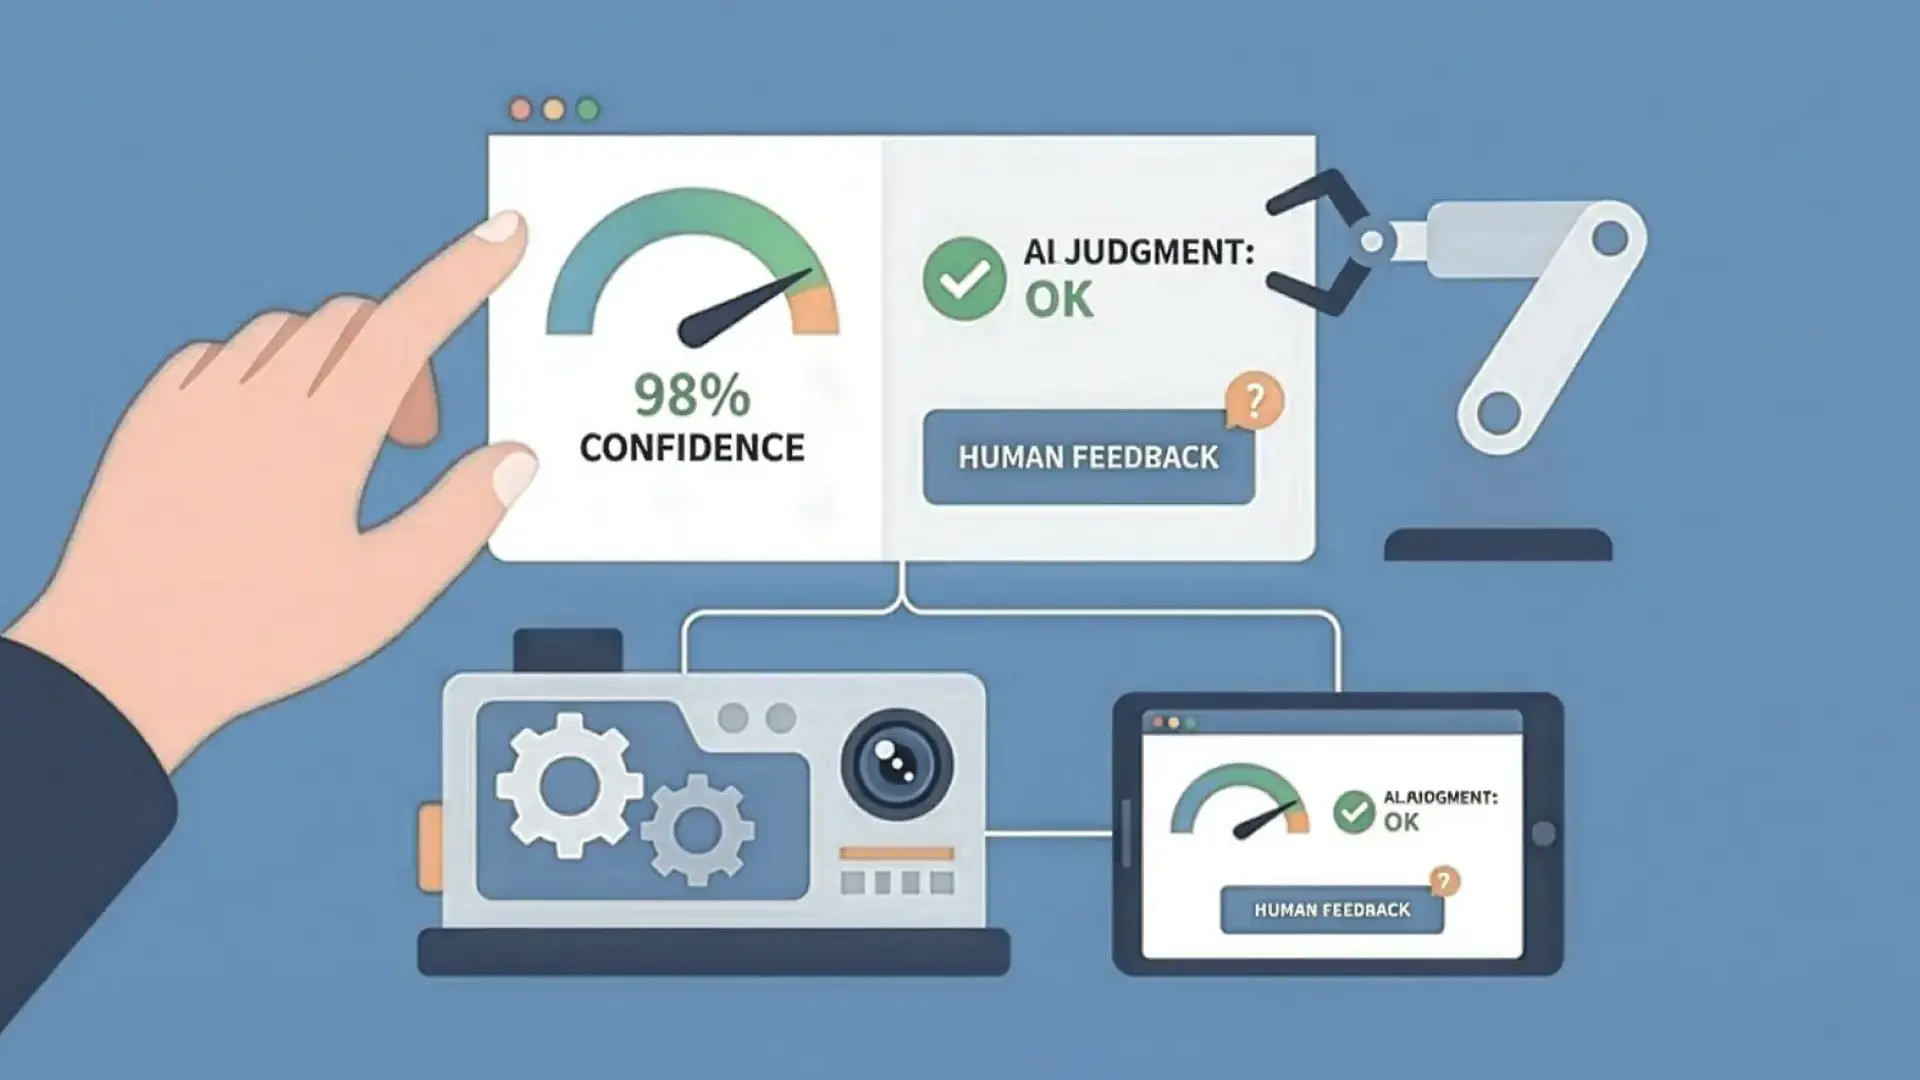
HRIデザインの力: ロボットが今何を見ているか(確信度)をHUDで可視化することで、現場作業者の心理的負荷と不信感を排除する。
結果: 使いやすい・安心できるロボットは現場の稼働率を上げ、結果として顧客への提供価値を最大化し、リピート率や契約単価の向上に直結する。
HRIデザイナーとしての新たな役割
ロボットが自律的に判断して動くようになれば、HRIデザイナーの仕事は「数値の監視」から「意図の翻訳」へとシフトする。
HUDの進化: Link 1の角度表示は、将来的にAIが何を見て、何をしようとしているかを人間に伝えるための信頼の架け橋へと進化する。
論理的な管理: 物理的な固定が必要なくなるからこそ、システム全体で「どのロボットに、どの役割(Namespace)を与えているか」という論理的な区画や住所の整理が、より重要性を増す。
気づき
机を固定することに執着する世界を卒業し、環境の揺らぎを受け入れる知能とその状態を直感的に伝えるUIの統合を目指すことを決めました。
数値に縛られる操作から、価値を共創するシステムへ。この視点の変化こそが、事業成長を牽引するロボティクスデザイナーとしての差別化要因となると確信しています。