mechArm 270 Pi実機セットアップ。有線キーボード・マウスが必要だった理由
有線キーボードが届いた。
LOG120でmechArm 270-Piの実機動作を確認してから、次のステップがずっと止まっていた。Piのターミナルを操作するUSB有線キーボードがなかったから。今日それが届いて、一気に先へ進んだ。
💡 Key Takeaway
MacのターミナルからSSH一本でPiを完全リモート操作できる環境が整った。モニターもキーボードもマウスも、もう不要。pymycobot 4.0.4のインストールも完了し、Pythonスクリプトでの実機制御を試せる状態になった。
発生した問題 | 現場判断 | 結果 |
|---|---|---|
pip installがネット未接続でエラー | Mac側でpip downloadしてscpで転送 | オフラインインストール成功 |
SSHパスワードが不明 | VNC経由でsudo passwd ubuntuを実行 | パスワードを |
VNCへのコピペで文字化け | MacのSSHタブで直接実行に切り替え | コマンド正常実行 |
ホットスポットを立ち上げる
最初のステップはVNCホットスポットの有効化だ。
Piに有線キーボードを繋いでターミナルを開き、コマンドを打った。
sudo nmcli dev wifi hotspot ifname wlan0 ssid ElephantRobotics_AP password ElephantDevice 'wlan0' successfully activated — ホットスポットが立ち上がった。
macOS内蔵の画面共有でVNC接続
次はMac側でVNC接続。RealVNC Connectが入っていたが、サーバー側のアプリでアカウントが必要だった。
Finderの「サーバーへ接続」から vnc://10.42.0.1 を入力する方法を使った。macOSに内蔵された画面共有機能だ。アカウント不要で、パスワードElephantだけで繋がる。
MacからPiのUbuntuデスクトップが見えた。
VNCへの手打ち地獄
ここで想定外の壁にぶつかった。
VNCのターミナルにコマンドを打とうとした。でもVNCへのコピペは文字化けする。全部手打ちしかない。
sudoをsuと打ち間違えて弾かれた。やり直し。コマンドが長い。また最初から手打ち。パスワードは打っても画面に何も表示されない。打てているのかもわからない。Permission denied。また弾かれた。
Ctrl+Cを押したら変な文字が入った。ターミナルが壊れた。閉じて新しく開いた。また手打ち。
sudo nmcli dev wifi hotspot ifname wlan0 ssid ElephantRobotics_AP password Elephant
このコマンドを、何度打ったかわからない。
コピペが使えない環境で長いコマンドを手打ちし続けるのがしんどいとは思っていなかった。
SSHを有効にして、モニターを永久に手放す
VNC経由のターミナルで2行打った。
sudo systemctl enable ssh
sudo systemctl start ssh
これでSSHが常時起動する設定になった。次にパスワードを設定した。
sudo passwd ubuntu新しいパスワードにelephantを設定して、MacのターミナルからSSH接続を試みた。
ssh ubuntu@10.42.0.1Welcome to Ubuntu 18.04.5 LTS — ログイン成功。
この瞬間から、モニターもキーボードもマウスも不要になった。
pymycobotのオフラインインストール
Piはインターネットに接続していない。ホットスポット経由でMacと繋がっているだけで、外に出るルートがない。
pip install pymycobotは当然失敗する。
解決策はシンプルだった。MacのターミナルでPyPIからwheelファイルをダウンロードして、SCPでPiに転送し、Piのターミナルからオフラインインストールする。
# Mac側
pip download pymycobot -d ~/Downloads/pymycobot_pkg
scp ~/Downloads/pymycobot_pkg/*.whl ubuntu@10.42.0.1:~/

# Pi側(SSH経由)
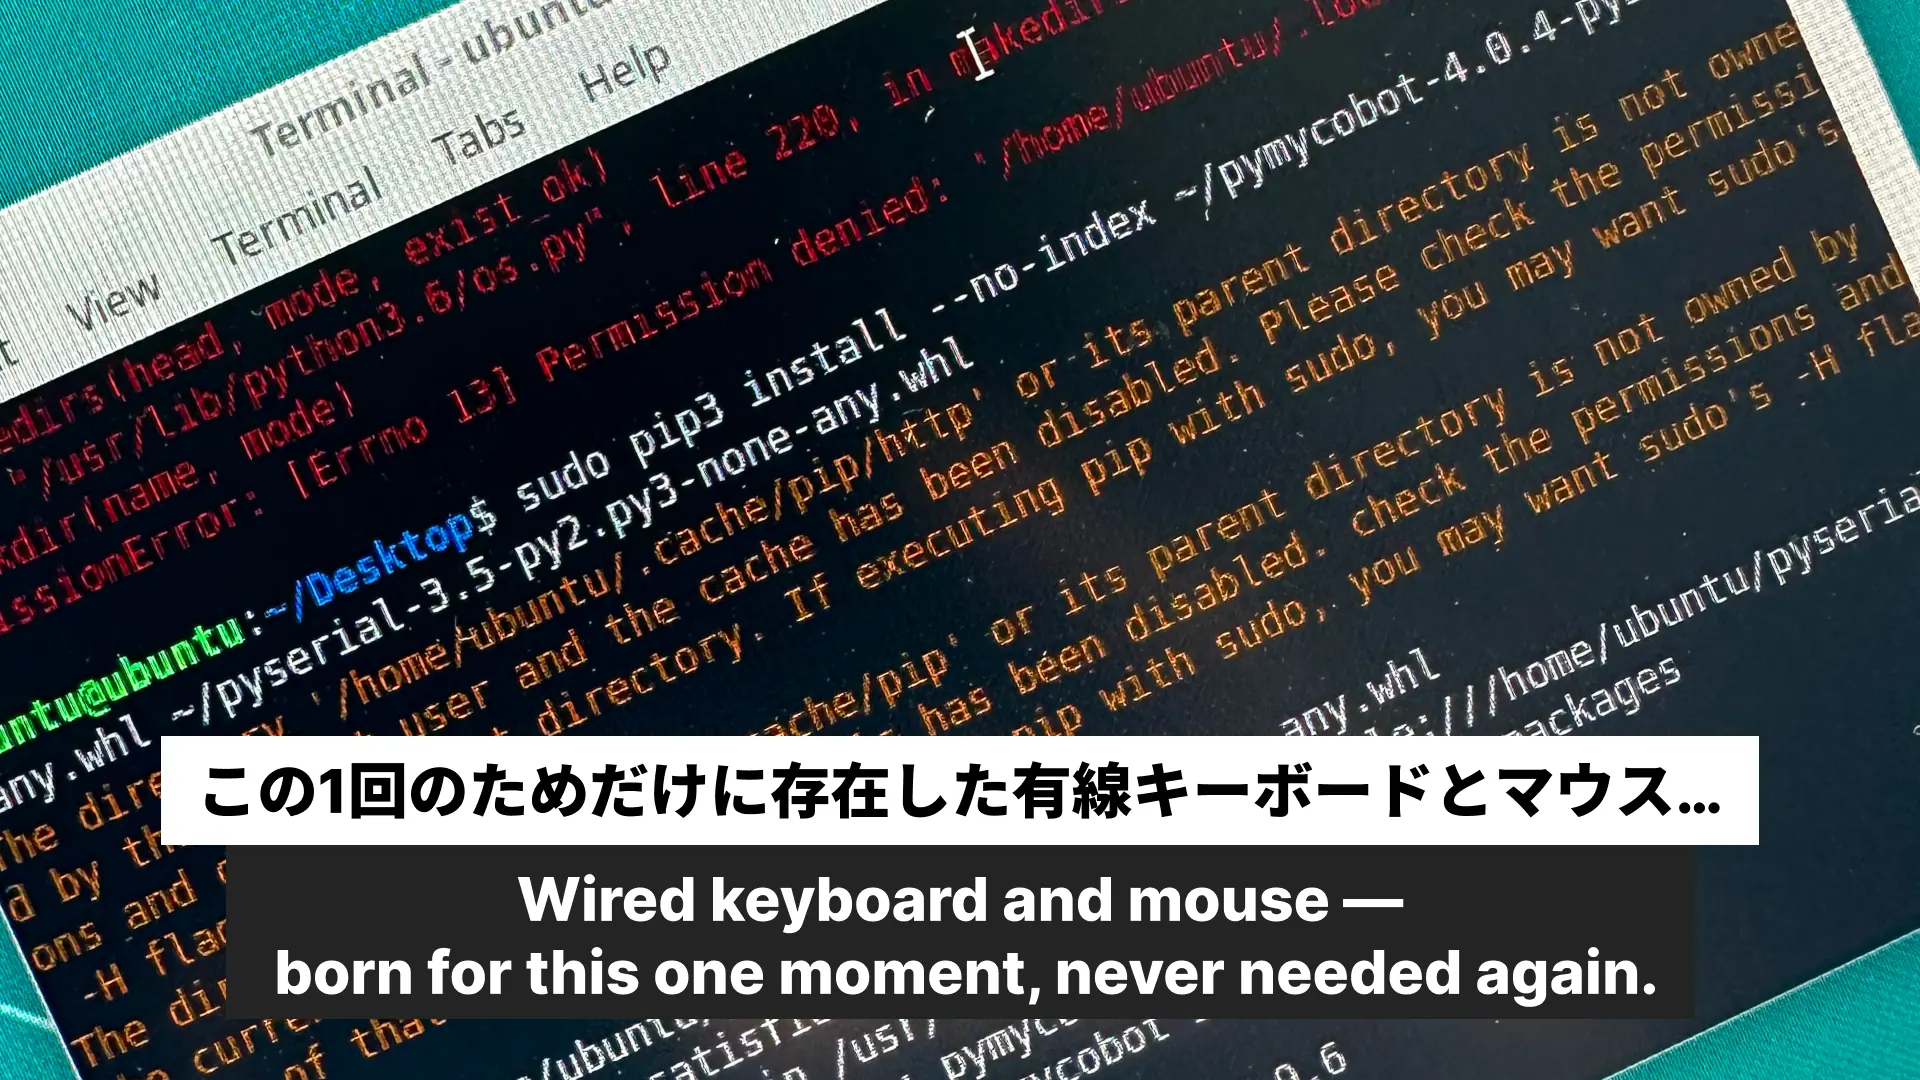
sudo pip3 install --no-index ~/pymycobot-4.0.4-py3-none-any.whl ~/pyserial-3.5-py2.py3-none-any.whl
Successfully installed pymycobot-4.0.4 — インストール完了。
既存の2.9.6から4.0.4へのアップグレードでもあった。
今日の結果
有線キーボードとマウスは、ホットスポットを有効化してSSHを設定するこの1回のためだけに使う予定で購入した。
mechArm 270-PiはmechArmの電源を入れるだけで、MacのターミナルからSSH接続できる状態になった。
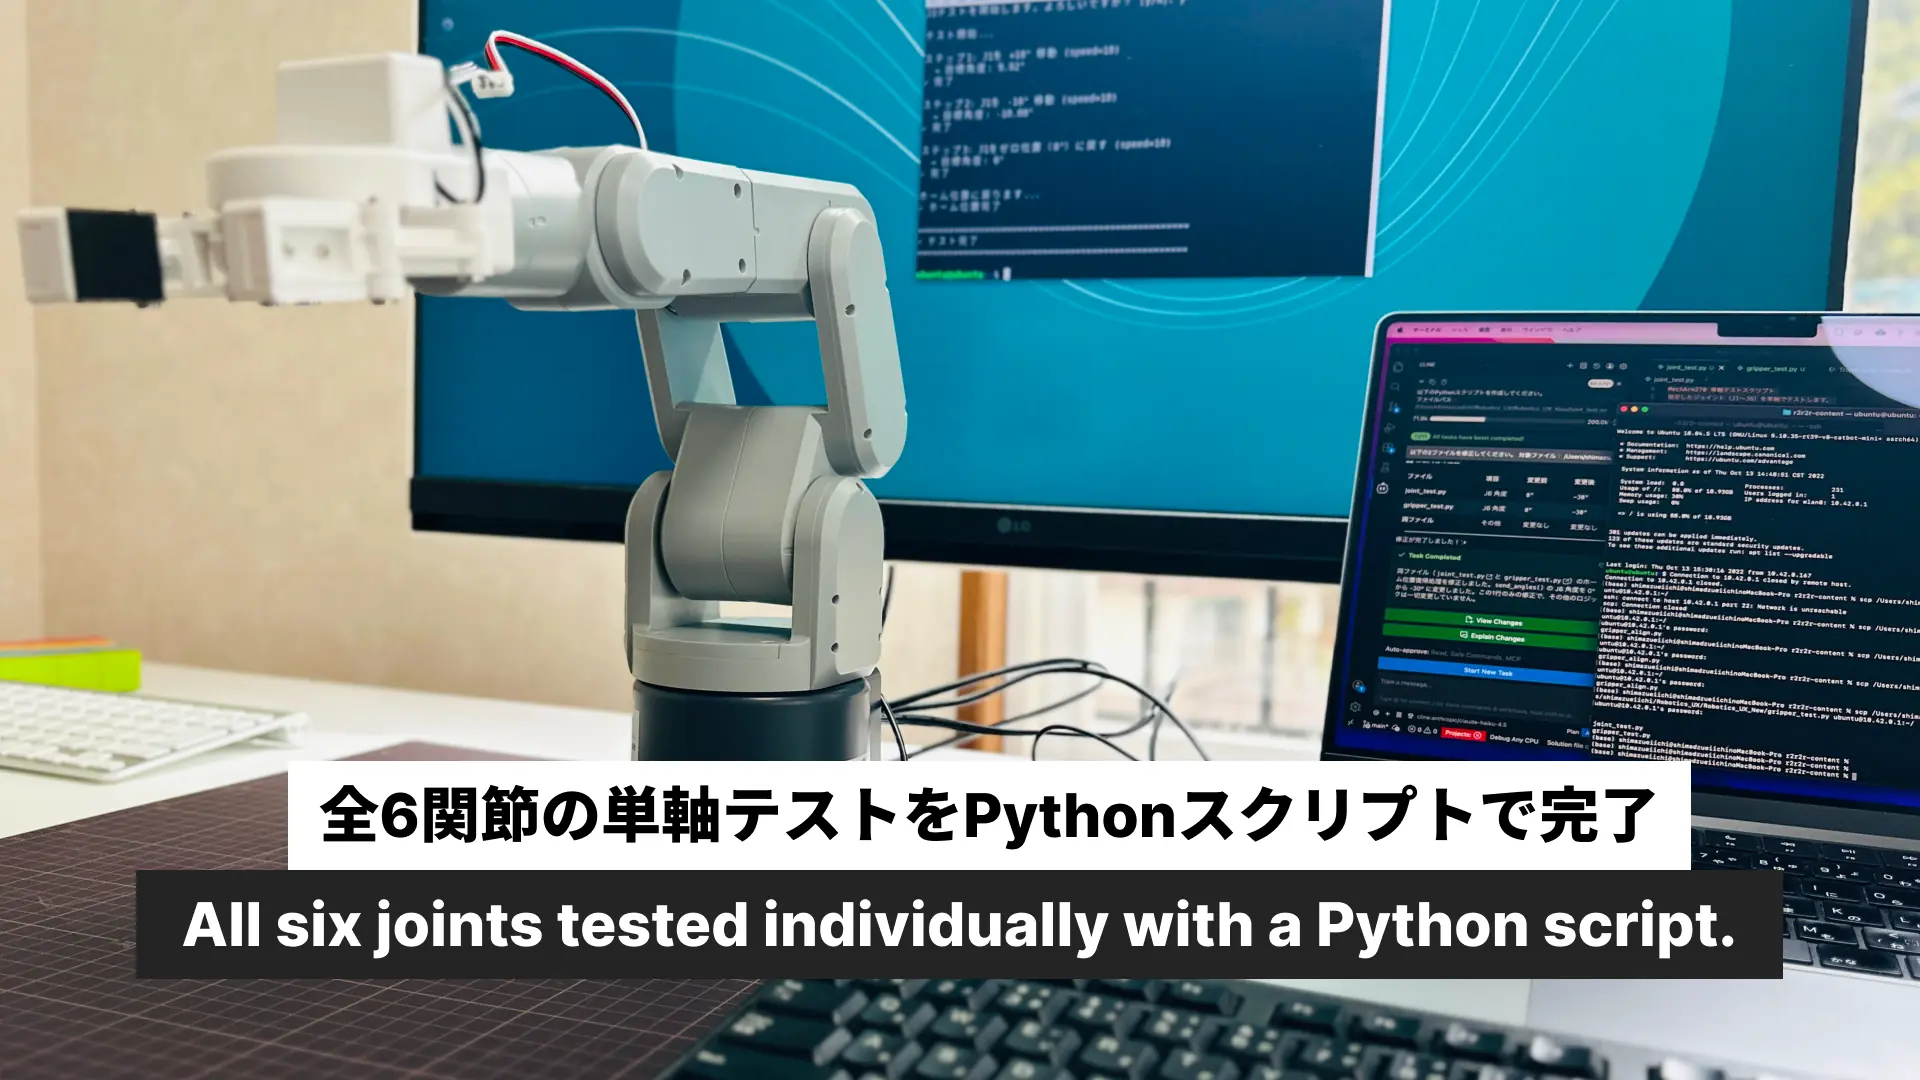
次のステップでは、Pythonスクリプトで単軸テスト。/dev/ttyAMA0・1000000の接続パラメータは確認済み。pymycobotも入った。実機をPythonから動かす準備が整った。