mechArm 270 Pi実機初動確認|MyCobot Python SDKとPower on over手順
💡 Key Takeaway
mechArm 270-Piの初動作は、公式手順ではなく 500円のマウスとプリインストールのテストツールで達成された。 ドキュメントと実機の乖離(Ubuntu 18.04/20.04)を現場で読み解く力が、 Physical AI UXの実装では技術知識と同等に重要になる。
発生した問題 | 現場判断 | 結果 |
|---|---|---|
ElephantRobotics_AP が出ない | HDMIで直接起動確認 | OS不一致を特定 |
Bluetooth入力が使えない | 500円の有線マウスを調達 | USB接続で即解決 |
VNC未整備 | プリインストールツールを発見 | Pythonパラメータ確認済み |
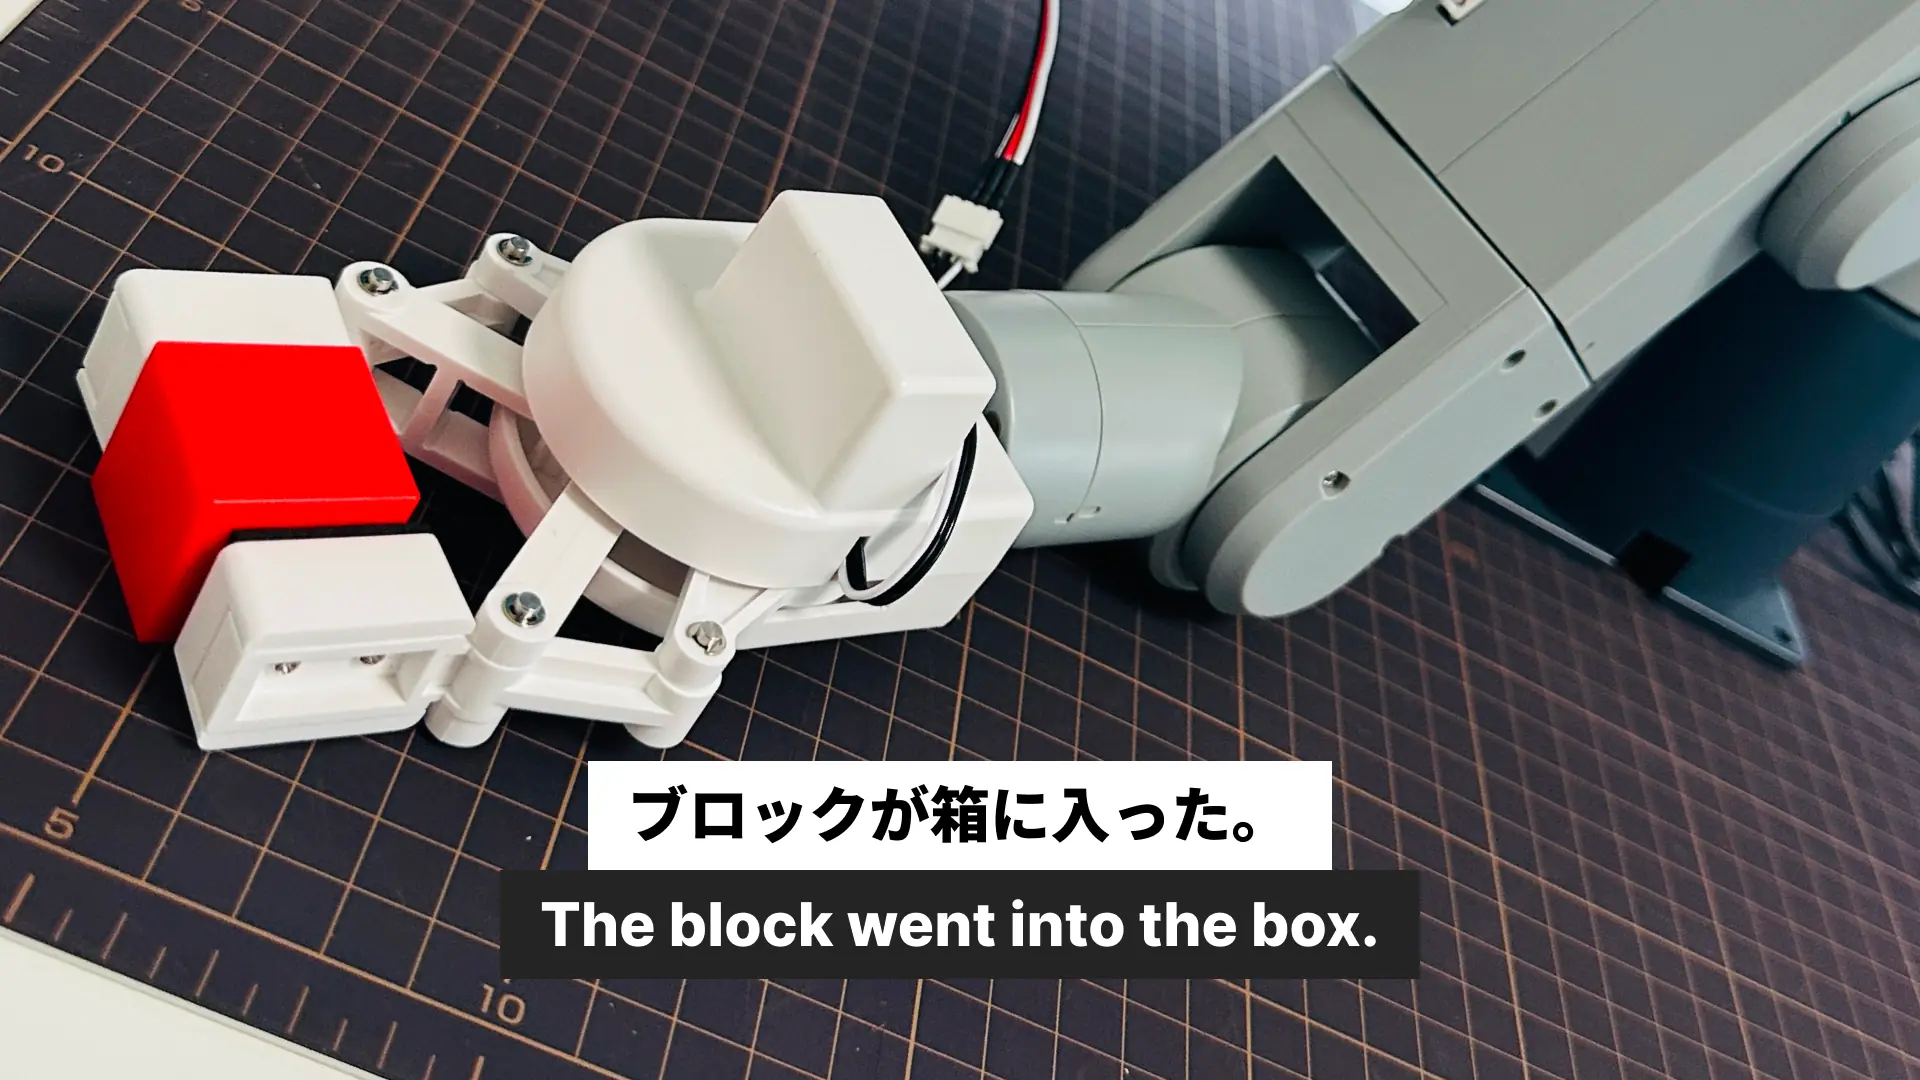
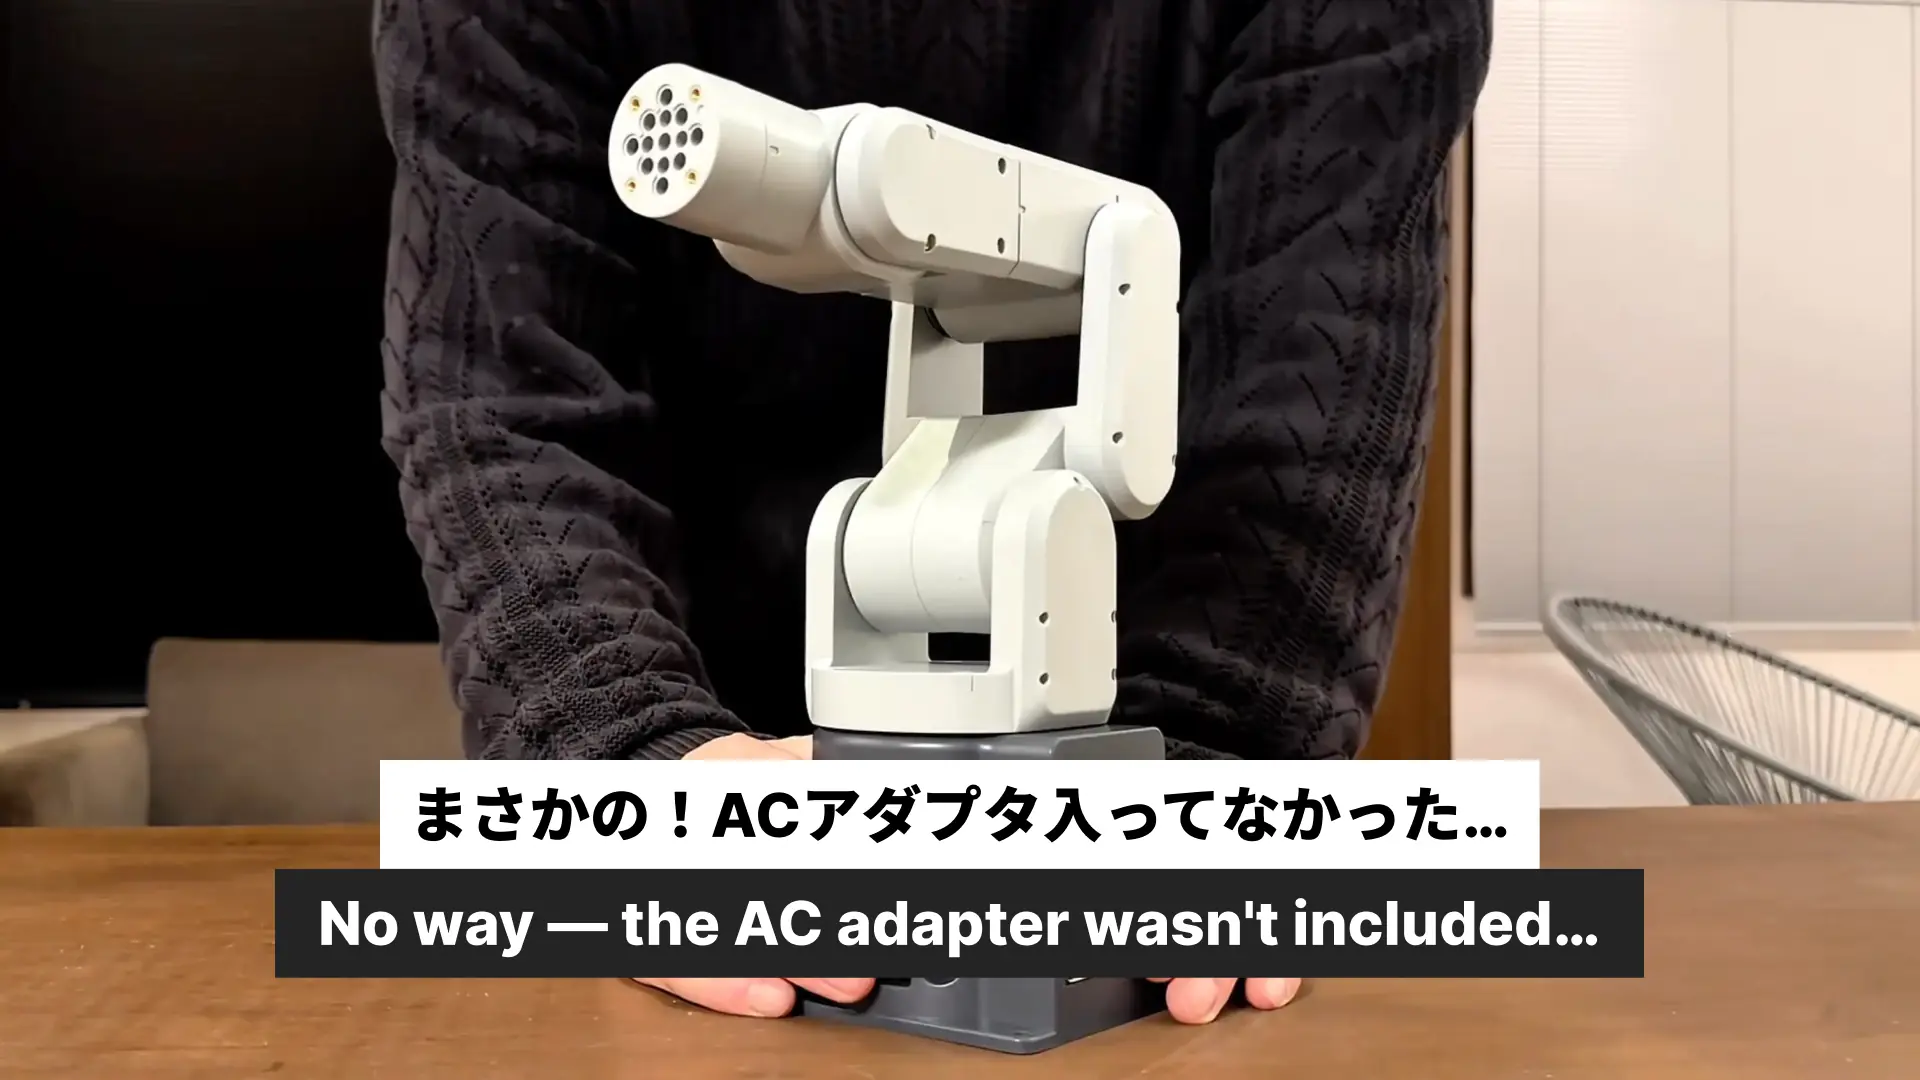
mechArm 270-Piが初めて動いた。
セットアップを始めてから、いくつかの壁にぶつかった。でも結果として、想定外のルートで実機の初動作にたどり着いた。その一日を記録しておく。
ElephantRobotics_APが出てこない
まずVNC接続を試みた。
公式ドキュメントには「電源を入れてWiFiでElephantRobotics_APに接続し、VNC Viewerで10.42.0.1に繋ぐ」と書いてある。シンプルな手順のはずだった。
でもElephantRobotics_APがMacのWiFiリストに出てこない。2分待っても、再起動しても、出てこない。
HDMIモニターを別室から持ってきて繋いでみると、起動ログにこう書いてあった。
Ubuntu 18.04.2ドキュメントには「Ubuntu 20.04が内蔵」と書いてあったのに、実際に入っていたのは18.04だった。Ubuntu 18.04はWiFiホットスポットがデフォルトでオフになっている。だからElephantRobotics_APが出てこなかった。
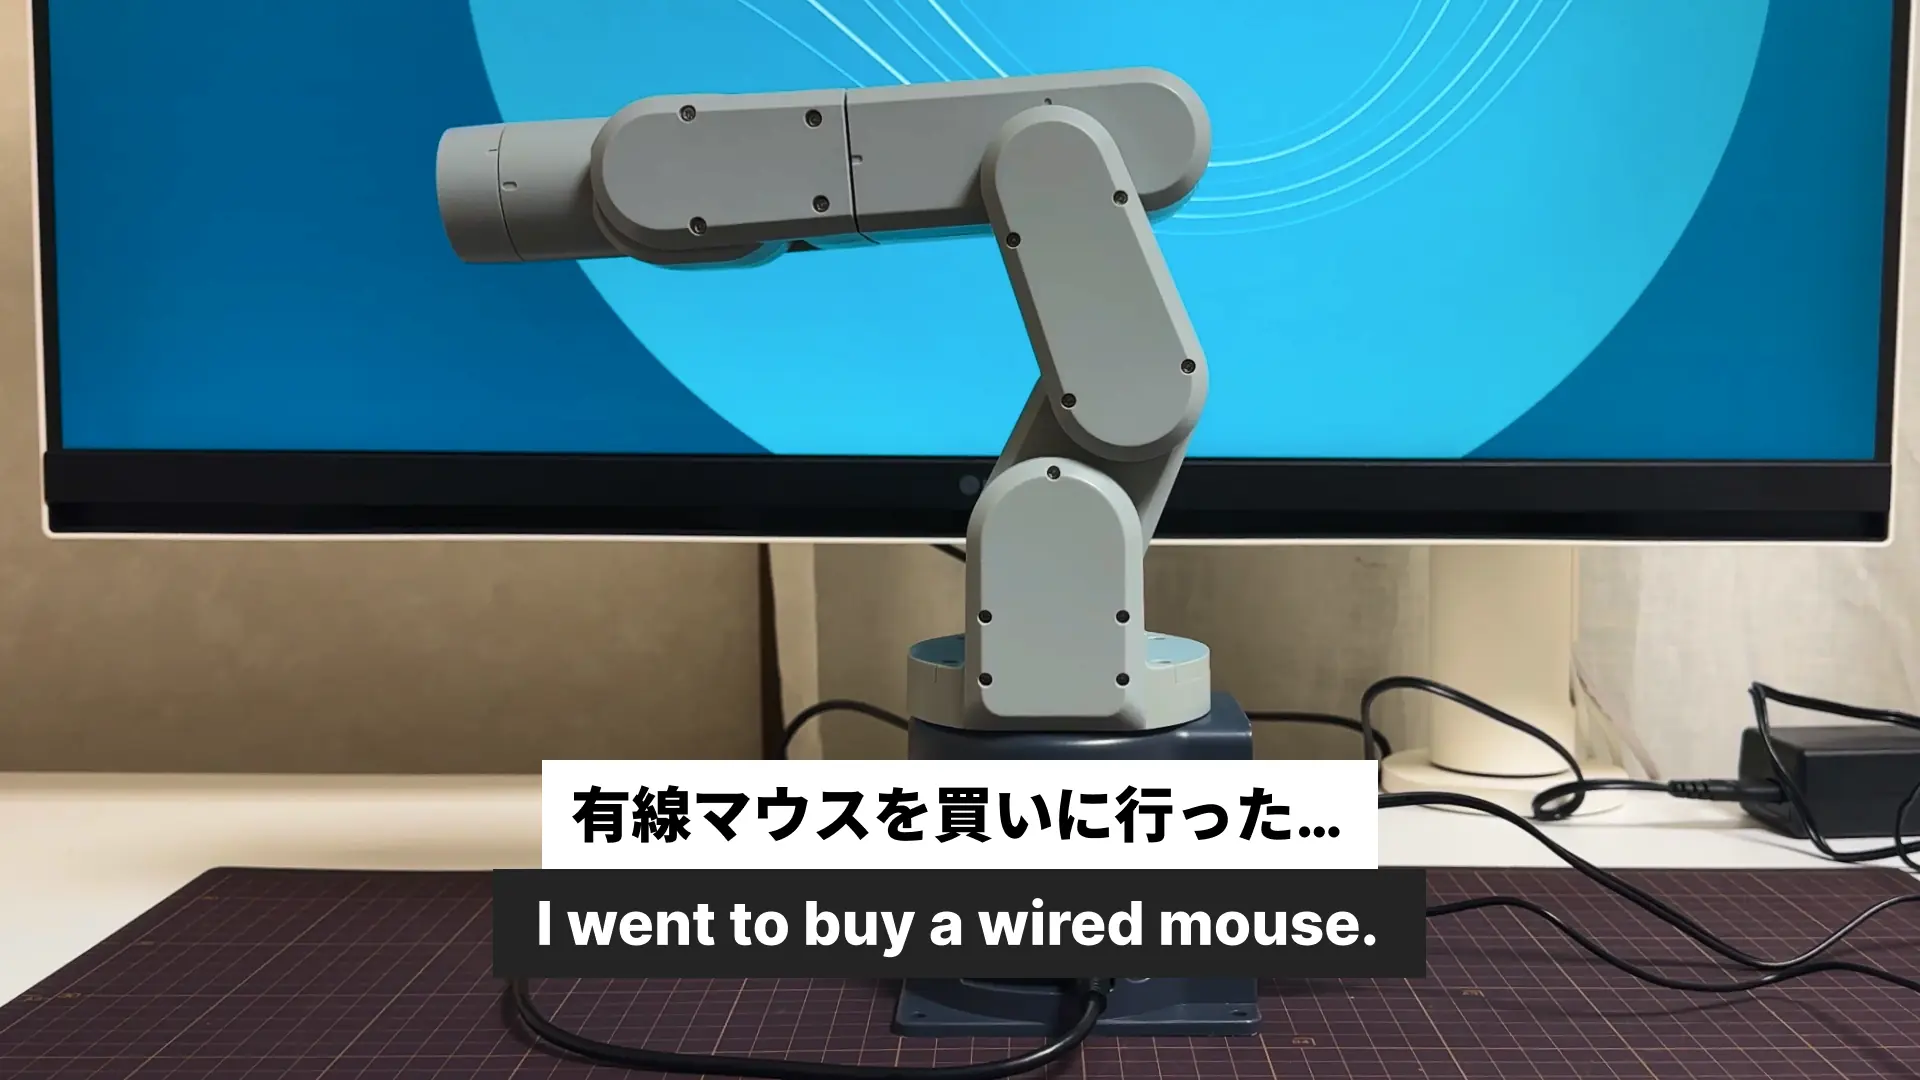
1,000円のマウスを買いに行った
デスクトップ画面は映っている。あとは入力デバイスがあれば操作できる。
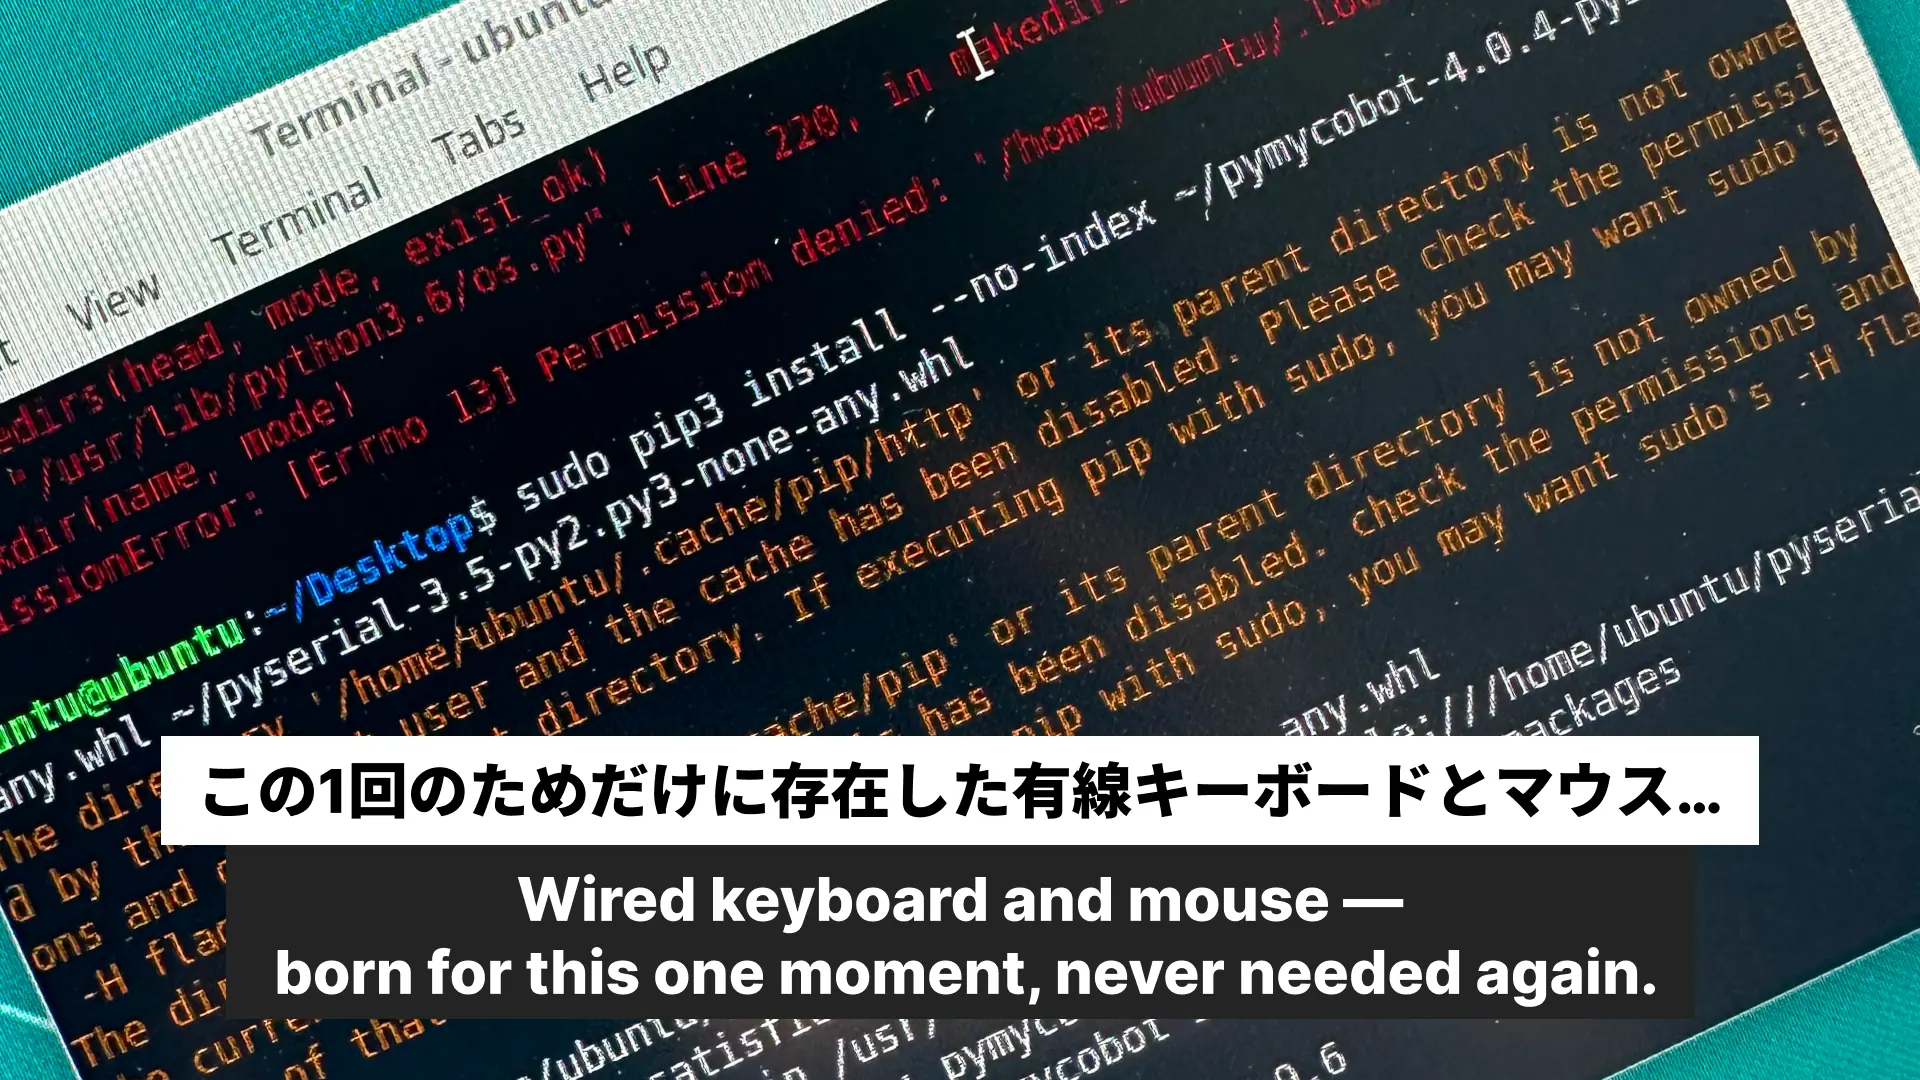
手元にあるのはBluetoothのマウスとキーボードだけ。Bluetoothはペアリング設定なしでは繋がらない。キーボードは近くの店になかった。
有線マウスだけ近所のコメリで500円で買ってきた(さすがにキーボードは売っていなかった)
mechArm本体にUSBポートに差したら動いた。
デスクトップに「mecharm_270_test」があった
WiFiホットスポットを有効にしようとしてネットワーク設定を開いたとき、デスクトップにあるアイコンが目に入った。
mecharm_270_test
ダブルクリックしてみると、樹莓派版 Mecharm 測試工具というGUIツールが起動した。中国語のテストツールで、すでに以下の設定が入っていた。
串口:/dev/ttyAMA0
波特率:1000000これはpymycobotのPI_PORTとPI_BAUDと全く同じ値だ。出荷時からPythonでの制御を前提にした設定が入っていた。
连接成功。Power on over.
「连接」(接続)ボタンをクリックした。
2022-10-13 14:35:07 连接成功!接続成功。
「开始检测」(検出開始)を押すと、エラーが出た。
关节 [7] 无法通信!!!関節7番と通信できない。でもmechArm 270は6軸のアームで、関節7はグリッパーを指している。グリッパーはまだ取り付けていない。正常なエラーだ。
「所有电机上电」(全モーター通電)をクリックした。
Power on over.全モーターに通電が完了した。アームが手で動かせない固さになった。
そして「老化循环动作」の「开始」をクリックした。
アームが動いた。
実機初動作
6軸が順番に動いて、ループ動作を繰り返した。
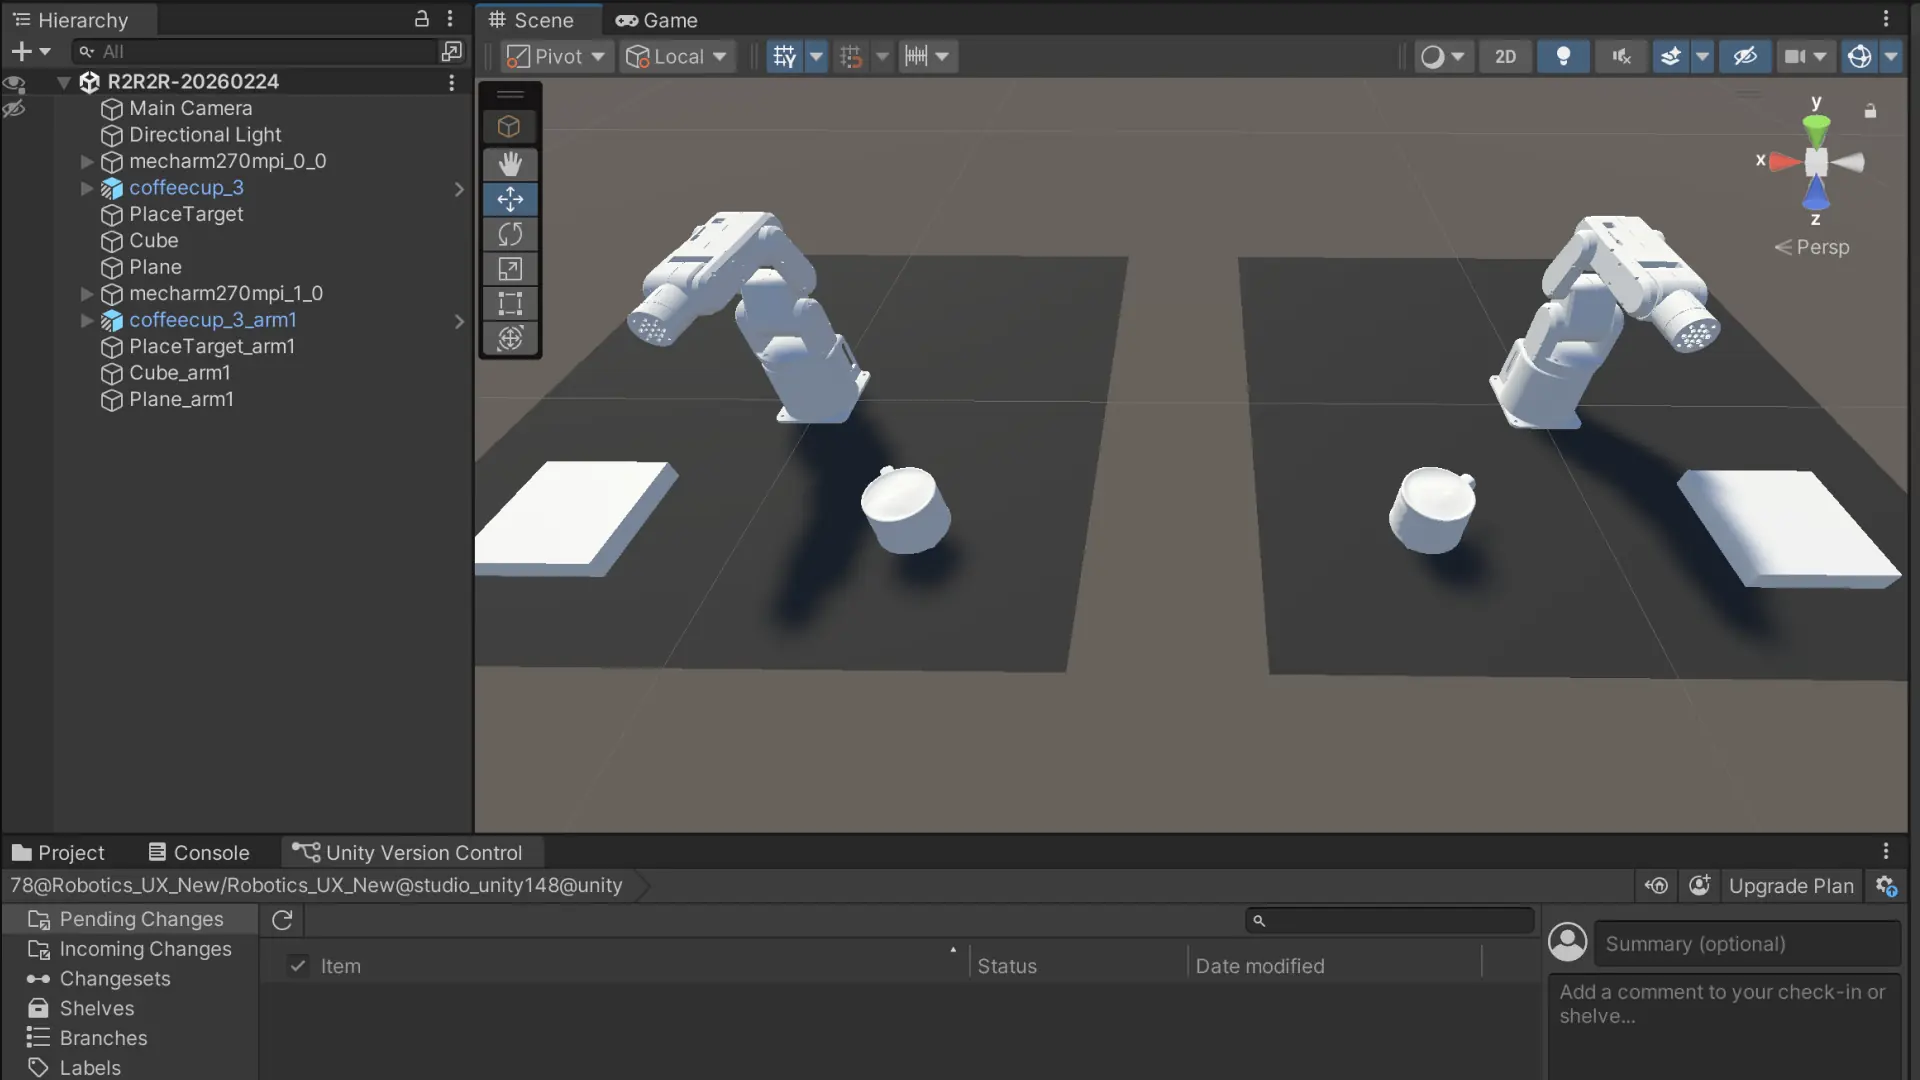
シミュレーションでは何十回も見てきた動きが、今度は物理的に目の前で起きている。関節が動くたびにモーターの音がして、アームが空間の中で軌跡を描く。
動画を撮った。
わかったこと
セットアップの過程で、いくつかのことがわかった。
ハードウェア側:
Ubuntu 18.04が入っている(ドキュメントは20.04と記載)
VNCホットスポットはデフォルトオフ
初期設定にはUSB有線の入力デバイスが必要
ソフトウェア側:
出荷時点で
/dev/ttyAMA0・1000000の設定済みテストツールが入っているPythonでの制御に必要な接続パラメータは確認済み
接続確認:
アームとPiの通信:正常
全6軸の通電:正常
関節7(グリッパー):未接続のためエラー(正常)
次のステップ
VNCを有効にしてMacからリモート操作できる環境を作るには、ターミナルでコマンドを打つ必要がある。そのためにUSB有線キーボードを発注した。
届いたら:
ターミナルからVNCホットスポットを有効化
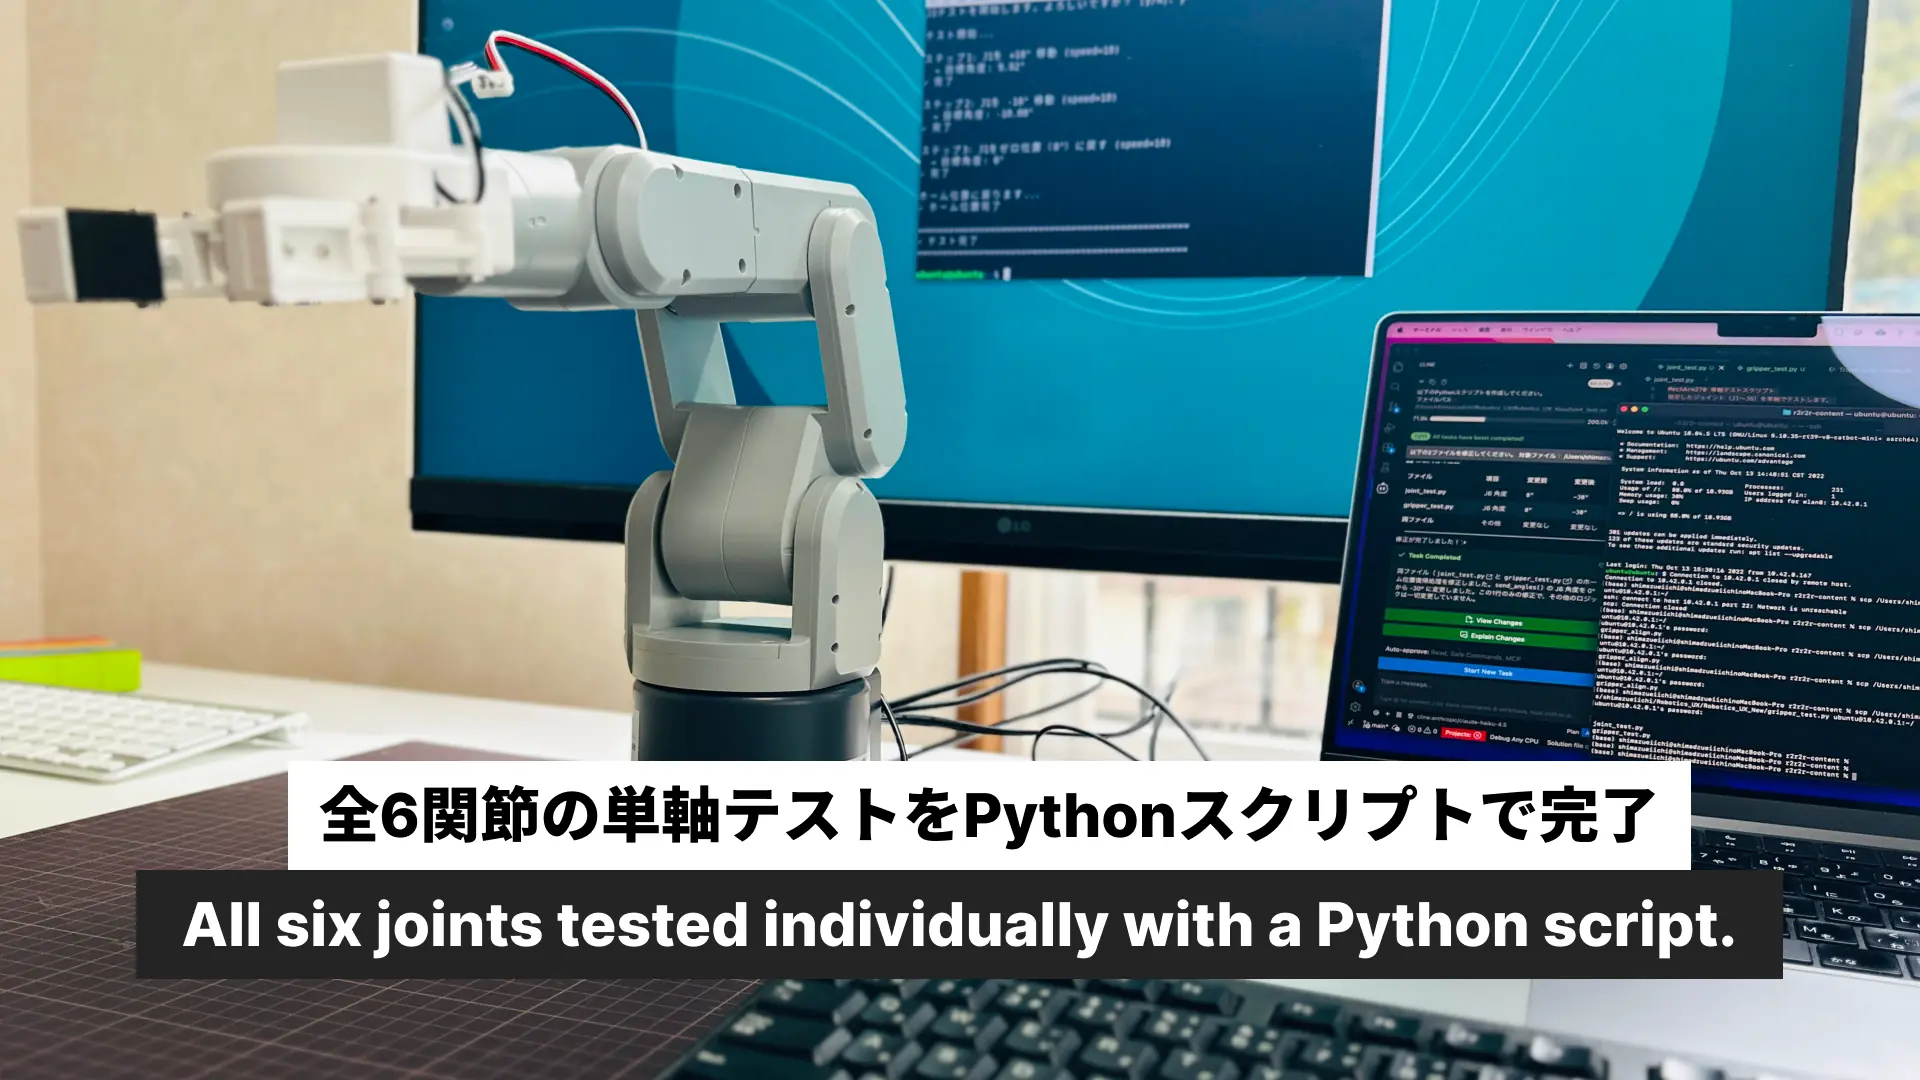
pip install pymycobot --upgrade --userPythonスクリプトからのAngle制御テスト
実機は動いた。次はPythonから動かす。