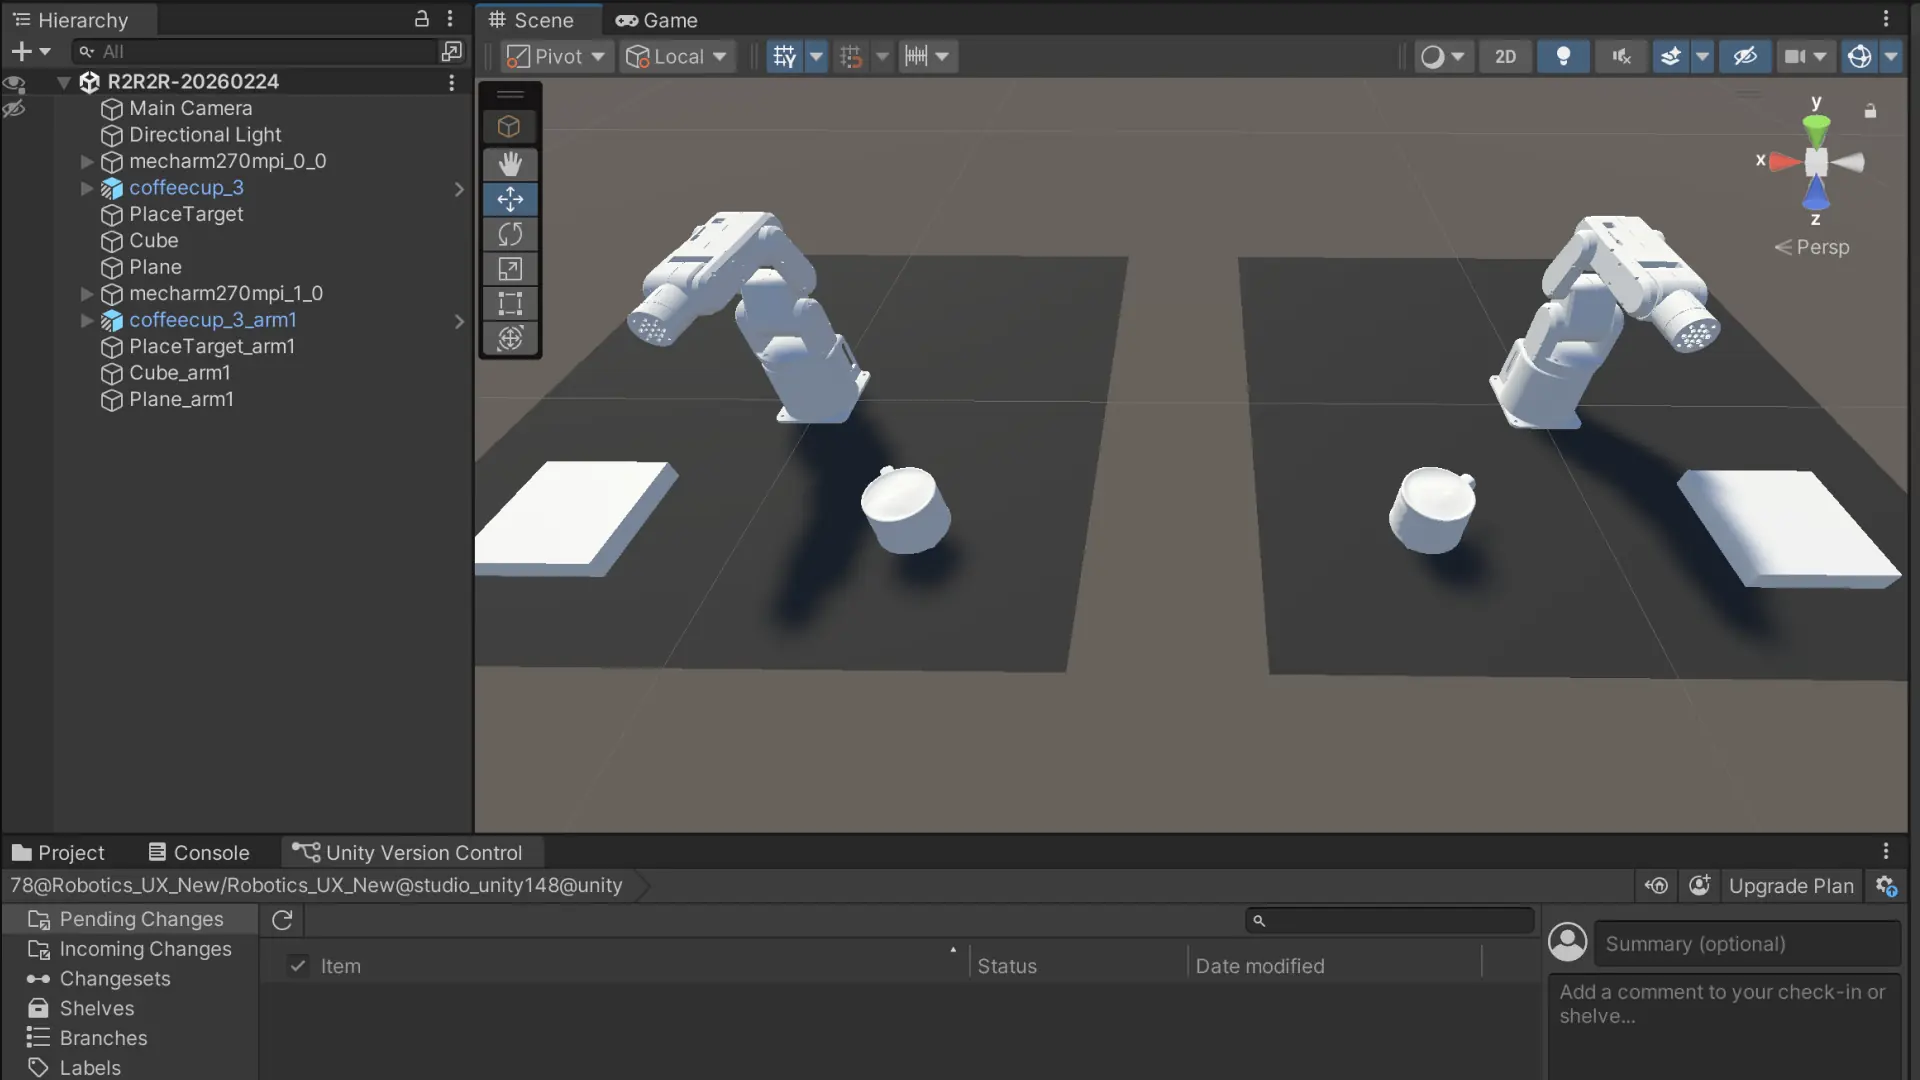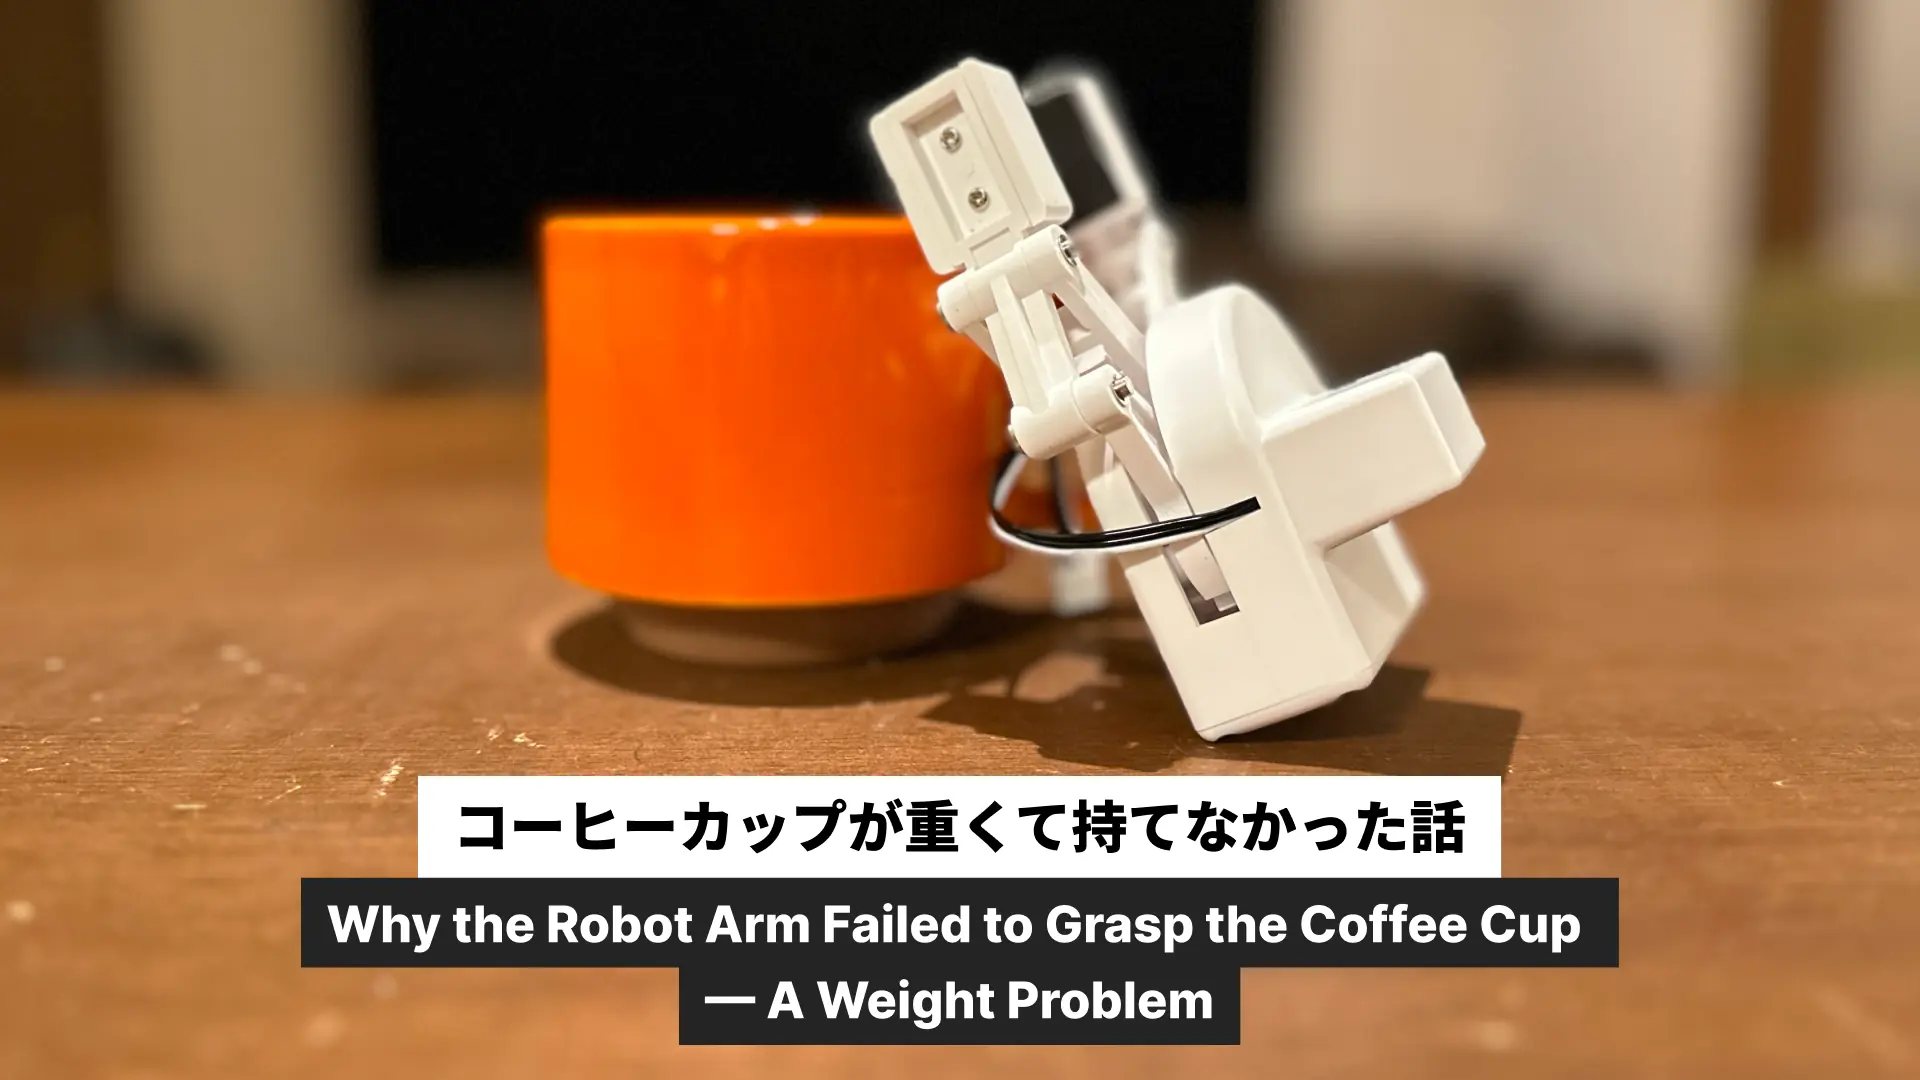
コーヒーカップが重くて持てなかった話。mechArmのペイロード上限は250g、コーヒーカップは251gだった
ロボットアームにコーヒーカップを掴ませる。
Pixels to Motorsを始めた頃からずっと目標にしてきたシーンだ。コーヒーメーカーにカップをセットする、あの何気ない動作をロボットに再現させたい。それだけのことなのに、思わぬところで壁にぶつかった。
251g、1gオーバー
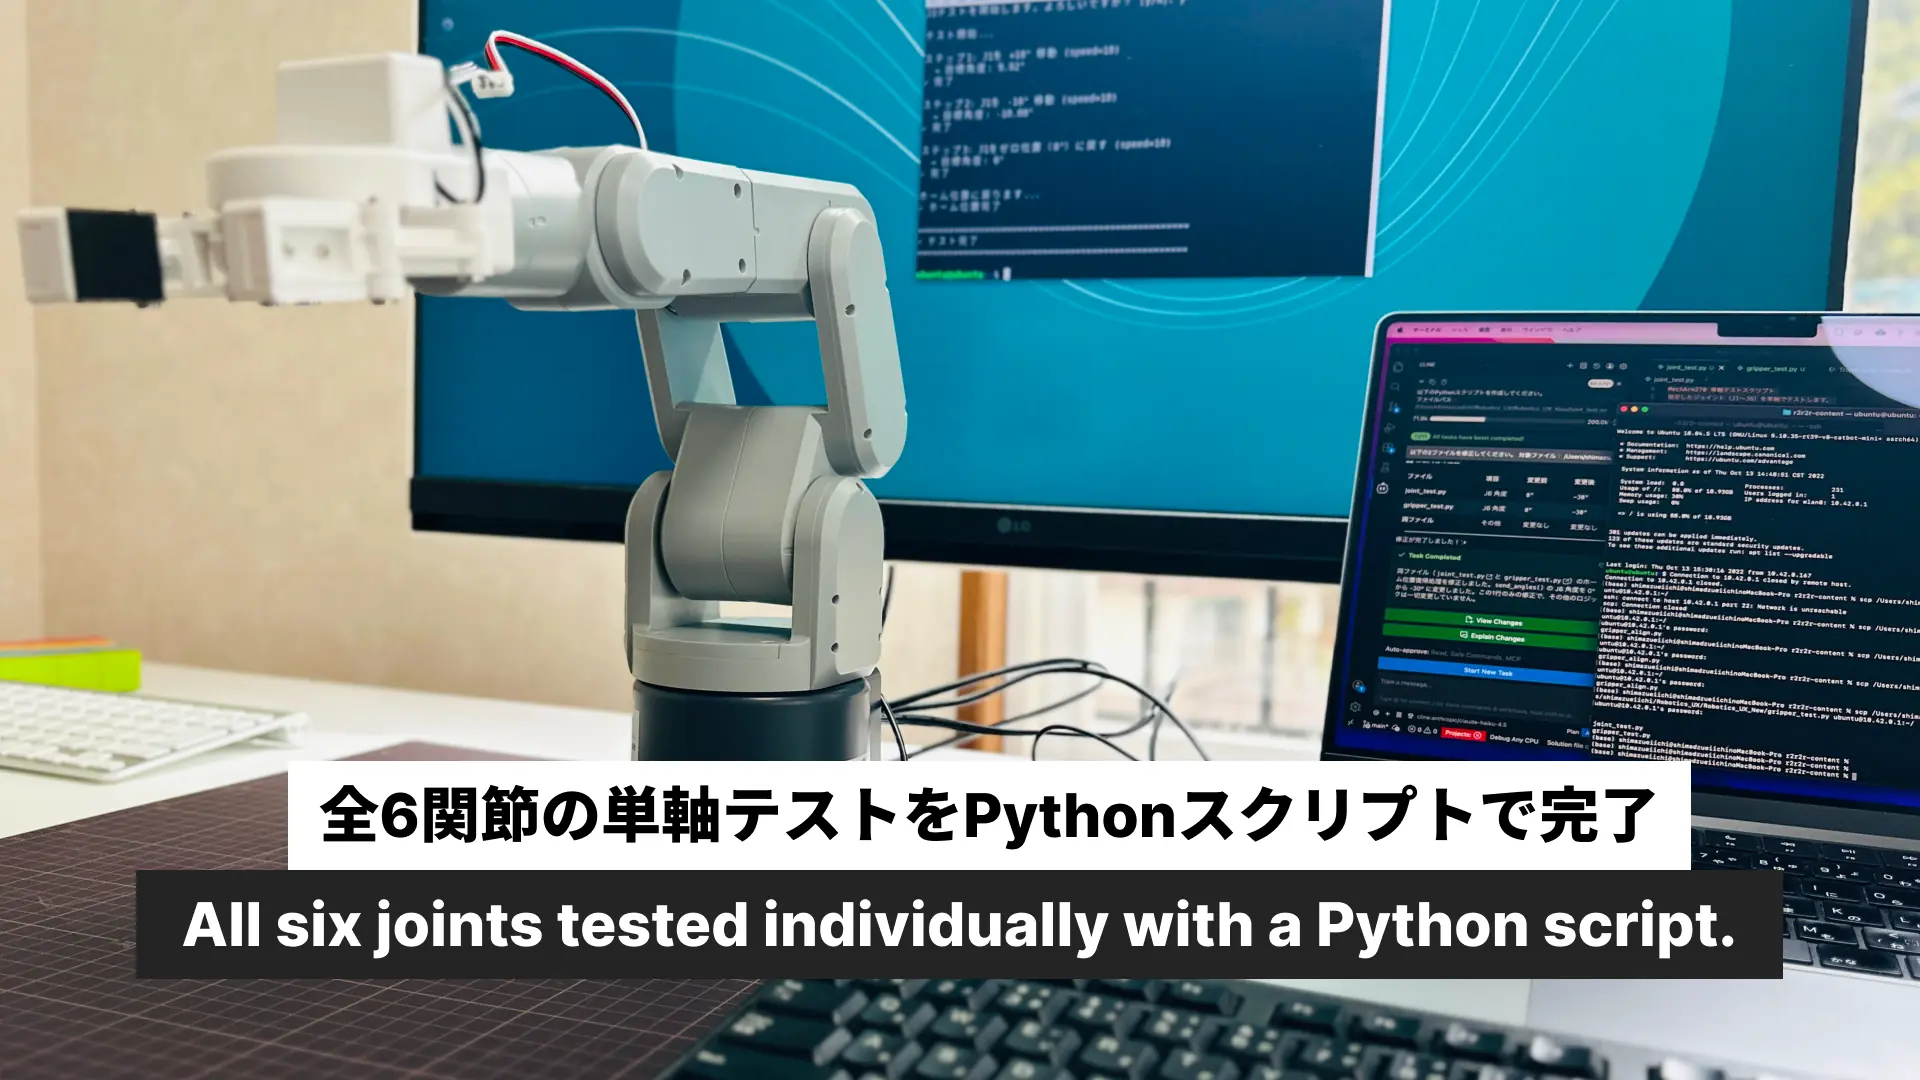
mechArm 270-Piのペイロード上限は250g。
今日、手元のコーヒーカップを測ってみたら251gだった。1gオーバー。しかも取手をグリッパーで掴もうとすると、力のかかり方が変わって実質的な負荷はさらに増える可能性がある。
グリッパーの形状も正直頼りない。取手のような複雑な形状を安定して掴める気がしない。
つまり、今家にあるコーヒーカップはアウトだ。
計画を変える
精度より体験の成立を優先する。精度はあとからお金で解決できる
これがPixels to Motorsの設計思想だ。ならば今やるべきことはシンプルで、まず掴める体験を成立させること。コーヒーカップへのこだわりは一旦置いておく。
グリッパーで掴みやすい形状の条件を整理すると、こうなる。
平行な面がある(グリッパーが面で接触できる)
軽い
滑りにくい素材
適度な厚みがある
この条件で候補を並べてみた。
もの | 掴みやすさ | 見栄え |
|---|---|---|
積み木(木製ブロック) | ◎ | △ |
消しゴム | ◎ | △ |
小さい箱(マッチ箱など) | ◎ | △ |
ペットボトルのキャップ | ○ | △ |
小さいプラカップ | ○ | ◎ |
シリコンカップ | ○ | ○ |
見栄えよりまず体験の成立。2段階で進める。
STEP1 積み木や小箱で「掴む・置く」体験を完全に成立させる。 STEP2 体験が成立したらカップに挑戦する。
週末に100均で候補を調達して、スキャンからやり直す。
ありのまま
計画通りに進まないことは恥ずかしいことじゃない。
250gと251gの1g差でつまずいた話は、むしろPixels to Motorsのリアルそのもので、こういう泥臭い試行錯誤の積み重ねがこのプロジェクトの本質だと思っている。
スキャンもやり直し。ターゲットも変更。でもそのたびに、ペイロードの現実、グリッパーの特性、掴みやすい形状の条件、そういう具体的な知識が積み上がっていく。
コーヒーカップはまだ掴めていない。でも確実に前に進んでいる。