iPhoneで小鉢をスキャン。ロボットアームが押して倒すまでの全記録
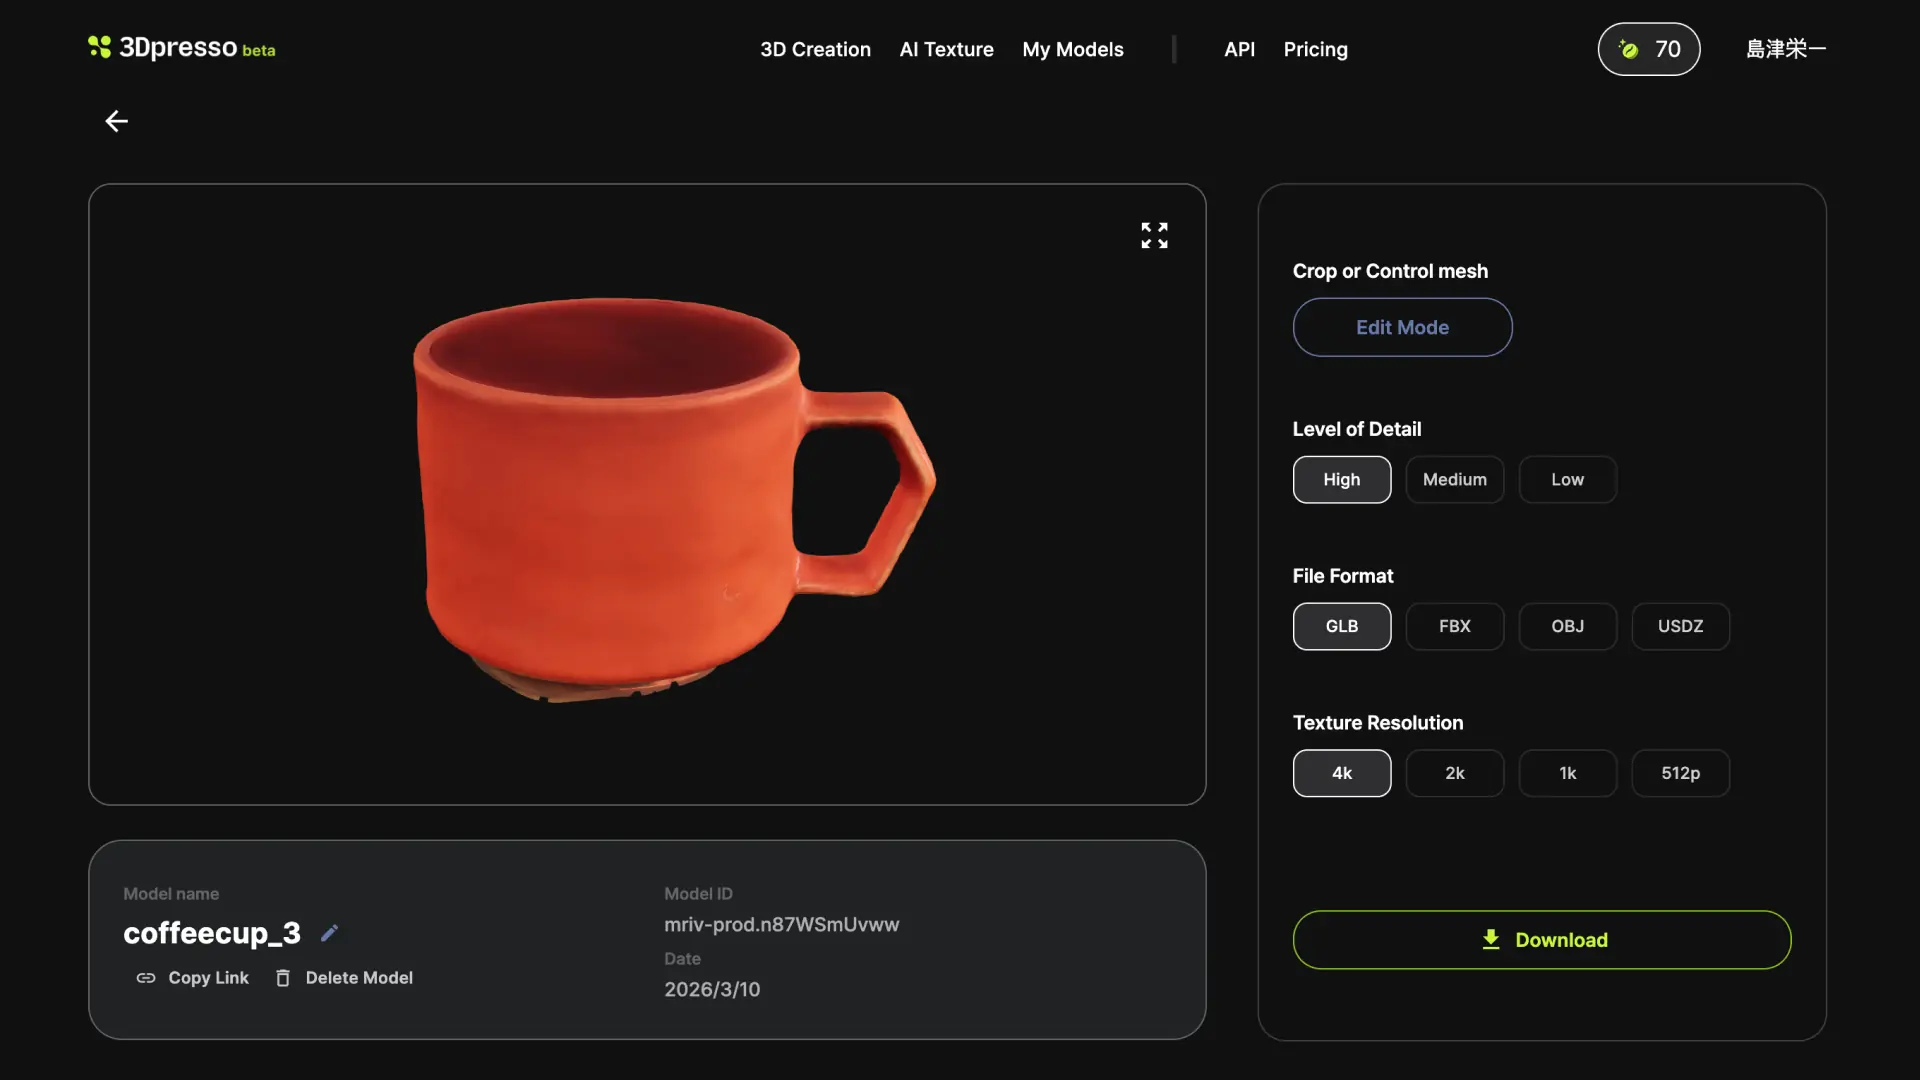
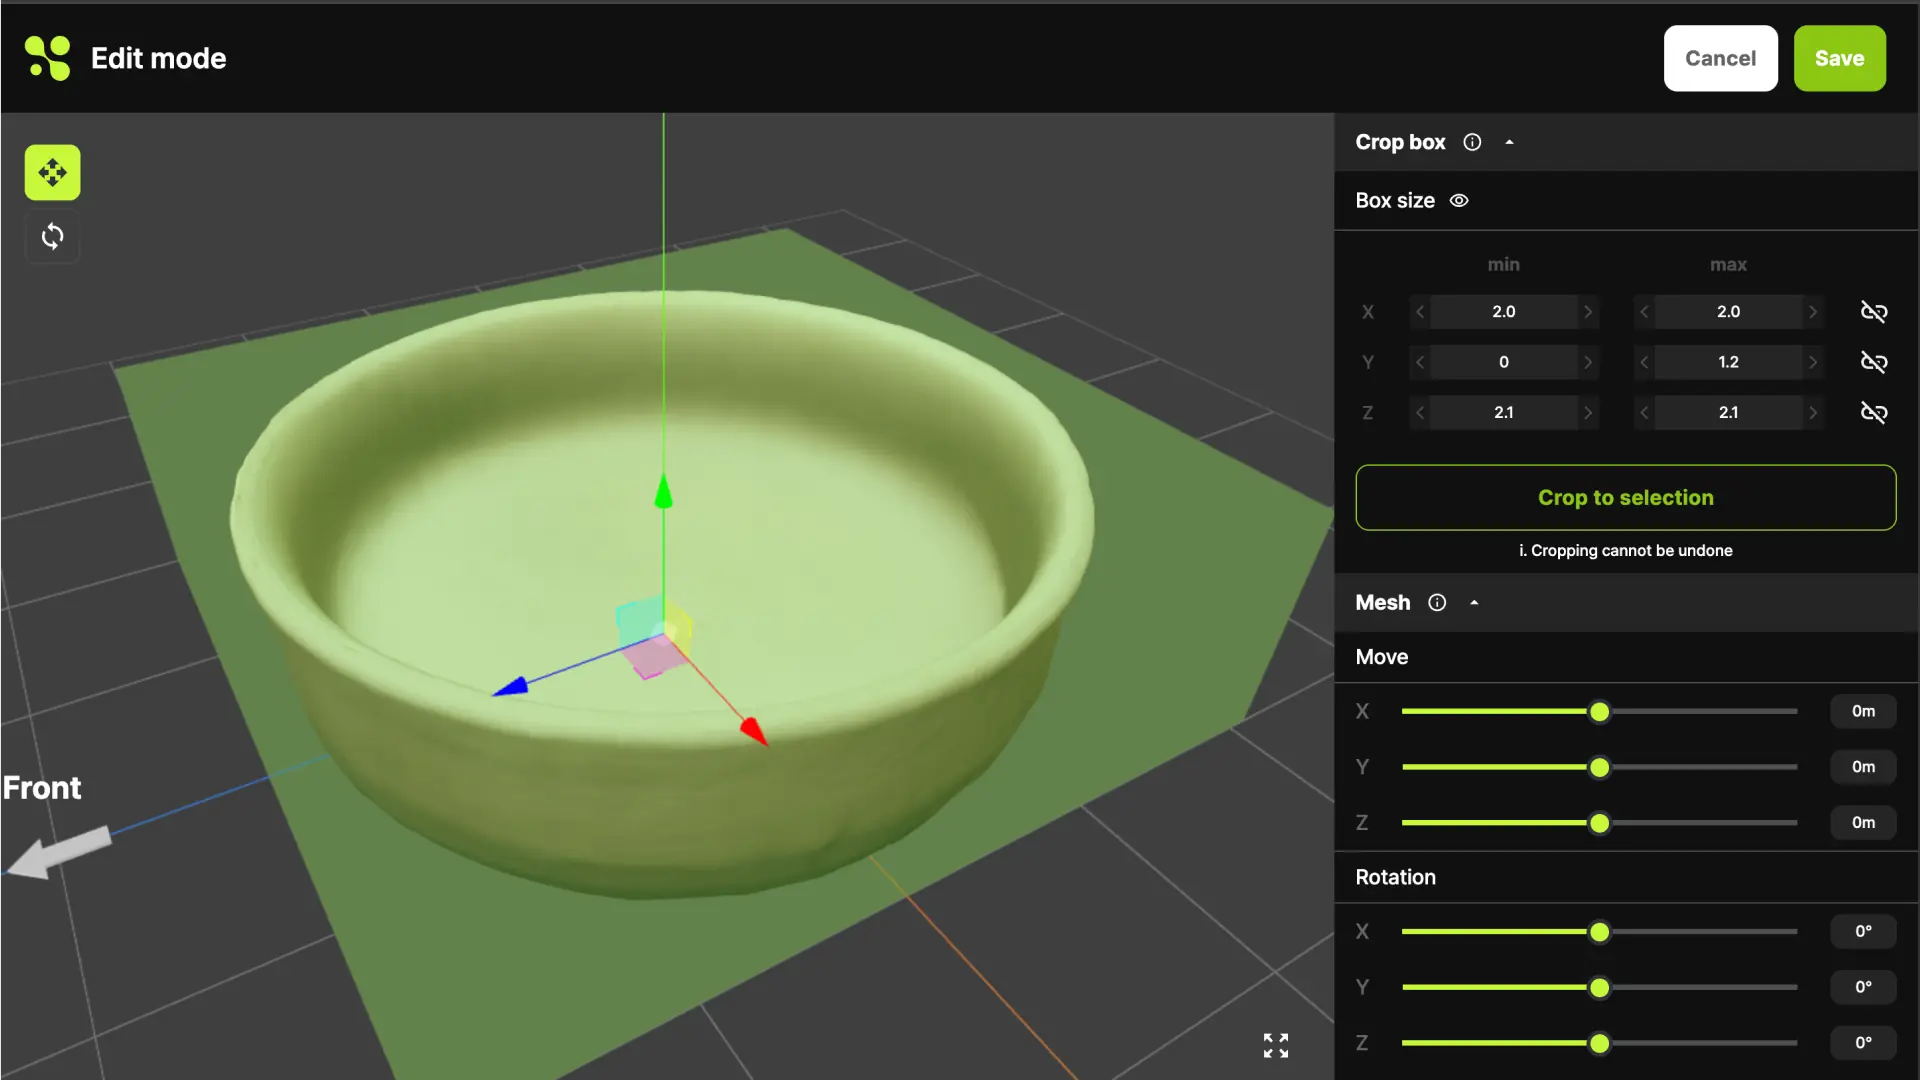
「iPhoneで撮影したものが、そのままロボットの訓練データになる」——これがR2R2Rの核心です。今回は工房で小鉢(kobachi)をiPhoneスキャンし、Unityのデジタルツイン空間にインポートして、実際にロボットアームが物体に触れるところまでを一気に試しました。半日で「現実→デジタル→インタラクション」の全サイクルが回ったその記録を、ビジネスとテクノロジーの両面からお届けします。
※注釈:デジタルツイン学習(R2R2R)の検証プロセス 本プロジェクトは、AIの判断を物理的動作へ変換する設計を検証するものです。現実空間をデジタルツイン化し、仮想空間での大量試行(Real-to-Render)から得た最適解を、実世界のモーター駆動(to-Real)へ還元する「R2R2Rパイプライン」の実装過程を記録・考察します。
そもそもR2R2Rとは何か
R2R2Rとは「Real-to-Render-to-Real」の略です。現実の物体や空間をスキャンしてデジタル空間に再現(Render)し、そこで学習・シミュレーションした結果を再び現実のハードウェアに適用するワークフローを指します。
このアプローチの最大のメリットはコストと安全性です。
ロボットの動作訓練を現実で行うと、装置の破損リスクや人的コストが発生する
デジタル空間なら何千回でも無料で失敗できる
現実のデータを使うため、シミュレーションと現実のギャップ(Sim-to-Real Gap)が小さい
今回のテストはその第一歩——「身近な日用品をスキャンして、ロボットの訓練環境に組み込む」という試みです。
使ったツールと全体ワークフロー
撮影・スキャン: Luma 3D(iPhone)— 無料のフォトグラメトリアプリ
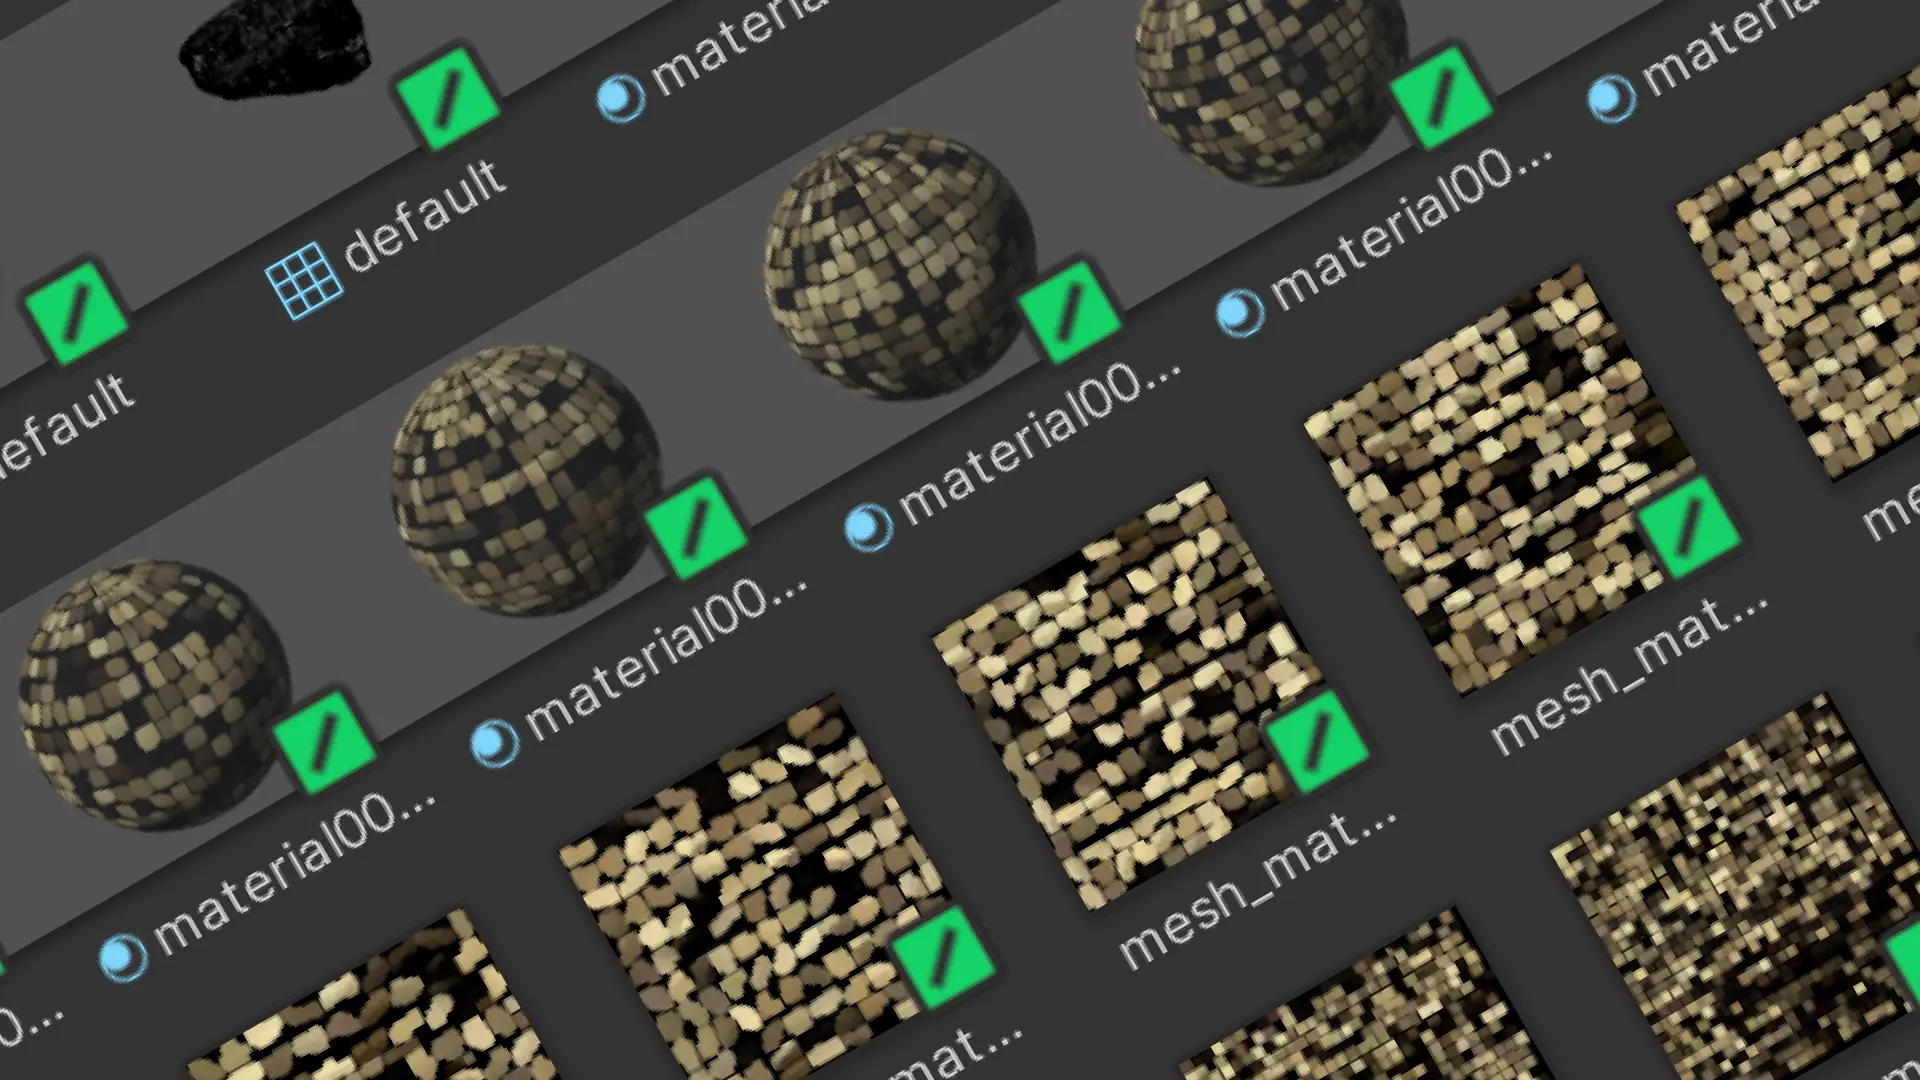
エクスポート: OBJ形式(mesh.obj + mesh.mtl + テクスチャ19枚)
3D環境: Unity 2022 LTS
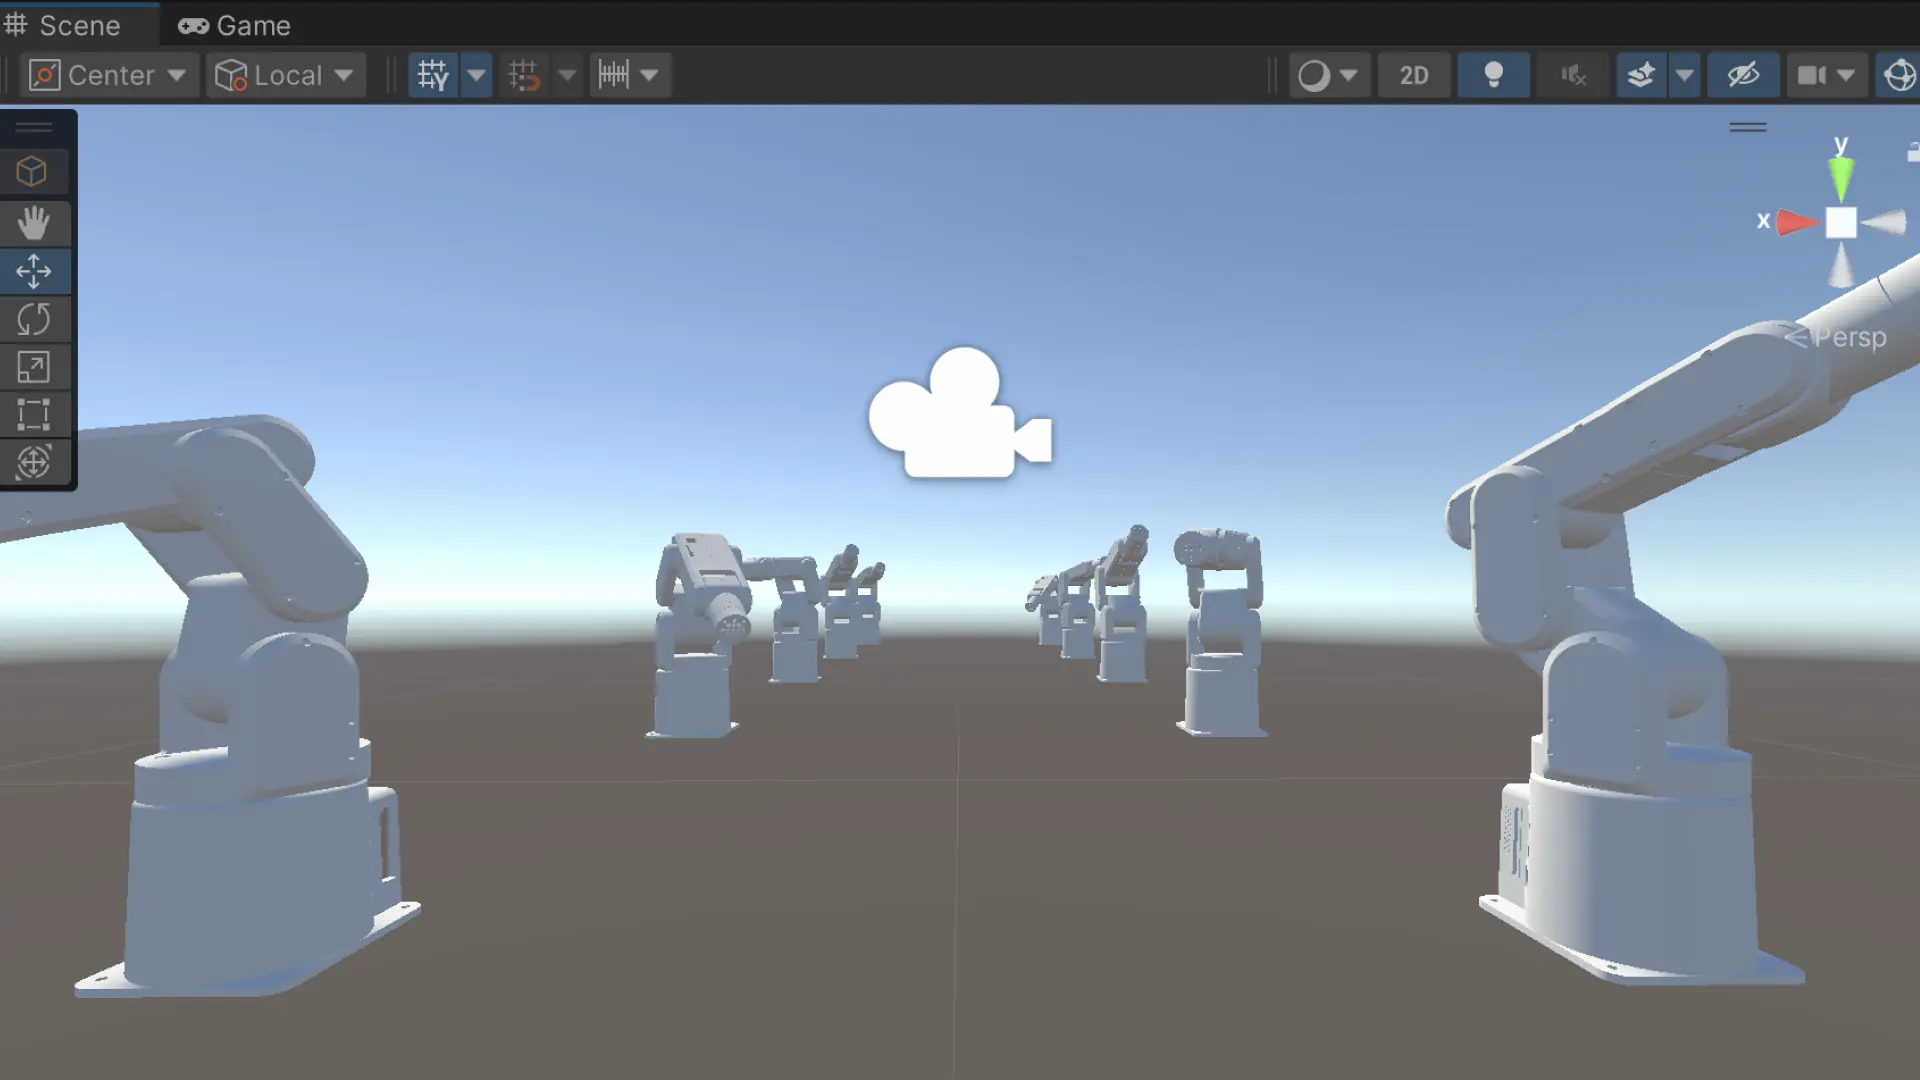
ロボット: URDF形式ロボットアーム(既存プロジェクト)
ワークフロー全体像:
【Real】iPhoneスキャン
    ↓
【Render】Unityインポート → 物理シミュレーション  ← 今回ここまで完走
    ↓
【Real】ハードウェア展開  ← 次フェーズ
Luma 3Dでのスキャンと注意点
Luma 3Dは無料のiOSアプリで、動画を撮影するだけでフォトグラメトリ処理を行いOBJ/GLBでエクスポートできます。
スキャン品質を上げる4つのコツ
ターンテーブルのように側面を一周
斜め上から内側を一周
裏返して底面を一周(これをやらないと底が抜ける)
照明は拡散光が理想(曇りの日の窓際など)
今回の反省: 底面の撮影が不十分だったため、メッシュに穴が開いた状態でした。R2R2Rのワークフロー確認テストとしては十分でしたが、本番データとして使うには再スキャンが必要です。
UnityへのOBJインポート手順
Luma 3DのOBJエクスポートは mesh.obj + mesh.mtl + テクスチャPNG(今回は19枚)という構成になります。
フォルダ構成
Assets/
└── Kobachi/
    ├── mesh.obj
    ├── mesh.mtl
    ├── mesh_material0000_map_Kd.png
    ├── mesh_material0001_map_Kd.png
    └── ...(0018まで全部同じ階層)
インポート手順
Kobachi/フォルダを作成し、全ファイルを同じ階層に配置(サブフォルダ不可)KobachiフォルダをUnityのProjectウィンドウにドラッグ&ドロップ
mesh.objを選択 → Inspector → Scale Factor確認(Convert Unitsがオンなら1でOK)SceneビューにドラッグしてGameObjectとして配置
ハマりポイント3つ
問題 | 原因 | 対処 |
|---|---|---|
テクスチャが表示されない | サブフォルダに分けた | 全ファイルを同じ階層に |
物理エラーが出る | Non-convex MeshCollider + Rigidbody | MeshCollider の Convex をオン |
200万ポリゴン警告 | Luma 3Dの高解像度出力 | テストは許容、本番前にBlenderでDecimate |
物理シミュレーション:ロボットアームが小鉢を押した
今回使用したロボットアームはURDF形式で既にCollisionが設定済み。小鉢側に以下を追加してPlayしました。
MeshCollider(Convex: オン)
Rigidbody(Mass: 0.3、Use Gravity: オン)
結果——ロボットアームが動いて小鉢に接触し、押し倒すことに成功。
今回確認できたこと
Luma 3Dスキャンメッシュのコリジョンが正常に機能する ✅
ロボットアームとスキャンオブジェクトが物理的に干渉できる ✅
iPhoneで撮影した実物が、数時間でデジタルツイン空間の「操作対象物」になる ✅
ビジネス視点:R2R2Rが変えること
今回のテストは技術的な確認にとどまりますが、ビジネス的な含意は大きいです。
製造業: 現場の部品や治具をスキャンするだけで、ロボット訓練データが生成できる
飲食・小売: 商品をスキャンしてロボットのピッキング訓練に使える
医療・介護: 患者環境をスキャンして、アシストロボットの動作をシミュレーションできる
特別なスキャン機材もプログラミング知識も不要。iPhoneと無料アプリがあれば、誰でもR2R2Rの入口に立てる——これが今回最も確認できたことです。
次のステップ
底面を含む高品質な再スキャン(Luma 3D撮影手順の改善)
グリッパー/ハンドの追加(掴む動作のテスト)
ポリゴン削減(Blender Decimateで50万以下に)
ROS2との連携(シミュレーション → 実機への橋渡し)
R2R2Rは「デジタルツインを作ること」が目的ではなく、「現実の作業をもっとうまく、もっと安く、もっと安全にすること」が目的です。工房で撮影した一枚の小鉢から、その可能性の入口が見えてきました。