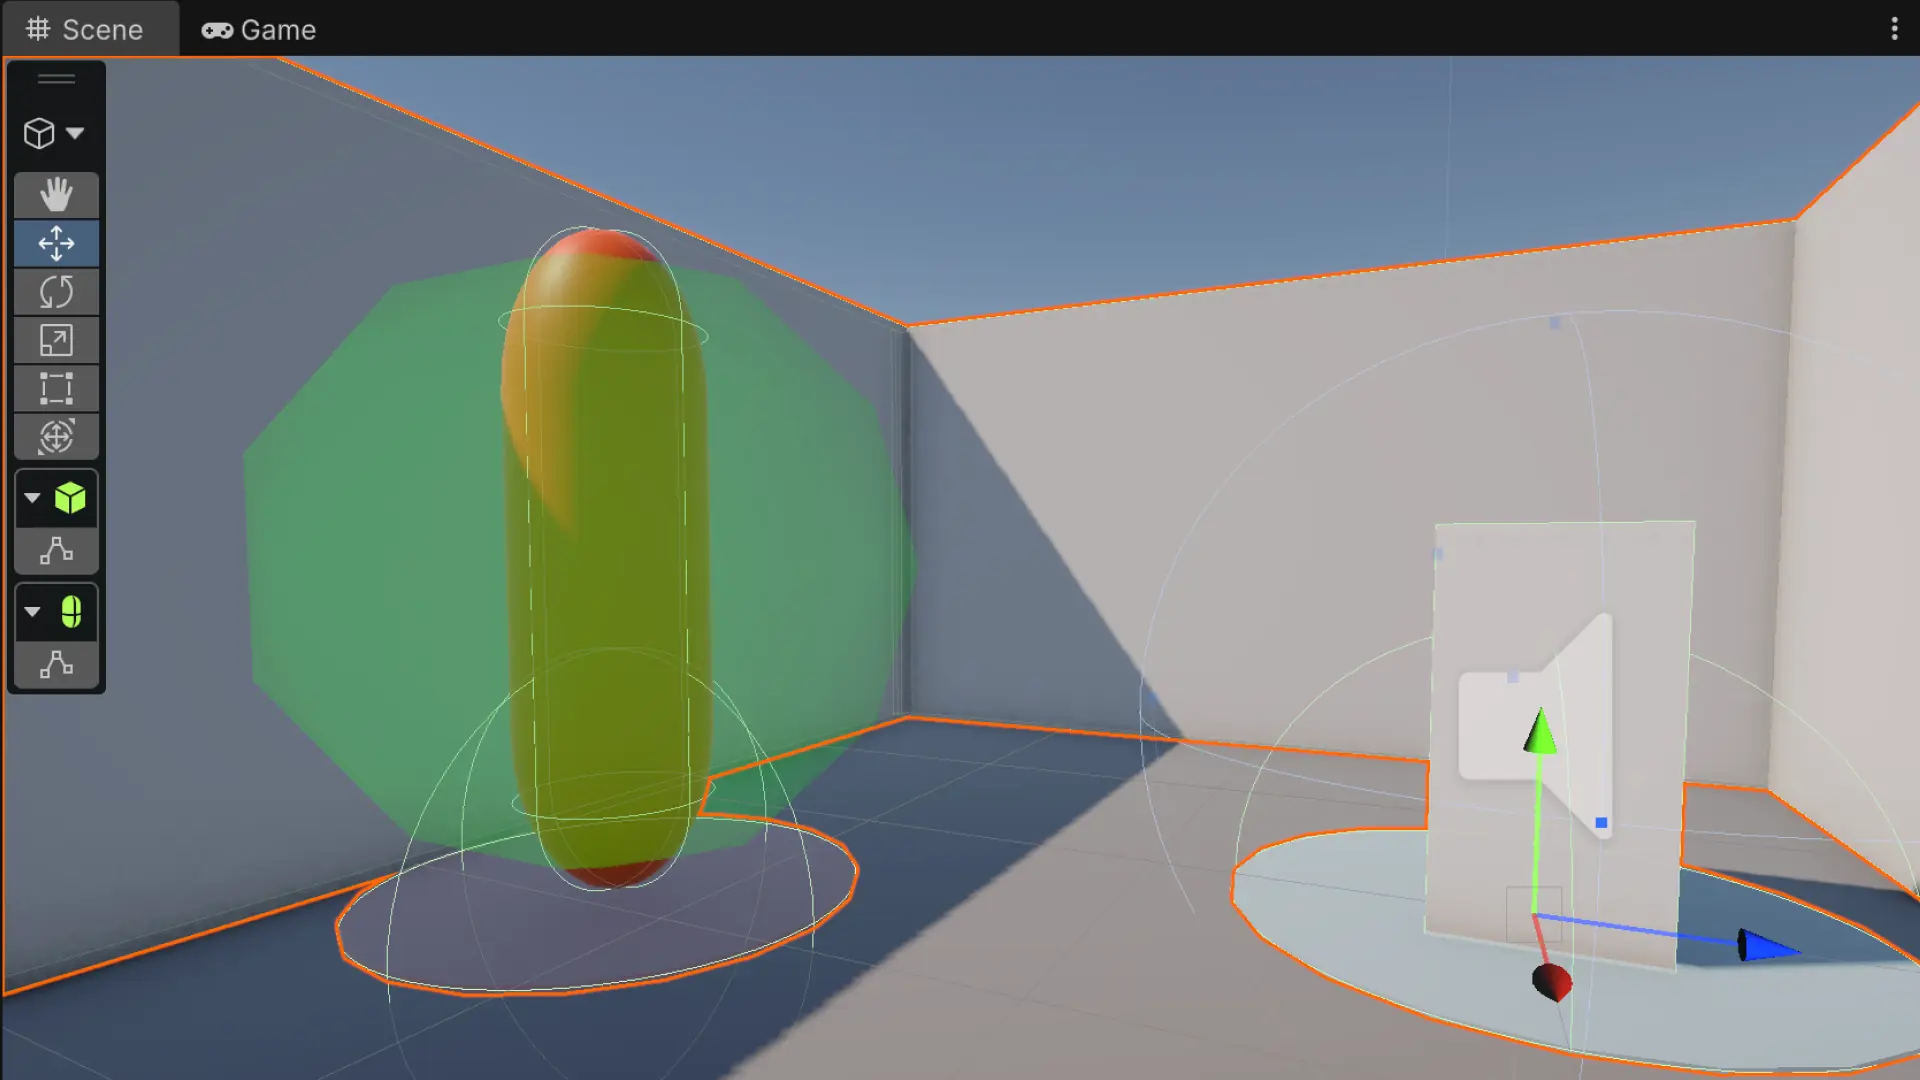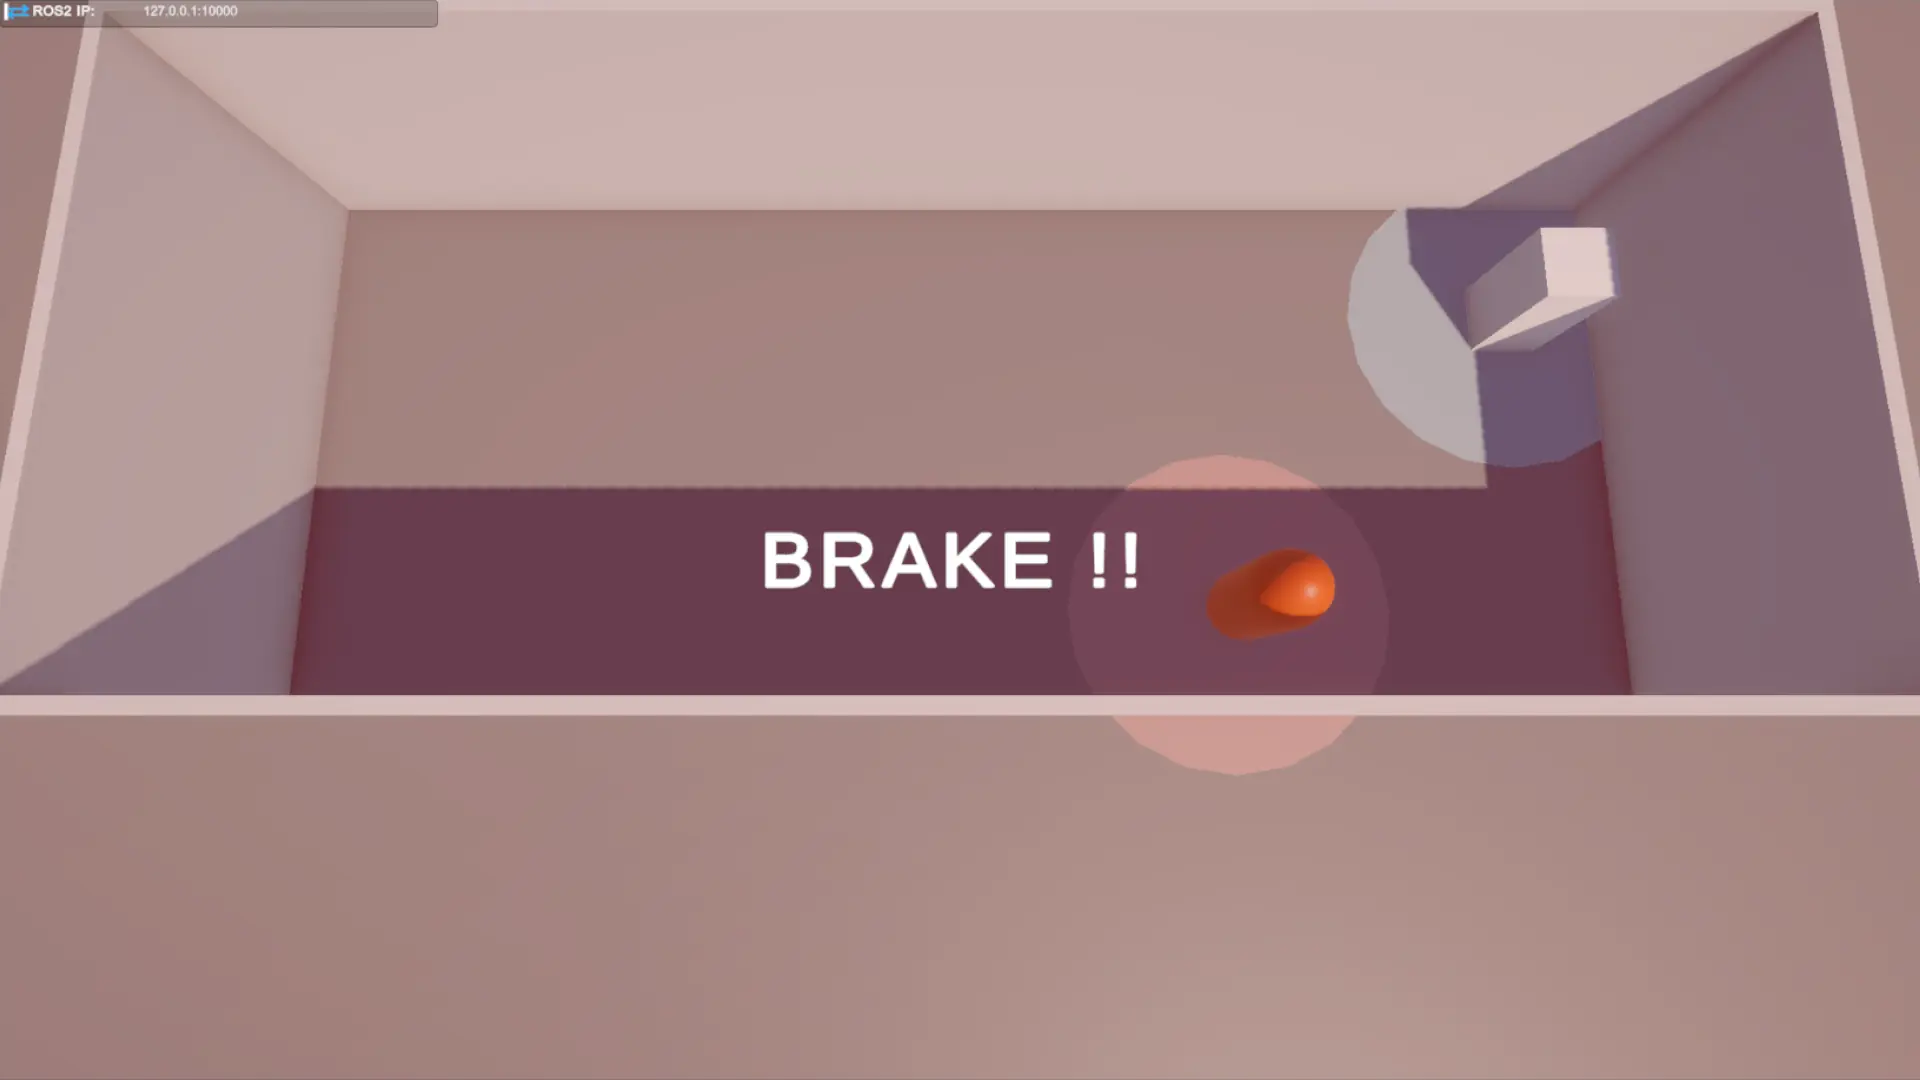
HRIデザインにおける物理空間の「振る舞い」設計|ハコブくんのUnityシミュレーション考察
Serve Roboticsから学ぶ、ロボットUIの核心
Serve Robotics(NVIDIAが直接出資している歩道走行型・自律配送ロボットの開発スタートアップ)の実機運用レポートの動画を見て、改めてPixels to Motors(画面上の論理を、物理的な振る舞いへ翻訳する)という設計思想のリアリティを実感しました。
世界トップクラスの配送ロボットは、単に高性能なAIを載せているのではありません。物理空間に存在するノイズ・摩耗・人間の予測不能な行動を前提に設計された“振る舞い”そのものが、プロダクトの完成度を決めているのです。
本記事では、Serve Roboticsの設計から読み取れる3つの重要な視点を、私が設計している「ハコブくん」の仕様と照らし合わせながら整理します。
※薬剤搬送ロボットハコブくんは技術検証用の仮想設定です。 実用化目的ではなく、制御・UIデザイン・HRI(人間とロボットの相互作用)の本質を探求するコンセプトとして定義しています。
ロボット・システムの多層構造
ハードウェアは動く箱ではなく、判断装置である
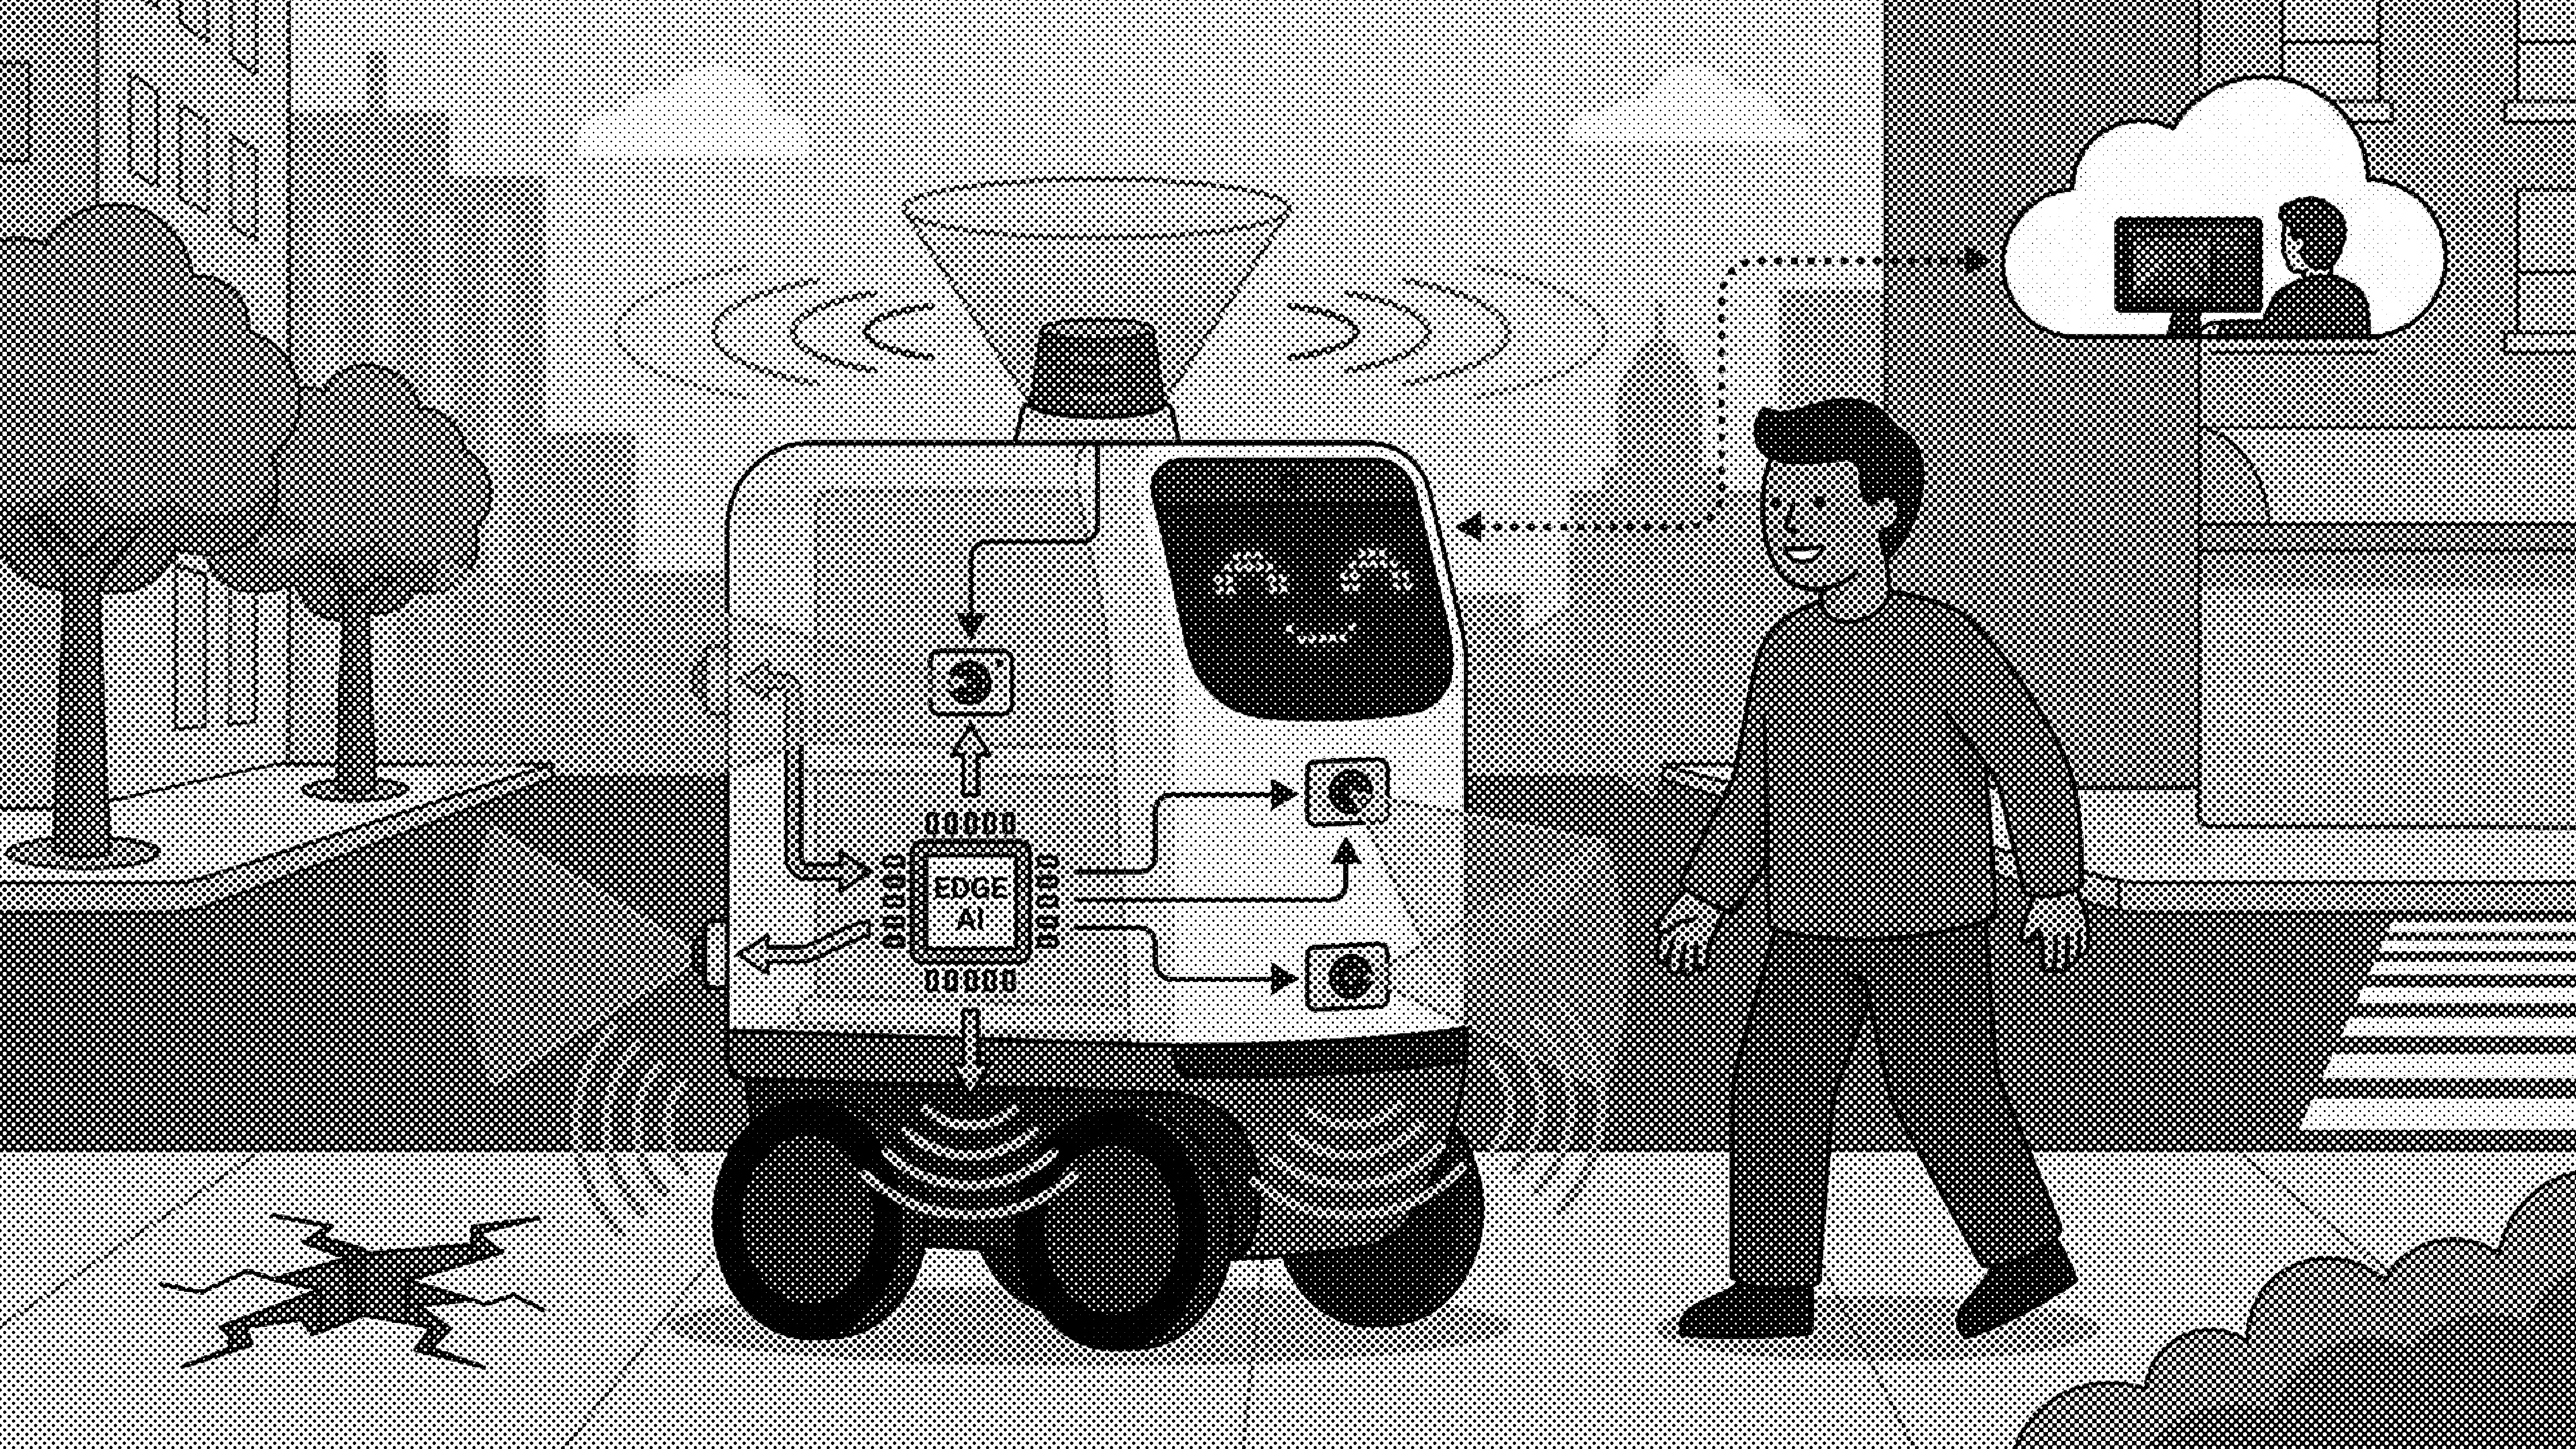
Serve Roboticsの機体は、単なる移動ロボットではありません。高度な冗長性を備えたモバイル・コンピューティング・プラットフォームとして設計されています。
センサーフュージョンによる認識の多層化
LiDAR(最上部): 360度のマッピングを行い、自己位置推定(SLAM)と障害物検知の中核を担う。
複数カメラ: 信号の色、路面の亀裂、歩行者の向きなどを「意味的」に理解する。
超音波センサー(ソナー): LiDARやカメラが苦手な近距離の死角を補完し、接触リスクを最小化。
エッジ完結の判断設計
瞬時の回避判断は、クラウドではなく機体内(エッジ)で処理されます。これはUI設計においても、「今ロボットは何を根拠に動いているのか」を説明する重要な前提になります。
設計の核心
どれか一つのセンサーが故障しても、安全に停止・退避できる。この冗長設計こそが、UIに表示すべき「状態」の正当性を支えています。
エンジニアの役割:開発と運用の境界線
動画から見えてくるのは、エンジニアの仕事がコードを書くことだけでは終わらないという現実です。
物理現象との戦い(フィールド・エンジニアリング)
24時間稼働するロボットは、必ず摩耗します。タイヤ、サスペンション、防水性能。整備拠点で行われるキャリブレーションは、AI精度を支えるもう一つの知能層です。
Human in the Loop(人間介入前提の設計)
Serve Roboticsは、100%自律(Level5)を目指していません。AIが迷う瞬間に、人間が介入するハイブリッド設計を選んでいます。
このバトンタッチの瞬間、周囲の人に不安を与えないための発光・メッセージ・動作のUI設計こそが、デザイナーの仕事になります。
振る舞いは社会性のデザインである
最も印象的だったのは、ロボットの対人マナーです。これはハコブくんで追求している領域と完全に重なります。
LED Eyes(アイコンタクト)
ロボットの目が歩行者を追うことで、人は「認識されている」という安心感を得ます。
ソーシャル・ナビゲーション
道の中央を避ける
曲がり角で減速する
動く人を優先する
これらはすべて、暗黙知をコードに翻訳したPriority Logicです。
ハコブくんへの設計フィードバック
Serve Roboticsの分析は、ハコブくんのフロー図に「血(ロジック)」を通すための具体的な指針を与えてくれました。
汚れ・摩耗の仕様化
カメラの汚れ、センサーのズレを自己診断し、UI(発光)に反映する状態設計を追加します。
人間を立てる振る舞いの再定義
側面発光は飾りではなく、安心供与の最優先仕様として再定義します。
ハイブリッド知能の明示
看護師や管理者へ助けを求める「人間へのヘルプ要請モード」を正式ステートとして追加したいと考えました。
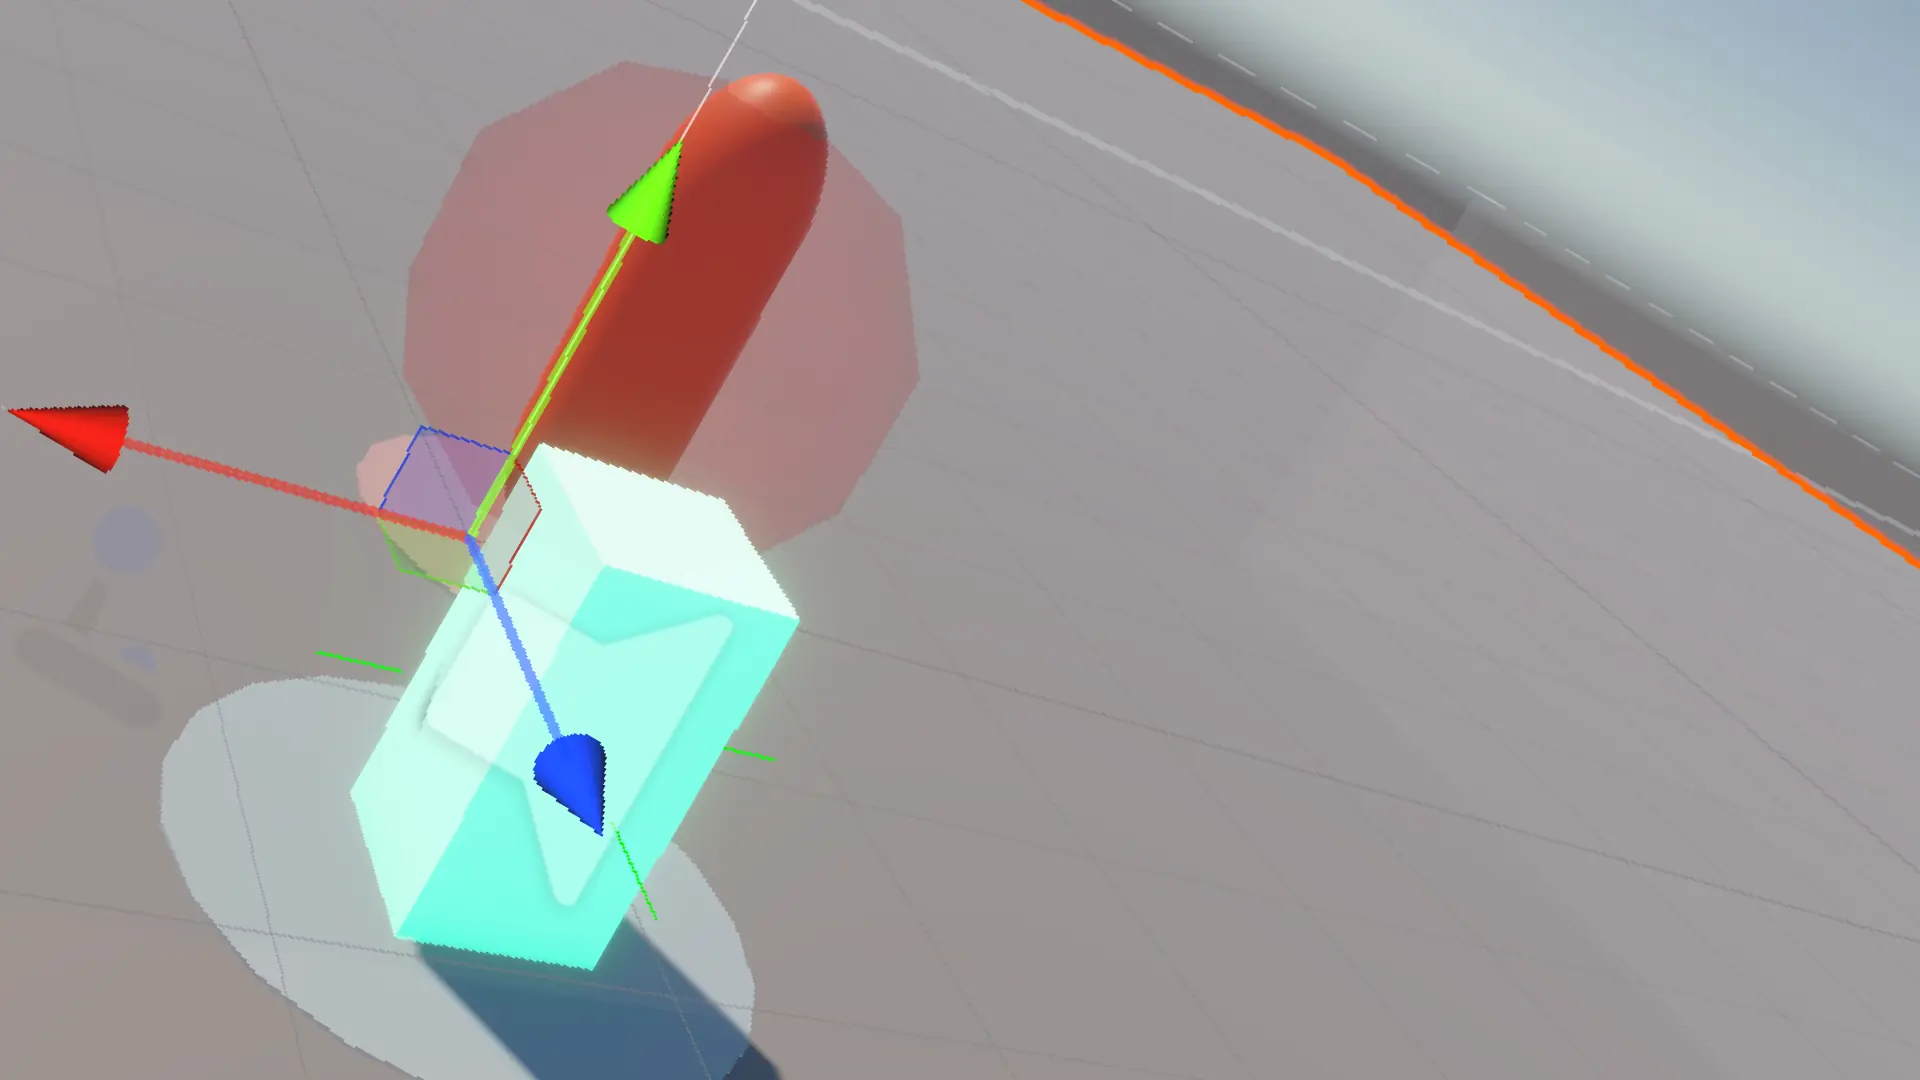
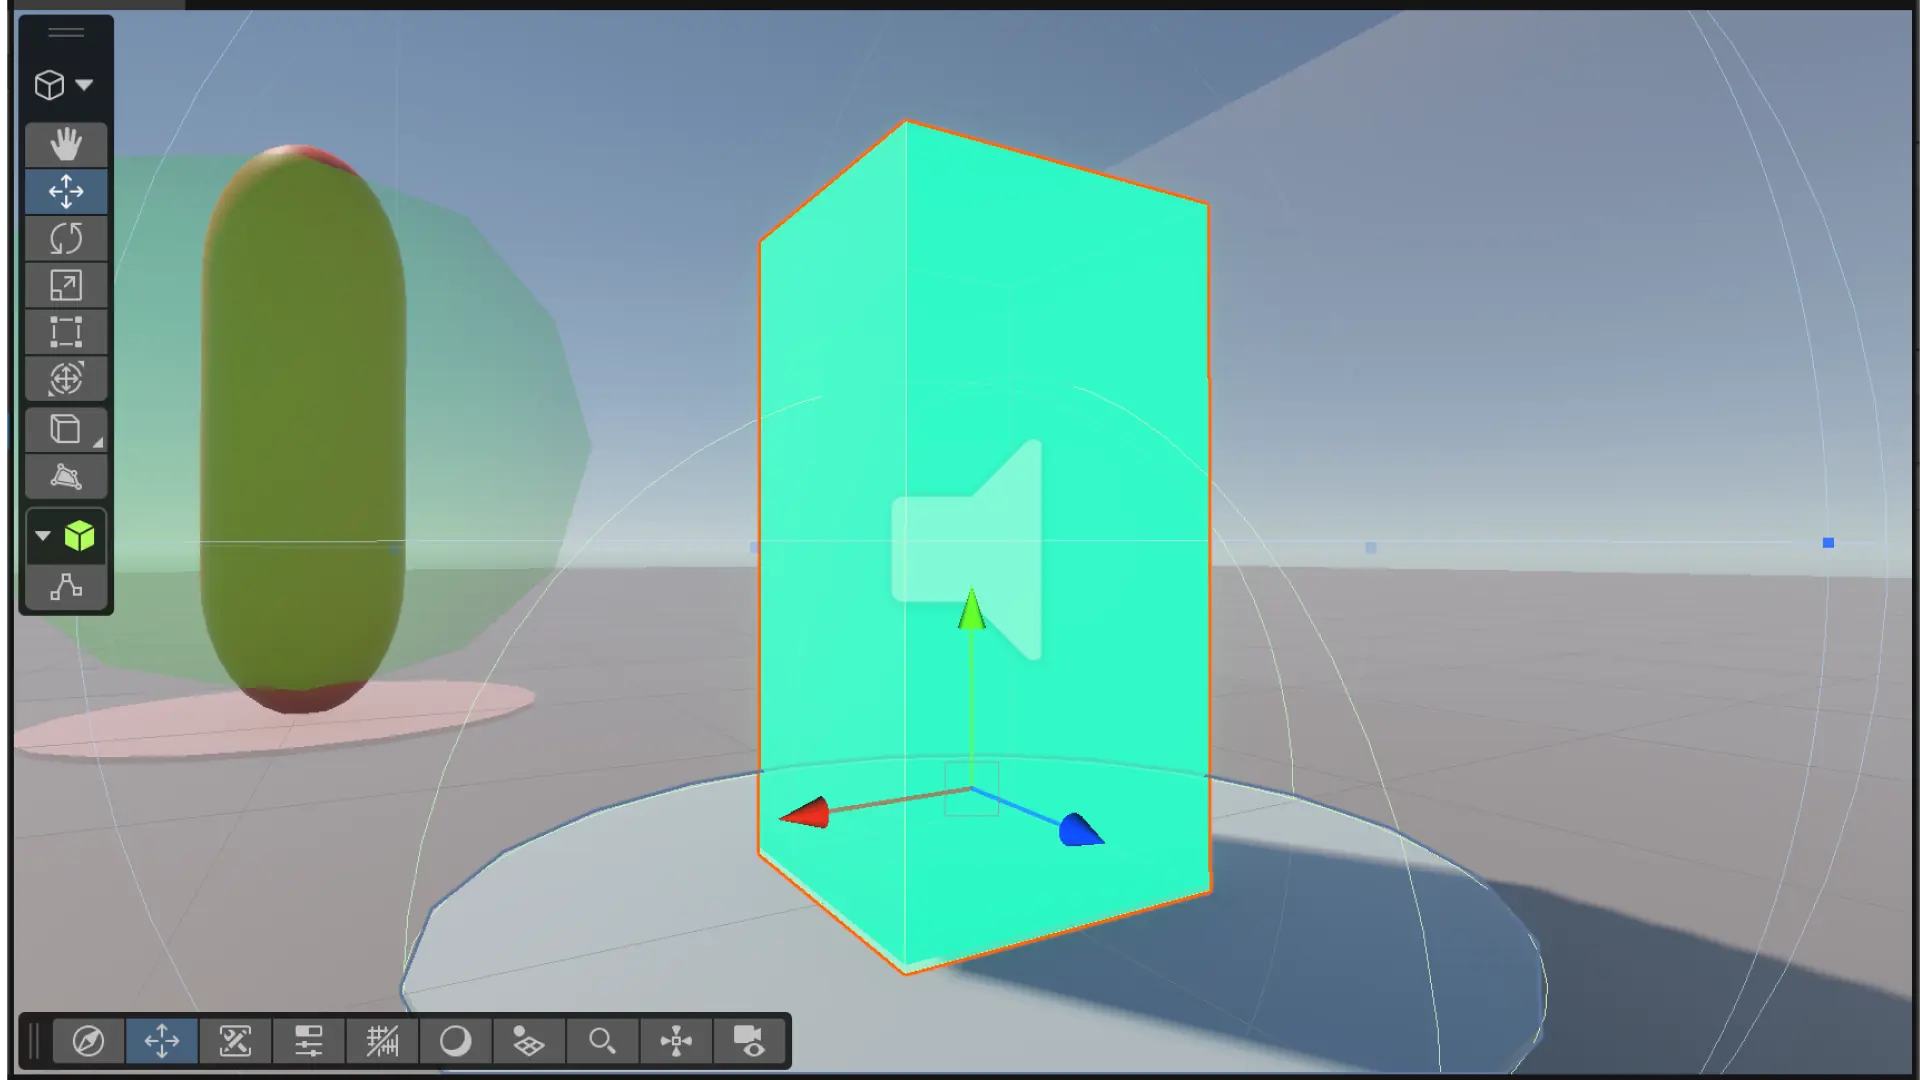
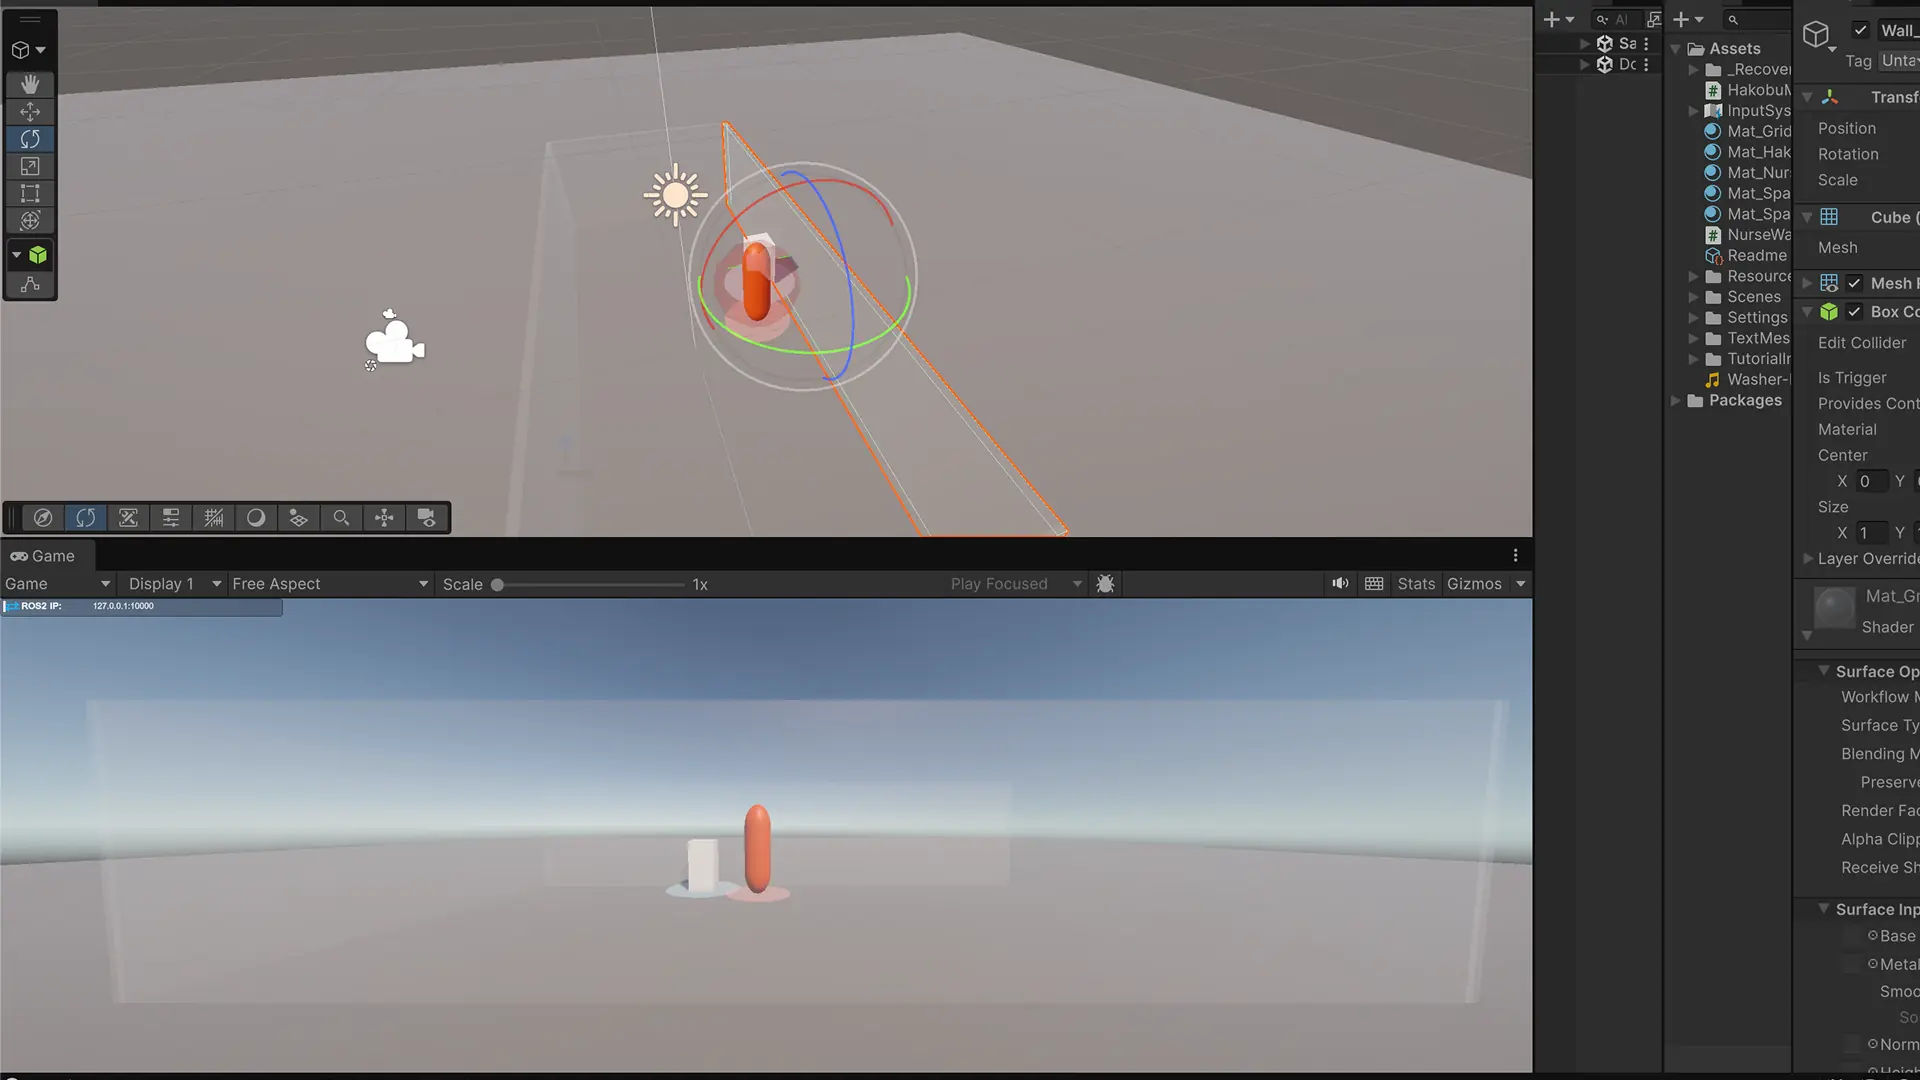
ハコブくん側面発光仕様案
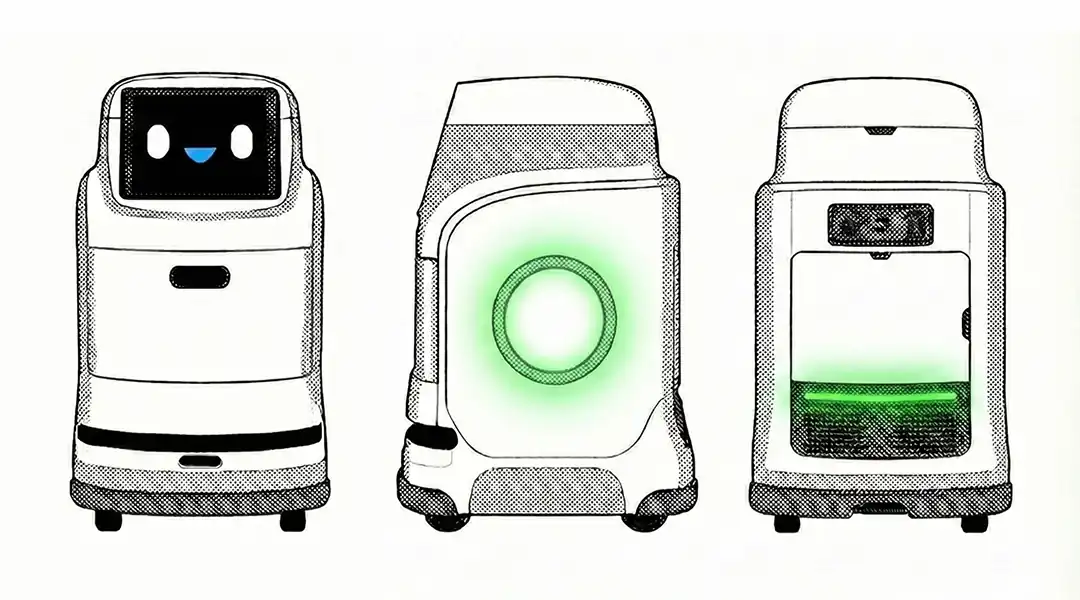
以上の分析からServe Roboticsの設計思想をハコブくんに翻訳した、具体的な側面発光仕様案を提案してみます。
光による「振る舞い」の表現(非言語コミュニケーション設計)
設計の前提
側面発光は装飾ではありません。周囲の人間(患者様・看護師・訪問者)に対する、最も基礎的なコミュニケーション・レイヤーとして定義します。
ハコブくんは、言葉を発する前に、光で状態を伝える存在です。この仕様の目的は、「ロボットの内部状態」を、直感的に、かつ誤解なく周囲へ共有することにあります。
待機中(Idle / Standby)
状態の定義
ロボットは正常に稼働しているが、次のタスク指示を待っている静的な状態です。「私はここにいますが、今は無害です」というメッセージを伝えます。
表現コンセプト
静かな呼吸 / アイドリング
仕様
色: ニュートラルな白、または非常に淡い青
根拠: 特定の感情や警告を想起させず、清潔感と落ち着きを与える
動き・リズム: ゆっくりとしたブリージング(4〜5秒周期で明→暗→明)常に微弱な光を保つ
設計意図: 完全消灯は「停止・故障」と誤認されるため、微弱な光で「生きている」ことを示し、周囲の緊張を和らげる
移動中(Moving / Active)
状態の定義
目的を持って移動している動的な状態です。「私は仕事中です。進路にご注意ください」という意図を伝えます。
表現コンセプト
エナジーフロー / 進行方向の示唆
仕様
色: 明るい青、またはグリーン
根拠: 清潔感と視認性を両立し、知的な活動を想起させる
動き・リズム: 基本は定常光(ソリッド)
オプション: 進行方向へ流れるフローエフェクト
設計意図: 光の流れによって「どちらへ進む意志があるか」を直感的に示し、Serve Roboticsの視線表現と同様の効果を狙う
ヘルプ要請(Assistance Needed / Mild Error)
状態の定義
スタックや判断不能など、自力解決が難しく、人間の介入を求めている状態です。「少し困っています。気づいてください」というメッセージを発します。
表現コンセプト
注意喚起 / 困惑のパルス
仕様
色: 黄色、またはアンバー
根拠: 注意を引くが、緊急停止(赤)ほどの強さは持たせない
動き・リズム: 1秒周期の強めのパルス点滅
オプション: 不規則なゆらぎを挿入
設計意図: 視界の端でも「異常」に気づけるようにし、単調な点滅ではなく有機的な不安定さで「困っている状態」を表現する
ステートと光表現の対応関係
この側面発光は、ハコブくんの内部ステート(状態遷移)と完全に同期させます。UIは常に真実を語る必要があります。
光は「最初の言語」である
この仕様により、ハコブくんは言葉を発せずとも、周囲の医療従事者や患者様と光による非言語コミュニケーションが可能になります。これは単なる演出ではなく、物理空間におけるUI設計の中核(Core UI)です。
ロボットが社会に溶け込むために最初に必要なのは、高機能なAIではなく、誤解されない振る舞いの設計だと私は考えます。