mechArm 270 Pi購入決断の夜。Switch Scienceで選んだ理由と比較検討の全記録
きっかけはNVIDIAだった
その夜、タイムラインに流れてきたのはNVIDIAのGTC2026の発表だった。
SOMA、GEM-X、Kimodo、BONES-SEED、SOMA Retargeter、ProtoMotions——一気に6つのコンポーネントが公開された。ヒューマノイドロボットに人間の動きを学習させるための、統合エコシステム。
これは「全部がモデル」ではない。規格、推定モデル、生成モデル、データセット、変換ツール、シミュレータが混在している。それぞれの役割を整理すると、こういうことだ。
SOMA = 人間の動きを表す共通フォーマット(標準語)
GEM-X = 動画から人間の3D動きを推定するもの
Kimodo = テキストや条件から新しい動きを生成するもの
BONES-SEED = 学習や参照に使う大量の動きデータ集
SOMA Retargeter = 人間の動きをUnitree G1などのロボット関節角に変換するもの
ProtoMotions = その動きを物理シミュレーション上で学習・追従させる基盤
パイプラインとして見ると、R2R2Rとまったく同じ構造だと気づく。現実を取り込み、デジタルで設計し、物理ロボットへ転写する——NVIDIAが、R2R2Rが手作業でやっていることの全域を、一気にオープンソースで整備してきた。
脅威か、追い風か。
追い風だ。Motion UX / Robot Behavior Designというデザイン視点のレイヤーは、このエコシステムにはまだ存在しない。
人の動きをUnityに取り込みたい
NVIDIAのGEM-Xは、動画から3D人体モーションを復元するツールだ。R2R2Rとの接続を考えると、これが一番直接的に刺さる。
ただし現実は違った。Python + CUDA + GPU環境が必要で、iPhoneだけでは完結しない。Unity直接インポートまでの変換ステップも別途必要になる。
今すぐ使えるものを探す。条件は2つ。腕・手だけ(PickAndPlace的な動き)、iPhoneだけで完結させたい。
答えはDeepMotionだった。iPhoneで撮った動画をWebにアップロードするだけ。FBX形式でUnityに直接インポートできる。無料枠あり。セットアップ不要。
GEM-Xはデモ完成後の次フェーズとして持っておく。今日動かすことが最優先だ。
世の中のスピードが早くて、判断がブレそうになる
正直に言うと、この夜は情報が多すぎた。
NVIDIAの発表、comma.aiのopenpilot 0.11(シミュレーションだけで学習させたAIを初めて実車に載せた)、3Dモデリングの必要性がなくなるかもしれないという話——全部が同じ夜に流れてきた。
判断がブレる瞬間というのは、自分の軸が言語化されていないときに起きる。
立ち返ったのはこの言葉だった。
「精度より体験の成立を優先する。精度はあとからお金で解決できる」
NVIDIAが何を出してこようと、これを問いに使えば判断できる。
3つだけ問えばいい。
これは「体験の成立」に近づくか?
これは「自分にしかできないこと」に繋がるか?
今やるべきことが変わるか?
変わらない。デモ動画を完成させる。それだけだ。
デモ動画のシナリオを決めた
「robot movement can be designed」
この一文を証明するための動画。ナレーションなし、テキストと映像だけで成立させる。言語を超えて届くように。
OPEN(約15秒)
ロボットアームがコーヒーカップを掴む映像
→「この動きは、誰が設計したのか?」

ACT 1(約20秒)
iPhoneでコーヒーカップをスキャン
→ 3Dデータが生成される
→「現実をデジタルに取り込む」

ACT 2(約30秒)
Unity上でロボットアームが動く
→ PickAndPlaceの軌跡、関節データのCSVグラフ
→「動きをデザインする」

ACT 3(約20秒)
その動きが実機に転写される
→ 実ロボットアームが同じ動作を再現
→「デジタルが現実になる」

CLOSE(約10秒)
「robot movement can be designed」
→ adaptdesign.jp/pixelstomotors
全体で約90秒。足りないのは実機だけだった。
実機を選ぶ
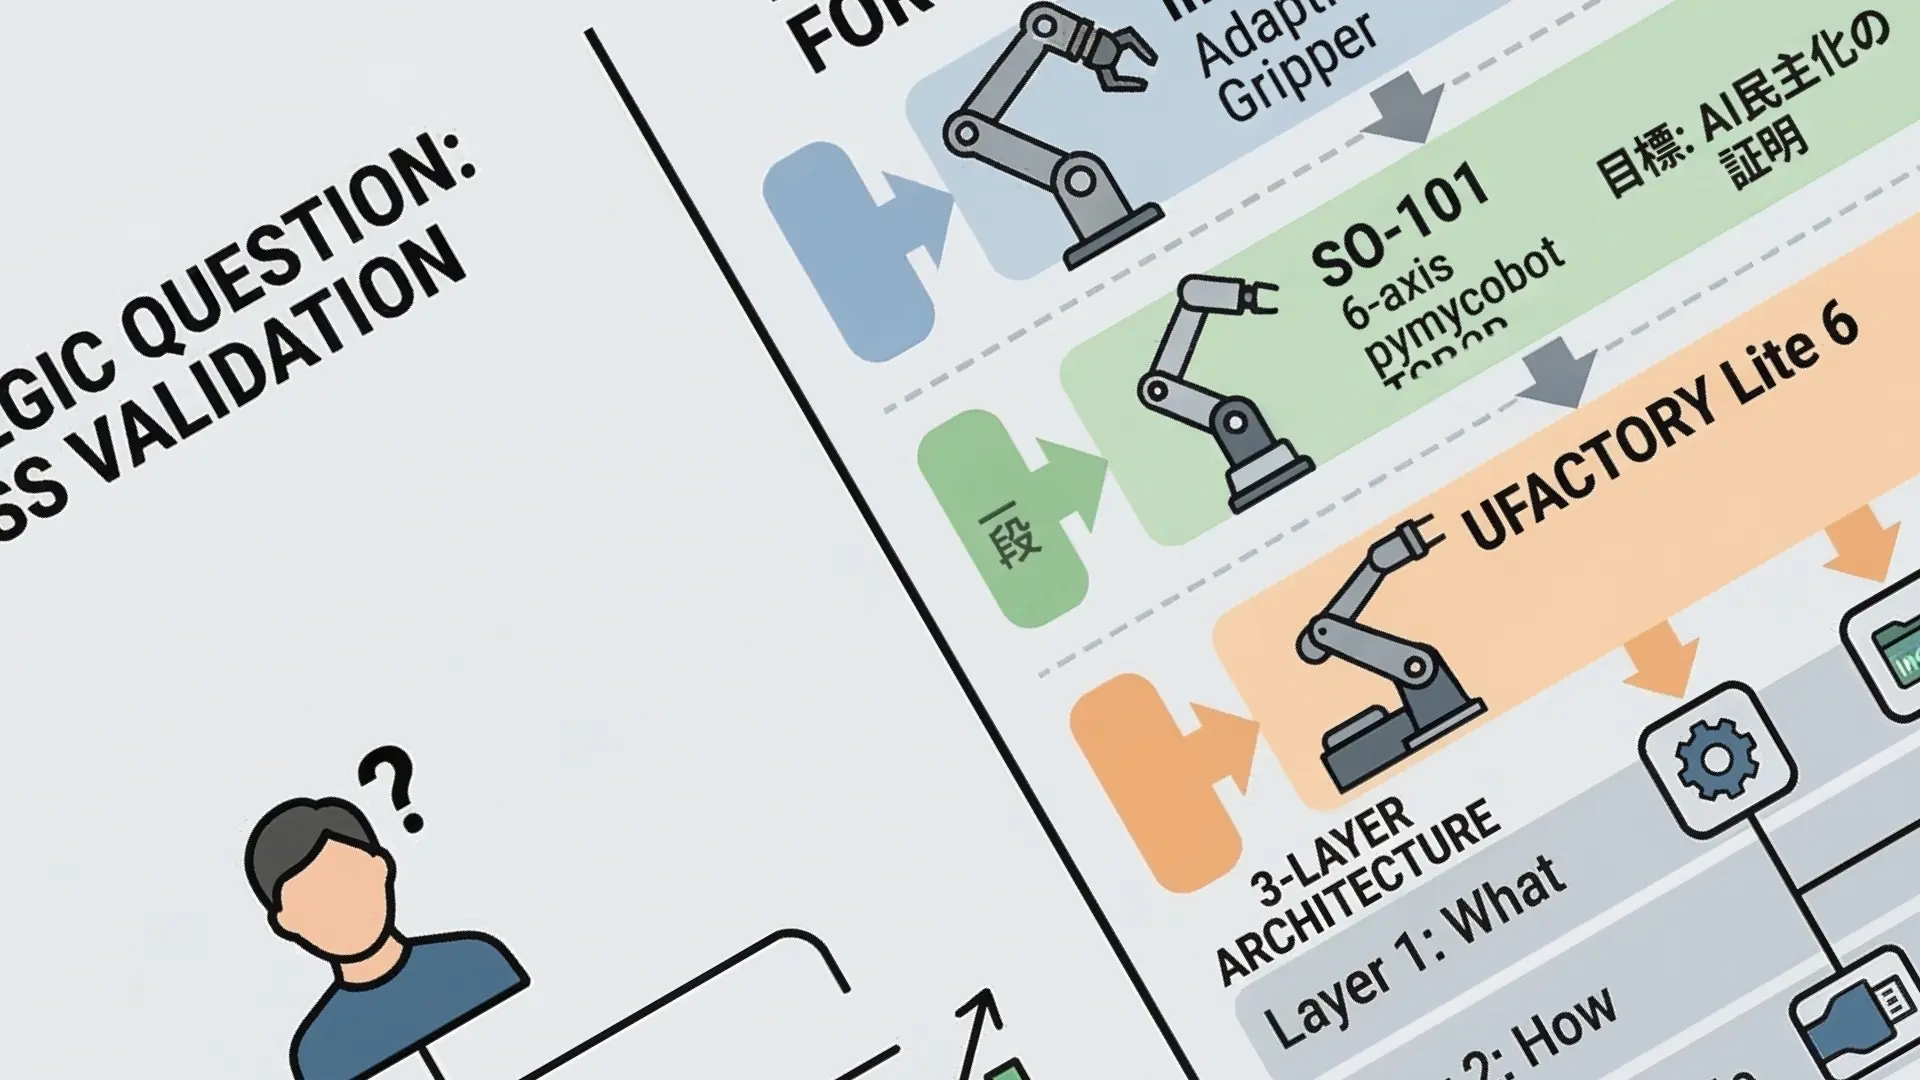
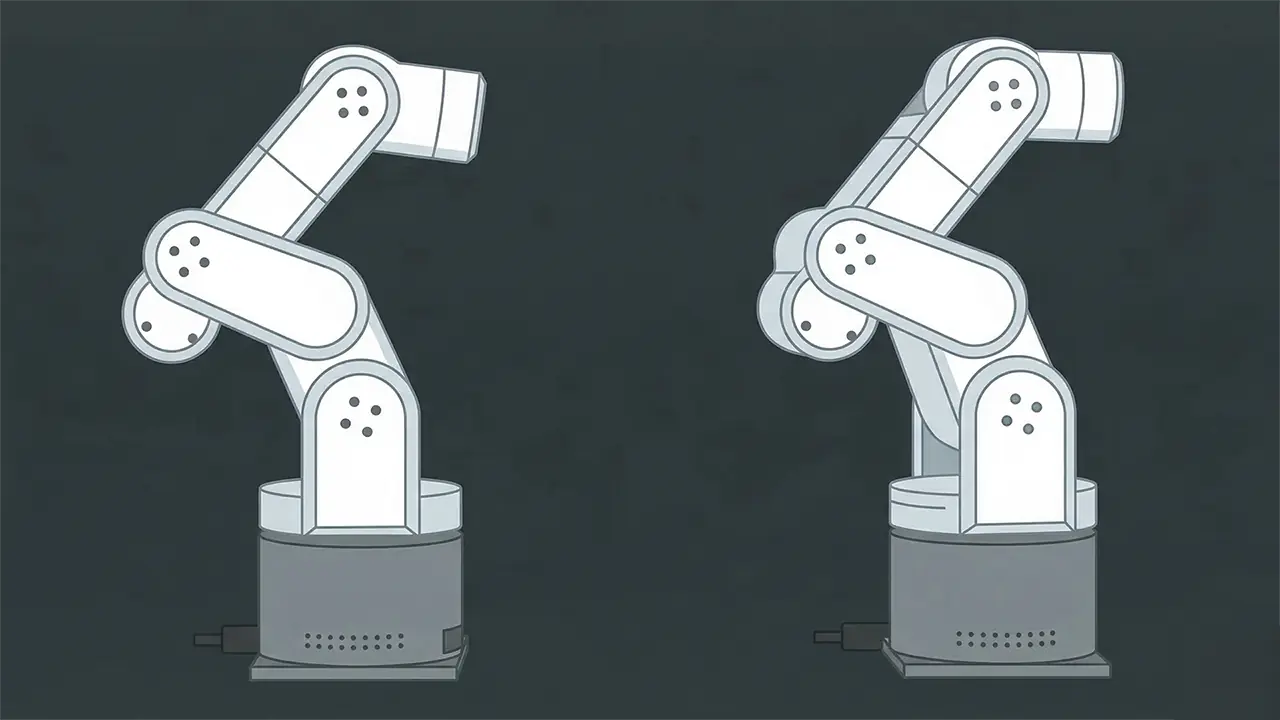
mechArm 250を検討していたが、調べると「mechArm 250」という機種は存在しなかった。「250」はペイロード(積載重量)250gの数字だった。正しくはmechArm 270シリーズだ。
Pi版とM5版の2種類がある。決定的な違いはここだ。
Pi版(Raspberry Pi 4B内蔵) → Python直接実行できる → UnityのCSV → Pythonスクリプト → 実機、という経路がスムーズ → PCなしで動かせる → デモが自立する
M5版(M5Stack内蔵) → PC経由が基本 → デモ撮影で常にPCのケーブルや画面が映り込む
3.5万円の差額はデモの完成度に直結する。Pi版一択だ。
購入先はSwitch Scienceにした。国内在庫、日本語サポート、関税不要。Elephant Robotics公式は中国倉庫発送で7〜15営業日、英語対応、関税・送料が別途かかる。
グリッパーはmechArm対応のアダプティブグリッパー(¥23,100)をSwitch Scienceで同時購入。コーヒーカップのPickAndPlaceには十分な仕様だ。
最終的な購入リスト
商品 | 価格 |
|---|---|
mechArm 270-Pi(Switch Science) | ¥154,220 |
アダプティブグリッパー(Switch Science) | ¥23,100 |
合計 | ¥177,320 |
届くまでにやること
実機が届くまでの間にUnity側を整える。
link3・link5の関節制限修正を完了させる
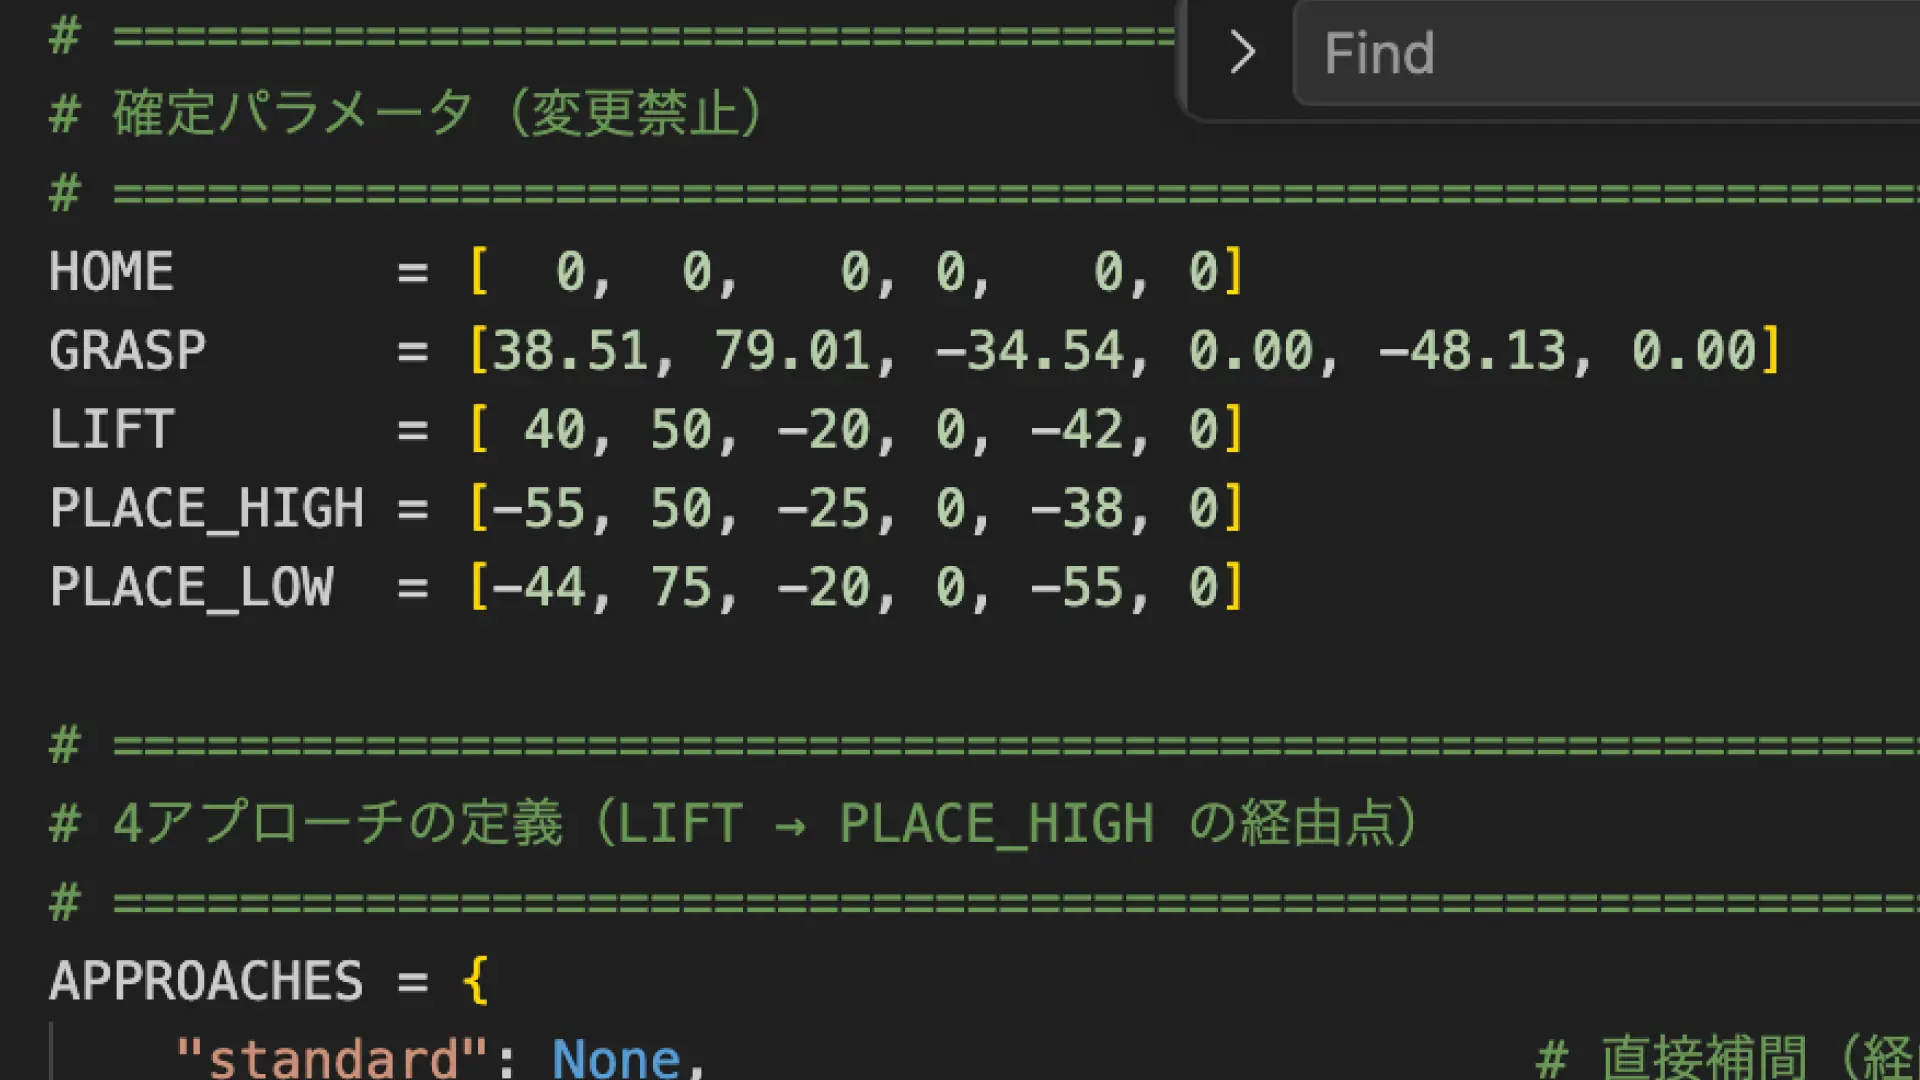
CSV出力の6軸データを確認する
mechArm 270-Pi用の関節角度マッピング表を作る
Python接続スクリプトの基本構造を用意する
デモへの道筋が見えた。
あとは、動かすだけだ。