なぜ今、日本の「多湿」がPhysical AI・UV-C農業ロボットの最前線なのか
収穫の前に、守るべきものがある
これまで農業ロボットの議論は、その多くが「収穫」に集中してきました。しかし、現場を深く観察すると、農家の真の苦悩は収穫の瞬間よりも、そこに至るまでの数ヶ月にわたる「病害との果てしない戦い」にあることに気づきます。
特に、高温多湿な日本の環境は、世界でも類を見ない病害リスクを抱えた極限環境です。本プロジェクトでは、海外で先行するUV-C殺菌プラットフォームを起点に、日本の非定型な環境へ適応させるためのフィジカルAI実装とHRI(人間とロボットの相互理解)の再定義に挑みます
※これは、仮想のUV-Cロボットを通じた設計プロセスの可視化であり、「極上の美味しさの追求」と「農業経営のリスク低減」を両立させるための、デザイナーによる思考の記録です。
なぜ「日本」が世界で最も熱いフィールドなのか
海外の広大で乾燥した農地でのロボット導入は、いわば「イージーモード」と言えるかもしれません。対して、日本のビニールハウスはロボットにとっての「ハードモード」、すなわちフィジカルAIを鍛え上げる最高のテストベッドです。
多湿という敵: 菌の増殖スピードが速く、一晩の遅れが致命傷になる。
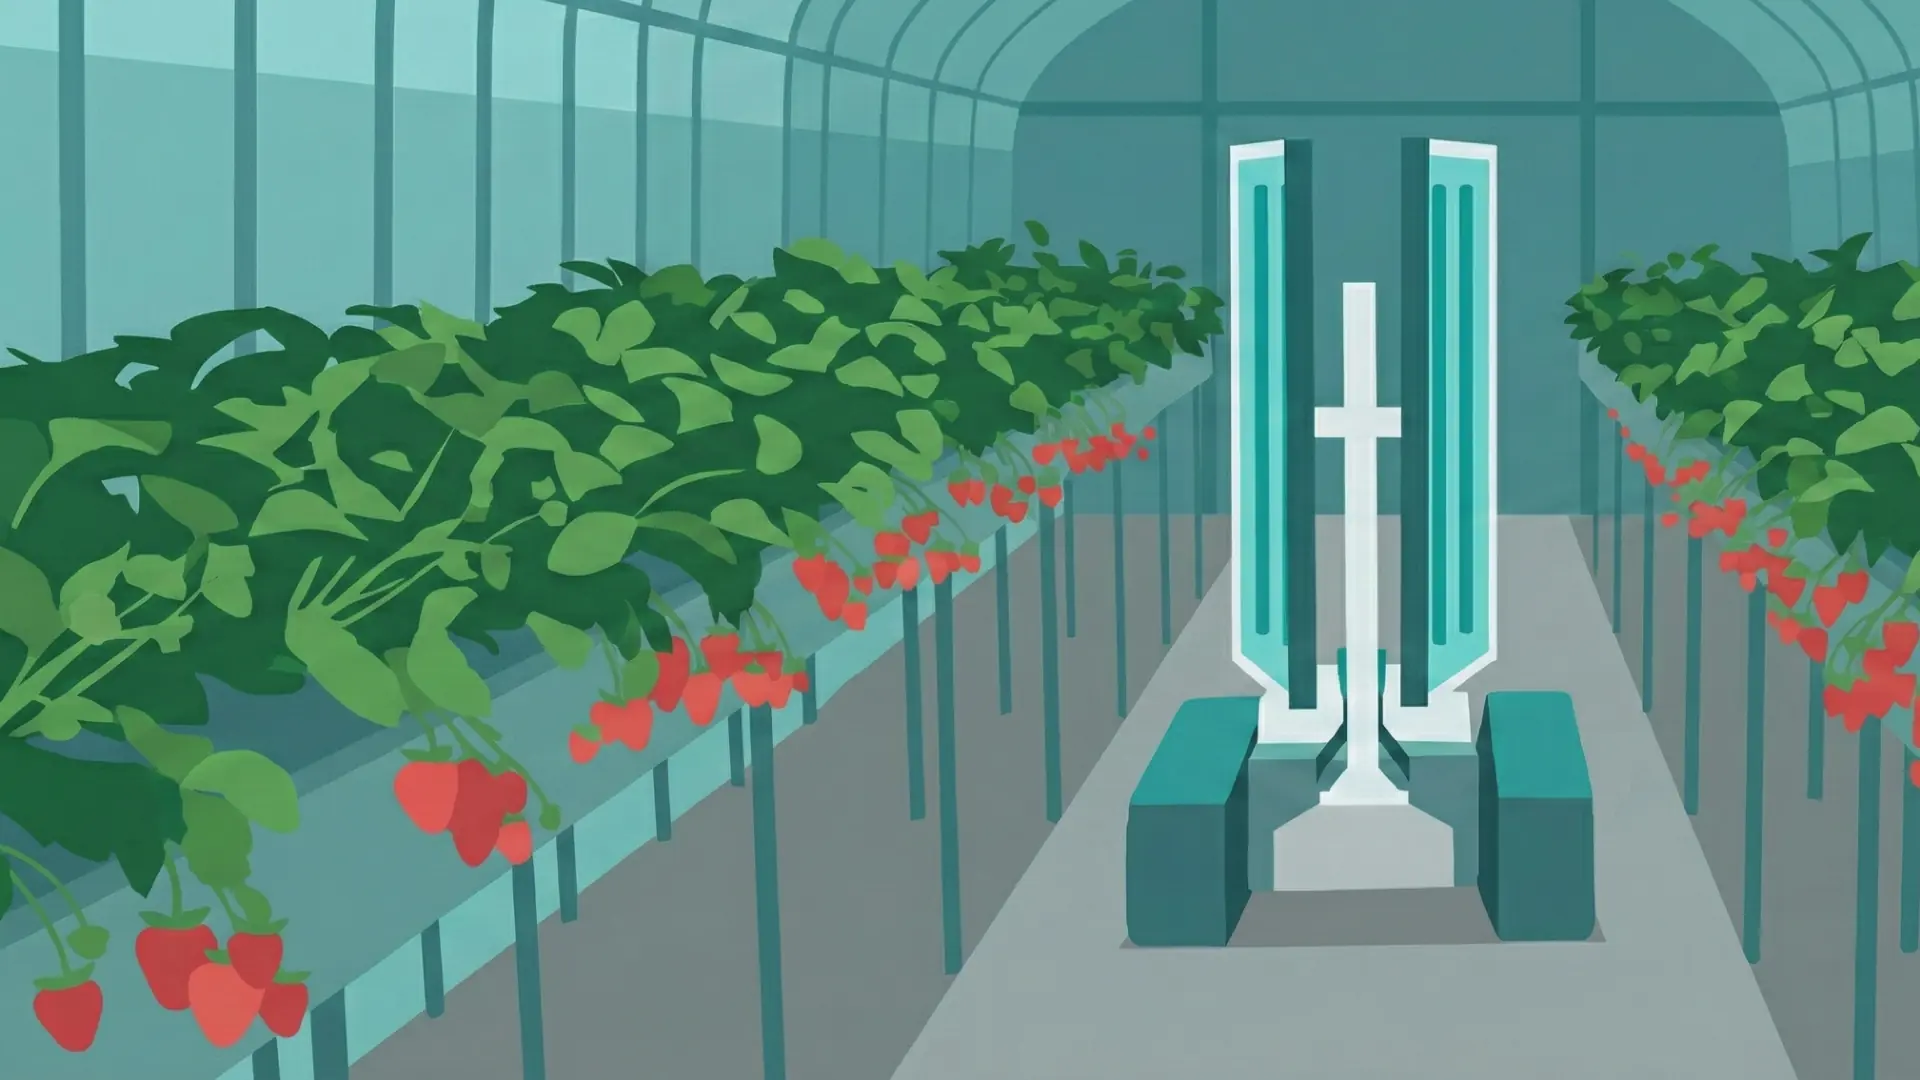
複雑な地形: 欧米の大規模農場では2メートル以上の作業通路が一般的ですが、日本のハウス、特にイチゴの高設栽培では通路幅はわずか50〜60cm。 この極限の狭さの中で、枝葉に接触せず、ぬかるんだ段差を乗り越えながら精密に走行する動き)の設計が求められます。
物理的な殺菌(UV-C): 農薬耐性を持たせない「物理的な介入」は、高付加価値な日本農業の救世主となり得る。
温度・湿度: 「夜間湿度が90%を超えることもある過酷なサウナ状態」
傾斜: 「中山間地では10度を超える傾斜地での走行安定性も無視できない」
UV-Cの距離: 「葉の裏まで光を届けるために、作物からわずか10〜20cmの距離を維持し続ける精度」
この「難易度の高さ」こそが、フィジカルAIを鍛え上げる最高のテストベッドになります。ここで通用する動きは、世界中のあらゆる過酷な現場で通用するはずです。
湿度データ:カビの「楽園」としての日本
カビ系病害(うどんこ病、灰色かび病など)は、湿度が80%以上で爆発的に増加します。
日本のハウス: 夜間から早朝にかけて、湿度が90%〜100%(飽和状態)に達することが珍しくありません。これは、外気温が下がることでハウス内の空気が保持できる水蒸気量が減り、結露が生じるためです。
海外との比較: 農業テックが盛んなカリフォルニア(地中海性気候)やオランダ(西岸海洋性気候)は、日本に比べて湿度が低く、空気が乾燥しています。
データ例: > * 日本(千葉/イチゴ産地): 5月〜9月の平均湿度は約75〜80%。
カリフォルニア(セントラルバレー): 同時期の平均湿度は30〜40%。
この「湿度差」だけで、病原菌の増殖スピードには数倍の差が出ます。
農薬散布回数:環境の過酷さを物語る指標
日本がどれほど病害リスクにさらされているかは、農薬の使用頻度に顕著に現れています。FAO(国連食糧農業機関)などの統計によると、日本の単位面積あたりの農薬使用量は世界的に見ても極めて高い水準にあります。
日本: イチゴ栽培において、地域や作型にもよりますが、収穫までに30回〜60回以上の防除(農薬散布)が行われることもあります。
欧州: 湿度が低いため、日本ほどの頻回な防除を必要とせず、生物農薬(天敵利用)なども機能しやすい環境です。
考察: 「農薬が多い=農家が不真面目」ではなく、「農薬を撒き続けなければ、一晩で全滅するほど病害リスクが高い」という物理的な過酷さの裏返しです。
ハウス内の「マイクロクライメイト(微気象)」
日本のイチゴハウスは「高設栽培」が主流ですが、以下の条件が重なり、ロボットにとっての極限環境を作り出します。
要素 | 日本の環境(極限) | 影響 |
|---|---|---|
結露 | 飽和湿度による激しい結露 | センサーが曇り、電子回路が腐食する。 |
蒸れ | 葉が密集し、空気の停滞が発生 | 葉の裏側が病原菌の温床になり、UV-Cが届きにくい。 |
温度差 | 昼夜の激しい寒暖差 | 結露を加速させ、植物の生理ストレスを高める。 |
ロボティクスデザイナーが解くべき3つのHRIデザイン課題
ロボットの経営者やPMの方々に、プロジェクトで取り組む「問い」を共有します。
① 「見えない労働」をどうデザインするか
UV-C農業ロボットは、人が寝静まった夜間に一人で働きます。朝、農家がハウスに来たとき、ロボットが「昨日どの区画で病害の予兆を検知し、なぜそのエリアの照射時間を延長したのか。その判断プロセス(推論)をどう伝えるか。物理的な挙動やUIを通じて、機械と人間の間に「言葉を超えた信頼」を構築します。
② 泥を噛み、葉を掻き分ける「フィジカルな推論」
画面の中の画素を認識するだけでは足りません。湿った土の感覚、植物の弾力、センサーの曇り。それら全ての物理事象をモーターの動きへ即座に変換する。シミュレーションと現実の差(Sim-to-Real)を埋める、泥臭いAIの実装に挑みます。
③ 「1台多役」のプラットフォーム戦略
殺菌は入り口に過ぎません。夜間のパトロール中に、病害の予兆を検知し、収穫適期を予測する。物理的なプラットフォームが現場を回り続けることで、農業を「経験」から「データ駆動型」へとアップデートする基盤を作ります。
実装への高い壁
ビジョンを形にするためには、導入を阻む現実的な課題から目を背けることはできません。このプロジェクトが乗り越えるべきハードルは明確です。
高額な初期投資とROIの壁: 最先端のフィジカルAIを搭載した機体は、中小規模の農家にとって決して安い買い物ではありません。単なる「販売」ではなく、RaaS(Robot as a Service)やシェアリングモデルなど、財務負担を軽減するビジネスモデルの設計も同時に進める必要があります。
「諸刃の剣」としてのUV-C: 殺菌力の裏返しとして、UV-Cは人体やミツバチなどの益虫にも有害です。これを「危険だから」と避けるのではなく、PIR(赤外線)センサによる人検知や、AIによる生物識別によるシャットダウン機能など、HRIの観点から「絶対的な安全」を仕様として組み込むことが不可欠です。
「農業」と「テック」のスキルギャップ: ロボットのメンテナンスを農家に強いるのは現実的ではありません。直感的なUIデザインはもちろん、遠隔診断や「壊れにくく、直し易い」モジュール構造など、現場の専門知識を必要としないプロダクトとしての完成度が求められます。
このロボットは、誰のためのものか
目指すのは、すべての農場への一律な導入ではありません。「技術を押し付ける」のではなく、「適切な現場に、適切な解決策(ソリューション)を届ける」という誠実な姿勢で、このプラットフォームを磨き上げていきます。
必要性が高いケース: 輸出向けやオーガニック栽培で「農薬不使用」を付加価値にしたい生産者、あるいは夜間の防除作業を自動化し、労働環境の劇的な改善と規模拡大を本気で目指すリーダーたち。
慎重な検討が必要なケース: 導入コストの回収(ROI)が困難な極小規模な農場や、ロボットの走行を前提としない不規則な露地栽培など。
必要性が高いケース: 輸出向けやオーガニック栽培で「農薬不使用」を付加価値にしたい生産者、そして技術の力で「日本一の美味しさ」と「持続可能な経営」を両立させたいリーダーたち。
共に、物理世界の境界線を越える
「Pixels to Motors」は、デジタルの中だけで完結するプロダクトに飽き足らない人々のために、思考・設計・実装のプロセスを発信し続けるプロジェクトです。
経営者の方へ: 殺菌という「毎日発生するルーチン作業」をプラットフォーム化することで、単発の自動化に留まらない、農業データ基盤としてのスケーラビリティを模索します。
PMの方へ: 植物、環境、人間、機械。これほど複雑で変数の多い、解き甲斐のあるプロダクトマネジメントが他にあるでしょうか。
エンジニア・デザイナーの方へ: 自分の書いたコードが、物理的な力として植物を守り、農家の生活を変える。その手応えを一緒に作り上げましょう。
日本の多湿な夜を、ロボットの静かな光が守り、その先に世界を驚かせる「美味しい作物」が実る未来へ。 UV-C農業ロボットのプロジェクトが始まります。