「最後の数メートル」を誰が引き受けるか ― 自律飛行の着陸問題と、体験が成立する瞬間の設計
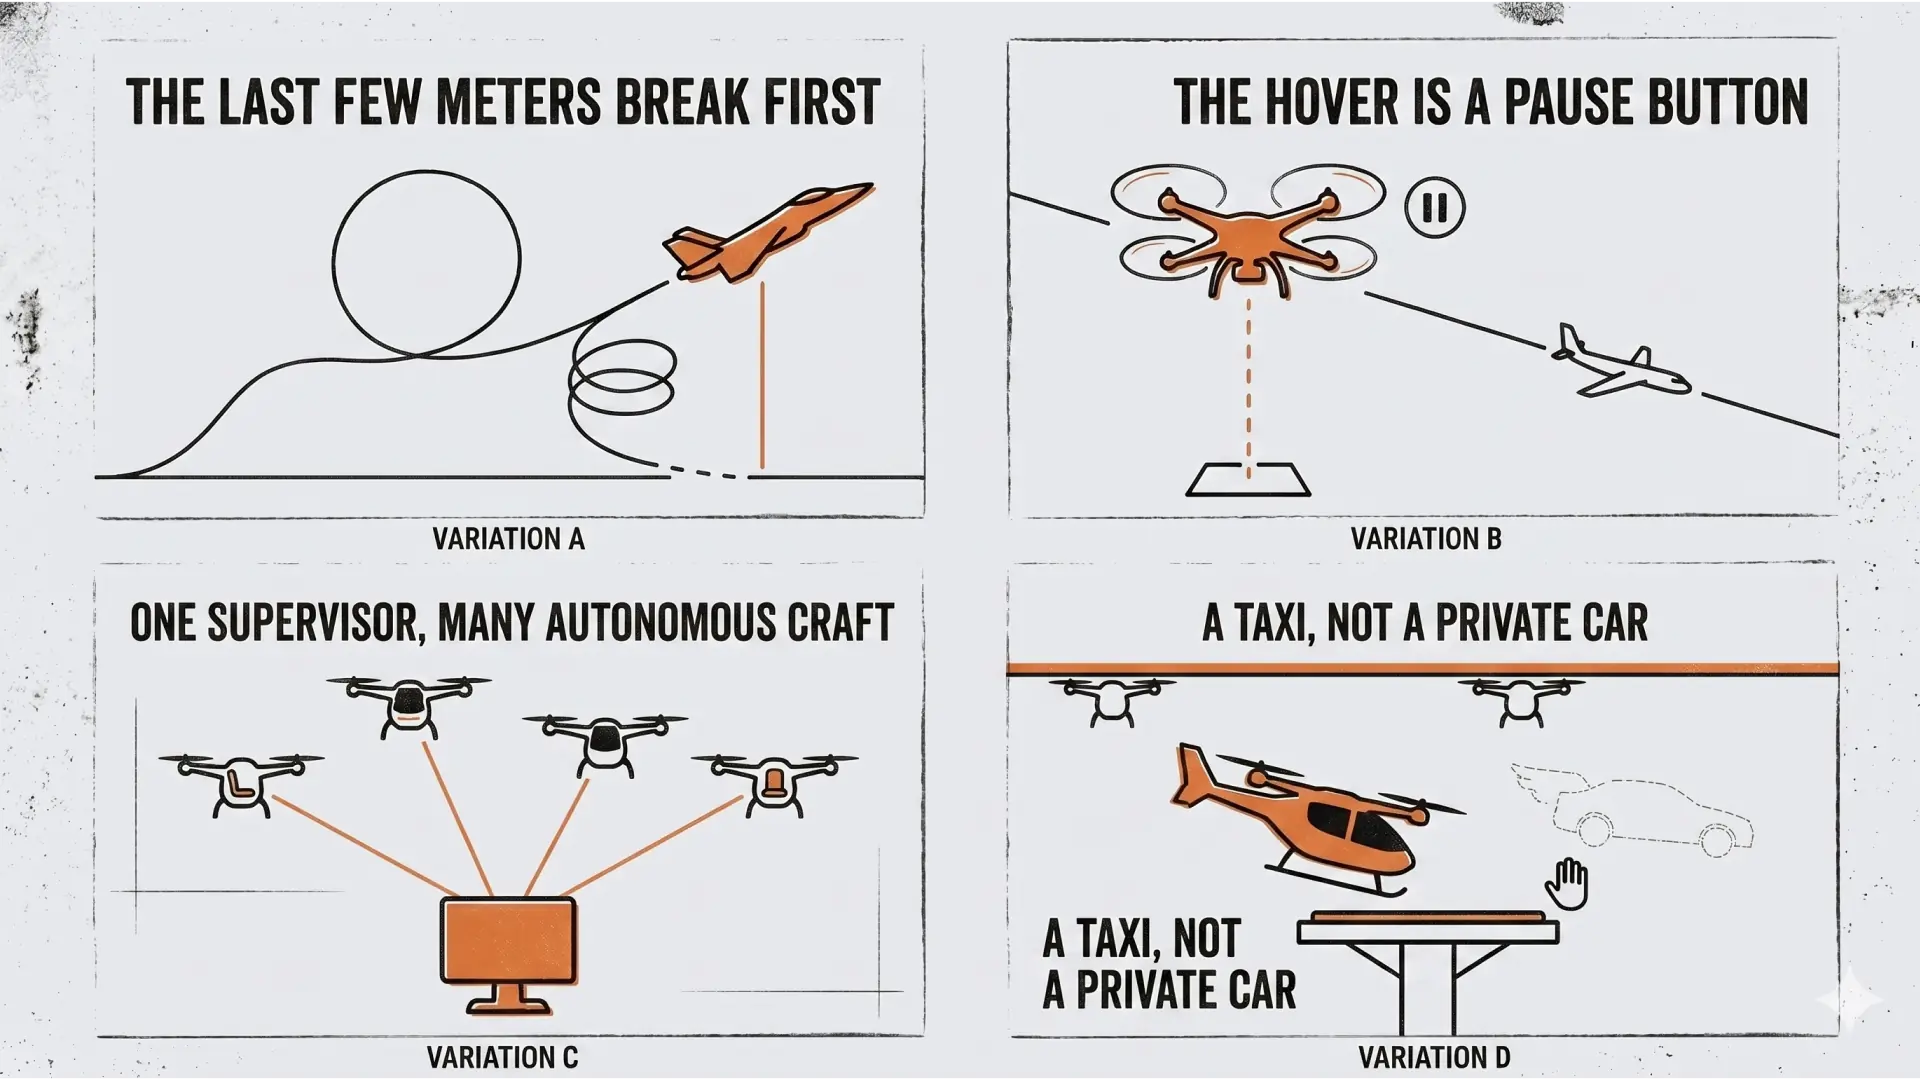
完全自動飛行は、飛んでいる最中よりも、最後の数メートルで崩れる。
室蘭工業大学のジェット無人機「オオワシ」は、3月に離陸から着陸までの完全自動飛行に成功した。ところが数か月後の公開実験では、周回飛行は正常だったのに、着陸の手前で墜落した。
離陸も、巡航も、旋回もできていた。落ちたのは最後だけだった。
この非対称が引っかかった。ドローンはなぜ自律が楽なのか。有人eVTOLは最後の着陸を誰に任せようとしているのか。そして「空飛ぶクルマ」という名前は、利用者に何を約束してしまうのか。
たどっていくと、毎回ぶつかったのは把持パイプラインと同じ形だった。最後の一手が成立しなければ、それまでが完璧でも価値はゼロになる。
着陸だけが落とし穴になる
飛行機の完全自動飛行の難しいところはどこ? 完全自動飛行が進んでいる分野はどんな利用がされている?
経緯を押さえておく。室蘭工業大学が2005年から開発するデルタ翼のジェット無人機「オオワシ」は、3月の試験で、離陸から2周半の旋回、3周のスパイラル降下、着陸までを完全自動でこなした。大学機関では国内初だ。墜落が起きたのは、その数か月後の6月11日の公開実験だった。周回飛行中の高度も速度も正常だったが、着陸のときに高度が下がりすぎた、と担当の准教授は説明している。離陸も巡航も成功しているのに、最後の着陸だけが落とし穴になる。この非対称こそが、完全自動飛行の難しさの核心を指している。
なぜ着陸だけが難しいのか。固定翼機の着陸は、意図的に失速寸前まで速度を落として地面に降りる動作だ。接地直前には機首を上げるフレア操作で沈下速度を抑え、理想的には「高さゼロでちょうど失速に陥る状態」を狙う。早すぎれば失速して落ち、遅すぎればハードランディングになる。このタイミングが、速度と高度と姿勢を非線形に結びつける。巡航中は高度も速度も余裕があるが、着陸はエネルギーが最も低い状態で精密にコントロールするため、誤差の許容幅がほぼゼロになる。
外乱の効き方も着陸を難しくする。突風や地面効果は、低速・低高度のとき相対的な影響が最大になる。エネルギーに余裕のある巡航では吸収できるものが、回復余地のない着陸直前ではそのまま墜落につながる。加えてオオワシはデルタ翼のジェット機だ。空気抵抗が小さく高速・長距離・物資運搬に向く一方、低速での操縦性が悪い。低速プロペラ機の自動操縦はすでに成立していたが、ジェット無人機の離着陸は制御の難度が一段高い。
すでに旅客機では自動着陸が実用化されている。ただしそれはILSやGBASといった地上の誘導システムの補強に支えられて成立しているものだ。地上インフラなしに、機体側のセンサーだけで自律着陸する——ここがオオワシのような実験機の挑戦であり、フロンティアでもある。だから3月の成功には意味がある。
— 巡航と着陸は、同じ「飛んでいる」でも別物なのか。
別物だ。両者を同じ軸に並べると、性質が反転している。
評価軸 | 巡航 | 着陸 |
|---|---|---|
エネルギーの余裕 | 大きい | ほぼゼロ |
速度 | 包絡線の中央 | 失速寸前の端 |
外乱の相対影響 | 吸収できる | 致命的になりうる |
やり直し | 旋回して再試行できる | 一発勝負 |
必要な精度 | 緩い | 接地点・沈下率ともに極端に厳しい |
ドローンは最難関を回避している
ドローンの方が完全自動操縦はやりやすいの?
完全自動操縦に限れば、マルチコプター型ドローンの方が圧倒的にやりやすい。しかも、やりやすい理由が「オオワシが失敗した着陸そのものを回避できる」点にある。固定翼機は常に失速速度以上で動き続けねばならず、着陸は失速寸前まで減速してフレアで沈下を抑える一発勝負だった。ところがマルチコプターは空中で止まれる。垂直に、ほぼ水平速度ゼロでゆっくり降りられるので、フレアも接地タイミングの問題も失速の危険も、そもそも存在しない。低速ゆえにセンサーで捉え直す時間的余裕もあり、異常時には「その場でホバリングして待つ」という回復手段も持っている。固定翼が持てない「ポーズボタン」があるわけだ。
もう一つ重要なのが、ドローンは自動化が「やりやすい」のではなく「必須」だから結果的に成熟している、という逆説だ。マルチコプターは空力的に不安定で、人間の手では飛ばせない。フライトコントローラーが毎秒数百回の姿勢補正をして初めて浮いていられる。だから自動制御が大前提で開発され、GPSとIMUの融合、ウェイポイント飛行、自動帰還といった完全自律機能が、いまや市販品レベルのコモディティになっている。固定翼の自動化が難しいのは、逆に人間が手で飛ばせてしまう領域(高速のフレア着陸など)の精度を、機械で再現しなければならないからだ。
ただし、ここからが本質的なトレードオフだ。固定翼は空気抵抗が小さく高速・長距離・大ペイロードに向くが、ドローンは航続時間・距離・速度・積載量で大きく劣る。災害時に広域の被害状況を高速で把握するというオオワシの用途は、マルチコプターでは性能的に務まらない。やりやすさを取ると使い物にならない、というジレンマがある。ドローン側にも固有の難所はあって、着陸間際には地面効果で揚力が乱れ、降下が速すぎると自分の下降気流に巻き込まれて揚力を失う。軽量・大表面積ゆえ風にも弱く、GPSの届かない場所や特徴の乏しい地面では位置推定そのものが破綻する。
この対立を工学的に解こうとしているのが、固定翼ハイブリッドVTOLだ。垂直離着陸の自動化しやすさと、固定翼巡航の効率を一台で両取りする発想で、長距離自律航空システムや災害対応・点検用途の需要を背景に高成長している。どちらが楽かではなく、何を成立させたいかで機体形式が決まる、という構図がここで見えてくる。
— では、人を乗せる側はどちらを選んだのか。
有人・完全自律という三つ巴
固定翼ハイブリッドVTOLは人が乗る用途・完全自動操縦は考えられている?
考えられているどころか、人を運ぶことこそが固定翼ハイブリッドVTOLの本命用途だ。人を意味のある距離だけ運ぶには巡航効率が要るので、長距離・都市間輸送を狙う旅客用eVTOLの主要プレイヤーの多くは、固定翼を持つハイブリッド型(リフト&クルーズ、またはティルト式)を採っている。離着陸用と水平飛行用のプロペラを使い分け、5人乗り前後の機体が中心だ。問題は、その上に「完全自動操縦」を重ねたときに、業界がきれいに二派へ割れることにある。
一方はパイロット先行派で、JobyやArcher、Betaがここに入る。認証レースの先頭集団であり、まず操縦士を乗せた状態で型式認証を取り、自律化は将来のロードマップに置く。2026年6月時点で、この三社のいずれも「完全自律の旅客機」を主たる認証対象にはしていない。Jobyは都市間の実証飛行で商業化の勢いを見せているが、当面は人が操縦する前提だ。商用化は2026〜2028年と早い代わりに、最後の数メートルを機械だけには委ねない。
もう一方が自律先行派で、WiskやEHangがここにいる。なかでもボーイング傘下のWiskが本命で、4人乗り・固定翼ハイブリッド・完全自律のエアタクシー「Gen 6」を開発している。設計上から操縦士を乗せず、地上の「マルチビークル・スーパーバイザー」が複数機を同時に監視・介入する運航モデルだ。つまり「人間ゼロ」ではなく、「操縦士は地上に1人、それが複数機を見る」という構造になる。最初から自律で作り、後で作り直さない——単一パイロットという単一障害点をなくせる、という思想で動いている。2025年末に初号機、2026年に2号機が初飛行し、認証試験のペースを倍化させている。
ただし代償として、時期は大きく遅れる。Wiskの商用サービス目標は2030年で、パイロット先行派の2026〜2028年より数年あとだ。残る最大の問いは、FAAの自律認証基準が2030年の就航に間に合うように整備されるか。技術的に作れること(Wiskはもう飛んでいる)と、認証の枠組みが追いつくことは別の問題だ。規制当局が操縦士の排除に慎重なのは、まさに最後の数メートルを機械だけに委ねて本当に安全かが、まだ証明しきれていないからだ。ちなみに、すでに完全自律で旅客を運ぶ中国のEHangは、固定翼ではなく航続の短いマルチコプターである。「いま飛んでいる完全自律旅客機」と「固定翼ハイブリッドの完全自律旅客機」は、まだ別の場所にいる。
— 「空飛ぶクルマ」と呼ぶとき、私たちは何を思い描いている?
「空飛ぶクルマ」という名前が約束するもの
あらゆる人が車のようにeVTOLに乗る未来はありえる?「空飛ぶ車=今の車と同じ使われ方」という認識は正しい?
この認識は半分正しく、半分はミスリードされている。「クルマ」という言葉が運んでいるのは、「個人が所有してどこへでも自分で運転する」ではなく、「車のように身近で利用しやすい移動手段になる」という親しみやすさの比喩だ。実際、日本政府の官民協議会による定義でも、空飛ぶクルマは「電動化・自動化・垂直離着陸などによって実現される、利用しやすく持続可能な次世代の空の移動手段」とされていて、移動手段(サービス)であって個人所有の乗り物とは言っていない。
実態はマイカーではなくエアタクシー、つまり配車サービスだ。JobyやArcherは有人機として認証を取り、主要都市でサービスを開始する戦略で、Jobyは機体開発から製造、運航までを自社で抱える垂直統合型のサービス事業者モデルを目指している。正しい連想は「マイカーが空に浮かぶ」ではなく「タクシーやライドシェアが空に拡張される」になる。「クルマ」という命名は、所有や遍在性のニュアンスを、実物より過剰に背負わせてしまっている。
では、あらゆる人が車のように乗る未来はありえるか。見立てとしては、共有サービスの一選択肢としては徐々に大衆化しうるが、個人所有でどこでも車並みに遍在する、という意味ではほぼ実現しない。理由は初期段階だからではなく、物理と仕組みに根ざした天井があるからだ。一番効くのが、直感に反する制約である。空は広く見えて、都市交通として安全に使える容量は、想像ほど大きくない。道路は2次元でも、車は止まれる・脇に寄れるので高密度を捌ける。空は3次元でも、何も止まれず、一つの失敗が致命的なので、安全間隔を取ると同時に飛べる機数が厳しく制限される。この空域管理の上限が「全員が乗る」を構造的に頭打ちにする。
残りの制約も、大衆化を「サービスの一部利用」へ寄せる方向に働く。
インフラ:離着陸場(バーティポート)の整備が前提で、車のようにどこでも発着できず、拠点間の点移動になる
エネルギー:航続100〜160km程度で、ホバリングが極端に電力を食う電池の壁がある
騒音:ヘリより静かでも、住宅密集地の頻繁な飛行には抵抗が残る
天候:風や視界に対して、地上の車より遥かに弱い
コスト:航空機である以上、任意の移動で個人の車より安くなる底はない
ただしコストは下がる余地がある。研究では、運航コストを最も左右するのは資本コストと人件費で、無操縦士飛行は操縦士飛行より約27%安く、陸上交通と競合できる価格を出せるとされる。自律化と量産と習熟で、ヘリ並みの高級品からタクシー並みへ降りてくる。現実的な軌道はこうだ。当面は空港と都心を結ぶような高価値ルートの割高なエアタクシー。中期は自律化と量産で安くなり、渋滞回避や都市間移動など特定の用途で使う共有サービスへ拡大。長期でも、メガシティの移動レイヤーとして「ある人が、ある移動で」使う——あくまで車の代替ではなく補完にとどまる。一言でまとめると、「車を空に上げた未来」ではなく「ヘリコプターをタクシー価格まで民主化した未来」だ。
体験が成立する瞬間を、誰が引き受けるか
たどってきたものが、結局すべて同じ形をしていた。着陸も、把持も、設置も、最後の一手だ。それまでが完璧でも、最後が成立しなければ価値はゼロになる。掲げてきた「精度より体験の成立を優先する」という設計思想が、自律飛行では命に関わる形で、同じ問いになって返ってくる。巡航をどれだけ綺麗に飛んでも、接地の数メートルが成立しなければ、その飛行はなかったことになる。アームでブロックの上空まで完璧に到達しても、爪が掴めなければ、その軌跡はなかったことになる。設計が引き受けるべきは、平均的な精度ではなく、最後の一手が成立する確率の方だ。
もう一つ、名前の話が残っている。「空飛ぶクルマ」という呼び名は、実物に先んじて期待——体験の枠組み——を作ってしまう。利用者は「自分の車のように使える」と思い込み、実物のエアタクシーがそれを満たさないと、裏切られたと感じる。命名が体験設計を裏切る典型だ。動きをどう設計するかと同じくらい、その動きを何と呼ぶかが体験を決める。これはロボットの動作に名前と意味を与えていく作業と、地続きの問題でもある。
動きの価値は、最後の数メートルが成立した瞬間に初めて生まれる。
参照したもの
室蘭工業大学「オオワシ」3月の完全自動飛行成功・6月公開実験での着陸前墜落(HBC北海道放送 / HTB北海道ニュース)
室蘭工業大学 航空宇宙機システム研究センター(小型超音速機プロトタイプ・UAVシステム)
着陸/フレア操作の基礎(フレアと失速、地面効果)
NEC「GPSを利用した航空機進入着陸システム(GBAS)の開発」
Wisk Aero ニュースルーム/FLYING・AINほか報道(Gen 6 自律機・2号機初飛行・2030年商用目標)
eVTOL各社の認証戦略(パイロット先行 vs 自律先行)に関する解説(TechnoProducer)
「空飛ぶクルマ」の政府定義(空の移動革命に向けた官民協議会『空飛ぶクルマの運用概念』)
eVTOL機体開発コストとエアタクシー運航コストに関する研究(J-STAGE・無操縦士飛行で約27%削減)