フィジカルAIの社会実装を止めるのは、デモではなく構造的な課題だ ― 36課題を地図にした
ロボットが物を掴む動画は毎週のように流れてくる。新しいヒューマノイドの発表も、器用な手先のデモも増え続けている。だが、それらが社会に実装されて当たり前に使われる未来は、デモの精度が上がれば自動的に来るものではない。掴めることと、現場で使われ続けることの間には、技術以外の課題が幾重にも横たわっている。
その課題を一枚に並べた地図をつくって公開した。「フィジカルAIが社会実装される前に解くべき課題」。9カテゴリ・36課題を、技術・制度・体験の3つの視点を横断して整理している。
公開URL: https://pixelstomotors.github.io/physical-ai-todo/
下敷きにしたのは fladdict 氏の「日本のTODOリスト」だ。個別のニュースに反応するのではなく、放置すれば分野そのものが頓挫しうる構造的な課題を、俯瞰して並べる。その形式をフィジカルAIに持ち込んだ。
なぜ「地図」なのか
フィジカルAIをめぐる情報は、ほとんどが点で流れてくる。あの会社が資金調達した、この研究が新しい記録を出した、というニュースの粒。点を追っているだけでは、分野の全体像も、何が本当のボトルネックなのかも見えてこない。
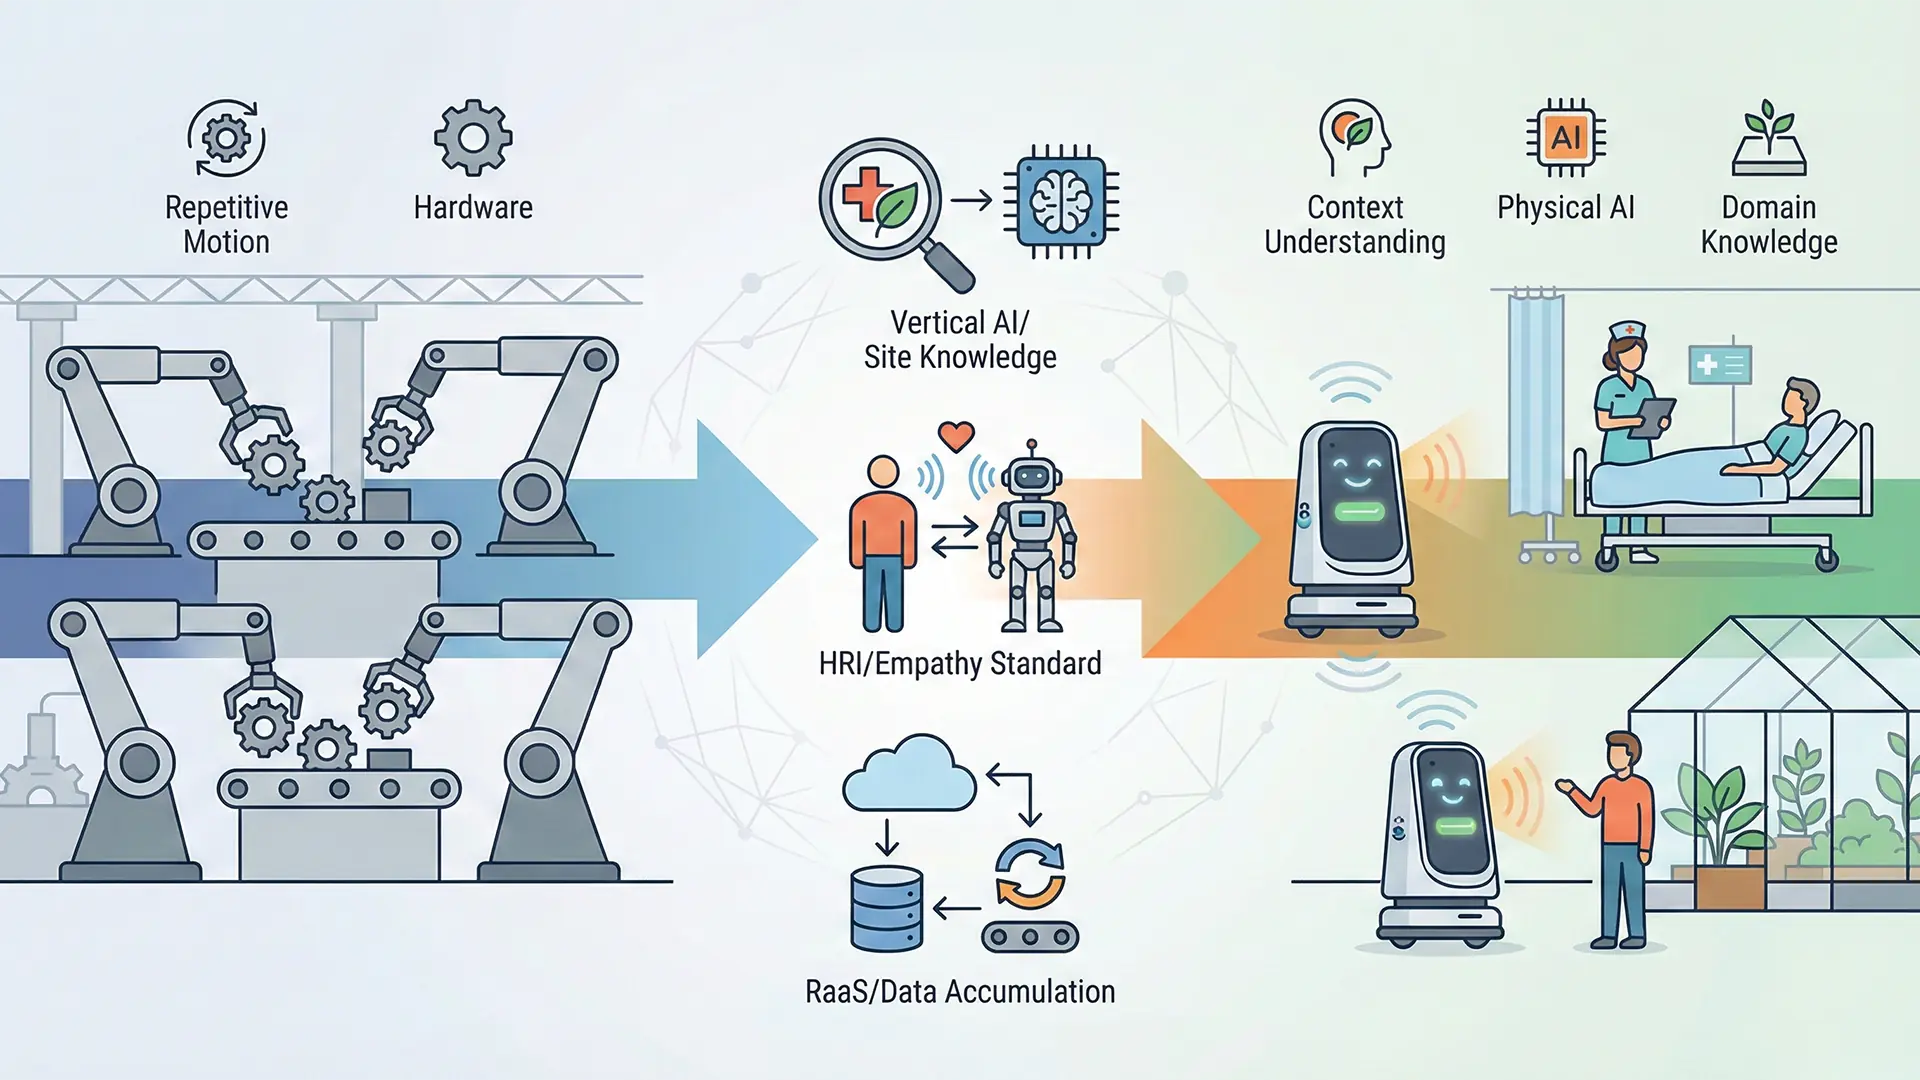
社会実装を止めるのは、たいてい派手な技術課題ではない。介護現場にロボットを入れても定着しない。学習させたいのに実機データが桁違いに足りない。安いアームが中小に届かない。事故が起きたとき誰の責任か決まっていない。こうした課題は、一つひとつは地味で、ニュースにもなりにくい。だが、これらが解けないかぎり、どんなに掴むのが上手いロボットも社会には入っていけない。
地図にする意味は、この「地味だが致命的な課題」を、点ではなく面として一望できるようにすることにある。どのカテゴリにいくつ課題があり、何が最も緊急で深刻なのか。課題どうしがどう絡み合っているのか。それを見える形にした。
9つのカテゴリ
36課題は9つのカテゴリに分かれている。各カテゴリ4課題ずつだ。
労働力・現場・人材 — 人手不足、現場への定着、ロボットを扱う人材、現場知の継承。介護現場へのロボット導入の壁、ロボットを扱える人材の不在、テレオペレーターという新職種、現場知のデータ化。
学習・データ・モデル — 実機データ、Sim2Real、模倣学習、基盤モデル。実機データの圧倒的不足、Sim2Realギャップ、模倣学習のデータ品質、基盤モデルの寡占。
コスト・経済性・調達 — 導入コスト、保守、価格構造、導入モデル。導入コストとROIの不透明さ、保守・修理のエコシステム不在、中小企業に届かない価格構造、リース・サブスク等の導入モデル不在。
環境・空間・インフラ — 建築、通信、充電、公道。ロボット前提でない建築・都市、通信インフラの遅延・帯域、充電・保管・動線の標準不在、公道・公共空間の走行ルール。
産業構造・SIer・競争力 — 動作のポータビリティ、SIer工数、国内ハード、タスク定義。動作のポータビリティ不在、SIer工数のボトルネック、国内ハード産業の空洞化、タスク定義能力の未成熟。
安全・信頼性・事故 — 共存安全、責任分界、停止設計、経年劣化。人とロボットの共存安全基準、事故時の責任分界、暴走・誤動作の検知と停止設計、経年劣化・メンテ不足による事故。
自律性・判断・ガバナンス — 説明可能性、自律レベル、プライバシー、セキュリティ。VLM判断の説明可能性、自律レベルの定義不在、遠隔操作とプライバシー、物理を持つAIのセキュリティ。
人間との関係・UX・受容 — 不気味の谷、意図の可読性、受容性、信頼。動きの不気味さ(Motion Uncanny Valley)、意図の読み取りやすさ、高齢者・非エンジニアの受容性、過信と不信のバランス。
規格・標準・国際競争 — エコシステム主導権、規格関与、デュアルユース、データ越境。エコシステムの主導権、安全規格への日本の関与、デュアルユース規制、動作データの越境移転。
技術(学習・データ・自律)、制度(安全・規格・コスト)、体験(UX・受容・人材)が、9カテゴリの中に混ざって並んでいる。社会実装はこの3層のどれが欠けても進まない。技術だけ磨いても、制度が追いつかなければ現場には出られないし、出られても人が受け入れなければ使われない。
いちばん重い5つ
各課題には緊急度と深刻度を5段階でつけた。両方が5の、最も重い課題が5つある。
介護現場へのロボット導入の壁(緊5・深5)。人手不足が最も深刻な領域なのに、現場の動線・業務・心理に合うロボットが少なく、導入しても定着しない。補助金で入れて終わり、が繰り返されている。技術ではなく「定着の設計」が欠けている。
実機データの圧倒的不足(緊5・深5)。言語や画像はインターネット上に大量にあるが、ロボットの動作データは現実の試行でしか得られず、量が桁違いに少ない。収集コストの高さがそのまま、誰がモデルを作れるかを決めてしまう。
人とロボットの共存安全基準(緊5・深5)。産業用ロボットの安全は長く「柵で人と隔離する」前提だった。協働・サービスロボットが人と同じ空間で動く時代に、隔離前提の規格は合わない。世代交代が途上にある。
動作のポータビリティ不在(緊5・深5)。あるメーカーで作った動作が、別メーカーでは動かない。機種ごとにゼロから作り直す。これがSIerの工数が高止まりする正体で、導入の総量を構造的に縛っている。
物理を持つAIのセキュリティ(緊5・深5)。一般的なシステムへの攻撃は情報の漏洩で済む。だがロボットが乗っ取られれば、物理的に人を傷つけうる。サイバーセキュリティと機能安全が別々に設計されたまま、統合されていない。
この5つに共通するのは、どれも「ロボットがうまく動くか」とは別の次元にあることだ。動作の精度をいくら上げても、ここは解けない。社会実装の本当のボトルネックが、技術の華やかな部分の外側にあることを、この5つは示している。
各課題ページの中身
地図はカテゴリと課題名を並べただけではない。36課題それぞれに、深く掘り下げたページを用意した。構造は全課題で統一している。
一文での定義から始まり、30秒で読める要約、実装判断のサマリー表、扱う範囲と扱わない範囲の切り分け、何が起きているか、なぜ先送りされてきたか、原因の構造、誰がどう困るか、放置するとどうなるかの時間軸、解決の方向性、選択肢の比較表、主体別のアクション、争点、そして反対論。
反対論の節は特に意識した。それぞれの課題について「最も強い反対意見」を立て、それに対する応答を必ずペアで書いている。たとえば「介護は人の手によるケアが本質で、機器化は質を下げる」という反論に、「目的は人の手を奪うことではなく、負担の大きい間接業務を機器に移し、人が対人ケアに集中できるようにすることだ」と返す。一方的に「これは課題だ」と並べるのではなく、反対の立場から見たときに何が言えるかまで書く。そうしないと、課題地図はただの危機の羅列になってしまう。
統計値については、確認が取れていないものに「※要出典確認」を明示的に付けた。プロトタイプ版として、数値の正確性より構造の網羅性を先に出す判断をしている。SNS等での指摘を受けて、出典を確定しながら更新していく前提だ。
なぜこれをつくったのか
Pixels to Motors は、iPhoneとUnityだけで個人がロボットの動作を作れることを証明しようとしているプロジェクトだ。学習済みモデルをもらって、動きの品質と体験を設計する——出力側で勝負するのが立ち位置になる。
出力側に立つからこそ、社会実装の全体像を押さえておく必要がある。動きの品質を設計するという仕事は、9カテゴリのうち「人間との関係・UX・受容」に直接効く。動きの不気味さ、意図の読み取りやすさ、高齢者・非エンジニアの受容性、過信と不信のバランス。これらはどれも、ロボットが正確に動くかではなく、人がそれをどう受け取るかの問題で、動作の精度とは別の設計論を要する。Motion UX と呼んできた領域そのものだ。
だが、その領域だけを見ていても足りない。受容性の課題は、安全基準が整わなければ意味をなさないし、安いアームが現場に届かなければ体験を設計する対象すら存在しない。課題は絡み合っている。だから地図がいる。自分が立つ場所を、分野全体の中に位置づけて確かめるための地図だ。
map.html では、36課題を36のノードとして配置し、関連する課題どうしを111本の線で結んだ。たとえば「実機データの圧倒的不足」は「Sim2Realギャップ」「模倣学習のデータ品質」「現場知のデータ化」「テレオペレーターという新職種」とつながっている。データという一点をめぐって、技術・労働・職種の課題が連なる。この絡まりこそが、社会実装の難しさの正体だ。
build in public の記録として
最後に、制作の裏側を一つだけ残しておく。このサイトをつくる過程で、36本の本文を書き終えた直後、生成スクリプトの不備で35本の本文を一度全消ししてしまった。骨格を一括生成するコードが、再実行のたびに手書き本文を上書きする設計になっていた。復旧より先に再発を止める安全装置を入れ、履歴から書き戻し、外部レビュー(codex)で表記の不統一や表のモバイル崩れを拾ってもらって、公開にこぎつけた。
失敗を隠さず記録に残すのは、このプロジェクト全体の方針だ。アームが失敗から学ぶ設計をしながら、つくる側も新しい題材で失敗しながら学ぶ。事故は主題ではないが、地図をつくる過程もまた、building in public の一部として残しておく。
サイトはプロトタイプ版だ。これから出典を確定し、指摘を受けて更新していく。フィジカルAIの社会実装を本当に前に進めるために、何を解かなければならないのか。その問いの一覧を、まず形にした。