運ぶロボットと、掴む双腕アーム | 医療現場で、受け渡しは責任の受け渡しになる
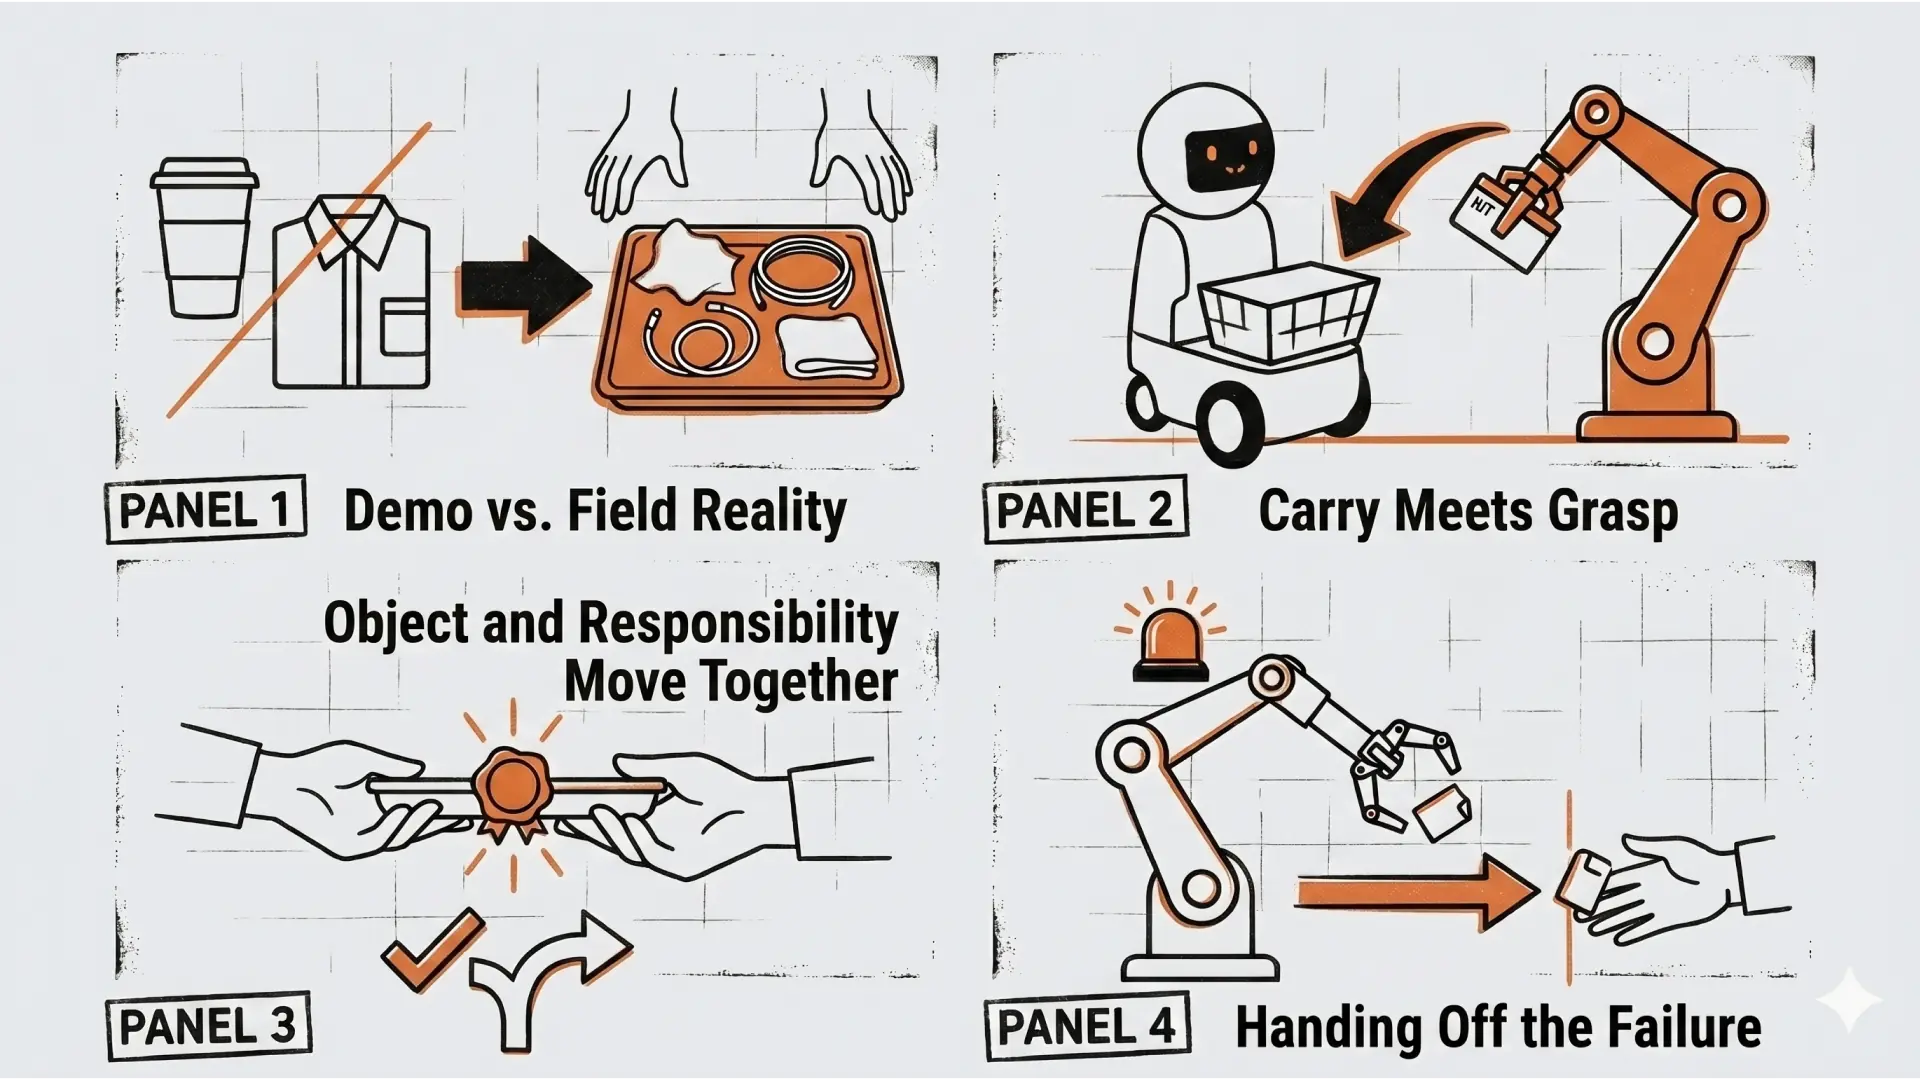
双腕のロボットアームのデモ動画は、だいたい同じものを見せる。段ボールを組み立てる。服を畳む。コーヒーを淹れる。どれも絵になる。だが絵になることと、現場で必要とされることは違う。この記事は、その問いから始まった対話を、訂正された過程も含めてそのまま残す記録になる。掴む技術や運ぶ技術の話ではなく、その二つのあいだにある「受け渡し」の設計にたどり着くまでの思考の動きを残す。
デモが映える仕事と、現場が困っている仕事は違う
双腕のロボットアームで実際に解決したい仕事はどんなものがあると思う。よくダンボールの組み立てや服を畳む、コーヒーを入れるなどのデモ動画があるけど、もっと実際のビジネスの現場で必要なこととはどんなものか。業界ごとに求めているのが違うと思うので区別して考えてみてほしい。
— デモが「服を畳む・コーヒー」を選ぶのは、絵になるからであって ROI が高いからではない。では、双腕が単腕や固定設備に本当に勝てる仕事とは何か。
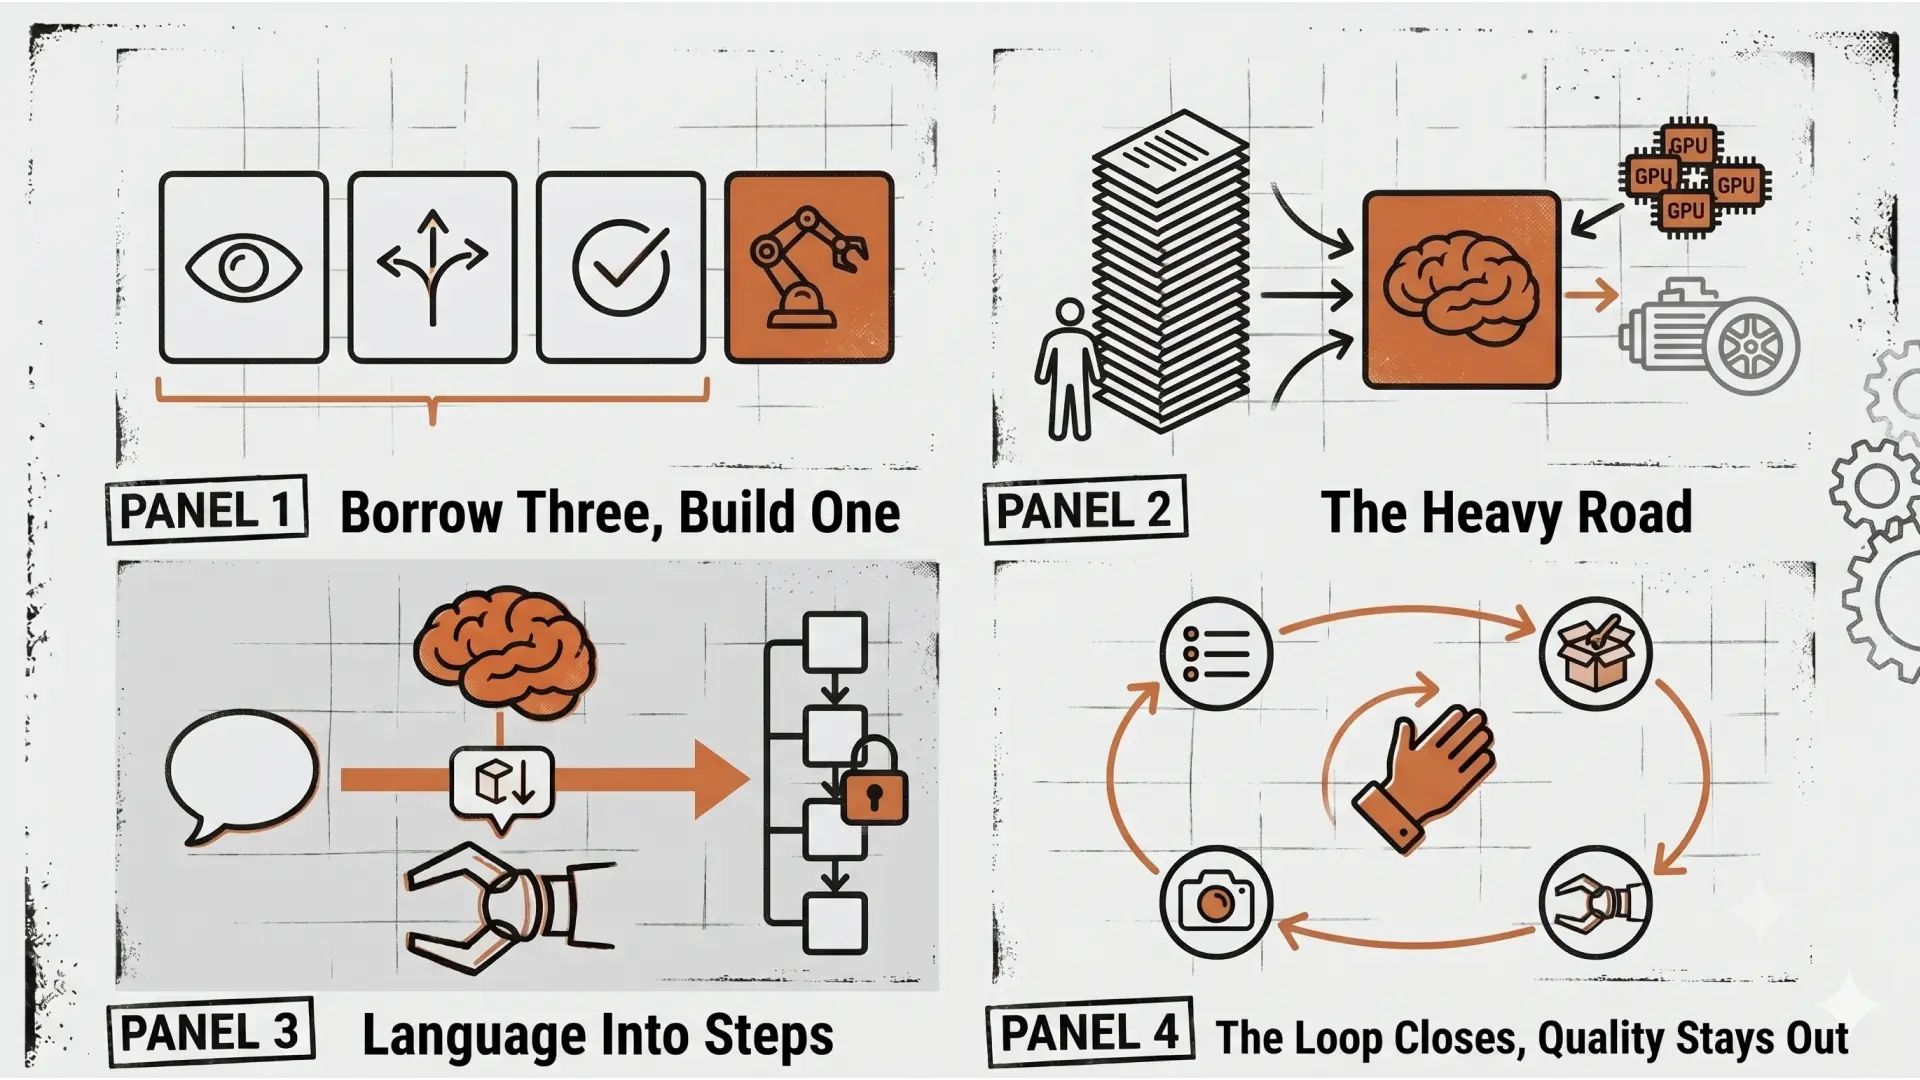
双腕が勝つ条件は、業種より先に四つある。片手が押さえてもう片手が作業する仕事であること。対象が柔らかい、あるいは形が毎回違って治具が効かないこと。人の作業空間をコンベヤ化・治具化で作り替えられないこと。そして人手が足りず、かつ単調か過酷であること。逆に言えば、剛体で・大量で・形が一定の仕事は、すでにコンベヤと単腕と治具が安く解いている。そこに双腕を入れても価格で負ける。デモが見せる段ボール組み立ては、専用のケースエレクターに勝てない。映える題材ほど、実は双腕の出番ではないことが多い。
業界ごとに、双腕の意味は変わる
この四条件で各業種を見ると、優先順位がはっきりする。剛体の量産はすでに自動化済みで、残っているのは「治具が効かない不定形ゾーン」だ。そこに人手不足と賃金コストが重なる現場ほど、双腕の意味が立ち上がる。
業界 | 双腕が効く仕事 | なぜ |
|---|---|---|
食品 | 惣菜・弁当の盛り付け | 四条件すべてに該当。柔らかく毎回違い、容器を押さえて具を整える。賃金コストも大きい |
物流 | 返品の再梱包・袋詰め・押さえ検品 | ピッキングは単腕+吸着で解決済み。残るのはコンベヤ自動化が壊れる不定形ゾーン |
製造 | ワイヤーハーネス・多品種少量組立 | 柔らかい線を両手で扱う必要があり、いまだ人手依存。片手で保持し片手で通す |
農業 | 収穫・選果 | 片手で枝や茎を保持し片手で切る。本来的に双腕。季節労働の調達難が後押し |
医療・介護 | 滅菌物品キッティング・リネン・院内物流 | 患者に触れる作業は規制と安全で当面無理。裏方が現実的な入口 |
食品の盛り付けは、近未来で最も価値が大きい。人手不足が深刻で、製品ごとに治具を作り替えられず、対象が柔らかく毎回違う。技術的には難しいが、解ければ価値が一番大きい領域になる。製造のワイヤーハーネスは、量産が自動化された後に残った代表的な未解決領域で、柔らかい線を両手で扱うため、いまも低賃金国の人手に依存している。
さらに調べると、「中間地帯」が見えてきた
確かに映えはしないけど需要が多く、双腕の意味性も高そうに感じた。もっと他にありそうか、さらに調査してほしい。
— 調べて分かったのは、業界がいま狙っているのが「コンベヤ+単腕+治具が壊れる中間地帯」だということ。最初の直感は、業界の今の問題意識のど真ん中だった。
自走搬送ロボットの安定性・速度・価格と、双腕の器用な操作とを掛け合わせる「その中間」に、ここ一年で関心が集中している。追加で見えてきた領域は三つある。電子・精密機器の少量多品種組立。コネクタ嵌合やケーブル取り回しは、量産は自動化済みでも試作・小ロット・保守部品が人手のままだ。小売バックヤードの品出し。柔らかい包装、棚という不定形空間、毎回違う商品。そして厨房の仕込みで、盛り付けと地続きの両手作業になる。
調査から浮かんだ、もっと大事な見方が二つあった。
現場が本当に困っているのは把持ではなく「八時間動き続けられない」こと。ある二足歩行ロボットは九十分稼働で、実際の倉庫では三十分刻みで運用されている。八時間シフトに対してこの数字は厳しい。連続稼働と人との交代をどう設計するかが、把持精度と同じだけの価値を持つ。
いまは「デモから配備への谷」が主戦場。デモは目を引くが、実際の配備の大半はまだ初期段階で、人間の監督に強く依存している。完全自動ではなく「人が監督しながら八割を任せる」中間状態が、当面の現実解になる。
二つ目は、純粋なロボティクスではなく、人とロボットの受け渡し・介入・復帰の体験そのものだ。完璧な自動化を待つのではなく、人が監督する前提で現場にどう収めるか。ここが一番足りていなくて、デザイナーが差別化できる部分になる。
医療と介護に絞る ── 運ぶロボットと、掴むアーム
ハコブくんの件もあり、医療や介護の現場にフォーカスをあてると話が広がりそう。ツカムくんも含めた話も広げられそうなので、「人とロボットの受け渡し設計」まで具体化をやってみたい。
— 運ぶロボットと、掴むアーム。この二体は、まさに「片方が運ぶ、片方が掴む」の役割分担そのもの。医療の裏方に置くと、双腕の議論が一気に具体化する。
このプロジェクトには二体のロボットキャラクターがいる。ハコブくんは病院の薬剤搬送ロボットで、院内を移動して運ぶが掴めない。表情ディスプレイとサイレントモードを持つ。ツカムくんは mechArm 270 Pi をベースにした把持アームで、卓上に固定されて移動しないが掴める。無口で、感情を動きとディスプレイだけで表す。人格は「Silent / Precise / Honest」で記述してある。
この二体を医療・介護の裏方に置く。患者に直接触れる作業は規制と安全で当面無理だから、現実的な入口は滅菌物品のキッティング、リネン、院内物流といった裏方になる。「人の代わり」ではなく「人を作業から解放する裏方」が先だ。そして大事なのは、価値もリスクも「受け渡し点」に集中するということ。掴む・運ぶは技術、受け渡しは体験の設計になる。
受け渡しは、責任の受け渡しだった
医療現場で受け渡しが特別なのは、物が動く瞬間に「いま誰がこれに責任を持っているか」が動くからだ。滅菌キットを取り違えたら誰の責任か。受け渡しの瞬間に責任の所在が曖昧になると、それが事故になる。
だから受け渡し設計の核は一つに絞れる。物理的な受け渡しと、責任(と情報)の受け渡しを、必ず一致させる。物が手を離れる瞬間に、責任の記録も同時に移る。ここがズレると現場は使ってくれない。裏方の中で一番きれいに描けるのが、中央材料室での滅菌物品キッティングから病棟への流れで、ここに四つの受け渡し点が現れる。
人 → 掴むアーム(補充・例外品の手渡し)
掴むアーム → 運ぶロボット(組んだキットをカゴへ)
運ぶロボット → 看護師(病棟で受け取る)
看護師 → 運ぶロボット(返却物・使用済み品・検体)
①と②はロボット側の受け渡し、③と④が人との受け渡しになる。一番難しく、一番価値が高いのが③だ。
病棟での受け渡し ── 一番難しく、一番価値が高い
現場の制約はシンプルだ。看護師は忙しく、ロボットが来ても手が離せない。だから「ロボットが正しく届けられるか」より、「人の都合に、ロボットがどう待てるか」が設計の主題になる。到着の合図は音で呼ばない。視界に入る位置で、急かさず待つ。表情ディスプレイは「待てます」を示す。急かさないことが、忙しい現場での受容性を決める。
そして責任が人に移る瞬間に、確認のアクションを置く。この点について、対話の中で具体的なアクション設計が出てきた。
面倒だけど、認証と受領で確認アクションが必ずあった方が良さそうだね。認証はロボット側で、認証できたらロボットが扉を開く。受領時に人がロボットに対してカードキーなどをかざして責任を明確にする。
— 二段構えは正しい。認証と受領は似た動作でも、責任の種類が違う。認証は「アクセスする権限がある」というゲート。受領は「中身を確認し、これを引き受ける」という人の宣言。ここで初めて責任が人に移る。
ただ、面倒さには注意点が二つある。受領を「押すだけ」にすると確認が形骸化する。看護師は忙しいので、開いた瞬間に中身を見ずに連続でタップしてしまう。すると「確認した」という記録だけが残って、実際には見ていない、という一番危ない状態になる。だから受領の前に、本来入っているべき品目(マニフェスト)を出して、目を一度走らせないと押せない作りにする。アクションを増やすのではなく、既にある確認に意味を持たせる方向だ。もう一つ、受領の反対側の「差し戻し」も必ず要る。欠品や破損を見つけた時に押せるのが受領だけだと、システムは事実上「受け取れ」と強制していることになる。確認は受領/差し戻しの二択で初めて意味を持つ。差し戻しを押したら、責任はロボット側に残ったまま中央材料室へ戻る。
認証の主従が逆だった
ここで、私が書いた受け渡しの順番に対して、現場感からの訂正が入った。これは考えが動いた記録として残す。
ハコブが病棟で待つ → 看護師がバッジでかざす、というイメージではなくて、ハコブくんが看護師を認証して扉を開けるか判断するというイメージだった。カードキーはこのタイミングでは第二次的な対応策。
— 私が書いた順番が現場感とズレていた。認証の主体はロボット側で、看護師は特別な動作をしなくても、近づけば認証される。忙しい看護師に「まずバッジをかざせ」と要求する設計は、それ自体が摩擦になる。
認証をロボット主体にすると、体験として圧倒的に自然になる。ロボットが賢く相手を見て、開けてよい相手かを判断して開ける。しかもこれは「顔を低い位置に固定して相手を認識させる」という、もともとの把持アームの思想と一貫する。運ぶロボットも「あなたを確認しました」を表情で返せる。認証が、無機質なゲートではなくインタラクションの一場面になる。これは大手の搬送ロボットがやっていない部分だ。
カードキーは、この認証のためではなく、受領=責任の確定の瞬間にだけ出てくる第二段になる。「開けてもらった」のはロボットの判断、「引き受けた」のは私という宣言、という分担だ。補足として、顔認証だけだと相手が手袋・マスク・防護具で隠れている病棟では失敗する。だから主はロボットによる認識、副は認識できない時のフォールバックとしてのバッジ、という主従になる。ここでもカードキーは第二次の対応策、という位置づけがそのまま効く。さらに、医療現場でカードキーが理にかなうのは理由がある。職員は元々 ID バッジを持っているし、タッチパネルと違って清潔操作中でも触れずにかざすだけで済む。院内感染対策の観点でも、非接触のかざし動作のほうが強い。
滅菌キッティングとは、具体的に何をしているか
滅菌キッティングって、もっと具体的にどんなことを行なっているか説明してほしい。医療現場を知らない人からするとイメージが湧かない言葉だ。
— 言葉が抽象的だった。具体に落とす。
病院では手術や処置のたびに、「この処置にはこれとこれが要る」という器具・材料の組み合わせが決まっている。たとえば中心静脈カテーテルを挿入するセットなら、滅菌ガーゼ、消毒綿、覆布(からだを覆う滅菌された布)、注射器、縫合用の針と糸、メス、鑷子(せっし、ピンセットのこと)といった品が、決まった種類・決まった数で要る。これらを処置ごとに、一枚のトレイ(金属やプラスチックの盆)の上に、過不足なく・正しい向きで・清潔を保ったまま並べていく作業が、滅菌キッティングだ。
やっているのは中央材料室(中材)という、病院の物品供給の心臓部にあたる部署になる。終わったら滅菌バッグに包んで滅菌器にかけ、病棟や手術室へ供給する。具体的な手の動きはこうだ。棚やコンテナから対象の品を取り出す。トレイの決められた位置に置く。種類と数を数えて照合する。足りなければ補充し、違う品が混ざっていれば除く。包装する。これを処置の種類ぶん、一日に何十・何百セットと繰り返す。
なぜこれが大変で、なぜ双腕が効くのか。まず品目が毎回違う。手術Aと処置Bでは中身が全然違うので、ベルトコンベヤと専用治具で大量生産する方式が使えない。次に柔らかい・形が不定の物が多い。ガーゼ、布、チューブ、袋。硬い箱なら吸盤一個で済むが、布は片手で押さえて片手でめくる・折る・置く、という両手の作業になる。そして間違いが許されない。器具が一本足りない、不潔な物が混ざる、これが手術中に発覚すると患者に直接の不利益が出る。だから数を数え、照合する確認作業が重い。
ここが掴むアーム(双腕)の出番になる。片手でトレイや布を押さえ、片手で器具を並べる。並べながらカメラで「いま何個、何を置いたか」を数えて、マニフェストと突き合わせる。揃ったセットだけを運ぶロボットのカゴに載せ、不安があれば止まって人を呼ぶ。これが「Honest」の実践になる。中央材料室は地味で目立たない部署だが、滅菌の知識を持った人材の確保が難しく、夜間や緊急の需要変動も大きい。絵にならないが需要が大きく、双腕の意味性が高い、という最初の直感にぴったり当てはまる現場だ。
失敗を、どう受け渡すか
ここが本当の差別化になる。医療ロボットの失敗シナリオ・ユーザー反応・回復戦略をまとめたデータセットが研究として公開されはじめている。つまり「失敗時の体験」は今まさに研究対象で、このプロジェクトの新シリーズ「失敗から学ぶアームを作る」と完全に地続きだ。
設計すべきは三つある。誰が気づくか。掴むアームが把持を三回失敗したら、止まって人を呼ぶ。どう引き継ぐか。人が代わる時、ロボットは安全姿勢に戻り、責任を明示的に人へ返す。どう再開するか。人が直した後、どこから再試行するか。いまの配備が人間の監督に強く依存している以上、完全自動ではなく「人が監督しながら八割を任せ、失敗を綺麗に受け渡す」状態が当面の正解になる。受け渡しは、成功時だけでなく失敗時にも責任の所在を一致させ続ける設計だ。
介護施設なら、相手が介護職員に変わり、配膳・リネン・物品配布へと広がる。利用者本人への直接の受け渡しは規制と安全で当面先送りで、まず職員との受け渡しから入る。構造は病院と同じになる。大手は配送データを蓄積して機能を高度化し、モバイルでの把持へ向かっている。その流れの中で、失敗時の受け渡し体験を正面から設計しているプレイヤーはほとんどいない。把持精度ではなく、受け渡しの責任設計。ここが、二十九年のデザイナーが取りに行ける場所になる。
締め
掴む技術も、運ぶ技術も、いずれ大手の物量とデータが解いていく。残るのは、物が手を離れるその一瞬に、責任を誰へどう渡すかという設計だ。それは把持の精度では測れないし、デモ動画にも映らない。だが現場が事故なく回るかどうかは、まさにそこで決まる。
掴むのも運ぶのも、いずれ技術が解く。最後まで残るのは、物が手を離れる瞬間に、責任を誰へ渡すかという設計だ。