全天候ロボットと、まだ書かれていないナンバープレート ― 人がひと目で「誰の責任か」を読む設計は誰の仕事か
全天候型の産業用ヒューマノイドが国内で取り扱い開始になった。IP66で全身を防水防塵にし、雨でも粉塵でも屋外で動ける。人型ロボットが、工場や倉庫の内側から、屋外や街の側へにじみ出てくる兆しに見える。
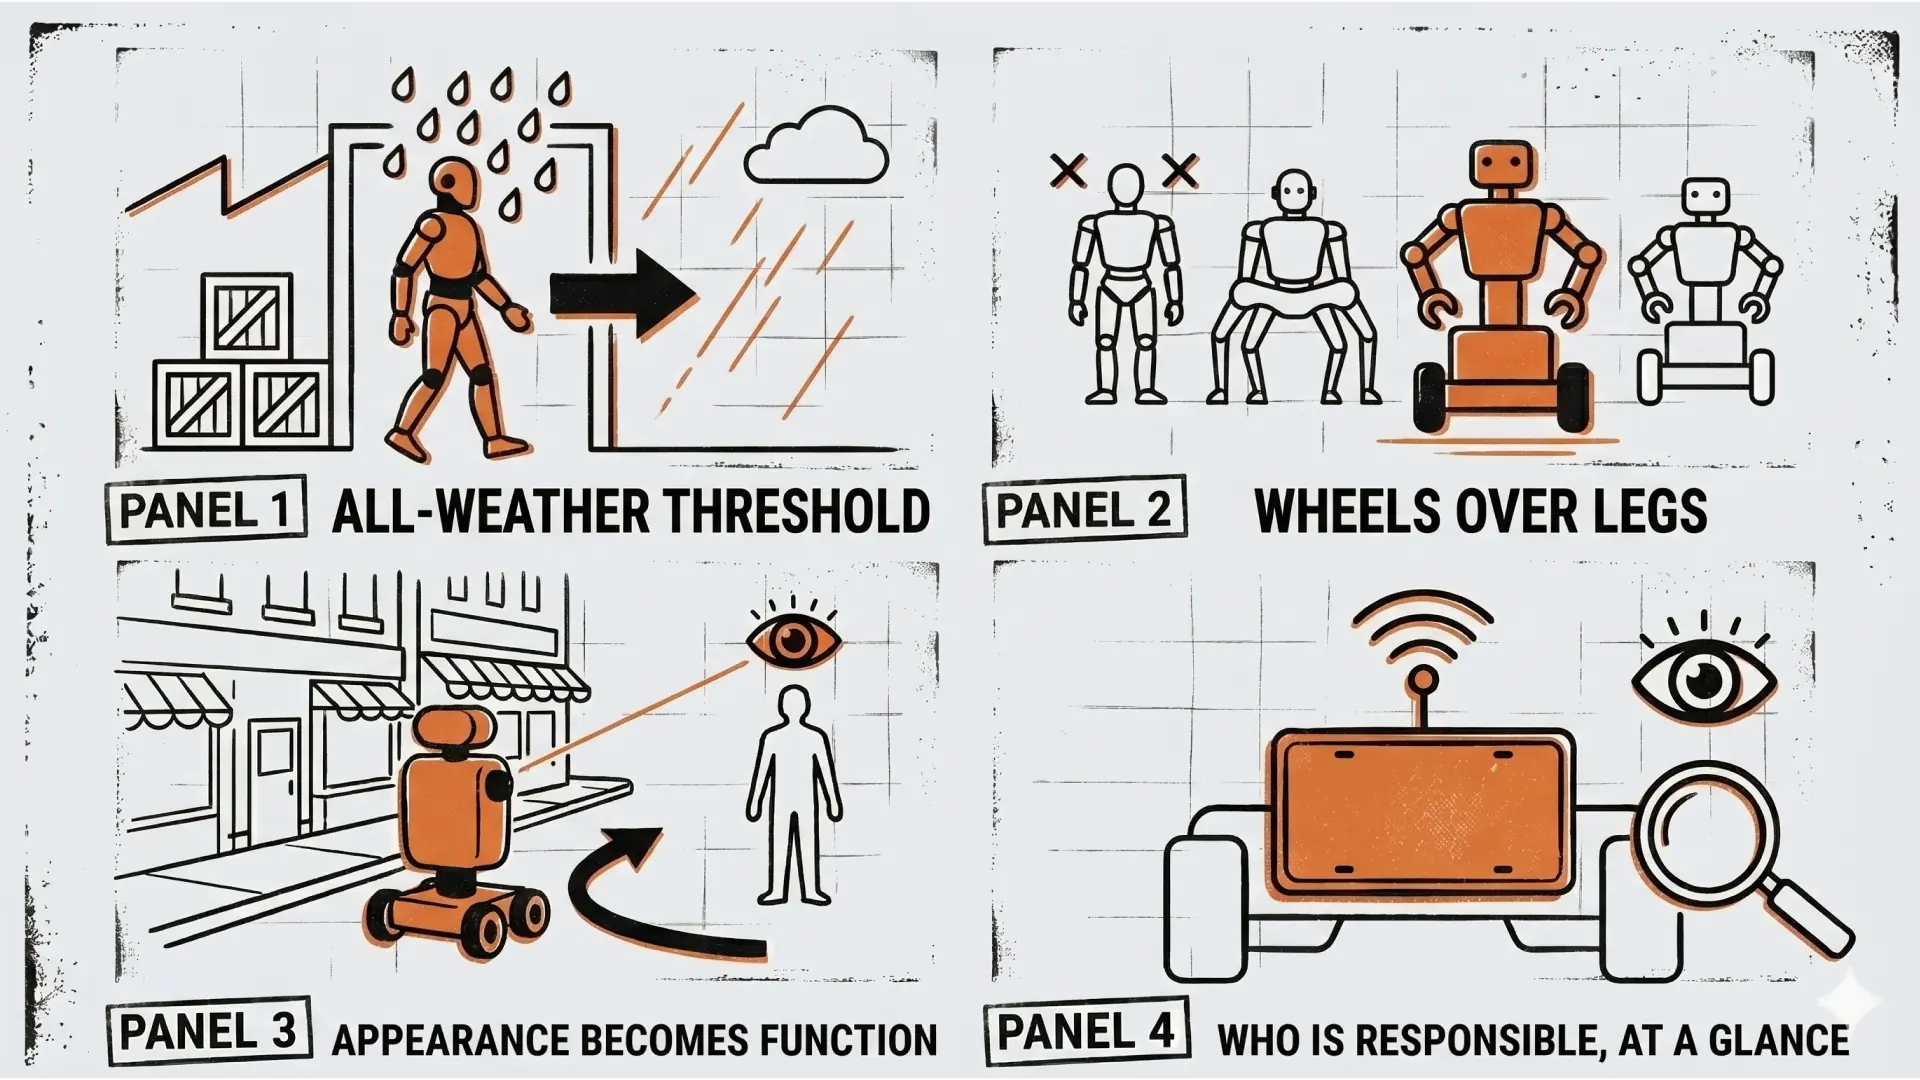
ただ、そこで本当に問われるのは「人型かどうか」ではなかった。屋外で動くだけなら四足でも車輪型でもいい。点検ならすでに四足が強く、物を運ぶなら車輪型の双腕で足りる。形態の勝ち負けを追っていくと、最後に別の問いが残った。街に出たロボットを、人はどう読むのか。誰の責任でそこにいて、次にどちらへ動くのか。
全天候ヒューマノイドのニュースから始まった対話が、最終的に着地したのはそこだった。地上ロボットには、機械が読む電子IDだけでは足りない。人がひと目で読む視覚的なIDが要る。そこへ至るまでを、順に追っていく。
全天候という分かれ目
きっかけは、DEEPRobotics社の全天候型ヒューマノイド「DR02」が国内で取り扱い開始になったというニュースだった。人型として世界で初めて全身にIP66の防塵・防水設計を採用した産業用ヒューマノイドで、雨・高湿度・粉塵といった過酷な屋外でも動ける、というのが売りだ。スペックを並べると、身長175cm・重量65kg、−20℃から55℃まで連続稼働、NVIDIA Jetson AGX Orin(275 TOPS)を積み、可搬は20kg。腕や脚はモジュール式で素早く着脱できる。価格は発表に載っておらず、産業機なので個別見積もりだろう。手元で触ってきたUnitreeやLeRobot系の研究・個人向けとは、完全に別のカテゴリにある機体だ。
全天候型がもたらす変化の本質は、「人型が増える」ことではない。屋内の定型作業ならアームやAMRで足りる場面が多く、人型の優位はまだ限られている。全天候型が効くのは「人間用に作られた環境を、屋外や過酷条件まで含めてそのまま再利用できる」点で、ここは人型の数少ない正当な勝ち筋だ。逆に言えば、DR02が広げたのは「全部が人型になる」未来ではなく、「屋外という未開拓のゾーン」だ。雨や粉塵で動けなくなるという従来の制約が外れたことで、これまでロボットが入れなかった現場が候補に乗る。
DR02についてメーカーが出している事例は、まだ実運用というより能力のデモに寄っている。消火器を持って屋外をパルクールのように移動する、変電所で繊細な操作をする、といったアップグレードが公表されているが、これは自社発表で、第三者の運用実績データはまだ見当たらない。だから「もう現場で稼いでいる」と読むのは早い。
全天候型が出てくると、人型ロボットは当たり前になる時代が近いね。問題はどんな作業をやらせてビジネスするかだよな。
— 全天候で屋外が開けるとして、その市場は本当に人型が取るのだろうか。
この問いに答えるために、実際にどう使われているかを調べた。メーカーのデモ映像ではなく、第三者が稼働実績を出している事例だけを見ると、絵柄はかなりはっきりしていた。能力のデモと、現場での実運用は、別のレイヤーの話だった。
人型である必要はあるか
企業発表や導入事例として確認できる範囲では、人型の実運用はほぼ屋内の単純な物の移動に集中していた。Figure社の機体はBMWのスパルタンバーグ工場で11か月稼働し、3万台超の生産に関わった。1シフトで9万枚を超える板金部品を99%超の精度で扱い、120万歩を記録した、という。ただしやっているのは部品の積み込みで、自動車ラインを定義するような高速・高精度の組立ではない。物流ではAgility社のDigitがGXOの倉庫で10万個を超えるトートを運び、1年以上の連続稼働に達した。これは2026年で最も多く商用展開されている人型だ。トヨタのカナダ工場でも3〜7台が、ラックからトートを取り出して組立ラインの作業者に届けている。MercedesはApptronik社のApolloで部品をラインへ運搬し、初期の品質チェックを行うパイロットを進めている。TeslaのOptimusは自社工場で動いているが、こちらは生産というよりデータ収集と学習が主目的だ。
共通項は「箱や部品を、人間用に作られた屋内空間で、AからBへ運ぶ」。それ以上でも以下でもない。
冷静に見るべき制約もある。フル8時間シフトを一度の充電でこなせる商用人型はまだ存在せず、稼働は2〜4時間にとどまる。訓練データの外にある物体に当たると5〜15%は取りこぼす。ラボでは許せても、現場では問題になる水準だ。総じて、能力は本物だが量産は始まったばかりで、ハイプが近未来の現実を先走っている。本格的な大衆市場は2030年以降にずれ込む、という見立てが現実的なところだ。これが2026年の正直な位置になる。
2026年時点の、形態別の主戦場と実運用のステータス。
形態 | 主戦場 | 代表機 | 実運用の状況 |
|---|---|---|---|
二足ヒューマノイド | 屋内・人間環境の流用 | Figure / Digit / Apollo | パイロット中心。物運びに限定 |
四足 | 屋外・点検 | Spot / ANYmal | すでにスケール。数千台規模 |
車輪・移動型双腕 | 屋内〜屋外の作業 | Ati Sherpa Mecha ほか | 商用化が始まったところ |
確かに野外で動けるなら、AMRや移動型の双腕タイプのロボットで足りそうな仕事はたくさんありそうだよね。
— 屋外で物を運び、点検し、簡単な操作をするだけなら、二足である必然性はどこにある。
答えは機体メーカー自身が出していた。全天候ヒューマノイドを出したDEEP Roboticsは、本業がもともと四足ロボットで、屋外・点検というど真ん中の用途にはその四足や車輪付き四足を当てている。人型は、人間用の階段・工具・既存設備をそのまま使う場面という、その上の狭い区画に置かれていた。会社自身がタスクで機体を分けている。二足はバランス制御に演算とバッテリーを食われるので、屋外の長時間稼働では車輪・クローラーのほうが合理的になる。屋外で「移動して作業する」用途のほとんどは、移動型双腕の領分に落ちる。
市場のほうも、すでにその向きに傾いている。ある推計では、車輪型のヒューマノイド的ロボットが現在の市場の6割超を占め、数のうえで二足を上回っているとされる。Ati MotorsのSherpa Mechaは2本腕と車輪ベースで、人の形を真似るより産業ニーズに合わせた高性能機能に特化し、機械の世話や重いビンの運搬をこなす。同じ路線にReflex Robotics、RoboForce、Kinisiがいて、RoboForceのTitanは過酷な屋外環境での動作を謳う。Galbotは移動マニピュレータの展開拡大に3億ドルを調達した。投資家もこのカテゴリに賭けている。そして各社が示し合わせたように「ヒューマノイド」という語を避け始めている。人型である必要はない、機能で勝つ、という方向に業界が揺れているのが、用語の選び方に出ている。
屋外の点検は、もう四足が押さえている
人型がまだパイロットなのに対し、屋外・点検というゾーンは、もう実運用に入っている。四足は二足より約10年早く市場に出たぶん、蓄積が違う。Boston DynamicsのSpotは、電力プラント・石油ガス施設・醸造所・航空宇宙工場・製鉄所などで1,500台超が稼働している。やっているのは、事前に設定したルートを変電所で自律巡回し、ブッシングや接続部の熱画像を撮り、アナログ計器を読み、部分放電の音を拾う、という地味な仕事だ。設備を稼働させたまま、人を近づけずに回せる。人の四半期ごとの巡回が、毎日の自動点検に変わり、接続部の緩やかな温度上昇を故障の数週間前に検知して予知保全アラートを出す。価値はそこにある。
より危険な場所にはANYbotics社のANYmalが入っている。フィンランドの使用済み核燃料の地下処分場、地下400mの環境で、照明インフラも人の同行もなしにトンネルを自律巡回し、計器と構造マーカーを監視して3Dデータを取った。人がいない区域で、保管状態を記録し続けたわけだ。防爆区域の格付け(ATEXのゾーン)で機体を選ぶ運用も、すでに定着している。点検全体では、石油ガスで数千台、電力会社では数百の変電所がロボット点検下に入っている。人型と違い、四足はもうスケールに達している。
ただし、ここで一つ見落としやすい点がある。ロボット単体では価値が出ない。センサーが拾ったデータを、優先順位のついた作業指示に変換する仕組み(CMMS)がないと、これらの機体は高価なデータ収集装置で終わる。点検して終わりではなく、点検結果を誰がいつ直すかまで閉じて初めて金になる。これは「出力側の設計」の問題で、機体の性能とは別のレイヤーにある。学習済みモデルや収集済みデータの、その先=動きと体験の品質を設計する、という立ち位置と地続きの場所だ。
金額に見合うか、日本ではどうか
まだまだ金額に見合った仕事はできなさそうだな。
見合わないのは「買い切り×汎用作業」の組み合わせで、ここは数千万の機体を買って何でもやらせようとした瞬間に破綻する。ただ売り方はもう買い切りではなく、RaaS(ロボットをサービスとして月額で借りる形)に寄っている。月1,000ドル前後から、上はUBTechのような機体で5,000ドルほど、という水準だ。これなら初期に数千万を抱えずに「人を一人雇うより安いか」という単純比較で判断できる。
数字が回り始めている形もある。Figureの試算では、米国の製造業の人件費が時給50〜70ドル(諸費用込み)という環境で、1台13万ドルの機体が0.5人分の仕事を置き換えるだけで、2年以内に元が取れる計算になる。品質改善や労災リスクの低減はそれに上乗せだ。つまり「高い人件費 × 単一の明確な作業 × 連続稼働」が揃ったときだけ成立する、条件つきの話になる。
ここで日本の事情が効く。米国の製造現場は人件費が高いから損益が回るのであって、賃金水準の低い日本では、同じROIの分母が小さくて、同じ計算が成り立ちにくい。だから日本では「人件費の代替」より先に、「人が行けない・行きたくない場所」、つまり危険・過酷環境のほうが早く価値になる。全天候型がここに刺さるのは、人を一人置き換えるからではなく、人を行かせられないからだ。
日本はまだ賃金が低いので導入が遅れるという構図はあるけど、これから本格的なインフレが来るという予測もある。遅かれ早かれ、日本もサービス契約で稼働というのは出てきそうだね。
— 賃金が上がれば導入が進む、という見立ては算数として正しい。ただ日本の起爆剤は、賃金より先に来るものがある。
日本では賃上げより「人がいない」が先に効く。介護・建設・物流・インフラ保守は、賃金を上げても人が埋まらない。人を減らすためではなく、埋まらない欠員に供給するために入る、という入り方になる。海外でDigitがやっているトート搬送も、「人を減らす」より「人手不足のラインに供給する」文脈で入っている。さらに日本は中小企業の比率が高いぶん、買い切りよりも月額のRaaSが刺さりやすい。買い切り数千万なら手が出ないが、月額なら人件費との比較に落ちる。
逆風も正直に置いておく。日本は安全基準・労基・現場の合意形成が重くて、ROIが黒でも導入が遅れる。協働ロボットの普及が欧米よりゆっくりだったのと同じ慣性が働く。賃金インフレは追い風だが、実際のペースを決めるのは「人手不足 × RaaSの月額 × 人型でなければ困らない現場」の交差で、そこに安全と合意のブレーキがかかる。タイミングは賃金カーブより、この三つの交差で読むほうが当たりそうだ。
人型より、全天候型のほうが需要が高くて広まるのも早そうだよね。コスト面でも効くだろうし。
— その通りで、需要を駆動しているのは「人型かどうか」ではなく「全天候かどうか」のほうだ。
コストの効き方は三つに分かれる。本体コストは、二足のバランス制御に食われる関節・演算・センサーが要らないぶん、同じ全天候性能でも安く作れる。運用コストは、稼働時間が延びてバッテリー交換が減り、転倒破損のリスクもない。これはそのままRaaSの月額に直結する。導入コストは、屋外が屋内ほど通路を人間最適化していないぶん、車輪型の「多少の地ならしで入れる」が効きやすく、人型の「人間環境を流用できる」優位がそもそも効きにくい。だから本命は「全天候 × 非人型 × RaaS」で、人型はその中の、人間環境流用という狭くて高価な一区画になる。需要の広さも普及の速さもコストも、全部その向きを指している。
街に出た瞬間、外観が機能になる
ここから話が一段ずれた。屋外で動ける機体が増え、全天候になり、いずれ街中で本格的にロボットを見るようになる。そのとき問われるのが外観だ。工場や倉庫では、見るのは慣れた作業者だけだから、外観は性能に従属する変数でしかなかった。機能だけ研げばよかった。だが人の生活空間に入った瞬間、外観は「性能の副産物」から「機能の一部」に格上げされる。
工場や倉庫などなら一目につかないから機能だけで良かったけど、人の社会に入ってくると見た目のデザインだけでも重要度がかなり高くなるよね。
ただし街中のロボットの外観は「かっこよさ」の問題ではない。少なくとも三つの別々の機能が、外観に乗ってくる。
意図の可読性 ── 次に何をするか、どちらに動くか、人に向かうのか避けるのかが、見た目と動きから読めること。今の現場ロボットはここが欠けているから、柵で囲って隔離している。柵を外して人の中に出すなら、視線・姿勢・速度の出し方で「次の動き」を予告する設計が要る。
安心感と威圧感の制御 ── 同じ性能でも、図体・色・関節の見せ方で受ける圧がまるで違う。Spotが意図的に犬っぽく親しみやすく作られているのも、警備ロボットが角張って威圧的なのも、どちらも意図したデザイン判断だ。人型に近づくほど不気味の谷のリスクも上がるので、どこまで人に寄せてどこで引くかの設計が要る。
社会的な記号性 ── 配送なのか警備なのか清掃なのか、誰の責任でそこにいるのかを、見た目で示すこと。制服やパトカーが色と形で役割を即座に伝えるのと同じだ。
— この三つを束ねて設計できる人は、今のロボット業界にどれだけいるだろう。
ほとんどいない。メカ設計・制御・AIが別チームで、外観は最後にカバーを被せる工業デザイナー、動きは制御エンジニア、と担当が割れている。外観と動きは本来ひとつの体験なのに、組織が分かれているせいで誰も統合していない。各社が「ヒューマノイド」という言葉をあえて避け始めているのは、技術論だけでなく、人との心理的な距離をどう取るかという設計の迷いでもある。機能で勝つ、と言いながら、人の前に出したときの佇まいと動きの印象は、まだほぼ手つかずだ。
誰の責任か、をひと目で
ロボットが社会に出てくるのが当たり前になると、どこかで車のナンバープレートのようなものが必要になるだろうね。誰が責任を持つべきなのかが一目でわかるような仕組みの提示が大事になりそう。デザイン的にどうなるかはまだわからないけど。
この直感は、空の領域ですでに制度になっていた。ドローンには「Remote ID」という仕組みがあり、関係者はこれを文字どおり「ドローン版のデジタル・ナンバープレート」と呼ぶ。飛行中に識別情報と位置を電波で放送し、当局や周囲から電子的に見える状態にする。狙いは、ナンバープレートのない車のように匿名で飛ぶ状態をなくし、運用者に責任をたどれるようにすることだ。法執行機関は登録情報にアクセスでき、一般の人が受け取れるのは限られた情報だけ、という設計になっている。米国では2023年9月にこれが義務化された。執行も実際に動いている。FAAが2026年2月に公表した集計では、2023〜2025年の違反18件に対して1,771ドルから36,770ドルの罰金が科され、最高額は山火事の緊急対応機の近くで飛ばした事例だった。制度上の上限は1件あたり7.5万ドル。EUでも2024年1月から特定区分のドローンに必須になっている。
これは非常に重要だね。デザインが固定されて、共通のガイドラインみたいなものにもなるだろうし。
新しい自律機械が社会に出るとき、「匿名のままは許されない」という圧力が働き、ナンバープレート的な制度に収束する。車で起き、ドローンで起きた共通記号化は、地上ロボットへも波及する。歴史を見れば、新しいものが社会に入るときは必ずこの記号化が起きている。自動車が普及したらナンバープレートとウインカーと緊急車両の色とサイレンが標準化された。非常口は、言語を超えて伝わる世界共通のピクトグラムになった。どれも「誰の責任で、何のために、今どう動くか」を、ひと目で伝えるための社会インフラだ。こうした規格は事故が起きてから後追いで作られることが多いが、実務と思想を両方持った者が先に叩き台を出せば、それが議論の起点になる。
— ただし地上ロボットの「プレート」は、ドローンのそれと同じではいられない。
ドローンのRemote IDは電波で放送する仕組みで、視覚的なプレートではない。ドローンは空にいて人の目に近くないから、識別子は機械が読む電波になった。だが地上ロボットは人のすぐ隣を歩く。だから地上ロボットの識別は、機械が読む電子IDと、人がひと目で読む視覚記号の、両方が要る。ドローンには無かった「人間が見て分かる層」が、地上では必須になる。電子IDの規格はエンジニアが書けるが、人が見て、誰の責任で何の用かを一瞬で理解できる視覚体系を設計できるのはデザイナーだ。
読む主体と、読むべき情報は、層ごとに違う。
層 | 読む主体 | 必要なもの |
|---|---|---|
電子ID | 当局・システム | 登録番号、位置、運用者情報 |
視覚ID | 周囲の人 | 役割、責任主体、接近の可否 |
動き | 周囲の人 | 次の進行方向、停止と譲りの意図 |
外観 | 周囲の人 | 威圧感、安心感、用途の記号 |
上の一行目はエンジニアの領域で、ドローンですでに制度化された。下の三行が、地上ロボットで新しく必要になる「人が読む層」だ。
そして既存の規格を見ると、ここが空白なのがわかる。産業用ロボットの安全規格や、サービスロボットの安全規格はあるが、これらは物理的な安全(人にぶつからない、挟まない)が中心で、「意図の可読性」や「視覚的な記号性」はほぼ手つかずのまま残っている。物理安全の次に来る層が、まだ言語化されていない。
デザインとは、外観も動きも束ねること
いやもう全部だよ。外観も動きも合わせてデザインだよ。そしてそれをわかりやすく提示すると言うのがデザイナーの仕事だね。
この定義はぶれていない。外観と動きを切り離さず、人にどう受け取られるか全体を設計し、それをわかりやすく提示する。これはデザインの王道であり、エンジニアリングとは別の専門性として明確に立つ。「わかりやすく提示する」の部分が、軽く聞こえて核心だ。なぜこの形・この動きなのかを、エンジニアにも経営にも一般の人にも伝わる形へ翻訳する。技術・心理・社会が絡む話ほど、その翻訳ができる人の価値が上がる。将来ガイドラインや規格が必要になったとき、それを書けるのは、技術がわかって、かつ人にわかりやすく提示できる人、つまり通訳のできるデザイナーになる。
この設計対象は、三つの層で積み上がる。手前にあるのが、個々の動きの品質、モーションのUX。その上が、意図の可読性や安心感という、人とロボットが同じ空間にいるためのUX。さらに上に、共通ガイドラインとしての社会的な記号系が乗る。地上ロボットのアイデンティティそのものも、二階建てだ。電子層はエンジニアが書ける。Remote IDの延長線上にある。だが視覚層は、デザイナーが書くしかなく、まだ誰も書いていない。ドローンが電波に逃げたぶん、自律機械の「人が読む視覚的アイデンティティ」には標準が存在しない。一番上の層は一番遠いが、一番引用されやすい。下の二つを実機で詰めながら、一番上を思想として置いておく、という重ね方ができる。
正直に強度も測っておく。この視覚層や共通ガイドラインが制度として本当に必要になるのは、地上ロボットが街に十分な数で出て、人との混乱が顕在化し、行政や標準化団体が動いてからだ。今はその手前にいる。早すぎる規格は無視されるが、早すぎる問題提起は引用される。だから今やる意味があるのは「規格を作る」ことではなく、「Remote IDという既にある先例を踏まえて、地上ロボットには視覚層が要る、その視覚層はこういう原則で設計すべきだ」と最初に言語化して置いておくことだ。先例があるぶん、これは空論ではなく「ドローンで起きたことの次の一歩」として語れる。
着地点
全天候という入口から始まった話は、性能やコストの議論を抜けて、最後に「人が読めるか」というところに着地した。屋外で動ける機体が増え、街に出てくるほど、勝負を決めるのは関節の数でもバッテリーでもなく、すれ違う人がその機体を見て安心できるか、誰の責任でそこにいるかを一瞬で読めるかになる。手元で実機の動きの品質を詰める作業は地味だが、その地味さが、いずれこの大きな問いを語るときの裏付けになる。動かせる人間が言うから、重さが出る。
自律機械が社会に受け入れられる最後の一マイルは、性能ではなく「人がひと目で読める」という設計で決まる。