Motion UX 三相モデル
frog Nome に応答する、職能としてのデザインを問い直す
frog が公開した Nome プロジェクトは、単なる家庭用ロボットの概念設計ではなく、Physical AI の設計プロセスそのものを示すメタプロダクトである。本稿では Nome の内部に流れている設計言語を読み解いた上で、frog が二つの時間地平で扱った問題に、第三の時間地平——「関係性の時間軸」——を加える。そして Motion UX デザイナーという職能が、これから何を設計し、何を作るべきかを、三層の製品ロードマップとして提示する。これは frog への応答であり、同時に、新しい職能の輪郭を描く試みである。
frog が見せた地平 — Nome というメタプロダクト
frog(Capgemini Invent 傘下)が公開した Nome は、表面的には家庭用ロボットの概念設計に見える。しかし、frog の Work ページを精読すると、これがプロダクトの提示ではなく、設計プロセスの提示であることが分かる。Nome の説明は、課題提起から始まり、文脈マッピング、形態の設計、インタラクションの設計、動きの設計、エコシステムの設計へと続く。これはそのまま、frog が顧客企業に提供する設計フローの章立てになっている。
Nome を貫くテーゼは、サイト本体に明記されている。Nome reflects frog's belief that adoption is a design problem——普及は技術問題ではなく、設計問題である。これが frog の旗だ。Capability(能力)はすでに十分達成されている。にもかかわらずロボットが家庭で受け入れられないのは、設計が足りていないからである。
Inna Lobel(frog 北米産業デザイン責任者)が Nome に添えた一文がコアメッセージを担っている。Form is the first interface of robotics——形こそが、ロボティクスにおける最初のインターフェースである。スクリーン上の UI が触る前に判断されるのと同じ構造が、物理的な存在としてのロボットにも貫かれている。
注目すべきは、Nome の設計が「単一の最適化」ではなく「文脈ごとの設計判断」を強調している点である。frog は Nome を通じて、家庭という最も複雑な人間システムの中でロボットがどう振る舞うべきかを考察しているが、その思考プロセスはそのまま病院、空港、工場のバックヤードにも転用できる構造になっている。Nome はテンプレートであり、frog の知的資産は Nome 自体ではなく、Nome を生み出した思考の手順そのものである。
frog の二つの時間地平
Nome を読み解く上で見落とせないのが、frog が時間を二重に扱っている点である。
一つ目の時間地平は、運用時の循環的時間だ。Nome の設計プロセスには A Day in the Life というマッピングが組み込まれている。Wake up、Go to a task、Complete task、Requested、Interact with human、Interact with other bot(s)、Ready for task、Low energy、Charge——ロボットの一日を九つのモーメントに分解し、各モーメントごとに HRI(人とロボット)、RxD(ロボット体験設計)、RRI(ロボット同士)の三層で振る舞いを定義する。一日は終わるとまた始まる。これは循環する時間である。
二つ目の時間地平は、frog 自身が明示的に言及している。記事中で frog はこう書いている。We approached interaction across two time horizons——我々はインタラクションを二つの時間地平にわたって設計した、と。一つはシステムレベルの継続的体験、もう一つは瞬間ごとのレスポンスである。frog はこの二つを区別しながら、両方を設計対象として扱っている。
しかし、frog はこの時間軸を明示的なフレームに昇華させていない。「二つの時間地平」という言葉は記事の中盤に一度だけ現れ、その後の議論は再び個別の設計トピックに戻っていく。時間軸そのものを設計の骨格として提示する手前で、frog は議論を留めている。
ここに、応答の余地がある。frog が暗黙に扱っていた時間性を、明示的なフレームとして取り出すこと。そして、frog の二つの時間地平の手前に、もう一つの時間地平を置くこと——人間がロボットと出会い、関係を結び、共に暮らすまでの「関係性の時間軸」である。
第三の時間地平を加える — Motion UX 三相モデル
人間がロボットと出会ってから関係を築くまでには、明確な時間的順序がある。最初に見える。次に動きを見る。最後に判断の積み重ねを評価する。視覚から動き、そして累積へ——この時系列は、frog の二つの時間地平の手前に位置する第三の時間地平である。
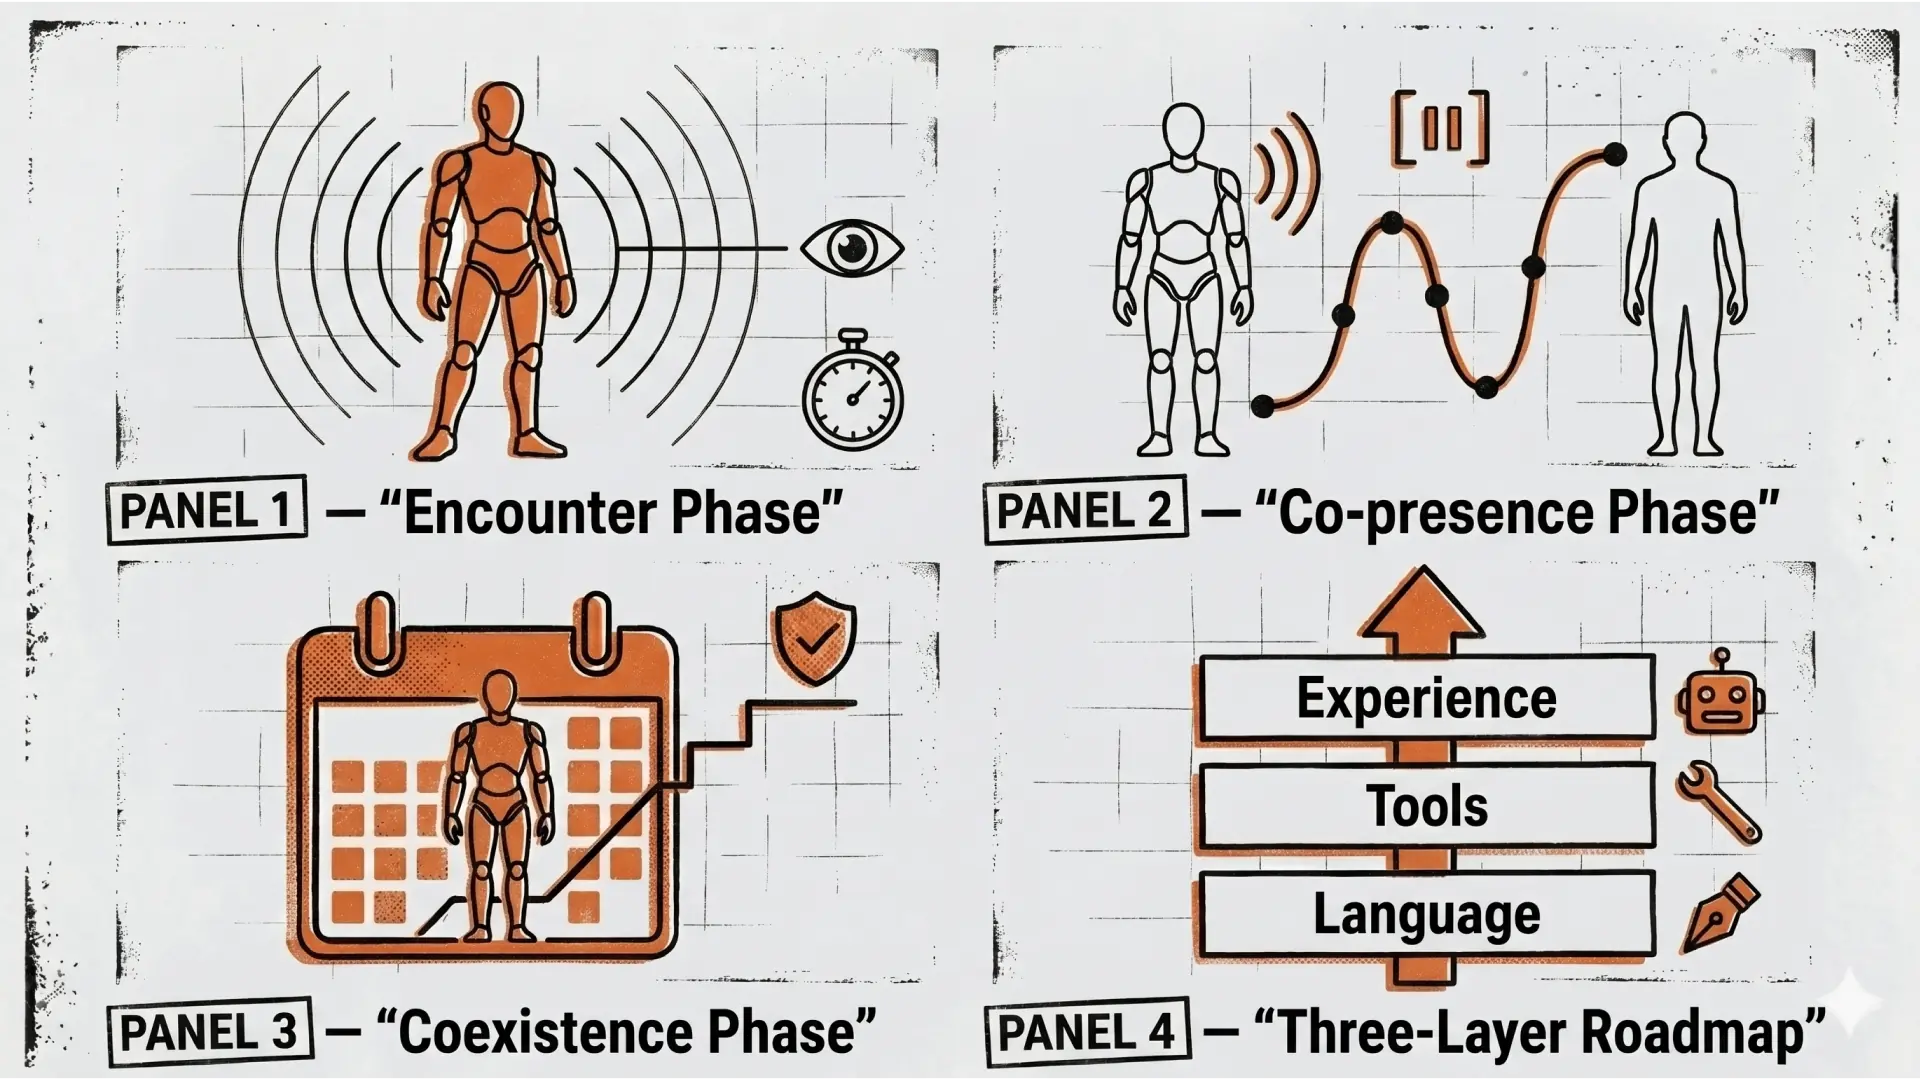
私はこの構造を Motion UX 三相モデル(Three-Phase Model of Motion UX) と呼びたい。物質に固体・液体・気体の三相があるように、人間とロボットの関係にも三つの相がある。各相は異なる感覚、異なる時間スケール、異なる設計対象を持つ。
相 | 名称 | 時間スケール | 主な感覚 | frog の対応軸 |
|---|---|---|---|---|
第一相 | 邂逅相(Encounter) | ミリ秒〜数秒 | 視覚 | Approachability |
第二相 | 共在相(Co-presence) | 数秒〜数十秒 | 動き・音・間 | Presence |
第三相 | 共生相(Coexistence) | 日〜月 | 累積的信頼 | Autonomy |
このモデルの意図は、frog の三軸 Autonomy / Presence / Approachability を時間で順序立てることで、設計者が「いま、どの相に資源を集中させるべきか」を文脈に応じて判断できるようにすることにある。並列ではなく順序として捉えることで、三つの軸は単なる評価項目ではなく、設計の進行手順になる。
第一相:邂逅相(Encounter Phase)
支配する感覚は視覚であり、作用する時間はミリ秒から数秒。人間がロボットを目にした瞬間から、最初の接近の判断を下すまでの相である。設計対象は、形状、プロポーション、シルエット、表面処理、色、スケール、そして静止時の姿勢——parking pose の設計まで含む。
第一相で拒否されたら、第二相は始まらない。展示会のブースで足を止めてもらえなければ、どんなに洗練された動きを実装していても見てもらえない。だから初期段階のプロダクトでは、第一相に投資が集中するのが合理的である。
第二相:共在相(Co-presence Phase)
支配する感覚は動き、音、間。作用する時間は数秒から数十秒。人間がロボットと同じ空間にいて、お互いの存在を意識しながら過ごす相である。設計対象は、加減速プロファイル、視線の方向、動作音、合図音、沈黙の使い方、待機時の微動の有無、失敗したときの recovery の振る舞い、人とすれ違うときの間合い。
ここが Motion UX の主戦場である。形は固定されたら変わらない。しかし動きは、コードの一行で変わる。設計判断の連続が、共在の質を決める。
第三相:共生相(Coexistence Phase)
支配する感覚は累積的信頼、予測可能性。作用する時間は日、週、月、あるいは年。人間とロボットが長期的に関係を結び、生活の一部として相手を組み込んでいく相である。設計対象は、判断の一貫性、学習の可視化、習慣への適応、メンテナンス時の振る舞い、関係性の変化への対応。
frog の Day in the Life マッピングは、この第三相が成立した後の世界を描いている。Wake up から Charge までの循環的な一日は、すでに人間がロボットを生活の一部として受け入れていることを前提とする。三相モデルにおいて、第三相は frog の Day in the Life の入口である。
frog の設計言語との対話
ここから、frog が Nome の中で展開している個別の設計概念を取り上げ、三相モデルとの接続点を探る。frog の言葉を借りつつ、別の角度から光を当てる作業である。
Contrapposto — 静止時の生命感
Nome のページで最も美しい洞察の一つが、posture(姿勢)の設計にコントラポストを持ち込んだことである。コントラポストは古代ギリシャ・ローマ彫刻、ミケランジェロのダビデ像で知られる「片足に重心を置き、肩と腰がねじれる姿勢」のことだ。frog はこの彫刻原則をロボットの静止姿勢に適用し、weight shift、relaxed poses、center of gravity、opposing angles を組み合わせて設計したと書いている。
目的は、a sense of life even in stillness——静止していても、生命感を生み出すこと。
これは三相モデルの第一相に深い意味を加える。邂逅相は単に「形を見る」相ではない。静止しているロボットの姿勢の中にも、すでに動きの予感が宿っている。コントラポストは静止と動きの境界を曖昧にし、人間がロボットを「これから動き出す存在」として直感的に受け取る装置になっている。第一相の設計は、彫刻論という人類の蓄積を借りられる領域なのだ。
Motion Signature vs Motion UX
Nome のページに登場する重要な概念が、Motion Signature(動きの署名)である。frog はこう書いている。A robot's motion signature becomes recognizable from afar——ロボットの動きの署名は、遠くからでも認識可能になる、と。ペース、姿勢、応答性が結合したアイデンティティとしての動きである。
私の Motion UX と、frog の Motion Signature は近い領域を扱っているが、目的論が異なる。
frog の Motion Signature は、ブランド表現としての動きを志向する。ロボットの動きが、そのプロダクトのアイデンティティを伝える手段となる。Apple の OS 上のアニメーションが Apple らしさを伝えるように、Nome の動きが Nome らしさを伝える。動きは差別化の道具である。
私の Motion UX は、体験成立の手段としての動きを志向する。ロボットの動きが、ユーザーとロボットの関係を成立させるための機能を担う。動きは目的ではなく、体験のための手段である。差別化よりも先に、まず受容されることが課題である。
両者は対立しない。むしろ、第二相の設計においては、Motion UX(受容のための動き)を成立させた上に、Motion Signature(差別化のための動き)が乗る、という階層関係になる。受容なくして差別化なし——これが私の立場である。
Five Experience Principles — frog の倫理的フィルター
Nome の設計を貫く五つの体験原則を、frog は明示している。
Design for Context and Meaning(文脈と意味のために設計する)
Match Capability with Expression(能力と表現を一致させる)
Design for Natural Interaction(自然なインタラクションのために設計する)
Design for Collaboration(協働のために設計する)
Automate the Drudgery, Not the Joy(苦役を自動化する、喜びは自動化しない)
特筆すべきは五番目の原則である。苦役は自動化する、しかし喜びは自動化しない。これは機能追加判断に倫理的フィルターを入れている。すべてを自動化することが正解ではない。人間が楽しんでやっていることは、奪わない。
これは三相モデルが扱っていない次元の議論である。三相モデルはリソース配分の戦略であり、frog の五原則は機能選定の倫理である。両者は補完関係にある。三相モデルに加えて、frog の五原則のような倫理フィルターを併用することで、設計判断はより堅牢になる。
Motion UX デザイナーは何を作るのか — 三層の製品ロードマップ
ここまで、frog の Nome を起点に三相モデルを提示し、frog の設計言語と対話してきた。しかし、フレームを提示するだけでは職能は立ち上がらない。Motion UX デザイナーが具体的に何を設計し、何をエンジニアリングしていくのか——その輪郭を、製品ロードマップとして提示する。
設計対象は三層に分かれる。下から上へ、言語、ツール、体験。各層は前の層を必要とし、上の層は下の層の上にしか成立しない。
第三層:議論を可能にする言語
最も基層にあるのが、語彙とフレームである。何かを議論するためには、まず言葉が必要だ。Motion UX という職能が成立するためには、その職能の中で話される言葉が整備されていなければならない。
作るべき成果物は、三つある。
Motion UX 用語集 — 邂逅相、共在相、共生相、Posture、Motion Signature、Parking Pose、間合い、recovery、anticipation、resolution。これらの言葉が、誰でも参照できる形で定義されていること。frog の Nome ページが英語圏でこれを担い始めているように、日本語圏ではまだ着手されていない作業である。
Motion UX パターンランゲージ — Christopher Alexander が建築で行ったように、良い動き/悪い動きをパターン化する。Approach without intrusion(侵入感なく接近する)、Yield with grace(優雅に道を譲る)、Pause before action(動作前の溜め)、Soft recovery(柔らかい失敗後復帰)。これらのパターンが名前を持ち、組み合わされ、再利用される。
Motion UX デザインプリンシプル集 — frog の Five Experience Principles に対応する原則群。三相モデルから導かれる原則(順序を飛ばさない、文脈で傾斜配分する、相ごとに評価指標を変える)を、設計現場で使える指示書の形にまとめる。
第三層の特徴は、作るのに資金がほぼ要らないことだ。必要なのは、一人の書き手と、書き続ける時間と、検証してくれる他の設計者の存在である。だからここから始められる。
第二層:設計を可能にするツール
第三層の言葉が整ったら、その言葉を使って設計するためのツールが必要になる。Motion UX デザイナーは、自分が使うツールを自分で作らなければならない。なぜなら、Motion UX のためのツールは、まだ世界のどこにも存在しないからである。
作るべきツールは、最低でも三つある。
三相診断ツール — 設計中のプロダクトが、どの相に投資すべきかを判定する。文脈(展示用か、家庭用か、医療用か)、フェーズ(初期試作か、商品化前か、運用中か)、目的(ブランディングか、機能検証か、長期運用か)を入力すると、第一相・第二相・第三相のリソース配分の推奨値が出る。Web ベースで動く軽量ツールから始めて、後にチーム向けの SaaS に育てる構想が立つ。
Day in the Life マッピングテンプレート — frog が Nome で見せたマトリクスを、誰でも使える形に整える。Wake up から Charge までの一日のモーメントと、HRI / RxD / RRI の三レイヤーが交差するマス目に、設計判断を書き込んでいく。Notion テンプレート、Figma テンプレート、Miro ボード——フォーマットは複数提供する。
Motion Signature プロファイラー — ロボットの動きの「らしさ」を可視化・比較するツール。加減速プロファイル、姿勢の重心位置、応答時間のばらつきを記録し、複数の設計案の差を一目で見られるようにする。Unity プロジェクトのプラグインとして実装する道もあれば、汎用的な動画解析ツールとして実装する道もある。
第二層は、第三層の言葉が定着していないと作れない。言葉が曖昧なまま作ったツールは、誰にも使われない。だから第三層の整備が先である。
第一層:体験そのもの
最終的に世に出ていくのは、ロボットの動き・佇まい・間合いそのものである。これは Motion UX デザイナーの最終アウトプットであり、エンドユーザーが直接体験する層である。
作るべき成果物は、二つの方向に伸びる。
Motion Library — 文脈ごとに使える動きのプリセット集。「展示会で人を引き寄せる動き」「医療現場で安心感を与える動き」「家庭で家族の一員として馴染む動き」——これらが再利用可能な形でアセット化されていること。Unreal Engine の Marketplace、Unity の Asset Store、あるいは独自の配布プラットフォーム経由で流通させる。
Posture Set — Contrapposto の原則に基づいた、生命感のある静止姿勢のテンプレート集。各ロボットメーカーは、自社のロボットに「待機姿勢」を実装する必要があるが、これを一から設計するのはコストが高い。Posture Set があれば、自社のロボットの関節構成に応じて最適な静止姿勢を選べる。
第一層は、第二層のツールが揃っていないと量産できない。一つの動きを職人芸で作ることは可能だが、ライブラリ化して再利用可能にするには、評価ツールと比較ツールが必要だ。だから第二層の整備が先である。
構築順序:なぜ第三層から作るのか
frog は逆の順序で進めている。Nome という第一層のプロダクトを見せて、その背後に第二層の設計プロセスを匂わせ、第三層の用語と原則を点在させている。これは大企業の戦略として正しい。プロダクトのインパクトで業界の注目を集め、その後に方法論を売るのである。
しかし、Motion UX デザイナーというまだ存在しない職能を立ち上げる人間が取るべき戦略は、この逆である。第三層から作り始めて、第二層を整え、第一層に到達する。理由は二つある。
第一に、職能は言葉から始まる。「Motion UX デザイナー」という呼称を社会が認知し、その職能の中で何が議論されるのかが言語化されない限り、誰もその職能で雇われない。言葉なくして職能なし。
第二に、第三層は最も低コストで、しかも最も再利用可能性が高い。一度整備された用語集とパターンランゲージは、何度でも参照される。これは複利で効く資産である。
だから、いま私が着手すべきは第三層である。Motion UX 用語集の整備、パターンランゲージの収集、デザインプリンシプル集の編纂——これらを、議論可能な形で公開し続けること。これが、いま日本において Motion UX デザイナーという職能を立ち上げるための、最も合理的な経路である。
このモデルが含意する四つのこと
三相モデルから帰結する含意を、四つに整理する。
第一に、各相は異なる評価指標を要求する。邂逅相の評価は直感的判断——好きか嫌いか、安全か危険か。共在相の評価は自然さ——違和感の総量。共生相の評価は信頼——裏切られた回数の少なさ。同じ基準で全相を評価することはできない。これは現在のロボティクス業界が、ベンチマークと体験評価の間で混乱している構造的理由を説明する。
第二に、各相は前の相の上に積み上がる。邂逅相で拒否されたロボットは、共在相に進めない。共在相で違和感を持たれたロボットは、共生相に到達できない。順序は飛ばせない。これは、ヒューマノイドメーカーが派手なデモで第三相的な約束をすることの危うさを示している。第一相と第二相を素通りした約束は、現実の生活に持ち込まれた瞬間に崩れる。
第三に、投資配分は文脈で決まる。展示会やデモが重要な文脈では、第一相に九割の資源を集中させるのが合理的である。接客や案内ロボットでは、第二相が勝負所になる。家庭用パーソナルロボットでは、第三相が決定的な差別化要因になる。バランスではなく、傾斜である。
第四に、これが「精度は後で金で解決できる」という主張の正確な範囲である。すべての精度が後付け可能なわけではない。第一相の精度はほぼ後付け不可能。第二相の精度は部分的に後付け可能。第三相の精度は大部分が後付け可能。この区別を持たずに「精度は後でいい」と言えば、それは設計の手抜きにしかならない。三相モデルは、この主張を戦略として機能させるための前提条件を提供する。
モデルの限界
このモデルには、誠実に書いておくべき限界がある。
第一に、三相は明確に切れているわけではない。実際の体験は、三相のグラデーションとして連続的に進行する。第一相と第二相は、現場では重なり合う。動いているロボットを初めて見るとき、人間は形と動きを同時に評価する。三相はあくまで分析のための補助線であって、現実の体験そのものではない。
第二に、第三相に到達した実証データはまだほとんど存在しない。家庭で長期的に共生したロボットの研究は、Roomba のような単機能機を除けば、まだ揃っていない。三相モデルの第三相に関する記述は、推論を多く含む。今後の実証研究によって修正される余地が大きい。
第三に、文化差と価格帯による重み付けの違いは、このモデルでは扱いきれない。日本の家庭とアメリカの家庭では、邂逅相における評価基準が違う。低価格帯の製品では第三相が成立する前に買い替えが起きる。これらの変数を取り込むには、三相モデルの上にもう一段、文化的・経済的なレイヤーが必要になる。
これらの限界を認めた上で、三相モデルは現時点で実装可能なフレームの一つであると、私は考える。完璧なモデルではなく、議論のための叩き台として提案する。
Motion UX デザイナーという職能を立ち上げるために
frog が Nome を通じて示しているのは、industrial designer が Physical AI に正面から取り組むという立場である。Inna Lobel も Katie Lim も Tom Frejowski も、肩書きは industrial designer だ。彼らは industrial design の伝統と語彙を、Physical AI の領域に拡張している。
これは尊重すべき動きである。同時に、これだけでは不十分でもある。Industrial design はプロダクトの形と機能を主領域とする。しかし Physical AI が扱うのは、形と機能を超えた動きの質であり、関係性の累積である。Industrial design の延長で扱える領域には、限界がある。
ここに、Motion UX デザイナーという新しい職能の余地がある。
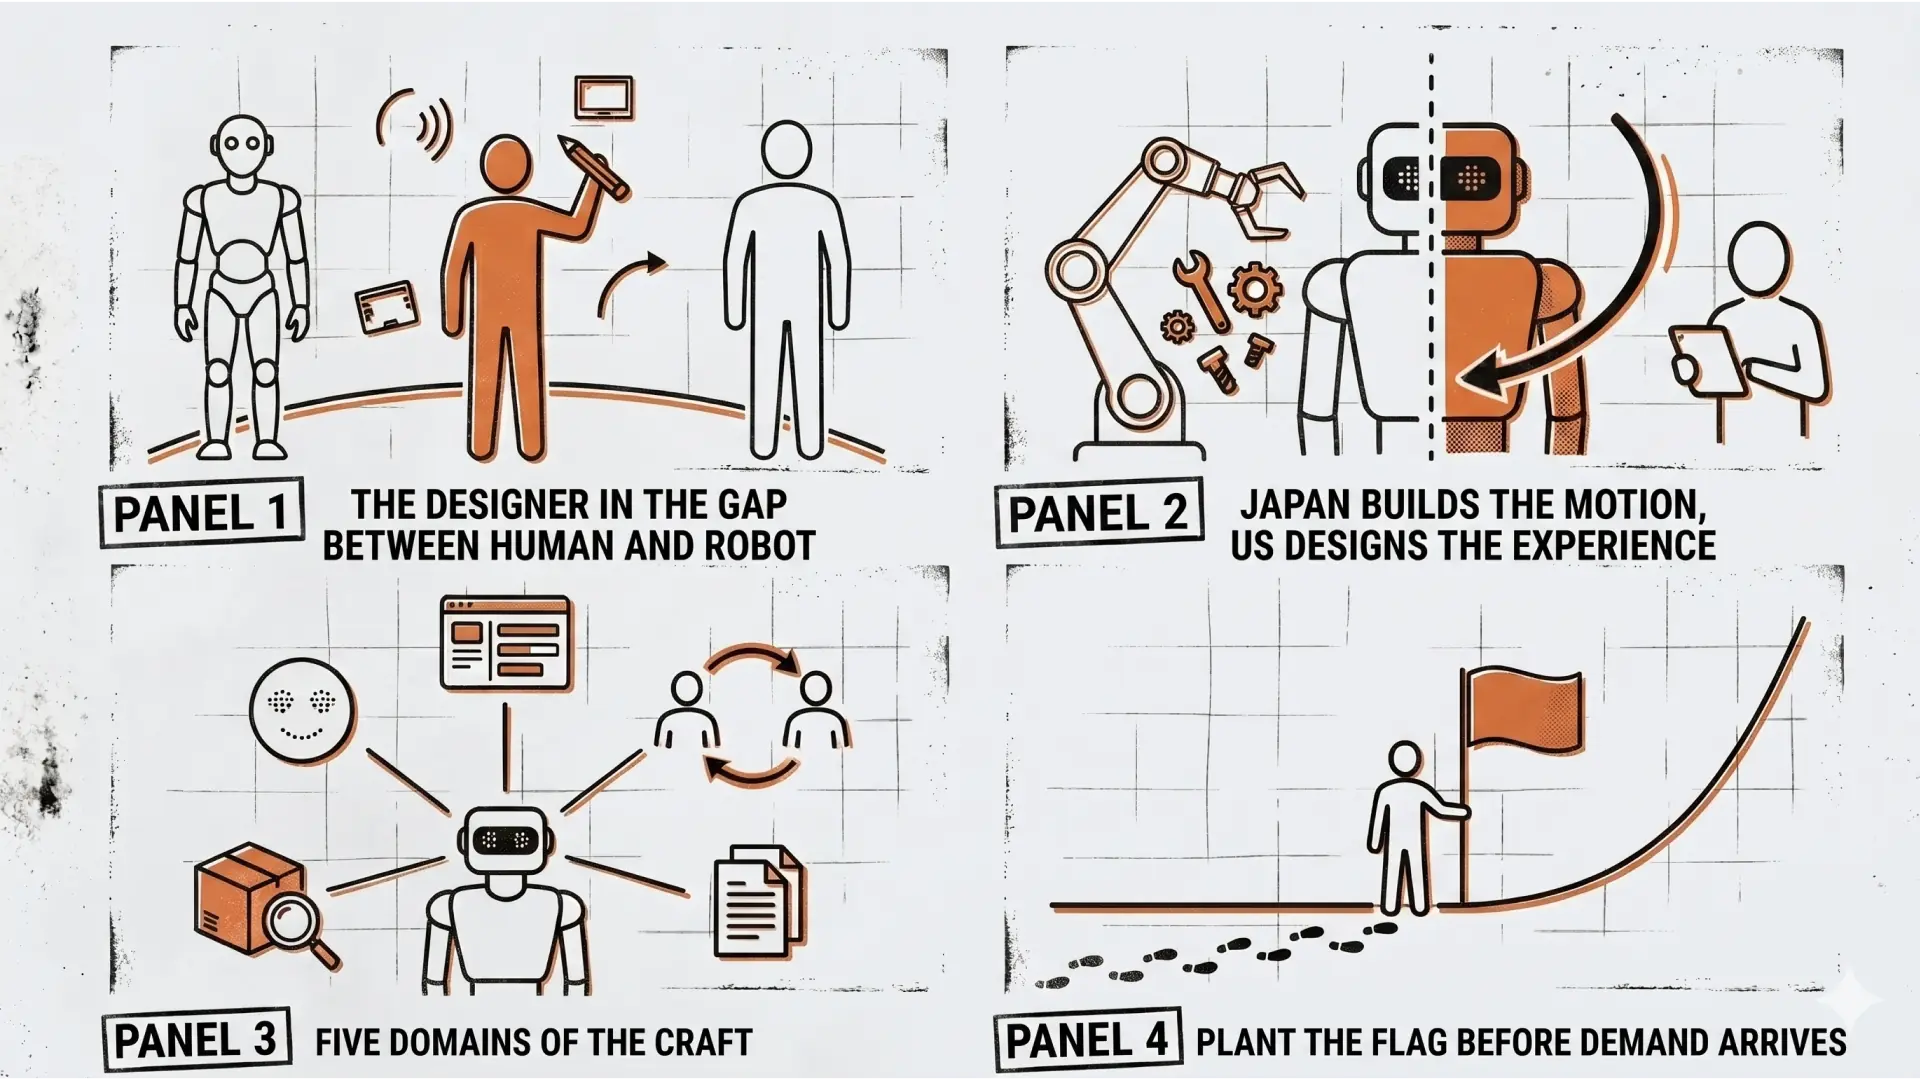
Motion UX デザイナーは、industrial designer ではない。UX designer でもない。インタラクションデザイナーでも、アニメーターでも、ロボティクスエンジニアでもない。これらすべてに隣接しながら、いずれにも完全には一致しない、独自の職能である。
その職能が扱うのは、ロボットの動きを通じて人間との関係を設計することだ。形を作るのは industrial designer の仕事。スクリーン上の流れを設計するのは UX designer の仕事。動きの実装は engineer の仕事。しかし、動きが何のためにあるのかを決めるのは、Motion UX デザイナーの仕事である。
この職能を立ち上げるために、私はこれから、第三層から始める。Motion UX の言葉を整え、Motion UX のためのツールを作り、Motion UX を実装した最初の体験を世に出す。三層を一つずつ、順番に積み上げていく。
frog はアメリカで Nome を作っている。Inna Lobel は New York を拠点にしている。Katie Lim は Seattle にいる。Boston Dynamics、Figure、1X、Apptronik——ヒューマノイドの主戦場はアメリカと中国だ。NVIDIA の Isaac Sim も Cosmos も GR00T も、英語で語られている。Physical AI の DNA を書いているのは、ほぼすべてが英語圏のプレイヤーである。
日本にも Physical AI への取り組みはある。FANUC、安川電機、川崎重工。しかしこれらは産業ロボットの延長線上にあり、家庭・オフィス・公共空間における人間との共在を、UX として設計する言説は、私が見る限りほぼ存在しない。industrial design の側から Physical AI を語る声は、日本ではまだ立ち上がっていない。Motion UX デザイナーという職能の呼称も、まだ存在しない。
私は 29 年のデザイナー経験を持ち、industrial high school で機械の基礎を学び、RC vehicle の製造現場を経て、UI/UX の世界を渡ってきた。この履歴は、Motion UX を語るために整えられたかのように見える。私自身は意図して整えてきたわけではない。しかし、いま振り返れば、すべての経験がこの一点に収束している。
frog が描いている地平に、私は日本側から接続したい。三相モデルは、その接続のための最初の道具である。三層の製品ロードマップは、その接続を実装するための設計図である。これは frog への模倣ではなく、frog への応答である。あなたたちが二つの時間地平で扱った問題に、私は第三の時間地平を加える。あなたたちが industrial design の側から Physical AI を語るのに対し、私は Motion UX デザイナーという新しい職能の側から語る。
DNA を書く側に立つということは、待つことではない。今この瞬間に、設計判断を下し、それを言葉にして残し、次の世代の設計者に手渡すことだ。その作業を、日本においては誰かが始めなければならない。
私は、その「誰か」になる準備ができている。
Key Takeaway
観点 | frog Nome の捉え方 | Motion UX 三相モデルの捉え方 |
|---|---|---|
時間軸 | 瞬間と継続の二地平 | 関係性の三相を加えた三地平 |
設計対象 | バランスを取る三軸 | 順序立てる三相 |
動きの目的論 | Motion Signature(ブランド表現) | Motion UX(体験成立) |
職能の出自 | Industrial Designer | Motion UX Designer(新設) |
製品の構築順序 | 第一層から第三層へ(プロダクトが先) | 第三層から第一層へ(言葉が先) |
参考文献
frog "Designing Robots for Human Spaces with Physical AI" — Nome プロジェクト公式ページ(frog.co)
Inna Lobel "Writing the DNA of robotics" — Fast Company, 2025年12月29日
Inna Lobel "Computers were designed for humans, robots should be too" — Fast Company, 2025年7月31日
Katie Lim による LinkedIn 投稿(2026年4月)