Unity × ROS2で座標変換の設計矛盾を根本から直した|mechArm 270 R2R2R
カメラ追従ピックのフルループを初実行し、座標変換パイプラインの設計矛盾を発見した。解決策は「Mac側で全変換を完結させる」という一本化だった。
💡 Key Takeaway
send_angles() から send_coords() への統一でカメラ追従は正しく機能した。問題は座標変換の設計にあった。「カメラのWorld座標」と「ロボットのRobot座標」は別物で、Mac/Pi二段階変換がその違いを曖昧にしていた。設計方針を「Macで変換を完結させ、Piは受け取った値をそのまま使う」に統一した。
やったこと | 起きたこと | 判断 |
|---|---|---|
camera_pick_pi.pyのPICKをsend_coords()に統一 | Pi単体テストで(138.8, -167.5)に正確到達 | カメラ追従情報がPICKまで維持されることを確認 |
camera_pick_mac.py → SSH → camera_pick_pi.pyのフルループを実行 | アームがブロックの位置に行かない | 座標変換パイプラインに設計矛盾があると特定 |
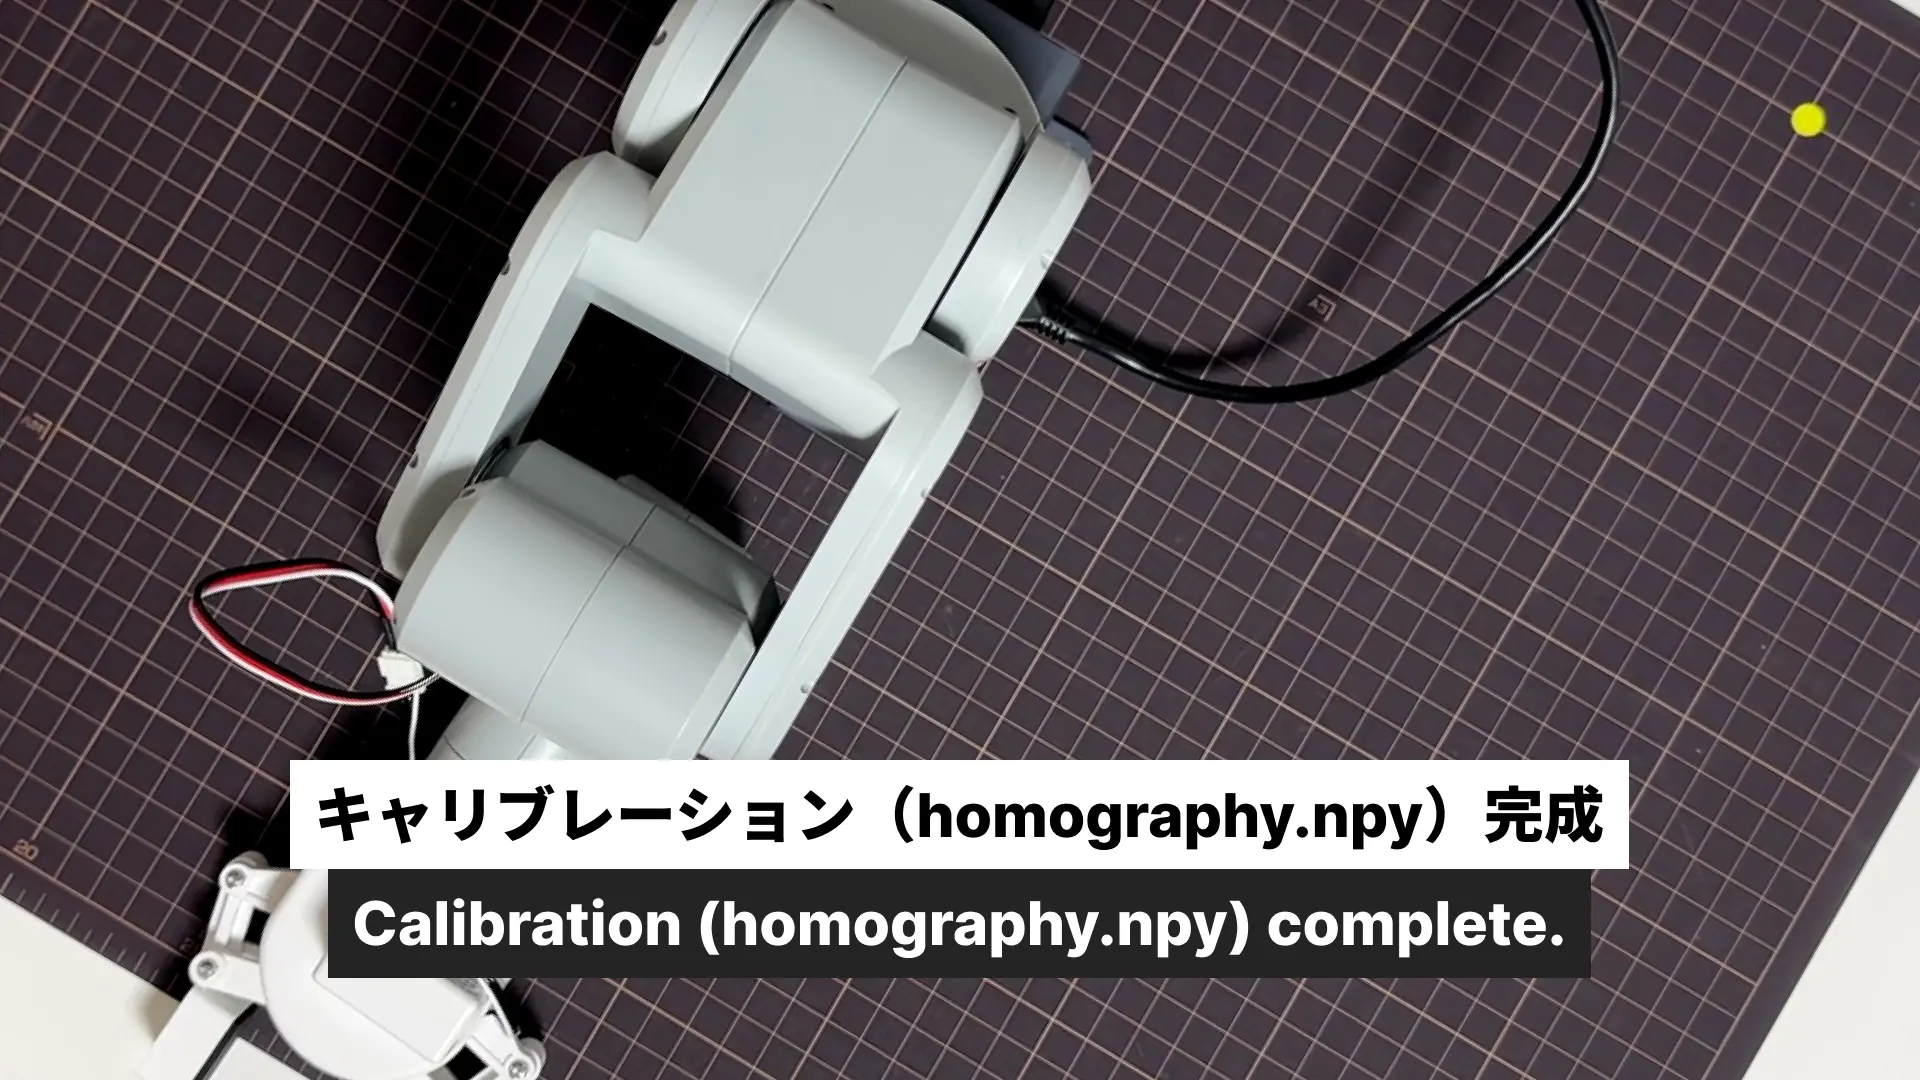
calibrate_homography.pyで4点をRobot座標で入力してキャリブレーション | それでもアームがブロック位置に行かない | homography.npyが何を出力しているかを次の確認課題に設定 |
「Macで変換完結・Piは受け取るだけ」の設計方針を確定 | 設計の整合性が取れた | 次回homography.npy実態確認後に実装する |
send_angles()がカメラ追従情報を捨てていた
— コードは動いていた。でも意図通りには動いていなかった。
LOG143で発見した設計矛盾を修正するところから始まった。
camera_pick_pi.py のピック動作は、こういう流れになっていた。
mc.send_coords([x, y, 120.0, rx, ry, rz], 20, 0)  # 真上(カメラ追従)
mc.send_coords([x, y,  49.9, rx, ry, rz], 20, 0)  # APPROACH(カメラ追従)
mc.send_angles(PICK_ANGLES, SPEED)                  # ← ここで追従情報が捨てられる
mc.set_gripper_state(1, 70)
send_angles() は関節角度を直接指定するコマンドだ。ブロックがどこにあろうと、常に同じ固定位置に動く。カメラがブロックを検出して座標を計算しても、ピックの瞬間だけハードコードされた位置に上書きされる構造だった。
修正はシンプルだった。
# PICK位置に移動(send_coordsでカメラ追従座標を維持)
pick_coords = [robot_x, robot_y, PICK_Z, PICK_RX, PICK_RY, PICK_RZ]
print(f"[Pi] PICK位置に移動: {pick_coords}")
mc.send_coords(pick_coords, SPEED, MODE)
time.sleep(8)
PICKまで send_coords() で統一することで、カメラが検出した座標がPICKの瞬間まで維持される。
Pi単体テストで確認した。
python3 camera_pick_pi.py -258.5 204.8

[Pi] World座標受け取り: world_x=-258.5mm, world_y=204.8mm
[Pi] ✓ ロボット座標に変換: robot_x=138.8mm, robot_y=-167.5mm
[Pi] mechArm接続中...
[Pi] ✓ mechArm接続完了
[Pi] グリッパーを開く...
[Pi] 真上に移動: [138.8, -167.5, 120.0, -97.14, 55.44, -143.21]
[Pi] APPROACH_PICK高さに移動: [138.8, -167.5, 49.9, -97.14, 55.44, -143.21]
[Pi] PICK位置に移動: [138.8, -167.5, 35.1, -97.14, 55.44, -143.21]
[Pi] グリッパーを閉じる...
[Pi] APPROACH_PICK姿勢に戻る...
[Pi] ホームに戻る...
[Pi] ✓ Camera Pick完了
(138.8, -167.5) は実績のある確定済みPICK座標だ。全ステップが正しく動いた。
フルループを実行したら、アームがブロック位置に行かなかった
— 問題は「どこへ動くか」ではなく「どこへ動くよう指示しているか」だった。
camera_pick_mac.py からフルループを走らせた。
=== Camera Pick Start ===
[Mac] ブロック位置を検出中...
[Mac] ✓ ブロック検出: pixel_x=326, pixel_y=731
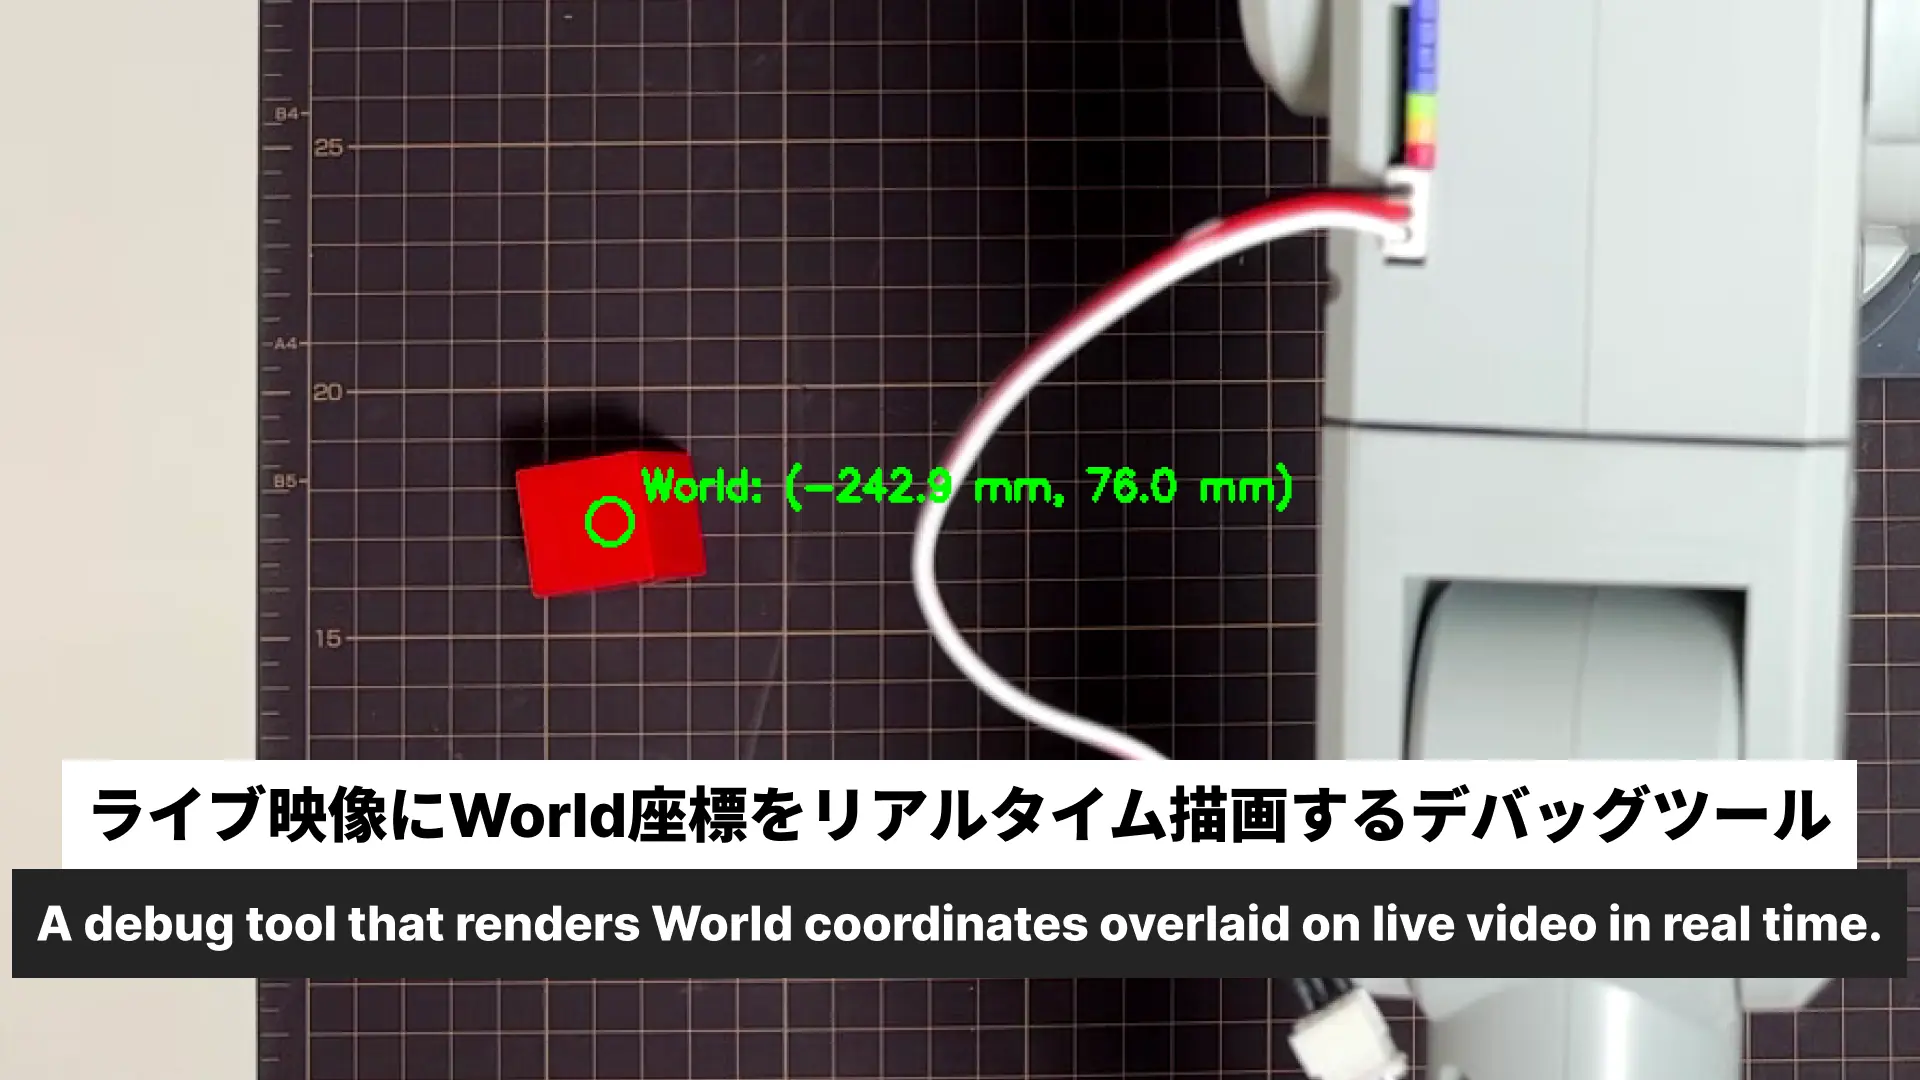
[Mac] ✓ World座標: world_x=-254.1mm, world_y=140.2mm
[Mac] Pi側スクリプトを転送中...
[Mac] Pi側スクリプトを実行中...
[Pi出力]:
[Pi] World座標受け取り: world_x=-254.1mm, world_y=140.2mm
[Pi] ✓ ロボット座標に変換: robot_x=134.4mm, robot_y=-102.9mm
[Pi] 真上に移動: [134.4, -102.9, 120.0, -97.14, 55.44, -143.21]
[Pi] APPROACH_PICK高さに移動: [134.4, -102.9, 49.9, -97.14, 55.44, -143.21]
[Pi] PICK位置に移動: [134.4, -102.9, 35.1, -97.14, 55.44, -143.21]
[Pi] ✓ Camera Pick完了
[Mac] ✓ Camera Pick完了
スクリプトはエラーなく完走した。でもアームはブロックの位置に行かなかった。
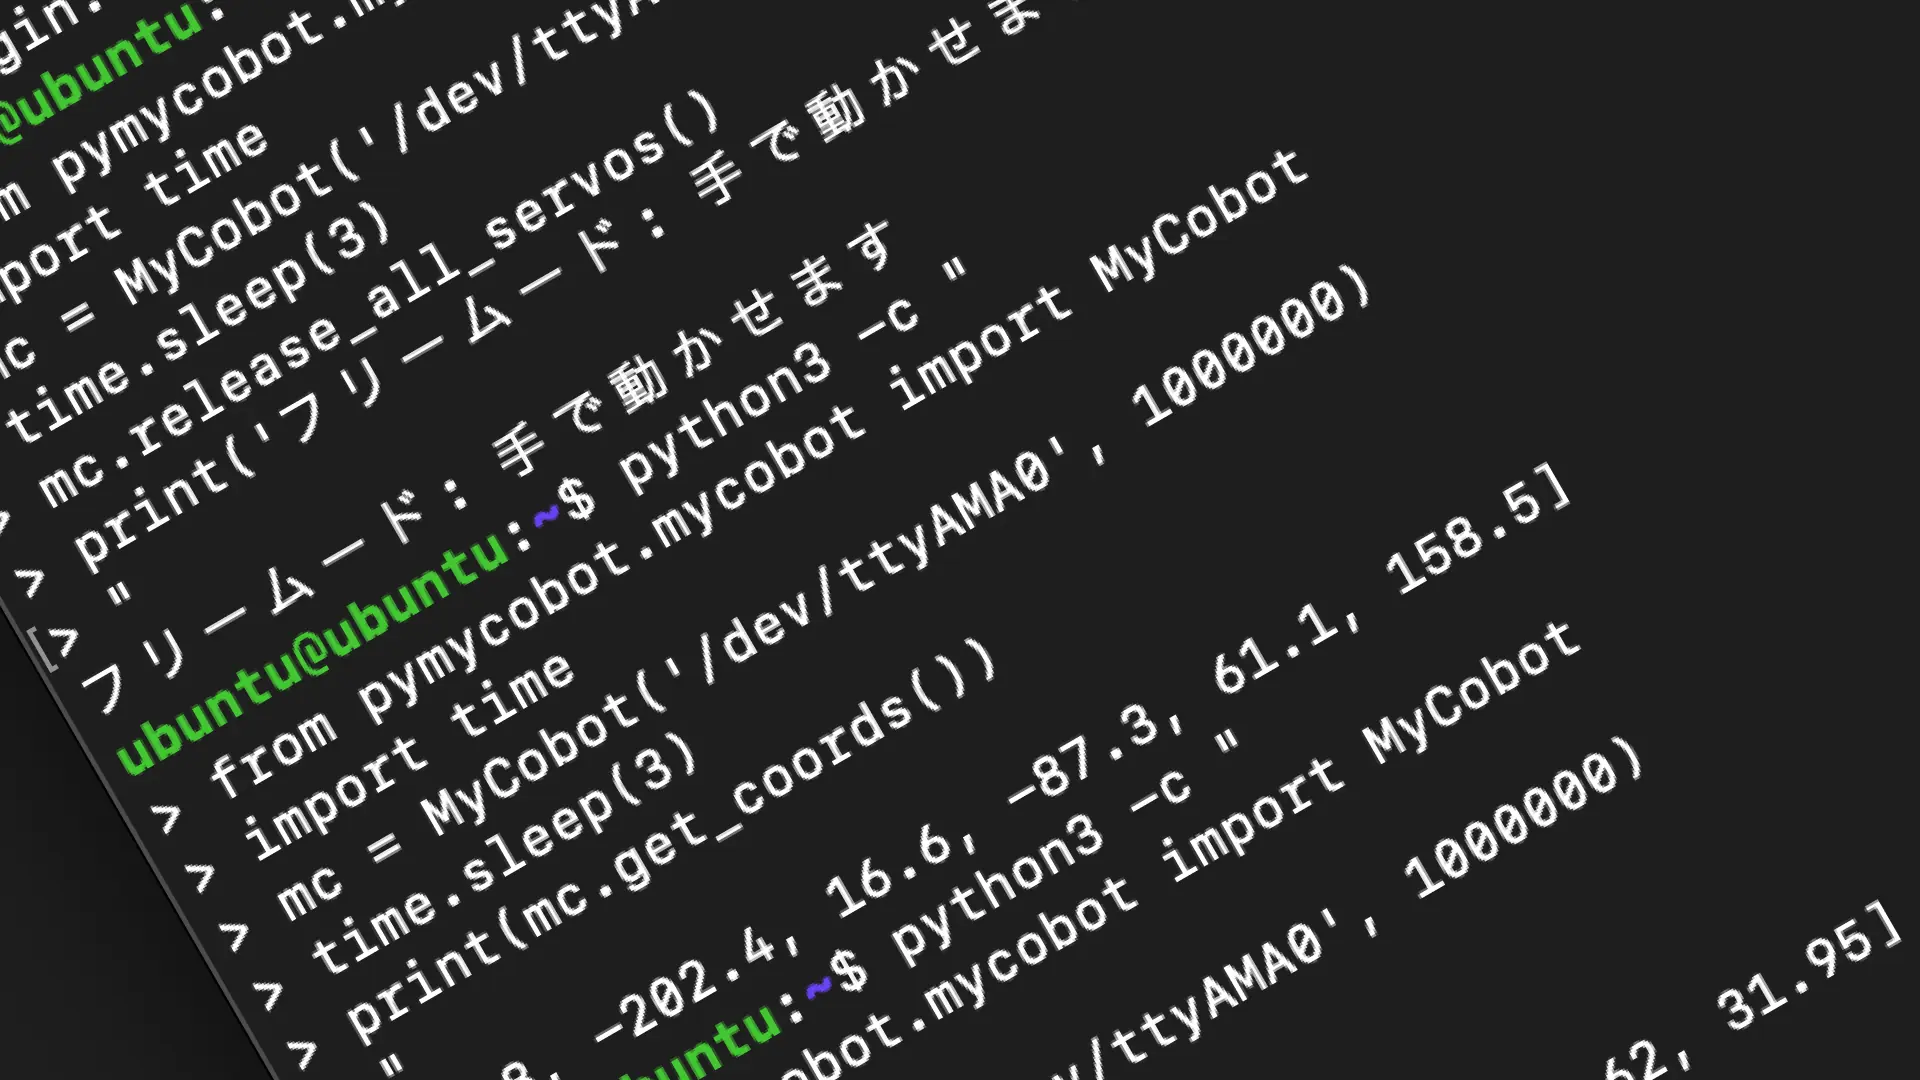
何が起きているかを調べるため、フリームードでアームを手動でブロックの真上に持っていき、get_coords() で実際の座標を読んだ。
mc.release_all_servos()
# → アームを手動でブロック位置へ移動
print(mc.get_coords())
# → [95.8, -153.2, 24.6, -70.29, 61.3, -138.18]
カメラのWorld座標: (-267.7, 137.0)
ロボットの実際の座標: (95.8, -153.2)全く別の数値だ。
二つの座標系が混在していた
— 「カメラのWorld」と「ロボットのRobot」は別物だった。
問題を分解するとこうなっていた。
カメラ側:
  pixel → homography → World座標
  World座標の基準: ロボットベース原点、マット目盛り基準のmm

ロボット側:
  send_coords()が期待する値: mechArmのRobot座標
Robot座標の基準: mechArmのファームウェアが定義する独自の座標系この二つは原点も向きも単位も一致していない。線形変換式(robot_x = -world_x + offset)で繋ごうとしたが、1点のキャリブレーションから導出したオフセットは別の位置で破綻する。
実際に試した数値を整理するとこうなっている。
試行1:
  検出   World(-254.1, 140.2) → 計算 robot(134.4, -102.9)
  実際のブロック位置 robot(95.8, -153.2)
  → X方向に約+38mm、Y方向に約+50mmのずれ

試行2(別位置):
  検出   World(-262.4, 143.4) → 計算 robot(142.7, -106.1)
  → アームがブロック位置に到達せず

試行3(フリームード実測→オフセット更新後):
  World(-267.7, 137.0) → 実測 robot(95.8, -153.2)
  COORD_OFFSET_X = -171.9, COORD_OFFSET_Y = -16.2 に更新
  → 別の位置で再び破綻
dryrun_check.py を新規作成して座標の流れを可視化した。
[DRY RUN] pixel:    (1349, 635)
[DRY RUN] World:    (59.3 mm, 137.6 mm)     ← homographyの出力
[DRY RUN] Robot:    (-219.2 mm, -165.8 mm)  ← さらに変換した値
ところが実際にPiが動かした座標は (59.3, 137.6) だった。計算したRobot座標 (-219.2, -165.8) は渡っていなかった。
Mac/Pi分割で変換が二重になっていた。
Robot座標で4点キャリブレーションを実施した
— 根本から考え直した結果、calibrate_homography.pyに戻ってきた。
「homography.npy が pixel → Robot座標 の変換行列になれば、変換式が不要になる」という方針で、4点のRobot座標を実測してキャリブレーションをやり直した。
フリームードでアームを4点に移動させ、各点で get_coords() を読んだ。
左上 pixel(238, 84)   → get_coords() → robot(-93.8,  -202.4)
右上 pixel(1563, 71)  → get_coords() → robot(-111.5,  193.8)
左下 pixel(353, 858)  → get_coords() → robot(141.9,  -155.9)
右下 pixel(1462, 846) → get_coords() → robot(120.1,   172.4)
同じ4点のWorld座標を detect_block_position.py で取得した。
左上: World(-300.8, -155.0)
右上: World( 308.3, -151.2)
左下: World(-255.6,  206.7)
右下: World( 257.5,  209.4)
calibrate_homography.py でRobot座標を入力してキャリブレーションした結果、新しい homography.npy が生成された。
ホモグラフィ行列が計算されました:
[[-1.34255941e-02  3.10998878e-01 -1.17426799e+02]
 [ 3.06614876e-01  1.25341245e-02 -2.77933724e+02]
 [ 2.71896427e-05  1.15733839e-05  1.00000000e+00]]
これで homography.npy は「pixel → Robot座標」の変換行列になるはずだった。しかし実行してみると依然としてアームがブロック位置に行かなかった。
homography.npy が実際に何を出力しているかを直接確認する必要がある。これが次の確認課題だ。
設計方針を一本化した
— 複雑さはバグを生む。シンプルにする。
問題の構造を整理するとこうなる。
旧設計:
  Mac: pixel → homography → World座標 → Piへ送信
  Pi:  World座標 → 変換式 → Robot座標 → send_coords()

問題点:
  ・変換が2箇所に分散
  ・homography.npyはMacにしか存在せずPiで使えない
  ・「World座標」と「Robot座標」の区別が曖昧になる

新設計:
  Mac: pixel → homography(Robot座標直接出力) → Piへ送信
  Pi:  受け取った値をそのままsend_coords()に渡す

変換は1箇所に集約。Piは変換しない。
camera_pick_pi.py の座標変換部分はこうなる。
# 変換なし。受け取った値をそのままRobot座標として使用
robot_x = world_x
robot_y = world_y
camera_pick_mac.py 側でhomographyの出力をRobot座標としてそのままPiに渡す。
# Mac側で変換を完結させる
robot_xy = pixel_to_world((pixel_x, pixel_y), homography_matrix)
robot_x, robot_y = robot_xy[0], robot_xy[1]
print(f"[Mac] ✓ Robot座標: robot_x={robot_x:.1f}mm, robot_y={robot_y:.1f}mm")

# PiへはRobot座標をそのまま渡す
command = f"python3 {REMOTE_SCRIPT} {robot_x:.1f} {robot_y:.1f}"
次のステップ
Piが手元に戻ったら、まず以下を実行して homography.npy の実態を確認する。
python3 -c "import numpy as np; print(np.load('homography.npy'))"この行列が「pixel → Robot座標」の変換として正しく機能していることを確認してから、camera_pick_mac.py と camera_pick_pi.py を新設計に沿って修正する。
変換は1箇所に集約する。Macが全変換を担い、Piは受け取った値をそのまま動作に使う。それだけだ。
コード全文
camera_pick_pi.py(send_coords統一版)
#!/usr/bin/env python3
"""
Camera Pick Pi側スクリプト
World座標を受け取り、座標変換してアームをPICK位置に動かす
"""

import sys
import time
from pymycobot.mycobot import MyCobot

COORD_OFFSET_X = -119.7
COORD_OFFSET_Y = 37.3
ABOVE_Z = 120.0
APPROACH_PICK_Z = 49.9
PICK_Z = 35.1

PICK_RX = -97.14
PICK_RY = 55.44
PICK_RZ = -143.21

# PICK_ANGLES = [-46.93, 102.74, -43.33, 3.6, -60.11, -31.9]
APPROACH_PICK_ANGLES = [-54.22, 81.91, -30.14, -8.08, -50.27, -29.44]

SPEED = 20
MODE = 0


def main():
    if len(sys.argv) != 3:
        print("[Pi] ✗ 使用方法: python3 camera_pick_pi.py <world_x> <world_y>")
        sys.exit(1)

    world_x = float(sys.argv[1])
    world_y = float(sys.argv[2])
    print(f"[Pi] World座標受け取り: world_x={world_x:.1f}mm, world_y={world_y:.1f}mm")

    robot_x = -world_x + COORD_OFFSET_X
    robot_y = -world_y + COORD_OFFSET_Y
    print(f"[Pi] ✓ ロボット座標に変換: robot_x={robot_x:.1f}mm, robot_y={robot_y:.1f}mm")

    mc = MyCobot('/dev/ttyAMA0', 1000000)
    time.sleep(3)
    print("[Pi] ✓ mechArm接続完了")

    print("[Pi] グリッパーを開く...")
    mc.set_gripper_state(0, 100)
    time.sleep(1)

    above_coords = [robot_x, robot_y, ABOVE_Z, PICK_RX, PICK_RY, PICK_RZ]
    print(f"[Pi] 真上に移動: {above_coords}")
    mc.send_coords(above_coords, SPEED, MODE)
    time.sleep(5)

    approach_coords = [robot_x, robot_y, APPROACH_PICK_Z, PICK_RX, PICK_RY, PICK_RZ]
    print(f"[Pi] APPROACH_PICK高さに移動: {approach_coords}")
    mc.send_coords(approach_coords, SPEED, MODE)
    time.sleep(5)

    pick_coords = [robot_x, robot_y, PICK_Z, PICK_RX, PICK_RY, PICK_RZ]
    print(f"[Pi] PICK位置に移動: {pick_coords}")
    mc.send_coords(pick_coords, SPEED, MODE)
    time.sleep(8)

    print("[Pi] グリッパーを閉じる...")
    mc.set_gripper_state(1, 70)
    time.sleep(2)

    print("[Pi] APPROACH_PICK姿勢に戻る...")
    mc.send_angles(APPROACH_PICK_ANGLES, SPEED)
    time.sleep(5)

    print("[Pi] ホームに戻る...")
    mc.send_angles([0, 0, 0, 0, 0, -30], 20)
    time.sleep(3)

    print("[Pi] ✓ Camera Pick完了")


if __name__ == "__main__":
    main()
camera_pick_mac.py(SSHタイムアウト修正版)
#!/usr/bin/env python3
"""
Camera Pick Mac側スクリプト
カメラでブロックのWorld XYを取得し、
SSH経由でPiのスクリプトを呼び出す
"""

import sys
import os
import time
import cv2
import numpy as np
import paramiko
from detect_block_position import detect_red_block, pixel_to_world

SSH_HOST = "192.168.2.1"
SSH_USER = "ubuntu"
SSH_KEY_PATH = os.path.expanduser("~/.ssh/id_rsa_pi")
REMOTE_SCRIPT = "/home/ubuntu/camera_pick_pi.py"


def execute_ssh_command(host, user, key_path, command):
    client = paramiko.SSHClient()
    client.set_missing_host_key_policy(paramiko.AutoAddPolicy())
    client.connect(host, username=user, key_filename=key_path, timeout=30)
    stdin, stdout, stderr = client.exec_command(command)
    exit_code = stdout.channel.recv_exit_status()
    output = stdout.read().decode('utf-8', errors='ignore')
    error = stderr.read().decode('utf-8', errors='ignore')
    client.close()
    return (exit_code == 0), output, error


def transfer_file_scp(host, user, key_path, local_path, remote_path):
    client = paramiko.SSHClient()
    client.set_missing_host_key_policy(paramiko.AutoAddPolicy())
    client.connect(host, username=user, key_filename=key_path, timeout=30)
    sftp = client.open_sftp()
    sftp.put(local_path, remote_path)
    sftp.close()
    client.close()
    return True


def main():
    print("=== Camera Pick Start ===")
    print("[Mac] ブロック位置を検出中...")

    homography_path = os.path.expanduser("~/r2r2r-scripts/homography.npy")
    homography_matrix = np.load(homography_path)

    cap = cv2.VideoCapture(1)
    if not cap.isOpened():
        print("[Mac] ✗ カメラが見つかりません")
        sys.exit(1)

    for _ in range(30):
        cap.read()

    centroid = None
    for i in range(10):
        ret, frame = cap.read()
        if not ret:
            continue
        centroid = detect_red_block(frame)
        if centroid is not None:
            break
        time.sleep(0.1)
    cap.release()

    if centroid is None:
        print("[Mac] ✗ ブロックが検出できませんでした")
        sys.exit(1)

    pixel_x, pixel_y = centroid
    print(f"[Mac] ✓ ブロック検出: pixel_x={pixel_x}, pixel_y={pixel_y}")

    world_xy = pixel_to_world((pixel_x, pixel_y), homography_matrix)
    world_x, world_y = world_xy[0], world_xy[1]
    print(f"[Mac] ✓ World座標: world_x={world_x:.1f}mm, world_y={world_y:.1f}mm")

    display_frame = frame.copy()
    cv2.circle(display_frame, (int(pixel_x), int(pixel_y)), 10, (0, 255, 0), 2)
    text = f"World: ({world_x:.1f} mm, {world_y:.1f} mm)"
    cv2.putText(display_frame, text, (int(pixel_x) + 15, int(pixel_y) - 10),
                cv2.FONT_HERSHEY_SIMPLEX, 0.6, (0, 255, 0), 2)
    cv2.imshow("Detected Block", display_frame)
    cv2.waitKey(2000)
    cv2.destroyAllWindows()

    print("[Mac] Pi側スクリプトを転送中...")
    local_script = os.path.join(os.path.dirname(__file__), "camera_pick_pi.py")
    if not transfer_file_scp(SSH_HOST, SSH_USER, SSH_KEY_PATH, local_script, REMOTE_SCRIPT):
        print("[Mac] ✗ ファイル転送失敗")
        sys.exit(1)

    print("[Mac] Pi側スクリプトを実行中...")
    command = f"python3 {REMOTE_SCRIPT} {world_x:.1f} {world_y:.1f}"
    success, output, error = execute_ssh_command(SSH_HOST, SSH_USER, SSH_KEY_PATH, command)

    if output:
        print(f"[Pi出力]:\n{output}")
    if error:
        print(f"[Piエラー]:\n{error}")

    if success:
        print("[Mac] ✓ Camera Pick完了")
    else:
        print("[Mac] ✗ Camera Pick失敗")
        sys.exit(1)


if __name__ == "__main__":
    main()
dryrun_check.py(新規作成)
#!/usr/bin/env python3
"""
Dry Run Check スクリプト
カメラでブロック位置を検出し、座標変換結果を表示(アームは動かさない)
"""

import os
import time
import cv2
import numpy as np
from detect_block_position import detect_red_block, pixel_to_world

COORD_OFFSET_X = -159.9
COORD_OFFSET_Y = -28.2
PICK_RX = -97.14
PICK_RY = 55.44
PICK_RZ = -143.21
ABOVE_Z = 120.0
APPROACH_PICK_Z = 49.9
PICK_Z = 35.1


def main():
    print("=== Dry Run Check Start ===")

    homography_path = os.path.expanduser("~/r2r2r-scripts/homography.npy")
    homography_matrix = np.load(homography_path)

    cap = cv2.VideoCapture(1)
    if not cap.isOpened():
        print("[DRY RUN] ✗ カメラが見つかりません")
        return

    for _ in range(30):
        cap.read()

    centroid = None
    for i in range(10):
        ret, frame = cap.read()
        if not ret:
            continue
        centroid = detect_red_block(frame)
        if centroid is not None:
            break
        time.sleep(0.1)
    cap.release()

    if centroid is None:
        print("[DRY RUN] ✗ ブロックが検出できませんでした")
        return

    pixel_x, pixel_y = centroid
    print(f"[DRY RUN] pixel: ({int(pixel_x)}, {int(pixel_y)})")

    world_xy = pixel_to_world((pixel_x, pixel_y), homography_matrix)
    world_x, world_y = world_xy[0], world_xy[1]
    print(f"[DRY RUN] World: ({world_x:.1f} mm, {world_y:.1f} mm)")

    robot_x = -world_x + COORD_OFFSET_X
    robot_y = -world_y + COORD_OFFSET_Y
    print(f"[DRY RUN] Robot: ({robot_x:.1f} mm, {robot_y:.1f} mm)")

    print(f"[DRY RUN] ABOVE:    [{robot_x}, {robot_y}, {ABOVE_Z}, {PICK_RX}, {PICK_RY}, {PICK_RZ}]")
    print(f"[DRY RUN] APPROACH: [{robot_x}, {robot_y}, {APPROACH_PICK_Z}, {PICK_RX}, {PICK_RY}, {PICK_RZ}]")
    print(f"[DRY RUN] PICK:     [{robot_x}, {robot_y}, {PICK_Z}, {PICK_RX}, {PICK_RY}, {PICK_RZ}]")
    print("[DRY RUN] ✓ Dry Run Check完了")


if __name__ == "__main__":
    main()
※ プロジェクト名「R2R2R」は、UC Berkeley・Toyota Research Instituteの研究「Real2Render2Real」(Yu, Fu et al., 2025)の概念に触発されています。現実空間をデジタルツイン化し、仮想空間での試行から得た知見を実世界のモーター駆動へ還元する——その設計と実装過程を毎日記録しています。技術アプローチおよび目的は独自のものです。