R2R2Rのデータ収集設計を疑った|mechArm 270 × Unityのフェーズ2開始前に
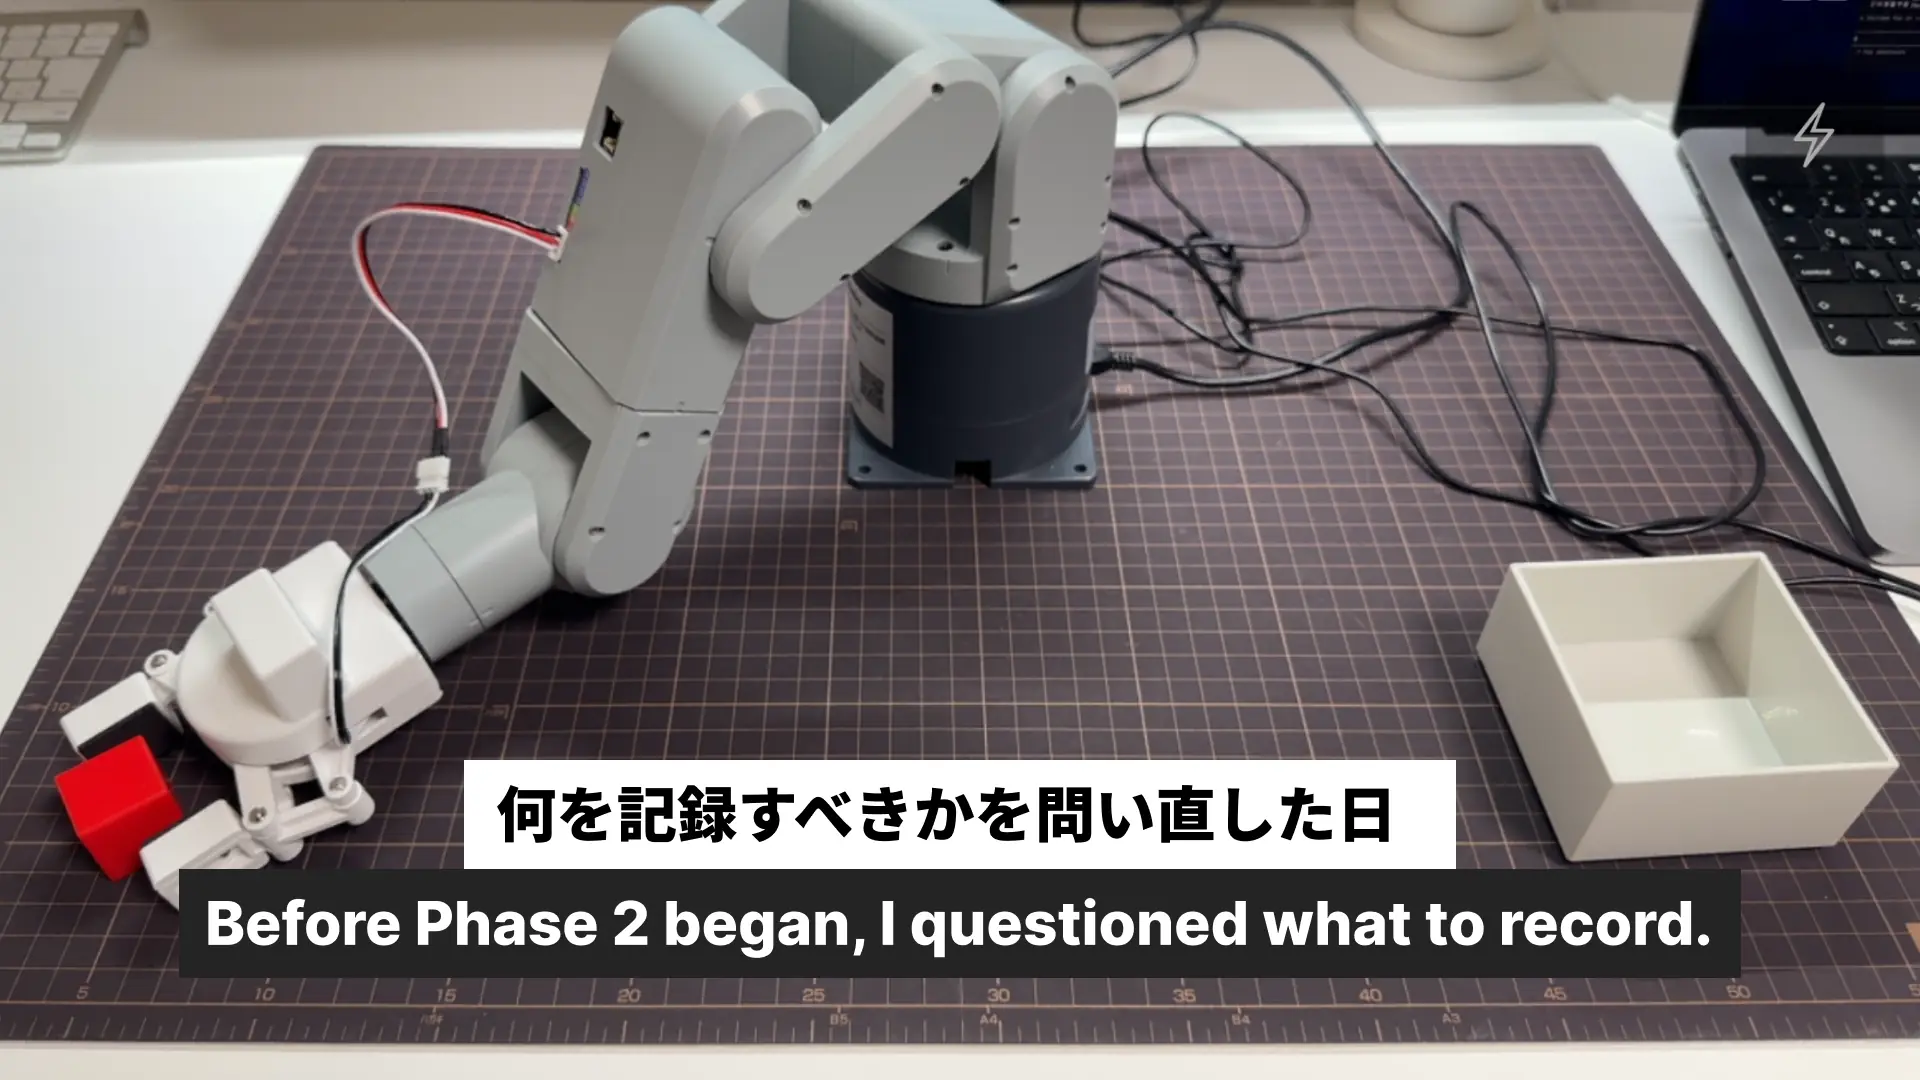
「ログを取る」という当たり前の作業の前に、何を記録すべきかを問い直した日。
💡 Key Takeaway
「成功率を記録する」だけでは何も改善できない。失敗の種別を記録することで、初めて改善の打ち手が見える。ログは記録ではなく設計素材だ。
やろうとしたこと | 実際に起きたこと | 判断 |
|---|---|---|
CSVログ機能を追加する | 「なぜこのデータが必要か」を先に問い直した | 暫定リストを設計から作り直した |
fail_stepを自動取得する | WiFi競合でSSH自動化が詰まった | 手動入力で代替しデータ積み上げを優先した |
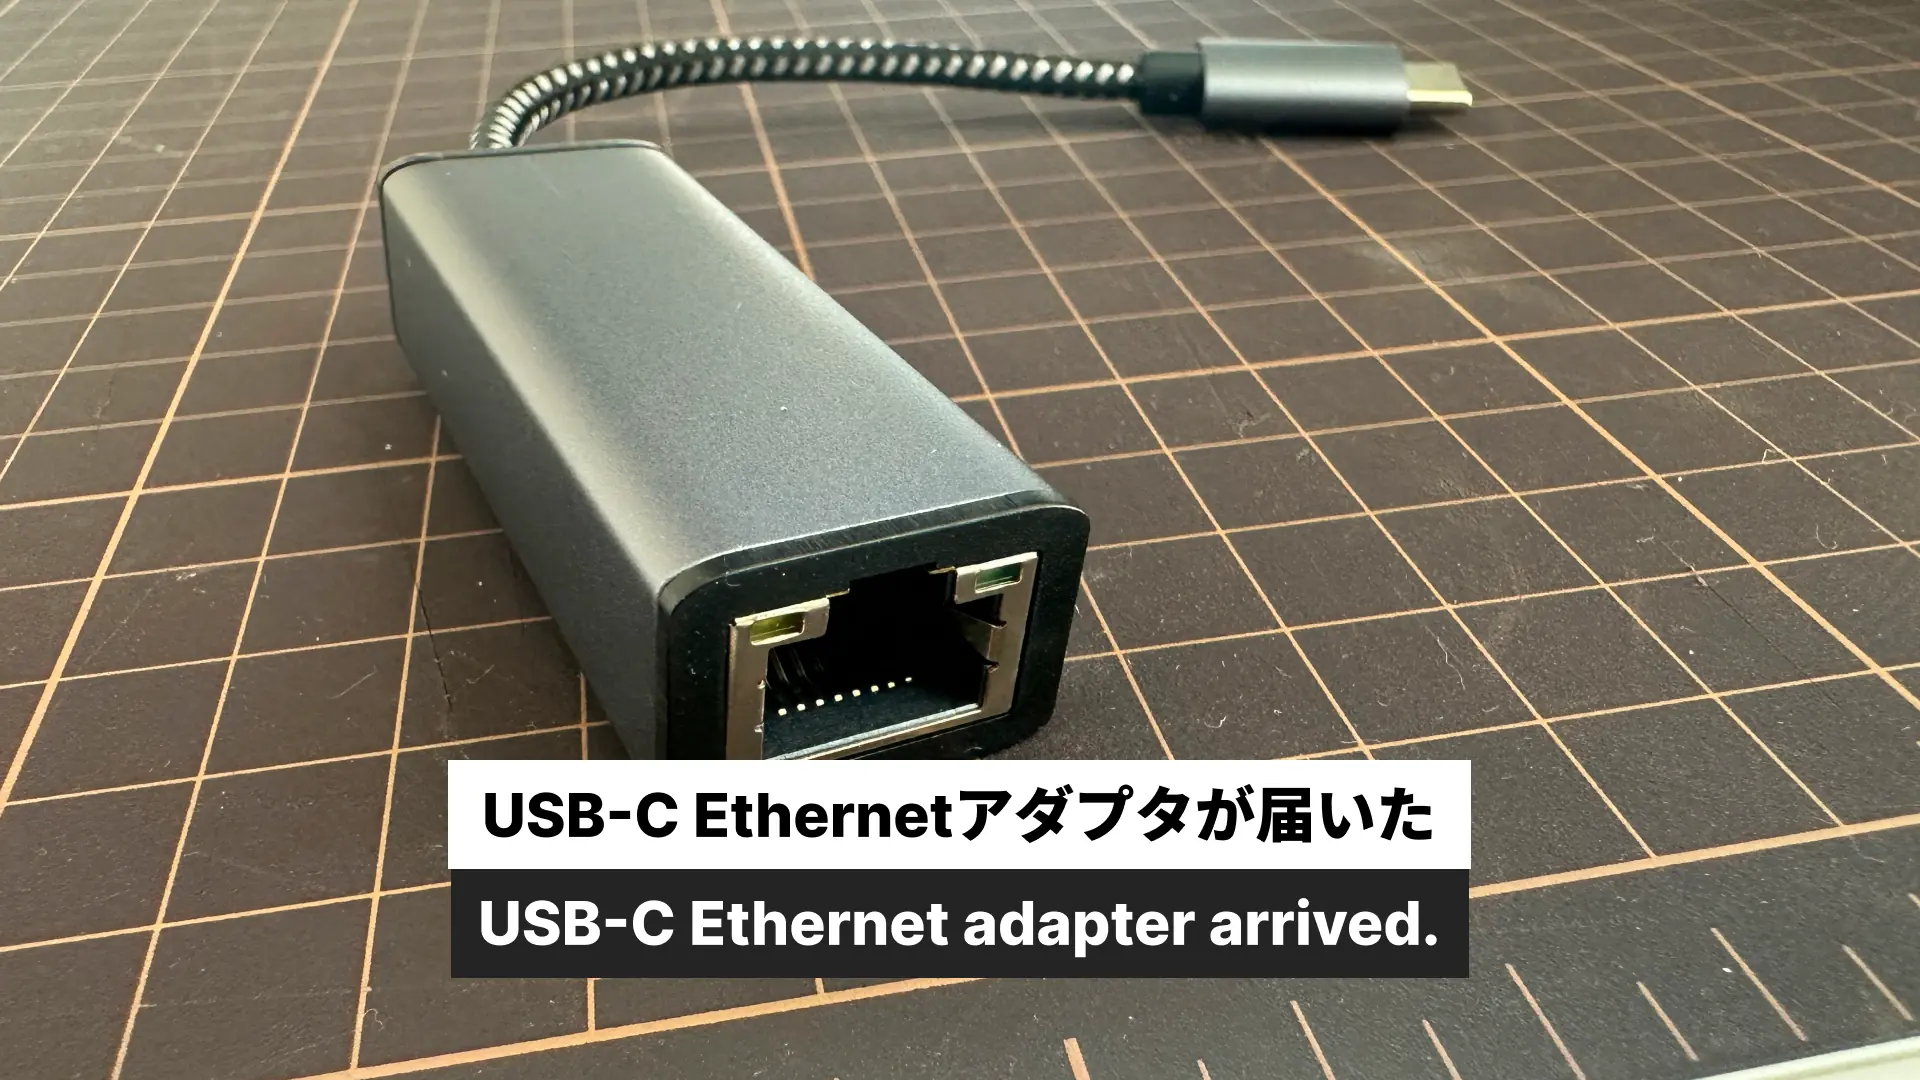
TP-Link_9824にPiを接続する | Piのスキャンにすら見つからなかった | USB-C Ethernetアダプタを発注して次のステップに委ねた |
まず「何を記録するか」を問い直した
— ログ項目のリストを見た瞬間、暫定だとわかった。
Phase 2の最初のタスクはログ機能の追加だった。最初に並べたのはこのリストだ。
日時(timestamp)
試行回数(trial number)
成功/失敗(result)
Red ratio(%)
これを見て、問いが生まれた。このデータが必要な根拠は何か。
Phase 2で答えが出なければならない問いを整理すると、3つに絞れた。このポーズ設定は再現性があるか。カメラ判定は信頼できるか。失敗はどのステップで起きるか。
3つ目の問いに対して、最初のリストは答えを出せない。成功率はわかっても、失敗の種別がわからない。Pick失敗とPlace失敗では原因がまったく違う。まとめてFAILにすると、何を改善すればいいかが見えないままになる。
fail_step を追加することにした。
timestamp, trial_number, result, fail_step, red_ratioこれで「Pick成功率 vs Place成功率」が分離できる。Phase 3でカメラによるリカバリー検出を設計するとき、今のうちに「どんな失敗が何回起きるか」を記録しておくことが、設計の根拠になる。
ログは記録じゃなくて設計素材なんだよ、という話。
fail_stepを取るには構造が必要だった
— pick_and_place_fixed.pyの現在の構造を確認すると、問題が見えた。
現在のスクリプトは、try/exceptが全体を1つで包んでいる。
try:
    Step1 〜 Step11 全部
except Exception as e:
    return False  # どこで落ちたか不明
例外が起きても「どこで落ちたか」がわからない。
解決策はシンプルだった。current_step 変数でどのフェーズにいるかを追跡して、失敗時にそれを返す。
current_step = "init"
try:
    current_step = "pick"
    # Step3〜5

    current_step = "place"
    # Step7〜9

except Exception as e:
    return "FAIL", current_step  # fail_stepが返せる
コードの変更量が最小で、fail_stepの粒度も十分。返り値を (result, fail_step) のタプルに変えれば、ループ側で受け取れる。
WiFi競合が、また出てきた
— fail_stepをループ側に自動で渡すには、SSHで呼び出す構造が必要だった。
r2r2r_loop.py の現在の構造を確認すると、subprocessでPiを呼んでいない。MacとPiは独立していて、人間がEnterを押すタイミングで繋がっている。
fail_stepを自動取得するには、MacからSSH経由でPiのスクリプトを呼ぶ構造が必要になる。
Mac: SSH呼び出し → Pi実行 → 返り値受け取り → ログ記録しかしこれをやろうとすると、解決したはずのWiFi競合が戻ってくる。SSHにはElephantRobotics_APが必要で、IriunにはTP-Linkが必要で、Macはどちらか一方にしか繋げない。
TP-Link接続を試みた
— PiをTP-Linkにも繋げれば競合が解消する。コマンド1本のはずだった。
PiのターミナルからTP-Link_9824への接続を試みた。
Error: Device 'TP-LINK_9824' not found.スキャンしてみると、Piが見えているWiFiはElephantRoboticsAPだけだった。物理的な距離か、5GHz帯の問題か。いずれにせよ、この方法は詰まった。
有線接続を選んだ
— 競合を根本から解消するには、PiとMacをEthernetで直結するしかない。
Mac(USB-C Ethernetアダプタ)→ Ethernetケーブル → Pi
Mac(WiFi: TP-Link)→ iPhone(Iriun)
この構成なら2つの通信が完全に独立する。Ethernetケーブルは家にあった。USB-C Ethernetアダプタがないだけだった。Amazonで発注した。
できることをやった
— SSH自動化はアダプタ待ち。でも動かせるものはあった。
自動化は保留にして、手動構造のままログ機能だけ追加した。
r2r2r_loop.py に2つの変更を加えた。カメラ判定の後、FAILのときだけ fail_step の入力を求めること。そしてCSVに記録すること。
最初の実装では fail_step の入力タイミングが間違っていた。pick_and_place.py の実行前に「失敗しましたか?」と聞く設計になっていたのだ。まだ実行していないのに失敗ステップを聞いている。カメラ判定後、FAIL確定のときだけ聞く順序に修正した。
# FAIL確定後にだけ聞く
else:
    fail_step_input = input("失敗したステップを入力 (pick / place / none): ").strip()
    fail_step = fail_step_input if fail_step_input in ["pick", "place"] else None
    write_log(attempt, "FAIL", fail_step, red_ratio_percent)
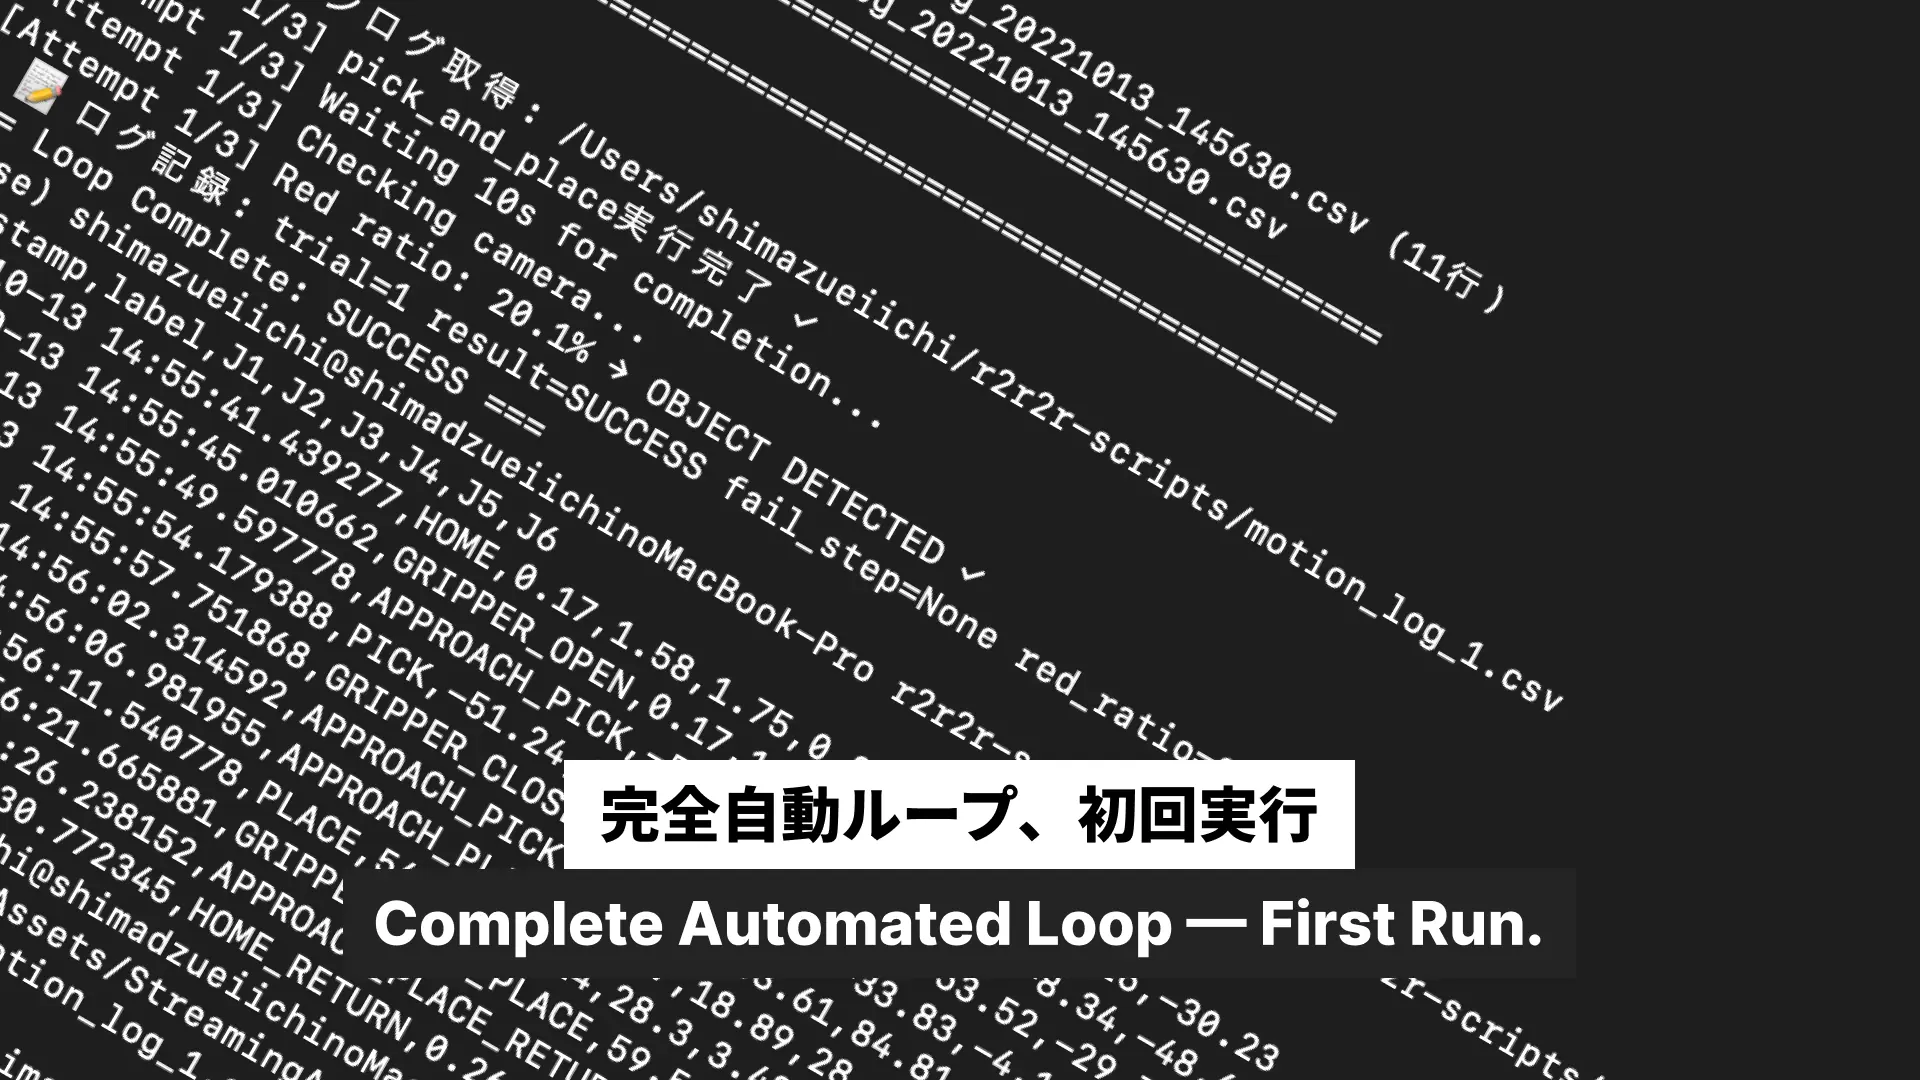
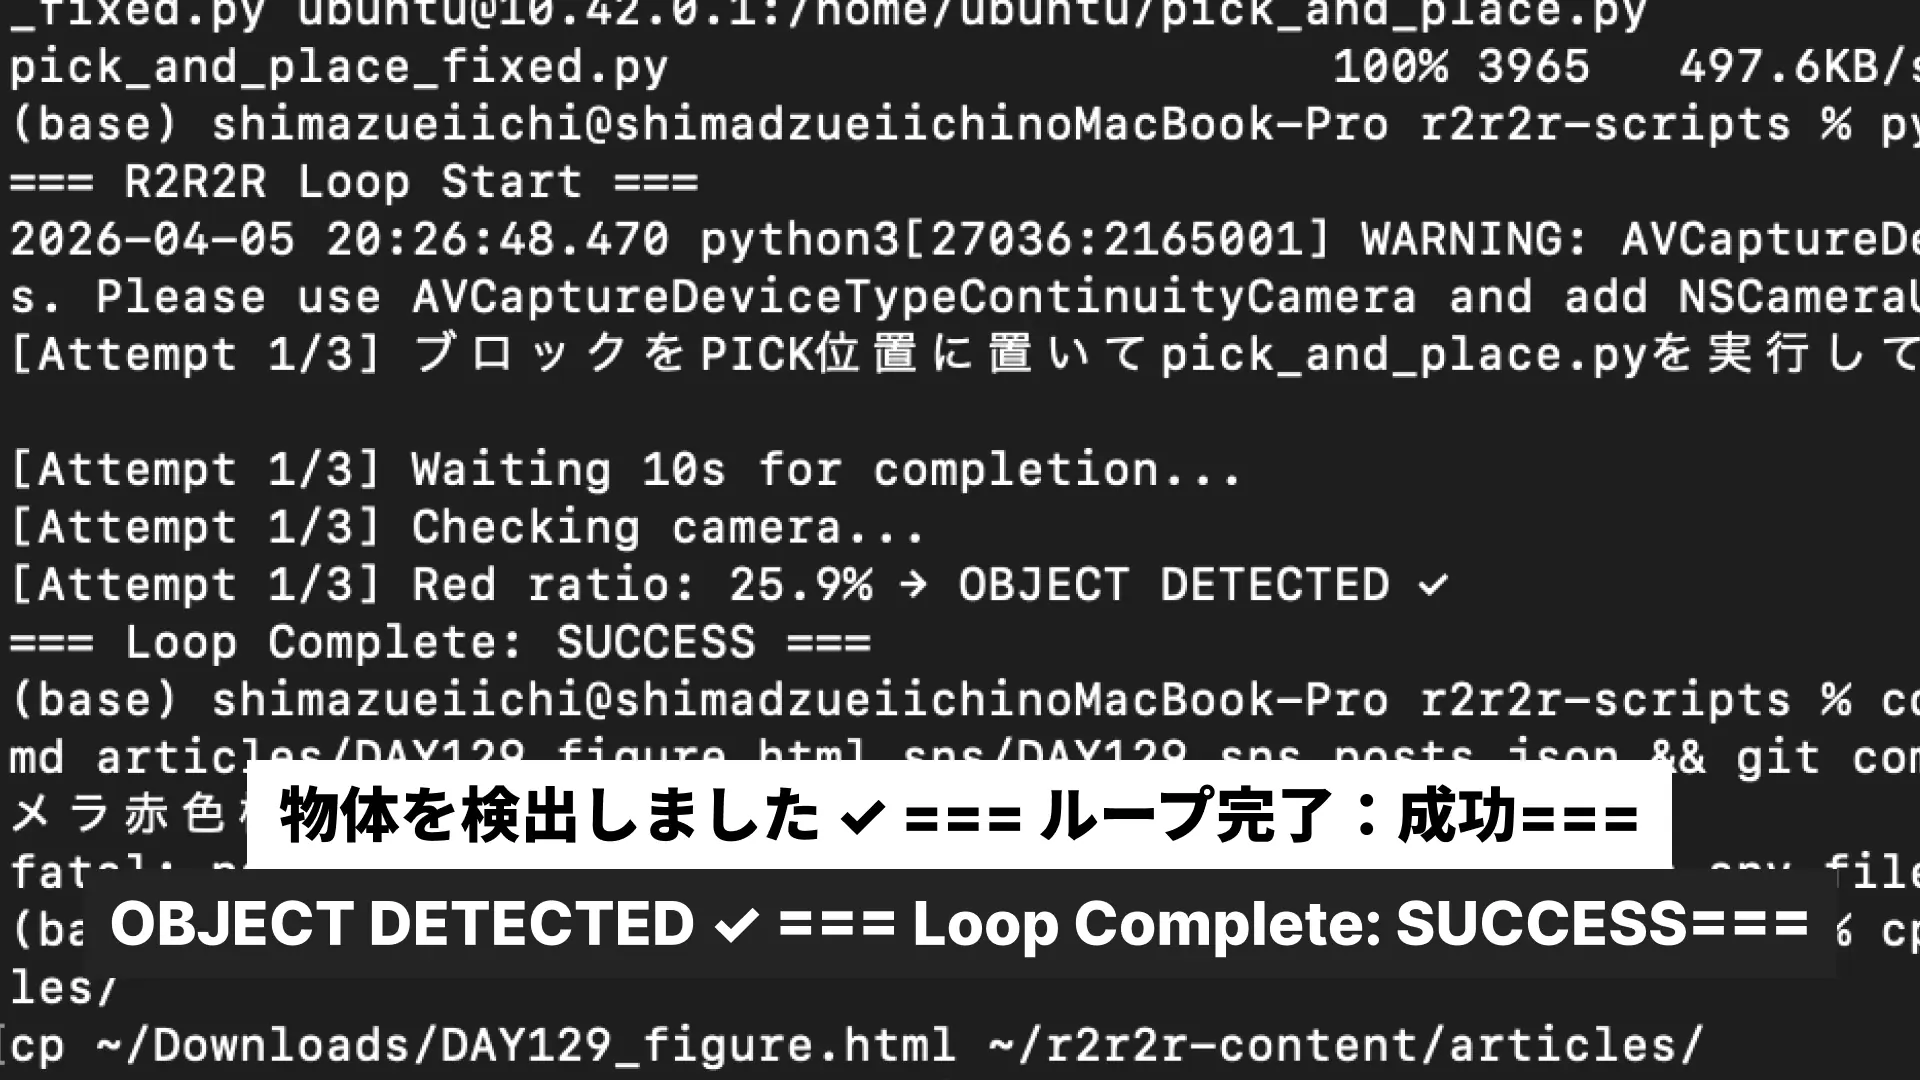
ループを1回回した。
[Attempt 1/3] Red ratio: 17.7% → OBJECT DETECTED ✓
📝 ログ記録: trial=1 result=SUCCESS fail_step=None red_ratio=17.7%
=== Loop Complete: SUCCESS ===
CSVを確認した。
timestamp,trial_number,result,fail_step,red_ratio
2026-04-06 18:35:56,1,SUCCESS,,17.7
データが積み上がり始めた。
Phase 2の最初の1行が書かれた。USB-C Ethernetアダプタが届いたら、SSH自動化に切り替えてデータ収集を本格化する。次のステップは「何回回せるか」だ。