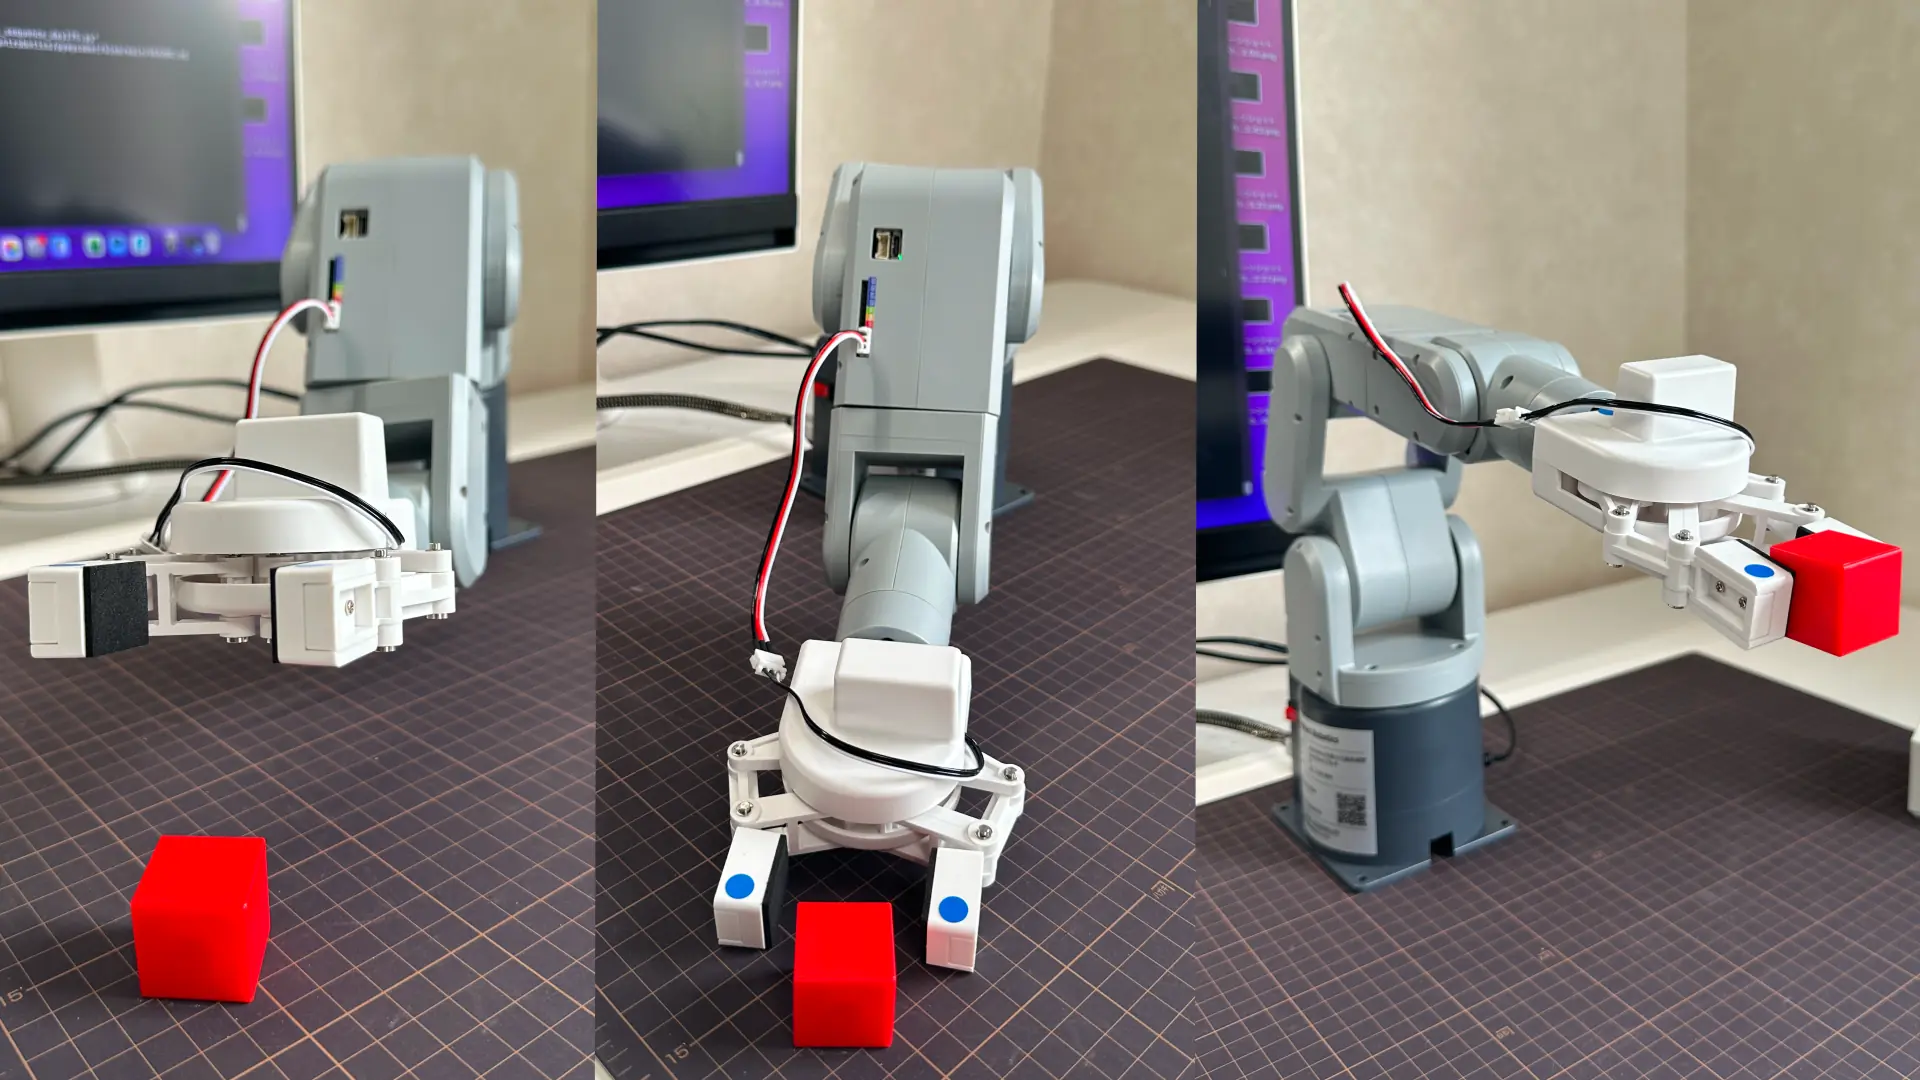
Unity FKに頼らず、カメラで掴む方針へ転換した
動的lookupパイプラインは数値上は完成していた。カメラ検出 → 姿勢制約付きlookup → SSH経由でアームに送信、という流れは動いている。けれど実際にアームが動くと、爪は赤ブロックの隣を素通りする。
lookupが成功してもズレる。dist=50mm以下でも届かない。この状態のまま先に進むには、「何がどれだけズレているか」を実測で確定させる必要があった。今回はそこに集中した。
💡 Key Takeaway
Unity FKスキャンのee座標と実機グリッパー先端の間に、ΔZ方向に約58mmの系統誤差があることを5点実測で確定した。動的lookupで11trial試した結果も同じ傾向。実機の爪先と赤ブロックの両方をカメラで測って差分を直接フィードバックするアプローチに切り替え、FK逆算補正のプロトタイプを作って実験した。座標系の統一(射影画像と検出用homographyを一本化する実装)は次セッションに持ち越し。
発生した問題 | 現場判断 | 結果 |
|---|---|---|
動的lookupでPICK位置が50〜115mmズレる | FK実機照合を5点実測で確定させる | APPROACH_PICK=70mm / PICK=56mm 誤差確定 |
動的lookup11trialも同じ傾向 | 誤差パターンを統計的に確認 | ΔZ系統正方向オフセットが再現 |
青シール検出でマーカー位置が大きくズレる | LOG168実績ロジック(Y座標大が爪先)に戻す | 3点検出は機能、座標変換を動的計算に切替 |
射影画像と動的homographyが別行列 | 一本化する設計で修正中 | 進行中(次セッション) |
5点固定姿勢でFK実機照合を実測する
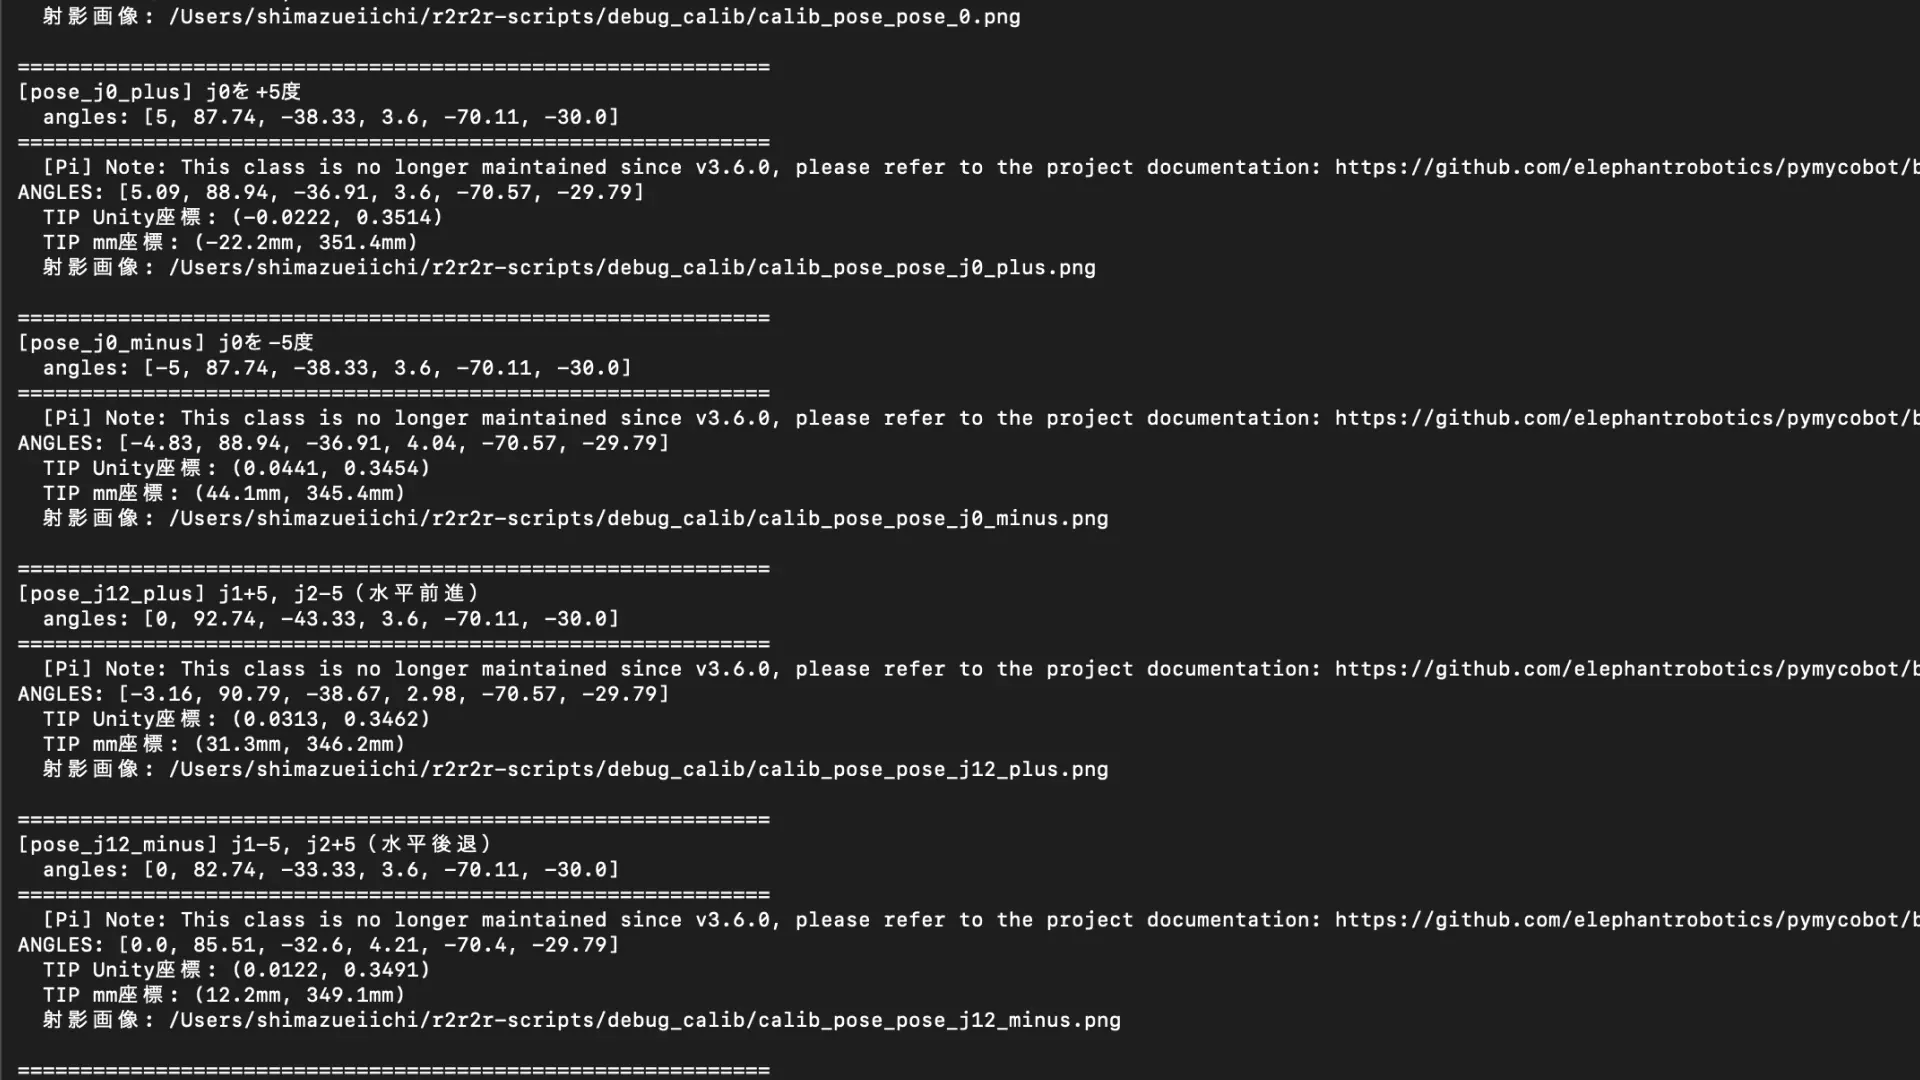
まずverify_fk_calibration.pyを作った。確定済みの関節角度をSSH経由で実機に送り、停止後にmat_rectify射影画像上でグリッパー先端をクリックして実測座標を取得、Unity FK予測値との差分を計算する。
#!/usr/bin/env python3
"""
verify_fk_calibration.py
確定済み関節角度を実機に送り、グリッパー先端をmat_rectify画像上でクリックして
実測mat mm座標を取得。Unity FK ee座標と差分を自動計算する。

操作:
  アームが各ポーズを取る → 射影画像上でグリッパー先端をクリック → 差分表示
  n: 次のポーズへ(クリック済みの場合)  q: 中断してHOME復帰
"""

import os
import sys
import math
import csv
import time
import numpy as np
import cv2
import paramiko
from datetime import datetime
from mat_corner_detection import capture_frames, detect_corners, remove_outliers_and_average

# ---- 設定 ----------------------------------------------------------------
SSH_HOST = "192.168.2.1"
SSH_USER = "ubuntu"
SSH_KEY_PATH = os.path.expanduser("~/.ssh/id_rsa_pi")
HOMOGRAPHY_PATH = "homography.npy"
CAMERA_INDEX = 1
SPEED = 20

OUT_W = 1240  # 620mm * 2
OUT_H = 900   # 450mm * 2

WINDOW_NAME = "FK Calibration Verify"

# 検証ポーズ(関節角度, Unity FK ee座標)
POSES = [
    {
        "label": "APPROACH_PICK",
        "angles": [-46.93, 87.74, -38.33, 3.6, -70.11, -30.0],
        "unity_ee": (0.208, 0.213),
    },
    {
        "label": "PICK",
        "angles": [-46.93, 87.74, -33.33, 3.6, -45.11, -30.0],
        "unity_ee": (0.240339, 0.213523),
    },
    {
        "label": "APPROACH_PLACE",
        "angles": [59.85, 16.87, 27.94, 10.01, -45.17, -35.33],
        "unity_ee": None,
    },
    {
        "label": "PLACE",
        "angles": [54.49, 45.17, 26.63, 2.9, -70.57, -29.26],
        "unity_ee": None,
    },
    {
        "label": "CENTER_LOW",
        "angles": [0, 100, -40, 0, -50, -30],
        "unity_ee": None,
    },
]


# ---- SSH経由アーム制御 ----------------------------------------------------
def ssh_send_angles(angles, speed=SPEED, wait=5):
    """SSH経由でPi上のアームにsend_anglesを実行"""
    angles_str = str(angles)
    cmd = (
        f"python3 -c \""
        f"from pymycobot.mycobot import MyCobot; import time; "
        f"mc = MyCobot('/dev/ttyAMA0', 1000000); time.sleep(2); "
        f"mc.send_angles({angles_str}, {speed}); time.sleep({wait}); "
        f"print('ANGLES:', mc.get_angles())\""
    )
    client = paramiko.SSHClient()
    client.set_missing_host_key_policy(paramiko.AutoAddPolicy())
    client.connect(SSH_HOST, username=SSH_USER, key_filename=SSH_KEY_PATH)
    stdin, stdout, stderr = client.exec_command(cmd)
    output = stdout.read().decode("utf-8", errors="ignore").strip()
    error = stderr.read().decode("utf-8", errors="ignore").strip()
    client.close()
    if output:
        print(f"  [Pi] {output}")
    if error and "no longer maintained" not in error:
        print(f"  [Pi stderr] {error}")


def send_home():
    print("[ARM] HOME へ移動...")
    ssh_send_angles([0, 0, 0, 0, 0, -30], wait=4)
    print("[ARM] HOME 完了")


# ---- mat_rectify 射影 ----------------------------------------------------
def mm_to_px(mat_x, mat_z):
    out_x = int(round((310 - mat_x) * 2))
    out_y = int(round((mat_z - (-89)) * 2))
    return out_x, out_y


def draw_overlays(img):
    """射影後画像にグリッド・軸・アーム原点を重畳描画"""
    grid_color = (255, 255, 255)
    x_grid_values = [+300, +200, +100, -100, -200, -300]
    z_grid_values = [+100, +200, +300]
    for x_mm in x_grid_values:
        px, _ = mm_to_px(x_mm, 0)
        cv2.line(img, (px, 0), (px, OUT_H), grid_color, 2)
    for z_mm in z_grid_values:
        _, py = mm_to_px(0, z_mm)
        cv2.line(img, (0, py), (OUT_W, py), grid_color, 2)

    cv2.rectangle(img, (0, 0), (OUT_W - 1, OUT_H - 1), (255, 255, 255), 2)

    _, y_axis = mm_to_px(0, 0)
    cv2.line(img, (0, y_axis), (OUT_W, y_axis), (0, 0, 255), 2)
    cv2.putText(img, "X+", (30, y_axis - 10),
                cv2.FONT_HERSHEY_SIMPLEX, 0.7, (0, 0, 255), 2, cv2.LINE_AA)
    cv2.putText(img, "X-", (OUT_W - 60, y_axis - 10),
                cv2.FONT_HERSHEY_SIMPLEX, 0.7, (0, 0, 255), 2, cv2.LINE_AA)

    x_axis, _ = mm_to_px(0, 0)
    cv2.line(img, (x_axis, 0), (x_axis, OUT_H), (255, 0, 0), 2)
    cv2.putText(img, "Z-", (x_axis + 10, 30),
                cv2.FONT_HERSHEY_SIMPLEX, 0.7, (255, 0, 0), 2, cv2.LINE_AA)
    cv2.putText(img, "Z+", (x_axis + 10, OUT_H - 15),
                cv2.FONT_HERSHEY_SIMPLEX, 0.7, (255, 0, 0), 2, cv2.LINE_AA)

    ox, oy = mm_to_px(0, 0)
    cv2.circle(img, (ox, oy), 25, (0, 0, 255), 3)
    cv2.line(img, (ox - 20, oy), (ox + 20, oy), (0, 0, 255), 3)
    cv2.line(img, (ox, oy - 20), (ox, oy + 20), (0, 0, 255), 3)
    cv2.putText(img, "ARM(0,0)", (ox + 30, oy - 20),
                cv2.FONT_HERSHEY_SIMPLEX, 0.7, (0, 0, 255), 2, cv2.LINE_AA)


def capture_rectified(cap):
    """カメラからフレーム取得 → マット検出 → 射影画像を返す"""
    frames = capture_frames(cap, 10, 3, 0.1)
    if not frames:
        print("[ERROR] フレーム取得失敗")
        return None, None

    all_corners = []
    last_frame = None
    for i, f in enumerate(frames):
        c = detect_corners(f)
        if c is not None:
            all_corners.append(c)
            last_frame = f

    if not all_corners:
        print("[ERROR] マット検出失敗")
        return None, None

    avg = remove_outliers_and_average(all_corners)
    src = avg.astype(np.float32)
    dst = np.array([
        [0, 0], [OUT_W, 0], [OUT_W, OUT_H], [0, OUT_H]
    ], dtype=np.float32)

    M = cv2.getPerspectiveTransform(src, dst)
    rectified = cv2.warpPerspective(last_frame, M, (OUT_W, OUT_H))
    draw_overlays(rectified)
    return rectified, M


# ---- クリック計測 ----------------------------------------------------------
def click_to_unity(click_x, click_y):
    """クリックpixel → mat mm → Unity m"""
    mat_x_mm = 310 - click_x / 2
    mat_z_mm = click_y / 2 - 89
    unity_x = mat_z_mm * 0.001  # mat Z方向 = Unity X
    unity_z = mat_x_mm * 0.001  # mat X方向 = Unity Z
    return mat_x_mm, mat_z_mm, unity_x, unity_z


# ---- メイン ----------------------------------------------------------------
def main():
    print("=" * 60)
    print("FK Calibration Verify")
    print("=" * 60)

    cap = cv2.VideoCapture(CAMERA_INDEX)
    if not cap.isOpened():
        print(f"[ERROR] カメラ index={CAMERA_INDEX} を開けません")
        return

    for _ in range(30):
        cap.read()

    results = []

    try:
        send_home()

        for pose_idx, pose in enumerate(POSES):
            label = pose["label"]
            angles = pose["angles"]
            unity_ee = pose["unity_ee"]
            pred_x, pred_z = unity_ee if unity_ee is not None else (None, None)

            print(f"\n{'='*60}")
            print(f"[{pose_idx+1}/{len(POSES)}] {label}")
            print(f"  angles: {angles}")
            if pred_x is not None:
                print(f"  FK予測 Unity座標: ({pred_x:.4f}, {pred_z:.4f})")
            else:
                print(f"  FK予測 Unity座標: 未計算(実測のみ記録)")
            print(f"{'='*60}")

            print(f"[ARM] {label} へ移動...")
            ssh_send_angles(angles, wait=5)

            rectified, M = capture_rectified(cap)
            if rectified is None:
                print(f"[SKIP] {label}: 射影画像取得失敗")
                continue

            if pred_x is not None:
                pred_mat_z_mm = pred_x * 1000
                pred_mat_x_mm = pred_z * 1000
                pred_px, pred_py = mm_to_px(pred_mat_x_mm, pred_mat_z_mm)
                if 0 <= pred_px < OUT_W and 0 <= pred_py < OUT_H:
                    cv2.drawMarker(rectified, (pred_px, pred_py),
                                   (0, 165, 255), cv2.MARKER_TILTED_CROSS, 20, 2)
                    cv2.putText(rectified, f"FK:{label}", (pred_px + 15, pred_py - 10),
                                cv2.FONT_HERSHEY_SIMPLEX, 0.5, (0, 165, 255), 1, cv2.LINE_AA)

            click_pos = [None]
            display_img = rectified.copy()

            def mouse_cb(event, x, y, flags, param):
                if event == cv2.EVENT_LBUTTONDOWN:
                    click_pos[0] = (x, y)

            cv2.namedWindow(WINDOW_NAME)
            cv2.setMouseCallback(WINDOW_NAME, mouse_cb)

            info_text = f"[{label}] Click gripper tip, then press 'n'. 'q' to quit."
            cv2.putText(display_img, info_text, (12, 28),
                        cv2.FONT_HERSHEY_SIMPLEX, 0.6, (200, 200, 200), 1, cv2.LINE_AA)
            cv2.imshow(WINDOW_NAME, display_img)

            while True:
                key = cv2.waitKey(50) & 0xFF

                if click_pos[0] is not None:
                    cx, cy = click_pos[0]
                    display_img = rectified.copy()
                    cv2.putText(display_img, info_text, (12, 28),
                                cv2.FONT_HERSHEY_SIMPLEX, 0.6, (200, 200, 200), 1, cv2.LINE_AA)
                    cv2.drawMarker(display_img, (cx, cy),
                                   (0, 255, 0), cv2.MARKER_CROSS, 22, 2)
                    mat_x_mm, mat_z_mm, unity_x, unity_z = click_to_unity(cx, cy)
                    cv2.putText(display_img,
                                f"mat({mat_x_mm:.1f},{mat_z_mm:.1f})mm",
                                (cx + 15, cy + 20),
                                cv2.FONT_HERSHEY_SIMPLEX, 0.45, (0, 255, 0), 1, cv2.LINE_AA)
                    cv2.imshow(WINDOW_NAME, display_img)
                    click_pos[0] = None

                    print(f"\n  [{label}]")
                    print(f"  実測 Unity座標: ({unity_x:.4f}, {unity_z:.4f})")
                    if pred_x is not None:
                        dx_mm = (unity_x - pred_x) * 1000
                        dz_mm = (unity_z - pred_z) * 1000
                        err_mm = math.sqrt(dx_mm**2 + dz_mm**2)
                        print(f"  FK予測 Unity座標: ({pred_x:.4f}, {pred_z:.4f})")
                        print(f"  DX: {dx_mm:+.1f}mm  DZ: {dz_mm:+.1f}mm  |err|: {err_mm:.1f}mm")
                    else:
                        dx_mm = dz_mm = err_mm = None
                        print(f"  FK予測 Unity座標: 未計算")

                    results.append({
                        "label": label,
                        "angles": str(angles),
                        "unity_ee_x_pred": pred_x if pred_x is not None else "",
                        "unity_ee_z_pred": pred_z if pred_z is not None else "",
                        "mat_click_x_mm": mat_x_mm,
                        "mat_click_z_mm": mat_z_mm,
                        "unity_measured_x": unity_x,
                        "unity_measured_z": unity_z,
                        "delta_x_mm": round(dx_mm, 2) if dx_mm is not None else "",
                        "delta_z_mm": round(dz_mm, 2) if dz_mm is not None else "",
                        "err_mm": round(err_mm, 2) if err_mm is not None else "",
                    })

                if key == ord('n'):
                    break
                elif key == ord('q'):
                    print("\n[中断] HOME に復帰します...")
                    send_home()
                    cap.release()
                    cv2.destroyAllWindows()
                    if results:
                        save_csv(results)
                    return

        cv2.destroyAllWindows()
        print(f"\n{'='*60}")
        print("全ポーズ完了。HOME へ復帰...")
        send_home()

    except Exception as e:
        print(f"\n[ERROR] {e}")
        try:
            send_home()
        except Exception:
            pass
    finally:
        cap.release()
        cv2.destroyAllWindows()

    if results:
        save_csv(results)


def save_csv(results):
    ts = datetime.now().strftime("%Y%m%d_%H%M%S")
    csv_path = os.path.expanduser(f"~/r2r2r-scripts/fk_calibration_result_{ts}.csv")
    fields = [
        "label", "angles",
        "unity_ee_x_pred", "unity_ee_z_pred",
        "mat_click_x_mm", "mat_click_z_mm",
        "unity_measured_x", "unity_measured_z",
        "delta_x_mm", "delta_z_mm", "err_mm",
    ]
    with open(csv_path, "w", newline="") as f:
        w = csv.DictWriter(f, fieldnames=fields)
        w.writeheader()
        w.writerows(results)
    print(f"\n[CSV保存] {csv_path} ({len(results)}点)")

    errs = [r["err_mm"] for r in results if r["err_mm"] != "" and r["err_mm"] is not None]
    if errs:
        avg_err = sum(errs) / len(errs)
        max_err = max(errs)
        print(f"  avg={avg_err:.1f}mm  max={max_err:.1f}mm (FK予測ありの{len(errs)}点のみ)")


if __name__ == "__main__":
main()5点の計測結果(fk_calibration_result_20260428_102305.csv):
label,angles,unity_ee_x_pred,unity_ee_z_pred,mat_click_x_mm,mat_click_z_mm,unity_measured_x,unity_measured_z,delta_x_mm,delta_z_mm,err_mm
APPROACH_PICK,"[-46.93, 87.74, -38.33, 3.6, -70.11, -30.0]",0.208,0.213,282.0,219.0,0.219,0.282,11.0,69.0,69.87
PICK,"[-46.93, 87.74, -33.33, 3.6, -45.11, -30.0]",0.240339,0.213523,265.0,219.5,0.2195,0.265,-20.84,51.48,55.54
APPROACH_PLACE,"[59.85, 16.87, 27.94, 10.01, -45.17, -35.33]",,,-224.5,163.0,0.163,-0.2245,,,
PLACE,"[54.49, 45.17, 26.63, 2.9, -70.57, -29.26]",,,-226.0,159.5,0.1595,-0.226,,,
CENTER_LOW,"[0, 100, -40, 0, -50, -30]",,,-50.0,325.0,0.325,-0.05,,,
FK予測値がある2点の結果を整理すると:
ポーズ | 実測 Unity (X, Z) | FK予測 Unity (X, Z) | ΔX | ΔZ | |err| |
|---|---|---|---|---|---|
APPROACH_PICK | (0.219, 0.282) | (0.208, 0.213) | +11.0mm | +69.0mm | 69.9mm |
PICK | (0.220, 0.265) | (0.240, 0.214) | -20.8mm | +51.5mm | 55.5mm |
平均 | -4.9mm | +60.3mm | 62.7mm |
ΔZが両方とも+50〜70mmの正方向に系統的にズレている。ΔXは方向性なし(±20mm程度のバラツキ)。LOG164で確認済みのhomography系統誤差(ΔZ平均+25mm)を引いても、純粋なFK誤差は約35mmが残る。
動的lookupでも同じ傾向を確認
固定姿勢の誤差が、動的lookupで任意位置を追ったときにも出るかを確認するため、verify_dynamic_pick.pyを作って11trial実測した。
カメラで赤ブロックを検出 → 姿勢制約付きlookup → SSH経由でAPPROACH_PICK→PICKに動かし、止まった状態でグリッパー先端を射影画像上でクリックして実測する。11trial分のデータのうち2点がCSVに保存されている(Ctrl+Cでの中断前):
trial,angles,camera_unity_x,camera_unity_z,fk_pred_unity_x,fk_pred_unity_z,measured_unity_x,measured_unity_z,delta_x_mm,delta_z_mm,err_mm
1,"[-50.0, 98.0, -27.0, -6.0, -53.0, -28.0]",0.2196,0.2700,0.2303,0.2031,0.2145,0.295,-15.8,91.86,93.21
2,"[-32.0, 120.0, -34.0, 13.5, -60.0, -30.5]",0.1688,0.2653,0.1830,0.2019,0.2955,0.225,112.54,23.13,114.89
固定姿勢と同じくΔZが正方向に大きく出ている(Trial 1: +91.9mm、Trial 2: +23.1mm)。Trial 2でΔXが+112.5mmと異常に大きい点は、lookupが返す角度の方向性の問題と見られる。
爪先位置をカメラで自動計測する
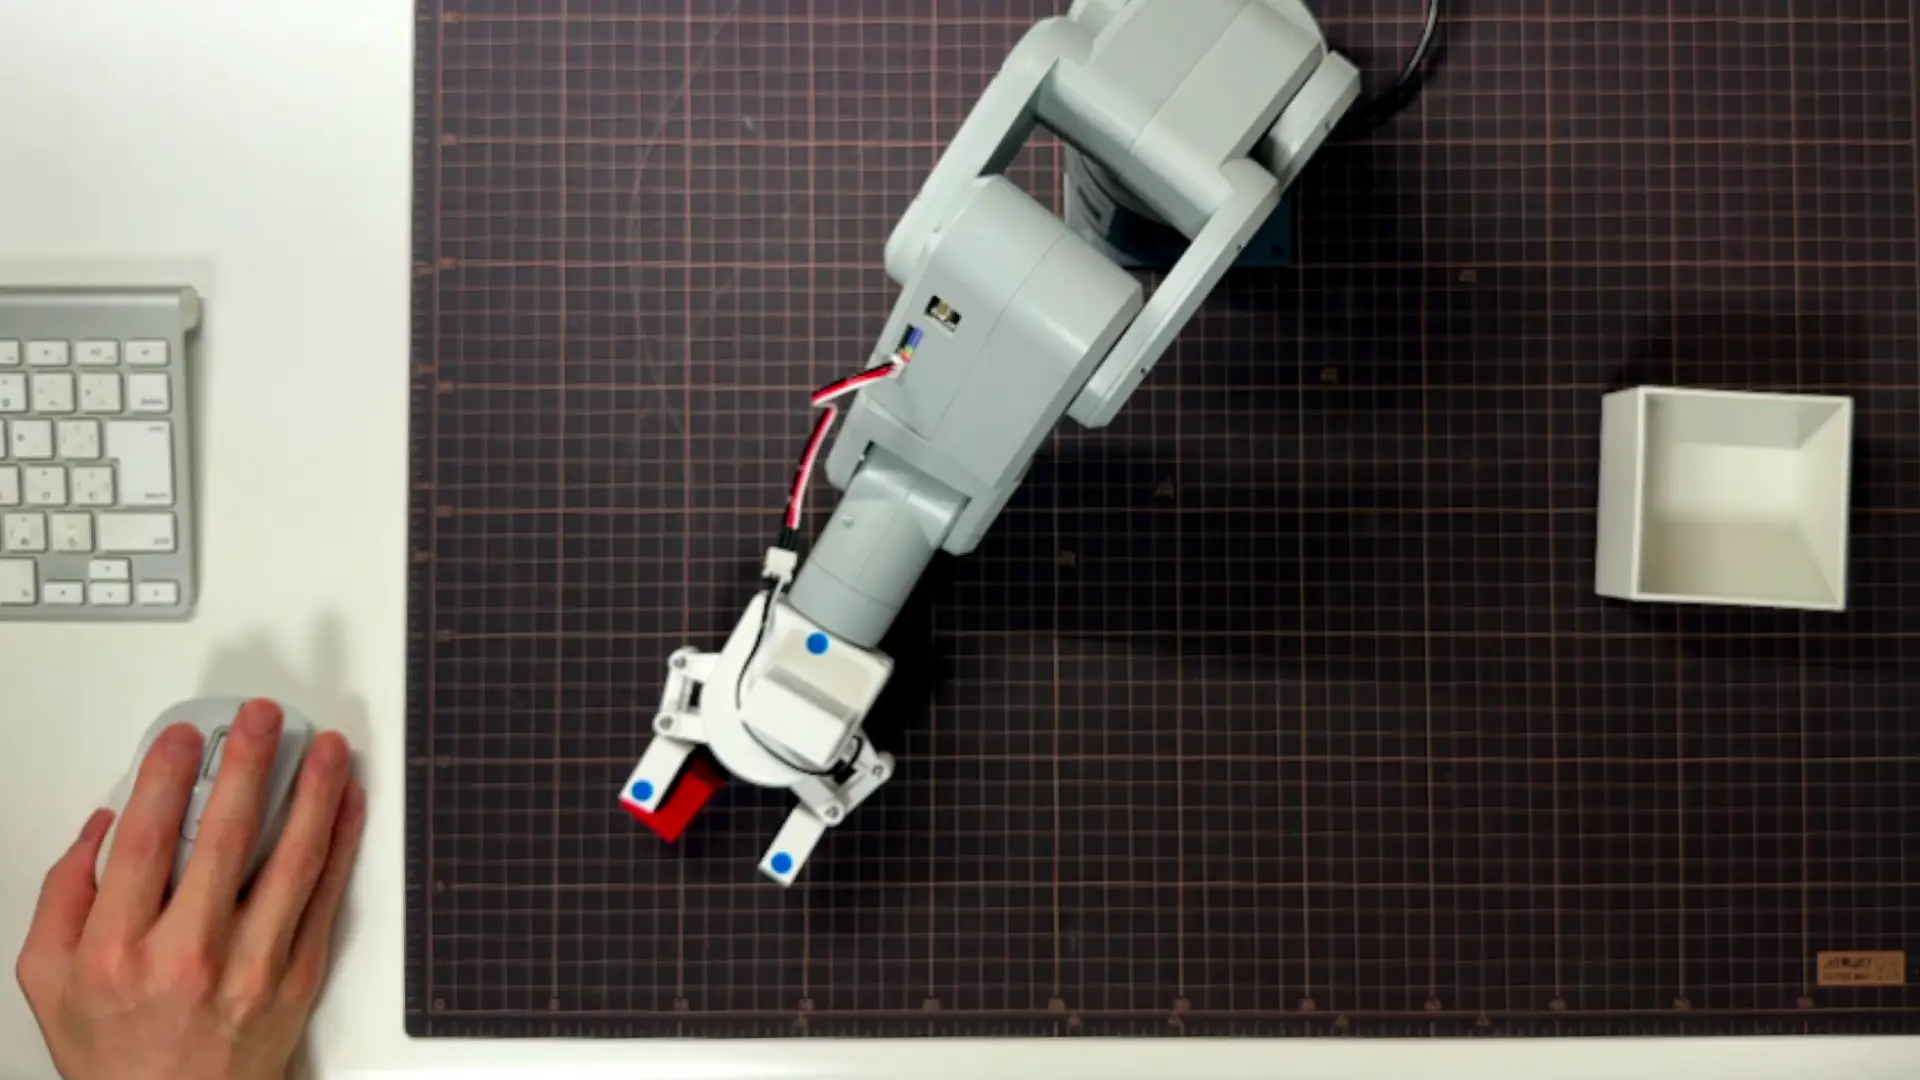
手動クリックでは計測に時間がかかり、データ量が稼ぎにくい。グリッパーに貼ってある青シール3点(手首根元1つ + 左右爪先2つ)をHSVで検出して爪中点を自動計算できれば、データ収集が速くなる。
verify_dynamic_pick_auto.pyの青シール検出ロジック:
def detect_blue_markers(frame, mat_px_range, debug_trial=None):
    hsv = cv2.cvtColor(frame, cv2.COLOR_BGR2HSV)
    lower_blue = np.array([100, 100, 50])
    upper_blue = np.array([130, 255, 255])
    mask = cv2.inRange(hsv, lower_blue, upper_blue)
    kernel = np.ones((5, 5), np.uint8)
    mask = cv2.morphologyEx(mask, cv2.MORPH_OPEN, kernel)
    mask = cv2.morphologyEx(mask, cv2.MORPH_CLOSE, kernel)

    if debug_trial is not None:
        debug_dir = os.path.expanduser("~/r2r2r-scripts/debug_auto")
        os.makedirs(debug_dir, exist_ok=True)
        mask_bgr = cv2.cvtColor(mask, cv2.COLOR_GRAY2BGR)
        masked = cv2.bitwise_and(frame, frame, mask=mask)
        combined = np.hstack([frame, masked, mask_bgr])
        cv2.imwrite(f"{debug_dir}/blue_mask_trial_{debug_trial:03d}.png", combined)

    contours, _ = cv2.findContours(mask, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)
    candidates = []
    for cnt in contours:
        area = cv2.contourArea(cnt)
        if area < 80 or area > 8000:
            continue
        M = cv2.moments(cnt)
        if M["m00"] == 0:
            continue
        cx = int(M["m10"] / M["m00"])
        cy = int(M["m01"] / M["m00"])
        if mat_px_range is not None:
            mn_x, mx_x, mn_y, mx_y = mat_px_range
            if not (mn_x <= cx <= mx_x and mn_y <= cy <= mx_y):
                continue
        candidates.append((cx, cy, area))

    candidates.sort(key=lambda m: m[2], reverse=True)
    return [(c[0], c[1]) for c in candidates[:3]]
最初は「アーム原点に最も近い点=手首」という識別ロジックを書いたが、姿勢によって破綻した。LOG168で確定していた「Y座標が大きい下2つ=爪先、上1つ=手首」に戻した:
def identify_blue_markers(blue_points, homography):
    """3点の青を 手首/左爪/右爪 に識別
    DAY168実績ロジック: 画面下2つ(Y座標大)= 爪先、上1つ = 手首
    """
    sorted_by_y = sorted(blue_points, key=lambda p: p[1], reverse=True)
    claw_a_px = sorted_by_y[0]
    claw_b_px = sorted_by_y[1]
    wrist_px = sorted_by_y[2]

    def to_unity(px, py):
        pt = np.array([[[float(px), float(py)]]], dtype=np.float32)
        r = cv2.perspectiveTransform(pt, homography)
        return float(r[0][0][0]) * 0.001, float(r[0][0][1]) * 0.001

    wrist_ux, wrist_uz = to_unity(*wrist_px)
    claw_a_ux, claw_a_uz = to_unity(*claw_a_px)
    claw_b_ux, claw_b_uz = to_unity(*claw_b_px)

    return {
        "wrist": (wrist_px[0], wrist_px[1], wrist_ux, wrist_uz),
        "claw_a": (claw_a_px[0], claw_a_px[1], claw_a_ux, claw_a_uz),
        "claw_b": (claw_b_px[0], claw_b_px[1], claw_b_ux, claw_b_uz),
    }
爪中点は単純に (claw_a + claw_b) / 2。青シールのマスク画像を保存して確認すると、3点の検出自体は完璧だった。
座標変換を検証するためにdebug_detection.pyを作った
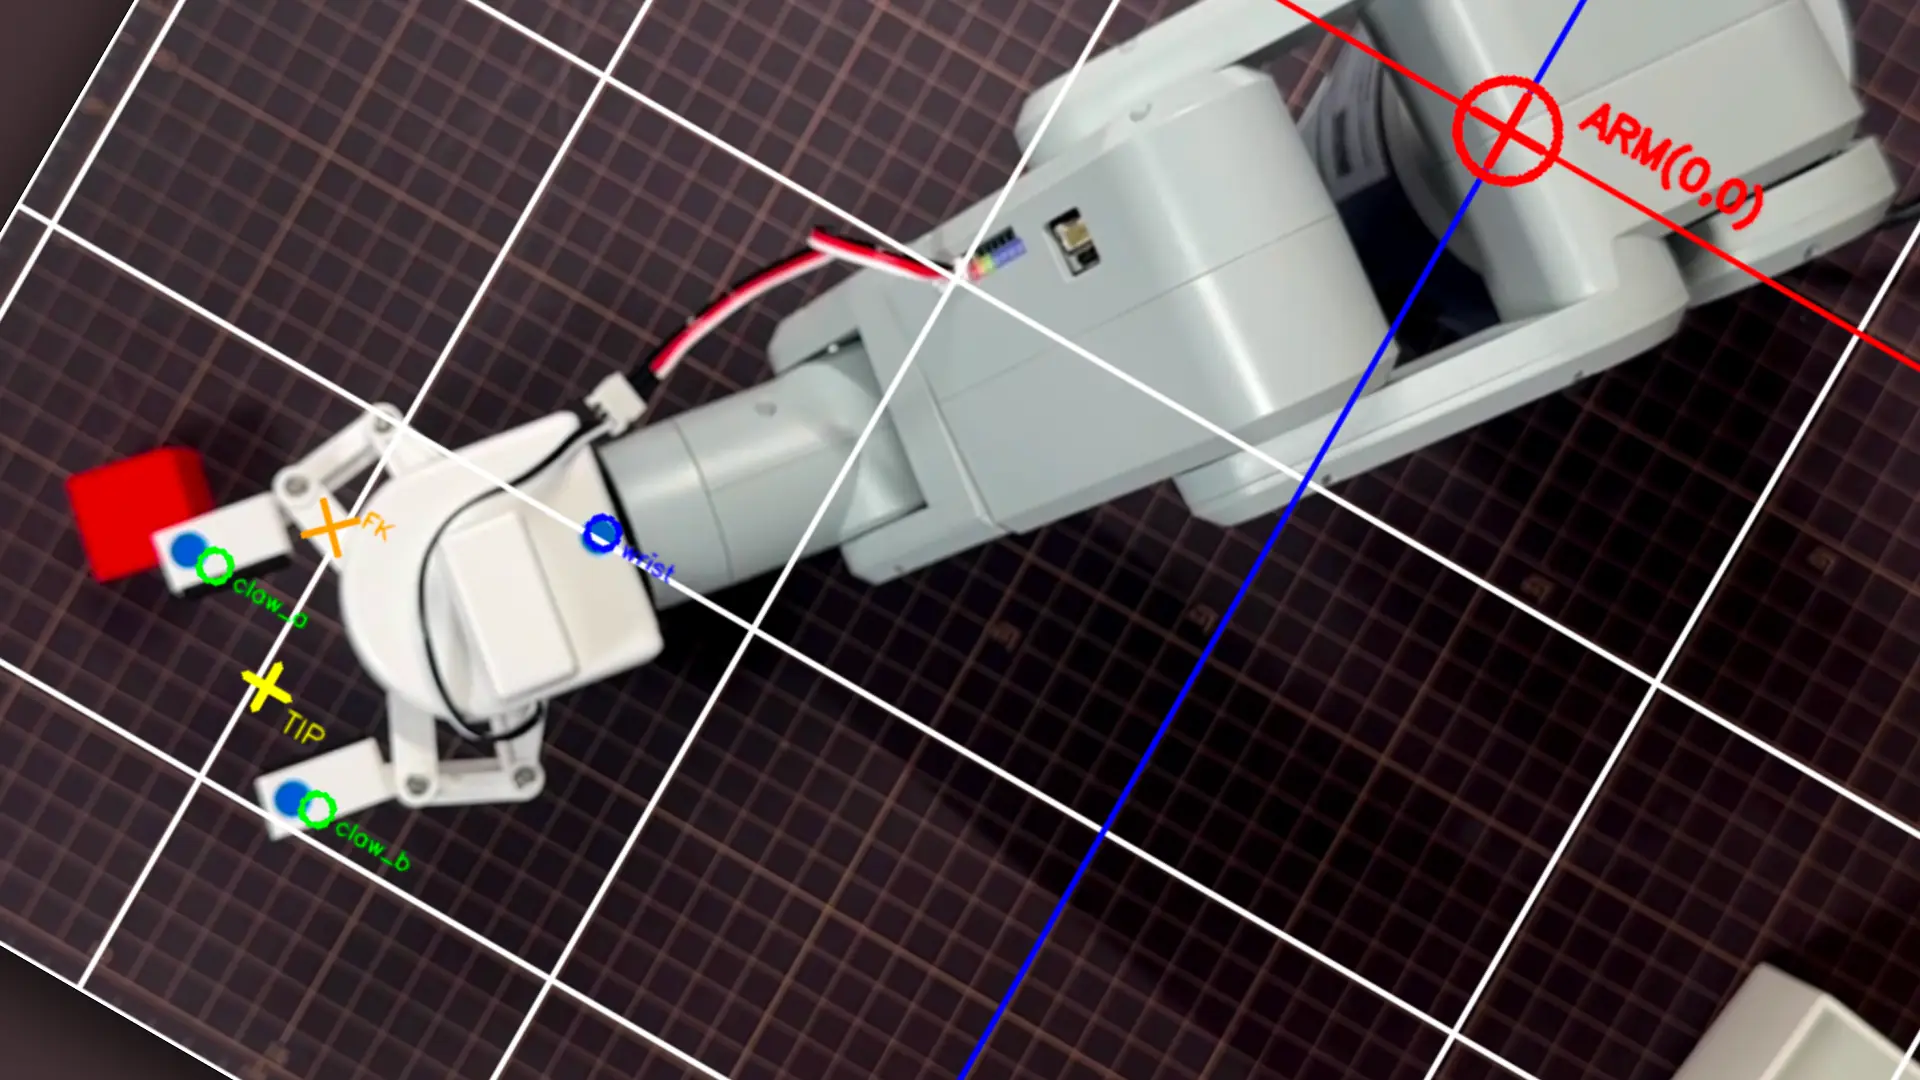
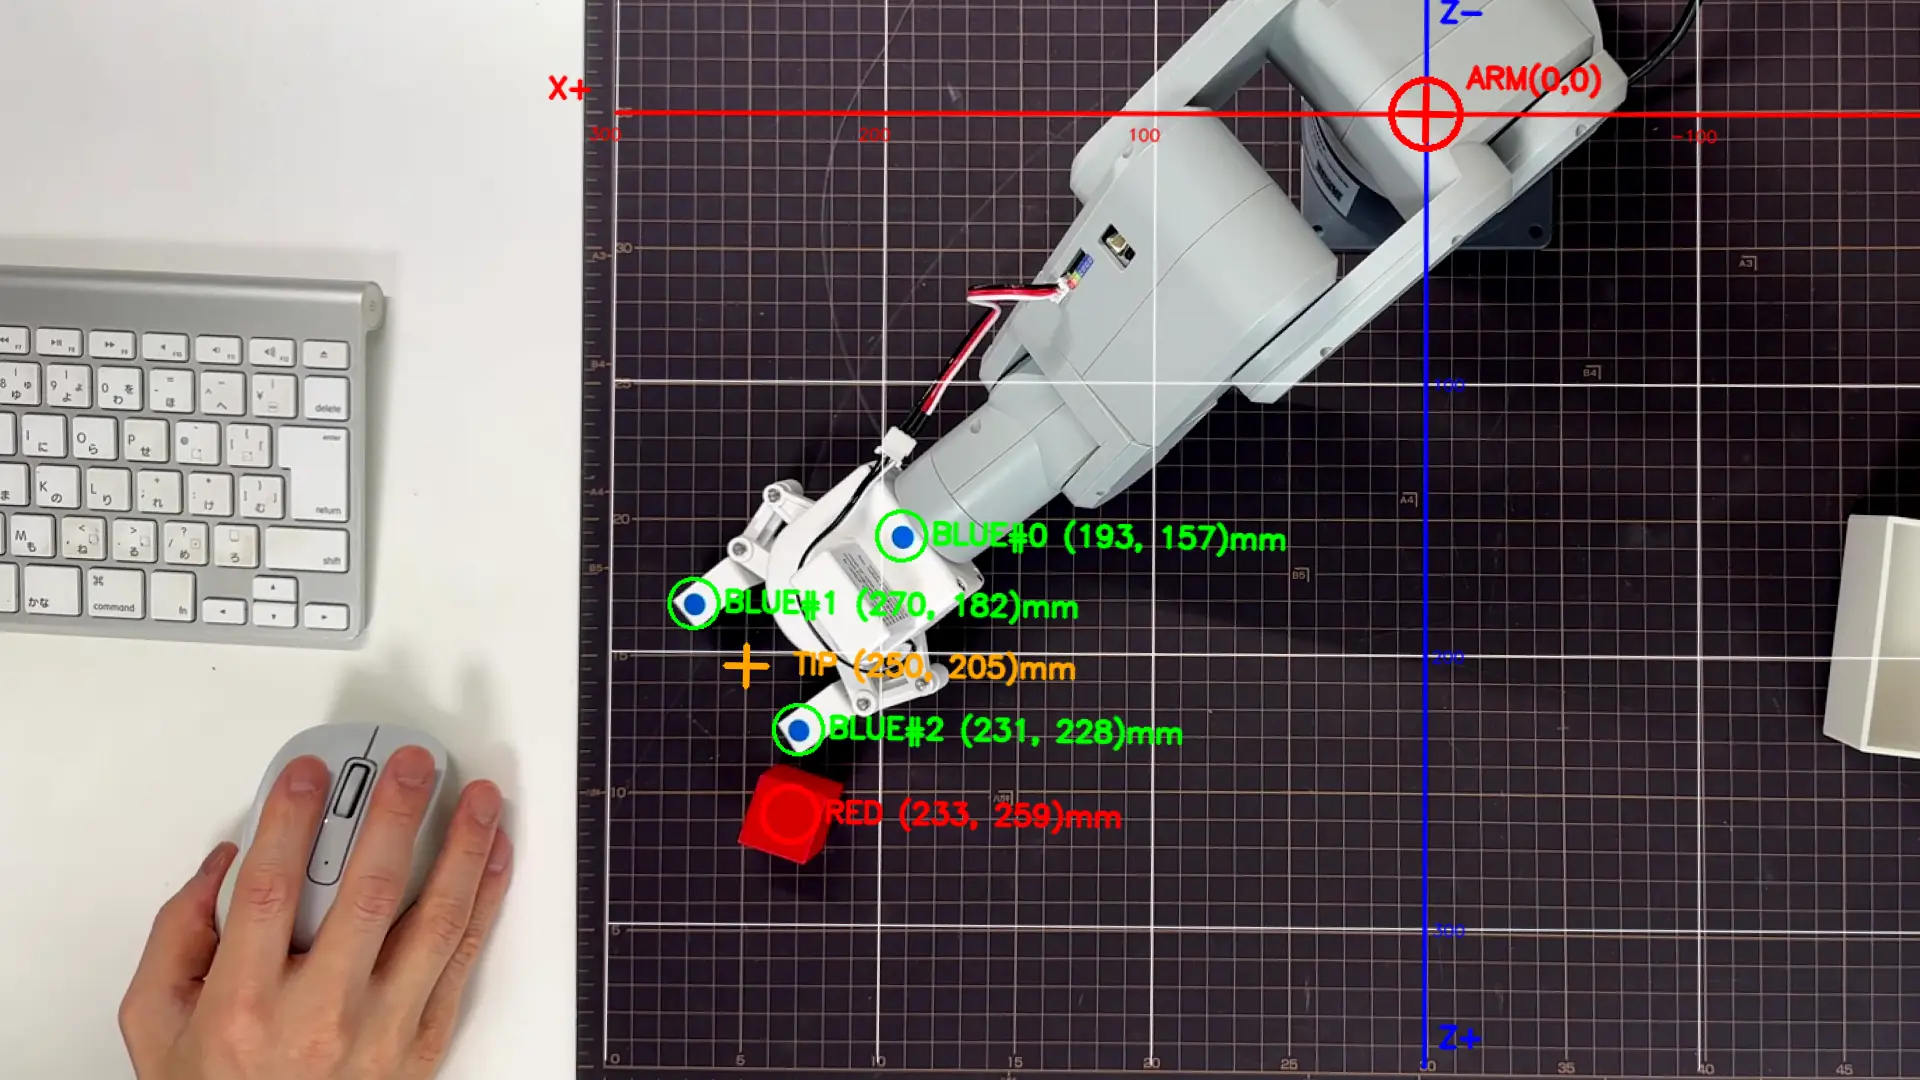
マスク画像では3点が正しく検出されているのに、射影画像へのマーカー描画位置が実物から大きくズレる問題が出た。原因を切り分けるため、生フレームに直接グリッドとマーカーを描画するスタンドアロンの検証スクリプトを作った。
#!/usr/bin/env python3
"""
debug_detection.py
カメラから1フレーム取得し、赤ブロックと青シール3点を検出して、
生フレーム上に検出位置とUnity座標を描画して保存する。
アームは動かさない(カメラ画像取得のみ)。
"""

import os
import math
import numpy as np
import cv2
import paramiko
from mat_corner_detection import capture_frames, detect_corners, remove_outliers_and_average

CAMERA_INDEX = 1
OUTPUT_PATH = os.path.expanduser("~/r2r2r-scripts/debug_detection.png")

SSH_HOST = "192.168.2.1"
SSH_USER = "ubuntu"
SSH_KEY_PATH = os.path.expanduser("~/.ssh/id_rsa_pi")
SPEED = 20

HOME = [0, 0, 0, 0, 0, -30]
APPROACH_PICK = [-46.93, 87.74, -38.33, 3.6, -70.11, -30.0]
PICK = [-46.93, 87.74, -33.33, 3.6, -45.11, -30.0]


def pixel_to_mm(px, py, H):
    """pixel → マット座標 (mm)"""
    pt = np.array([[[float(px), float(py)]]], dtype=np.float32)
    r = cv2.perspectiveTransform(pt, H)
    mat_x_mm = float(r[0][0][0])
    mat_z_mm = float(r[0][0][1])
    return mat_x_mm, mat_z_mm


def ssh_send_angles(angles, speed=SPEED, wait=5):
    angles_str = str(angles)
    cmd = (
        f"python3 -c \""
        f"from pymycobot.mycobot import MyCobot; import time; "
        f"mc = MyCobot('/dev/ttyAMA0', 1000000); time.sleep(2); "
        f"mc.send_angles({angles_str}, {speed}); time.sleep({wait}); "
        f"print('ANGLES:', mc.get_angles())\""
    )
    client = paramiko.SSHClient()
    client.set_missing_host_key_policy(paramiko.AutoAddPolicy())
    client.connect(SSH_HOST, username=SSH_USER, key_filename=SSH_KEY_PATH)
    stdin, stdout, stderr = client.exec_command(cmd)
    output = stdout.read().decode("utf-8", errors="ignore").strip()
    client.close()
    if output:
        print(f"  [Pi] {output}")


def send_arm_to_pick():
    print("[ARM] HOME へ移動...")
    ssh_send_angles(HOME, wait=4)
    print("[ARM] APPROACH_PICK へ移動...")
    ssh_send_angles(APPROACH_PICK, wait=4)
    print("[ARM] PICK へ移動...")
    ssh_send_angles(PICK, wait=4)
    print("[ARM] PICK 到達")


def send_arm_to_home():
    print("[ARM] HOME 復帰...")
    ssh_send_angles(HOME, wait=4)


def draw_grid_overlay(display, H):
    """生フレームにARM原点と100mmグリッドを描画"""
    H_inv = np.linalg.inv(H)

    def mm_to_pixel(mat_x_mm, mat_z_mm):
        pt = np.array([[[mat_x_mm, mat_z_mm]]], dtype=np.float32)
        r = cv2.perspectiveTransform(pt, H_inv)
        return int(r[0][0][0]), int(r[0][0][1])

    grid_color = (255, 255, 255)

    for x_mm in range(-300, 301, 100):
        if x_mm == 0:
            continue
        try:
            p1 = mm_to_pixel(x_mm, -50)
            p2 = mm_to_pixel(x_mm, 350)
            cv2.line(display, p1, p2, grid_color, 1, cv2.LINE_AA)
        except Exception:
            pass

    for z_mm in range(0, 351, 100):
        if z_mm == 0:
            continue
        try:
            p1 = mm_to_pixel(-300, z_mm)
            p2 = mm_to_pixel(300, z_mm)
            cv2.line(display, p1, p2, grid_color, 1, cv2.LINE_AA)
        except Exception:
            pass

    try:
        p1 = mm_to_pixel(-300, 0)
        p2 = mm_to_pixel(300, 0)
        cv2.line(display, p1, p2, (0, 0, 255), 2, cv2.LINE_AA)
        cv2.putText(display, "X-", (p1[0] + 10, p1[1] - 10),
                    cv2.FONT_HERSHEY_SIMPLEX, 0.7, (0, 0, 255), 2, cv2.LINE_AA)
        cv2.putText(display, "X+", (p2[0] - 50, p2[1] - 10),
                    cv2.FONT_HERSHEY_SIMPLEX, 0.7, (0, 0, 255), 2, cv2.LINE_AA)
    except Exception:
        pass

    try:
        p1 = mm_to_pixel(0, -50)
        p2 = mm_to_pixel(0, 350)
        cv2.line(display, p1, p2, (255, 0, 0), 2, cv2.LINE_AA)
        cv2.putText(display, "Z-", (p1[0] + 10, p1[1] + 30),
                    cv2.FONT_HERSHEY_SIMPLEX, 0.7, (255, 0, 0), 2, cv2.LINE_AA)
        cv2.putText(display, "Z+", (p2[0] + 10, p2[1] - 15),
                    cv2.FONT_HERSHEY_SIMPLEX, 0.7, (255, 0, 0), 2, cv2.LINE_AA)
    except Exception:
        pass

    try:
        ox, oy = mm_to_pixel(0, 0)
        cv2.circle(display, (ox, oy), 25, (0, 0, 255), 3)
        cv2.line(display, (ox - 20, oy), (ox + 20, oy), (0, 0, 255), 3)
        cv2.line(display, (ox, oy - 20), (ox, oy + 20), (0, 0, 255), 3)
        cv2.putText(display, "ARM(0,0)", (ox + 30, oy - 20),
                    cv2.FONT_HERSHEY_SIMPLEX, 0.7, (0, 0, 255), 2, cv2.LINE_AA)
    except Exception:
        pass

    for x_mm in range(-300, 301, 100):
        if x_mm == 0:
            continue
        try:
            px, py = mm_to_pixel(x_mm, 0)
            cv2.putText(display, f"{x_mm}",
                        (px - 20, py + 20),
                        cv2.FONT_HERSHEY_SIMPLEX, 0.4, (0, 0, 255), 1, cv2.LINE_AA)
        except Exception:
            pass

    for z_mm in range(0, 351, 100):
        if z_mm == 0:
            continue
        try:
            px, py = mm_to_pixel(0, z_mm)
            cv2.putText(display, f"{z_mm}",
                        (px + 5, py + 5),
                        cv2.FONT_HERSHEY_SIMPLEX, 0.4, (255, 0, 0), 1, cv2.LINE_AA)
        except Exception:
            pass


def detect_red_block(frame, mat_px_range):
    hsv = cv2.cvtColor(frame, cv2.COLOR_BGR2HSV)
    lower_red1 = np.array([0, 100, 100])
    upper_red1 = np.array([10, 255, 255])
    lower_red2 = np.array([160, 100, 100])
    upper_red2 = np.array([180, 255, 255])
    m1 = cv2.inRange(hsv, lower_red1, upper_red1)
    m2 = cv2.inRange(hsv, lower_red2, upper_red2)
    mask = cv2.bitwise_or(m1, m2)
    kernel = np.ones((5, 5), np.uint8)
    mask = cv2.morphologyEx(mask, cv2.MORPH_OPEN, kernel)
    contours, _ = cv2.findContours(mask, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)
    if not contours:
        return None
    MIN_AREA = 500
    candidates = []
    for cnt in contours:
        area = cv2.contourArea(cnt)
        if area < MIN_AREA:
            continue
        x, y, w, h = cv2.boundingRect(cnt)
        cx = x + w // 2
        cy = y + h // 2
        if mat_px_range is not None:
            min_x, max_x, min_y, max_y = mat_px_range
            if not (min_x <= cx <= max_x and min_y <= cy <= max_y):
                continue
        candidates.append((area, cx, cy))
    if not candidates:
        return None
    _, cx, cy = max(candidates, key=lambda t: t[0])
    return (cx, cy)


def detect_blue_markers_with_area(frame, mat_px_range):
    hsv = cv2.cvtColor(frame, cv2.COLOR_BGR2HSV)
    lower_blue = np.array([100, 100, 50])
    upper_blue = np.array([130, 255, 255])
    mask = cv2.inRange(hsv, lower_blue, upper_blue)
    kernel = np.ones((5, 5), np.uint8)
    mask = cv2.morphologyEx(mask, cv2.MORPH_OPEN, kernel)
    mask = cv2.morphologyEx(mask, cv2.MORPH_CLOSE, kernel)
    contours, _ = cv2.findContours(mask, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)
    candidates = []
    for cnt in contours:
        area = cv2.contourArea(cnt)
        if area < 80 or area > 8000:
            continue
        M = cv2.moments(cnt)
        if M["m00"] == 0:
            continue
        cx = int(M["m10"] / M["m00"])
        cy = int(M["m01"] / M["m00"])
        if mat_px_range is not None:
            mn_x, mx_x, mn_y, mx_y = mat_px_range
            if not (mn_x <= cx <= mx_x and mn_y <= cy <= mx_y):
                continue
        candidates.append((cx, cy, area))
    candidates.sort(key=lambda m: m[2], reverse=True)
    return candidates


def main():
    try:
        send_arm_to_pick()
    except Exception as e:
        print(f"[ERROR] アーム移動失敗: {e}")

    cap = cv2.VideoCapture(CAMERA_INDEX)
    if not cap.isOpened():
        print(f"[ERROR] カメラ index={CAMERA_INDEX} を開けません")
        return

    for _ in range(30):
        cap.read()

    # マット四隅検出 → 動的homography計算
    print("[INFO] マット四隅検出中...")
    frames = capture_frames(cap, 10, 3, 0.1)
    all_corners = [c for c in (detect_corners(f) for f in frames) if c is not None]
    if not all_corners:
        print("[ERROR] マット検出失敗")
        cap.release()
        send_arm_to_home()
        return
    corners = remove_outliers_and_average(all_corners)
    print(f"[INFO] マット四隅検出: {len(all_corners)}/10 フレーム成功")
    print(f"  UL=({corners[0][0]:.0f}, {corners[0][1]:.0f})")
    print(f"  UR=({corners[1][0]:.0f}, {corners[1][1]:.0f})")
    print(f"  LR=({corners[2][0]:.0f}, {corners[2][1]:.0f})")
    print(f"  LL=({corners[3][0]:.0f}, {corners[3][1]:.0f})")

    src = np.array(corners, dtype=np.float32)
    dst_mm = np.array([
        [+310, -89],   # UL = X+方向の上端
        [-310, -89],   # UR = X-方向の上端
        [-310, +361],  # LR = X-方向の下端
        [+310, +361],  # LL = X+方向の下端
    ], dtype=np.float32)
    H = cv2.getPerspectiveTransform(src, dst_mm)
    print(f"[INFO] 動的homography計算完了")

    min_x = int(min(corners[0][0], corners[3][0]))
    max_x = int(max(corners[1][0], corners[2][0]))
    min_y = int(min(corners[0][1], corners[1][1]))
    max_y = int(max(corners[2][1], corners[3][1]))
    mat_px_range = (min_x, max_x, min_y, max_y)
    print(f"[INFO] マット範囲(pixel): X=[{min_x}, {max_x}] Y=[{min_y}, {max_y}]")

    for _ in range(5):
        cap.read()
    ret, frame = cap.read()
    if not ret:
        print("[ERROR] フレーム取得失敗")
        cap.release()
        send_arm_to_home()
        return

    cap.release()

    display = frame.copy()
    draw_grid_overlay(display, H)

    print()
    print("=" * 60)
    print("【赤ブロック検出】")
    print("=" * 60)
    red_pixel = detect_red_block(frame, mat_px_range)
    if red_pixel:
        rx, ry = red_pixel
        rx_mm, rz_mm = pixel_to_mm(rx, ry, H)
        print(f"  pixel=({rx}, {ry})")
        print(f"  位置: ({rx_mm:.1f}mm, {rz_mm:.1f}mm)")
        cv2.circle(display, (rx, ry), 20, (0, 0, 255), 3)
        cv2.putText(display,
                    f"RED ({rx_mm:.0f}, {rz_mm:.0f})mm",
                    (rx + 25, ry + 5),
                    cv2.FONT_HERSHEY_SIMPLEX, 0.7, (0, 0, 255), 2, cv2.LINE_AA)
    else:
        print("  検出失敗")

    print()
    print("=" * 60)
    print("【青シール検出】")
    print("=" * 60)
    blue_candidates = detect_blue_markers_with_area(frame, mat_px_range)
    if blue_candidates:
        for i, (cx, cy, area) in enumerate(blue_candidates):
            x_mm, z_mm = pixel_to_mm(cx, cy, H)
            print(f"  #{i}: pixel=({cx}, {cy}) area={area:.0f}")
            print(f"      位置: ({x_mm:.1f}mm, {z_mm:.1f}mm)")
            cv2.circle(display, (cx, cy), 18, (0, 255, 0), 2)
            cv2.putText(display,
                        f"BLUE#{i} ({x_mm:.0f}, {z_mm:.0f})mm",
                        (cx + 22, cy + 5),
                        cv2.FONT_HERSHEY_SIMPLEX, 0.7, (0, 255, 0), 2, cv2.LINE_AA)

        if len(blue_candidates) >= 3:
            top3 = blue_candidates[:3]
            sorted_by_y = sorted(top3, key=lambda m: m[1], reverse=True)
            tip1 = sorted_by_y[0]
            tip2 = sorted_by_y[1]
            mid_x = (tip1[0] + tip2[0]) // 2
            mid_y = (tip1[1] + tip2[1]) // 2
            mx_mm, mz_mm = pixel_to_mm(mid_x, mid_y, H)
            print()
            print(f"  TIP (中点): pixel=({mid_x}, {mid_y})")
            print(f"              位置: ({mx_mm:.1f}mm, {mz_mm:.1f}mm)")
            cv2.drawMarker(display, (mid_x, mid_y), (0, 165, 255),
                           cv2.MARKER_CROSS, 30, 3)
            cv2.putText(display,
                        f"TIP ({mx_mm:.0f}, {mz_mm:.0f})mm",
                        (mid_x + 35, mid_y + 5),
                        cv2.FONT_HERSHEY_SIMPLEX, 0.7, (0, 165, 255), 2, cv2.LINE_AA)
    else:
        print("  検出失敗")

    cv2.imwrite(OUTPUT_PATH, display)
    print()
    print(f"[INFO] 保存: {OUTPUT_PATH}")
    send_arm_to_home()


if __name__ == "__main__":
    main()
固定homography.npyを使うとグリッドがマット目盛りとズレる。マット四隅から動的に cv2.getPerspectiveTransform で計算し直すと、グリッドはマット目盛りと一致した。
動的homography計算時の実ログ(PICK姿勢で取得):
[ARM] HOME へ移動...
  [Pi] ANGLES: [-0.17, 1.4, 0.7, 0.26, -0.17, -29.97]
[ARM] APPROACH_PICK へ移動...
  [Pi] ANGLES: [-46.58, 88.94, -36.91, 3.95, -68.81, -30.05]
[ARM] PICK へ移動...
  [Pi] ANGLES: [-46.93, 88.94, -33.22, 2.81, -47.72, -30.76]
[ARM] PICK 到達
[INFO] マット四隅検出: 10/10 フレーム成功
  UL=(493, 134)
  UR=(1719, 114)
  LR=(1742, 1012)
  LL=(498, 1023)
[INFO] 動的homography計算完了
[INFO] マット範囲(pixel): X=[493, 1742] Y=[114, 1023]

【赤ブロック検出】
  pixel=(649, 818)
  位置: (233.3mm, 259.2mm)

【青シール検出】
  #0: pixel=(727, 613) area=188
      位置: (193.1mm, 156.6mm)
  #1: pixel=(576, 665) area=179
      位置: (269.6mm, 181.9mm)
  #2: pixel=(654, 756) area=164
      位置: (230.5mm, 228.2mm)

  TIP (中点): pixel=(615, 710)
              位置: (250.0mm, 204.8mm)
これで検出データの数値はマット実測値と一致することが確認できた。
FK逆算補正で閉ループを試した
FK誤差の実測値が取れたので、「FK予測が+Δだけズレるなら、目標位置を-Δずらして再lookupすれば実機は正しい位置に行く」という補正を試した。verify_dynamic_pick_auto_correct.pyの補正ロジック:
# === 補正処理 ===
fk_error_x = measured_x - pred_unity_x
fk_error_z = measured_z - pred_unity_z
print(f"  FKエラー: DX={fk_error_x*1000:+.1f}mm  DZ={fk_error_z*1000:+.1f}mm")

corrected_target_x = pick_x - fk_error_x
corrected_target_z = pick_z - fk_error_z
print(f"  補正後lookup目標: ({corrected_target_x:.4f}, {corrected_target_z:.4f})")

correct_angles, correct_dist, correct_ee = lookup_nearest_angles_with_ee(
    corrected_target_x, corrected_target_z, PICK_EE_Y, label="CORRECT")
if correct_angles is not None:
    correct_approach = make_approach_angles(correct_angles, APPROACH_PICK_BASE)
    print(f"  [ARM] APPROACH_PICK(補正) へ移動...")
    ssh_send_angles(correct_approach, wait=4)
    print(f"  [ARM] PICK(補正) へ移動...")
    ssh_send_angles(correct_angles, wait=4)

    # 補正後を再実測
    tip_unity2, markers2, _ = detect_gripper_tip_auto(cap, trial=trial)
    if tip_unity2 is not None:
        correct_measured_x, correct_measured_z = tip_unity2
        correct_dx = (correct_measured_x - pick_x) * 1000
        correct_dz = (correct_measured_z - pick_z) * 1000
        correct_err = math.sqrt(correct_dx**2 + correct_dz**2)

init_dx = (measured_x - pick_x) * 1000
init_dz = (measured_z - pick_z) * 1000
init_err = math.sqrt(init_dx**2 + init_dz**2)
print(f"  補正前: TIP vs 赤ブロック DX={init_dx:+.1f}mm DZ={init_dz:+.1f}mm |err|={init_err:.1f}mm")
if correct_err is not None:
    print(f"  補正後: TIP vs 赤ブロック DX={correct_dx:+.1f}mm DZ={correct_dz:+.1f}mm |err|={correct_err:.1f}mm")
    print(f"  改善: {init_err - correct_err:+.1f}mm")
Trial 1の結果:
Trial 1
カメラ検出 赤ブロック Unity座標: (0.2009, 0.2208)
FK予測 Unity座標: (0.1830, 0.2019)
実測 Unity座標(自動): (0.1567, 0.3008)
DX: -26.3mm  DZ: +99.0mm  |err|: 102.4mm

=== 補正処理 ===
FKエラー: DX=-26.3mm  DZ=+98.9mm
補正後lookup目標: (0.2272, 0.1219)
CORRECT 姿勢制約後候補数: 172点
補正後角度: [-32.0, 120.0, -34.0, 13.5, -60.0, -30.5]

=== 比較 ===
補正前: TIP vs 赤ブロック DX=-26.3mm DZ=-26.3mm |err|=14.3mm
補正後: TIP vs 赤ブロック DX=-26.3mm DZ=-26.3mm |err|=14.0mm
改善: +0.3mm
補正前14.3mm → 補正後14.0mmで、改善は+0.3mmにとどまった。ただし、この数値は射影画像と動的homographyが別の変換行列で動いている問題が混ざっているため、純粋な実機性能の評価にはなっていない。
残っている問題と次のステップ
射影画像の生成(capture_rectified)は cv2.getPerspectiveTransform(src, dst) で1240×900pxの正長方形を作っているが、青シール検出側は動的に計算した _homography(pixel→mm)で座標を変換している。この2つが別の変換行列なので、検出座標を射影画像にプロットするとズレる。
一本化の実装方針:
def capture_rectified(cap):
    # 既存のマット四隅検出に加えて...
    rect_corners_out = np.array([
        [0, 0], [OUT_W, 0], [OUT_W, OUT_H], [0, OUT_H]
    ], dtype=np.float32)
    rect_corners_mm = np.array([
        [+310, -89], [-310, -89], [-310, +361], [+310, +361]
    ], dtype=np.float32)
    M_mm_to_out = cv2.getPerspectiveTransform(rect_corners_mm, rect_corners_out)

    # 元画像pixel → mat_mm(_homography)→ 射影out_pixel
    M_in_to_out = M_mm_to_out @ _homography

    rectified = cv2.warpPerspective(last_frame, M_in_to_out, (OUT_W, OUT_H))
    draw_overlays(rectified)
    return rectified, M_in_to_out
これで検出と表示が _homography を起点にした同一座標系で動く。
次のセッションでこの座標統一を実装し、その後に補正ロジックの本評価(10点以上、複数位置)を行う。