
フィジカルAIの社会実装シミュレーション Log#3 | 歩道の配送ロボット、事故の責任は場面でどう移るか
この記事の素材(コード・ログ・データ 7ファイル・まとめてダウンロードあり)arrow_downwardAIで読む ChatGPT・Claude などで、この記事に質問できます expand_more
試作のシミュレーションは、こちらで動かせます:事故が起きたら誰の責任? 歩道の配送ロボット(ブラウザで動く試作)
ブラウザで動かす歩道の配送ロボットのシミュレーションでは、13の場面の設定を全部組み合わせた144通りのうち、事故は17通り、ひやりは26通りだった。設定を1つ変えると、問題は消えるより、配達の遅れや費用、別の相手の問題へ移ることが多かった。 たとえば車いすの人とすれ違う場面で、ロボットが「広い所まで下がって待つ」作りにすると事故はなくなるが、配達が遅れる。横に並んで歩く人たちを車道へ出て追い越す作りにすると、歩く人の問題が、車とぶつかる事故に入れ替わる。実物のロボットではなく、three.js(ブラウザで3Dを描く道具)で描いた街を、配送ロボットと人や車が動くシミュレーションの話です。
この回で、次のことができるようになりました。
- 自動運転バスに続く2つ目の題材として、日本で2023年から公道を走れるようになった「遠隔操作型小型車」(歩道を走る小さな配送ロボット)の事故を、13の場面で確かめられる
- 見る人は運行会社の立場で、メーカーの作り(すれ違うときの動き・センサー・車体の重さなど)と運行会社の決まり(遠隔の担当1人が見る台数・走らせる時間・待たせる場所・保険など)を選び、同じ場面を見直して、問題が人・企業・決まり(法律や制度)のどこへ移るかを比べられる
- 自動運転バスの版と同じ形で、自動再生(設定を1つずつ変えた回を続けて流して一覧で比べる)、レポート(PDFで保存)、事故の回のあとの「誰にどれだけ責任があるかを考える」(割合をつまみで決める)が使える
- 時間:題材の調べから、13場面の試作をサイトに置くまで、1回のチャットの中で進めた。前と比べられる時間は測っていない
題材を選んだきっかけは、米国で実際に起きている件です。ロサンゼルスでは2025年に、配送ロボットが電動車いすの男性の前で止まっては動くことを繰り返し、ぶつかった(報道)。2026年1月には、踏切で止まったままの配送ロボットが列車にはねられた(報道)。シカゴでは十数台が歩道に集まって通れなくなった件もある。一方、日本の決まりには、1人の遠隔の担当が何台まで見てよいかの公的な上限がなく、賠償責任保険に入ることも義務ではない。こうした「まだ決まっていないこと」が、場面ごとにはっきり出せる題材です。
| 分け方 | 場面 | 設定を変えると、問題はこう移った(試作の仮の決まりで) |
|---|---|---|
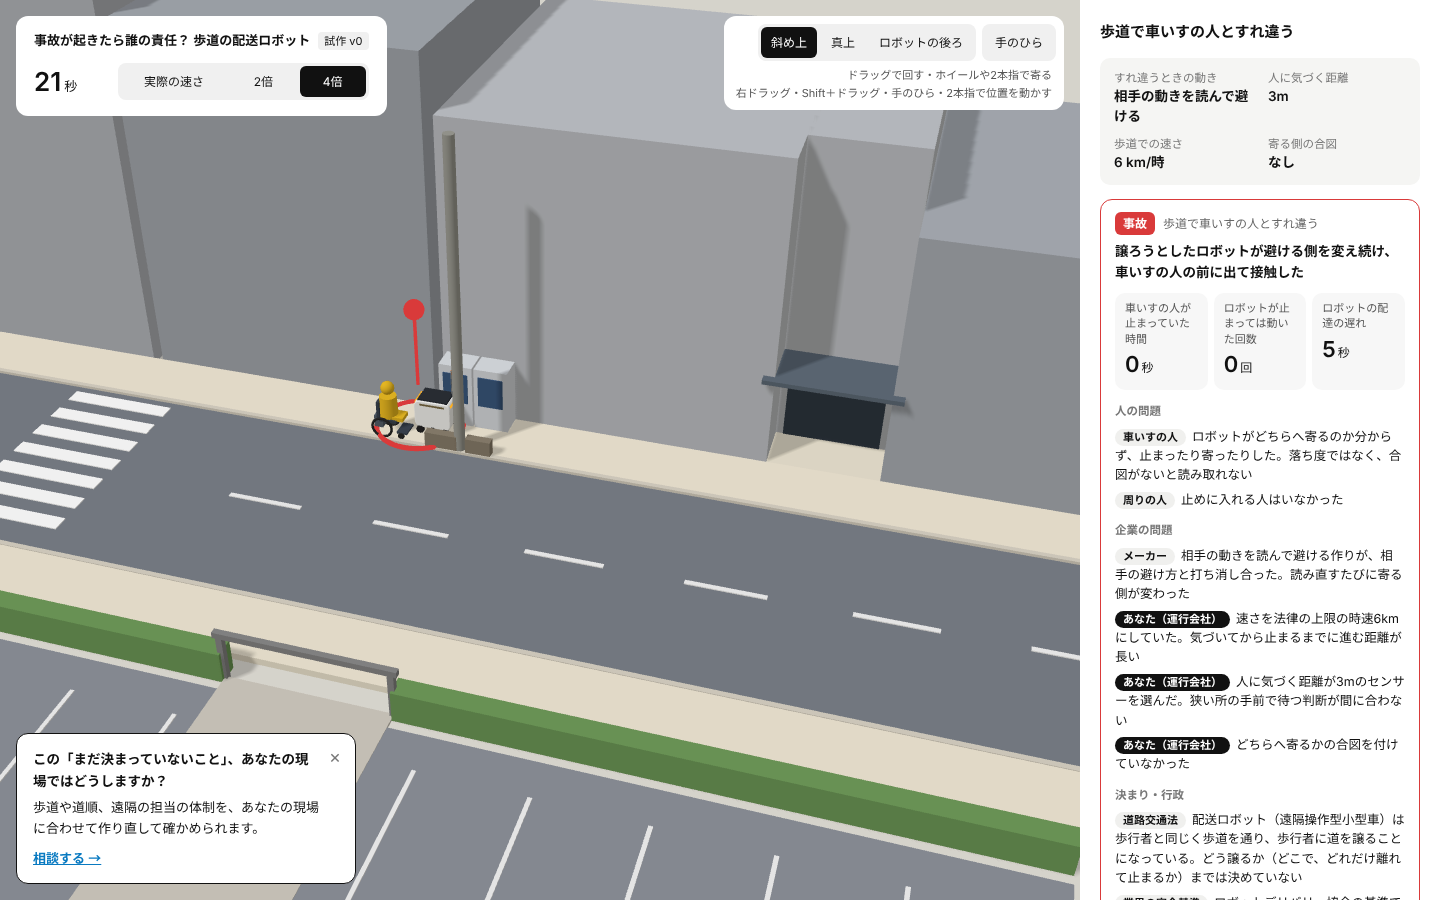
| まわりの人の動き | 歩道で車いすの人とすれ違う | 相手の動きを読んで寄る側を変え続ける作りだと、ぶつかる。下がって待てば事故はないが、配達が遅れる |
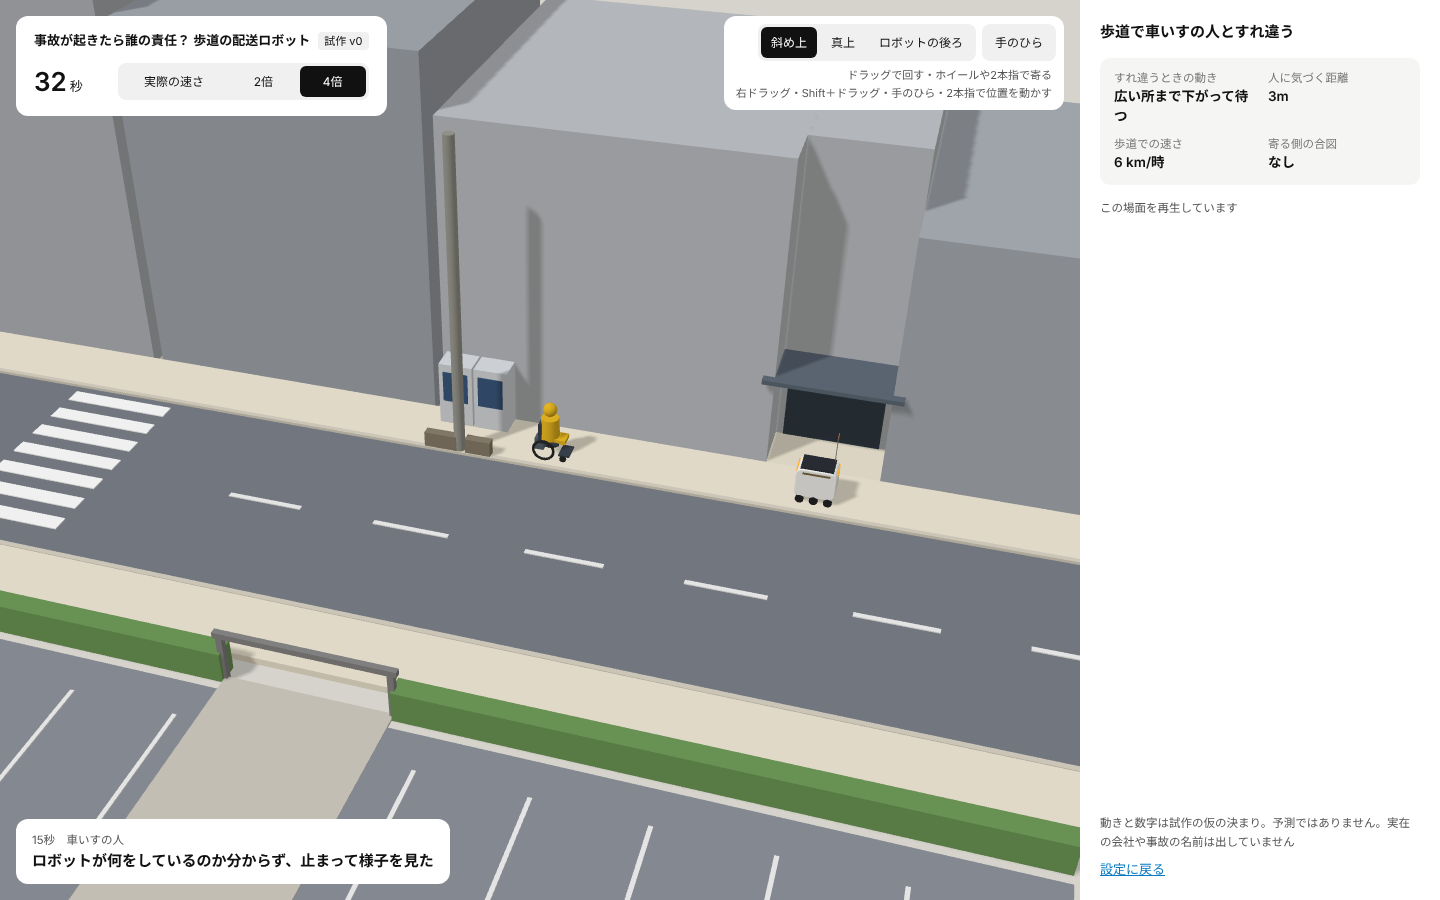
横に並んで歩く人たちに、後ろから追いつく | 後ろについて行くと、急に止まった人に0.3mまで迫る。声で道をあけてもらうと、人が車道へよける。車道へ出て追い越すと、車とぶつかる | |
| 人が多い時間(下校の時間) | 0.5mまで寄ると、子どもが手を伸ばして触る。下校の時間に走らせなければ何も起きないが、配達を待たせる | |
| 白い杖の人と、点字ブロック | 店の前で長く待つと、杖の人が車道へ出て避ける。音声で知らせると避けられるが、点字ブロックはふさいだまま | |
子どもが近寄る、触る、前に立つ | 顔の表示があると子どもが集まり、軽い車体は押されて倒れる。遠隔の担当が話しかけると離れるが、担当の手が取られる | |
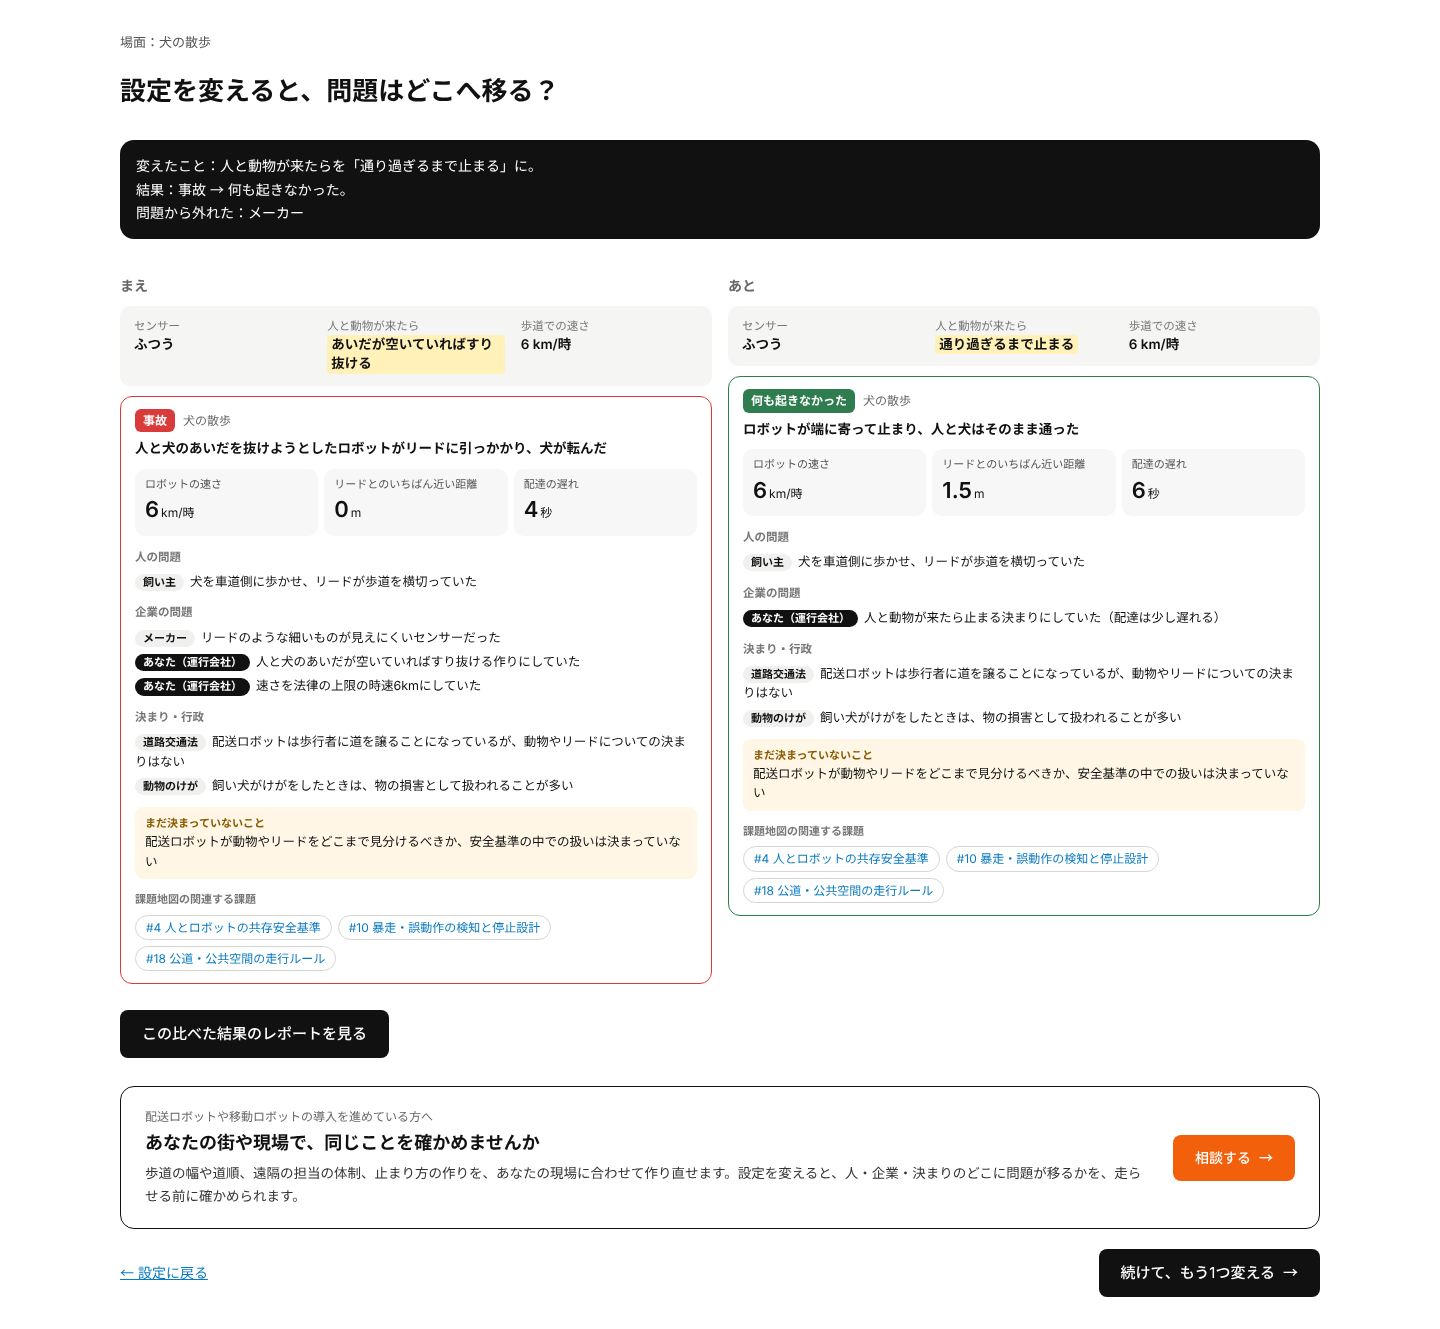
| 犬の散歩 | 人と犬のあいだをすり抜けると、見えていなかったリードに引っかかる | |
歩道を走る自転車が、後ろから来る | 急ブレーキだと、後ろの自転車がぶつかる。ゆっくり止まると、前の人に0.1mまで迫る | |
| 歩道の形や天気 | 置き看板と路上駐車で、歩道が狭くなる | すき間を抜けると看板を倒す。車道へ出ると後ろの車とぶつかる。毎朝地図を見直せば避けられるが、遠回りになる |
| 雨の夜に、人が出てくる | カメラが主で時速6kmだと止まりきれない。ライダーを足すか、時速4kmに落とすと止まれる | |
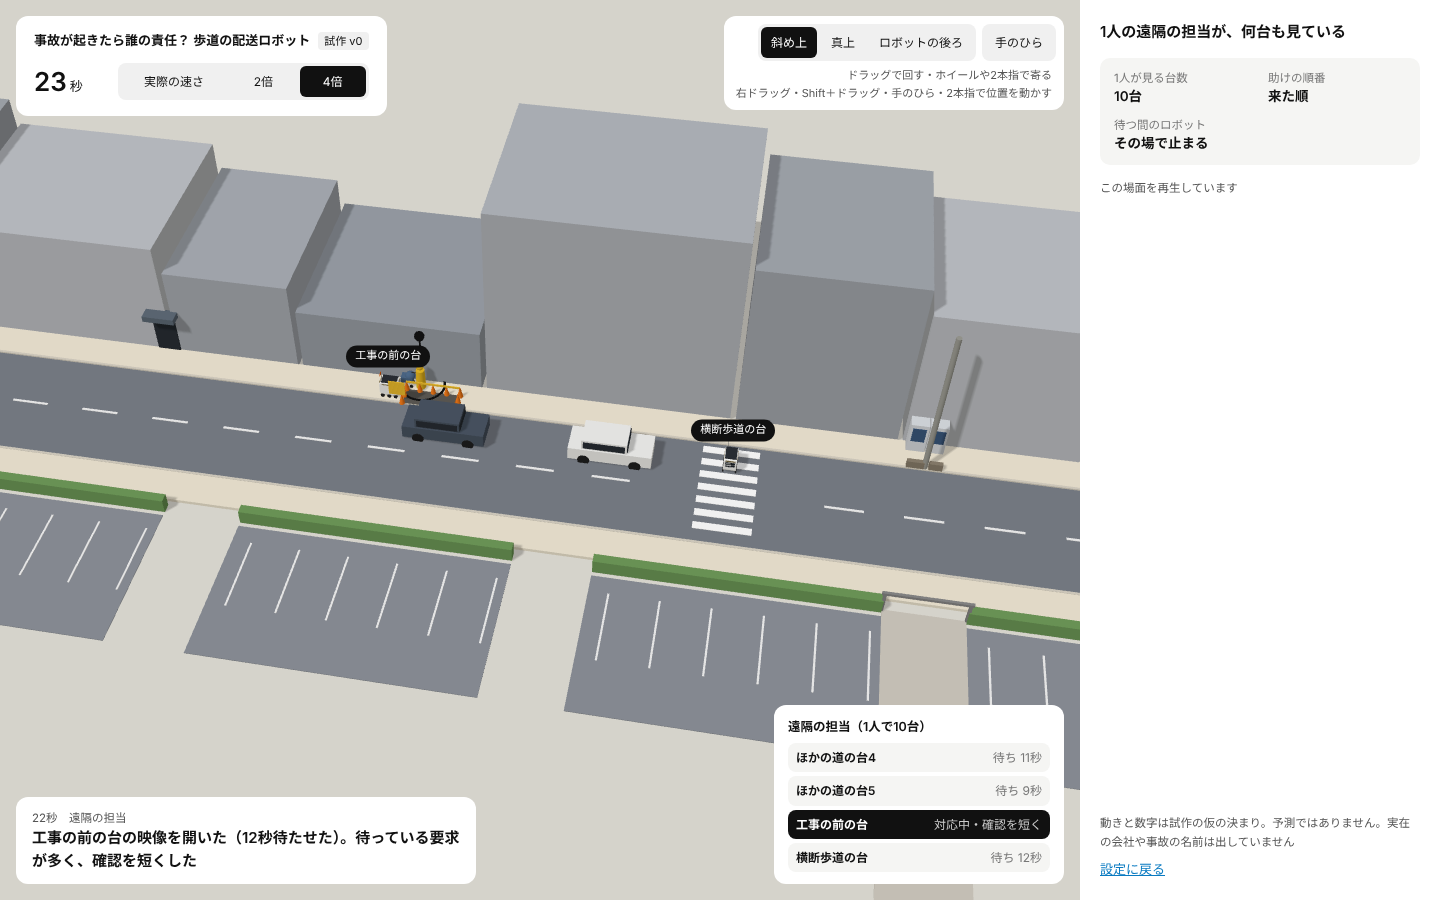
| 運用と、機械どうし | 1人の遠隔の担当が、何台も見ている | 10台を来た順に見ると、急いで出した「進んでよい」で事故になる。待つ間に通り道から外れておけば、何も起きない |
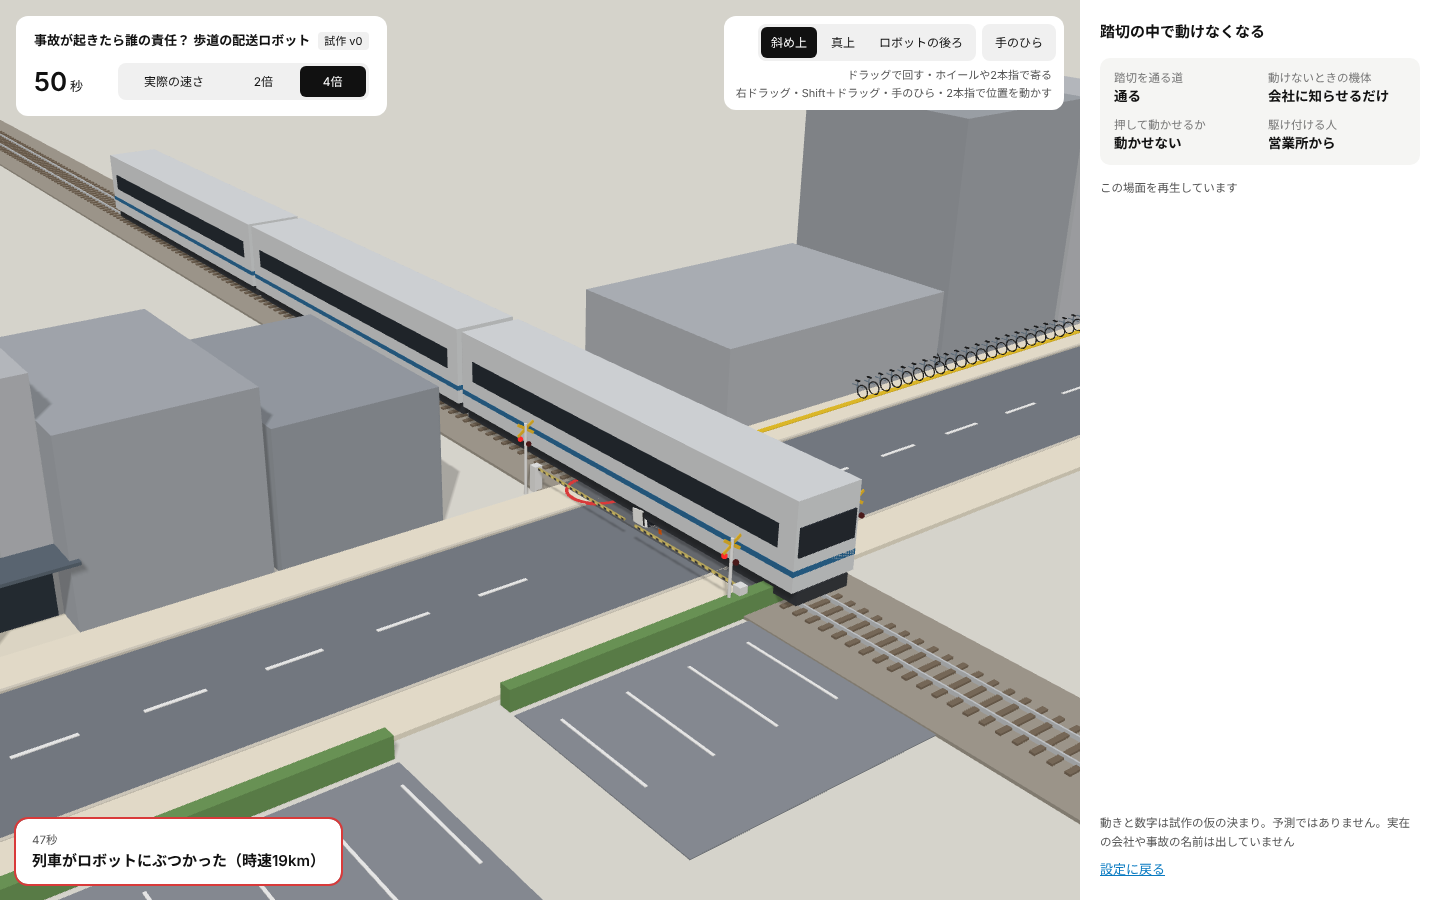
| 踏切の中で動けなくなる | 会社に知らせるだけだと列車とぶつかる。周りの人に助けを頼むと、人が警報の中で押すことになる | |
朝に一斉に出発して、歩道にたまる | 12台が歩道にたまると、人が車道を歩く。拠点の敷地で待たせるか、1か所3台までにすれば起きない | |
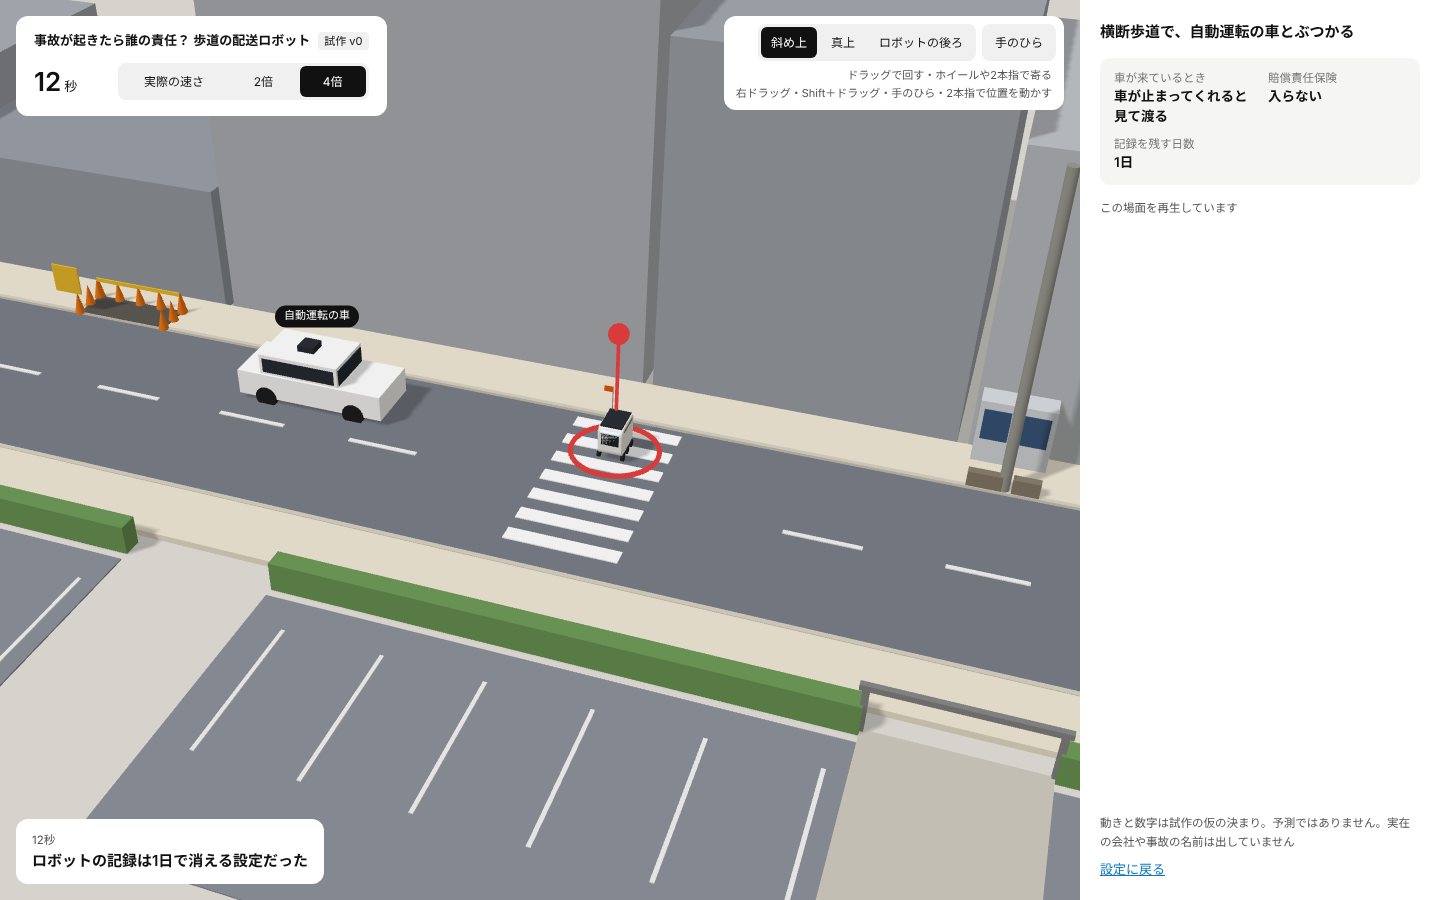
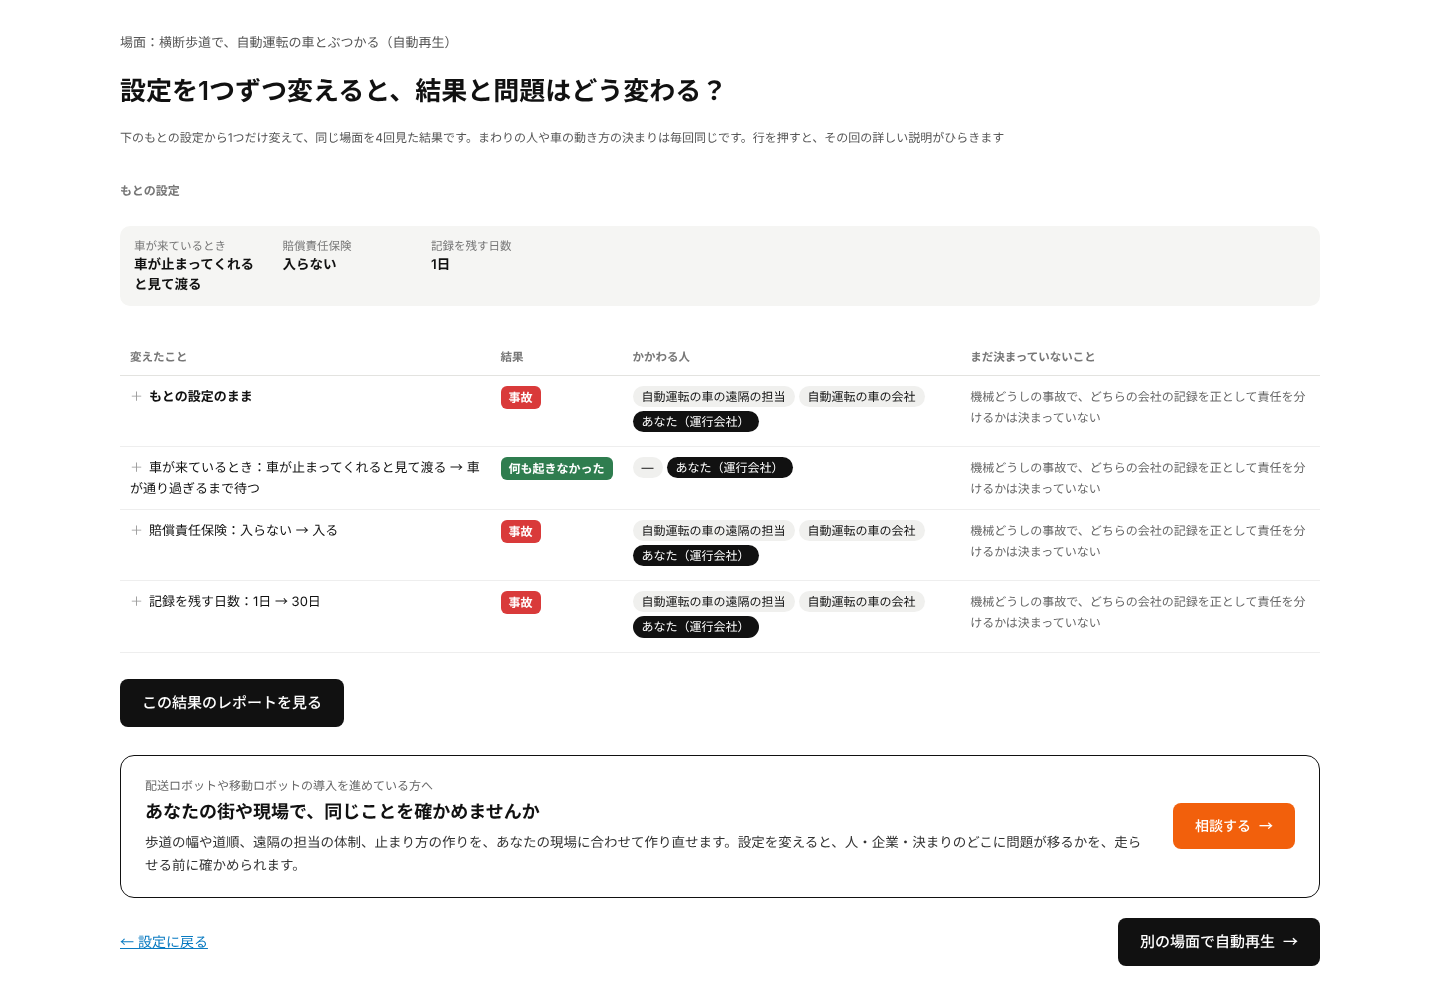
横断歩道で、自動運転の車とぶつかる | ぶつかったあと、保険の有無と記録を残す日数で、話し合いの中身が変わる |
数字と動きは、すべて試作の仮の決まりです。事故の回数を当てるためのものではなく、どの場面で、だれの問題が出るかを見るためのものです。法律上の答えも出しません。
作業ログ ― 次の題材を、歩道の配送ロボットに決めた
前の2回(LOG538・LOG539)で作った自動運転バスのシミュレーションに並べる、別の題材を探すところから始めました。始めの依頼は次のとおりです。
フィジカルAIシミュレーションの題材の別提案を探して
最初は、サイトの課題地図(フィジカルAIを社会で使う前に解くべき課題)の36件と、最近の事例を照らし合わせて、5つの候補を出しました。歩道の配送ロボット、倉庫で人と移動ロボットが同じ通路を使う場面、病院の搬送ロボットの夜間、介護施設の人型の介護助手ロボット、家庭の人型ロボットです。これに対して、もっと詳しく調べるよう依頼がありました。
もっとさらに詳しく調査してください。
5つの候補を比べた調べの結果
Claude のリサーチ機能で、候補ごとに、実際に起きた事故・日本と海外の制度・責任の争点・場面にできる形・3Dの作りやすさを調べました。結果の順位は次のとおりです。
| 順位 | 題材 | 決め手 |
|---|---|---|
| 1 | 歩道を走る自動配送ロボット(遠隔操作型小型車) | 衝突・踏切・歩道をふさぐ件が2024〜2026年に続いている。1人あたりの台数の上限・保険・中速の区分が決まっていない。交差点の3Dを流用できる |
| 2 | 病院の搬送ロボット | ハコブくん・病院のフロア・看護師の3Dがある。ただ、公表された事故の例が少ない |
| 3 | 倉庫・工場の移動ロボットと人型ロボット | けがの統計と訴訟がそろっている。ただ、舞台を新しく作る必要があり、責任が職場の中に閉じやすい |
| 4 | 介護施設の人型の介護助手ロボット | 2026年夏から実証が始まる段階で、事故の例はまだない |
| 5 | 家庭の人型ロボット | 事故の例がない |
遠隔操作型小型車は、法律の上では歩行者と同じ扱いになる小さな車
遠隔操作型小型車は、2023年4月に施行された改正道路交通法でできた区分です。大きさは長さ120cm・幅70cm・高さ120cm以下、速さは時速6kmまで。歩道を通り、歩行者と同じ交通ルールに従い、歩行者に道を譲ります。使う会社は、通る場所・遠隔で操作する場所などを、都道府県の公安委員会に届け出ます。機体は、業界団体のロボットデリバリー協会(RDA)の安全基準の審査を受けます。
このシリーズで使う言葉は次のとおりです。
| 言葉 | このシミュレーションでの意味 |
|---|---|
| 遠隔の担当 | 離れた場所から、何台ものロボットを画面で見ている人。ロボットが止まって助けを求めると、画面を見て「進んでよい」などを出す |
| 駆け付ける人 | ロボットが動けなくなったとき、現場まで行く人 |
| メーカーの作り | ロボットを作る会社が決めること。すれ違うときの動き・センサー・車体の重さ・止まり方など |
| 運行会社の決まり | ロボットを走らせる会社が決めること。見る台数・走らせる時間・待たせる場所・保険など。シミュレーションを触る人はこの立場 |
調べの中で、日本の決まりにまだないことが、はっきり出ました。
- 1人の遠隔の担当が同時に見てよい台数の、公的な上限(メーカーが上限を宣言し、協会の審査で説明する仕組み)
- 賠償責任保険に入る義務(自賠責保険の対象でもない)
- 「道を譲る」の中身(止まる位置・離れる距離・合図)の基準
- 自治体が、台数や走らせる時間帯を決める仕組み
調べの結果を受けて、次の依頼で題材が決まりました。
1位は歩道を走る自動配送ロボット(遠隔操作型小型車)でシミュレーションを作ってください。
作業ログ ― 最初の3場面:車いす・遠隔の担当・踏切
調べで勧められた5つの場面のうち、まず3つを作りました。舞台は、自動運転バスの交差点の3Dを作り替えた街で、歩道・横断歩道・踏切・工事の所・自販機と電柱で狭くなった所があります。
| 場面 | 選べること |
|---|---|
| 歩道で車いすの人とすれ違う | すれ違うときの動き(相手の動きを読んで避ける・端に寄ってその場で止まる・広い所まで下がって待つ)、人に気づく距離(3m・8m)、歩道での速さ(時速6km・4km)、寄る側の合図(なし・あり) |
1人の遠隔の担当が、何台も見ている | 1人が見る台数(1台・4台・10台)、助けの順番(来た順・危ない所を先に)、待つ間のロボット(その場で止まる・通り道から外れて止まる) |
| 踏切の中で動けなくなる | 踏切を通る道(通る・通らない)、動けないときの機体(会社に知らせるだけ・周りの人に助けを頼む)、押して動かせるか、駆け付ける人(3分・15分) |
3つとも、0.1秒ごとに、ロボット・人・車がそれぞれの決まりで「見て・決めて・少し動く」を繰り返す作りです。動かしてみるまで結果が分からないので、決まりの組み合わせから思いがけない動きが出ます。車いすの場面では、ロボットが相手の動きを読むたびに寄る側を変え、車いすの人も同じように寄る側を変えて、どちらも進めなくなる動きが出ました。米国の件で報じられた「道を譲るための動きが、かえって進路をふさいだ」と同じ形です。
遠隔の担当の場面と、踏切の場面で直したタイミング
この作り方は、1場面ずつタイミングを詰める手間がかかりました。直したのは次の所です。
- 遠隔の担当の場面で、車の出る位置がずれていて、ロボットが車道との境で止まったまま事故にならなかった。車の出る位置を直した
- 担当が「急いでいる」と見なす数え方を、担当自身が受けている依頼も含めて3件以上に直した。急いでいない担当は、通りかかる車を待ってから「進んでよい」を出す
- ぶつかったあとも車が走り続けていたので、止まるようにした
- 踏切の場面で、列車がロボットにぶつからなかった。運転士がロボットに気づく距離を100mにした
- 車が止まったとき、その場で向きをくるくる変えていた。向きは動いているときだけ変える
作業ログ ― 触って見つかった所を、バスの版にそろえた
公開した試作を触ったエイイチから、次の指摘が順に来て、直しました。
| 指摘 | 直したこと |
|---|---|
ロボットの通る位置が建物側に寄りすぎに見える | ふだん通る線を、歩道の真ん中から車道寄りに移した。移したら車いすの場面で、ロボットと車いすの人が止まったまま終わらなくなったので、3回動き出しても進めないときは、ロボットが自分で広い所まで下がるようにした |
相談の案内(CTA)の位置が、自動運転バスの版と違う | バスと同じ置き方にした。事故・問題ありのあとに舞台の左下へ吹き出しを1度だけ、「相談する」のパネルは前の回と比べた結果の下だけ |
手のひらで、視点の位置が動かない | 右ドラッグ・Shift+ドラッグ・手のひらのボタン・2本指で、視点の位置を動かせるようにした |
デザインの決まりが、バスの版と少し違う | 結果のカードをバスの版にそろえた(見出しの札・決まり・行政の段・課題地図の関連する課題を番号つきで並べる) |
ベビーカーとロボットが重なっている | 工事の場面で、ぶつかりそうなら動いた方が止まって待つようにした。事故の前に人とロボットが重ならないかを、全部の組み合わせで確かめるテストを足した |
| 事故の赤い札の左に余白がある | 余白をなくした |
| ひやりの丸がずっと出ている | 黒い丸は起きてから4秒だけ出す。事故の赤い丸は最後まで出す |
上のパネルの「自動運転バスの場面も見る」はいらない | リンクを外した |
続けて、バスの版と同じ形で足す依頼がありました。
自動再生とレポートを追加(自動運転バスト同じフォーマットにしてください)
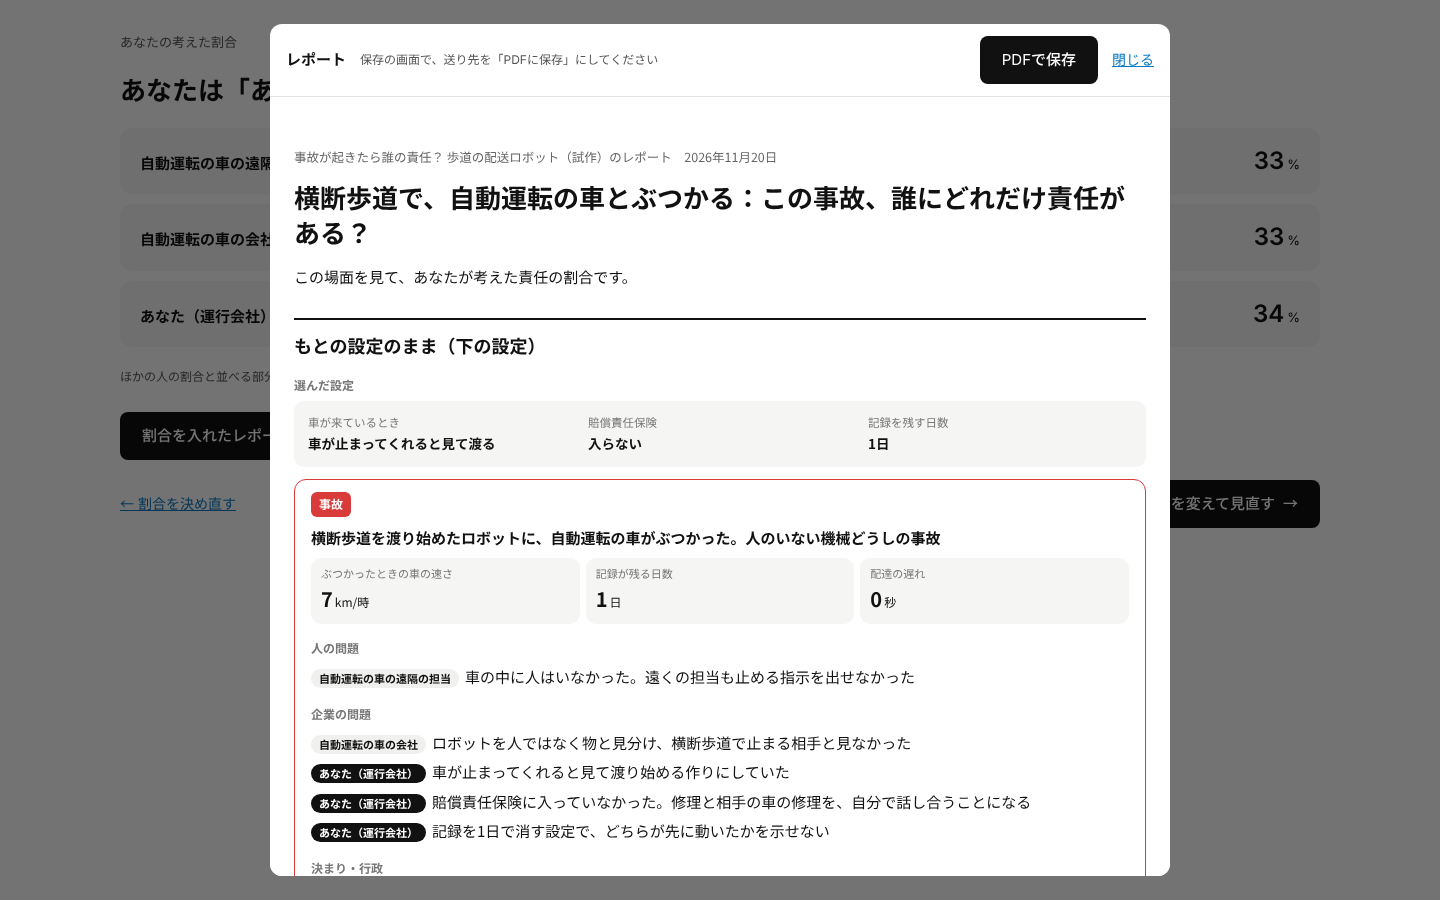
自動再生は、もとの設定から1つずつ変えた回を続けて流し、最後に一覧で比べます。レポートは画面の上で見せ、「PDFで保存」で新しいタブから保存します。右のパネルの流れも、バスの版と同じ「設定を変えて見直す/前の回と比べる/同じ設定でもう一度/この回のレポートを見る」にしました。
このとき、説明のカードに入れていた「できごとを順に見る」について、バスの版にもあったかを聞かれました。バスの版にはなかったので外し、できごとの記録はレポートにだけ載せる形にしました。設定のまとめの見出し(「動けなくなったときの機体」など)が2行に折り返していたのも、9文字までに縮めました。
事故の回のあとに、責任の振り分けを足した
自動運転バスみたいに責任の振り分け見たいのは必要ない?
バスの版には、事故の回のあとに「誰にどれだけ責任があるかを考える」画面があります。配送ロボットの版にも、同じ形で足しました。
- 開く所は、事故になった回の結果の下と、自動再生の一覧で事故の行を開いた所
- 相手と手がかりは、その回の説明(人の問題・企業の問題)から作る
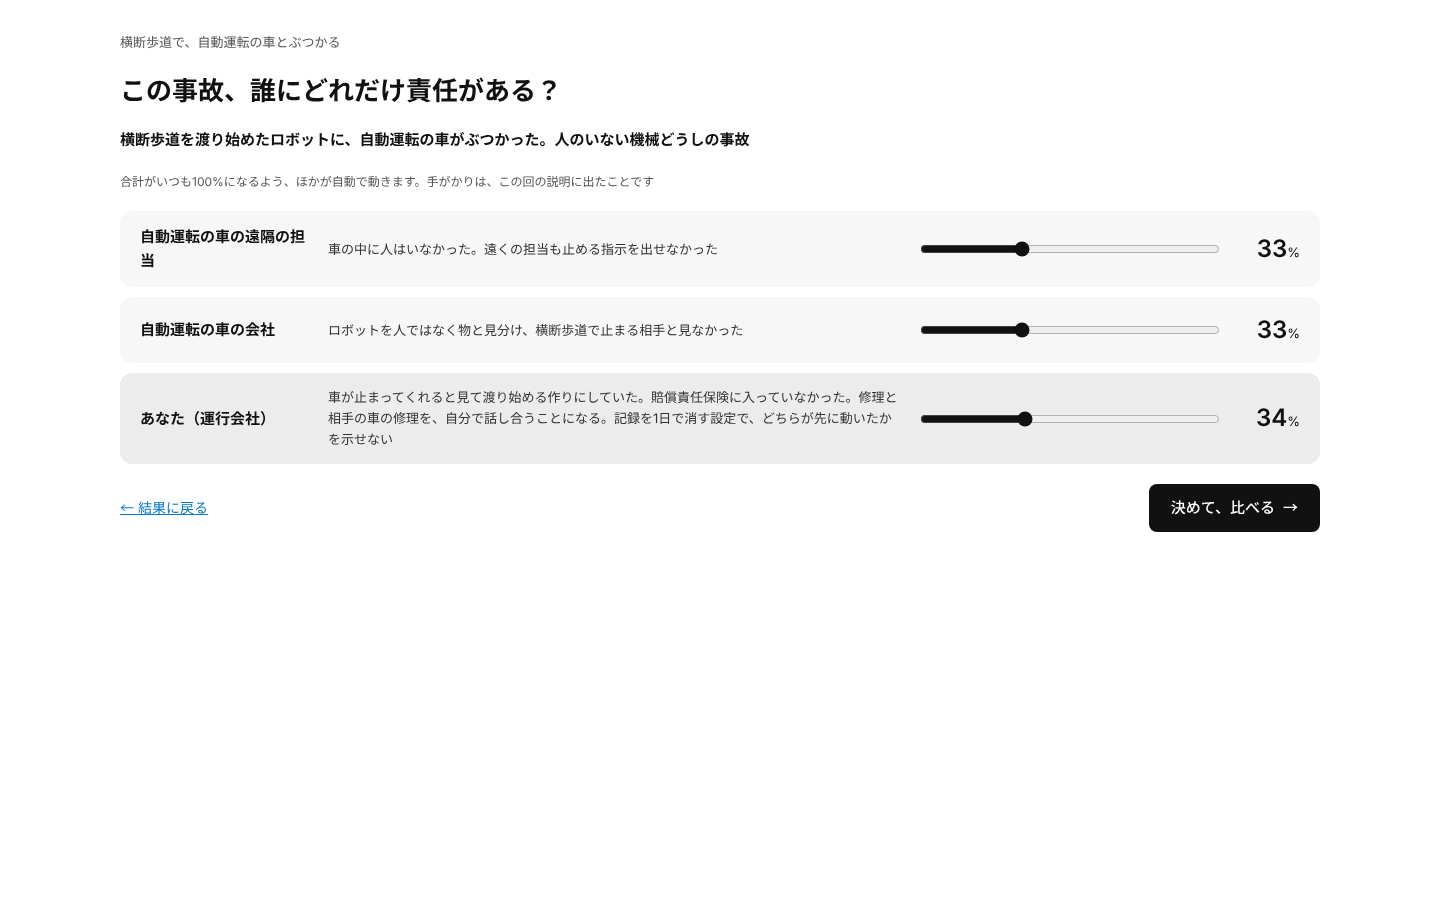
- つまみで割合を決めると、合計がいつも100%になるよう、ほかが自動で動く
- 決めた割合は棒で並べ、レポートにも載せる。答えはどこにも送らない
作業ログ ― 場面を10足して、13場面にした
3場面の形が固まったところで、場面の幅についての問いがありました。
人が横並びで道路が塞がっている時とか、人がたくさんいる時とかもっといろんなシチュエーションあるんじゃない?
これに対して、まわりの人の動き・歩道の形や天気・運用と機械どうし、の3つに分けて候補を挙げ、まず4つを足す依頼が来ました。
「横並び」「人が多い時間」「白い杖の人と点字ブロック」とあと自転車とかも足して。
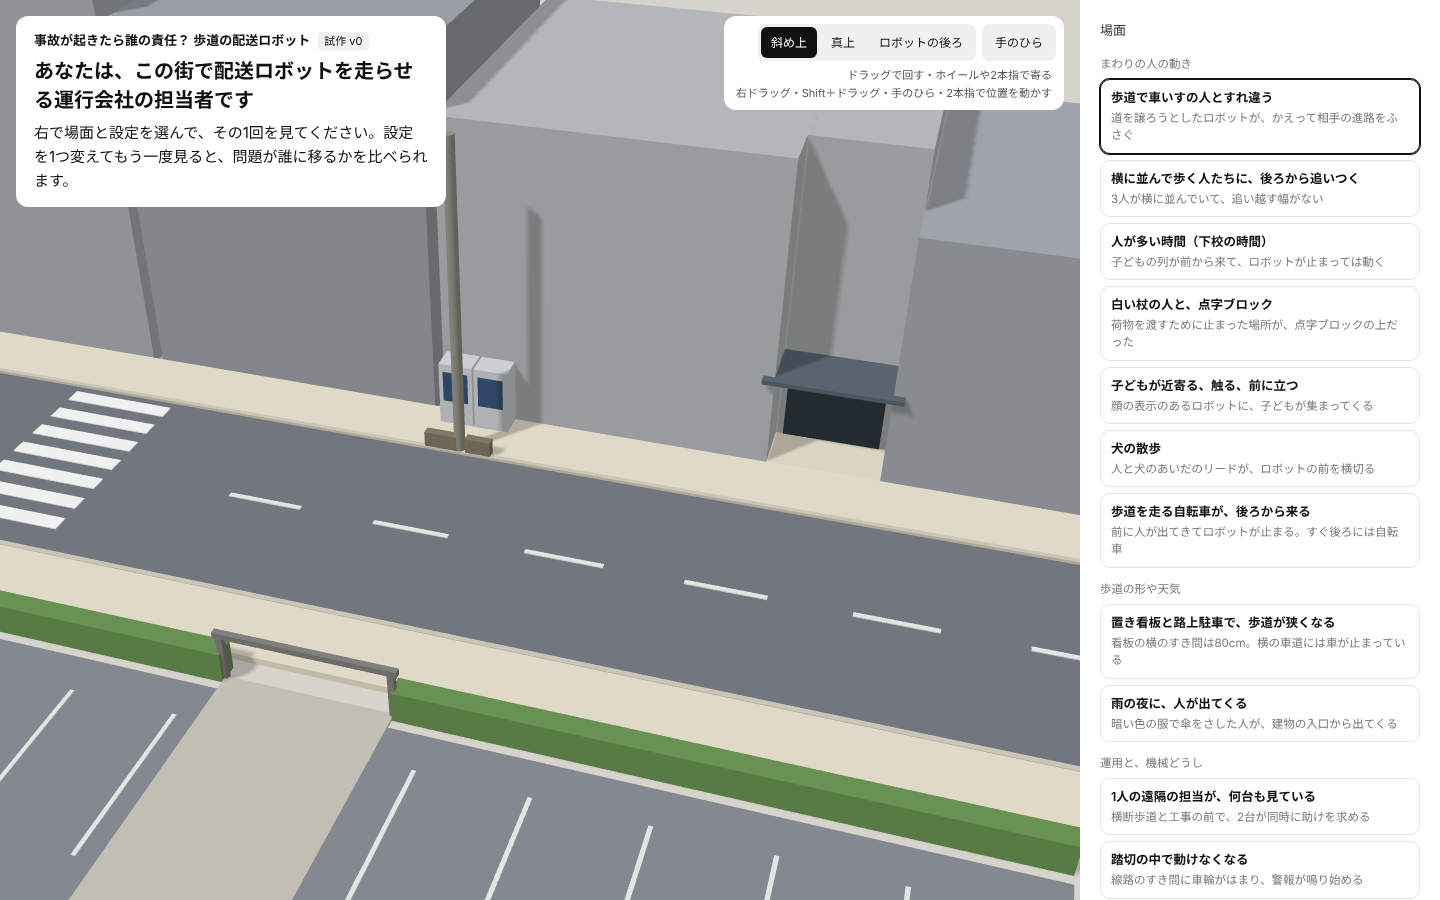
その後、挙げた候補を全部足すことになり、10場面を足しました。場面の一覧は、バスの版と同じく、3つの見出しに分けて並べています。街の3Dにも、点字ブロック、店の前に並んだ自転車、建物の入口、配送ロボットの拠点を足しました。
足した10場面は、決まりから先に結果を出して、動きを組む
足した10場面は、最初の3場面と作り方を変えました。0.1秒ごとに見て決めて動く作りで10場面を詰めると、1場面ずつタイミングを合わせる手間が大きいためです。
- 決まり(速さ・人に気づく距離・止まるまでに進む距離・待つ秒数など)から、先に結果(事故・ひやり・問題あり・何も起きない)を計算する
- その結果になるように、人・ロボット・自転車・犬・車の動き(進む・待つ・向きを変える・ある時刻まで待つ)を組む
- 組んだ動きを0.1秒ごとの位置に直して、3Dで見せる
- ねらい:場面を早く足せるようにし、なぜその結果になったかを数字で説明できるようにする
- 変わったこと:10場面を1回の作業で足せた。結果は、雨の夜の場面なら「気づいた距離 − 止まるまでに進む距離」のように、決まりの計算で決まる
- 見込める効果:見る人が、結果の理由を数字で追える(右のパネルの数字の欄に、気づいた距離・止まるまでの距離・人との間が出る)。そのかわり、車いすの場面のような思いがけない動きは、足した10場面からは出ない。これは見込みで、触った人の反応で確かめる
数字も動きも仮の決まりなのは、最初の3場面と同じです。
足した10場面を、それぞれ1つの設定で画面に流して見た
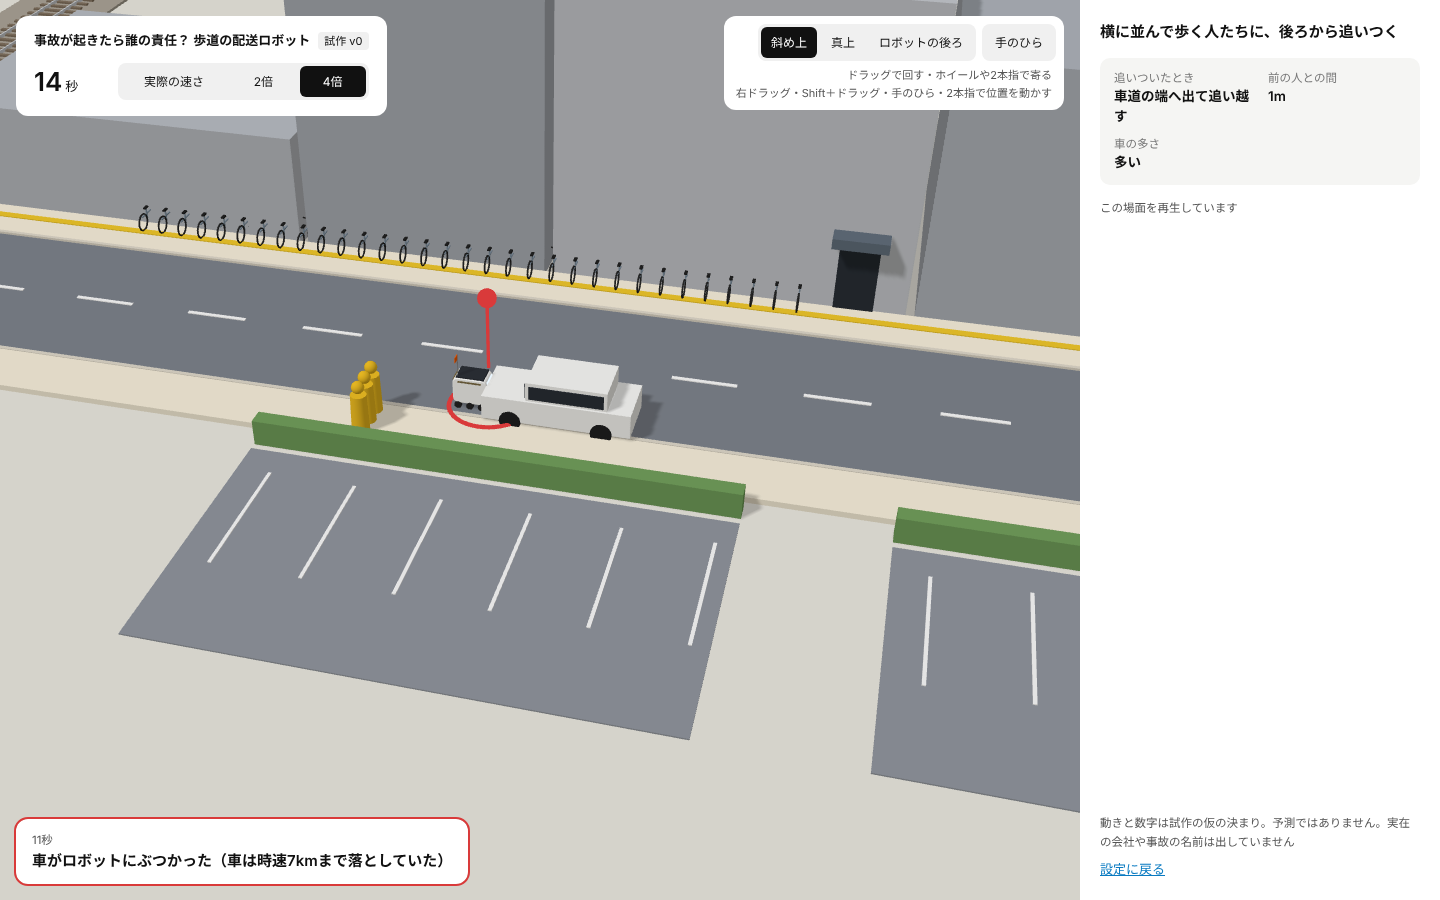
足した場面は、それぞれ1つの設定で実際の画面に流し、見た目を確かめました。
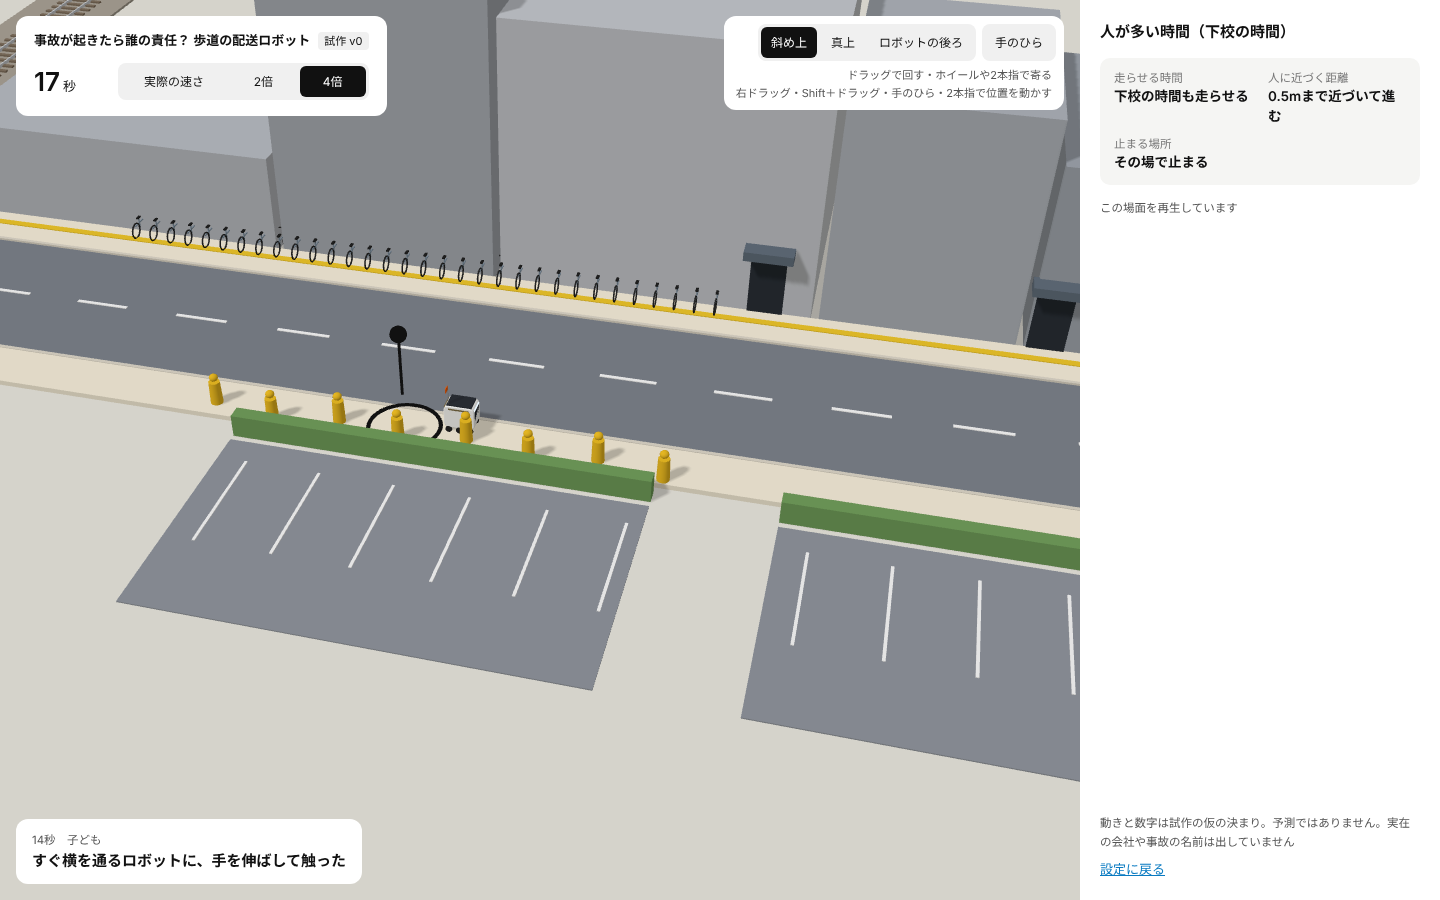
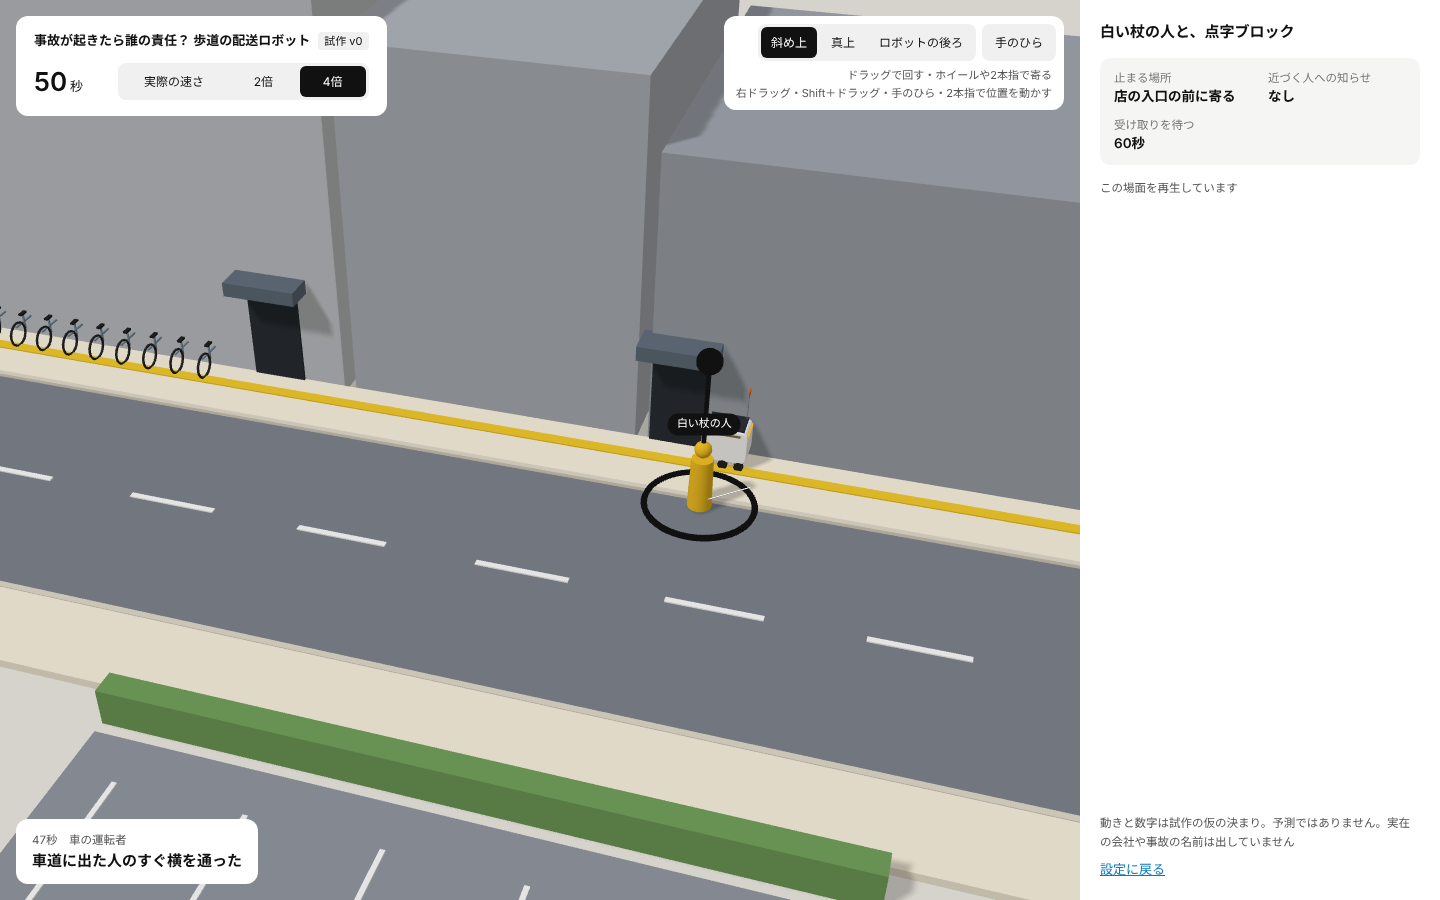
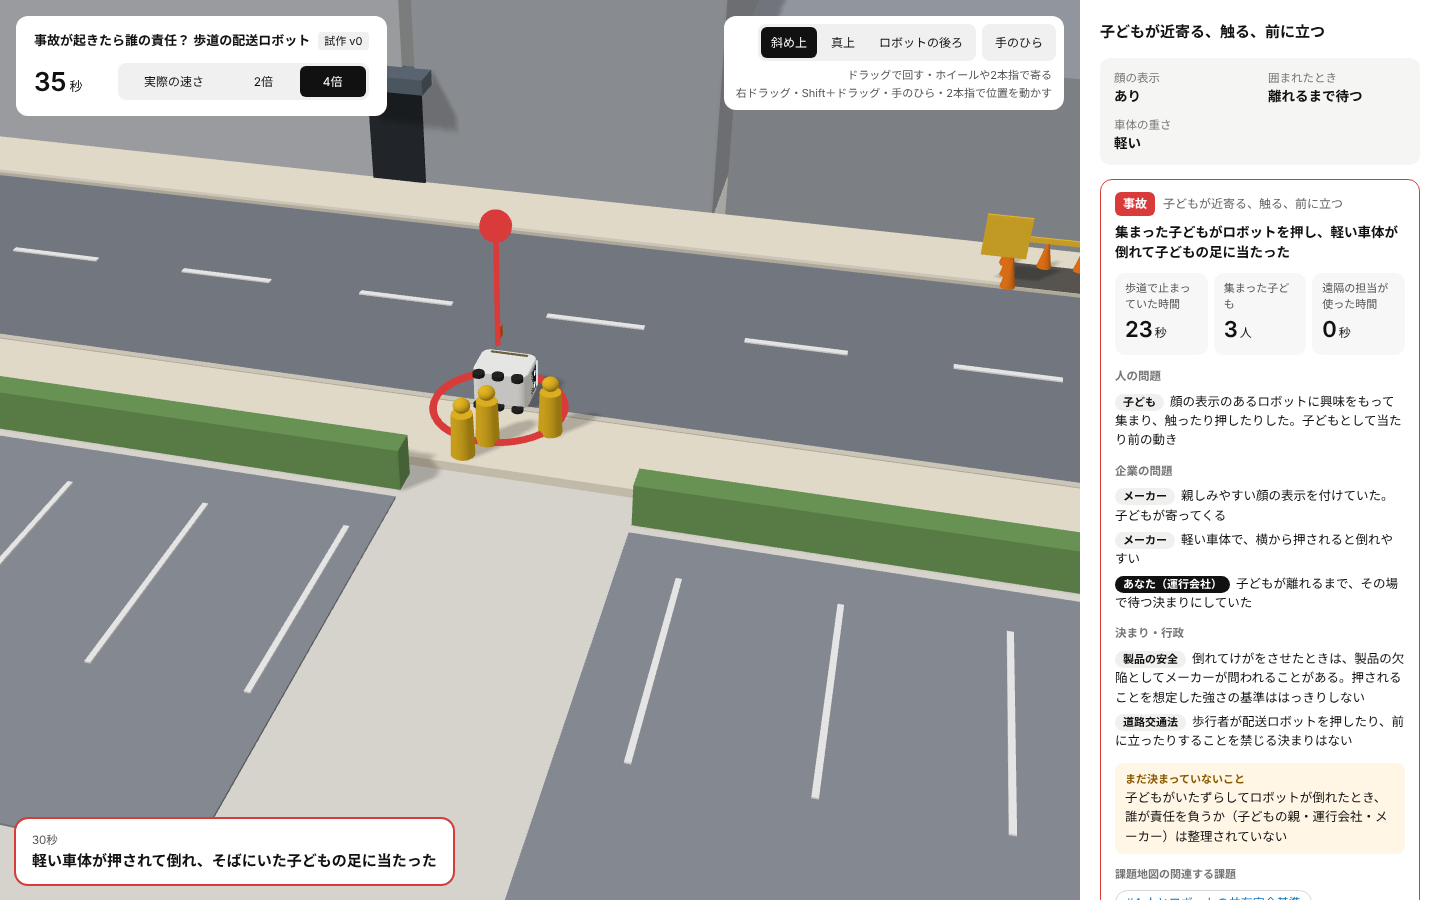
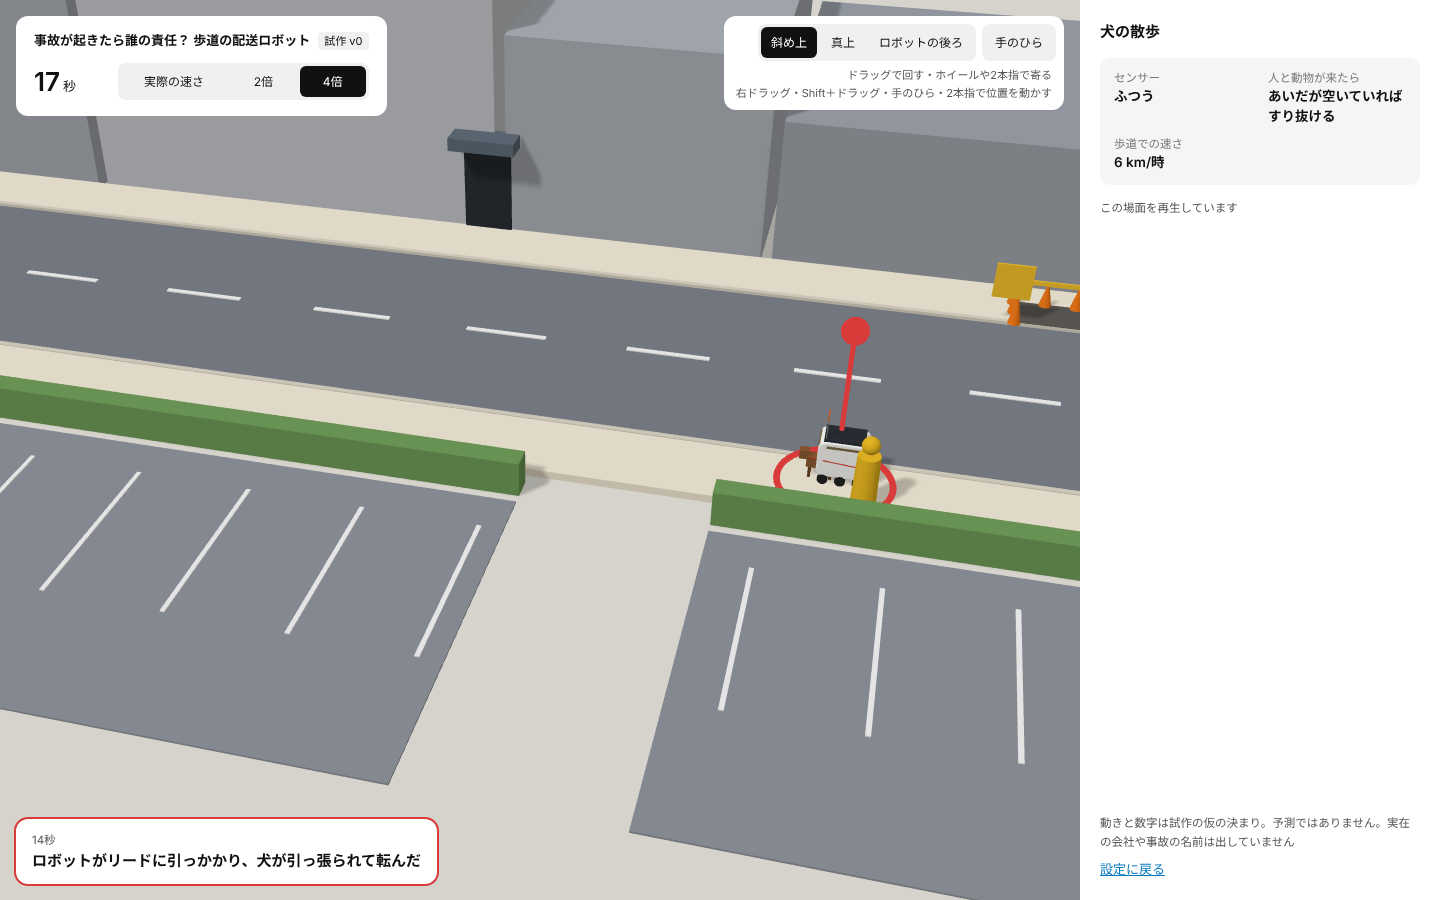
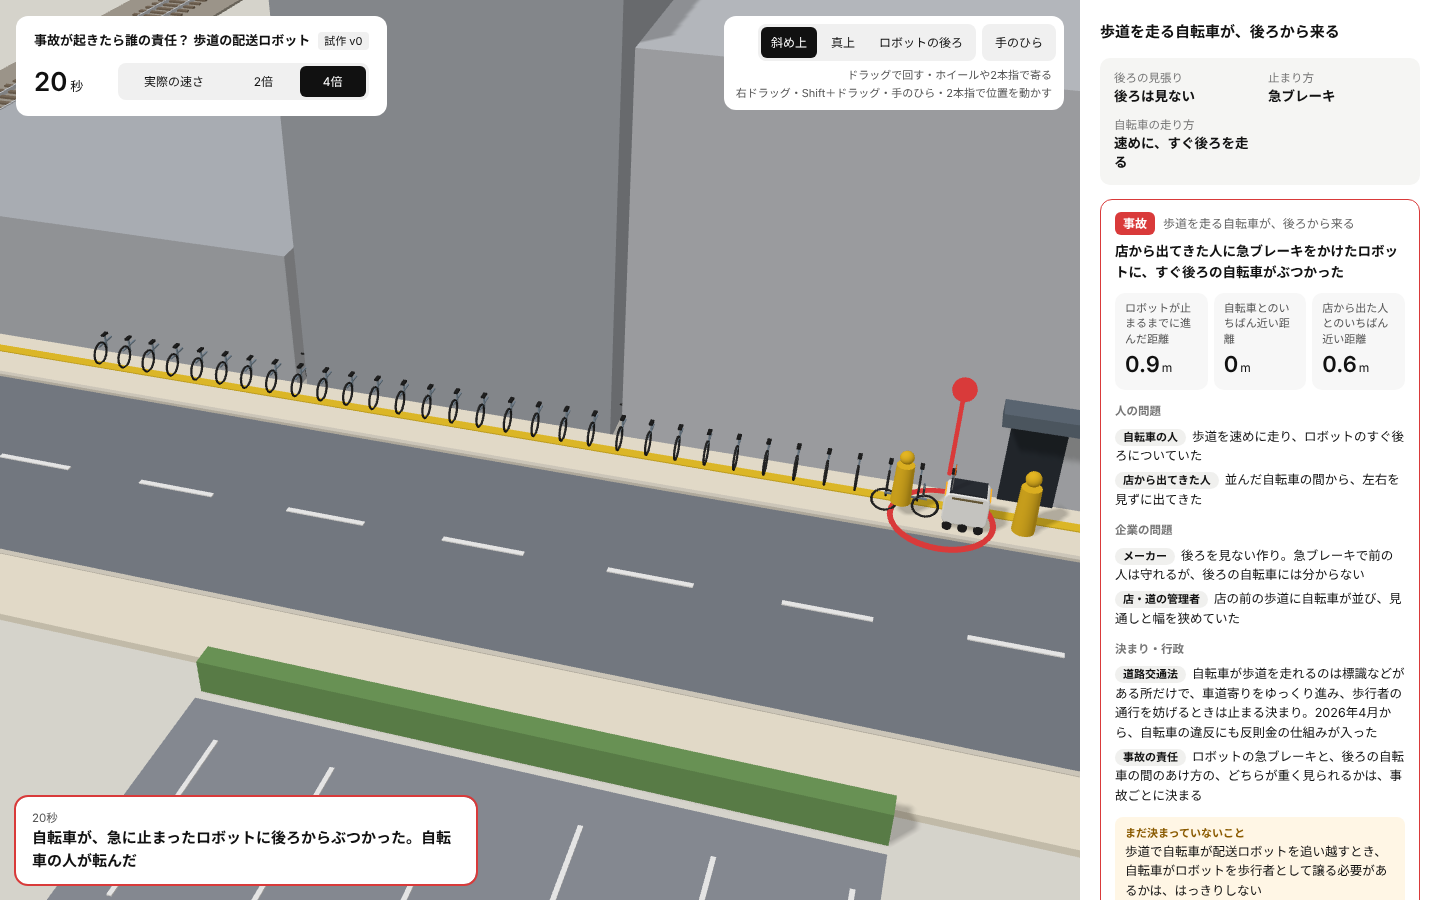
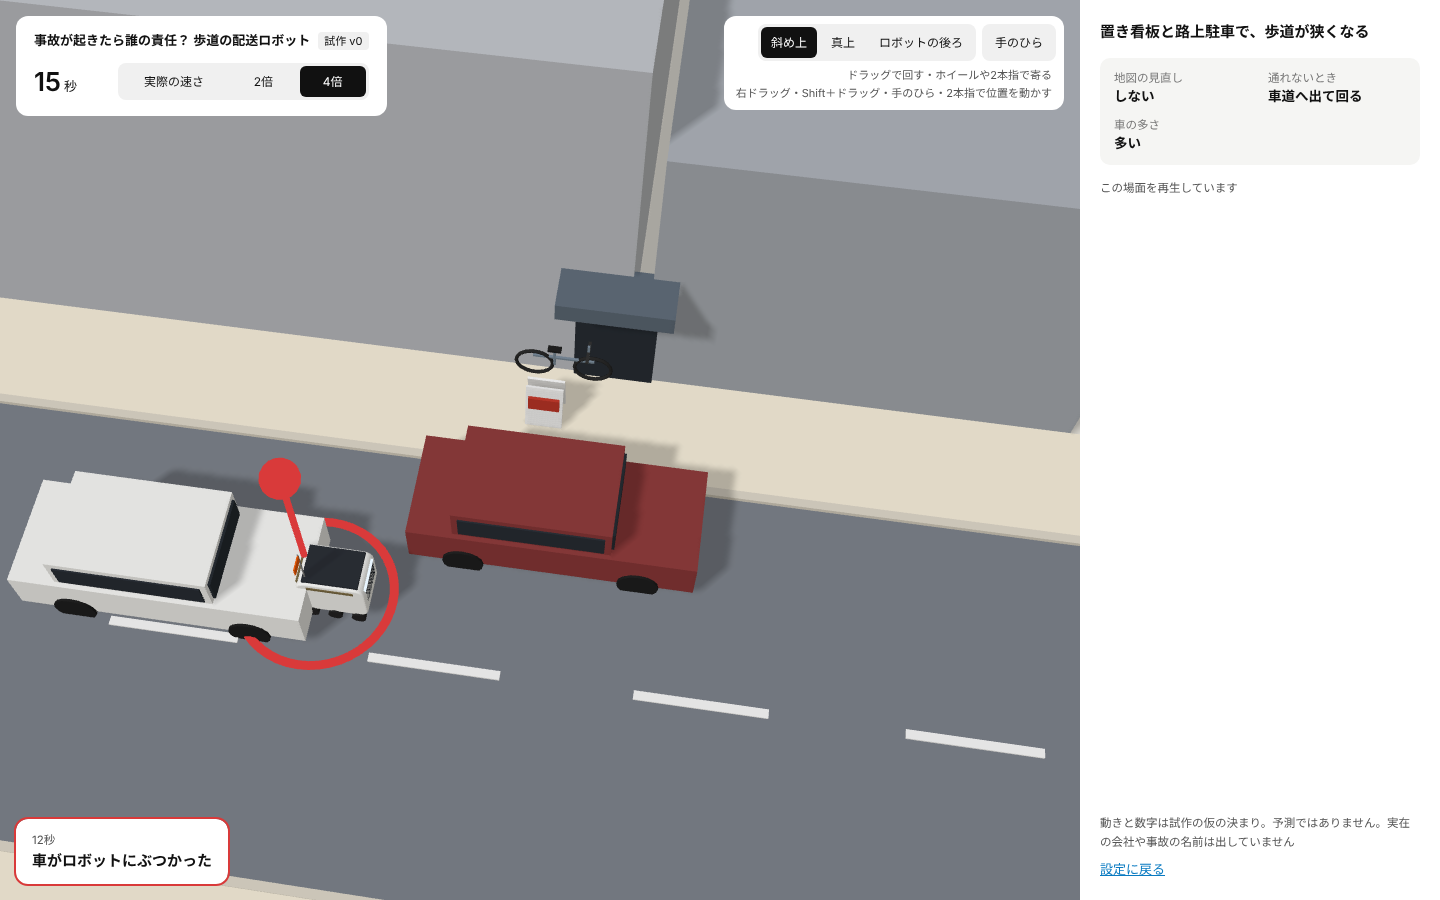
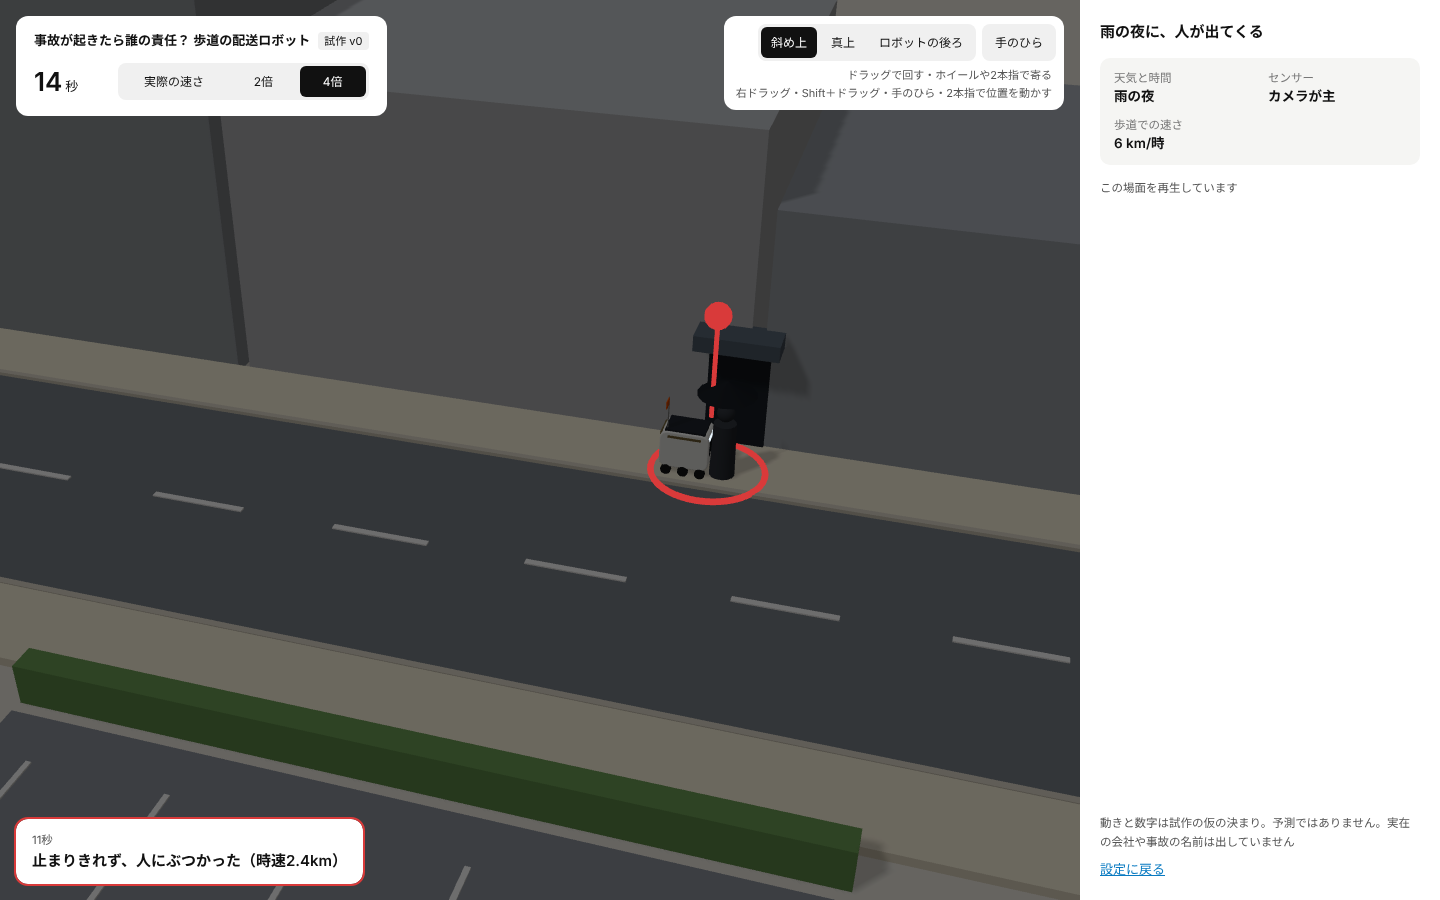
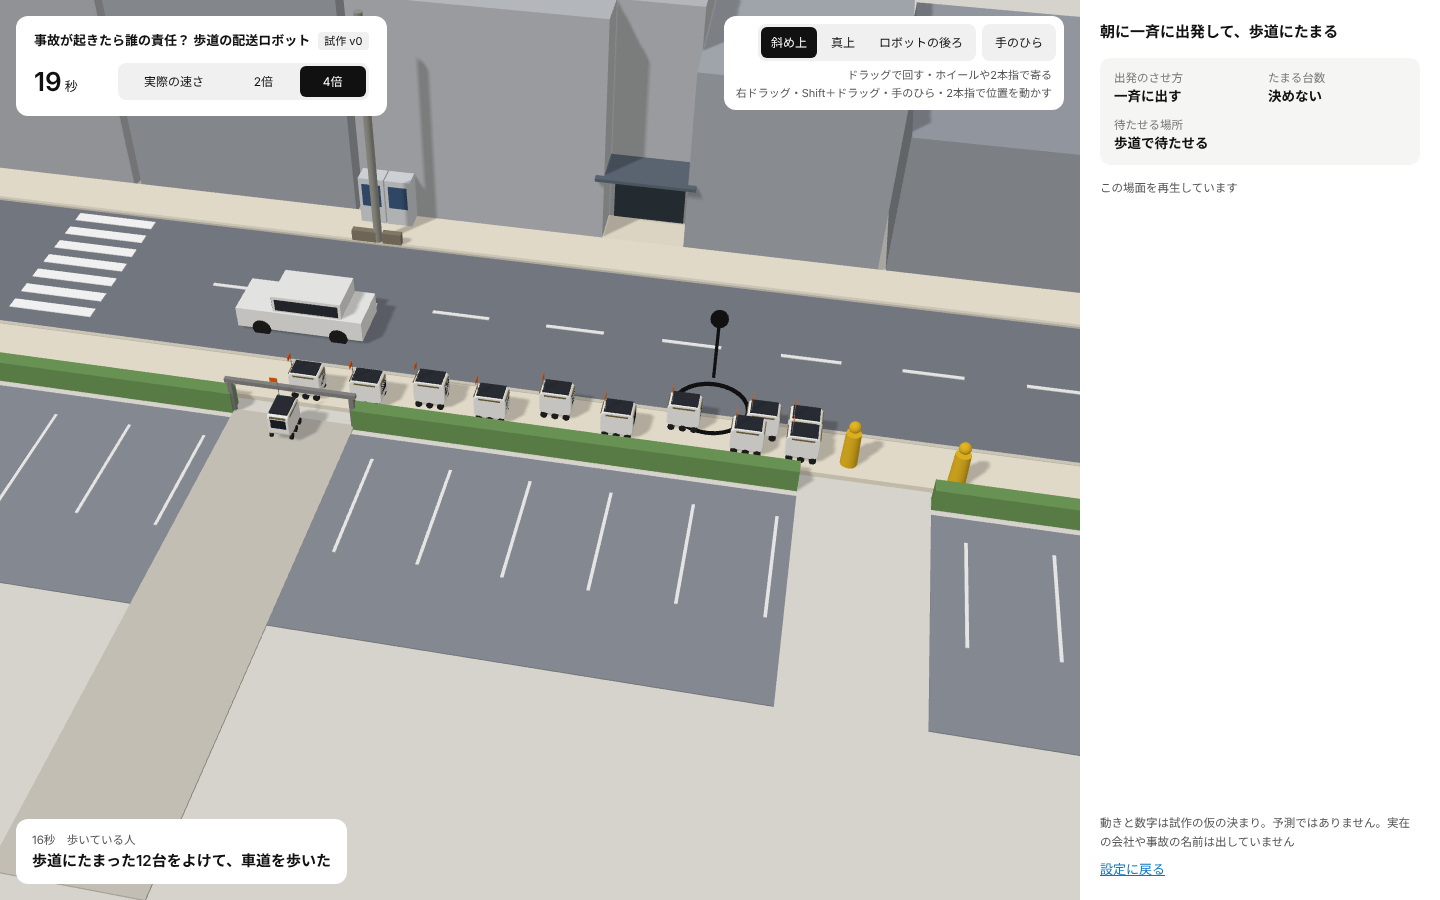
13場面の設定を全部回した結果
13場面の設定の組み合わせを全部回し、結果の種類を数えました(下の「all.mjs の出力」が全部の行)。
| 場面 | 組み合わせ | 事故 | ひやり | 事故なし・問題あり | 何も起きなかった |
|---|---|---|---|---|---|
| 歩道で車いすの人とすれ違う | 24 | 1 | 3 | 4 | 16 |
横に並んで歩く人たちに、後ろから追いつく | 12 | 2 | 4 | 4 | 2 |
| 人が多い時間(下校の時間) | 8 | 0 | 2 | 1 | 5 |
| 白い杖の人と、点字ブロック | 8 | 0 | 1 | 1 | 6 |
子どもが近寄る、触る、前に立つ | 12 | 1 | 1 | 2 | 8 |
| 犬の散歩 | 8 | 1 | 1 | 0 | 6 |
歩道を走る自転車が、後ろから来る | 8 | 1 | 6 | 0 | 1 |
置き看板と路上駐車で、歩道が狭くなる | 12 | 1 | 1 | 2 | 8 |
| 雨の夜に、人が出てくる | 8 | 1 | 1 | 0 | 6 |
1人の遠隔の担当が、何台も見ている | 12 | 1 | 3 | 0 | 8 |
| 踏切の中で動けなくなる | 16 | 4 | 2 | 2 | 8 |
朝に一斉に出発して、歩道にたまる | 8 | 0 | 1 | 1 | 6 |
横断歩道で、自動運転の車とぶつかる | 8 | 4 | 0 | 0 | 4 |
| 合計 | 144 | 17 | 26 | 17 | 84 |
「何も起きなかった」が多い場面でも、その多くは配達の遅れや費用と引き換えです。自転車の場面は、どの設定でもひやりが残りました。後ろを見て急に止まらない作りにしても、前の人との間が詰まるためで、ロボットの作りだけでは片づかない場面です。横断歩道の場面は、保険や記録の日数を変えても事故そのものは変わらず、変わるのは、ぶつかったあとの話し合いの中身です。
事故の前に、人・ロボット・自転車・犬・車が重ならないかも、全部の組み合わせで確かめ、0件でした(下の「ov2.mjs」)。
作業ログ ― 足した場面の画面を通して、見出しの抜けを直した
足した10場面では、自動再生・責任の振り分け・レポートを画面で通していませんでした。記事にする前に、犬の散歩で「前の回と比べる」、横断歩道の場面で自動再生 → 一覧の事故の行 → 責任の振り分け → 割合を入れたレポート、を画面で通しました。エラーは出ませんでした。
その途中で撮った画面で、足した10場面の右のパネルの設定のまとめに、見出しの代わりに「undefined」と出ていることが分かりました。設定のまとめに使う短い見出しの表に、最初の3場面の分しか入れていなかったためです。前の回と比べる画面の「変えたこと」と、自動再生の一覧の行にも同じ抜けがありました。足した場面の設定26個の短い見出しを表に足し、表にない設定が増えても、設定の名前から作った見出しが出るようにしました。
- ねらい:足した10場面でも、設定のまとめ・比べる画面・自動再生の一覧で、何を選んだかが読めるようにする
- 変わったこと:「undefined」が、「顔の表示」「囲まれたとき」「車体の重さ」のような見出しに変わった
- 見込める効果:見る人が、比べる画面で何を変えたかを読み違えない。直したあと、全場面の画面を撮り直して確かめた
作業ログ ― サイトに試作を置いた
試作の HTML に、ページの説明(description・canonical・og)と、サイトの計測を足して、/sim/delivery-robot-accident-responsibility に置きました。計測は、自動運転バスの版(/sim/av-accident-responsibility)と同じものを写しています。シリーズのページ(/series9)の上のリンクにも、この試作を足しました。サイトのトップの入口は、自動運転バスの版のままにしています。
画面の一式は、iCloud の「フィジカルAIの社会実装シミュレーション/delivery_base_v0_20261120/」に土台の版 v0 として置いています。
まだのものは、1年回す形(何か月も走らせたときの事故・ひやり・遅れ・費用をまとめて見る形)です。
作業ログ ― コードとデータ
この記事のコード・ログ・データは、1ファイルずつ下に置いています。全文はリンク先にあります。
ファイルの一覧(7本)
01_engine.mjs.txt ― engine.mjs(計算 v0。場面13・決まり・結果と説明。同じ設定なら必ず同じ結果)・86,657字
02_app2_head.html.txt ― app2_head.html(画面の HTML と CSS の置き場所)・5,472字
03_app2_main.js.txt ― app2_main.js(画面の動き。場面の一覧・設定・説明のカード・比べる・自動再生・責任の振り分け・レポート)・25,211字
04_view3d.js.txt ― view3d.js(3Dの街・ロボット・人・車いす・自転車・犬・車・列車と、視点の動かし方)・26,563字
05_bus.css.txt ― bus.css(自動運転バスの版の CSS。そのまま使う)・14,716字
06_bus_app.js.txt ― bus_app.js(自動運転バスの版の画面の動き。レポートの CSS だけを使う)・85,058字
07_sec07.txt ― all.mjs の出力(設定 / 結果 / 数字の欄 / 終わりの時刻)・11,403字
作り方の順番は、engine.mjs(計算)・app2_head.html(画面の HTML と CSS)・app2_main.js(画面の動き)・view3d.js(3Dの街と人と機械)を assemble.py でつなぎ、build2.py で three.js と計算を中に入れて、1つの HTML(delivery_sim_v0.html)にします。bus.css と bus_app.js は自動運転バスの版のもので、bus_app.js からはレポートの CSS だけを使います。three.js 本体(three.txt、three.js r170 の module を1つにまとめたもの)は載せていません。
engine.mjs(計算 v0。場面13・決まり・結果と説明。同じ設定なら必ず同じ結果)
// 歩道を走る配送ロボット — 計算 v0(2026-11-20)
// 座標:x は東が正、z は南が正(画面の手前)。車道 z∈[-3.5,3.5]、北の歩道 z∈[-5.5,-3.5]、南の歩道 z∈[3.5,5.5]
// 左側通行:東へ行く車線 z∈[-3.5,0]、西へ行く車線 z∈[0,3.5]
// 時間の刻みは 0.1 秒。同じ設定なら必ず同じ結果(乱数は使わない)

export const VERSION = 'v0-2026-11-20';
export const DT = 0.1;
// ロボットがふだん通る線(歩道の真ん中より車道寄り。2026-11-20 エイイチの指示:建物側に寄りすぎに見えたため)app2_head.html(画面の HTML と CSS の置き場所)
<!DOCTYPE html>
<html lang="ja">
<head>
<meta charset="utf-8">
<meta name="viewport" content="width=device-width, initial-scale=1">
<title>歩道の配送ロボット — 事故が起きたら誰の責任?(試作)</title>
<link rel="stylesheet" href="https://fonts.googleapis.com/css2?family=Inter:wght@400;600&family=Noto+Sans+JP:wght@400;500;700&display=swap">
<style>app2_main.js(画面の動き。場面の一覧・設定・説明のカード・比べる・自動再生・責任の振り分け・レポート)
// ---------------- 設定のパネル ----------------
const KIND_LABEL = E.KIND;
const cfgs = Object.fromEntries(E.SCENES.map((s) => [s.id, { ...s.defaults }]));
const SC = (id = sceneId) => E.SCENES.find((s) => s.id === id);
const splitOpt = (t) => { const m = t.match(/^(.*?)((.*))$/); return m ? [m[1], m[2]] : [t, '']; };
const label = (sc, k, v) => splitOpt(sc.groups.find((g) => g.k === k).opts.find((o) => o[0] === v)[1])[0];
// 設定のまとめ・自動再生の行に使う短い見出し
// 見出しは1行に収まる長さにする(2行に折り返さないように。9文字まで)view3d.js(3Dの街・ロボット・人・車いす・自転車・犬・車・列車と、視点の動かし方)
// ---------------- 3D ----------------
const view = (() => {
  const host = $('#stage');
  const r = new THREE.WebGLRenderer({ antialias: true });
  r.setPixelRatio(Math.min(devicePixelRatio, 2)); r.shadowMap.enabled = true; r.shadowMap.type = THREE.PCFSoftShadowMap;
  host.prepend(r.domElement);
  const s = new THREE.Scene(); s.background = new THREE.Color('#eceef1');
const cam = new THREE.PerspectiveCamera(34, 1, 0.5, 900);bus.css(自動運転バスの版の CSS。そのまま使う)
/* VOICE: サイトと同じ、静かで道具らしい画面
   IDEA: 交差点を上から見る運行の管理画面
   PICTURE: three.js の T字路。バス(白)・歩行者(黄)・誘導員(青)
   COLOUR and TYPE: 白地・黒の面、赤は事故だけ。Noto Sans JP + Inter
   LAYOUT: 左に交差点、右に仕組みのパネル。結果からは1枚ずつの画面 */
:root{color-scheme:light;--ink:#111;--sub:#555;--face:#f7f7f7;--line:#e5e5e5;--red:#d93a3a}
*{box-sizing:border-box;min-width:0}bus_app.js(自動運転バスの版の画面の動き。レポートの CSS だけを使う)
<script type="module">
{
const modURL = (id) => URL.createObjectURL(new Blob([document.getElementById(id).textContent], { type: 'text/javascript' }));
const THREE = await import(modURL('three-src'));
const E = await import(modURL('engine-src'));
const $ = (s) => document.querySelector(s);

// ---- 仕組みの項目 ----assemble.py(画面の部品をつないで app2.html を作る)
h=open('app2_head.html').read(); s=open('app2_main.js').read(); b=open('bus_app.js').read()
i=b.index('const REPORT_CSS = `'); j=b.index('`;',i)+2
rc=b[i:j].replace('.what{font-weight:700;margin:8px 0 0}','.what{font-weight:700;margin:8px 0 0}.facts{display:grid;grid-template-columns:repeat(3,minmax(0,1fr));gap:6px;margin-top:8px}.facts.f4{grid-template-columns:repeat(4,minmax(0,1fr))}.fact{background:#f5f5f3;border-radius:10px;padding:8px 10px}.fact span{display:block;font-size:11px;color:#777;line-height:1.4}.fact b{font-size:20px}.fact i{font-style:normal;font-size:12px;margin-left:2px}').replace('.cfgs span{font-size:11.5px;color:#777}','.cfgs span{font-size:11.5px;color:#777;white-space:nowrap}')
open('app2.html','w').write(h.replace('/*BUSCSS*/',open('bus.css').read())+s.replace('/*REPORTCSS*/',rc).replace('/*VIEW3D*/',open('view3d.js').read()))
build2.py(three.js と計算を中に入れて、1つの HTML にする)
s=open('app2.html').read()
s=s.replace('/*THREE*/',open('three.txt').read()).replace('/*ENGINE*/',open('engine.mjs').read())
open('delivery_sim_v0.html','w').write(s); print(len(s))
fix_short.py(足した10場面の設定の短い見出しを足した置き換え)
# 足した10場面の設定の短い見出しを足す(記事化の前に画面を通して、undefined が出ていたため)
p='app2_main.js'; s=open(p).read()
old="rescue: '駆け付ける人' };"
new="rescue: '駆け付ける人', pass: '追いついたとき', gap: '前の人との間', traffic: '車の多さ', time: '走らせる時間', stop: '人に近づく距離', waitpos: '止まる場所', stopAt: '止まる場所', sound: '近づく人への知らせ', wait: '受け取りを待つ', face: '顔の表示', resp: '囲まれたとき', body: '車体の重さ', sensor: 'センサー', approach: '人と動物が来たら', rear: '後ろの見張り', brake: '止まり方', bike: '自転車の走り方', map: '地図の見直し', way: '通れないとき', env: '天気と時間', launch: '出発のさせ方', cap: 'たまる台数', waitAt: '待たせる場所', cross: '車が来ているとき', insurance: '賠償責任保険', record: '記録を残す日数' };"
assert old in s; s=s.replace(old,new,1)
# 表にない設定は、設定の名前から( )の前までを見出しにする
s=s.replace("<span>${SHORT[g.k]}</span>","<span>${SHORT[g.k] || g.label.replace(/(.*$/, '')}</span>",1)
open(p,'w').write(s)
直す前の SHORT と cfgSummary(app2_main.js の一部)
const SHORT = { yield: 'すれ違うときの動き', detect: '人に気づく距離', speed: '歩道での速さ', signal: '寄る側の合図', ratio: '1人が見る台数', order: '助けの順番', mrm: '待つ間のロボット', route: '踏切を通る道', voice: '動けないときの機体', push: '押して動かせるか', rescue: '駆け付ける人' };
function cfgSummary(sc, c, other) {
  return sc.groups.map((g) => `<div><span>${SHORT[g.k]}</span><b class="${other && (typeof other === 'string' ? other === g.k : other[g.k] !== c[g.k]) ? 'chg' : ''}">${label(sc, g.k, c[g.k])}</b></div>`).join('');
}
直したあとの SHORT と cfgSummary(app2_main.js の一部)
const SHORT = { yield: 'すれ違うときの動き', detect: '人に気づく距離', speed: '歩道での速さ', signal: '寄る側の合図', ratio: '1人が見る台数', order: '助けの順番', mrm: '待つ間のロボット', route: '踏切を通る道', voice: '動けないときの機体', push: '押して動かせるか', rescue: '駆け付ける人', pass: '追いついたとき', gap: '前の人との間', traffic: '車の多さ', time: '走らせる時間', stop: '人に近づく距離', waitpos: '止まる場所', stopAt: '止まる場所', sound: '近づく人への知らせ', wait: '受け取りを待つ', face: '顔の表示', resp: '囲まれたとき', body: '車体の重さ', sensor: 'センサー', approach: '人と動物が来たら', rear: '後ろの見張り', brake: '止まり方', bike: '自転車の走り方', map: '地図の見直し', way: '通れないとき', env: '天気と時間', launch: '出発のさせ方', cap: 'たまる台数', waitAt: '待たせる場所', cross: '車が来ているとき', insurance: '賠償責任保険', record: '記録を残す日数' };
function cfgSummary(sc, c, other) {
  return sc.groups.map((g) => `<div><span>${SHORT[g.k] || g.label.replace(/(.*$/, '')}</span><b class="${other && (typeof other === 'string' ? other === g.k : other[g.k] !== c[g.k]) ? 'chg' : ''}">${label(sc, g.k, c[g.k])}</b></div>`).join('');
}
all.mjs(13場面の設定の組み合わせを全部回して、結果を出す)
import * as E from './engine.mjs';
for (const sc of E.SCENES) {
  const keys = sc.groups.map(g=>g.k);
  const combos = [{}];
  for (const g of sc.groups) { const n=[]; for (const c of combos) for (const o of g.opts) n.push({...c,[g.k]:o[0]}); combos.splice(0,combos.length,...n); }
  console.log('== '+sc.id);
  for (const c of combos) { const r = E.run(sc.id,c); console.log(keys.map(k=>c[k]).join(' / ').padEnd(30), r.outcome.label.padEnd(10), r.facts.map(f=>f.k.slice(0,6)+':'+f.v).join(' '), 'T='+r.frames.at(-1).t); }
}
all.mjs の出力(設定 / 結果 / 数字の欄 / 終わりの時刻)
== wheelchair
dodge / 3 / 6 / false          事故         車いすの人が:0 ロボットが止:0 ロボットの配:5 T=21
dodge / 3 / 6 / true           事故なし・問題あり  車いすの人が:42 ロボットが止:0 ロボットの配:64 T=88.8
dodge / 3 / 4 / false          ひやり        車いすの人が:6 ロボットが止:1 ロボットの配:12 T=50
dodge / 3 / 4 / true           何も起きなかった   車いすの人が:0 ロボットが止:0 ロボットの配:6 T=43.5
dodge / 8 / 6 / false          ひやり        車いすの人が:11 ロボットが止:3 ロボットの配:36 T=60.6
dodge / 8 / 6 / true           事故なし・問題あり  車いすの人が:42 ロボットが止:0 ロボットの配:64 T=88.8
dodge / 8 / 4 / false ひやり 車いすの人が:8 ロボットが止:3 ロボットの配:18 T=55.2counts.mjs(場面ごとに、結果の種類を数える)
import * as E from './engine.mjs';
const out=[];
for (const sc of E.SCENES) {
  const combos=[{}];
  for (const g of sc.groups){const n=[];for(const c of combos)for(const o of g.opts)n.push({...c,[g.k]:o[0]});combos.splice(0,combos.length,...n);}
  const k={hit:0,near:0,issue:0,safe:0};
  for(const c of combos){k[E.run(sc.id,c).outcome.kind]++;}
  const d=E.run(sc.id,sc.defaults);
  out.push({id:sc.id,group:sc.group,title:sc.title,n:combos.length,...k,open:d.explain.open});
}
console.log(JSON.stringify(out,null,0));
counts.mjs の出力
[{"id":"wheelchair","group":"people","title":"歩道で車いすの人とすれ違う","n":24,"hit":1,"near":3,"issue":4,"safe":16,"open":"「道を譲る」の中身(止まる位置・離れる距離・合図)の基準はまだない"},{"id":"sidebyside","group":"people","title":"横に並んで歩く人たちに、後ろから追いつく","n":12,"hit":2,"near":4,"issue":4,"safe":2,"open":"後ろからついて行くときに、どれだけ間をあけるかの基準はない"},{"id":"crowd","group":"people","title":"人が多い時間(下校の時間)","n":8,"hit":0,"near":2,"issue":1,"safe":5,"open":"通学の時間に配送ロボットを走らせてよいか、どれだけ止まってよいかは決まっていない"},{"id":"cane","group":"people","title":"白い杖の人と、点字ブロック","n":8,"hit":0,"near":1,"issue":1,"safe":6,"open":"配送ロボットが点字ブロックの上で止まってよいか、白い杖の人にどう知らせるかは決まっていない"},{"id":"kids","group":"people","title":"子どもが近寄る、触る、前に立つ","n":12,"hit":1,"near":1,"issue":2,"safe":8,"open":"子どもがいたずらしてロボットが倒れたとき、誰が責任を負うか(子どもの親・運行会社・メーカー)は整理されていない"},{"id":"dog","group":"people","title":"犬の散歩","n":8,"hit":1,"near":1,"issue":0,"safe":6,"open":"配送ロボットが動物やリードをどこまで見分けるべきか、安全基準の中での扱いは決まっていない"},{"id":"bicycle","group":"people","title":"歩道を走る自転車が、後ろから来る","n":8,"hit":1,"near":6,"issue":0,"safe":1,"open":"歩道で自転車が配送ロボットを追い越すとき、自転車がロボットを歩行者として譲る必要があるかは、はっきりしない"},{"id":"sign","group":"place","title":"置き看板と路上駐車で、歩道が狭くなる","n":12,"hit":1,"near":1,"issue":2,"safe":8,"open":"歩道に置かれた物で配送ロボットが通れないとき、誰が直すか(店・道の管理者・運行会社)は決まっていない"},{"id":"rain","group":"place","title":"雨の夜に、人が出てくる","n":8,"hit":1,"near":1,"issue":0,"safe":6,"open":"雨や夜に、配送ロボットの速さを落とす・走らせないといった決まりはない"},{"id":"remote","group":"ops","title":"1人の遠隔の担当が、何台も見ている","n":12,"hit":1,"near":3,"issue":0,"safe":8,"open":"担当が急いで出した「進んでよい」で起きた事故を、担当・運行会社・メーカーのどこが負うかはまだ整理されていない"},{"id":"crossing","group":"ops","title":"踏切の中で動けなくなる","n":16,"hit":4,"near":2,"issue":2,"safe":8,"open":"踏切で動けなくなった配送ロボットについて、誰がどうやって鉄道に知らせるかはまだ決まっていない"},{"id":"flock","group":"ops","title":"朝に一斉に出発して、歩道にたまる","n":8,"hit":0,"near":1,"issue":1,"safe":6,"open":"1つの街や1つの歩道に、配送ロボットを何台まで走らせてよいかを決める仕組みはない"},{"id":"av","group":"ops","title":"横断歩道で、自動運転の車とぶつかる","n":8,"hit":4,"near":0,"issue":0,"safe":4,"open":"機械どうしの事故で、どちらの会社の記録を正として責任を分けるかは決まっていない"}]
ov2.mjs(事故の前に、人・ロボット・自転車・犬・車が重ならないかを確かめる)
import * as E from './engine.mjs';
// 事故が起きる前に、人・ロボット・自転車・犬・車が重ならないかを確かめる(踏切の場面は人がロボットを押すので外す)
const rect = (x, z, h, L, W) => { const c = Math.abs(Math.cos(h)), s = Math.abs(Math.sin(h)); const hx = L * c + W * s, hz = L * s + W * c; return [x - hx, x + hx, z - hz, z + hz]; };
const body = (o, kind) => kind === 'robot' ? rect(o.x, o.z, o.h, 0.5, 0.35) : kind === 'car' ? rect(o.x, o.z, o.h, 2.2, 0.85)
  : o.kind === 'wheelchair' ? rect(o.x, o.z, o.h, 0.55, 0.35) : o.kind === 'stroller' ? rect(o.x - Math.cos(o.h) * -0.42, o.z, o.h, 0.7, 0.3) : o.kind === 'bike' ? rect(o.x, o.z, o.h, 0.62, 0.3) : o.kind === 'dog' ? rect(o.x, o.z, o.h, 0.35, 0.12) : rect(o.x, o.z, 0, o.child ? 0.2 : 0.26, o.child ? 0.2 : 0.26);
const ov = (a, b) => Math.min(a[1], b[1]) - Math.max(a[0], b[0]) > 0.03 && Math.min(a[3], b[3]) - Math.max(a[2], b[2]) > 0.03;
let bad = 0;
for (const sc of E.SCENES) { if (sc.id === 'crossing') continue; const combos = [{}]; for (const g of sc.groups) { const n = []; for (const c of combos) for (const o of g.opts) n.push({ ...c, [g.k]: o[0] }); combos.splice(0, combos.length, ...n); }
  for (const c of combos) { const r = E.run(sc.id, c); const h = r.events.find((e) => e.kind === 'hit'); let msg = null;
    for (const f of r.frames) { if (h && f.t >= h.t - 0.3) break;
      const B = [...f.robots.filter((o) => !o.fallen).map((o) => ['robot ' + o.id, body(o, 'robot')]), ...(f.cars || []).map((o) => ['car ' + o.id, body(o, 'car')]), ...f.peds.map((o) => [o.kind + ' ' + o.id, body(o, 'ped')])];
      for (let i = 0; i < B.length && !msg; i++) for (let j = i + 1; j < B.length; j++) { if (B[i][0].startsWith('walk') && B[j][0].startsWith('walk')) continue; if (/^(walk|dog)/.test(B[i][0]) && /^(walk|dog)/.test(B[j][0])) continue; if (ov(B[i][1], B[j][1])) { msg = `${f.t} ${B[i][0]} x ${B[j][0]}`; break; } }
      if (msg) break; }
    if (msg) { bad++; console.log(sc.id, JSON.stringify(c), msg); } } }
console.log('重なり', bad, '件');
ov2.mjs の出力
重なり 0 件
ex.mjs(説明の文を全部出して読む用)
import * as E from './engine.mjs';
for (const sc of E.SCENES) { const combos=[{}]; for (const g of sc.groups){const n=[];for(const c of combos)for(const o of g.opts)n.push({...c,[g.k]:o[0]});combos.splice(0,combos.length,...n);}
 for (const c of combos){const r=E.run(sc.id,c); console.log(sc.id, JSON.stringify(c), r.outcome.label,'|',r.explain.what,'|CO:',r.explain.company.map(x=>x[1].slice(0,18)).join(' / '),'|OPEN:',r.explain.open.slice(0,25));}}
cap_specs.mjs(画面を撮る場面と設定。事故・ひやりの時刻を計算から出す)
import * as E from './engine.mjs';
const specs = [
 ['02_wheelchair_hit','wheelchair',{}],
 ['03_wheelchair_back','wheelchair',{yield:'back'}],
 ['04_sidebyside_road','sidebyside',{pass:'road'}],
 ['05_crowd_run','crowd',{stop:0.5}],
 ['06_cane_door','cane',{}],
 ['07_kids_fall','kids',{}],
 ['08_dog_leash','dog',{}],
 ['09_bicycle_hard','bicycle',{}],
 ['10_sign_road','sign',{way:'road'}],
 ['11_rain_night','rain',{}],
 ['12_remote_10','remote',{}],
 ['13_crossing_train','crossing',{}],
 ['14_flock_all','flock',{}],
 ['15_av_hit','av',{}],
];
const out = specs.map(([name,id,over])=>{
  const sc=E.SCENES.find(s=>s.id===id); const cfg={...sc.defaults,...over};
  const r=E.run(id,cfg); const ev=r.events.find(e=>e.kind==='hit'||e.kind==='near');
  const idx={}; for(const g of sc.groups){ idx[g.k]=g.opts.findIndex(o=>o[0]===cfg[g.k]); }
  return {name,id,idx,t:ev?ev.t:null,kind:r.outcome.label,T:r.frames.at(-1).t};
});
console.log(JSON.stringify(out));
cap.py(場面ごとに再生して、途中と終わりの画面を撮る)
import asyncio, json, sys
from playwright.async_api import async_playwright
specs=json.load(open('cap_specs.json'))
only=sys.argv[1].split(',') if len(sys.argv)>1 else None
async def main():
    async with async_playwright() as p:
        b = await p.chromium.launch(executable_path='/usr/bin/google-chrome', args=['--use-gl=swiftshader','--enable-webgl','--ignore-gpu-blocklist'])
        pg = await b.new_page(viewport={'width':1440,'height':900})
        errs=[]; pg.on('pageerror', lambda e: errs.append(str(e)))
        await pg.goto('file:///home/claude/dr/delivery_sim_v0.html'); await pg.wait_for_timeout(2500)
        await pg.screenshot(path='cap/01_start.png')
        for s in specs:
            if only and s['name'] not in only: continue
            await pg.click(f'#scenes .sc[data-id="{s["id"]}"]'); await pg.wait_for_timeout(300)
            for k,i in s['idx'].items():
                await pg.click(f'#groups button[data-k="{k}"][data-i="{i}"]')
            await pg.wait_for_timeout(200)
            await pg.click('#run'); await pg.click('#sceneSpeeds button[data-r="4"]')
            tt=(s['t']+0.6) if s['t'] else s['T']*0.45
            while (await pg.evaluate("window.__dr.state().T")) < tt and (await pg.evaluate("window.__dr.state().playing")): await pg.wait_for_timeout(50)
            await pg.screenshot(path=f'cap/{s["name"]}_mid.png')
            while (await pg.evaluate("window.__dr.state().playing")): await pg.wait_for_timeout(200)
            await pg.wait_for_timeout(700)
            await pg.screenshot(path=f'cap/{s["name"]}_end.png')
            await pg.click('#stopRun'); await pg.wait_for_timeout(300)
        print(errs); await b.close()
asyncio.run(main())
t6.py(比べる・自動再生・責任の振り分け・レポートを画面で通す)
import asyncio
from playwright.async_api import async_playwright
async def main():
    async with async_playwright() as p:
        b = await p.chromium.launch(executable_path='/usr/bin/google-chrome', args=['--use-gl=swiftshader','--enable-webgl','--ignore-gpu-blocklist'])
        pg = await b.new_page(viewport={'width':1440,'height':900})
        errs=[]; pg.on('pageerror', lambda e: errs.append(str(e)))
        await pg.goto('file:///home/claude/dr/delivery_sim_v0.html'); await pg.wait_for_timeout(2500)
        async def wait_idle():
            while True:
                st=await pg.evaluate("window.__dr.state()")
                if not st['playing'] and not st['auto']: break
                await pg.wait_for_timeout(300)
            await pg.wait_for_timeout(800)
        # dog: 事故 -> 速さ4 で比べる
        await pg.click('#scenes .sc[data-id="dog"]'); await pg.wait_for_timeout(300)
        await pg.click('#run'); await pg.click('#sceneSpeeds button[data-r="4"]'); await wait_idle()
        await pg.click('#sAgain'); await pg.click('#groups button[data-k="approach"][data-i="1"]'); await pg.click('#run'); await wait_idle()
        await pg.click('#sCmp'); await pg.wait_for_timeout(500); await pg.screenshot(path='cap/20_dog_compare.png', full_page=True)
        await pg.click('#cmpBack'); await pg.wait_for_timeout(300)
        # 自動再生: av
        await pg.click('#stopRun') if await pg.is_visible('#stopRun') else None
        await pg.click('#scenes .sc[data-id="av"]'); await pg.wait_for_timeout(300)
        await pg.click('#autoRun'); await pg.click('#sceneSpeeds button[data-r="4"]'); await wait_idle()
        await pg.screenshot(path='cap/21_av_auto.png', full_page=True)
        await pg.click('.arow[data-i="0"]'); await pg.wait_for_timeout(300)
        await pg.click('button[data-assign="0"]'); await pg.wait_for_timeout(500)
        await pg.screenshot(path='cap/22_av_assign.png', full_page=True)
        await pg.click('#toCompare'); await pg.wait_for_timeout(400); await pg.screenshot(path='cap/23_av_alloc.png', full_page=True)
        await pg.click('#alRep'); await pg.wait_for_timeout(900); await pg.screenshot(path='cap/24_av_report.png')
        print(errs); await b.close()
asyncio.run(main())
fig_data.mjs(図解の「まえ・あと」のデータを作る)
import * as E from './engine.mjs';
const PAIRS={wheelchair:{yield:'back'},sidebyside:{pass:'road'},crowd:{stop:0.5},cane:{sound:'sound'},kids:{resp:'remote'},dog:{approach:'stop'},bicycle:{brake:'soft'},sign:{way:'road'},rain:{sensor:'lidar'},remote:{order:'risk'},crossing:{voice:'ask'},flock:{waitAt:'lot'},av:{cross:'wait'}};
const counts=JSON.parse((await import('fs')).readFileSync('counts.json','utf8'));
const lab=(sc,k,v)=>{const g=sc.groups.find(g=>g.k===k);return [g.label.replace(/(.*$/,''), g.opts.find(o=>o[0]===v)[1].replace(/(.*$/,'')]};
const pack=(r)=>({kind:r.outcome.kind,what:r.explain.what,who:[...new Set([...r.explain.people,...r.explain.company].map(x=>x[0]))],open:r.explain.open});
const out=E.SCENES.map(sc=>{const [k,v]=Object.entries(PAIRS[sc.id])[0];const c=counts.find(x=>x.id===sc.id);
 const [gl,from]=lab(sc,k,sc.defaults[k]);const [,to]=lab(sc,k,v);
 return {id:sc.id,group:sc.group,title:sc.title,n:c.n,hit:c.hit,near:c.near,issue:c.issue,safe:c.safe,change:{label:gl,from,to},a:pack(E.run(sc.id,sc.defaults)),b:pack(E.run(sc.id,{...sc.defaults,[k]:v}))}});
console.log(JSON.stringify(out));
mk_site.py(試作の HTML から、サイトに置く版を作る。説明の情報と計測を足す)
# 試作の HTML から、サイトに置く版を作る(説明の情報と計測を足す)
s=open('/home/claude/dr/delivery_sim_v0.html').read()
av=open('/home/claude/p2m-site/public/sim/av-accident-responsibility.html').read()
i=av.rindex('<script>', 0, av.rindex('p2m-notrack')); j=av.index('</script>', av.rindex('p2m-notrack'))+9
blk=av[i:j].replace('「事故が起きたら誰の責任?」(/sim/av-accident-responsibility)の使われ方の記録','「事故が起きたら誰の責任? 歩道の配送ロボット」(/sim/delivery-robot-accident-responsibility)の使われ方の記録',1)
head_old='<title>歩道の配送ロボット — 事故が起きたら誰の責任?(試作)</title>'
assert head_old in s
desc='歩道を走る自動配送ロボット(遠隔操作型小型車)が人や車とぶつかったら、誰の責任か。車いす・白い杖の人・子ども・犬・自転車・踏切・遠隔の担当1人が見る台数など13の場面で、メーカーの作りや運行会社の決まりを変えて同じ場面を見直し、人・企業・決まり(法律や制度)のどこに問題が移るかを確かめるブラウザのシミュレーション(試作)。法律上の答えは出さず、関係しそうな決まりとまだ決まっていないことを示す。'
s=s.replace(head_old, head_old+f'\n<meta name="description" content="{desc}">\n<link rel="canonical" href="https://pixelstomotors.com/sim/delivery-robot-accident-responsibility">\n<meta property="og:title" content="事故が起きたら誰の責任? 歩道の配送ロボット(試作)| Pixels to Motors">\n<meta property="og:description" content="{desc}">',1)
k=s.rindex('</body>'); s=s[:k]+blk+'\n'+s[k:]
open('/home/claude/p2m-site/public/sim/delivery-robot-accident-responsibility.html','w').write(s)
print(len(blk), len(s))
records.ts の差分(シリーズのページに試作へのリンクを足した)
diff --git a/src/lib/records.ts b/src/lib/records.ts
index 1fb2d0d..9bc62a5 100644
--- a/src/lib/records.ts
+++ b/src/lib/records.ts
@@ -66,7 +66,7 @@ export const SERIES_PAGES: Record<string, { series: string; title: string; pageT
   series9: { series: 'フィジカルAIの社会実装シミュレーション', title: 'Physical AI Deployment Simulation | フィジカルAIの社会実装シミュレーション', pageTitle: 'Series9 | フィジカルAIの社会実装シミュレーション', limit: 12,
     intro: 'フィジカルAI(自動運転の乗り物やロボット)が社会に出る前に解くべき課題を、ブラウザで触れるシミュレーションで確かめる記録です。課題地図(フィジカルAIが社会実装される前に解くべき課題の一覧)の課題を1つずつ題材にし、見る人が仕組みを選んで動かすと、どんな場面で、人・企業・決まりや行政のどこに問題が出るかが分かる形を目指しています。最初の題材は、自動運転バスがT字路で人とぶつかりそうになったとき、責任は誰にあるのか、です。数字は比べるための仮のもので、予測ではありません。',
     // 見出しの下のボタン(2026-11-20)
-    links: [{ href: '/issues', label: 'フィジカルAIが社会実装される前に解くべき課題 →' }, { href: '/sim/av-accident-responsibility.html', label: 'シミュレーション「事故が起きたら誰の責任?」を開く(試作) →' }] },
+    links: [{ href: '/issues', label: 'フィジカルAIが社会実装される前に解くべき課題 →' }, { href: '/sim/av-accident-responsibility.html', label: 'シミュレーション「事故が起きたら誰の責任?」を開く(試作) →' }, { href: '/sim/delivery-robot-accident-responsibility.html', label: 'シミュレーション「事故が起きたら誰の責任? 歩道の配送ロボット」を開く(試作) →' }] },
   series8: { series: '導入シミュレーション', title: 'Service Robot Simulation | サービスロボット導入シミュレーション', pageTitle: 'Series8 | サービスロボット導入シミュレーション', limit: 12, serving: true, scenes: true, browserTest: true,
     intro: 'サービスロボット導入シミュレーションとは、配膳・清掃・搬送などのロボットを店や施設に入れる前に、待ち時間・必要な人数・ロボットが止まる場所・費用を試算して確かめることです。このシリーズでは、時間・順番・台数を SimPy で、ぶつかる・こぼれるといった空間と動きを Unity で扱い、結果とコードを全量公開しています。',
     // 見出しの下に並べる短い一覧(検索や AI が「何が分かるか・どう試算するか」を拾えるように、本文の文字で書く)
cap_thumb.py(サムネイルの素材を撮る)
# サムネイルの素材を撮る(3Dだけ・1920×1080。パネル・ボタン・吹き出し・名札を隠す)
import asyncio, json
from playwright.async_api import async_playwright
specs={s['name']:s for s in json.load(open('/home/claude/dr/cap_specs.json'))}
SHOTS=[('kids','07_kids_fall',0.3,'iso'),('flock','14_flock_all',0,'iso'),('train','13_crossing_train',-0.6,'iso'),('wheel','02_wheelchair_hit',0.3,'follow'),('dog','08_dog_leash',0.2,'follow'),('rain','11_rain_night',0.2,'iso')]
HIDE='#panel,#top,#views,#caption,#bubble,#op,#timebar,#labels{display:none!important}'
async def main():
    async with async_playwright() as p:
        b = await p.chromium.launch(executable_path='/usr/bin/google-chrome', args=['--use-gl=swiftshader','--enable-webgl','--ignore-gpu-blocklist'])
        pg = await b.new_page(viewport={'width':1920,'height':1080})
        await pg.goto('file:///home/claude/dr/delivery_sim_v0.html'); await pg.wait_for_timeout(2500)
        for out,name,dt,view in SHOTS:
            s=specs[name]
            await pg.click(f'#scenes .sc[data-id="{s["id"]}"]'); await pg.wait_for_timeout(300)
            for k,i in s['idx'].items(): await pg.click(f'#groups button[data-k="{k}"][data-i="{i}"]')
            await pg.click('#run'); await pg.click('#sceneSpeeds button[data-r="2"]')
            if view=='follow': await pg.click('#viewBtns button:nth-child(3)')
            tt=s['t']+dt
            while (await pg.evaluate("window.__dr.state().T")) < tt: await pg.wait_for_timeout(30)
            st=await pg.add_style_tag(content=HIDE); await pg.wait_for_timeout(250)
            await pg.screenshot(path=f'/home/claude/dr/thumb/{out}.png')
            await pg.evaluate("(e)=>e.remove()", st)
            while (await pg.evaluate("window.__dr.state().playing")): await pg.wait_for_timeout(200)
            await pg.click('#stopRun') if await pg.is_visible('#stopRun') else None
            await pg.wait_for_timeout(300)
            if view=='follow': await pg.click('#viewBtns button:nth-child(1)')
        await b.close()
asyncio.run(main())
make.py の差分(このシリーズの記事サムネイル。LOG541 の分を足した)
diff --git a/tools/social_sim_thumbs/make.py b/tools/social_sim_thumbs/make.py
index a86c68a..a0dbe5c 100644
--- a/tools/social_sim_thumbs/make.py
+++ b/tools/social_sim_thumbs/make.py
@@ -53,6 +53,17 @@ def band(n, left, mid, right, r=.5):
     save(n, out)


+def stack(n, top, a, b, c, r=.52):
+    """上に横長1・下に3つ"""
+    out = Image.new('RGB', (W, H), LIGHT)
+    th = int((H - G) * r); bh = H - G - th; cw = (W - 2 * G) // 3; lw = W - 2 * G - 2 * cw
+    out.paste(part(top, W, th), (0, 0))
+    out.paste(part(a, cw, bh), (0, th + G))
+    out.paste(part(b, cw, bh), (cw + G, th + G))
+    out.paste(part(c, lw, bh), (2 * cw + 2 * G, th + G))
+    save(n, out)
+
+
 def save(n, out):
     out.save(f'{HERE}/out/LOG{n}.png')
     os.makedirs(f'{SITE}/public/thumbs/img', exist_ok=True)
@@ -67,6 +78,9 @@ JOBS = {
     # バスの動作不良を足した回(3列)。左=曲がりが遅れて歩道の人と接触したバスを後ろから、
     # 中=通信が切れて交差点の中で止まったバス、右=同じ接触を真上から
     539: lambda n: band(n, ('steer_follow', .42, .55, .46), ('comm_iso', .49, .6, .22), ('steer_top', .45, .42, .2), r=.5),
+    # 歩道の配送ロボットの試作を作った回(上に横長1・下に3つ)。上=朝に一斉に出発して歩道にたまった12台、
+    # 下左=子どもに押されて倒れた所、下中=狭い所で車いすの人と接触した所(ロボットの後ろから)、下右=踏切で列車がロボットにぶつかった所
+    541: lambda n: stack(n, ('d_flock', .47, .44, .5), ('d_kids', .44, .42, .3), ('d_wheel', .46, .62, .5), ('d_train', .6, .45, .5)),
 }

 if __name__ == '__main__':