
フィジカルAI研究室を作る Log#37 | mechArm 270 のお手本、角度の抜けを11か所から3か所に
この記事の素材(コード・ログ・データ 18ファイル・まとめてダウンロードあり)arrow_downwardAIで読む ChatGPT・Claude などで、この記事に質問できます expand_more
小型ロボットアーム mechArm 270 で Physical Intelligence の π0.5 に学ばせるお手本を撮るとき、関節の角度を1秒以上読めない抜けは、1本あたり11か所から3か所に減った。 残った3か所は爪を動かしている間で、アームは止まっています。ただ、送った直後にも角度を読む形にしたら、実機の2本目で送信が1回無視され、アームが19秒止まりました。そのため、原因が分かるまでは、お手本を抜けの残る形で撮ることにしました。
この回の作業で、次のことが変わりました。
- お手本の角度の記録が細かくなった:角度を読めた間隔の中央値は、0.32秒から0.12秒になった(同じ教えた記録・同じ位置で比べた実機の本)。前の回で「動いた量の半分ほどが、測った値ではなく補った値」だった原因のうち、読み取りの粗さを埋めた
- 動いている最中の1秒も読めるようになった:送ったあとの1秒を Mac で待つ形(案2)にすると、1秒を超える抜けは11か所から3か所になった。アームの動きそのもの(送る角度・速さ・待つ長さ)は変えていない
- 引き換えに、送信が無視される危うさが見つかった:手で教えた記録の再生111本のうち、送ったあとにまったく動かなかった(0.00°)のは案2の1本だけ。ぶつかりはせず、もとからある再送の決まりで動き直した
- 費用はかかっていない:この回は実機とコードだけで、クラウドの GPU は使っていない
前の回(LOG512)で、手で教えたお手本は角度を0.32秒おきにしか読めておらず、アームが動いた量の56〜59%が、角度を読まない「送ったあとの1秒」の中にあると分かっていました。学習に入る角度の多くが、前後の実測を直線で結んだ値になっていた、ということです。直し方の案は2つありました。案1は、すでに読んでいるのに捨てていた角度を書き残すこと。案2は、送ったあとの1秒の待ちを Pi の中から Mac に移し、その間も読むことです。
| やったこと | なぜ | 結果 |
|---|---|---|
案1:電流の記録が読んでいた角度も、お手本の記録に書く(依頼202) | 待ちの間に読んでいた角度を捨てていた | 間隔の中央値 0.32 → 0.12秒。1秒を超える抜けは11のまま |
| 案1を実機で2本 | 動きが変わっていないかを確かめる | 送信の往復・静止の確かめ・再送は前と同じ |
案2:送ったあとの1秒を Mac で待ち、その間も読む(依頼213) | 動いている最中の1秒が抜けていた | 1秒を超える抜け 11 → 3 |
| 案2を実機で2本 | 動きが変わっていないかを確かめる | 1本目は問題なし。2本目は送信が無視され、19秒止まってから再送で動いた |
当面のお手本は案1の形で撮る。原因を調べる依頼を出した(依頼215) | 送信の無視は、案1の形では一度も起きていない | 案1の形で撮った1本は、つかんで箱に入れ、再送0 |
試しの記録と、この回に使った材料(依頼文・報告・差分・比べた表・ターミナルの全文・この回の終わりのコード)は KIOXIA の lab/Log37/ に入れています。
GPU を買うか借りるかの判断は、Runpod で実際に借りて学習させた費用をもとに、別のページにまとめています。この回で直したお手本も、その借り方で学習させる予定です。
導入比較ガイドロボットAIの学習用GPU、買うか借りるか実際に借りて学習させた費用と、損益分岐の計算機で決められますarrow_forward作業ログ ― 角度の抜けを2つの案で埋め、案2で送信が無視されるまで
ここから下は作業の記録です。依頼文・報告・コードの差分・ターミナルの出力は全量で載せます。効果を書いた所のうち、数字で書いたものは実機で測った値、「見込み」と書いたものはまだ確かめていない値です。
この回で何度も出てくる言葉を先に言い換えておきます。
- π0.5:Physical Intelligence が公開しているロボット用の AI。上カメラの画像と関節の角度を見て、次の動きを出す
- お手本:π0.5 に学ばせるための、アームを動かした記録。この回で扱うのは、手で教えた要所の姿勢を再生して撮る「手教示」のお手本
states.csv:お手本1本の、関節の角度を読めた時刻と値の記録。actualの行が、実際に読めた角度- daemon:アームの中の Raspberry Pi で動いている、命令を受けてアームへ送る常駐のプログラム。Mac はこれに角度を送り、角度を読む
- 送ったあとの1秒:角度を送ったあと、daemon が1.0秒眠ってから返事をする決まり(
SENDWAIT 1.0)。この間はほかの命令を受けないので、角度も読めない。「短くしない」と前から決めている - 電流の記録:爪と肩のモーターの電流を、本体が眠っている間だけ読んで残す仕組み(
CurrentsRecorder)。電流を読む命令read_servoは、同時に角度も返す - 再送:送ったのにアームが1°も動かなかったとき、5秒待って同じ角度をもう一度だけ送る決まり
- 依頼箱:Claude Code への依頼をファイルで置いておく Mac のフォルダ。置くと見張り係が順に Claude Code に渡し、結果を書き戻す
- Claude Code:Anthropic の、コードを書いて動かす AI。この回のコードはすべて依頼箱から Claude Code が書いた
依頼202(案1):電流の記録が読んだ角度を、お手本の記録にも書く
この記事のコード・ログ・データは、1ファイルずつ下に置いています。全文はリンク先にあります。
ファイルの一覧(18本)
01_sec02.md ― 依頼202 で Claude Code が返した報告・3,039字
02_sec02.txt ― 依頼202 のコードの差分(コミット c68ba07)・35,338字
03_sec02.txt ― 依頼202 の record_teach_demo.py の差分(git の外のため、直す前の写しとの差)・12,699字
04_sec03.txt ― recorder のターミナルの全文・6,074字
05_sec04.txt ― 案1の2本のターミナルの全文(daemon の版の確かめから、比べた表まで)・36,793字
06_sec05.md ― 依頼213 で Claude Code が返した報告・3,739字
07_sec05.txt ― 依頼213 のコードの差分(コミット 4a017f3)・29,678字
08_sec05.txt ― 依頼213 の record_teach_demo.py の差分(git の外のため、直す前の写しとの差)・13,869字
09_sec06.txt ― 案2の1本目までのターミナルの全文(measure の失敗から192142まで)・23,186字
10_sec06.txt ― 上カメラをつなぎ直したあとの measure のターミナルの全文・5,053字
11_sec07.txt ― 192614 の STEP 3 の区間の記録と、送ってからの角度・13,755字
12_sec10.md ― 依頼215 で Claude Code が返した報告・3,490字
13_sec10.txt ― 依頼215 の詳しい報告(claude_code_reports/20261115_215.txt)・6,692字
14_record_teach_demo.py.txt ― record_teach_demo.py・205,975字
15_pi05_policy_recorder.py.txt ― pi05/policy_recorder.py・41,145字
16_pi05_teach_state_rate.py.txt ― pi05/teach_state_rate.py・11,023字
17_pi05_test_send_wait_mac.py.txt ― pi05/test_send_wait_mac.py・22,133字
18_pi05_test_teach_current_actuals.py.txt ― pi05/test_teach_current_actuals.py・18,477字
前の回の調べで、手教示の記録は、到達の確かめのついでに角度を読んでいるだけでした。到達の確かめは「角度を1回読む → 0.3秒眠る」を繰り返すので、0.32秒おきになります。一方、電流の記録はその0.3秒の間に read_servo で角度も受け取っていましたが、電流だけを残して角度は捨てていました。案1は、捨てていた角度を書き残すだけで、アームへの命令は何も変えません。
読む命令を、角度だけの get_angles に替えるか、電流も読める今の read_servo のままにするかは、決まっていませんでした。π0.5 のお手本に電流を足す計画があるので、電流も残る read_servo のままにしました。
依頼202 の依頼文
---
作業フォルダ: /Users/shimazueiichi/r2r2r-scripts
上限時間: 90
---
# 依頼202:手教示の記録(states.csv)に、電流の記録スレッドが読んだ角度も actual として書く(依頼197 の案1)

実機は動かさない(実装・テスト・レビューまで)。Pi にもつながない(テストは偽の daemon で)。Log37。

## なぜ
依頼197 の調べで、手教示の記録の実測角は到達の確かめに相乗りして 0.32 秒おきにしか読めていない。一方、電流の記録スレッド(pi05/policy_recorder.py の CurrentsRecorder)は寝ている間に read_servo で角度も読んでいる(11/9 の1本で中央値 0.16 秒おき)が、その角度は states.csv に書いていない。エイイチの決め(LOG512):案1から作り、実機で1本→5本で確かめ、そのあとで案2を決める。

## やること
1. CurrentsRecorder が read_servo で読んだ角度を、手教示の記録(record_teach_demo.py の _Recorder)に actual 行として渡す口を足す。読む命令は read_servo のまま(電流の記録は今のまま残す)
2. 足した行は、本体の到達の確かめで読んだ行と区別できるようにする(例:列 source に current_thread / arrival_poll。列を足すなら、既存の読み手(学習データ作り・diag_fill_flags.py・依頼196 の state_source)が壊れないことを確かめる。壊れるなら列は足さず、別ファイルに分ける案を報告で止める)
3. 時刻は読んだ時刻(返ってきた時刻)で書き、行は時刻順に並ぶようにする
4. 本体の送信・到達の確かめ・静止の確かめ・爪の前後の止め方・待つ長さ(SENDWAIT 1.0・ARRIVAL_POLL_SLEEP 0.3・爪の待ち)は変えない。電流スレッドが読む時機(寝ている間だけ)も変えない
5. 実機での確かめ手順を報告に書く(HOME の近くで1本 → states.csv の actual の間隔の中央値・90%点、試行 JSON の segments の到達時間・still_check の回数が直す前の本と同じ形か)。比べるための数えるスクリプトも用意する(KIOXIA の diag/teach_state_rate_20261115/ のものを使い回してよい)
6. テストを足し、既存のテスト(pi05/ と test_lab_start.sh)も通す。codex で差分を見てもらい、直して通るまで
7. 変えたファイルだけを指定して git add・commit(git add . と git clean は使わない)

## 報告
変えた所、states.csv の行の例(直す前と後)、実機で確かめるコマンド、決めてほしいこと
依頼202 で Claude Code が返した報告
# 結果:20261115_202_手教示の記録に電流スレッドの角度も書く

- 状態:完了
- 始めた時刻:2026-11-15 09:04
- 終わった時刻:2026-11-15 09:51(48分)
- 作業フォルダ:/Users/shimazueiichi/r2r2r-scripts
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 61867303-ae75-49d0-908d-2d3bbc2302e1`
報告の「決めてほしいこと」には、次のように答えました。時刻は、電流の記録と同じ「daemon が角度を読み終えた時刻」のままにしました。見送った推奨の直し(失敗の数え方の意味が変わるもの)と、前から必ず落ちるテスト(test_state_source)は、今は触らないことにしました。
依頼202 のコードの差分(コミット c68ba07)
commit c68ba076d3f88772b68cbcb2f8a7e3876eb9f931
Author: Eiichi Shimazu <studio@adaptdesign.jp>
Date:   Sun Nov 15 09:51:18 2026 +0900

    手教示の記録 (states.csv) に, 電流の記録スレッドが read_servo で読んだ角度も actual 行として書く (依頼 202・依頼 197 の案 1・Log37)

    policy_recorder.CurrentsRecorder に angle_sink を足し, 読めた回だけ (角度, 角度を読んだ時刻 = currents.csv の ts) を渡す.
読む命令 (read_servo)・読む時機 (本体が眠っている間だけ)・電流の記録は変えない. 渡す側の例外は loop_errors に数えて続ける.依頼202 の record_teach_demo.py の差分(git の外のため、直す前の写しとの差)
record_teach_demo.py は git に入っていないので、Claude Code が残した直す前の写し(.bak_pre_req202_20261115)と、依頼213の前の写し(.bak_pre_req213_20261115)の差を載せます。
--- dynamic_tracking_limits/drag_teaching/record_teach_demo.py.bak_pre_req202_20261115	2026-11-12 02:44:38.376909959 +0000
+++ dynamic_tracking_limits/drag_teaching/record_teach_demo.py.bak_pre_req213_20261115	2026-11-15 00:26:31.699619895 +0000
@@ -49,6 +49,7 @@
 import subprocess
 import sys
 import tempfile
+import threading
import time実機の前の確かめ:Pi の daemon の版と、recorder の受け口の取り合い
前の回の調べのときは Pi の電源が切れていて、daemon が11月5日の版(角度の読み直しを0.02秒にした版)かを確かめられていませんでした。実機の前に ssh で確かめ、daemon のプロセスが1本だけ動いていること、版を見分ける3つの語が4か所あることを見ました(出力はこの下のターミナルの全文の頭)。
次に、上カメラの録画を受け持つ recorder を立ち上げたら、Address already in use で止まりました。recorder が受ける UDP の5556番を、ほかのプログラムが使っていたためです。lsof で使っているプログラムを、ps でその中身と立ち上げた時刻を見ると、2日前(11/13 19:11)に立ち上げた recorder が残っていました。それを止めてから立ち上げ直しています。
recorder のターミナルの全文
Last login: Sun Nov 15 16:46:44 on ttys006
(base) shimazueiichi@shimadzueiichinoMacBook-Pro ~ % cd ~/r2r2r-scripts
python3 dynamic_tracking_limits/place/place_modules/recorder.py --top --no-side
Traceback (most recent call last):
  File "/Users/shimazueiichi/r2r2r-scripts/dynamic_tracking_limits/place/place_modules/recorder.py", line 742, in <module>
    sys.exit(main())
             ^^^^^^
File "/Users/shimazueiichi/r2r2r-scripts/dynamic_tracking_limits/place/place_modules/recorder.py", line 540, in main案1を実機で2本:角度の間隔は0.32秒から0.12秒に
11/9 に撮った直す前の2本と比べられるように、同じ教えた記録(drag_v2_20261109_094222.json)を、同じ位置1・同じ爪の閉じる値20で再生しました。11/9 は電源が12V・2A、この回は5A です。
1本目(run_0001_20261115_165039)は、ブロックを位置5(-58, 245 mm)に置いたまま撮ってしまい、つかめていません。教えた記録の角度をそのまま再生するので、ブロックが教えた位置にないとつかめません。もう一つ、この1本は電源を入れたあとの休んだ姿勢(j4 -92.8°)から始まり、HOME まで92.8°を一気に動いています。安全側の確かめが出て yes を打って進めていました。角度の記録の比べには使えますが、お手本には入れません。2本目(165245)は位置1に置いて撮り、つかんで箱に入れています。
案1の2本のターミナルの全文(daemon の版の確かめから、比べた表まで)
Last login: Sun Nov 15 15:16:05 on ttys006
(base) shimazueiichi@shimadzueiichinoMacBook-Pro ~ % ssh -i ~/.ssh/id_rsa_pi ubuntu@192.168.2.1 'pgrep -af mecharm_daemon; grep -c "read_angles_once_for_log\|GET_ANGLES_INTERVAL_SEC = 0.02\|def read_servo" /home/ubuntu/mecharm_daemon.py'
511 /usr/bin/python3 -u /home/ubuntu/mecharm_daemon.py
14191 bash -c pgrep -af mecharm_daemon; grep -c "read_angles_once_for_log\|GET_ANGLES_INTERVAL_SEC = 0.02\|def read_servo" /home/ubuntu/mecharm_daemon.py
4
(base) shimazueiichi@shimadzueiichinoMacBook-Pro ~ % cd ~/r2r2r-scripts
python3 dynamic_tracking_limits/drag_teaching/record_teach_demo.py measure
python3 dynamic_tracking_limits/drag_teaching/record_teach_demo.py run --teach drag_v2_20261109_094222.json --grip-value 20 --power 5A直す前(11/9)と案1(11/15)を比べた表
## before (2 本)
  run | actual | うち電流 | 間 中央 | 90% | 1秒超 | poll中央 | send中央 | 本体だけ中央 | 本体90% | 電流だけ中央 | 逆順 | 送らず | 見込み超え | 静止reads | 再送 | 待ち | 結果
  run_0001_20261109_094839 | 66 | 0 | 0.324 | 1.057 | 11 | 0.324 | 1.056 | 0.324 | 1.057 | - | 0 | - | 0 | 12 | 0 | - | completed
  run_0001_20261109_095308 | 63 | 0 | 0.323 | 1.054 | 11 | 0.322 | 1.053 | 0.323 | 1.054 | - | 0 | - | 0 | 12 | 0 | - | completed
  (本ごとの中央値) actual 64.500 | うち電流 0.000 | 間 中央 0.324 | 90% 1.056 | 1秒超 11.000 | poll中央 0.323 | send中央 1.055 | 本体だけ中央 0.324 | 本体90% 1.056 | 電流だけ中央 - | 逆順 0.000 | 送らず - | 見込み超え 0.000 | 静止reads 12.000 | 再送 0.000

## after (2 本)
  run | actual | うち電流 | 間 中央 | 90% | 1秒超 | poll中央 | send中央 | 本体だけ中央 | 本体90% | 電流だけ中央 | 逆順 | 送らず | 見込み超え | 静止reads | 再送 | 待ち | 結果
  run_0001_20261115_165039 | 94 | 43 | 0.116 | 1.046 | 11 | 0.108 | 1.053 | 0.322 | 1.062 | 0.293 | 0 | 0 | 0 | 12 | 0 | - | completed
  run_0001_20261115_165245 | 107 | 51 | 0.116 | 0.674 | 11 | 0.112 | 1.048 | 0.324 | 1.048 | 0.285 | 0 | 0 | 0 | 12 | 0 | - | completed
  (本ごとの中央値) actual 100.500 | うち電流 47.000 | 間 中央 0.116 | 90% 0.860 | 1秒超 11.000 | poll中央 0.110 | send中央 1.051 | 本体だけ中央 0.323 | 本体90% 1.055 | 電流だけ中央 0.289 | 逆順 0.000 | 送らず 0.000 | 見込み超え 0.000 | 静止reads 12.000 | 再送 0.000

## 区間ごと (群ごとの中央値: 送信の往復 (待ちを含む) / daemon だけの往復 / 区間の長さ / 静止の確かめの reads)
  step 1 move HOME  before: n=2 rtt 1.039 daemon - 長さ 4.482 reads -  /  after: n=2 rtt 1.031 daemon - 長さ 4.470 reads -
  step 2 gripper open  before: n=2 rtt - daemon - 長さ - reads 4.000  /  after: n=2 rtt - daemon - 長さ - reads 4.000
  step 3 move APPROACH_PICK  before: n=2 rtt 1.037 daemon - 長さ 5.109 reads -  /  after: n=2 rtt 1.042 daemon - 長さ 3.490 reads -
  step 4 move PICK  before: n=2 rtt 1.037 daemon - 長さ 1.079 reads -  /  after: n=2 rtt 1.030 daemon - 長さ 1.063 reads -
  step 5 gripper close  before: n=2 rtt - daemon - 長さ - reads 4.000  /  after: n=2 rtt - daemon - 長さ - reads 4.000
  step 6 move APPROACH_PICK (lift)  before: n=2 rtt 1.041 daemon - 長さ 1.073 reads -  /  after: n=2 rtt 1.031 daemon - 長さ 1.059 reads -
  step 7 move APPROACH_PLACE  before: n=2 rtt 1.039 daemon - 長さ 3.005 reads -  /  after: n=2 rtt 1.040 daemon - 長さ 3.021 reads -
  step 8 move PLACE  before: n=2 rtt 1.030 daemon - 長さ 2.683 reads -  /  after: n=2 rtt 1.030 daemon - 長さ 1.069 reads -
  step 9 gripper open  before: n=2 rtt - daemon - 長さ - reads 4.000  /  after: n=2 rtt - daemon - 長さ - reads 4.000
  step 10 move APPROACH_PLACE (retreat)  before: n=2 rtt 1.046 daemon - 長さ 1.085 reads -  /  after: n=2 rtt 1.034 daemon - 長さ 1.067 reads -
  step 11 move HOME  before: n=2 rtt 1.029 daemon - 長さ 2.353 reads -  /  after: n=2 rtt 1.043 daemon - 長さ 2.045 reads -
| 直す前(11/9・2本) | 案1(11/15・2本) | |
|---|---|---|
| 角度の行の数 | 64.5 | 100.5(うち電流の記録から47) |
| 間隔の中央値 | 0.324秒 | 0.116秒 |
| 間隔の90%点 | 1.056秒 | 0.860秒 |
| 1秒を超える抜け | 11 | 11 |
| 送信の往復 | 1.055秒 | 1.051秒 |
| 静止の確かめの回数 | 12 | 12 |
| 時刻の逆順・見込み超え・再送 | 0 | 0 |
- ねらい:アームの動きを変えずに、捨てていた角度を記録に残す
- 変わったこと:間隔の中央値が0.324秒から0.116秒になった。送信の往復・静止の確かめの回数・再送は変わっていない
- 見込める効果:補った値で埋める間が短くなり、お手本の角度が実際の動きに近づく。ただし1秒を超える抜けは11か所のまま残った
区間の長さには、変わった所があります(HOME から APPROACH_PICK が5.1秒から3.5秒、APPROACH_PLACE から PLACE が2.7秒から1.1秒)。案1は角度を読むだけで動きには触れていないので、届くのが早くなったのは電源を5Aにしたためだと見ています。ただ、到達を0.32秒おきに確かめているので、区間の長さはもともと揺れます。
依頼213(案2):送ったあとの1秒を Mac で待ち、その間も読む
案1で残った11か所の抜けは、8か所が送ったあとの約1秒、3か所が爪を動かしている間でした。前の回の調べでは、アームが動いた量の56〜59%が、送ったあとの1秒の中にありました。ここを読まないと、動いている最中の角度はお手本に入りません。
案2では、daemon には「待たずに返事をして」(wait=0)と送り、返事が来てから Mac の側で1.0秒待ちます。待つ長さは同じ1.0秒なので、前から決めている「送ったあとの待ちを短くしない」には当たりません。待つ場所を Pi の中から Mac に移すだけで、その間に電流の記録が角度を読めるようになります。ただ、送った直後にアームへ読みの命令を出すようになるので、物理的リスクは中と見て、codex のレビューを必ず通すことにしました。
依頼213 の依頼文
---
作業フォルダ: /Users/shimazueiichi/r2r2r-scripts
上限時間: 120
---
# 依頼213:手教示の再生で、送信のあとの 1.0 秒の待ちを daemon から Mac 側へ移し、その間も角度を読む(依頼197 の案2)

実機は動かさない(実装・テスト・レビューまで)。Pi にもつながない(テストは偽の daemon で)。Log37。
物理的リスク:中(関節の指令の中身は変えないが、送った直後の 1 秒にシリアルを読むようになる)。codex のレビューを必ず通す。

## なぜ
依頼202(案1・c68ba07)を実機で2本確かめた(run_0001_20261115_165039・165245。比べた結果は KIOXIA runs/experiments/teach_state_rate/20261115_165444/)。角度の間隔の中央値は 0.324 → 0.116 秒になったが、1 秒を超える抜けは 11 のまま。送信の待ち(wait=1.0 で daemon が寝ている約 1.05 秒)の間は読めず、アームが動いた量の 56〜59% がこの中にある(依頼197)。
エイイチの決め(2026-11-15):案2に進む。「SENDWAIT 1.0(DAY266: 短縮しない)」は「待つ長さは 1.0 秒のまま、待つ場所を daemon から Mac に移す」と読み替えてよい。待つ長さは縮めない。

## やること
1. record_teach_demo.py の `_send_angles_guarded` の送信を `daemon_send_angles(pose, speed, wait=0)` にし、返ったあと Mac 側で SEND_WAIT_SEC(1.0 秒)待ってから `_hold_until_arrival` に入る。この 1.0 秒の間は、案1 の電流の記録スレッドが読めるようにする(爪の open の事後の待ちを Mac 側に移したときと同じ形)
2. 到達の確かめが始まる時刻(送ってから約 1.03 秒後)、本体の読みの回数、静止の確かめ、爪の前後の止め方、爪の待ち、速さ・目標・再送の決まりは変えない
3. 送った直後の 1 秒の読みは、今の電流スレッドの読み方(read_servo・1 回の見込み時間を超えそうなら読まない)のまま。送信と読みが同じ鍵で順に出るか(送信の途中に読みが割り込まないか)を確かめる
4. 切り替えられるようにする(例 `--send-wait-on mac|daemon`、既定は mac)。daemon を選ぶと依頼202 までと同じ動きになる。どちらで撮ったかを試行 JSON に残す
5. Pi の daemon は 11/5 版(read_angles_once_for_log・GET_ANGLES_INTERVAL_SEC = 0.02・read_servo がある)が入っていることを 11/15 に確かめ済み。wait=0 で送ったときの daemon の動き(送った直後に1回読み直す)を tools/pi/mecharm_daemon.py で読んで、報告に書く
6. CLAUDE.md の禁止事項「time.sleep() を削除・短縮しない」との関係を報告に書く(今回は場所を移すだけで長さは同じ)。CLAUDE.md は変えない
7. 実機で確かめる手順とコマンドを報告に書く(位置1・drag_v2_20261109_094222.json・--grip-value 20 --power 5A で1本 → teach_state_rate.py で 165039・165245 と並べる。見る所:1 秒を超える抜けの数、送信の往復、区間の長さ、到達・再送、送信が無視されていないか)
8. テストを足し、既存のテスト(pi05/ と test_lab_start.sh。test_state_source は前から落ちるので除く)も通す。codex で差分を見てもらい、必須の指摘がなくなるまで直す
9. record_teach_demo.py は git の外なので、直す前の写しを .bak_pre_req213_20261115 で残す。ほかは変えたファイルだけを指定して git add・commit(git add . と git clean は使わない)

## 報告
変えた所、1 秒の間に読める見込みの回数、実機で確かめるコマンド、決めてほしいこと
依頼213 で Claude Code が返した報告
# 結果:20261115_213_手教示の送信のあとの1秒をMacで待ち角度を読む

- 状態:完了
- 始めた時刻:2026-11-15 17:43
- 終わった時刻:2026-11-15 18:48(65分)
- 作業フォルダ:/Users/shimazueiichi/r2r2r-scripts
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume f5be26c4-141a-4520-8f8d-c0380e3ba770`
依頼213 のコードの差分(コミット 4a017f3)
commit 4a017f3dd03178805c307ac6cf72ec54cac773e7
Author: Eiichi Shimazu <studio@adaptdesign.jp>
Date:   Sun Nov 15 18:47:59 2026 +0900

    手教示の再生で送信のあとの 1.0 秒を Mac 側で待つ形 (依頼 213・依頼 197 の案 2・Log37) のテストと集計の列を足す

    record_teach_demo.py (git の外) は daemon へ wait=0・期限 4.0 秒で送り, 返ってから Mac 側で SEND_WAIT_SEC (1.0 秒) 眠る
(--send-wait-on mac が既定. daemon は依頼 202 までと同じ). 待つ長さは変えない. その間は電流の記録スレッドが read_servo で読む.依頼213 の record_teach_demo.py の差分(git の外のため、直す前の写しとの差)
--- dynamic_tracking_limits/drag_teaching/record_teach_demo.py.bak_pre_req213_20261115	2026-11-15 00:26:31.699619895 +0000
+++ dynamic_tracking_limits/drag_teaching/record_teach_demo.py	2026-11-15 09:21:53.001091052 +0000
@@ -220,6 +220,19 @@
 # あと wait 秒 sleep してから送信後の角度を読む。wait=0 だと書き込み直後に読むため
 # 読み直し 12 回(≒3.7s)に化けやすい(段階C 1回目の lift が実測 3.7196s)。
 SEND_WAIT_SEC = rpp.SEND_WAIT_SEC                  # 1.0
+# 依頼 213(依頼 197 の案 2・エイイチ判断 2026-11-15): 送信のあとの 1.0 秒を **どこで待つか**。
+# "mac"(既定): daemon には wait=0 で送り、返ってから Mac 側で SEND_WAIT_SEC 待つ。案2の1本目(192142):抜けは3か所に減ったが、上カメラの動画は0コマ
案2の1本目(run_0001_20261115_192142)は、つかんで箱に入れ、再送もありませんでした。1秒を超える抜けは3か所で、3か所とも爪を動かしている間です。
ところが、この1本は上カメラの動画が撮れていませんでした。measure の時点で上カメラの iPhone が見つからず(上カメラ(iPhone Continuity)が見つかりません)、ブロックの位置の確かめもできないまま進んでいます。recorder の記録を見ると、案1の2本を撮ったあと、上カメラの読み取りに続けて失敗しては開き直す、を繰り返していました。カメラの番号(index=2)は開けても、映像が来ていない状態です。この1本は frames=0 で、動画のないお手本は学習に使えません。角度の記録の確かめには使えるので、比べる表には入れています。
案2の1本目までのターミナルの全文(measure の失敗から192142まで)
(base) shimazueiichi@shimadzueiichinoMacBook-Pro r2r2r-scripts % cd ~/r2r2r-scripts
python3 dynamic_tracking_limits/drag_teaching/record_teach_demo.py measure
python3 dynamic_tracking_limits/drag_teaching/record_teach_demo.py run --teach drag_v2_20261109_094222.json --grip-value 20 --power 5A
python3 dynamic_tracking_limits/drag_teaching/record_teach_demo.py run --teach drag_v2_20261109_094222.json --grip-value 20 --power 5A --execute
[RTD   ] 到達許容差は本線 run_pick_place.py の stage 値を使います(区間ごと。一律 8.0° は 2026-10-19 にやめた):
[RTD   ]   HOME                       2.5°  ← rpp.TOL_HOME(stage1_to_home / HOME 復帰)
[RTD   ]   APPROACH_PICK              2.0°  ← rpp.TOL_APPROACH(approach 系)
[RTD ] PICK 3.0° ← rpp.TOL_PICK_PLACE(stage4_pick)iPhone のロックを外して連係カメラをつなぎ直し、recorder を立ち上げ直しました。そのあとの measure では、上カメラでマットの四隅を10/10で見つけ、ブロックを (198, 195) mm に見つけています。11/9 の本の位置(186, 194)から12mmずれていますが、教えた記録が使えなくなる目安(約40mm)より小さいので、そのまま撮りました。
上カメラをつなぎ直したあとの measure のターミナルの全文
Last login: Sun Nov 15 18:51:41 on ttys005
(base) shimazueiichi@shimadzueiichinoMacBook-Pro ~ % python3 dynamic_tracking_limits/drag_teaching/record_teach_demo.py measure
python3: can't open file '/Users/shimazueiichi/dynamic_tracking_limits/drag_teaching/record_teach_demo.py': [Errno 2] No such file or directory
(base) shimazueiichi@shimadzueiichinoMacBook-Pro ~ % cd ~/r2r2r-scripts
python3 dynamic_tracking_limits/drag_teaching/record_teach_demo.py measure
[RTD   ] 到達許容差は本線 run_pick_place.py の stage 値を使います(区間ごと。一律 8.0° は 2026-10-19 にやめた):
[RTD   ]   HOME                       2.5°  ← rpp.TOL_HOME(stage1_to_home / HOME 復帰)
[RTD ] APPROACH_PICK 2.0° ← rpp.TOL_APPROACH(approach 系)案2の2本目(192614):送ったのに、アームが19秒まったく動かなかった
上カメラを直して撮った案2の2本目(run_0001_20261115_192614)は、つかんで箱に入れ、動画も撮れました。ただ、STEP 3(HOME から APPROACH_PICK、いちばん大きい関節で70.48°動く区間)で、送ったあとにアームがまったく動きませんでした。到達の待ち(最大12.5秒)が切れたあと、再送の決まりで5秒待ってもう一度送り、そこで動いています。この区間は23.5秒かかりました。
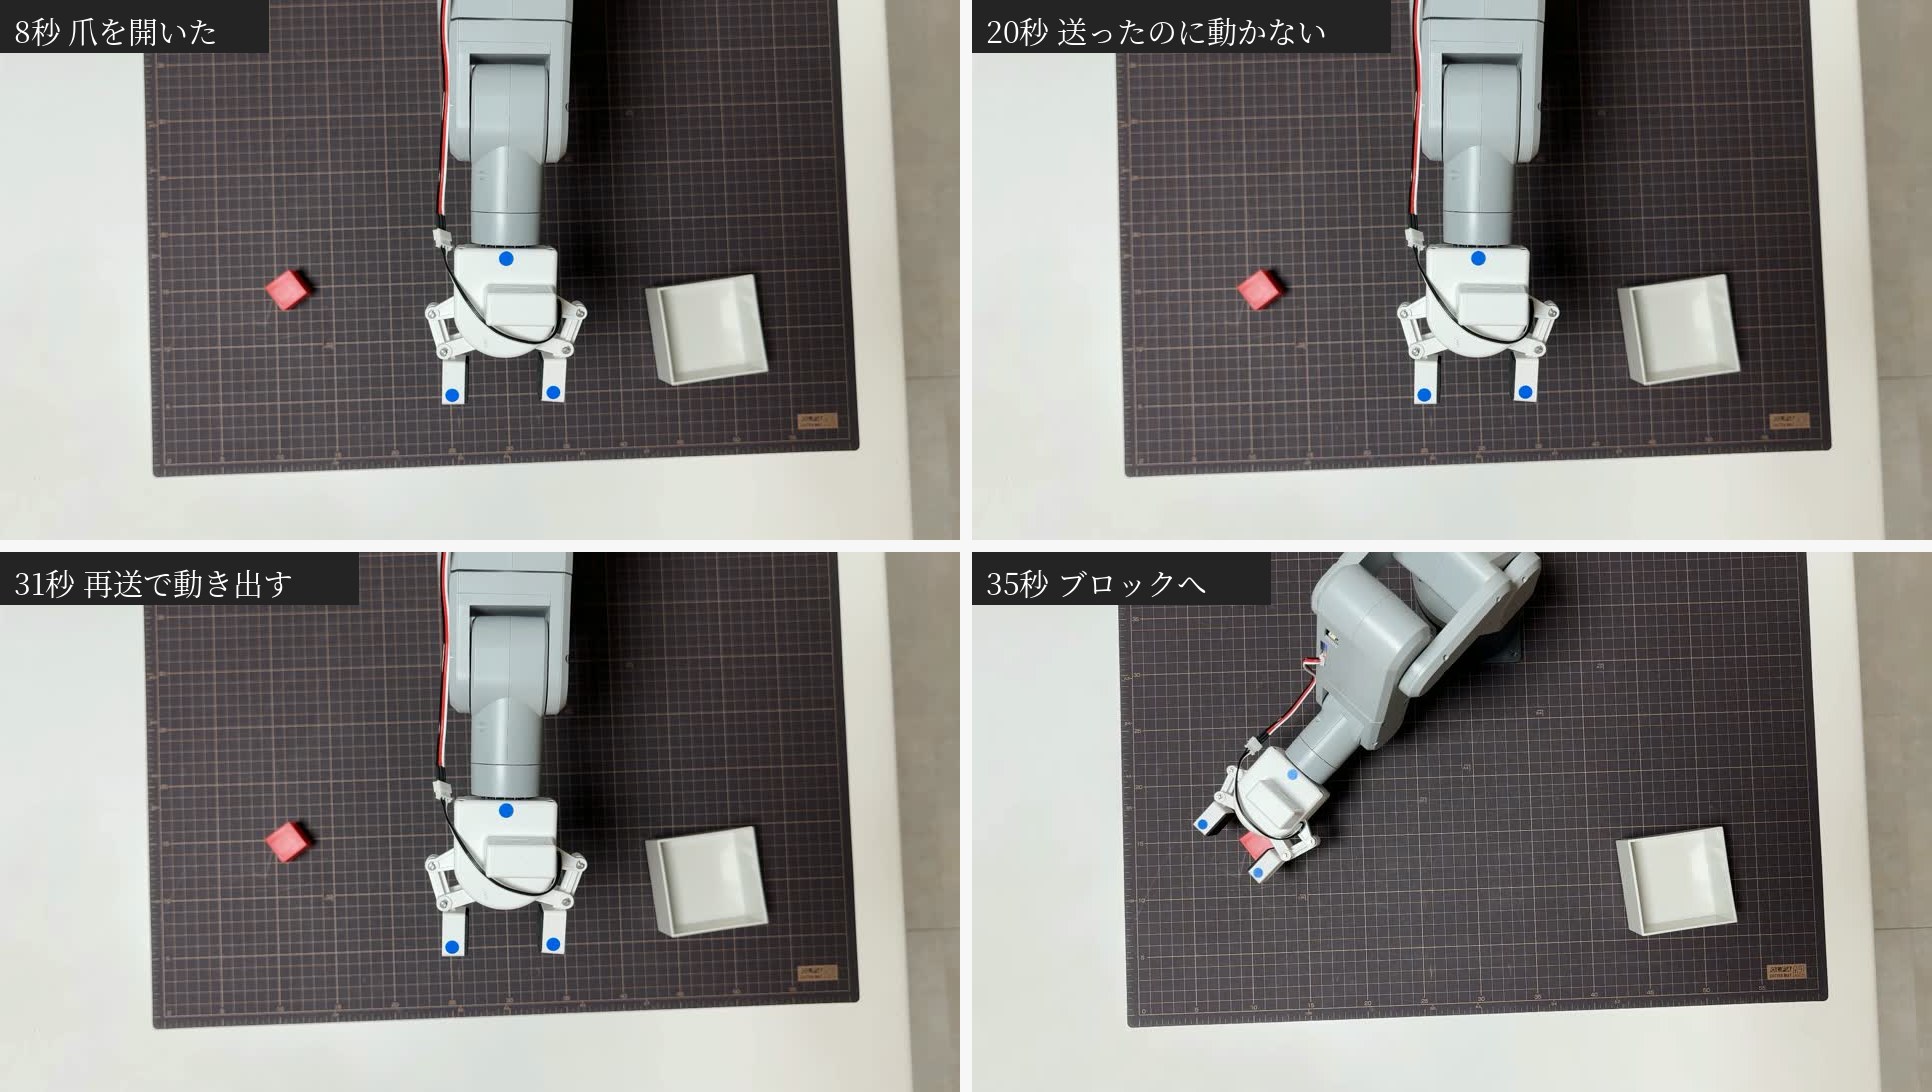
この送信では、daemon だけの往復が0.132秒でした。いつもは0.03秒前後です。電流の記録の読みと送信が重なり、送信が順番を待たされたと見ています。同じ1本の STEP 4 も0.134秒でしたが、こちらは無視されていません。
192614 の STEP 3 の区間の記録と、送ってからの角度
STEP 3 の区間の記録(試行 JSON の segments[2])
{
 "step": 3,
 "kind": "move",
 "from_name": "HOME",
 "to_name": "APPROACH_PICK",
 "stage": "APPROACH_PICK",
"critical": false,過去の手教示の再生と比べました。KIOXIA にある手教示の再生の試行 JSON 111本で、再送は19回ありました。そのうち18回は、届く手前で止まっていたか、動いている途中でした。送ったあとの動きが1°未満で「送信無視疑い」になったのは3回で、10/19 の2回は0.96°動いています。動いた量が0.00°、つまり送信がまったく効かなかったのは、案2の192614の1回だけでした。
手教示の再生111本の再送の一覧
手教示の再生の試行 JSON: 111 本 / 再送: 19 回
run | step | 行き先 | 待ち | 送ってから動いた量(°) | 再送の理由
run_0001_20261019_180242 | 6 | APPROACH_PICK (lift) | daemon | 13.63 | pre→last max|Δ| 13.63° >= 1.0°(部分移動/ストール疑い)
run_0001_20261019_181957 | 6 | APPROACH_PICK (lift) | daemon | 13.45 | pre→last max|Δ| 13.45° >= 1.0°(動いているので再送しない)
run_0001_20261019_182104 | 6 | APPROACH_PICK (lift) | daemon | 13.45 | pre→last max|Δ| 13.45° >= 1.0°(動いているので再送しない)
run_0001_20261019_182205 | 6 | APPROACH_PICK (lift) | daemon | 13.45 | pre→last max|Δ| 13.45° >= 1.0°(動いているので再送しない)
run_0001_20261019_184202 | 4 | PICK | daemon | 1.5 | pre→last max|Δ| 1.50° >= 1.0°(動いているので再送しない)
run_0001_20261019_184300 | 4 | PICK | daemon | 1.32 | pre→last max|Δ| 1.32° >= 1.0°(動いているので再送しない)
run_0001_20261019_184840 | 4 | PICK | daemon | 0.96 | pre→last max|Δ| 0.96° < 1.0°(送信無視疑い)
run_0001_20261019_184957 | 4 | PICK | daemon | 1.41 | pre→last max|Δ| 1.41° >= 1.0°(動いているので再送しない)
run_0001_20261019_185236 | 4 | PICK | daemon | 1.32 | pre→last max|Δ| 1.32° >= 1.0°(動いているので再送しない)
run_0001_20261019_185949 | 4 | PICK | daemon | 0.96 | pre→last max|Δ| 0.96° < 1.0°(送信無視疑い)
run_0001_20261109_102903 | 4 | PICK | daemon | 11.96 | pre→last max|Δ| 11.96° >= 1.0°(動いているので再送しない)
run_0001_20261109_124530 | 6 | APPROACH_PICK (lift) | daemon | 44.3 | pre→last max|Δ| 44.30° >= 1.0°(動いているので再送しない)
run_0001_20261109_124530 | 7 | APPROACH_PLACE | daemon | 67.13 | pre→last max|Δ| 67.13° >= 1.0°(動いているので再送しない)
run_0001_20261109_125209 | 6 | APPROACH_PICK (lift) | daemon | 8.97 | pre→last max|Δ| 8.97° >= 1.0°(動いているので再送しない)
run_0001_20261109_125209 | 7 | APPROACH_PLACE | daemon | 103.35 | pre→last max|Δ| 103.35° >= 1.0°(動いているので再送しない)
run_0001_20261109_125607 | 7 | APPROACH_PLACE | daemon | 103.53 | pre→last max|Δ| 103.53° >= 1.0°(動いているので再送しない)
run_0001_20261109_125825 | 6 | APPROACH_PICK (lift) | daemon | 26.28 | pre→last max|Δ| 26.28° >= 1.0°(動いているので再送しない)
run_0001_20261109_125825 | 7 | APPROACH_PLACE | daemon | 104.58 | pre→last max|Δ| 104.58° >= 1.0°(動いているので再送しない)
run_0001_20261115_192614 | 3 | APPROACH_PICK | mac | 0.0 | pre→last max|Δ| 0.00° < 1.0°(送信無視疑い)
案1の2本と案2の2本を比べた表
## before (2 本)
  run | actual | うち電流 | 間 中央 | 90% | 1秒超 | poll中央 | send中央 | 本体だけ中央 | 本体90% | 電流だけ中央 | 逆順 | 送らず | 見込み超え | 静止reads | 再送 | 待ち | 結果
  run_0001_20261115_165039 | 94 | 43 | 0.116 | 1.046 | 11 | 0.108 | 1.053 | 0.322 | 1.062 | 0.293 | 0 | 0 | 0 | 12 | 0 | - | completed
  run_0001_20261115_165245 | 107 | 51 | 0.116 | 0.674 | 11 | 0.112 | 1.048 | 0.324 | 1.048 | 0.285 | 0 | 0 | 0 | 12 | 0 | - | completed
  (本ごとの中央値) actual 100.500 | うち電流 47.000 | 間 中央 0.116 | 90% 0.860 | 1秒超 11.000 | poll中央 0.110 | send中央 1.051 | 本体だけ中央 0.323 | 本体90% 1.055 | 電流だけ中央 0.289 | 逆順 0.000 | 送らず 0.000 | 見込み超え 0.000 | 静止reads 12.000 | 再送 0.000

## after (2 本)
  run | actual | うち電流 | 間 中央 | 90% | 1秒超 | poll中央 | send中央 | 本体だけ中央 | 本体90% | 電流だけ中央 | 逆順 | 送らず | 見込み超え | 静止reads | 再送 | 待ち | 結果
  run_0001_20261115_192142 | 182 | 117 | 0.118 | 0.300 | 3 | 0.120 | 0.064 | 0.324 | 1.061 | 0.122 | 0 | 0 | 0 | 12 | 0 | mac | completed
  run_0001_20261115_192614 | 277 | 173 | 0.119 | 0.301 | 4 | 0.119 | 0.064 | 0.323 | 1.055 | 0.204 | 0 | 0 | 0 | 12 | 1 | mac | completed
  (本ごとの中央値) actual 229.500 | うち電流 145.000 | 間 中央 0.118 | 90% 0.300 | 1秒超 3.500 | poll中央 0.119 | send中央 0.064 | 本体だけ中央 0.324 | 本体90% 1.058 | 電流だけ中央 0.163 | 逆順 0.000 | 送らず 0.000 | 見込み超え 0.000 | 静止reads 12.000 | 再送 0.500

## 区間ごと (群ごとの中央値: 送信の往復 (待ちを含む) / daemon だけの往復 / 区間の長さ / 静止の確かめの reads)
  step 1 move HOME  before: n=2 rtt 1.031 daemon - 長さ 4.470 reads -  /  after: n=2 rtt 1.082 daemon 0.078 長さ 4.511 reads -
  step 2 gripper open  before: n=2 rtt - daemon - 長さ - reads 4.000  /  after: n=2 rtt - daemon - 長さ - reads 4.000
  step 3 move APPROACH_PICK  before: n=2 rtt 1.042 daemon - 長さ 3.490 reads -  /  after: n=2 rtt 1.096 daemon 0.092 長さ 14.217 reads -
  step 4 move PICK  before: n=2 rtt 1.030 daemon - 長さ 1.063 reads -  /  after: n=2 rtt 1.087 daemon 0.083 長さ 1.129 reads -
  step 5 gripper close  before: n=2 rtt - daemon - 長さ - reads 4.000  /  after: n=2 rtt - daemon - 長さ - reads 4.000
  step 6 move APPROACH_PICK (lift)  before: n=2 rtt 1.031 daemon - 長さ 1.059 reads -  /  after: n=2 rtt 1.039 daemon 0.036 長さ 1.078 reads -
  step 7 move APPROACH_PLACE  before: n=2 rtt 1.040 daemon - 長さ 3.021 reads -  /  after: n=2 rtt 1.035 daemon 0.031 長さ 3.012 reads -
  step 8 move PLACE  before: n=2 rtt 1.030 daemon - 長さ 1.069 reads -  /  after: n=2 rtt 1.032 daemon 0.030 長さ 2.679 reads -
  step 9 gripper open  before: n=2 rtt - daemon - 長さ - reads 4.000  /  after: n=2 rtt - daemon - 長さ - reads 4.000
  step 10 move APPROACH_PLACE (retreat)  before: n=2 rtt 1.034 daemon - 長さ 1.067 reads -  /  after: n=2 rtt 1.031 daemon 0.028 長さ 1.066 reads -
  step 11 move HOME  before: n=2 rtt 1.043 daemon - 長さ 2.045 reads -  /  after: n=2 rtt 1.085 daemon 0.080 長さ 2.744 reads -
案1(165039・165245) | 案2(192142・192614) | |
|---|---|---|
| 角度の行の数 | 100.5 | 229.5 |
| 間隔の中央値 | 0.116秒 | 0.118秒 |
| 間隔の90%点 | 0.860秒 | 0.300秒 |
| 1秒を超える抜け | 11 | 3.5(192142 は3、192614 は再送の前の5秒の待ちを含めて4) |
| daemon だけの往復 | ― | 0.03秒前後。ただし HOME からの送信など一部は0.08〜0.13秒 |
読みが長引いた回(overruns) | 0 | 0 |
| 再送 | 0 | 1(192614 の STEP 3) |
- ねらい:送ったあとの1秒、つまりアームがいちばん動いている間の角度も、お手本に入れる
- 変わったこと:1秒を超える抜けが11か所から3か所に、間隔の90%点が0.86秒から0.30秒になった
- 見込める効果:動いている最中の角度が、補った値ではなく測った値になる。ただし2本のうち1本で送信が無視され、このままでは撮るたびに止まる危うさがある
2本のうち1本、という数だけでは、案2のせいだと言い切れません。ただ、案1までの形の109本では一度も起きていないことと、無視された送信の往復が長かったことから、送った直後の読みが関わっている見込みが高いと見ています。
原因が分かるまで、お手本は案1の形で撮る
案2の切り替え(--send-wait-on mac|daemon)は、依頼213で付けてありました。daemon を選ぶと、案1までと同じく Pi の中で1秒待ちます。原因が分かるまで、お手本は --send-wait-on daemon で撮ることにし、原因を調べる依頼を出しました。
依頼215 の依頼文
---
作業フォルダ: /Users/shimazueiichi/r2r2r-scripts
上限時間: 120
---
# 依頼215:案2(送信のあとの 1.0 秒を Mac で待つ・依頼213)で送信が無視された原因を調べ、読みとの重なりを避ける

実機は動かさない。Pi は読むだけ(daemon のログ・ファイル。daemon の再起動・置き換えはしない)。Log37。
物理的リスク:中(送信と読みの順番に触れる)。直すなら codex のレビューを必ず通す。

## なぜ
依頼213 の実機 2 本(--send-wait-on mac)のうち run_0001_20261115_192614 の STEP 3(HOME → APPROACH_PICK、max|Δ| 70.48°)で、送信のあとアームが全く動かず(pre→last 0.00°・送信無視疑い)、到達の待ちが切れてから 5 秒待って再送し、そこで届いた(区間 23.5 秒)。この送信の send_daemon_rtt_sec は 0.132 秒(ほかは 0.03 秒前後)。STEP 4 も 0.134 秒だったが無視はされていない。
手教示の再生 108 本(すべて daemon で待つ形)では再送 18 回があるが、0.00° の完全な無視は 1 回もない。もう 1 本の 192142(mac)は再送 0。
エイイチの決め(2026-11-15):原因が分かるまで、お手本は --send-wait-on daemon で撮る。

## やること
1. 192614 の STEP 3・4 で、送信と電流の記録スレッドの read_servo が時刻上どう並んだかを、states.csv・currents.csv・試行 JSON・あれば鍵の待ちの記録から ms 単位で並べる。送信の直前・直後に read_servo が出ていたか、鍵の待ちで送信が何 ms 遅れたか
2. Pi の daemon のログ(/home/ubuntu/daemon.log など。読むだけ)で、19:26 前後の STEP 3 の send_angles を受けて書き込んだか、エラーや返事なしがないかを見る
3. tools/pi/mecharm_daemon.py と pymycobot 2.9.6 の send_angles・read_servo の作りから、送った直後(〜0.2 秒)の読みが送信を打ち消す・取りこぼす筋があるかを調べる(fresh_mode=1 との関係も)
4. 避け方の案を出す(例:送信のあと X 秒は電流スレッドに読ませない、read_servo ではなく get_angles だけにする、送信の前に読みが終わるのを待つ)。それぞれで抜けがどれだけ残るかの見込みと、物理的リスクを書く
5. 案のうち、物理的リスクが低く効きそうなものを 1 つ実装してよい(既定の --send-wait-on は mac のままでも daemon に戻してもよいが、どちらにしたかと理由を書く)。テストを足し、既存のテスト(pi05/ と test_lab_start.sh。test_state_source は除く)を通し、codex のレビューで必須の指摘がなくなるまで直す。原因がはっきりしないときは実装せず、調べた結果と案だけで止める
6. record_teach_demo.py は git の外なので、変えるなら直す前の写しを .bak_pre_req215_20261115 で残す。ほかは変えたファイルだけを指定して git add・commit(git add . と git clean は使わない)

## 報告
重なりの時刻の表、daemon のログで分かったこと、原因の見立て(確かさも)、避け方の案と選んだもの、実機で確かめる手順(何本撮って何を見るか)、決めてほしいこと
案1の形で撮った1本(run_0001_20261115_192952)は、つかんで箱に入れ、再送はありませんでした。上カメラの動画も撮れています。角度の間隔の中央値は0.117秒で、1秒を超える抜けは案1の形どおり11か所でした。
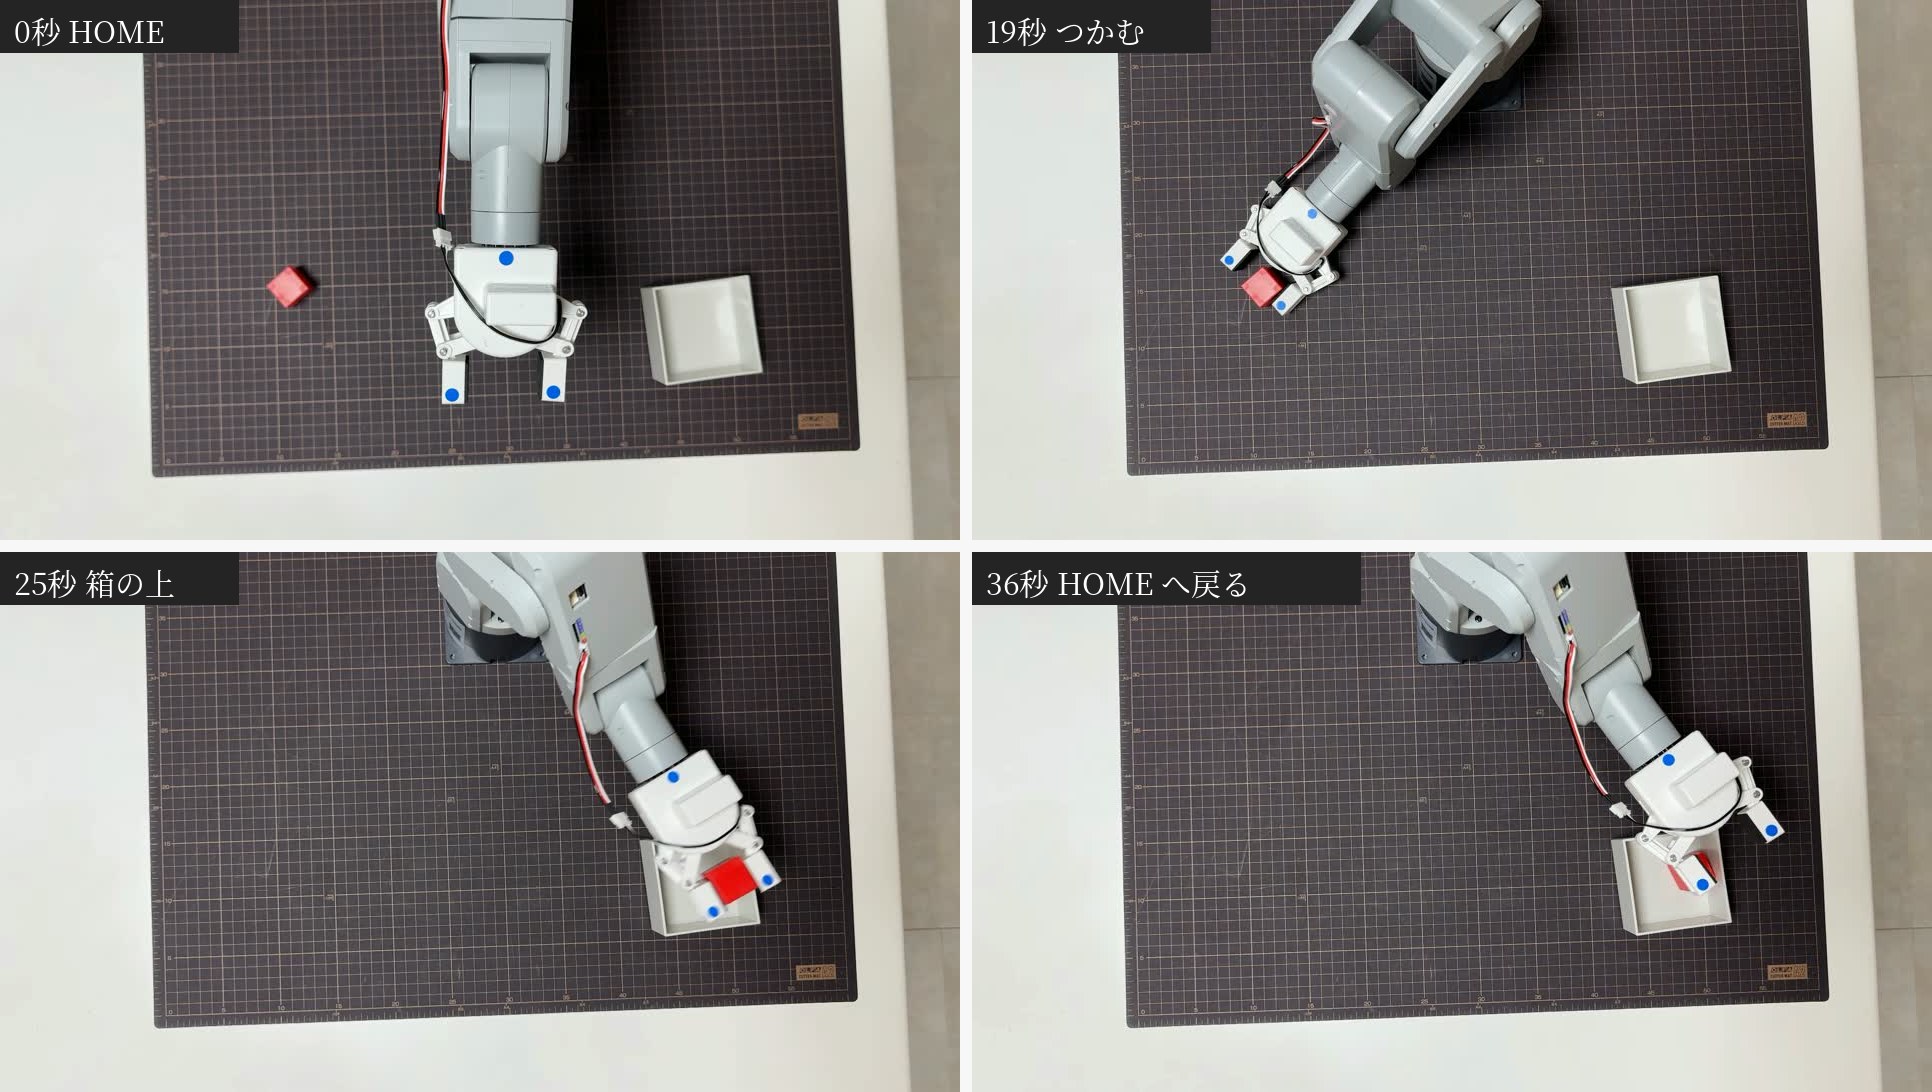
案2の2本と、案1の形で撮った192952を比べた表
## before (2 本)
  run | actual | うち電流 | 間 中央 | 90% | 1秒超 | poll中央 | send中央 | 本体だけ中央 | 本体90% | 電流だけ中央 | 逆順 | 送らず | 見込み超え | 静止reads | 再送 | 待ち | 結果
  run_0001_20261115_192142 | 182 | 117 | 0.118 | 0.300 | 3 | 0.120 | 0.064 | 0.324 | 1.061 | 0.122 | 0 | 0 | 0 | 12 | 0 | mac | completed
  run_0001_20261115_192614 | 277 | 173 | 0.119 | 0.301 | 4 | 0.119 | 0.064 | 0.323 | 1.055 | 0.204 | 0 | 0 | 0 | 12 | 1 | mac | completed
  (本ごとの中央値) actual 229.500 | うち電流 145.000 | 間 中央 0.118 | 90% 0.300 | 1秒超 3.500 | poll中央 0.119 | send中央 0.064 | 本体だけ中央 0.324 | 本体90% 1.058 | 電流だけ中央 0.163 | 逆順 0.000 | 送らず 0.000 | 見込み超え 0.000 | 静止reads 12.000 | 再送 0.500

## after (1 本)
  run | actual | うち電流 | 間 中央 | 90% | 1秒超 | poll中央 | send中央 | 本体だけ中央 | 本体90% | 電流だけ中央 | 逆順 | 送らず | 見込み超え | 静止reads | 再送 | 待ち | 結果
  run_0001_20261115_192952 | 125 | 61 | 0.117 | 0.306 | 11 | 0.112 | 1.053 | 0.324 | 1.053 | 0.296 | 0 | 0 | 0 | 12 | 0 | daemon | completed

## 区間ごと (群ごとの中央値: 送信の往復 (待ちを含む) / daemon だけの往復 / 区間の長さ / 静止の確かめの reads)
  step 1 move HOME  before: n=2 rtt 1.082 daemon 0.078 長さ 4.511 reads -  /  after: n=1 rtt 1.032 daemon 1.031 長さ 4.469 reads -
  step 2 gripper open  before: n=2 rtt - daemon - 長さ - reads 4.000  /  after: n=1 rtt - daemon - 長さ - reads 4
  step 3 move APPROACH_PICK  before: n=2 rtt 1.096 daemon 0.092 長さ 14.217 reads -  /  after: n=1 rtt 1.041 daemon 1.041 長さ 4.607 reads -
  step 4 move PICK  before: n=2 rtt 1.087 daemon 0.083 長さ 1.129 reads -  /  after: n=1 rtt 1.029 daemon 1.029 長さ 1.061 reads -
  step 5 gripper close  before: n=2 rtt - daemon - 長さ - reads 4.000  /  after: n=1 rtt - daemon - 長さ - reads 4
  step 6 move APPROACH_PICK (lift)  before: n=2 rtt 1.039 daemon 0.036 長さ 1.078 reads -  /  after: n=1 rtt 1.055 daemon 1.055 長さ 1.101 reads -
  step 7 move APPROACH_PLACE  before: n=2 rtt 1.035 daemon 0.031 長さ 3.012 reads -  /  after: n=1 rtt 1.030 daemon 1.030 長さ 2.987 reads -
  step 8 move PLACE  before: n=2 rtt 1.032 daemon 0.030 長さ 2.679 reads -  /  after: n=1 rtt 1.031 daemon 1.031 長さ 2.703 reads -
  step 9 gripper open  before: n=2 rtt - daemon - 長さ - reads 4.000  /  after: n=1 rtt - daemon - 長さ - reads 4
  step 10 move APPROACH_PLACE (retreat)  before: n=2 rtt 1.031 daemon 0.028 長さ 1.066 reads -  /  after: n=1 rtt 1.042 daemon 1.042 長さ 1.071 reads -
  step 11 move HOME  before: n=2 rtt 1.085 daemon 0.080 長さ 2.744 reads -  /  after: n=1 rtt 1.031 daemon 1.031 長さ 2.672 reads -
この1本のターミナルの出力は残していません。数字は試行の記録(run_0001_20261115_192952.json と states.csv)から読んでいます。
この回の終わりの時点で、お手本に使えるのは192952の1本と、案1の165245の1本です。165039 は位置5に置いたため、192142 は動画がないため、192614 は案2の形で送信が無視されたため、お手本には入れません。
次にやること:依頼215 で送信が無視された原因を確かめてから、お手本を撮り直す
| 順 | やること | 要るもの |
|---|---|---|
| 1 | 依頼215:192614 の送信と読みの重なりを ms 単位で並べ、Pi の daemon のログを読み、避け方を決める | 依頼箱 |
| 2 | 避け方が入ったら、案2の形で何本か撮り、送信の無視が起きないかを数える | 実機 |
| 3 | 決めた形で、位置1〜5のお手本を撮り直す | 実機 |
| 4 | 学習し直す | Runpod の GPU |
| 5 | 実機で推論し、判定の画面で成否を付けて、前の回の成功率59.8%と比べる | 実機・判定の画面 |
撮るときは、新しいターミナルを開くたびに cd ~/r2r2r-scripts から始めます。上カメラの iPhone は自動ロックを「なし」にし、recorder に「read 連続失敗」が出ていないことを確かめてから measure します。
追記:依頼215 ― 送信が無視された原因を調べた結果
公開したあとに、依頼215の結果が届きました(19:29〜19:40、11分)。コードは変えておらず、調べた結果と避け方の案だけです。
読みと送信は重なっておらず、電流の記録が送信を打ち消した見込みは低い、というのが Claude Code の見立てです。 送信の直前・直後に電流の記録の読みは出ておらず、順番待ちで送信が遅れたのは3回とも0 ms でした。daemon だけの往復が0.13秒に伸びたのは、daemon が書き込みの約10 ms 後に自分で出す角度の読みに、アームの制御基板が0.1秒以内に答えなかったためです。Pi の daemon のログ全体では、書き込みの直後に読むと4,708回のうち46%が返事なしで、1.0秒眠ってから読むと2,038回のうち1回だけでした。
いちばん疑わしい引き金は、daemon が書き込みの直後に出すこの読みです。案2で新しく生まれた違いはこれだけだからです。ただ、返事なしだった5回のうち4回は動いているので、確かさは「中くらいより下」とされました。形どうしで比べると、0.00°の無視は daemon で待つ形の約860回で0回、Mac で待つ形の16回で1回で、これが偶然で生じる見込みは約2%です。
避け方の案は次の3つに絞られました。
| 案 | やること | 抜けの見込み | 物理的リスク |
|---|---|---|---|
| A | daemon で待つ形を続ける(今のお手本の撮り方) | 送ったあとの約1.05秒は読めないまま | 低い。約860回で無視0回の実績 |
| F | 1.0秒を daemon と Mac に分ける(例:daemon で0.2秒、Mac で0.8秒) | 送ったあとの最初の0.2秒だけ読めない | 低い。待ちの合計は1.0秒のまま、daemon も変えない |
| B | 書き込みのあと読まない送り方( send_angles_fast)にし、最初の Q 秒は電流の記録にも読ませない | 送ったあとの最初の Q 秒だけ読めない | 低〜中。この送り方はログに使われた跡がない |
もう一つ、範囲の外で見つかったことがあります。Pi の Python 3.6 の pymycobot が、この日の17:53ごろ(Mac の時刻)に4.0.4へ入れ替わっていました。いま動いている daemon はその前に立ち上げたので、古い版(2.9.6)のまま動いています。次に daemon を立ち上げ直すと4.0.4になり、返事がないと同じ命令を最大3回書き直す作りに変わります。10/19 に、4.0.4 を拾ってすべての命令が1.5秒かかった前例もあるので、daemon を立ち上げ直す前に、どうするかを決める必要があります。
依頼215 で Claude Code が返した報告
# 結果:20261115_215_案2で送信が無視された原因を調べ読みとの重なりを避ける

- 状態:完了
- 始めた時刻:2026-11-15 19:29
- 終わった時刻:2026-11-15 19:40(11分)
- 作業フォルダ:/Users/shimazueiichi/r2r2r-scripts
- この続きを Claude Code で話すとき:作業フォルダで `claude --resume 4e55a7c8-d6fe-468f-9b4a-97dd02c8a05b`
依頼215 の詳しい報告(claude_code_reports/20261115_215.txt)
依頼215 案2(送信のあとの 1.0 秒を Mac で待つ・依頼213)で送信が無視された原因を調べ、読みとの重なりを避ける(Log37)

実機は動かしていない。Pi は読むだけ(daemon.log・daemon のファイル・pymycobot のファイル。daemon の再起動・置き換えはしていない)。
コードは変えていない(原因がはっきりせず、効きそうな案はどれも数値かやり方をエイイチが決める必要があるため。下の「決めてほしいこと」)。

■ 1. 重なりの時刻の表(ms 単位)
基準の 0 ms = 送信の直前の本体の読み(get_angles)が返った時刻(states.csv のその actual 行。送信はこの直後に出る)。
daemon の中の時刻は daemon.log(秒まで)と elapsed_ms から。電流スレッドの時刻は currents.csv の ts(角度を読んだ時刻)。この回の終わりのコード
この回で変えた5つのファイルの、この回の終わりの全文です。record_teach_demo.py は git の外にあり、ほかの4つは r2r2r-scripts の git に入っています(コミット 4a017f3 の時点)。
record_teach_demo.py
#!/usr/bin/env python3
# -*- coding: utf-8 -*-
"""record_teach_demo.py — 手で教えた動きを daemon 経由で再生しながら π0.5 のお手本として記録する(Mac 側).

目的:
  drag_teach_v2.py で教えた記録(teach JSON)を、Pi の検証済み再生
  (waypoint_streaming_replay.py = WPSR)と同じ計画・同じ送信流儀で
**Mac から daemon 経由**で再生し、上カメラ映像(recorder.py)と実測角をpi05/policy_recorder.py
#!/usr/bin/env python3
"""policy_recorder.py — 実機推論 (run_policy_client.py --execute) の間, 上カメラと実測角を 1 秒 10 コマで残す (2026-10-29).

お手本 (record_teach_demo.py + recorder.py --top) と同じ形で書くので,
build_demo_episodes.build_one() がそのまま読める:
  {run_dir}/recording/states.csv          recorder.py と同じ列. actual / gripper_cmd / stage 行.
                                          stage 列 = その時の状態 (model / rewind / correct / home / wait)
{run_dir}/recording/top.mp4 上カメラ (元の大きさ. 10 コマ/秒)pi05/teach_state_rate.py
#!/usr/bin/env python3
"""teach_state_rate.py — 手教示の記録 (record_teach_demo.py run --execute) の実測角の間隔を, 直す前と後の本で並べる
(2026-11-15 依頼 202. 数え方は依頼 197 の KIOXIA diag/teach_state_rate_20261115/measure_gaps.py と同じ).

依頼 202 で, 電流の記録スレッド (read_servo) が読んだ角度も states.csv の actual 行に書くようにした
(note 列が source=current_thread. 本体の読み = 到達・静止の確かめなどは note が空のまま). 実機で 1 本 → 5 本撮って,
  - states.csv の actual の間隔 (全部・本体の読みだけ・電流スレッドの読みだけ) の中央値・90% 点・1 秒超
- 間の原因ごと (poll = 到達・静止の確かめの間 / send = 送信の待ち / gripper = 爪の待ち / stage_change)pi05/test_send_wait_mac.py
#!/usr/bin/env python3
"""test_send_wait_mac.py — 手教示の再生で, 送信のあとの 1.0 秒の待ちを daemon から Mac 側へ移し, その間も
電流の記録スレッドが角度を読む形 (依頼 213. 依頼 197 の案 2) を偽の daemon で確かめる (アームなし・Pi なし. 2026-11-15).

  python3 pi05/test_send_wait_mac.py          # 全部 (再生を 2 回通すので 1 分半ほど)
  python3 pi05/test_send_wait_mac.py -v

偽の daemon は test_teach_current_actuals.PoseDaemon (read_servo の角度が腕の今の角度) で, send_angles だけpi05/test_teach_current_actuals.py
#!/usr/bin/env python3
"""test_teach_current_actuals.py — 手教示の記録 (states.csv) に電流の記録スレッドが読んだ角度も actual 行として書く形
(依頼 202. 依頼 197 の案 1) を偽の daemon で確かめる (アームなし・Pi なし. 2026-11-15).

  python3 pi05/test_teach_current_actuals.py          # 全部 (再生を 2 回通すので 1 分ほど)
  python3 pi05/test_teach_current_actuals.py -v

偽の daemon は test_teach_currents.ArmDaemon (依頼 121) で, read_servo の角度だけ腕の今の角度にする (元は固定の値).出典
- Physical Intelligence「π0.5」 https://www.pi.website/blog/pi05
- Anthropic「Claude Code」 https://www.anthropic.com/claude-code
- LOG512(フィジカルAI研究室を作る Log#36)mechArm 270 のお手本を測ったら、動きの半分は補った値だった https://pixelstomotors.com/record/mecharm-270-demo-data-half-motion-interpolated